本章節將介紹M-PLC 運動控制功能與概要。M-PLC提供通訊型EtherCAT 軸運動控功能,可控制最多16軸之控制應用。並且也提供最多8軸的脈衝型式運動控制。在程式編程上,M-PLC提供在階梯圖調用運動控制功能,也可編寫運動流程控制並調用運動控制功能。
*正在規劃32軸EtherCAT運動控制,可以多關注Fatek官網的最新消息和手冊。
1-1 運動單元功能圖
M-PLC運動控制單元可提供對伺服驅動器等發出運動指令,並提供軸控制等多種功能。如定位控制、速度控制、同步控制等。
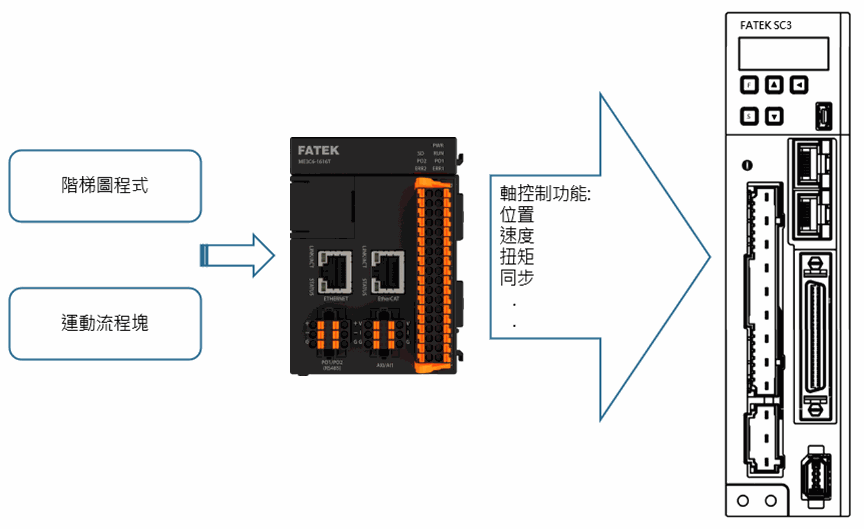
程式功能:
M-PLC程式功能上提供傳統階梯圖程式設計以及針對運動控制用的運動流程。
軸控制功能:
使用軸控制功能,可針對連接到的各軸伺服並對設定好的伺服做輸出定位控制/速度控制或同步控制等動作指令。
伺服EtherCAT I/O功能:
透過EtherCAT通訊可讀取伺服IO等狀態,例如原點訊號、極限訊號等。
1-2 軸控制功能與參照
以下提供軸運動控制功能與參照:
除了上述軸功能參照外,另外還可以使用以下功能:
|
功能單元 |
參照 |
|---|---|
|
Motion特殊暫存器和繼電器 |
|
|
EtherCAT功能 |
|
|
軸參數與點參數 |
軸參數及設定 |
|
階梯圖指令 |
|
|
運動流程塊 |
|
|
運動參數映射表 |
|
|
試運轉 |
1-3 PLC主機單元外觀
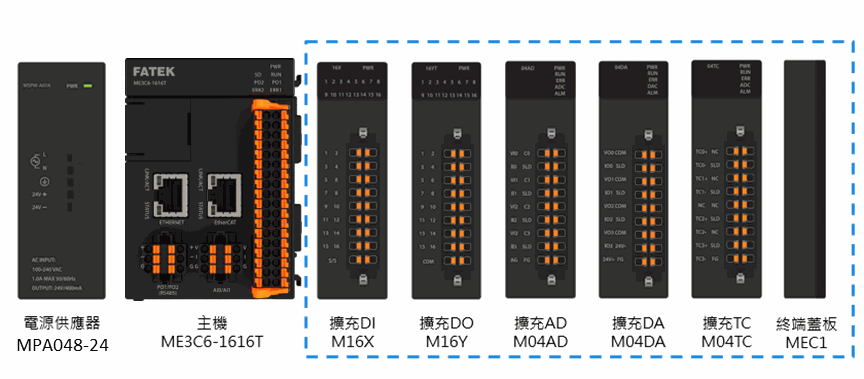
以下將說明M-PLC各單元硬體接口與指示燈狀態: M-PLC主機如下圖,左側可連接電源模組 / 通訊模組等,右側可連接AIO / DIO / 溫度模組等。右側最後須安裝終端模組做為最後端。
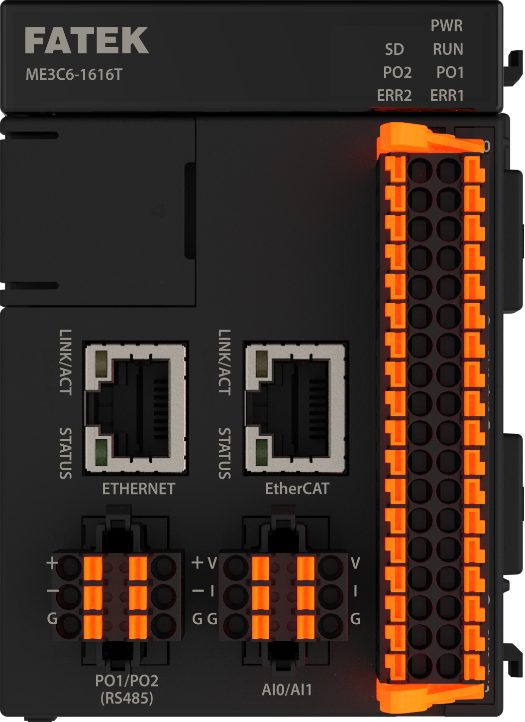
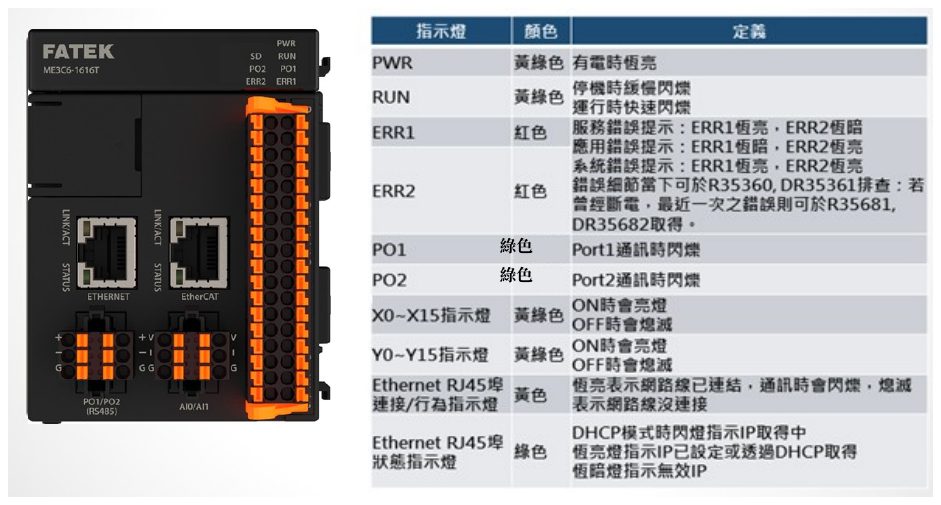
M-PLC主機單元接口如下說明:
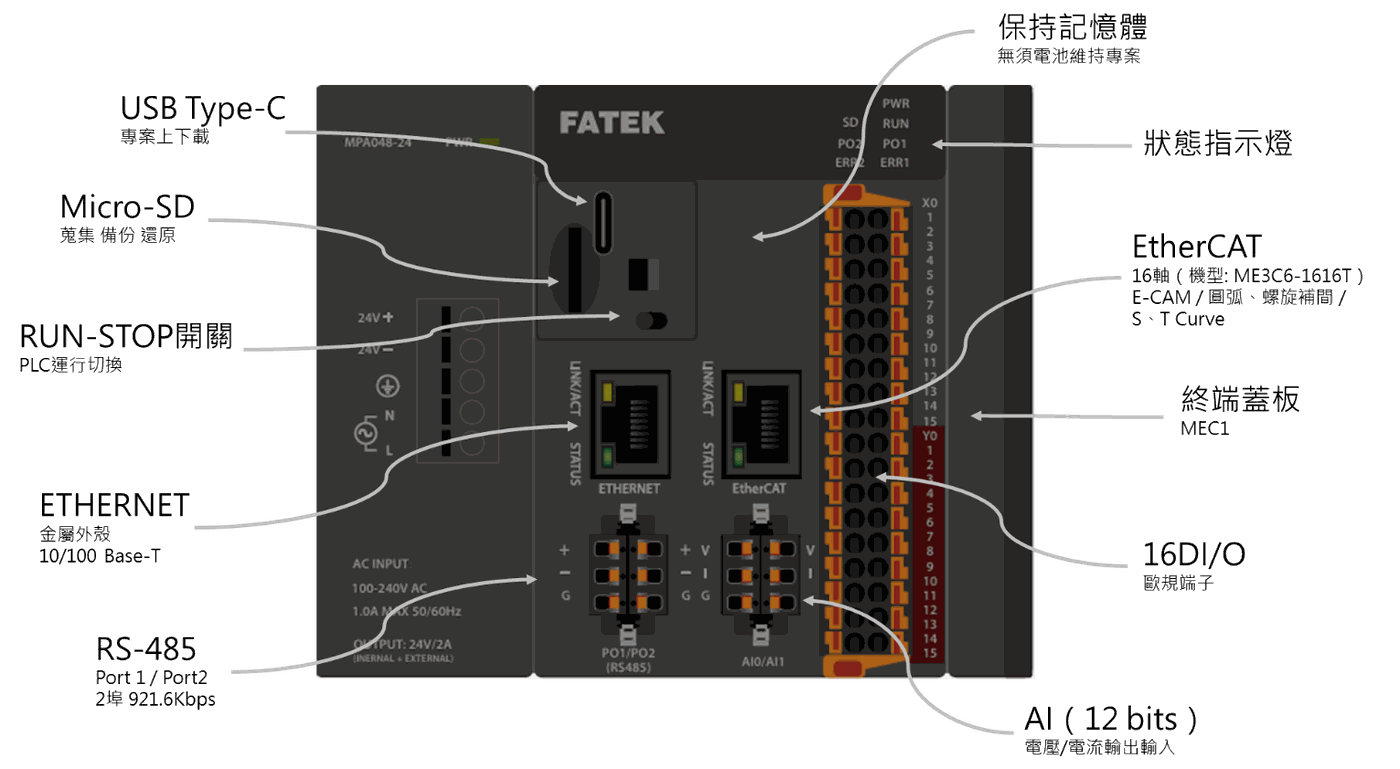
M-PLC 電源模組如下說明:
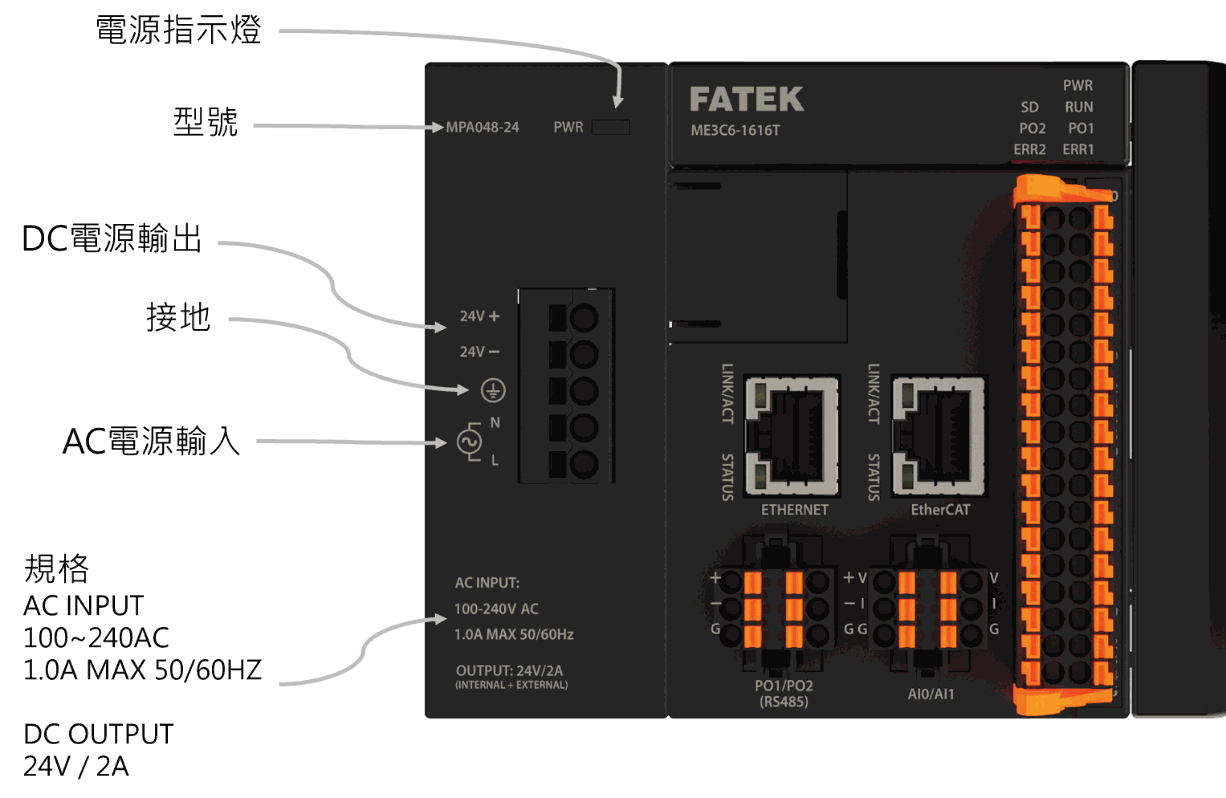
M-PLC也提供右側擴充模組的延伸使用,使用者可在不同應用的設備上,擴充AIO/DIO/溫度模組等功能。如下圖所示:
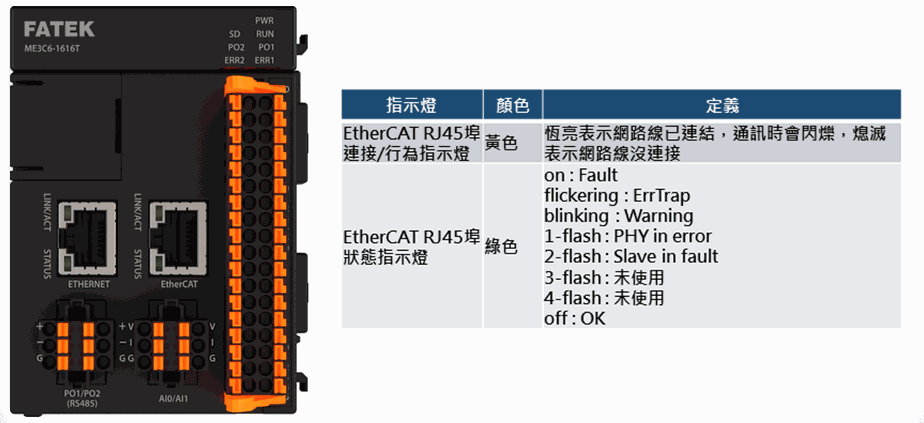
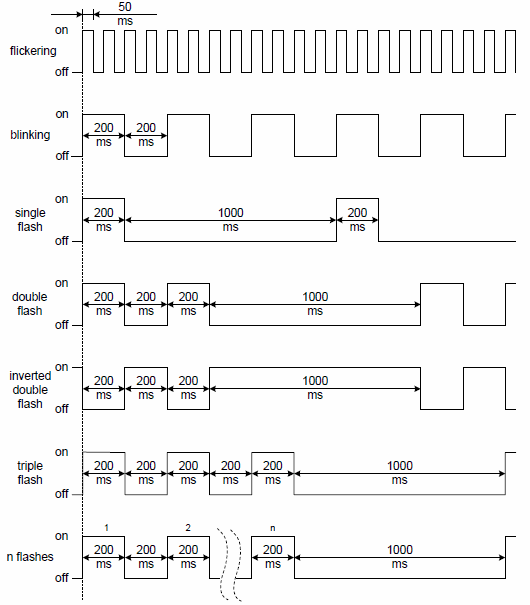
M-PLC狀態指示燈如下說明:
1-4 M-PLC定位控制運轉前流程
使用M-PLC在做定位控制運轉前,如下列基本啟動流程步驟所示:
|
步驟 |
動作 |
備註 |
|---|---|---|
|
1 |
安裝與配線 |
|
|
2 |
安裝M PLC編輯軟體 UperLogic |
請參考軟體使用手冊 |
|
3 |
使用編輯軟體 UperLogic設定【運動軸連結】與【運動軸參數】 |
請參閱本手冊第4章節 |
|
4 |
編寫並使用Fun187初始化SC3 EtherCAT伺服 |
請參閱本手冊第6-1章節 |
|
5 |
編寫並使用特殊繼電器 $ALL_SERVO_ON (M10520)啟動SC3 EtherCAT伺服 |
請參閱本手冊第2章節 |
|
6 |
編寫並使用階梯圖與運動流程執行運動控制 |
請參閱本手冊第5章節到第7章節 |
|
7 |
下載專案至M PLC |
可以透過USB 或網路下載 |
|
8 |
開始運轉測試 |
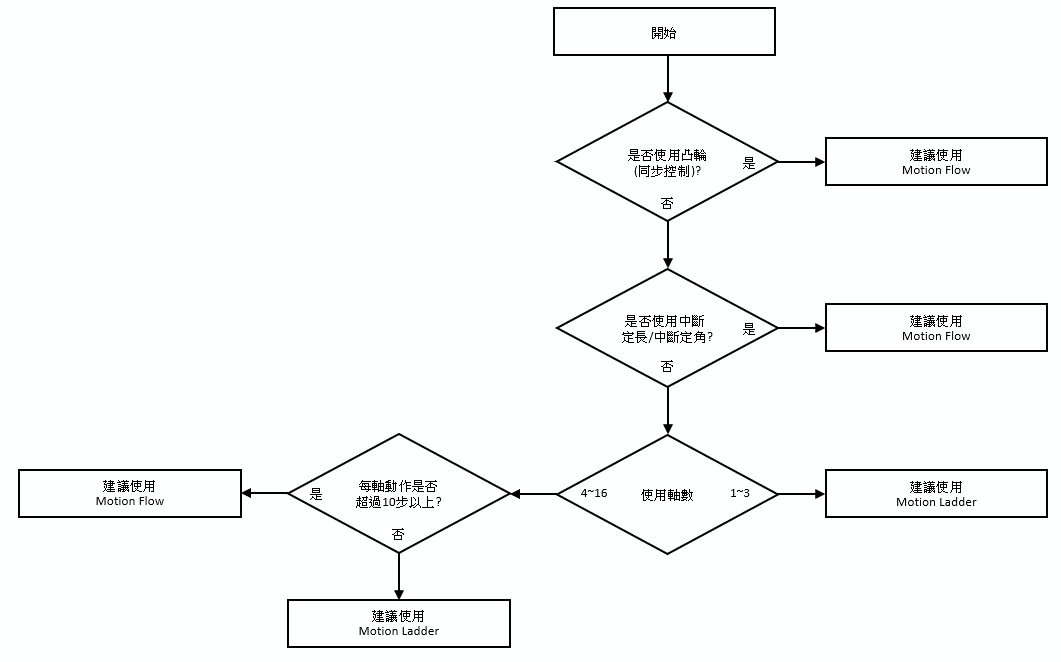
階梯圖與運動流程選擇:
提示:按 ← → 切換章節,Ctrl+K 搜尋