本章節將說明EtherCAT功能與配置,EtherCAT由德國 Beckhoff Automation 公司開發之工業乙太網路技術。連接類型為一個主站與多個從站的網路系統。透過EtherCAT 從站資訊(ESI)為基礎的配置工具。目前PDO為固定設置,尚未開放使用者手動設定。設定畫面如下:
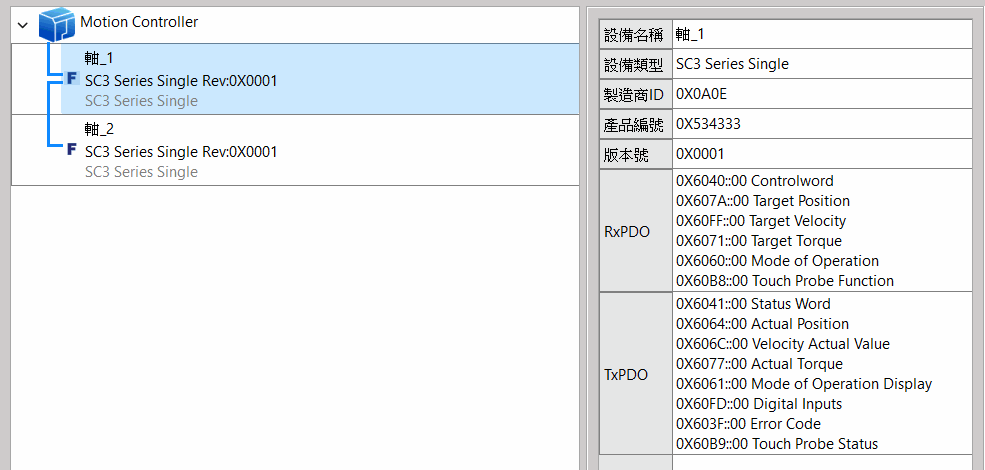
PDO設定如下:
|
PDO Type |
Index |
Name |
|
RxPDO |
0x6040 |
Controlword |
|
0x607A |
Target position |
|
|
0x60FF |
Target velocity |
|
|
0x6071 |
Target Torque |
|
|
0x6060 |
Mode Of Operation |
|
|
0x60B8 |
Touch Probe Function |
|
|
TxPDO |
0x6041 |
Status Word |
|
0x6064 |
Actual Position |
|
|
0x606C |
Velocity actual value |
|
|
0x6077 |
Actual Torque |
|
|
0x6061 |
Mode Of Operation Display |
|
|
0x60FD |
Digital inputs |
|
|
0x603F |
Error code |
|
|
0x60B9 |
Touch Probe Status |
以下提供週期同步位置,速度及轉矩控制三種模式下的所需參數及單位。
週期同步位置控制模式(CSP)下的使用對象:
|
Index |
Name |
Unit |
Type |
Access |
PDO Mapping |
|---|---|---|---|---|---|
|
603Fh |
Error Code |
– |
U16 |
RO |
TxPDO |
|
6040h |
Control Word |
– |
U16 |
RW |
RxPDO |
|
6041h |
Status Word |
– |
U16 |
RO |
TxPDO |
|
6062h |
Position Demand Value |
pulse |
I32 |
RO |
TxPDO |
|
6064h |
Position Actual Value |
pulse |
I32 |
RO |
TxPDO |
|
6065h |
Following Erroe Window |
pulse |
U32 |
RW |
No |
|
6072h |
Max Torque |
0.1% |
U16 |
RW |
RxPDO |
|
6077h |
Torque Actual Value |
0.1% |
I16 |
RO |
TxPDO |
|
607Ah |
Target Position |
pulse |
I32 |
RW |
RxPDO |
|
6080h |
Max Motor Speed |
r/min |
U32 |
RW |
RxPDO |
|
60B0h |
Position Offset |
pulse |
I32 |
RW |
RxPDO |
|
60B1h |
Velocity Offset |
指令單位/s |
I32 |
RW |
RxPDO |
|
60B2h |
Torque Offset |
0.1% |
I16 |
RW |
RxPDO |
|
60F4h |
Following Error Actual value |
pulse |
I32 |
RO |
TxPDO |
|
60FDh |
Digital Inputs |
– |
U32 |
RO |
TxPDO |
週期同步速度控制模式(CSV)下的使用對象:
|
Index |
Name |
Unit |
Type |
Access |
PDO Mapping |
|
603Fh |
Error Code |
– |
U16 |
RO |
TxPDO |
|
6040h |
Control Word |
– |
U16 |
RW |
RxPDO |
|
6041h |
Status Word |
– |
U16 |
RO |
TxPDO |
|
6072h |
Max Torque |
0.1% |
U16 |
RW |
RxPDO |
|
6080h |
Max Motor Speed |
r/min |
U32 |
RW |
RxPDO |
|
60B1h |
Velocity Offset |
指令單位/s |
I32 |
RW |
RxPDO |
|
60B2h |
Torque Offset |
0.1% |
I16 |
RW |
RxPDO |
|
60FFh |
Target Velocity |
指令單位/s |
I32 |
RW |
RxPDO |
週期同步扭矩控制模式(CST)下的使用對象:
|
Index |
Name |
Unit |
Type |
Access |
PDO Mapping |
|
603Fh |
Error Code |
– |
U16 |
RO |
TxPDO |
|
6040h |
Control Word |
– |
U16 |
RW |
RxPDO |
|
6041h |
Status Word |
– |
U16 |
RO |
TxPDO |
|
6071h |
Targer Torque |
0.1% |
U16 |
RW |
RxPDO |
|
6072h |
Max Torque |
0.1% |
U16 |
RW |
RxPDO |
|
6080h |
Max Motor Speed |
r/min |
U32 |
RW |
RxPDO |
|
60B2h |
Torque Offset |
0.1% |
I16 |
RW |
RxPDO |
提示:按 ← → 切換章節,Ctrl+K 搜尋