使用者採用相對式 Encoder 作為位移偵測器之機台,通常皆需要作歸零動作以作為定位座標之參考,此動作稱為機械原點復歸(尋找機械零點)。
NC 伺服機台之機械原點復歸模式簡圖如下:
10-1 模式 100: 正向-下緣觸發
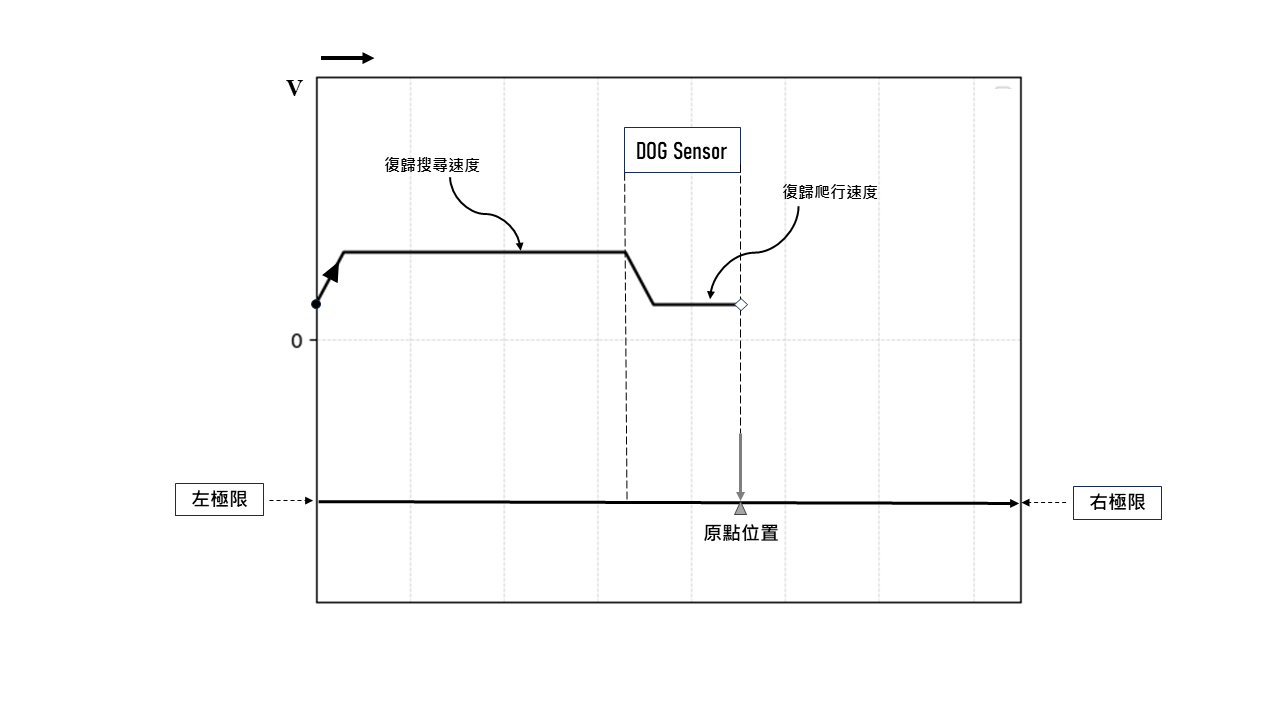
動作說明
歸零起始點在原點感知器(DOG Sensor)左側
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度繼續前進
c.離開原點感知信號瞬間,該點即為原點位置
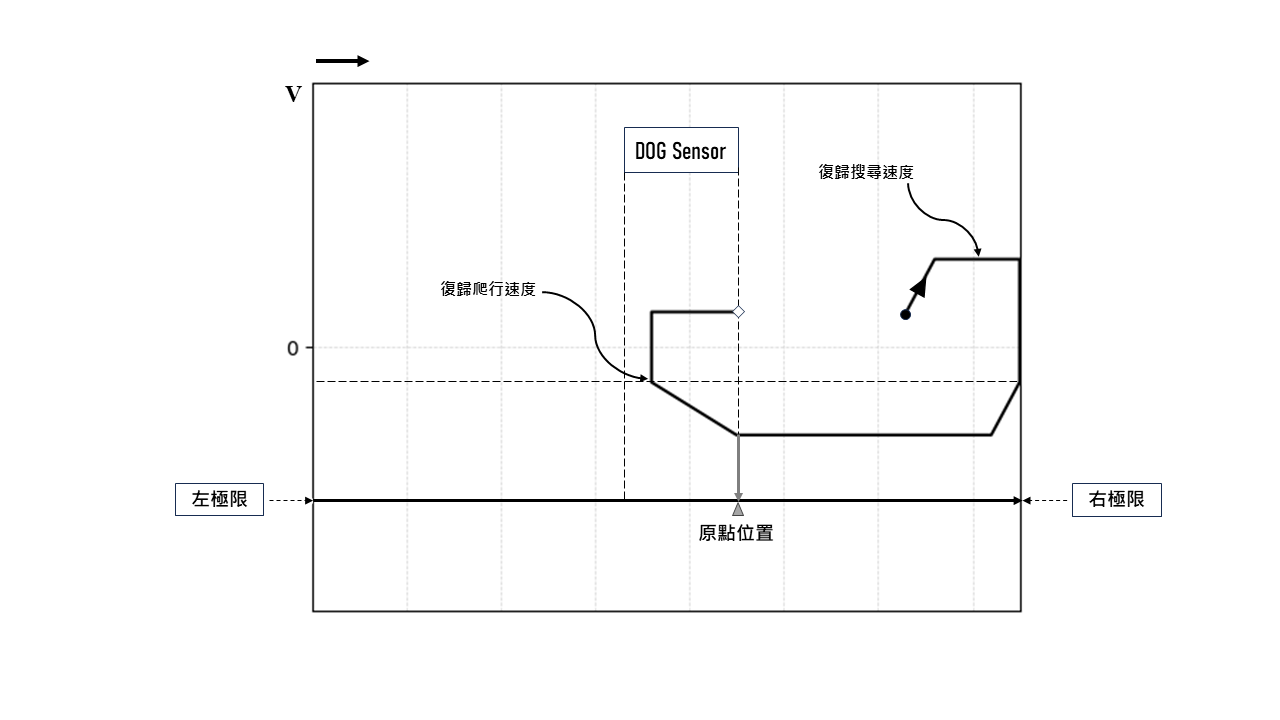 動作說明
歸零起始點在原點感知器(DOG Sensor)右側
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號瞬間,該點即為原點位置
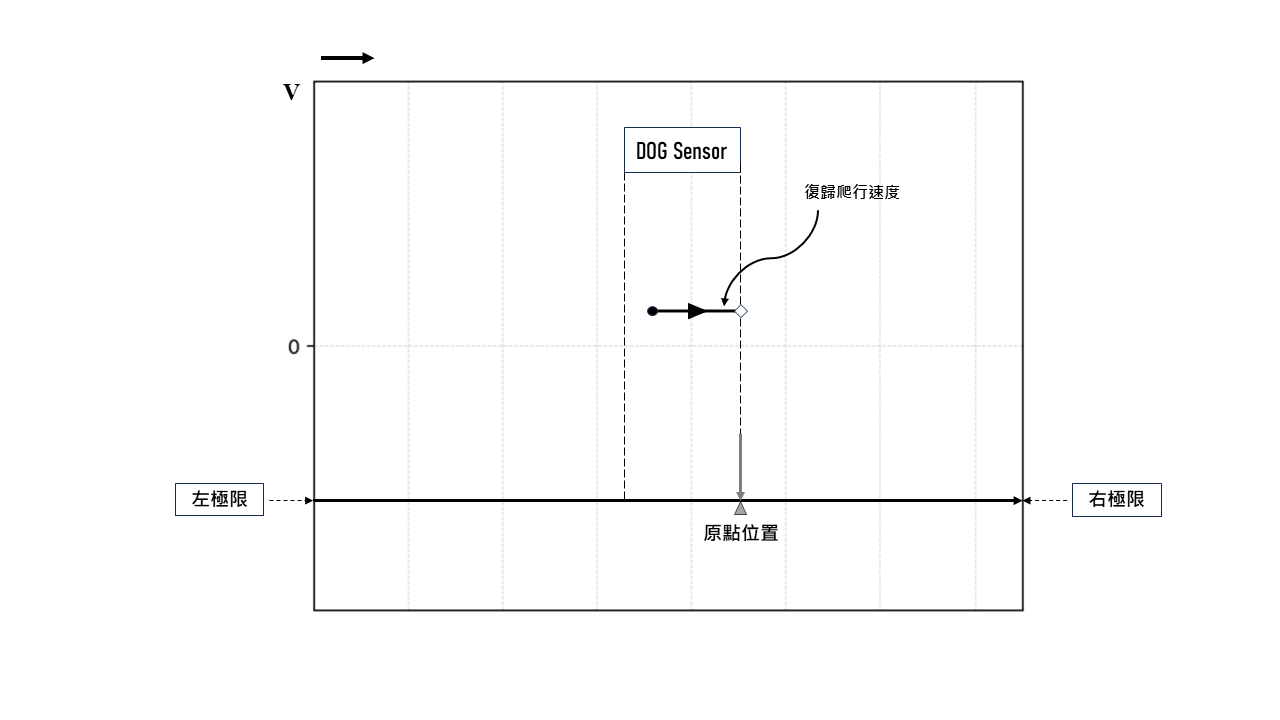
動作說明
歸零起始點在原點感知器(DOG Sensor)中
a.以復歸爬行速度往右極限方向移動
b.離開原點感知信號瞬間,該點即為原點位置
10-2 模式 101: 反向-下緣觸發
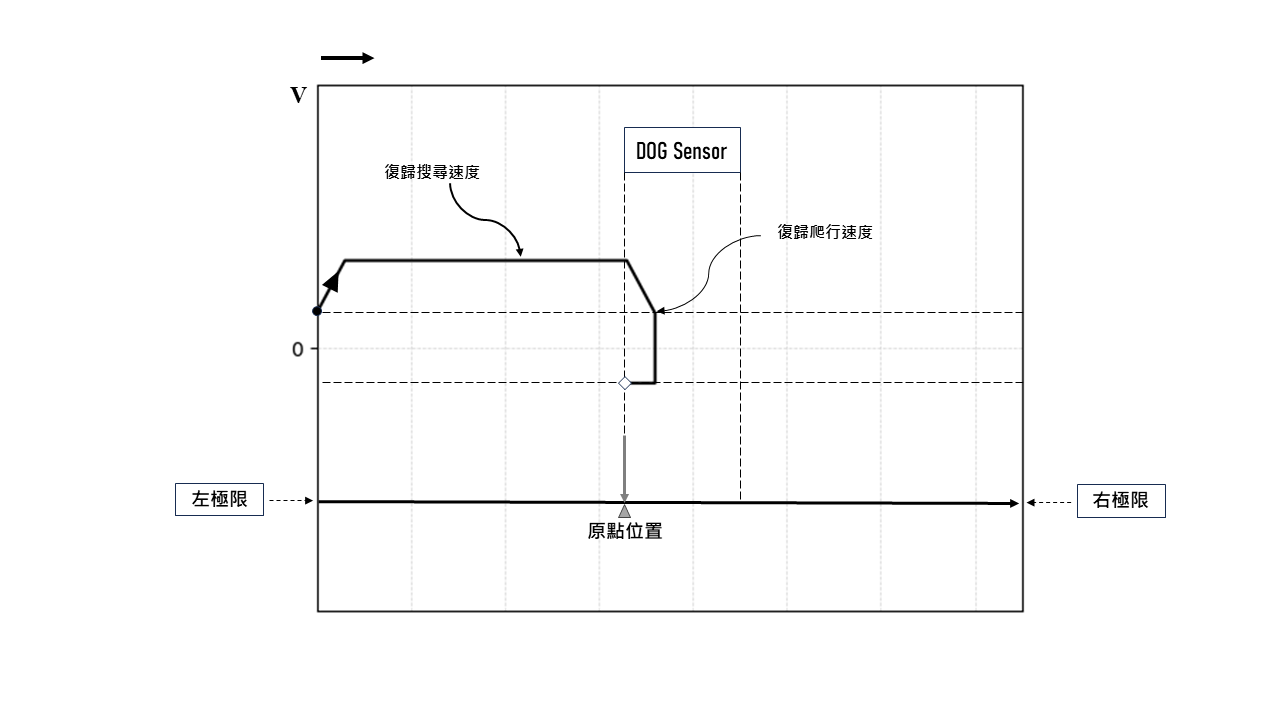
動作說明
歸零起始點在原點感知器(DOG Sensor)左側
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
c.離開原點感知信號瞬間,該點即為原點位置
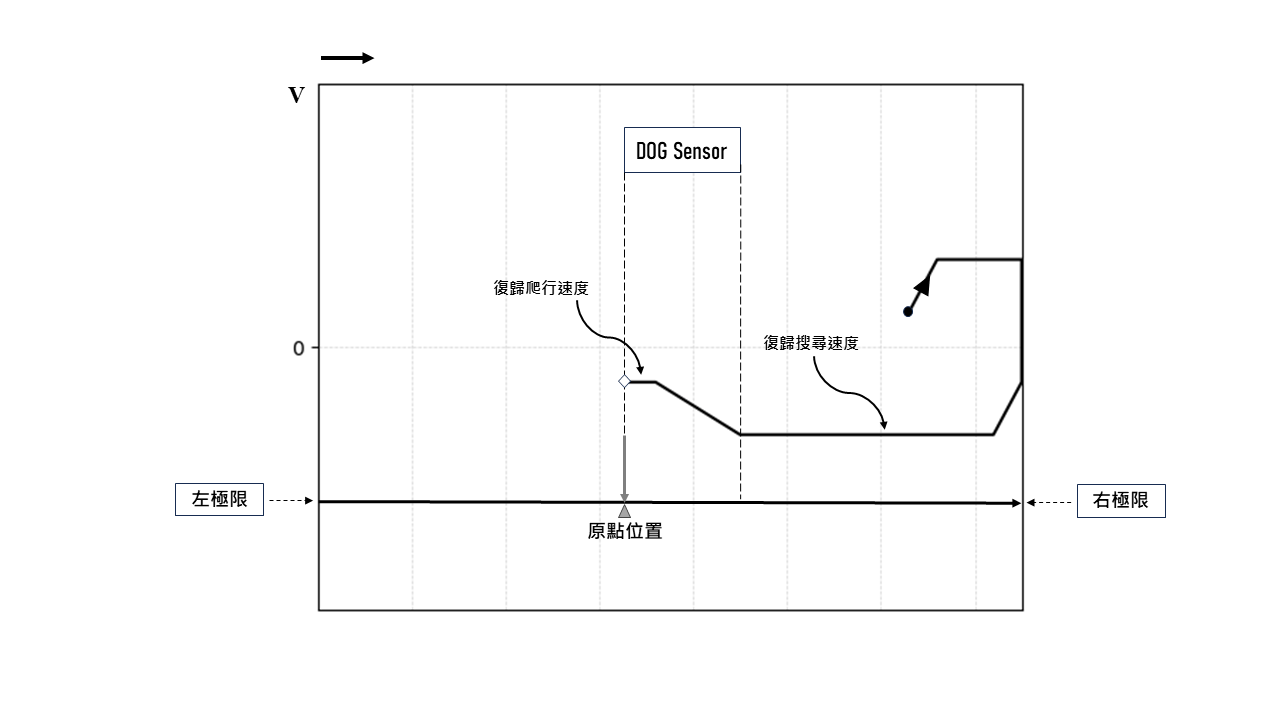
動作說明
歸零起始點在原點感知器(DOG Sensor)右側
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號瞬間,該點即為原點位置
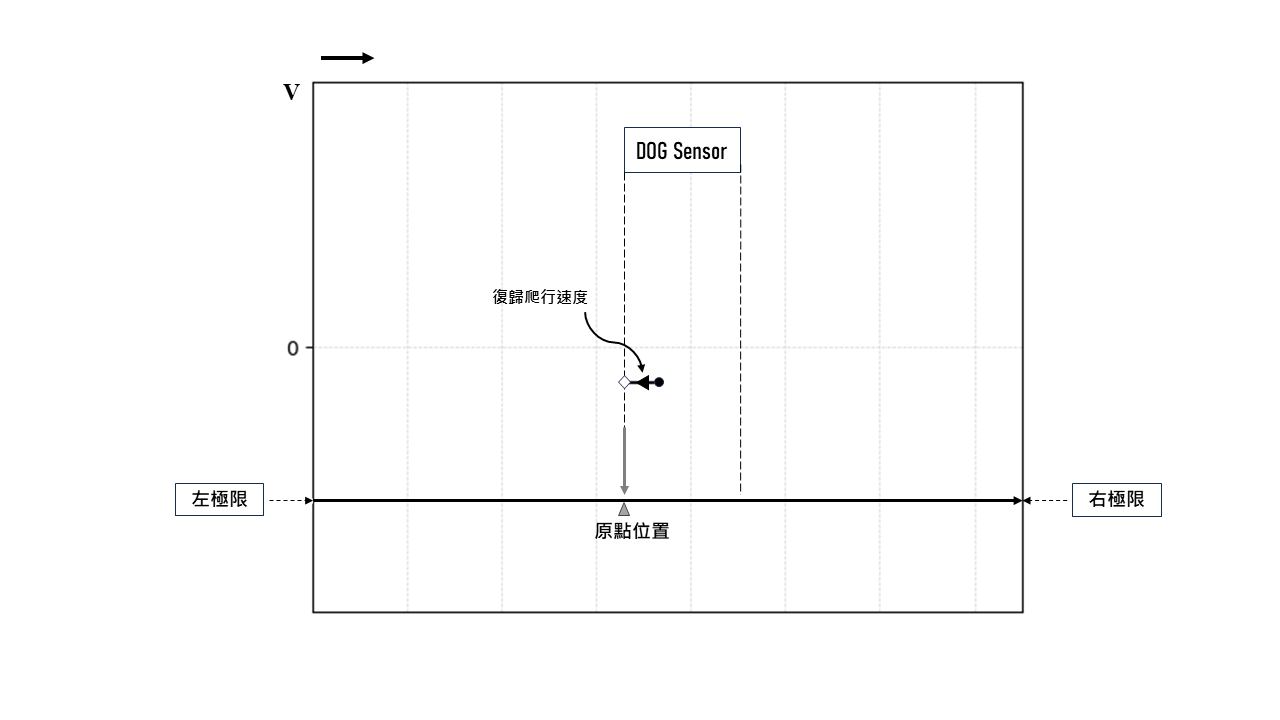
動作說明
歸零起始點在原點感知器(DOG Sensor)中
a.以復歸爬行速度往左極限方向移動
b.離開原點感知信號瞬間,該點即為原點位置
10-3 模式 102: Z 相訊號-正向-上緣觸發
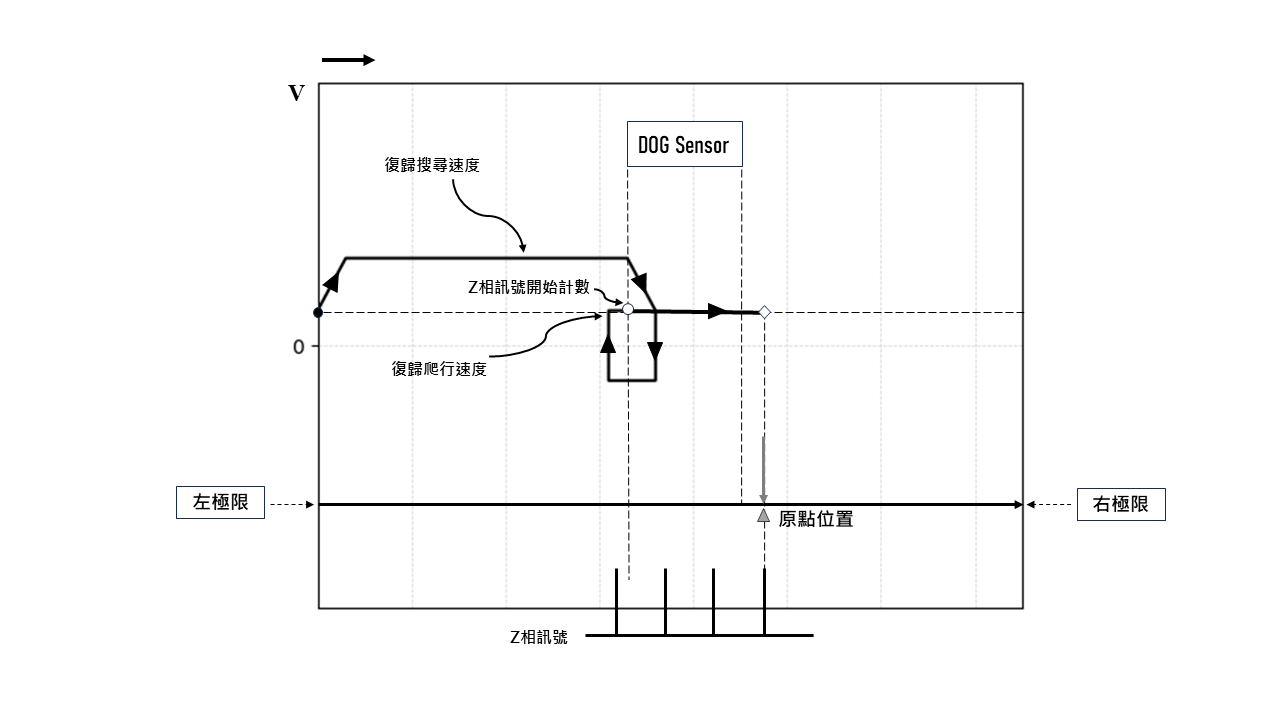
動作說明
歸零起始點在原點感知器(DOG Sensor)左側,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
c.離開原點感知信號時,以復歸爬行速度反向
d.碰到原點感知信號瞬間,開始計數 Z 相訊號
e.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
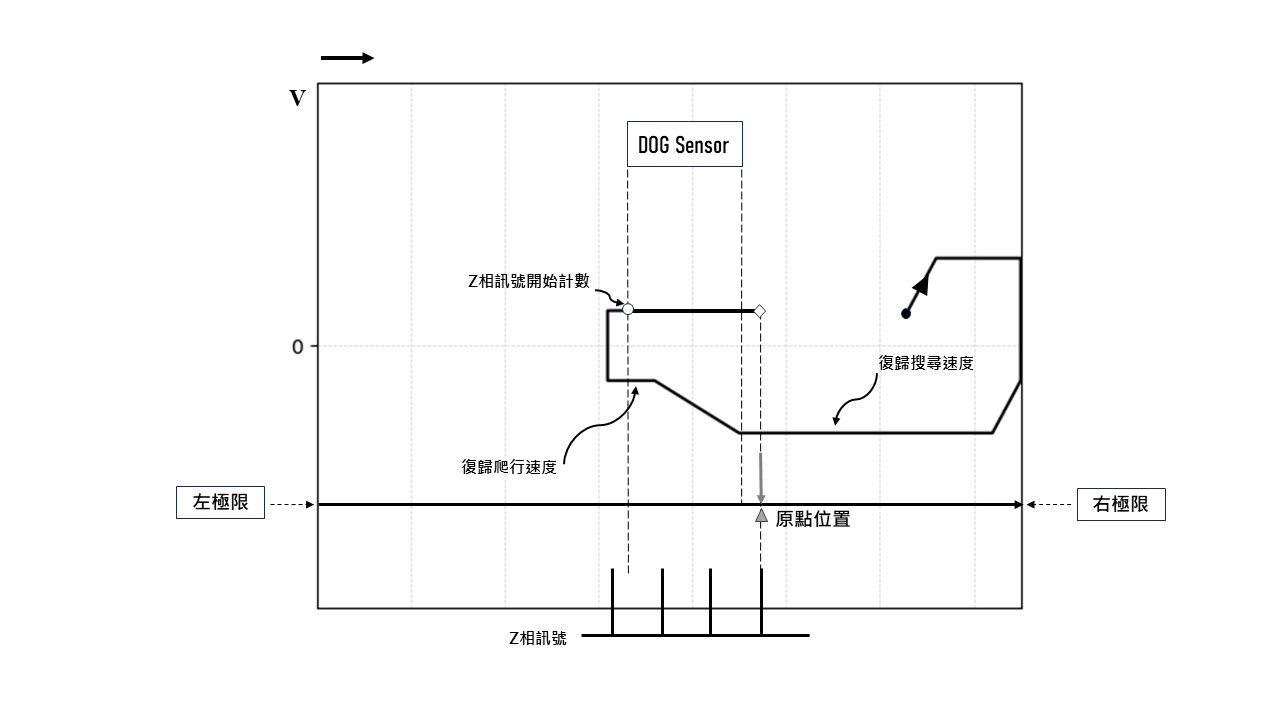
動作說明
歸零起始點在原點感知器(DOG Sensor)左側,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號時,以復歸爬行速度反向
e.碰到原點感知信號瞬間,開始計數 Z 相訊號
f.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
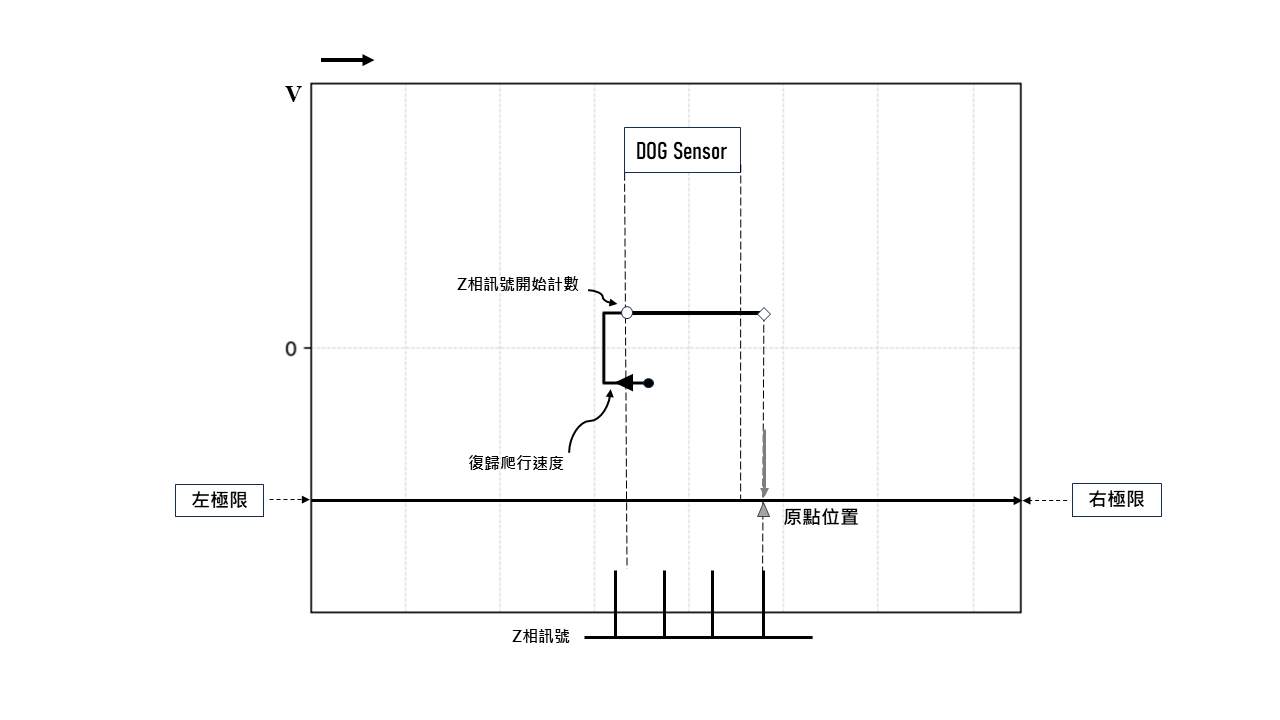
動作說明
歸零起始點在原點感知器(DOG Sensor)中,原點零點訊號數=3
a.以復歸爬行速度往左極限方向移動
b.離開原點感知信號時,以復歸爬行速度反向
c.碰到原點感知信號瞬間,開始計數 Z 相訊號
d.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
10-4 模式 103: Z相訊號-正向-下緣觸發
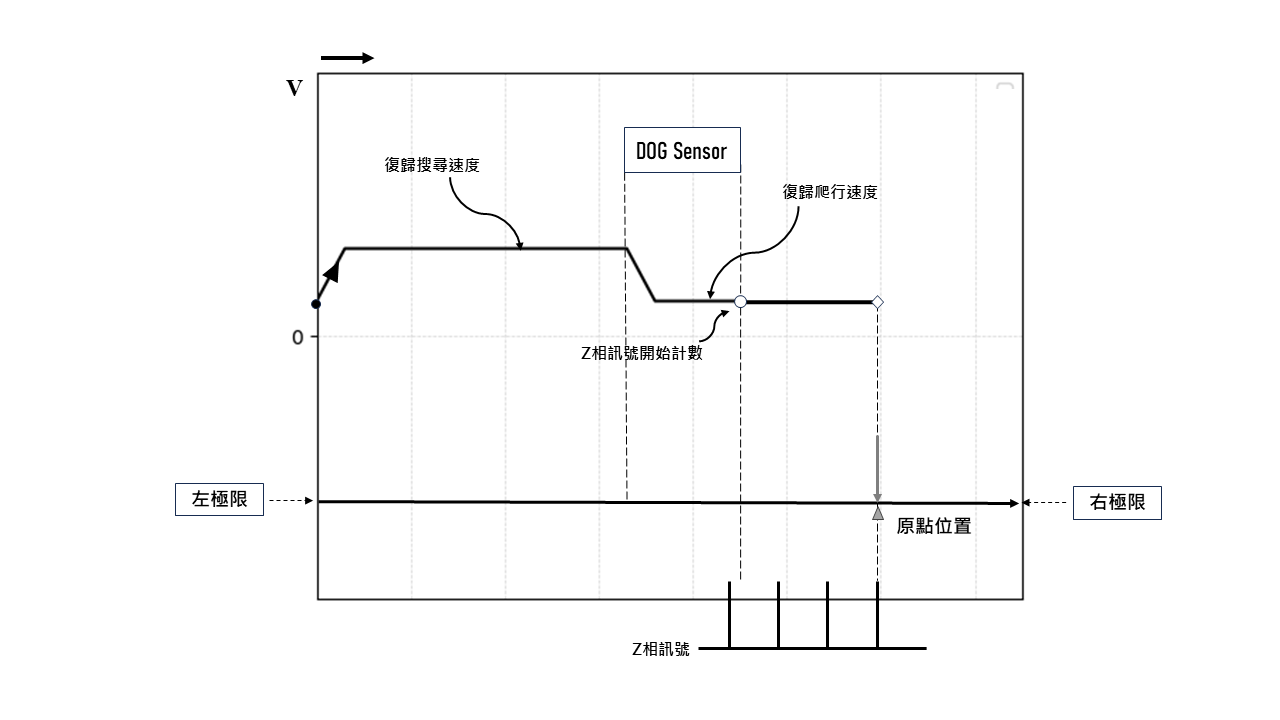
動作說明
歸零起始點在原點感知器(DOG Sensor)左側,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度繼續前進
c.離開原點感知信號瞬間,開始計數 Z 相訊號
d.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
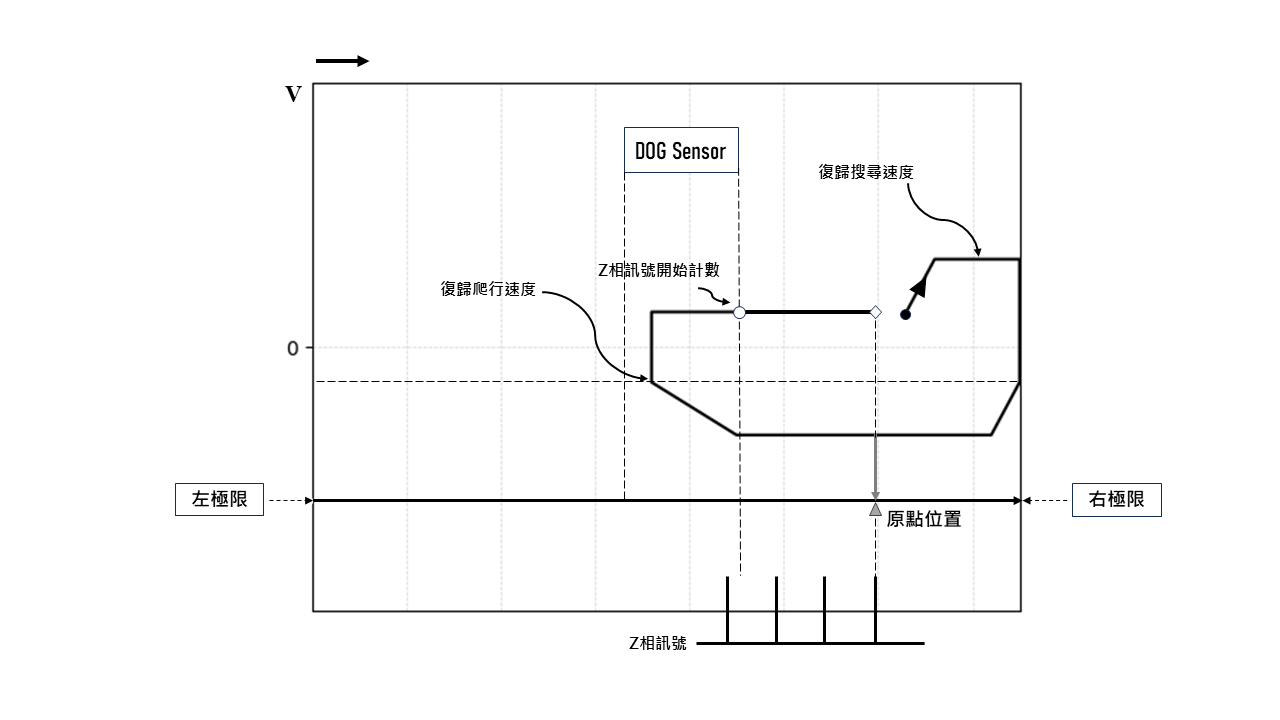
動作說明
歸零起始點在原點感知器(DOG Sensor)右側,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號瞬間,開始計數 Z 相訊號
e.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
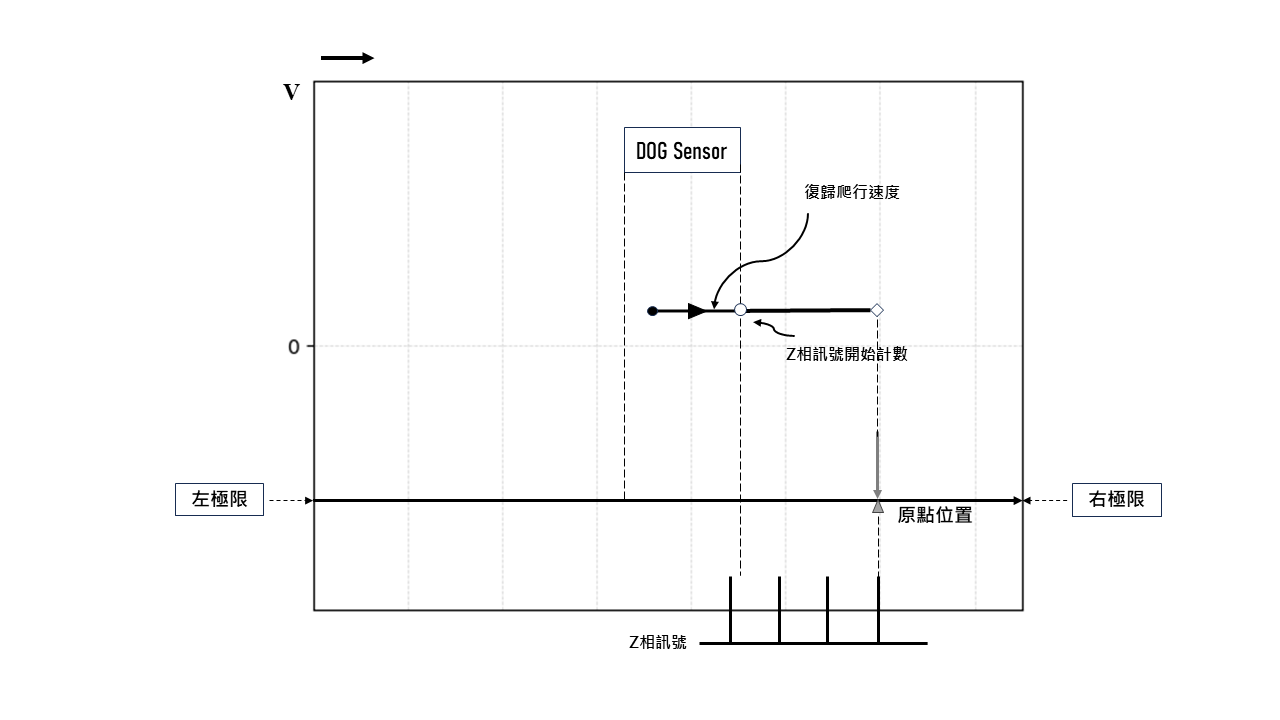
動作說明
歸零起始點在原點感知器(DOG Sensor)中,原點零點訊號數=3
a.以復歸爬行速度往右極限方向移動
b. .離開原點感知信號時,開始計數 Z 相訊號
c 當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
10-5 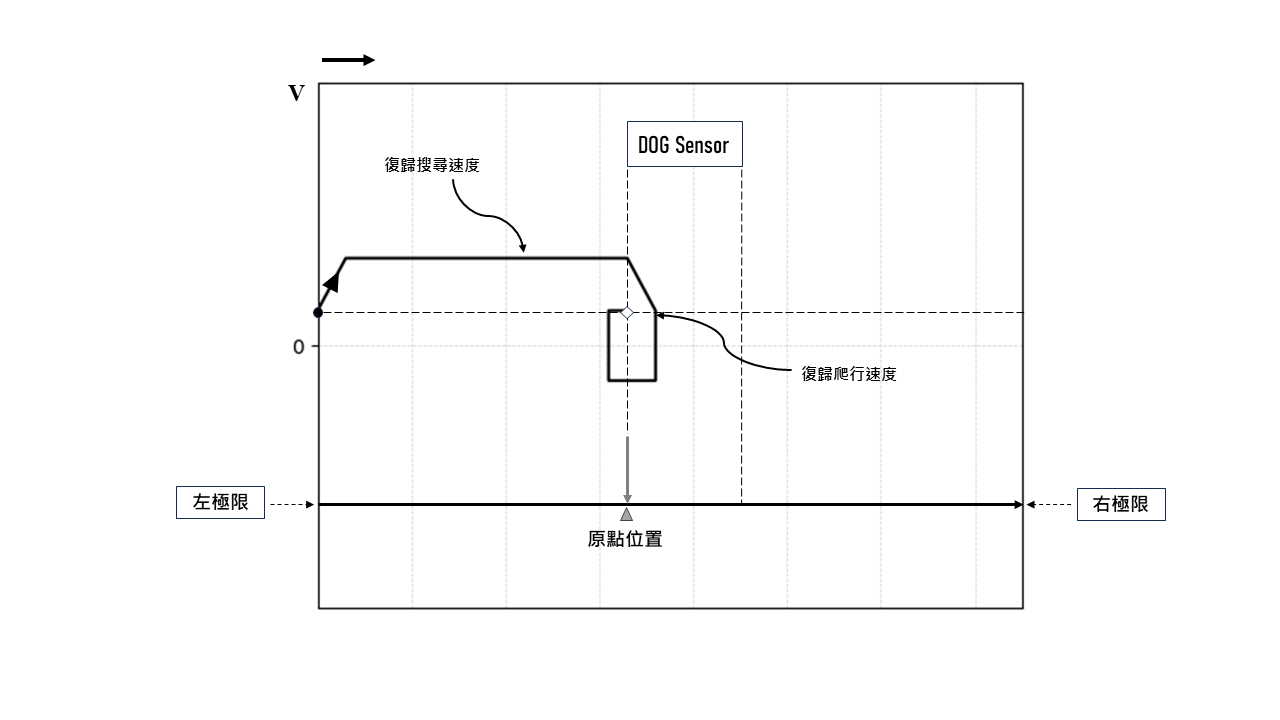 模式 104: 正向-上緣觸發
動作說明
歸零起始點在原點感知器(DOG Sensor)左側
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
c.離開原點感知信號時,以復歸爬行速度反向
d.碰到原點感知信號瞬間,該點即為零點位置
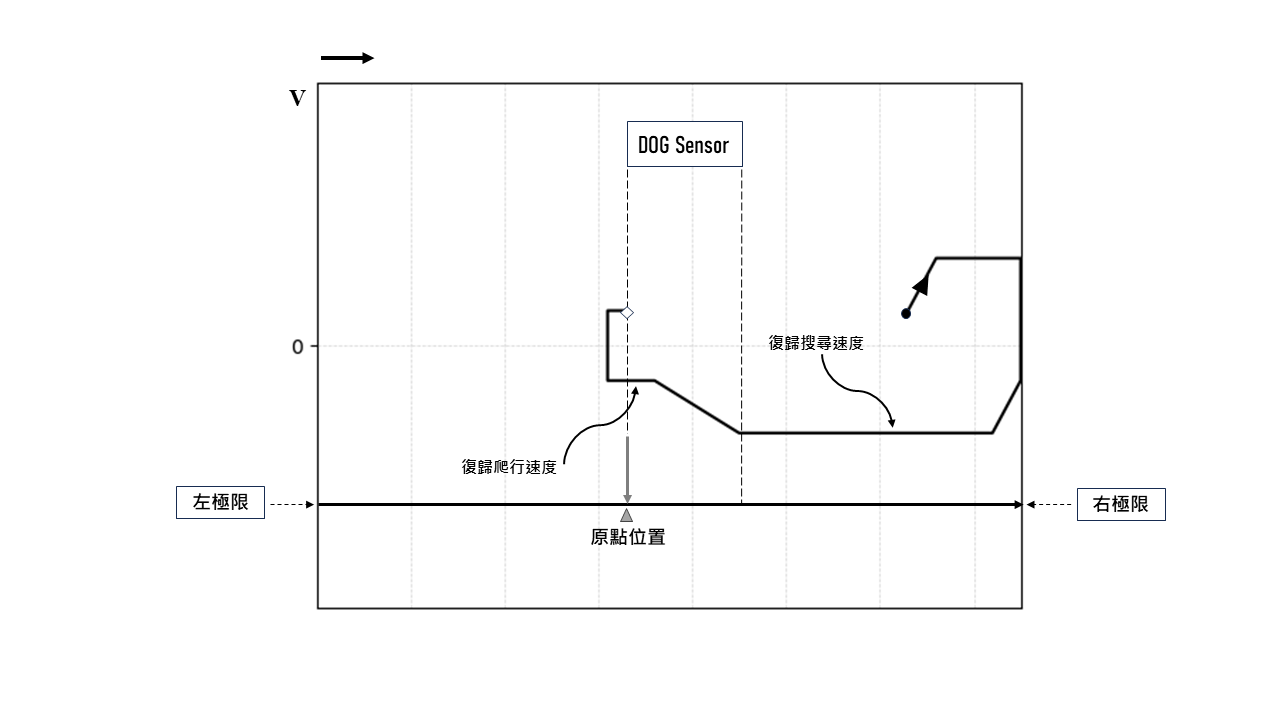
動作說明
歸零起始點在原點感知器(DOG Sensor)右側
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號時,以復歸爬行速度反向
e.碰到原點感知信號瞬間,該點即為零點位置
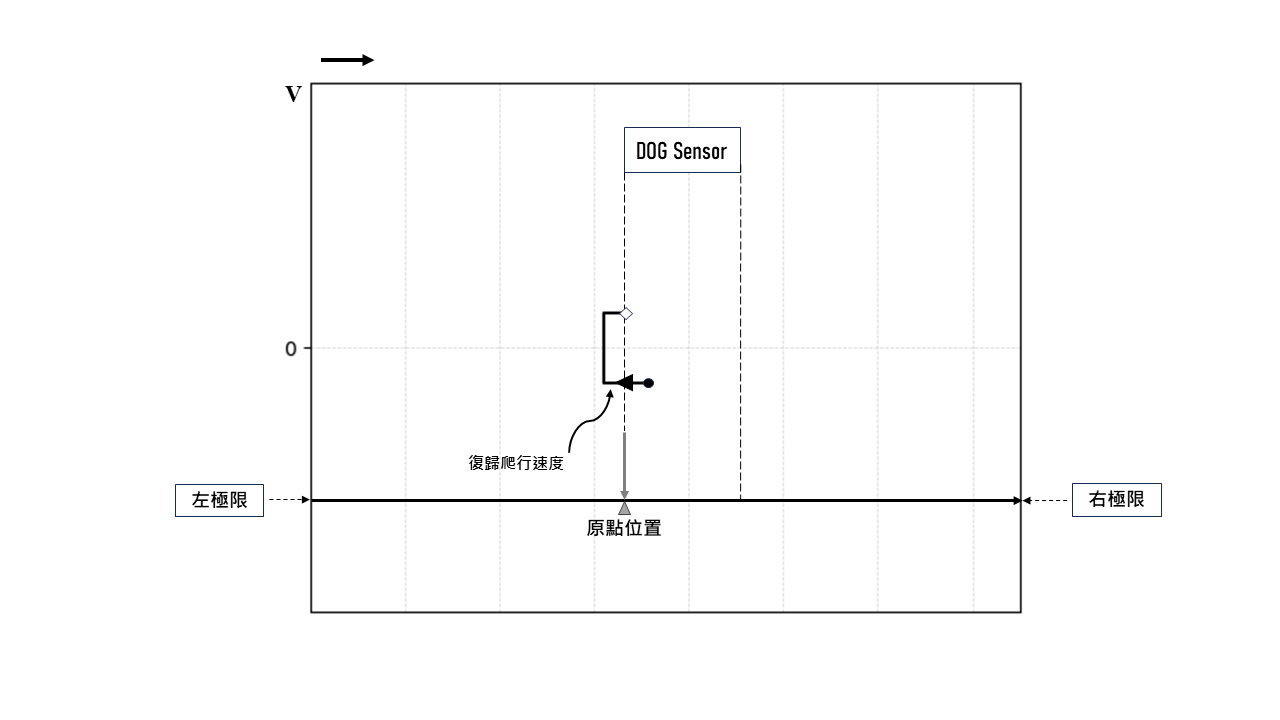
動作說明
歸零起始點在原點感知器(DOG Sensor)中
a.以復歸爬行速度往左極限方向移動
b.離開原點感知信號時,以復歸爬行速度反向
c.碰到原點感知信號瞬間,該點即為零點位置
10-6 模式 105: 反向-上緣觸發
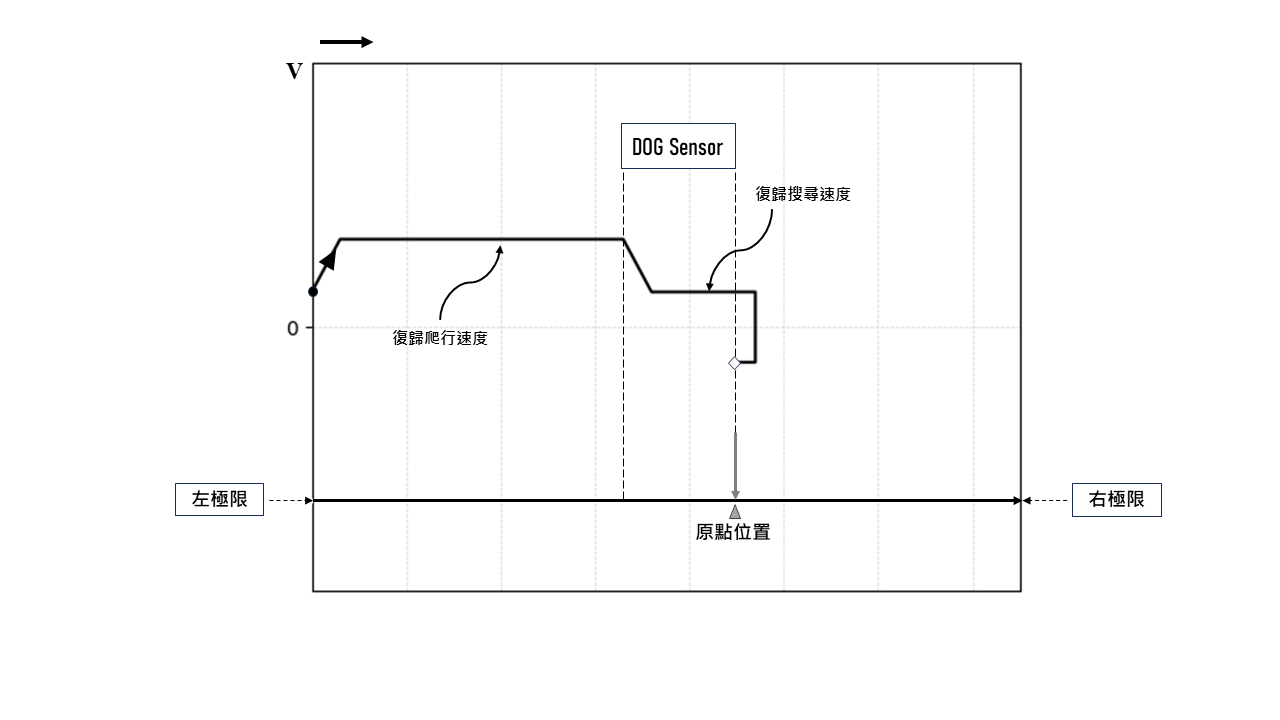
動作說明
歸零起始點在原點感知器(DOG Sensor)左極限方向
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後繼續前進
c.離開原點感知信號時,以復歸爬行速度反向
d.碰到原點感知信號瞬間,該點即為零點位置
動作說明
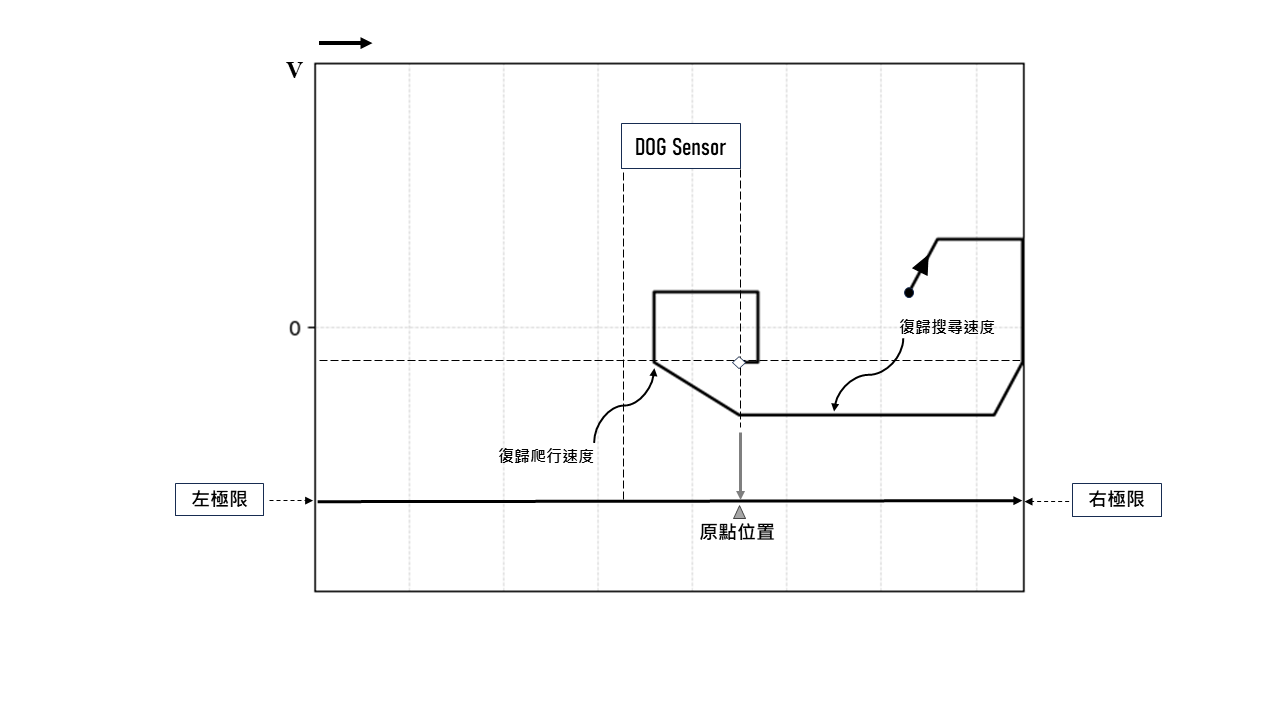
歸零起始點在原點感知器(DOG Sensor)右極限方向
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號時,以復歸爬行速度反向
e.碰到原點感知信號瞬間,該點即為零點位置
動作說明
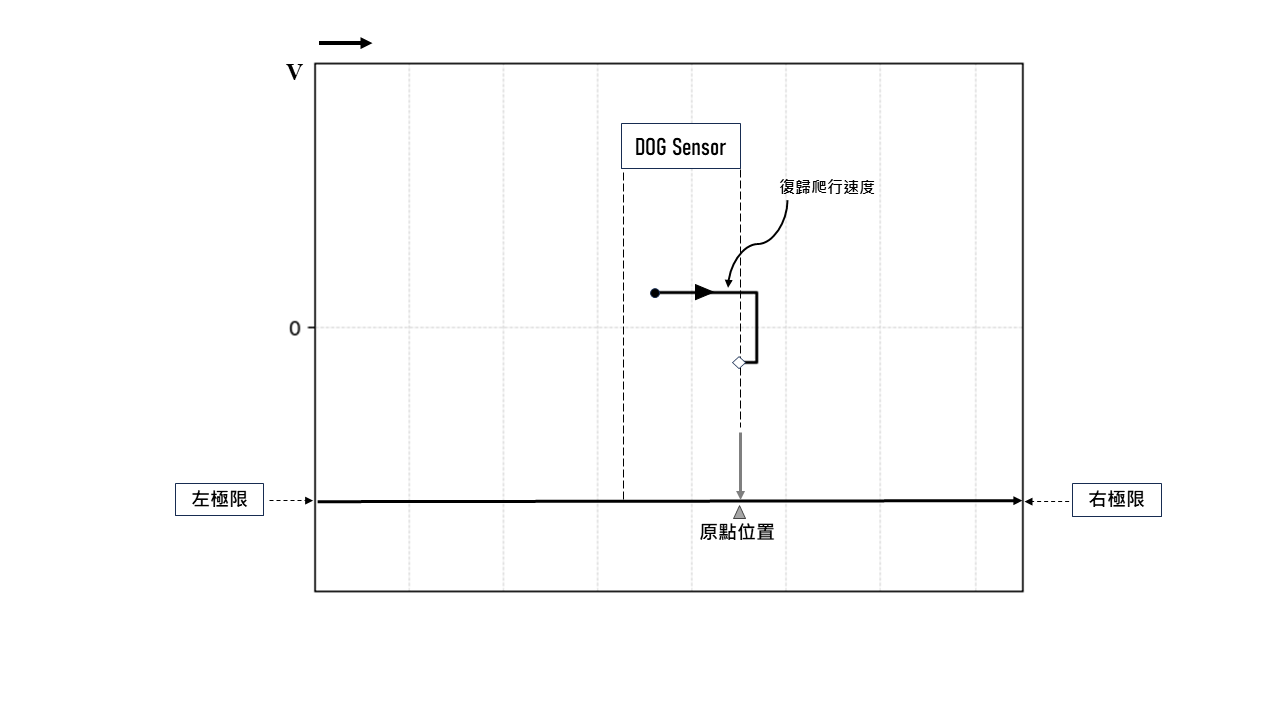
歸零起始點在原點感知器(DOG Sensor)中
a.以復歸搜尋速度往右極限方向移動
b.離開原點感知信號時,以復歸爬行速度反向
c.碰到原點感知信號瞬間,該點即為零點位置
10-7 模式 106: Z相訊號-反向-上緣觸發
動作說明
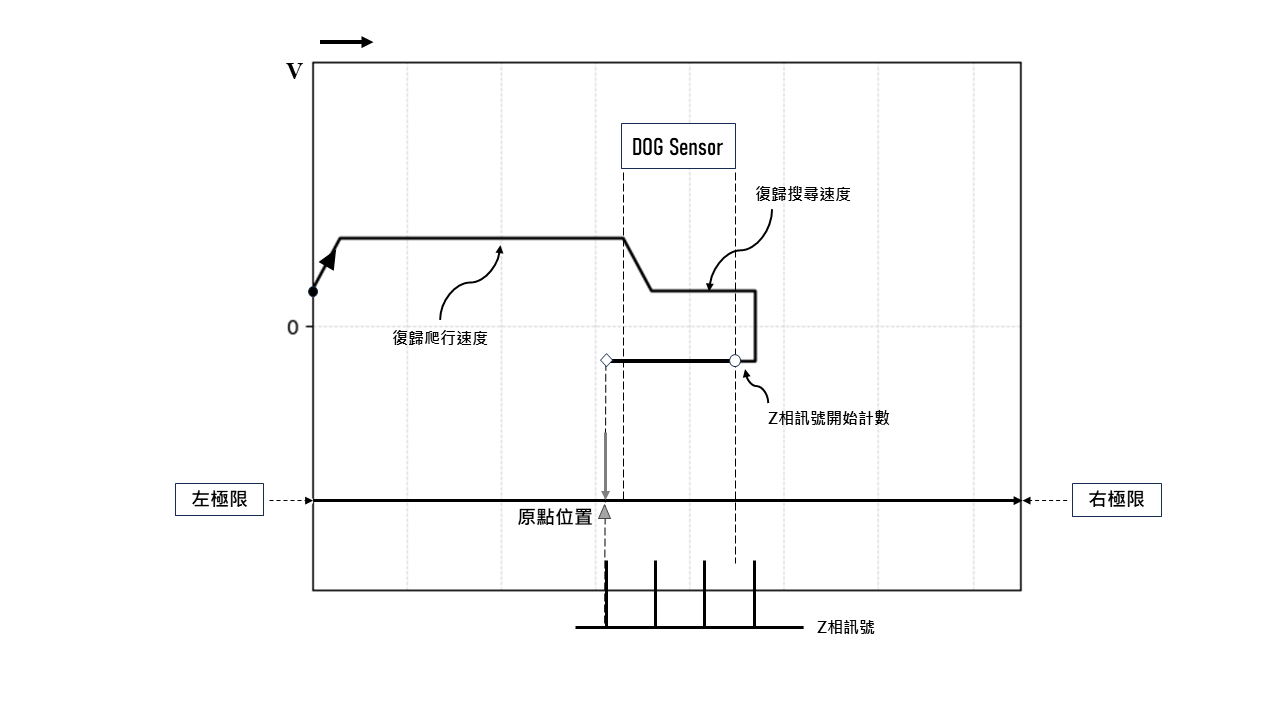
歸零起始點在原點感知器(DOG Sensor)左極限方向,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後繼續前進
c.離開原點感知信號時,以復歸爬行速度反向
d.碰到原點感知信號瞬間,開始計數 Z 相訊號
e.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
動作說明
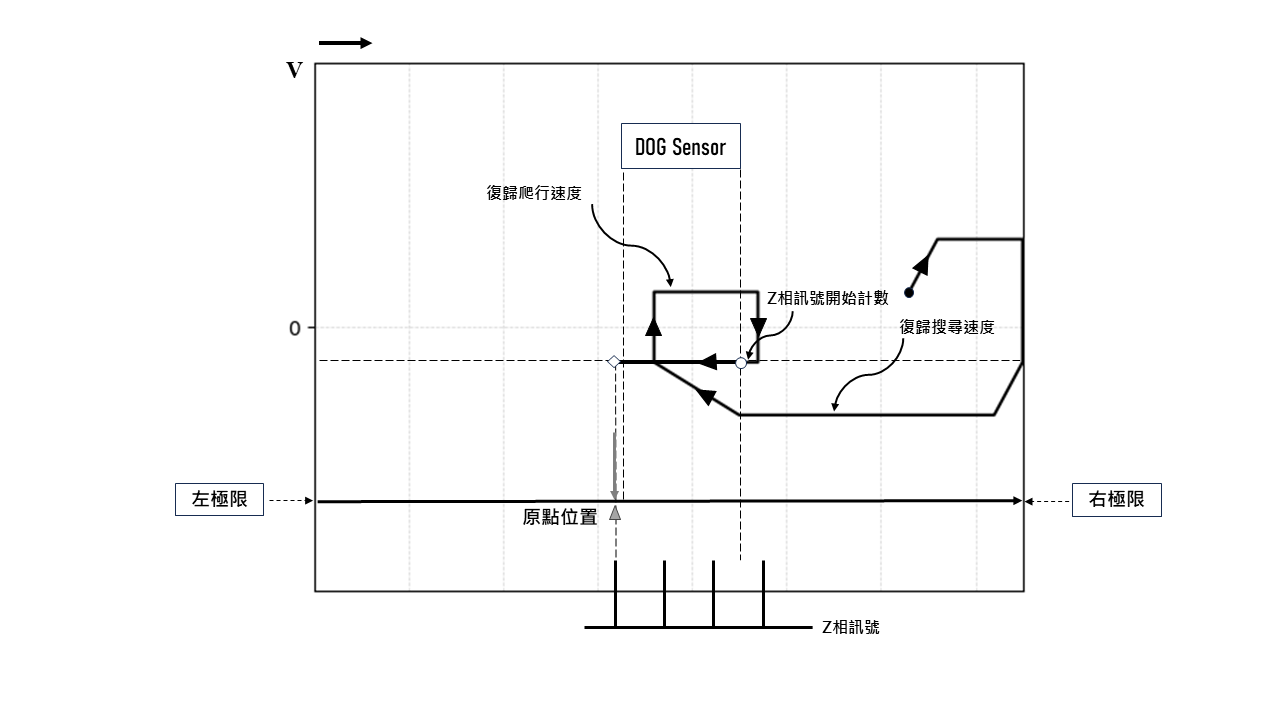
歸零起始點在原點感知器(DOG Sensor)右極限方向,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號時,以復歸爬行速度反向
e.碰到原點感知信號瞬間,開始計數 Z 相訊號
f.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
動作說明
歸零起始點在原點感知器(DOG Sensor)中,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.離開原點感知信號時,以復歸爬行速度反向
c.碰到原點感知信號瞬間,開始計數 Z 相訊號
d.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
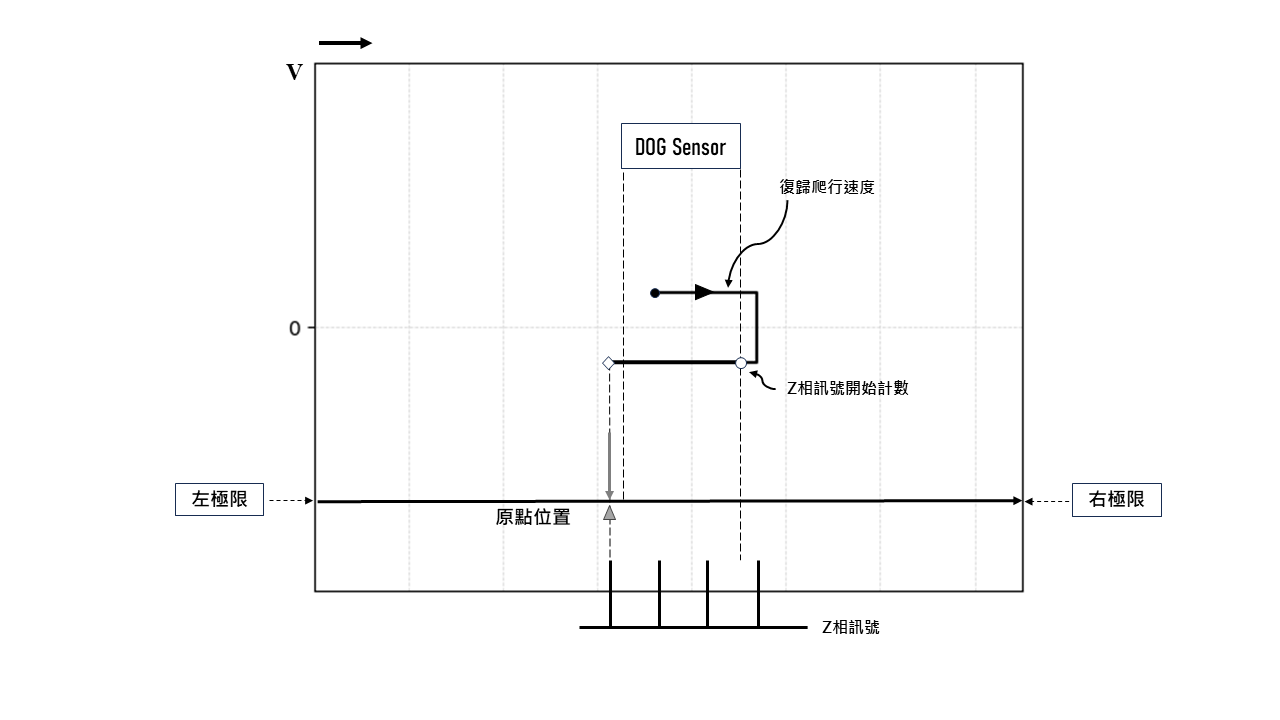
10-8 模式 107: Z 相訊號-反向-下緣觸發
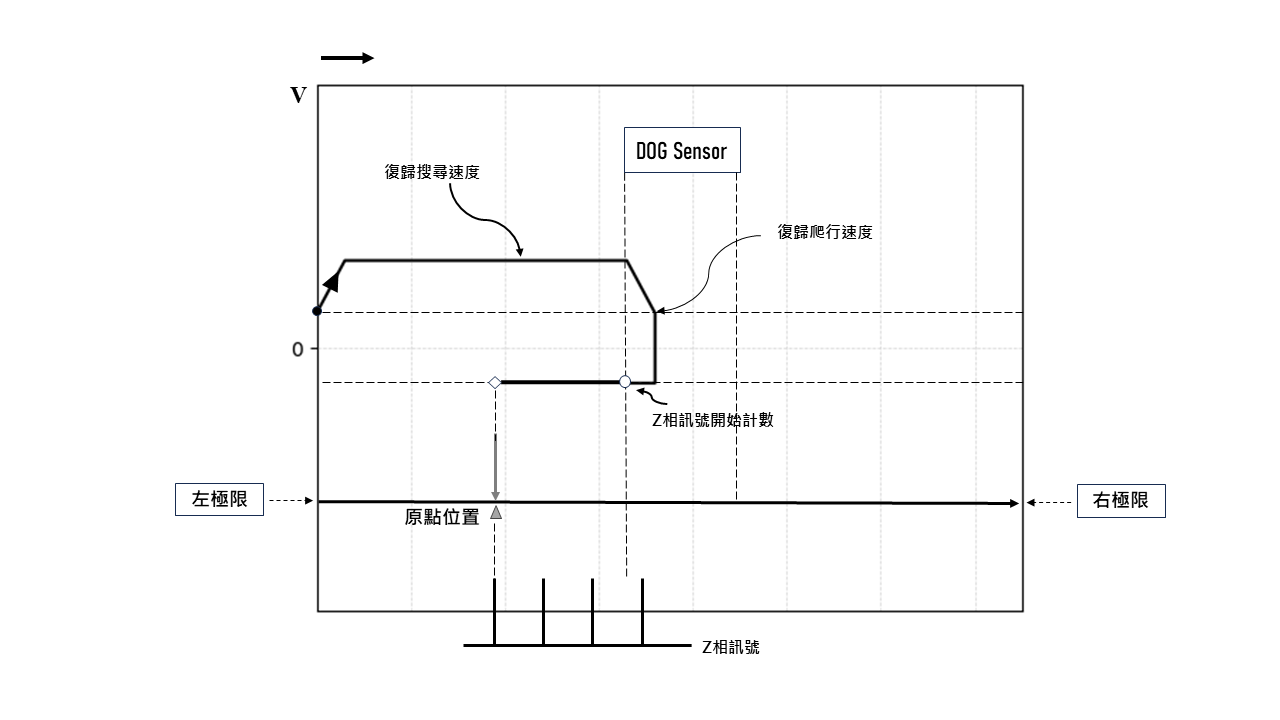
動作說明
歸零起始點在原點感知器(DOG Sensor)左側,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
c.離開原點感知信號瞬間,開始計數 Z 相訊號
d.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
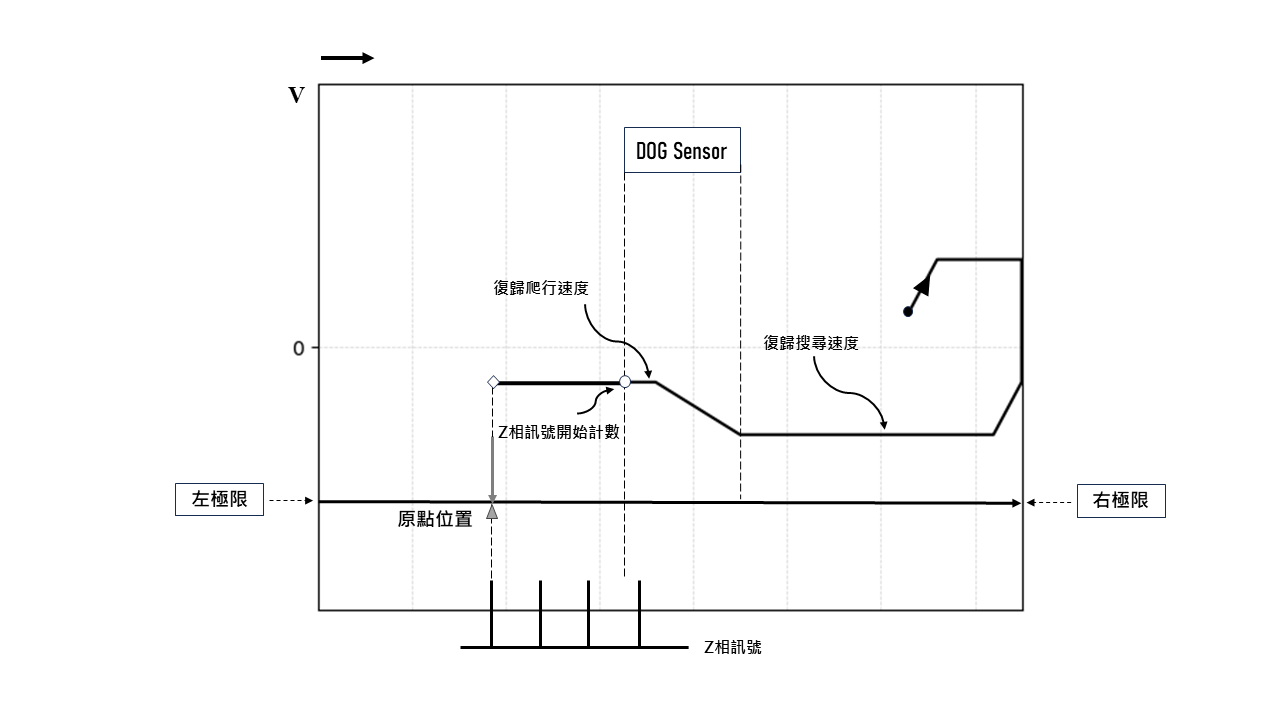
動作說明
歸零起始點在原點感知器(DOG Sensor)右側,原點零點訊號數=3
a.以復歸搜尋速度往右極限方向移動
b.碰到右極限時,以搜尋速度反方向往左極限方向移動
c.碰到原點感知信號時,以復歸減速度降至復歸爬行速度後反向前進
d.離開原點感知信號瞬間,開始計數 Z 相訊號
e.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
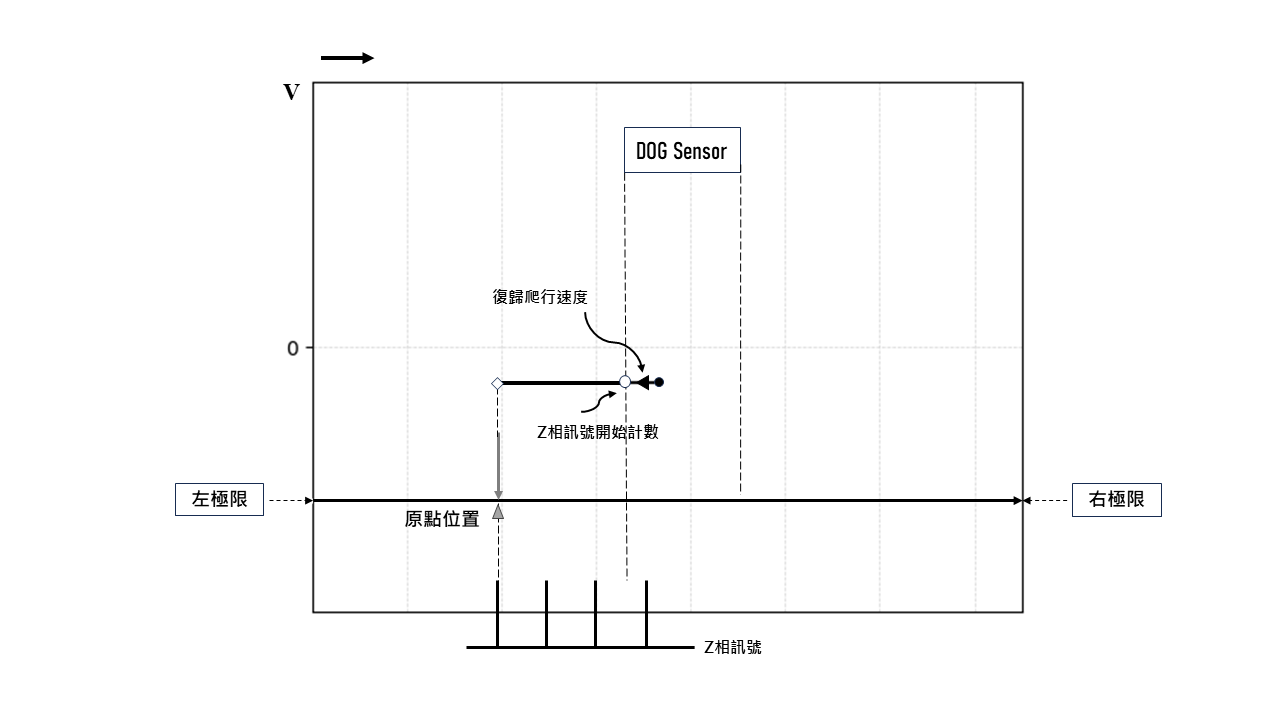
動作說明
歸零起始點在原點感知器(DOG Sensor)中,原點零點訊號數=3
a.以復歸爬行速度往左極限方向移動
b.離開原點感知信號瞬間,開始計數 Z 相訊號
c.當 Z 相訊號之計數值等於原點零點設定值時,該點即為原點位置
10-9 減速度不足的情況
原點感知器(DOG Sensor)感測距離太短或減速度不足,可能導致速度未降至復歸爬行速度,便離開原點感知信號的情況,意即此時回原點動作並未完成。
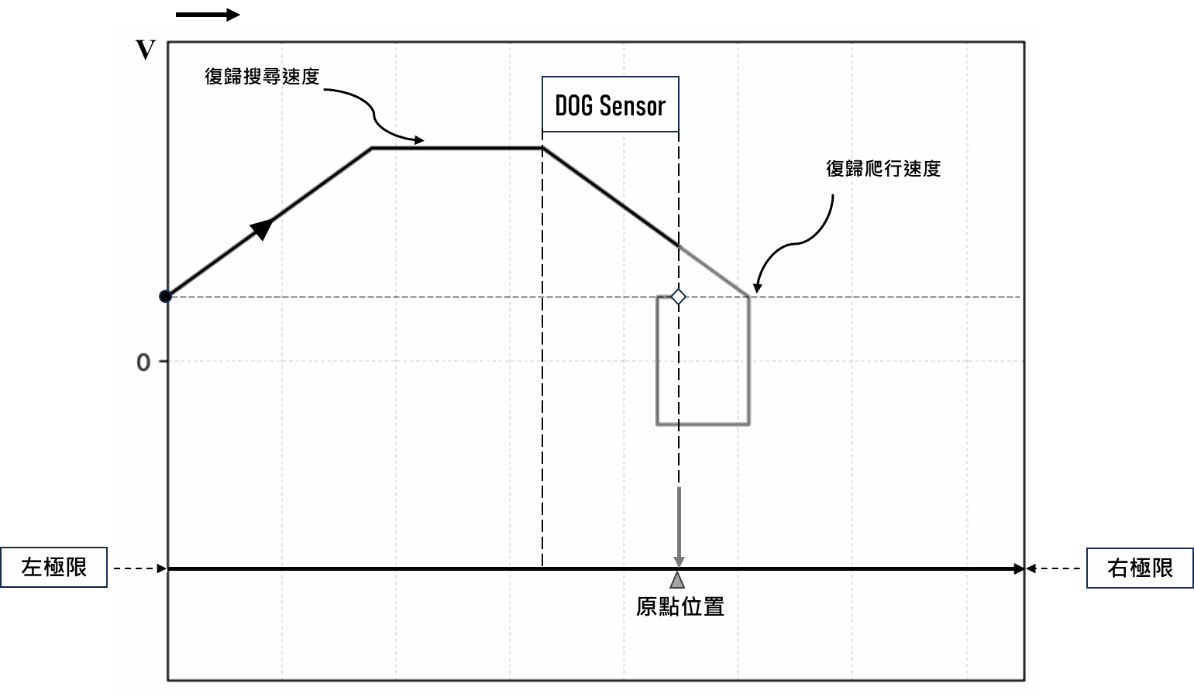
動作說明
以正向-下緣觸發模式為例
歸零起始點在原點感知器(DOG Sensor)左側
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度減速
c.離開原點感知信號時,速度未降至復歸爬行速度
d.灰色線段開始為補償機制,繼續以復歸減速度降至復歸爬行速度後反向前進
e.碰到原點感知信號時,以復歸爬行速度反向
f.離開原點感知信號瞬間,該點即為零點位置
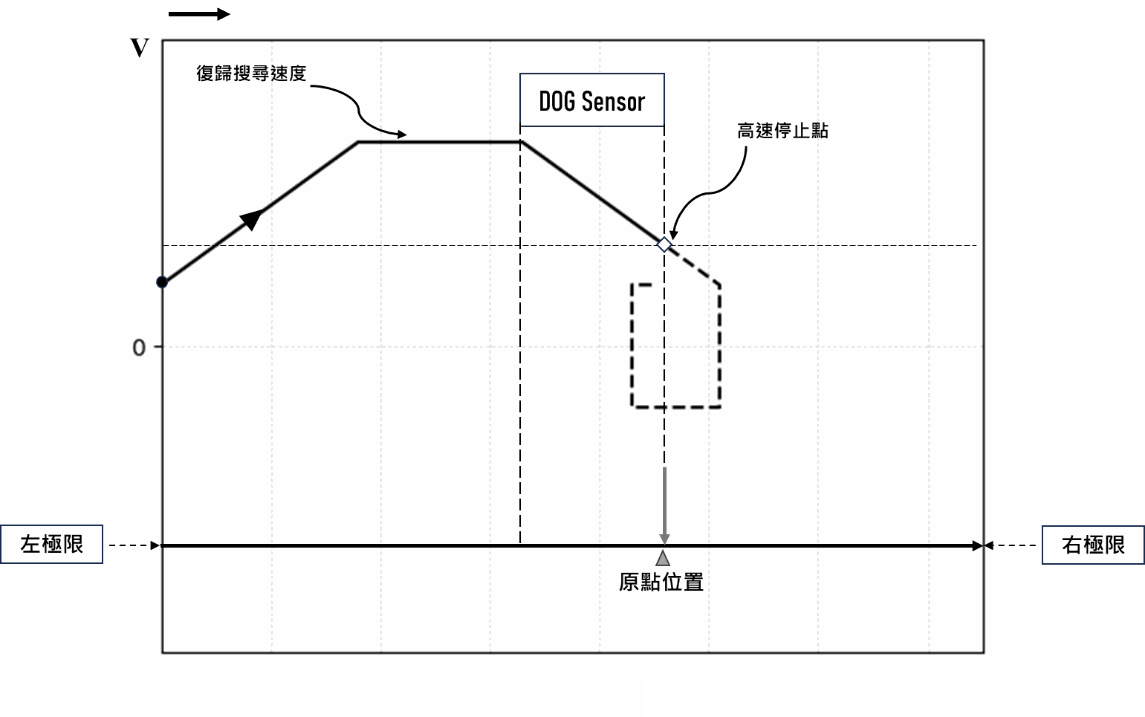
動作說明
若欲跳過上圖d~f之步驟,開啟特殊暫存器M10629 (軸原點高速模式開)
歸零起始點在原點感知器(DOG Sensor)左側
a.以復歸搜尋速度往右極限方向移動
b.碰到原點感知信號時,以復歸減速度減速
c.離開原點感知信號時,以當前速度停止,完成回原點,該點即為零點位置
d.虛線為上圖灰色線段路徑,此時回原點已完成,故該路徑不執行
10-10 原點復歸相關參數說明
- 原點復歸
- 定義 : 執行原點復歸
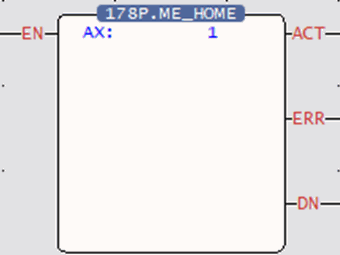 Fun178P. MFHome
EN = 1 :上緣觸發原點復歸
ACT = 1 :原點復歸動作中
ERR = 1 :原點復歸錯誤
DN = 1 :原點復歸動作完畢- 內部參數
AX: 軸編號 - 特殊暫存器
Axis 1:原點復歸動作中 M11245+ 40*(n-1)
Axis 1:原點復歸動作完畢 M11246+ 40*(n-1)
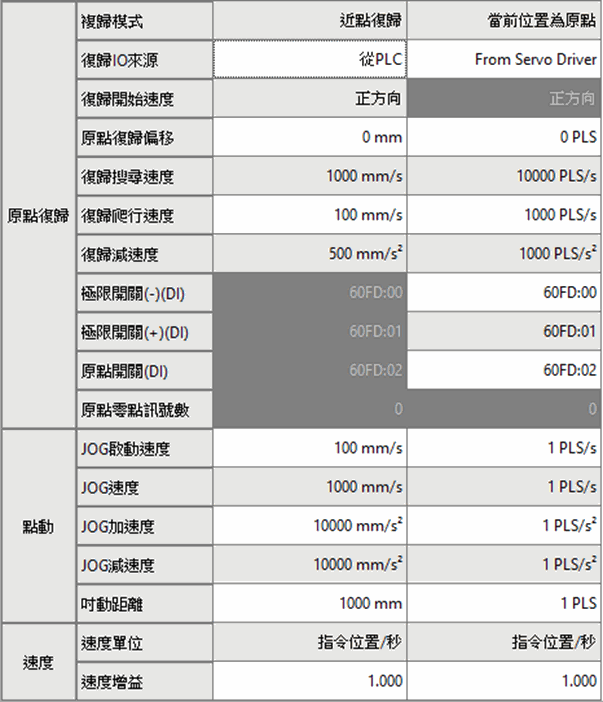
- 原點復歸
- 復歸來源
從 PLC : 由 PLC 接收 原點 / 正極限 / 負極限 訊號
從伺服驅動器:由伺服驅動器接收 原點 / 正極限 / 負極限 訊號 - 復歸開始速度 : 正方向 /反方向
- 原點復歸偏移 : 補償原點復歸固定的偏移量
- 復歸搜尋速度 : 搜尋原點速度
- 復歸爬行速度 : 碰觸原點後降低速度至爬行速度
- 復歸減速度 : 碰觸原點後降至復歸爬行速度的減速度
- 極限開關(+)
- 極限開關(-)
- 原點開關
- 原點零點訊號數
- 原點零點訊號來源
提示:按 ← → 切換章節,Ctrl+K 搜尋