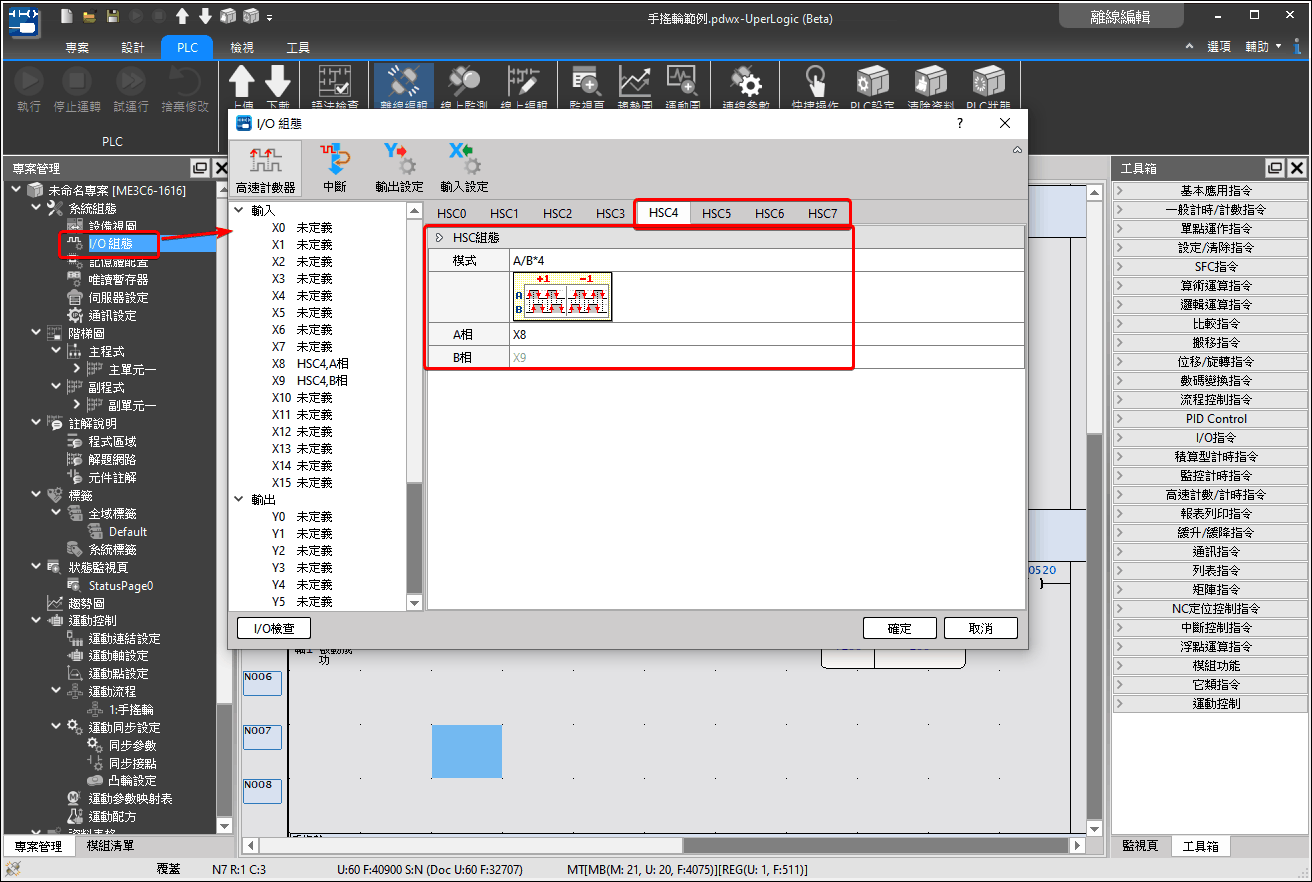
手搖輪主要是控制用來放大輸入軸的脈波數,在使用手搖輪功能時,使用者須先設置 EtherCAT 手搖輪輸入點 X0~X15 於高速計數 HSC0~HSC7。
使用者可以在【I/O 組態】 > 【高速計數器】 > HSC0 ~ HSC7中找到設定。
HSC4~7由運動控制卡直接使用,且只有提供 A/B*4模式, A/B*4 會將輸出脈波數放大 4 倍。
HSC0 = 外部參考編號 1,HSC1 = 外部參考編號 2,依此類推。後面同步參數會使用到。
|
Fun193. MFGearMPG
|
參數解釋
|
|
|
|
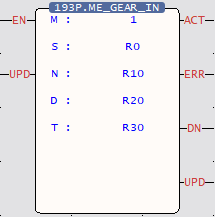
階梯圖符號
|
|
EN = 1
|
輸出控制
|
|
UPD = 1
|
更新參數
|
|
ACT = 1
|
動作中
|
|
ERR = 1
|
錯誤
|
|
DN = 1
|
輸出完畢
|
|
UPD =1
|
更新完畢
|
|
內部參數
|
|
M 主軸輸入來源
|
EtherCAT_軸編號 1~16
|
|
編碼器_格雷碼 100 (X8~X15)
|
|
編碼器_硬體高速計數編號 101 ~ 108 ( HSC0~HSC7 )
|
|
S 從軸輸出目標
|
EtherCAT_軸編號 1~16 (【 M 主軸輸入來源】不能跟【 S 從軸輸出目標】相同)
|
|
N 可變齒輪比分子
|
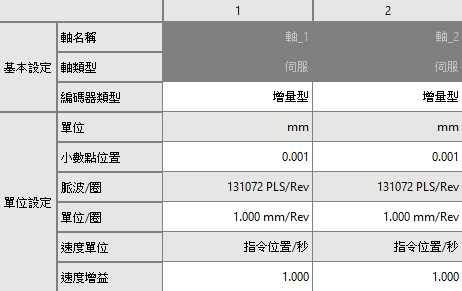
正負數,包含【運動控制】中【運動軸設定】的【小數點位置】
|
|
D 可變齒輪比分母
|
正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】
|
|
T 轉換時間(ms)
|
正數 (大於零的實數),單位為 ms
|
|
|
範例
|
|
Ladder
|
軸參數設定
|
|
|
|
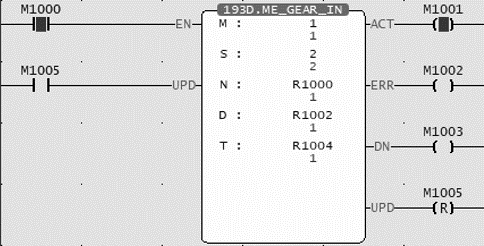
- 當 M1000 由 OFF→ON 時,將依照當前 Fun193 參數
( M : EtherCAT軸 1、N : EtherCAT 軸 2、N : 可變齒輪比分子 0.001、D 可變齒輪比分母0.001、T: 1ms)啟動手搖輪同步。
- EtherCAT 軸 1 移動 100 mm,EtherCAT 軸 2 跟著移動 100 mm。
|
這篇文件對您有幫助嗎?
感謝您的回饋!
提示:按 ← → 切換章節,Ctrl+K 搜尋