第16章 同步控制、飛剪、追剪(同步功能參數表/電子凸輪設定
本章節主要介紹同步控制的基本使用與參數設定,同步控制功能也是軸運動控制功能的一種,可有效的應用在龍門機構,追飛剪機台等應用。是位置控制模式下的一種非常有效的功能
16-1何謂同步控制
同步控制主要是模擬機械凸輪的一種運動控制功能,通過位置感測器,如旋轉編碼器 Encoder 等。透過編碼器的位置資訊反饋給 PLC。CPU 將收到的位置資訊進行解碼,透過同步參數,凸輪(曲線)資料、齒輪設定、離合器設定、各補償設定等進行運算後並輸出至從軸。
以下同步的主軸我們稱之為輸入軸,同步的跟隨軸稱之為輸出軸。針對主軸坐標,設定輸入軸週期,即可快速且有效的實現反覆凸輪動作。
16-2同步參數設定群組
同步參數設定有分群組,依不同類別群組分類,方便使用者能快速的找到相對應的參數。同步參數設定群組依其結構設計如下圖:
|
A. 基本設定 |
B. 初始化設定 |
|
C. 主軸 1 輸入 |
D. 主軸 2 輸入 |
|
E. 主軸相位補償 |
F. 可變齒輪 |
|
G. 主離合器 |
H. 步進角補償 |
|
I. 凸輪 |
J. 輸出濾波器 |
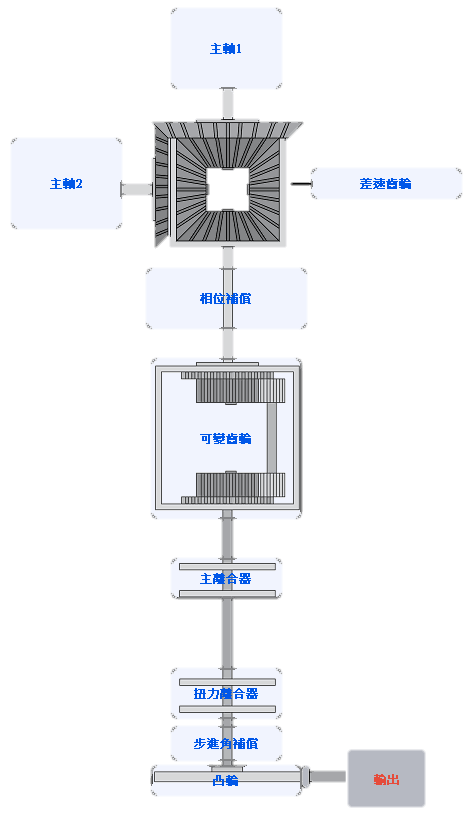
16-3同步參數介紹
基本設定 :
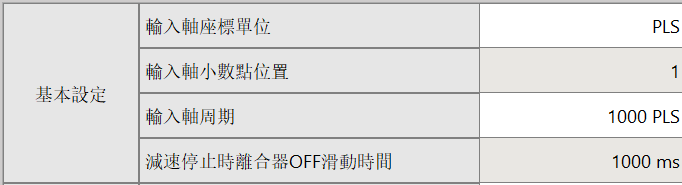
1. 輸入軸座標單位 : 設定顯示坐標時的單位。預設為 PLS。共有 pls/mm/deg/inch 可選擇。
2. 輸入軸小數點位置 : 設定小數點之後的位元數。預設為 1,最多可設定至小數點後 3 位。例如輸入軸每轉設定為 100mm,若設定小數點之後的位元數 0.1,則輸入軸週期解析度可設定至小數點一位如 100.5。
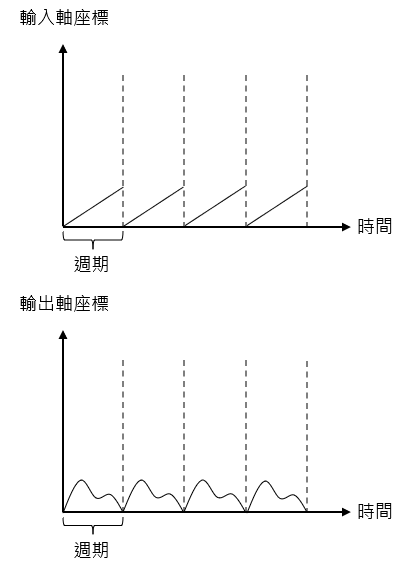
3. 輸入軸週期 :指”輸出軸完成一次”凸輪運動所需的”輸入軸週期量”。
透過設定輸入軸週期,可改變輸出軸反覆凸輪動作的頻率。
詳細可參考下方時序圖:
4. 減速停止時離合器 OFF 滑動時間 : 設定減速停止時主離合器 OFF 為止的時間。同步控制中有減速停止及立即停止兩種。預設為 1000ms。當使用者欲解除同步控制或是發生錯誤時的停止模式。
初始化設定 :
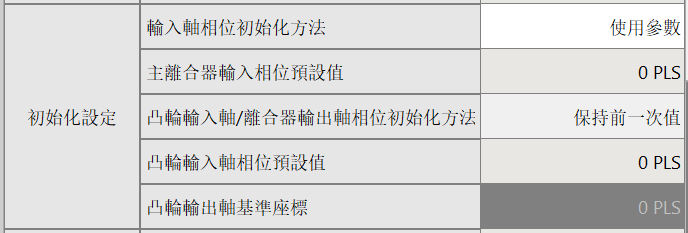
1. 輸入軸相位初始化方法 : 有以下三種參數設定
- 使用參數 : 使用主離合器輸入相位預設值進行初始化。
- 使用輸入軸座標 : 依據輸入軸座標對主離合器輸入相位預設值進行初始化。
- 保持前一次值 : 初始化為上一次同步結束時的相位、坐標。
2. 主離合器輸入相位預設值 : 上面參數設定為”使用參數”時,可使用此參數設定主離合器(主軸)輸入相位預設值進行初始化。
3. 凸輪輸入軸/離合器輸出軸相位初始化方法 :
-
- 使用參數 : 依據” 使用參數”,對凸輪輸入軸相位預設值進行初始化。
- 使用凸輪輸出軸基準座標 :依據凸輪輸出軸基準座標對凸輪輸入軸相位預設值初始化。
- 保持前一次值 : 初始化為上一次同步結束時的相位、坐標。
4. 凸輪輸入軸相位預設值 : 上面參數設定為使用參數時設定。
如下範例:
當凸輪輸入軸/離合器輸出軸相位初始化方法,選擇使用參數時,且凸輪輸入軸相位預設值設定為100mm時。在輸入軸週期為1000mm的範例圖示如下。
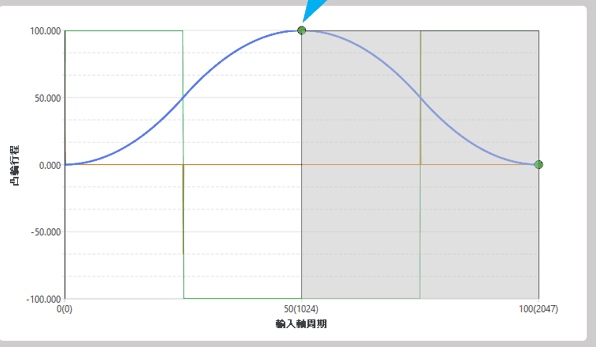
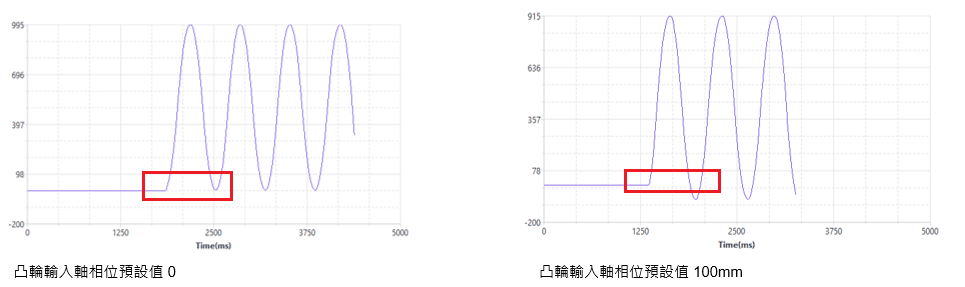
上圖可看到當凸輪輸入軸相位預設值設定為0mm與100mm時,輸出軸同步運動會差100mm的起始運動。
5. 凸輪輸出軸基準座標 : 上面參數設定為”使用凸輪輸出軸基準座標時”須設定該座標。
主軸輸入 :
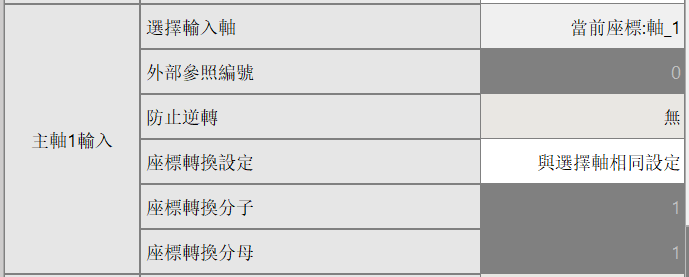
1. 選擇輸入軸
- 使用參數 : 使用外部參照之編碼器做為主軸輸入( HSC0 ~ HSC7)
- 當前座標 : 使用主軸的回授的當前座標作為參照
- 指令座標 : 使用主軸的指令座標作為參照
2. 外部參照編號 : 選擇輸入軸為使用參數時的來源編號
3. 防止逆轉 (如下示意圖)
- 防止負方向變化 : 限制從軸無法逆轉
- 防止正方向變化 : 限制從軸無法正轉
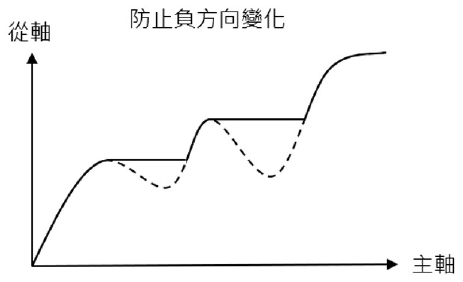
4. 座標轉換設定
- 與選擇軸相同設定 : 與選擇軸相同設定
- 透過同步參數 : 使用座標轉換分子和分母作轉換 (通常用在外部輸入值與當前坐標或指令坐標的基準不同時使用。)
5. 座標轉換分子 : 請參考下面公式
6. 座標轉換分母 : 請參考下面公式
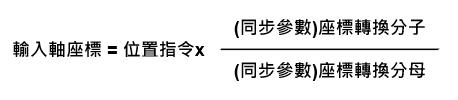
差速齒輪 :
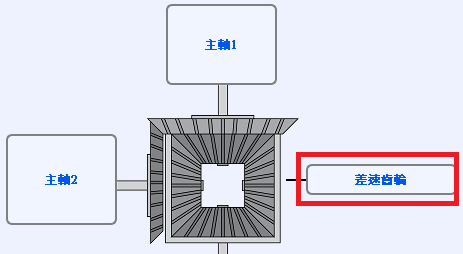
差速齒輪會將主軸1座標減去主軸2座標後,作為輸出軸座標來使用。如下範例圖:
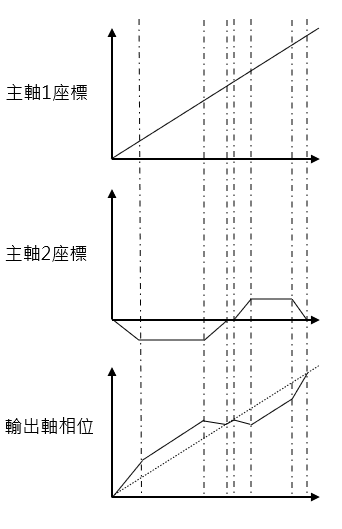
主軸相位補償 :
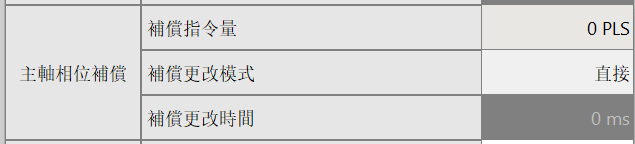
透過此設定。主軸相位補償可以補償固定的偏差,也可以動作中補償(搭配映射表或Fun181)
1. 補償指令量
2. 補償更改模式
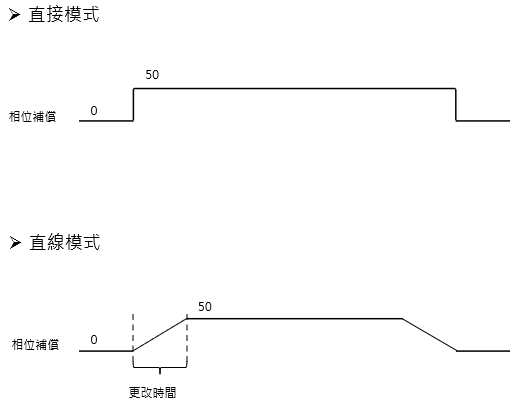
- 直接 : 直接補償相位
- 直線 : 以斜率的方式補償相位
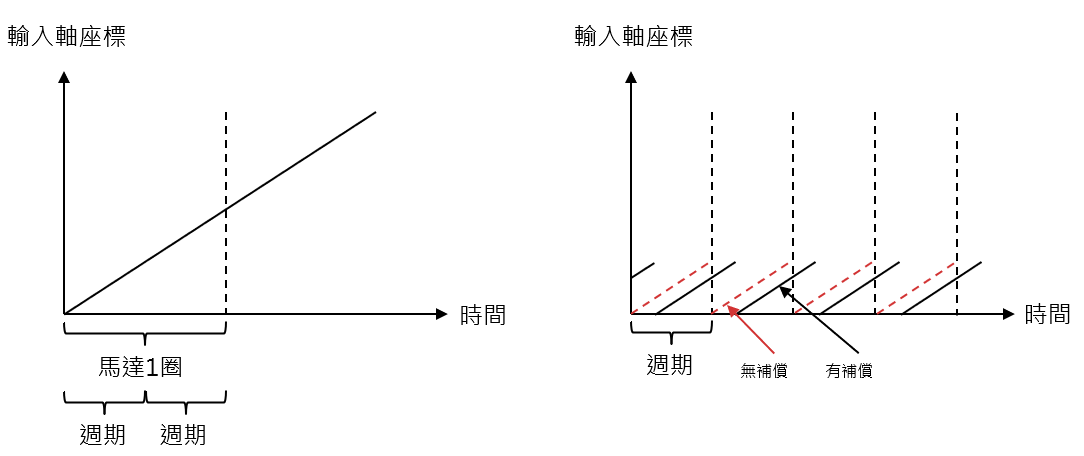
3. 補償更改時間 : 補償模式為直線模式的更改時間,單位ms。
可變齒輪 :
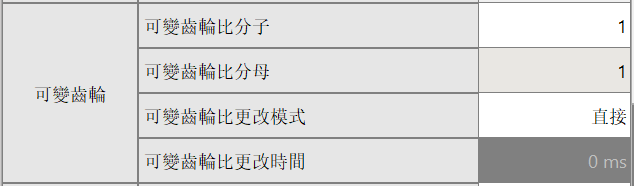
可變齒輪可將輸入軸相位依照設定的可變齒輪比轉換為輸出軸的移動量。
1. 可變齒輪比分子 : 請參考下方公式。
2. 可變齒輪比分母 : 請參考下方公式。
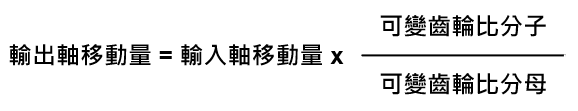
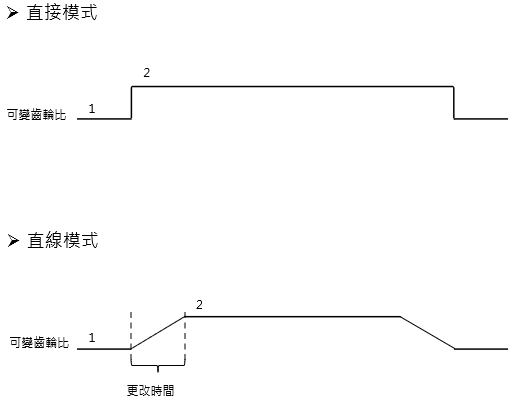
3. 可變齒輪比更改模式 :
- 直接 : 變更可變齒輪比時直接變更。
- 直線 : 變更可變齒輪比時依照 [可變齒輪比更改時間] 的斜率變更。
4. 可變齒輪比更改時間 :可變齒輪比更改模式為直線模式時的更改時間。
**也可以透過從程式上更改可變齒輪比。
主離合器 :

離合器ON/OFF控制輸出軸相位同步或停止運轉。
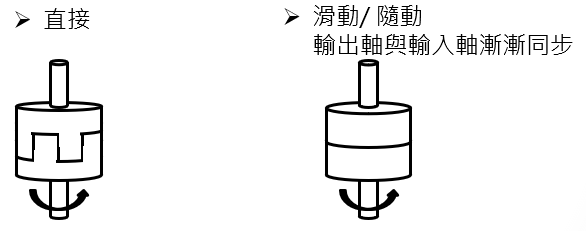
離合器的結合和斷開方式有直接、滑動與隨從 3種方式。
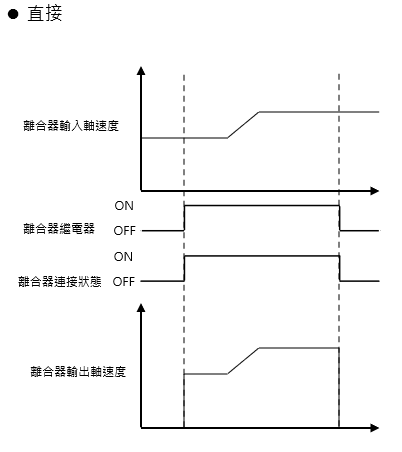
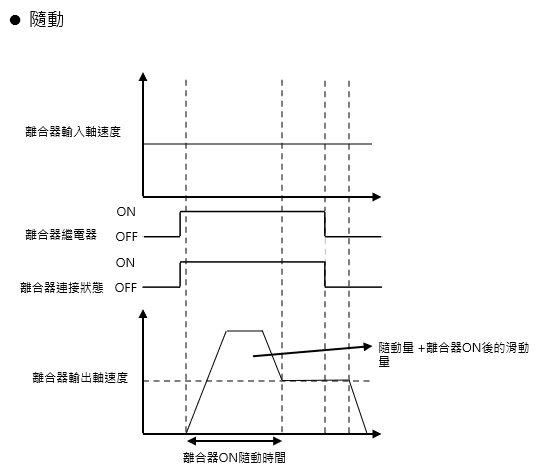
- 離合器ON條件,有以下幾種方式:
- 常ON : 一直保持連接狀態,無條件把變化量傳遞下去
- 常ON (單向正方向):只有正方向變化會傳遞下去
- 常ON (單向負方向):只有負方向變化會傳遞下去
- 離合器控制繼電器(準位):軸同步主離合器開關 M10604 + (40*n-1) 或 軸同步輔助離合器開關 M10611 + (40*n-1) 的狀態為高位時設為 ON,低位時設為 OFF
例如M10604 持續ON著,則離合器On,此為準位功能 - 離合器ON請求繼電器(邊緣):軸同步主離合器開關 M10604 + (40*n-1) 或 軸同步輔助離合器開關 M10611 + (40*n-1) 的狀態變為高位時設為 ON
例如M10604 上緣觸發ON,則離合器持續On,此為邊緣功能 - 離合輸入軸相位:輸入相位達到 ON 設定值時,離合器開始傳遞變化量
- 離合器ON設定值:離合器ON 條件設為”離合器輸入軸相位”時啟用
可設定範圍0~4294967295 - 離合器ON延遲:表示 ON 條件達成後,輸入相位經過 ON 延時設定值後設為 ON
可設定範圍0~4294967295 - 離合器ON連接方式:
直接:表示離合器直接連接的方式
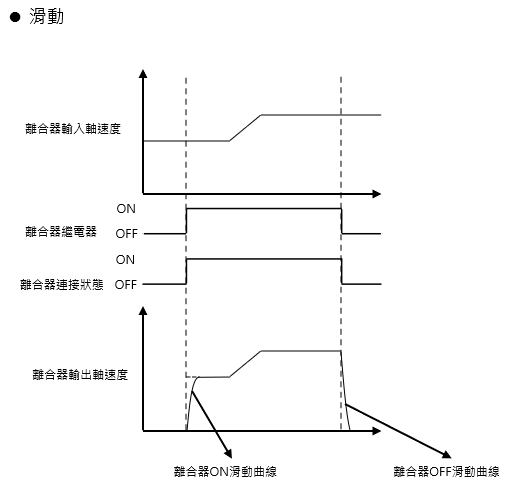
滑動:輸出相位以平滑加速直到完全同步,無視過程中的誤差
隨動:輸出相位以平滑加速直到完全同步,並且補償過程中的誤差,加上補償隨動量的距離後才設為 ON
- 離合器ON滑動曲線:表示滑動過程中的誤差。
※若滑動過程中,輸入軸變化為 0 時,則直接設定為 ON - 離合器ON滑動時間:設定指定時間。表示滑動過程需在指令時間完成,無視過程中的誤差
- 離合器ON隨動時間:單位毫秒
- 離合器ON隨動量:表示補償過程中的誤差,加上補償隨動量的距離後才設為 ON
可設定範圍0~4294967295 - 離合器OFF條件:
抑能:無 OFF 條件
同步 OFF 暫存器 (邊緣):軸同步主離合器開關 M10604 + (40*n-1) 或 軸同步輔助離合器開關 M10611 + (40*n-1) 的狀態變為低位時設為 OFF
輸入軸相位:輸入相位達到 OFF 設定值時設為 OFF
輸出軸移動量:輸出軸相位變化達到 OFF 設定值時設為 OFF
輸出軸相位:輸出相位達到 OFF 設定值時設為 OFF
可設定範圍0~4294967295
- 離合器OFF設定值:
OFF 條件設為輸入軸相位、輸出軸移動量與輸出軸相位時啟用。
可設定範圍0~4294967295 - 離合器OFF延遲:
表示 OFF 條件達成後,輸入相位經過 OFF 延時設定值後設為 OFF
可設定範圍0~4294967295 - 離合器OFF連接方式:
直接:表示設為 OFF 的方式
滑動:滑動表示輸出相位以平滑減速直到完全分離,無視過程中的誤差 - 離合器OFF滑動曲線:可設定範圍0~4294967295
- 離合器OFF滑動時間:單位毫秒 可設定範圍0~4294967295
步進角補償 :
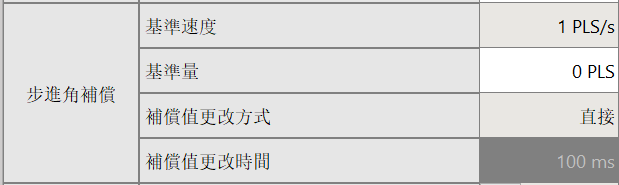
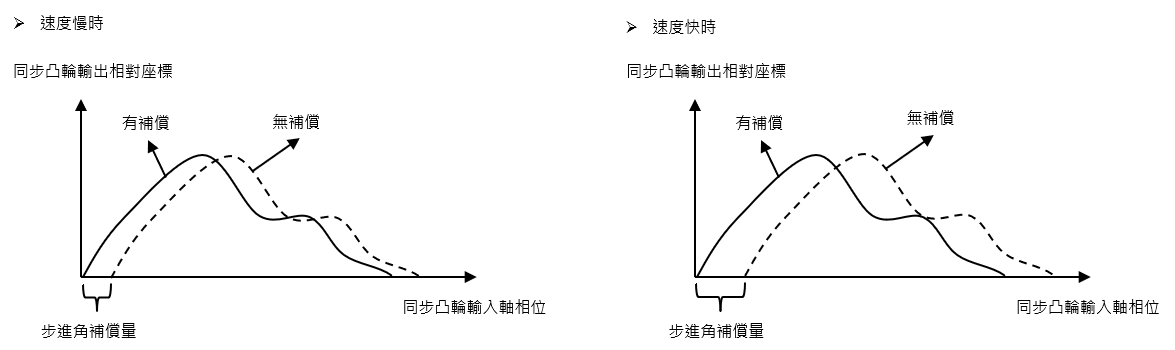
步進角補償是對凸輪不同速度下的延遲進行補償,關於補償計算,可參考下方公式
基準速度 : 請參考下方公式。
基準量 : 請參考下方公式。
|
步進角補償量 = 輸入軸速度 x |
基準量 |
|
基準速度 |
補償值更改方式
- 直接 : 直接變更。
- 直線 : [補償更改時間] 的斜率變更。
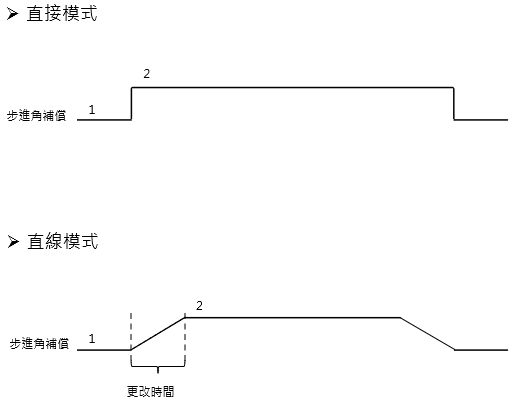
補償更改時間 : 補償值更改方式為直線模式時的更改時間(單位ms)。
凸輪 :
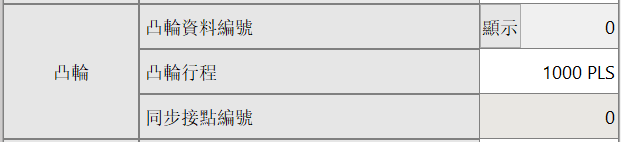
凸輪資料編號 : 從軸要使用的凸輪設定ID
*若凸輪資料編號為 0 時,和輸入軸週期、凸輪行程的值無關,執行輸入軸週期和進給量相等的比例 (1:1) 動作。
凸輪行程 : 從軸的行程
同步接點編號 : (暫時不支援)
輸出濾波 :

輸出濾波可以對凸輪輸出加上濾波器。
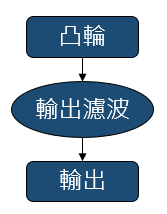
輸出濾波的功能可抑制頻率的變動,即使從軸的位置在短時間內發生較大變化,透過輸出濾波也能夠抑制從軸的頻率變化。
詳細可參考下方輸出濾波時序圖
*輸出濾波過大可能造成移動量的延遲,請充分考慮過移動量的延遲並進行設定。
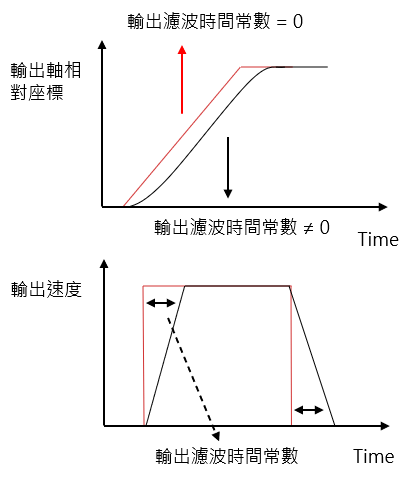
輸出濾波時序圖
16-4同步凸輪設定
同步凸輪設定請使用UperLogic軟體進行設定,如下圖片為專案開啟後的軟體首頁,並簡介同步凸輪相關功能與設定。
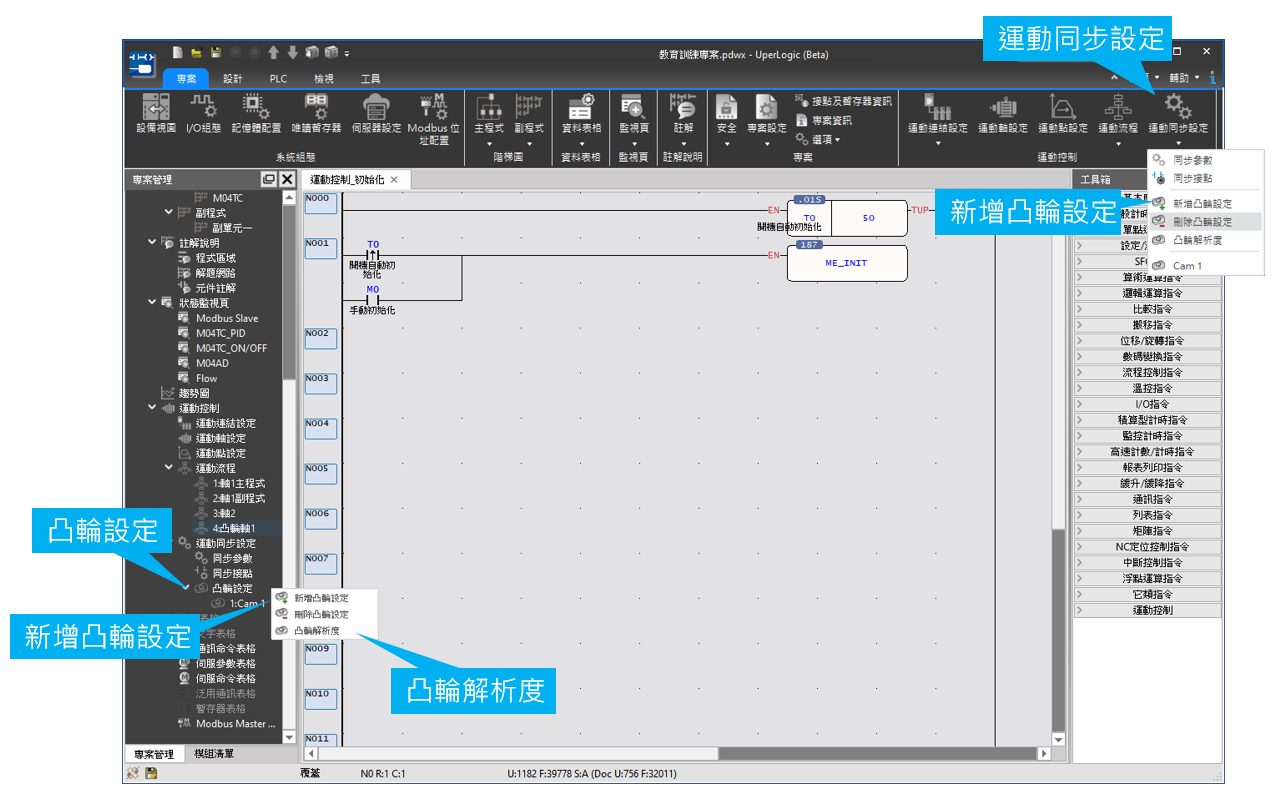
首頁凸輪設定按滑鼠右鍵點新增凸輪設定會出現如下圖凸輪曲線設定。
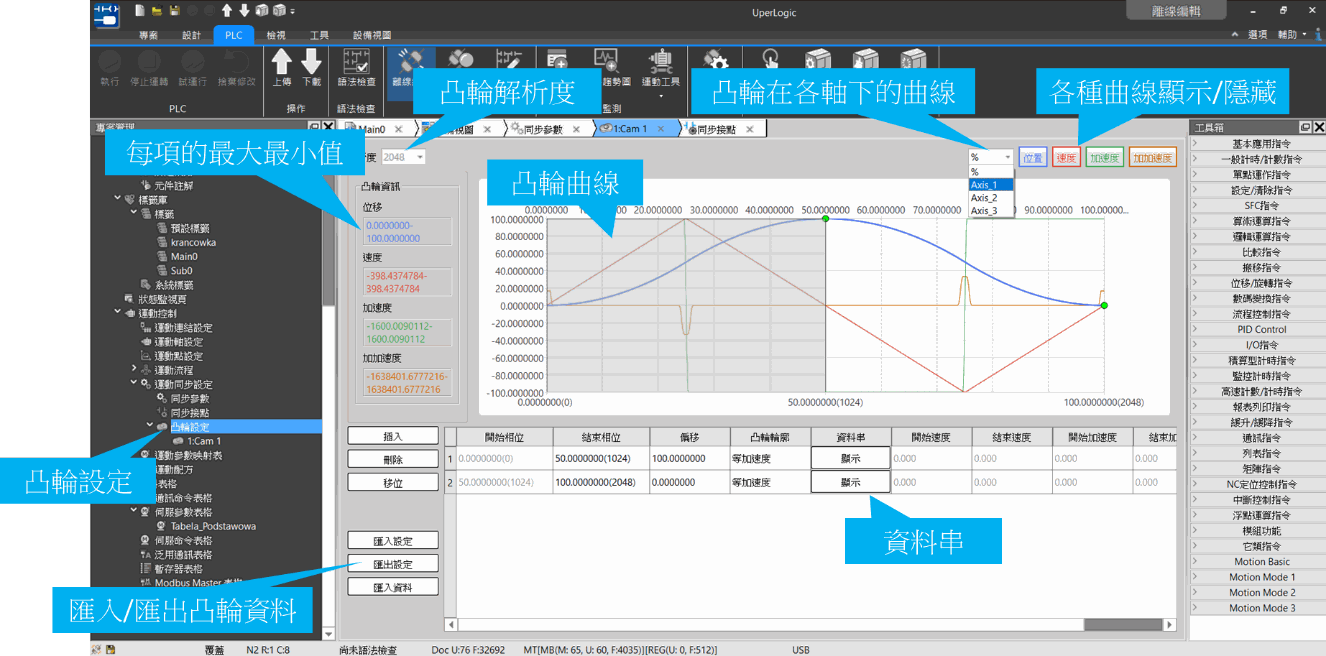
凸輪解析度 : 凸輪曲線的解析度,解析度越高則曲線越圓滑。
軟體會自動根據使用者設定的點和凸輪輪廓計算出每個解析度的位置。凸輪解析度與凸輪最大數量關係如下表: 凸輪最大數量越少,則凸輪解析度越佳。反之,凸輪最大數量越大,則凸輪解析度越少。
|
凸輪解析度 |
凸輪最大數量 |
|
2048 |
16 |
|
4096 |
8 |
|
8192 |
4 |
|
16384 |
2 |
|
32768 |
1 |
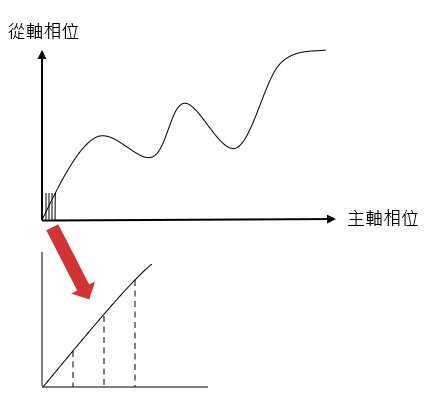
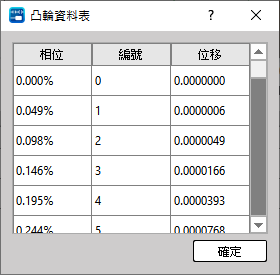
例如: 使用者使用兩組凸輪曲線,則每個主軸周期的從軸凸輪曲線分割為16384個點的解析度。解析度越細,代表曲線越圓滑。
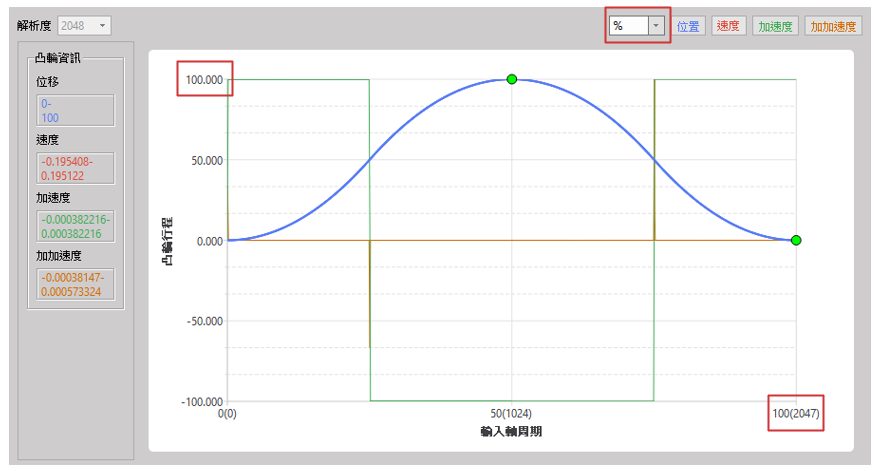
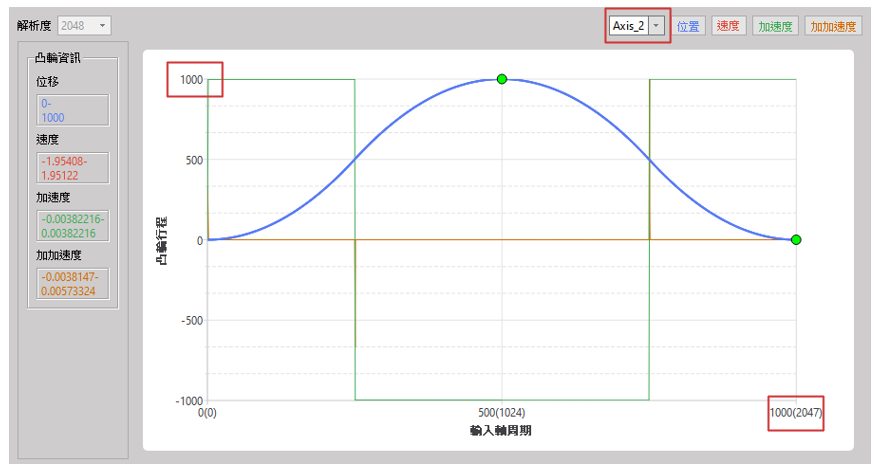
凸輪在不同比例下的曲線。
- 百分比模式
- 輸入軸行程使用百分比顯示 (X軸)
- 輸出軸行程使用百分比顯示 (Y軸)
如下圖所示:
- 此凸輪用於軸2
- 輸入軸行程 1000mm (X軸)
- 輸出軸行程 1000mm (Y軸)
如下圖所示:
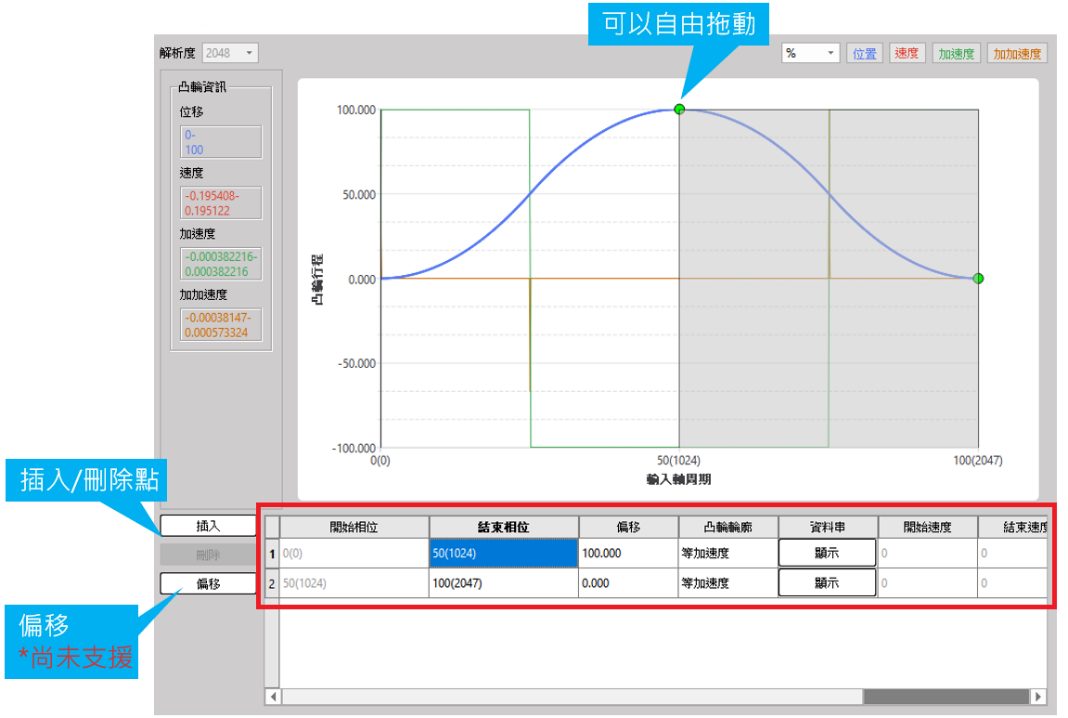
電子凸輪曲線的建置可由插入按鈕點擊,在畫面上會自動出現一個點,使用者可透過滑鼠直接拉動點的位置。也可透過下圖紅框內的表格修改設定值。
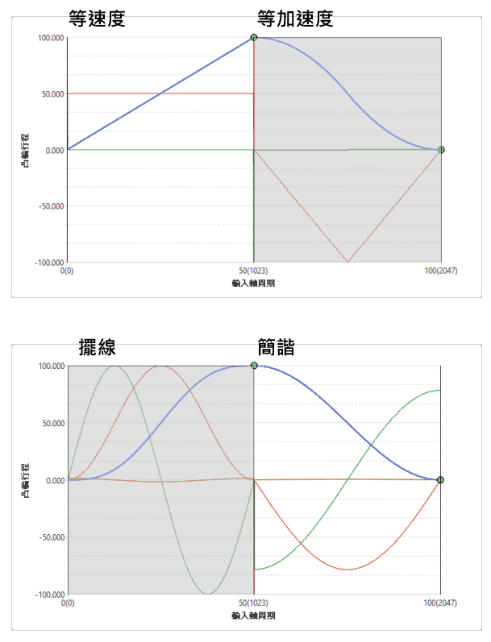
凸輪曲線顏色的代表:
藍線 : 位置
紅線 : 速度
綠線 : 加速度
橘線 : 加加速度
16-5凸輪廓特性
凸輪輪廓的特性說明如下:
凸輪輪廓曲線的特性主要由速度、加速度、加加速度等來決定的。其各代表特性與意義如下所述。
速度(V) :描述物體運動快慢和方向的物理量,和工件的運動量(P=mV)成比例關係。
在控制上,較重的負載如果速度越快,控制上會變得越困難。透過降低加速度的最高值,可得到越穩定的控制。
加速度(A):加速度是速度向量對於時間的變化率,描述速度的方向和大小變化的快慢。
因為F=mA成比例,所以當加速度越提高,則產生出的扭力也會變得越大,則容易產生干擾。請依據不同的負載與慣量做適當的調整。
加加速度(J) : 也稱急動度、衝動度、躍度等,是描述加速度變化快慢的物理量。
加加速度是由加速度的變化量和時間決定的。加加速度若越大,產生的扭力的變化量也會越急劇,有可能產生碰撞或振動等現象。
所以在使用凸輪輪況時要依據不同用途選擇適合的輪廓如控制重載,可降低最高速度,若在高速控制時,可減低加加速度來穩定控制。避免產生振動影響控制的穩度與準度等。
凸輪輪廓用途與說明說明如下:
1. 等速度:通常在減低速度,等速直線運動時使用。適合用在重載且低速的控
制。
2. 等加速度:加速度的最高值最小,產生的轉矩也最小。但是等加速度在從加速
切換到減速時的點處速度為不連續。所以較適用在中速用途。
3. 擺線:擺線速度與加速度為連續。適合用在高速且輕負載用途。
4. 簡諧:開始與結束相位處的加速度不連續,較容易引發振動,高速時不適合使
用。但在執行折返動作,持續往返動作時適合使用。
5. 變形等速度:適用於中低速且重負載的情況,曲線特性在加速度與位移變化較
陡。在重負載的情況下,使運動性能變得更穩定。
6. 變形梯形:為廣泛使用的凸輪曲線。其最大加速度值小,適合用在輕載的高速
用途。
7. 變形正弦: 此曲線為平衡圓滑曲線,和變形梯形曲線相比,抑制了速度的最高值。因此用在負荷未知或變動的場合最不危險。
8. 梯形:梯形曲線速度的最高值較高,因為加速度連續,較不易發生振動。適用在輕載高速的應用。
9. 單停留擺線m=1: :單停留應用的擺線曲線。在結束相位處的加速度不為 0,因此可以降低速度、加速度的最大值。加速度也會變動較平滑,適合應用在高速用途。
10. 單停留擺線m=2/3:與單停留擺線 m=1 相比,在減速時的加速度曲線更為小。可更平滑的到達結束相位。
11. 單停留梯形曲線:在結束相位處的加速度不為 0,使得速度、加速度的最高值較低。適合應用在輕載及高速用途。
12. 單停留變形正弦:在結束相位處的加速度不為 0,可以降低速度、加速度的最高值。是速度、加速度較低的平滑曲線。適用在中載高速用途。
提示:按 ← → 切換章節,Ctrl+K 搜尋