第7章 進階應用指令
7-1 數學運算指令(FUN24~33)
7-0-1 總和計算(SUM)
|
FUN24 D P SUM |
總和計算 (SUM) |
FUN24 D P SUM |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S:來源暫存器之起頭號碼 N:欲總和之暫存器個數(由S開始連續N個) D:存放結果(總和)之暫存器號碼 S,N,D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN24 D P SUM |
總和計算 (SUM) |
FUN24 D P SUM |
||||
|
程式範例1 |
X0由OFF→ON時,計算16位元總和 |
|||||
R1=0031H R2=0032H R3=0033H R4=0034H R5=0035H
|
||||||

 R0=0030H
|
FUN24 D P SUM |
總和計算 (SUM) |
FUN24 D P SUM |
||||
|
程式範例2 |
X0 ON時,計算32位元總和 |
|||||
R1~R0=00310030H R3~R2=00330032H 🡺R101~R100=00A5009BH R5~R4=00410039H 上圖範例係將DR0開始,以32位元方式計算總和值,並將結果存入DR1,00(32位元)暫存器內。 |
||||||

7-0-2 取平均值(MEAN)
|
FUN25 D P MEAN |
取平均值 (MEAN) |
FUN25 D P MEAN |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :來源暫存器之起頭號碼 N :欲平均之暫存器個數 D :存放結果(平均值)之暫存器號碼 S,N,D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
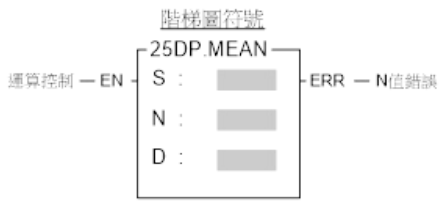
|
FUN25 D P MEAN |
取平均值 (MEAN) |
FUN25 D P MEAN |
||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||
|
||||||||||||||||||||||||

7-0-3 取負數(NEGATION)
|
FUN27 D P NEG |
取負數 (NEGATION) |
FUN27 D P NEG |
||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||
|
|
D:取負數之暫存器號碼 D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||

|
FUN27 D P NEG |
取負數 (NEGATION) |
FUN27 D P NEG |
||||||||||||
|
程式範例 |
||||||||||||||
|
||||||||||||||
|
||||||||||||||

7-0-4 取絕對值(ABSOLUTE)
|
FUN28 D P ABS |
取絕對值 (ABSOLUTE) |
FUN28 D P ABS |
|||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||
|
|
D:取絕對值之暫存器號碼 D可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||
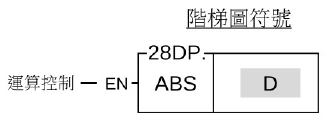

7-0-5 線性轉換指令(LCNV)
|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Md:運算模式選擇,0~3 S :欲轉換之來源暫存器起始號碼 Ts:轉換表格起始暫存器起始號碼 D:存放轉換結果之起始暫存器號碼 L:欲轉換之長度,1~64 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
|
(公式一) 兩點校正法:
A = (VSL-VSH/VML-VMH)×10000 B = VSL-(VML×A/10000) Dn = (Sn×A/10000)+B
Dn)之值範圍為-32768~32767。
輸入讀值量化為實際工程值; 在此應用時,VML=類比輸入 最小值、VMH=類比輸入最大值 ,VSL=工程最小值,VSH=工程 最大值。 (公式二) 倍率+偏置量: 在轉換表格內填入倍率分子值(A)、倍率分母值(B)及偏置值(C);執行線性轉換時,來源資料(Sn)經由下列運算產生對應之目標值(Dn)。
Dn =[(Sn×A)/B]+C 本運算式各運算元之值範圍如下: A = 1~65535 B = 1~65535 C = -32768~32767 Sn = 0~65535 Dn = -32768~32767 |
||
 在轉換表格內填入低點測量值(VML)、高點測量值(VMH)及對應之低點標準值(VSL)與高點標準值(VSH);執行線性轉換時,來源資料(Sn)經由下列運算產生對應之目標值(Dn)。

|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
||||
|
運算模式說明: 1. 運算模式為0時,使用公式一運算式;所有來源資料共用轉換表格內同一組VML、VMH、VSL與VSH參數值作線性轉換運算。 2. 運算模式為1時,使用公式一運算式;每個來源資料獨立使用轉換表格內相對應之一組VML、VMH、VSL與VSH參數值作線性轉換運算。如果有N個來源資料需轉換,則轉換表格內需有N組VML、VMH、VSL與VSH參數值,共佔用N×4個暫存器。 3. 運算模式為2時,使用公式二運算式;所有來源資料共用轉換表格內同一組A、B與C參數值作線性轉換運算。 4. 運算模式為3時,使用公式二運算式;每個來源資料獨立使用轉換表格內相對應之一組A、B與C參數值作線性轉換運算。如果有N個來源資料需轉換,則轉換表格內需有N組A、B與C參數值,共佔用N×3個暫存器。 |
||||||
|
程式範例1 |
運算模式為0之線性轉換運算 |
|||||
|
||||||
|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
||||||||||||||||||||||||||||||||||||
|
S D
|
||||||||||||||||||||||||||||||||||||||
|
程式範例2 |
運算模式為1之線性轉換運算 |
|||||||||||||||||||||||||||||||||||||
範例說明:
|
||||||||||||||||||||||||||||||||||||||
 Ts

|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
|||||||||||||||||||||||||||||
|
Ts VML_0 VMH_0 VSL_0 VSH_0 VML_1 VMH_1 VSL_1 VSH_1 VML_2 VMH_2 VSL_2 VSH_2
S D
|
|||||||||||||||||||||||||||||||
|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
||||
|
程式範例3 |
運算模式為2之線性轉換運算 |
|||||
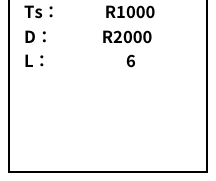
範例說明: 當M0=1時,以暫存器R100為起始來源資料,根據R1000為起始之轉換表格內A、B、C參數值作6點線性轉換運算,並將轉換結果存放至暫存器R2000~R2005。 |
||||||

|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
|||||||||||||||||||||||||||||||||||
|
S D
|
|||||||||||||||||||||||||||||||||||||
|
程式範例4 |
運算模式為3之線性轉換運算 |
||||||||||||||||||||||||||||||||||||
範例說明:
|
|||||||||||||||||||||||||||||||||||||
 Ts

|
FUN33 P LCNV |
線性轉換指令 (LCNV) |
FUN33 P LCNV |
||||||||||||||||||||||||||||||||||
|
S D
|
||||||||||||||||||||||||||||||||||||
 Ts
7-0-6 多段線性轉換指令 ( MLC )
|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
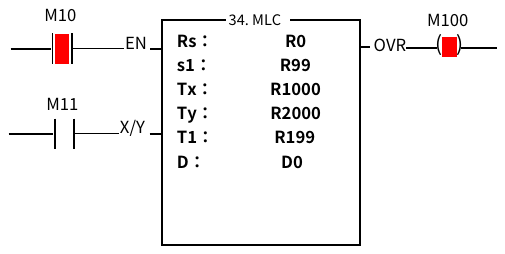
Rs:來源資料起始暫存器號碼 Sl:欲轉換之來源資料長度,1~64 Tx:X轉換表格起始暫存器起始號碼 Ty:Y轉換表格起始暫存器起始號碼 Tl:轉換表格長度,2~255 D:存放轉換結果之起始暫存器號碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
|
功能敘述 |
||
線性轉換公式: 轉換選擇X/Y=0時,在Tx轉換表格內(內容值必須由小而大排列)填入各點測量值、及對應之Ty轉換表格內(內容值可由小而大、或由大而小排列)填入各點標準值;執行線性轉換時,來源資料根據Tx轉換表格作搜尋找到正確線段、以Ty轉換表格相對應線段作線性轉換運算,產生對應之目標值。轉換選擇X/Y=1時,作反方向運算。 Vy = (Vx-Tx_n) × (Ty_n+1-Ty_n/Tx_n+1-Tx_n) + Ty_n (X/Y=0) Vx = (Vy-Ty_n) × (Tx_n+1-Tx_n/Ty_n+1-Ty_n) + Tx_n (X/Y=1) 運算元Vy、Vx、Tx_n、Tx_n+1、Ty_n、Ty_n+1之值範圍為-32768~32767。 |
||
|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
||||
|
|
||||||
|
程式範例1 |
||||||
|
||||||
 多段線性轉換示意圖:

|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
|
範例說明: 當M10=1、M11=0時,以暫存器R0為起始來源資料、R99為來源資料長度,根據R1000為起始之Tx轉換表格與R2000為起始之Ty轉換表格、R199為轉換表格長度,將R0~R5等來源資料作4段線性線性轉換運算,並將轉換結果存放至暫存器D0~D5。
|
||

|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
||||
|
|
||||||
|
程式範例2 |
||||||
範例說明: 當M10=1、M11=0時,以暫存器R0為起始來源資料、R99為來源資料長度,根據R1000為起始之Tx轉換表格與R2000為起始之Ty轉換表格、R199為轉換表格長度,將R0~R5等來源資料作5段線性線性轉換運算算算,並將轉換結果存放至暫存器D0~D5。此範例當來源資料之值小或等於2000時,得到的對應值都是280;當來源資料之值大或等於8000時,得到的對應值都是970。 |
||||||


|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
|
|
||


|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
||||
|
程式範例3 |
||||||
範例說明: 當M10=1、M11=0時,以暫存器R0為起始來源資料、R99為來源資料長度,根據R1000為起始之Tx轉換表格與R2000為起始之Ty轉換表格、R199為轉換表格長度,將R0~R5等來源資料作如下圖示線性轉換運算,並將轉換結果存放至暫存器D0~D5。此範例為來源資料之值為-8000~8000時,根據下圖線性轉換得出對應值-100~2000;來源資料之值≧8000時,對應值皆為2000;來源資料之值≦-8000時,對應值皆為-100。 |
||||||


|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
||||
|
|
||||||
|
程式範例4 |
||||||
|
||||||

|
FUN34 P MLC |
多段線性轉換指令 (Multiple Linear Conversion) |
FUN34 P MLC |
|
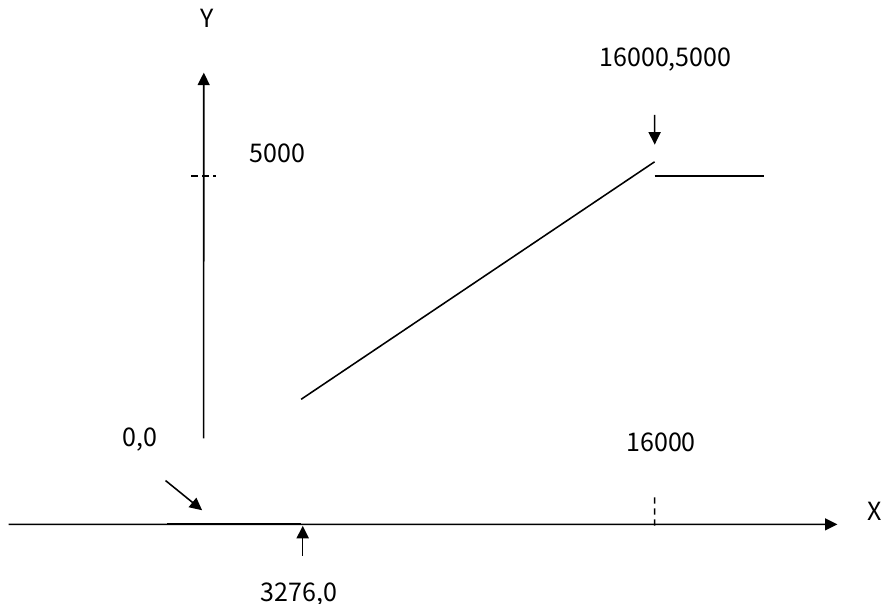
範例說明: 當M10=1、M11=0時,以暫存器R0為起始來源資料、R99為來源資料長度,根據R1000為起始之Tx轉換表格與R2000為起始之Ty轉換表格、R199為轉換表格長度,將R0~R5等來源資料作如下圖示線性轉換運算,並將轉換結果存放至暫存器D0~D5。此範例為來源資料之值為3276~16000時,根據下圖線性轉換得出對應值0~5000;來源資料之值≧16000時,對應值皆為5000;來源資料之值≦3276時,對應值皆為0。
|
||

7-1 邏輯運算指令(FUN35~36)
7-1-1 邏輯互斥或(XOR)運算(EXCLUSIVE OR)
|
FUN35 D P XOR |
邏輯互斥或(XOR)運算 (EXCLUSIVE OR) |
FUN35 D P XOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:XOR資料a或其暫存器號碼 Sb:XOR資料b或其暫存器號碼 D :存放XOR結果之暫存器號碼 Sa,Sb,D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN35 D P XOR |
邏輯互斥或(XOR)運算 (EXCLUSIVE OR) |
FUN35 D P XOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
⇩X0=
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-1-2 邏輯互斥容(XNR)運算(ENCLUSIVE OR)
|
FUN36 D P XNR |
邏輯互斥容(XNR)運算 (ENCLUSIVE OR) |
FUN36 D P XNR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa :XNR資料a或其暫存器號碼 Sb :XNR資料b或其暫存器號碼 D :存放XNR結果之暫存器號碼 Sa,Sb,D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN36 D P XNR |
邏輯互斥容(XNR)運算 (ENCLUSIVE OR) |
FUN36 D P XNR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
⇩X0=
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-2 比較指令(FUN37)
7-2-1 區域比較(ZONE COMPARE)
|
FUN37 D P ZNCMP |
區域比較 (ZONE COMPARE) |
FUN37 D P ZNCMP |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :存放比較資料之暫存器號碼 SU:區域上限值或上限值暫存器號碼 SL:區域下限值或下限值暫存器號碼 S,SU,SL可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN37 D P ZNCMP |
區域比較 (ZONE COMPARE) |
FUN37 D P ZNCMP |
||||
|
程式範例 |
||||||
若輸出結果需要為不在區域內,則可用OUT NOT Y0即可。 |
||||||
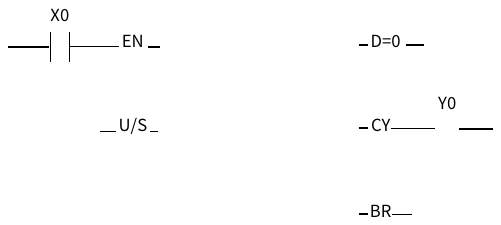 階梯圖


7-3 搬移指令一(FUN40~50)
7-3-1 位元資料讀取(BIT READ)
|
FUN40 D P BITRD |
位元資料讀取 (BIT READ) |
FUN40 D P BITRD |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :欲讀取位元之資料或其暫存器號碼 N:指定S資料中第N個位元資料被讀出 S,N可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN40 D P BITRD |
位元資料讀取 (BIT READ) |
FUN40 D P BITRD |
||||
|
程式範例 |
||||||
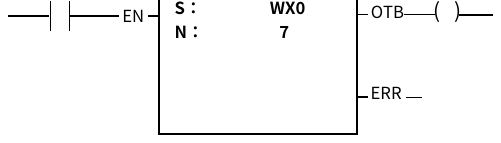
上圖程式範例係自WX0(X0~X15)中讀取第7個位元(X7)之狀態,再將之送到Y0去,其結果如下:
|
||||||
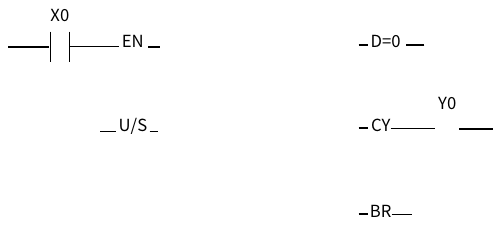 階梯圖

7-3-2 位元資料寫入(BIT WRITE)
|
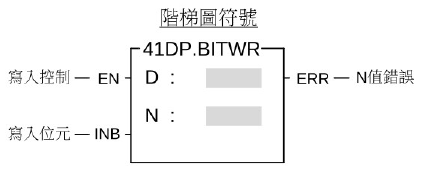
FUN41 D P BITWR |
位元資料寫入 (BIT WRITE) |
FUN41 D P BITWR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
D:欲寫入位元之暫存器號碼 N:指定將寫入位元INB之狀態寫入D中第N個位元處 D,N可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN41 D P BITWR |
位元資料寫入 (BIT WRITE) |
FUN41 D P BITWR |
||||
|
||||||
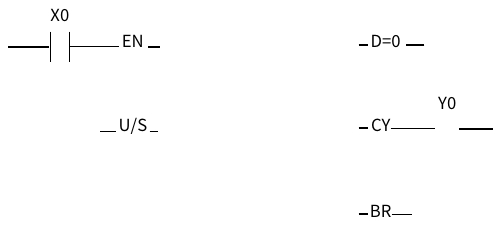 階梯圖

 上圖程式範例係將寫入位元INB之狀態寫到R0中之B3去,假設X=1,其執行結果如下圖。
7-3-3 位元資料搬移(BIT MOVE)
|
FUN42 D P BITMV |
位元資料搬移 (BIT MOVE) |
FUN42 D P BITMV |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :搬移之來源資料或其暫存器號碼 Ns :指定S中之Ns位元為來源位元 D :搬移之目的暫存器號碼 Nd:指定D中之Nd位元為目的位元 S,Ns,D,Nd可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN42 D P BITMV |
位元資料搬移 (BIT MOVE) |
FUN42 D P BITMV |
||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||
X15 X11 X0
Ns=11─────── ⇩X50= Nd=7 ───────────
B15 B7 B0 |
||||||||||||||||||||||||||||||||||||||||||


7-3-4 位數(NIBBLE)搬移(NIBBLE MOVE)
|
FUN43 D P NBMV |
位數(NIBBLE)搬移 (NIBBLE MOVE) |
FUN43 D P NBMV |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :搬移之來源資料或其暫存器號碼 Ns :指定S中之第Ns個位數為來源位數 D :搬移之目的暫存器號碼 Nd:指定D中之第Nd個位數為目的位數 S,Ns,D,Nd可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN43 D P NBMV |
位數(NIBBLE)搬移 (NIBBLE MOVE) |
FUN43 D P NBMV |
||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||
B15 B0
NB3 NB2 NB1 NB0 Ns=2 ─────── ⇩X0= Nd=1 ───────── NB3 NB2 NB1 NB0
B15 B0 |
||||||||||||||||||||||||||||||||||||||||||


7-3-5 位元組(BYTE)搬移(BYTE MOVE)
|
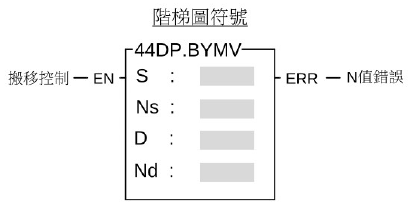
FUN44 D P BYMV |
位元組(BYTE)搬移 (BYTE MOVE) |
FUN44 D P BYMV |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :搬移之來源資料或其暫存器號碼 Ns :指定S中之第Ns個位元組為來源位元組 D :搬移之目的暫存器號碼 Nd:指定D中之第Nd個位元組為目的位元組 S,Ns,D,Nd可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN44 D P BYMV |
位元組(BYTE)搬移 (BYTE MOVE) |
FUN44 D P BYMV |
||||
|
程式範例 |
||||||
|
||||||


7-3-6 資料互換(EXCHANGE)
|
FUN45 D P XCHG |
資料互換 (EXCHANGE) |
FUN45 D P XCHG |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
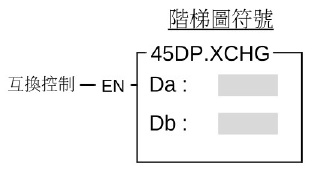
Da:互換之暫存器A之號碼 Db:互換之暫存器B之號碼 Da,Db可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN45 D P XCHG |
資料互換 (EXCHANGE) |
FUN45 D P XCHG |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
上圖程式範例係將16位元暫存器R0和R1之資料內容互換。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
B15 B0
⇩X0= B15 B0
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
 階梯圖

7-3-7 位元組(BYTE)資料對換(BYTE SWAP)
|
FUN46 P SWAP |
位元組(BYTE)資料對換 (BYTE SWAP) |
FUN46 P SWAP |
||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||
|
|
D:執行位元組資料對換之暫存器號碼 D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||

|
FUN46 P SWAP |
位元組(BYTE)資料對換 (BYTE SWAP) |
FUN46 P SWAP |
||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||
上圖程式係將R0之低位元組(B0~B7)和高位元組(B8~B15)之資料互換,其結果如下。 Byte1(高位) Byte0(低位) │
B15 B8 B7 B0 ⇩X0= B15 │ B0
|
||||||||||||||||||||||||||||||||||||||||||

7-4 位移/旋轉指令(FUN51~54)
7-4-1 向左位移(SHIFT LEFT)
|
FUN51 D P SHFL |
向左位移 (SHIFT LEFT) |
FUN51 D P SHFL |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
D:被位移之暫存器號碼 N:位移之位元數 D,N可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN51 D P SHFL |
向左位移 (SHIFT LEFT) |
FUN51 D P SHFL |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Y0 B15 R0 B0 INB
⇩X0= Y0 B15 R0 B0 INB
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-4-2 向右位移(SHIFT RIGHT)
|
FUN52 D P SHFR |
向右位移 (SHIFT RIGHT) |
FUN52 D P SHFR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
D:被位移之暫存器號碼 N:位移之位元數 D,N可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN52 D P SHFR |
向右位移 (SHIFT RIGHT) |
FUN52 D P SHFR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
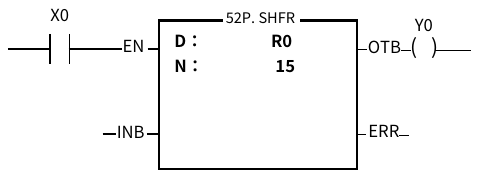
INB B1R0 B0 Y0
⇩X0= INB B15 R0 B0 Y0
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
7-4-3 向左旋轉(ROTATE LEFT)
|
FUN53 D P ROTL |
向左旋轉 (ROTATE LEFT) |
FUN53 D P ROTL |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
D:被旋轉之暫存器號碼 N:旋轉之位元數 D,N可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN53 D P ROTL |
向左旋轉 (ROTATE LEFT) |
FUN53 D P ROTL |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
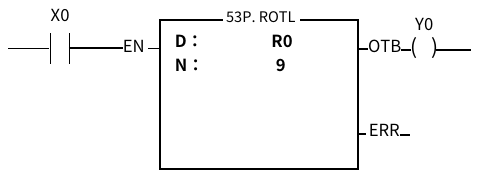
R0 B0
⇩X0= B15 R0 B0
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
7-4-4 向右旋轉(ROTATE RIGHT)
|
FUN54 D P ROTR |
向右旋轉 (ROTATE RIGHT) |
FUN54 D P ROTR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
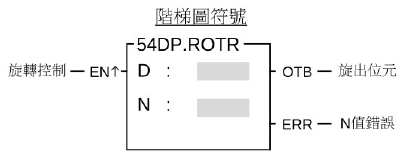
D:被旋轉之暫存器號碼 N:旋轉之位元數 D,N可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN54 D P ROTR |
向右旋轉 (ROTATE RIGHT) |
FUN54 D P ROTR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
B15 R0 B0
⇩X0= B15R0 B0
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-5 數碼變換指令(FUN55~64)
7-5-1 二進制碼轉換格雷碼(B→G)
|
FUN55 D P B🡪G |
二進制碼轉換格雷碼 ( BINARY-CODE TO GRAY-CODE CONVERSION ) |
FUN55 D P B🡪G |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :來源暫存器之起始號碼 D :存放結果(格雷碼)之暫存器起始號碼 S,D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN55 D P B🡪G |
二進制碼轉換格雷碼 ( BINARY-CODE TO GRAY-CODE CONVERSION ) |
FUN55 D P B🡪G |
||||
|
程式範例一 |
||||||
|
當M0由OFF→ON時,將R0(二進制碼)轉換為格雷碼,然後存入R100。
1001010101010011B 🡺 R100=1101111111111010B |
||||||
|
程式範例二 |
||||||
|
當M0 ON時,將DR0(二進制碼)轉換為格雷碼,然後存入DR100。
DR0=00110111001001000010111100010100B 🡺 DR100=00101100101101100011100010011110B |
||||||


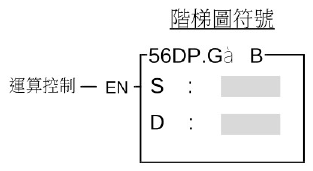
7-5-2 格雷碼轉換二進制碼(G→B)
|
FUN56 D P G🡪B |
格雷碼轉換二進制碼 ( GRAY-CODE TO BINARY-CODE CONVERSION ) |
FUN56 D P G🡪B |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :來源暫存器之起始號碼 D :存放結果(格雷碼)之暫存器起始號碼 S,D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
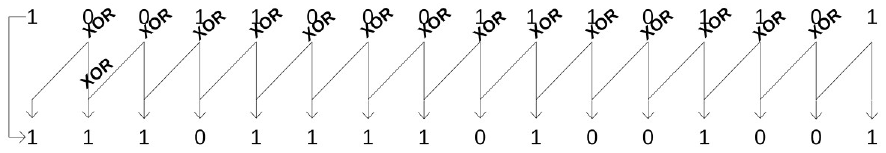
|
FUN56 D P G🡪B |
格雷碼轉換二進制碼 ( GRAY-CODE TO BINARY-CODE CONVERSION ) |
FUN56 D P G🡪B |
||||
|
程式範例一 |
||||||
|
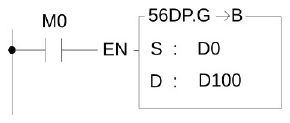
當M0由OFF→ON時,將D0(格雷碼)轉換為二進制碼,然後存入D100。
D0=1001010101010011B 🡺 D100=1110011001100010B |
||||||
|
程式範例二 |
||||||
|
當M0 ON時,將DD0(格雷碼)轉換為二進制碼,然後存入DD100。
DD0=00110111001001000010111100010100B 🡺 DD100=00100101110001111100101000011000B |
||||||

7-5-3 解碼(DECODE)
|
FUN57 P DECOD |
解碼 ( DECODE ) |
FUN57 P DECOD |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S:解碼之來源資料暫存器號碼 Ns:S中預備解碼之起始位元 Nl:解碼值之長度(1~8位元) D:存放解碼結果之暫存器起始號碼 S,D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-5-4 編碼(ENCODE)
|
FUN58 P ENCOD |
編碼 ( ENCODE ) |
FUN58 P ENCOD |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S:被編碼之暫存器起始號碼 Ns:指定 S 中之一點為編碼起始點 Nl:編碼之單點數目(2~256點) D:存放編碼結果之暫存器號碼(1 個Word) S,Ns,Nl、D可結合V、Z、P0~P9作間接 定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN58 P ENCOD |
編碼 ( ENCODE ) |
FUN58 P ENCOD |
|
功能敘述 |
||
|
|
||

7-5-5 時:分:秒→秒(HOUR:MINUTE:SECOND→SECOND)
|
FUN61 P →SEC |
時:分:秒→秒 (HOUR:MINUTE:SECOND→SECOND) |
FUN61 P →SEC |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :欲變換之時間資料暫存器起頭號碼 D:存放結果之暫存器起頭號碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN61 P →SEC |
時:分:秒→秒 (HOUR:MINUTE:SECOND→SECOND) |
FUN61 P →SEC |
|||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||


7-5-6 秒數→時:分:秒(SECOND→HOUR:MINUTE:SECOND)
|
FUN62 P →HMS |
秒數→時:分:秒 (SECOND→HOUR:MINUTE:SECOND) |
FUN62 P →HMS |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S:欲變換之秒數資料暫存器起頭號碼 D:變換結果﹝時:分:秒﹞存放之暫存器起頭號碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
B15 B0 B15 B0
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN62 P →HMS |
秒數→時:分:秒 (SECOND→HOUR:MINUTE:SECOND) |
FUN62 P →HMS |
|||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||
|
|||||||||||||||||||||||

7-5-7 ASCII碼轉換為十六進制值(ASCII→HEX)
|
FUN63 P →HEX |
ASCII碼轉換為十六進制值 |
FUN63 P →HEX |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :來源暫存器之起始號碼 N :欲轉ASCII碼為十六進制值之個數 D :存放結果(十六進制值)之暫存器起始號碼 S,N,D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN63 P →HEX |
ASCII碼轉換為十六進制值 |
FUN63 P →HEX |
||||
|
程式範例三 |
||||||
|
M1 ON時,轉ASCII碼為十六進制值 將R0~R2之ASCII碼轉換為十六進制值並存入R100(Nibble 3不變)
R0=0039H (9) 原 R100=0000H R1=0041H (A) R2=0045H (E) 🡺 R100=09AEH |
||||||
|
程式範例四 |
||||||
|
M1 ON時,轉ASCII碼為十六進制值 將R0~R5之ASCII碼轉換為十六進制值並存入R100~R101
R0=0031H(1) 原 R100=0000H R1=0032H(2) R101=0000H R2=0033H(3) R3=0034H(4) R4=0035H(5)→ R100=3456H R5=0036H(6) R101=0012H |
||||||


7-5-8 十六進制值轉換為ASCII碼(HEX→ASCII)
|
FUN64 P →ASCII |
十六進制值轉換為ASCII碼 |
FUN64 P →ASCII |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :來源暫存器之起始號碼 N :欲轉十六進制值為ASCII碼之個數 D :存放結果(ASCII碼)之暫存器起始號碼 S,N,D可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN64 P →ASCII |
十六進制值轉換為ASCII碼 |
FUN64 P →ASCII |
||||
|
程式範例三 |
||||||
|
M1 ON時,轉十六進制值為ASCII碼 將R0之NB0~NB2轉換為ASCII碼並存入R100~R102
R0=0123H 🡺 R100=0031H(1) R101=0032H(2) R102=0033H(3) |
||||||
|
程式範例四 |
||||||
|
M1 ON時,轉十六進制值為ASCII碼 將R0~R1之NB0~NB5轉換為ASCII碼並存入R100~R105
R0=3456H 🡺 R100=0031H(1) R1=0012H R101=0032H(2) R102=0033H(3) R103=0034H(4) R104=0035H(5) R105=0036H(6) |
||||||


7-6 流程控制指令(FUN22、FUN65~71)
7-6-1 BREAK(BREAK )
|
FUN22 P BREAK |
FOR與NEXT迴圈之跳出指令 (BREAK) |
FUN22 P BREAK |
|
指令說明 |
||
|
|
||
|
功能敘述 |
||
|
||

|
FUN22 P BREAK |
FOR與NEXT迴圈之跳出指令 (BREAK) |
FUN22 P BREAK |
||||
|
程式範例 |
||||||
範例說明: 暫存器D10之值決定FOR與NEXT指令所構成之迴圈程式應被執行次數;迴圈內程式用來找尋由R0為起始之表格內是否有與D100相同內容者,如有,則停止找尋並跳出迴圈程式;如沒有,則該迴圈程式會被執行D10所指定之次數。M200之狀態反應找尋結果,暫存器D100為找尋結果之指標暫存器。 |
||||||

7-6-2 標記(LABEL)
|
FUN65 LBL |
標記 (LABEL) |
FUN65 LBL |
||||||||||||
|
指令說明 |
||||||||||||||
|
|
S:英文/數字1~6字 |
|
||||||||||||
|
功能敘述 |
※僅支援在主程式與副程式中使用 |
|||||||||||||
|
||||||||||||||
除非您所標註的程式確實是上述中斷所對應之服務程式才可用上述之名稱,其他地方不能使用,否則當中斷發生時,PLC會把您標記之一般程式當作中斷程式執行,而造成錯誤或當機。 |
||||||||||||||

|
FUN65 LBL |
標記 (LABEL) |
FUN65 LBL |
||||
|
程式範例 |
||||||
|
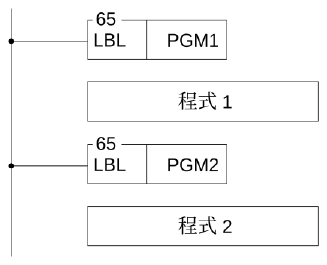
下圖例為標記只當作程式註解(未被呼叫或跳躍至此標記)之範例,至於標記在跳躍控制之應用請參閱跳躍(JMP)指令之說明,標記當副程式名稱則請參閱呼叫(CALL)指令之說明。
|
||||||
7-6-3 跳躍(JUMP)
|
FUN66 P JMP |
跳躍 (JUMP) |
FUN66 P JMP |
|||||||
|
指令說明 |
|||||||||
|
|
LBL:欲跳躍之程式標記 |
|
|||||||
|
功能敘述 |
※僅支援在主程式與副程式中使用 |
||||||||
|
|||||||||
|
程式範例 |
|||||||||
上圖中當X0=1,則程式執行將由JMP指令所在處直接跳到LBL名稱為PATHB之地方往下執行,故程式A被跳過,A中所有指令均不執行,和程式A相關之單點或暫存器狀態均保持不變(如同無A這段程式)。 |
|||||||||


7-6-4 功能區塊圖標記(FUNCTION BLOCK LABEL)
|
FUN165 FLBL |
功能區塊圖標記 (FUNCTION BLOCK LABEL) |
FUN165 FLBL |
|||||||
|
指令說明 |
|||||||||
|
|
S:英文/數字1~6字 |
|
|||||||
|
功能敘述 |
※僅支援在功能區塊圖(FUNCTION Block)程式塊中使用 |
||||||||
|
|||||||||

|
FUN165 FLBL |
功能區塊圖標記 (FUNCTION BLOCK LABEL) |
FUN165 FLBL |
||||||||||||
除非您所標註的程式確實是上述中斷所對應之服務程式才可用上述之名稱,其他地方不能使用,否則當中斷發生時,PLC會把您標記之一般程式當作中斷程式執行,而造成錯誤或當機。 |
||||||||||||||
|
FUN165 FLBL |
功能區塊圖標記 (FUNCTION BLOCK LABEL) |
FUN165 FLBL |
||||
|
程式範例 |
||||||
|
下圖例為標記只當作程式註解(未被呼叫或跳躍至此標記)之範例,至於標記在跳躍控制之應用請參閱跳躍(JMP)指令之說明,標記當副程式名稱則請參閱呼叫(CALL)指令之說明。
|
||||||

7-6-5 功能區塊圖跳躍(FUNCTION BLOCK JUMP)
|
FUN166 P FJMP |
功能區塊圖跳躍 (FUNCTION BLOCK JUMP) |
FUN166 P FJMP |
|||||||
|
指令說明 |
|||||||||
|
|
FLBL:欲跳躍之程式標記 |
|
|||||||
|
功能敘述 |
※僅支援在功能區塊圖(FUNCTION Block)程式塊中使用 |
||||||||
|
|||||||||

|
FUN166 P FJMP |
功能區塊圖跳躍 (FUNCTION BLOCK JUMP) |
FUN166 P FJMP |
||||
|
程式範例 |
||||||
上圖中當X0=1,則程式執行將由JMP指令所在處直接跳到FLBL名稱為PATHB之地方往下執行,故程式A被跳過,A中所有指令均不執行,和程式A相關之單點或暫存器狀態均保持不變(如同無A這段程式)。 |
||||||

7-6-6 呼叫(CALL)
|
FUN67 P CALL |
呼叫 (CALL) |
FUN67 P CALL |
|||||||
|
指令說明 |
|||||||||
|
|
LBL:被呼叫之副程式標記名稱 |
|
|||||||
|
功能敘述 |
|||||||||
|
|||||||||


|
FUN67 P CALL |
呼叫 (CALL) |
FUN67 P CALL |
|
||

7-6-7 副程式返回(RETURN FROM SUBROUTINE)
|
FUN68 RTS |
副程式返回 (RETURN FROM SUBROUTINE) |
FUN68 RTS |
|
指令說明 |
||
|
|
||
|
功能敘述 |
||
|
||

7-6-8 中斷返回(RETURN FROM INTERRUPT)
|
FUN69 RTI |
中斷返回 (RETURN FROM INTERRUPT) |
FUN69 RTI |
|
指令說明 |
||
|
|
||
|
功能敘述 |
||
|
||

|
FUN69 RTI |
中斷返回 (RETURN FROM INTERRUPT) |
FUN69 RTI |
|
功能敘述 |
||
|
||
7-6-9 迴圈開始(FOR)
|
FUN70 FOR |
迴圈開始 (FOR) |
FUN70 FOR |
|||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
|
N:迴圈執行次數 |
||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||

|
FUN70 FOR |
迴圈開始 (FOR) |
FUN70 FOR |
||||
|
程式範例 |
||||||
|
||||||

 將被執行4x3x2=24次,迴圈
 將被執行3×2=6次,而迴圈
 則會執行2次。
7-6-10 迴圈結束(NEXT)
|
FUN71 NEXT |
迴圈結束 |
FUN71 NEXT |
|
指令說明 |
||
|
|
||
|
功能敘述 |
||
|
||

7-6-11 程式終止(PROGRAM END)
|
END |
程式終止 (PROGRAM END) |
END |
|
|
指令說明 |
|||
|
|
無運算元 |
||
|
功能敘述 |
|||
|
|||

|
END |
程式終止 (PROGRAM END) |
END |
|
程式範例 |
||
|
|
||

7-7 I/O 指令一(FUN74~86)
7-7-1 即時 I/O 更新(IMMEDIATE I/O REFRESH)
|
FUN74 P IMDIO |
即時I/O更新 (IMMEDIATE I/O REFRESH) |
FUN74 P IMDIO |
||||||||||||||||
|
指令說明 |
||||||||||||||||||
|
|
D:欲更新之I/O點起頭號碼 N:欲更新之I/O點數 |
|||||||||||||||||
|
||||||||||||||||||
|
功能敘述 |
||||||||||||||||||
|
||||||||||||||||||

7-8 PID控制(FUN38、FUN99)
7-8-1 溫控便利指令(TPCTL2 )
|
FUN99 P TPCTL2 |
PID溫控便利指令 2 ( PID TEMPERATURE CONTROL INSTRUCTION ) |
FUN99 P TPCTL2 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
ID:作輸入訊號的擴充模組的編號 CH: 作輸入訊號的通道編號 SR : 程控設定起始暫存器 PR : 增益設定起始暫存器 OR :輸出起始暫存器 WR: 工作起始暫存器 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN99 P TPCTL2 |
PID溫控便利指令 2 ( PID TEMPERATURE CONTROL INSTRUCTION ) |
FUN99 P TPCTL2 |
|
功能敘述 |
||
|
||
|
FUN99 P TPCTL2 |
PID溫控便利指令 2 ( PID TEMPERATURE CONTROL INSTRUCTION ) |
FUN99 P TPCTL2 |
|
PID control
|
||

|
FUN99 P TPCTL2 |
PID溫控便利指令 2 ( PID TEMPERATURE CONTROL INSTRUCTION ) |
FUN99 P TPCTL2 |
|||||||||||||||||||||
|
|||||||||||||||||||||||

|
FUN99 P TPCTL2 |
PID溫控便利指令 2 ( PID TEMPERATURE CONTROL INSTRUCTION ) |
FUN99 P TPCTL2 |
|||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN99 P TPCTL2 |
PID溫控便利指令 2 ( PID TEMPERATURE CONTROL INSTRUCTION ) |
FUN99 P TPCTL2 |
|
Auto tuning
|
||

7-8-2 泛用PID 運算指令(PID )
|
FUN30 PID |
泛用PID 運算指令(功能簡述) ( PID ) |
FUN30 PID |
|||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||
|
|
Ts:PID 運算間隔時間 SR : 程控設定值起始暫存器號碼, 共佔用8 個暫存器 OR : PID 輸出暫存器號碼 PR : 參數設定值起始暫存器號碼, 共佔用7 個暫存器 WR: 本指令所需使用之工作暫存器起 始號碼,共佔用5 個暫存器,其 它地方不可重覆使用。 |
||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||

|
FUN30 PID |
泛用PID 運算指令(功能簡述) ( PID ) |
FUN30 PID |
|
功能敘述 |
||
Mn = [(D4005/Pb)×En]+ Σ0 n [(D4005/Pb)×Ti×Ts×En] −[(D4005/Pb)×Td×(PVn−PVn-1)/Ts] + Bias Mn = : 〝n〞時之控制輸出量 D4005 :增益常數,內定值為1000;可設定範圍為1~5000 Pb : 比例帶(範圍:2~5000,單位為0.1%;Kc (增益)=1000/ Pb) Ti : 積分時間常數(範圍:0~9999,相當於0.00~99.99 Repeats/Minute) Td : 微分時間常數(範圍:0~9999,相當於0.00~99.99 Minutes) PVn : 〝n〞時之程控變數值 PV n – 1 : 〝n〞之上一次之程控變數值 En : 〝n〞時之誤差=設定值(SP)−〝n〞時之程控變數值(PVn ) Ts : PID 運算之間隔時間(範圍:1~3000,單位:0.01S) Bias : 偏置輸出量(範圍:0~16380)
|
||
7-8-3 泛用PID控制指令(PID2)
|
FUN38 PID2 |
PID 2 |
FUN38 PID2 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
ID :作輸入訊號的擴充模組的編號 CH : 作輸入訊號的通道編號 SR :程控設定值起始暫存器號碼, 共佔用8個暫存器 OR :PID輸出暫存器號碼 PR :參數設定值起始暫存器號碼, 共佔用7個暫存器 WR :本指令所需使用之工作暫存器起始號碼,共佔用5個暫存器,其它地方不可重覆使用。 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN38 PID2 |
PID 2 |
FUN38 PID2 |
|
功能敘述 |
||
Mn = [KpxEn]- [KpxTdx(PVn-PVn-1)/Ts] + Bias Mn = : 〝n〞時之控制輸出量 Kp :比例項實數(範圍:±(1.8*10-38~3.4*1038)) Ti : 積分時間常數(範圍:0~3600,相當於0~3600 Repeats/Seconds) Td : 微分時間常數(範圍:0~3600,相當於0~3600 Seconds) PVn : 〝n〞時之程控變數值 PV n-1 : 〝n〞之上一次之程控變數值 En : 〝n〞時之誤差=設定值(SP)-〝n〞時之程控變數值(PVn) Ts : PID運算之間隔時間(範圍:1~300,單位:0.1S) Bias : 偏置輸出量(範圍:±(1.8*10-38~3.4*1038))
|
||
|
FUN38 PID2 |
PID 2 |
FUN38 PID2 |
||||||||||||
|
||||||||||||||

|
FUN38 PID2 |
PID 2 |
FUN38 PID2 |
|||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||
|
FUN38 PID2 |
PID 2 |
FUN38 PID2 |
||||||||||||
|
||||||||||||||

|
FUN38 PID2 |
PID 2 |
FUN38 PID2 |
|||||||||||||||||||||
|
|||||||||||||||||||||||
7-9 積算型計時器指令(FUN87~89)
7-9-1 積算型計時器(10毫秒,100毫秒,1秒)(ACCUMULATIVE TIMER)
|
FUN87 T.01S FUN88 T.1S FUN89 T1S |
積算型計時器(0.01秒,0.1秒,1秒) (ACCUMULATIVE TIMER) |
FUN87 T.01S FUN88 T.1S FUN89 T1S |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
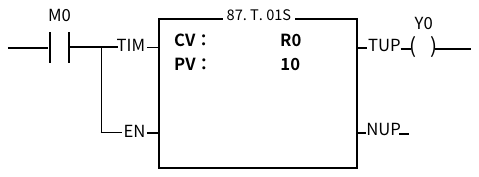
CV:存放計時時間(即現在值)之暫存器號碼 PV:計時器之設定或存放設定值之暫存器號碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN87 T.01S FUN88 T.1S FUN89 T1S |
積算型計時器(0.01秒,0.1秒,1秒) (ACCUMULATIVE TIMER) |
FUN87 T.01S FUN88 T.1S FUN89 T1S |
||||
|
程式範例1 |
ON DELAY ENERGIZING(ON延遲供電)計時器 |
|||||
|
||||||
|
程式範例2 |
ON DELAY DE-ENERGIZING(ON延遲斷電)計時器 |
|||||
|
||||||

|
FUN87 T.01S FUN88 T.1S FUN89 T1S |
積算型計時器(0.01秒,0.1秒,1秒) (ACCUMULATIVE TIMER) |
FUN87 T.01S FUN88 T.1S FUN89 T1S |
||||
|
程式範例3 |
OFF DELAY ENERGIZING(OFF延遲供電)計時器 |
|||||
|
||||||
|
程式範例4 |
OFF DELAY DE-ENERGIZING(OFF延遲斷電)計時器 |
|||||
|
||||||


|
FUN87 T.01S FUN88 T.1S FUN89 T1S |
積算型計時器(0.01秒,0.1秒,1秒) (ACCUMULATIVE TIMER) |
FUN87 T.01S FUN88 T.1S FUN89 T1S |
|
|
||
 下圖為以上四種計時器之輸入與輸出之對應結果。
7-10 監控計時器指令(FUN90~91)
7-10-1 監控定時器( WATCHDOG TIMER)設定時間設定
|
FUN90 P WDT |
監控定時器(WATCHDOG TIMER)設定時間設定 |
FUN90 P WDT |
|
|
指令說明 |
|||
|
|
N:監控定時器之設定時間。 其值祇能為50、60、70……990, |
||
|
程式敘述 |
|||
|
● 當執行控制〝EN〞=1或由0→1(P 指令)時,將監控定時器之設定時間改為 Nx10ms。一旦設定後,Watchdog Timer (WDT) 即以此為計時時間,若掃描時間超過此設定時間,PLC將會停機不執行。 ● WDT設定時間主要是以系統應用上之安全考量而特別設計的,例如PLC CPU若突然損 壞,無法執行程式或I/O更新時,經過WDT所設定之時間後,WDT會自動從硬體上將I/O完全關閉以確保安全。在某些應用上若掃描時間太長亦可能造成某些安全上或不符控制要求之問題,亦可利用本指令設定您所要求之掃描時間極限值,超過您的設定值,PLC會立刻停機,以確保安全。 ● 設定值一旦設定後,即永遠保存,無需每次掃描均設定一次,因此本指令實用上應使用 P指令。 ● WDT時間內定為0.25秒。 ● WDT之工作原理請參考FUN91(RSWDT)指令。 |
|||

7-10-2 清除監控計時器(RESET WATCHDOG TIMER)
|
FUN91 P RSWDT |
清除監控計時器 (RESET WATCHDOG TIMER) |
FUN91 P RSWDT |
|
|
指令說明 |
|||
|
|
本指令無運算元 |
||
|
程式敘述 |
|||
|
|||

7-11 高速計數器/計時器指令(FUN92~93)
7-11-1 硬體高速計數器現在值( CV)讀取
|
FUN92 D P HSCTR |
硬體高速計數器現在值(CV)讀取 |
FUN92 D P HSCTR |
|
|
指令說明 |
*高速計數器作為32bits時只能下數,PV只能為0不開放設定。 |
||
|
|
CN:硬體高速計數器號碼 0:HSC0 1:HSC1 2:HSC2 3:HSC3 4:HSC4 5:HSC5 6:HSC6 7:HSC7 |
||

|
FUN92 D P HSCTR |
硬體高速計數器現在值(CV)讀取 |
FUN92 D P HSCTR |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN92 D P HSCTR |
硬體高速計數器現在值(CV)讀取 |
FUN92 D P HSCTR |
|
||
7-11-2 硬體高速計數器 CV 或 PV 值寫入
|
FUN93D P HSCTW |
硬體高速計數器CV或PV值寫入 |
FUN93D P HSCTW |
|
|
指令說明 |
※高速計數器作為32bits時只能下數,PV只能為0不開放設定。 |
||
|
|
CN:硬體高速計數器號碼 0:HSC0 1:HSC1 2:HSC2 3:HSC3 4:HST4 5:HSC5 6:HSC6 7:HST7 D:寫入對象(0:表示CV,1:表示PV) |
||
|
功能敘述 |
|||
|
● 請先參閱FUN92有關ASIC中HSC0~HSC7之CV或PV值和PLC內部相對應之CV暫存器和PV暫存器之關係。 ● 當寫入控制〝EN〞=1或由0→1(P 指令)時,將PLC內部CN所指定的那個高速計數器之CV暫存器或PV暫存器之內容值寫到ASIC內部相對應HSC的CV或PV去。 ● 一般應用常需寫入PV,亦即將您所預設之設定值寫到ASIC中之PV去,當計數值到達您的設定值時,該計數器立即發出中斷,透過中斷服務程式您可作各種精密之計數或定位控制。
|
|||

|
FUN93D P HSCTW |
硬體高速計數器CV或PV值寫入 |
FUN93D P HSCTW |
||||
|
範例程式 |
||||||
上頁程式,M0由0→1時,將HSC0目前值清除為0,並透過FUN93寫入硬體ASIC中
|
||||||

7-12 緩升/緩降指令(FUN95~98)
7-12-1 追蹤型類比輸出緩升/緩降指令
|
FUN98 RAMP2 |
追蹤型類比輸出緩升/緩降指令 |
FUN98 RAMP2 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Om:最大輸出設定;設定範圍0~65535 Ta :由0到最大輸出之上升時間設定; 設定範圍0~65000,單位為mS Td :由最大輸出到0之下降時間設定; 設定範圍0~65000,單位為mS Rt :目標輸出量設定暫存器; 設定範圍0~65535 Rc :目前輸出量暫存器,用來作D/A輸出 WR:工作暫存器起始位址,共佔用4個暫 存器 |
|||||||||||||||||||||||||||||||||||||||||||||||||
[從文件中擷取絕佳的引文或利用此空間來強調重點,藉此吸引讀者的注意力。若要將此文字方塊放置在頁面的任一位置,請進行拖曳。] |
||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN98 RAMP2 |
追蹤型類比輸出緩升/緩降指令 |
FUN98 RAMP2 |
||||
|
功能敘述 |
||||||
|
● 當執行控制〝EN〞為0時,目前輸出量(Rc)立即輸出為0;輸出指示ACC=0,DEC=0 ● 當執行控制〝EN〞為1時,首先以目前輸出量(Rc)輸出,然後隨時比較目標輸出量(Rt) 與目前輸出量(Rc);如果目標輸出量設定值大於目前輸出量,則目前輸出量會以上升時間(Ta)與最大輸出(Om)所決定之斜率增加輸出量,直到等於目標輸出量設定值為止(輸出量增加中,輸出指示ACC=1);如果目標輸出量設定值小於目前輸出量,則目前輸出量會以下降時間(Td)與最大輸出(Om)所決定之斜率減少輸出量,直到等於目標輸出量設定值為止(輸出量減少中,輸出指示DEC=1)。 ● 目標輸出量(Rt)設定值大於最大輸出(Om)設定時,會以最大輸出作為輸出控制。 ● 經本指令之執行,將目前輸出量(Rc)之值搬至類比輸出暫存器(R35024~R35151),可使受此類比輸出控制之動作較為平順。 ● 為確保本指令正確執行,目標輸出量(Rt)設定值必須最少維持2個或以上掃描時間。 ● 本指令會佔用4個工作暫存器(WR),其它程式不可重複使用。 ● 本指令雖為單向正值計算,但配合簡短的應用程式,也可作雙向正、負輸出緩升/緩降 控制;請參考程式範例2。 |
||||||
|
程式範例1 |
單向加/減速控制 |
|||||
|
||||||

|
FUN98 RAMP2 |
追蹤型類比輸出緩升/緩降指令 |
FUN98 RAMP2 |
|
D10 :最大輸出設定,設定值為16383 D0 : 由0到最大輸出之上升時間,設定值為30000mS D1 : 由最大輸出到0之下降時間,設定值為20000mS D100: 目標輸出量設定暫存器,設定值為8192 R35024: 目前輸出量暫存器,用來作D/A輸出 D1000~D1003: 工作暫存器 範例說明: 當M0=0,目前輸出量立即輸出為0(無緩降輸出); 當M0=1,首先以R35024目前值輸出,然後隨時比較目標輸出量(D100) 與目前輸出量(R35024);如果D100設定值大於R35024目前輸出值,則R35024目前值會以16383/30000 (最大輸出=16383,上升時間=30000)之斜率增加輸出量,直到等於D100設定值為止(輸出量增加中,輸出指示ACC=1);如果D100設定值小於R35024目前輸出值,則R35024目前值會以16383/20000 (最大輸出=16383,下降時間=20000)之斜率減少輸出量,直到等於D100設定值為止(輸出量減少中,輸出指示DEC=1)。
|
||

|
FUN98 RAMP2 |
追蹤型類比輸出緩升/緩降指令 |
FUN98 RAMP2 |
||||
|
範例程式2 |
雙向加/減速控制 |
|||||
D10 :最大輸出設定,設定值為8191 D0 :由0到最大輸出之上升時間,設定值為20000mS D1 :由最大輸出到0之下降時間,設定值為10000mS D100:目標輸出量設定暫存器,設定值為0 D200:目前輸出量暫存器,用來作D/A輸出 D1000~D1003: 工作暫存器 |
||||||

|
FUN98 RAMP2 |
追蹤型類比輸出緩升/緩降指令 |
FUN98 RAMP2 |
|
範例說明: 當M0=0,目前輸出量立即輸出為0(無緩降輸出); 當M0=1,首先以D200目前值輸出,然後隨時比較目標輸出量(D100)與目前輸出量(D200);如果D100設定值大於D200目前輸出值,則D200目前值會以8191/20000 (最大輸出=8191,上升時間=20000)之斜率增加輸出量,直到等於D100設定值為止(輸出量增加中,輸出指示ACC=1);如果D100設定值小於D200目前輸出值,則D200目前值會以8191/10000 (最大輸出=8191,下降時間=10000)之斜率減少輸出量,直到等於D100設定值為止(輸出量減少中,輸出指示DEC=1)。 正、負輸出控制,M100=1,正量輸出;M101=1,負量輸出。 不管正、負量輸出,目標輸出量(D100)設定值都需為正值(0~65535)。
|
||

列 表 (T A B L E) 指 令
100. R→T 107. T_FIL
101. T→R 108. T_SHF
102. T→T 109. T_ROT
103. BT_M 110. QUEUE
104. T_SWP 111. STACK
105. R-T_S 112. BKCMP
106. T-T_C
- 列表是2個以上連續之暫存器(16或32位元)所組成,組成列表之暫存器個數稱為列表的長度L(Length),列表指令運算每次均以列表之一個暫存器為單位(即16或32位元資料)。
- 列表指令主要在處理列表和暫存器或列表和列表間之資料處理,諸如搬移、拷貝、比較、搜尋等,是極為方便和重要之應用指令。
- 在列表指令運作中通常需要有一指引器來指定列表中之某一暫存器當作運算對象,此指引器我們稱之為指標Pr(Pointer)。無論16或32位元列表指令其指標都只是一個16位元之暫存器。指標之有效範圍為0~L−1,分別用以對應(指引)至列表之暫存器T0~TL−1(共L個),以下為16位元及32位元列表之示意圖。
- 在列表運算中有左、右移或旋轉,我們定義高序號者為左,低序號者為右,如下圖示。
|
|
指標Pr |
|
指標Pr |
||||||||||||
|
4 |
2 |
||||||||||||||
|
B15 |
|
|
B15 |
B0 |
|||||||||||
|
B15 |
B0 |
B31 |
B0 |
||||||||||||
|
T0 |
R0 |
(右) |
T0 |
R1 |
R0 |
(右) |
|||||||||
|
T1 |
R1 |
T1 |
R3 |
R2 |
|||||||||||
|
T2 |
R2 |
T2 |
R5 |
R4 |
|||||||||||
|
T3 |
R3 |
T3 |
R7 |
R6 |
|||||||||||
|
T4 |
R4 |
T4 |
R9 |
R8 |
|||||||||||
|
...... |
...... |
...... |
...... |
||||||||||||
|
TL−1 |
RL-1 |
(左) |
TL−1 |
R 2L−1 |
R 2L−2 |
(左) |
|||||||||
|
16位元列表 |
32位元列表 |
||||||||||||||


 B0

7-13 列表指令(FUN100~114)
7-13-1 暫存器→列表搬移 (REGISTER TO TABLE MOVE)
|
FUN100 D P R→T |
暫存器→列表搬移 (REGISTER TO TABLE MOVE) |
FUN100 D P R→T |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
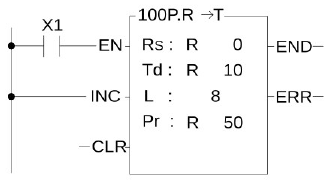
Rs:來源資料或其暫存器號碼 Td:目的列表之起頭暫存器號碼 L:目的列表之長度 Pr:指標暫存器號碼 Rs,Td可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN100 D P R→T |
暫存器→列表搬移 (REGISTER TO TABLE MOVE) |
FUN100 D P R→T |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-13-2 列表→暫存器搬移( TABLE TO REGISTER MOVE)
|
FUN101 D P T→R |
列表→暫存器搬移 (TABLE TO REGISTER MOVE) |
FUN101 D P T→R |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ts:來源列表之起頭暫存器號碼 L:來源列表之長度 Pr:指標暫存器號碼 Rd:目的暫存器之起頭號碼 Ts,Rd可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN101 D P T→R |
列表→暫存器搬移 (TABLE TO REGISTER MOVE) |
FUN101 D P T→R |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-13-3 列表→列表搬移( TABLE TO TABLE MOVE)
|
FUN102 D P T→T |
列表→列表搬移 (TABLE TO TABLE MOVE) |
FUN102 D P T→T |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ts:來源列表之暫存器起頭號碼 Td:目的列表之暫存器起頭號碼 L:列表(Ts和Td)之長度 Pr:指標暫存器號碼 Ts,Td可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN102 D P T→T |
列表→列表搬移 (TABLE TO TABLE MOVE) |
FUN102 D P T→T |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-13-4 整個列表搬移(BLOCK TABLE MOVE)
|
FUN103 D P BT_M |
整個列表搬移 (BLOCK TABLE MOVE) |
FUN103 D P BT_M |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ts :來源列表之起頭暫存器號碼 Td :目的列表之起頭暫存器號碼 L :來源和目的列表之長度 Ts,Td可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN103 D P BT_M |
整個列表搬移 (BLOCK TABLE MOVE) |
FUN103 D P BT_M |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-13-5 暫存器對列表找尋異同(REGISTER TO TABLE SEARCH)
|
FUN105 D P R-T_S |
暫存器對列表找尋異同 (REGISTER TO TABLE SEARCH) |
FUN105 D P R-T_S |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Rs:找尋之來源(樣本)資料或其暫存器號碼 Ts:被找尋之列表起頭暫存器號碼 L:列表長度 Pr:指標,用以記錄目標所在之位置值 Rs,Ts可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN105 D P R-T_S |
暫存器對列表找尋異同 (REGISTER TO TABLE SEARCH) |
FUN105 D P R-T_S |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-13-6 列表對列表比較異同(TABLE TO TABLE COMPARE)
|
FUN106 D P T-T_C |
列表對列表比較異同 (TABLE TO TABLE COMPARE) |
FUN106 D P T-T_C |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
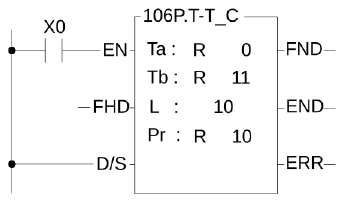
Ta:列表a之暫存器起頭號碼 Tb:列表b之暫存器起頭號碼 L:列表a和b之長度 Pr:指標,用以記錄目標所在之位置值 Ta,Tb可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN106 D P T-T_C |
列表對列表比較異同 (TABLE TO TABLE COMPARE) |
FUN106 D P T-T_C |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-13-7 列表填塞(TABLE FILL)
|
FUN107 D P T_FIL |
列表填塞 (TABLE FILL) |
FUN107 D P T_FIL |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Rs:欲填入列表之來源資料或其暫存器號碼 Td :列表之起頭暫存器號碼 L :列表之長度 Rs,Td可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN107 D P T_FIL |
列表填塞 (TABLE FILL) |
FUN107 D P T_FIL |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-13-8 列表位移(TABLE SHIFT)
|
FUN108 D P T_SHF |
列表位移 (TABLE SHIFT) |
FUN108 D P T_SHF |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
IW:填補位移空位之資料或其暫存器號碼 Ts:被位移之來源列表 Td:存放結果之目的列表 L:列表Ts和Td長度 OW:存放自列表移出資料之暫存器號碼 Ts,Td可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN108 D P T_SHF |
列表位移 (TABLE SHIFT) |
FUN108 D P T_SHF |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-13-9 列表旋轉(TABLE ROTATE)
|
FUN109 D P T_ROT |
列表旋轉 (TABLE ROTATE) |
FUN109 D P T_ROT |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ts:被旋轉之來源列表 Td:存放旋轉結果之列表 L:列表Ts和Td之長度 Ts,Td可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN109 D P T_ROT |
列表旋轉 (TABLE ROTATE) |
FUN109 D P T_ROT |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-13-10 貯列(QUEUE)
|
FUN110 D P QUEUE |
貯列 (QUEUE) |
FUN110 D P QUEUE |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
IW :擠入貯列之資料或其暫存器號碼 QU :貯列之起頭暫存器號碼 L :貯列之長度 Pr :指標暫存器號碼 OW :接收自貯存器移出資料之暫存器號碼 QU可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
注意: 系統使用序號L+1暫存器做內部運算,使用者必須避開此暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN110 D P QUEUE |
貯列 (QUEUE) |
FUN110 D P QUEUE |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN110 D P QUEUE |
貯列 (QUEUE) |
FUN110 D P QUEUE |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-13-11 堆疊(STACK)
|
FUN111 D P STACK |
堆疊 (STACK) |
FUN111 D P STACK |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
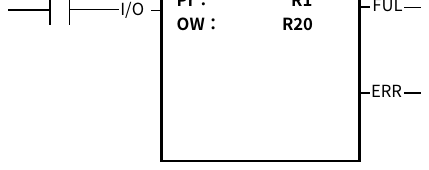
IW :塞入堆疊之資料或其暫存器號碼 ST :堆疊之起頭暫存器號碼 L :堆疊之長度 Pr :指標暫存器號碼 OW :接收堆疊移出資料之暫存器號碼 ST可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN111 D P STACK |
堆疊 (STACK) |
FUN111 D P STACK |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN111 D P STACK |
堆疊 (STACK) |
FUN111 D P STACK |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
7-13-12 區塊比較(凸輪開關DRUM)(BLOCK COMPARE)
|
FUN112 D P BKCMP |
區塊比較(凸輪開關DRUM) (BLOCK COMPARE) |
FUN112 D P BKCMP |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Rs :被比較之資料或其暫存器號碼 Ts :上下限值暫存器區塊之起頭號碼 L :上下限值之組數 D :存放比較結果之繼電器起頭號碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN112 D P BKCMP |
區塊比較(凸輪開關DRUM) (BLOCK COMPARE) |
FUN112 D P BKCMP |
||||
|
程式範例 |
||||||
|
||||||

|
FUN112 D P BKCMP |
區塊比較(凸輪開關DRUM) (BLOCK COMPARE) |
FUN112 D P BKCMP |
本指令範例所取代之實際凸輪機械結構
|
||


7-13-13 大小排序便利指令(SORTING)
|
FUN113 D P SORT |
SORTING |
FUN113 D P SORT |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S :欲排序之來源資料起頭暫存器號碼 D :排序後之資料起頭暫存器號碼 L :排序之資料長度 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
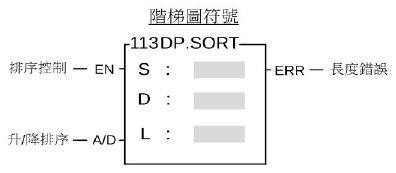
|
FUN113 D P SORT |
大小排序便利指令 (SORTING) |
FUN113 D P SORT |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||


7-13-14 區域寫入(ZONE WRITE)
|
FUN114 D P Z-WR |
區域寫入 (ZONE WRITE) |
FUN114 D P Z-WR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
D :欲寫入或清除區域之起始位址 N :欲寫入或清除區域之長度:1~511 D、N可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN114 D P Z-WR |
區域寫入 (ZONE WRITE) |
FUN114 D P Z-WR |
||||
|
程式範例1 |
(程式範例當X0 “ON”時,將R0~R9寫入為0) |
|||||
|
||||||


|
FUN114 D P Z-WR |
區域寫入 (ZONE WRITE) |
FUN114 D P Z-WR |
||||
|
程式範例2 |
(程式範例當X50 “ON”時,將M5~M11清除為0) |
|||||
|
||||||


矩 陣 (M A T R I X) 指 令
120. MAND 126. MBRD
121. MOR 127. MBWR
122. MXOR 128. MBSHF
123. MXNR 129. MBROT
124. MINV 130. MBCNT
125. MCMP
- 矩陣是2個以上連續之16位元暫存器所組成,組成矩陣之暫存器個數稱為矩陣之長度L,一個矩陣共有L×16個位元(點),其運算單位一次只有一個位元(點)。
- 矩陣指令是將16×L個矩陣位元(序號由M0~M16L−1)當作一連串單點之集合,而自此集合中指定某一單點作運作,而不將之當作數值看待。
- 矩陣指令主要在處理單點對多點(矩陣)或多點對多點之狀態處理,如搬移、拷貝、比較、搜尋等,為極為方便和重要之應用指令。
- 在矩陣指令運作中,通常需要有一個16位元暫存器來指定矩陣中16L個單點之某個單點當作運算對象,此暫存器稱為矩陣之指標Pr(Pointer),其有效範圍為0~16L−1,分別對應至矩陣中之位元M0~M16L−1。
- 矩陣運作中有左、右位移或旋轉,我們定義高序號者為左,低序號者為右,如下圖示。

|
←─ 寬度為16位元 ─→ |
(右) |
|||||||||||||||||
|
M15 ↓ |
M |
M0 ↓ |
||||||||||||||||
|
R0 |
↑│ 長 度為 L │↓ |
|||||||||||||||||
|
R1 |
||||||||||||||||||
|
R2 |
1 |
|||||||||||||||||
|
R3 |
||||||||||||||||||
|
R4 |
||||||||||||||||||
|
• • • • • • • • • • • • RL−1 |
||||||||||||||||||
|
•••• |
||||||||||||||||||
↑
M16L−1(左)
7-14 矩陣指令(FUN120~130)
7-14-1 矩陣邏輯及( AND)運算(MATRIX AND)
|
FUN120 P MAND |
矩陣邏輯及(AND)運算 (MATRIX AND) |
FUN120 P MAND |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ma:來源矩陣a之起頭暫存器號碼 Mb:來源矩陣b之起頭暫存器號碼 Md:存放結果之目的矩陣起頭暫存器號碼 L:矩陣(Ma、Mb和Md)之長度 Ma,Mb,Md可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN120 P MAND |
矩陣邏輯及(AND)運算 (MATRIX AND) |
FUN120 P MAND |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
範例程式 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-14-2 矩陣邏輯或(OR)運算(MATRIX OR)
|
FUN121 P MOR |
矩陣邏輯或(OR)運算 (MATRIX OR) |
FUN121 P MOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ma:來源矩陣a之起頭暫存器號碼 Mb:來源矩陣b之起頭暫存器號碼 Md:存放結果之目的矩陣起頭暫存器號碼 L :矩陣(Ma、Mb和Md)之長度 Ma,Mb,Md可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN121 P MOR |
矩陣邏輯或(OR)運算 (MATRIX OR) |
FUN121 P MOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

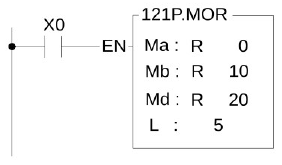
7-14-3 矩陣邏輯互斥或(XOR)運算(MATRIX EXCLUSIVE OR)
|
FUN122 P MXOR |
矩陣邏輯互斥或(XOR)運算 (MATRIX EXCLUSIVE OR) |
FUN122 P MXOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ma:來源矩陣a之起頭暫存器號碼 Mb:來源矩陣b之起頭暫存器號碼 Md:存放結果之目的矩陣起頭暫存器號碼 L:矩陣(Ma,Mb,Md)之長度 Ma,Mb,Md可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN122 P MXOR |
矩陣邏輯互斥或(XOR)運算 (MATRIX EXCLUSIVE OR) |
FUN122 P MXOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-14-4 矩陣互容或(XNR)運算(MATRIX ENCLUSIVE OR)
|
FUN123 P MXNR |
矩陣互容或(XNR)運算 (MATRIX EXCLUSIVE NOR) |
FUN123 P MXNR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ma:來源矩陣a之起頭暫存器號碼 Mb:來源矩陣b之起頭暫存器號碼 Md:存放結果之目的矩陣起頭暫存器號碼 L:矩陣(Ma,Mb,Md)之長度 Ma,Mb,Md可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN123 P MXNR |
矩陣互容或(XNR)運算 (MATRIX EXCLUSIVE NOR) |
FUN123 P MXNR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-14-5 矩陣倒相(MATRIX INVERSE)
|
FUN124 P MINV |
矩陣倒相 (MATRIX INVERSE) |
FUN124 P MINV |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ms:來源矩陣之起頭暫存器號碼 Md:存放結果之目的矩陣起頭暫存器號碼 L:矩陣(Ms和Md)之長度 Ms,Md可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN124 P MINV |
矩陣倒相 (MATRIX INVERSE) |
FUN124 P MINV |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
範例程式 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
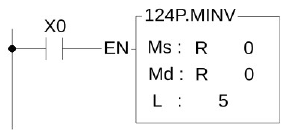
7-14-6 矩陣位元位移(MATRIX BIT SHIFT)
|
FUN128 P MBSHF |
矩陣位元位移 (MATRIX BIT SHIFT) |
FUN128 P MBSHF |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ms:來源矩陣之起頭暫存器號碼 Md:目的矩陣之起頭暫存器號碼 L:矩陣(Ms和Md)長度 Ms,Md可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN128 P MBSHF |
矩陣位元位移 (MATRIX BIT SHIFT) |
FUN128 P MBSHF |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-14-7 矩陣位元旋轉 (MATRIX BIT ROTATE)
|
FUN129 P MBROT |
矩陣位元旋轉 (MATRIX BIT ROTATE) |
FUN129 P MBROT |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ms:來源矩陣之起頭暫存器號碼 Md:目的矩陣之起頭暫存器號碼 L:矩陣(Ms和Md)長度 MS,Md可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN129 P MBROT |
矩陣位元旋轉 (MATRIX BIT ROTATE) |
FUN129 P MBROT |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


7-14-8 矩陣位元狀態數量計算(MATRIX BIT STATUS COUNT)
|
FUN130 P MBCNT |
矩陣位元狀態數量計算 (MATRIX BIT STATUS COUNT) |
FUN130 P MBCNT |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ms :矩陣之起頭暫存器號碼 L :矩陣之長度 D :存放數量結果之暫存器號碼 Ms可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN130 P MBCNT |
矩陣位元狀態數量計算 (MATRIX BIT STATUS COUNT) |
FUN130 P MBCNT |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
範例程式 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-15 NC 定位控制指令一(FUN137~144)
7-15-1 中斷定角指令(ICA)
|
FUN137 ICA |
中斷定角 (INTERRUPT CONSTANT ANGLE) |
FUN137 ICA |
|
|
指令說明 |
|||
|
|
Ps:第幾組Pulse 輸出 (0~7) 0:Y0 & Y1 1:Y2 & Y3 2:Y4 & Y5 3:Y6 & Y7 4:MQ: Y16 & Y17; ME、MS、MA、MU: Y8 & Y9 5:MQ: Y18 & Y19; ME、MS、MA、MU: Y10 & Y11 6:MQ: Y20 & Y21; ME、MS、MA、MU: Y12 & Y13 7:MQ: Y22 & Y23; ME、MS、MA、MU: Y14 & Y15 Is:外界輸入X點索引號碼(0~15) Fo:目標工作速度(1~100000 or 1~200000) Ag:中斷時固定角度(0~36000) |
||

|
FUN137 ICA |
中斷定角 (INTERRUPT CONSTANT ANGLE) |
FUN137 ICA |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
7-15-2 中斷定長指令(ICF)
|
FUN138 ICF |
中斷定長 (INTERRUPT CONSTANT FEED) |
FUN138 ICF |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ps:第幾組Pulse 輸出 (0~7) 0:Y0 & Y1 1:Y2 & Y3 2:Y4 & Y5 3:Y6 & Y7 4:MQ: Y16 & Y17 ; ME、MS、MA: Y8 & Y9 5:MQ: Y18 & Y19 ; ME、MS、MA: Y10 & Y11 6:MQ: Y20 & Y21 ; ME、MS、MA: Y12 & Y13 7:MQ Y22 & Y23 ; ME、MS、MA: Y14 & Y15 Is:MQ: X0~X23 or Y0~Y23 ; MA: X0~X15 or Y0~Y15 ; ME、MS: X0~X7 or Y0~Y7 Fo:目標工作速度(1~2147483647) Fd:中斷捕捉後輸出之脈波移動量(1~2147483647) |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN138 ICF |
中斷定長 (INTERRUPT CONSTANT FEED) |
FUN138 ICF |
||||||||||||||||||||
|
||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||
|
||||||||||||||||||||||
7-15-3 高速脈波寬度調變(HSPWM)
|
FUN139 HSPWM |
高速脈波寬度調變 (HIGH SPEED PULSE WIDTH MODULATION) |
FUN139 HSPWM |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Pw : 高速脈波寬度調變輸出點 Op : 輸出極性; 0=輸出不倒相 1=輸出倒相 Rs : 解析度; 0=1/100 (1%) 1=1/1000 (0.1%) Pn : 輸出頻率參數設定(0~255) OR : PWM輸出寬度設定暫存器0~100或0~1000 WR : 指令運作工作暫存器,其他程式不可重複使用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN139 HSPWM |
高速脈波寬度調變 (HIGH SPEED PULSE WIDTH MODULATION) |
FUN139 HSPWM |
|
功能敘述 |
||
1. 2. |
||
 當Rs(解析度)設定為1/100時
 當Rs(解析度)設定為1/1000時
|
FUN139 HSPWM |
高速脈波寬度調變 (HIGH SPEED PULSE WIDTH MODULATION) |
FUN139 HSPWM |
|
程式範例一 |
假設Pn(輸出頻率參數)設為50,Rs(解析度)=0則 |
|
|
T(週期)= 因為解析度為1/100,所以OR(輸出寬度)若為1則To≒2.7uS,OR(輸出寬度)若為50則To≒140uS。圖形如下: (1).Pn(輸出頻率參數)=50,Rs=0(解析度=1/100),OR(輸出寬度)=1之輸出波形:
(2). Pn(輸出頻率參數)=50,Rs=0(解析度=1/100),OR(輸出寬度)=50之輸出波形:
|
||
 = 3614.117……≒3.6KHz
 ≒277uS


|
FUN139 HSPWM |
高速脈波寬度調變 (HIGH SPEED PULSE WIDTH MODULATION) |
FUN139 HSPWM |
|
程式範例二 |
假設Pn(輸出頻率參數)設為200,Rs(解析度)=1則。 |
|
|
因為Rs(解析度)為1/1000,所以OR(輸出寬度)若為10則To≒109uS,OR(輸出寬度)若為800則To≒8.72mS。圖形如下: (1).Pn(輸出頻率參數)=200,Rs=1(解析度=1/1000) ,OR(輸出寬度)=10之輸出波形:
(2).Pn(輸出頻率參數)=200,Rs=1(解析度=1/1000) ,OR(輸出寬度)=800之輸出波形:
|
||
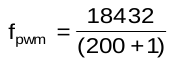 ≒ 91.7Hz ; T(週期) =
 ≒10.9mS


7-15-4 高速脈波輸出(HSPSO)
|
FUN140 HSPSO |
高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||
|
|
Ps :第幾組Pulse 輸出 (0~7) 0:Y0 & Y1 1:Y2 & Y3 2:Y4 & Y5 3:Y6 & Y7 4:Y8 & Y9 5:Y10 & Y11 6:Y12 & Y13 7:Y14 & Y15 SR :定位程式起始暫存器 WR:指令運作起始暫存器,共佔用7個暫存器,其它程式不可重覆使用 |
||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||

|
FUN140 HSPSO |
高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|
||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||||
|
*** 務必設定Pulse 輸出之工作模式(不設定時,Y0~Y15當作一般輸出) U/D 模式:Y0(Y2,Y4,Y6,Y8,Y10,Y12,Y14)送出上數脈波。 Y1(Y3,Y5,Y7,Y9,Y11,Y13,Y15)送出下數脈波。 P/R 模式:Y0(Y2,Y4,Y6,Y8,Y10,Y12,Y14)送出脈波。 Y1(Y3,Y5,Y7,Y9,Y11,Y13,Y15)送出方向信號;ON=上數,OFF=下數。 A/B 模式:Y0(Y2,Y4,Y6,Y8,Y10,Y12,Y14)送出A相脈波。 Y1(Y3,Y5,Y7,Y9,Y11,Y13,Y15)送出B相脈波。 Pulse Output輸出極性可選擇Normal ON或Normal OFF。 ※FUN140 不支援 脈波模式(U),如需使用,請以FUN139做使用 |
||||||||||||||||||||||
|
【介面處理信號】
|
||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
R35324:Ps0每步結束時之步號。 R35325:Ps1每步結束時之步號。 R35326:Ps2每步結束時之步號。 R35327:Ps3每步結束時之步號。 R35651:Ps4每步結束時之步號。 R35652:Ps5每步結束時之步號。 R35653:Ps6每步結束時之步號。 R35654:Ps7每步結束時之步號。
SR:定位程式起始暫存器,說明如下:
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||
|
指令運作工作暫存器說明: WR為起始暫存器
WR+0:如果本指令正執行中,則該暫存器之內容值即為正執行之步數(1~N); 如果本指令未執行中,則該暫存器之內容值代表目前所停留之步數。 WR+1:B0~B7,總步數。 B8 =保留。 B9 =保留。 B10=保留。 B11=保留。 B12=ON,脈波輸出中(輸出指示〝ACT〞)。 B13=ON,指令執行錯誤(輸出指示〝ERR〞)。 B14=ON,一步定位點完成(輸出指示〝DN〞)。 ***每一步定位點完成後,輸出指示〝DN〞會一直維持ON;如果不想讓輸出指示一直維持ON,則在每步定位點完成後,利用輸出指示線圈所控制之上緣接點指令將WR+1暫存器內容清除為0,即可達成。 |
||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
註:錯誤指示暫存器內容會保持最近一次之錯誤碼,如需確認不再有錯誤發生,可將錯誤指示暫存器內容清除為0,祇要其內容一直維持0不變,即代表無錯誤發生。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|
使用UperLogic編輯伺服命令表格 於專案視窗中點選伺服命令表格: 專案名稱
伺服命令表格
|
||
 表格編輯

|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
※ 有關伺服命令表格之建立,請參考UperLogic介面手冊第7章(表格輸入及編輯),或按一下指令,在按下Z(快捷鍵)進行建立。
|
||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||
|
||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||
|
||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||
|
||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
註: 相對值座標定位(ADR)與絕對值座標定位(ABS)比較說明
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
 上例圖示:
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||
|
||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
定位程式在編輯之前,必須要先完成FUN140指令,並在FUN140指令指定欲存放定位程式之起始暫存器號碼;編輯定位程式時,會將新編之定位程式存入所指定之暫存器區塊,每編1個定位點(稱為1步)會佔用9個暫存器,如有N個定位點(N步),共佔用N 9 + 2個暫存器。 *** 注意:儲存定位程式之暫存器不可被重複使用! 程式格式與範例: 001 SPD 5000 ;脈波頻率=5KHz DRV ADR,+,10000,Ut ;正轉10000個單位 WAIT TIME,100 ;等待1秒 GOTO NEXT ;執行下一步 002 SPD R1000 ;脈波頻率存放在DR1000(R1001與R1000) DRV ADR,+,D100,Ut ;正轉行程存放在DD100(D101與D100) WAIT TIME,R500 ;等待時間存放在R500 GOTO NEXT ;執行下一步 003 SPD R1002 ;脈波頻率存放在DR1002(R1003與R1002) DRV ADR,,D102,Ut ;反轉行程存放在DD102(D103與D102) EXT X0 ;外部觸發X0(減速點)ON時,馬上執行下一步 GOTO NEXT 004 SPD 2000 ;脈波頻率=2K HZ DRV ADR,,R4072,Ps ;繼續執行第3步未完成之PS數(存放於DR4072) WAIT X1 ;等待X1 ON時 GOTO 1 ;執行第一步 |
||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||
當寸進按鈕被按時間小於0.5秒(可變)時,祇輸出一個(可變)脈波;
|
|||||||||||||

|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||
當寸退按鈕被按時間小於0.5秒(可變)時,祇輸出一個(可變)脈波;
|
|||||||||||||

7-15-5 定位程式參數設定指令(MPARA)
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||
|
|
Ps :第幾組Pulse 輸出(0~7) SR :參數表起始暫存器,共18個參數,佔用24個暫存器 |
|||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||

|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
|
使用UperLogic編輯伺服參數表格 於專案視窗中點選伺服參數表格:
|
||


|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||
|
參數說明
□ 設定值為0時,程式內所使用之行程與速度設定值均被指定以mm,Deg,Inch為單位,稱為機械單位。 □ 設定值為1時,程式內所使用之行程與速度設定值均被指定以Pulse為單位,稱為馬達單位。 □ 設定值為2時,程式內所使用之行程設定值均被指定以mm,Deg,Inch為單位,而速度設定均被指定以Pulse為單位,稱為複合單位。
|
||||||||||||||||||

|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||||||||||||||
馬達轉一圈所需之脈波數 (A) 當參數14 = 0時,以參數1為脈波數/1轉。 當參數14 ≠ 0時,以參數14為脈波數/1轉。
馬達轉一圈所帶動之距離 (B) B=1~999999 M/Rev 1~999999 mDeg/Rev 1~999999×0.1 mInch/Rev
□ 馬達及複合單位:1~200000 Ps/Sec □ 機械單位:1~153000(cm/Min,x10 Deg/Min,Inch/Min) 但最高頻率不能大於200000 Ps/Sec f_max =(V_max x 1000 x A)/(6 x B) 200000 Ps/Sec f_min 1 Ps/Sec 註:A=參數1,B=參數2
□ 馬達及複合單位:1~200000 Ps/Sec。 □ 機械單位:1~15300(cm/Min,10 Deg/Min,Inch/Min) 但最高頻率不能大於200000 Ps/Sec。
馬達及複合單位 : 1~65535 Ps/Sec 機械單位 : 1~15300 (Cm/Min, x10 Deg/Min, Inch/Min)
設定範圍:0~32767 Ps。 反相行走時,行走距離會自動加上此值。 |
||||||||||||||||||||||||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
|||||
設定範圍:0~30000 mS。 此時間代表由靜止加速至最高速度(參數4),或由最高速度減至靜止所需時間。 本系統之加減速乃為等斜率控制。 當參數12=0時,以本參數為減速時間。 本系統之加減速控制,依實際動作行程會自動以三角波型或梯形波型運動。
設定值=0時,正轉脈波輸出、目前Ps值往上加 反轉脈波輸出、目前Ps值往下減 設定值=1時,正轉脈波輸出、目前Ps值往下減 反轉脈波輸出、目前Ps值往上加
設定值=0時,原點復歸方向為目前Ps值往上加方向 (原點在右) 設定值=1時,原點復歸方向為目前Ps值往下減方向 (原點在左)
|
|||||||
註:多軸直線補間命令專用
b6~b0 : 近點DOG輸入接點號碼(0~15,亦即X0~X15) b7 = 0 : 近點DOG輸入為常開接點 (A或NO接點) = 1 : 近點DOG輸入為常閉接點 (B或NC接點) b7~b0=FFH, 無近點DOG輸入
b14~b8 : 行程極限輸入接點號碼(0~125,亦即X0~X125) b15 = 0 : 行程極限輸入為常開接點 (A或NO接點) = 1 : 行程極限輸入為常閉接點 (B或NC接點) b15~b8=FFH : 無行程極限輸入 |
|||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
b6~b0 : 零點信號PG0輸入接點號碼(0~15,亦即X0~X15) b7 = 0 : 近點DOG前緣開始計數零點信號 = 1 : 近點DOG後緣開始計數零點信號 b7~b0 = FFH : 無零點信號PG0輸入
b15~b8 : 歸零清除信號CLR輸出接點號碼(0~23,亦即Y0~Y23) b15~b8=FFH : 無歸零清除信號CLR輸出
-999999~999999 Ps
|
||
 0~255 Count
7-15-6 強制停止HSPSO脈波輸出(PSOFF)
|
FUN142 P PSOFF |
強制停止HSPSO脈波輸出指令 |
FUN142 P PSOFF |
|||||||
|
指令說明 |
|||||||||
|
|
N:0~7 強制第幾組Pulse 輸出停止輸出 |
|
|||||||
|
功能敘述 |
|||||||||
|
|||||||||
|
程式範例 |
|||||||||
|
|
當M0由0→1時,強制Ps0停止脈波之輸出。 |
||||||||


7-15-7 目前脈波值轉換為顯示值(PSCNV)
|
FUN143 P PSCNV |
目前脈波值轉換為顯示值(mm,Deg,lnch,PS)指令 |
FUN143 P PSCNV |
||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||
|
|
Ps: 0~7;將第幾組脈波位置轉換為與設定值同單位之mm(Deg , Inch , PS),以作為目前位置顯示。 D: 儲存轉換後目前位置之暫存器,共需使用二個暫存器;例如D10,即代表D10(Low Word)與D11(High Word)二個暫存器。 |
|||||||||||||||||||||
|
||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||
|
||||||||||||||||||||||

|
FUN143 P PSCNV |
目前脈波值轉換為顯示值(mm,Deg,lnch,PS)指令 |
FUN143 P PSCNV |
||||
|
程式範例 |
||||||
|
||||||

7-15-8 高速脈波寬度調變2(HSPWM2)
|
FUN144 HSPWM2 |
高速脈波寬度調變2 (HIGH SPEED PULSE WIDTH MODULATION 2) |
FUN144 HSPWM2 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
PW:脈波寬度調變輸出點(0=Y0, 1=Y2, 2=Y4, 3=Y6, 4=Y8, 5=Y10, 6=Y12, 7=Y14) Op:輸出極性(0=正相, 1=倒相) Hz:輸出頻率(1~100000000 or 1~200000000,單位0.001Hz) 使用32位元 暫存器用DR OR:脈波輸出寬度(0~100,單位%) |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
7-16 中斷控制指令(FUN145~146)
7-16-1 允許外界輸入或週邊中斷作動指令(EN)
|
FUN145 P EN |
允許外界輸入或週邊中斷作動指令 |
FUN145 P EN |
||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||
|
|
LBL:允許中斷作動之外界輸入或週邊標記名稱。 |
|||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||

|
FUN145 P EN |
允許外界輸入或週邊中斷作動指令 |
FUN145 P EN |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN145 P EN |
允許外界輸入或週邊中斷作動指令 |
FUN145 P EN |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN145 P EN |
允許外界輸入或週邊中斷作動指令 |
FUN145 P EN |
||||
|
||||||
|
程式範例 |
||||||
|
||||||

7-16-2 禁止外界輸入或週邊中斷作動指令(DIS)
|
FUN146 P DIS |
禁止外界輸入或週邊中斷作動指令 |
FUN146 P DIS |
||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||
|
|
LBL:禁止作動之外界輸入或週邊之中斷標記 名稱。 |
|||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||

|
FUN146 P DIS |
禁止外界輸入或週邊中斷作動指令 |
FUN146 P DIS |
||||
|
||||||
|
程式範例 |
||||||
|
||||||

7-17 NC 定位控制指令二(FUN147~FUN149)
7-17-1 FUN147 多軸直線補間定位輸出指令
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
|||||||||||||||||||||||||||||||||||
|
|
Gp :第幾個群組(0~1) SR :定位程式起始暫存器 WR:指令運作起始暫存器,共佔用9個暫存器,其它程式不可重覆使用 |
||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||

|
指令說明 |
|
*** 務必設定Pulse Output之工作模式(不設定時,Y0~Y7當作一般輸出) U/D 模式:Y0(Y2,Y4,Y6)送出上數脈波。 Y1(Y3,Y5,Y7)送出下數脈波。 A/B 模式:Y0(Y2,Y4,Y6)送出A相脈波。 Y1(Y3,Y5,Y7)送出B相脈波。 ● Pulse Output輸出極性可選擇Normal ON或Normal OFF。 |
|
7-17-2 FUN148 手搖輪定位控制 ( MPG )
|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||
|
|
Sc :指定接手搖輪之來源高速計數器;0~7 Ps :指定反應手搖輪之脈波輸出軸;0~7 Fo :輸出頻率設定暫存器(2個暫存器) Mr :倍率設定暫存器(2個暫存器) Mr+0:倍率被乘數(Fa) Mr+1:倍率被除數(Fb) WR:工作暫存器起始位址,共佔用4個暫存器 輸出脈波數=(手搖輪輸入脈波數×Fa)/Fb |
||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||

|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|
|
功能敘述 |
|||
輸出頻率(Fo)設定值必須夠高,加減速(由FUN141指令之參數4與參數8設定)也必須夠快才足夠在高放大倍率(100或200倍)的情況下,在間隔時間內將計算出來的輸出脈波數輸出完畢;否則會有失步現象。
輸出脈波數=(間隔時間內手搖輪輸入脈波數×Fa)/Fb
|
|||

 …
|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|
程式範例1 |
||
|
|
||


|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|
X33 : 選擇第1軸 (Ps1) X34 : 輸出倍率為1 X35 :輸出倍率為10 X36 : 輸出倍率為100 M100: 手搖輪作動選擇 DR2005: 第0軸最高輸出頻率(FUN141指令之參數4);200K Hz R2011 : 第0軸加減速時間(FUN141指令之參數8);30mS DD600: 第0軸手搖輪作動輸出頻率;200K Hz DR2105: 第1軸最高輸出頻率(FUN141指令之參數4);200K Hz R2111 : 第1軸加減速時間(FUN141指令之參數8);30mS DD602: 第1軸手搖輪作動輸出頻率;200K Hz 範例說明:在50MSI定時中斷處理程式裏放入Ps0與Ps1之手搖輪定位處理指令。 當X32=1且M100=1時,啟動Ps0手搖輪定位處理;每個間隔時間(50mS)會對手搖輪輸入脈波(來自HSC0)作取樣;如果沒有取樣到有脈波輸入,則FUN148指令不會有輸出;如果有取樣到有脈波輸入,則會根據倍率設定(D700與D701)計算輸出脈波數,然後以DD600所設定的輸出頻率,將計算出來的輸出脈波數作輸出。 輸出脈波數=(間隔時間內HSC0輸入脈波數×D700)/D701 |
||
 X32 :選擇第0軸 (Ps0)
7-17-3 FUN149 多軸圓弧補間定位輸出指令
|
FUN149 AHSPO |
多軸圓弧補間定位輸出指令 Arc High Speed Pulse Output |
FUN149 AHSPO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
|
階梯圖符號
|
運算元 SR: 定位程式起始暫存器 WR: 指令運作工作暫存器 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN149 AHSPO |
多軸圓弧補間定位輸出指令 Arc High Speed Pulse Output |
FUN149 AHSPO |
|---|---|---|
|
功能敘述 |
||
|
||
7-18 通訊指令(FUN150~156)
7-18-1 Modbus RTU通訊協定(主站)通訊連線便利指令
|
FUN150 M-BUS |
Modbus RTU通訊協定(主站)通訊連線便利指令 (使PLC經由Port 1,2當作Modbus RTU通訊協定之主站) |
FUN150 M-BUS |
|||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||
|
|
Pt :1~4,透過該通訊埠,以Modbus RTU通訊協定作資料傳輸 SR :通訊程式起始暫存器 WR :指令運作起始暫存器,共佔用8個暫存器,其它程式不可重複使用。 |
||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||

|
FUN150 M-BUS |
Modbus RTU通訊協定(主站)通訊連線便利指令 (使PLC經由Port 1,2當作Modbus RTU通訊協定之主站) |
FUN150 M-BUS |
|
功能敘述 |
||
|
||
7-18-2 通訊連線便利指令(CLINK)
|
FUN151 CLINK |
FUN151(CLINK):通訊連線便利指令 (PLC透過連接埠1~4作為CPU Link網路中的主站) |
FUN151 CLINK |
||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||
|
|
Pt :指定通訊埠,1~4 MD :通訊模式選擇( MD0~MD5) #MD3 只支援 Port2. SR :存放通訊程式起始暫存器 WR :指令運作起始暫存器,共佔 用8個暫存器,其它程式不可重複使用。 |
|||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||

|
FUN151 CLINK |
FUN151(CLINK):通訊連線便利指令 (使PLC經由Port 1,2當作永宏通訊協定之主站) |
FUN151 CLINK |
|
功能敘述 |
||
|
||
7-18-3 Modbus網路通訊連線便利指令(NCR)
|
FUN152 NCR |
Modbus網路(主站)通訊連線便利指令 |
FUN152 NCR |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
SR: 表格起始暫存器位址。 MD: Modbus TCP主動通訊(=1) 。 MD: Modbus TCP主動通訊(指定站號)(=2) 。 WR: 工作暫存器。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN152 NCR |
Modbus網路通訊協定(主站)通訊連線便利指令 |
FUN152 NCR |
|||||
|
程式範例 |
僕站 (IP : 192.168.0.151) 400101~ 400105 -> 主站 (IP : 192.168.0.150) R100~R104 |
||||||
程式範例說明 當輸入控制〝EN〞由0→1,基於 Modbus TCP 表格中的設定,從遠端 IP 僕站讀取暫存器資料存放到PLC主站,連續達成資料的交易。 設定步驟,如下說明。
|
|||||||

7-18-4 串列通訊模組控制指令(CMCTL)
|
FUN 156 P CMCTL |
CMCTL |
FUN156P CMCTL |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
ID:使用的模組編號 Pt:指定COMA/COMB (A= 0;B=1) Ts:通訊表格遮罩 Bit 1:表格 1 Bit 2:表格2 | Bit 15:表格15 Bit 16~Bit 31: 保留,不可使用 MD:設定模式 0:RUN ONCE 1:RUN CYCLING 2:STOP WR:存放工作狀態 Bit0~Bit1:表格0 state Bit2~Bit3:表格1 state | Bit30~Bit31:表格15 state (= 0:RUN_ONCE = 1:RUN_CYCLING = 2:STOP ) |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN156P CMCTL |
CMCTL |
FUN156P CMCTL |
|||||||||||||||||||||||
|
功能敘述 |
此指令為搭配通訊模組HCM25與HCM55使用,使用前需使用軟體配置相關設定 |
||||||||||||||||||||||||
FUN156:WR之說明
Bit32以後保留 |
|||||||||||||||||||||||||
|
FUN156P CMCTL |
CMCTL |
FUN156P CMCTL |
||||
|
程式範例 |
||||||
以上圖為例,當M0為1時,會將第1個模組的Port 0開啟,並控制表格1與表格2進行通訊(0001b+0010b=0011b 等於3(10)),MD選擇RUN CYCLING模式表示持續通訊,R0則存放各表格當前模式。 |
||||||

7-19 搬移指令二(FUN160~162)
7-19-1 讀/寫檔案暫存器(Read/Write File Register)
|
FUN160D P RWFR |
讀/寫檔案暫存器 (Read/Write File Register) |
FUN160D P RWFR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:暫存器列表之起始暫存器號碼 Sb:檔案暫存器之起始號碼 Pr:指標暫存器號碼 L:列表之長度1~511 Sa可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN160D P RWFR |
讀/寫檔案暫存器 (Read/Write File Register) |
FUN160D P RWFR |
||||
|
功能敘述 |
||||||
|
|
||||||
|
程式範例1 |
||||||
|
||||||


|
FUN160D P RWFR |
讀/寫檔案暫存器 (Read/Write File Register) |
FUN160D P RWFR |
||||
|
程式範例2 |
||||||
|
||||||

7-19-2 寫入資料至資料記憶匣(Write SD Card)
|
FUN161P WR-MP |
寫入資料至SD卡 (Write SD Card) |
FUN161P WR-MP |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
S:寫入資料之來源起始暫存器號碼 BK:SD卡之區塊號碼,0~1 Os:分區資料起始位置 Pr:指標暫存器號碼 L:寫入資料長度1~128 WR:工作暫存器起始號碼,共佔用2個暫存器 S可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN161P WR-MP |
寫入資料至SD卡 (Write SD Card) |
FUN161P WR-MP |
|
功能敘述 |
||
SD卡
|
||

|
FUN161P WR-MP |
寫入資料至SD卡 (Write SD Card) |
FUN161P WR-MP |
||||
|
程式範例1 |
寫入兩種不同長度之RECORD至SD卡區塊1 |
|||||
|
||||||
|
|
||||||


7-19-3 由資料記憶匣讀取資料(Read SD Card)
|
FUN162 P RD-MP |
由SD卡讀取資料 (Read SD Card) |
FUN162 P RD-MP |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
BK:SD卡之區塊號碼,0~1 Os:分區資料起始位置 Pr:指標暫存器號碼 L:讀取資料長度1~128 D:存放讀取資料之暫存器起始號碼 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN162 P RD-MP |
由SD卡讀取資料 (Read SD Card) |
FUN162 P RD-MP |
|
功能敘述 |
||
|
|
||


|
FUN162 P RD-MP |
由SD卡讀取資料 (Read SD Card) |
FUN162 P RD-MP |
||||
|
程式範例1 |
由SD卡區塊1讀取兩種不同長度之RECORD |
|||||
|
||||||
|
|
||||||

 ※ SD卡 內需有相符資料格式之資料,否則本範例無法執行。
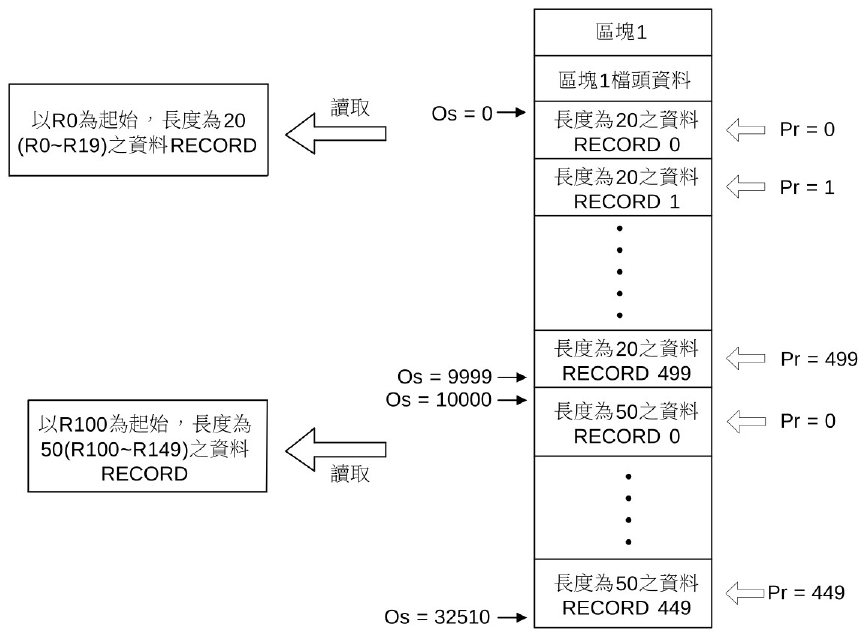
7-20 接點型比較指令(FUN170~175)
7-20-1 相等比較指令(比較Sa是否等於Sb)
|
FUN170 D = |
相等比較指令 (比較Sa是否等於Sb) |
FUN170 D = |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:比較值a或其暫存器號碼 Sb:比較值b或其暫存器號碼 Sa、Sb可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN170 D = |
相等比較指令 (比較Sa是否等於Sb) |
FUN170 D = |
||||||
|
程式範例1 |
當R0=R2、R4=R6 且M0=1時,Y0輸出為1;否則,Y0輸出為0。 R0=R2、R8=R10且M1=1時,Y1輸出為1;否則,Y1輸出為0。 |
|||||||
|
||||||||
|
程式範例2 |
當DR600 = DR602或DR604 > DR606、且DR608 < DR610及DR616 ≧ DR618或DR612 ≠ DR614及DR620 ≦ DR622或M200 = 1及M201 = 1、且M100 = 1時,Y10輸出1;否則,Y10輸出為0。 |
|||||||
|
||||||||


7-20-2 大於比較指令(比較Sa是否大於Sb)
|
FUN171 D > |
大於比較指令 (比較Sa是否大於Sb) |
FUN171 D > |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa :比較值a或其暫存器號碼 Sb :比較值b或其暫存器號碼 Sa、Sb可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例1 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
範例說明:當M10=1、R20 > R22 或M11=1時,Y2輸出為1;否則,Y2輸出為0。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN171 D > |
大於比較指令 (比較Sa是否大於Sb) |
FUN171 D > |
||||
|
程式範例2 |
||||||
範例說明:當DR600=DR602或DR604>DR606、且DR608<DR610及DR616≧DR618或DR612≠DR614及DR620≦DR622或M200=1及M201=1、而且M100=1時,Y10輸出為1;否則,Y10輸出為0。 |
||||||

7-20-3 小於比較指令(比較Sa是否小於Sb)
|
FUN172 D < |
小於比較指令 (比較Sa是否小於Sb) |
FUN172 D < |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:比較值a或其暫存器號碼 Sb:比較值b或其暫存器號碼 Sa、Sb可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例1 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
範例說明: 當M10=1、R20 < R22 或M11=1時,Y2輸出為1;否則,Y2輸出為0。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN172 D < |
小於比較指令 (比較Sa是否小於Sb) |
FUN172 D < |
||||
|
程式範例2 |
||||||
範例說明:當DR600=DR602 或DR604>DR606 時,其後DR608<DR610 且DR616≧DR618,或DR612≠DR614 且DR620≤DR622,或M200=1 且M201.為1;否則為 0。 |
||||||
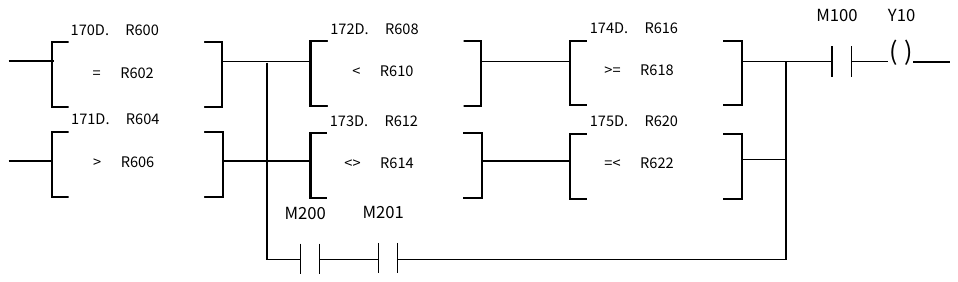
7-20-4 不相等比較指令(比較Sa是否不等於Sb)
|
FUN173 D <> |
不相等比較指令 (比較Sa是否不等於Sb) |
FUN173 D <> |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:比較值a或其暫存器號碼 Sb:比較值b或其暫存器號碼 Sa、Sb可結合V、Z、P0~P9作間接定址應用 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例1 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
範例說明: 當M10=1、R20≠R22或M11=1時,Y2輸出為1;否則,Y2輸出為0。 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN173 D <> |
不相等比較指令 (比較Sa是否不等於Sb) |
FUN173 D <> |
||||
|
程式範例2 |
||||||
範例說明:當DR600=DR602或DR604>DR606、且DR608<DR610及DR616≧DR618或DR612≠DR614及DR620≦DR622或M200=1及M201=1、而且M100=1時,Y10輸出為1;否則,Y10輸出為0。 |
||||||

7-20-5 大於或等於比較指令(比較Sa是否大於或等於Sb)
|
FUN174 D >= |
大於或等於比較指令 (比較Sa是否大於或等於Sb) |
FUN174 D >= |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:比較值a或其暫存器號碼 Sb :比較值b或其暫存器號碼 Sa、Sb可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例1 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
範例說明: 當M10=1、R20≧R22或M11=1時,Y2輸出為1;否則,Y2輸出為0。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN174 D >= |
大於或等於比較指令 (比較Sa是否大於或等於Sb) |
FUN174 D >= |
||||
|
程式範例2 |
||||||
範例說明:當DR600=DR602或DR604>DR606、且DR608<DR610及DR616≧DR618或DR612≠DR614及DR620≦DR622或M200=1及M201=1、而且M100=1時,Y10輸出為1;否則,Y10輸出為0。 |
||||||

7-20-6 小於或等於比較指令(比較Sa是否小於或等於Sb)
|
FUN175 D =< |
小於或等於比較指令 (比較Sa是否小於或等於Sb) |
FUN175 D =< |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:比較值a或其暫存器號碼 Sb:比較值b或其暫存器號碼 Sa、Sb可結合V、Z、P0~P9作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例1 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
範例說明:當M10=1、R20≦R22或M11=1時,Y2輸出為1;否則,Y2輸出為0。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


|
FUN175 D =< |
小於或等於比較指令 (比較Sa是否小於或等於Sb) |
FUN175 D =< |
||||
|
程式範例2 |
||||||
範例說明:當DR600=DR602或DR604>DR606、且DR608<DR610及DR616≧DR618或DR612≠DR614及DR620≦DR622或M200=1及M201=1、而且M100=1時,Y10輸出為1;否則,Y10輸出為0。 |
||||||
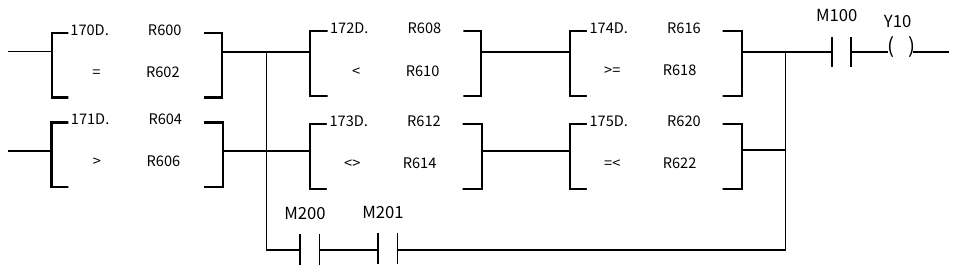
7-21 運動控制指令
7-21-8 執行運動流程 (MFFlowStart)
|
Fun176 P MFFlowStart |
【運動流程開始】 |
Fun176 P MFFlowStart |
|||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
啟動指定ID的運動流程
|
|||||||||||||||||||||||||||||||||||||||||||||||

|
Fun176 P MFFlowStart |
【運動流程開始】 |
Fun176 P MFFlowStart |
||||
|
程式範例 |
||||||
|
||||||

7-21-9 運動系統緊急停止MFSysStop)
|
Fun177 P MFSysStop |
【運動系統緊急停止】 |
Fun177 P MFSysStop |
|
|
指令說明 |
|||
|
階梯圖符號
|
無運算元 |
||
|
功能描述 |
|||
|
|||

|
Fun177 P MFSysStop |
【運動系統緊急停止】 |
Fun177 P MFSysStop |
||||
|
程式範例 |
||||||
|
||||||

7-21-10 原點復歸(MFHome)
|
Fun178 P MFHome |
【原點復歸】 |
Fun178 P MFHome |
||||||||||||||||
|
指令說明 |
||||||||||||||||||
|
階梯圖符號
|
運算元 AX : 執行原點復歸的軸 |
|||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||
|
功能描述 |
||||||||||||||||||
|
指定運動軸執行原點復歸。
特殊暫存器 Axis 1:原點復歸動作中 M10621 Axis 1:原點復歸動作完畢 M10622
|
||||||||||||||||||

|
Fun178 P MFHome |
【原點復歸】 |
Fun178 P MFHome |
||||
|
程式範例 |
||||||
|
||||||
|
||||||

7-21-11 位置控制(MFPointMov)
|
Fun179 P MFPointMov |
【位置控制】 |
Fun179 P MFPointMov |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 PT : 執行位置控制點表的第幾點 AX: 執行位置控制的主軸 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
執行點表位置控制指令。
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun179 P MFPointMov |
【位置控制】 |
Fun179 P MFPointMov |
||||||||||||
|
程式範例 |
||||||||||||||
但如果設定PT=2、AX=1則會因與點表設定不同造成失敗,使ERR被觸發。
|
||||||||||||||

7-21-12 吋動控制(MFJog)
|
Fun180 P MFJog |
【JOG】 |
Fun180 P MFJog |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 AX : 執行吋動控制的軸 MD : 執行的模式 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
依照JOG參數及模式設定,指定運動軸執行吋動功能。
模式 0:以JOG啟動速度持續前進。 模式 1:以JOG啟動速度前進,前進吋動距離後停止。 模式 2:以JOG啟動速度起步,以JOG加速度加速到JOG速度後持續前進。 模式 3:以JOG啟動速度起步,以JOG加速度加速到JOG速度,前進吋動距離後停止。
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun180 P MFJog |
【JOG】 |
Fun180 P MFJog |
||||||||||||||||
|
程式範例 |
||||||||||||||||||
|
||||||||||||||||||

7-21-13 改變運動控制參數(MFChgTbPrm )
|
Fun181 P MFChgTbPrm |
【改變運動控制參數】 |
Fun181 P MFChgTbPrm |
||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 TM : 表格編號 PN : 點編號 S : 項目編號 PV : 寫入值 |
|||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||
TM表格編號 : 0點表、1軸表、2同步表、128 流程表 PN點編號 : 依據TM要修改的表對應到不同類型的編號,點表編號、軸編號、流程塊編號 S項目編號 :請參考後面表格 PV寫入值 : 要寫入的數值,固定Double Word
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||

|
Fun181 P MFChgTbPrm |
【改變運動控制參數】 |
Fun181 P MFChgTbPrm |
||||
|
程式範例 |
||||||
|
||||||

7-21-14 暫停運動流程(MFFlowPause)
|
Fun182 P MFFlowPause |
【暫停運動流程】 |
Fun182 P MFFlowPause |
||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
|||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
暫停指定ID之運動流程,且執行完當前流程方塊才停止, 若要恢復暫停的運動流程,可以使用Fun183 MFFlowResume來恢復執行。
|
||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun182 P MFFlowPause |
【暫停運動流程】 |
Fun182 P MFFlowPause |
||||
|
程式範例 |
||||||
|
||||||


7-21-15 恢復運動流程(MFFlowResume)
|
Fun183 P MFFlowResume |
【恢復運動流程】 |
Fun183 P MFFlowResume |
||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
|||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
恢復暫停或是中斷的運動流程,繼續執行。
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||


7-21-16 終止運動流程(MFFlowHalt)
|
Fun184 P MFFlowHalt |
【中斷運動流程】 |
Fun184 P MFFlowHalt |
||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
|||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
立即停止當前執行的流程方塊,若要繼續停止的運動流程,可以使用Fun183 MFFlowResume來恢復執行。
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||
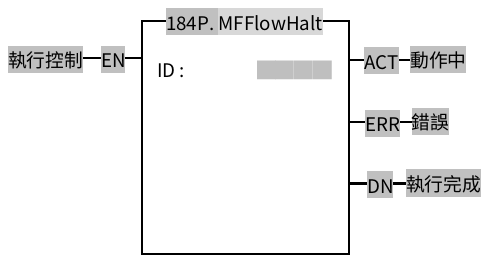

7-21-17 重置運動錯誤警報(MFSysRstAlm)
|
Fun185 P MFSysRstAlm |
【重置運動錯誤警報】 |
Fun185 P MFSysRstAlm |
|||||
|
指令說明 |
|||||||
|
階梯圖符號
|
運算元 |
||||||
|
功能描述 |
|||||||
|
清除所有運動流程及驅動器錯誤警報, 但驅動器通訊警報無法透過此命令清除,需重新上電。
|
|||||||
|
程式範例 |
|||||||
|
|||||||


7-21-18 運動流程結束(MFFlowStop)
|
Fun186 P MFFlowStop |
【運動流程結束】 |
Fun186 P MFFlowStop |
||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
|||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
立即結束所指定ID的運動流程。 當執行完此指令時,無法使用MFFlowResume來恢復執行。需使用MFFlowStart來重新啟動流程。
|
||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun186 P MFFlowStop |
【運動流程結束】 |
Fun186 P MFFlowStop |
|
程式範例 |
||
|


7-21-19 Servo初始化(MFSysInit)
|
Fun187 P MFSysInit |
【系統初始化】 |
Fun187 P MFSysInit |
|
|
指令說明 |
|||
|
階梯圖符號
|
無運算元 |
||
|
功能描述 |
|||
|
|||

|
Fun187 P MFSysInit |
【系統初始化】 |
Fun187 P MFSysInit |
|
程式範例 |
|||||
|
|||||
|
|||||

7-21-20 運動控制配方表讀取(MFSysRCPR )
|
Fun188 P MFSysRCPR |
【運動控制配方讀取】 |
Fun188 P MFSysRCPR |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 Md : 模式 D : 配方起始暫存器 Gp : 讀取配方表第幾列 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Md模式 : 0 使用PLC暫存器 D配方起始暫存器 : 讀取配方表後要存放的暫存器起始位址 Gp讀取配方表第幾列: 讀取配方表第幾列,0 全部讀取
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
配方表 【專案管理】>【運動控制】>【運動配方】
表 :點表、軸表、同步表 索引 : 點表(第幾點)、軸表(第幾軸)、同步表(第幾軸) 長度 :連續點表或連續軸 起始位址 :讀寫配方的暫存器起始位址
配方點表
|
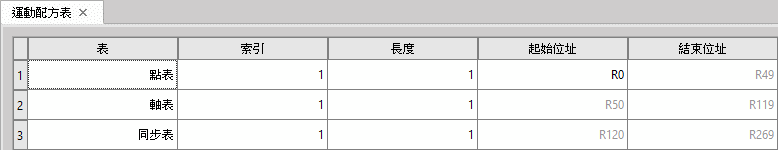

|
配方軸表
|

|
配方同步表
|

|
程式範例 |
|||||
運動配方表
於”專案”->”運動配方表”
此以點表的目標位置做映射為例,下圖為設定頁面:
|
|||||


|
FUN188 P MFSysRCPR |
配方表寫入 |
FUN188 P MFSysRCPR |
||||
|
範例程式為以點表為例,以下為程式:
此範例程式在一開始執行後一秒後會初始化運動控制系統,再1秒後會將其他軸Servo On,此時將M60 On起,即會將中點表的全部內容移入配方表1中,此為R0為被移入點表中的起始的暫存器,再將M0 On起來,執行點表,其設定將會依照DR6的位置走; 如需恢復配方表使用前,可將M50 On起後關閉以重啟Motion控制系統。 |
||||||

7-21-21 運動控制配方表寫入(MFSysRCPW )
|
Fun189 P MFSysRCPW |
【運動控制配方寫入】 |
Fun189 P MFSysRCPW |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 Md : 模式 D : 配方起始暫存器 Gp : 寫入配方表第幾列 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Md模式 : 0 使用PLC暫存器 D配方起始暫存器 : 要寫入配方表的暫存器起始位址 Gp寫入配方表第幾列: 寫入配方表第幾列,0 全部寫入
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
配方表 【專案管理】>【運動控制】>【運動配方】
表 :點表、軸表、同步表 索引 : 點表(第幾點)、軸表(第幾軸)、同步表(第幾軸) 長度 :連續點表或連續軸 起始位址 :配方的暫存器起始位址
配方點表
|


7-21-22 凸輪讀取(MFSysCAMR )
|
Fun191 P MFSysCAMR |
【運動控制凸輪讀取】 |
Fun191 P MFSysCAMR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 Md : 模式 D : 凸輪起始暫存器 ID : 凸輪編號 L : 凸輪解析度 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Md模式 : 0 使用PLC暫存器 D凸輪起始暫存器 : 讀取凸輪後要存放的暫存器起始位址 ID凸輪編號 : 凸輪編號 L凸輪解析度 : 讀取凸輪後要存放的暫存器長度
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
程式範例 |
|||||||||
|
|||||||||


7-21-23 凸輪寫入(MFSysCAMW )
|
Fun192 P MFSysCAMW |
【運動控制凸輪寫入】 |
Fun192 P MFSysCAMW |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 Md : 模式 D : 凸輪起始暫存器 ID : 凸輪編號 L : 凸輪解析度 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Md模式 : 0 使用PLC暫存器 D凸輪起始暫存器 : 寫入凸輪的暫存器起始位址 ID凸輪編號 : 凸輪編號 L凸輪解析度 : 寫入凸輪的暫存器起始長度
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
程式範例 |
|||||||||
|
|||||||||


7-21-24 手搖輪 (MFGearMPG )
|
Fun193 D P MFGearMPG |
【EtherCAT手搖輪】 |
Fun193 D P MFGearMPG |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 M : 主軸輸入來源 S : 從軸輸出目標 N : 可變齒輪比分子 D : 可變齒輪比分母 T : 轉換時間(ms) |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun193 D P MFGearMPG |
【EtherCAT手搖輪】 |
Fun193 D P MFGearMPG |
|
功能描述 |
||
M 主軸輸入來源 : EtherCAT_軸編號 1~16 : 編碼器_格雷碼 100 (X8~X15) : 編碼器_硬體高速計數編號 101 ~ 104 ( HSC4~HSC7 ) S 從軸輸出目標 : EtherCAT_軸編號 1~16 (【M主軸輸入來源】不能跟【S從軸輸出目標】相同) N 可變齒輪比分子 : 正負數,包含【運動控制】中【運動軸設定】的【小數點位置】 (【軸單位】設定 mm,【小數點位置】設定0.001,N : DR0 = 1000等於 1.000mm) D 可變齒輪比分母 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 T 轉換時間(ms) : 正數 (大於零的實數),單位為ms
當執行控制【EN】由下微分觸發,Fun193停止手搖輪位置同步控制,並復位所有輸出指示
|
||
|
程式範例 |
|||||||||
軸參數設定
|
|||||||||
|
|||||||||


7-21-25 速度控制模式(MFVelCtl )
|
Fun194 D P MFVelCtl |
【速度控制模式】 |
Fun194 D P MFVelCtl |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 S : EtherCAT速度控制軸 V : 速度 MX : 最大扭矩限制 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
S 速度控制軸 : EtherCAT_軸編號 1~16 V 速度 : 速度設定值,單位 Pulses/s MX 最大扭矩限制 : 當速度無法到達速度設定值,最大的扭矩限制,0等於沒有限制,單位0.0%
當執行控制【EN】由下微分觸發,Fun194停止軸速度控制,並復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
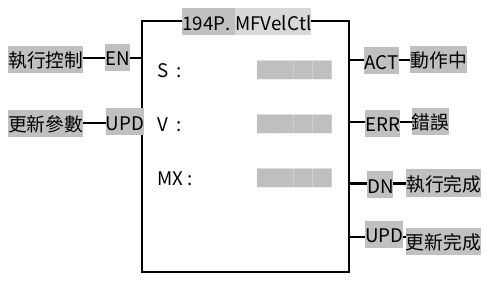
|
Fun194 D P MFVelCtl |
【速度控制模式】 |
Fun194 D P MFVelCtl |
||||
|
程式範例 |
||||||
|
||||||
|
||||||
|
||||||


7-21-26 扭矩控制模式(MFTorqCtl )
|
Fun195 D P MFTorqCtl |
【扭矩控制模式】 |
Fun195 D P MFTorqCtl |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 S : EtherCAT扭矩控制軸 T : 設定扭矩 MX : 最大速度限制 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
S 扭矩控制軸 : EtherCAT_軸編號 1~16 T 扭矩 : 扭矩設定值,單位0.0% MX 最大速度限制 : 當扭矩無法到達扭矩設定值,最大的速度限制,0等於沒有限制,單位rpm
當執行控制【EN】由下微分觸發,Fun195停止軸扭矩控制,並復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun195 D P MFTorqCtl |
【扭矩控制模式】 |
Fun195 D P MFTorqCtl |
||||||||
|
程式範例 |
||||||||||
|
||||||||||


7-21-27 生成凸輪(MFSysCAMGen )
|
Fun196 P MFSysCAMGen |
【生成凸輪】 |
Fun196 P MFSysCAMGen |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 凸輪編號 Md : 凸輪生成模式 D : 暫存器起始位址 L : 凸輪曲線段數 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
ID 凸輪編號 :1~16 Md 凸輪生成模式 : 0同凸輪表、1追剪曲線 D暫存器起始位 : 設定凸輪的起始暫存器 L 凸輪曲線段數 : 模式0才有每一段凸輪設定,其他模式不用設定
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
模式0
|
|||||||||||
|
程式範例 |
|||||||||||
|
|||||||||||


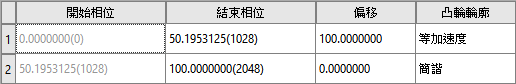
7-21-28 單軸定位 (MFAxMov)
|
Fun197 D P MFAxMov |
【軸移動】 |
Fun197 D P MFAxMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 S : EtherCAT控制軸 MD : 運行模式 PS : 目標位置 V : 速度 A : 加速度 D : 減速度 SA: S加速度曲線% SD: S減速度曲線% DR: 方向 BF : 速度連續模式 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
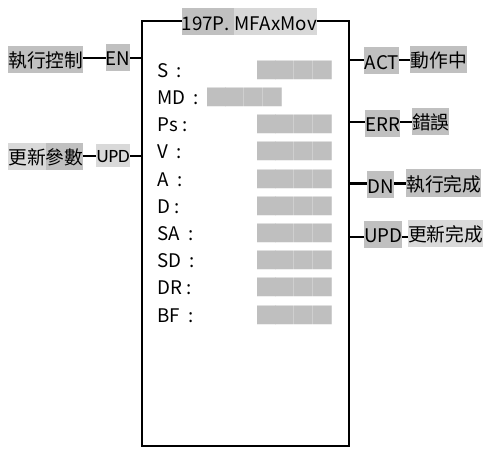
|
Fun197 D P MFAxMov |
【軸移動】 |
Fun197 D P MFAxMov |
|
功能描述 |
||
S EtherCAT控制軸 : EtherCAT_軸編號 1~16 MD 運行模式 : 0絕對、1相對 PS 目標位置 : 正負數,包含【運動控制】中【運動軸設定】的【小數點位置】 (【軸單位】設定 mm,【小數點位置】設定0.001,PS : DR0 = 1000等於 1.000mm) V 速度 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 A 加速度 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 D 減速度 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 SA S加速度曲線% : 正整數,0~1000 ‰ SD S減速度曲線% : 正整數,0~1000 ‰ DR 方向 : 1正方向、2負方向 BF : 速度連續模式 : 0 立即執行當前指令、1等待前一指令結束、2選擇較低速度連續、3選擇前一指令速度連續、4選擇當前指令速度連續、5選擇較高速度連續
當執行控制【EN】由下微分觸發,Fun197停止軸位置控制,並復位所有輸出指示
|
||
|
Fun197 D P MFAxMov |
【軸移動】 |
Fun197 D P MFAxMov |
||||||
|
程式範例 |
||||||||
|
||||||||


7-21-29 寫入映射表 (MFMapTbPrm )
|
Fun198 P MFMapTbPrm |
【寫入映射表】 |
Fun198 P MFMapTbPrm |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 Gp : 映射表群組編號 N : 映射起始表編號 L : 映射連續長度 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Gp 映射表群組編號 : 群組編號1~16,0表示全部群組。 N 映射表起始表編號: 映射表編號1~1024,0表示整張映射表 L 映射連續長度: 連續映射項目數量
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun198 P MFMapTbPrm |
【寫入映射表】 |
Fun198 P MFMapTbPrm |
||||||||
|
程式範例 |
||||||||||
|
||||||||||


7-21-30 實軸轉換成虛擬軸 (MFSysSetVirt )
|
Fun235 P MFSysSetVirt |
【實軸轉換成虛擬軸】 |
Fun235 P MFSysSetVirt |
||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 AX:欲轉換之軸編號 EN:觸發指令 ACT:執行中 ERR:轉換失敗 DN:執行完成 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder 待補充 |
||||||||||||||||||||||||||||||||||||||||||||||||

7-21-31 運動控制SDO映射讀取 MFSDOR
|
Fun236 P MFSDOR |
【運動控制SDO映射讀取】 |
Fun236 P MFSDOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 S : 控制軸編號 I : 索引 SI : 子索引 LN : 資料長度 EC : 錯誤碼站存器 D : 讀取資料 (DWORD) |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun236 P MFSDOR |
【運動控制SDO映射讀取】 |
Fun236 P MFSDOR |
|
|
功能描述 |
|||
S 控制軸編號:EtherCAT 從站編號 I 索引:EtherCAT 從站記憶體索引 SI 子索引:EtherCAT 從站記憶體子索引 LN 資料長度:資料長度 EC 錯誤碼暫存器:SDO 錯誤碼存放位置 D 讀取資料:讀取資料存放位置
|
|||
|
程式範例 |
|||
|
Ladder
|
|||
|
|||

7-21-32 運動控制SDO映射寫入 MFSDOW
|
Fun237 P MFSDOW |
【運動控制SDO映射寫入】 |
Fun237 P MFSDOW |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 S : 控制軸編號 I : 索引 SI : 子索引 LN : 資料長度 EC : 錯誤碼暫存器 D : 寫入資料 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun237 P MFSDOW |
【運動控制SDO映射寫入】 |
Fun237 P MFSDOW |
|
|
功能描述 |
|||
S 控制軸編號:EtherCAT 從站編號 I 索引:EtherCAT 從站記憶體索引 SI 子索引:EtherCAT 從站記憶體子索引 LN 資料長度:資料長度 EC 錯誤碼暫存器:SDO 錯誤碼存放位置 D 寫入資料:寫入資料存放位置
|
|||
|
程式範例 |
|||
|
Ladder |
|||
|
|||
7-21-33 直線補間運動 MFAxLMov
|
Fun238 D P MFAxLMov |
【直線補間運動】 |
Fun238 D P MFAxLMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 TAX : 總軸數 MD : 運行模式 DR : 方向 BF : 速度連續模式 D : 運動資料暫存器起始位置 EC : 錯誤碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
TAX 總軸數:直線補間運動所需軸數 1~4軸 MD 運行模式 : 0絕對、1相對 DR 方向 : 1正方向、2負方向 BF 速度連續模式 : 0 立即執行當前指令、1等待前一指令結束、2選擇較低速度連續、3選擇前一指令速度連續、4選擇當前指令速度連續、5選擇較高速度連續 D 運動資料暫存器起始位置 :設定直線補間運動的起始暫存器 EC 錯誤碼 :存放錯誤碼暫存器
當執行控制【EN】由下微分觸發,Fun238停止直線補間運動,並復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
運動資料
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Fun238 D P MFAxLMov |
【直線補間運動】 |
Fun238 D P MFAxLMov |
|
|
程式範例 |
|||
|
Ladder
|
軸參數設定
|
||
|
|||


7-21-34 圓弧補間運動 MFAxCirMov
|
Fun239D P MFAxCirMov |
【圓弧補間運動】 |
Fun239 D P MFAxCirMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 TAX : 總軸數 MD : 運行模式 DR : 方向 BF : 速度連續模式 D : 運動資料暫存器起始位置 EC : 錯誤碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun239D P MFAxCirMov |
【圓弧補間運動】 |
Fun239 D P MFAxCirMov |
|
功能描述 |
||
TAX 總軸數:圓弧補間運動所需軸數 2~3軸 MD 運行模式 : 0絕對、1相對 DR 方向 : 1正方向、2負方向 BF 速度連續模式 : 0 立即執行當前指令、1等待前一指令結束、2選擇較低速度連續、3選擇前一指令速度連續、4選擇當前指令速度連續、5選擇較高速度連續 D 運動資料暫存器起始位置 :設定圓弧補間運動的起始暫存器 EC 錯誤碼 :存放錯誤碼暫存器
當執行控制【EN】由下微分觸發,Fun239停止圓弧補間運動,並復位所有輸出指示
|
||
|
Fun239D P MFAxCirMov |
【圓弧補間運動】 |
Fun239 D P MFAxCirMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
運動資料
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Fun239D P MFAxCirMov |
【圓弧補間運動】 |
Fun239 D P MFAxCirMov |
|
|
程式範例 |
|||
|
Ladder
|
軸參數設定
|
||
|
|||


7-21-35 連續路徑運動 MFPathMov
|
Fun240 D P MFPathMov |
【連續路徑運動】(開發中) |
Fun240 D P MFPathMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 AX1 : 軸1編號 AX2 : 軸2編號 AX3 : 軸3編號 PT : 路徑編號 V : 速度 TA : 加速度 TD : 減速度 SA : S加速度曲線% SD : S減速度曲線% EC : 錯誤碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
Fun240 D P MFPathMov |
【連續路徑運動】(開發中) |
Fun240 D P MFPathMov |
|
功能描述 |
||
AX1 軸1編號: EtherCAT_軸編號 0~16 AX2 軸2編號: EtherCAT_軸編號 0~16 AX3 軸3編號: EtherCAT_軸編號 0~16 PT 路徑編號: 欲使用路徑之編號0~10 V 速度: 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 TA 加速度: 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 TD 減速度: 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 SA S加速度曲線%: 正整數,0~1000 ‰ SD S減速度曲線% : 正整數,0~1000 ‰ EC 錯誤碼:存放錯誤碼暫存器
當執行控制【EN】由下微分觸發,Fun240停止連續路徑運動,並復位所有輸出指示
|
||
|
Fun240 D P MFPathMov |
【連續路徑運動】(開發中) |
Fun240 D P MFPathMov |
|
|
程式範例 |
須搭配人機(開發中) |
||
|
Ladder
|
軸參數設定
|
||
|
|||


7-22 其他指令(FUN115、FUN258)
7-22-1 DBUF數據緩存
|
FUN115P DBUF |
數據緩存 |
FUN115P DBUF |
|||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
|
ID : 擴充模組ID編號 CH : 擴充模組通道索引 ( 0 ~ 3 ) D : 存放緩存數據起始暫存器 |
||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
用於獲取在模組上緩存完成的數據資料,適用於類比輸入且支援數據緩存功能之擴充模組。透過此指令收集到的緩存數據,不會受到程式掃描週期的限制,而是基於模組設定的採樣週期收集。 |
|||||||||||||||||||||||||||||||||||||||||||||||

|
FUN115P DBUF |
數據緩存 |
FUN115P DBUF |
||||||
|
可透過繼電器控制數據緩存功能,儲存數位運算值至數據緩存區,用以觀察數位運算值變化。 使用方法與說明 每一個緩存點根據A/D 轉換模式的處理時間將數位運算值更新至數據緩存區。 每個通道可以儲存最多600 points/ch。 範例: 將緩存點數設定為600,觸發前資料點數設定為50時
圖 137 數據緩存功能的範例圖 設定與預設值
表 65 數據緩存功能的設置 |
||||||||

|
FUN115P DBUF |
數據緩存 |
FUN115P DBUF |
||||||||||||
|
下表為使用數據緩存功能的使用方法 Run-time 繼電器控制
表 66 數據緩存功能的使用步驟 當數據緩存完成之後,再利用Fun115 DBUF將存在模組中的緩存數據讀取至PLC指定暫存器位址中。 |
||||||||||||||
7-22-2 皮重扣除指令
|
FUN258P MODCONF |
皮重扣除指令 |
FUN258P MODCONF |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
OP: TARESUB ID:擴充模組ID編號 CH:通道索引( 0 ~ 3 ) SB: 為欲扣除之皮重32BIT數值 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
減去當前的秤重讀值。
此時使用者可自行設定要扣除的皮重,當發送啟用皮重去除的指令時,指令會依照使用者設定的參數,減去相應重量。
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

7-22-3 皮重偏移指令
|
FUN258P MODCONF |
皮重偏移指令 |
FUN258P MODCONF |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
OP: TAREZROFFSET ID:擴充模組ID編號( 0 ~ N ) CH:通道索引( 0 ~ N ) WR: 偏移參數設定起始暫存器 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
WR表格:
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

|
FUN258P MODCONF |
皮重偏移指令 |
FUN258P MODCONF |
|
功能敘述 |
||
*皮重偏移指令僅LCR模組支援,LC不支援 |
||


7-23 浮點運算指令(FUN200~220)
7-23-1 整數轉換浮點數(CONVERSION OF INTEGER TO FLOATING POINT NUMBER )
|
FUN200D P I🡪F |
整數轉換浮點數 (CONVERSION OF INTEGER TO FLOATING POINT NUMBER ) |
FUN200D P I🡪F |
||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||
|
|
S :來源暫存器之起始號碼 D :存放結果(浮點數)之暫存器起始號碼 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||

|
FUN200D P I🡪F |
整數轉換浮點數 (CONVERSION OF INTEGER TO FLOATING POINT NUMBER ) |
FUN200D P I🡪F |
||||
|
程式範例 |
||||||
|
||||||


7-23-2 浮點數轉換整數(CONVERSION OF FLOATING POINT NUMBER TO INTEGER)
|
FUN201D P N F🡪I |
浮點數轉換整數 (CONVERSION OF FLOATING POINT NUMBER TO INTEGER) |
FUN201 D P N F🡪I |
||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||
|
|
S:來源暫存器之起始號碼 D:存放結果(整數)之暫存器起始號碼 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||

|
FUN201D P F🡪I |
浮點數轉換整數 (CONVERSION OF FLOATING POINT NUMBER TO INTEGER) |
FUN201D P F🡪I |
||||
|
程式範例 |
||||||
|
||||||
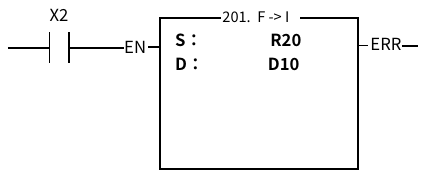

7-23-3 浮點數加法運算(FLOATING POINT NUMBER ADDITION)
|
FUN202 P FADD |
浮點數加法運算 (FLOATING POINT NUMBER ADDITION) |
FUN202 P FADD |
||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||||||||||
|
|
Sa:被加數或其暫存器號碼。 Sb:加數或其暫存器號碼。 D:存放結果(和)之暫存器起始號碼 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||

|
FUN202 P FADD |
浮點數加法運算 (FLOATING POINT NUMBER ADDITION) |
FUN202 P FADD |
||||
|
程式範例 |
||||||
|
||||||


7-23-4 浮點數減法運算(FLOATING POINT NUMBER SUBTRACTION)
|
FUN203 P FSUB |
浮點數減法運算 (FLOATING POINT NUMBER SUBTRACTION) |
FUN203 P FSUB |
||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||||||||||||
|
|
Sa:被減數或其暫存器號碼。 Sb:減數或其暫存器號碼。 D:存放結果(差)之暫存器起始號碼 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||

|
FUN203 P FSUB |
浮點數減法運算 (FLOATING POINT NUMBER SUBTRACTION) |
FUN203 P FSUB |
||||
|
程式範例 |
||||||
|
||||||
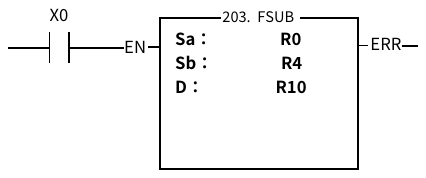
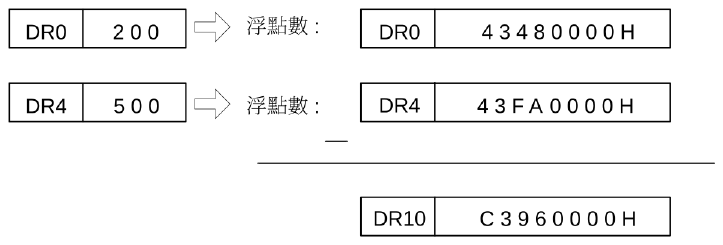
7-23-5 浮點數乘法運算(FLOATING POINT NUMBER MULTIPLICATION)
|
FUN204 P FMUL |
浮點數乘法運算 (FLOATING POINT NUMBER MULTIPLICATION) |
FUN204 P FMUL |
||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||||||||||
|
|
Sa:被乘數或其暫存器號碼。 Sb:乘數或其暫存器號碼。 D:存放結果(積)之暫存器起始號碼 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||

|
FUN204 P FMUL |
浮點數乘法運算 (FLOATING POINT NUMBER MULTIPLICATION) |
FUN204 P FMUL |
||||
|
程式範例 |
||||||
當M10= ,將Sa與Sb作浮點數乘法運算:
|
||||||


7-23-6 浮點數除法運算(FLOATING POINT NUMBER DIVISION)
|
FUN205 P FDIV |
浮點數除法運算 (FLOATING POINT NUMBER DIVISION) |
FUN205 P FDIV |
||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||||||||||
|
|
Sa:被除數或其暫存器號碼。 Sb:除數或其暫存器號碼。 D:存放結果(商)之暫存器起始號碼 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||

|
FUN205 P FDIV |
浮點數除法運算 (FLOATING POINT NUMBER DIVIDION) |
FUN205 P FDIV |
||||
|
程式範例 |
||||||
|
||||||
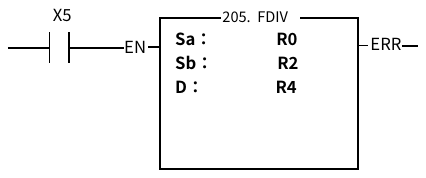

7-23-7 浮點數比較運算(FLOATING POINT NUMBER COMPARE)
|
FUN206 P FCMP |
浮點數比較運算 (FLOATING POINT NUMBER COMPARE) |
FUN206 P FCMP |
||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||
|
|
Sa:比較值a或其暫存器號碼。 Sb:比較值b或其暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||

|
FUN206 P FCMP |
浮點數比較運算 (FLOATING POINT NUMBER COMPARE) |
FUN206 P FCMP |
||||
|
程式範例 |
||||||
|
||||||

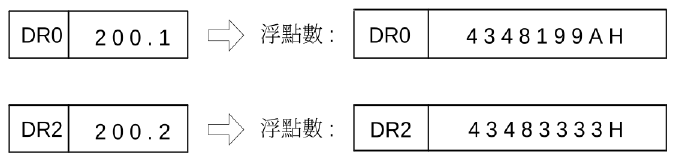
7-23-8 浮點數區域比較運算(FLOATING POINT NUMBER ZONE COMPARE)
|
FUN207 P FZCP |
浮點數區域比較運算 (FLOATING POINT NUMBER ZONE COMPARE) |
FUN207 P FZCP |
||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||||||||||
|
|
S :存放比較資料(浮點數)之暫存器號碼。 SU:區域上限值或上限值暫存器號碼。 SL:區域下限值或下限值暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||

|
FUN207 P FZCP |
浮點數區域比較運算 (FLOATING POINT NUMBER ZONE COMPARE) |
FUN207 P FZCP |
||||
|
程式範例 |
||||||
X0= 🡪 浮點數區域比較 🡪 Y0 = 1 執行後結果 |
||||||


7-23-9 浮點數開根號運算(FLOATING POINT NUMBER SQUARE ROOT)
|
FUN208 P FSQR |
浮點數開根號運算 (FLOATING POINT NUMBER SQUARE ROOT) |
FUN208 P FSQR |
||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||
|
|
S:求平方根之來源數值或暫存器號碼。 D : 存放結果(平方根值)之暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||

|
FUN208 P FSQR |
浮點數開根號運算 (FLOATING POINT NUMBER SQUARE ROOT) |
FUN208 P FSQR |
||||
|
程式範例 |
||||||
當X0=ON,將S作浮點數開根號運算:
|
||||||


7-23-10 浮點數表示法取三角函數(SIN)運算
|
FUN209 P FSIN |
浮點數表示法取三角函數(SIN)運算 (SIN TRIGONOMETRIC INSTRUCTION) |
FUN209 P FSIN |
||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||
|
|
S:求SIN值之來源數值或暫存器號碼。 D : 存放結果之暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||

|
FUN209 P FSIN |
浮點數表示法取三角函數(SIN)運算 (SIN TRIGONOMETRIC INSTRUCTION) |
FUN209 P FSIN |
||||
|
程式範例 |
||||||
|
||||||
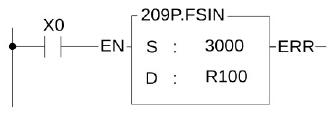
 之值存入DR100之中。

7-23-11 浮點數表示法取三角函數(COS)運算
|
FUN210 P FCOS |
浮點數表示法取三角函數(COS)運算 (COS TRIGONOMETRIC INSTRUCTION) |
FUN210 P FCOS |
||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||
|
|
S:求COS值之來源數值或暫存器號碼。 D : 存放結果之 暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||

|
FUN210 P FCOS |
浮點數表示法取三角函數(COS)運算 (COS TRIGONOMETRIC INSTRUCTION) |
FUN210 P FCOS |
||||
|
程式範例 |
||||||
|
||||||

 之值存入DR200之中。

7-23-12 浮點數表示法取三角函數(TAN)運算
|
FUN211 P FTAN |
浮點數表示法取三角函數(TAN)運算 (TAN TRIGONOMETRIC INSTRUCTION) |
FUN211 P FTAN |
||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||
|
|
S:求TAN值之來源數值或暫存器號碼。 D : 存放結果之暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
|||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||

|
FUN211 P FTAN |
浮點數表示法取三角函數(TAN)運算 (TAN TRIGONOMETRIC INSTRUCTION) |
FUN211 P FTAN |
||||
|
程式範例 |
||||||
|
||||||


7-23-13 浮點數取負值運算 (CHANGE SIGN OF THE FLOATING POINT NUMBER)
|
FUN212 P FNEG |
浮點數取負值運算 (CHANGE SIGN OF THE FLOATING POINT NUMBER) |
FUN212 P FNEG |
|||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
||||||||||||||||||||||
|
|
D : 存放取負值運算結果之暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
||||||||||||||||||||||
|
|||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||
|
|||||||||||||||||||||||

|
FUN212 P FNEG |
浮點數取負值運算 (CHANGE SIGN OF THE FLOATING POINT NUMBER) |
FUN212 P FNEG |
||||
|
程式範例 |
||||||
上圖範例,將DR0之內容值取負值運算之後,回存至DR0內(浮點數)。
|
||||||

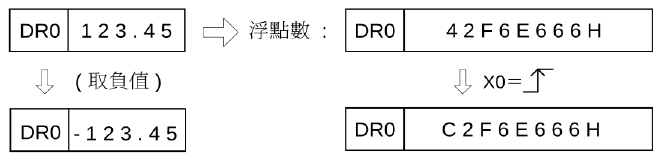
7-23-14 浮點數取絕對值運算(FLOATING POINT NUMBER ABSOLUTE VALUE)
|
FUN213 P FABS |
浮點數取絕對值運算 (FLOATING POINT NUMBER ABSOLUTE VALUE) |
FUN213 P FABS |
|||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
||||||||||||||||||||||
|
|
D : 存放取絕對值運算結果之暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 S、D運算元可結合V、Z、P0~P9指標作間接定址應用 |
||||||||||||||||||||||
|
|||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||
|
|||||||||||||||||||||||

|
FUN213 P FABS |
浮點數取絕對值運算 (FLOATING POINT NUMBER ABSOLUTE VALUE) |
FUN213 P FABS |
||||
|
程式範例 |
||||||
|
||||||


7-23-15 浮點數反正弦函數值運算(FLOATING POINT ARC SINE FUNCTION)
|
FUN218 P FASIN |
浮點數反正弦函數值運算 (FLOATING POINT ARC SINE FUNCTION) |
FUN218 P FASIN |
||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||||||||||
|
|
S:求反正弦函數值之來源數值或暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 D : 存放結果(反正弦函數值)之暫存器號碼。 S、D可結合V、Z、P0~P9作間接定址應用。 MD:為了讓使用者在使用上較為直觀,MD可以選擇輸出模式, MD為0:輸出的數值為徑度,且輸出為浮點數(32bit); MD為1:輸出的數值為角度,且輸出為正整數(16bit)。 |
|||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||

|
FUN218 P FASIN |
浮點數反正弦函數值運算 (FLOATING POINT ARCSINE VALUE) |
FUN218 P FASIN |
||||
|
程式範例 |
||||||
|
||||||
|
||||||


7-23-16 浮點數反餘弦函數值運算(FLOATING POINT ARC COSINE FUNCTION)
|
FUN219 P FACOS |
浮點數反餘弦函數值運算 (FLOATING POINT ARC COSINE FUNCTION) |
FUN219 P FACOS |
||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
※因浮點數占兩個暫存器,使用間接定址時,需注意不可用到奇數暫存器。 |
|||||||||||||||||||||||||||||||||||||||||
|
|
S:求反餘弦函數值之來源數值或暫存器號碼。 運算元使用之暫存器必須是偶數位址,例R8是合法的,R7是不合法的。 D : 存放結果(反餘弦函數值)之暫存器號碼。 S、D可結合V、Z、P0~P9作間接定址應用。 MD:為了讓使用者在使用上較為直觀,MD可以選擇輸出模式, MD為0:輸出的數值為徑度,且輸出為浮點數(32bit); MD為1:輸出的數值為角度,且輸出為正整數(16bit)。 |
|||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||

|
FUN219 P FACOS |
浮點數反餘弦函數值運算 (FLOATING POINT ARC COSINE FUNCTION) |
FUN219 P FACOS |
||||
|
程式範例 |
||||||
|
||||||


提示:按 ← → 切換章節,Ctrl+K 搜尋