10.1 FBs-PLC之高速計數器
一般PLC之軟體計數器之計數頻率僅能達數十Hz(視掃描時間而定),若超過將產生漏數甚至完全無法計數,此時必須使用高速計數器(High-Speed Counter簡稱HSC)才能勝任。一般 PLC之高速計數器有兩種,一為使用專用硬體電路作成之硬體高速計數器(Hardware High-Speed Counter簡稱HHSC),另一種是利用計數脈波正/負緣變化時發生中斷,而由CPU來判斷增減,並作計數之軟體高速計數器(Software High-Speed Counter簡稱SHSC)。FBs-PLC各有4個HHSC(在SoC晶片內)及4個SHSC;其皆為32位元高速計數器。
10.1.1 FBs-PLC高速計數器之計數模式
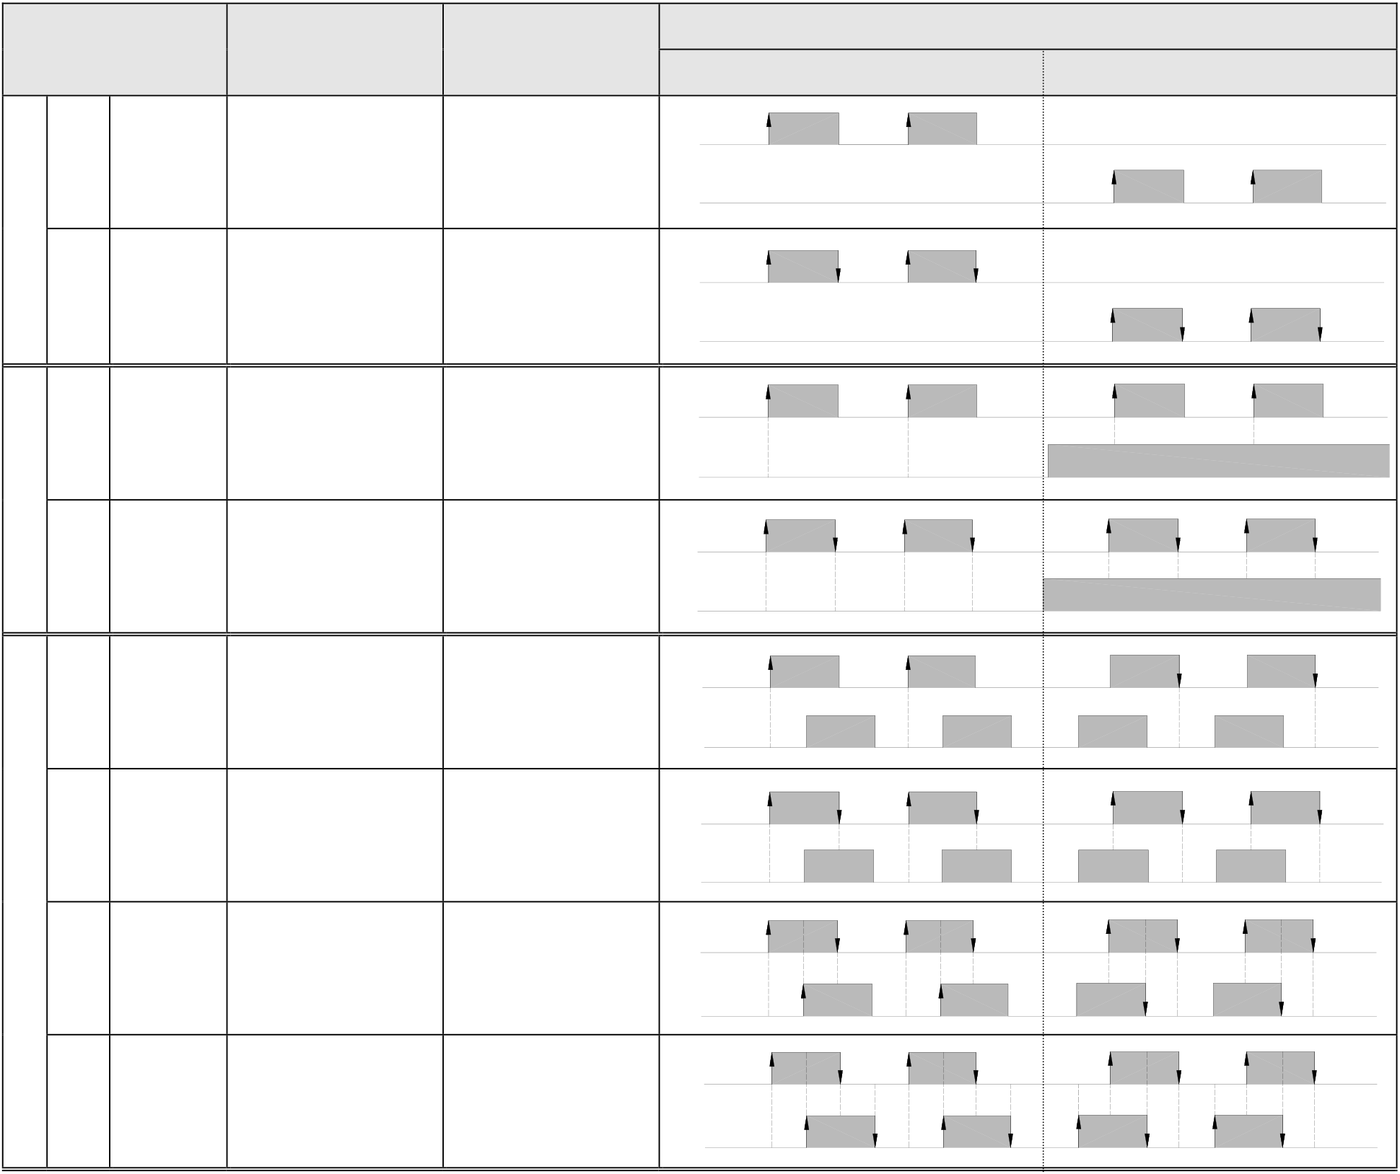
FBs-PLC之4個HHSC均具有8種計數模式可供選擇,而SHSC則提供3種計數模式,如下表所示:
|
計數模式 |
HHSC |
SHSC |
計 |
數 |
行 |
為 |
波 |
形 |
圖 |
||||
|
(MODE) |
(HSC0~HSC3)(HSC4~HSC7) |
上數(+1) |
下數(−1) |
||||||||||
|
單 |
MD |
U/D |
○ |
○ |
U |
||||||||
|
0 |
D |
||||||||||||
|
相 |
|||||||||||||
|
獨 |
MD |
U/D×2 |
○ |
U |
|||||||||
|
立 |
|||||||||||||
|
1 |
D |
||||||||||||
|
單 |
MD |
P/R |
○ |
○ |
P |
||||||||
|
2 |
R |
||||||||||||
|
相 |
|||||||||||||
|
相 |
MD |
P/R×2 |
○ |
P |
|||||||||
|
關 |
|||||||||||||
|
3 |
R |
||||||||||||
|
MD |
A/B |
○ |
○ |
A |
|||||||||
|
4 |
B |
||||||||||||
|
雙 |
MD |
A/B×2 |
○ |
A |
|||||||||
|
5 |
B |
||||||||||||
|
相 |
|||||||||||||
|
相 |
MD |
A/B×3 |
○ |
A |
|||||||||
|
關 |
B |
||||||||||||
|
6 |
|||||||||||||
|
MD |
A/B×4 |
○ |
A |
||||||||||
|
7 |
B |
||||||||||||
•波形中正或負緣有上升或下降箭號(↑,↓)者表示發生計數(+1或−1)之處
10.2 FBs-PLC高速計數器之系統架構圖
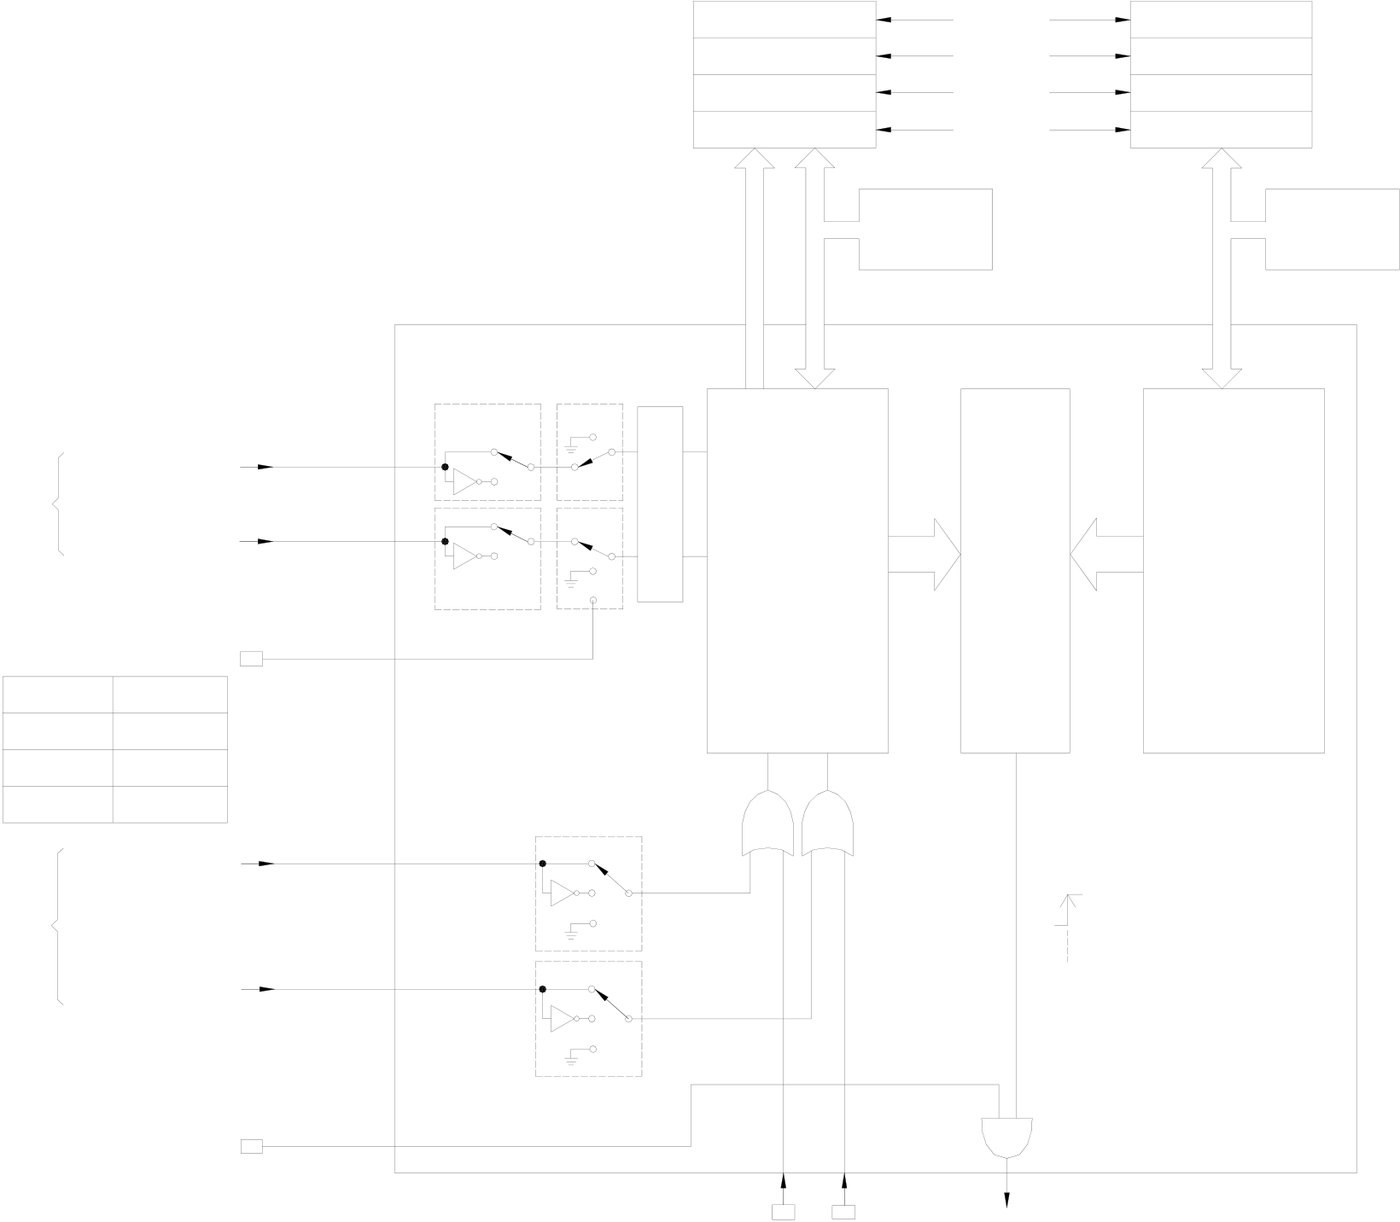
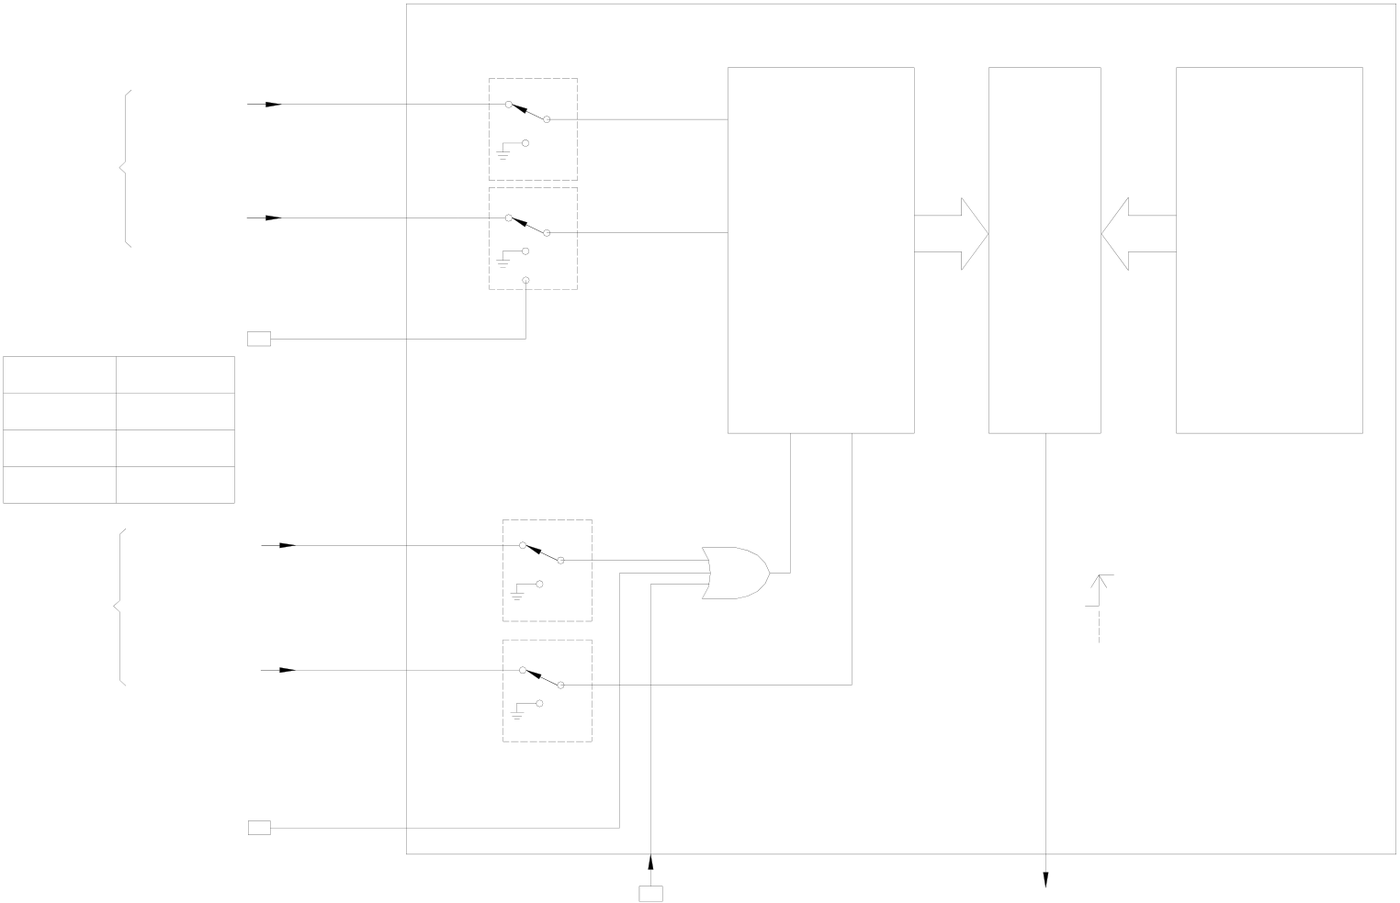
下圖為FBs-PLC之HHSC及SHSC之系統結構圖,兩者均具有多重用途輸入及計數功能,有些功能是內建功能(例如CV暫存器號碼、PV暫存器號碼、中斷標記名稱及軟體遮沒、清除、方向選擇之繼電器號碼)無需使用者作建構指定,有些則必須由使用者利用WinProladder或FP-08之系統模式下之第5項功能(Configuration)來建構該HSC之組態(例如HSC之用途選擇,計數模式,各功能輸入是否使用,極性是否反相,對應之輸入點號碼Xn之指定… … 等)。在下圖中標有〝*〞記號者,表示此部份需由使用者來建構之。經建構指定之8種計數模式之細部結構與計數行為,請參閱10.2.1~10.2.3小節之說明。 註:CV(Current Value),目前值;PV(Preset Value),設定值。
|
●利用FUN92將SoC晶片內硬體計數器之 |
CV暫存器(CPU內部記憶體) |
PV暫存器(CPU內部記憶體) |
●利用FUN93將 |
||||||
|
目前計數值讀出並存入CPU內部之CV暫 |
DR4096 |
(HSC0) |
DR4098 |
||||||
|
CPU 內部之PV |
|||||||||
|
存器,如此使用者即可知道目前計數值。 |
DR4100 |
(HSC1) |
DR4102 |
||||||
|
暫存器之值寫 |
|||||||||
|
●利用FUN93可作CPU內部SoC晶片內 |
|||||||||
|
DR4104 |
(HSC2) |
DR4106 |
|||||||
|
DR4108 |
(HSC3) |
DR4110 |
入SoC晶片硬 |
||||||
|
之CV暫存器寫入或PV暫存器之設定。 |
體計數器之設 |
||||||||
|
FUN92 |
FUN93 |
FUN93 |
|||||||
|
定值暫存器,當 |
|||||||||
|
* |
* |
(HSCTR) |
(HSCTW) |
(HSCTW) |
|||||
|
作計數到設定 |
|||||||||
|
(SoC晶片) |
|||||||||
|
值。 |
|||||||||
|
計 |
(X0,X4,X8,X12)* |
U,P,A |
* |
* |
x1 |
||||
|
x2 |
比 |
||||||||
|
數 |
|||||||||
|
輸 |
(X1,X5,X9,X13)* |
D,R,B |
x3 |
CV |
較 |
PV |
|||
|
x4 |
|||||||||
|
入 |
|||||||||
|
暫存器 |
器 |
暫存器 |
|||||||
軟體方向選擇
|
(HSC0) |
M1942 |
0:UP |
* |
M |
C |
PV=CV |
|||
|
1:DN |
|||||||||
|
(HSC1) |
M1948 |
||||||||
|
(MD2,3 ONLY) |
|||||||||
|
(HSC2) |
M1978 |
||||||||
|
(HSC3) |
M1981 |
||||||||
|
控 |
(X2,X6,X10,X14)* |
M |
|||||||
|
遮沒控制 |
* |
||||||||
|
制 |
|||||||||
|
輸 |
|||||||||
|
入 |
(X3,X7,X11,X15)* |
C |
|||||||
清除控制
EN(FUN145)/
DIS(FUN146)
|
軟體遮沒軟體清除 |
TO CPU |
中斷標記 |
中斷
|
(HSC0) |
M1940 |
M1941 |
(HSC0) |
HSC0I |
|
(HSC1) |
M1946 |
M1947 |
(HSC1) |
HSC1I |
|
(HSC2) |
M1976 |
M1977 |
(HSC2) |
HSC2I |
|
(HSC3) |
M1979 |
M1980 |
(HSC3) |
|
|
HSC3I |
硬體高速計數器(HSC0~HSC3)之系統結構圖
(CPU內部記憶體)
|
計 |
(X0~X15)* |
(U,P,A)* |
* |
CV暫存器 |
比 |
PV暫存器 |
(HSC4) |
|
DR4112(HSC4) |
DR4114(HSC4) |
||||||
|
數 |
(X0~X15)* |
(D,R,B)* |
* |
or |
or |
||
|
DR4116(HSC5) |
DR4118(HSC5) |
||||||
|
輸 |
|||||||
|
or |
or |
|
|||||
|
入 |
|||||||
|
DR4120(HSC6) |
較 |
DR4122(HSC6) |
|||||
|
or |
器 |
or |
(HSC7) |
||||
|
DR4124(HSC7) |
DR4126(HSC7) |

軟體方向選擇
|
(HSC4) |
M1983 |
0:UP |
* |
M |
C |
PV=CV |
|
M1985 |
1:DN |
|||||
|
(HSC5) |
||||||
|
(MD2 ONLY) |
||||||
|
(HSC6) |
M1987 |
|||||
|
(HSC7) |
M1989 |
|||||
|
M |
||||||
|
控 |
(X0~X15)* |
|||||
|
遮沒控制 |
||||||
|
制 |
(X0~X15)* |
* |
||||
|
輸 |
C |
|||||
|
入 |
清除控制
EN(FUN145)/
DIS(FUN146)
|
(HSC4) |
軟體遮沒 |
中斷 |
(HSC4) |
中斷標記 |
|
M1982 |
HSC4I |
|||
|
(HSC5) |
M1984 |
(HSC5) |
HSC5I |
|
|
(HSC6) |
M1986 |
(HSC6) |
HSC6I |
|
|
(HSC7) |
M1988 |
(HSC7) |
HSC7I |
軟體高速計數器(HSC4~HSC7)之系統結構圖
z上圖HHSC與SHSC之所有控制信號均內定為Active High(亦即在狀態為1時發生作用,0無影響)。但HHSC之計數輸入(U,D,P,R,A,B)及控制輸入(M,C)均可作極性反相選擇,以匹配Sensor極性。
z遮沒控制M(MASK)係指當此信號為1時,HSC計數脈波將被遮沒不計數,HSC內部狀態(CV,PV… )均保持不變。當M回到〝0〞,HSC才能正常工作。有些Sensor則為致能(Enable)輸出,其功能正好和MASK相反,當Enable=0時,計數器將不計數,必須在Enable回到1時始能正常工作,此時您可利用MASK極性選擇倒相輸入,便可匹配具有Enable輸出之Sensor。
z清除控制C(CLEAR)係指當此信號為1時,HSC內部之CV暫存器將被清為0,且無法計數,一直要等到C回到0後,HSC才由0開始計數。Ladder程式亦可直接將CV暫存器(DR4112、DR4116、DR4120、DR4124)清為0,將目前計數值清除為0。
z FBs-PLC之4組HHSC均在SoC晶片中,其CV暫存器和PV暫存器使用者是無法直接
|
存取的,使用者能直接存取的是 |
CPU內部記憶體中對應之 |
CV暫存器(DR4096 ~ |
DR4110)。理想上,晶片上之CV與PV暫存器內容值與CPU內部記憶體中之CV與PV暫存器之內容值應是同步更新,隨時均為相同的,但因兩者分屬於不同之硬體電路,兩者之對應必須靠CPU來作載入或讀取。CPU可利用FUN93將目前值或設定值寫入到晶片內之CV暫存器(使HHSC由此初始值開始計數)或PV暫存器,而利用FUN92將晶片內HHSC之CV暫存器之目前計數值讀入並存放於CPU內部之CV暫存器。但因讀取動作只有在FUN92被執行到時才進行(亦即為〝取樣〞讀取),因此晶片中HHSC之CV值和CPU內部之CV值可能會有落差,尤其在計數頻率高時誤差更大。
z當計數頻率不高或定位精度要求不高時,在主程式利用FUN92讀取目前計數值,然後再
配合比較指令,即可作一般簡單之計數定位控制。
z當定位精度要求較高或多段計數設定控制時,可在定時中斷處理副程式裡,利用FUN92較頻繁去讀取目前計數值,然後配合比較指令作較精緻之計數定位控制。
z當定位精度要求極高時,在計數前須先將預設之中斷值以FUN93寫入SoC晶片內HHSC之PV暫存器,等HHSC之CV計數值到達此預設值時,HHSC內之硬體比較器將會在CV=PV瞬間,向CPU發出中斷,而能立即跳到中斷副程式中作及時之控制或處置。
z SHSC則是利用中斷方式在計數輸入之上緣時向CPU發出中斷,再由CPU判斷其為加1或減1,而直接在其內部CV暫存器上更新(亦即CPU內部之CV暫存器本身即為SHSC之CV暫存器,故無需FUN92、FUN93指令)。在每次CV更新之同時,CPU均會比較是否與其PV暫存器值相等,若是,立即跳到其對應之SHSC之中斷服務程式作及時之處理。因SHSC之每一計數輸入及控制輸入之變化都會造成CPU中斷,當計數頻率高時,將嚴重佔用CPU時間,大幅降低CPU之反應速度,甚至造成Watchdog Time-out,使PLC停機。因此應儘量優先使用HHSC,如需使用SHSC,所有SHSC之輸入頻率總和請勿超過5KHz。
z所有軟體遮沒、清除、方向控制等特殊繼電器之控制時效均受限於PLC掃描時間,因此並不適合在高精度要求HSC之即時控制(主要當作在HSC運作前之初始設定)。若需作即時控制,請用硬體控制輸入或使用FUN145(EN)、FUN146(DIS)、FUN92(HSCTR)、FUN93(HSCTW)等指令來控制。
z所有HSC均附加有Enable(FUN145)及Disable(FUN146)功能,HSC在Enable下能計數且計數到時可產生中斷信號運作;在Disable時,則HHSC雖能繼續計數,但計數到時,不會產生中斷,而SHSC則保持在停滯狀態。在Configure HSC時HSC是內定為Enable,程式中可依控制需要隨時Disable或Enable。
10.2.1 單相獨立之上/下數高速計數器(MD0,MD1)
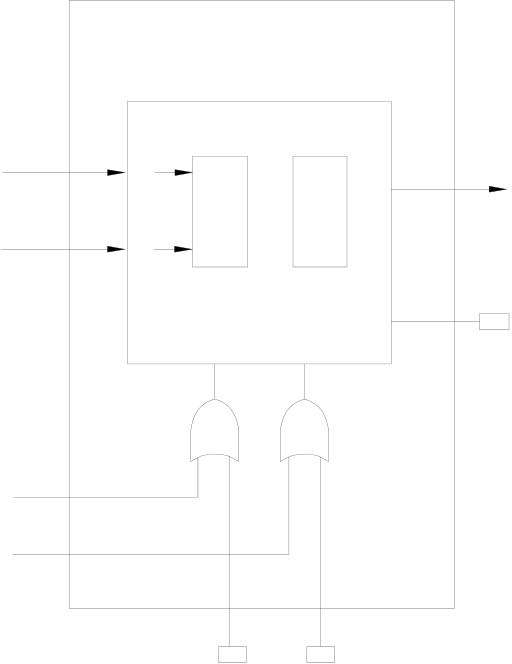
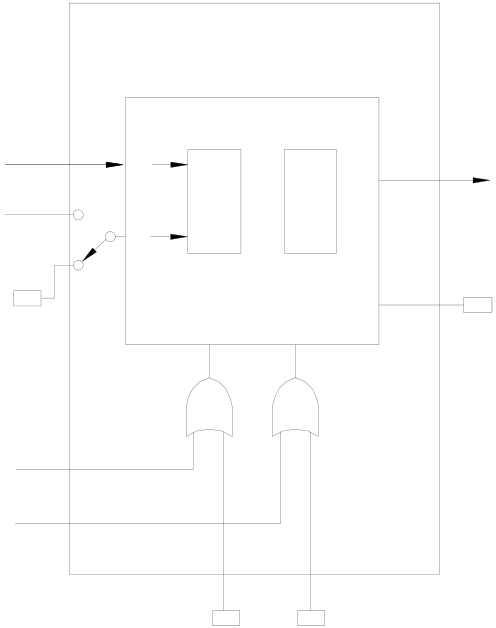
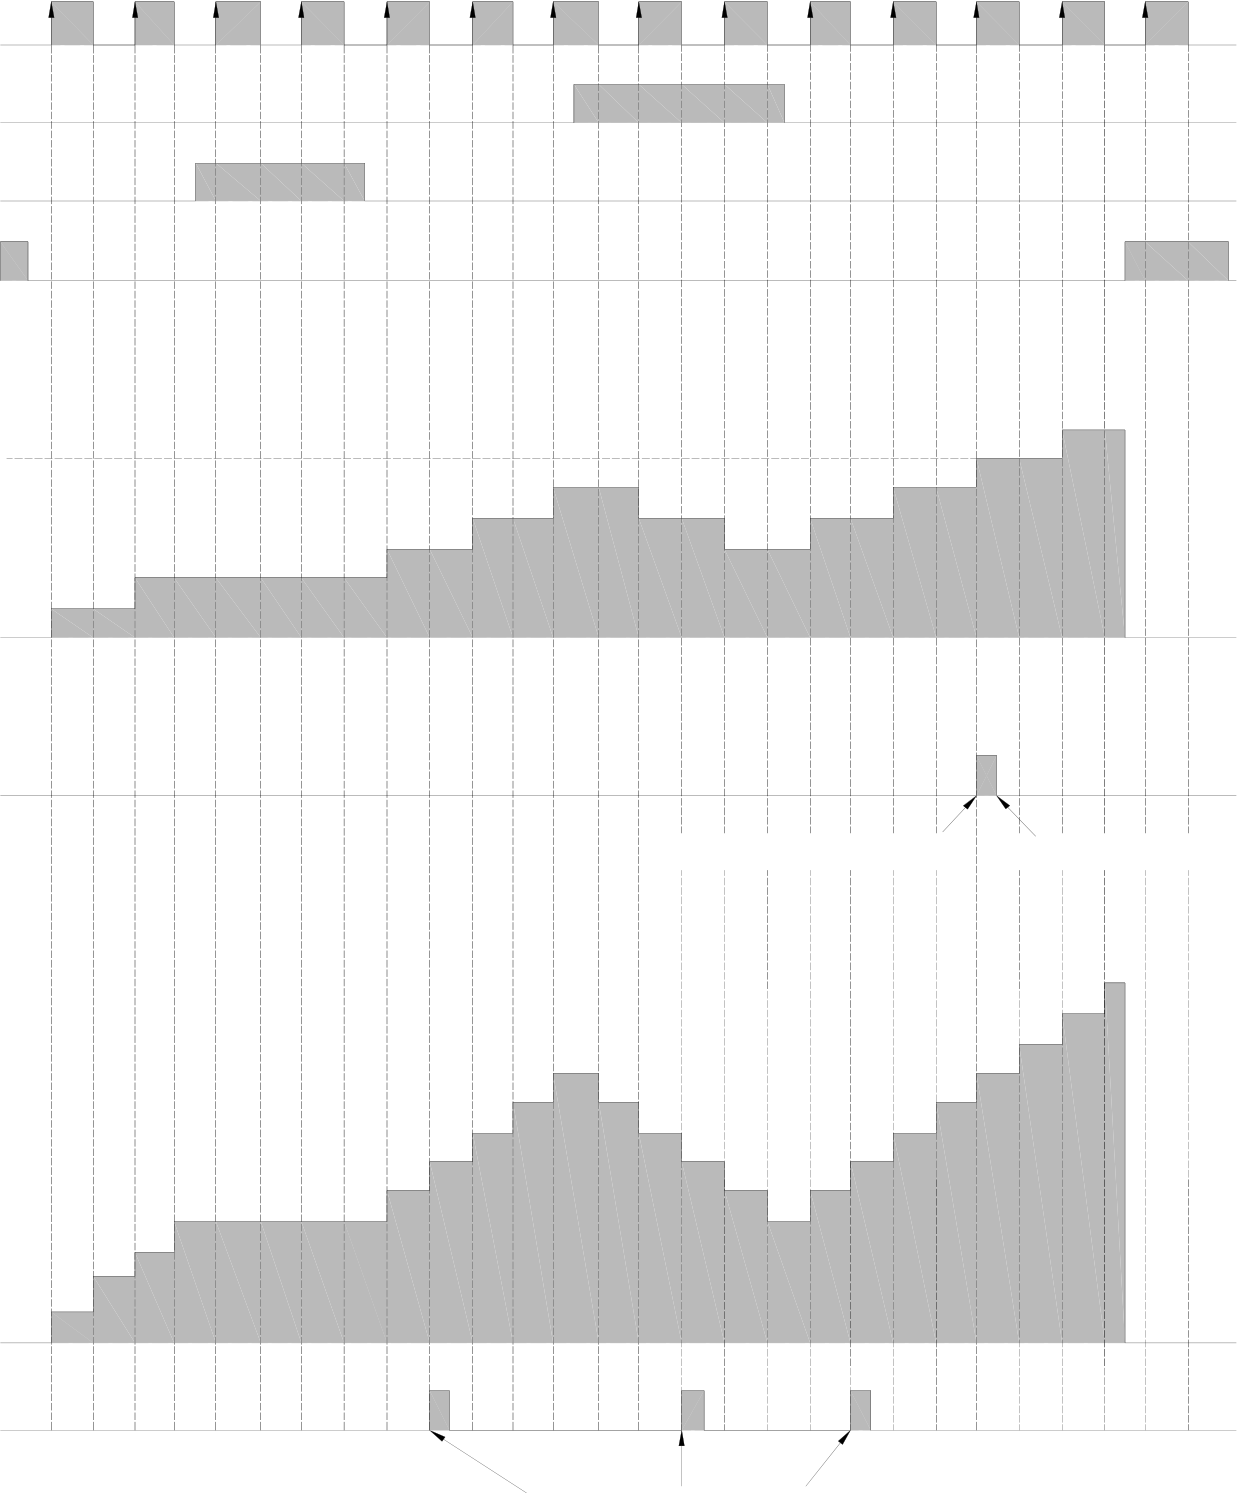
單相獨立上/下數高速計數器具有兩個獨立之上數脈波輸入(U)和下數脈波輸入(D),兩者彼此獨立沒有相位關係,各自於其脈波輸入之正緣•(MD1則為正/負緣兩者)到來時將CV值加1(U)或減1(D),即使U和D脈波正緣(負緣)同時發生亦允許(此時相互抵消),兩種模式均內建有軟體遮沒和軟體清除(SHSC無軟體清除),當控制功能不使用時,使其狀態(如本例之M1940、M1941)保持為〝0〞即可。除內建之軟體遮沒與軟體清除外,尚可規劃使用硬體遮沒與硬體清除控制。軟/硬體遮沒是先OR起來,再接到HSC之遮沒控制M接腳,軟/硬體清除亦相同方式。下圖係以HSC0為例分別建構為MD0與MD1 HSC之功能示意圖。
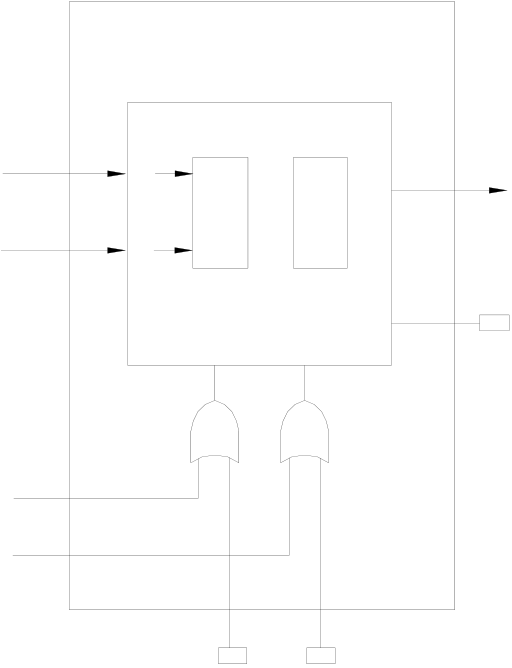
|
上數脈波 X0 |
HSC0 |
HSC0I 中斷 |
HSC0 |
||||||||
|
CV |
PV |
上數脈波 X0 |
U |
CV |
PV |
HSC0I 中斷 |
|||||
|
U |
x2 |
||||||||||
|
x1 |
|||||||||||
|
下數脈波 X1 |
D |
EN(FUN145)/ |
下數脈波 X1 |
D |
|||||||
|
M |
EN/DIS |
EN(FUN145)/ |
|||||||||
|
EN/DIS |
|||||||||||
|
硬體遮沒 X2 |
DIS(FUN146) |
DIS(FUN146) |
|||||||||
|
M |
C |
C |
|||||||||
|
硬體遮沒 X2 |
|||||||||||
|
硬體清除 X3 |
軟體遮沒 |
M1940M1941 |
軟體清除 |
硬體清除 X3 |
|||||||
|
軟體遮沒 |
M1940M1941 |
軟體清除 |
|||||||||
|
MD0(U/D) |
MD1(U/D×2)(僅HHSC) |
||||||||||
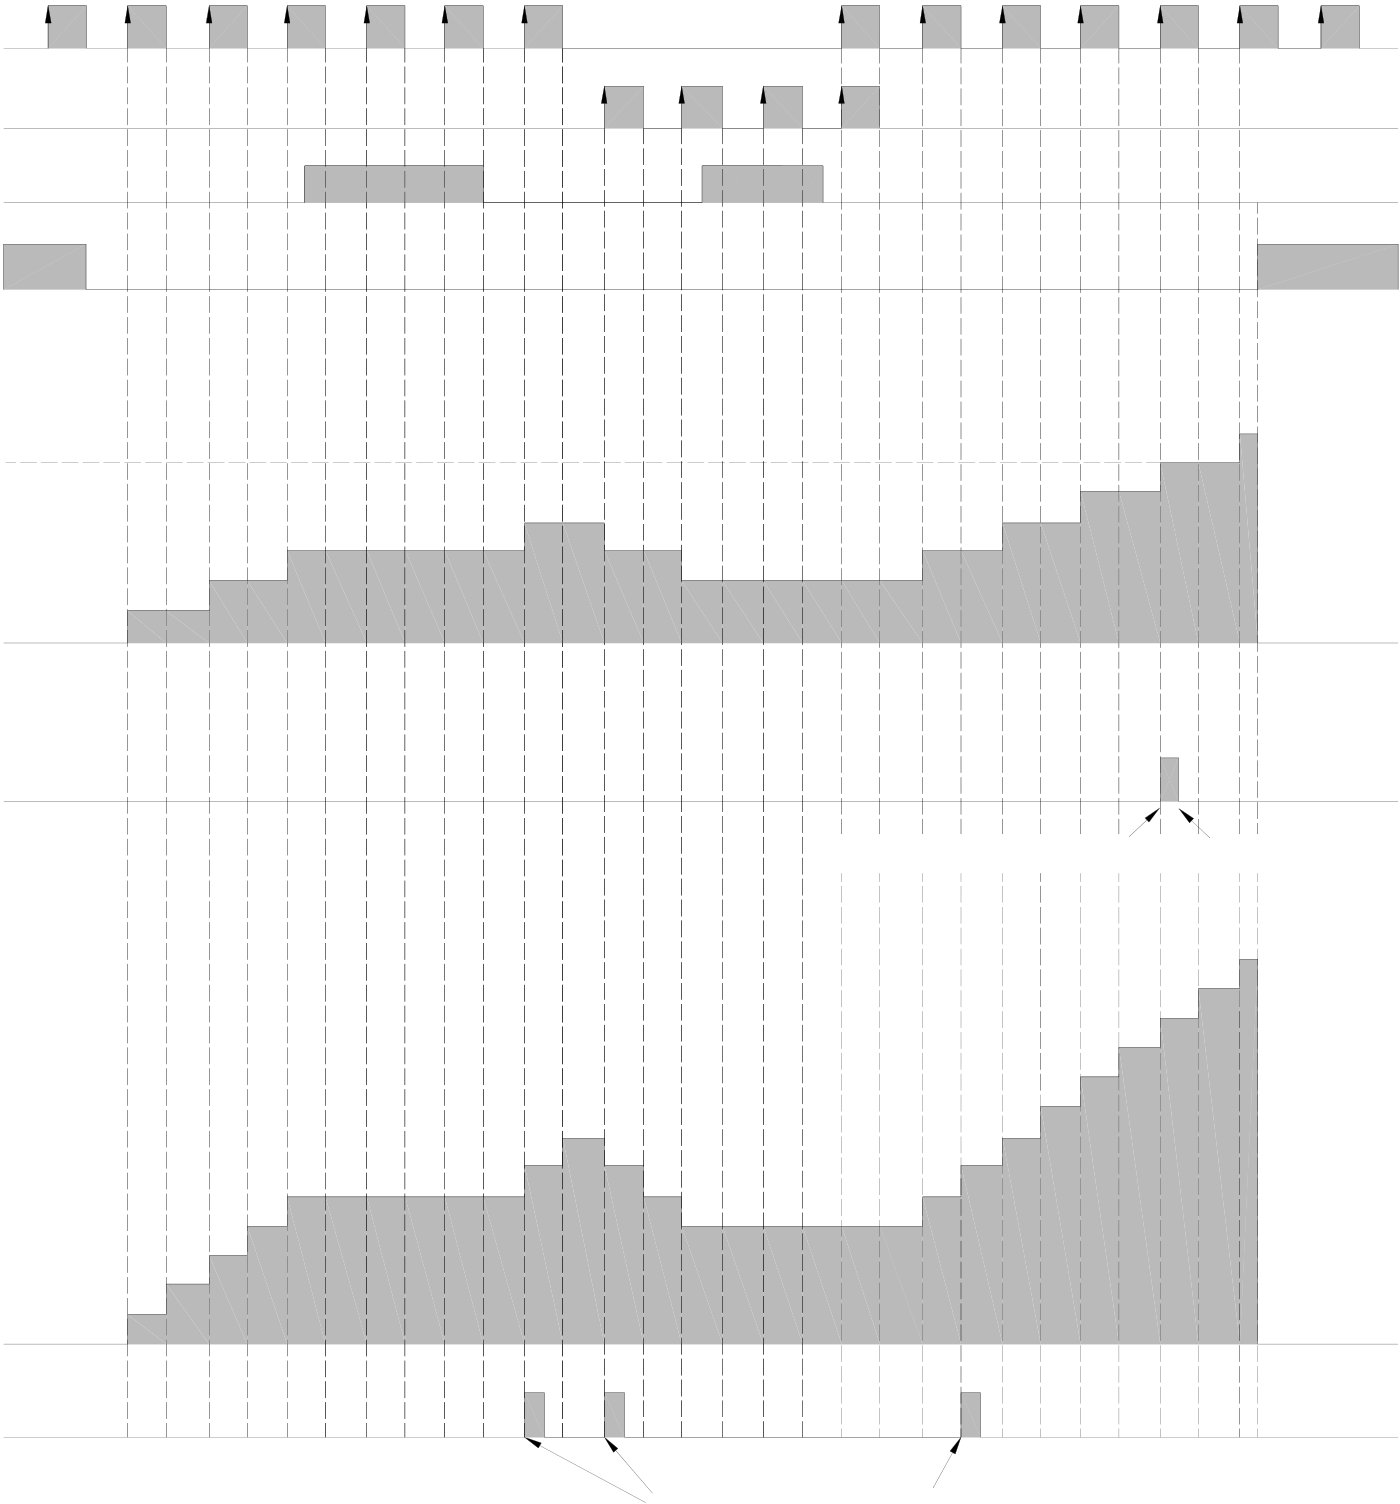
下圖係以本例之兩模式之HSC,在設定值PV設為6時之計數與控制關係波形圖。
X0(U)
X1(D)
M1940 or X2 (M)
M1941 or X3 (C)
|
MD0 |
|
PV=6 |
0 |
1 |
2 |
3 |
2 |
4 |
3 |
4 |
7 |
3 |
5 |
2 |
3 |
4 |
5 |
6 |
|
|
CV (x1) |
5 |
6 |
6 |
4 |
HSC0向CPU發出中斷 |
0 |
|||||||||||||
|
HSC0I |
|||||||||||||||||||
|
CPU受理此中斷 |
|||||||||||||||||||
|
12 |
|||||||||||||||||||
|
1 |
9 |
10 |
|||||||||||||||||
|
11 |
|||||||||||||||||||
|
8 |
|||||||||||||||||||
|
5 |
6 |
7 |
|||||||||||||||||
CV (x2)
MD1
HSC0I
HSC0向CPU發出中斷
10.2.2 單相相關之上/下數高速計數器(MD2,MD3)
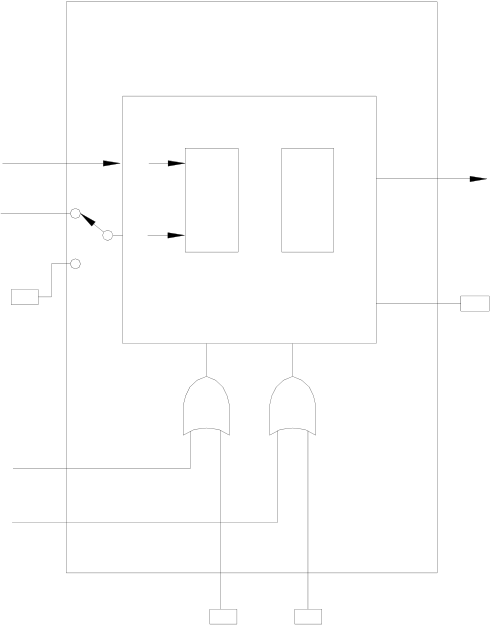
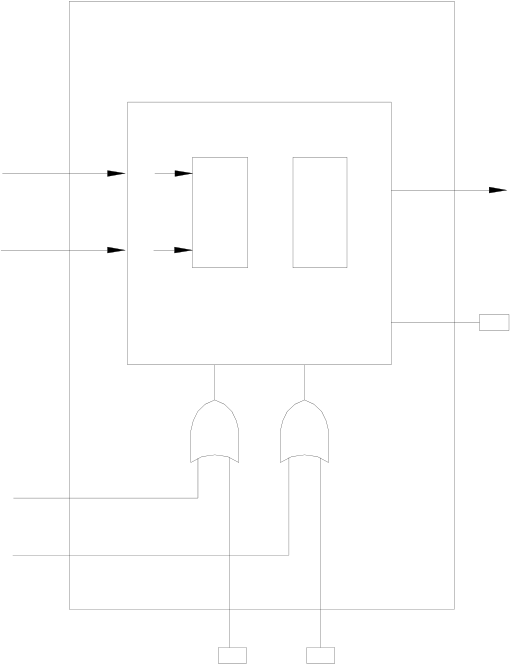
單相相關上/下數高速計數器,僅有一個計數脈波輸入P(Pulse),而其上/下數則必須由另一個方向輸入R(Direction)來決定在計數脈波正緣(MD3時則正/負緣兩者)到來時CV值是要+1(R=0)或−1(R=1)。MD2和MD3之計數行為類似,差異只在於MD2只在PS脈波之正緣計數(+1或−1),而MD3則在PS之正/負緣均計數(亦即MD3之計數值為MD2之兩倍)。兩種模式均內建有軟體遮沒及軟體清除(SHSC無軟體清除),當控制功能不使用時必須使其狀態(如本例之M1946與M1947)保持為0。除內建之軟體遮沒與軟體清除外,尚可建構使用硬體遮沒與硬體清除控制,軟/硬體遮沒是先 OR起來,再接至HSC之遮沒控制M接腳,軟/硬體清除亦同方式,以下為將HSC1分別建構為MD2與MD3 HSC之功能示意圖。
|
脈波輸入 X4 |
HSC1 |
HSC1I 中斷 |
HSC1 |
||||||||
|
CV |
PV |
脈波輸入 X4 |
P |
CV |
PV |
HSC1I 中斷 |
|||||
|
P |
|||||||||||
|
x1 |
方向選擇 X5 |
R |
x2 |
||||||||
|
方向選擇 X5 |
|||||||||||
|
R |
|||||||||||
|
軟體方向 |
EN(FUN145)/ |
軟體方向 |
M |
EN/DIS |
EN(FUN145)/ |
||||||
|
EN/DIS |
|||||||||||
|
M |
C |
DIS(FUN146) |
C |
DIS(FUN146) |
|||||||
|
硬體遮沒 X6 |
硬體遮沒 X6 |
||||||||||
|
硬體清除 X7 |
軟體遮沒 |
M1946M1947 |
軟體清除 |
硬體清除 X7 |
|||||||
|
軟體遮沒 |
M1946M1947 |
軟體清除 |
|||||||||
|
MD2(P/R) |
MD3(P/R×2)(僅HHSC) |
||||||||||
HHSC工作在MD2或MD3模式時,可選擇由外界輸入(如本例之X5)來作方向選擇或由CPU內部之特殊繼電器(如本例之M1948)來作方向選擇。SHSC工作在MD2模式時,必須透過CPU內部之特殊繼電器來做方向選擇。
下圖為本例之兩模式之HSC在設定值PV為6時之計數與控制關係波形圖。
X4(PS)
X5(DIR)
X6(M)
X7(C)
|
MD2 |
|
PV=6 |
0 |
1 |
2 |
3 |
2 |
4 |
3 |
6 |
4 |
8 |
5 |
8 |
4 |
3 |
4 |
5 |
8 |
6 |
7 |
|||||
|
CV (x1) |
1 |
5 |
7 |
9 |
HSC1向CPU發出中斷 |
9 |
CPU受理此中斷 |
|||||||||||||||||||
|
HSC1I |
||||||||||||||||||||||||||
|
10 |
11 |
12 |
||||||||||||||||||||||||
|
7 |
6 |
5 |
4 |
5 |
6 |
7 |
||||||||||||||||||||
CV (x2)
MD3
HSC1I
HSC1向CPU發出中斷
10.2.3 雙相高速計數器(MD4,MD5,MD6,MD7)
雙相高速計數器具有A相與B相兩個脈波輸入,其計數值之+1或−1,係以兩者之相位關係作判斷,亦即為兩相相關之計數。若A相超前B相則CV值+1,反之則−1。雙相HSC
之四種模式 MD4(A/B)、MD5(A/B×2)、MD6(A/B×3)、MD7(A/B×4)之計數行為均相
似,其差異在於:
cMD4(A/B):在A超前B時在A之正緣+1,而在A落後B時在A之負緣−1。
dMD5(A/B×2):在A超前B時在A之正/負緣均+1,而在A落後B時在A之正/負緣 均−1(計數值為MD4之2倍)。
eMD6(A/B×3):在A超前B時在A之正/負緣及B之正緣均+1,而在A落後B時在A 之正/負緣及B之負緣均−1(計數值為MD4之3倍)。
fMD7(A/B×4):在A超前B時在A及B之正/負緣均+1,而在A落後B時在A及B之 正/負緣均−1(計數值為MD4之4倍)。
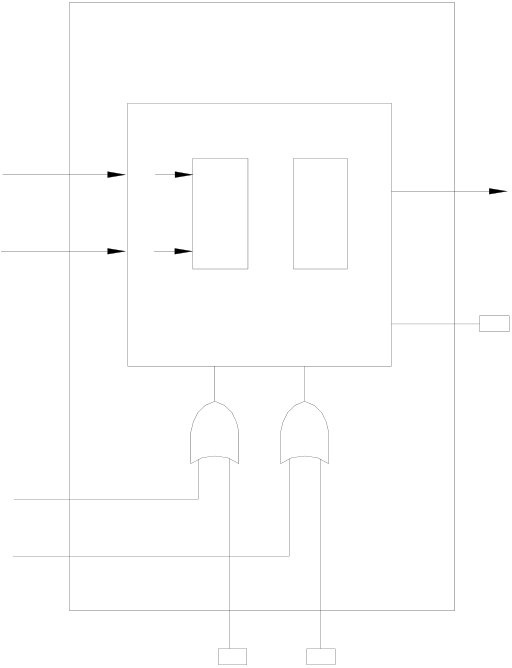
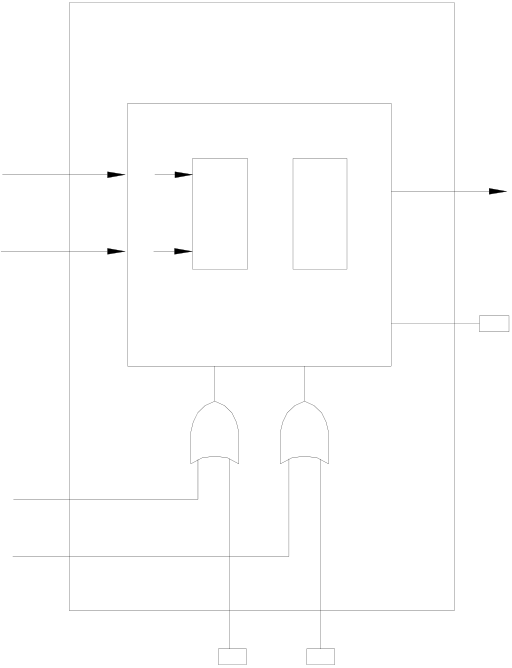
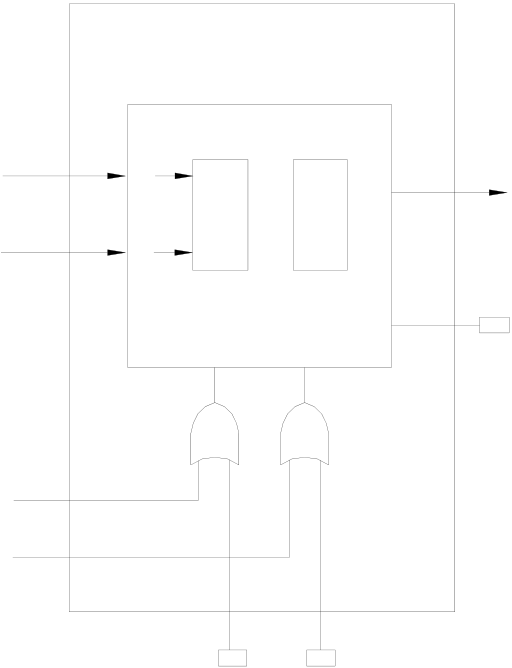
如同其他模式MD4~MD7 HSC均內建有軟體遮沒和軟體清除(SHSC無軟體清除),當控制功能不用時必須使其狀態(如本例之M1976和M1977)保持為〝0〞。同時使用者亦可建構硬體遮沒與硬體清除控制。軟/硬體遮沒是先OR起來,再接到HSC之遮沒控制M接腳,軟/硬體清除亦同方式。下圖係以HSC2為例分別建構為MD4、MD5、MD6、MD7等4種模式之HSC功能示意圖。
|
A相脈波 X8 |
HSC2 |
HSC2I 中斷 |
HSC2 |
||||||||
|
CV |
PV |
A相脈波 X8 |
A |
CV |
PV |
HSC2I 中斷 |
|||||
|
A |
x2 |
||||||||||
|
x1 |
|||||||||||
|
B相脈波 X9 |
B |
EN(FUN145)/ |
B相脈波 X9 |
B |
|||||||
|
M |
EN/DIS |
EN(FUN145)/ |
|||||||||
|
EN/DIS |
|||||||||||
|
硬體遮沒 X0 |
DIS(FUN146) |
DIS(FUN146) |
|||||||||
|
M |
C |
C |
|||||||||
|
硬體遮沒 X0 |
|||||||||||
|
軟體遮沒 |
M1976M1977 |
軟體清除 |
硬體清除 X11 |
||||||||
|
硬體清除 X11 |
|||||||||||
|
軟體遮沒 |
M1976M1977 |
軟體清除 |
|||||||||
|
MD4(A/B) |
MD5(A/B×2)(僅HHSC) |
||||||||||
|
HSC2 |
HSC2 |
||||||||||
|
A相脈波 X8 |
A |
CV |
PV |
HSC2I 中斷 |
A相脈波 X8 |
A |
CV |
PV |
HSC2I 中斷 |
||
|
x3 |
x4 |
||||||||||
|
B相脈波 X9 |
B |
EN(FUN145)/ |
B相脈波 X9 |
B |
EN/DIS |
EN(FUN145)/ |
|||||
|
EN/DIS |
|||||||||||
|
硬體遮沒 X10 |
軟體遮沒 |
DIS(FUN146) |
硬體遮沒 X10 |
軟體遮沒 |
DIS(FUN146) |
||||||
|
M |
C |
M |
C |
||||||||
|
M1976M1977 |
軟體清除 |
M1976M1977 |
軟體清除 |
||||||||
|
硬體清除 X11 |
硬體清除 X11 |
||||||||||
MD6(A/B×3)(僅HHSC)
MD7(A/B×4)(僅HHSC)
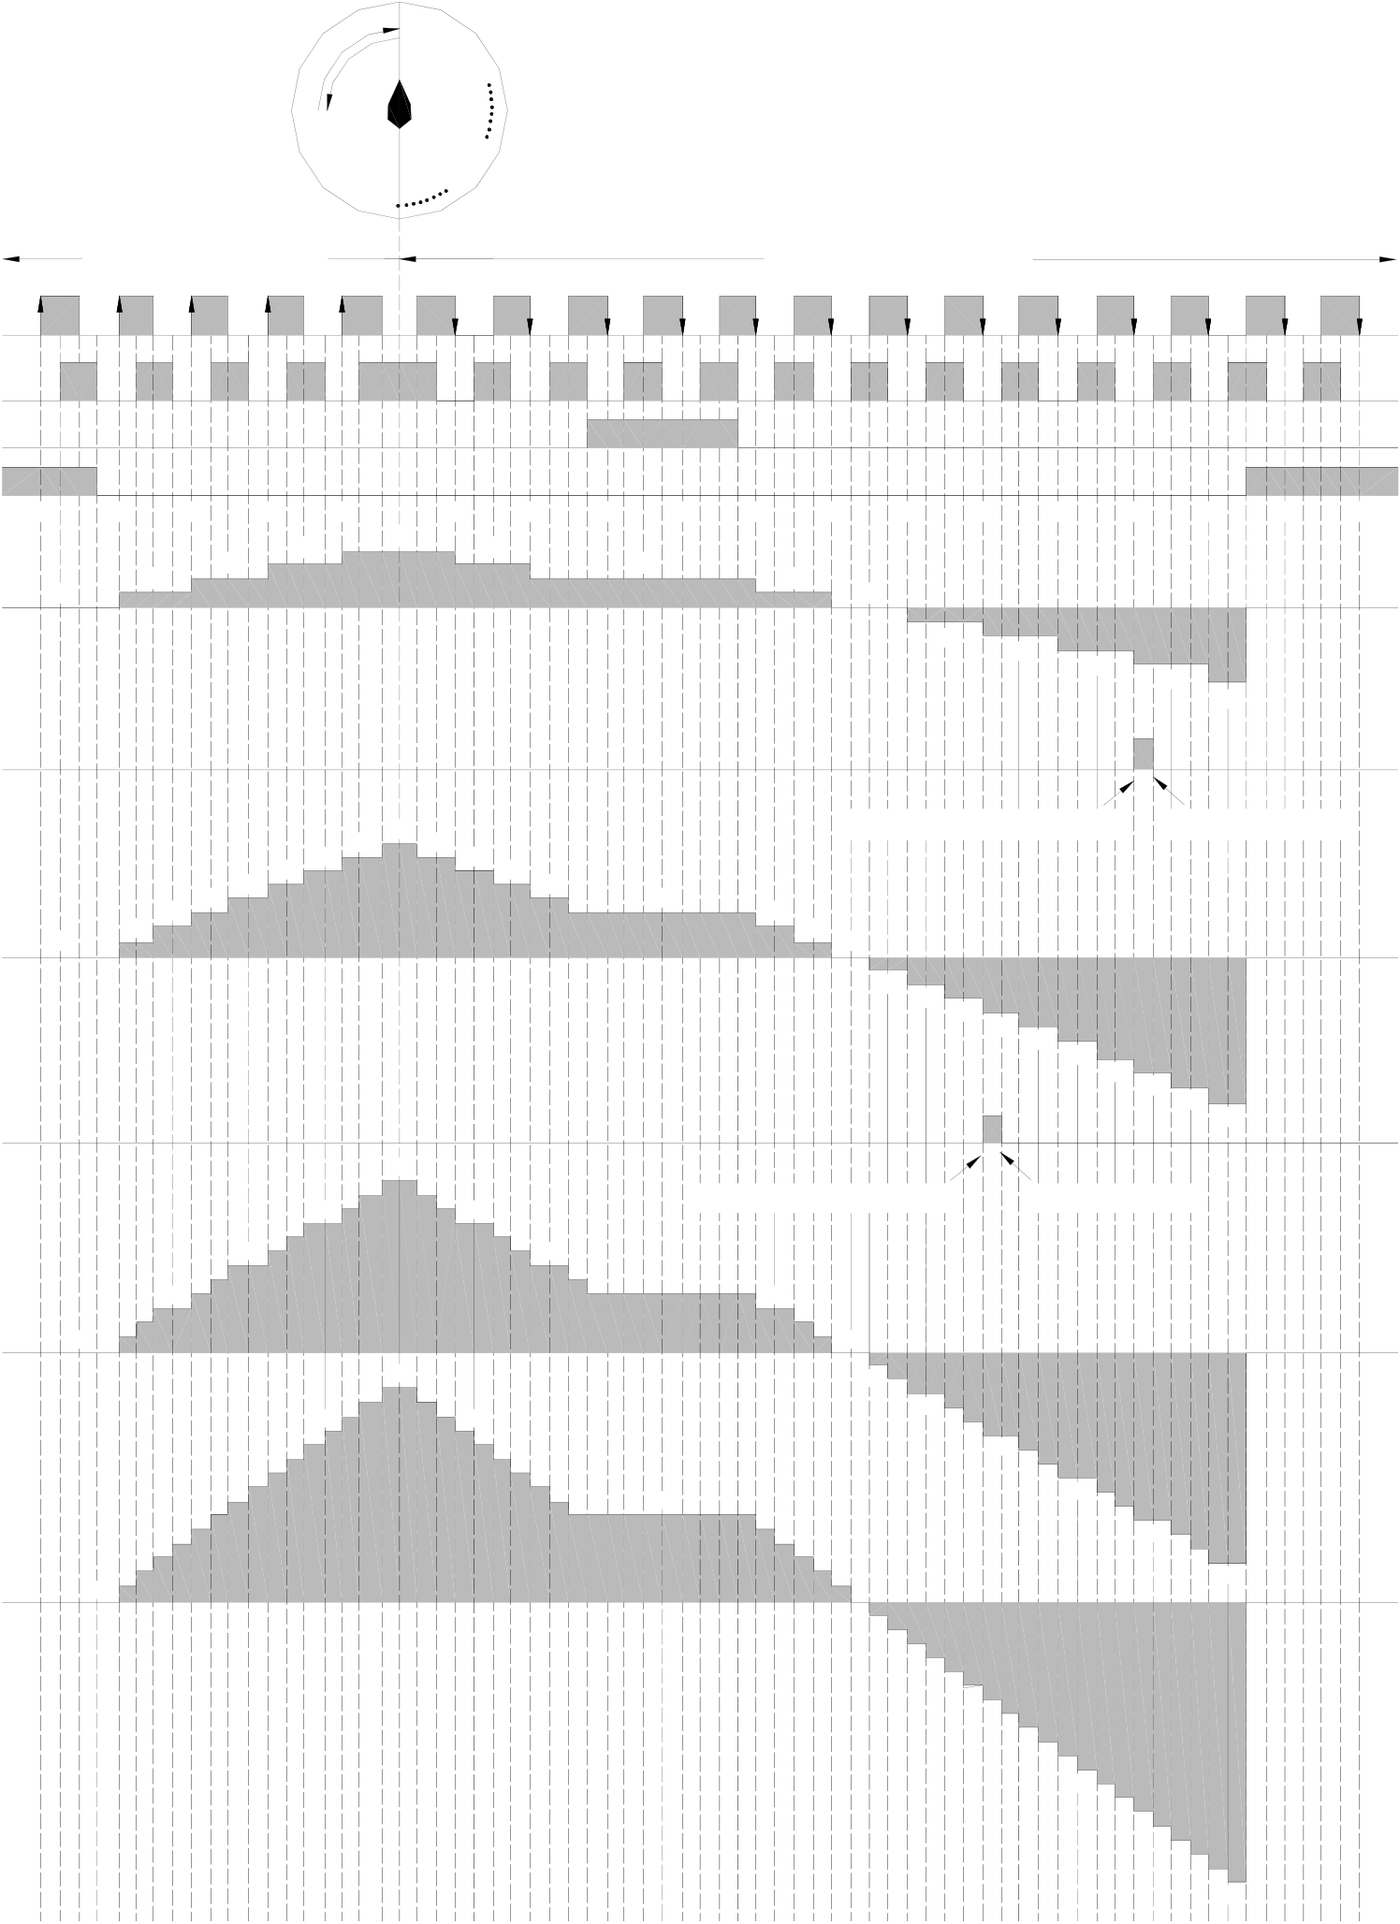
下圖係以本例之4種模式HSC,在設定值PV為−4時之計數與控制關係波形圖。
折返點
s t
旋轉編碼器
上數(A相超前B相) 下數(B相超前A相)
X8(A)
X9(B)
X10(M)
|
X11(C) |
o |
0 |
0 |
0 |
p |
q |
2 |
4 |
r |
3 |
s |
7 |
4 |
7 |
s |
3 |
r |
4 |
q |
2 |
3 |
p |
o |
n |
m |
l |
k |
j |
i |
h |
g |
0 |
||||||||||||
|
MD4 |
|
CV(x1) |
||||||||||||||||||||||||||||||||||||||||||
|
1 |
1 |
0 |
||||||||||||||||||||||||||||||||||||||||||
|
PV=-4 |
0 |
1 |
2 |
3 |
5 |
6 |
8 |
6 |
5 |
-1 |
-2 |
-3 |
-4 |
-5 |
||||||||||||||||||||||||||||||
|
HSC2I |
||||||||||||||||||||||||||||||||||||||||||||
|
HSC2向CPU發出中斷 |
CPU受理中斷 |
|||||||||||||||||||||||||||||||||||||||||||
|
MD5 |
|
CV(x2) |
2 |
1 |
0 |
|||||||||||||||||||||||||||||||||||||||
|
PV=-4 |
12 |
3 |
6 |
6 |
9 |
9 |
12 |
9 |
9 |
65 |
6 |
-1 |
-2 |
-3 |
-4-5 |
-6 |
-7-8-9 |
-10 |
||||||||||||||||||||||||||
|
HSC2I |
||||||||||||||||||||||||||||||||||||||||||||
|
HSC2向CPU發出中斷 |
CPU受理中斷 |
|||||||||||||||||||||||||||||||||||||||||||
|
4 |
321 |
0 |
||||||||||||||||||||||||||||||||||||||||||
|
MD6:CV(x3) |
||||||||||||||||||||||||||||||||||||||||||||
|
15 |
||||||||||||||||||||||||||||||||||||||||||||
|
12 |
12 |
|||||||||||||||||||||||||||||||||||||||||||
|
-1-2-3 |
||||||||||||||||||||||||||||||||||||||||||||
|
-6 |
||||||||||||||||||||||||||||||||||||||||||||
|
-9 |
||||||||||||||||||||||||||||||||||||||||||||
|
MD7:CV(x4) |
1 |
2 |
3 |
5 |
3 |
-12 |
||||||||||||||||||||||||||||||||||||||
|
1 |
0 |
-15 |
||||||||||||||||||||||||||||||||||||||||||
-6
-9
-12
-20
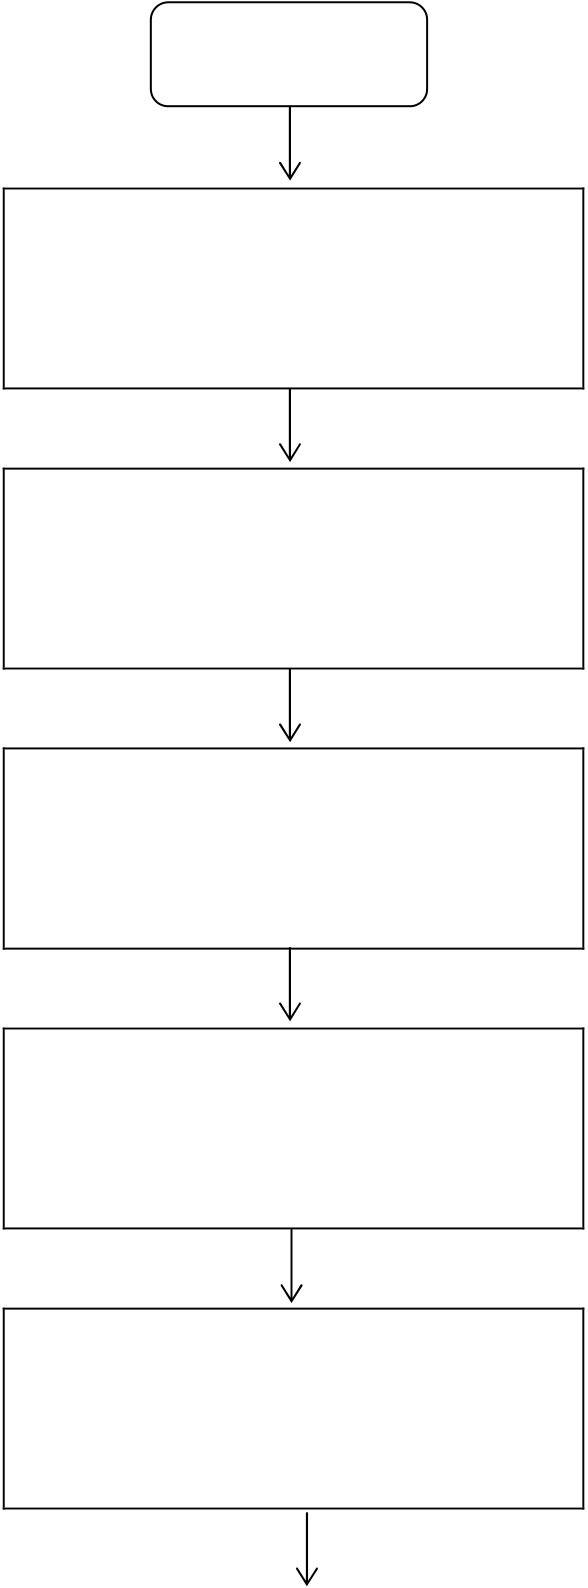
10.3 使用FBs-PLC高速計數器之步驟
開始
|
•建構HSC之計數模式及各輸入組態(利用FP-08或WinProladder) •依前項所指定之輸入完 成硬體配線 |
——— 1.請參閱10.2節,了解HSC之各計數模式及原理。 2.建構範例請參閱10.4節。 ——— 1.硬體配線請參閱〝硬體篇手冊〞第5章〝數位輸入電路〞之說明。 |
•主程式中設定HSC之初
始CV值及中斷PV值。 ———
•副程式區撰寫中斷時所
要處置之動作及下次中 ———
1.若該HSC為HHSC,則尚需利用FUN93,將其寫入SoC晶片內HHSC之CV及PV內。
2.程式範例請參考10.5節之說明。
1.副程式之結構請參考9.1節之說明。
|
斷條件 •驅動馬達或動力裝置開 始計數運作 |
2.程式範例請參考10.5節實際範例之說明。 ——— 1.請參閱10.5節之程式範例及說明。 |
完成
10.4 HSC/HST之建構(Configuration)
10.4.1 以FP-08作HSC/HST之建構
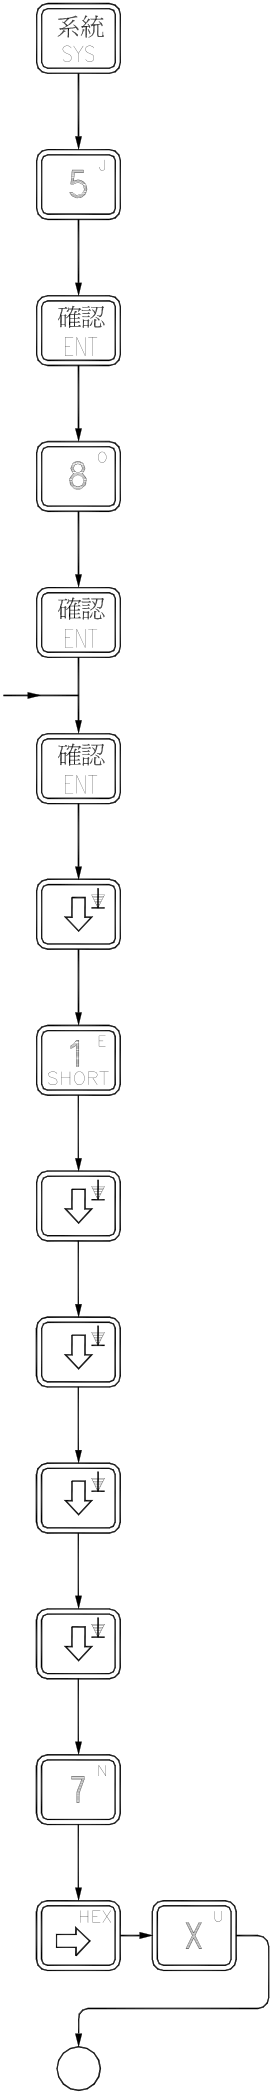
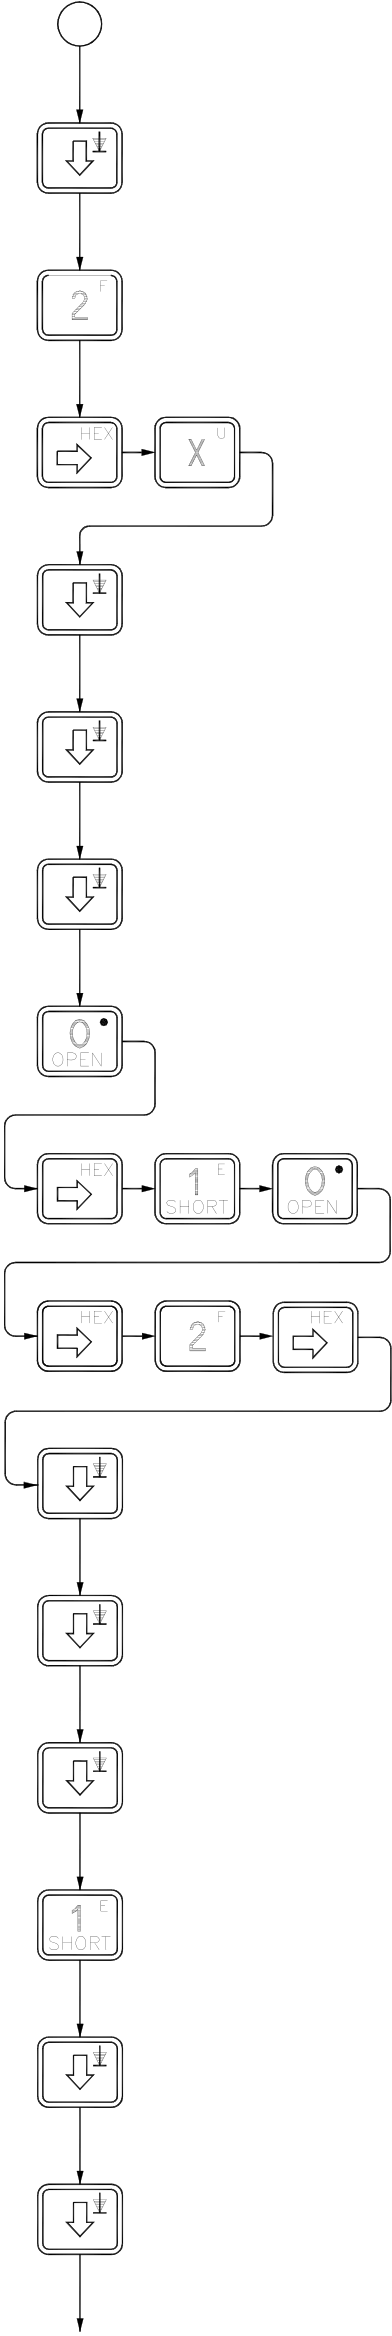
本節將以範例說明HSC Configuration之方法,在HSC之Configuration依序包括下列5項:
cHSC/HST之選擇指定(僅HHSC有此選項功能),選擇為HST時無需再作任何建構指定。
d指定各HSC之計數模式(MD0~MD7)。鍵入模式號碼後,FP-08將自動顯示該模式HSC 之計數與控制輸入名稱,並保留空格供使用者鍵入外界輸入點號碼 Xn,模式欄位為空格 時表示不使用該HSC。
e指定各計數輸入(U,D,P,R,A,B)及控制輸入(M,C)欲使用與否(不使用使之保留空格,欲使用則需填入Xn值,因HHSC之各輸入之Xn值均固定,因此只需鍵入字母〝X〞,FP-08將自動補上內定之n號碼。
f選擇HHSC之計數輸入(U,D,P,R,A,B)倒相與否,以匹配Encoder極性 (0:不倒相,1,倒相;內定值為0)。
g選擇HHSC之控制輸入(M,C)倒相與否,以匹配Encoder極性 (0:不倒相,1:倒相;內定值為0)。
以FP-08作上述c~g項建構之範例
|
【按鍵操作】 |
【LCD畫面顯示】 |
•••••••••••••••
•
•••••••••••••••
•
••••••••••••••
••••••••
•••••••••••••
••••••••••
••••••••••••••
••••••••••••••
* C
•••••••••••••••
••••••••••••••
•••••••••••••••
••••••••••••••
•••••••••••••••
y HSC0內定為HSC
y HSC1內定為HSC
y將HSC1改為高速計時器HST1
•••••••••••••• 使用
•••••••••••••••
••••••••••••••
•••••••••••••••
•
y HSC2內定為HSC
y HSC3內定為HSC
|
••••••••• ••••••••• |
y MD欄為空格,表HSC0不用y因HSC1改為HST故無需再規劃(不顯示) |
y HSC2之MD欄空格表不用
`
a b

【按鍵操作】 【LCD畫面顯示】
b
•••••••••
•••••••••••••• y鍵入2後,自動填上P之內
••••••定號碼
••••••••••••••
•••••••••
y游標移到R處只需鍵入〝X〞,立即改為X13,將之改為硬體方向控制
|
••••••••• ••••••••• |
y HSC4不使用 y HSC5不使用 |
•••••••••
•••••••••••
••••••
••••••••••••••
••••••
••••••••••••••
y HSC6設為MD0,自動顯示MD0 SHSC之各輸入名稱
y將X10指定為HSC6之上數脈波輸入〝U〞
y將X2指定為HSC6之下數脈
|
••••••••••••••••• |
波〝D〞 y HSC7不使用 |
••••••••••••••
•••••••••••••••
•••••••••••••
y所有HHSC(HSC0~HSC3)之所有計數輸入內定不倒相
y所有HHSC之遮沒控制內定
•••••••••••••••不倒相
*
|
••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••••• |
改為倒相(即MASK功能變Enable) y完成整個Configuration循環回到最初畫面(HSC0/HST0 選項) |
C
|
z修改輸入值可直接輸入新值覆蓋之,欲刪除輸入值則用 |
清除 |
鍵。 |
z任何欄位為空格(不輸入任何值),則表示不使用該HSC或該輸入。
z上例中〝PULSE〞表HHSC之各種〝計數輸入〞,即U,D或P,R或A,B。
z〝POLAR〞表極性〝POLARITY〞,亦即倒相或不倒相之選擇。
z HHSC之各計數輸入及控制輸入之輸入點號碼均為固定,故在上例Configuration範例中,對HHSC之各輸入僅需鍵入〝X〞字母表示欲使用該輸入即可,FP-08或WinProladder會自動補上內定之X號碼,同時不容許更改。而SHSC之各計數或控制輸入則需由使用者在X0~X15間自由指定,因此SHSC之輸入點號碼必須鍵入〝X〞及號碼n始為完整。
10.4.2 以WinProladder作HSC/HST之建構
於專案視窗中點選I/O組態設定: 專案名稱
系統組態
I/O組態選擇”計數器”
● 出現計數器設定畫面後,可直接於視窗中選擇欲計數之訊號及輸入接點… … 等。
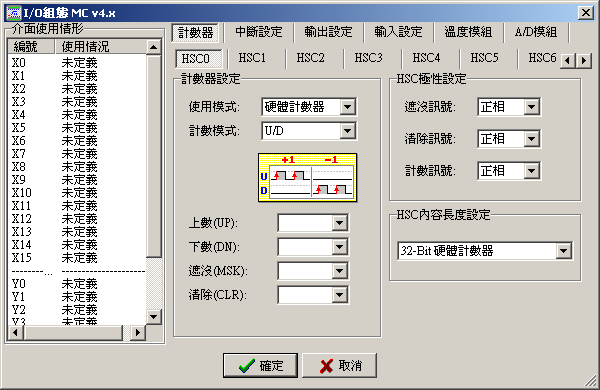
[計數器設定]區域:
|
●● ● ●● |
●使用模式欄位: 可選擇硬體計數器或硬體計時器。 計數模式欄位: 可選擇欲計數之工作模式,有U/D、P/R、A/B… … 等。 上數(UP) 欄位: 選擇上數訊號之輸入,若計數模式為P/R,則此欄位為脈波(PS) ; 若計數模式為A/B,則此欄位為 A相。 下數(DN) 欄位: 選擇下數訊號之輸入,若計數模式為P/R,則此欄位為方向(DIR) ; 若計數模式為A/B,則此欄位為 B相。 遮沒(MSK) 欄位: 選擇遮沒訊號之輸入。 清除(CLR) 欄位: 選擇清除訊號之輸入。 |
[ HSC極性設定 ]區域:
|
●遮沒訊號欄位: 決定遮沒訊號為正相或是倒相。 ●清除訊號欄位:決定清除訊號為正相或是倒相。 ●計數訊號欄位: 決定計數訊號為正相或是倒相。 |
[ HSC 內容長度設定 ] 區域:
z可以選擇的模式有以雙字元組(32-Bit 硬體計數器)來存放計數值或1 字元組存放計數值, 1 字元組當做循
環計數器(16-Bi t Timer+16-Bit Counter )兩種。客戶可依自己的需求應用之。
以下將FBs-PLC之HHSC與SHSC所內定或可選擇之輸入點號碼、軟體遮沒、清除、方向選
擇等相關號碼彙整如下表。
|
機種 |
HHSC |
MA/MC/MN |
|||||||||
|
容許類 |
SHSC |
||||||||||
|
之號碼別 |
|||||||||||
|
HSC |
HSC0 |
HSC1 |
HSC2 |
HSC3 |
HSC4 |
HSC5 |
HSC6 |
HSC7 |
|||
|
相關信號 |
|||||||||||
|
CV暫存器號碼 |
DR4096 DR4100 |
DR4104 |
DR4108 |
DR4112 |
DR4116 |
DR4120 |
DR4124 |
||||
|
PV暫存器號碼 |
|||||||||||
|
DR4098 DR4102 |
DR4106 |
DR4110 |
DR4114 |
DR4118 |
DR4122 |
DR4126 |
|||||
|
計數 |
U 或P 或A |
||||||||||
|
X0 |
X1/X4 |
X4/X5/X8 |
X5/X12 |
X0~X15 |
X0~X15 |
X0~X15 X0~X15 |
|||||
|
輸入 |
D 或R 或B |
X1 |
X5 |
X9 |
X13 |
X0~X15*X0~X15*X0~X15* X0~X15* |
|||||
|
控制 |
M |
||||||||||
|
X2 |
X6 |
X10 |
X14 |
X0~X15 |
X0~X15 |
X0~X15 X0~X15 |
|||||
|
輸入 |
C |
X3 |
X7 |
X11 |
X15 |
X0~X15 |
X0~X15 |
X0~X15 X0~X15 |
|||
|
軟體遮沒繼電器 |
M1940 |
M1946 |
M1976 |
M1979 |
M1982 |
M1984 |
M1986 |
M1988 |
|||
|
軟體清除繼電器 |
|||||||||||
|
M1941 |
M1947 |
M1977 |
M1980 |
直接清除CV暫存器即可 |
|||||||
|
軟體方向選擇 |
|||||||||||
|
M1942 |
M1948 |
M1978 |
M1981 |
M1983 |
M1985 |
M1987 |
M1989 |
||||
|
(僅MD2,3) |
|||||||||||
|
中斷副程式 |
HSC0I |
HSC1I |
HSC2I |
HSC3I |
HSC4I |
HSC5I |
HSC6I |
HSC7I |
|||
|
標記名稱 |
|||||||||||
*:SHSC工作於MD2(P/R)時,方向選擇由特殊繼電器M1983、M1985、M1987、M1989
來決定。
● 當工作於雙向模式時(HHSC為MD4~MD7、SHSC為MD4),輸入點必須以連續號碼配
對使用,並且以偶數號碼為A相輸入(例X4),奇數號碼為B相輸入(例X5)。
z上表中之X0~X15輸入點只能被指定一次(亦即只能當作一種功能),不能重覆使用。
z FBs MN之HHSC最高計數頻率單相最高可達920KHz,雙相最高可達到460KHz。
z FBS MC機種之HHSC計數頻率單相最高可達200KHz,雙相最高可達到100KHz。
z FB S MA機種之HHSC計數頻率單相最高可達20KHz,雙相最高可達10KHz。
z軟體高速計數器之輸入頻率總和不得大於5KHz,頻率愈高愈佔系統時間,掃描時間會暴增!









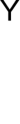



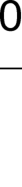
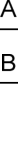

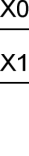



10.5 高速計數器之應用範例
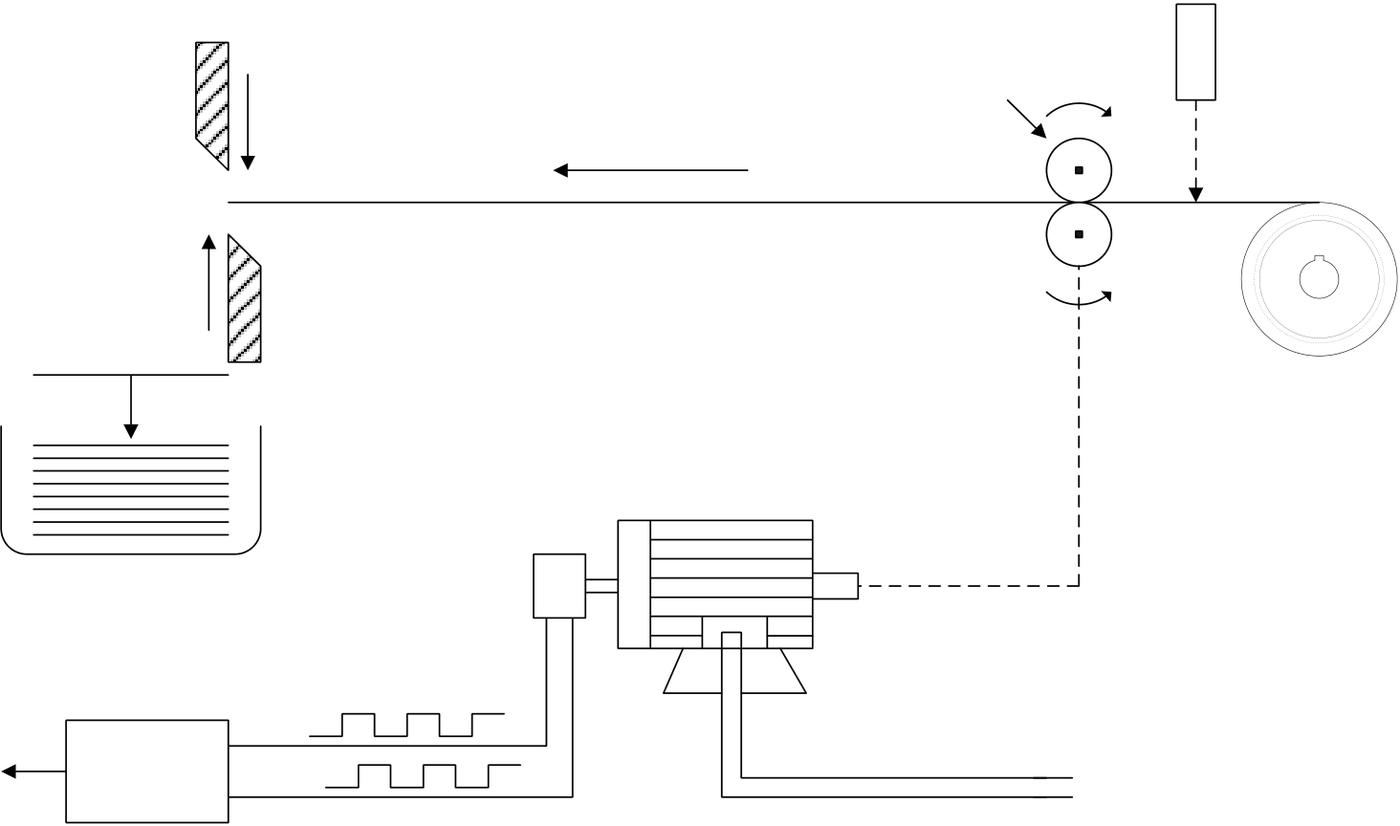
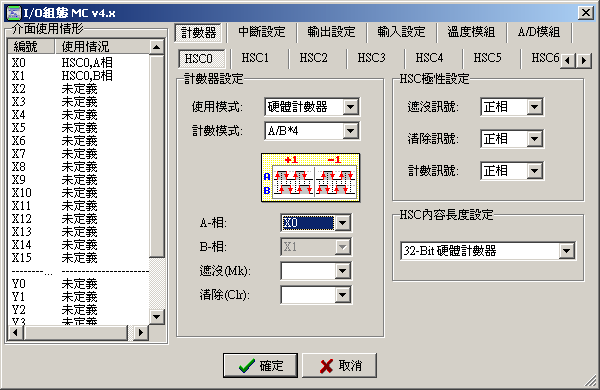
範例1.係利用高速計數器作等長度之截斷控制
機構
|
|
|
(將HSC0設為MD7以提高截斷解析度4倍) |
|
HSC建構(Configuration) |
||

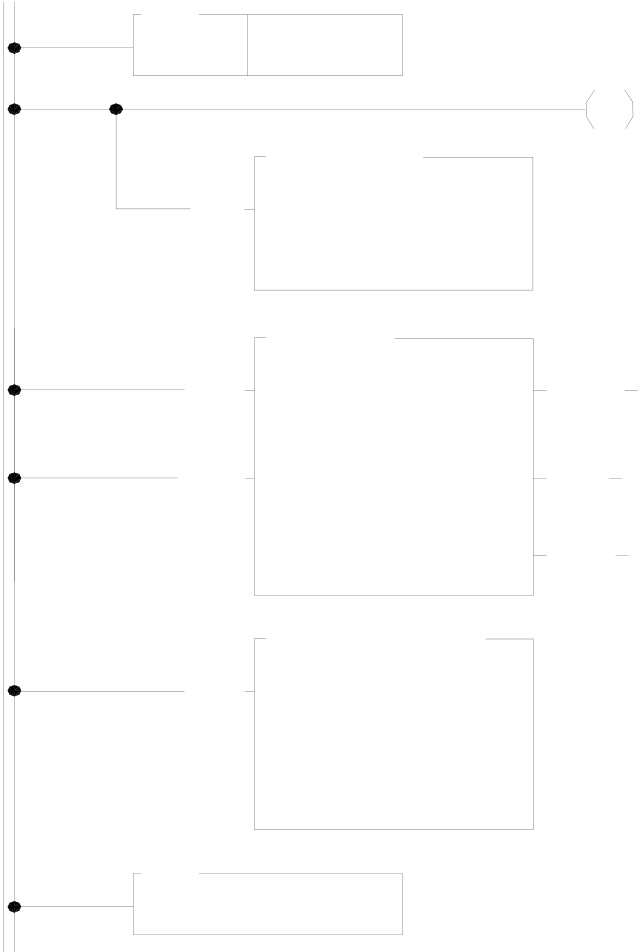
控制程式
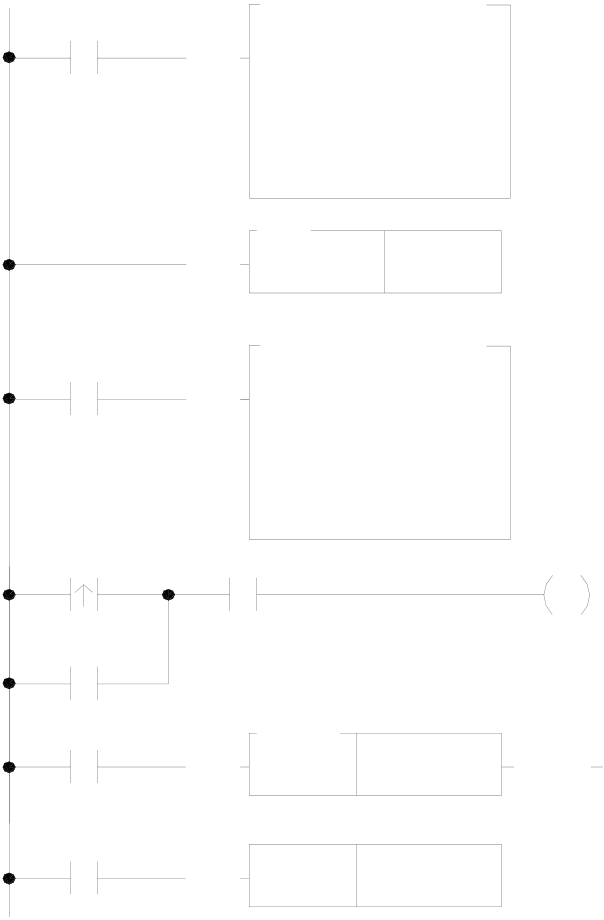
【主程式】
|
X4 |
93DP.HSCTW |
Y0 |
•利用FUN93將SoC晶片內HSC0之CV暫存 |
||
|
X4 |
EN |
S : |
0 |
器及目前值暫存器DR4096清為0 |
|
|
CN: |
HSC0 |
||||
|
CN=0表HSC0 |
|||||
|
D : |
CV |
||||
|
D=0表CV |
|||||
|
92 |
|||||
|
•利用FUN92將SoC晶片內HSC0之CV暫存 |
|||||
|
EN |
HSCTR |
HSC0 |
|||
|
器之計數值讀出(存入DR4096) |
|||||
|
93DP.HSCTW |
|||||
|
•將計數行程DR0利用FUN93將其值寫入SoC |
|||||
|
EN |
S : |
R0 |
|||
|
晶片內HSC0之PV暫存器及寫入DR4098設 |
|||||
|
CN: |
HSC0 |
||||
|
X4 |
D : |
PV |
定值暫存器 |
||
|
CN=0表HSC0 |
|||||
|
X2 |
|||||
|
D=1表PV |
|||||
Y0
|
Y1 |
EN |
.01S |
10 |
TUP |
•起動馬達 |
|
T0 |
|||||
|
T0 |
EN |
Y1 |
•截斷器Y1 ON 0.1秒 |
||
|
RST |
【副程式】
|
65 |
H SC 0I |
Y1 |
•當SoC晶片內HSC0之CV=PV時,硬體自 |
||
|
LBL |
|||||
|
動執行此標名為HSC0I之中斷副程式 |
|||||
|
EN |
74.IM D I0 |
D =0 |
•計數到時,將Y1 ON(截斷物料) |
||
|
D : |
Y1 |
||||
|
•將Y1立即輸出,才能減少因掃描時間所引起 |
|||||
|
N : |
1 |
||||
|
之誤差 |
|||||
|
EN |
11D .(+) |
||||
|
Sa : |
R 4098 |
||||
|
U /S |
Sb : |
: R 0 |
C Y |
•計算出新的行程,並載入HSC0之PV |
|
|
D : |
R 4098 |
||||
BR
93D .H SC TW
|
EN |
S : |
R 4098 |
|
C N : |
H SC 0 |
|
|
D : |
PV |
69
R TI
【說明】
1.主程式先將HSC0 CV初始化(CV值為0),並將截斷長度值(DR0)搬入HSC0之PV後 啟動Y0,馬達轉動開始送料。
2.當CV值達PV值時,啟動裁刀並將PV值再加長度值DR0重新載入HSC0之PV去後返 回。
3.當物料捲完時,缺料檢知X2 ON,馬達停止。
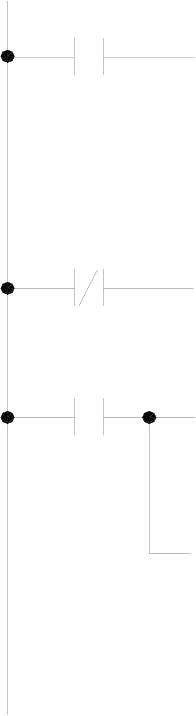
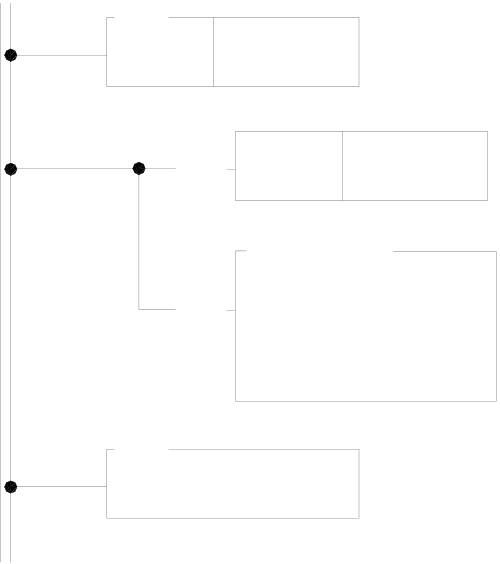
範例2.固定行程高速計數到中斷立即處理範例
【主程式】
|
M100 |
EN |
93DP.HSCTW |
•當M100由0→1時,利用FUN93將SoC晶片 |
|||||
|
S : |
0 |
內 |
HSC0 |
本體之 |
CV |
以及目前值暫存器 |
||
|
M100 |
EN |
CN: |
HSC0 |
DR4096歸零 |
||||
|
D : |
CV |
|||||||
|
CN =0,代表HSC0 |
||||||||
|
92 |
D =0,代表CV |
|||||||
|
HSCTR |
HSC0 |
•利用FUN92將SoC晶片內HSC0之目前計數 |
||||||
|
M101 |
EN |
P |
值讀出,並存入目前值暫存器DR4096 |
|||||
|
SET |
Y0 |
CN=0,代表HSC0 |
||||||
|
EN |
93DP.HSCTW |
•當M101由0→1時,啟動Y0 ON(開始運轉) |
||||||
|
S : |
R0 |
|||||||
|
CN: |
HSC0 |
•利用FUN93將設定值暫存器(DR0)之內容寫 |
||||||
|
D : |
PV |
入SoC晶片內HSC0之PV,當作計數到中斷 |
||||||
設定值。
CN =0,代表HSC0
D =1,代表PV
【副程式】
|
65 |
HSC0I |
Y0 |
•標名為HSC0I之硬體高速計數器中斷服務副 |
|
LBL |
|||
|
程式 |
|||
|
EN |
RST |
•計數到時,將Y0 OFF(停止運轉) |
|
|
•將Y0立即輸出,才能立即停止運轉 |
|||
|
74.IMDI0 |
|||
|
EN |
Y0 |
||
|
D : |
|||
|
(否則Y0會有掃描時間之輸出延遲) |
|||
|
N : |
1 |
69
RTI
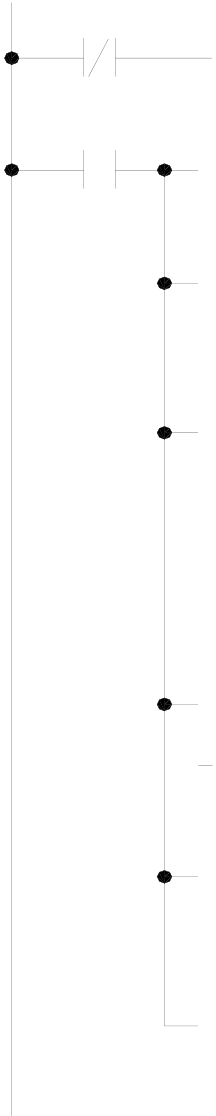
範例3.多段行程高速計數到中斷立即處理範例
【主程式】
|
X3 |
EN |
92 |
ERR |
•利用FUN92將SoC晶片內HSC1之目前值 |
|
|
HSCTR |
HSC1 |
讀出,並存入目前值暫存器DR4100 |
|||
|
M101 |
EN |
P |
CN =1,代表HSC1 |
||
|
RST |
R100 |
•當M101由0→1時,將指標暫存器清除為0 |
|||
|
EN |
P |
•將最後一段旗標清除為OFF |
|||
|
RST |
M110 |
||||
|
EN |
93DP.HSCTW |
•利用FUN93將計數行程DR200(第0段) |
|||
|
S : |
R200 |
之內容寫入SoC晶片內HSC1之PV,當作 |
|||
|
EN |
CN: |
HSC1 |
計數到中斷設定值 |
||
|
D : |
PV |
CN=1,代表HSC1 |
|||
|
D =1,代表PV |
|||||
|
114P.Z-WR |
|||||
|
•將Y8~Y15清除為OFF |
|||||
|
D : |
Y8 |
||||
|
1/0 |
N : |
8 |
•設定Y8 ON,表示目前正位於第0段 |
||
|
P |
|||||
|
EN |
SET |
Y8 |
|||
|
EN |
74P.IMDI0 |
• Y8~Y15立即輸出 |
|||
|
D : |
Y8 |
||||
|
N : |
8 |
||||
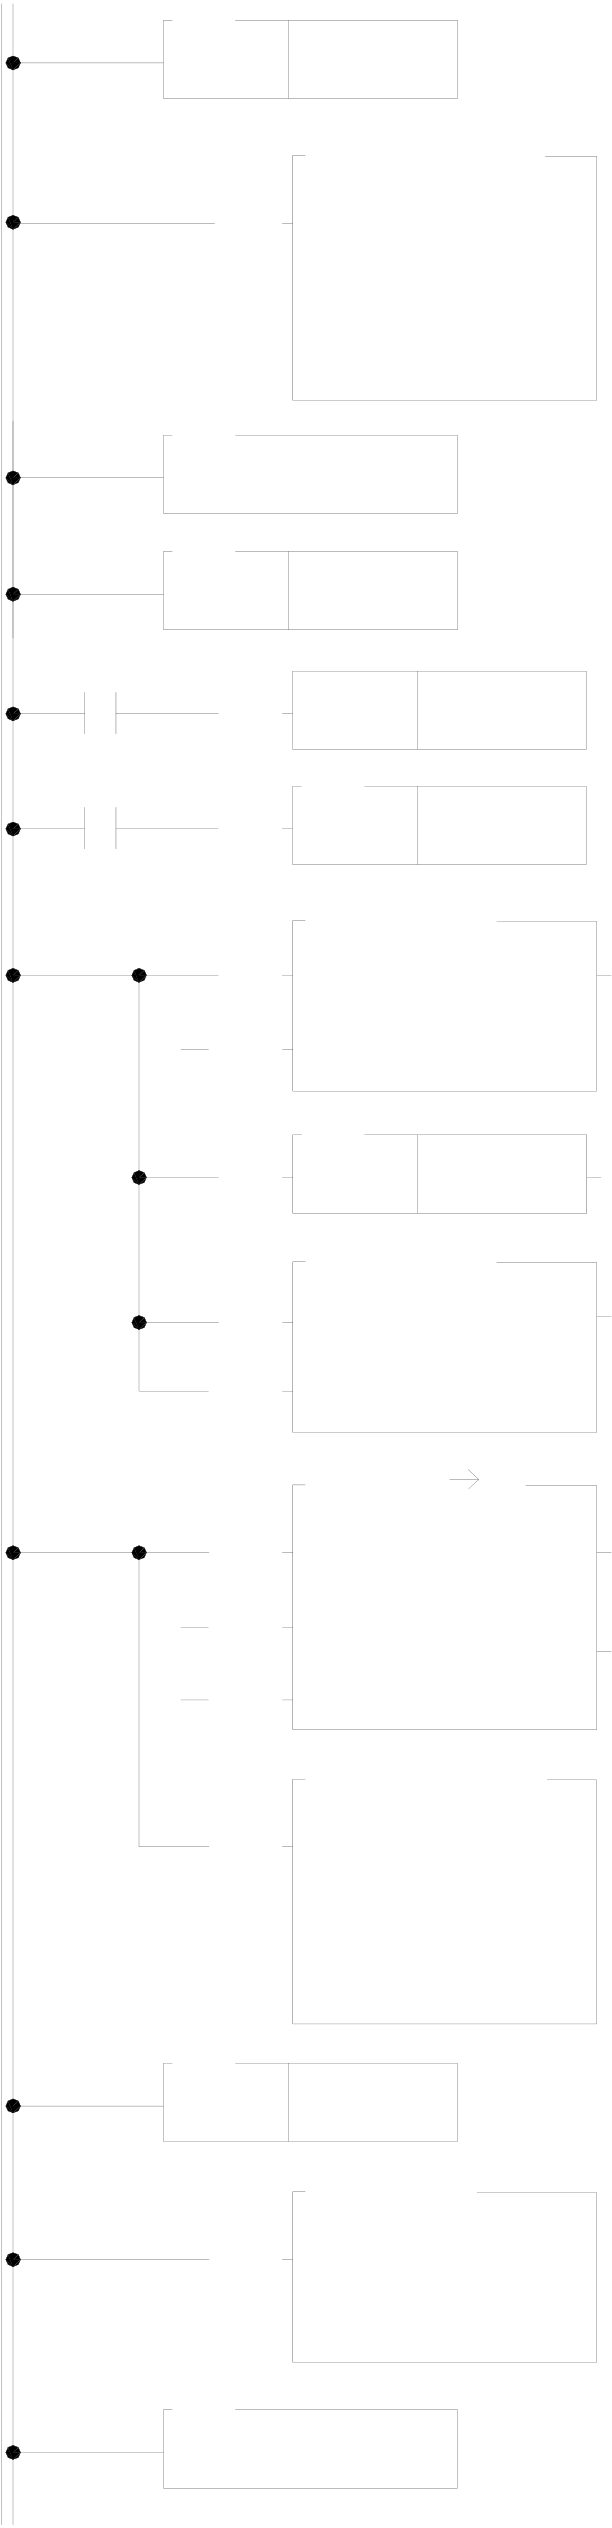
【副程式】
|
65 |
X3+I |
•標名為X3+I之X3正緣中斷服務副程式(需 |
|||||
|
LBL |
指定X3為正緣中斷輸入) |
||||||
|
EN |
93D.HSCTW |
•當X3由0→1時,利用FUN93將SoC |
|||||
|
S : |
0 |
||||||
|
晶片內 |
HSC1 |
之 |
CV |
以及目前值暫存器 |
|||
|
69 |
CN: |
HSC1 |
DR4096歸零 |
||||
|
D : |
CV |
||||||
|
CN=1,代表HSC1 |
|||||||
|
D=1,代表CV |
|||||||
RTI
|
M110 |
65 |
HSC1I |
Y15 |
•標名為HSC1I之硬體高速計數器中斷處理副 |
|
LBL |
||||
|
EN |
RST |
程式 |
||
|
•最後一段結束時,將Y15 OFF |
||||
|
M110 |
EN |
66 |
110 |
|
|
JMP |
41.BITWR
|
EN |
D : |
WY8 |
ERR |
M110 |
•將前一段輸出OFF |
|
INB |
N : |
R100 |
OVF |
•將指標指到下一段 |
|
|
15 |
|||||
|
EN |
|||||
|
(+1) |
R100 |
||||
|
EN |
41.BITWR |
ERR |
•將下一段輸出ON |
||
|
D : |
WY8 |
||||
|
INB |
N : |
R100 |
END |
•將下一段之計數行程(DR200開始,指標指 |
|
|
101D.T R |
|||||
|
EN |
|||||
|
Ts : |
R200 |
||||
|
到之暫存器)搬至設定值暫存器DR4102 |
|||||
|
INC |
L : |
8 |
ERR |
||
|
•最後一段時M110 ON |
|||||
|
Pr : |
R100 |
||||
|
CLR |
Rd : |
R4102 |
•利用FUN93將設定值暫存器之內容寫入SoC |
||
|
93D.HSCTW |
|||||
|
EN |
S : |
R4102 |
|||
|
晶片內HSC1之PV,當作計數到中斷設定值 |
|||||
|
CN: |
HSC1 |
||||
|
CN=1,代表HSC1 |
|||||
|
D : |
PV |
D =1,代表PV |
|||
65
|
LBL |
110 |
Y8 |
•將Y8~Y15立即輸出 |
|
EN |
74.IMDI0 |
||
|
D : |
|||
|
N : |
8 |
69
RTI
10.6 FBs-PLC之高速計時器
一般PLC計時器之計時單位(時基)最小只能達1mS,且需加上掃描時間之誤差,因此對需要較精密之計時(如利用計時器配合HSC作成頻率計)便無法達成,必須使用高速計時器(High-Speed Timer簡稱HST)才能勝任。
FBs-PLC內建有一個16位元/0.1mS時基(Time base)之高速計時器(HSTA)。另外,如前述HHSC之4個32位元高速計數器(HSC0~HSC3)均可轉化為32位元/0.1ms時基之高速計時器(HST0~HST3)使用,因此FBs-PLC最多可有5個高速計時器。如同HSC及INT,所有HST均可以EN(FUN145)及DIS(FUN146)指令將其開啟或關閉(內定為EN開啟)。以下就HSTA與HST0~HST3分別敘述如下。
大部份PLC計時器之最小時基為10mS,即使有部份PLC能提供1mS時基之計時器,也因PLC掃描時間之誤差,使其1mS之時基失去意義(例如雖時間為1mS,但若掃描時間為10mS,總誤差仍超過10mS),因此無法應用在需要高精度之計時應用。FBs-PLC之時基為0.1mS,且其Time up(計時到)係以中斷發出,因此無掃描時間誤差,較之一般PLC之計時器,其精度提高100倍,可使用許多需精密計時之應用。
10.6.1 HSTA高速計時器
HSTA 是內建於SoC 晶片內之16 位元硬體計時器,因此如同HHSC 一般必須利用FUN93(HSCTW)指令將計時設定值寫入到晶片內HSTA之PV去,而CV之讀出則使用FUN92(HSCTR)。HSTA可當成兩種功能不同之計時器,當其PV值≥2時,FBs-PLC會將HSTA當作一般標準功能之16位元延遲計時器(Delay Timer);當PV值=0時,則將HSTA當作32位元之循環計時器(Cyclic Timer)。
|
A. HSTA 16位元高速延遲計時器 |
(定時中斷計時器) |
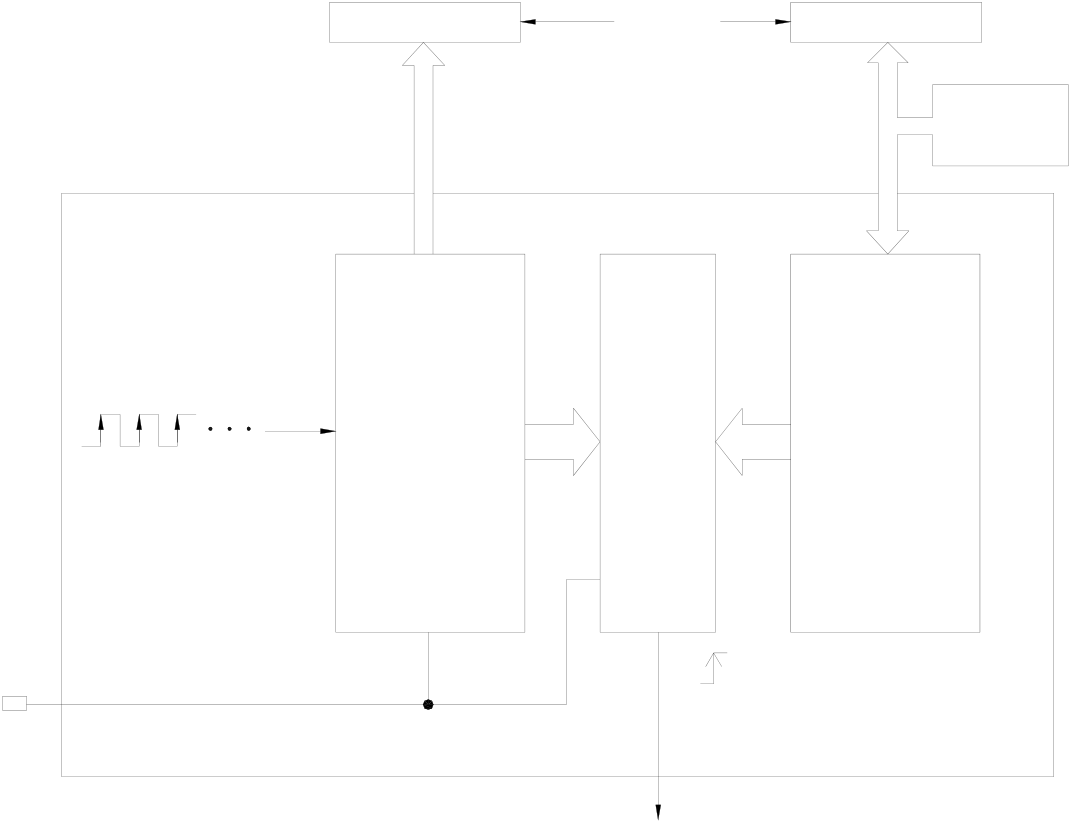
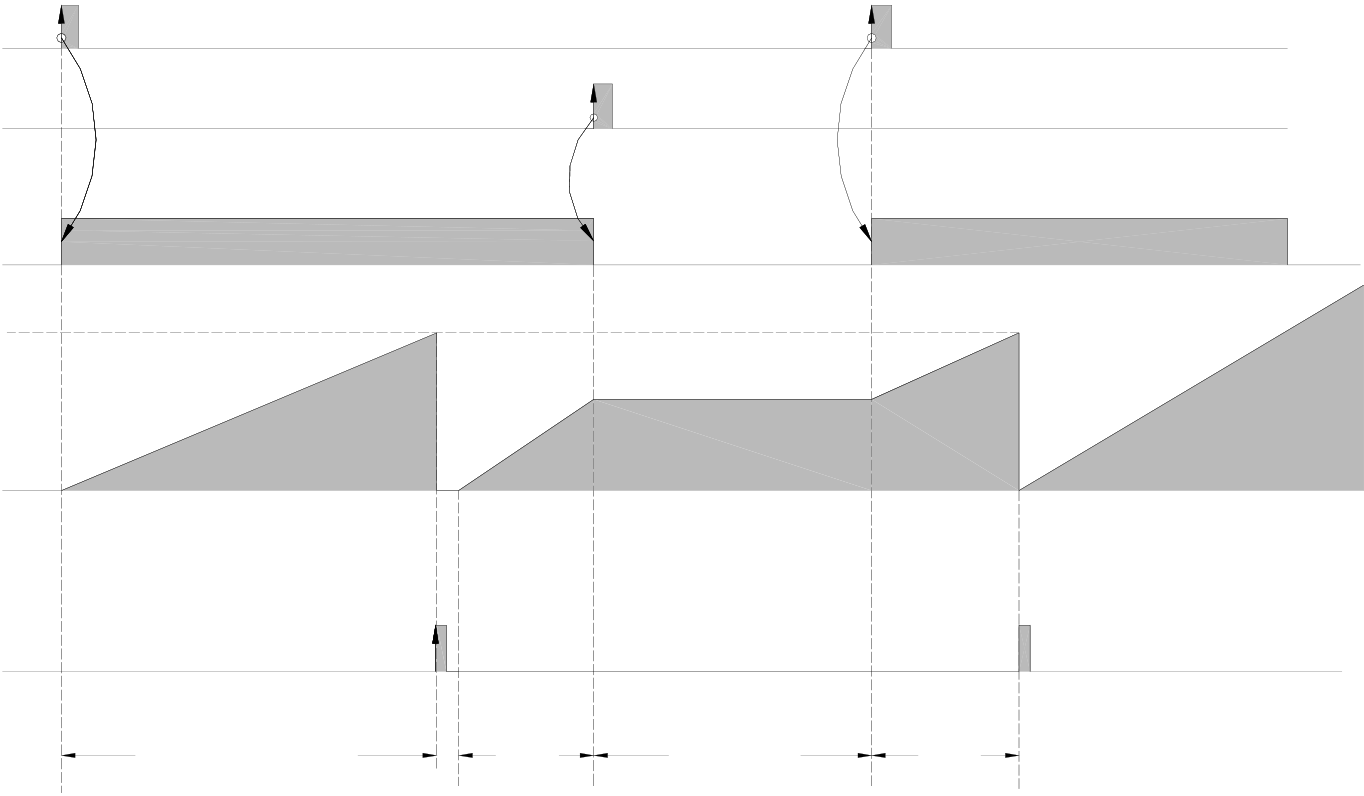
延遲計時器是在HSTA計時開始起,延遲PV×0.1mS之時間後發出中斷。因HSTA當延遲計時器時為16位元,故其PV值可設為0002H~FFFFH(無正負號之65535),亦即可設之延遲時間為0.2mS~6.5535秒,其功能使用方法和一般延遲計時器一樣,差異只是HSTA之時基較精細,且計時到(Time-Up)時,將立即發出中斷,計時精度相差甚大。下圖為HSTA當作延遲計時器時之結構圖。詳細功能及使用方法請參考10.6.3小節之程式範例。
|
CV暫存器 |
(HSTA) |
PV暫存器 |
z利用FUN93將設定 |
|
|
R4152 |
R4154 |
值寫入SoC晶片內 |
||
|
FUN92 |
(SoC晶片) |
FUN93 |
之 |
HSTA高速計時 |
|
(HSCTR) |
(HSCTW) |
器設定值暫存器 |
||
R4154,作為定時中
|
0.1mS時基 |
UP |
16 bit |
比 |
16 bit |
斷計時器(每隔設 |
|
定值時間,執行標 |
|||||
|
CV |
較 |
PV |
名為〝HSTAI〞之定 |
||
|
時中斷副程式)。 |
|||||
|
器 |
EN/DIS
EN/DIS
EN(FUN145)/
|
DIS(FUN146) |
PV=CV |
中斷標記名稱
HSTAI
EN(FUN145)
DIS(FUN146)
計時/不計時
PV
CV
(R4152)
HSTAI
|
Td=0.1ms x PV |
Td1 |
不計時 |
Td2 |
Td=Td1 + Td2 |

B. HSTA 32位元循環計時器
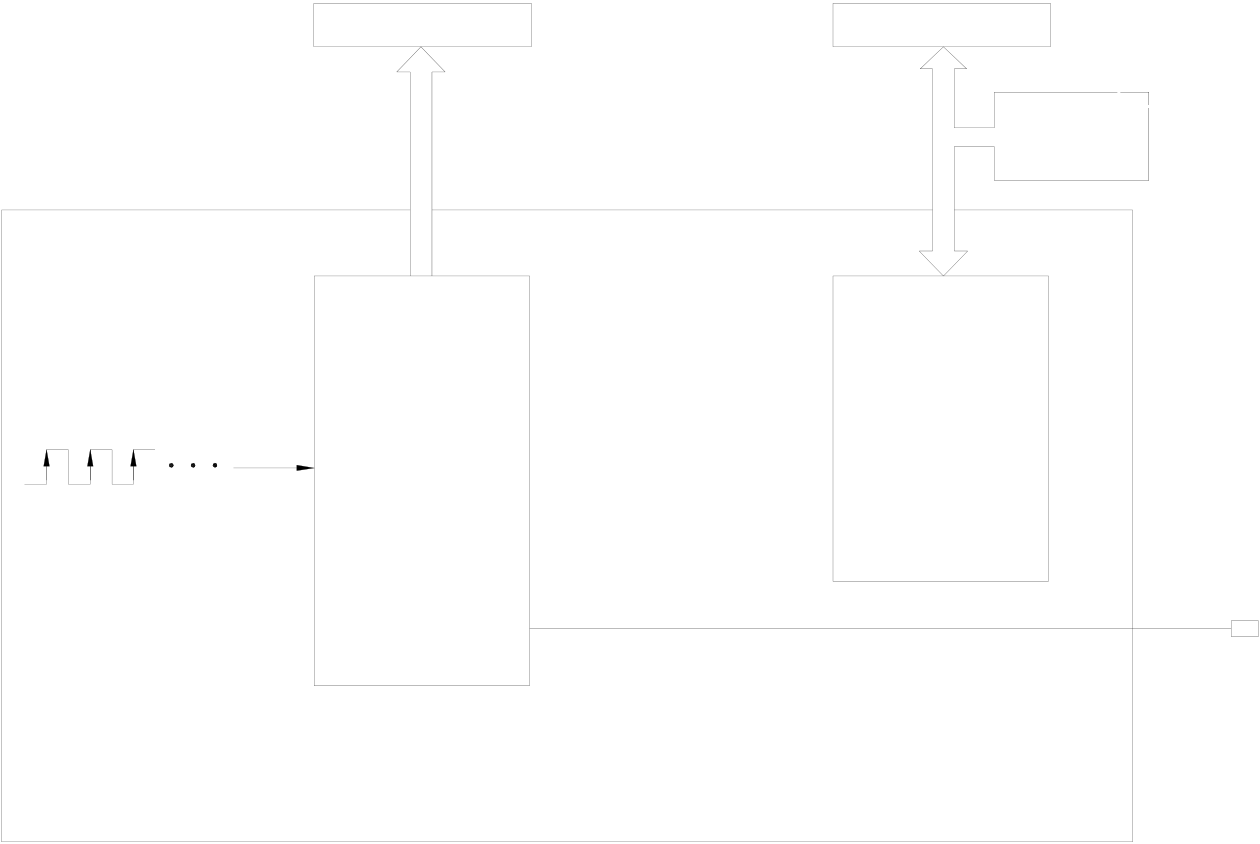
所謂循環計時器是該計時器每間隔固定時間即將目前計時值加1,而永遠不停地上數循環計時。其CV值由0,1,2… …,2147483647,2147483648,2147483649,… … 4294967295,0,1,2… … 週而復始地循環(因時基為0.1mS,CV值×0.1mS即為其累計之時間值)。實質上,循環計時器為一恒久運轉之0.1mS時基之上數循環計時時鐘,可供任兩事件(Event)發生時讀取,而求得兩事件發生之間隔時間。下圖B為HSTA當作32位元循環計時器時之結構圖,如圖示,循環計時器PV=0時,不會發出中斷,欲得知計時值必須利用FUN92將之自SoC晶片讀取CV值再存放到PLC內部之32位元CV暫存器(DR4152)中。循環計時器典型之應用是可作較準確之轉速偵測,在轉速變化極大或極低場合下作轉速偵測,請參考第10.6.3小節範例說明。
|
z利用FUN92將SoC晶片內之 |
(HSTA) |
z利用FUN93將設定值=0寫入 |
|||||||||
|
HSTA |
高速計時器目前計時 |
SoC晶片內之HSTA高速計 |
|||||||||
|
值讀出並存入 |
CV |
暫存器 |
CV暫存器 |
PV暫存器 |
時器設定值暫存器 |
R4154 , |
|||||
|
(DR4152 ),讓使用者知道 |
DR4152 |
R4154 |
作為 |
32 |
位元循環計時器使 |
||||||
|
計時經過值。 |
FUN92 |
(SoC晶片) |
用。 |
||||||||
|
FUN93 |
|||||||||||
|
(HSCTR) |
(HSCTW) |
||||||||||
|
16 bit |
16 bit |
||||||||||
|
UP |
CV |
PV |
|||||||||
0.1ms時基
|
4294967295 |
0 |
1 |
EN/DIS |
2147483647 |
2147483648 |
2147483649 |
EN(FUN145)/ |
|
|
DIS(FUN146) |
||||||||
|
2 |
4294967295 |
0 |
||||||
0.1mS
10.6.2 HST0~HST3高速計時器
|
A.HST0~HST3高速延遲計時器 |
(定時中斷時器) |
HHSC(HSC0~HSC3)可將之規劃為HST0~HST3 4個32位元之高速延遲計時器,其功能及時基和16位元之HSTA延遲計時器完全一樣,差異僅在HST0~HST3為32位元。將HHSC規劃為HST僅需在WinProladder或FP-08之系統模式下之〝Configuration〞功能下之第8項〝HSC/HST/INT〞指定項下之HSC/HST選項中選擇〝1〞即完成,請參考10.4節〝HSC/HST之Configuration〞之範例(在該範例中係將HSC1建構為HST1)。下圖為HHSC規劃為HST高速延遲計時器之功能結構圖。其使用方法同HSTA 16bit高速延遲計時器,請參閱10.6.4小節之程式範例。
|
CV暫存器(CPU內部記憶體) |
PV暫存器(CPU內部記憶體) |
z利用 |
FUN93將設 |
|||||
|
z利用FUN92將SoC晶片內之目前 |
DR4096 |
(HST0) |
DR4098 |
|||||
|
計時值讀出並存入CPU之CV暫存 |
DR4100 |
(HST1) |
DR4102 |
|||||
|
器,讓使用者知道目前計時值。 |
DR4104 |
(HST2) |
DR4106 |
定值寫入SoC晶片內設定值暫存器,當作計時到中斷設定值。 |
||||
|
(HST3) |
||||||||
|
DR4108 |
DR4110 |
|||||||
|
z亦可利用 |
FUN93將目前值暫 |
|||||||
|
存器寫入SoC晶片內之CV, |
FUN92 |
FUN93 |
(SoC晶片) |
FUN93 |
||||
|
(HSCTR) |
||||||||
|
使計時值復歸為目前值。 |
(HSCTW) |
(HSCTW) |
||||||
比
|
0.1ms時基 |
UP |
CV |
較 |
PV |
(HST0) |
|
器 |
(HST3) |
EN/DIS
EN/DIS
EN(FUN145)/
DIS(FUN146)
|
TO CPU中斷 |
中斷標記中斷標記 |
|
|
(HST0) |
HST0I |
|
|
(HST1) |
HST1I |
|
|
(HST2) |
HST2I |
|
|
(HST3) |
HST3I |
|
|
將 |
B.HST0~HST3 32位元循環計時器 HHSC(HSC0~HSC3)視需要規劃為 |
HST0~HST3等 |
32位元計時器。每間隔 |
0.1mS,SoC晶片內之目前計時值暫存器會加1;使用者可利用FUN92指令將SoC晶片內之目前計時值讀出並存入CPU之CV暫存器(DR4096、DR4100、DR4104、DR4108)。因此CPU之CV暫存器內容即為0,1,2,… … 7FFFFFFFH,80000000H,… … FFFFFFFFH,0,1,… … 等32位元之變化值。利用二事件間之間隔時間計算技巧,可得到無限多個0.1mS之32位元計時器。
10.6.3 高速計時器HSTA之使用範例
|
範例1.HSTA當作32位元循環計時器 |
||||||
|
M1 |
EN |
93DP.HSCTW |
•利用FUN93將SoC晶片內HSTA之PV設定為0 |
|||
|
S : |
0 |
(當作循環計數器用) |
||||
|
CN: |
HSTA |
CN=4,代表HSTA |
||||
|
D : |
PV |
D=1,代表PV |
||||
|
M1 |
EN |
92 |
•利用FUN 92將SoC晶片內HSTA之目前計時值 |
|||
|
HSCTRHSTA |
||||||
|
讀出並存入DR4152 |
||||||
(DR4152之值由0,1,2,… …,FFFFFFFF,0, 1,2,… … 循環變化,單位為0.1mS)
• CN=4,代表HSTA
範例2.循環計時器之應用例
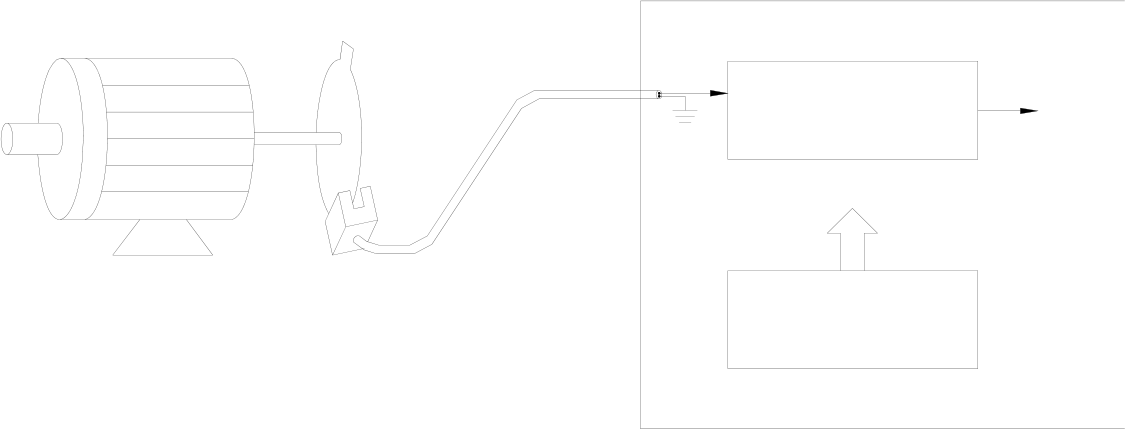
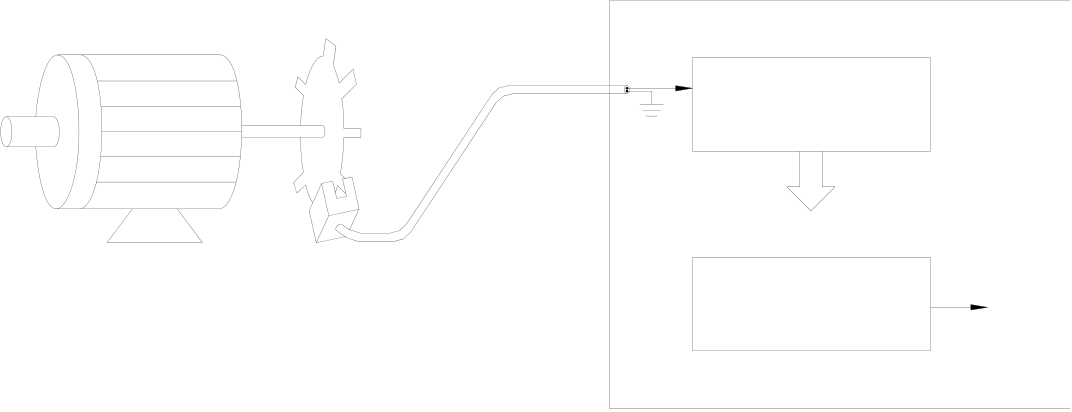
本例以HSTA當作循環計時器,配合HSC0,以每累積10個脈沖發出一次中斷,讀取累積該10次脈沖所歷經之時間,而反向地求出RPM(脈沖數固定,時間變化)。
註:本例適合高速RPM應用(300~6000RPM),不適合低速RPM(低速時,RPM值更新太慢)。
|
機構 |
馬達 |
X0 |
U |
PLC |
INT |
|
HSC0 |
FUN92
|
(Y0馬達驅動) (X1 起動開關) |
光遮斷器 |
HSTA |
|
(1圈1脈沖) |
HSC與HST之建構
c因HSTA為內建,無需任何建構,只要寫入PV = 0即可將之變成32位元循環計時器。
d配合光遮斷器,將HSC0設為單輸入之上數計數器(MD0,但只使用U輸入)其他設定(計數輸入與控制輸入極性)均為內定(不倒相),不必更動。
【主程式】
|
M1924 |
EN |
93D.HSCTW |
Y0 |
•利用FUN93將SoC晶片內之目前值暫存器 |
||
|
S : |
0 |
|||||
|
M1924 |
EN |
CN: |
HSC0 |
|||
|
計數歸零; |
||||||
|
D : |
CV |
FUN93之CN=0表HSC0;D=0表CV |
||||
|
93D.HSCTW |
||||||
|
• |
利用FUN93將10寫入SoC晶片內之設定值 |
|||||
|
S : |
10 |
|||||
|
暫存器,當作計數到中斷值; |
||||||
|
CN: |
HSC0 |
|||||
|
FUN93之CN=0表HSC0;D=1表PV |
||||||
|
D : |
PV |
|||||
|
EN |
||||||
|
• |
將0利用FUN93寫入SoC晶片內之設定值 |
|||||
|
93D.HSCTW |
||||||
|
S : |
0 |
暫存器,將HSTA規劃為32位元循環計時器; |
||||
|
CN: |
HSTA |
FUN93之CN=4表HSTA;D=1表PV |
||||
|
D : |
PV |
|||||
|
EN |
||||||
|
•讀取目前計時值並存放至DR4152 |
||||||
|
92 |
||||||
|
HSCTR |
HSTA |
|||||
|
08D.MOV |
||||||
|
EN |
S : |
R4152 |
• HSTA之CV暫存器初值存入DR2 |
|||
|
X1 |
EN |
D : |
R2 |
|||
|
66 |
||||||
|
M1 |
||||||
|
JMP |
1 |
|||||
12D.(-)
|
EN |
Sa : |
R2 |
D=0 |
•求出HSC0每次中斷的間隔時間 |
||||||||||
|
U/S |
Sb : |
R4 |
CY |
△ |
T |
(DR6×0.1mS) |
||||||||
|
D : |
R6 |
|||||||||||||
|
•轉速 |
= |
N×ΔT |
60 |
RPM |
||||||||||
|
14D.( ) |
BR |
CV) 秒 |
||||||||||||
|
N=10,△T = △CV×0.1mS |
(此次CV-前次 = 10000 |
|||||||||||||
|
EN |
D=0 |
|||||||||||||
|
Sa : |
6000000 |
,故轉速 |
= |
6000000 |
RPM |
|||||||||
|
Sb : |
R6 |
|||||||||||||
|
U/S |
ERR |
ΔCV |
||||||||||||
|
D : |
R100 |
|||||||||||||
• R100=RPM
M1
65
|
LBL |
1 |
•清除RPM計算旗標(將M1清除為0) |
【副程式】
|
65 |
HSC0I |
• HSC0每累計10個脈沖,硬體即自動執行此 |
|
|
LBL |
|||
|
EN |
中斷副程式 |
||
|
92 |
|||
|
HSCTR |
HSTA |
||
|
•讀取HSTA之CV值 |
|||
|
08D.MOV |
|||
|
EN |
|||
|
S : |
R2 |
||
|
D : |
R4 |
||
08D.MOV
|
EN |
S : |
R4152 |
|
D : |
R2 |
93D.HSCTW
|
EN |
S : |
0 |
M1 |
•將目前計數值復歸為0 |
|
CN: |
HSC0 |
• M1=ON,RPM計算旗標 |
||
|
D : |
CV |
69
RTI
X0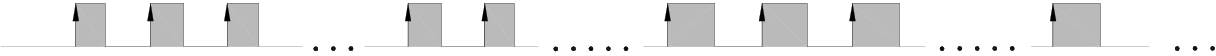
|
HSC0 |
8 |
9 |
10 |
1 |
10 |
1 |
9 |
10 |
1 |
|
|||
|
CV值 |
|||||||||||||
|
HSC0I |
|
||||||||||||
|
PV值 |
10 |
10 |
10 |
10 |
10 |
10 |
|||||||
|
HSTA之CV值 |
10000 |
15000 |
200000 |
800000 |
|||||||||
|
(時基0.1mS) (時基0.1ms) |
(1秒) |
(1.5秒) |
(20秒) |
(80秒) |
|||||||||
|
ΔT = |
ΔT = 0.5秒 |
轉速= |
ΔT =10RPM |
轉速= |
|||||||||
|
N |
|||||||||||||
|
=1200RPM |
|||||||||||||

 轉速= x60 N
範例3.HSTA當作定時中斷計時器程式
【主程式】
|
M0 |
EN |
93DP.HSCTW |
•設定定時中斷之時間;S=5代表每0.5mS執 |
|
|
S : |
5 |
行標名為HSTAI之定時中斷服務副程式 |
||
|
CN: |
HSTA |
•利用FUN93將設定值寫入SoC晶片內 |
||
|
D : |
PV |
|||
HSTA之PV,當作計時到中斷設定值
CN=4,代表HSTA
D =1,代表PV
【副程式】
|
65 |
HSTAI |
•標名為HSTA之定時中斷服務副程式 |
|
LBL |
92
|
EN |
HSCTR |
HSC0 |
a=b |
•每0.5mS讀取硬體高速計數器HSC0之目前 |
|
|
EN |
17D.CMP |
計數值,並存放於DR4096 |
|||
|
Sa : |
R4096 |
||||
|
•判斷目前計數值是否大於等於DR0,如是, |
|||||
|
U/S |
Sb : |
R0 |
a>b |
||
|
則Y0 ON |
|||||
Y0
a<b
74.IMDI0
|
EN |
D : |
Y0 |
•將Y0立即輸出,才能達到高速輸出反應 |
|
N : |
1 |
(否則Y0會有掃描時間之延遲) |
69
RTI
10.6.4 HST0~HST3高速計時器使用範例
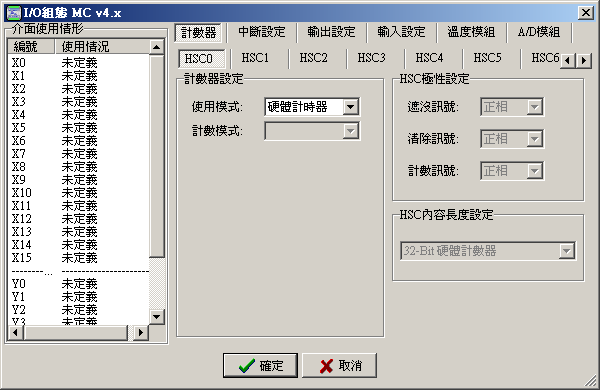
HSC與HST之建構(使用WinProladder)
於專案視窗中點選I/O組態設定: 專案名稱
系統組態
I/O組態選擇”計數器”
|
● |
•出現計數器設定畫面後,於使用模式欄位點選〝硬體計時器〞選項即可將HHSC(硬 |
體高速計數器)建構為HHT(硬體高速延遲計時器)。
●使用者並不需要去建構HSTA,因為HSTA本身即為內建的。只有要將HHSC(硬體高速
計數器)拿來當做HHT(硬體高速延遲計時器)使用時,才需以上述方式建構之。
HSC與HST之建構(使用FP-08)
•••••••••••••••••••••••••••••
••••••••••••••••••••••••••••
••••••••••••• ••••••
•將HSC0設為HST0
• HSC1內定為HSC
•將HSC1設為MD0,為單輸入上數計數器;
其他輸入不用
•其他設定(計數輸入,控制輸入極性)均為內定(不倒相),不必更動。
範例1.延遲計時器之應用例
本例將HSC0高速計數器規劃為HST0延遲計時器,同時以HSC1高速計數器連接自動木工鑽床之轉動馬達以其旋轉圈數,於每一固定時間週期即發出中斷,讀取在此週期內所計數到之馬達回轉圈數,以未加載(空轉未作鑽孔動作)時之轉數,比較當鑽頭下壓(鑽孔)時之速度變化,而能得知鑽頭狀況;因馬達在鑽頭正常(銳利)時之阻力較小,轉速適中,而在鑽頭變鈍時,阻力較大,轉速變慢,而在鑽頭折斷時阻力無,轉速將同空轉速度,是為最快,因快、中、慢速之差異通常不大,若以一般計時器取樣檢知,因誤差高達數十mS,光是誤差值就超過快、中、慢速之差異,根本無法判知速度變化,但以0.1mS高速計時器配合中斷,即能以相當低之成本,達到能檢知鑽頭正常、變鈍或折斷,而能及換頭警示或停機更換之動作。【時間固定,脈沖數變化】
|
機構 馬達 |
X4 |
U |
PLC |
|
HSC1 |
FUN92
|
(Y0馬達驅動) |
光遮斷器 |
HST0 |
INT |
|
(X1起動開關) |
|||
|
(1圈8脈沖) |
【主程式】
|
M 1 9 2 4 |
E N |
9 3 D .H S C T W |
•利用FUN93將SoC晶片內之目前值暫 |
|
|
S : |
0 |
|||
|
C N : |
: H S C 1 |
存器清除為0 |
||
|
D : |
C V |
FUN93之CN=1表HSC1;D=0表CV |
||
9 3 D .H S C T W
|
E N |
S : |
5 0 |
• HST0之PV值設為50,即每隔5mS |
|
C N : |
H S T 0 |
||
|
(50×0.1mS)中斷一次 |
|||
|
D : |
P V |
9 3 D .H S C T W
|
X 1 |
E N |
S : |
0 |
Y 0 |
• HST0之CV暫存器初值為0 |
|
|
C N : |
: H S T 0 |
|||||
|
D : |
C V |
|||||
|
T 0 |
E N |
.0 1 S |
T U P |
•起動馬達5秒後才利用FUN112比較鑽 |
||
|
T 0 |
5 0 0 |
|||||
|
頭轉速狀況 |
||||||
|
1 1 2 .B K C M P |
||||||
|
R0:每隔5mS取得HST1之脈波數 |
||||||
|
E N |
R s : |
R 0 |
E R R |
|||
|
T s : |
R 1 0 0 |
|||||
|
L : |
3 |
|||||
|
D : |
Y 8 |
|||||
【副程式】
|
6 5 |
H S T 0 I |
H S C 1 |
•每隔5mS硬體即自動執行一次此副程式 |
|
L B L |
|||
|
E N |
•讀取HSC1之目前計數值並存放於DR4100 |
||
|
9 2 |
|||
|
H S C T R |
1 2 D .(-)
|
E N |
S a : |
R 4 1 0 0 |
D = 0 |
•求取此次5mS內HSC1 CV之增加值,並存 |
|
S b : |
R 2 |
C Y |
||
|
U /S |
入DR0(在實用上R1=0) |
|||
|
D : |
R 0 |
B R
0 8 D .M O V
|
E N |
S : |
R 4 1 0 0 |
|
D : |
R 2 |
1 1 D .(+ )
|
E N |
S a : |
R 4 0 9 8 |
D = 0 |
•計算HST0之新PV值 |
|
U /S |
S b : |
5 0 |
C Y |
|
|
D : |
R 4 0 9 8 |
B R
9 3 D .H S C T W
|
E N |
S : |
R 4 0 9 8 |
|
C N : |
H S T 0 |
|
|
D : |
P V |
6 9
R T I
【說明】假設正常時,鑽頭轉速為18000RPM,而1轉會使光遮斷器產生8個脈沖,則HSC1之U腳頻率=18000/60×8=2400Hz,亦即5mS內會有12個脈沖。因此可利用HST0固定每隔5mS中斷一次,而讀取HSC1之CV值,便可知道轉速狀況。


|
X4 |
|
|||||||||||||||
|
HSC1 |
11 |
12 |
13 |
23 |
24 |
25 |
35 |
36 |
37 |
46 |
47 |
48 |
||||
|
CV值 |
||||||||||||||||
|
HSC0 |
50 |
100 |
150 |
200 |
||||||||||||
|
CV值 |
||||||||||||||||
|
HST0 |
50 |
100 |
150 |
200 |
||||||||||||
|
PV值 |
||||||||||||||||
|
HST0I |
|
|||||||||||||||
|
ΔT |
DT = 5mS |
DT = 5mS |
DT = 5mS |
|||||||||||||
|
(時基0.1mS) |
(50 x 0.1mS) |
(50 x 0.1mS) |
(50 x 0.1mS) |
|||||||||||||
|
HSC1 |
ΔCV=12 |
ΔCV=12 |
ΔCV=12 |
|||||||||||||
|
(24 – 12) |
(36 – 24) |
(47 – 36) |
||||||||||||||
|
CV增加值 |
||||||||||||||||
|
上限 |
下限 |
|||||||||||||||


|
R101 |
R100 |
←────→ |
R0 |
──→Y8 |
※設定不同的上下限以檢知轉 |
||
|
R103 |
R102 |
←────→ |
( |
──→Y9 |
速狀況 |
||
|
△ |
CV) |
||||||
|
R105 |
R104 |
←────→ |
──→Y10 |
||||
範例2.硬體高速計時器HST3當作32位元循環計時器
|
M300 |
EN |
93DP.HSCTW |
•當M300由0→1時,利用FUN 93將SoC晶 |
|
|
片內HST3之CV(歸零) |
||||
|
S : |
0 |
|||
|
M300 |
EN |
CN: |
HST3 |
CN =3,代表HST3 |
|
D=0,代表CV |
||||
|
D : |
CV |
|||
|
92 |
||||
|
•利用FUN 92將SoC晶片內HST3之目前計 |
||||
|
HSCTR |
HST3 |
|||
時值讀出並存入目前值暫存器DR4108
(DR4108之值由0,1,2,… …,FFFFFFFF,
0,1,2,… … 循環變化,單位為0.1mS)
CN=3,代表HST3
範例3.硬體高速計時器HST3當作定時中斷計時器程式
【主程式】
|
M1924 |
EN |
146P |
HST3I |
•開機或M301 ON時,禁止HST3發出定時中斷 |
|
DIS |
M301
|
M300 |
EN |
93DP.HSCTW |
•當M300由0→1時,利用FUN93將SoC晶片內 |
||
|
S : |
0 |
HST3之CV歸零 |
|||
|
EN |
CN: |
HST3 |
|||
|
CN=3,代表HST3;D =0,代表CV |
|||||
|
D : |
CV |
||||
|
•設定定時中斷之時間;S=5,代表每0.5mS執行 |
|||||
|
93DP.HSCTW |
|||||
|
S : |
5 |
標記名稱為HST3I之定時中斷服務副程式 |
|||
|
EN |
CN: |
HST3 |
•利用FUN93將設定值寫入SoC晶片內HST3之 |
||
|
D : |
PV |
PV,當作計時到中斷設定值 |
|||
|
CN =3,代表HST3;D =1,代表PV |
|||||
|
145P |
|||||
|
EN |
HST3I |
||||
|
•啟動HST3定時中斷 |
|||||
【副程式】
|
65 |
HST3I |
•標名為HST3I之硬體高速計時器中斷服務副程式 |
|
LBL |
92
|
EN |
HSCTR |
HSC0 |
ERR |
•每0.5mS讀取硬體高速計數器HSC0之目前計數值 |
|
EN |
112.BKCM P |
•判斷目前計數值落於電子凸輪之那一段,並將相 |
||
|
Rs : |
R4096 |
|||
|
EN |
Ts : |
R1000 |
對應之輸出點ON |
|
|
L : |
8 |
|||
|
D : |
Y8 |
|||
|
•將Y8~Y15立即輸出 |
||||
|
74.IM DI0 |
||||
|
D : |
Y8 |
|||
|
N : |
8 |
|||
93D.HSCTW
|
EN |
S : |
0 |
•利用FUN93將SoC晶片內HST3之CV歸零 |
|
CN: |
HST3 |
CN =3,代表HST3;D =0,代表CV |
|
|
D : |
CV |
69
RTI
提示:按 ← → 切換章節,Ctrl+K 搜尋