本章節講述M-PLC連結EtherCAT Servo所需的參數設定與軸連結設定等資訊。軸連結與軸參數設定皆可透過FATEK UperLogic程式編輯軟體來做設定。
4-1運動連結設定
執行UperLogic編輯軟體,左方視窗欄運動連結設定點開,如需加入兩軸EtherCAT 驅動器,請先將欲加入EtherCAT 驅動器的ESI 檔透過匯入ESI檔案按鈕來加入。匯入ESI 檔案後,軟體自動按照廠牌排序至右邊工具箱欄位中,即可透過滑鼠拖曳至中央運動控制下方完成添加軸。
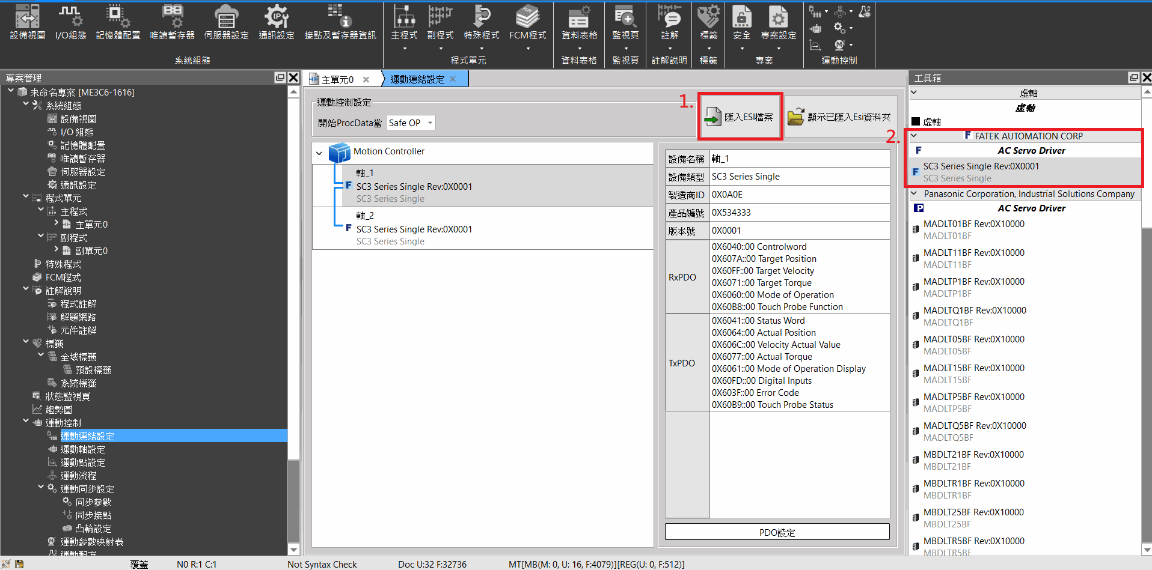
當軸連結設定和實際連結的設備如總數、種類、順序等有不同時,系統會發生錯誤提示,不執行通訊。
- 連接永宏 SC3 注意事項
使用速度模式Pn002 需要設置 □□□1h
使用扭矩模式 Pn002 需要設置 □□1□h
- 使用絕對值編碼器 Pn002 需要設置 □0□□h
4-2運動軸參數設定
運動軸連結設定完成後,可透過UperLogic 設定各軸參數,各參數設定詳細說明如下介紹。
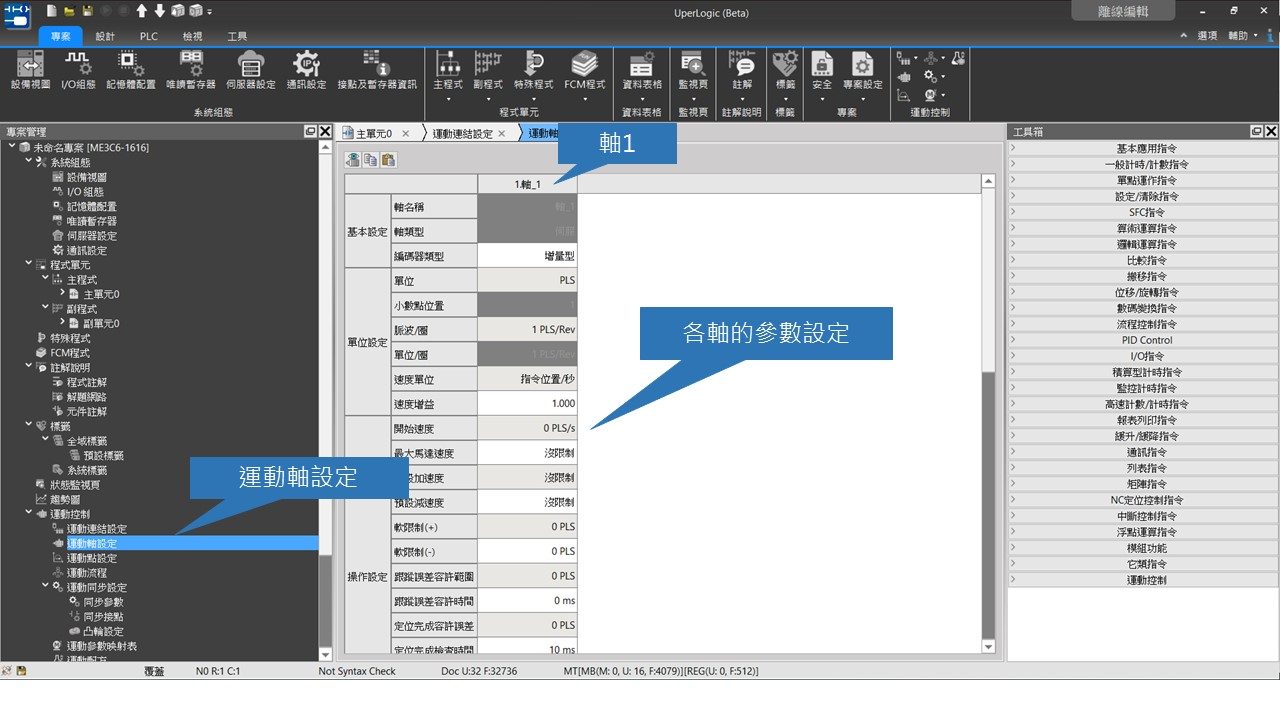 UperLogic 軸參數設定畫面如下圖:
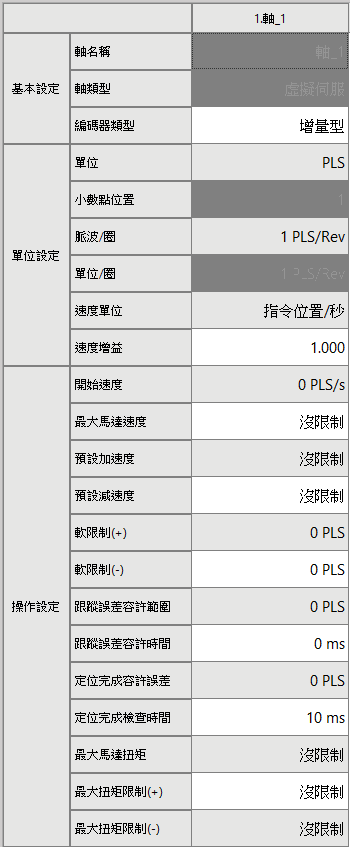
基本設定:
軸名稱:
欲改軸名稱,請在運動連結設定「設備名稱」修改,軸名稱修改可幫助分辨不同軸的應用。
編碼器類型:
增量型(位置資訊一但電源關閉,位置資訊便會消失)、絕對型(位置資訊有保持住,所以復電後不須進行原點復歸,即可繼續動作)
軸類型:
伺服: 實體軸
虛擬伺服: 虛擬軸
單位設定:
單位: ( PLS / mm / deg / inch ) 4種單位
小數點: 設定( mm / deg / inch )時可以設定更小的單位,最多可設三位小數。
脈波/圈: 馬達每圈的脈波數
單位/圈: 馬達每圈走的距離
速度單位: 監視表顯示用選擇驅動器回傳之速度單位
速度增益: 選擇驅動器回傳之速度最小刻度
操作設定:
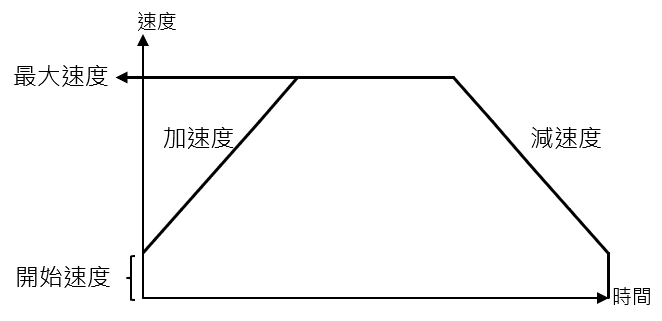
開始速度: 馬達轉動的起始速度
最大馬達速度: PLC端限制馬達的最大速度,超過此速度上的命令PLC會報警,伺服不會運轉。
預設加速度: 馬達由開始速度加至最大速度的加速度
預設減速度: 馬達由最大速度減至開始速度的減速度
軟極限(+): PLC端限制正向的極限
軟極限(-): PLC端限制反向的極限
如果軟極限(+)及軟極限(-)兩個設一樣的值,則軟極限不限制。
跟蹤誤差容許範圍: 馬達回授位置和PLC命令位置容許的誤差範圍
跟蹤誤差容許時間: 馬達實際位置和命令位置之間所容許的誤差超時。
定位完成容許誤差: 馬達已到達命令位置的誤差範圍
定位完成檢查時間: 馬達已到達命令位置的誤差超時
最大馬達扭拒:驅動器端限制馬達的最大扭拒,必須低於馬達規格。小數點第一位有效。
注意: 速度模式、扭矩模式除外。
最大扭拒限制(+): PLC端限制正向的扭拒極限,小數點第一位有效。
最大扭拒限制(-): PLC端限制反向的扭拒極限,小數點第一位有效。
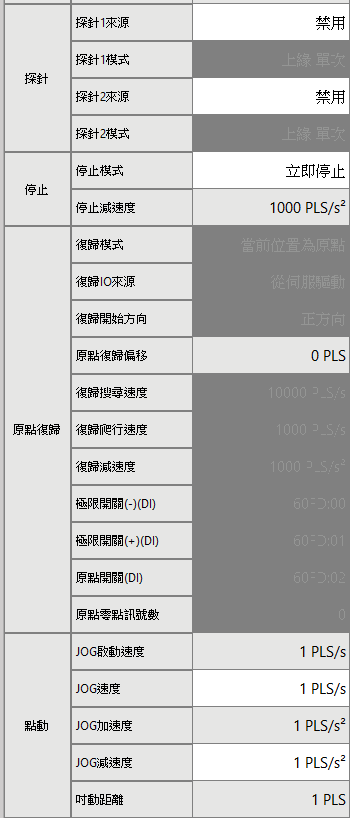
探針:
使用時機: 探針功能又稱位置鎖存功能。透過外部DI信號、Z向訊號實時鎖存伺服軸或編碼器的值。探針功能適合在模切、印刷等需要位置同步的場合應用。
探針1來源: 設定使用驅動器探針編號與來源
探針1模式: 設定觸發驅動器探針功能的模式
探針2來源: 設定使用驅動器探針編號與來源
探針2模式: 設定觸發驅動器探針功能的模式
停止:
停止模式: 設定動作報警時,馬達的停止模式
停止減速度: 設定減速停止時的減速度。
原點復歸:
復歸模式: 選擇軸的圓點復歸模式,詳細請參考第十章原點復歸模式
復歸 IO 來源: 可分從驅動器由 EtherCAT 送至 PLC或由 PLC 特殊暫存器上傳。
復歸開始方向: 設定搜尋原點的起始方向。
原點復歸偏移: 偏移數值為原點復歸完成位置的座標。
復歸搜尋速度: 設定搜尋原點的速度 (可設定較高值)
復歸爬行速度: 設定進入原點範圍內的爬行速度 (應設定較低值)
復歸減速度: 設定進入原點範圍內的減速度。
極限開關 (-) (DI): 設定極限開關在 60FDh 的位元數。預設為0。實際位元數請參考驅動器手冊。
極限開關 (+) (DI): 設定極限開關在 60FDh 的位元數。預設為1。實際位元數請參考驅動器手冊。
原點感測器 (DI): 設定原點感測器在 60FDh 的位元數。預設為2。實際位元數請參考驅動器手冊。
原點零點訊號數: 為使用Z向訊號模式,當碰到原點感知信號瞬間時,計數所設定之Z訊號個數將設為原點。若設為0,則碰到原點感知信號瞬間時即為原點。
點動:
JOG 啟動速度: JOG模式的起始速度
JOG 速度: JOG 模式的最高速度
JOG 加速度: JOG 模式的加速度
JOG 減速度: JOG 模式的減速度
吋動距離: 吋動模式下的吋動距離
提示:按 ← → 切換章節,Ctrl+K 搜尋