9-1 運動參數映射表介紹
運動參數映射表可讓使用者可在PLC Ladder程式中動態修改運動控制相關參數。使用者透過MFMapTbPrm,並指定暫存器並對應到欲修改的參數項目,即可達到PLC Ladder程式中動態修改相關的運動參數。目前運動參數並未開放全部運動參數提供使用者Ladder中動態修改。目前提供可修改運動參數如下表:
|
運動參數群組 |
可動態修改項目 |
修改項目位置 |
|---|---|---|
|
點表 |
模式 加速曲線類型 位置(主軸) 位置(從軸1) 位置(從軸2) 位置(從軸3) 速度 加速度 減速度 S加速度比例 S減速度比例 圓弧模式 圓弧方向 圓弧點X 圓弧點Y 圓弧點半徑 輔助半徑 待機時間 下一點編號 圓弧圈數 連續模式 圓弧點Z 合成率 |
運動參數 → 運動點設定 |
|
軸表 |
開始速度 最大馬達速度 預設加速度 預設減速度 軟限制(+) 軟限制(-) 跟蹤誤差容許範圍 跟蹤誤差容許時間 定位完成容許誤差 定位完成檢查時間 最大馬達扭矩 最大扭矩限制(+) 最大扭矩限制(-) 原點模式 復歸開始方向 原點復歸偏移 復歸搜尋速度 復歸爬行速度 JOG啟動速度 JOG速度 JOG加速度 JOG減速度 吋動距離 |
運動控制 → 運動軸設定 |
|
同步表 |
減速停止時離合器OFF滑動時間 主軸相位補償:補償指令量 主軸相位補償:補償更改模式 主軸相位補償:補償更改時間 輔助軸相位補償:補償指令量 輔助軸相位補償:補償更改模式 輔助軸相位補償:補償更改時間 可變齒輪比分子 可變齒輪比分母 可變齒輪比更改模式 可變齒輪比更改時間 離合器ON設定值 離合器ON延遲 主離合器:離合器ON滑動量 主離合器:離合器ON滑動時間 主離合器:離合器ON隨動時間 主離合器:離合器ON隨動量 主離合器:離合器OFF設定值 主離合器:離合器OFF延遲 主離合器:離合器OFF滑動量 主離合器:離合器OFF滑動時間 輔助離合器:離合器ON設定值 輔助離合器:離合器ON延遲 輔助離合器:離合器ON滑動量 輔助離合器:離合器ON滑動時間 輔助離合器:離合器ON隨動時間 輔助離合器:離合器ON隨動量 輔助離合器:離合器OFF設定值 輔助離合器:離合器OFF延遲 輔助離合器:離合器OFF滑動量 輔助離合器:離合器OFF滑動時間 保留1(請勿使用) 保留2(請勿使用) 步進角補償:基準速度 步進角補償:基準量 步進角補償:補償值更改方式 步進角補償:補償值更改時間 凸輪資料編號 同步接點編號 輸出濾波器時間常數 凸輪輸入週期 同步主軸相位預設值 相位補償後主軸相位預設值 主離合器輸入相位預設值 輔助離合器輸入相位預設值 主離合器出軸相位預設值 輔助離合器輸出軸相位預設值 扭力限制離合器輸入軸相位預設值 凸輪輸入軸相位預設值 凸輪輸出軸基準座標 凸輪行程 |
運動控制 → 運動同步設定 → 同步參數 |
|
軸速度 |
速度 最大扭力 |
軸當前控制模式在〝速度模式〞下的速度及扭矩限制 |
|
軸扭力 |
扭力 最大速度 |
軸當前控制模式在〝扭矩模式〞下的扭矩及速度限制 |
|
同步接點 |
輸出位 ON 設定值 OFF 設定值 |
運動控制 → 運動同步設定 → 同步接點 |
|
參數映射表 |
表 索引 項目 |
|
|
運動內部變數 |
MW |
運動控制 → 運動流程,運動流程內專用的內部暫存器 |
|
流程塊 |
待機流程塊 – 等待時間 |
運動控制 → 運動流程 → 待機流程塊 → 等待時間 |
|
定位塊 – 軸 1 改變值 定位塊 – 軸 2 改變值 定位塊 – 軸 3 改變值 定位塊 – 軸 4 改變值 定位塊 – 軸 5 改變值 定位塊 – 軸 6 改變值 定位塊 – 軸 7 改變值 定位塊 – 軸 8 改變值 定位塊 – 軸 9 改變值 定位塊 – 軸 10 改變值 定位塊 – 軸 11 改變值 定位塊 – 軸 12 改變值 定位塊 – 軸 13 改變值 定位塊 – 軸 14 改變值 定位塊 – 軸 15 改變值 定位塊 – 軸 16 改變值 |
運動控制 → 運動流程 → 定位控制流程塊 → 更改行為 : 改變當前座標、改變目標位置、中斷定長以及中斷定角 → 軸 1 到軸 16 更改值 |
|
|
定位塊 – 改變速度 |
運動控制 → 運動流程 → 定位控制流程塊 → 更改行為 : 速度變更 → 更改值 |
|
|
定位塊 – 更改行為 |
運動控制 → 運動流程 → 定位控制流程塊 → 更改行為 |
Uperlogic運動參數映射表畫面如下:
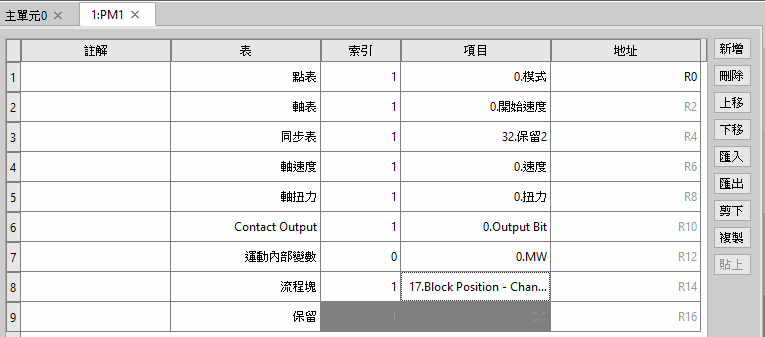
映射表操作位元使用時機:
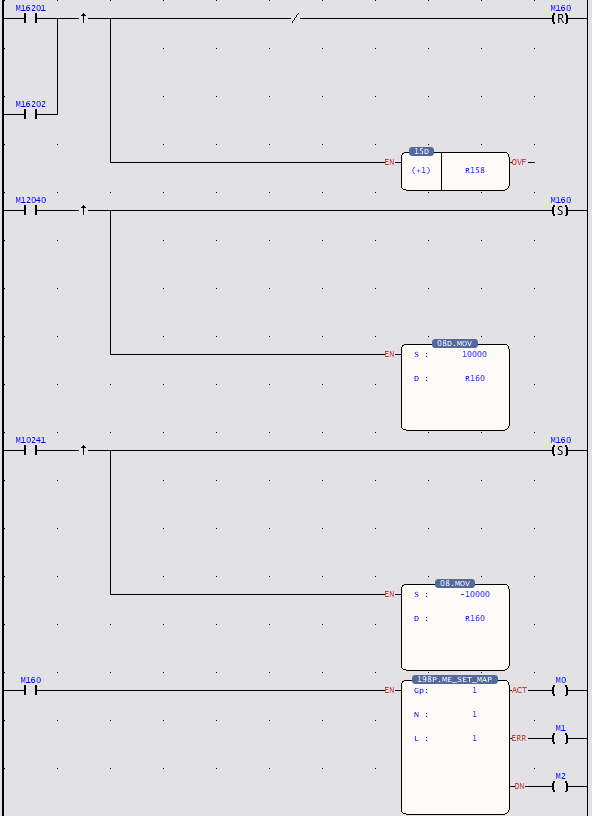
1. 當FUN198 MFMapTbPrm 映射表寫入指令被上緣觸發時,會將PLC所設定的R暫存器中的數值寫入 MOTION 相對應的表格中,寫入完成後輸出 DN 訊號,若要進行下一次寫入,須先將指令復位後,然後進行相同的動作。
2. 請注意寫入運動控制表格資料調用的時機,映射表寫入指令可以在任何時機使用,並且會立即寫入至運動控制表格中,運動控制表格資料的調用的時機分為立即生效與首次進入時生效兩種,立即生效表示在調用中直接覆寫當前值,首次進入時生效表示已經在調用中的數值不會被覆寫,所以直到下一次調用時才會生效,不同控制模式的資料調用的時機見下表。
|
運動控制參數表 |
控制模式 |
調用時機 |
|---|---|---|
|
點表 |
定位控制模式 |
首次進入時生效 |
|
軸表 |
任意控制模式 |
首次進入時生效 |
|
同步表 |
同步控制模式 |
立即生效* |
|
軸速度 |
速度控制模式 |
立即生效 |
|
軸扭力 |
扭矩控制模式 |
立即生效 |
|
同步接點 |
同步控制模式 |
立即生效* |
|
內部變數 |
任意控制模式 |
立即生效 |
|
流程塊 |
任意控制模式 |
立即生效 |
* : 同步模式下,軸特殊繼電器可決定立即生效或下個同步週期生效。
9-2 運動參數映射表使用方法
使用運動參數映射表流程如下:
|
編號 |
動作 |
備註 |
|
1 |
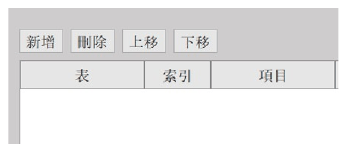
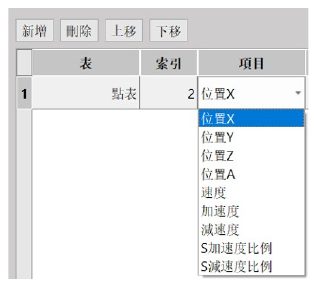
在運動參數映射表點選”新增” |
|
|
2 |
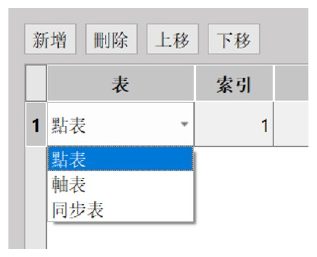
選擇表格類型 |
|
|
3 |
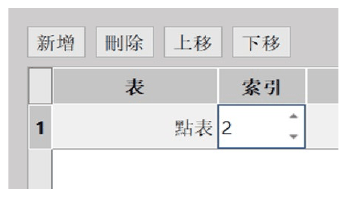
選擇索引,一般情況下為軸編號。 點表時表示為運動點編號 流程塊表示為運動流程塊編號 |
|
|
4 |
選擇項目內容 |
|
|
5 |
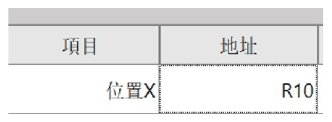
指定映射表資料的首項暫存器地址 |
|
|
7 |
將欲修改的值寫入對應的暫存器地址 |
一項占用2個R |
|
8 |
PLC程式觸發映射表寫入指令,將映射表指定的項目寫入運動控制卡中 |
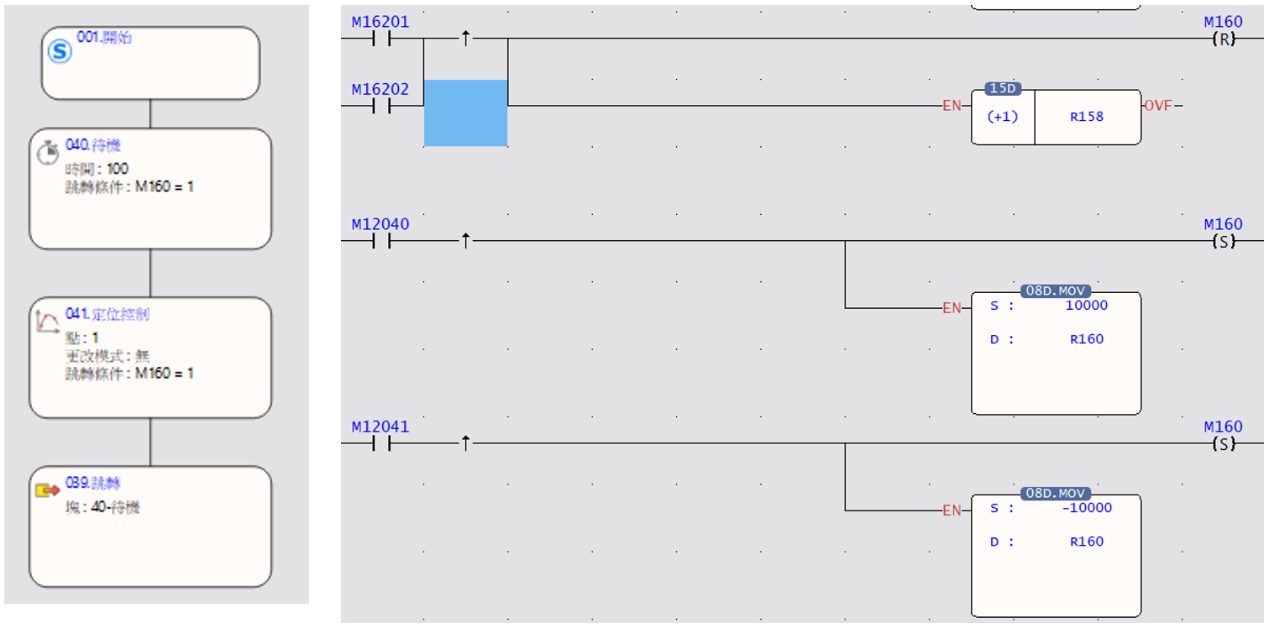
Ladder程式範例:
Block狀態訊號M16000: 000=160+block編號
Block完成訊號M12000: 000= block編號
M160=觸發映射指令
R160=映射地址
1. Flow開始時, PLC讀到M16021 ON, 將M160 OFF做為初始化.
2. Flow執行待機時, PLC讀到M12040, 將M160 ON, 並且將R160(映射地址)寫入數值10000.
3. Flow執行定位控制時, PLC讀到M12041, 將M160 ON, 並且將R160(映射地址)寫入數值-10000.
9-3 使用注意事項
使用運動參數映射表注意事項說明:
1. 運動參數表的操作位元與地址使用者只需指定第一個位置即可,後續的由系統自動安排
2. 修改運動指令如位置速度等,若軸運動中,則當下還是運行點表參數,在運動停止後的下次運動,運動映射修改才會生效。
3. 運動同步表若有修改,要先離開同步控制,在重新進入同步控制,才會使用映射後的參數,若是啟用M10621+ 40*(n-1) 軸同步參數立即生效請求 或 M10622+ 40*(n-1)軸同步參數下個週期生效請求,就不須離開同步。
4. 提醒: 映射參數指定的R若是分配在斷電非保持型,則PLC重啟後R值會為0,所以若是使用者希望映射參數指定R在PLC重啟後保持,請規劃為斷電保持型。
5. 映射的寫入於PLC Ladder時,請配合使用”運動控制流程塊完成訊號”及” 運動控制流程塊動作中”訊號使用
|
運動控制流程塊完成訊號 |
M12000+方塊編號 |
0: 待機 1: 流程塊執行完畢 *下次進此流程塊時OFF。 |
Read Only |
|
運動控制流程塊動作中 |
M16160+方塊編號 |
0: 流程塊未執行中 1: 流程塊執行中 |
Read Only |
提示:按 ← → 切換章節,Ctrl+K 搜尋