試運行(Test Run)為 UperLogic 特有的運動控制功能,為標準內建功能。M-PLC 控制器在運行 Motion 運動控制上,可由三個方式達成: 1. Ladder 控制/2. 運動流程 /3. Test Run。其中若為初次使用者使用本產品,試運轉功能可最快速且方便及簡單,讓使用者能不寫任何一行 PLC Ladder 程式及運動流程運動控制流程。即可做到伺服運轉測試。
13-1開始試運轉
使用者可透過上方的 PLC > 運動圖 > 伺服試運行,或是滑鼠右鍵點即在左側專案管理中的運動連結設定,即可看到伺服試運行。
注:需先進入線上監測,並執行 PLC,才可執行此功能。
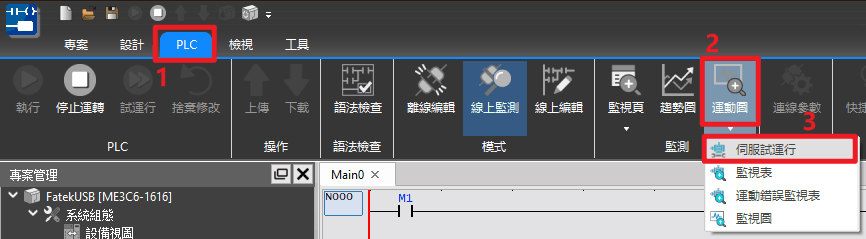
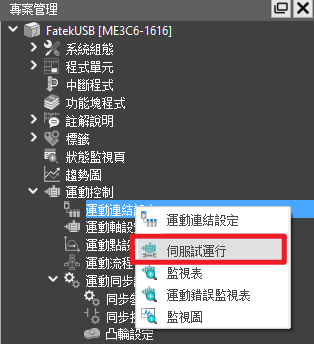
點擊後,選擇所要試運轉的軸,並按確認後,即可進行試運轉控制。
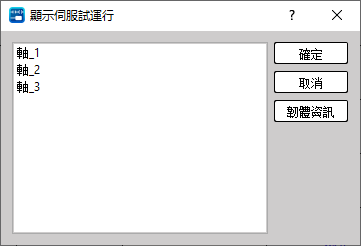
13-2運動試運轉說明
UperLogic 試運轉可在讓使用著在不編輯任何 Ladder 及 運動流程的情況下做運轉測試,一共提供使用者三種控制的方式,分別為 位置控制、速度控制、扭矩控制。各項控制將會在後續章節進行說明。
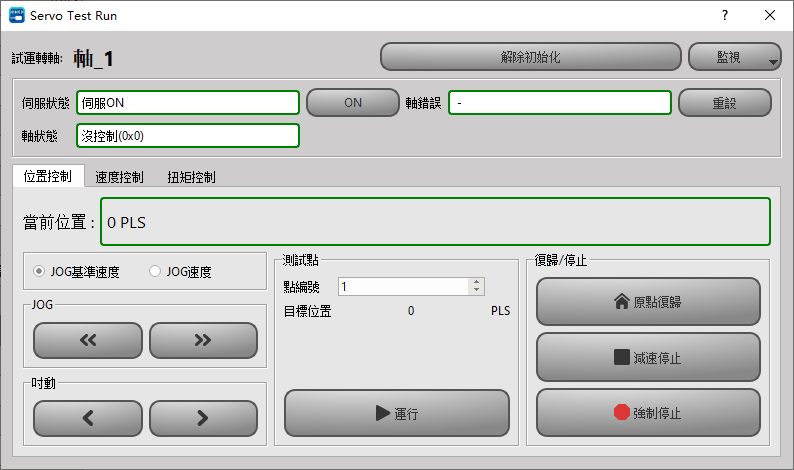
當開啟試運轉功能後,使用者須先點選初始化 > 伺服 ON,無異常後,即可進行對應的控制測試。
注:試運轉功能在 EtherCAT 連線正常且使能(Servo on)時,才可以執行各功能按鈕。
|
運動試運轉基本功能介紹 |
|
|
功能 |
說明 |
|
試運轉軸 |
顯示目前試運轉的軸名稱。 |
|
初始化&解除初始化 |
點擊後,將可以初始化或解除初始化目前試運轉的軸。 |
|
監視 |
提供監視表和監視圖的快捷按鈕給使用者進行監視,使用者也可以透過上方的運動圖或是左側的專案管理找到監視表和監視圖。 |
|
伺服狀態(ON/OFF) |
綠色方框中將提供當前軸的狀態,使用者可以透過右側按鈕進行控制。 |
|
軸錯誤 |
綠色方框中將提供當前軸的錯誤資訊,若顯示 – 則為無錯誤,使用者可以透過右側"重設"按鈕重設錯誤。 |
|
軸狀態 |
綠色方框中將提供當前軸的狀態資訊。 |
|
位置控制 |
提供使用者進行 JOG, 運動點 以及原點復歸等功能測試,後續章節將詳細介紹。 |
|
速度控制 |
提供使用者進行速度控制,後續章節將詳細介紹。 |
|
扭矩控制 |
提供使用者進行扭矩控制,後續章節將詳細介紹。 |
13-3試運轉位置控制說明
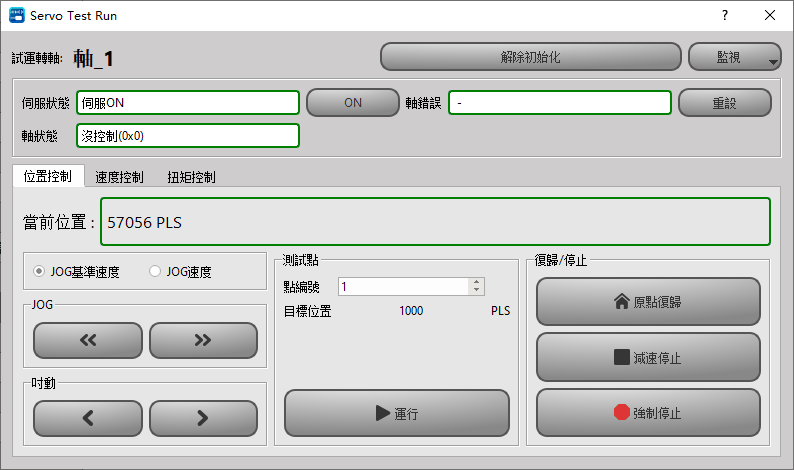
試運轉位置控制的畫面如下圖,位置控制一共提供三種控制方式,分別為 "JOG" , "測試點" 以及"原點復歸",下方將逐一進行說明。
-
- JOG功能說明
JOG模式的控制在位置控制的左側,使用者可以透過選擇不同的模式來進行正反轉的測試,並從當前位置進行查看。
|
模式搭配 |
說明 |
|
JOG基準速度 & JOG |
點擊後將以運動軸設定的JOG啟動速度移動,直到使用者放開時,立即停止伺服運轉。 |
|
JOG基準速度 & 吋動 |
點擊後將以運動軸設定的JOG啟動速度移動,直到執行完運動軸設定的寸動距離時,將會立即停止伺服運轉。 |
|
JOG速度 & JOG |
點擊後將從運動軸設定的JOG啟動速度前進,並以運動軸設定的JOG加速度,加速至運動軸設定的JOG速度,直到使用者放開時,以運動軸設定的JOG減速度降低至運動軸設定的JOG啟動速度後,立即停止伺服運轉。 |
|
JOG速度 & 吋動 |
點擊後將從運動軸設定的JOG啟動速度前進,並以運動軸設定的JOG加速度,加速至運動軸設定的JOG速度,直到執行完運動軸設定的寸動距離時,以運動軸設定的JOG減速度降低至運動軸設定的JOG啟動速度後,立即停止伺服運轉。 |
-
- 測試點功能說明
測試點提供使用者測試點表裡面的設定是否正確,使用者在試運轉前,需先在運動點設定中設定對應的測試點,才可以進行試運轉。
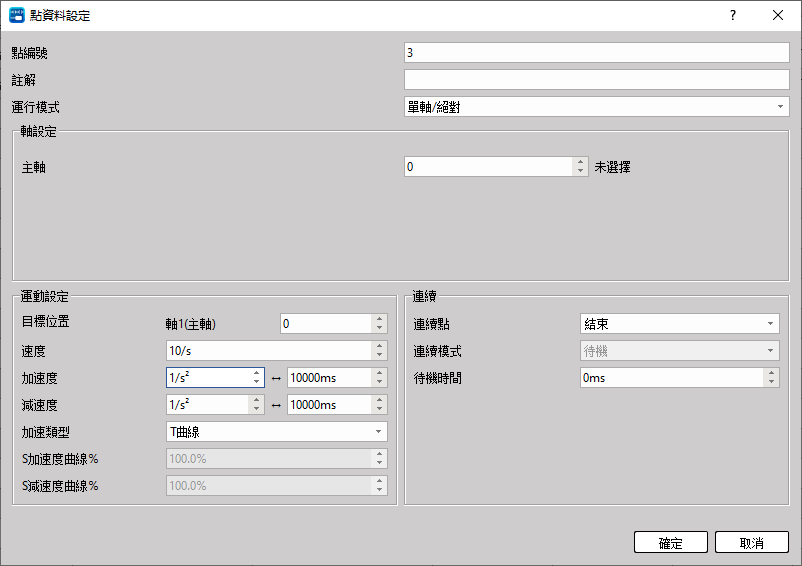
運行模式: 在試運轉中只提供單軸運動控制,不可執行直線或圓弧補間等其他控制。
軸設定(主軸): 需選擇與試運轉相同的軸編號。
運動設定: 選擇所要移動的目標位置,以及軸速度和加減速,起始速度將與運動軸設定相同。
連續: 設置是否有需要連續至下一個點。
使用者可以照上方設定進行測試,也可以查看運動點章節了解更多設定細節。
-
- 原點復歸功能說明
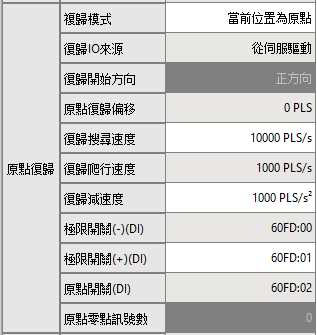
提供使用者進行原點復歸的測試,運行模式與運動軸設定的原點復歸相同。當使用者並未設置原點時,馬達將會一直運轉,此時可以透過減速停止的功能停止原點復歸功能,若是即將發生異常,也可以使用強制停止來停止運轉。
13-4試運轉速度控制說明
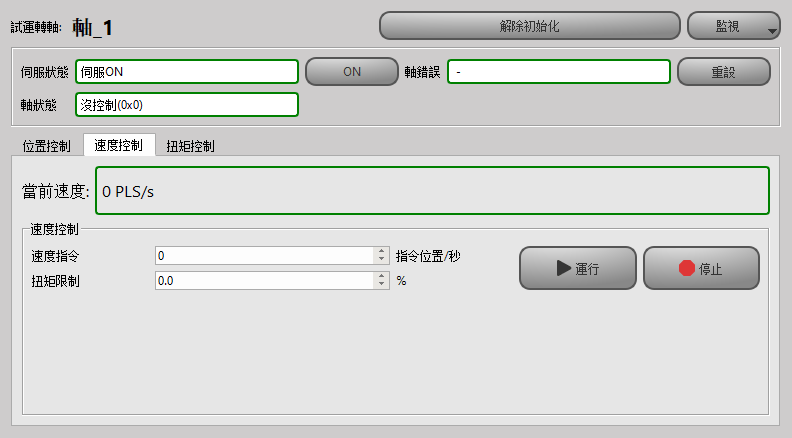
試運轉速度控制的畫面如下圖,在測試速度模式時,需請先輸入速度指令及扭矩限制。啟動後,馬達將會快速到達速度指令設置的速度,並一直保持相同速度運轉直到使用者停止或是超過扭矩限制。
13-5試運轉扭矩控制說明
試運轉扭矩控制的畫面如下圖,在測試扭矩模式時,需請先輸入扭矩指令及速度限制。啟動後,馬達將會快速到達速度指令設置的速度,並一直保持相同速度運轉直到使用者停止或是超過速度限制。
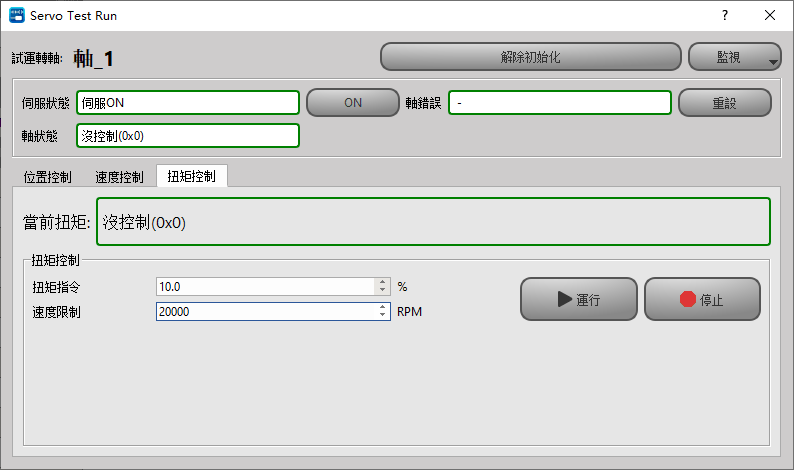
注:為了避免發生意外,當沒有增加負載時,請勿將扭矩指令設置過大,並且要設置安全範圍內的速度限制,避免機器因為沒有負載一直沒有達到對應扭矩,進而不斷加速,導致出錯。
提示:按 ← → 切換章節,Ctrl+K 搜尋