本章節將對 M-PLC 速度控制及扭矩控制進行說明。速度控制及扭矩控制功能,無法由 PLC 調用,欲使用速度及扭矩控制。可透過運動流程功能塊或階梯圖指令使用。速度控制及扭矩控制是將 M-PLC 設定為速度/扭矩控制模式時啟用的功能。
15-1速度控制
速度控制模式中,主要是控制馬達的旋轉速度,且在速度控制模式時可設定最大扭矩限制保護。欲執行指定軸的速度控制,可由運動流程速度控制模塊或階梯圖指令調用。下方會個別說明使用方式:
-
- 運動流程 速度控制模塊
在使用流程塊之前,首先使用者必須先設置好運動連結設定與運動軸設定。
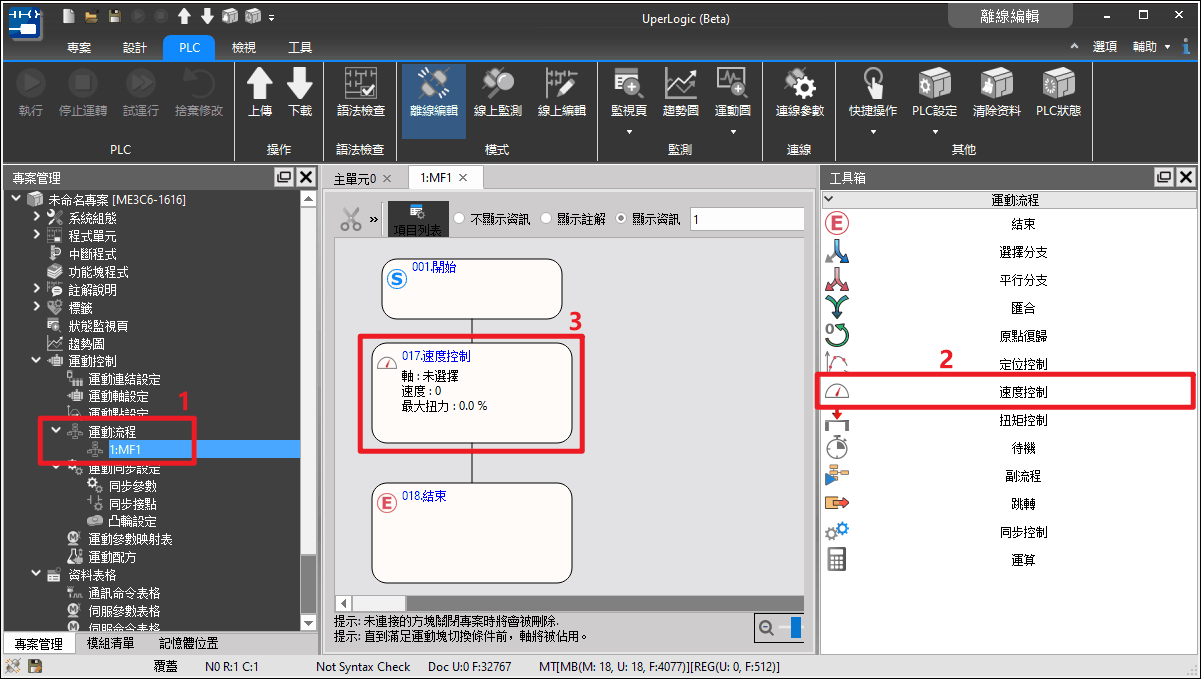
接著透過點選[專案管理]的[運動流程]新增一個運動流程,並從工具箱將速度控制拖曳到運動流程,如下圖所示。如果不需要其他運動流程,則在最後新增一個結束流程塊流程塊。
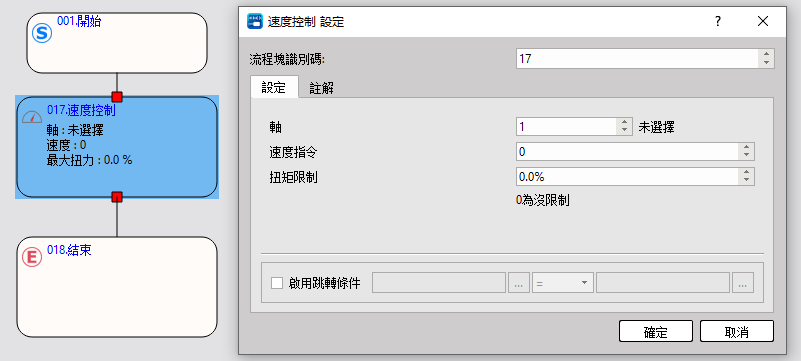
雙擊運動流程中的速度控制,設置所要控制的軸、速度指令以及扭矩限制。
|
流程塊各功能介紹 |
|
|
功能 |
說明 |
|
流程塊編碼 |
系統會自動分派,且使用者可自行更改(但流程塊編號不可重複) |
|
軸 |
要執行速度控制的軸 |
|
速度指令 |
要執行速度控制的速度,速度指令可輸入負號,代表反向轉。 |
|
扭拒限制 |
扭矩限制如設定 100 伺服扭力限制會是 10% ,若設定 0 為不限制。 (單位為 0.1%) |
|
跳轉條件 |
設定跳到下一個流程塊的條件。如果使用者沒有啟用跳轉條件, 則以當前馬達狀態直接跳到下一個流程塊。 |
|
註解 |
使用者可輸入此流程塊的功能或是應用註解等。 |
-
- 階梯圖速度控制
在使用 FUN194 速度控制之前,首先使用者必須先設置好運動連結設定與運動軸設定。
下方為速度控制功能的說明,使用者在階梯圖上設置完即可使用,無須設置運動流程塊。
- 階梯圖速度控制
|
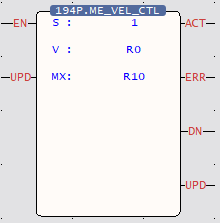
Fun194. MFVelCtl |
參數解釋 |
|
|
|
速度控制簡易範例
1.當完成上方運動流程塊的設置後,在階梯圖觸發讓伺服初始化(FUN187)的功能,並設置使能(SERVO ON)的階梯圖邏輯(M10600)。
注:若需要特殊暫存器的詳細說明,請參考指令手冊-特殊暫存器章節。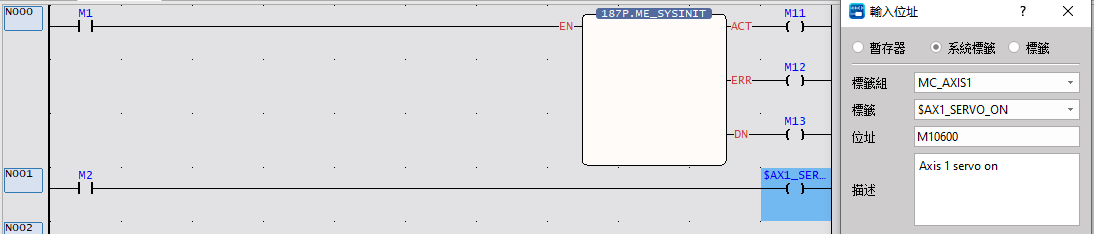
下方將分別介紹階梯圖以及運動流程圖的控制方式。
2.透過流程圖進行控制,使用者如果要使用階梯圖控制,請跳至步驟 3.
接著使用 FUN176 控制所編寫的運動流程,之後即可進行流程塊的速度控制功能。
注意:FUN176 的ID需與欲控制的運動流程編號相同。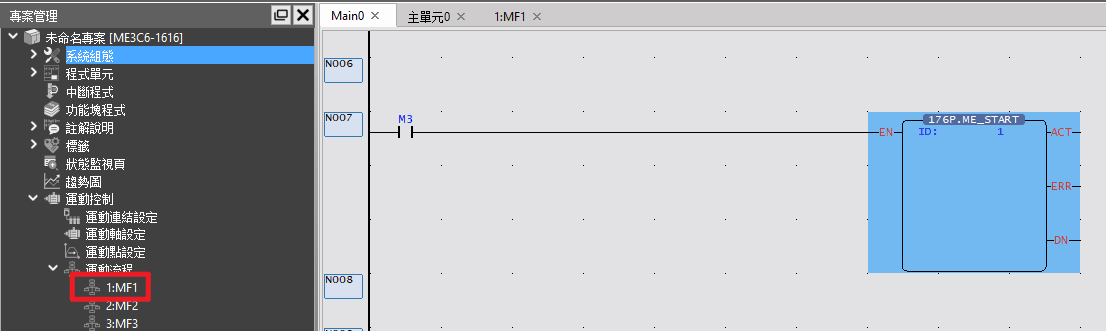
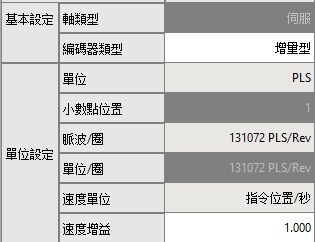
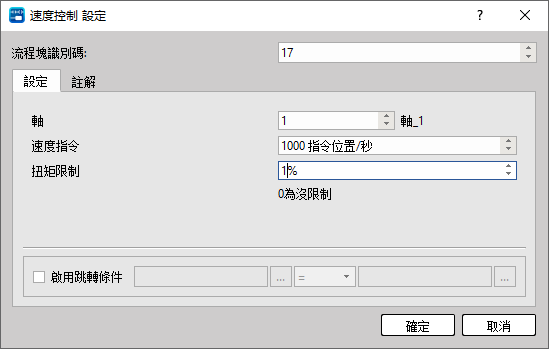
使用者也可參照下方設定進行簡易測試。
注:以下參數是以 SC3 作範例,由於伺服參數有可能有改動,建議使用者在使用前可先使用試運轉確保安全。
|
運動軸設定 |
流程塊設定 |
|
|
|
3. 透過階梯圖進行控制,使用者如果要使用流程塊控制,需先進行步驟 2 再直接跳至步驟 4.
將 FUN194 拖曳至階梯圖,並將 R0 設為 1000, R10 設為 1 下載並執行專案。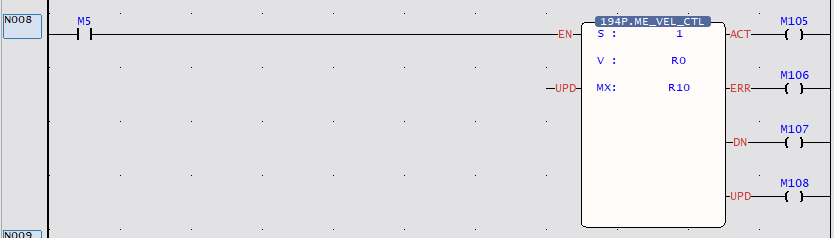
4.不管是使用階梯圖還是運動流程,皆可在執行後,透過運動監視表來查看軸的狀況。
運動監視表在上方 PLC >運動圖> 運動監視表當中。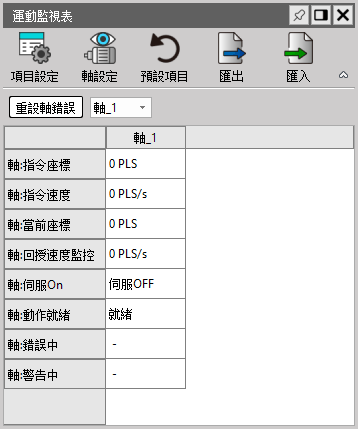
15-2扭矩控制
扭矩控制模式中,主要是控制馬達的旋轉扭矩,且在扭矩控制模式時可設定最大速度限制保護。欲執行指定軸的速度控制,由運動流程速度控制模塊調用。如下說明:
注: 馬達執行扭矩控制時,若扭矩未到設定值,則轉速會持續上升。因此在使用時請適當加入速度限制,以保證運行的安全。
-
- 運動流程 扭矩控制模塊
在使用流程塊之前,首先使用者必須先設置好運動連結設定與運動軸設定。
接著透過點選[專案管理]的[運動流程]新增一個運動流程,接著從工具箱將速度控制拖曳到運動流程,如下圖所示。如果不需要其他運動流程,則在最後新增一個結束流程塊。
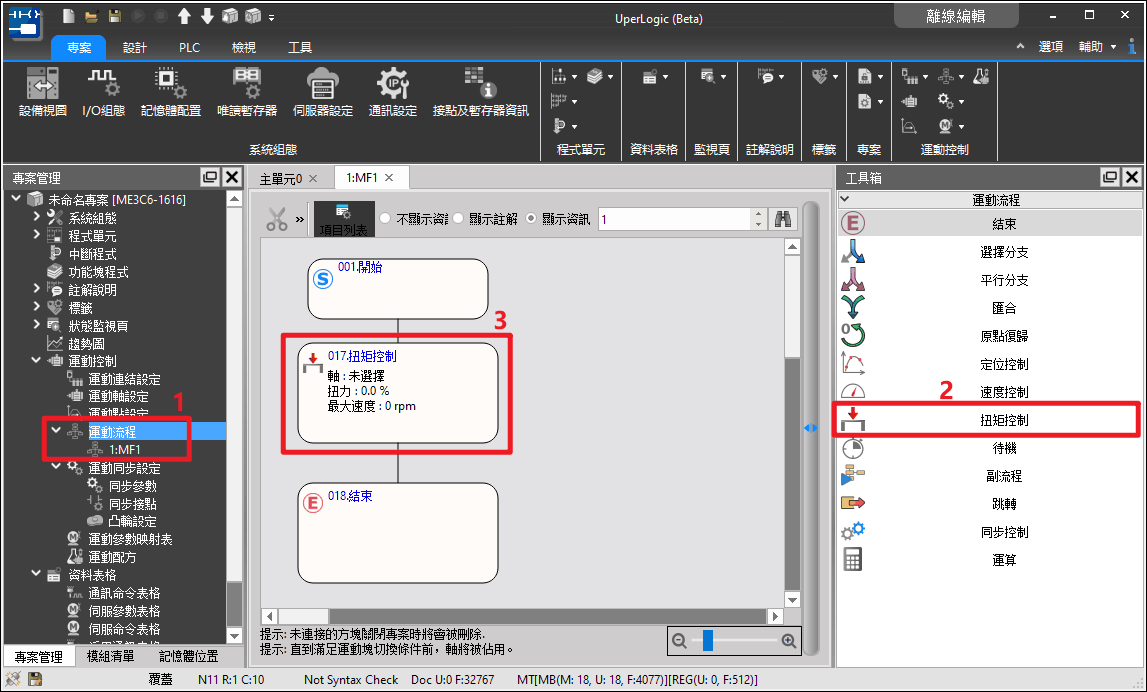
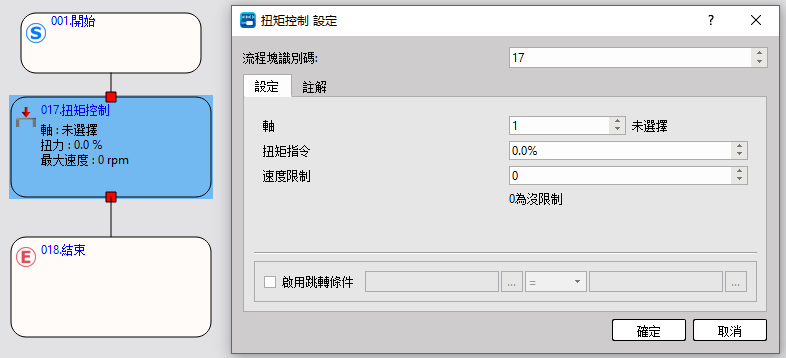
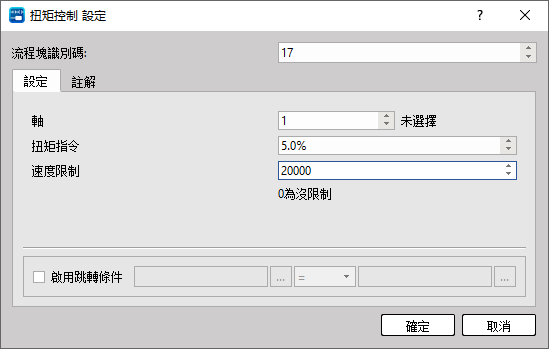
雙擊運動流程中的扭矩控制,設置所要控制的軸、速度指令以及扭矩限制。
|
流程塊各功能介紹 |
|
|
功能 |
說明 |
|
流程塊編碼 |
系統會自動分派,且使用者可自行更改(但流程塊編號不可重複) |
|
軸 |
要執行速度控制的軸 |
|
扭矩指令 |
要執行扭矩控制的扭矩出力。扭矩指令可輸入負號,代表轉向。 |
|
速度限制 |
最高速度限制,若設定0為不限制。 (單位為 指令位置/秒) |
|
跳轉條件 |
設定跳到下一個流程塊的條件。如果使用者沒有啟用跳轉條件, 則以當前馬達狀態直接跳到下一個流程塊。 |
|
註解 |
使用者可輸入此流程塊的功能或是應用註解等。 |
-
- 階梯圖速度控制
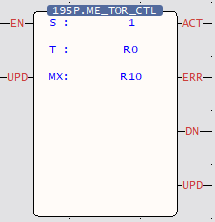
在使用 FUN195 扭矩控制之前,首先使用者必須先設置好運動連結設定與運動軸設定。
下方為扭矩控制功能的說明,使用者在階梯圖上設置完即可使用,無須設置運動流程塊。
- 階梯圖速度控制
|
Fun194. MFVelCtl |
參數解釋 |
|
|
|
扭矩控制簡易範例
1.當完成上方運動流程塊的設置後,在階梯圖觸發讓伺服初始化(FUN187)的功能,並設置使能(SERVO ON)的指令(M10600)。
注:如果使用者對於這塊有想進一步了解,請參考對應章節。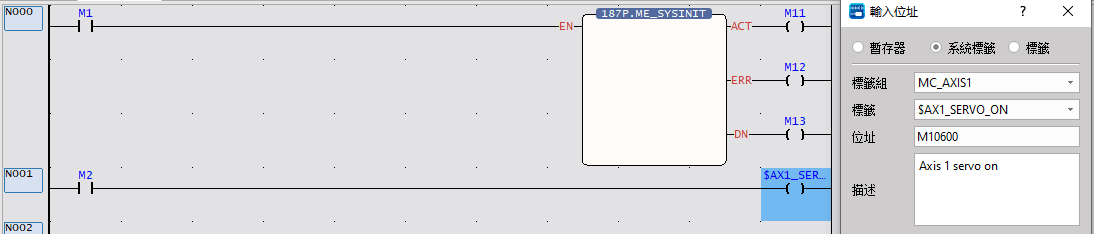
下方將分別介紹階梯圖以及運動流程圖的控制方式。
2.透過流程圖進行控制,使用者如果要使用階梯圖控制,請跳至步驟 3.
接著使用 FUN176 控制所編寫的運動流程,之後即可進行流程塊的扭矩控制功能。
注:FUN176 的 ID 需與欲控制的運動流程編號相同。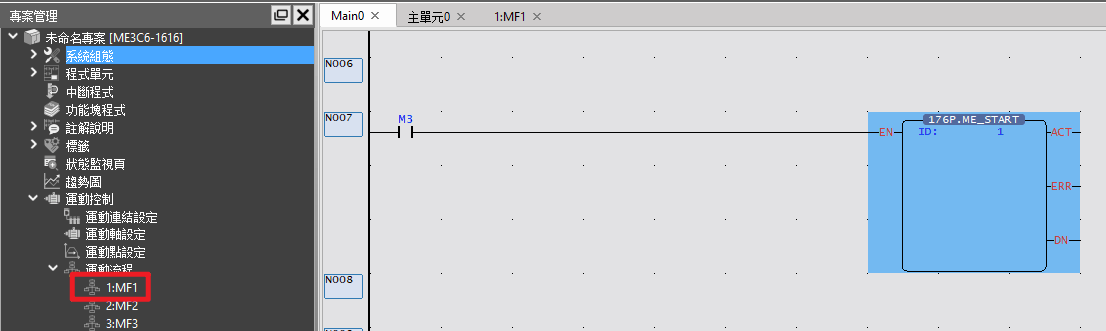
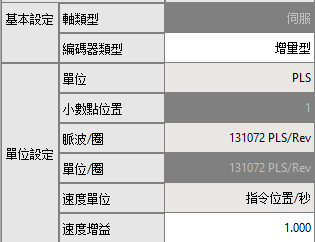
使用者也可參照下方設定進行簡易測試。
注:以下參數是以 SC3 作範例,由於伺服參數有可能有改動,建議使用者在使用前可先使用試運轉確保安全。
|
運動軸設定 |
流程塊設定 |
|
|
|
3. 透過階梯圖進行控制,使用者如果要使用流程塊控制,需先進行步驟 2 再直接跳至步驟 4.
將 FUN195 拖曳至階梯圖,並將 R0 設為 5, R10 設為 20000 下載並執行專案。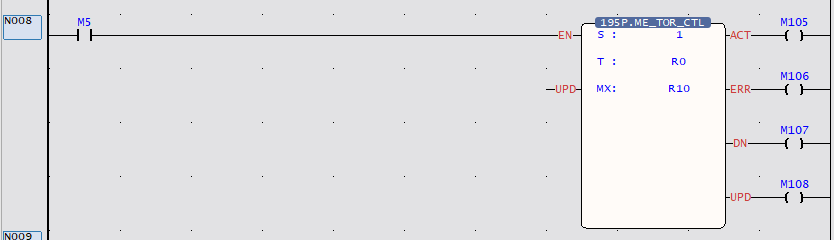
4.不管是使用階梯圖還是運動流程,皆可在執行後,透過運動監視表來查看軸的狀況。
運動監視表在上方 PLC>運動圖>運動監視表當中。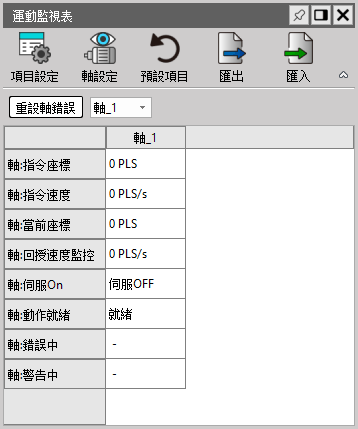
提示:按 ← → 切換章節,Ctrl+K 搜尋