3-1 順序指令一覽表
|
運算元 |
符號 |
功能 |
指令類別 |
|---|---|---|---|
|
X,Y,M, S,T,C |
|
網路以A接點開始 |
網路起始 指 令 |
|
|
網路以B接點開始 |
||
|
|
網路以上微分接點開始 |
||
|
|
網路以下微分接點開始 |
||
|
|
網路以開路接點開始 |
||
|
|
網路以短路接點開始 |
||
|
X,Y,M, S,T,C |
|
母線或分歧線以A接點開始 |
母線或分歧 線起始指令 |
|
|
母線或分歧線以B接點開始 |
||
|
|
母線或分歧線以上微分接點開始 |
||
|
|
母線或分歧線以下微分接點開始 |
||
|
|
母線或分歧線以開路接點開始 |
||
|
|
母線或分歧線以短路接點開始 |
||
|
X,Y,M, S,T,C |
|
電路串聯A接點 |
串聯指令 |
|
|
電路串聯B接點 |
||
|
|
電路串聯上微分接點 |
||
|
|
電路串聯下微分接點 |
||
|
|
電路串聯開路接點 |
||
|
|
電路串聯短路接點 |
||
|
X,Y,M, S,T,C |
|
電路並聯A接點 |
並聯指令 |
|
|
電路並聯B接點 |
||
|
|
電路並聯上微分接點 |
||
|
|
電路並聯下微分接點 |
||
|
|
電路並聯開路接點 |
||
|
|
電路並聯短路接點 |
||
|
|
兩區塊串聯之結合 |
區塊合併 指 令 |
|
|
|
兩區塊並聯之結合 |
||
|
Y,M,S |
|
將運算結果送到線圈去 |
線圈輸出 指 令 |
|
|
將運算結果倒相後送到線圈去 |
||
|
Y |
|
將運算結果送到外部輸出線圈,並指定此外部輸出線圈為保持型 |
|
|
TR |
將節點狀態存入暫存接點 |
節點運作 指 令 |
|
|
將暫存之節點狀態取出 |
|||
|
|
將節點狀態取上微分 |
||
|
|
將節點狀態取下微分 |
||
|
|
將節點狀態作倒相 |
||
|
|
設定線圈 |
||
|
|
清除線圈 |


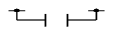
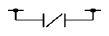
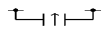
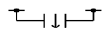


順序指令一覽表
※M SERIES之順序指令有上列36種,所有機種均有此等指令功能。
3-2 應用指令一覽表
M SERIES之應用指令總共有兩百餘種,加上D、P 衍生指令,總數超過300個指令,而且許多應用指令尚具有多輸入控制(最多8個輸入),一個指令最多可組合出8種運作模式。實際上M SERIES之指令集已不下於大型PLC之指令。雖然強大之指令功能有助於複雜、巧妙之控制應用,但對一般小型PLC之使用者確實是一大負擔,因此我們將M SERIES之應用指令區分為基礎功能指令(在下表中標有〝★〞號者,只包含常用之26種應用指令和4個SFC指令)以及進階功能指令。
- 一般計時/計數指令
|
指令 號碼 |
指令名稱 |
運算元 |
衍生 指令 |
功能 |
|---|---|---|---|---|
|
★ |
T nnnn |
PV |
一般計時器指令(nnnn為0~1023共1024個) |
|
|
★ |
C nnnn |
PV |
一般計數器指令(nnnn為0~1279共1280個) |
|
|
★ 7 |
UDCTR |
CV,PV |
D P |
16位元或32位元上/下數計數器 |
一般計時/計數指令表
- 單點運作指令
|
★ 4 |
DIFU |
D |
P |
取輸入之上微分狀態並將結果存入D |
|
★ 5 |
DIFD |
D |
P |
取輸入之下微分狀態並將結果存入D |
|
★10 |
TOGG |
D |
P |
交替ON/OFF指令(輸入每一次,D狀態即變換狀態一次) |
單點運作指令表
- 設定/清除指令
|
★ |
SET |
D |
D P |
設定單點或暫存器之所有位元(設為1) |
|
★ |
RST |
D |
D P |
清除單點或暫存器之所有位元(設為0) |
|
114 |
Z-WR |
N |
P |
區域設定或區域清除 |
設定/清除指令表
- SFC指令
|
★ |
STP |
Snnnn |
定義STEP |
|
|
★ |
STPEND |
STEP程式之結束 |
||
|
★ |
TO |
Snnnn |
STEP分歧指令 |
|
|
★ |
FROM |
Snnnn |
STEP合流指令 |
SFC指令表
- 數學運算指令
|
★11 |
(+) |
Sa,Sb,D |
D P |
Sa加Sb結果存入D(Sa+Sb→D) |
|
★12 |
(-) |
Sa,Sb,D |
D P |
Sa減Sb結果存入D(Sa-Sb→D) |
|
★13 |
(*) |
Sa,Sb,D |
D P |
將Sa乘以Sb,結果存於D(SaSb→D) |
|
★14 |
(/) |
Sa,Sb,D |
D P |
將Sa除以Sb,結果存於D(Sa/Sb→D) |
|
★15 |
(+1) |
D |
D P |
將D之資料加1後結果存回D(D+1→D) |
|
★16 |
(−1) |
D |
D P |
將D之資料減1後結果存回D(D−1→D) |
|
224 |
Add F(+) |
Sa、Sb、D |
D P |
Sa加Sb結果存入D(Sa+Sb→D) |
|
225 |
Subtract F(+) |
Sa、Sb、D |
D P |
Sa減Sb結果存入D(Sa-Sb→D) |
|
24 |
SUM |
S,N,D |
D P |
將S開始連續N個值取總和後存入D |
|
25 |
MEAN |
S,N,D |
D P |
將S開始之連續N個值平均後存入D |
|
27 |
NEG |
D |
D P |
將D之值取2的補數(負數)後存回D |
|
28 |
ABS |
D |
D P |
將D之值取絕對值後存回D |
|
31 |
CRC16 |
MD,S,N,D |
P |
CRC16 計算指令 |
|
38 |
PID2 |
ID,CH, SR,OR, |
泛用PID運算指令 |
|
|
33 |
LCNV |
Md,S,Ts,D,L |
P |
線性轉換指令 |
|
34 |
MLC |
Rs,SI,Tx,Ty,TI,D |
P |
多段線性轉換指令 |
- 浮點運算指令
|
200 |
I→F |
S,D |
D P |
S之整數資料變成浮點數後存入D |
|
201 |
F→I |
S,D |
D P |
S之浮點數資料變成整數後存入D |
|
202 |
FADD |
Sa,Sb,D |
P |
Sa及Sb相加後結果存入D(浮點數) |
|
203 |
FSUB |
Sa,Sb,D |
P |
Sa及Sb相減後結果存入D(浮點數) |
|
204 |
FMUL |
Sa,Sb,D |
P |
Sa及Sb相乘後結果存入D(浮點數) |
|
205 |
FDIV |
Sa,Sb,D |
P |
Sa及Sb相除後結果存入D(浮點數) |
|
206 |
FCMP |
Sa,Sb |
P |
比較浮點數Sa和Sb,再將比較結果送到FO0~FO2 |
|
207 |
FZCP |
S,SU,SL |
P |
將浮點數S和由上限SU與下限SL所形成之區域作比較,再將比較結果送到FO0~FO2去 |
|
208 |
FSQR |
S,D |
P |
將S 取平方根值後結果存入D(浮點數) |
|
209 |
FSIN |
S,D |
P |
將S取三角函數SIN值後結果存入D(浮點數) |
|
210 |
FCOS |
S,D |
P |
將S取三角函數COS值後結果存入D(浮點數) |
|
211 |
FTAN |
S,D |
P |
將S取三角函數TAN值後結果存入D(浮點數) |
|
212 |
FNEG |
D |
P |
將D之值取(負數)後存回D(浮點數) |
|
213 |
FABS |
D |
P |
將D之值取絕對值後存回D(浮點數) |
|
218 |
FASIN |
S,D |
P |
將S 取反正弦函數值後結果存入D(浮點數) |
|
219 |
FACOS |
S,D |
P |
將S 取反餘弦數值後結果存入D(浮點數) |
|
226 |
MOD |
Sa、Sb、D |
輸出Sa/Sb的 |
|
|
99 |
TPCTL 2 |
ID,CH,SR,PR,OR,WR |
PID控制便利指令 |
數學運算指令表
- 邏輯運算指令
|
★18 |
AND |
Sa,Sb,D |
D P |
把Sa和Sb作邏輯AND後存入D |
|
★19 |
OR |
Sa,Sb,D |
D P |
把Sa和Sb作邏輯OR後存入D |
|
35 |
XOR |
Sa,Sb,D |
D P |
把Sa和Sb作邏輯Exclusive NOR運算後結果存入D |
|
36 |
XNR |
Sa,Sb,D |
D P |
把Sa和Sb作邏輯Enclusive NOR運算後結果存入D |
邏輯運算指令表
- 比較指令
|
★17 |
CMP |
Sa,Sb |
D P |
比較Sa和Sb資料,再將比較結果送到FO0~FO2 |
|
37 |
ZNCMP |
S,SU,SL |
D P |
將S和由上限SU與下限SL所形成之區域作比較,再 將比較結果送到FO0~FO2去 |
比較指令表
- 接點型比較指令
|
170 |
= |
Sa,Sb |
D |
將Sa和Sb作相對等比較 |
|
171 |
> |
Sa,Sb |
D |
將Sa和Sb作大於比較 |
|
172 |
< |
Sa,Sb |
D |
將Sa和Sb作小於比較 |
|
173 |
<> |
Sa,Sb |
D |
將Sa和Sb作不相對等比較 |
|
174 |
>= |
Sa,Sb |
D |
將Sa和Sb作大於或等於比較 |
|
175 |
=< |
Sa,Sb |
D |
將Sa和Sb作小於或等於比較 |
接點型比較指令表
- 搬移指令
|
★ 8 |
MOV |
S,D |
D P |
將S資料搬移至D(S→D) |
|
★ 9 |
MOV/ |
S,D |
D P |
將S資料倒相後搬移至D(S→D) |
|
40 |
BITRD |
S,N |
D P |
把S中N所指位元之狀態取出送到FO0去 |
|
41 |
BITWR |
D,N |
D P |
把INB輸入之狀態寫入D中N所指之位元 |
|
42 |
BITMV |
S,Ns,D,Nd |
D P |
把S中之Ns位元狀態搬至D中之Nd位元處 |
|
43 |
NBMV |
S,Ns,D,Nd |
D P |
把S中Ns指定位數(Nibble)搬至D中Nd所指定之位數 |
|
44 |
BYMV |
S,Ns,D,Nd |
D P |
把S中Ns指定之Byte搬至D中Nd所指定之Byte |
|
45 |
XCHG |
Da,Db |
D P |
把Da和Db之內容值互換 |
|
46 |
SWAP |
D |
P |
把D中之High-Byte和Low-Byte之內容值互換 |
|
115 |
DBUF |
ID,CH,D |
從指定暫存器位址開始存放,擴充模組透過緩存功能收集到的數據 |
|
|
160 |
RWFR |
Sa,Sb,Pr,L,Sa |
讀/寫檔案暫存器指令 |
|
|
161 |
WR-MP |
S,Bk,Os,Pr,L,WR |
寫入資料至SD卡 |
|
|
162 |
RD-MP |
Bk,Os,Pr,L,D |
由SD卡讀取資料 |
搬移指令表
- 位移/旋轉指令
|
★ 6 |
BSHF |
D |
D P |
將D資料作一位元之位移(左或右移一位元後存回D) |
|
51 |
SHFL |
D,N |
D P |
把D作N位元左移(高位元方向)後存回D,移出 |
|
52 |
SHFR |
D,N |
D P |
把D作N位元右移(低位元方向)後存回D,移出 |
|
53 |
ROTL |
D,N |
D P |
把D作N位元左旋轉(高位元方向)後存回D,旋出之位元送到FO0 |
|
54 |
ROTR |
D,N |
D P |
把D作N位元右旋轉(低位元方向)後存回D,旋出之位元送到FO0 |
位移/旋轉表
- 數碼變換指令
|
★ 20 |
->BCD |
S,D |
D P |
S 資料變成等值之BCD 值後存入D |
|
★ 21 |
->BIN |
S,D |
D P |
S 資料變成等值之二進值後存入D |
|
34 |
MLC |
Rs,SI,Tx,Ty,TI,D |
P |
多段線性轉換指令 |
|
55 |
B->G |
S,D |
D P |
S 之二進制資料轉成格雷碼後存入D |
|
56 |
G->B |
S,D |
D P |
S 之格雷碼資料轉成二進制值後存入D |
|
57 |
DECOD |
S,Ns,NL,D |
P |
將S 中Ns 開始往左( 高位元方向)NL 個位元所形成之 二進制數值解碼後, 將結果存放於D 開始之暫存器中 |
|
58 |
ENCOD |
S,Ns,NL,D |
P |
將S 中Ns 開始往左( 高位元方向) NL 個單點作高優 先或低優先編碼後, 將結果存到D 去 |
|
61 |
→SEC |
S,D |
P |
將S開始連續三個暫存器之時分秒時間值變成秒數後存到D去 |
|
62 |
→HMS |
S,D |
P |
將S之秒數值變成時分秒時間值並將之存入D開始之連續三個暫存器中 |
|
63 |
→HEX |
S,N,D |
P |
將S 開始連續N 個ASCII 碼轉為十六進制值存入D |
|
64 |
→ASCII |
S,N,D |
P |
將S 開始連續N 個十六進制值轉為ASCI I 碼存入D |
數碼變換指令表
- 流程控制指令
|
★ 0 |
MC |
N |
主控回路之開始 |
|
|
★ 1 |
MCE |
N |
主控回路之結束 |
|
|
★ 2 |
SKP |
N |
跳過回路之開始 |
|
|
★ 3 |
SKPE |
N |
跳過回路之結束 |
|
|
END |
程式執行終止點(除錯用) |
|||
|
22 |
BREAK |
P |
FOR與NEXT迴圈之跳出指令 |
|
|
65 |
LBL |
英文/數字 1~6字 |
定義運算元所列之文數字為Label |
|
|
66 |
JMP |
LBL |
P |
跳至LBL處之程式去執行 |
|
165 |
FLBL |
LN |
定義運算元所列之文數字為FLabel |
|
|
166 |
FJMP |
LBL |
P |
跳至FLBL處之程式去執行 |
|
67 |
CALL |
LBL |
P |
呼叫LBL之副程式 |
|
68 |
RTS |
副程式之返回指令 |
||
|
69 |
RTI |
中斷服務程式之返回指令 |
||
|
70 |
FOR |
N |
Loop指令之開始點及指定Loop N次 |
|
|
71 |
NEXT |
Loop指令之返回指令 |
||
|
199 |
TXTDF |
LN |
階梯程式區塊封鎖功能 |
流程控制指令表
- I/O指令
|
74 |
IMDIO |
D,N |
P |
立即更新主機上I/O點之狀態 |
|
83 |
SPD |
S,TI,D |
脈波速度偵測指令 |
I/O指令表
- 模組功能
|
258 |
MODCONF |
模組功能
- 積算型計時指令
|
87 |
T1mS |
CV,PV |
1毫秒時基之積算型計時器 |
|
|
88 |
T10mS |
CV,PV |
10毫秒時基之積算型計時器 |
|
|
89 |
T100mS |
CV,PV |
100毫秒時基之積算型計時器 |
積算型計時指令表
- 監控計時指令
|
90 |
WDT |
N |
P |
設定WDT之計時時間為N mS |
|
91 |
RSWDT |
P |
復歸WDT使之重新由0開始計時 |
監控計時指令表
- 高速計數/計時指令
|
92 |
HSCTR |
CN |
D P |
將SoC上硬體高速計數器HSC0~HSC3或HST之現在值CV讀到PLC內部對應的HSC或HST之CV暫存器中 |
|
93 |
HSCTW |
S,CN,D |
D P |
將PLC內部HSC0~HSC3或HST之CV或PV暫存器值寫到SoC上的硬體HSC或HST之CV或PV暫存器 |
高速計數/計時指令表
- 緩升/緩降指令
|
98 |
RAMP2 |
Om,Ta Td,Rt Rc,WR |
追蹤型類比輸出緩升/緩降指令 |
緩升/緩降指令表
- 通訊指令
|
150 |
M-BUS |
Pt,SR,WR |
P |
Modbus通訊便利指令 |
|
151 |
CLINK |
Pt,MD,SR,WR |
P |
永宏泛用通訊便利指令 |
|
152 |
NCR |
SR、MD、WR |
網路主動通訊 |
|
|
156 |
CMCTL |
ID,Pt,Ts,MD,WR |
通訊模組指令 |
通訊指令表
- 列表指令
|
103 |
BT_M |
Ts,Td,L |
D P |
把Ts整個內容搬至Td去 |
||
|
107 |
T_FIL |
Rs,Td,L |
D P |
將Rs值填入Td中之每個位置 |
||
|
113 |
SORT |
S,D,L |
D P |
排序(由大而小或由小而大)便利指令 |
||
|
100 |
R→T |
Rs,Td,L,Pr |
D P |
把Rs 值放入Td 中Pr 所指之位置去 |
||
|
101 |
T→R |
Ts,L,Pr,Rd |
D P |
把Ts 中Pr 所指之位置之值放入Rd 中 |
||
|
102 |
T→T |
Ts,Td,L,Pr |
D P |
把Ts 中Pr 所指位置之內容值放入Td 中Pr 所指之位置 |
||
|
105 |
R-T_S |
Rs,Ts,L,Pr |
D P |
由上而下自Ts 中找出和Rs 值不同或相同之位置, 並 將此位置值存入Pr 中 |
||
|
106 |
T-T_C |
Ta,Tb,L,Pr |
D P |
由上而下自Ta,Tb 中比較找出值不同或相同之位置, 並將此位置值存入Pr |
||
|
108 |
T_SHF |
IW,Ts,Td, L,OW |
D P |
將Ts 取出, 位移一個位置後將結果存到Td 去, 而移 出之資料送入OW, 騰出之空位以IW 填入 |
||
|
109 |
T_ROT |
Ts,Td,L |
D P |
將Ts 取出旋轉一個位置後將結果存到Td 去 |
||
|
110 |
QUEUE |
IW,QU,L, Pr,OW |
D P |
將IW 壓下貯列(QUEUE)或自貯列中取出送到OW 去 ( 先進先出裝置) |
||
|
111 |
STACK |
IW,ST,L, Pr,OW |
D P |
將IW 壓下堆疊(STACK)或自堆疊中取出資料送到OW 去( 後進先出裝置) |
||
|
112 |
BKCMP |
Rs,Ts,L,D |
D P |
將Rs 之值和列表Ts 所構成之L 對上/ 下限值作比較, 並將各對比較結果存到D 所指定之繼電器去( DRUM 指令) |
||
|
113 |
SORT |
S,D,L |
D P |
排序( 由大而小或由小而大) 便利指令 |
||
|
114 |
Z-WR |
D,N |
D P |
將D為起始N長度的暫存器或繼電器,寫入1或0 |
||
列表指令表
- 矩陣指令
|
130 |
MBCNT |
Ms,L,D |
P |
計算Ms中所有為1或為0之位元總數,並將之存到D |
|
120 |
MAND |
Ma,Mb,Md, |
P |
將Ma 和Mb 作邏輯AND 運算後將結果存到Md 去 |
|
121 |
MOR |
Ma,Mb,Md,L |
P |
將Ma 和Mb 作邏輯OR 運算後將結果存到Md 去 |
|
122 |
MXOR |
Ma,Mb,Md,L |
P |
將Ma 和Mb 作邏輯Exclusive OR 運算後將結果存到Md |
|
123 |
MXNR |
Ma,Mb,Md,L |
P |
將Ma 和Mb 作邏輯Enclusive OR 運算後將結果存到Md |
|
124 |
MINV |
Ms,Md ,L |
P |
將Ms 作倒相後將結果存到Md 去 |
|
126 |
MBRD |
Ms,L,Pr |
P |
將Ms 中Pr 所指位置之位元狀態取出送到FO0 輸出 |
|
128 |
MBSHF |
Ms,Md,L |
P |
將Ms 位移一位元後將結果存到Md 去,擠出之位元送到FO0 去,空出之位元則以INB 之輸入狀態填補 |
|
129 |
MBROT |
Ms,Md,L |
P |
將Ms 旋轉一個位元後將結果存到Md 去並將旋出之位元送 到FO0 去 |
|
130 |
MBCNT |
Ms,L,D |
P |
計算Ms 中所有為1 或為0 之位元總數,並將之存到D |
矩陣指令表
- NC定位控制指令
|
139 |
HSPWM |
PW,OP,RS, PN,OR,WR |
硬體脈波寬度調變指令 |
|
|
140 |
HSPSO |
Ps,SR,WR |
NC定位控制之高速脈波輸出指令 |
|
|
141 |
MPARA |
Ps,SR |
NC定位控制之參數表指令 |
|
|
142 |
PSOFF |
Ps |
P |
NC 定位控制之強制關閉脈波輸出指令 |
|
143 |
PSCNV |
Ps,D |
P |
將NC 定位Ps 位置轉換為mm, Inch, 或Deg |
|
147 |
MHSPO |
Gp,SR WR, |
NC 定位控制之多軸直線補間定位輸出指令 |
|
|
148 |
MPG |
Sc,Ps,Fo,Mr, WR |
NC 定位控制之手搖輪定位控制指令 |
|
|
137 |
ICA |
Ps,Is,Fo,Ag |
脈衝中斷定角指令 |
|
|
138 |
ICF |
Ps,Is,Fo,Fd |
脈衝中斷定長指令 |
|
|
144 |
HSPWM2 |
Pw,Op,Hz,OR |
新硬體脈波寬度調變指令 |
NC定位控制指令表
- 中斷控制指令
|
145 |
EN |
LBL |
P |
啟動HSC、HST及外部INT等功能 |
|
146 |
DIS |
LBL |
P |
關閉HSC、HST及外部INT等功能 |
中斷控制指令表
- 運動控制指令
|
176 |
MFFlowStart |
ID |
P |
執行運動流程 |
|
177 |
MFSysStop |
P |
停止所有運動流程 |
|
|
178 |
MFHome |
AX |
P |
原點復歸 |
|
179 |
MFPointMov |
PT |
P |
位置控制 |
|
180 |
MFJog |
AX,D,MD |
P |
原點復歸 |
|
181 |
MFChgTbPrm |
TM、PN、S、PV |
P |
改變運動控制參數 |
|
182 |
MFFlowPause |
ID |
P |
暫停運動流程 |
|
183 |
MFFlowResume |
ID |
P |
恢復運動流程 |
|
184 |
MFFlowHalt |
ID |
P |
中斷運動流程 |
|
185 |
MFSysRstAlm |
P |
清除運動流程警報 |
|
|
186 |
MFFlowStop |
ID |
P |
FLOW結束 |
|
187 |
MFSysInit |
P |
Servo初始化 |
|
|
188 |
MFSysRCPR |
Md、D、Gp |
P |
運動控制配方讀取 |
|
189 |
MFSysRCPW |
Md、D、Gp |
P |
運動控制配方寫入 |
|
191 |
MFSysCAMR |
Md、D、ID、L |
P |
運動控制凸輪讀取 |
|
192 |
MFSysCAMW |
Md、D、ID、L |
P |
運動控制凸輪寫入 |
|
193 |
MFGearMPG |
M、S、N、D、T |
P |
EtherCAT手搖輪 |
|
194 |
MFVelCtl |
S、V、MX |
P |
速度控制 |
|
195 |
MFTorqCtl |
S、T、MX |
P |
扭矩控制 |
|
196 |
MFSysCAMGen |
ID、MD、D、L |
P |
生成凸輪 |
|
197 |
MFAxMov |
S、MD、PS、V、A、D、SA、SD、DR、BF |
P |
單軸定位 |
|
198 |
MFMapTbPrm |
Gp、N、L |
P |
寫入映射表 |
|
235 |
MFSysSetVirt |
AX |
P |
將實體軸切換成虛擬軸 |
|
236 |
MFSDOR |
S,I,SI,LN,EC,D |
P |
讀取驅動器的SDO |
|
237 |
MFSDOW |
S,I,SI,LN,EC,D |
P |
寫入驅動器的SDO |
|
238 |
MFAxLMov |
TAX,MD,DR,BF,D,EC |
P |
多軸直線補間 |
|
239 |
MFAxCirMov |
TAX,MD,DR,BF,D,EC |
P |
多軸圓弧補間 |
|
240 |
MFPathMov |
AX1,AX2,AX3,PT,V,TA,TD,SA,SD,EC |
P |
運行人機教導的路徑 |
運動控制指令表
提示:按 ← → 切換章節,Ctrl+K 搜尋