第8章 步進指令說明
結構化程式設計是軟體設計的一大趨勢,它的特點是可讀性高、維護、更新容易,軟體品質可靠性大大提昇。尤其當控制偏向機械流程控制時,使用傳統的設計方式來設計程式,往往令第三者難以接手,也就是程式可讀性低、更新、維護風險較高。因此,專門針對機械動作流程之順序控制,如能結合現有廣泛之階梯圖語言,再加上步進執行指令輔助,將使這方面的設計工作更省時,更省力,且軟體掌握度更高。我們將這種結合流程控制與階梯圖語言的設計方式稱為步進階梯(STEP LADDER)語言。
步進階梯圖是以一個步進點(STEP)為最小單元。一個步進點相當於機械運件中的一個步序(站),每個步序皆有動作輸出,整台機械或是整個順序控制的流程,便是一個一個步進點邏輯串聯或並聯組成,其一步接一步循序執行之環境,使人對機械之運作一目了然,在設計、操作、維護上皆相當便捷容易。
8-1 步進階梯圖工作原理
|
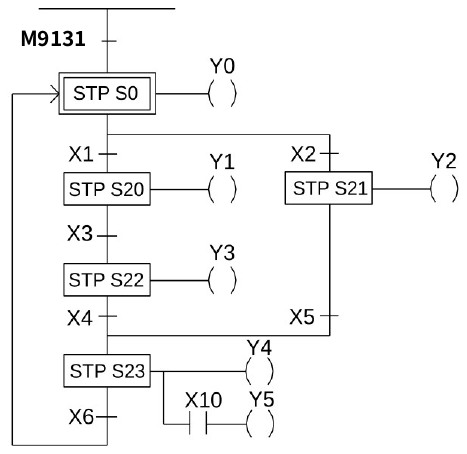
【範例】 |
【說明】 |
||||||||
|
,而Y2會維持到X5 ON為止。
一站,即X5 ON⇒ ⇒ ,Y4和Y5會維持到X6 ON為止。 ※如X10 ON,則Y5也會ON。
即X6 ON⇒ ⇒ ,如此便完成一個循環的控制流程,而進入下一循環的控制流程。 |
||||||||
8-2 步進階梯圖基本組成
|
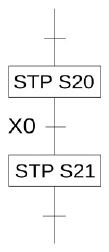
➀單一回路 |
||||||||||
|
|
|||||||||
|
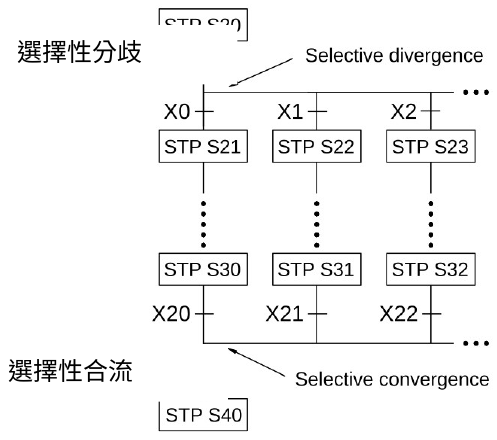
➁選擇性分歧/合流 |
||||||||||
|
|
|||||||||
|
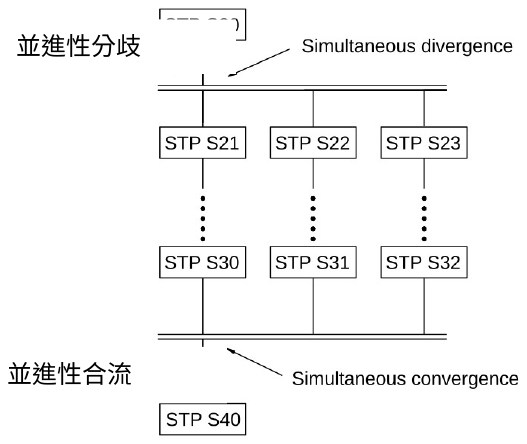
➂並進式分歧/合流 |
||||||||||
|
|
|||||||||
|
➃跳躍 |
||||||||||
|
a.同一步進流程 |
||||||||||
|
|
|||||||||
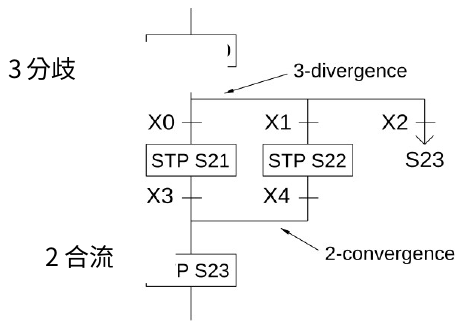
|
b.不同步進流程 |
|||||||||
|
|||||||||
|
➄閉回路型和單循環型 |
|||||||||
|
a.閉回路型 |
|||||||||
|
|
||||||||
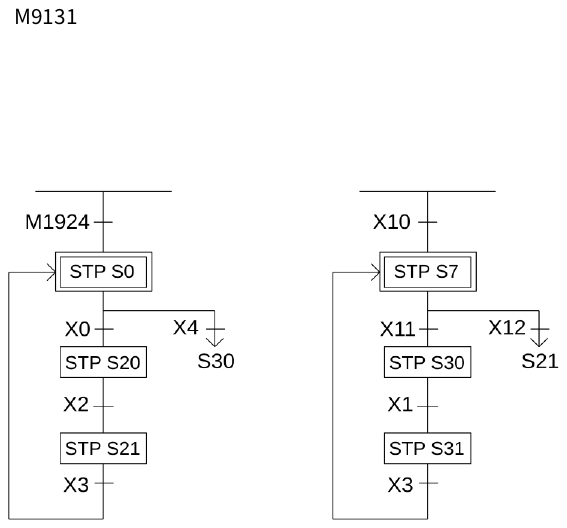
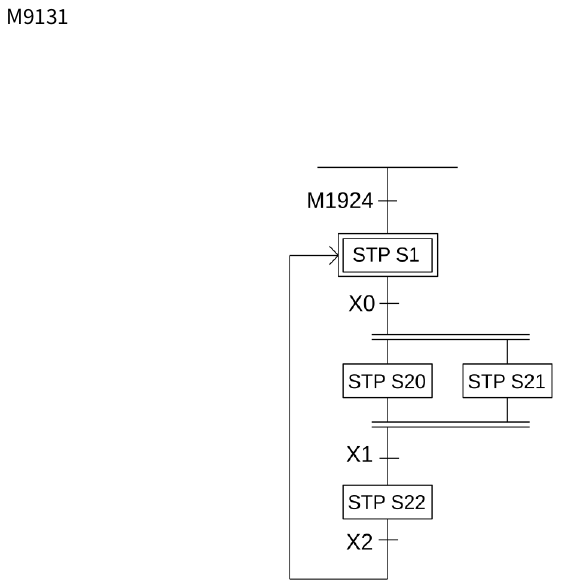
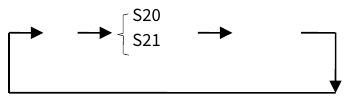 S1 S22
|
b.單循環型 |
|||||||||
|
|
||||||||
|
c.混合型流程 |
|||||||||
|
|||||||||
|
➅綜合應用 |
|
階梯圖 |
||
|
||
|
ST |
||
8-3 步進指令介紹:STP、FROM、TO、STPEND
本小節將介紹步進指令,以及在UperLogic中如何呼叫指令,並介紹如何使用。
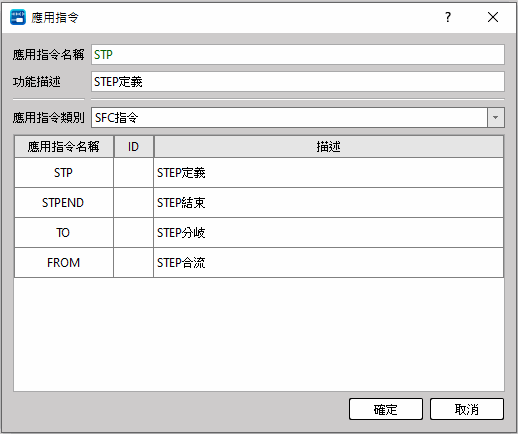
步進指令可以藉由以下方法呼叫:
選取功能列 階梯 → 功能指令;或點選元件盤圖示; 或於階梯圖程式區按右鍵出現快顯功能表選取 功能指令 → 功能指令,於階梯圖程式區要輸入步進指令之位置點選一下,會出現所有類別的功能指令,於類別項下選擇〔SFC 指令〕,其右邊的指令名稱即出現〔STP〕、〔FROM〕、〔TO〕、〔STPEND〕四種步進指令,如下圖:
8-2-1 STP
- STP Sx :S0≦Sx≦S7(UperLogic輸入/顯示格式)或 STP Sx :S0≦Sx≦S7
此指令為初始步進點(Initial Step)指令,由此指令才可往下衍生出各個機械流程之步進控制。M系列最多可提供8個初始步進點,也就是說一台PLC最多可同時作8個流程控制。每一步進流程可獨立運作或是產生運作結果供其他流程參考使用。
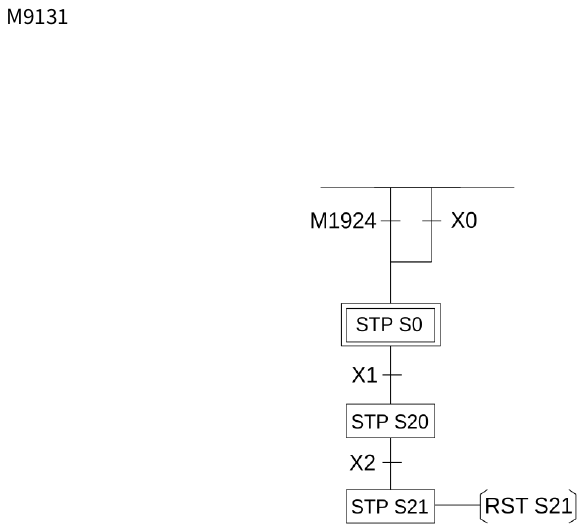
【範例一】每次開機啟動初始步進點S0
|
階梯圖 |
ST |
||||
|
 UperLogic
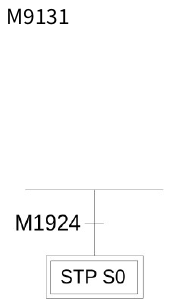
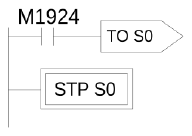
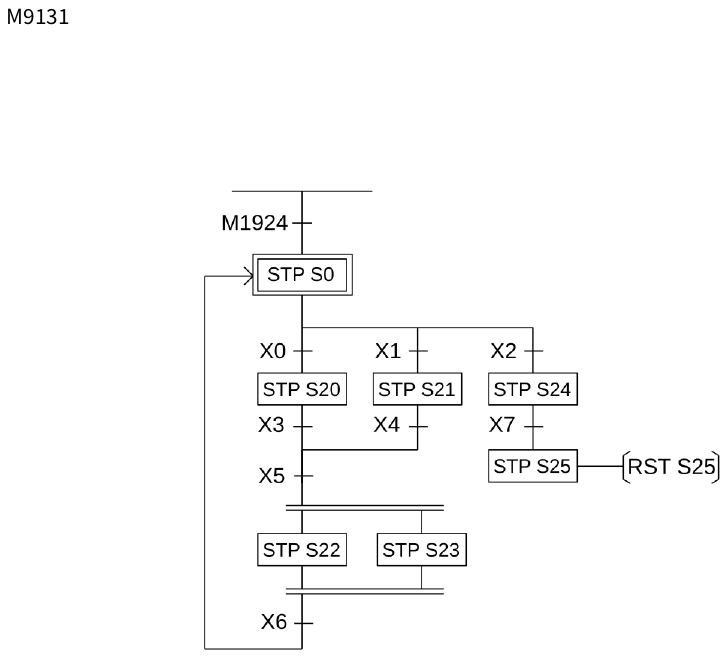
【範例二】每次開機或按手動鈕或自動生產異常發生而在某特定時間內無人員處置自動進入初始步進點S0待機
|
階梯圖 |
ST |
||||
|
|||||
 UperLogic
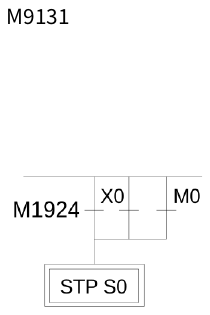
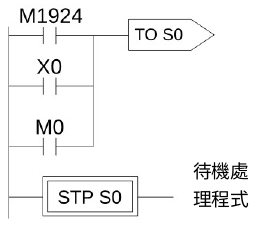
【說明】X0:手動鈕;M0:異常之接點
- STP Sxxxx :S20≦Sxxxx≦S3103(UperLogic輸入/顯示格式)
或
STP Sxxxx :S20≦Sxxxx≦S3103
此指令為流程中之步進點指令,每一步進點代表一個步序(站),ON代表該步序作動,並會執行該步序下的階梯程式。
【範例】
|
階梯圖 |
ST |
||||||||
|
|||||||||
 UperLogic
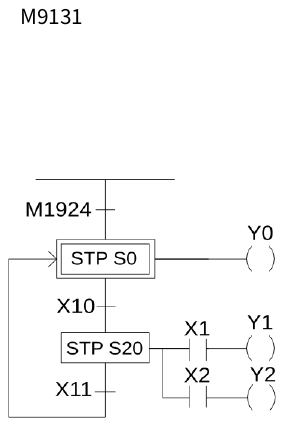
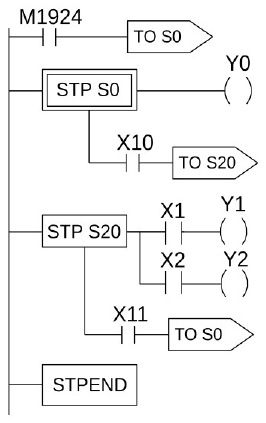
【說明】
1.開機時,初始步進點S0 ON、Y0 ON。
2.當轉進條件X10(實際使用時,轉進條件可由X、Y、M、T、C各接點之串、並聯組合而成)ON時,則步進點S20作動,當次掃描時間內系統會自動將S0 OFF,且Y0自動清除為OFF。
|
S20 ON S0 OFF |
⇒ |
X1 ON X2 ON Y0 OFF |
🡪Y1 ON 🡪Y2 ON |
||
|
即X10 ON⇒ |
|||||
3.當轉進條件X11 ON時,則步進點S0 ON,Y0也ON,同時S20、Y1和Y2變OFF。
|
S0 ON S20 OFF |
⇒ |
Y0 ON Y1 OFF Y2 OFF |
||
|
即X11 ON⇒ |
||||
- 輸入步進點 (STP 指令)
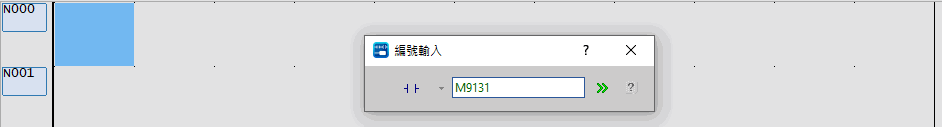
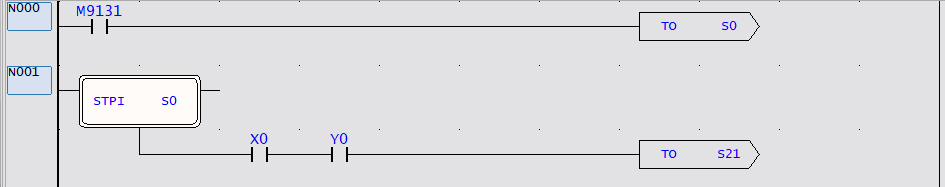
若我們要設定一每次開機啟動初始步進點 S0,其作法如下:選取元件盤上 A 接點元件,於階梯圖網路上點選一下,於編號輸入框輸入 “M9131”:
點選元件盤圖示,於“M9131”接點之後點選一下,出現〔應用指令〕視窗,〔類別〕項下選擇“SFC指令”,〔指令名稱〕選擇“TO”,按“確定”鈕,出現如下視窗:
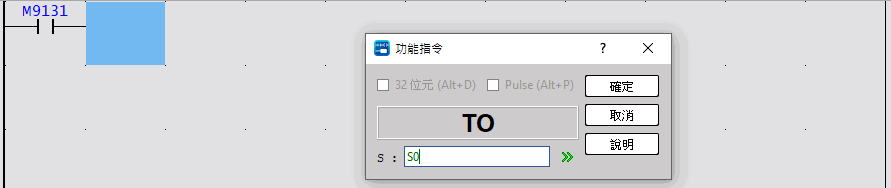
輸入“S0”,按“確定”鈕,再重復“SF 指令”,此次〔指令名稱〕選擇“STP”,出現如下圖:
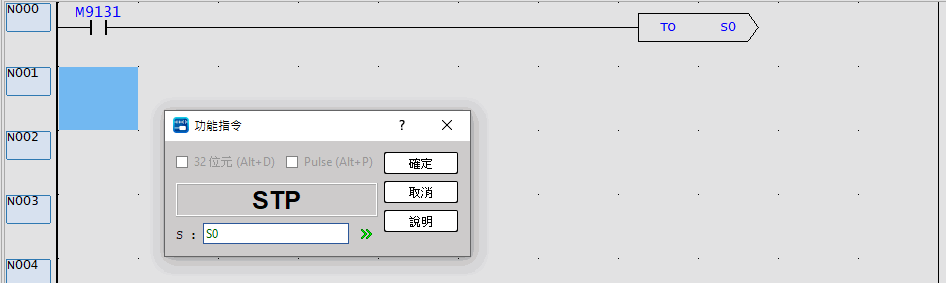
輸入“S0”,按“確定”鈕,即完成設定一每次開機啟動初始步進點S0之操作。
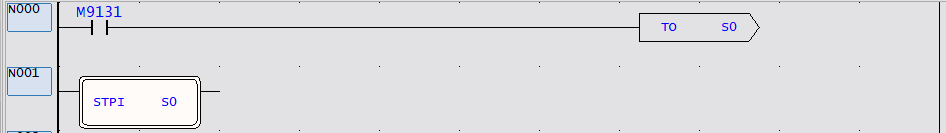
亦可爲初始步進點加入狀態轉移條件,首先將游標於元件盤選擇〔垂直線〕元件,然後 在”STPI S0”上點一下;或將游標停於”STPI S0”上,再按快速鍵“V”也可以。
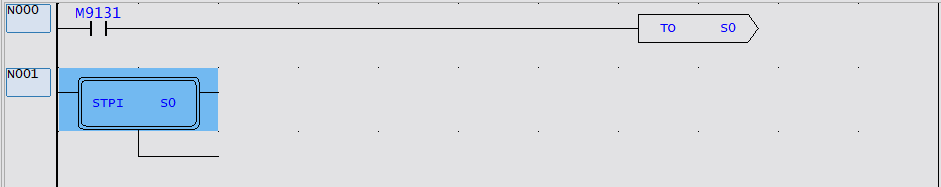
出現分歧線之後,加上轉移條件,例如我們加上”X0”和 ”Y0”兩個轉移條件。
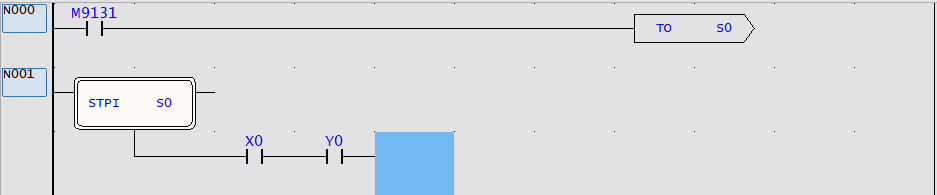
之後再加上欲轉移之狀態點,我們假設當 ”X0”和 ”Y0”兩個轉移條件滿足時 (ON),便轉移至狀態點”S21”。 叫出〔SFC功能指令〕類別,指令名稱選擇〔TO〕,輸入”S21”,便可完成下列範例 :
8-2-2 FROM
- FROM Sxxxx :S0≦Sxxxx≦S3103(UperLogic輸入/顯示格式)
或
FROM Sxxxx :S0≦Sxxxx≦S3103
此指令描述轉進之來源步進點,亦即要由步進點Sxxx配合轉進條件前進至下一個步進點。
【範例】
|
階梯圖 |
|||||
|
|||||
|
ST |
|||||
 UperLogic
【說明】:
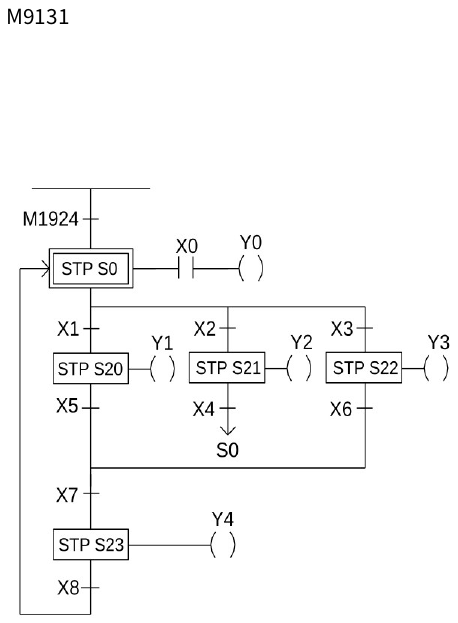
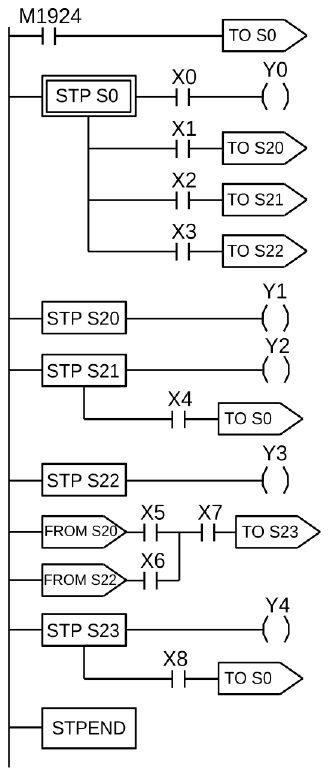
1.開機時進入初始步進點S0 ON;X0 ON則Y0 ON。
2.S0 ON時,a.當X1 ON時,則步進點S20 ON、Y1 ON。
b.當X2 ON時,則步進點S21 ON、Y2 ON。
c.當X3 ON時,則步進點S22 ON、Y3 ON。
d.如果X1、X2和X3同時ON,則步進點S20優先ON,S21或S22不會ON。
e.如果X2與X3同時ON,則步進點S21優先ON,S22不會ON。
3.S20 ON,當X5和X7同時ON時,則步進點S23 ON、Y4 ON、S20 OFF、Y1 OFF。
4.S21 ON,當X4 ON時,則步進點S0 ON、S21 OFF、Y2 OFF。
5.S22 ON,當X6和X7同時ON時,則步進點S23 ON、Y4 ON、S22 OFF、Y3 OFF。
6.S23 ON,當X8 ON時,則步進點S0 ON、S23 OFF、Y4 OFF。
- 輸入合流點(FROM指令)
- 選擇性合流
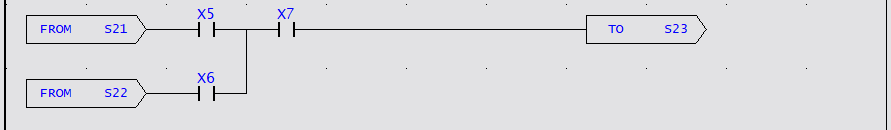
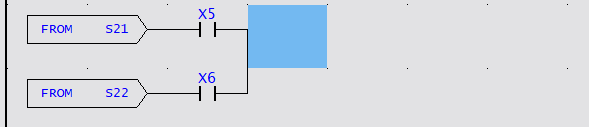
若我們要做出以上結果時的作法如下: 我們先參見 8-3 節的操作方法叫出〔 SFC 功能指令〕類別,指令名稱選擇〔 FROM〕, 按 “確 定 ”之後出現如下視窗:
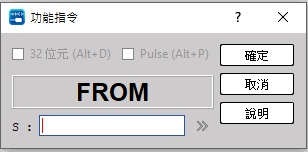
輸 入 “S21”, 按 “確定 ”鈕,將游標於元件盤選擇  〔 A 接點〕 元件於其後點一下出現如下視窗:
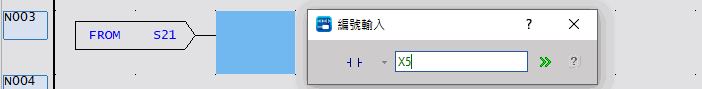
輸入“X5”,按“ENTER”鍵,再一次使用功能指令,叫出〔SFC功能指令〕類別,指令名稱選擇〔FROM〕,按“確定”:
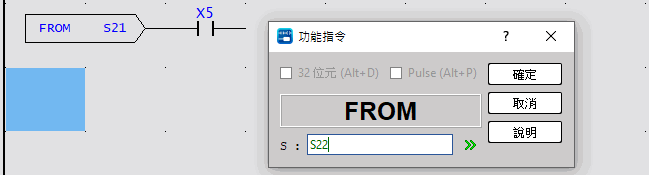
輸入“S22”,按“確定”鈕,將游標於元件盤選擇 〔A接點〕元件於其後點一下出現如下視窗:
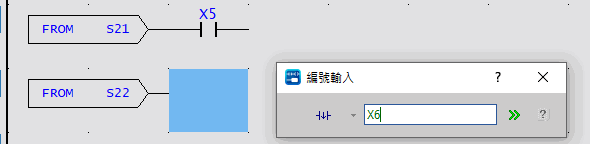
輸入“X6”,按“ENTER”鍵,此時游標於元件盤選擇〔垂直線〕元件,緊接著X5接點之後點一下;或游標放置於X5之後按快速鍵“V”,即出現一垂直線,如下圖所示:
接下來輸入 ”X7”,如下圖所示:
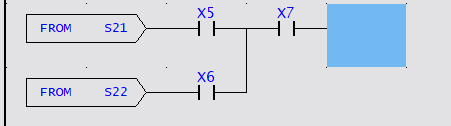
再一次使用功能指令,叫出〔 SFC 功能指令〕類別,指令名稱選擇〔 TO〕 按 “確定 ”之後出現。
如下視窗:
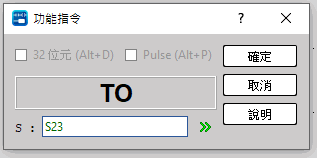
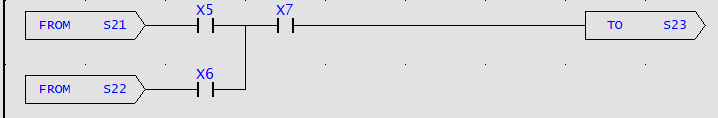
輸入“S23”, 按“確定 ”鈕,即完成一選擇性合流例子。如下圖。
- 並進性合流
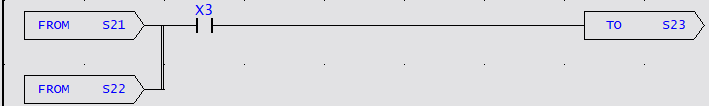
若我們要做出以上結果時的作法如下: 我們先參見 8-3 節的操作方法叫出〔 SFC 功能指令〕類別,指令名稱選擇〔FROM〕, 按 “確 定 ”之後出現如下視窗:
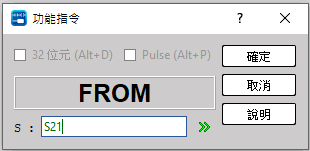
輸入“S21”,按“確定”鈕,再次叫出〔SFC功能指令〕類別,指令名稱選擇〔FROM〕,按“確定”之後出現如下視窗:
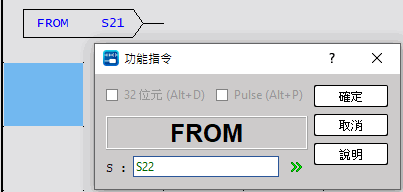
輸入“S22”,按“確定”鈕,將游標於元件盤選擇〔垂直線〕元件,緊接著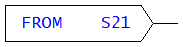 之後點一下,即完成並進性合流的階梯圖程式的表現方式。
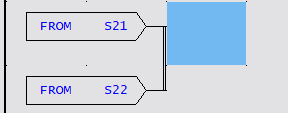
 將游標於元件盤選擇〔 A 接點〕元件,緊接著
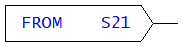 之後點一下:
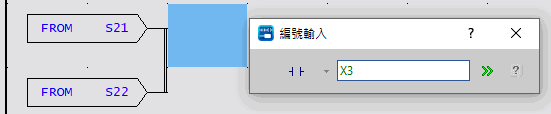
輸入“X3”,按“ENTER”鍵。再一次使用功能指令,叫出〔SFC功能指令〕類別,指令名稱選擇〔TO〕按“確定”之後出現如下視窗:
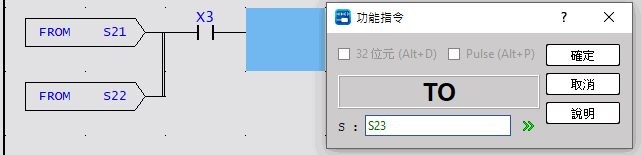
輸入“S23”,按“確定”鈕,即完成一並進性合流例子。如下圖:
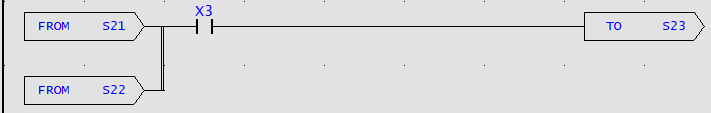
要特別注意的是若要完成並進性合流其 〔垂直線〕元件,一定要緊鄰著
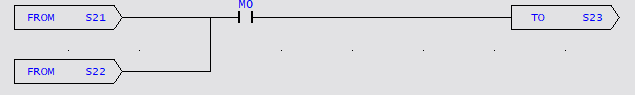
 , 一但中間有空格,就會變成選擇性合流,如下所示:
8-2-3 TO
- TO Sxxxx :S0≦Sxxxx≦S3103(UperLogic輸入/顯示格式)
或
TO Sxxxx :S0≦Sxxxx≦S999
此指令描述欲轉往之步進點。
【範例】
|
階梯圖 |
|||||
|
|||||
|
ST |
|||||
 UperLogic
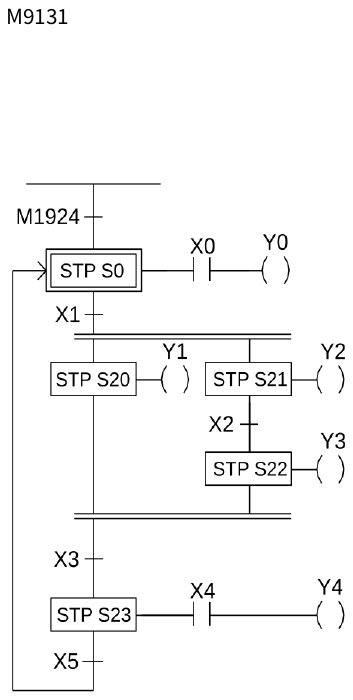
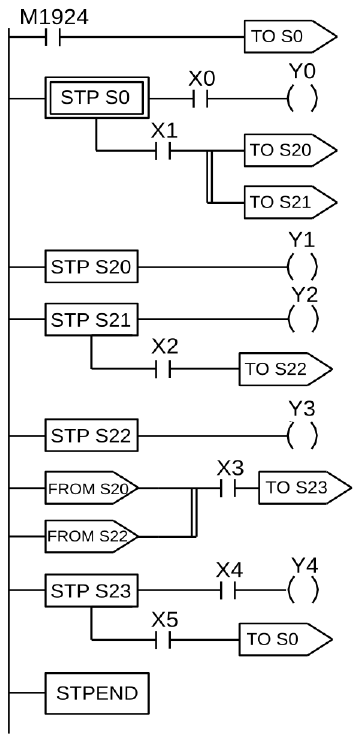
【說明】:
- 開機時進入初始步進點S0 ON;X0 ON則Y0 ON。
- S0 ON,當X1 ON時,則同時步進點S20 ON、S21 ON,兩路並進;Y1 ON,Y2 ON。
- S21 ON,當X2 ON時,步進點S22 ON、Y3 ON、S21 OFF、Y2 OFF。
- S20和S22同時ON且轉進條件X3 ON時,則步進點S23 ON(X4 ON時Y4 ON);而S20和S22自動OFF,Y1和Y3變為OFF。
- S23 ON,當X5 ON時,則轉進回復至初始步進點,即S0 ON、S23 OFF、Y4 OFF。
- 輸入分歧點(TO 指 令)
舉例說明在使用 UperLogic階梯圖程式的操作方法及步驟如下:
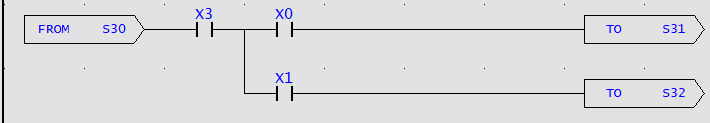
- 選擇性分歧
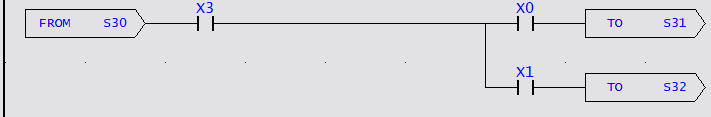
若我們要做出以上結果時的作法如下:
於游標放置於程式區中欲輸入處位置,叫出〔SFC功能指令〕類別,指令名稱選擇〔FROM〕:
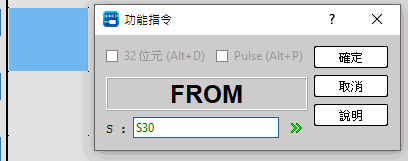
輸入“S30”,按“確定”鈕後,程式區即出現FROM指令S30元件。游標選擇A接點元件緊接其後點選一下,輸入“X3”編號;或緊接其後直接輸入“AX3”,如下視窗:
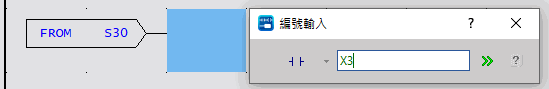
接下來在 X3 之後鍵入 X0 接於其後,
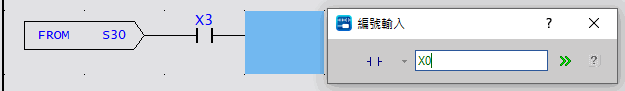
於X0之後,游標放置於程式區欲輸入處位置,再叫出〔SFC功能指令〕類別,指令名稱選擇〔TO〕;
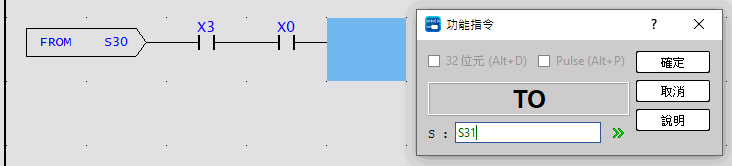
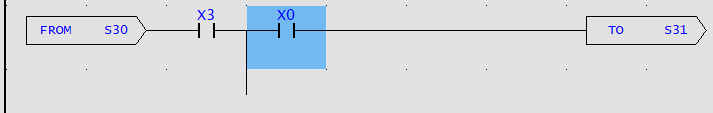
輸入“S31”,按“確定”鈕,游標置於X0位置,輸入 “V”,增加一垂直線,如下圖:
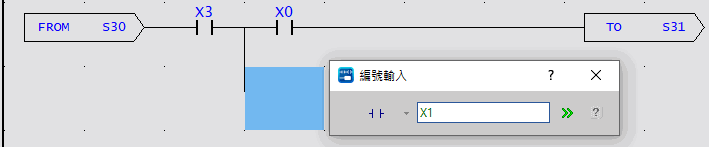
再將游標置於 X0 下方位置,輸入“X1”或“AX1”(A為A接點的快捷鍵):
X1元件輸入完成後,再叫出〔SFC功能指令〕類別,指令名稱選擇〔TO〕:
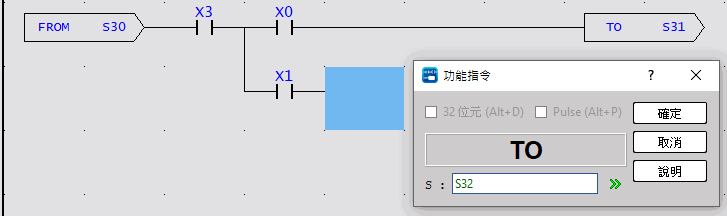
輸入“S32”,按“確定”鈕後,即完成一選擇性分歧例子。如下圖:
- 並進性分歧
若我們要做出以上結果時的作法如下:於游標放置於程式區欲輸入處位置,叫出〔SFC功能指令〕類別,指令名稱選擇〔FROM〕:
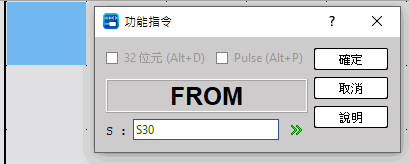
輸入“S30”,按“確定”鈕後,即出現 FROM 指令。游標選擇 A 接點元件緊接其後點選一下,輸入“X3”編號;或緊接其後直接輸入“AX3”,如下視窗:
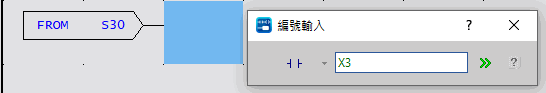
將游標放置於程式區欲輸入處位置,再叫出〔SFC功能指令〕類別,指令名稱選擇〔TO〕:
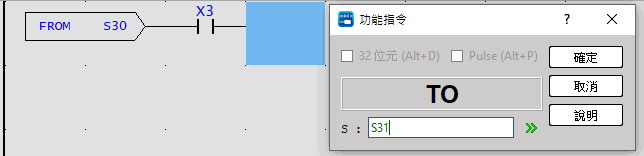
輸入“S31”,按“確定”鈕後,即出現TO指令。於完成之TO指令S31下方位置,再叫出〔SFC功能指令〕類別,指令名稱選擇〔TO〕:
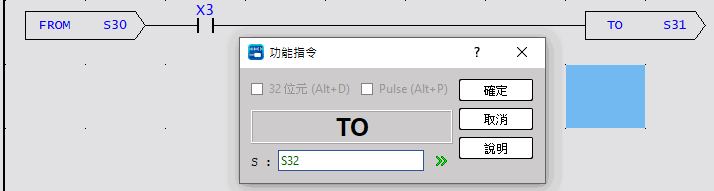
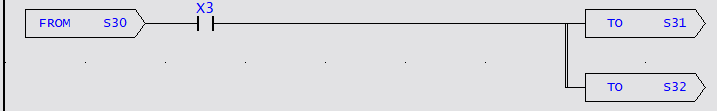
輸入“S32”按“確定”鈕。游標選擇垂直線元件,點選程式區中圖示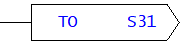 ;或按快速鍵 “V”,即出現如下圖所示:
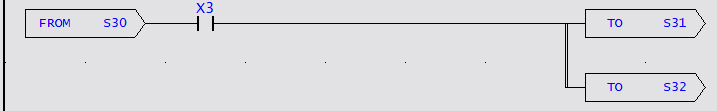
即完成一並進性分歧例子。
8-2-4 STPEND
- STPEND :(UperLogic輸入/顯示格式)
或
STPEND
此指令代表一流程指令之結束,必須有此指令,所有流程才會正確運作。
PLC最多有8個步進流程(S0~S7)可同時控制,所以最多有8個STPEND指令。
【範例】
|
階梯圖 |
|||||
|
|||||
|
ST |
|||||
 UperLogic
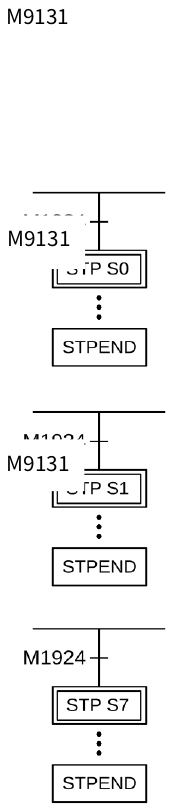
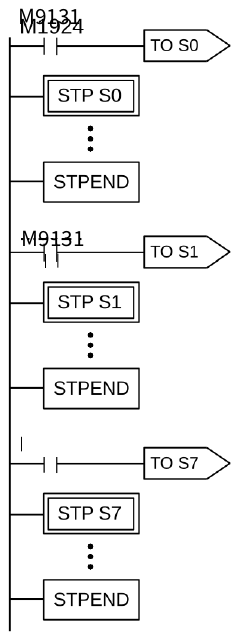
【說明】開機時8個步進流程同時作動。
8-3 步進階梯圖寫法
【注意事項】
- 在實際的應用上,可將單純的階梯圖和步進階梯圖組合使用。
- 作為開頭的步進點我們稱為初始步進點,共有8點,即S0~S7。
- 要讓初始步進點作動當然可以由任何一個步進點來加以觸發,但PLC開始運轉時,必須讓初始步進點ON;我們可利用系統提供之M9131(第一次掃描ON信號)來觸發初始步進點ON。
- 除了初始步進點用上述方法觸發啟動外,其他的步進點的觸發必須由另外一個步進點來驅動。
- 在步進階梯圖程式當中必須有開頭之初始步進點,及最後之STPEND指令,才算一完整之步進流程程式。
- 一般步進點共有3085點,由S20~S3103,可任意使用,無須按順序,但號碼絕不可重覆使用。系統內定S2064~S3103為停機保持型(當然可由USER修改),機械流程在斷電後如想繼續斷電前之動作,則可使用這些步進點。
- 一個步進點在基本上必須具備驅動步進點內輸出負載、指定轉進條件及轉進目的地等三個功能。
- 在步進程式中不可使用MC,SKP指令;副程式區不能輸入步進程式。當然JMP指令儘量少用。
- 若步進轉進後,輸出點仍需保持ON則需用SET指令推動該輸出點;要清除該輸出點為OFF,則需用RST指令。
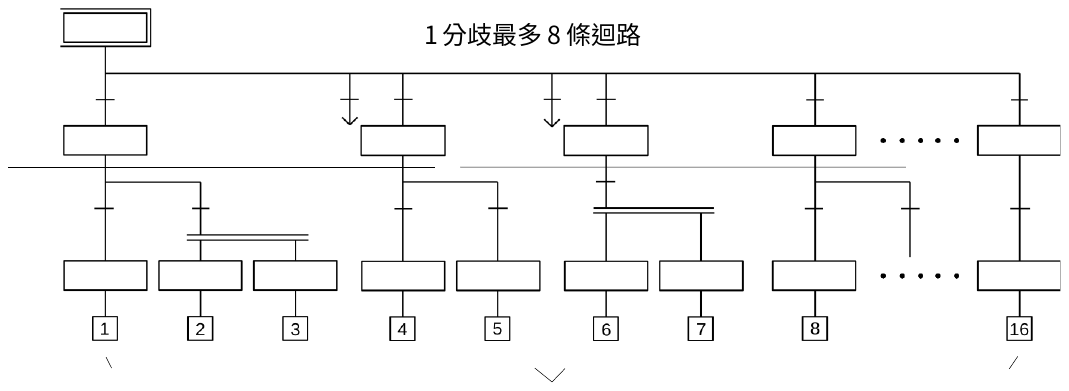
- 從一個初始步進點往下看,橫向分歧步進點最大16點,但一個分歧點最多只可作8個分歧回路。
【範例1】
|
階梯圖 |
|||||
|
|
|||||
|
ST |
|||||

 UpreLogic
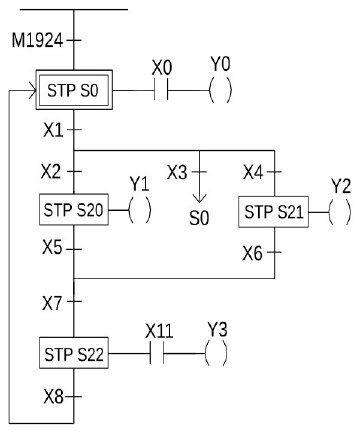
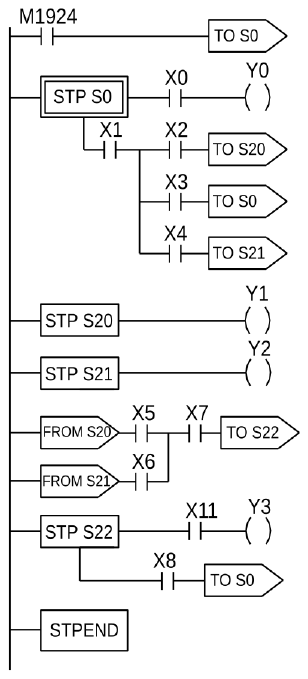
【說明】: 1.編輯初始步進點S0
2.編輯S20、S0、S21之分歧
3.編輯S20
4.折返編輯S21
5.編輯S20、S21之合流
6.往下編輯S22
【範例2】
|
階梯圖 |
|||||||||
|
|||||||||
|
ST |
|||||||||
 UperLogic
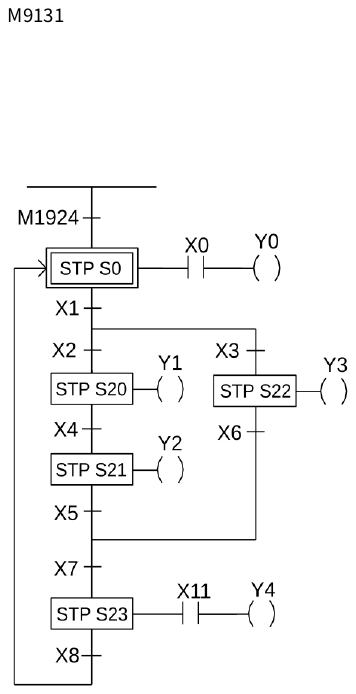
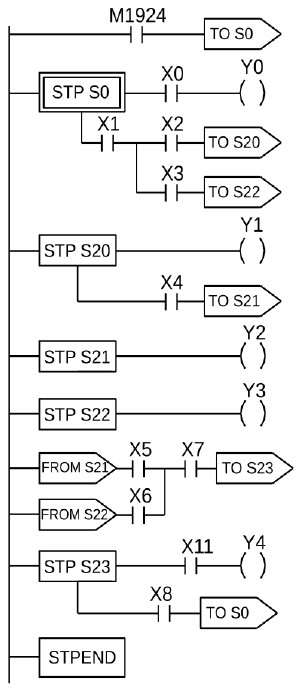
【說明】: 1.編輯初始步進點S0
2.編輯S20、S22之分歧
3.編輯S20
4.編輯S21
5.折返編輯S22
6.編輯S21、S22之合流
7.往下編輯S23
【範例3】
|
階梯圖 |
|||||||||
|
|||||||||
|
ST |
|||||||||
 UperLogic
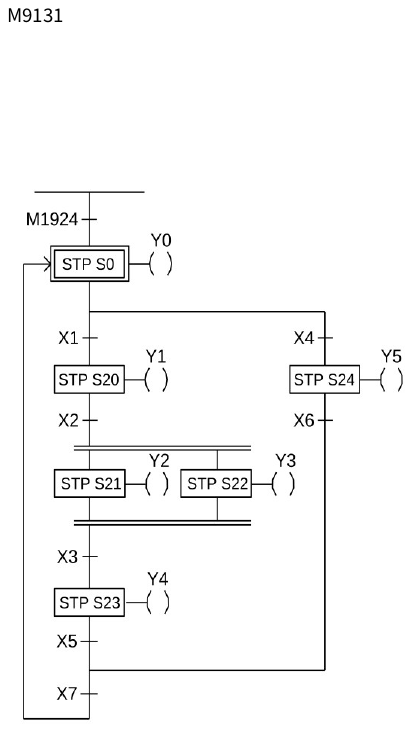
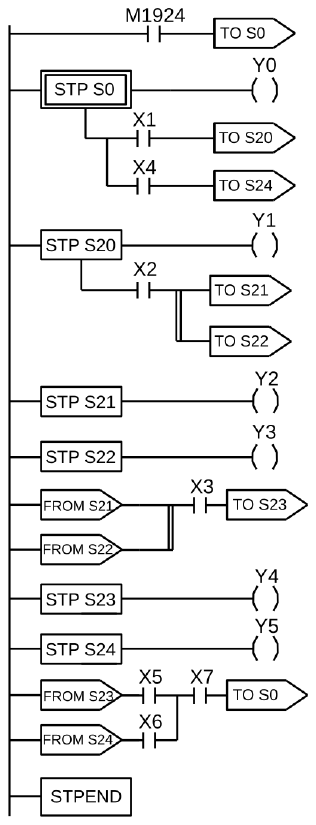
【說明】:1.編輯初始步進點S0
2.編輯S20、S24之分歧
3.編輯S20
4.編輯S21、S22之分歧
5.編輯S21
6.折返編輯S22
7.編輯S21、S22之合流
8.編輯S23
9.返回上層編輯S24
10.編輯S23、S24之合流
8-4 實際應用範例
【範例1】自A槽抓取物體放至B槽內
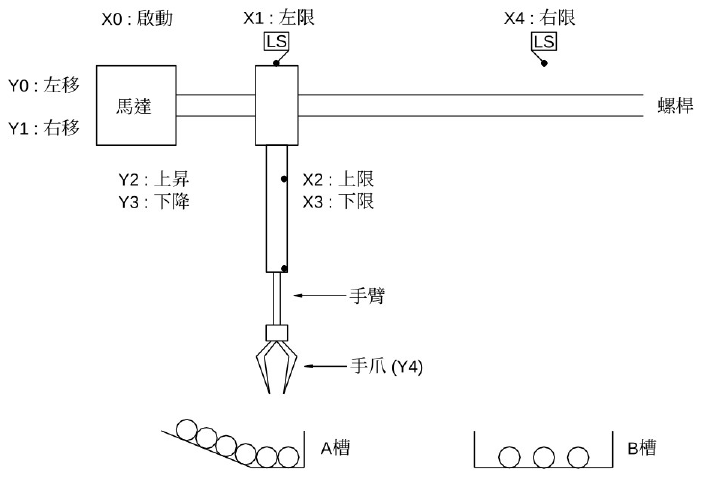
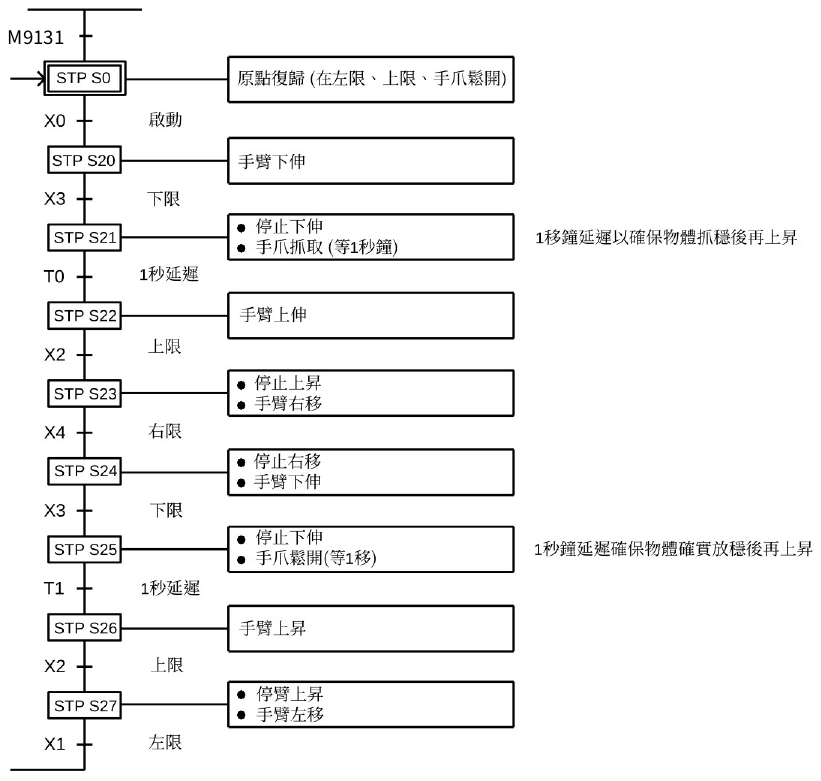
|
UperLogic |
|
|
|
釋放手爪 回左限 回上限 啟動開關ON後 手臂下伸 伸至下限後 手爪抓取(因用SET指令 1秒後轉進S22 手臂上昇 到上限後轉進S23 手臂右移 移至右限後轉進S24 手臂下伸 伸至下限後轉進S25 手爪鬆開 1秒鐘延遲 1秒鐘後轉進S26 手臂上昇 昇至上限後轉進S27 手臂左移 待至左限後,轉進 |
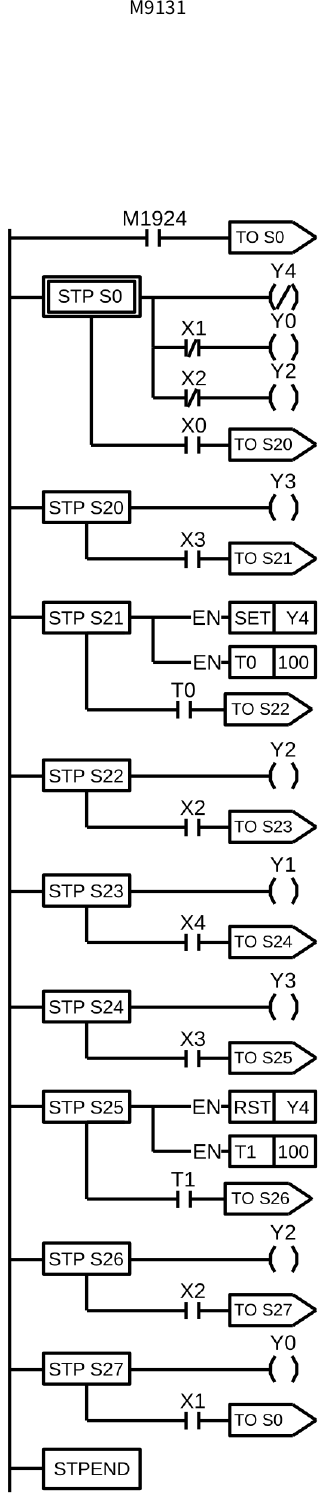
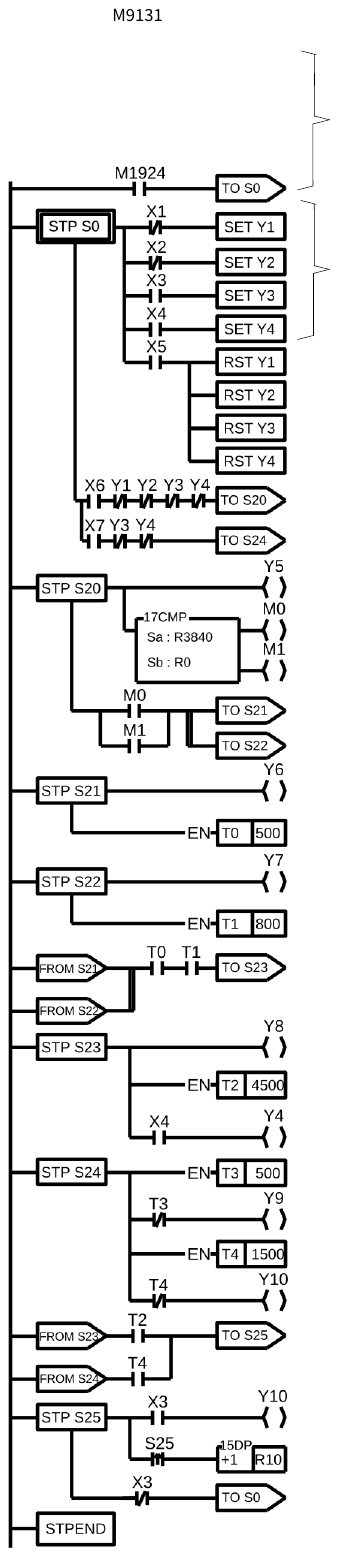
【範例2】液體攪拌處理
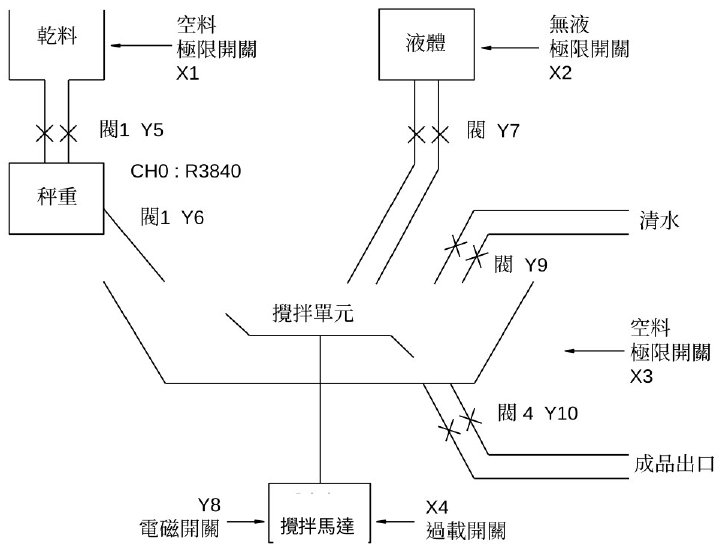
- 輸 入 點: 空料極限開關X1
無液極限開關X2
空料極限開關X3
過載開關X4
警告清除鈕X5
啟動鈕X6
水洗鈕X7 - 警告指示燈: 乾料空料Y1
液體缺液Y2
攪拌單元空料Y3
馬達過載Y4 - 輸 出 點: 乾料入料閥Y5
乾料入料閥Y6
液體入料閥Y7
啟動馬達電磁閥Y8
清水入水閥Y9
成品送料閥Y10 - 秤 重 輸 入:CH0(R3840)
|
|
警告指示 警告清除 生產啟動 水洗啟動 入料秤重 秤重完後狀態 轉進至S21、S22 進料入攪拌單元 加液體入攪拌單元 乾料+液體入料完畢 攪拌 洗滌攪拌單元 入清水 排水 成品送料 循環累計 |
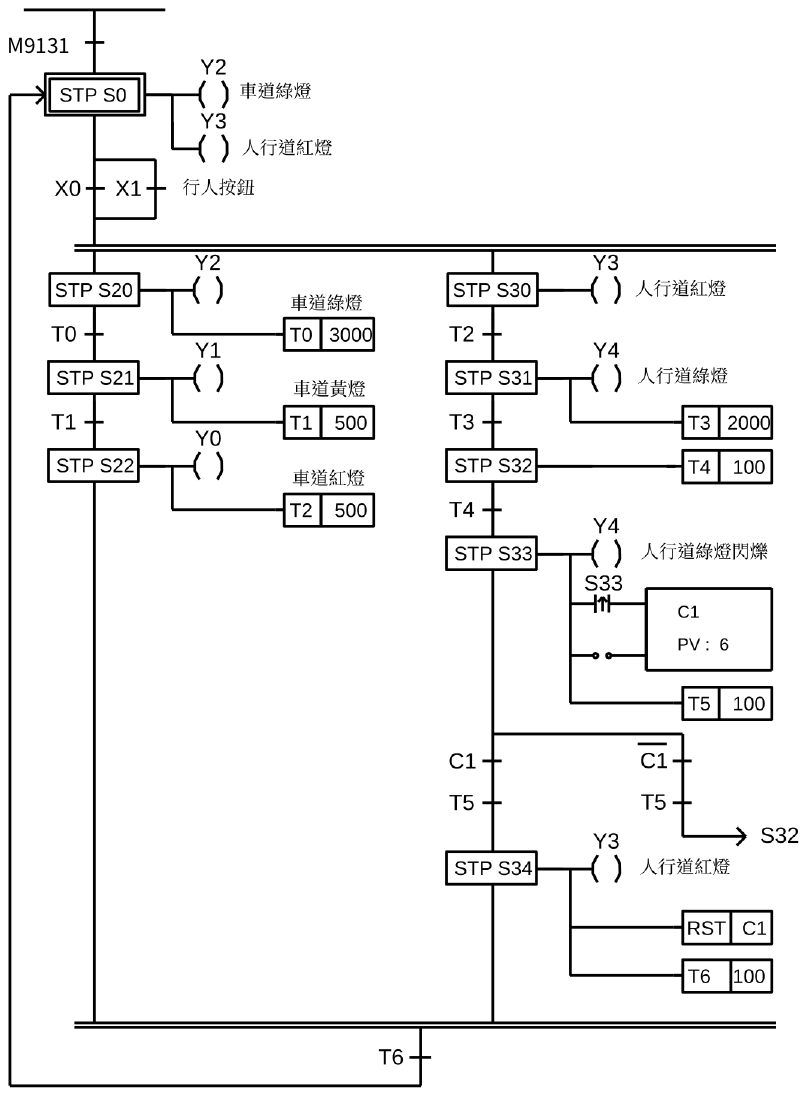
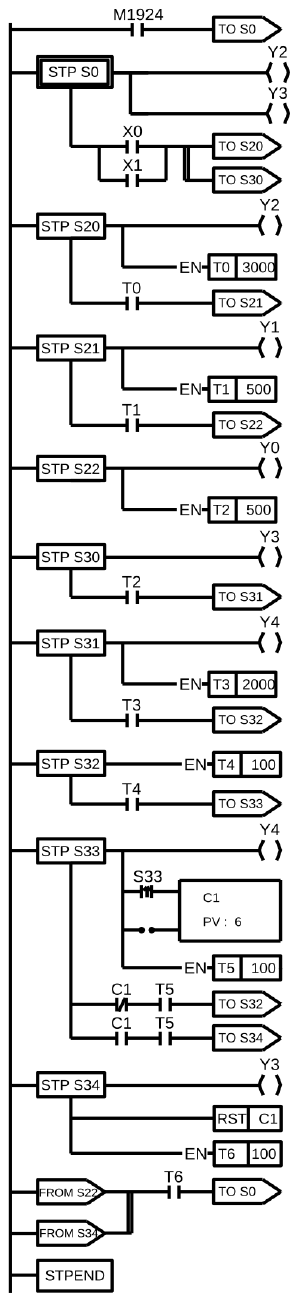
【範例3】人行道紅綠燈
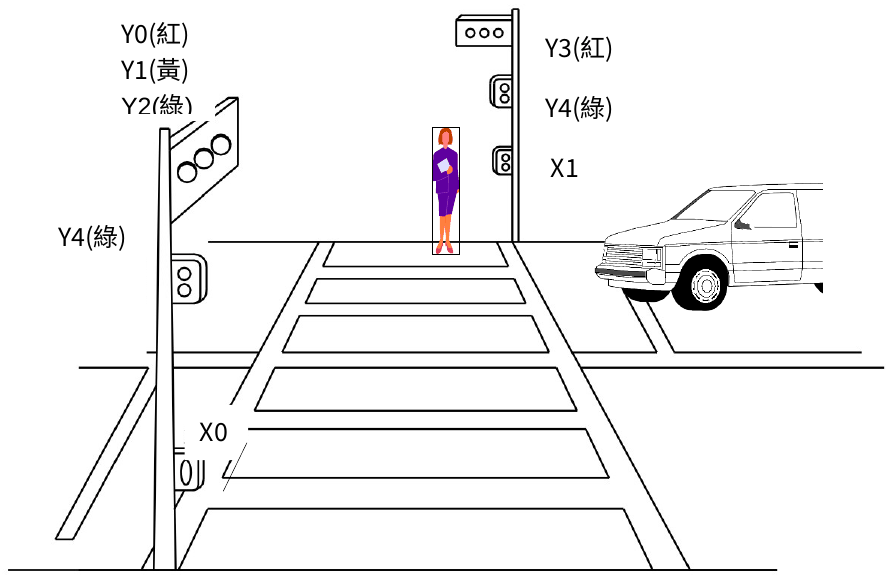
|
行人按鈕X0 行人按鈕X1 |
|
車道紅燈Y0 車道黃燈Y1 車道綠燈Y2 人行道紅燈Y3 人行道綠燈Y4 |
人行道紅綠燈控制流程圖
|

8-5 步進程式語法檢查錯誤碼說明
步進語言程式、語法檢查錯誤之編號如下:
E51 :TO(S0~S20)必需以ORG為起始指令
E52 :TO(S20~S3103)不得以ORG為起始指令
E53 :同一網路中,TO(S20~S3103)前,必需在有FROM
E54 :TO之前一指令,必需為TO、AND、OR、ANDLD、ORLD
E56 :此時FROM之前一指令,必需為FROM或AND、OR、ANDLD、ORLD
E57 :OUT、TMR、CTR、FUN不與TO(S0~S19)並存於同一網路中
E58 :OUT、TMR、CTR、FUN前一STEP指令必需為STP
E59 :同一網路中,TO超過8個
E60 :同一網路中,FROM超過8個
E61 :TO(S0~S19) 必需為網路第一列
E62 :接點佔據TO位置
E71 :連繫不完整(理應不會發生)
E72 :TO Sxxxx重複
E73 :STP Sxxxx重複
E74 :FROM Sxxxx重複
E76 :上一個STP(S0~S19)缺乏STPEND或STPEND往前找不到相對應之STP(S0~S19)
E77 :STP(S0~S19)的前一個網路並非是以ORG為起始唯一之TO(S0~S19)
E78 :尚未使用STP(S0~S19)就使用TO(S20~S3103)、STP (S20~S3103)、FROM
E79 :尚未使用TO Sxxxx就使用 STP Sxxxx或FROM Sxxxx
E80 :尚未使用STP Sxxxx就使用FROM Sxxxx
E81 :同一時間,尚未處理之分歧層數不得大於16
E82 :同一時間,分歧中尚未處理之分枝不得大於16
E83 :單一步進點,未依照TO Sxxxx→STP Sxxxx→FROM Sxxxx之順序且緊密連繫
E84 :進入分歧後,需依照由左至右之順序來處理分枝
E85 :合流時,與先前之分歧情況不對應
E86 :尚未利用TO來完成上一個合流,就使用STP或FROM
E87 :尚未利用FROM+TO來轉移上一個STP,就使用STP或FROM
E88 :分歧中,STP Sxxxx或FROM Sxxxx,在此分歧內,往前找不到相對應之TO Sxxxx
E89 :尚未利用STP來承接TO之處理,就使用FROM
E90 :並進式分歧之轉接不合法
E91 :上一個STP(S0~S19)尚未處理完全,就使用ORG、LBL、RTS、RTI、MCE、SKPE、
FOR、NEXT、END
提示:按 ← → 切換章節,Ctrl+K 搜尋