9.1 檢查和部件更換
下面對伺服驅動的檢查和部件更換進行說明。
9.1.1 檢查
伺服驅動不需要日常檢查,但對下列事項一年至少需要檢查一次以上。
|
檢修項目 |
檢查間隔時間 |
檢修要領 |
故障情況時的處理 |
|
外觀檢修 |
至少每年一次 |
不得有垃圾、灰塵、油漬等。 |
請用布擦拭或用氣槍清掃。 |
|
螺絲的鬆動 |
端子排、連接器安裝螺絲等不得有鬆動。 |
請進一步鎖固。 |
9.1.2 電池的更換
電池電壓在約3V 以下時,將顯示“編碼器電池錯誤警報(A.830)”或“絕對值編碼器電池異常警告(A.930)”。 顯示此錯誤警報或警告時,需要更換電池
電池錯誤警報/警告的設定
顯示錯誤警報或是警告,通過電池欠電壓的錯誤警報/警告(Pn008=n.▯▯▯X)設定。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn008 |
n.▯▯▯0 [出廠設定] |
電池電壓降低時顯示錯誤警報(A.830)。 |
電源重啟 |
設定 |
|
n.▯▯▯1 |
電池電壓降低時顯示警告(A.930)。 |
|||
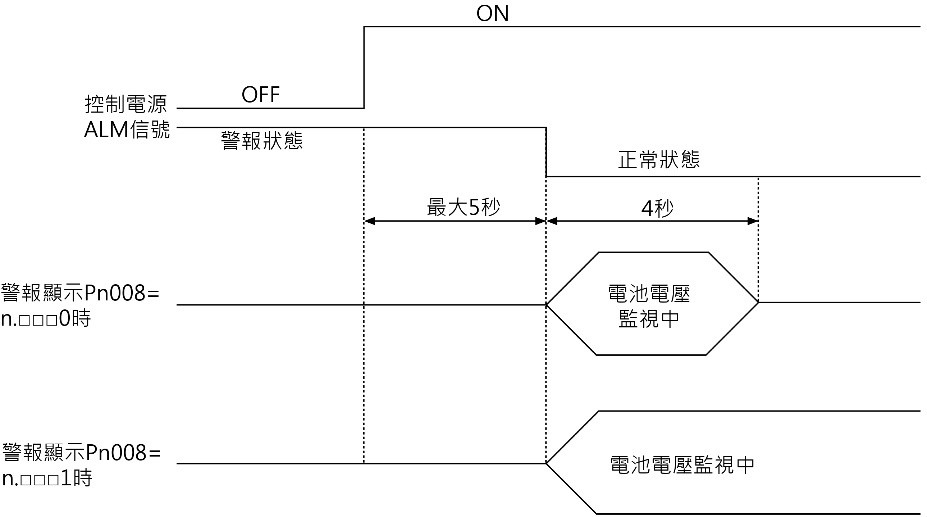
• 設為Pn008=n.▯▯▯0 時
• 接通電源,輸出最長5 秒鐘伺服錯誤警報(ALM)訊號後,監視電池電壓4 秒鐘。 4 秒鐘後即使電池電壓下降到規定值以下,也不會顯示錯誤警報。
• 設為Pn008=n.▯▯▯1 時
接通電源,輸出最長5 秒鐘伺服錯誤警報(ALM)訊號後,將一直監視電池電壓。
◆使用帶電池單元的編碼器線纜時
1.只接通伺服驅動的控制電源。
|
|
 若在伺服驅動的控制電源OFF 後拆下電池(包括拆下編碼器線纜時),絕對值編碼器中的記憶資料將會丟失。
2.打開電池單元的外罩
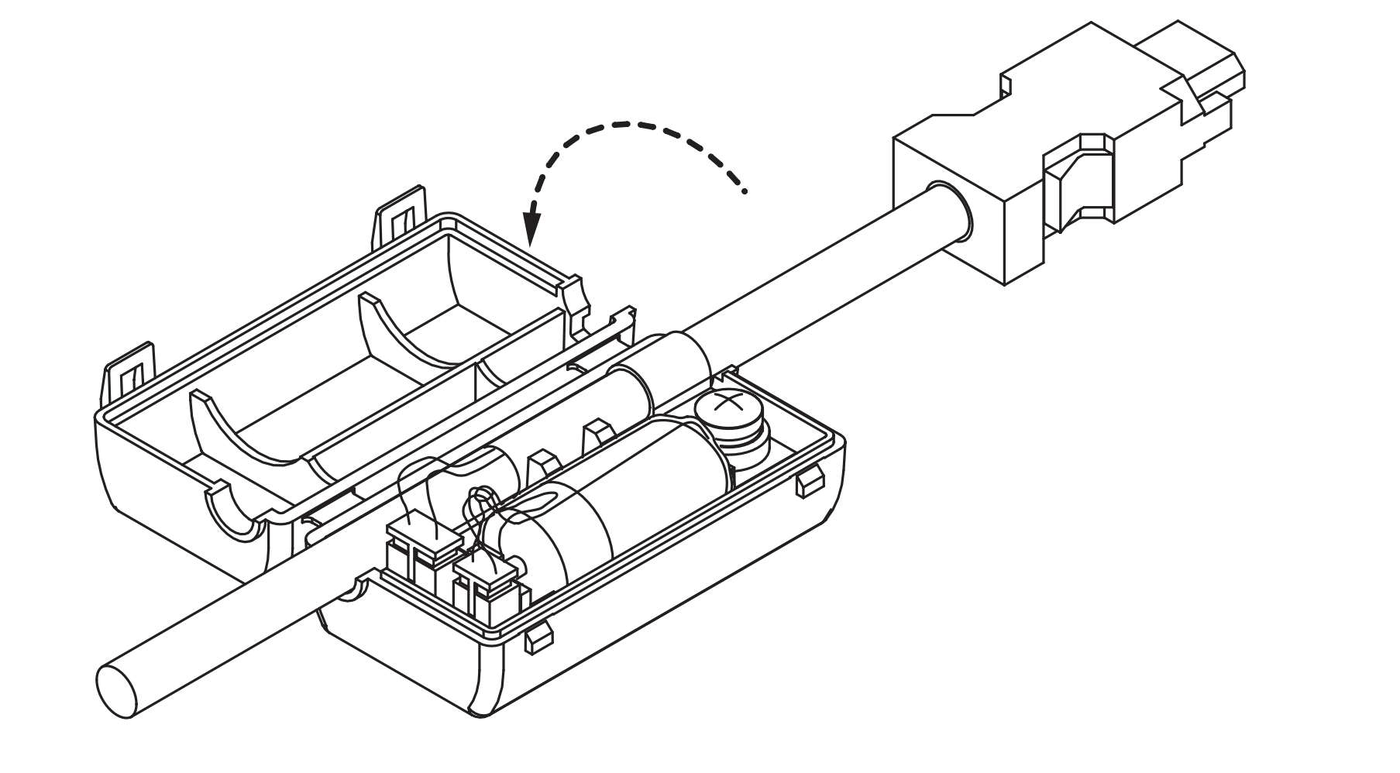
3.拆下舊電池,裝上新電池。
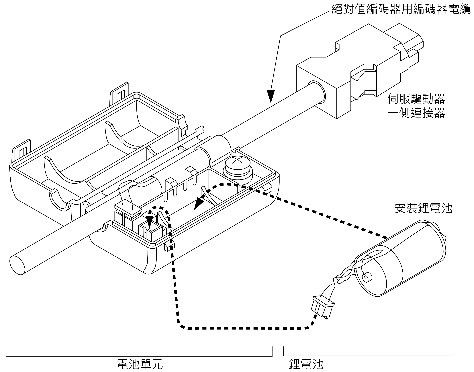
4.蓋上電池單元的外罩。
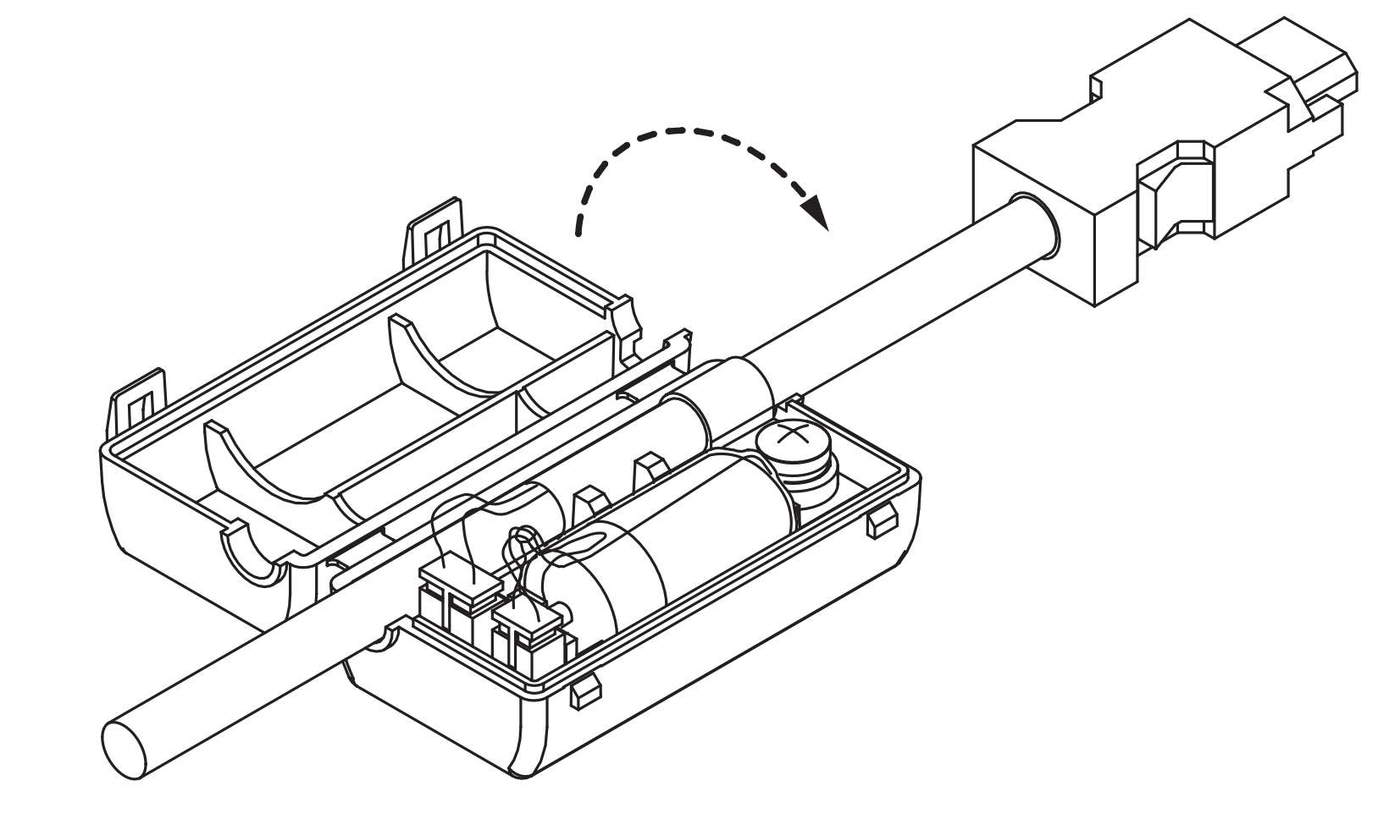
5.為解除 “A.830(編碼器電池錯誤警報)”顯示,請關閉伺服驅動的電源。 6.再次接通伺服驅動的電源。
7.確認錯誤警報顯示消失,伺服驅動可正常動作。
9.2 錯誤警報顯示
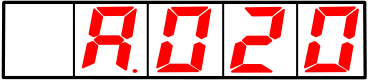
伺服驅動發生異常時,面板顯示部的LED 顯示錯誤警報編號。 正在發生的錯誤警報編號如下所示,顯示在面板顯示區。
例:發生“A.20”錯誤警報時,顯示:
9.2.1 錯誤警報一覽表
錯誤警報一覽表按照錯誤警報編號的順序,列出了錯誤警報名稱、錯誤警報內容、發生錯誤警報時的停止方法、錯誤警報復位可否。
錯誤警報是否可以復位
可:可通過錯誤警報復位解除錯誤警報。但如果仍然存在錯誤警報因素,則無法解除。 否:排除問題後,必須重新上電才能解除。
錯誤警報一覽表
|
錯誤警報編號 |
錯誤警報名稱 |
錯誤警報內容 |
錯誤警報停止方式 |
錯誤警報復位可否 |
|
A.020 |
參數checksum 異常 |
伺服驅動內部參數的資料異常。 |
Gr.1 |
否 |
|
A.021 |
參數格式異常 |
伺服驅動內部參數的資料格式異常。 |
Gr.1 |
否 |
|
A.022 |
系統checksum 異常 |
伺服驅動內部參數的資料異常。 |
Gr.1 |
否 |
|
A.030 |
主電路檢出部異常 |
主迴路的各種檢出資料異常。 |
Gr.1 |
可 |
|
A.040 |
參數設定異常 |
超出設定範圍。 |
Gr.1 |
否 |
|
A.042 |
參數組合異常 |
多個參數的組合超出設定範圍。 |
Gr.1 |
否 |
|
A.050 |
組合錯誤 |
在可組合的馬達容量範圍外。 |
Gr.1 |
可 |
|
A.051 |
產品未支援錯誤警報 |
連接了不支援的產品。 |
Gr.1 |
否 |
|
A.0b0 |
伺服ON 指令無效錯誤警報 |
執行讓馬達通電的協助工具後,從上位裝置發送了伺服ON 指令。 |
Gr.1 |
可 |
|
A.100 |
過電流檢出 |
功率電晶體過電流或散熱片過熱。 |
Gr.1 |
否 |
|
A.101 |
馬達過電流檢出 |
馬達中流過超出容許電流的電流 |
Gr.1 |
否 |
|
A.300 |
再生異常 |
再生類故障。 |
Gr.1 |
可 |
|
A.320 |
再生過載 |
發生再生過載。 |
Gr.2 |
可 |
|
A.330 |
主電路電源配線錯誤 |
·AC 電源輸入/DC 電源輸入的設定有誤。·電源線接線錯誤。 |
Gr.1 |
可 |
|
A.400 |
過電壓 |
主迴路DC 電壓異常高。 |
Gr.1 |
可 |
|
A.410 |
欠電壓 |
主迴路DC 電壓不足。 |
Gr.2 |
可 |
|
A.510 |
過速度 |
馬達速度超過最高速度。 |
Gr.1 |
可 |
|
A.520 |
振動錯誤警報 |
檢出馬達速度異常振動。 |
Gr.1 |
可 |
|
A.521 |
自動調整錯誤警報 |
免調整功能自動調整中檢出了振動。 |
Gr.1 |
可 |
|
A.600 |
不正確的ESM 要求異常保護 |
接收到從當前的狀態無法轉化的狀態轉化要求。 |
Gr.1 |
可 |
|
A.601 |
未定義的ESM 要求異常保護 |
接收到未定義的狀態轉化要求。 |
Gr.1 |
可 |
|
A.602 |
引導狀態要求異常保護 |
接收到Bootstrap 狀態轉化要求。 |
Gr.1 |
可 |
|
A.603 |
PLL 未完了異常保護 |
經過同步處理開始1s,通訊和伺服的位元相組合仍然無法完成。 |
Gr.1 |
可 |
|
A.604 |
PDO 看門狗異常保護 |
SP 或OP 時,ESC 寄存器0200h 的bit10 未在規定時間內ON。 |
Gr.1 |
可 |
|
A.605 |
ESC 硬體初始化錯誤 |
ESC 硬體初始化出錯。 |
Gr.1 |
可 |
|
A.606 |
PLL 異常保護 |
ESM 狀態在SP 或OP 下,通訊和伺服的位元相不吻合。 |
Gr.1 |
可 |
|
A.607 |
同期訊號異常保護 |
在同步處理完成後,SYNC0 或者IRQ 中斷處理超時。 |
Gr.1 |
可 |
|
A.610 |
同期週期設定異常保護 |
未支援的同步週期(SYNC0)被設定。 |
Gr.1 |
可 |
|
A.611 |
郵箱設定異常保護 |
郵箱的SM0/1 設定錯誤。 |
Gr.1 |
可 |
|
A.614 |
PDO 看門狗設定異常保護 |
PDO 看門狗設定錯誤。 |
Gr.1 |
可 |
|
A.615 |
DC 設定異常保護 |
DC 設定錯誤。 |
Gr.1 |
可 |
|
A.616 |
SM 事件模式設定異常保護 |
不支持的SM 事件被設定。 |
Gr.1 |
可 |
|
A.617 |
SM2/3 設定異常保護 |
SM2/3 被設定為不正確的值。 |
Gr.1 |
可 |
|
A.650 |
TxPDO 分配異常保護 |
TxPDO 映射的資料大小超過32 位元組。 |
Gr.1 |
可 |
|
A.651 |
RxPDO 分配異常保護 |
RxPDO 映射的資料大小超過32 位元組。 |
Gr.1 |
可 |
|
A.652 |
Lost link 異常保護 |
ESM 離開Init 狀態後,Port0 或1 出現lost link 狀態。 |
Gr.1 |
可 |
|
A.710 |
過載(暫態最大負載) |
以大容許誤差超過額定值的轉矩進行了數秒至數十秒的運行。 |
Gr.2 |
可 |
|
A.720 |
過載(連續最大負載) |
以超過額定值的轉矩進行了連續運行。 |
Gr.1 |
可 |
|
A.730/1 |
DB 過載 |
由於DB(動態煞車(制動器))動作,運行能量超過了DB 電阻的容量。 |
Gr.1 |
可 |
|
A.740 |
衝擊電流限制電阻過載 |
主迴路電源接通頻率過高。 |
Gr.1 |
可 |
|
A.810 |
編碼器備份錯誤警報 |
編碼器的電源完全耗盡,位置資料被清除。 |
Gr.1 |
否 |
|
A.820 |
編碼器checksum 錯誤警報 |
編碼器記憶體的checksum 結果異常。 |
Gr.1 |
否 |
|
A.830 |
編碼器電池錯誤警報 |
接通控制電源後,電池的電壓下降到規定值以下。 |
Gr.1 |
可 |
|
A.840 |
編碼器資料錯誤警報 |
編碼器內部資料異常。 |
Gr.1 |
否 |
|
A.850 |
編碼器過速度 |
電源ON 時,編碼器高速旋轉。 |
Gr.1 |
否 |
|
A.C10 |
失控檢出 |
伺服馬達失控。 |
Gr.1 |
可 |
|
A.C20 |
相位錯誤檢出 |
錯誤檢出相位。 |
Gr.1 |
否 |
|
A.C22 |
相位資訊不一致 |
相位資訊不一致。 |
Gr.1 |
否 |
|
A.C90 |
編碼器通信故障 |
編碼器與伺服驅動間無法通信。 |
Gr.1 |
否 |
|
A.C91 |
編碼器通信位置資料加速度異常 |
編碼器的位置資料的計算中發生了故障。 |
Gr.1 |
否 |
|
A.C92 |
編碼器通信計時器異常 |
編碼器與伺服驅動間的通信用計時器發生了故障。 |
Gr.1 |
否 |
|
A.CA0 |
編碼器參數異常 |
編碼器的參數被破壞。 |
Gr.1 |
否 |
|
A.Cb0 |
編碼器回傳數值異常 |
與編碼器的通信內容錯誤。 |
Gr.1 |
否 |
|
A.d00 |
位置偏差過大 |
在伺服ON 狀態下,位置偏差超過了位置偏差過大錯誤警報值(Pn520)。 |
Gr.1 |
可 |
|
A.d01 |
伺服ON 時位置偏差過大錯誤警報 |
伺服OFF中位置偏差超過伺服ON時位置偏差過大錯誤警報值(Pn526)的設定值時保持伺服ON。 |
Gr.1 |
可 |
|
A.d02 |
伺服ON 時速度限制所引起的位置偏差過大錯誤警報 |
在位置偏差積累狀態下伺服ON,則通過伺服ON時速度限制值(Pn529或Pn584)執行速度限制。在該狀態下輸入”位置指令”,不解除限制而超出了位置偏差過大錯誤警報值(Pn520)的設定值。 |
Gr.2 |
可 |
|
A.d10 |
馬達-負載位置間偏差過大 |
全閉環控制時,馬達-負載位置間的偏差過大。 |
Gr.2 |
可 |
|
A.d30 |
位置資料過大 |
位置回饋資料超過了±1879048192。 |
Gr.1 |
否 |
|
A.F10 |
電源線缺相 |
主迴路電源ON 的狀態下,三相中某一相的低電壓狀態持續了1 秒鐘以上。 |
Gr.2 |
可 |
* 本錯誤警報不會保存在錯誤警報記錄中。僅顯示在面板顯示部。
9.2.2 錯誤警報的原因及處理措施
下表列出了錯誤警報的原因和處理措施。如果按照下表進行處理後仍然無法清除故障,請與本公司經銷商或最近的分公司聯繫。
|
錯誤警報編號:錯誤警報名稱 |
原因 |
確認方法 |
處理措施 |
|
A.020: |
電源電壓暫態下降 |
測量電源電壓。 |
在規格範圍內設定電源電壓,執行參數設定值的初始化。 |
|
參數寫入時斷電 |
確認斷電的時間。 |
參數設定值初始化後重新輸入參數。 |
|
|
參數的寫入次數超過了最大值 |
確認是否從上位裝置頻繁地進行了參數變更。 |
更換伺服驅動。改變參數寫入方法。 |
|
|
因來自AC 電源、接地以及靜電等的干擾而產生了誤動作 |
重新接通伺服驅動的電源。仍然發生錯誤警報時,可能受到了干擾。 |
採取防止相互干擾的措施。 |
|
|
由於氣體、水滴或切削油等導致伺服驅動內部的部件發生了故障 |
確認設置環境。 |
更換伺服驅動。 |
|
|
伺服驅動故障 |
重新接通伺服驅動的電源。仍然發生錯誤警報時,有可能是故障。 |
更換伺服驅動。 |
|
|
A.021: |
與發生錯誤警報的伺服驅動的軟體版本相比,寫入參數的軟體版本更新 |
讀取產品資訊,確認軟體版本是否相同。如果版本不同,有可能導致錯誤警報發生。 |
寫入軟體版本、型號相同的其他伺服驅動的參數,然後再接通電源。 |
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.022: |
電源電壓暫態下降 |
測量電源電壓 |
更換伺服驅動。 |
|
在設定協助工具的過程中關閉了電源 |
確認斷電的時間。 |
更換伺服驅動。 |
|
|
伺服驅動故障 |
重新接通伺服驅動的電源。仍然發生錯誤警報時,有可能是故障。 |
更換伺服驅動。 |
|
|
A.030: |
伺服驅動故障 |
– |
更換伺服驅動。 |
|
A.040: |
伺服容量與伺服馬達容量不匹配 |
確認伺服驅動與伺服馬達的容 量及組合。 |
使伺服驅動與伺服馬達的容量 相互匹配。 |
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
在參數設定範圍外 |
確認變更後的參數的設定範圍。 |
將變更後的參數設為設定範圍內的值。 |
|
|
電子齒輪比設定值在設定範圍外 |
確認電子齒輪比是否為 |
將電子齒輪比設定為 |
|
|
A.042: |
由於變更了電子齒輪比(Pn20E/ |
確認檢出條件公式*1是否成立。 |
減小電子齒輪比(Pn20E/Pn210)的值。 |
|
由於變更了程式JOG移動速度(Pn533),使得程式JOG 運行的速度不符合設定範圍 |
確認檢出條件公式*1是否成立。 |
增大Pn533 的值。 |
|
|
由於變更了電子齒輪比 |
確認檢出條件公式*2是否成立。 |
減小電子齒輪比(Pn20E/Pn210)的值。 |
|
|
A.050: |
伺服驅動容量與伺服馬達的容量不匹配 |
1 馬達容量 確認4≤伺服驅動容量≤ 4 |
使伺服驅動與伺服馬達的容量 相互匹配。 |
|
伺服驅動故障 |
– |
更換伺服驅動 |
|
|
A.051: |
馬達參數檔未寫入編碼器中(僅不使用串列轉換單元時) |
確認馬達參數檔是否寫入編碼器中。 |
將馬達參數檔寫入編碼器中。 |
|
A.0b0: |
執行讓馬達通電的協助工具後,從上位裝置發送了伺服 |
– |
重新接通伺服驅動的電源。或執行軟體重定。 |
|
A.100: |
主迴路線纜接線錯誤,或接觸不良 |
確認接線是否正確 |
修改接線。 |
|
主迴路線纜內部短路,或發生了接地短路。 |
確認線纜的UVW相間、UVW與接地之間是否發生短路。 |
線纜有可能短路。更換線纜。 |
|
|
伺服馬達內部發生短路或接地短路 |
確認馬達端子的UVW相間、UVW與接地之間是否發生短路。 |
有可能是伺服馬達故障。更換伺服馬達。 |
|
|
再生電阻接線錯誤或接觸不良 |
確認接線是否正確。 |
修改接線。 |
|
|
動態煞車(制動器)(因DB、伺服驅動而發生的緊急停止)的使用頻度高、或發生了DB 過載錯誤警報 |
通過DB 電阻功耗來確認DB 的使用頻率。或利用錯誤警報顯示來確認是否發生了DB 過載錯誤警報 |
變更伺服驅動的選型、運行方法和機構,以降低DB 的使用頻率。 |
|
|
再生電阻值過高 |
確認再生電阻的使用頻率。 |
再次探討運行條件和負載。 |
|
|
伺服驅動的再生電阻值過小 |
確認再生電阻的使用頻率。 |
將再生電阻值變更為伺服驅動最小容許電阻值以上的值。 |
|
|
在伺服馬達停止時或低速運行時承受了高負載 |
確認運行條件是否在伺服驅動器的規格範圍以外。 |
減輕伺服馬達承受的負載。或以較高的運行速度運行。 |
|
|
因干擾而產生誤動作 |
改善接線等干擾環境,確認有無效果。 |
採取防止干擾的措施,諸如正確進行FG的接線等。另外,FG 的電線尺寸請使用和伺服驅動主迴路電線尺寸相同的電線。 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服驅動。 |
|
主迴路線纜接線錯誤,或接觸不良 |
確認接線是否正確。 |
修改接線。 |
|
|
主迴路線纜內部短路或發生了接地 |
確認線纜的UVW相間、UVW與接地 |
線纜有可能短路。更換線纜。 |
|
|
短路 |
之間是否發生短路。 |
||
|
伺服馬達內部發生短路或接地短路 |
確認馬達端子的UVW相間、UVW與 |
有可能是伺服馬達故障。更換伺服馬達。 |
|
|
接地之間是否發生短路。 |
|||
|
A.101: |
確認伺服驅動的伺服馬達連接端子的 |
||
|
伺服驅動內部發生短路或接地短路 |
UVW 相間、UVW 與接地之間是否發生 |
更換伺服驅動。 |
|
|
短路。 |
|||
|
許範圍) |
在伺服馬達停止時或低速運行時承 |
確認運行條件是否在伺服驅動器的規 |
減輕伺服馬達承受的負載。或以較高的運 |
|
受了高負載 |
格範圍以外。 |
行速度運行。 |
|
|
因雜訊而產生誤動作 |
改善接線、設置等雜訊環境,確認有無 |
採取抗干擾對策,諸如正確進行FG的接 |
|
|
線等。另外, FG 的電線尺寸請使用和伺 |
|||
|
效果。 |
|||
|
服驅動主迴路電線尺寸相同的電線。 |
|||
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤 |
|
|
警報時,更換伺服驅動 |
|||
|
將再生電阻容量(Pn600) 設定為 |
確認外置再生電阻的連接和Pn600的 |
連接外置再生電阻,或在不需要再生電阻 |
|
|
“0”以外的值,沒有安裝再生電阻 |
值。 |
時,將Pn600(再生電阻容量)設定為0。 |
|
|
無外置再生電阻 |
確認外置再生電阻的連接和Pn600的 |
連接外置再生電阻後對Pn600設定適當 |
|
|
值。 |
值。 |
||
|
A.300: |
再生電阻連接端子B2-B3的跨接線 |
確認電源端子跨接線的接線。 |
對跨接線進行正確接線。 |
|
脫落 |
|||
|
外置再生電阻的接線不良、脫落或斷 |
確認外置再生電阻的接線。 |
對外置再生電阻進行正確接線。 |
|
|
線 |
|||
|
在不接通主迴路電源的狀態下,再次接通 |
|||
|
伺服驅動故障 |
– |
伺服驅動的控制電源。仍然發生錯誤警報 |
|
|
時,更換伺服驅動。 |
|||
|
電源電壓超過規格範圍 |
測量電源電壓。 |
將電源電壓設定在規格範圍內。 |
|
|
外置再生電阻值或再生電阻容量不 |
再次確認運行條件和容量 |
變更再生電阻值、再生電阻容量。再次進 |
|
|
足,或處於連續再生狀態 |
行運行條件的調整 |
||
|
連續承受負負載,處於連續再生狀態確認向運行中的伺服馬達施加的負載。再次探討包括伺服、機械、運行條件在內的系統。 |
|||
|
A.320: |
Pn600(再生電阻容量)中設定的容量小於外置再生電阻的容量 |
確認再生電阻的連接和Pn600 的值。校正Pn600 的設定值。 |
|
|
Pn603(再生電阻值)中設定的值小於外置再生電阻值 |
確認再生電阻的連接和Pn603 的值。校正Pn603 的設定值。 |
||
|
外置再生電阻值過大 |
確認再生電阻值是否正確。 |
將其變更為正確的電阻值和容量 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
伺服驅動內部的電源電壓過高,再生 |
用測量儀器測量再生電阻的電阻值。 |
使用伺服驅動內建的再生電阻器時,更換 |
|
|
伺服驅動。使用外置再生電阻時,更換再 |
|||
|
電阻斷線 |
|||
|
生電阻。 |
|||
|
A.330: |
設定AC 電源輸入時,輸入了DC 電 |
確認電源是否為DC 電源。 |
使電源的設定值與使用的電源保持一致。 |
|
源 |
|||
|
主迴路電源接線錯誤(在接通主迴路電源 時檢出) |
設定DC 電源輸入時,輸入了AC 電 |
確認電源是否為AC 電源。 |
使電源的設定值與使用的電源保持一致。 |
|
源 |
|||
|
再生電阻容量(Pn600)設定為“0” |
確認外置再生電阻的連接和Pn600的 |
連接外置再生電阻,或在不需要外置再生 |
|
|
以外的值,不安裝再生電阻 |
值。 |
電阻時,將Pn600 設定為0。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
電源電壓超過規格範圍 |
測量電源電壓。 |
將AC/DC電源電壓調節到產品規格範圍 |
|
|
內。 |
|||
|
電源處於不穩定狀態,或受到了雷擊 |
測量電源電壓。 |
改善電源狀況,設置突波抑制器後再次接 |
|
|
通伺服驅動電源。仍然發生錯誤警報時, |
|||
|
的影響 |
|||
|
更換伺服驅動。 |
|||
|
A.400: |
AC電源電壓超過規格範圍時進行了 |
確認電源電壓和運行中的速度、轉矩 |
將AC 電源電壓調節到產品規格範圍內。 |
|
加減速 |
|||
|
(伺服驅動內部的主迴路電源部件檢出過電 |
外置再生電阻值比運行條件大 |
確認運行條件和再生電阻值。 |
確認轉動慣量比或質量比在容許範圍以 |
|
內。 |
|||
|
壓) |
在容許轉動慣量比或質量比以上的 |
確認轉動慣量比或質量比在容許範圍 |
延長減速時間,或減小負載。 |
|
狀態下(運行確認轉動慣量比或質量 |
|||
|
以內。 |
|||
|
比在容) |
|||
|
在不接通主迴路電源的狀態下,再次接通 |
|||
|
伺服驅動故障 |
– |
伺服驅動的控制電源。仍然發生錯誤警報 |
|
|
時,更換伺服驅動。 |
|||
|
電源電壓低於規格範圍 |
測量電源電壓 |
將電源電壓調節到正常範圍 |
|
|
A.410: |
運行中電源電壓下降 |
測量電源電壓 |
增大電源容量。 |
|
欠電壓 |
發生暫態停電 |
測量電源電壓 |
如果變更了瞬間停止保持時間(Pn509),則 |
|
設定為較小的值。 |
|||
|
壓) |
伺服驅動的保險絲熔斷 |
– |
更換伺服驅動 |
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.510: |
馬達接線的U、V、W 相序錯誤 |
確認伺服馬達的接線。 |
確認馬達接線是否有問題。 |
|
過速度 |
指令輸入值超過了過速度值 |
確認輸入指令。 |
降低指令值。或調整增益。 |
|
(馬達速度在最高速度以上) |
馬達速度超過了最高速度 |
確認馬達速度的波形。 |
降低”速度指令”輸入增益,調整伺服增 |
|
益。或調整運轉條件。 |
|||
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.520: |
檢出馬達速度異常振動 |
確認馬達的異常聲音和運行時的速度、轉矩波形。 |
降低馬達速度。或降低速度環增益(Pn100) |
|
轉動慣量比(Pn103)的值比實際值大或進行了大的變動 |
確認轉動慣量比或質量比。 |
正確地設定轉動慣量比(Pn103)。 |
|
|
振動檢出值(Pn312)不適當 |
確認振動檢出值(Pn312)是否適當。 |
適當設定振動檢出值(Pn312)。 |
|
|
A.521: |
使用免調整功能時馬達振動很大 |
確認馬達速度的波形。 |
減小負載,使其在容許轉動慣量比以下,或增大免調整值設定的負載值,降低剛性值。 |
|
自訂調整、EasyFFT執行時馬達振動很大 |
確認馬達速度的波形。 |
實施各功能的操作步驟中說明的處理方法。 |
|
|
A.710: |
馬達接線、編碼器接線不良或連接不良 |
確認接線。 |
確認馬達接線、編碼器接線是否有問題。 |
|
馬達運行超過了過載保護特性 |
確認馬達的過載特性和運行指令。 |
重新探討負載條件、運行條件。或者重新研討馬達容量。 |
|
|
由於機械性因素而導致馬達不驅動,造成運行時的負載過大 |
確認運行指令和馬達速度。 |
改善機械性因素。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.730: |
馬達在被外力驅動 |
確認運行狀態 |
不要通過外力驅動馬達 |
|
DB停止時的旋轉或運行能量超過了DB 電阻的容量 |
通過DB 電阻功耗來確認DB 的使用頻率 |
嘗試以下措施。 ·降低伺服馬達的速度指令。 ·調小轉動慣量比或質量比。 ·減少DB 停止的次數。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.740:衝擊電流限制電阻過載 |
超過主迴路電源ON/OFF時的衝擊電流限制電阻的容許次數 |
– |
降低主迴路電源的ON/OFF 頻率。 |
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.810: |
未設定編碼器類型Pn002:n.▯X▯▯ |
確認電源和參數設定。 |
增量式:▯1▯▯ |
|
第一次接通絕對值編碼器的電源 |
確認是否是第一次接通電源。 |
進行編碼器的設置操作 |
|
|
拆下編碼器線纜後又進行了連接 |
確認是否是第一次接通電源。 |
確認編碼器的連接,進行編碼器的設定操作。 |
|
|
伺服驅動的控制電源(+5V)以及電池電源均發生故障 |
確認編碼器連接器的電池和連接器狀態是否正確。 |
恢復編碼器的供電(更換電池等)之後,進行編碼器的設置操作 |
|
|
絕對值編碼器故障 |
– |
即使再次進行設定操作也不能解除錯誤警報時,更換伺服馬達。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.820: |
編碼器故障 |
– |
重新設置編碼器。仍然頻繁發生時,有可能是伺服馬達故障。更換伺服馬達。 |
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.830: |
電池連接不良、未連接 |
確認電池的連接。 |
正確連接電池。 |
|
電池電壓低於最低限度值(2.7 V) |
測量電池的電壓。 |
更換電池。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.840: |
編碼器誤動作 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服馬達或編碼器。 |
|
由於干擾等而導致編碼器誤動作 |
– |
正確進行編碼器週邊的接線(分離編碼器線纜與伺服馬達主迴路線纜、接地處理等)。 |
|
|
A.850: |
接通控制電源時,馬達以200 min-1 (RPM)以上的速度旋轉(旋轉型伺服馬達時) |
通過馬達旋轉速度確認接通電源時的馬達速度。 |
將伺服馬達轉速調節到不滿200min-1(RPM),然後接通控制電源 |
|
編碼器故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服馬達或編碼器。 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服驅動。 |
|
|
A.C10: |
馬達接線的U、V、W 相序錯誤 |
確認馬達接線。 |
確認馬達接線是否有問題。 |
|
編碼器故障 |
– |
如果馬達接線沒有問題,再次接通電源後仍然反發生錯誤警報時,可能是伺服馬達或編碼器的故障。更換伺服馬達或編碼器。 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服驅動。 |
|
|
A.C20: |
線性編碼器訊號電壓位準低 |
確認線性編碼器訊號的電壓 |
微調光學尺讀數頭的安裝。或更換線性編碼器。 |
|
線性編碼器正計數方向和馬達轉子的正方向不符 |
確認Pn080=n.▯▯X▯(馬達相序選擇)的設定和線性編碼器、馬達轉子的安裝方向。 |
變更Pn080=n.▯▯X▯的設定。重新安裝線性編碼器和馬達轉子。 |
|
|
磁極感測器訊號受到干擾 |
– |
修正 FG 接線。實施磁極感測器接線抗干擾對策。 |
|
|
A.C21: |
線性編碼器光學尺節距(pitch)(Pn282)設定值錯誤 |
確認線性編碼器光學尺節距(pitch)(Pn282)。 |
確認線性編碼器規格,正確設定數值。 |
|
磁極感測器外露在馬達定子外部 |
確認磁極感測器 |
重新安裝馬達轉子或定子。 |
|
磁極感測器的接線不正確 |
確認磁極感測器的接線。 |
修正磁極感測器的接線。 |
|
|
磁極感測器故障 |
– |
更換磁極感測器。 |
|
|
A.C22: |
伺服單元和線性編碼器的相位資訊不同 |
– |
執行磁極檢查。 |
|
A.C50: |
參數設定不對 |
確認線性編碼器的規格及回饋訊號的狀態。 |
線性編碼器光學尺節距(pitch)(Pn282)、馬達相序選擇(Pn080 = n.▯▯X▯)的設定可能與裝置的狀態不符。正確設定參數。 |
|
光學尺訊號受到干擾 |
確認串列轉換單元、伺服馬達的 FG 與伺服單元的 FG 連接,伺服單元的 FG與電源的FG 連接。此外,確認線性編碼器的線纜確實被遮罩處理。確認檢出指令是否朝同一方向多次重複輸出。 |
對線性編碼器用線纜採取適當的抗干擾措施。 |
|
|
馬達轉子受到外力 |
– |
對馬達轉子施加線纜張力等外力時,即使檢出命令為0,速度回饋不為0時無法順利檢出。減小外力使速度回饋為0。無法減小外力時,增大磁極檢查速度環增益(Pn481)。 |
|
|
線性編碼器的解析度低 |
確認線性編碼器光學尺節距(pitch)是否為 100um 以內。 |
線性編碼器光學尺節距(pitch)為100um 以上時,伺服單元無法檢出正確的速度回饋。使用高精度的線性編碼器光學尺節距(pitch) (推薦 40um 以內)。或增大磁極檢查速度指令(Pn485)。但是,磁極檢查時的馬達動作範圍變大。 |
|
|
A.C51: |
磁極檢查時檢出極限訊號 |
確認超過行程位置。 |
連接極限訊號。在無法檢出極限訊號的位置進行磁極檢查。 |
|
A.C52: |
在以下狀態下伺服 ON • 磁極檢查未完成時 |
– |
輸入 /P-DET 訊號。 |
|
A.C53: |
檢出中移動距離超出磁極 檢出活動範圍 |
– |
擴大磁極檢查活動範圍(Pn48E)。或增大磁極檢查速度環增益 (Pn481)。 |
|
A.C54: |
受到外力 |
– |
增大磁極檢查確認推力指令(Pn495)的值。增大磁極檢查誤差容許範圍(Pn498)的值。但是,一旦擴大誤差容許範圍,馬達溫度將升高。 |
|
A.C80: |
編碼器故障 |
– |
重新接通伺服單元的電源。仍然發生錯誤警報時,有可能是伺服 |
|
伺服單元故障 |
– |
重新接通伺服單元的電源。仍然發生錯誤警報時,有可能是伺服單元故障。更換伺服單元。 |
|
|
A.C90: |
編碼器用連接器接觸不良或接線錯誤 |
確認編碼器用連接器的狀態。 |
再次插入編碼器用連接器,確認編碼器的接線。 |
|
編碼器線纜斷線、短路,或使用了超過規定阻抗的線纜 |
確認編碼器用線纜的狀態。 |
使用指定規格的編碼器線纜。 |
|
|
溫度、濕度、氣體引起的腐蝕;水滴、切削油引起的短路;振動引起的連接器接觸不良 |
確認使用環境。 |
改善使用環境,更換線纜。即使這樣仍然不能好轉時,則更換伺服驅動。 |
|
|
因相互干擾而產生誤動作 |
– |
正確進行編碼器週邊的接線(分離編碼器線纜與伺服馬達主迴路線纜、接地處理等)。 |
|
|
伺服驅動故障 |
– |
將伺服馬達連接到其他伺服驅動上後接通控制電源時,如果不發生錯誤警報,則更換伺服驅動。 |
|
|
A.C91: |
編碼器線纜產生嵌入、包層損壞,訊號線受到干擾 |
確認編碼器用線纜和連接器的狀態。 |
確認編碼器線纜的鋪設是否有問題。 |
|
確認編碼器線纜是否與大電流電線捆在一起或者相距過近 |
確認編碼器用線纜的設置狀態。 |
將編碼器線纜鋪設在不會遭受突波電壓的位置 |
|
|
FG的電位因馬達側設備(電電焊機等)的影響而產生變動 |
確認編碼器用線纜的設置狀態。 |
將機器接地,FG 的分流。 |
|
|
A.C92: |
編碼器的訊號線受到干擾 |
– |
實施編碼器接線抗干擾對策。 |
|
編碼器承受過大的振動衝擊 |
確認使用情況 |
降低機械的振動。正確安裝伺服馬達或編碼器。 |
|
|
編碼器故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服馬達或編碼器。 |
|
|
伺服驅動故障 |
– |
||
|
A.CA0: |
編碼器故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服馬達或編碼器。 |
|
A.Cb0: |
編碼器錯誤接線、接觸不良 |
– |
確認編碼器接線是否有問題。 |
|
編碼器線纜的規格不同,受到干擾 |
– |
將線纜規格改為雙絞屏蔽線或者雙絞統一屏蔽線,芯線為0.12 mm2以上,鍍錫軟銅絞合線。 |
|
|
編碼器線纜長度過長,受到干擾 |
– |
編碼器線纜的接線距離最長50m。 |
|
FG的電位因馬達側設備(電電焊機等)的影響而產生了變動 |
確認編碼器用線纜和連接器的狀態。 |
將機器接地,阻止向編碼器側FG 的分流。 |
|
|
編碼器承受過大的振動衝擊 |
確認使用情況。 |
降低機械的振動。正確安裝伺服馬達或線性編碼器。 |
|
|
編碼器故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服馬達或編碼器。 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服驅動。 |
|
|
A.d00: |
伺服馬達的U、V、W 的接線不正確 |
確認伺服馬達主迴路線纜的接線。 |
確認馬達線纜或編碼器線纜有無接觸不良等問題。 |
|
“位置指令”速度過快 |
試著降低”位置指令”速度後再運行。 |
降低”位置指令”速度或指令加速度,或調整電子齒輪比。 |
|
|
相對於運行條件,位置偏差過大錯誤警報值(Pn520)較低 |
確認位置偏差過大錯誤警報值(Pn520)是否適當。 |
正確設定參數Pn520 的值 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服驅動 |
|
|
A.d01: |
伺服OFF 中位置偏差超過Pn526 (伺服ON時位置偏差過大錯誤警報值)的設定值時保持伺服ON |
確認伺服OFF 時的位置偏差量。 |
正確設定伺服ON 時位置偏差過大錯誤警報值(Pn526)。 |
|
A.d02: |
在位置偏差積累狀態下伺服ON,則通過伺服ON時速度限制值(Pn529)執行速度限制。在該狀態下輸入”位置指令”,超出了位置偏差過大錯誤警報值(Pn520)的設定值 |
– |
設定正確的位置偏差過大錯誤警報值(Pn520)。 或將伺服ON時速度限制值(Pn529)設定為正確的值。 |
|
A.d10: |
馬達旋轉方向與外部編碼器安裝方向相反 |
確認馬達旋轉方向與外部編碼器安裝方向 |
將外部編碼器安裝方向反過來,或將 “外部編碼器的使用方法(Pn002=n.X )”的旋轉方向設定為相反方向 |
|
工件台等的負載位置和外部編碼器連接部件的安裝故障 |
確認外部編碼器連接部件。 |
再次進行機械性結合 |
|
|
FA.d30 |
位置資料超過±1879048192 |
確認輸入指令計數器。 |
修正運行規格。 |
|
A.F10: |
未設定單相AC 電源輸入而輸入了單相電源(Pn00B=n.1 ) |
確認電源和參數設定。 |
設定正確的電源輸入和參數。 (Pn00B=n.1 ) |
|
三相電線接線不良 |
確認電源接線。 |
確認電源接線是否有問題。 |
|
|
三相電源不平衡 |
測量三相電源各相的電壓。 |
修正電源的不平衡(調換相位)。 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服驅動。 |
|
|
馬達接線的接線不良或連接不良 |
確認接線。 |
確認馬達接線是否有問題。 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,有可能是伺服單元故障。更換伺服驅動。 |
*1. 檢出條件公式
下面兩個中任意一個條件式成立時,將檢出錯誤警報。
|
• Pn533[min-1 (RPM)]× |
編碼器解析度 |
≤ |
Pn20E |
|
|
6×10⁵ |
Pn210 |
Pn20E |
||
|
編碼器解析度• 馬達的最高速度[min-1 (RPM)]×約3.66×10¹²≤ |
||||
|
Pn210 |
||||
*2. 檢出條件公式
下面兩個中任意一個條件式成立時,將檢出錯誤警報。
|
編碼器解析度 |
Pn20E |
||||
|
•達定度[]× 3 × |
6×10⁵ |
≤ |
Pn210 |
|||
|
編碼器解析度• 馬達的最高速度[min-1 (RPM)]×約3.66×10¹²≥ |
Pn20E |
|||||
|
Pn210 |
||||||
9.2.3 錯誤警報復位
發生伺服錯誤警報輸出(ALM)訊號時,請在排除錯誤警報原因後通過以下任一種方法進行復位。
與編碼器相關的錯誤警報有時可能無法通過錯誤警報重置輸入 (/ALM-RST)訊號來重置。這種情況下,請切斷控制電源進行重置。
|
不排除錯誤警報原因就執行錯誤警報復位,保持運行時,可能會導致設備損壞或火災。 |
 將伺服錯誤警報復位前,請務必排除錯誤警報原因。
• 基於錯誤警報、警告清除(ALM_CLR)訊號的重置
• 基於面板操作鍵,按S 鍵復位
9.2.4 錯誤警報記錄的顯示
伺服驅動有追溯顯示功能,最多可以追溯顯示10 個已發生的錯誤警報記錄。
9.2.5 錯誤警報記錄的刪除 刪除伺服驅動的錯誤警報記錄的功能。
即使進行錯誤警報復位或切斷伺服驅動的主迴路電源,錯誤警報記錄也不會被刪除,所以務必進行以下操作。
可執行操作如下
|
操作工具 |
分配 |
|
面板操作器 |
Fn006 |
|
ProTuner |
[錯誤警報顯示]— [歷史錯誤警報]— [清除] |
9.3 顯示警告時
伺服驅動發生警告時,面板顯示部的LED 顯示錯誤警報編號。警告將在發生異常前顯示。 下面列出了警告一覽表及警告的原因和處理措施。
9.3.1 警告一覽表
下面按照警告編號的順序,列出了警告名稱及警告內容。
|
警告編號 |
警告名稱 |
警告內容 |
復位 |
|
A.900 |
位置偏差過大 |
Pn520×Pn51E 100 |
需要 |
|
A.901 |
伺服ON 時位置偏差過大 |
Pn526×Pn528 100 |
需要 |
|
A.910 |
過載 |
即將達到過載(A.710/720)錯誤警報之前的警告顯示。如繼續運行,則有可能發生錯誤警報。 |
需要 |
|
A.911 |
振動 |
檢出馬達動作中異常振動。與A.520檢出值相同,通過振動檢出開關(Pn310)來設定為錯誤警報還是警告。 |
需要 |
|
A.920 |
再生過載 |
即將達到再生過載(A.320)錯誤警報之前的警告顯示。如繼續運行,則有可能發生錯誤警報。 |
需要 |
|
A.921 |
DB 過載 |
即將達到DB 過載(A .731)錯誤警報之前的警告顯示。如繼續運行,則有可能發生錯誤警報。 |
需要 |
|
A.930 |
絕對值編碼器的電池故障 |
絕對值編碼器電池電壓過低的警告顯示。 |
需要 |
|
A.941 |
需要重新接通電源的參數變更 |
變更了需要重新接通電源的參數。 |
需要 |
|
A.94A |
資料設定警告1 (參數編號) |
資料設定警告1(參數編號)指令的參數編號有誤。 |
自動復位* |
|
A.94B |
資料設定警告2 (資料範圍外) |
指令資料中設定了範圍外的值。 |
自動復位* |
|
A.94C |
資料設定警告3 (計算錯誤) |
檢測出計算錯誤。 |
自動復位* |
|
A.94D |
資料設定警告4 (參數尺寸) |
檢出了數據大小不符。 |
自動復位* |
|
A.94E |
數據設定警告5 (捕捉異常) |
檢出了捕捉模式異常。 |
需要 |
|
A.95A |
指令警告1 (指令條件外) |
在指令條件不充分的情況下進行了指令。 |
自動復位* |
|
A.95B |
指令警告2 (未支援指令) |
指令了未支援的指令。 |
自動復位* |
|
A.95D |
指令警告4 (指令的干擾) |
指令的干涉(主要指捕捉指令的干涉)。 |
自動復位* |
|
A.95E |
指令警告5 (不可使用子指令) |
子指令與主指令的干涉。 |
自動復位* |
|
警告編號 |
警告名稱 |
警告內容 |
復位 |
|
A.95F |
指令警告6 (未定義指令) |
指令了未定義的指令。 |
自動復位* |
|
A.971 |
欠電壓 |
即將達到欠電壓(A.410)錯誤警報之前的警告顯示。如繼續運行,則有可能發生錯誤警報。 |
需要 |
|
A.97A |
指令警告7(層異常) |
當前層中指定了無法執行的指令。 |
自動復位* |
|
A.97b |
資料範圍外資料箝位元 |
以設定指令資料在範圍外的最小值和最大值固定。 |
自動復位* |
|
A.9A0 |
超過行程 |
伺服ON 中檢出超過行程。 |
需要 |
(註) 1. 如果沒有設定為“輸出錯誤警報代碼和警告代碼(Pn001 = n.1 )”,則不輸出警告代碼。
2. 警告檢出的有無通過Pn008 = n. X (警告檢出選擇)進行設定。
但是,下表所示的警告分為兩種:不受Pn008 = n. X 設定的影響;Pn008 = n. X 之外需要設定其它參數。
|
警告 |
警告檢出選擇需設定的參數 |
|
A.911 |
Pn310=n. X (振動檢測選擇) |
|
A.923 |
- |
|
A.930 |
Pn008=n. X (電池欠電壓的錯誤警報/警告選擇) |
|
A.942 |
Pn423=n. X (速度脈動補償資訊不一致警告檢出選擇) |
|
A.94A~A.960 A.97A~A.97b |
Pn800=n. X (警告檢查遮罩) |
|
A.971 |
Pn008 = n. X (欠電壓時的功能選擇) |
|
A.9A0 |
Pn00D = n.X (速度比率警告檢出選擇) |
|
A.9b0 |
Pn00F = n. X (預防維護警告選擇) |
9.3.2 警告的原因及處理措施
下表列出了警告的原因和處理措施。如果按照下表進行處理後仍然無法清除故障,請與本公司聯繫。
|
警告編號: 警告名稱 |
原因 |
確認方法 |
處理措施 |
|
A.900: |
伺服馬達的U、V、W 的接線不正確 |
確認伺服馬達主迴路線纜的接線。 |
確認馬達線纜或編碼器線纜有無接觸不良等問題。 |
|
伺服驅動的增益較低 |
確認伺服驅動的增益是否過低 |
通過自動調整(無上位元指令)功能等提高伺服增益。 |
|
|
“位置指令”加速度過大 |
試著降低指令加速度後再運行。 |
降低”位置指令”加速度。或,選擇”位置指令”濾波器,使”位置指令”加速度變得平滑。 |
|
|
相對於運行條件,位置偏差過大錯誤警報(Pn520)較低 |
確認位置偏差過大錯誤警報值(Pn520)是否適當。 |
正確設定參數Pn520 的值 |
|
|
伺服驅動故障 |
– |
重新接通伺服驅動的電源。仍然發生錯誤警報時,更換伺服驅動。 |
|
|
A.901: |
伺服ON時累積位置偏差超過了Pn526×Pn528 |
– |
正確設定伺服ON時位置偏差過大警告值(Pn528)。 |
|
A.910: |
馬達接線、編碼器接線不良或連接不良 |
確認接線。 |
確認馬達接線、編碼器接線是否有問題。 |
|
馬達運行超過了過載保護特性 |
確認馬達的過載特性和運行指令。 |
重新探討負載條件、運行條件。 或者重新研討馬達容量。 |
|
|
由於機械性因素而導致馬達不驅動,造成運行時的負載過大 |
確認運行指令和馬達速度。 |
改善機械性因素。 |
|
|
過載警告值(Pn52B)不適當 |
確認過載警告值(Pn52B)是否適當。 |
適當設定過載警告值(Pn52B)。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.911: |
檢出馬達動作中異常振動 |
確認馬達的異常聲音和運行時的速度、轉矩波形。 |
降低馬達速度。或通過自訂調整等降低伺服增益。 |
|
轉動慣量比(Pn103)的值比實際值大或有大的變動 |
確認轉動慣量比或質量比。 |
正確地設定轉動慣量比(Pn103)。 |
|
|
振動檢出值(Pn312或Pn384)不適當 |
確認振動檢出值(Pn312 或Pn384)是否適當。 |
適當設定振動檢出值(Pn312 或Pn384)。 |
|
|
A.920: |
電源電壓超過規格範圍 |
測量電源電壓。 |
將電源電壓設定在規格範圍內 |
|
外置再生電阻值、伺服驅動的容量或再生電阻容量不足,或處於連續再生狀態 |
再次確認運行條件和容量 |
變更再生電阻值、再生電阻容量或伺服驅動容量。再次進行運行條件的調整 |
|
|
連續承受負負載,處於連續再生狀態 |
確認向運行中的伺服馬達施加的負載。 |
再次探討包括伺服、機械、運行條件在內的系統。 |
|
|
A.921: |
馬達在被外力驅動 |
確認運行狀態。 |
不要通過外力驅動馬達。 |
|
DB停止時的旋轉或運行能量超過了DB 電阻的容量 |
通過DB電阻功耗來確認DB 的使用頻率 |
嘗試以下措施。 ·降低伺服馬達的速度指令。 ·調小轉動慣量或品質。 ·減少DB 停止的次數。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.930: |
電池連接不良、未連接 |
確認電池的連接。 |
正確連接電池。 |
|
電池電壓低於最低限度值(2.7 V) |
測量電池的電壓。 |
更換電池。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.971: |
用伺服驅動AC 電源電壓太低 |
測量電源電壓。 |
將電源電壓調節到正常範圍。 |
|
運行中電源電壓下降 |
測量電源電壓。 |
增大電源容量 |
|
|
發生暫態停電 |
測量電源電壓。 |
如果變更了瞬間停止保持時間(Pn509),則設定為較小的值。 |
|
|
伺服驅動的保險絲熔斷 |
– |
更換伺服驅動,連接電抗器後再使用伺服驅動。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
A.97A: |
當前層中收到無法執行的指令 |
– |
滿足發送條件後再發送指令。 |
|
A.97b: |
指令資料中設定了範圍外的值 |
在指令資料中設定處於設定範圍內的值。 |
|
|
A.9A0: |
伺服ON 中檢出超過行程 |
通過輸入訊號監視確認極限訊號的狀態。 |
無法通過輸入訊號監視確認極限訊號時,可能瞬間檢出超過行程。執行以下項目。 ·不執行從上位裝置到超過行程領域的指令。·確認極限訊號的接線。 |
9.4 錯誤警報和警告發生時的通信資料監視
錯誤警報或警告(例:數據設定警告(A.94▯)、指令警告(A.95▯))發生時的指令資料,可通過以下參數監視。以下為正常狀態下發生錯誤警報或警告時的資料。
發生錯誤警報或警告時的CMD 資料:Pn890~Pn8A6
發生錯誤警報或警告時的RSP 資料:Pn8A8~Pn8BE
|
指令 |
發生錯誤警報、警告時的指令資料保存位置 |
|
|
CMD |
RSP |
|
|
0 |
Pn890 = n.▯▯▯▯▯▯XX |
Pn8A8 = n.▯▯▯▯▯▯XX |
|
1 |
Pn890 = n.▯▯▯▯XX▯▯ |
Pn8A8 = n.▯▯▯▯XX▯▯ |
|
2 |
Pn890 = n.▯▯XX▯▯▯▯ |
Pn8A8 = n.▯▯XX▯▯▯▯ |
|
3 |
Pn890 = n.XX▯▯▯▯▯▯ |
Pn8A8 = n.XX▯▯▯▯▯▯ |
|
4~7 |
Pn892 |
Pn8AA |
|
8~11 |
Pn894 |
Pn8AC |
|
12~15 |
Pn896 |
Pn8AE |
|
16~19 |
Pn898 |
Pn8B0 |
|
20~23 |
Pn89A |
Pn8B2 |
|
24~27 |
Pn89C |
Pn8B4 |
|
28~31 |
Pn89E |
Pn8B6 |
|
32~35 |
Pn8A0 |
Pn8B8 |
|
36~39 |
Pn8A2 |
Pn8BA |
|
40~43 |
Pn8A4 |
Pn8BC |
|
44~47 |
Pn8A6 |
Pn8BE |
(註) 1. 資料按小端序(Little Endian)存儲次序排列,以16 進制表示。
9.5 可以從伺服馬達的動作、狀態來判斷的故障原因及處理措施
可以從伺服馬達的動作、狀態來判斷的故障原因及處理方法如下所示。 對下表粗線框的事項進行檢查和處理時,請務必切斷伺服系統的電源。
|
故障內容 |
原因 |
確認方法 |
處理措施 |
|
正確進行接線,使控制電源為ON。 |
|||||||||||||||||||||||
|
主迴路電源未接通 |
測量主迴路電源輸入端子間的電 |
正確進行接線,使主迴路電源為ON。 |
||||||||||||||||||||||
|
壓。 |
||||||||||||||||||||||||
|
正確連接輸入輸出訊號連接器(CN1)端子。 |
|||||||||||||||||||||||
|
正確接線。 |
||||||||||||||||||||||||
|
伺服馬達不啟動 |
|
|||||||||||||||||||||||
|
– |
更換伺服驅動。 |
||||||||||||||||||||||
|
伺服馬達瞬間運行 伺服馬達的接線錯誤
|
確認接線。 |
正確接線。 |
||||||||||||||||||||||
|
確認接線。 |
正確接線。 |
|||||||||||||||||||||||
|
伺服馬達的動作不穩定 |
伺服馬達的線纜接線不良 |
動力線(U、V、W 相)及編碼器或串列轉換單元的連接器連接可能不穩定。確認接線。 |
緊固端子或連接器的鬆弛,正確接線。 |
|
故障內容 |
原因 |
確認方法 |
處理措施 |
|
未發出指令而伺服馬達運行 |
伺服驅動故障 |
檢查方向是否相符。 |
更換伺服驅動 |
|
動態煞車( 制動器)(DB)不動作 |
Pn00 =n. X的設定不當(伺服OFF 及Gr.1 錯誤警報發生時的停止方法) |
確認Pn001= n. X 的設定值。 |
正確設定Pn001=n. X。 |
|
DB 電阻斷線 |
確認轉動慣量、速度、DB 的使用頻率。可能是轉動慣量、速度、DB的使用頻率過大或DB 電阻斷線。 |
更換伺服驅動。另外,為了防止斷線,可以採取減輕負載狀態的措施。 |
|
|
DB 驅動迴路故障 |
– |
DB 迴路部件故障。更換伺服驅動。 |
|
|
伺服馬達發出異常聲音 |
在使用免調整功能時(出廠時的設定)伺服馬達振動很大 |
確認馬達速度的波形。 |
減小負載,使其在容許轉動慣量比或容許質量比以下,或增大免調整值設定的負載值,降低剛性值。 |
|
機械性安裝不良 |
確認伺服馬達的安裝狀態 |
重新轉緊安裝螺絲。 |
|
|
機械性安裝不良 |
確認聯軸器是否偏芯。 |
使聯軸器的芯對準。 |
|
|
軸承內故障 |
確認軸承附近的聲音、有無振動。 |
更換伺服馬達。 |
|
|
振動源頭在配合機器 |
確認機器側的活動部分有無異物進入或破損、變形。 |
請與機器生產商聯繫。 |
|
|
由於輸入輸出訊號用線纜的規格錯誤,發生了相互干擾 |
確認輸入輸出訊號用線纜是否滿足規格。線纜規格:雙絞屏蔽線或者雙絞統一屏蔽線(芯線為0.12 mm2以上,鍍錫軟銅絞合線)。 |
使用滿足規格的線纜。 |
|
|
由於輸入輸出訊號用線纜過長,發生了相互干擾 |
確認輸入輸出訊號用線纜的長度。 |
使輸入輸出訊號用線纜的長度在3 m以內。 |
|
|
由於編碼器用線纜的規格錯 誤,發生了相互干擾 |
確認輸入輸出訊號用線纜是否滿足規格。線纜規格:雙絞屏蔽線(芯線為0.12 mm2以上,鍍錫軟銅絞合線)。 |
使用滿足規格的線纜。 |
|
|
由於編碼器用線纜過長,發 生了相互干擾 |
確認編碼器用線纜長度。 |
將編碼器線纜的長度設定在50 m 以內。 |
|
|
由於編碼器線纜損傷,發生 了相互干擾 |
確認編碼器線纜是否被夾住、包層是否破損。 |
更換編碼器線纜,改變線纜的鋪設環境。 |
|
|
編碼器線纜上有過大的相互干擾 |
確認編碼器線纜是否與大電流電線捆在一起或者相距過近。 |
改變編碼器線纜的鋪設環境,以免受到大電流電線的突波電壓影響。 |
|
|
FG 的電位因伺服馬達側設備(電電焊機等)的影響而產生變動 |
確認伺服馬達側設備的接地狀態(忘記接地、不完全接地)。 |
將伺服馬達側設備正確接地,阻止向編碼器側FG 的分流。 |
|
|
因相互干擾而導致伺服驅動 的計算錯誤 |
確認編碼器到訊號線之間是否有相互干擾 |
將伺服馬達側設備正確接地,阻止向編碼器側FG 的分流。 |
|
|
編碼器受到過大振動衝擊影響 |
確認是否發生機械振動。確認伺服馬達安裝狀態(安裝面的精度、固定狀態、偏芯)。 |
降低機械振動。改善伺服馬達安裝狀態。 |
|
|
編碼器故障 |
– |
更換伺服馬達 |
|
|
串列轉換單元故障 |
– |
更換串列轉換單元。 |
|
|
頻率約為200~ 400Hz 時,馬達發生振動 |
伺服增益的匹配不當 |
確認是否實施了增益的調整。 |
執行自動調整(無上位元指令)。 |
|
速度環增益(Pn100)的設定值過高 |
確認速度環增益(Pn100)的設 定值。出廠設定:Kv = 40.0 Hz |
設定正確的速度環增益(Pn100)的設定值。 |
|
|
位置環增益(Pn102)的設定值過高 |
確認位置環增益(Pn102)的設 定值。出廠設定:Kp = 40.0/s |
設定正確的位置環增益(Pn102)的設定值。 |
|
|
速度環積分時間參數(Pn101)的設定不正確 |
確認速度環積分時間參數(Pn101)的設定值。出廠設定:Ti = 20.0 ms |
設定正確的速度環積分時間參數(Pn101)的設定值。 |
|
|
轉動慣量比或質量比(Pn103)的設定值不正確 |
確認轉動慣量比或質量比(Pn103)的設定值 |
設定正確的轉動慣量比或質量比(Pn103)。 |
|
|
起動與停止時的速度過衝過大 |
伺服增益的匹配不當 |
確認是否實施了增益的調整。 |
執行自動調整(無上位元指令)。 |
|
速度環增益(Pn100)的設定值過高 |
確認速度環增益(Pn100)的設定值。出廠設定:Kv = 40.0 Hz |
設定正確的速度環增益(Pn100)的設定值。 |
|
|
位置環增益(Pn102)的設定值過高 |
確認位置環增益(Pn102)的設定值。出廠設定:Kp = 40.0/s |
設定正確的位置環增益(Pn102)的設定值。 |
|
|
速度環積分時間參數(Pn101)的設定不正確 |
確認速度環積分時間參數(Pn101)的設定值。出廠設定:Ti = 20.0 ms |
設定正確的速度環積分時間參數(Pn101)的設定值。 |
|
|
轉動慣量比或質量比(Pn103)的設定值不正確 |
確認轉動慣量比或質量比(Pn103)的設定值。 |
設定正確的轉動慣量比或質量比(Pn103)。 |
|
|
“轉矩指令”飽和 |
確認”轉矩指令”波形。 |
使用模式開關功能。 |
|
|
推力限制(Pn483, Pn484)保持出廠設定 |
推力限制:出廠設定 |
設定正確的推力限制(Pn483, Pn484)值。 |
|
故障內容 |
原因 |
確認方法 |
處理措施 |
|
絕對值編碼器位置偏差錯誤(上位裝置所記錄的電源OFF 時的位置與再次電源ON 時的位置間的偏差) |
由於編碼器用線纜的規格錯誤,發生了相互干擾 |
確認編碼器用線纜是否滿足規格。線纜規格:雙絞屏蔽線或者雙絞統一屏蔽線(芯線為0.12mm2以上,鍍錫軟銅絞合線) |
使用滿足規格的線纜。 |
|
由於編碼器用線纜過長,發生了相互干擾 |
確認編碼器用線纜長度。 |
將編碼器線纜的長度設定在50m 以內。 |
|
|
由於編碼器線纜損傷,發生了相互干擾 |
確認編碼器線纜是否被夾住、包層是否破損。 |
更換編碼器線纜,改變線纜的鋪設環境。 |
|
|
編碼器線纜上有過大的相互干擾 |
確認編碼器線纜是否與大電流電線捆在一起或者相距過近。 |
改變編碼器線纜的鋪設環境,以免受到大電流電線的突波電壓影響。 |
|
|
FG的電位因伺服馬達側設備(電焊機等)的影響而產生變動 |
確認伺服馬達側設備的接地狀態(忘記接地、不完全接地)。 |
將伺服馬達側設備正確接地,阻止向編碼器側FG 的分流。 |
|
|
因相互干擾而導致伺服驅動的計算錯誤 |
確認是否在編碼器或串列轉換單元到訊號線之間有相互干擾。 |
對編碼器或串列轉換單元的接線採取抗干擾對策。 |
|
|
編碼器受到過大振動衝擊影響 |
確認是否發生機械振動。確認伺服馬達安裝狀態(安裝面的精度、固定狀態、偏芯)。 |
降低機械振動。並改善伺服馬達或編碼器的安裝狀態。 |
|
|
編碼器故障 |
– |
更換伺服馬達或編碼器。 |
|
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
上位裝置的旋轉圈數資料或絕對值編碼器位置資料讀取錯誤 |
確認上位裝置的錯誤檢出部件。 |
使上位裝置的錯誤檢出部件正常工作。 |
|
|
利用上位裝置確認奇偶數據是否已被校驗。進行旋轉圈數資料或絕對值編 |
進行旋轉圈數資料或絕對值編碼器位置資料的同位。 |
||
|
確認伺服驅動與上位裝置之間的線纜上有無相互干擾。 |
採取防干擾措施,再次進行旋轉圈數資料或絕對值編碼器位置資料的同位。 |
||
|
發生超過行程(OT) |
輸入了禁止正轉側/反轉側驅動輸入(P-OT/N-OT)訊號 |
確認輸入訊號用外部電源(+24 V)的電壓。 |
將輸入訊號用外部電源(+24V)電壓設定為正確的值。 |
|
確認超過行程極限開關的動作狀態。 |
使超過行程極限開關正常動作。 |
||
|
確認超過行程極限開關的接線。 |
正確進行超過行程極限開關的接線。 |
||
|
確認超過行程輸入訊號分配(Pn50A 或Pn50B)的設定值。 |
正確設定參數。 |
||
|
禁止正轉側/反轉側驅動輸入(P-OT/N-OT)訊號誤動作 |
確認輸入訊號用外部電源(+24 V)的電壓有無波動。 |
消除輸入訊號用外部電源(+24 V)的電壓波動。 |
|
|
確認超過行程極限開關的動作狀態是否不穩定。 |
使超過行程極限開關的動作狀態穩定。 |
||
|
確認超過行程極限開關的接線(線纜有無損傷、螺絲的緊固狀態等)。 |
正確進行超過行程極限開關的接線。 |
||
|
對參數(Pn50A = n.X , Pn50B = n. X)分配的禁止正轉側/反轉側驅動輸入(P-OT/N-OT)訊號錯誤 |
確認P-OT 訊號分配Pn50A= n.X 。 |
如果其他訊號被分配給 Pn50A= n.X ,則重新將P-OT訊號分配給該 參數。 |
|
|
確認N-OT 訊號分配Pn50B= n. X。 |
如 果 其 他 訊 號 被 分 配 給 Pn50B=n. X,則重新將N-OT 訊號分 配給該參數。 |
||
|
伺服馬達停止方法選擇錯誤 |
確認伺服OFF時的停止方法(Pn001 = n. X,或Pn001 = n. )。 |
選擇自由運行停止以外的伺服馬達停止方法。 |
|
|
確認轉矩控制時的停止方法(Pn001 = n. X,或Pn001 = n. X)。 |
選擇自由運行停止以外的伺服馬達停止方法。 |
||
|
因超過行程(OT)而導致停止位置不當 |
極限開關的位置與運動軸的長度不當 |
– |
將極限開關設置在適當的位置。 |
|
超過行程極限開關的位置比慣性運行量短 |
– |
將超過行程極限開關設置在適當的位置。 |
|
故障內容 |
原因 |
確認方法 |
處理措施 |
|
由於編碼器用線纜的規格錯誤,發生了相互干擾 |
確認編碼器用線纜是否滿足規格。線纜規格:雙絞屏蔽線或者雙絞統一屏蔽線(芯線為0.12mm2以上,鍍錫軟銅絞合線) |
使用滿足規格的線纜。 |
|||||
|
由於編碼器用線纜過長,發生了相互干擾 |
確認編碼器用線纜長度。 |
將編碼器線纜的長度設定在50m 以內。 |
|||||
|
發生位置偏差 |
由於編碼器線纜損傷,發生了相互干擾 |
確認編碼器線纜是否被夾住、包層是否破損。 |
更換編碼器線纜,改變線纜的鋪設環境。 |
||||
|
編碼器線纜上有過大的相互干擾 |
確認編碼器線纜是否與大電流電線捆在一起或者相距過近。 |
改變編碼器線纜的鋪設環境,以免受到大 |
|||||
|
電流電線的突波電壓影響。 |
|||||||
|
FG的電位因伺服馬達側設備(電焊機等)的影響而產生變動 |
確認伺服馬達側設備的接地狀態(忘記接地、不完全接地)。 |
將伺服馬達側設備正確接地,阻止向編碼 |
|||||
|
器側FG 的分流。 |
|||||||
|
因相互干擾而導致伺服驅動的計算錯誤 |
確認是否在編碼器或串列轉換單元到訊號線之間有相互干擾。 |
對編碼器或串列轉換單元的接線採取抗 |
|||||
|
干擾對策。 |
|||||||
|
編碼器受到過大振動衝擊影響 |
確認是否發生機械振動。確認伺服馬達安裝狀態(安裝面的精度、固定狀態、偏芯)。確認線性編碼器的安裝狀態(安裝面精度、固定方法)。 |
降低機械振動。並改善伺服馬達或線性編 |
|||||
|
(未發生錯誤警報) |
|||||||
|
碼器的安裝狀態。 |
|||||||
|
機器與伺服馬達的聯軸器故障 |
確認機器與伺服馬達的聯軸器部有無錯位。 |
正確固定機器與伺服馬達的聯軸器。 |
|||||
|
由於輸入輸出訊號用線纜的規格錯誤,發生了相互干擾 |
確認輸入輸出訊號用線纜是否滿足規格。線纜規格:雙絞屏蔽線或者雙絞統一屏蔽線( 芯線為0.12mm2以上,鍍錫軟銅絞合線) |
使用滿足規格的線纜。 |
|||||
|
使輸入輸出訊號用線纜的長度在3m以 |
||||||
|
內。 |
|||||||
|
更換伺服馬達或編碼器。 |
|||||||
|
伺服驅動故障 |
– |
更換伺服驅動。 |
|
|
伺服馬達過熱 |
環境溫度過高 |
測量伺服馬達的環境溫度。 |
將環境溫度設定為40°C 以下。 |
|
伺服馬達表面髒汙 |
目測確認馬達表面的髒汙。 |
去除馬達表面的髒汙、塵埃、油污等。 |
|
|
伺服馬達承受的負載過大 |
通過監視器確認負載狀態。 |
如果過載,則減輕負載,或更換為容量較大的伺服驅動及伺服馬達。 |
提示:按 ← → 切換章節,Ctrl+K 搜尋