此章節說明運動點設定與參數。運動流程的運動點資訊如: 目標位置/最高速度/加減速及加速類型等. 都是由點表及點參數設定。欲使用PLC程式修改點表與點參數設定值內容,請詳閱第八章運動參數映射表。
5-1運動點設定介面
運動點設定由FATEK UperLogic 專案編輯軟體提供設定之介面。如下圖:
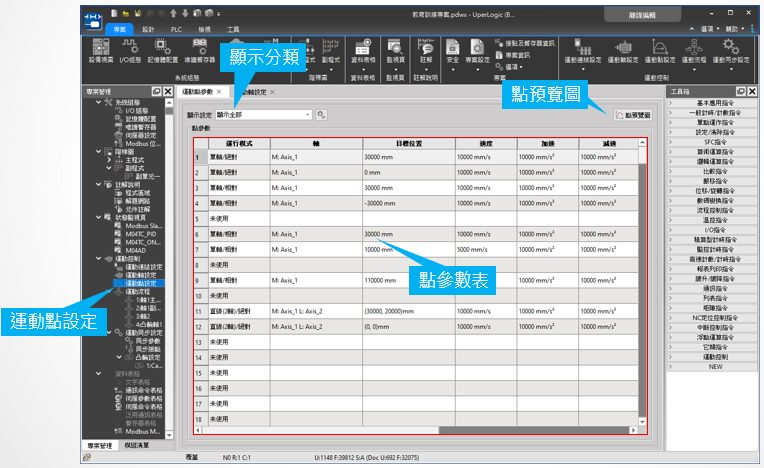
運動點數在各PLC規格容量有相對應的上限值
|
PLC 型號 |
Motion 運動控制點數 |
|---|---|
|
MXXC1 |
128 點 |
|
MXXC2 |
192 點 |
|
MXXC3 |
256 點 |
|
MXXC4 |
512點 |
|
MXXC5 |
512 點 |
|
MXXC6 |
1024 點 |
點資料設定介紹:
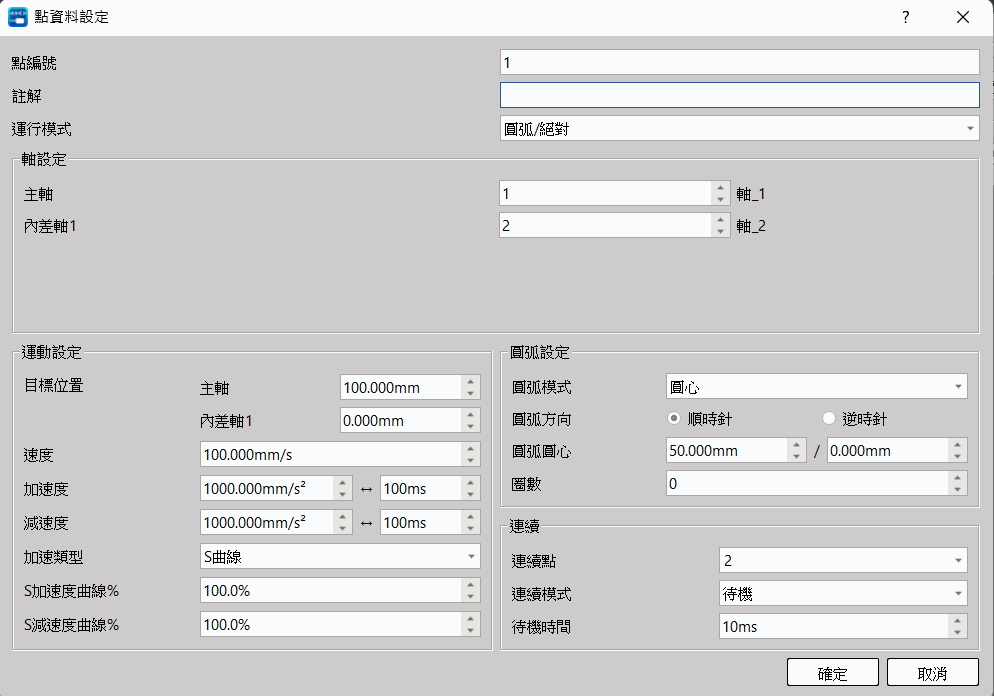
點編號: Ladder或流程要執行的點編號。
運行模式:
單軸/絕對:單軸定位控制(絕對座標)
單軸/相對:單軸定位控制(相對座標)
直線(2軸)/絕對:直線2軸補間(絕對座標)
直線(2軸)/相對:直線2軸補間(相對座標)
直線(3軸)/絕對:直線3軸補間(絕對座標)
直線(3軸)/相對:直線3軸補間(相對座標)
直線(4軸)/絕對:直線4軸補間(絕對座標)
直線(4軸)/相對:直線4軸補間(相對座標)
圓弧/絕對:2軸圓弧補間(絕對座標)
圓弧/相對:2軸圓弧補間(相對座標)
3維圓弧/絕對:3軸圓弧補間(絕對座標)
3維圓弧/相對:3軸圓弧補間(相對座標)
螺旋/絕對:3軸螺旋補間(絕對座標)
螺旋/相對:3軸螺旋補間(相對座標)
單軸速度:單軸速度控制
主軸: 要運行的軸。
若在軸模式選擇"多軸補間",則UI會出現:
內差軸2: 要運行的內差軸2
內差軸3: 要運行的內差軸3
內差軸4: 要運行的內差軸4
目標位置:
主軸:主軸目標位置,要移動的行程(相對) /位置(絕對)。
內差軸1: 差補軸1目標位置,隨模式決定。
內差軸2: 差補軸2目標位置,隨模式決定。
內差軸3: 差補軸3目標位置,隨模式決定。
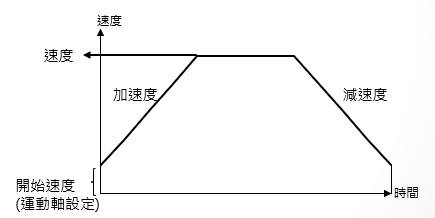
速度:輸出的速度或是頻率運動的最大速度,若目標距離設定過短,加速時可能無法到加到此數值。
加速度: 起始速度到達速度的加速度
減速度: 速度到達結束速度的減速度
加速類型 :T曲線/S曲線
S加速度曲線百分比 範圍 1%~100%
S減速度曲線百分比 範圍 1%~100%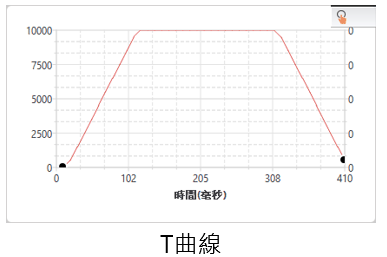
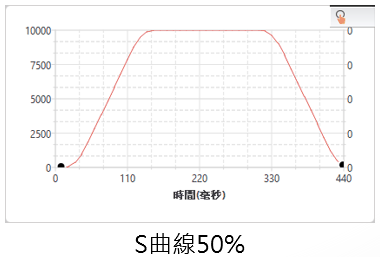
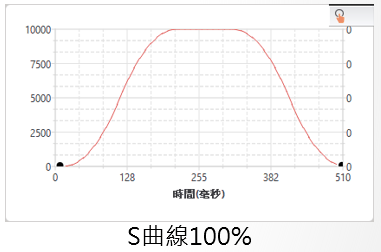
連續點: 可以設定"結束"或是"接續點"(選取點表上欲執行的點資料)
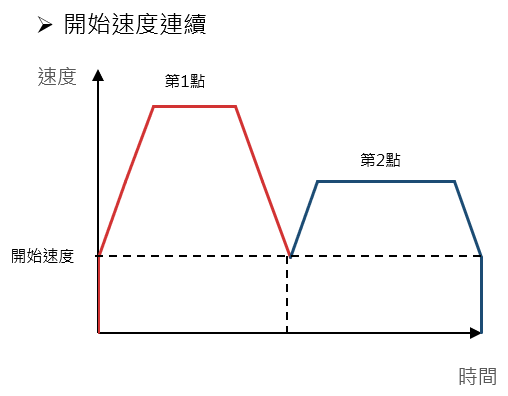
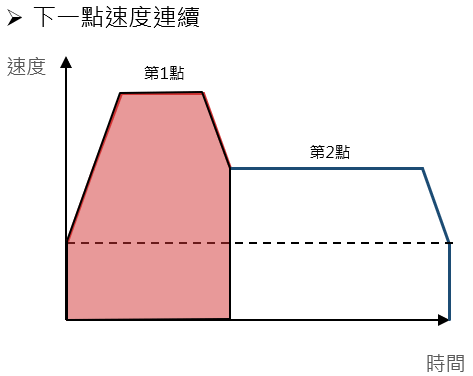
連續模式:
待機: 運行完目前點後等待多少ms後運行下一點
下一點速度連續 : 加減速至下一點速度結束後運行下一點。
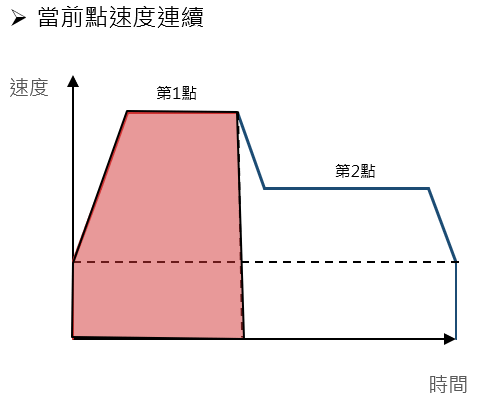
當前點速度連續 :以目前的速度結束後加減速運行下一點。
開始速度連續 :降低至開始速度後運行下一點。
待機時間 : 待機模式的待機時間。(單位ms)
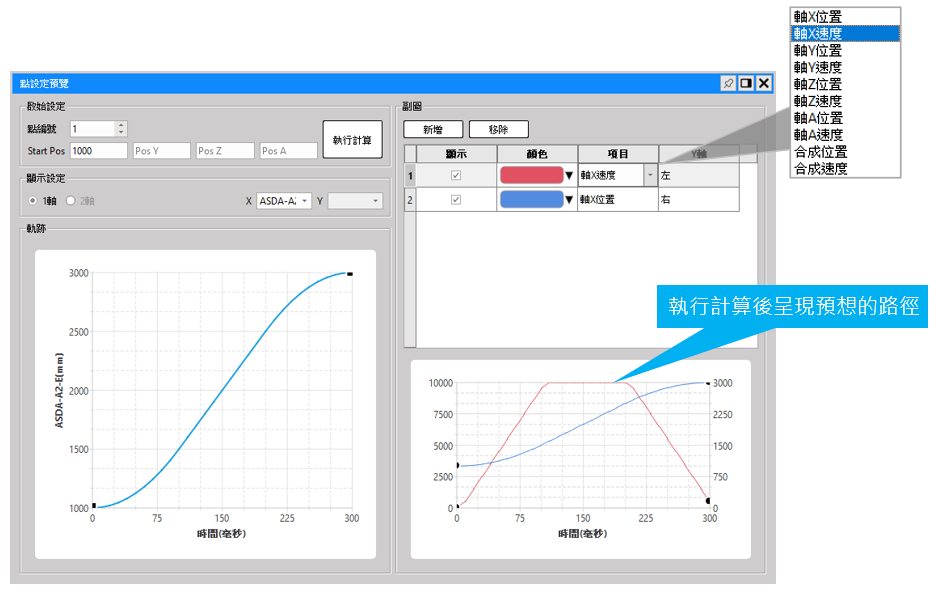
5-2點預覽圖
點預覽圖可以查看點參數預覽設定行程的軌跡和速度等…
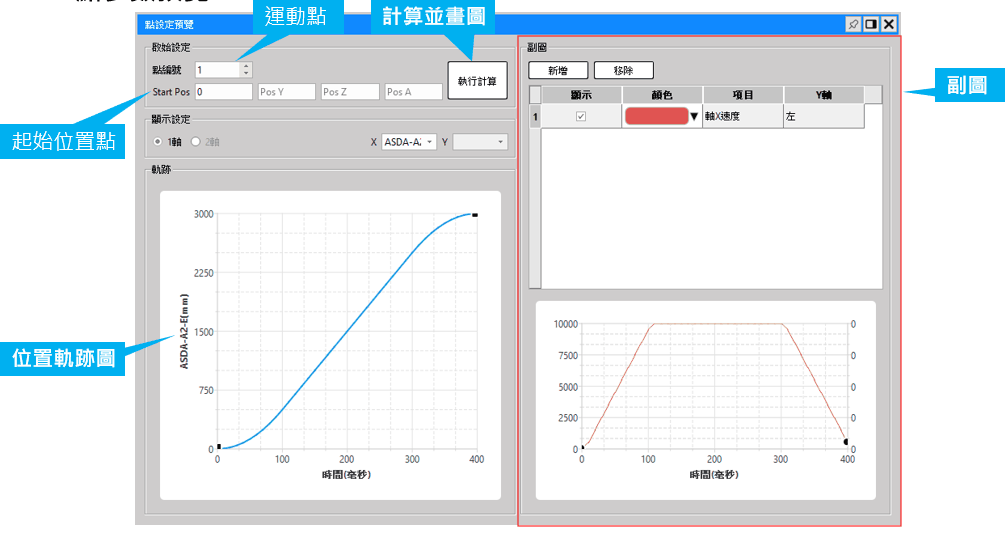
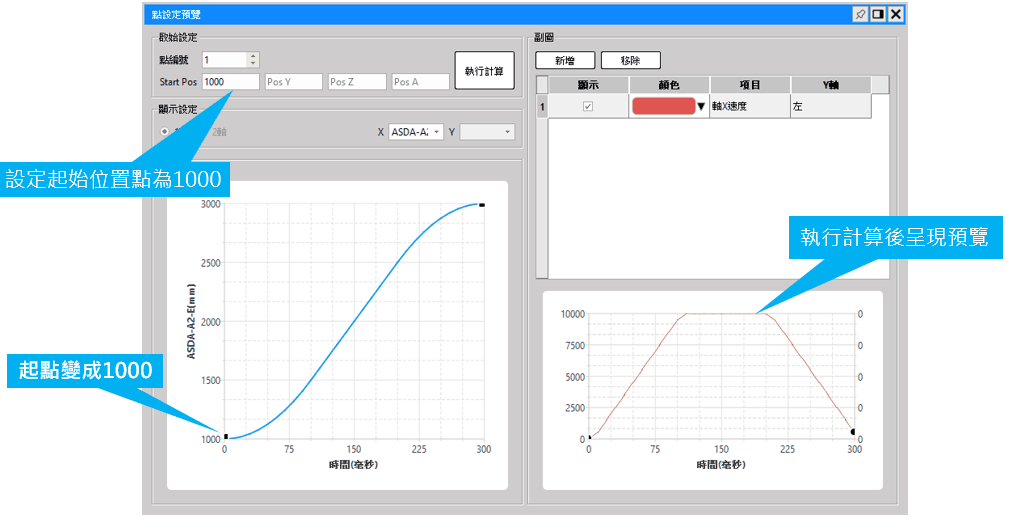
範例 : 絕對位置1000移動到3000
點圖預覽也可以預覽2D設定行程的軌跡和速度等…
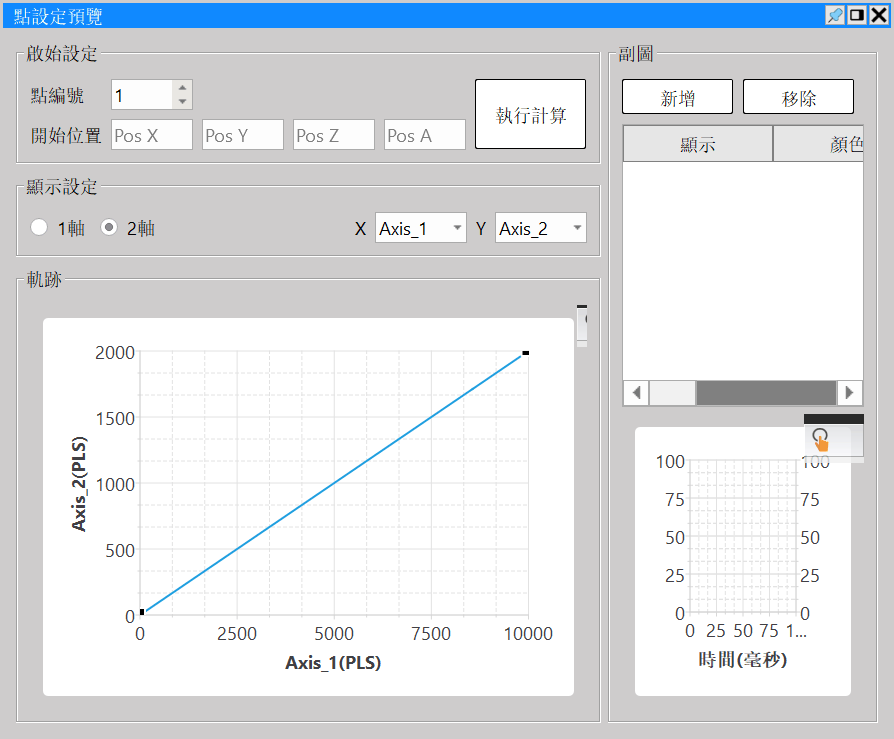
使用副圖來輔助查看軸的速度變化
提示:按 ← → 切換章節,Ctrl+K 搜尋