M-PLC 控制器在實行Motion運動控制上,原則上透過運動流程與點表之配合來達到使用者運動順序控制,而在簡單的單軸點位運動、JOG 或 HOME。 M-PLC亦提供階梯圖運動方塊指令給使用者使用。
M-PLC運動控制可由三個方式達成:1. Ladder控制 (如本章階梯圖運動指令所介紹) 2. 運動流程控制 (請參閱第7章運動流程介紹) 3. Test Run (請參閱第12章試運轉Test Run介紹),以上三種控制方法適用時機如下表:
|
運動控制 |
內容 |
適用時機 |
備註 |
|
Ladder 控制 |
1. 位置控制 2. 吋動控制 3. 原點復歸 4. 手搖輪 5. 速度控制 6. 扭矩控制 7. 單軸定位 |
適用於簡易運動控制及原點復歸等。 |
較複雜或連續運動流程控制請用運動流程控制。 |
|
運動流程控制 |
1. 定位控制 2. 速度控制 3. 扭矩控制 4. 原點復歸 5. 分支控制 (同步進行兩個以上的運動行為) 6. 選擇控制 (條件控制) 7. 待機設定 8. 合併 9. GoTo 條件跳躍 |
運動流程適合進行複雜的運動控制、平行運動控制、連續運動流程控制及同步運動控制等,非常方便好用。 |
任何多軸補間運動/凸輪同步等用於此。 |
|
運動試運行 |
1. 定位控制 2. 速度控制 3. 扭矩控制 4. Jog 與吋動控制 |
進行簡易運動行為調適或初次使用者做快速運動行為測試的。 |
此模式僅適用在測試與檢查或調適。不提供編寫運動程式控制。 |
運動控制指令在本產品中依據使用方式分為四大類:
- 運動控制基本指令,用於啟動或停止運動控制器,以及修改運動控制專案內的資料。
- 運動控制模式一,用於啟動運動流程控制程式,以專案中運動控制表格內容為運動參數。
- 運動控制模式二,用於階梯圖執行運動控制,依然以專案中運動控制表格內容為運動參數。
- 運動控制模式三,用於階梯圖執行運動控制,以 PLC 暫存器資料為運動參數。
經由此四類運動控制指令,使用者可依照使用習慣以及設備功能,在三種模式中靈活使用。不僅提高工作效率,同時也提升專案程式可讀性。
6-1運動控制基本指令
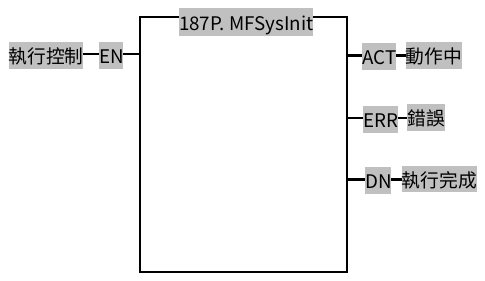
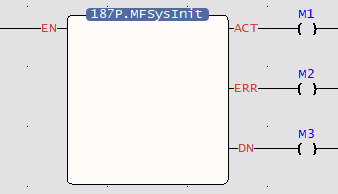
6-1-1 Fun187 系統初始化MFSysInit
|
Fun187 P MFSysInit |
【系統初始化】 |
Fun187 P MFSysInit |
|||
|
指令說明 |
|||||
|
階梯圖符號
|
無運算元 |
||||
|
功能描述 |
|||||
|
|||||
|
程式範例 |
|||||
|
Ladder
|
|||||
|
|||||
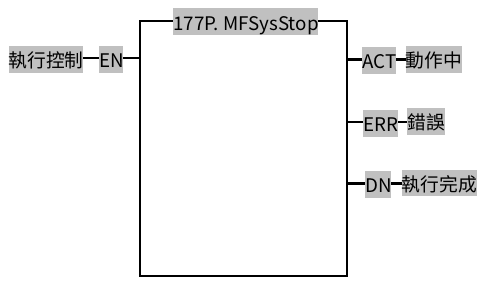
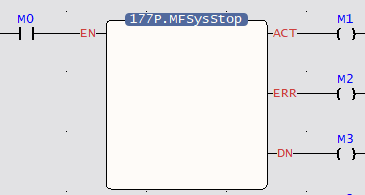
6-1-2 Fun177 運動系統緊急停止MFSysStop
|
Fun177 P MFSysStop |
【運動系統緊急停止】 |
Fun177 P MFSysStop |
|||
|
指令說明 |
|||||
|
階梯圖符號
|
無運算元 |
||||
|
功能描述 |
|||||
|
|||||
|
程式範例 |
|||||
|
Ladder
|
|||||
|
|||||
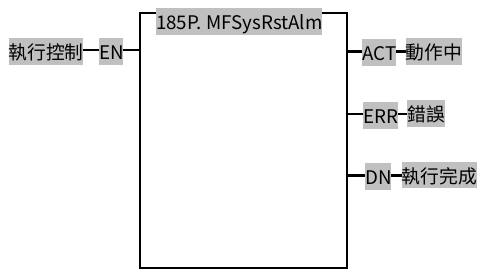
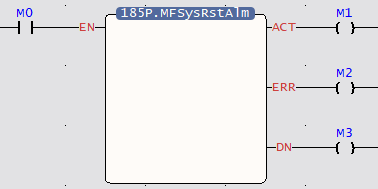
6-1-3 Fun185 重置運動錯誤警報MFSysRstAlm
|
Fun185 P MFSysRstAlm |
【重置運動錯誤警報】 |
Fun185 P MFSysRstAlm |
|||
|
指令說明 |
|||||
|
階梯圖符號
|
運算元 |
||||
|
功能描述 |
|||||
|
清除所有運動流程及驅動器錯誤警報, 但驅動器通訊警報無法透過此命令清除,需重新上電。
|
|||||
|
程式範例 |
|||||
|
Ladder
|
|||||
|
|||||
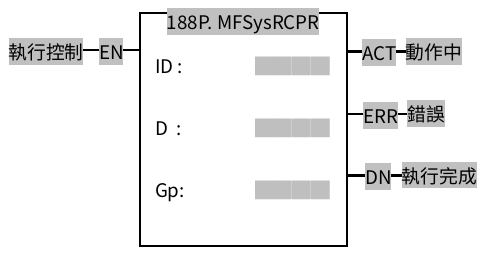
6-1-4 Fun188 運動控制配方讀取MFSysRCPR
|
Fun188 P MFSysRCPR |
【運動控制配方讀取】 |
Fun188 P MFSysRCPR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
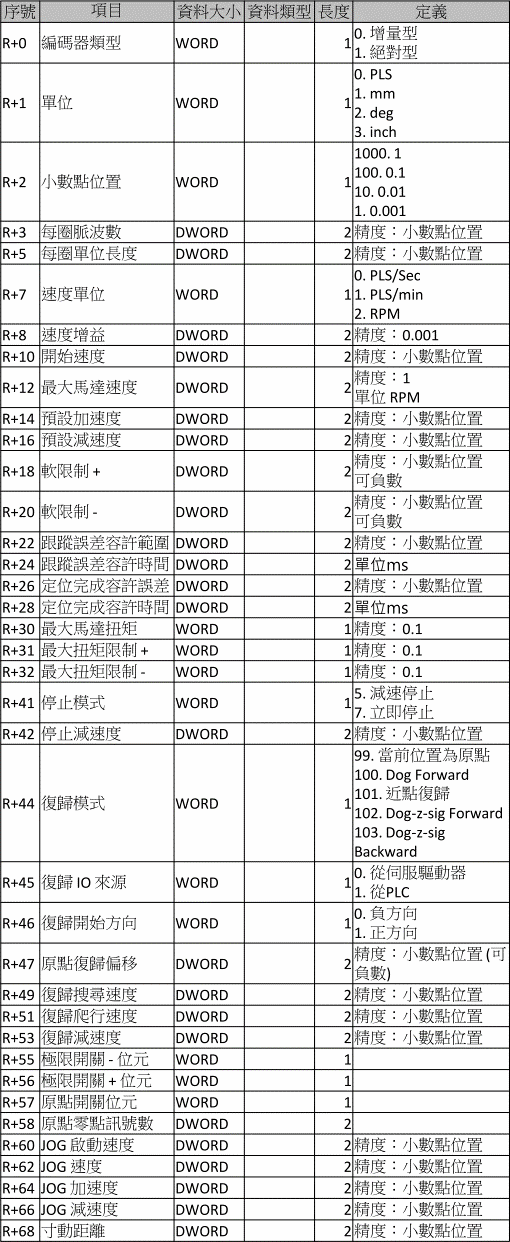
運算元 Md : 模式 D : 配方起始暫存器 Gp : 讀取配方表第幾列 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Md模式 : 0 使用PLC暫存器、1 從SD卡 D配方起始暫存器 : Md = 0 無意義、Md = 1 SD卡配方檔案編號 Gp讀取配方表第幾列: 讀取配方表第幾列,0 全部讀取
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
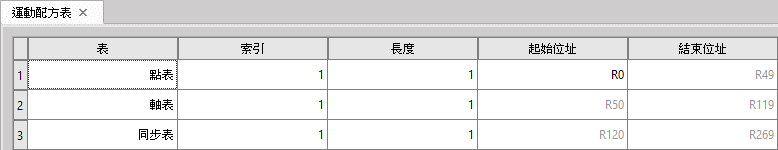
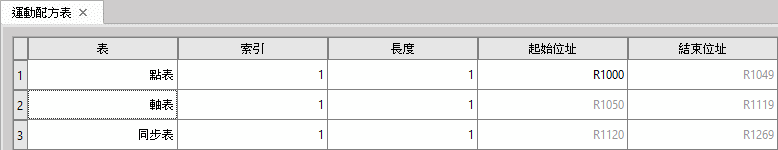
配方表 【專案管理】>【運動控制】>【運動配方】
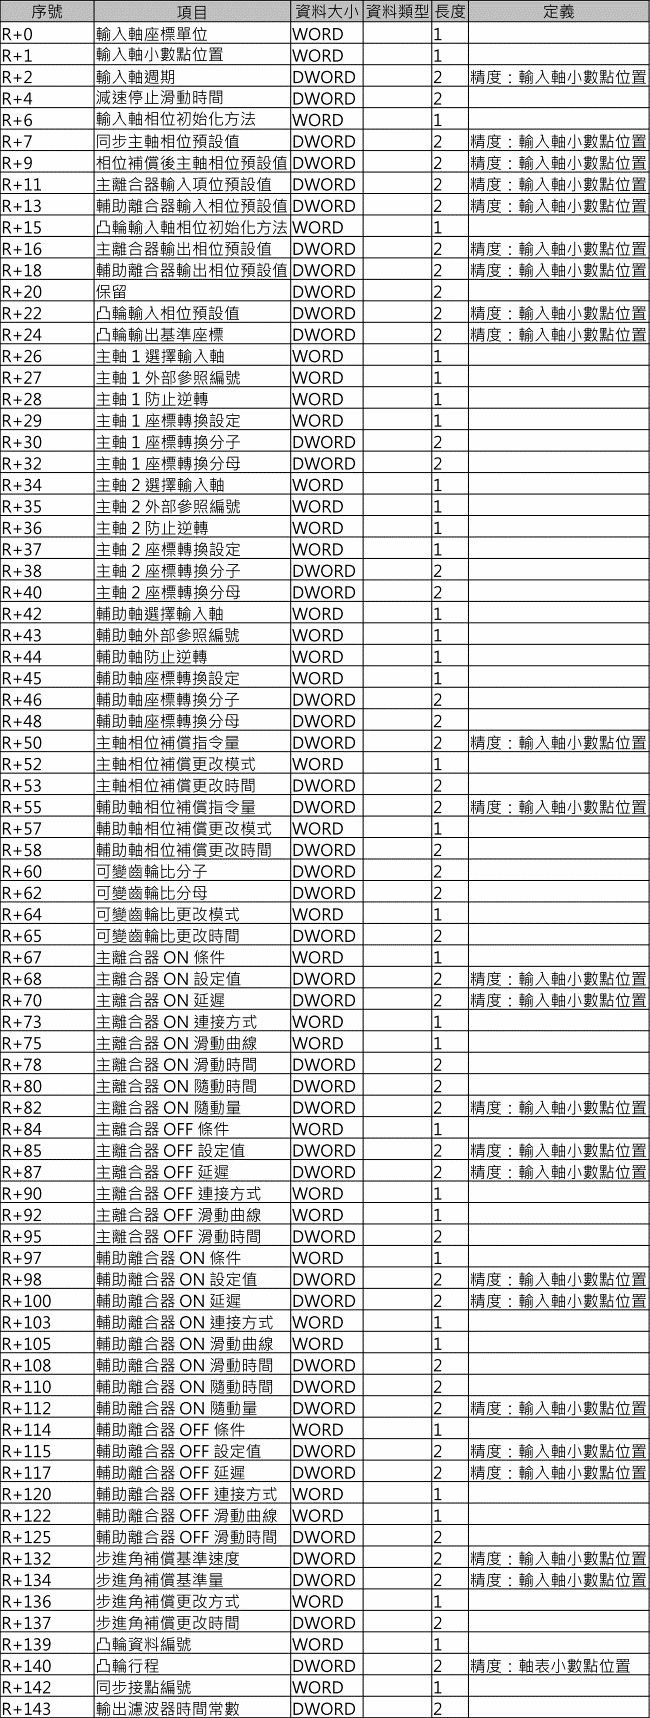
表 :點表、軸表、同步表 索引 : 點表(第幾點)、軸表(第幾軸)、同步表(第幾軸) 長度 :連續點表或連續軸 起始位址 :讀寫配方的暫存器起始位址
配方點表
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
配方軸表
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
配方同步表
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
運動配方表
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
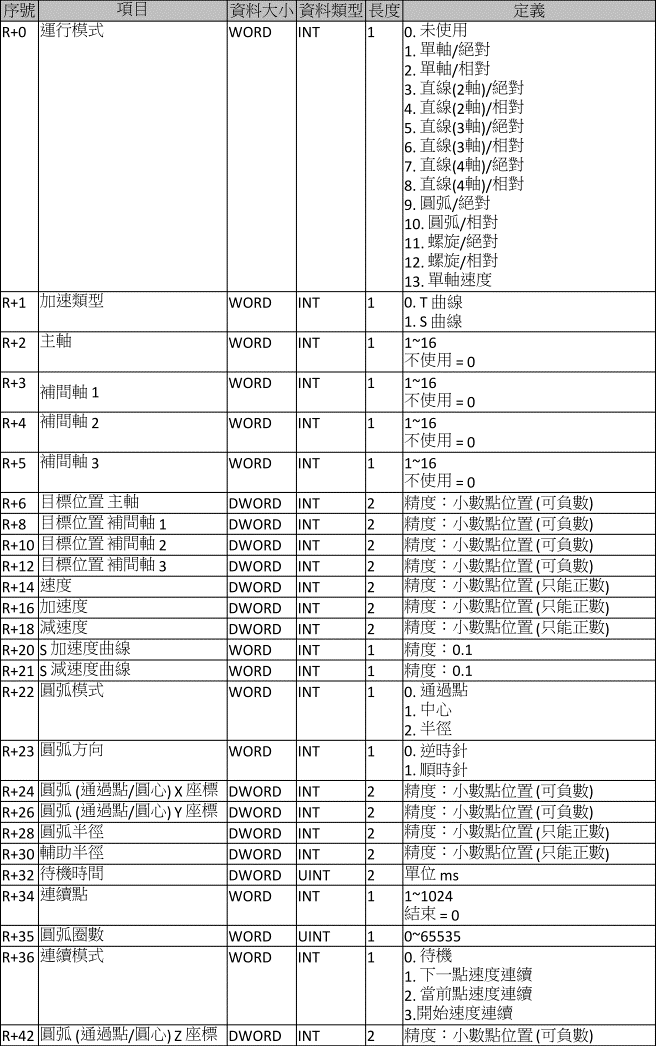
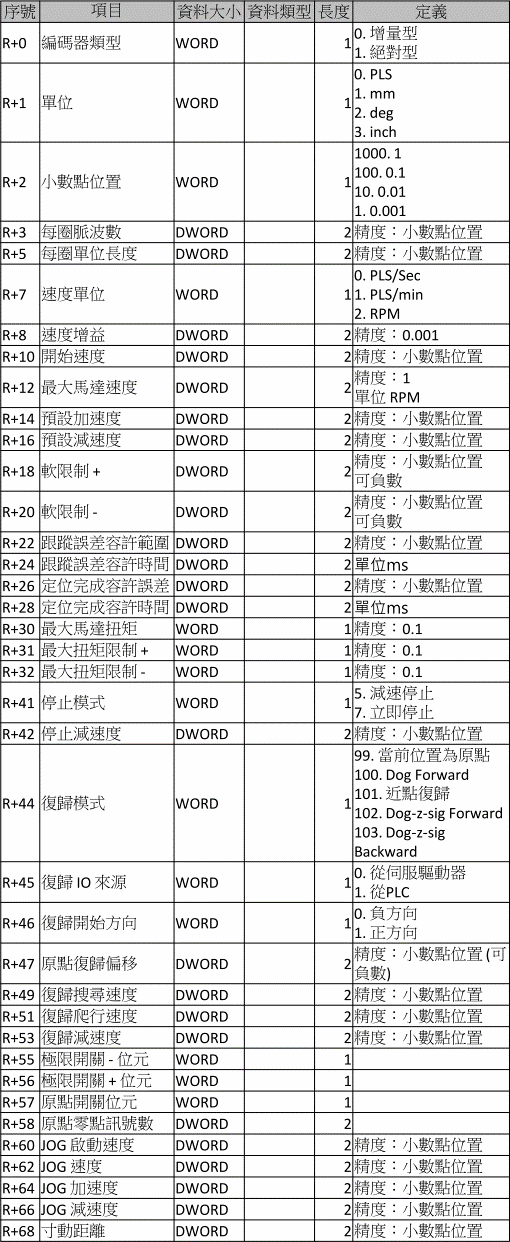
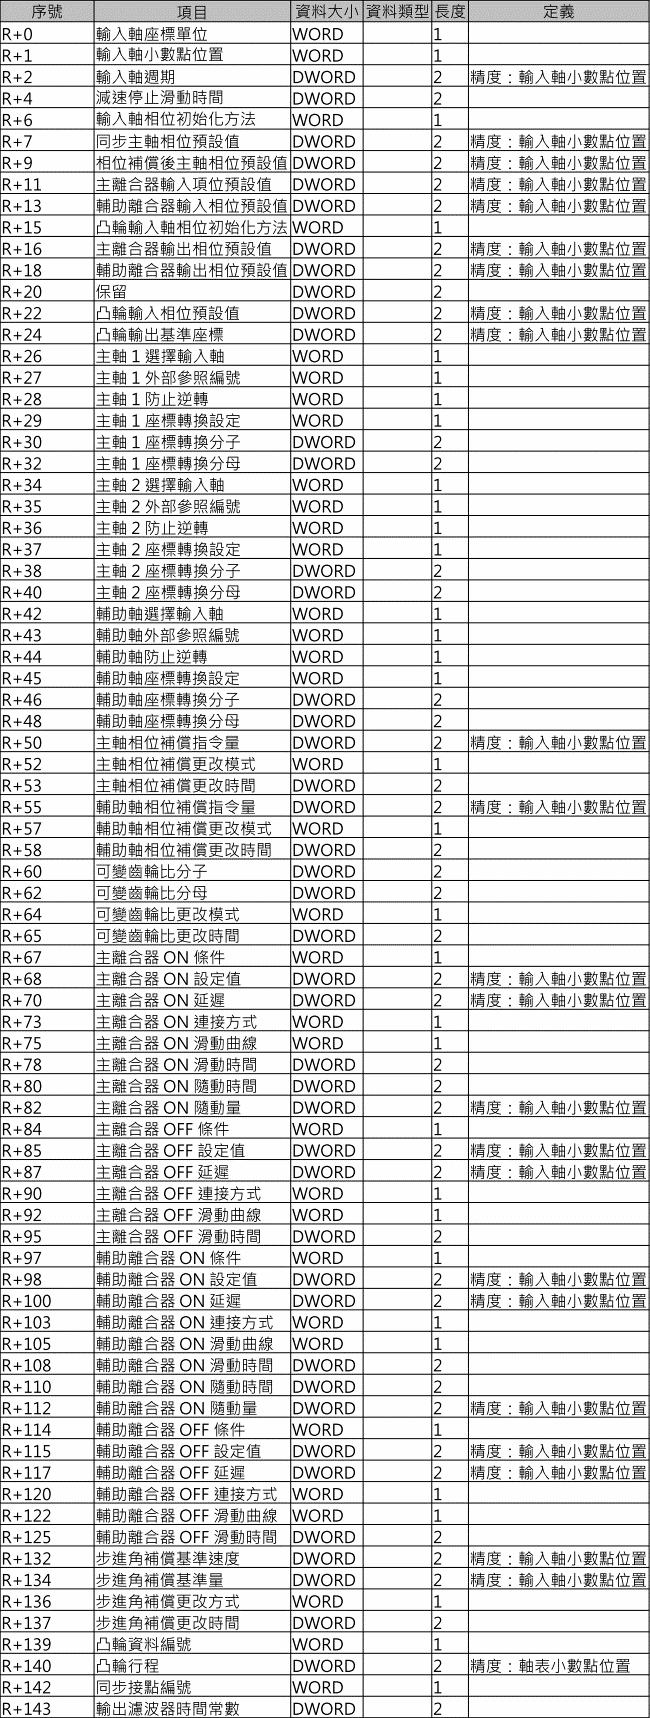
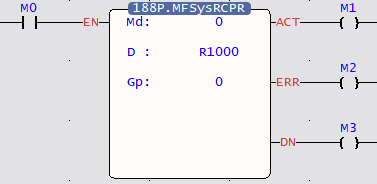
6-1-5 Fun189 運動控制配方寫入MFSysRCPW
|
Fun189 P MFSysRCPW |
【運動控制配方寫入】 |
Fun189 P MFSysRCPW |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
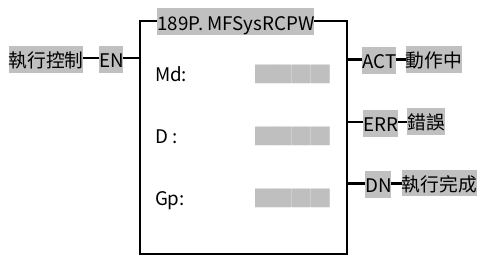
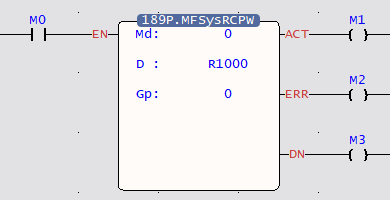
運算元 Md : 模式 D : 配方起始暫存器 Gp : 寫入配方表第幾列 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Md模式 : 0 使用PLC暫存器、1 從SD卡 D配方起始暫存器 : Md = 0 無意義、Md = 1 SD 卡配方檔案編號 Gp寫入配方表第幾列 : 寫入配方表第幾列,0 全部寫入
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
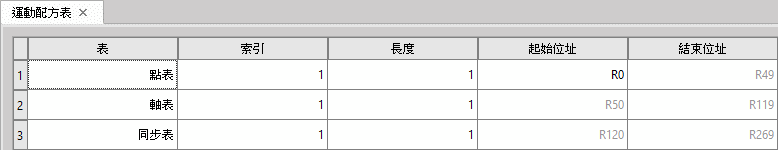
配方表 【專案管理】>【運動控制】>【運動配方】
表 :點表、軸表、同步表 索引 : 點表(第幾點)、軸表(第幾軸)、同步表(第幾軸) 長度 :連續點表或連續軸 起始位址 :配方的暫存器起始位址
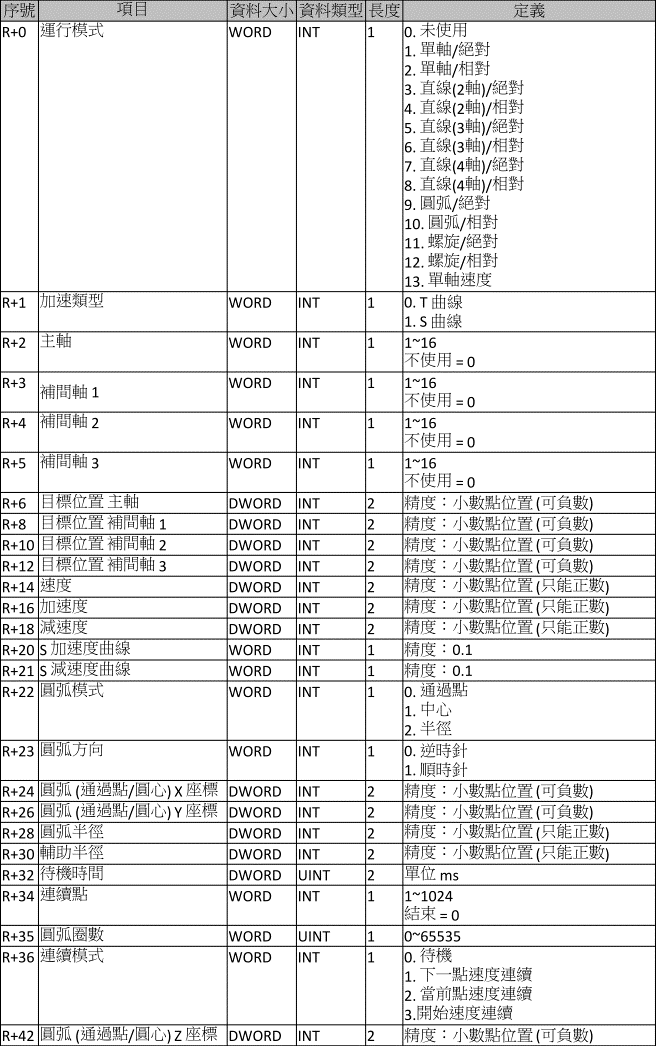
配方點表
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
配方軸表
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
配方同步表
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-1-6 Fun191 運動控制凸輪讀取MFSysCAMR
|
Fun191 P MFSysCAMR |
【運動控制凸輪讀取】 |
Fun191 P MFSysCAMR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
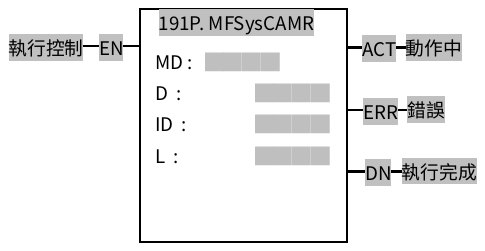
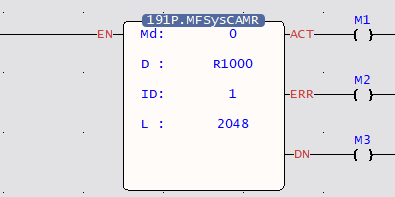
運算元 Md : 模式 D : 凸輪起始暫存器 ID : 凸輪編號 L : 凸輪解析度 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
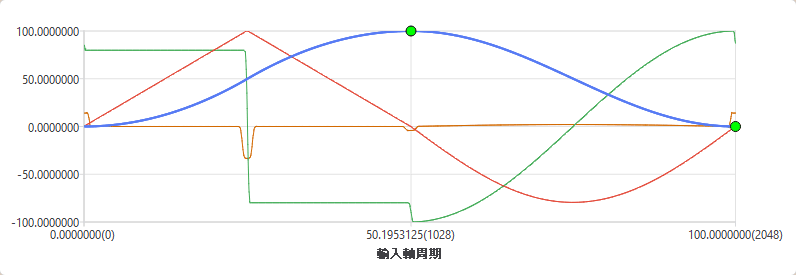
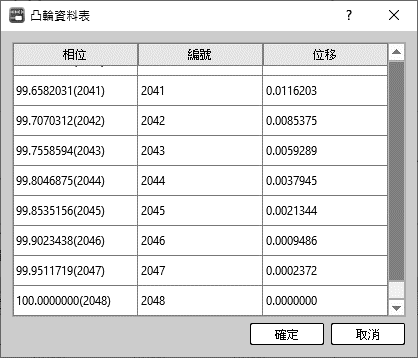
Md模式 : 0 使用PLC暫存器、1 從SD卡 D凸輪起始暫存器 : Md = 0 讀取凸輪後要存放的暫存器起始位址 Md = 1 SD卡配方檔案編號 ID凸輪編號 : 凸輪編號 L凸輪解析度 : 讀取凸輪後要存放的暫存器長度
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
CAM
資料表
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-1-7 Fun192 運動控制凸輪寫入MFSysCAMW
|
Fun192 P MFSysCAMW |
【運動控制凸輪寫入】 |
Fun192 P MFSysCAMW |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
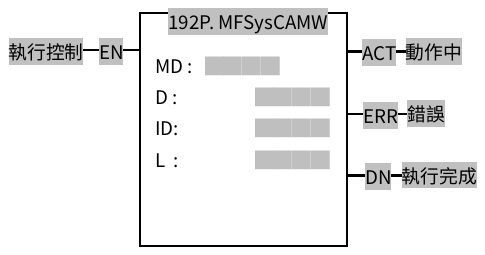
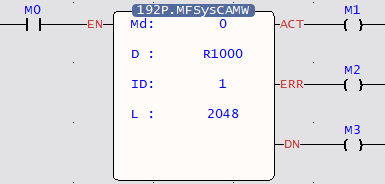
運算元 Md : 模式 D : 凸輪起始暫存器 ID : 凸輪編號 L : 凸輪解析度 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
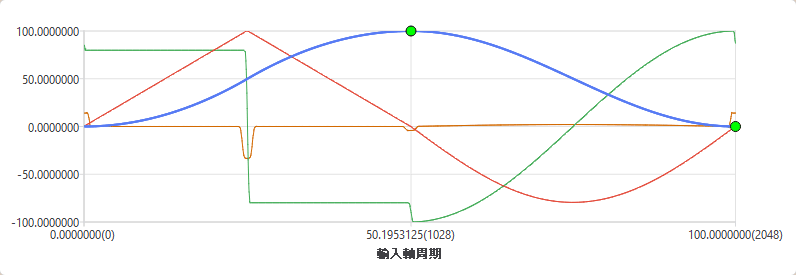
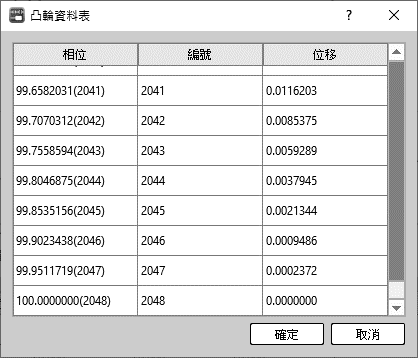
Md模式 : 0 使用PLC暫存器、1 從SD卡 D凸輪起始暫存器 : Md = 0寫入凸輪的暫存器起始位址、Md = 1 SD卡凸輪資料檔案編號 ID凸輪編號 : 凸輪編號 L凸輪解析度 : 寫入凸輪的暫存器起始長度
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
CAM
資料表
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-1-8 Fun196 生成凸輪 MFSysCAMGen
|
Fun196 D P MFSysCAMGen |
【生成凸輪】 |
Fun196 D P MFSysCAMGen |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
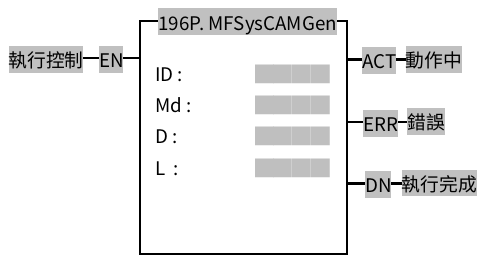
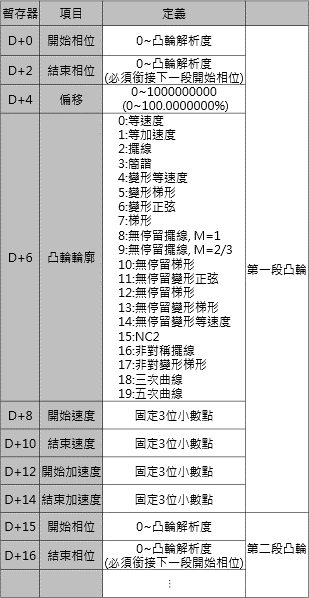
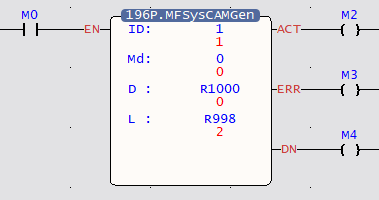
運算元 ID : 凸輪編號 Md : 凸輪生成模式 D : 暫存器起始位址 L : 凸輪曲線段數 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
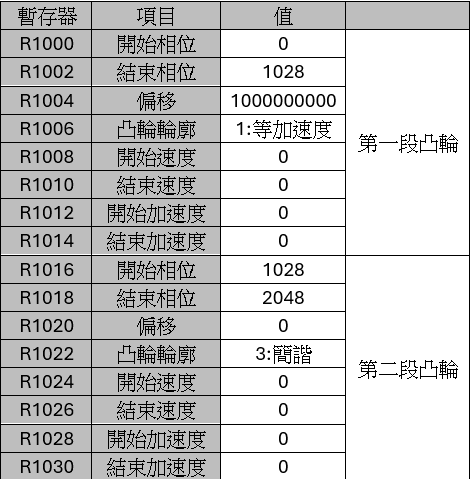
ID 凸輪編號 : 1~16 Md 凸輪生成模式 : 0同凸輪表、2(開發中) D 暫存器起始位 : 設定凸輪的起始暫存器 L 凸輪曲線段數 : 模式0才有每一段凸輪設定,其他模式不用設定
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
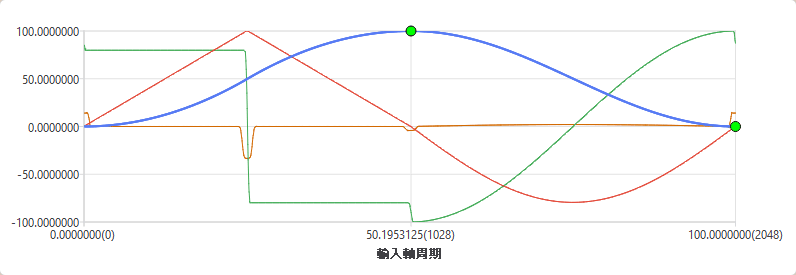
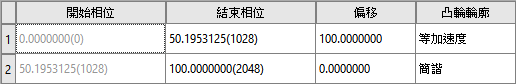
模式0
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
CAM
凸輪參數
|
D
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
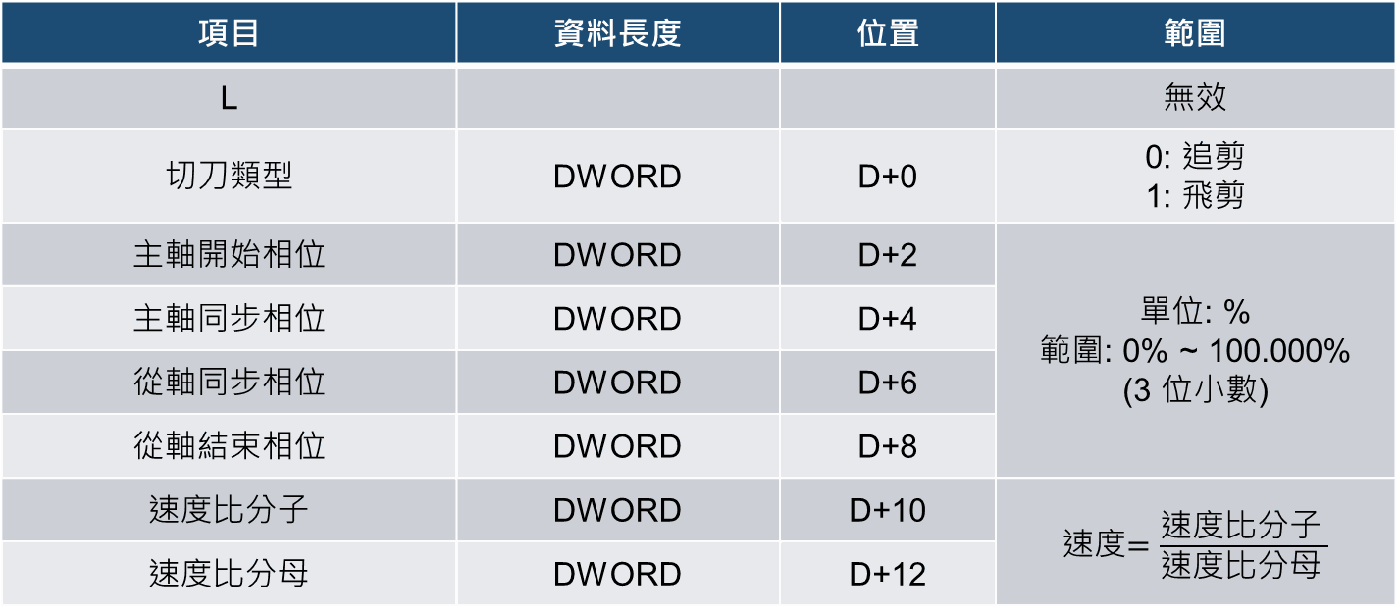
模式1 類型 0:追剪 / 1:飛剪
速度比分母:輸入「凸輪行程」
|
|
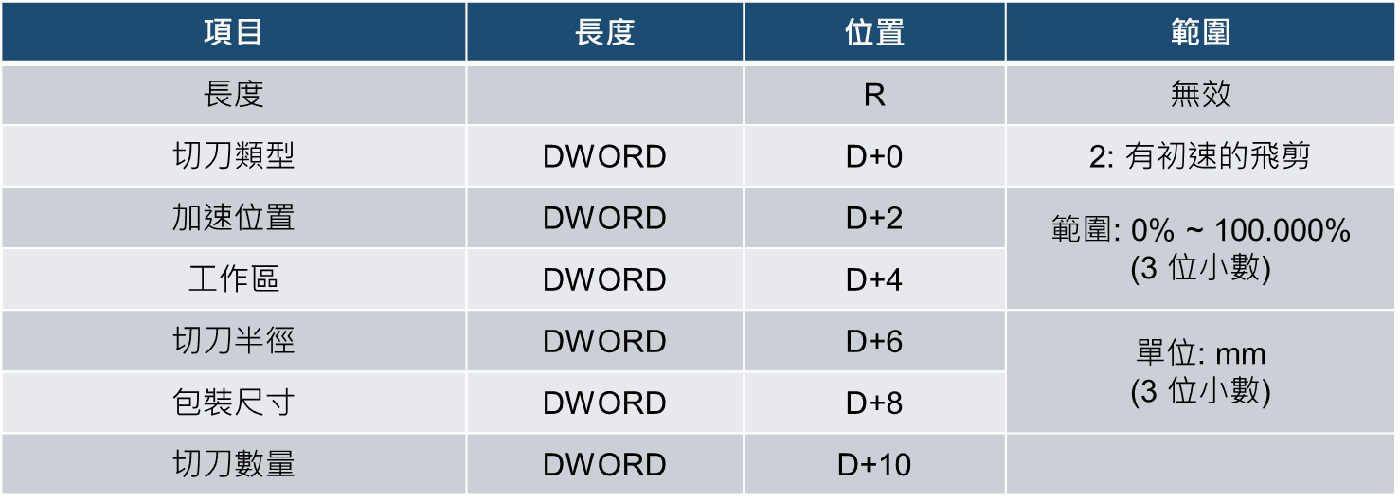
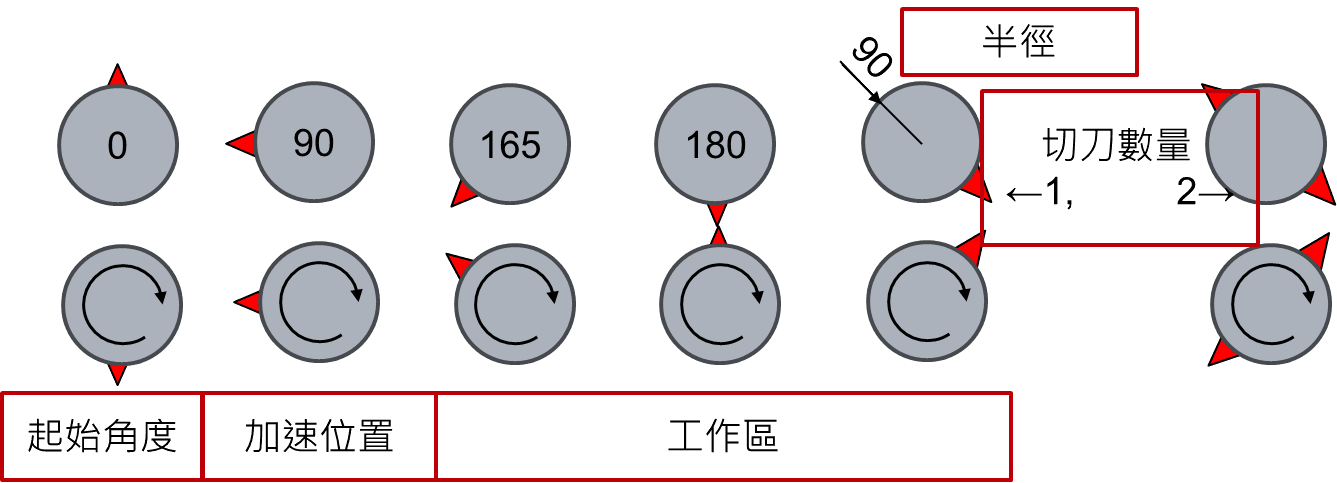
模式1 類型 2:有初速的飛剪
|
|
|
程式範例 |
|
|
Ladder
D (切刀數量:1)
輸入軸周期 (單位: mm)
|
|
D (切刀數量:2)
輸入軸周期 (單位: mm)
|
|
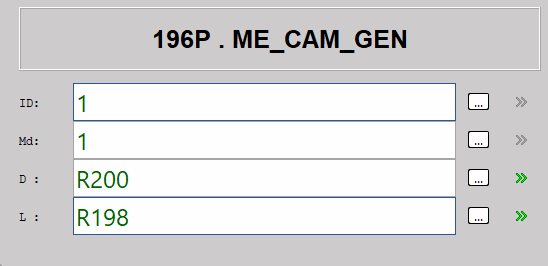
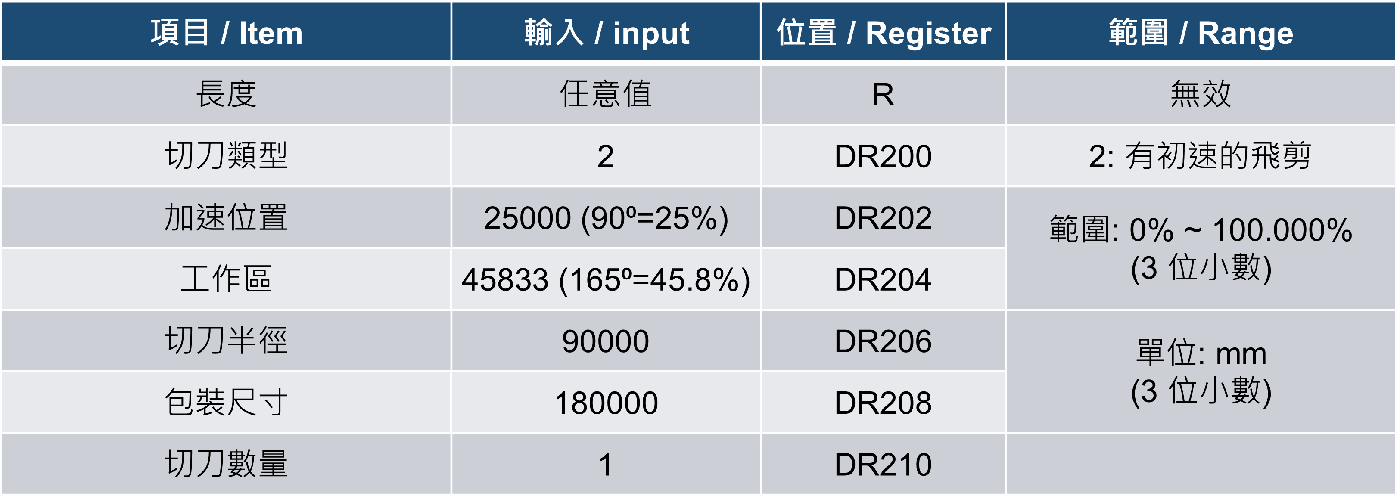
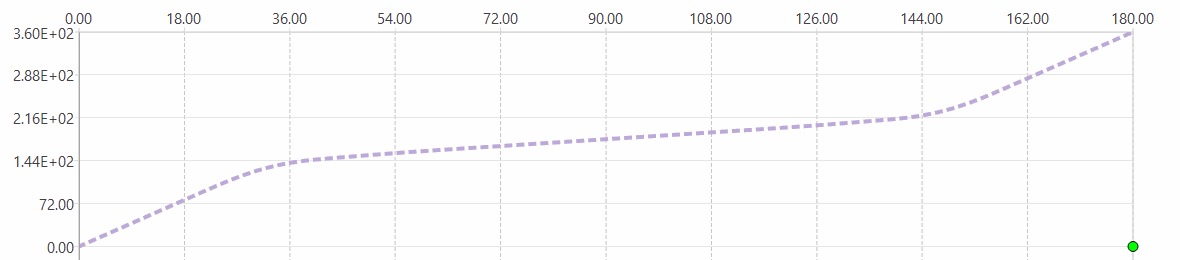
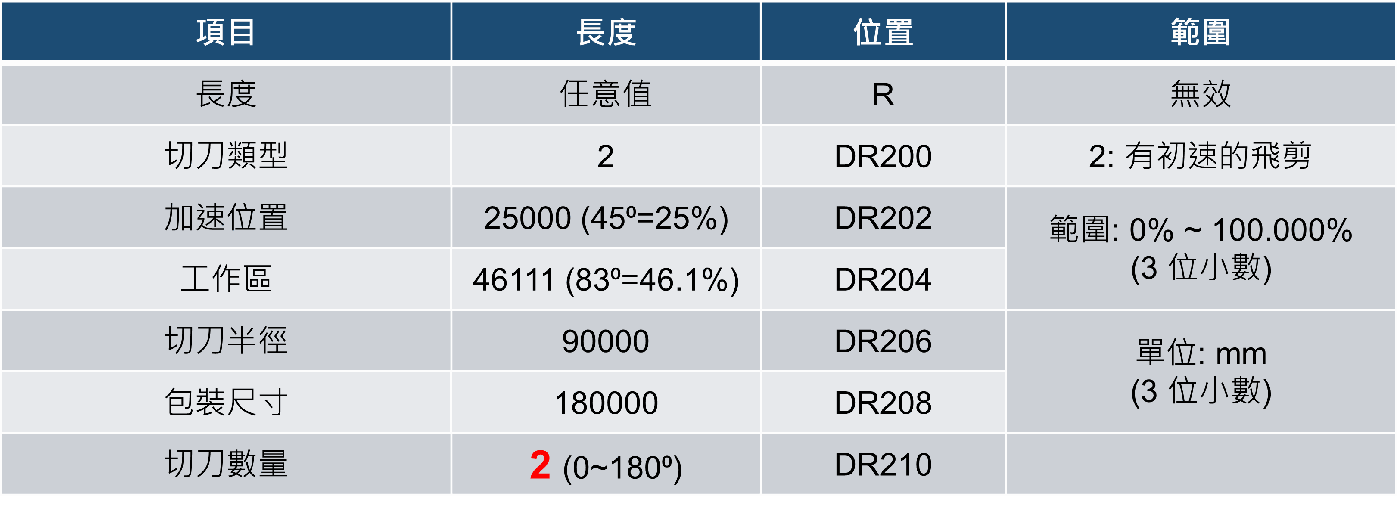
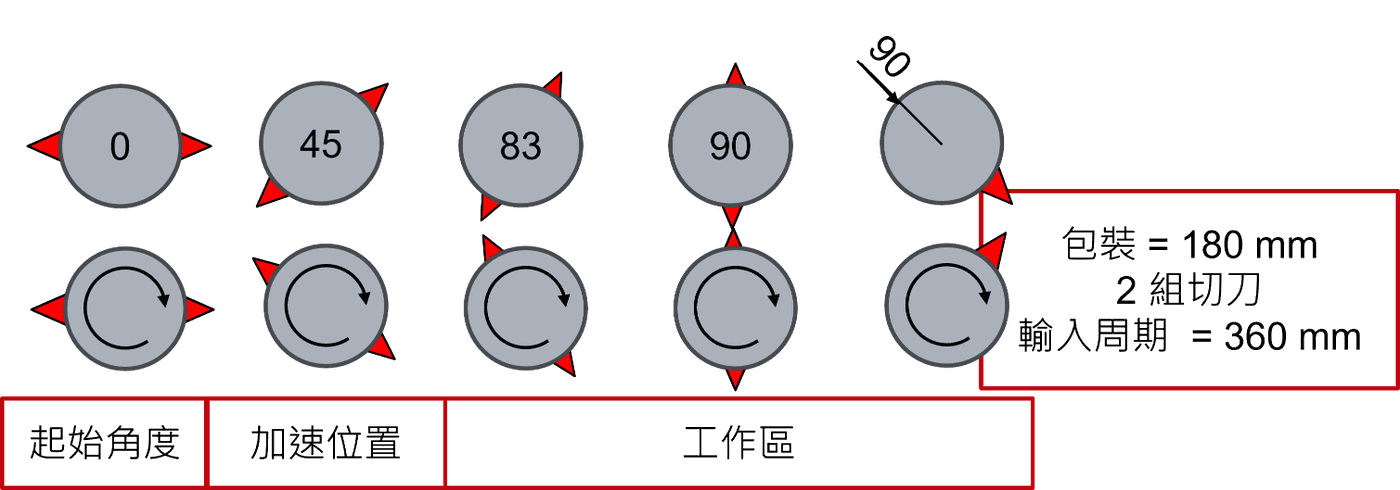
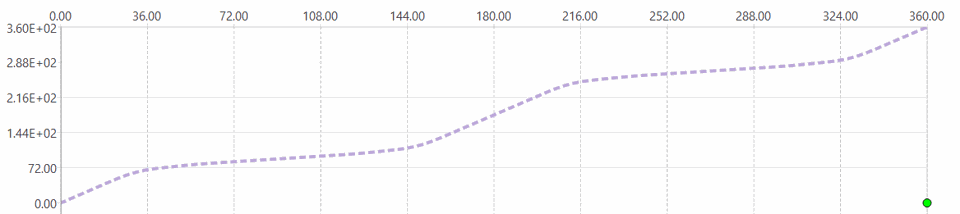
|
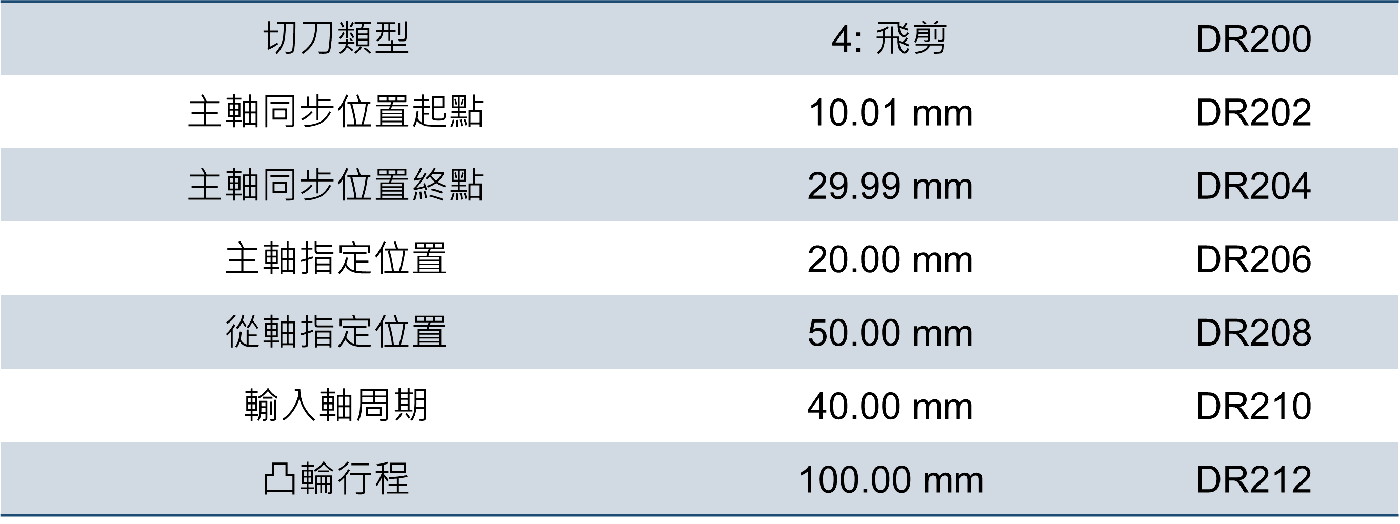
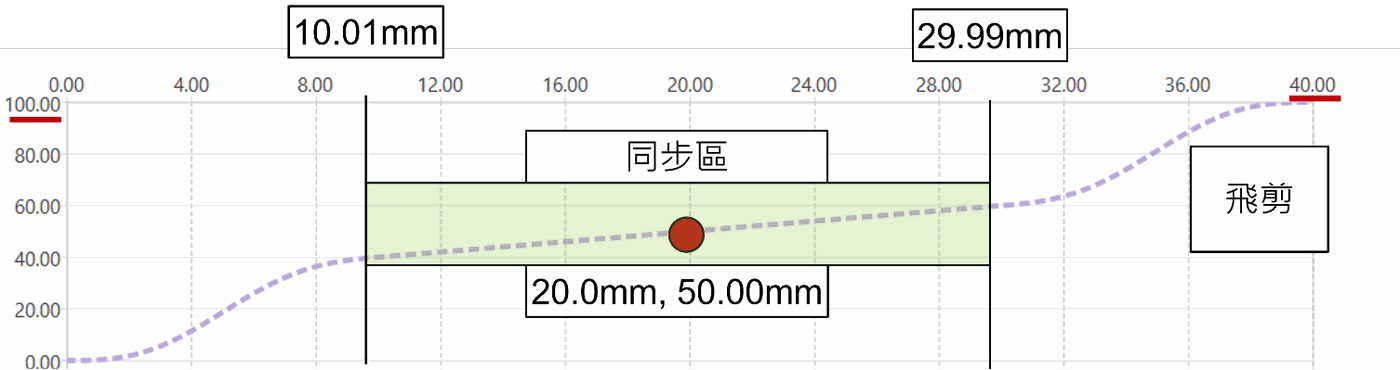
模式1 類型 3:指定同步位置追剪 / 4:指定同步位置飛剪
|
|
|
程式範例 |
|
|
Ladder
D
輸入軸周期 (單位: mm)
|
|
|
|
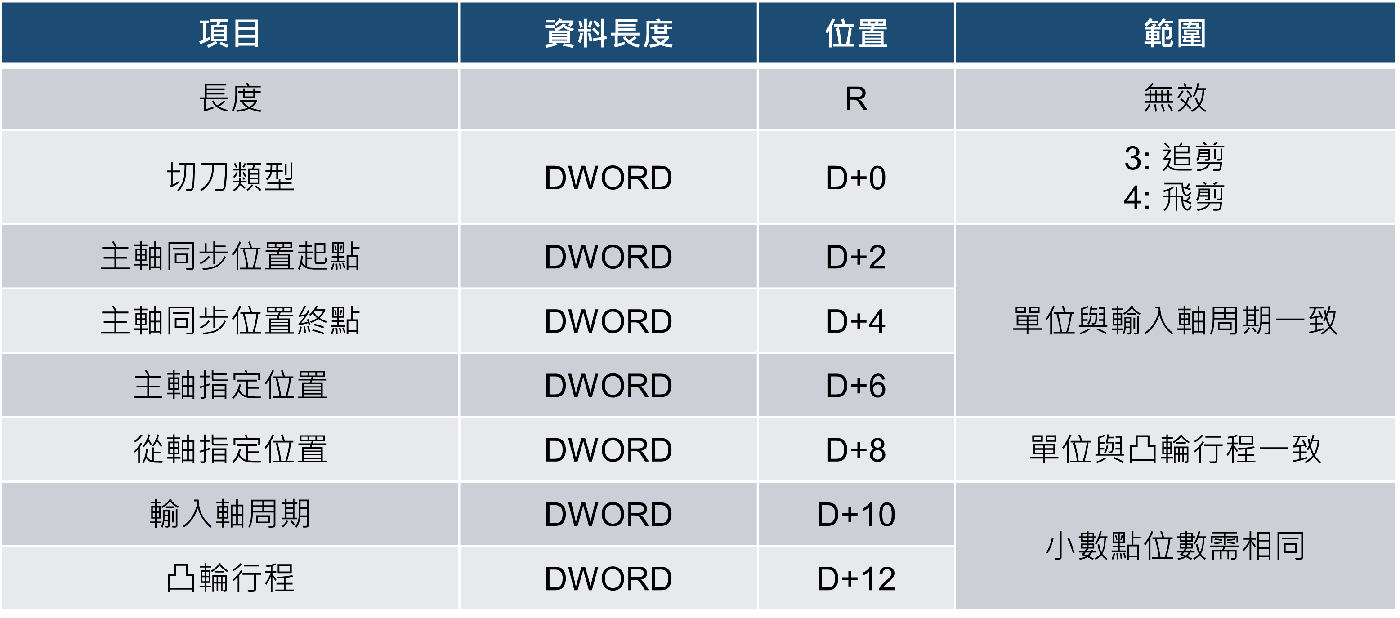
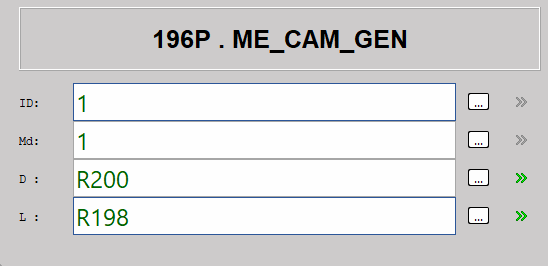
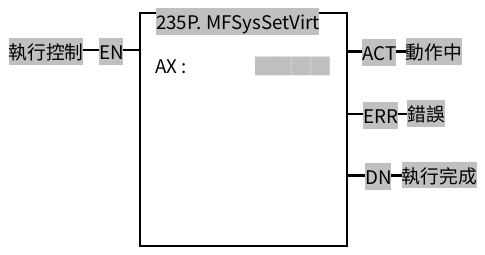
6-0-9 Fun235 實軸轉虛軸 MFSysSetVirt
|
Fun235 P MFSysSetVirt |
【實軸轉虛軸】 |
Fun235 P MFSysSetVirt |
|||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 AX : 欲轉換軸之編號 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||
AX 欲轉換軸之編號 : 1~16
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
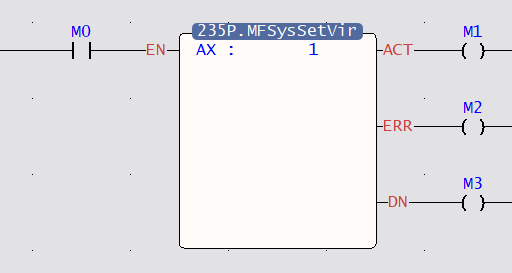
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||
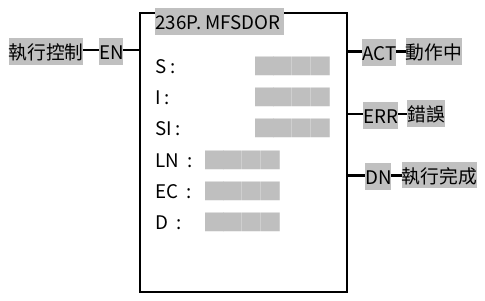
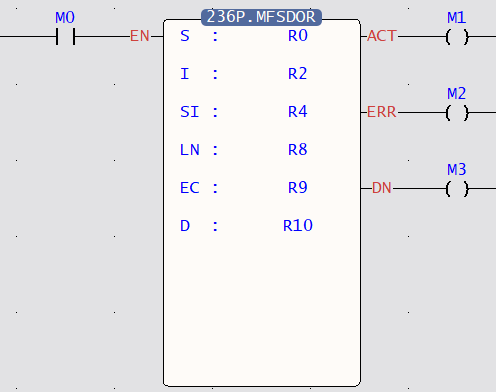
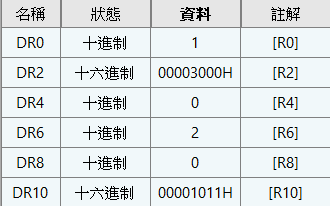
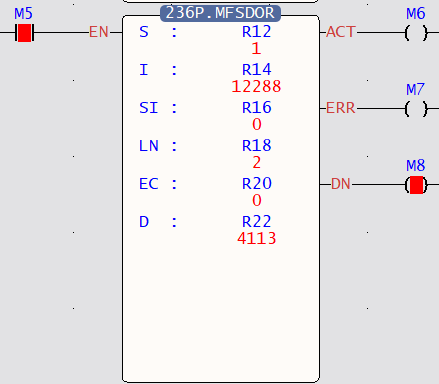
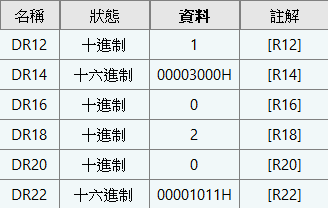
6-0-10 Fun236 運動控制SDO映射讀取 MFSDOR
|
Fun236 P MFSDOR |
【運動控制SDO映射讀取】 |
Fun236 P MFSDOR |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 S : 控制軸編號 I : 索引 SI : 子索引 LN : 資料長度 EC : 錯誤碼站存器 D : 讀取資料 (DWORD) |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
S 控制軸編號:EtherCAT 從站編號 I 索引:EtherCAT 從站記憶體索引 SI 子索引:EtherCAT 從站記憶體子索引 LN 資料長度:資料長度 EC 錯誤碼暫存器:SDO 錯誤碼存放位置 D 讀取資料:讀取資料存放位置
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
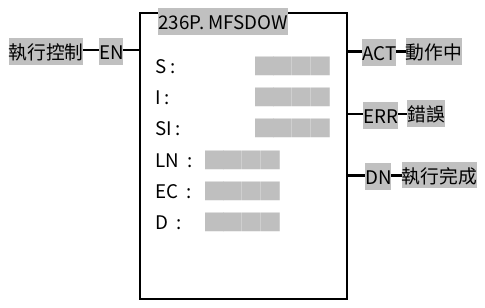
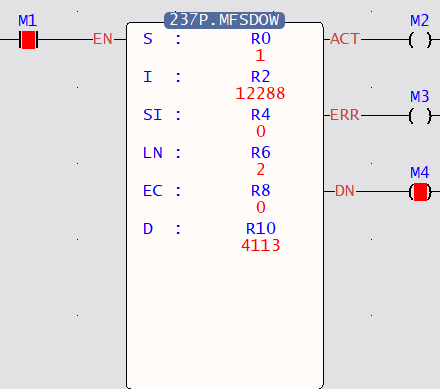
6-0-11 Fun237 運動控制SDO映射寫入 MFSDOW
|
Fun237 P MFSDOW |
【運動控制SDO映射寫入】 |
Fun237 P MFSDOW |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 S : 控制軸編號 I : 索引 SI : 子索引 LN : 資料長度 EC : 錯誤碼暫存器 D : 寫入資料 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
S 控制軸編號:EtherCAT 從站編號 I 索引:EtherCAT 從站記憶體索引 SI 子索引:EtherCAT 從站記憶體子索引 LN 資料長度:資料長度 EC 錯誤碼暫存器:SDO 錯誤碼存放位置 D 寫入資料:寫入資料存放位置
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-1 運動控制參數映射
6-1-1 Fun181 改變運動控制參數MFChgTbPrm
|
Fun181 P MFChgTbPrm |
【改變運動控制參數】 |
Fun181 P MFChgTbPrm |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
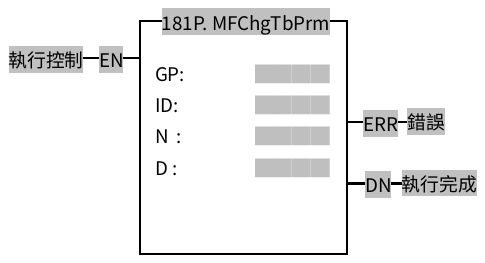
運算元 GP : 表格編號 ID : 點編號 N : 項目編號 D : 寫入值 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
GP表格編號 : 0點表、1軸表、2同步表、128 流程表 ID點編號 : 依據TM要修改的表對應到不同類型的編號,點表編號、軸編號、流程塊編號 N項目編號 :請參考後面表格 D寫入值 : 要寫入的數值,固定Double Word
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
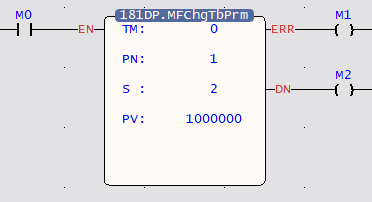
Fun181 參數表格
|
TM |
PN |
S |
PV類型 |
||||
|---|---|---|---|---|---|---|---|
|
0 |
運動點表 |
1~1024 |
點表編號 |
0 |
運行模式 |
16Bit |
UINT |
|
1 |
加速曲線類型 |
16Bit |
UINT |
||||
|
2 |
主軸座標 |
32Bit |
INT |
||||
|
3 |
內差軸一座標 |
32Bit |
INT |
||||
|
4 |
內差軸二座標 |
32Bit |
INT |
||||
|
5 |
內差軸三座標 |
32Bit |
INT |
||||
|
6 |
速度 |
32Bit |
UINT |
||||
|
7 |
加速度 |
32Bit |
UINT |
||||
|
8 |
減速度 |
32Bit |
UINT |
||||
|
9 |
S 加速百分比 |
16Bit |
UINT |
||||
|
10 |
S 減速百分比 |
16Bit |
UINT |
||||
|
11 |
圓弧模式 |
16Bit |
UINT |
||||
|
12 |
圓弧方向 |
16Bit |
UINT |
||||
|
13 |
圓弧 X 座標 |
32Bit |
INT |
||||
|
14 |
圓弧 Y 座標 |
32Bit |
INT |
||||
|
15 |
圓弧半徑 |
32Bit |
UINT |
||||
|
16 |
輔助圓半徑 |
32Bit |
UINT |
||||
|
17 |
等待時間 |
32Bit |
UINT |
||||
|
18 |
下一點編號 |
16Bit |
UINT |
||||
|
19 |
圓弧圈數 |
16Bit |
UINT |
||||
|
20 |
連續點模式 |
16Bit |
UINT |
||||
|
21 |
圓弧 Z 座標 |
32Bit |
INT |
||||
|
22 |
3 維連續點百分比 |
16Bit |
UINT |
||||
|
1 |
運動軸表 |
1~16 |
軸編號 |
0 |
啟動速度 |
32Bit |
UINT |
|
1 |
最大轉速 |
32Bit |
UINT |
||||
|
2 |
預設加速度 |
32Bit |
UINT |
||||
|
3 |
預設減速度 |
32Bit |
UINT |
||||
|
4 |
正向軟極限 |
32Bit |
INT |
||||
|
5 |
負向軟極限 |
32Bit |
INT |
||||
|
6 |
追隨誤差 |
32Bit |
UINT |
||||
|
7 |
追隨誤差容許時間 |
32Bit |
UINT |
||||
|
8 |
定位完成誤差 |
32Bit |
UINT |
||||
|
9 |
定位完成容許時間 |
32Bit |
UINT |
||||
|
10 |
最大扭矩 |
16Bit |
UINT |
||||
|
11 |
正向扭矩限 |
16Bit |
UINT |
||||
|
12 |
負向扭矩限 |
16Bit |
UINT |
||||
|
13 |
回原點模式 |
16Bit |
UINT |
||||
|
14 |
回原點方向 |
16Bit |
UINT |
||||
|
15 |
原點偏移量 |
32Bit |
INT |
||||
|
16 |
回原點速度 |
32Bit |
UINT |
||||
|
17 |
回原點爬行速度 |
32Bit |
UINT |
||||
|
18 |
吋動啟動速度 |
32Bit |
UINT |
||||
|
19 |
吋動速度 |
32Bit |
UINT |
||||
|
20 |
吋動加速度 |
32Bit |
UINT |
||||
|
21 |
吋動減速度 |
32Bit |
UINT |
||||
|
22 |
吋動距離 |
32Bit |
UINT |
||||
|
2 |
同步參數表 |
1~16 |
軸編號 |
0 |
同步減速停止時間 |
32Bit |
UINT |
|
1 |
主軸相位補償量 |
32Bit |
INT |
||||
|
2 |
主軸相位補償變化模式 |
16Bit |
UINT |
||||
|
3 |
主軸相位補償變化時間 |
32Bit |
UINT |
||||
|
4 |
輔助軸相位補償量 |
32Bit |
INT |
||||
|
5 |
輔助軸相位補償變化模式 |
16Bit |
UINT |
||||
|
6 |
輔助軸相位補償變化時間 |
32Bit |
UINT |
||||
|
7 |
可變齒輪比分子 |
32Bit |
INT |
||||
|
8 |
可變齒輪比分母 |
32Bit |
INT |
||||
|
9 |
可變齒輪比變化模式 |
16Bit |
UINT |
||||
|
10 |
可變齒輪比變化時間 |
32Bit |
UINT |
||||
|
11 |
主離合器開設定值 |
32Bit |
UINT |
||||
|
12 |
主離合器開延遲量 |
32Bit |
INT |
||||
|
13 |
主離合器開滑動量 |
32Bit |
INT |
||||
|
14 |
主離合器開滑動時間 |
32Bit |
UINT |
||||
|
15 |
主離合器開隨動時間 |
32Bit |
UINT |
||||
|
16 |
主離合器開隨動距離 |
32Bit |
INT |
||||
|
17 |
主離合器關設定值 |
32Bit |
UINT |
||||
|
18 |
主離合器關延遲量 |
32Bit |
INT |
||||
|
19 |
主離合器關滑動量 |
32Bit |
INT |
||||
|
20 |
主離合器關滑動時間 |
32Bit |
UINT |
||||
|
21 |
輔助離合器開設定值 |
32Bit |
UINT |
||||
|
22 |
輔助離合器開延遲量 |
32Bit |
INT |
||||
|
23 |
輔助離合器開滑動量 |
32Bit |
INT |
||||
|
24 |
輔助離合器開滑動時間 |
32Bit |
UINT |
||||
|
25 |
輔助離合器開隨動時間 |
32Bit |
UINT |
||||
|
26 |
輔助離合器開隨動距離 |
32Bit |
INT |
||||
|
27 |
輔助離合器關設定值 |
32Bit |
UINT |
||||
|
28 |
輔助離合器關延遲量 |
32Bit |
INT |
||||
|
29 |
輔助離合器關滑動量 |
32Bit |
INT |
||||
|
30 |
輔助離合器關滑動時間 |
32Bit |
UINT |
||||
|
31 |
保留 |
||||||
|
32 |
保留 |
||||||
|
33 |
步進角補償基準速度 |
32Bit |
UINT |
||||
|
34 |
步進角補償基準值 |
32Bit |
INT |
||||
|
35 |
步進角補償變化模式 |
16Bit |
UINT |
||||
|
36 |
步進角補償變化時間 |
32Bit |
UINT |
||||
|
37 |
電子凸輪編號 |
16Bit |
UINT |
||||
|
38 |
同步接點編號 |
16Bit |
UINT |
||||
|
39 |
濾波時間 |
32Bit |
UINT |
||||
|
40 |
輸入軸週期 |
32Bit |
UINT |
||||
|
41 |
同步主軸相位預設值 |
32Bit |
UINT |
||||
|
42 |
相位補償後主軸相位預設值 |
32Bit |
UINT |
||||
|
43 |
主離合器輸入相位預設值 |
32Bit |
UINT |
||||
|
44 |
輔助離合器輸入相位預設值 |
32Bit |
UINT |
||||
|
45 |
主離合器輸出相位預設值 |
32Bit |
UINT |
||||
|
46 |
輔助離合器輸出相位預設值 |
32Bit |
UINT |
||||
|
47 |
保留 |
||||||
|
48 |
凸輪輸入相位預設值 |
32Bit |
UINT |
||||
|
49 |
凸輪輸出基準座標 |
32Bit |
UINT |
||||
|
50 |
凸輪行程 |
32Bit |
UINT |
||||
|
3 |
保留 |
||||||
|
4 |
軸速度模式參數 |
1~16 |
軸編號 |
0 |
目標轉速 |
32Bit |
INT |
|
1 |
扭矩限制 |
16Bit |
UINT |
||||
|
5 |
軸扭力模式參數 |
1~16 |
軸編號 |
0 |
目標扭矩 |
16Bit |
INT |
|
1 |
轉速限制 |
32Bit |
UINT |
||||
|
128 |
流程表 |
1~4096 |
流程塊編號 |
0 |
修改等待流程塊等待時間 |
32Bit |
UINT |
|
1~16 |
修改定位控制塊軸編號 |
32Bit |
INT |
||||
|
17 |
修改速度設定值 |
32Bit |
UINT |
||||
|
18 |
修改定位流程塊中斷模式 |
32Bit |
UINT |
||||
6-1-2 Fun198 寫入映射表 MFMapTbPrm
|
Fun198 P MFMapTbPrm |
【寫入映射表】 |
Fun198 P MFMapTbPrm |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
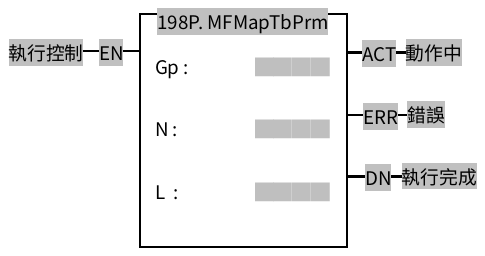
運算元 Gp : 映射表群組編號 N : 映射起始表編號 L : 映射連續長度 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Gp 映射表群組編號 : 群組編號1~16,0表示全部群組。 N 映射表起始表編號 : 映射表編號1~1024,0表示整張映射表 L 映射連續長度 : 連續映射項目數量、0表示映射至分頁最後一項
當執行控制【EN】由下微分觸發,復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
映射表
運動軸設定表
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
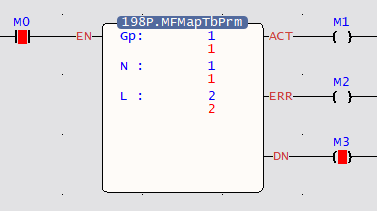
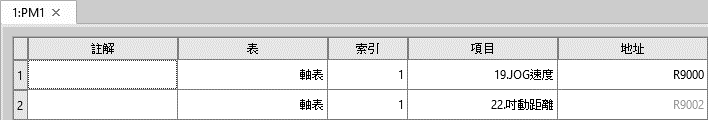
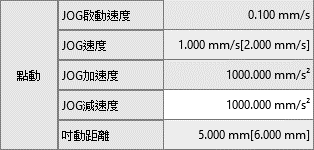
6-2 Mode 1: 運動控制流程
6-2-1 Fun176 運動流程開始MFFlowStart
|
Fun176 P MFFlowStart |
【運動流程開始】 |
Fun176 P MFFlowStart |
||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
|||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
啟動指定ID的運動流程
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||
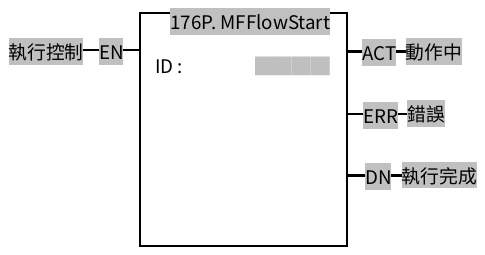
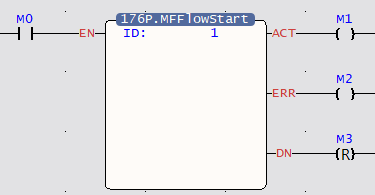
6-2-2 Fun186 運動流程結束MFFlowStop
|
Fun186 P MFFlowStop |
【運動流程結束】 |
Fun186 P MFFlowStop |
|||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||
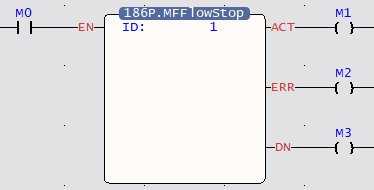
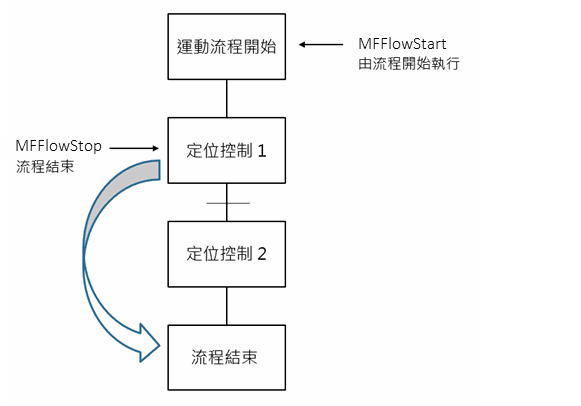
|
立即結束所指定ID的運動流程。 當執行完此指令時,無法使用ME_RESUME來恢復執行。需使用MFFlowStart來重新啟動流程。
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||
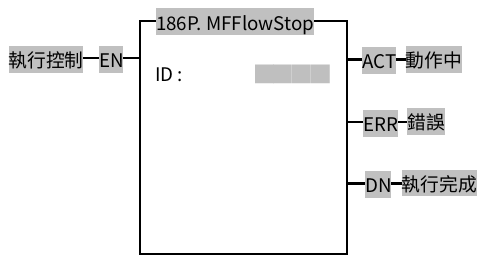
6-2-3 Fun182 暫停運動流程MFFlowPause
|
Fun182 P MFFlowPause |
【暫停運動流程】 |
Fun182 P MFFlowPause |
||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||
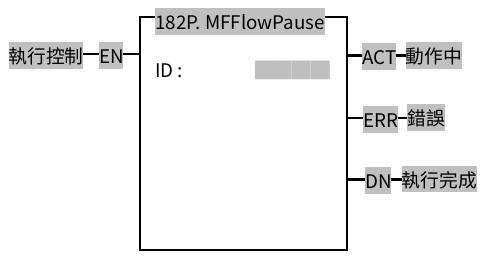
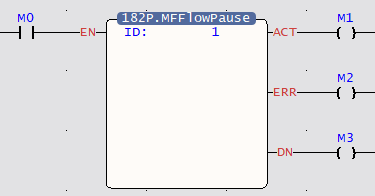
|
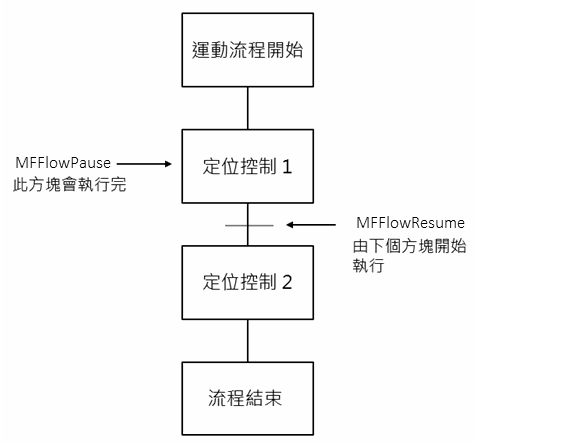
暫停指定ID之運動流程,且執行完當前流程方塊才停止, 若要恢復暫停的運動流程,可以使用Fun183 ME_RESUME來恢復執行。
|
||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||
6-2-4 Fun184 中斷運動流程MFFlowHalt
|
Fun184 P MFFlowHalt |
【中斷運動流程】 |
Fun184 P MFFlowHalt |
|||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
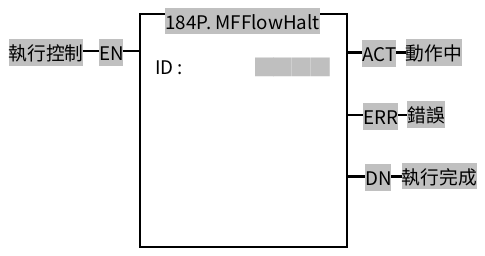
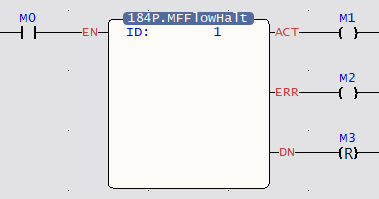
立即停止當前執行的流程方塊, 若要繼續停止的運動流程,可以使用Fun183 ME_RESUME來恢復執行。
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||
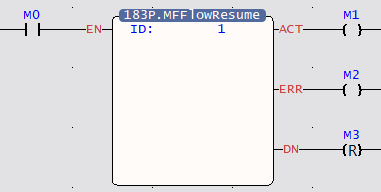
6-2-5 Fun183 恢復運動流程MFFlowResume
|
Fun183 P MFFlowResume |
【恢復運動流程】 |
Fun183 P MFFlowResume |
|||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 ID : 運動流程ID |
||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
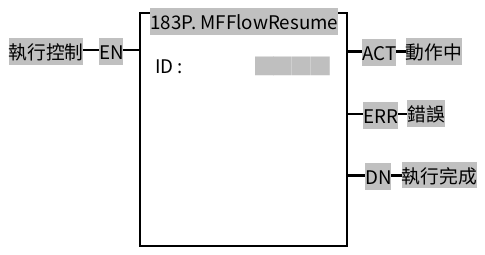
恢復暫停或是中斷的運動流程,繼續執行。
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||
6-3 Mode 2: 階梯圖控制
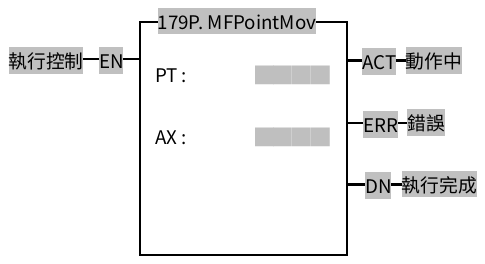
6-3-1 Fun179 位置控制MFPointMov
|
Fun179 P MFPointMov |
【位置控制】 |
Fun179 P MFPointMov |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
運算元 PT : 執行位置控制點表的第幾點 AX : 執行位置控制的主軸 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
執行點表位置控制指令。
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
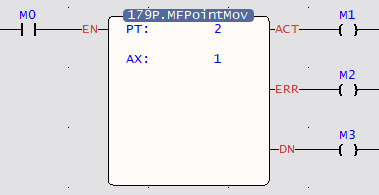
但如果設定PT=2、AX=1則會因與點表設定不同造成失敗,使ERR被觸發。
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
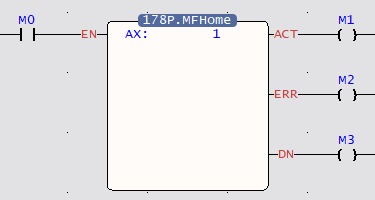
6-3-2 Fun178 原點復歸MFHome
|
Fun178 P MFHome |
【原點復歸】 |
Fun178 P MFHome |
||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
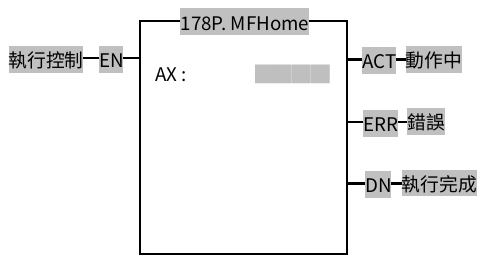
運算元 AX : 執行原點復歸的軸 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
指定運動軸執行原點復歸。
特殊暫存器 Axis 1:原點復歸動作中 M11245+ 40*(n-1) Axis 1:原點復歸動作完畢 M11246+ 40*(n-1)
|
||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||
6-3-3 Fun180 吋動控制MFJog
|
Fun180 P MFJog |
【JOG】 |
Fun180 P MFJog |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
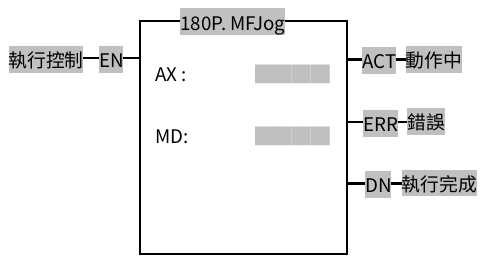
階梯圖符號
|
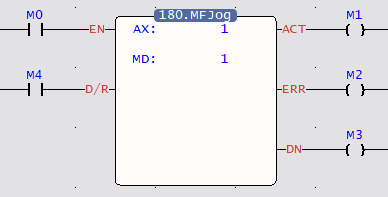
運算元 AX : 執行吋動控制的軸 MD : 執行的模式 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
依照JOG參數及模式設定,指定運動軸執行吋動功能。
模式 0:以JOG啟動速度持續前進。 模式 1:以JOG啟動速度前進,前進吋動距離後停止。 模式 2:以JOG啟動速度起步,以JOG加速度加速到JOG速度後持續前進。 模式 3:以JOG啟動速度起步,以JOG加速度加速到JOG速度,前進吋動距離後停止。
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-4 Mode 3: 階梯圖直接控制
6-4-1 Fun193 EtherCAT手搖輪 MFGearMPG
|
Fun193 D P MFGearMPG |
【EtherCAT手搖輪】 |
Fun193 D P MFGearMPG |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
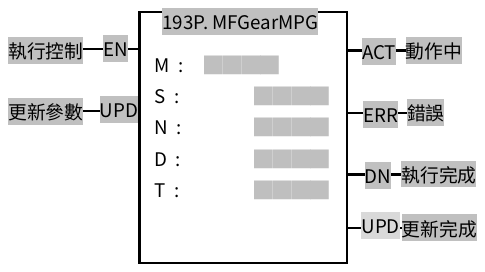
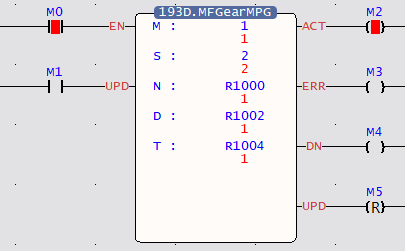
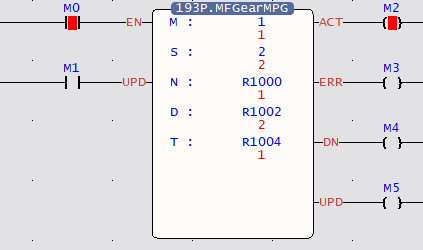
運算元 M : 主軸輸入來源 S : 從軸輸出目標 N : 可變齒輪比分子 D : 可變齒輪比分母 T : 轉換時間(ms) |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
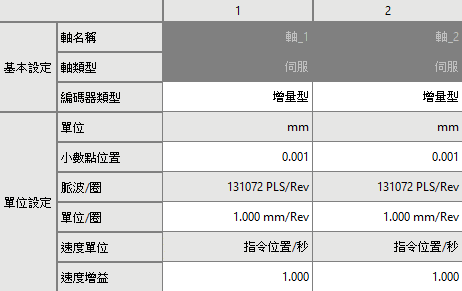
M 主軸輸入來源 : EtherCAT_軸編號 1~16 : 編碼器_格雷碼 100 (X8~X15) : 編碼器_硬體高速計數編號 101 ~ 108 ( HSC0~HSC7 ) S 從軸輸出目標 : EtherCAT_軸編號1~16 (【M主軸輸入來源】不能跟【S從軸輸出目標】相同) N 可變齒輪比分子 : 正負數,包含【運動控制】中【運動軸設定】的【小數點位置】 (【軸單位】設定 mm,【小數點位置】設定0.001,N : DR0 = 1000等於 1.000mm) D 可變齒輪比分母 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 T 轉換時間(ms) : 正數 (大於零的實數),單位為ms
當執行控制【EN】由下微分觸發,Fun193停止手搖輪位置同步控制,並復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
軸參數設定
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
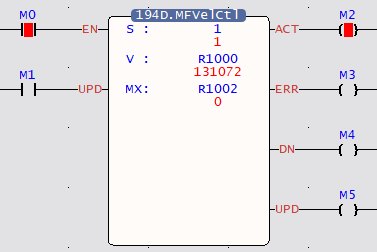
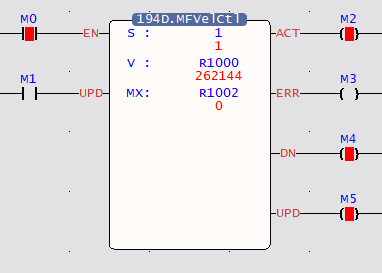
6-4-2 Fun194 速度控制 MFVelCtl
|
Fun194 D P MFVelCtl |
【速度控制模式】 |
Fun194 D P MFVelCtl |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
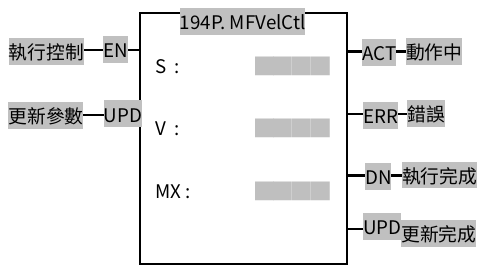
運算元 S : EtherCAT速度控制軸 V : 速度 MX : 最大扭矩限制 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
S 速度控制軸 : EtherCAT_軸編號 1~16 V 速度 : 速度設定值,單位 Pulses/s MX 最大扭矩限制 : 當速度無法到達速度設定值,最大的扭矩限制,0等於沒有限制,單位0.0%
當執行控制【EN】由下微分觸發,Fun194停止軸速度控制,並復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-4-3 Fun195 扭矩控制 MFTorqCtl
|
Fun195 D P MFTorqCtl |
【扭矩控制模式】 |
Fun195 D P MFTorqCtl |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
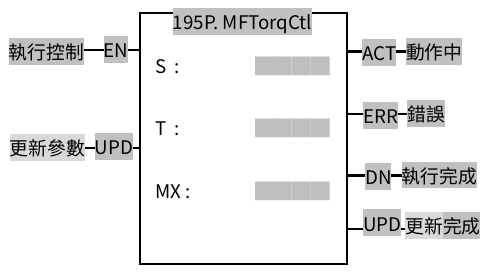
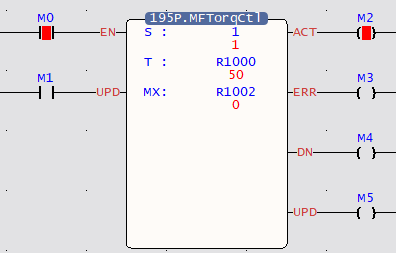
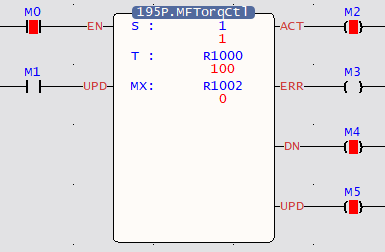
運算元 S : EtherCAT扭矩控制軸 T : 設定扭矩 MX : 最大速度限制 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
S 扭矩控制軸 : EtherCAT_軸編號 1~16 T 扭矩 : 扭矩設定值,單位0.0% MX 最大速度限制 : 當扭矩無法到達扭矩設定值,最大的速度限制,0等於沒有限制,單位rpm
當執行控制【EN】由下微分觸發,Fun195停止軸扭矩控制,並復位所有輸出指示
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-4-4 Fun197 單軸定位 MFAxMov
|
Fun197 D P MFAxMov |
【軸移動】 |
Fun197 D P MFAxMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
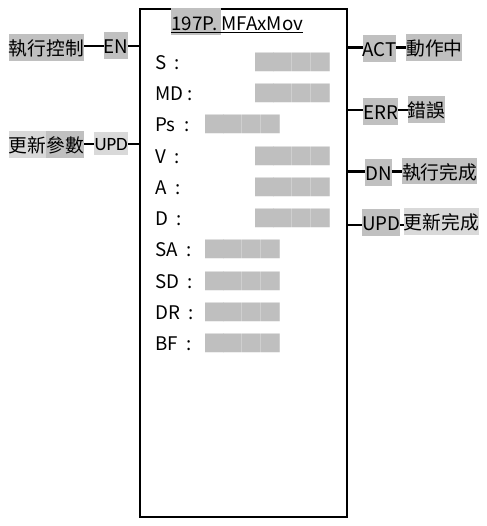
運算元 S : EtherCAT控制軸 MD : 運行模式 PS : 目標位置 V : 速度 A : 加速度 D : 減速度 SA : S加速度曲線% SD : S減速度曲線% DR : 方向 BF : 速度連續模式 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
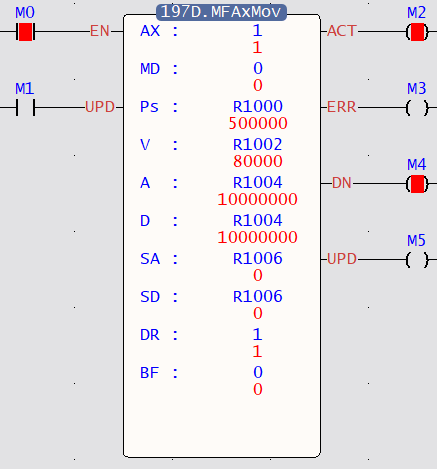
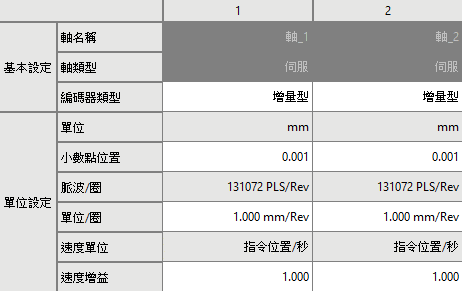
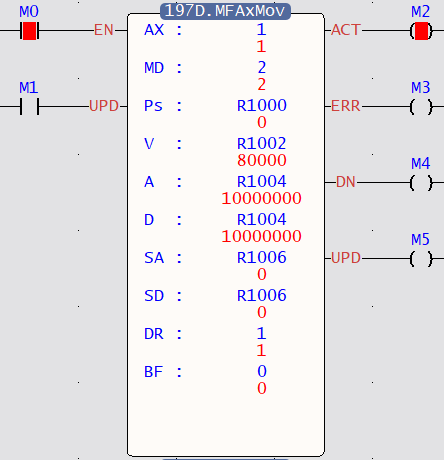
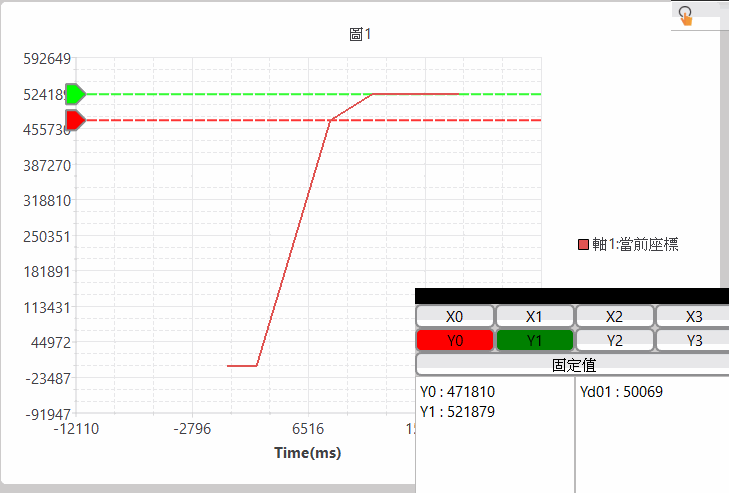
S EtherCAT控制軸: EtherCAT_軸編號 1~16 MD 運行模式 : 0絕對、1相對、2無限距離模式 PS 目標位置 : 正負數,包含【運動控制】中【運動軸設定】的【小數點位置】 (【軸單位】設定 mm,【小數點位置】設定0.001,PS : DR0 = 1000等於 1.000mm) V 速度 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 A 加速度 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 D 減速度 : 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 SA S加速度曲線% : 正整數,0~1000 ‰ SD S減速度曲線% : 正整數,0~1000 ‰ DR 方向 : 1正方向、2負方向 BF 速度連續模式 : 0 立即執行當前指令、1等待前一指令結束、2選擇較低速度連續、3選擇前一指令速度連續、4選擇當前指令速度連續、5選擇較高速度連續
當執行控制【EN】由下微分觸發,Fun197停止軸位置控制,並復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
軸參數設定
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
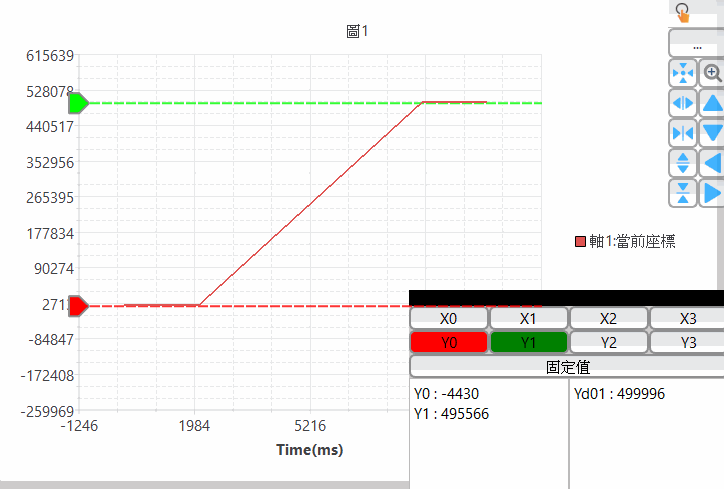
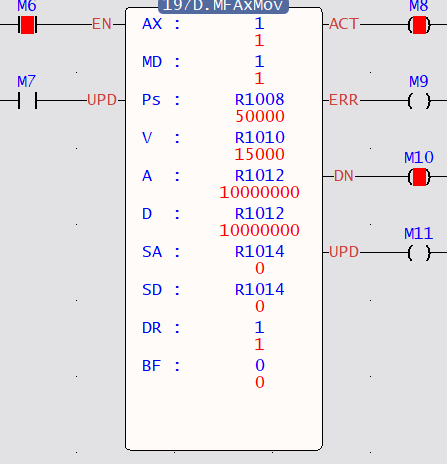 中斷定長應用
6-4-5 Fun238 直線補間運動 MFAxLMov
|
Fun238 D P MFAxLMov |
【直線補間運動】 |
Fun238 D P MFAxLMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
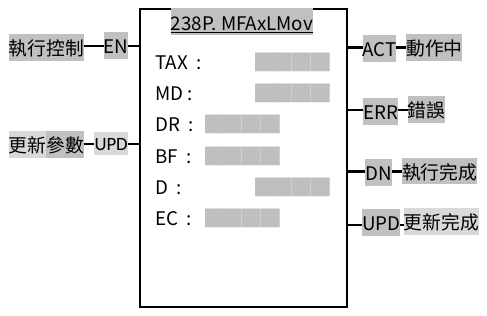
階梯圖符號
|
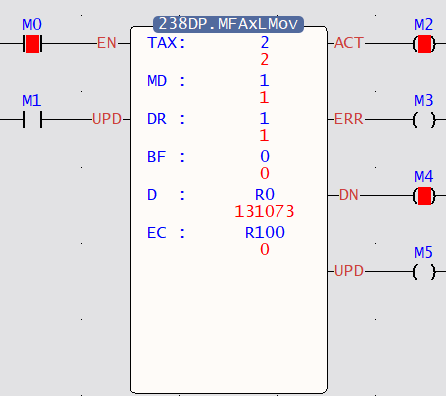
運算元 TAX : 總軸數 MD : 運行模式 DR : 方向 BF : 速度連續模式 D : 運動資料暫存器起始位置 EC : 錯誤碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
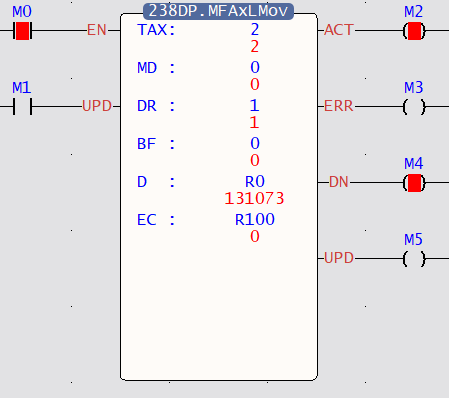
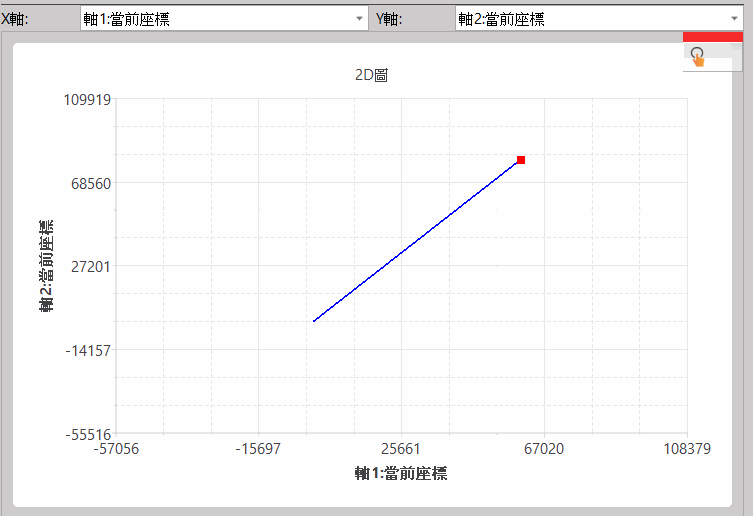
TAX 總軸數:直線補間運動所需軸數 1~4軸 MD 運行模式 : 0絕對、1相對 DR 方向 : 1正方向、2負方向 BF 速度連續模式 : 0 立即執行當前指令、1等待前一指令結束、2選擇較低速度連續、3選擇前一指令速度連續、4選擇當前指令速度連續、5選擇較高速度連續 D 運動資料暫存器起始位置 :設定直線補間運動的起始暫存器 EC 錯誤碼 :存放錯誤碼暫存器
當執行控制【EN】由下微分觸發,Fun238停止直線補間運動,並復位所有輸出指示
運動資料
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
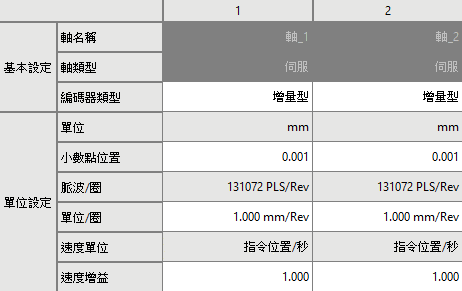
軸參數設定
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-4-6 Fun239 圓弧補間運動 MFAxCirMov
|
Fun239D P MFAxCirMov |
【圓弧補間運動】 |
Fun239 D P MFAxCirMov |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
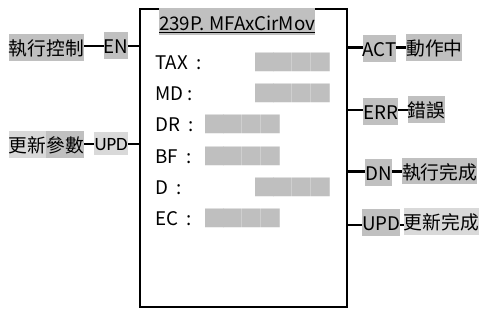
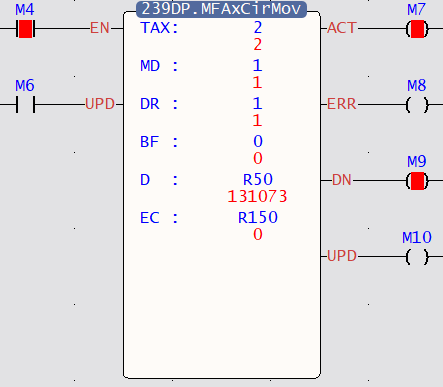
運算元 TAX : 總軸數 MD : 運行模式 DR : 方向 BF : 速度連續模式 D : 運動資料暫存器起始位置 EC : 錯誤碼 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
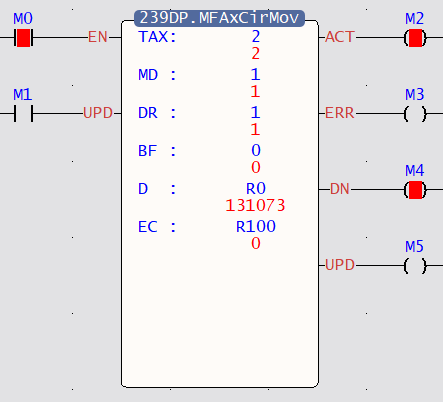
TAX 總軸數:圓弧補間運動所需軸數 2~3軸 MD 運行模式 : 0絕對、1相對 DR 方向 : 1正方向、2負方向 BF 速度連續模式 : 0 立即執行當前指令、1等待前一指令結束、2選擇較低速度連續、3選擇前一指令速度連續、4選擇當前指令速度連續、5選擇較高速度連續 D 運動資料暫存器起始位置 :設定圓弧補間運動的起始暫存器 EC 錯誤碼 :存放錯誤碼暫存器
當執行控制【EN】由下微分觸發,Fun239停止圓弧補間運動,並復位所有輸出指示
運動資料
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
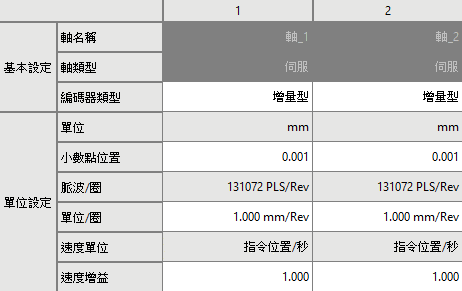
軸參數設定
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
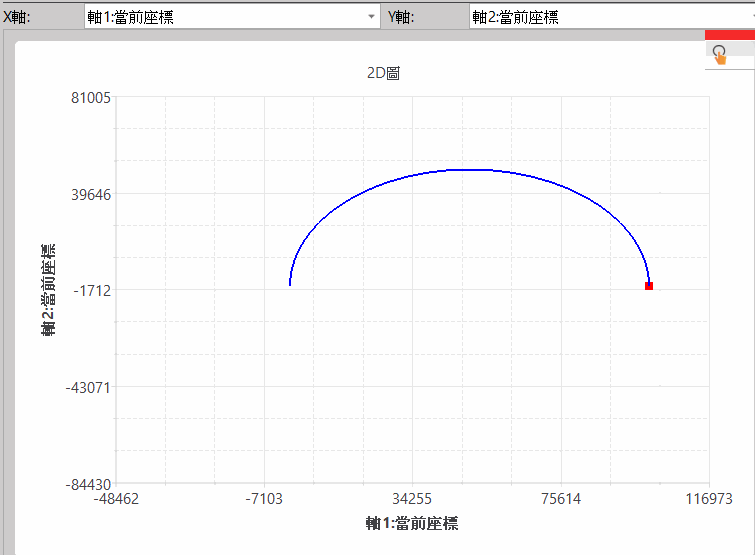
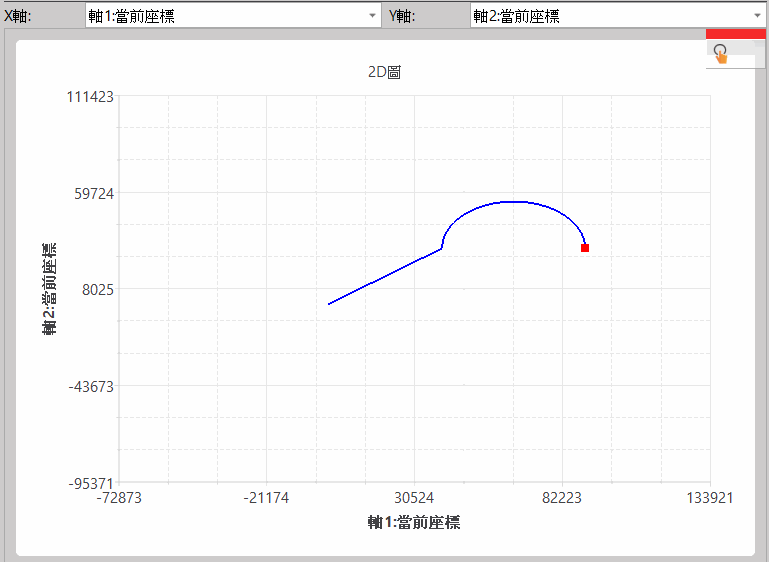
Fun238和Fun239結合使用
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
6-4-7 Fun240 連續路徑運動 MFPathMov
|
Fun240 D P MFPathMov |
【連續路徑運動】 |
Fun240 D P MFPathMov |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
階梯圖符號
|
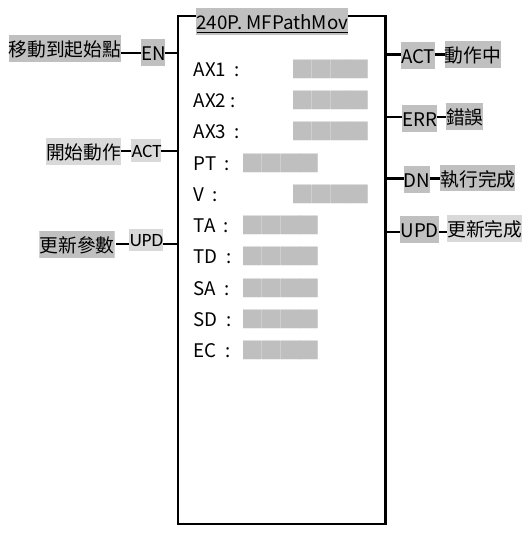
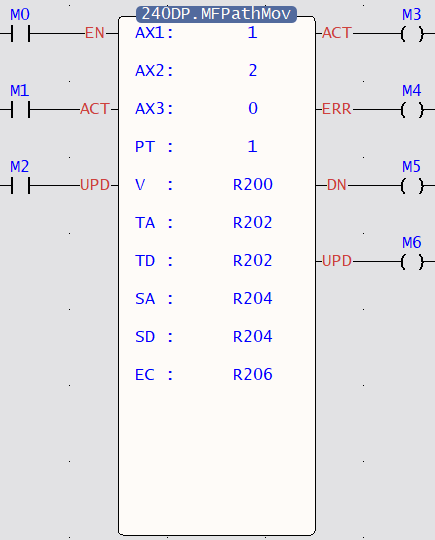
運算元 AX1 : 軸1編號 AX2 : 軸2編號 AX3 : 軸3編號 PT : 路徑編號 V : 速度 TA : 加速度時間 TD : 減速度時間 SA : S加速度曲線% SD : S減速度曲線% EC : 錯誤碼 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能描述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
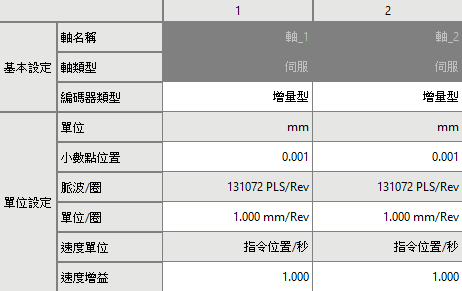
AX1 軸1編號: EtherCAT_軸編號 0~16 AX2 軸2編號: EtherCAT_軸編號 0~16 AX3 軸3編號: EtherCAT_軸編號 0~16 PT 路徑編號: 欲使用路徑之編號0~10 V 速度: 正數 (大於零的實數) ,包含【運動控制】中【運動軸設定】的【小數點位置】 TA 加速時間: 正數 (大於零的實數) (ms) TD 減速時間: 正數 (大於零的實數) (ms) SA S加速度曲線%: 正整數,0~1000 ‰ SD S減速度曲線% : 正整數,0~1000 ‰ EC 錯誤碼:存放錯誤碼暫存器
當執行控制【EN】由下微分觸發,Fun240停止連續路徑運動,並復位所有輸出指示
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Ladder
|
軸參數設定
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
提示:按 ← → 切換章節,Ctrl+K 搜尋