22.1 PID控制簡介
一般常見之程序控制應用,只要控制元件加工精度夠或是控制反應之重現性夠好,開迴
路控制已可滿足大部份之應用需求,而且簡單容易、成本低廉是最大優點;但隨著使用時間、
元件特性變化或受控負載或外界工作環境之變異,開迴路控制因為沒有忠實將受控程序之實際量迴饋至控制器,因此控制結果可能與實際期望之結果會有些許落差,閉迴路PID程序控
制是用來克服解決上述缺失的極佳選擇。
FBS-PLC提供軟體數位化之PID數學運算式,對於一般反應之閉迴路程序控制足可應付
所需,但對於需快速反應之閉迴路控制欲使用本功能需事先評估是否適用。典型之閉迴路程
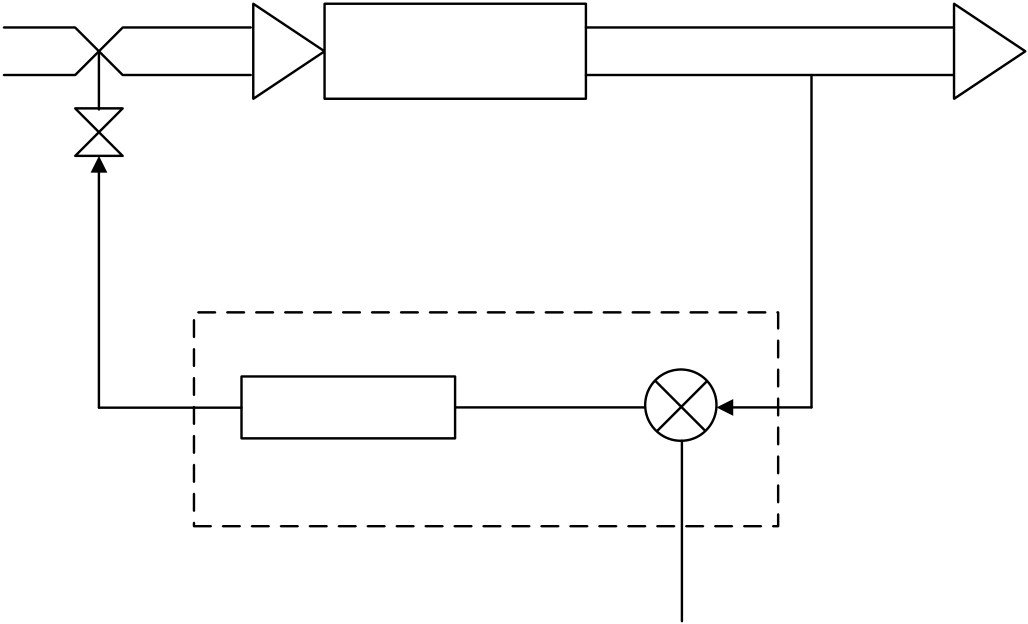
控示意圖如下圖所示:
程控變數
受控程序
|
Mn |
控制運算 |
Error |
– |
PV |
|
+ |
程序控制器
SP 設定值
22.2 控制器選擇
根據應用需求,使用者可將PID控制器設定成比例式控制、比例+積分控制器或比例+積分+微分控制器;各類控制器之數學式與特性說明如後。
22.2.1比例式控制器
數位化數學運算式如下:
Mn=(D4005/Pb)×(En)+Bias
Mn :〝n〞時之控制輸出量
D4005:增益常數,內定值為1000;可設定範圍為1~5000
Pb :比例帶(範圍:1~5000,單位為0.1%;Kc(增益)=D4005/Pb)En :〝n〞時之誤差=設定值(SP)−〝n〞時之程控變數值(PVn)Ts :比例運算之間隔時間(範圍:1~3000,單位:0.01S)
Bias :偏置輸出量(範圍:0~16383)
比例式控制器運算簡單省時,大部份之應用足可勝任;缺點是當設定值有變更時,必須調整偏置輸出量(Bias)以消除穩態誤差。
22.2.2比例+積分控制器
數位化數學運算式如下:
n
Mn=(D4005/Pb)×(En)+∑[ (D4005/Pb)× K i × Ts × E n ] +Bias 0
Mn :〝n〞時之控制輸出量
D4005:增益常數,內定值為1000;可設定範圍為1~5000
Pb :比例帶(範圍:1~5000,單位為0.1%;Kc(增益)=D4005/Pb)En :〝n〞時之誤差=設定值(SP)−〝n〞時之程控變數值(PVn)Ki :積分常數(範圍:0~9999,相當於0.00~99.99 Repeats/Minute)Ts :比例+積分運算之間隔時間(範圍:1~3000,單位:0.01S)Bias :偏置輸出量(範圍:0~16383)
加上積分項之控制器可以消除只有比例式控制器時所產生之穩態Offset,也就是說可以自動消除穩態誤差。偏置輸出量(Bias)可以為0。
22.2.3比例+積分+微分控制器
數位化數學運算式如下:
|
Mn=(D4005/Pb)×(En)+ ∑ 0 +Bias |
[(D4005/Pb |
) |
× |
Ki |
× |
Ts |
× |
En] |
−[(D4005/Pb)×Td×(PVn−PVn-1)/Ts] |
|
|
Mn |
:〝n〞時之控制輸出量 |
|||||||||
D4005:增益常數,內定值為1000;可設定範圍為1~5000
Pb :比例帶(範圍:1~5000,單位為0.1%;Kc(增益)=D4005/Pb)En :〝n〞時之誤差=設定值(SP)−〝n〞時之程控變數值(PVn)Ki :積分常數(範圍:0~9999,相當於0.00~99.99 Repeats/Minute)Td
:微積分時間常數(範圍:0~9999,相當於0.00~99.99 Minute)PVn :〝n〞時之程控變數值
PVn-1:〝n〞時之上一次程控變數值
Ts :PID運算之間隔時間(範圍:1~3000,單位:0.01S)
Bias :偏置輸出量(範圍:0~16383)
加上微分項之控制器,目的在消除程控系統之過度反應,進而使程控系統能夠平穩緩和達到穩定。
雖然微分項有上述優點,但因其對輸出量之頁獻相當靈敏,大部分之應用不必使用微分項而將Td設定為0。
22.3 FUN30泛用PID指令說明與程式範例
本節將就FUN30(PID)指令之使用作詳細說明與介紹並舉例說明。
泛用PID運算指令
|
FUN30 PID |
泛用PID運算指令 |
FUN30 PID |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
共佔用7個暫存器
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
●PID指令(FUN30) 係將目前所量測之外界類比輸入值當作程控變數(Process Variable,簡稱PV),將使用者所設定之設定值(Setpoint,簡稱SP)與程控變數 經由軟體PID數學式運算後,得到適宜之輸出控制值經由D/A類比輸出模組或再 處理經由其它界面以控制受控程序在使用者所期望之設定範圍內。 ● 數位化PID運算式如下: n Mn=(D4005/Pb)×(En)+∑[ (D4005/Pb)× K i × Ts × E n ] 0 −[(D4005/Pb)×Td×(PVn−PVn-1)/Ts]+Bias M n :〝n〞時之控制輸出量 D4005:增益常數,內定值為1000;可設定範圍為1~5000 Pb :比例帶(範圍:1~5000,單位為0.1%;Kc (增益)=D4005/ Pb) Ki :積分常數(範圍:0~9999,相當於0.00~99.99 Repeats/Minute) Td :微分時間常數(範圍:0~9999,相當於0.00~99.99 Minutes) PVn :〝n〞時之程控變數值 PVn -1 :〝n〞之上一次之程控變數值 En :〝n〞時之誤差=設定值(SP)−〝n〞時之程控變數值(PVn ) Ts : PID運算之間隔時間(範圍:1~3000,單位:0.01S) Bias :偏置輸出量(範圍:0~16383) |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


泛用PID運算指令
|
FUN30 PID |
泛用PID運算指令 |
FUN30 PID |
|
●PID參數調整 z依下列原則適當調整PID參數以得到所要之程控反應: z比例帶(Pb)調整越小,即增益越大,對輸出貢獻越大,可得到較快且靈敏之控制反應。但增益如過大,會造成振盪現象;儘量調高增益(但以不造成振盪為原則),以增快程序反應並減少穩態誤差。 z積分項可用來消除程控反應之穩態誤差。積分常數 Ki(積分時間常數之倒數,Ki=1/Ti)調整越大,對輸出貢獻越大,當有穩態誤差時,可調高積分常數,以減少穩態誤差。 積分常數=0時,積分項無作用。 如已知積分時間常數為5分鐘,則Ki=1/Ti=100/5=20意即0.2Repeat/Minute。 z微分項可用來讓程控反應較平順,不會造成過度超越。微分時間常數(Td)調整越大,對輸出貢獻越大,當有過度超越時,可調高微分時間常數,以減少超越量。微分項對程控反應相當靈敏,大部分之應用不必使用微分項,而將其設定為0。(當微分時間常數=0時,微分項無作用) 指令說明 z當控制選擇〝A/M〞=0時,代表手動控制模式,PID運算不會執行。直接對輸出 暫存器(OR)填值即可控制類比輸出量以控制程控反應。 z當控制選擇〝A/M〞=1時,代表自動控制模式,輸出暫存器(OR)之值由PID運算而來,經由類比輸出模組或其它界面控制程控負載以執行閉迴路程序控制。 z當平順轉移〝BUM〞=1時,由手動控制模式轉為自動控制模式時,控制輸出可 平順銜接。 z當控制選擇〝A/M〞=1且運作方向〝D/R〞=1時,程序控制為順向PID控制;亦即誤差(SP−PVn)為正時,PID運算結果之控制輸出量越大;誤差為負時,PID運算結果之控制輸出量越小。 z當控制選擇〝A / M〞=1且運作方向〝D/R〞=0時,程序控制為反向PID控制;亦即誤差(SP−PVn)為正時,PID運算結果之控制輸出量越小;誤差為負時,PID運算結果之控制輸出量越大。 z當程控設定值或參數設定值錯誤時,PID指令不會執行,設定錯誤指示〝ERR〞 =1。 z當程控值≧上限設定值時,上限警告指示〝HA〞=1。 z當程控值≦下限設定值時,下限警告指示〝LA〞=1。 |
||
泛用PID運算指令
|
FUN30 PID |
泛用PID運算指令 |
FUN30 PID |
|||||||||||||||||||||||||||
|
●PID運算間隔時間暫存器說明: z Ts:PID運算間隔時間設定值暫存器,單位為0.01秒。在自動控制模式下,每 隔所設定之間隔時間即作一次PID運算。 ● 程控設定值暫存器說明: z SR+0:經轉換為工程單位後之程控值或稱實際讀值(Scaled Process Variable);亦即PID指令會將原始類比輸入值轉換為我們所熟悉之物理量。 z SR+1:設定值暫存器(Setpoint,簡稱 SP);由使用者設定所期望之程控最終 穩定值,其為工程單位。
z SR+2:上限警告設定值暫存器(High Alarm Limit,簡稱HAL);由使用者設定,當程控值≧上限設定值時,上限警告指示〝HA〞=1;其為工程單位。
z SR+3:下限警告設定值暫存器(Low Alarm Limit,簡稱LAL);由使用者設定, 當程控值≦下限設定值時,下限警告指示〝LA〞=1;其為工程單位。
z SR+4:程控最大工程值暫存器(High Engineering Range,簡稱HER);由使用 者設定,當原始類比輸入值為最大時所對應之實際最大物理量。
z SR+5:程控最小工程值暫存器(Low Engineering Range,簡稱LER);由使用者設定,當原始類比輸入值為最小時所對應之實際最小物理量。
z SR+6:原始類比輸入值暫存器(Raw Analog Measurement,簡稱RAM);使用者將類比輸入暫存器(R3840~R3903)所量測到之程控變數值視需要加上偏差值後存放至此。 正確之RAM範圍為:0 ≦ RAM ≦ 16380 (14位元格式,有效12位元) 0 ≦ RAM ≦ 16383 (14位元格式,有效14位元) 類比輸入為14位元格式,其有效位元數可由暫存器D4004指定 z SR+7:原始類比輸入偏差值暫存器(Offset of Process Variable,簡稱OPV)。使用者所使用感知器之類比量測界面如與類比輸入模組所提供界面完全吻合,則OPV之值必須設定為0;如使用者使用4~20mA等有偏移量之感知器,而類比輸入模組無提供偏移模式而僅提供0~20mA界面時,可設定OPV之值為3276(16383×4 / 20 = 3276)。
z當上述程控設定值不在正確設定範圍內時,PID指令不會執行,設定錯誤指示 〝ERR〞=1。 |
|||||||||||||||||||||||||||||
泛用PID運算指令
|
FUN30 PID |
泛用PID運算指令 |
FUN30 PID |
||||||||||||||||||||||||||||||||
|
●PID輸出暫存器使用說明: z OR:手動控制模式時,PID運算不會執行。直接設定輸出暫存器(OR)之值即可控制類比輸出量以控制程控反應。 自動控制模式時,輸出暫存器(OR)之值是根據設定值與實際值之誤差經由PID運算而得出之控制輸出量。
● 參數設定值暫存器說明: z PR+0:比例帶設定值暫存器(Proportional Band,簡稱Pb);比例帶調整越小, 即增益越大,對輸出貢獻越大,可得到較快且靈敏之控制反應。
Kc(增益)=D4005 / Pb;D4005內定值為1000,可設範圍為1~5000 z PR+1:積分常數( 積分時間常數之倒數,Ki=1/Ti) 設定值暫存器(Integral Constant,簡稱Ki);積分項可用來消除程控反應之穩態誤差。積分常數調整越大,對輸出貢獻越大。當有穩態誤差時,可調高積分常數,以減少穩態誤差。 積分常數=0時,積分項無作用。 正確之積分常數範圍為:0 ≦Ki ≦ 9999,0.00~99.99 Repeats/Minute 例如積分時間常數設定為 5 分鐘,則 z PR+2:微分時間常數設定值暫存器(Rate Time Constant,簡稱Td);微分項可用來讓程控反應較平順,不會造成過度超越。微分常數調整越大,對輸出貢獻越大,當有過度超越時,可調高微分常數,以減少超越量。微分項對程控反應相當靈敏,大部分之應用不必使用微分項,而將其設定為0。 微分時間常數=0時,微分項無作用。
如已知微分時間為1分鐘,則Td=100;如微分時間為2分鐘,則Td=200 z PR+3:輸出偏置設定暫存器(Bias);當PI 或PID程控時,如需加上偏置輸出 時可設定此值。大部分之應用不必使用偏置輸出,而將其設定為 0。當 僅為比例控制時(Ti=0,Td=0),為了消除穩態誤差,有需要設定偏置值。
z PR+4:輸出上限設定暫存器(High Wind_up Limit,簡稱HWL);使用者可根據程控反應對輸出量作限制,使輸出量不會過大。大部分之應用皆不必作輸出限制,而將其設定為16383。
z PR+5:輸出下限設定暫存器(Low Wind_up Limit,簡稱LWL);使用者可根據程控反應對輸出量作限制,使輸出量不會過小。大部分之應用皆不必作輸出限制,而將其設定為0。
|
||||||||||||||||||||||||||||||||||
泛用PID運算指令
|
FUN30 |
泛用PID運算指令 |
FUN30 |
|
PID |
PID |
z PR+6:PID方法選擇暫存器(PID Method);
=0 , 標準PID方法;
=1 , 最小超越法(Minimum Overshoot Method);
大部分之應用為PI(Td=0)控制,建議選擇Method 0。當使用PID控制時,如控制結果不是很穩定時,可試Method 1方法。
=2 ,反求積分值不計算微分項
z當上述參數設定值不在正確設定範圍內時,PID指令不會執行,設定錯誤指示 〝ERR〞=1。
● 工作暫存器說明:
z WR+0: B0=0,手動控制模式
=1,自動控制模式
B1=1,完成PID運算,ON一個掃描時間 B2=1,平順轉移
B4=1,〝ERR〞=1
B5=1,〝HA〞=1
B6=1,〝LA〞=1
z WR+1~WR+4:系統內部使用。
PID範例程式
|
z將類比輸入暫存器所量量測到之值加上偏 |
EN |
11.(+) |
D=0 |
Y0 |
|
|
差值R2000後存放至R1006,當作PID運 |
|||||
|
算所需之原始類比輸入值。 |
|||||
|
Sa |
: R3840 |
||||
|
z當類比輸入R3840之值為 -8192~8191時, |
U/S |
Sb |
: R2000 |
CY |
|
|
R2000之值為8192;R3840之值為0~16383 |
|||||
|
D |
: R1006 |
||||
|
時,R2000之值為0。 |
BR |
||||
|
30.PID |
|||||
|
M0 |
|||||
|
A/M |
Ts |
: R999 |
ERR |
Y1 |
|
|
z M0=0,手動控制模式。 |
|||||
|
SR |
: R1000 |
||||
|
=1,自動控制模式。 |
BUM |
OR |
: R1010 |
HAL |
Y2 |
|
Pr |
: R1020 |
||||
|
D/R |
WR |
: R1030 |
LAL |
||
12.(-)
|
z R1010為PID運算結果暫存器。 |
EN |
Sa |
: R1010 |
D=0 |
|
U/S |
Sb |
: R2001 |
CY |
|
|
z將PID之運算結果減去偏差值R2001後,存 |
||||
|
放至類比輸出暫存器,以控制類比輸出量。 |
D |
: R3904 |
BR |
|
|
z如果R3904 之輸出範圍為0~16383 時,R2001 之 |
值為0;如果R3904之輸出範圍為-8192~8191
時,R2001之值為8192。
泛用PID運算指令
|
FUN30 PID |
泛用PID運算指令 |
FUN30 PID |
|
R999 :PID運算間隔時間設定,例如設定200,代表每2秒解一次PID。 R1000:經轉換為工程單位之實際讀值。 R1001:設定值暫存器,設定期望之控制結果,例如設定100。 R1002:上限警告設定值,例如設定105。 R1003:下限警告設定值,例如設定95。 R1004:最大工程值設定,例如設定500。 R1005:最小工程值設定,例如設定0。 R1006:解PID所需之原始輸入值。 R1007:設定為0。 R1020:比例帶設定,例如設定20,代表增益為50。 R1021:積分常數設定,例如設定17,代表6分鐘(100/17=6)。 R1022:微分常數設定,例如設定0,代表PI控制。 R1023:輸出偏置量,例如設定為0。 R1024:輸出上限設定,系統內定為16383。 R1025:輸出下限設定,系統內定為0。 R1026:PID方法,設定為0,選擇Method 0。 |
||
提示:按 ← → 切換章節,Ctrl+K 搜尋