5-1 中斷之原理與架構
PLC所需執行之工作繁複眾多,有高達幾十k Words的使用者程式要解析,1024點I/O狀態要抓取或更新,有數個通訊埠需服務。一般來說,PLC會依序地將上述所有工作由第一項工作開始逐一地執行到最後一項工作為止,再循環回到第一項工作重覆同樣的工作循環,如此週而復始地作掃描(Scan)服務工作,每一項工作在一次掃描循環中均被執行一次,每一次被執行之間隔時間即所謂PLC之掃描時間(Scan Time)。因CPU之工作速度較之人類反應,可謂極端快速,上述龐大的工作量通常在毫秒(ms)等級即可完成,因此就人類的感覺,PLC幾乎是在同一時間完成所有工作,而能達到實用之控制效果。
對大部份之應用,上述依序掃描之控制方式均已足夠,但對某些需要高速反應之應用場合(例如定位控制…等),掃描時間之延遲即代表誤差之擴大,其反應甚至要求到微秒(us)的速度,才能達到精度要求。在此情形下,唯有利用中斷(Interrupt)功能才能達到。
所謂中斷係指PLC在平常依序執行之掃描循環中,當有需立即反應之需求發生時,馬上對CPU發出中斷要求(Interrupt Request);CPU在收到中斷要求後,立即停止其正在執行之掃描工作,優先地去執行該中斷要求所指定之服務工作;等該服務工作完成後,再回到剛才被中斷之處(稱之為中斷返回:Returnfrom Interrupt,簡稱RTI),繼續執行其未完成之掃描工作。
上述所謂之〝中斷要求所指定之服務工作〞,即所謂〝中斷服務程式〞(Interrupt Service Routine)。它是由一連串在中斷發生時〝所需執行動作之階梯圖程式〞所組成之副程式。放置於副程式區,並以其中斷訊號名稱為其標記(LABEL)名稱(請參閱5.3節之說明)。因其放置於副程式區,故在正常之PLC掃描循環中是不會被執行到(PLC只掃描主程式區,不掃描副程式區)。
雖然CPU能在中斷要求發生時,在數微秒內立即去執行對應之控制動作,但當中斷輸入不止1個時,只有在其所對應之中斷發生時,才會跳入執行,因CPU任一時間只能執行一次動作,因此同樣的問題仍將出現,必須等一個中斷服務程式執行完畢後,才能執行下一個中斷服務程式;如此可能造成數百微秒甚至毫秒之反應延遲,因此在多重中斷輸入結構時,會將各中斷輸入依其重要性給予其不同之中斷優先順序(Interrupt Priority)。當PLC接受某一中斷要求而正執行該中斷之服務程式的當時,若有另一個中斷要求發生,而其優先順序低於正在執行之中斷,CPU將不理會該中斷,須等CPU執行完副程式返回後才會接受,但若其優先順序高於正在執行者,CPU將立即停止其正在執行之中斷服務程式之執行,而立即跳入該更高順位中斷之中斷服務程式去執行,俟其完成後,再回到剛才被中斷之較低順位服務程式中去繼續完成未完成之工作,此種中斷執行中又被中斷之情形,稱之為巢式中斷(Nested Interrupt)。
5-3 中斷服務程式之結構與其應用
中斷和呼叫雖然同樣都用到副程式,但其叫用(跳到副程式去執行)之方式卻不同。呼叫係在主程式中利用執行到CALL指令(FUN67)時,CPU會記下CALL指令所指定之副程式名稱,並至副程式區執行該標記名稱之副程式,一直執行到RTS(Return from Subroutine)指令後,才返回主程式。
中斷之召用則非利用軟體指令,而是由硬體電路發出中斷信號給CPU,而由CPU自行辨別該中斷之名稱而自動跳入副程式中以該中斷名稱為標記之〝中斷服務程式〞去執行,一直執行到RTI指令(Return from Interrupt)後,才返回主程式。
副程式之母線符號為雙線,以和主程式之母線(單線)區別,以利閱讀
|
如前述中斷服務程式必須放置於副程式區,其結構如右圖所示,有〝頭〞有〝尾〞及服務程式本文。〝頭〞即為該中斷之〝中斷標記名稱〞,請參考下節之說明,而〝尾〞即是RTI指令(FUN69),是告訴CPU中斷副程式之結束,而跳回主程式或上一層中斷服務程式(巢式中斷時),請參閱FUN69 (RTI)指令之說明。而頭尾中間則為中斷服務程式本體,用以告知CPU在該中斷發生時須執行那些控制動作。 |
|
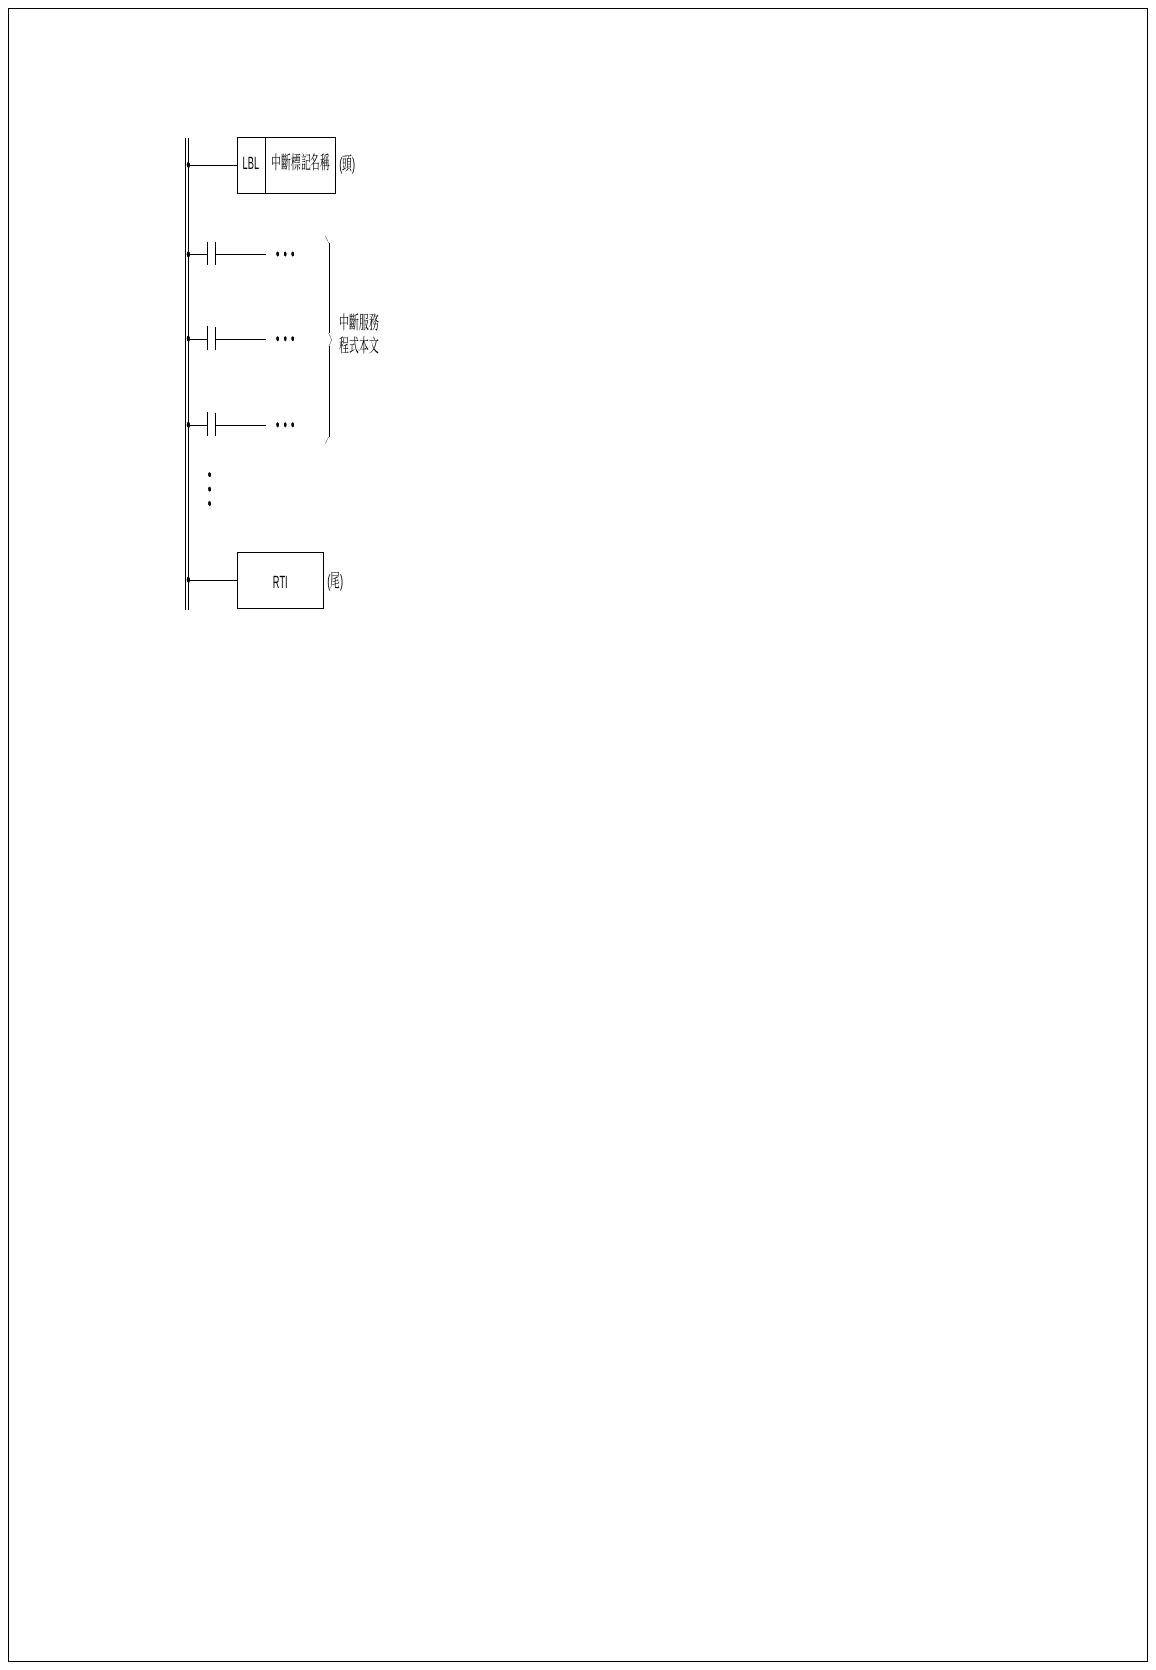
圖 12 中斷服務程式
5-5 中斷元件、標記名稱與優先順序
如前節所述,任一中斷之〝中斷服務程式〞均必須有一唯一之〝中斷標記名稱〞。UperLogic在M SERIES PLC之副程式區內,為M SERIES PLC中斷保留對應之〝中斷標記名稱〞,我們稱之為中斷保留字(Interrupt Reserved Word),在副程式區內保留字將當作〝中斷標記〞使用,其他標記名稱不能與之重覆。
〝中斷標記名稱〞(保留字)之取名原則是將各中斷元件之硬體名稱(例如HSTA、HSC0、X0+、X0-、…)後面加一個I字即得,例如高速計數器HSC0之中斷標記名稱為〝HSC0I〞,X0+之中斷標記名稱為〝X0+I〞,以下為M SERIES PLC提供的中斷元件之〝中斷標記名稱〞及其優先順序。
下表為中斷元件及其中斷標記名稱,使用原則優先使用STM0I~STM3I、X0+I~X7-I。
優先度數值越小代表該中斷源或標記優先度越高。
|
中斷源 |
優先度 |
中斷標記 |
條件 |
備註 |
|
硬體時基 |
3 |
STM0I |
間隔 1ms~60000ms |
單位時間 1ms |
|
3 |
STM1I |
間隔 1ms~60000ms |
||
|
3 |
STM2I |
間隔 1ms~60000ms |
||
|
3 |
STM3I |
間隔 1ms~60000ms |
||
|
3 |
LTM0I |
間隔 10ms~60000ms |
單位時間 10ms |
|
|
3 |
LTM1I |
間隔 10ms~60000ms |
||
|
3 |
LTM2I |
間隔10ms~60000ms |
||
|
3 |
LTM3I |
間隔 10ms~60000ms |
||
|
HSC |
2 |
HSC0I |
HSC0 to (CV=PV) |
|
|
2 |
HSC1I |
HSC1 to (CV=PV) |
||
|
2 |
HSC2I |
HSC2 to (CV=PV) |
||
|
2 |
HSC3I |
HSC3 to (CV=PV) |
||
|
HST |
1 |
HST0I |
HST0 to (CV=PV) |
單位時間 100us |
|
1 |
HST1I |
HST1 to (CV=PV) |
||
|
1 |
HST2I |
HST2 to (CV=PV) |
||
|
1 |
HST3I |
HST3 to (CV=PV) |
||
|
全機型內置數位輸入 |
2 |
X0+I (INT0+) |
X0正緣觸發 |
|
|
2 |
X0−I (INT0-) |
X0 負緣觸發 |
||
|
2 |
X1+I (INT1+) |
X1 正緣觸發 |
||
|
2 |
X1−I (INT1-) |
X1 負緣觸發 |
||
|
2 |
X2+I (INT2+) |
X2 正緣觸發 |
||
|
2 |
X2−I (INT2-) |
X2 負緣觸發 |
||
|
2 |
X3+I (INT3+) |
X3 正緣觸發 |
||
|
2 |
X3−I (INT3-) |
X3 負緣觸發 |
||
|
2 |
X4+I (INT4+) |
X4 正緣觸發 |
||
|
2 |
X4−I (INT4-) |
X4 負緣觸發 |
||
|
2 |
X5+I (INT5+) |
X5 正緣觸發 |
||
|
2 |
X5−I (INT5-) |
X5 負緣觸發 |
||
|
2 |
X6+I (INT6+) |
X6 正緣觸發 |
||
|
2 |
X6−I (INT6-) |
X6 負緣觸發 |
||
|
2 |
X7+I (INT7+) |
X7 正緣觸發 |
||
|
2 |
X7−I (INT7-) |
X7 負緣觸發 |
||
|
MA與MQ機型內置 數位輸入 |
X8+I(INT8+) |
X8正緣觸發 |
||
|
X8-I(INT8-) |
X8負緣觸發 |
|||
|
X9+I(INT9+) |
X9正緣觸發 |
|||
|
X9-I(INT9-) |
X9負緣觸發 |
|||
|
X10+I(INT10+) |
X10正緣觸發 |
|||
|
X10-I(INT10-) |
X10負緣觸發 |
|||
|
X11+I(INT11+) |
X11正緣觸發 |
|||
|
X11-I(INT11-) |
X11負緣觸發 |
|||
|
X12+I(INT12+) |
X12正緣觸發 |
|||
|
X12-I(INT12-) |
X12負緣觸發 |
|||
|
X13+I(INT13+) |
X13正緣觸發 |
|||
|
X13-I(INT13-) |
X13負緣觸發 |
|||
|
X14+I(INT14+) |
X14正緣觸發 |
|||
|
X14-I(INT14-) |
X14負緣觸發 |
|||
|
X15+I(INT15+) |
X15正緣觸發 |
|||
|
X15-I(INT15-) |
X15負緣觸發 |
|||
|
X16+I(INT16+) |
X16正緣觸發 |
|||
|
X16-I(INT16-) |
X16負緣觸發 |
|||
|
MQ機型選配數位輸入 |
X17+I(INT17+) |
X17正緣觸發 |
||
|
X17-I(INT17-) |
X17負緣觸發 |
|||
|
X18+I(INT18+) |
X18正緣觸發 |
|||
|
X18-I(INT18-) |
X18負緣觸發 |
|||
|
X19+I(INT19+) |
X19正緣觸發 |
|||
|
X19-I(INT19-) |
X19負緣觸發 |
|||
|
X20+I(INT20+) |
X20正緣觸發 |
|||
|
X20-I(INT20-) |
X20負緣觸發 |
|||
|
X21+I(INT21+) |
X21正緣觸發 |
|||
|
X21-I(INT21-) |
X21負緣觸發 |
|||
|
X22+I(INT22+) |
X22正緣觸發 |
|||
|
X22-I(INT22-) |
X22負緣觸發 |
|||
|
X23+I(INT23+) |
X23正緣觸發 |
|||
|
X23-I(INT23-) |
X23負緣觸發 |
表 6 中斷事件
5-7 中斷使用
中斷之用法無論是內部定時中斷、外界輸入中斷、HSC計數中斷、HST計時中斷、及系統中斷等,其用法均類似,因HSC/HST已有專門章節敘述其用法,本節僅對內部定時中斷及外界輸入中斷作範例說明。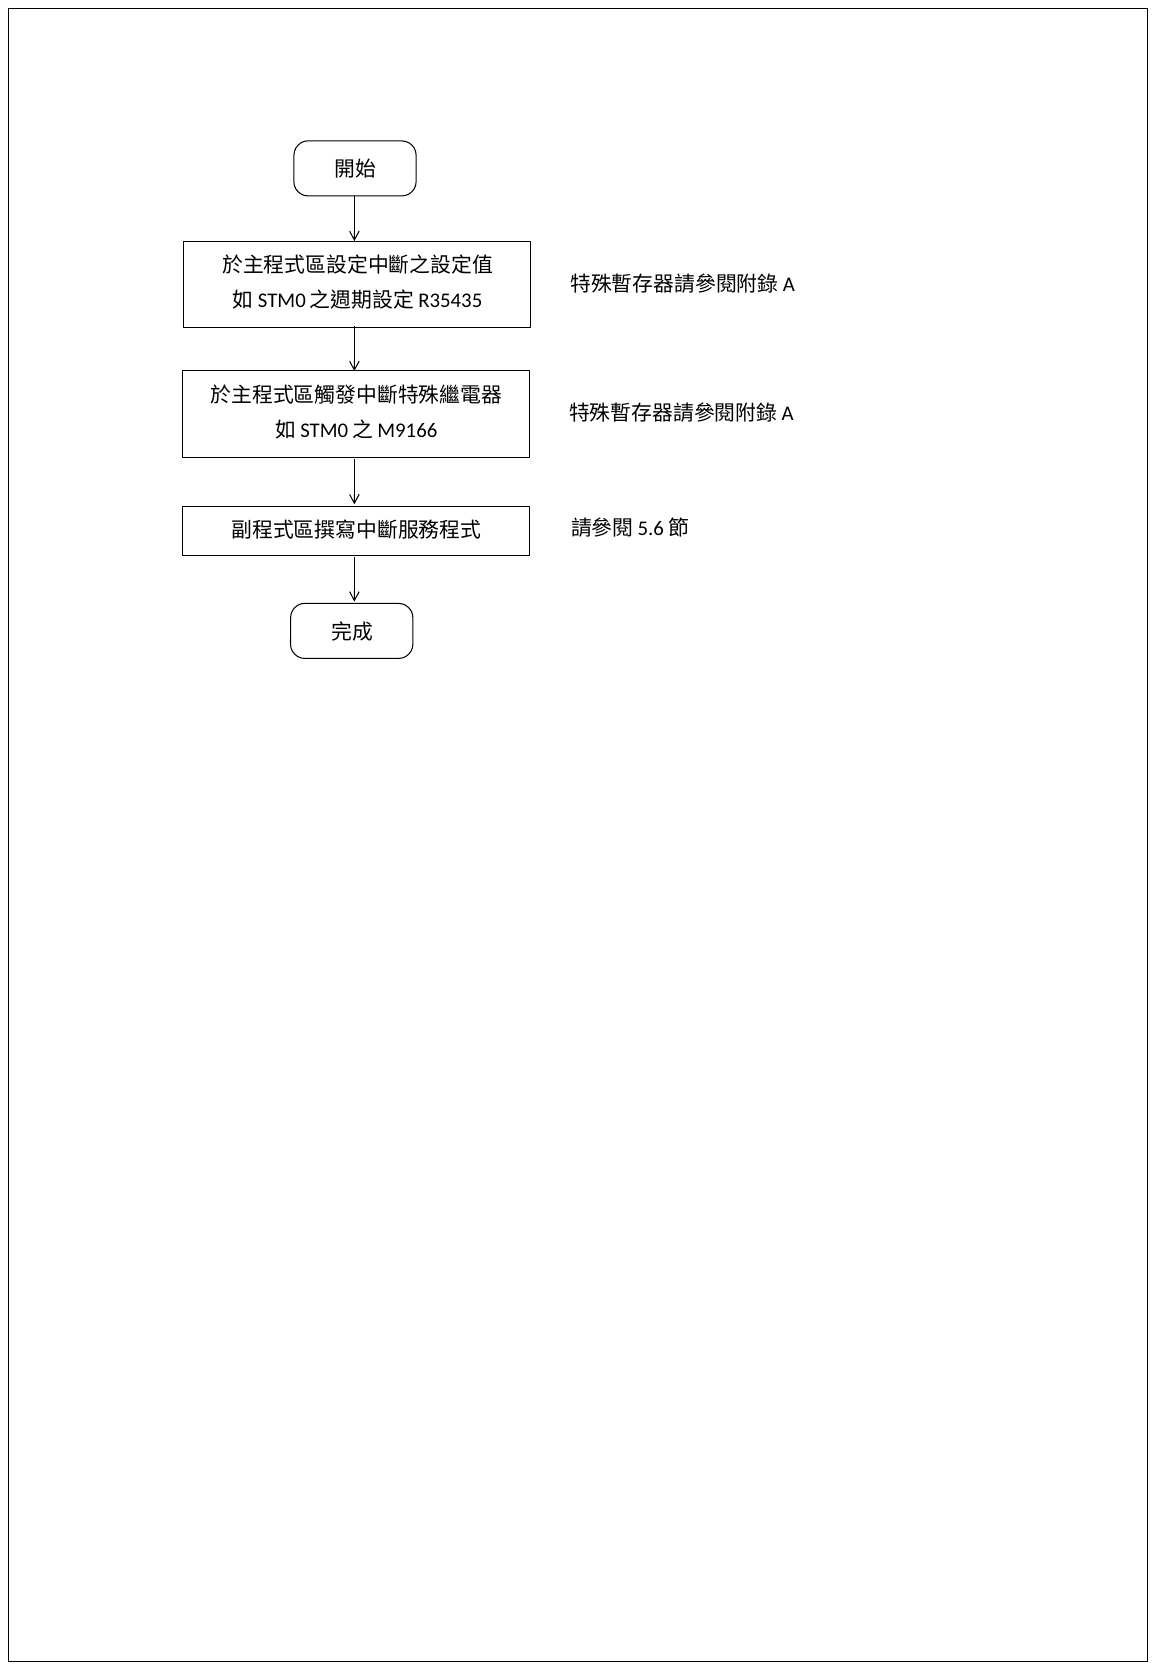
圖 13 定時中斷設定方法
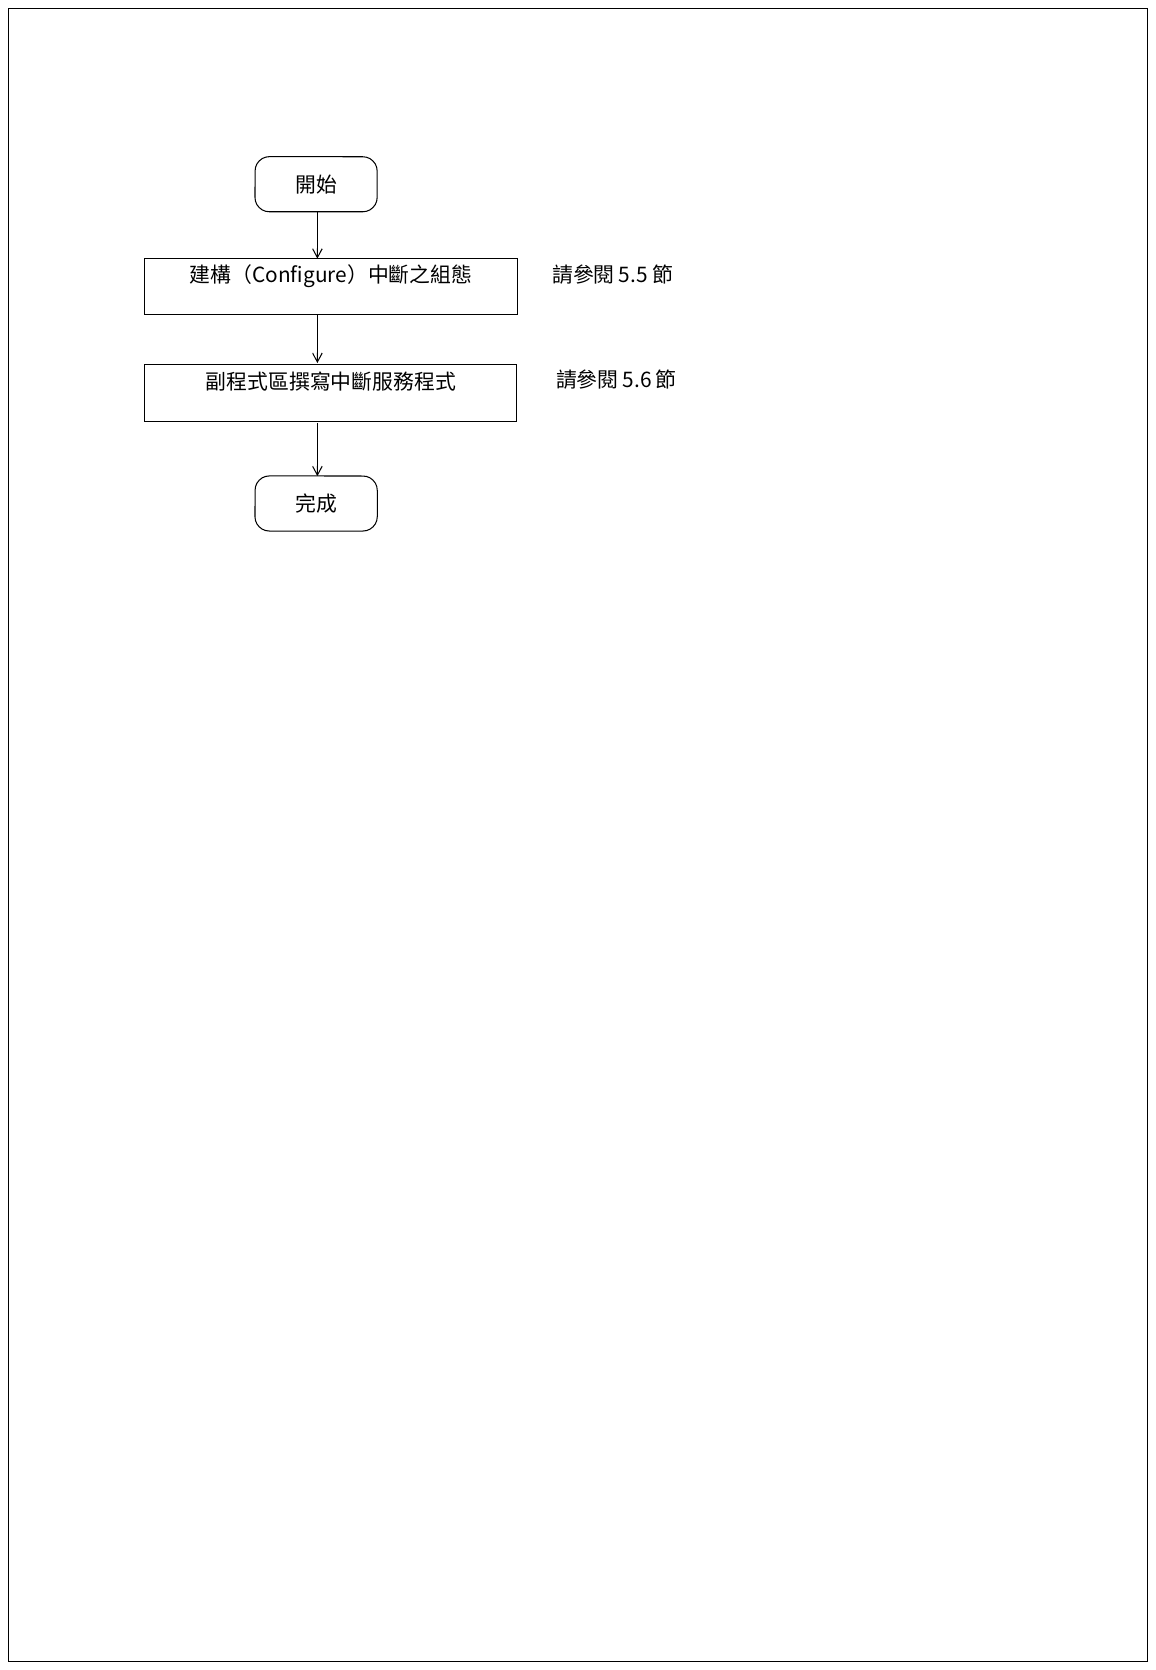
圖 14 外界中斷設定方法
5-8 中斷設定
中斷之建構實質上僅僅是指定某一中斷要不要使用而已。
中斷之建構區分為和I/O有關之建構及和I/O無關之建構兩種。與I/O有關之HSC/HST、及外界中斷,在UperLogic系統組態之I/O組態中,啟動該對應的 I/O 中斷。只要建構完成,便自動啟動(Enable)該裝置之中斷。
另外和I/O無關之〝內部定時中斷〞;只要在副程式區有出現定時中斷保留字所起始之中斷處理副程式,即代表該中斷已被規劃,而利用特殊暫存器設定其中斷週期,再利用觸發相應的特殊繼電器啟用中斷功能即可使用,另外特殊暫存器設定中斷的值無法在觸發特殊繼電器後寫入,建議在觸發繼電器前修改完成。
5-8-1 中斷建構範例
於UperLogic專案視窗中點選I/O組態設定 :
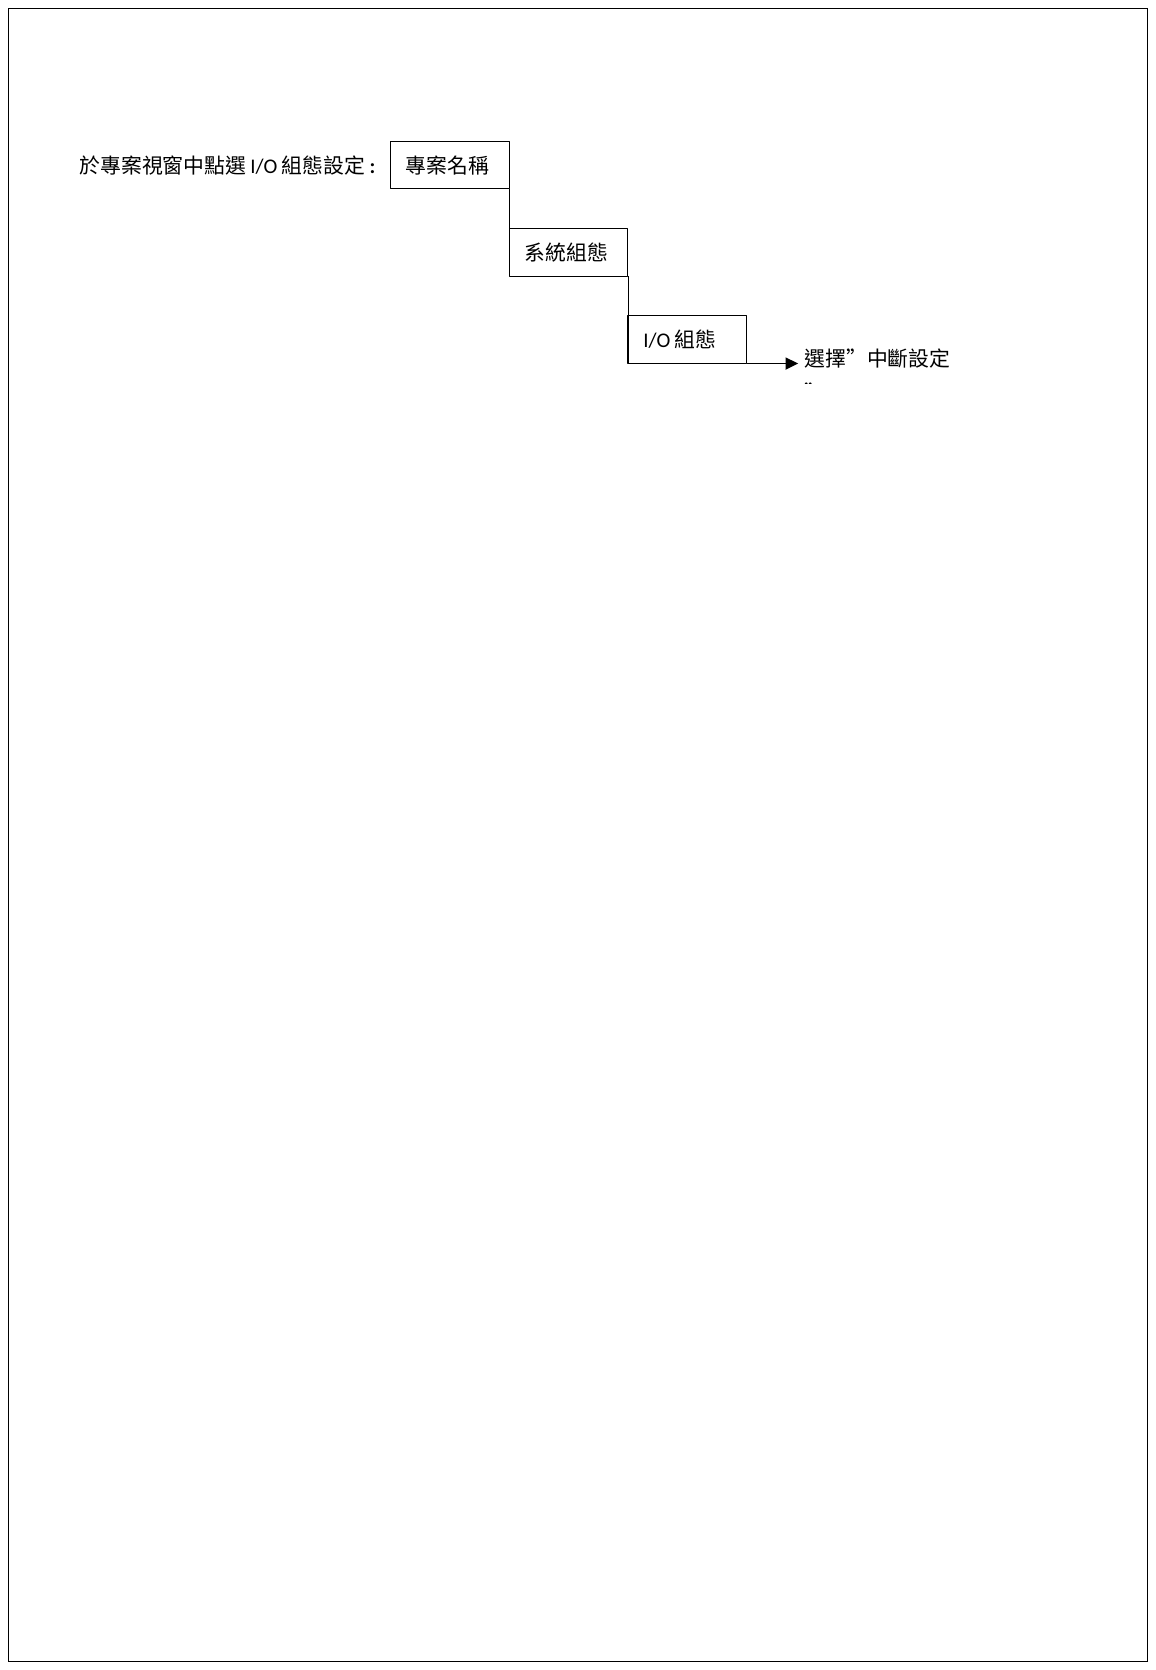
出現中斷設定畫面後,可直接於視窗中點選欲發生中斷之外界輸入:
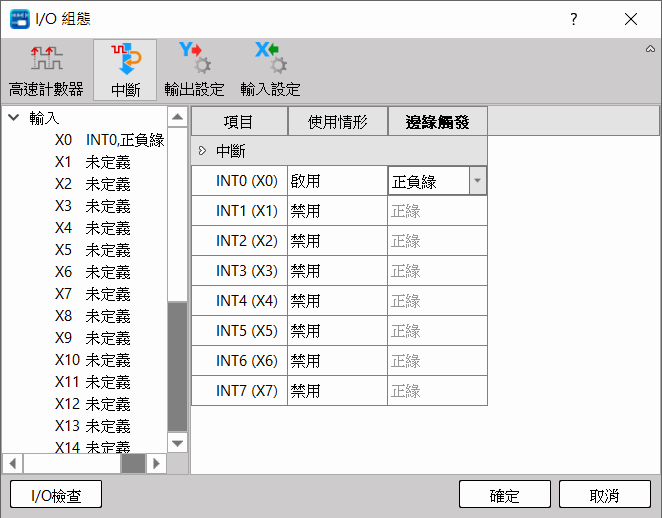
圖 15 中斷建構
5-10 中斷的種類
5-10-1 硬體時基
硬體時基包含1ms STM、10ms LTM、0.1ms的高速計時器HST、以及一32位元之循環計時器。除了循環計時器之外,其他硬體時基皆支援中斷,且可透過呼叫EN(FUN145)及DIS(FUN146)指令將其開啟或關閉(設定其特殊繼電器後,預設為開啟狀態)。中斷的使用方式為觸發其對應的特殊繼電器。依據時基對應的暫存器週期值,週期執行中斷程式;另提供當前計時暫存器作為程式或監控使用。詳情請見第8.2章節。
定時計時器STM
總數為4個之16位元計時器,計時單位為1 ms。
定時計時器LTM
總數為4個之16位元計時器,計時單位為10 ms。
高速計時器HST
總數為4個之32位元高速計時器,計時單位為0.1ms。
循環計時器HSTA
總數為1個之32位元循環計時器,計時單位為0.1 ms。
5-10-2 高速計數器
專用硬體電路作成之硬體高速計數器(Hardware High-Speed Counter簡稱HHSC),可以將一般計數器無法讀取到的高速訊號讀取到。關於高速計數器詳細資訊請見8.1章節。
5-10-3 外界中斷
外界中斷主要是用在接收PLC的外部訊號後,需要在相當短的時間內做執行或反應的情況,外界中斷與一般的輸入相比可能會因為程式掃描時間而不同,外界輸入中斷可以在極短的時間內執行中斷內容,以達成像是控制馬達到達定位位置後立即停止馬達等行為。
- 外界中斷係和HSC共用X0~X7等8個高速輸入點,故HSC使用過之輸入點號碼,即不能建構於外界中斷。
- 中斷建構指定一旦完成便無法在PLC RUN中變更,但M SERIES PLC提供EN指令(FUN145)及DIS指令(FUN146),可對外界中斷及HSC之中斷作允許或禁止之控制,使之能在PLC RUN中亦能動態變化控制,請參考該兩指令之說明。
5-12 中斷程式之範例
關於中斷之內容有以下幾點建議可供使用者參考:
- 建議中斷中的程式內容可以盡量簡短,以提升PLC的效率。
- M PLC的效能很高, 一般應用的使用者程式通常只需1~個位數毫秒就執行結束, 因此若其應用對於特定時間間隔差異可容許數個毫秒變異, 可考慮在主程式呼叫Timer, 並在主程式”計時到”事件發生再呼叫副程式的方式. 如此, 可因去除中斷切換CPU工作, 增進整體程式的效能.
- 中斷中的程式,允許使用 Jump 和 Label 指令,在中斷程式中互相跳,但不能從主程式或副程式,Jump到中斷中的Label或從中斷內部Jump跳到主程式或副程式的Label。
概念圖如下圖所示:
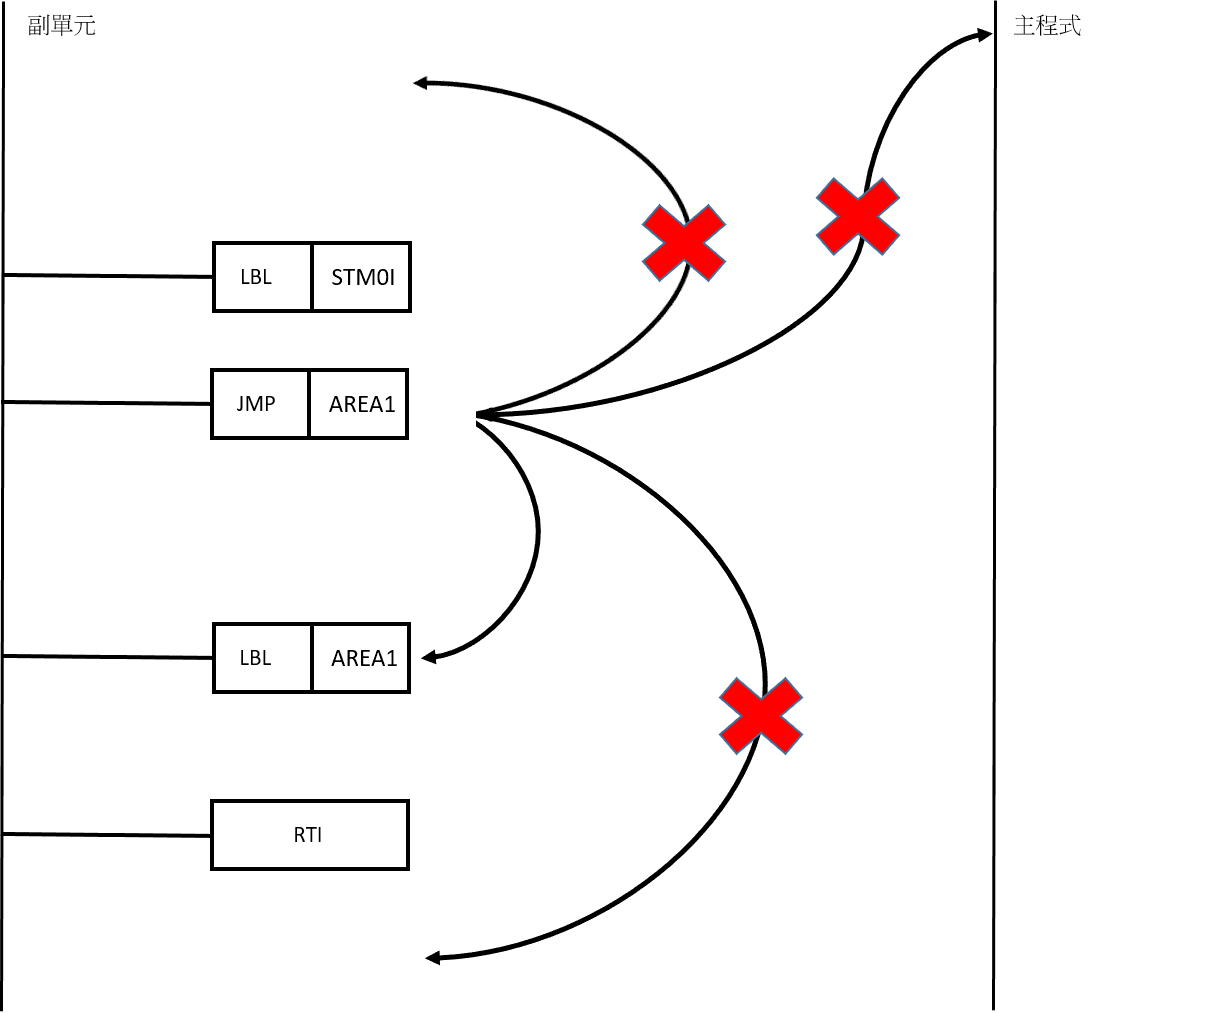
圖 16 在中斷程式中使用JUMP的方法
範例1 以外界硬體中斷X0+作單接點之精密定位控制範例
X0:定位到感應器
X1:緊急停止
Y0:運轉控制馬達
【外界中斷建構】
|
|
建構輸入X0由0→1時發出中斷 |
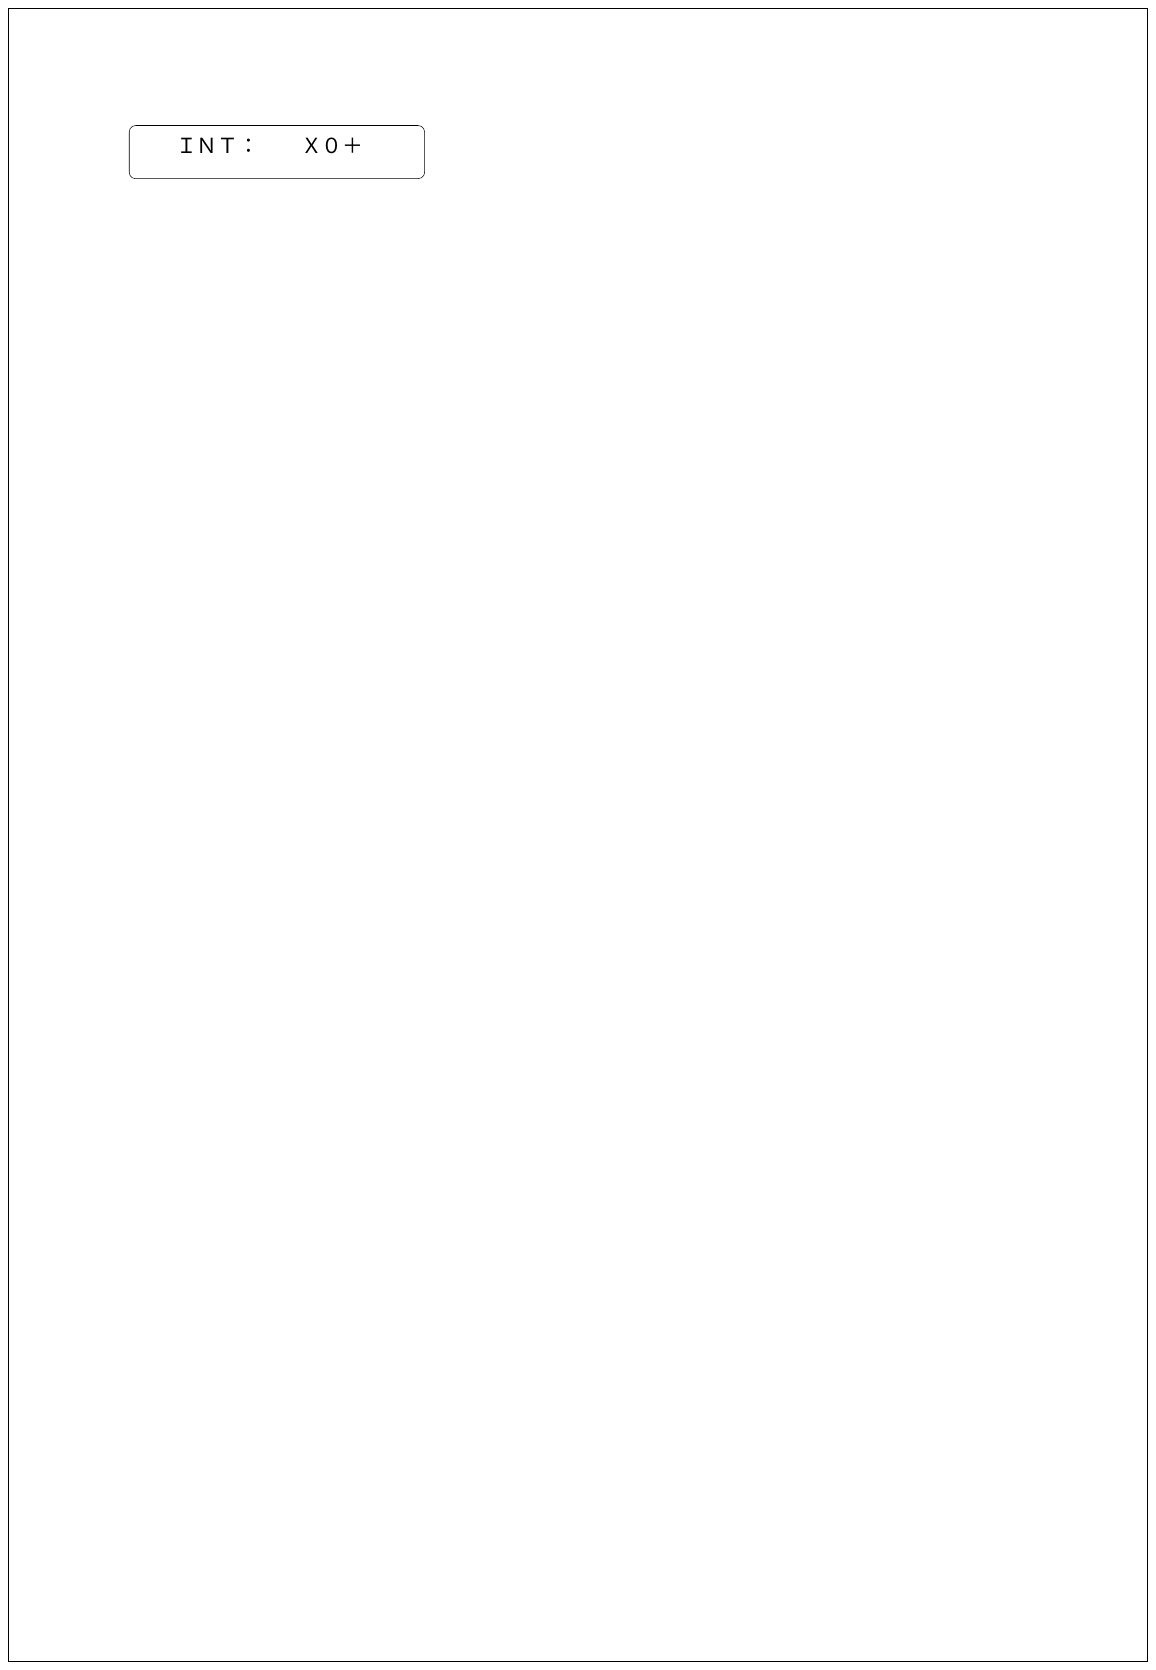
【主程式】
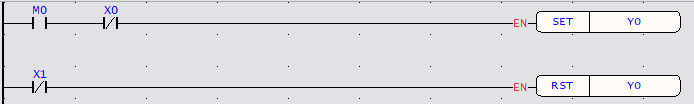
M0(啟動)由0→1時,運轉控制馬達ON
【副程式】
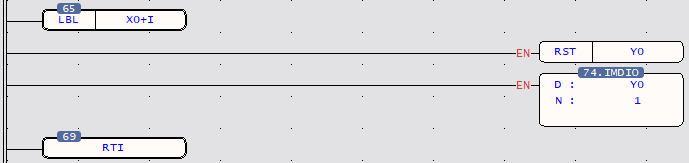
當感應器X0檢知定位位置到時,即X0由0→1,硬體自動執行此中斷副程式
運轉控制馬達Y0變0,立即停止馬達運轉
將Y0立即輸出,減少因掃描時間引起之延遲
在中斷處理副程式中必須利用立即輸入/出指令才能達到及時高速精密控制之效果。
範例2 1ms內部定時中斷
【主程式】
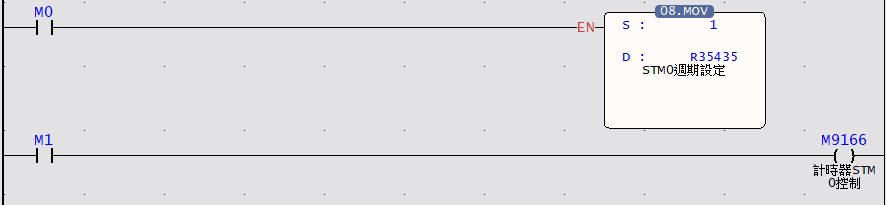
當M0=1時,設定STM0的中斷週期為1ms,待R35435=1後,當M1=1時,STM0定時中斷將每隔1ms執行一次
【副程式】
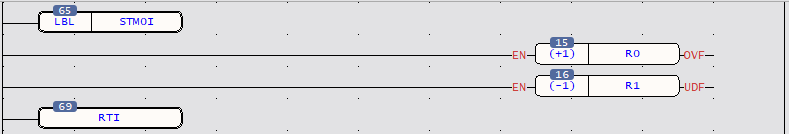
啟動1ms 定時中斷後,則系統自動每隔1ms 執行此中斷副程式
R0當成每1ms 時基之上數循環計時器
R1當成每1ms 時基之下數循環計時器
提示:按 ← → 切換章節,Ctrl+K 搜尋