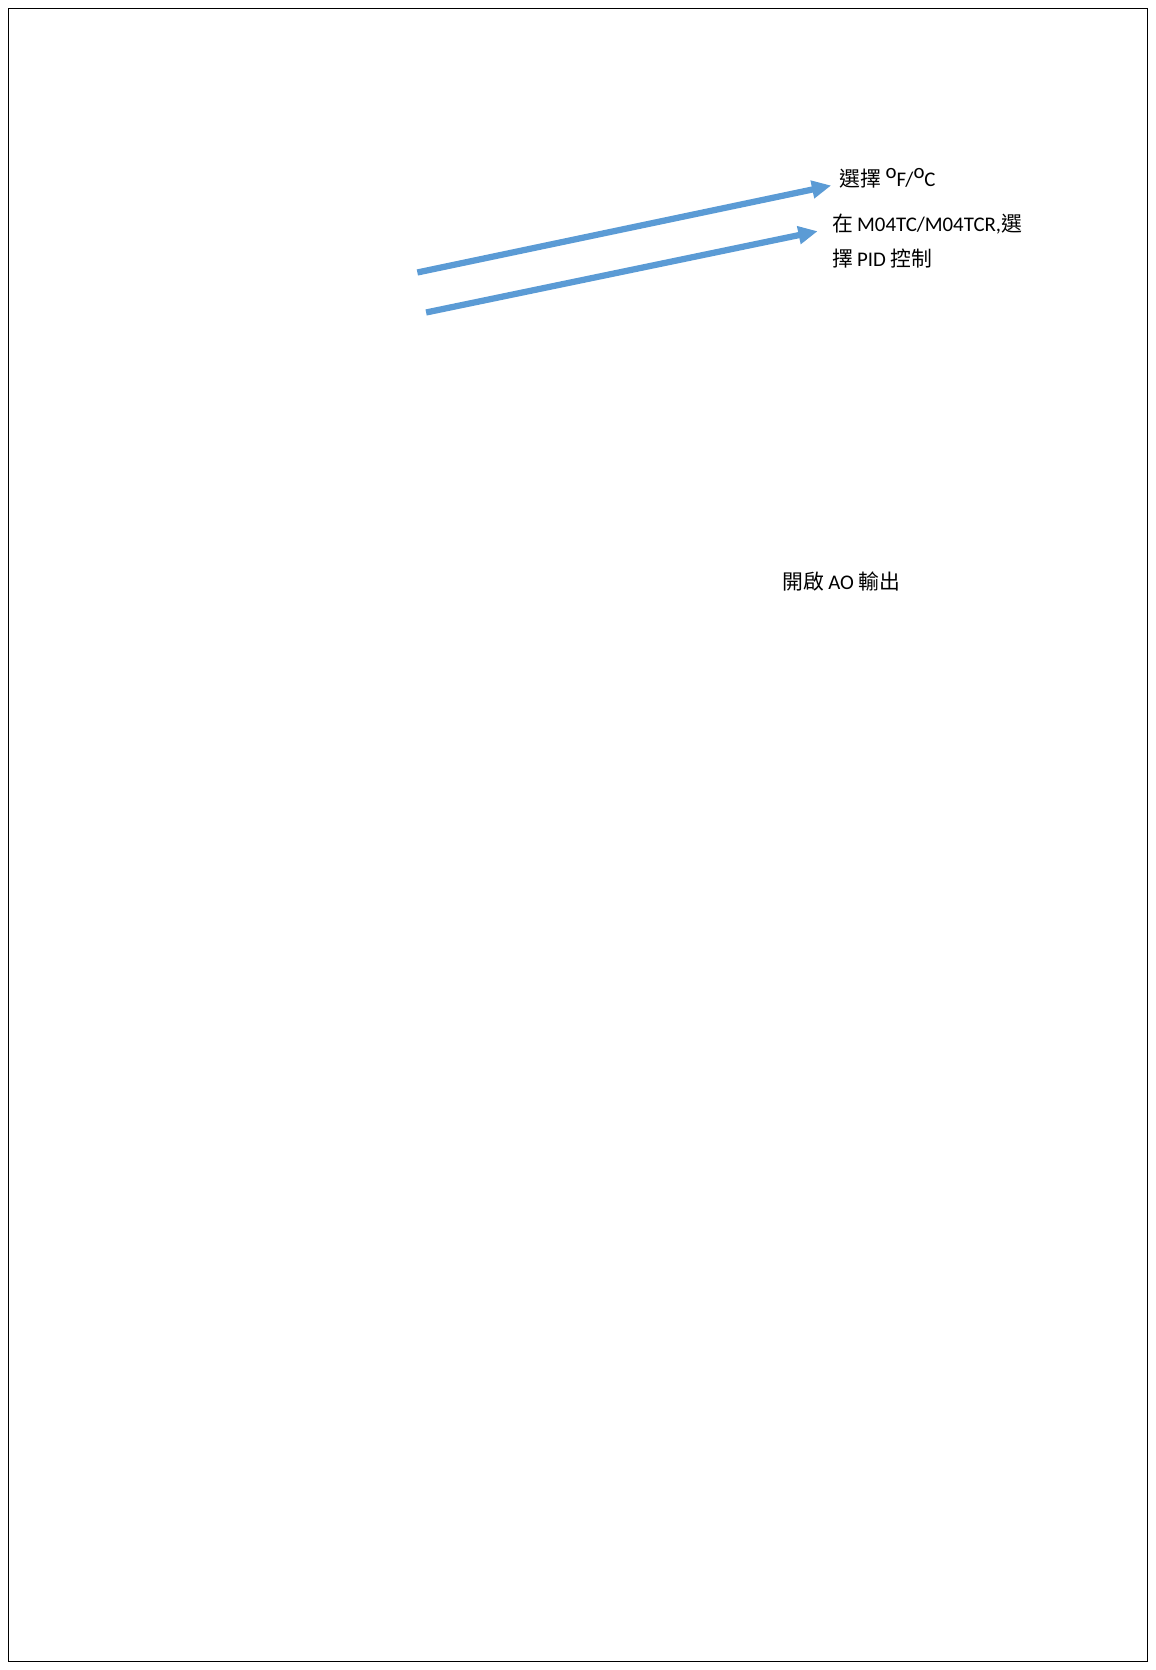Posted in

By

第 14 / 18 篇更新於 2026-11-17約 39 分鐘English

13-1 溫控便利指令說明與範例(FUN 99)

FUN99 P

TPCTL2

PID溫控便利指令2 (內建PID auto-tunning)

( PID TEMPERATURE CONTROL INSTRUCTION-Build-in PID auto-tunning function)

FUN99 P

TPCTL2

指令說明

內建PID auto-tunning

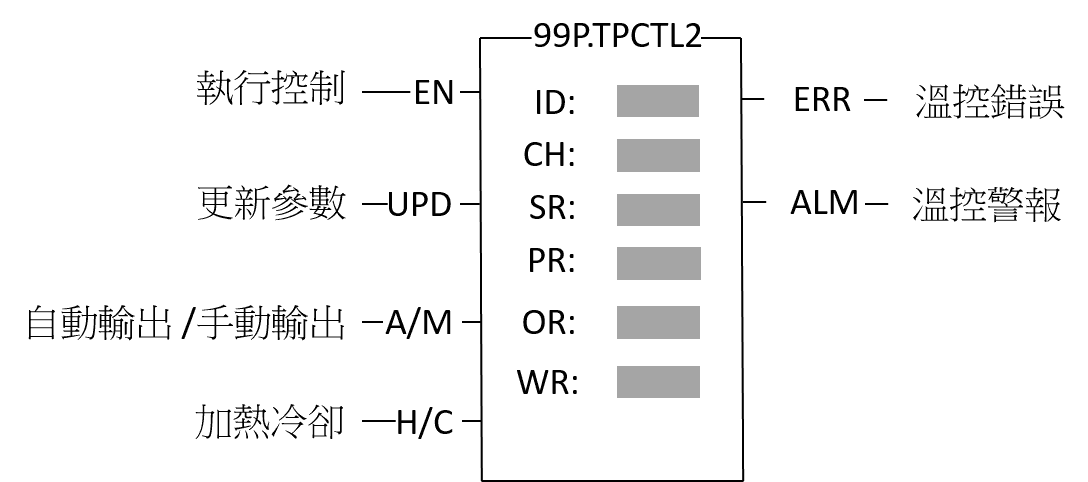
ID:作輸入訊號的擴充模組的編號

CH: 作輸入訊號的通道編號

SR : 程控設定起始暫存器

PR : 增益設定起始暫存器

OR :輸出起始暫存器

WR: 工作起始暫存器

範圍

運算元

HR

IR

OR

SR

ROR

DR

K

R0

∣

R34767

R34768

∣

R34895

R35024

∣

R35151

R35280

∣

R43223

R43224

∣

R47319

D0

∣

D7999

ID

0~127

CH

○

○

○

○

○

○

0~63

SR

○

○

○

PR

○

○*

○

OR

○

○*

○

WR

○

○*

○

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

功能敘述

  • PID溫控(FUN99)係利用溫度模組配合溫度規劃表格將外界目前之溫度值量測進來當作程控變數(Process Variable,簡稱PV),並將使用者所設定之溫度設定值(Set Point,簡稱SP)與程控變數經由軟體PID數學式運算後,得到適宜之輸出控制值以控制溫度在使用者所期望之溫度範圍內。
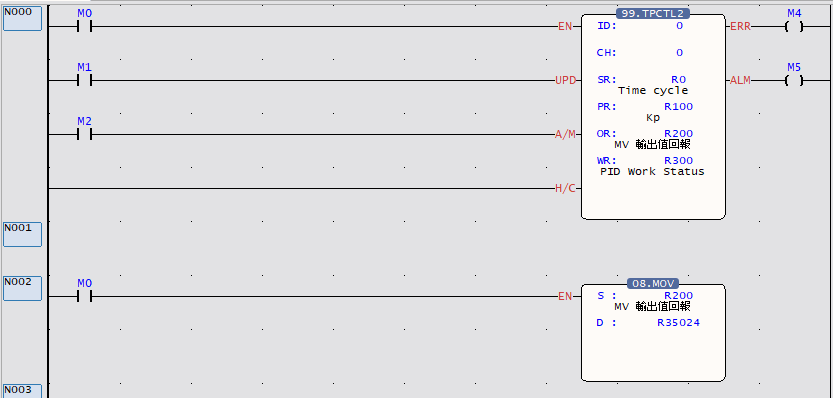
  • 將PID運算後之數值結果轉換為時間比例ON/OFF(PWM)輸出,經由電晶體式接點輸出控制SSR所串接之加熱或冷卻迴路,即可得到相當精準之控制結果。亦可將PID運算後之數值結果經由D/A類比輸出模組,控制SCR導通角度或比例閥以作溫度精準控制。
  • EN:ON時執行溫度控制,OFF時停止
  • UPD:ON時將參數更新至模組指定通道
  • A/M:PID manual mode(PID手動模式),啟用的話輸出量將為手動控制模式,會將MOUT值自動拷貝至MV,而非使用PID運算結果做為輸出。
  • H/C:執行加熱或冷卻控制

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

PID control

  • PID控制係由模組獨立運算,不因多台模組同時進行PID而增加PLC掃描周期。
  • 每個通道皆可以執行各自的PID運算,溫度控制模式需要設為PID控制,利用比例項(P)、積分動作(I)和微分動作(D)可以更有效率的進行溫度控制,可以依照使用需求進行P、PI、PD、PID控制。
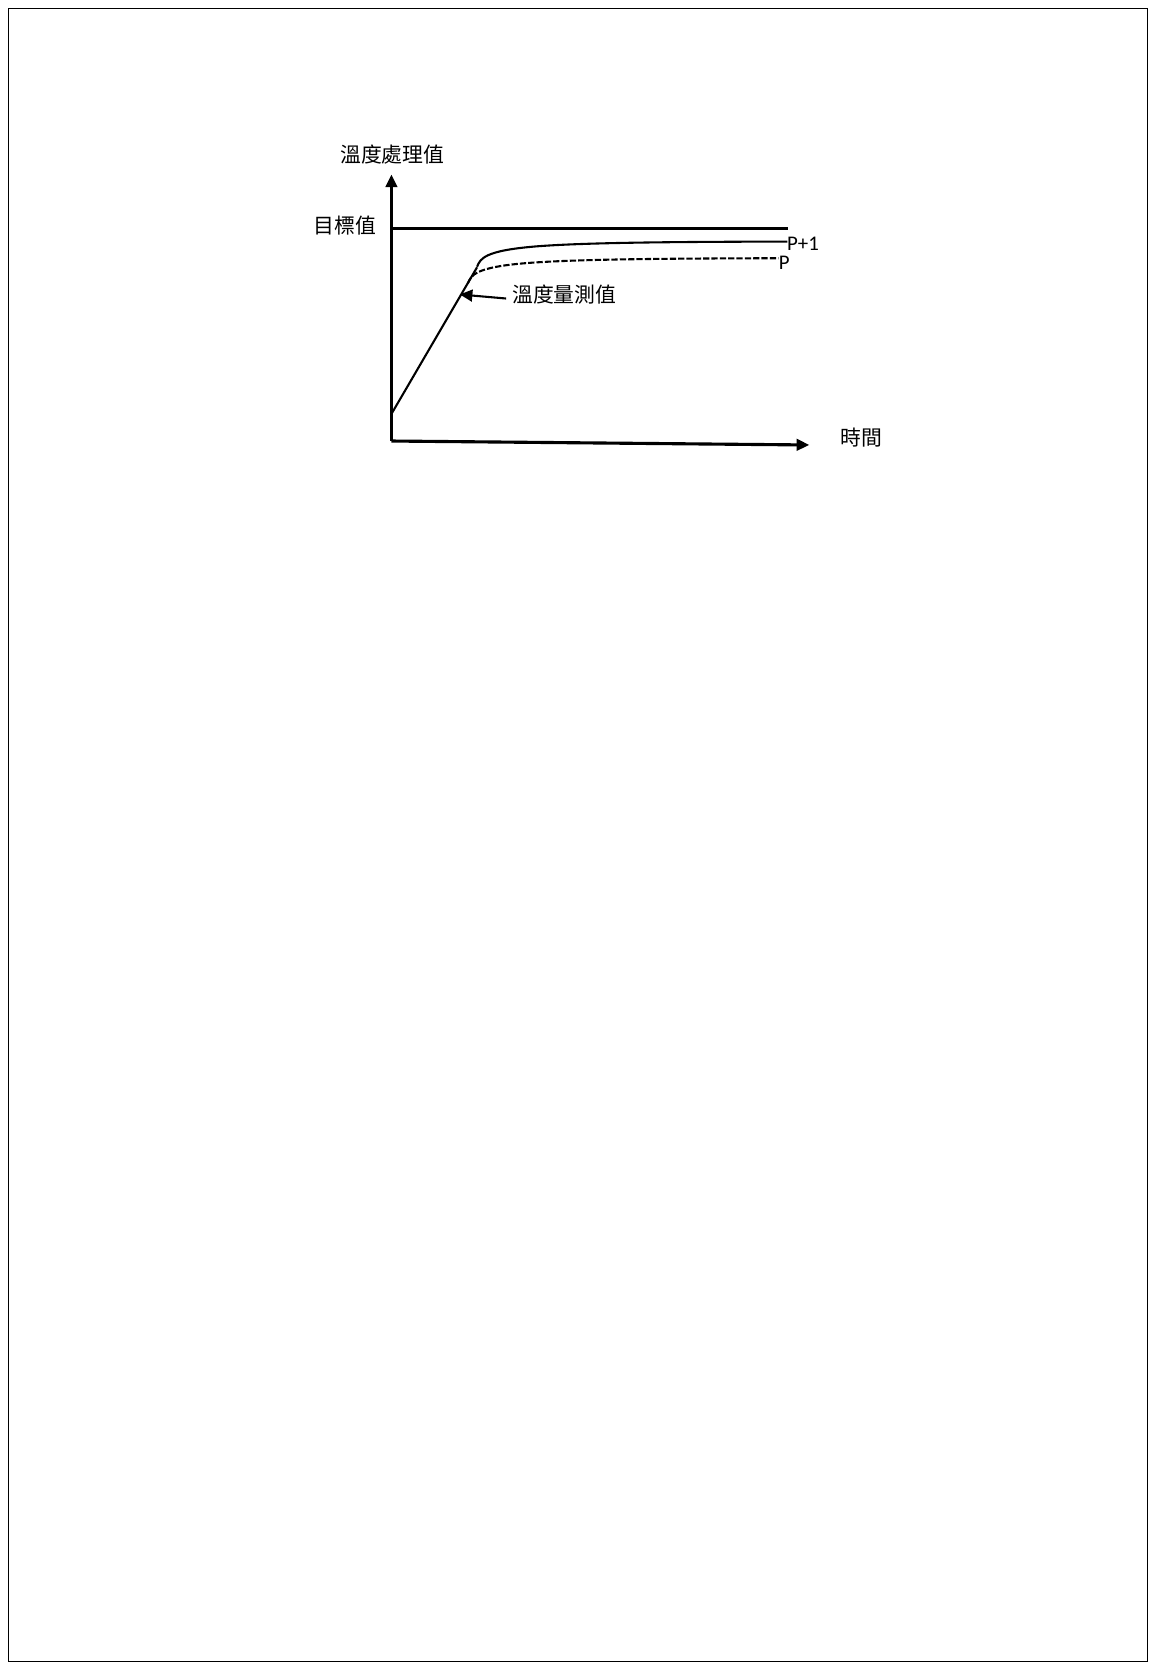
  • Proportional(比例項),輸出量(MV)的大小會隨著測量值(PV)和設定值(SV)間的誤差(E)成一個輸出的比例,比例項設定小時波動較大,反之波動則較小。
  • Integral time(積分時間),根據測量值(PV)和設定值(SV)之間的誤差(E)量來增減輸出量,以減少P動作最後產生的穩態誤差,積分時間設定越小則波動較大上升較快,反之則較小較慢,範圍為0~3600s,若積分時間為0則不進行積分控制。

  • Derivative time(微分時間),根據測量值(PV)和設定值(SV)之間的誤差(E)變化率來增減輸出量,即使因為雜訊影響造成急遽的變化,或是控制上過衝,透過微分動作可以在短時間內恢復到穩定狀態,微分時間設定越小則波動較小反應較慢,反之則較大較快,範圍為0~3600s,若微分時間為0則不進行微分控制。

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

SR參數

Word size

說明

TS

1

Time cycle大小,單位為0.1s(0.1s~30.0s);

當Out mode=0時,TS設定時間需大於或等於PERIOD;若設定時間小於PERIOD,系統會自動將其設定為PERIOD

SV

2

Set value,單位為0.1度

DEAD BAND

1

到達SV附近的不作用區,範圍為0.1%~10.0%

DOUT

1

輸出點數

PERIOD

1

PWM週期,單位為100ms

Out mode

1

0, PWM輸出

1, else

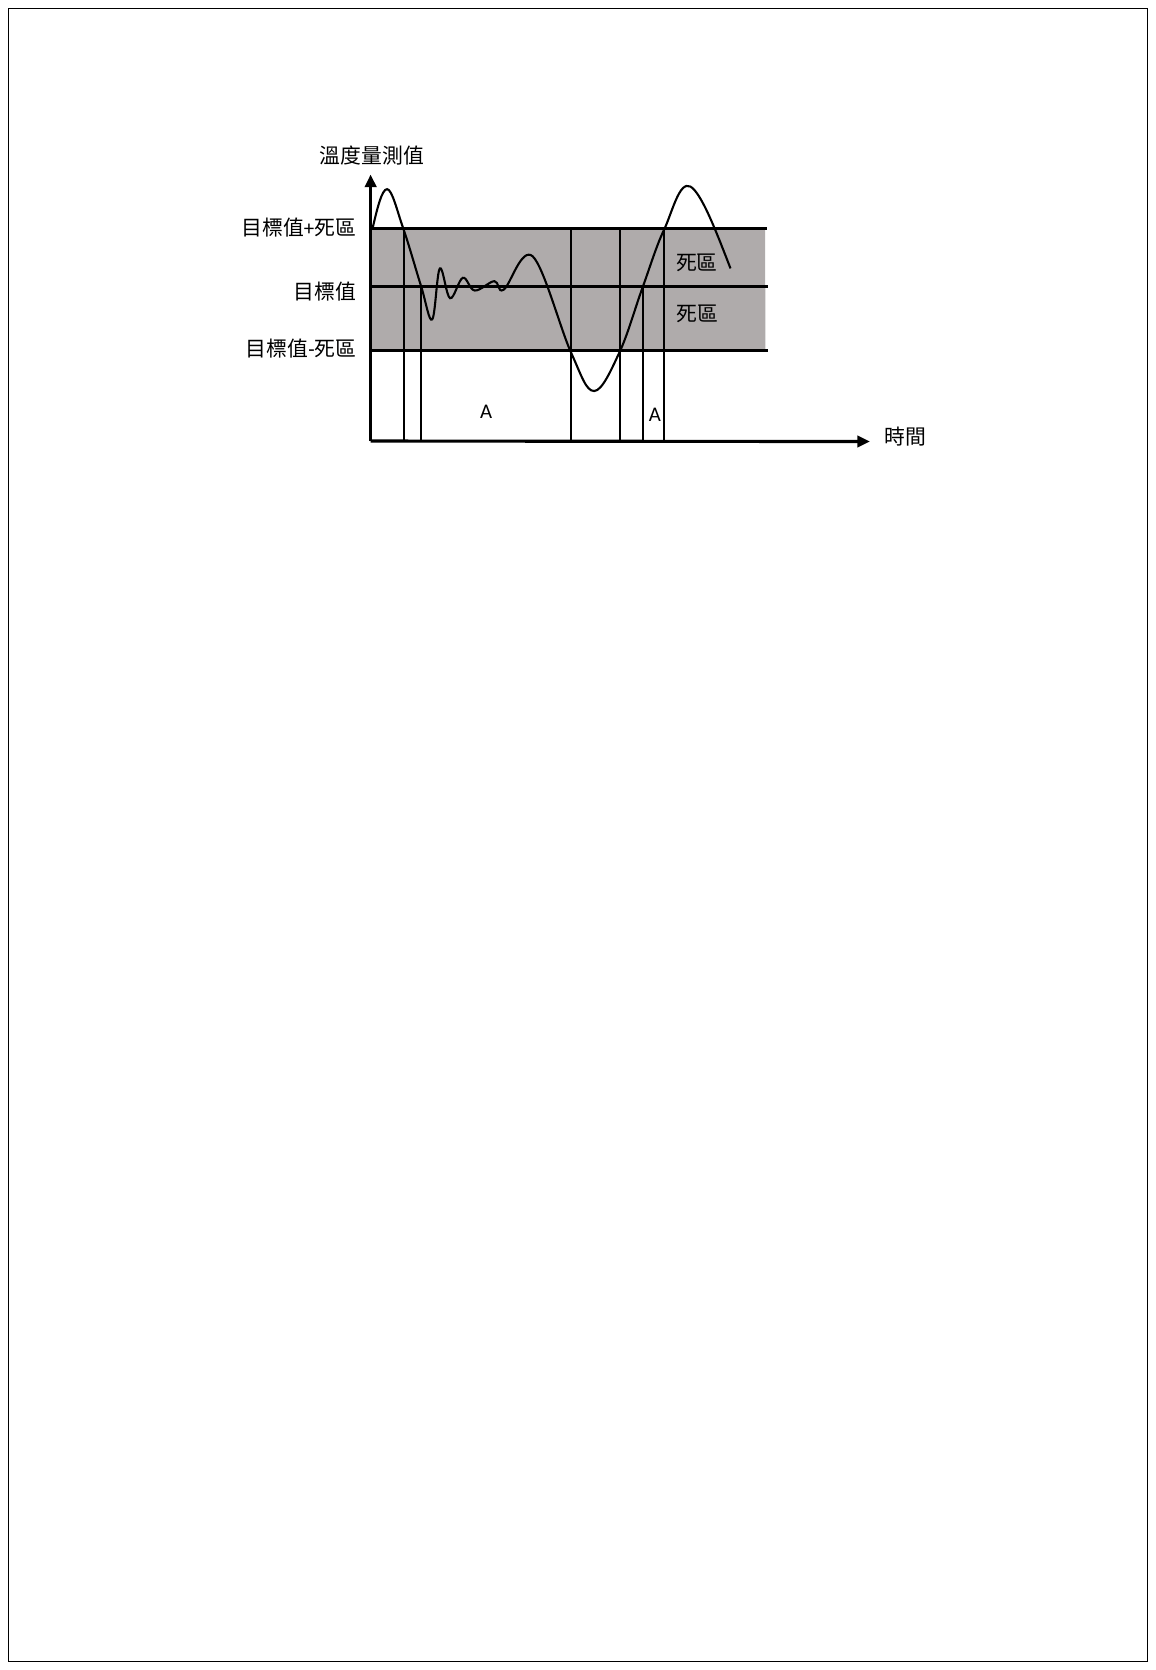
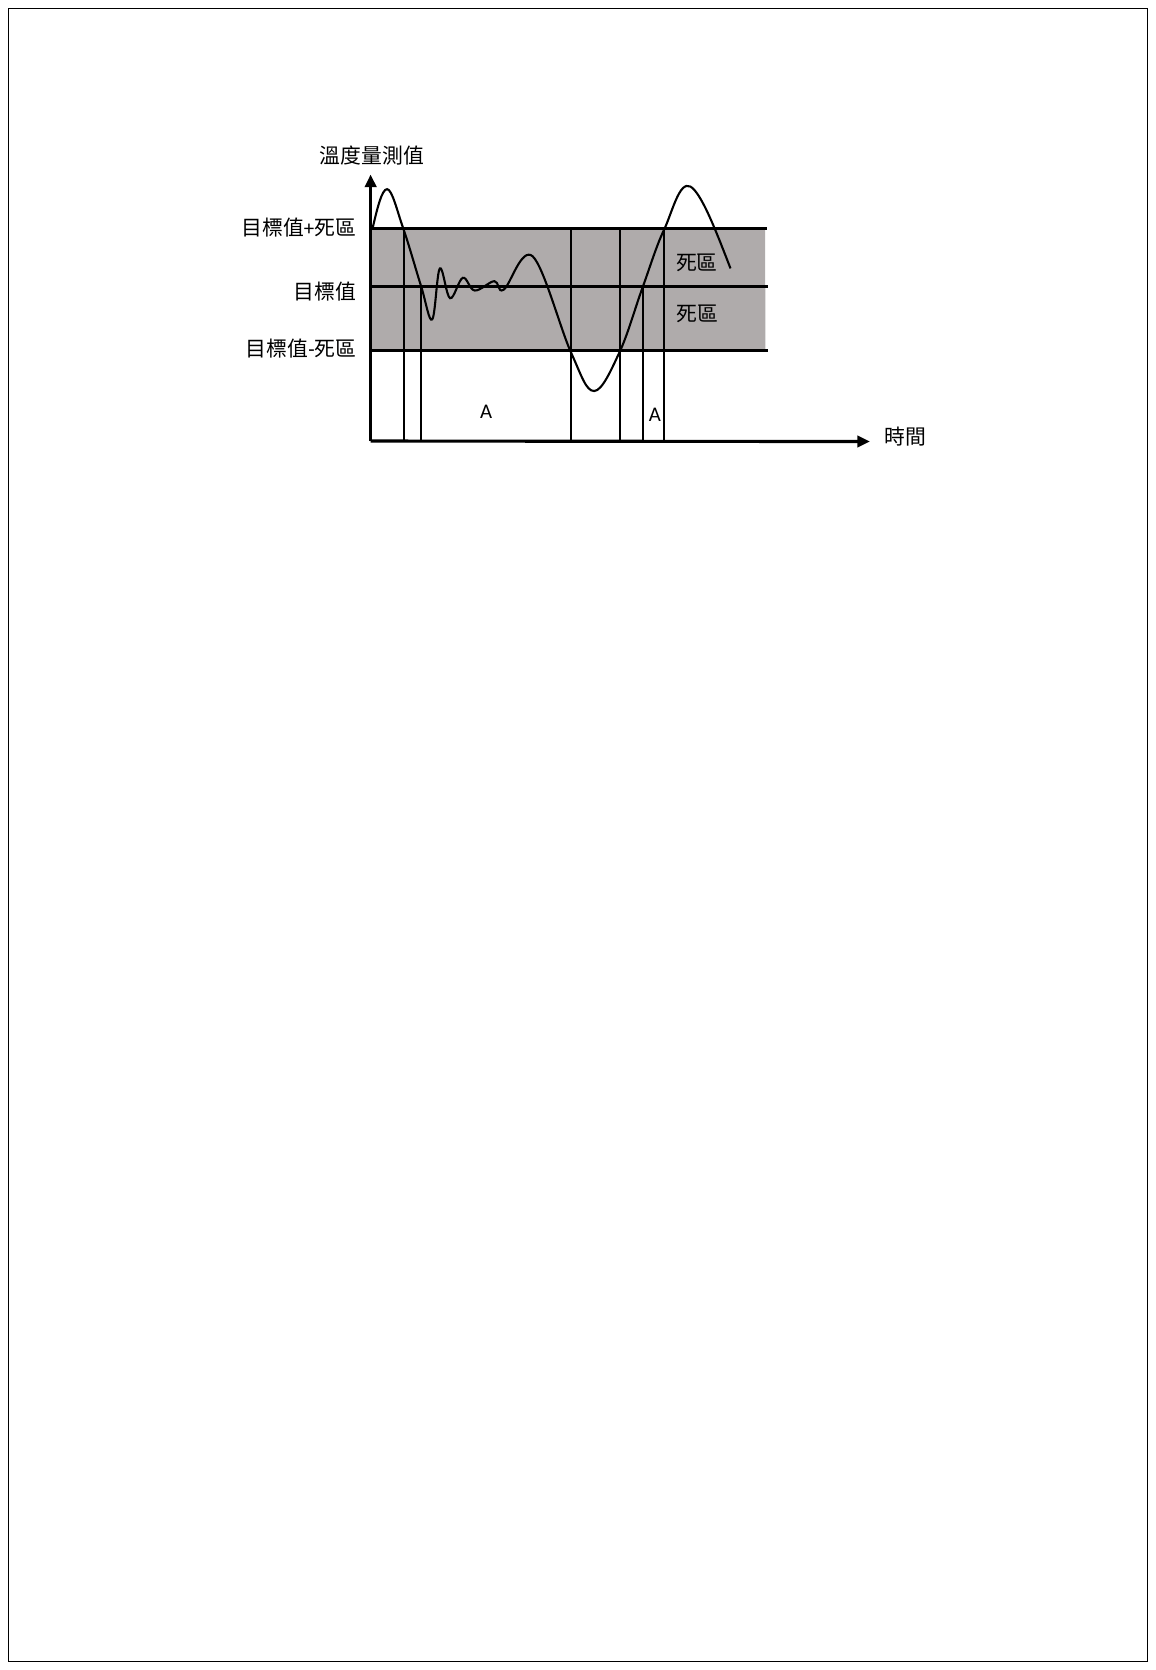
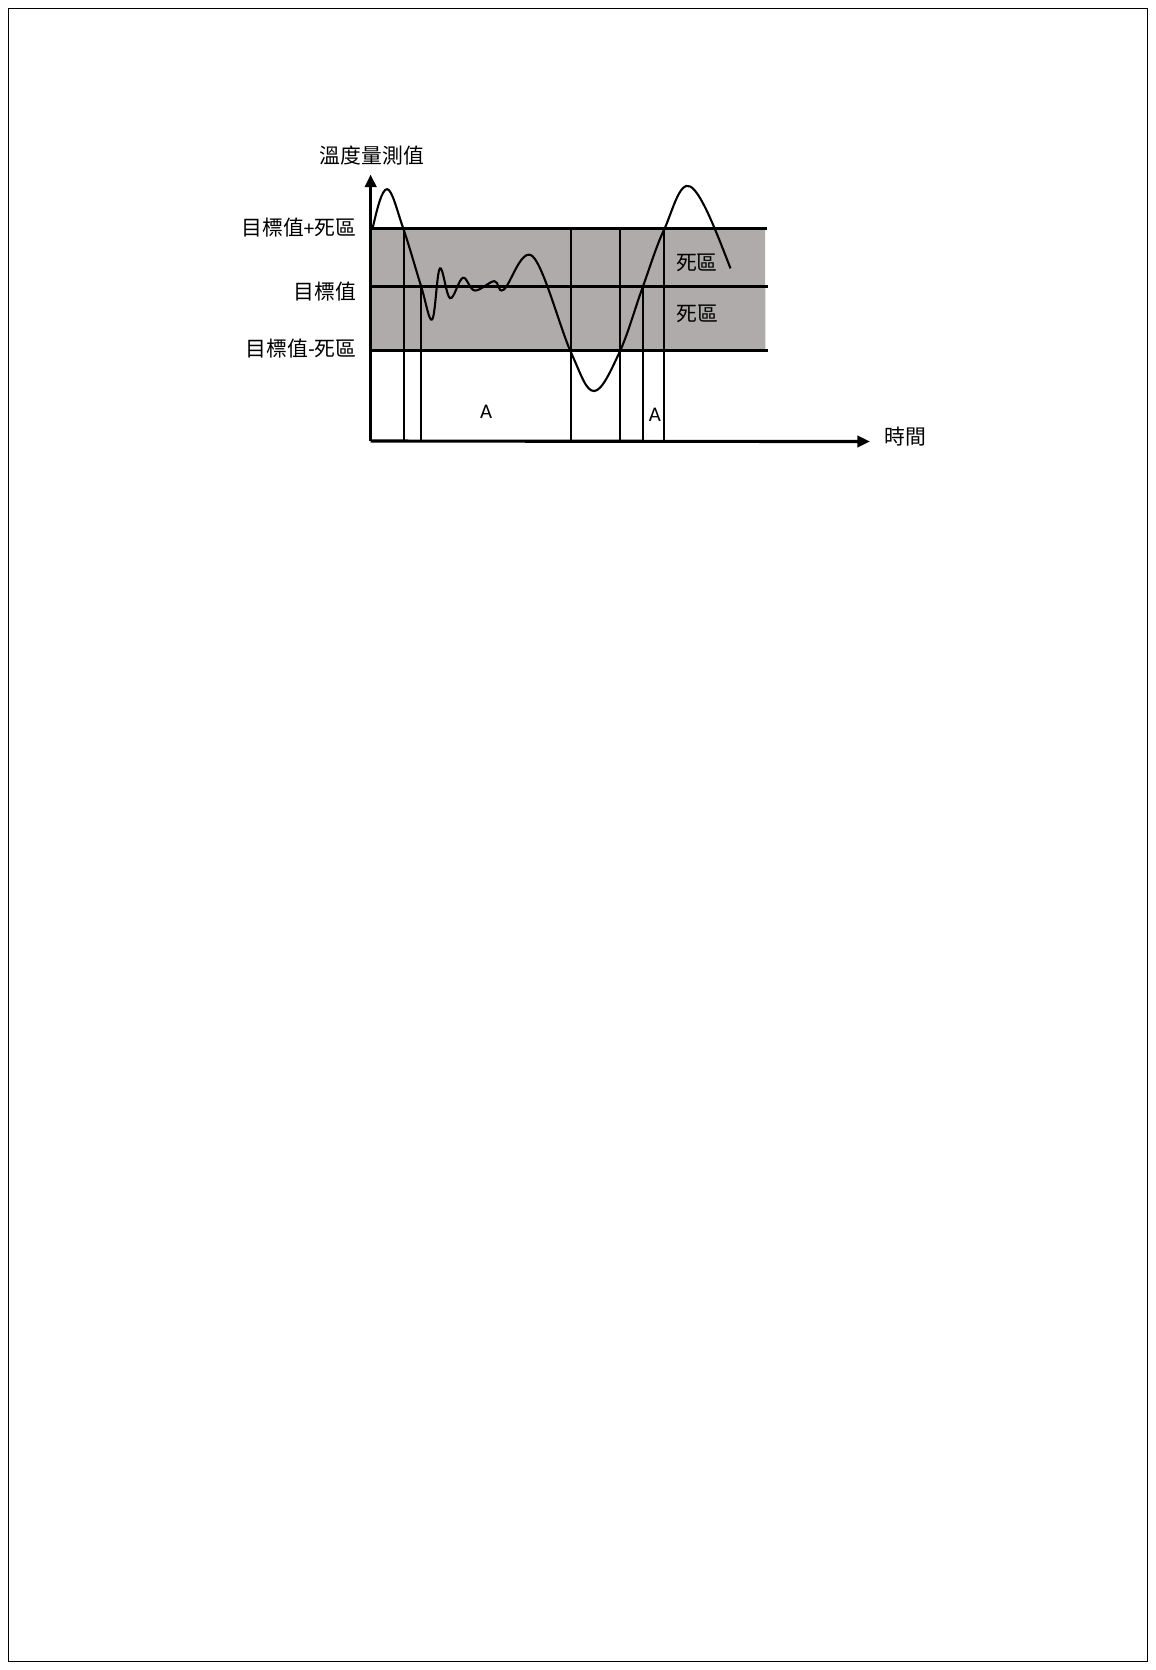
  • PID_Deadband(PID 死區),設定範圍為0~10.0%(輸入範圍),在PID控制中此區為一個偏差量(E)不作用區,當temperature process value(PV,溫度程控值)一開始進入死區後仍會正常PID運算直到穿越過set value(SV,設定值),此時的E才會用0代入算式,直到穿越此區後恢復正常直行PID運算,例如圖中A區的E皆視為0。

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

PR

Word size

說明

Kp

2(floating point)

比例項,實數

Ti

1

積分時間,0~3600s

Td

1

微分時間,0~3600s

Bias

2(floating point)

輸出偏差值,實數

High output limit

2(floating point)

輸出上限

Low output limit

2(floating point)

輸出下限

PID Method

1

0: 標準PID

1: 最小超越法

3: 標準PID增量模式

AT

1

AT是否啟用

MAUTO

1

MOUT值是否隨著MV改變

  • Kp、Ti、Td:PID參數,可指定或開啟AT自動產生後調整使用。
  • Bias:輸出偏差值,使用者可以用來對輸出值做一個增減,但還是會受到輸出範圍的設定的限定。
  • High/Low output limit:輸出範圍的限定,設定PID輸出上下限值,若輸出下限大於等於輸出上限則會發出錯誤警報。
  • PID Method:選擇適合的PID演算法
  • AT:是否啟用Autotuning取得PID調控參數
  • MAUTO:將MV值拷貝至MOUT

OR

Word size

說明

MV

2(floating point)

輸出值回報

MOUT

2(floating point)

MV手動輸出值設定

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

WR

Word size

說明

PID運行狀態

1

=0, Idle

=1, Working

=2, Error

=3, AT now

AT 工作狀態

1

=0, Idle

=1, Running

=2, Error

=3, Finish

=4, Time out

PV

2

程控值回報

Auto tuning

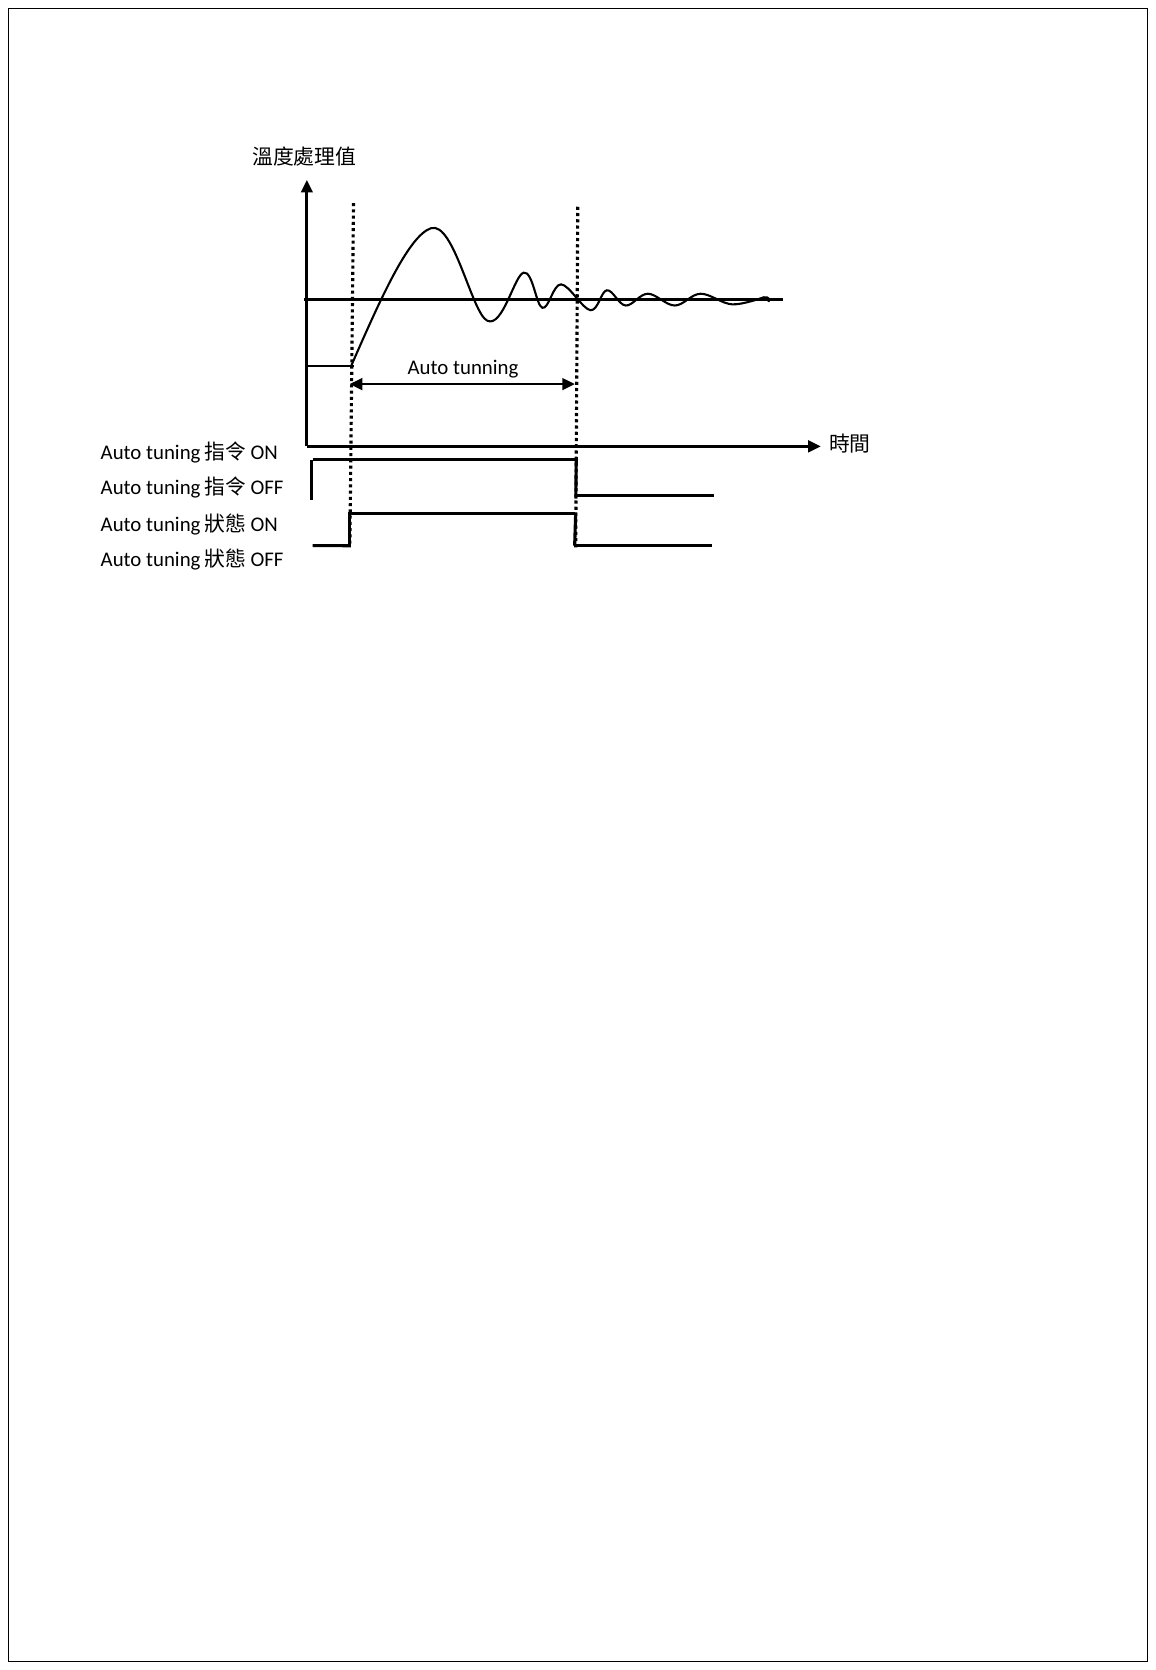
  • 此功能可以依據控制系統環境自動計算出適合的比例項(P)、積分時間(I)和微分時間(D)的PID參數,需選擇PID控制模式下並開始執行溫度控制後才能使用,暫時透過ON/OFF控制後得到的數個波形進行計算以獲得最佳的PID參數,結束後將參數自動寫入到PID各自的記憶體中,並轉為PID控制模式進行溫度控制。

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

  • 在auto tuning的期間會參考輸出上限和輸出下限做為輸出的參考依據,輸出週期的設定需要不為0才能進行auto tuning。
  • SV設定若超出溫度範圍值時,auto tuning不會被執行。
  • 若經過 2小時auto tuning尚未完成的話,則發出auto tuning的逾時錯誤。
  • 被設為關閉的通道無法執行auto tuning功能。
  • 若在auto tuning期間更改SV、死區、TC模組校正、輸出上限、輸出週期、控制模式和關閉通道的設定值,則auto tuning將停止並發將錯誤繼電器ON。
  • 執行方式: 透過溫控指令
  • 結束方式: Auto tuning 完成回報

Auto tuning使用範例:

SSR範例

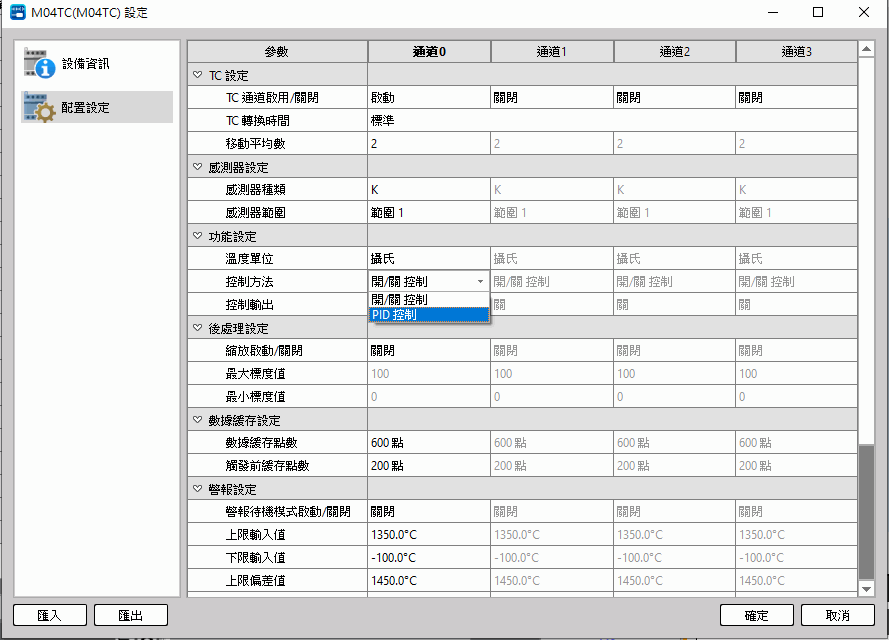
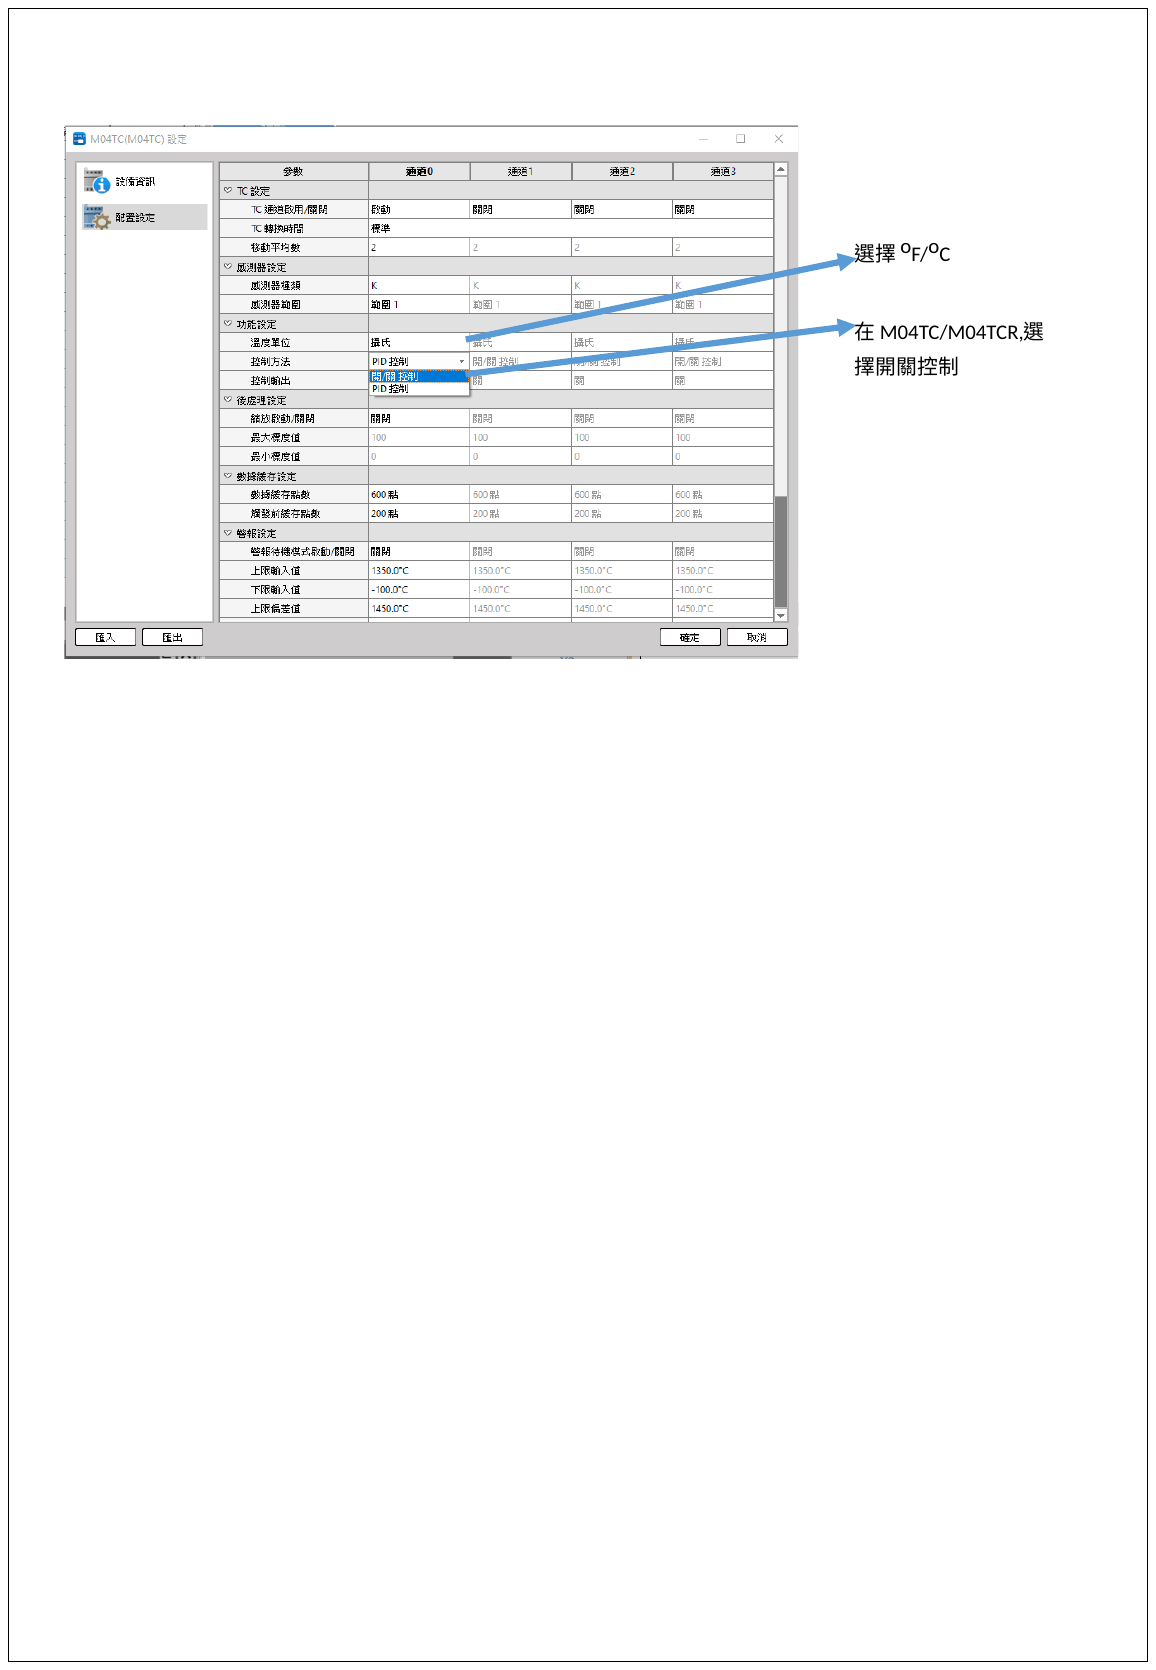
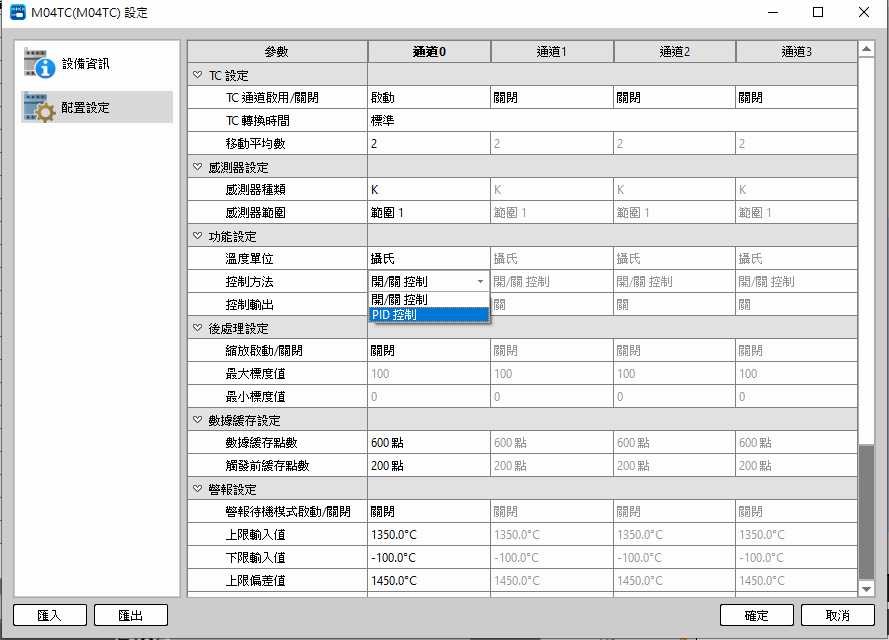
Step0 M04TC/ M04TCR模組的相關設定

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

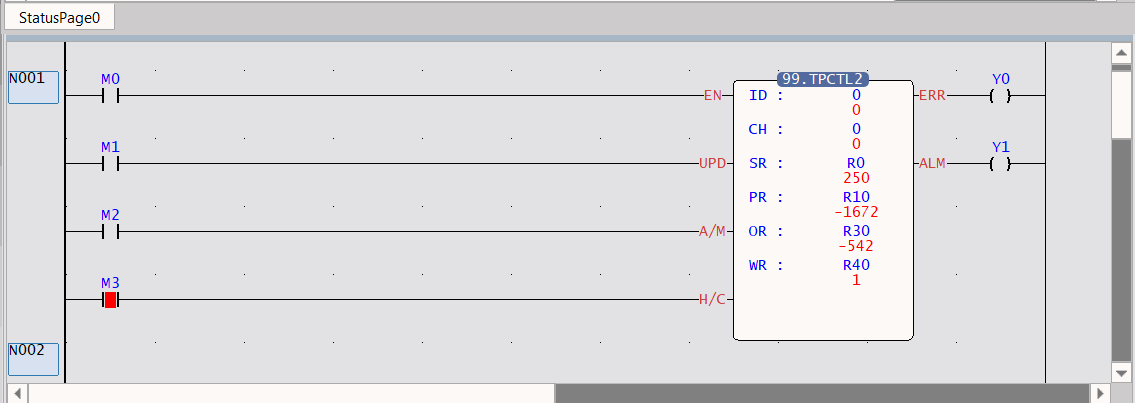
Step1 設定參數:

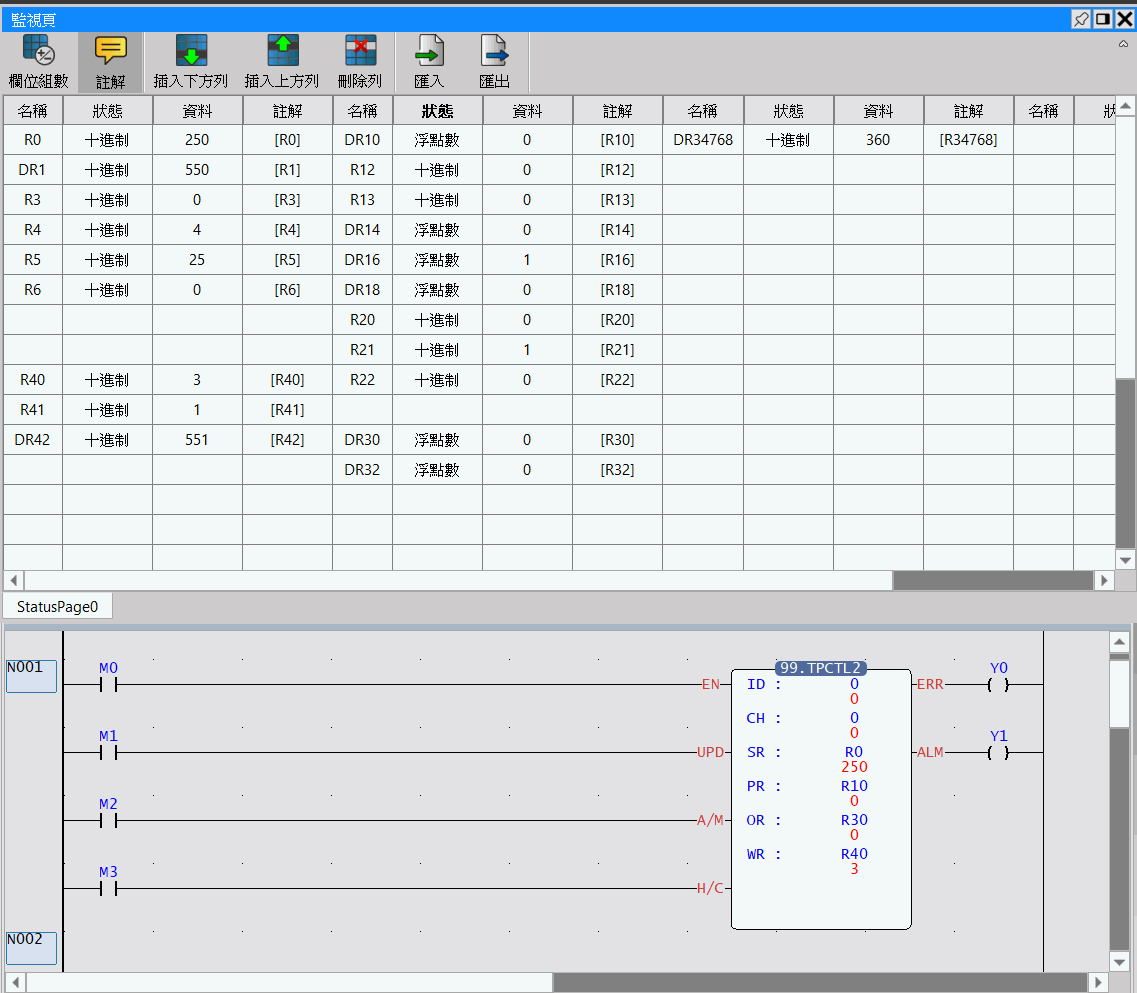
填入所需的TS、SV、DOUT、PWM週期、輸出上限設為1、輸出下限設為零、AT設為1,如下圖:

範例使用參數及相關定義

範例中對應的參數意義

R0 = 控制週期(單位為0.1s)

=2.5秒

DR1 = 設定值

=55oC/oF,由Step0設定決定是oC還是oF

R4 = 輸出的點位編號

=4 ,表輸出是主機的Y4

R5 = PWM控制週期

=25 , 即2.5秒控制一次

R6= 輸出模式

=0,PWM模式(1為其他模式,會輸出MV out,讓使用者自行搬移至所需之OR暫存器)

DR16 = 輸出上限

=1 ,為滿刻度的1倍(ex: K型為1350-(-200)=1550*1 oC)

DR18 = 輸出下限

=0,為滿刻度的0倍(同上,滿刻度請參考熱電偶溫度範表)

R21 = Auto tuning開啟

=1 , 1開啟;0關閉

R40 = PID狀態

=0 , 閒置

R41 = Auto tuning狀態

=0 , 閒置

DR42 = 程控回報值(PV)

=55.1 oC/oF

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

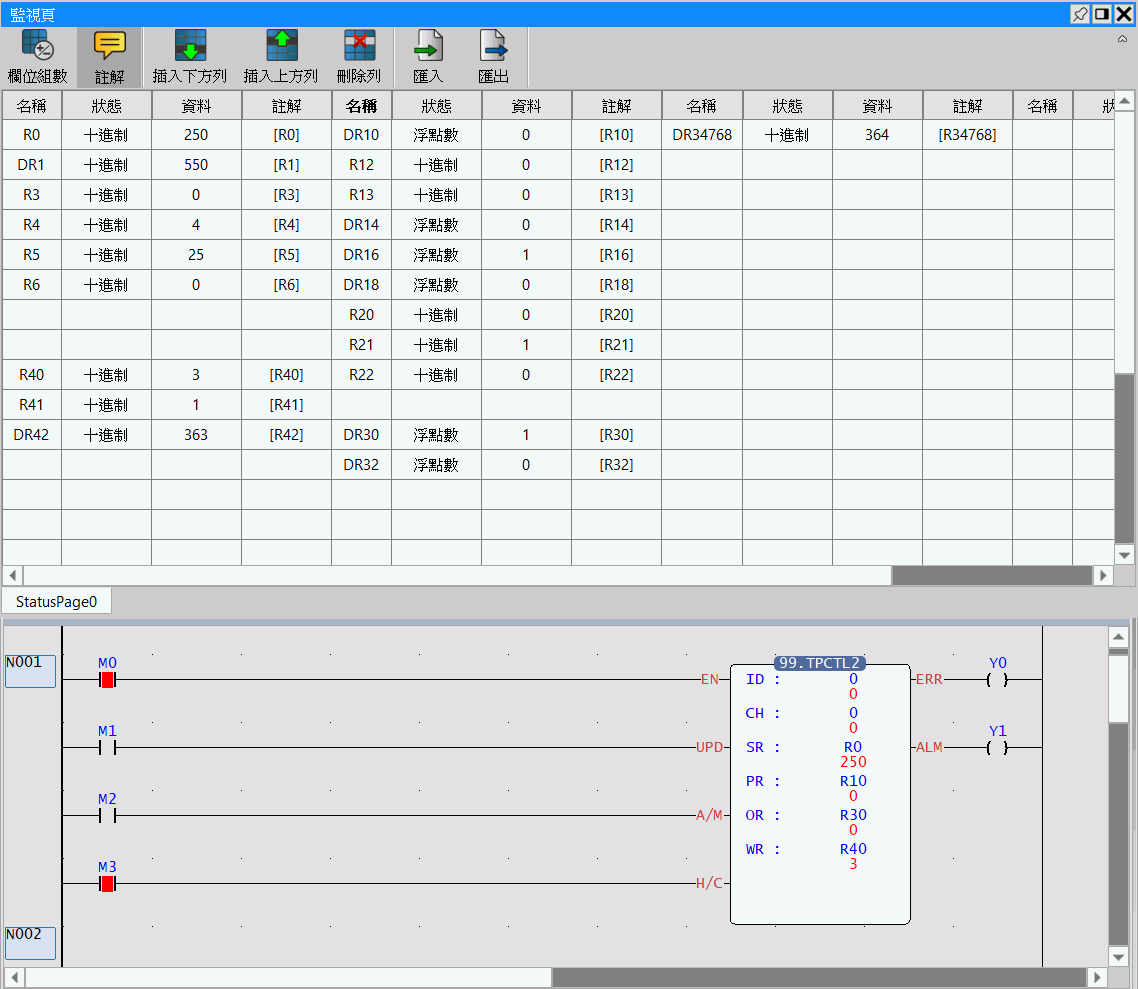
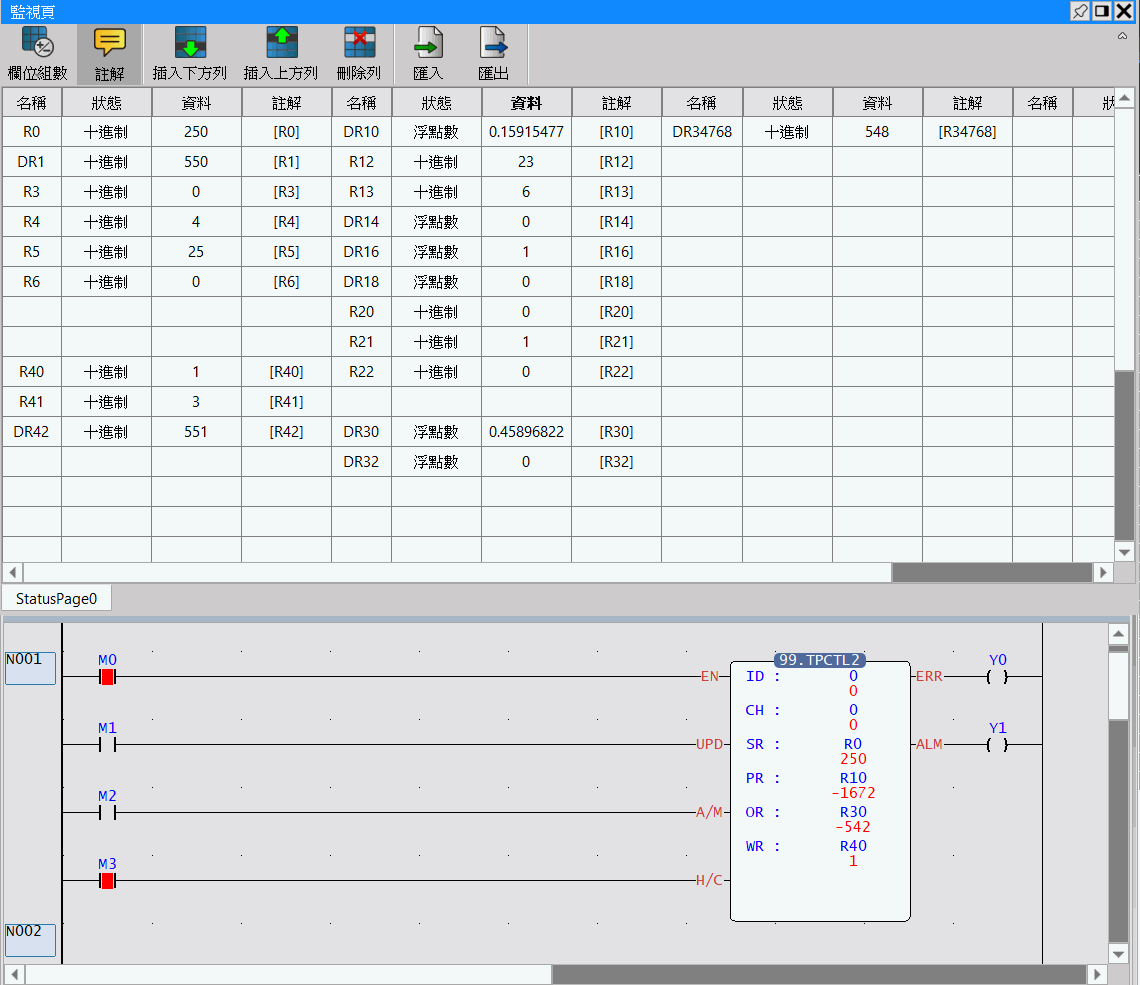
Step2 Auto tunning 中:

Auto tunning期間,需等待相關參數(Kp 、Ki、Kd、Auto tuning狀態=3,即Tune完),超過2小時則會輸出Error。

如下圖

範例使用參數及相關定義

範例中對應的參數意義

M0=開啟溫控

=1 ,觸發指令

M3=輸出點輸出為加熱或冷卻

=1 , 加熱

R40=PID狀態

=3, Auto tuning中

R41=Auto tuning狀態

=1, Auto tuning 執行中

DR42 = 程控回報值(PV)

=36.3 oC/oF

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

Step2 Auto tunning 完成:

Auto tunning完成後相關參數Kp 、Ki、Kd應會有對應的參數出現並且Auto tuning狀態=3

如下圖

範例使用參數及相關定義

範例中對應的參數意義

M0=開啟溫控

=1 ,觸發指令

M3=輸出點輸出為加熱或冷卻

=1 , 加熱

DR10=Kp,比例項

=0.0159…..(為浮點數輸出)

R12=Ki,積分時間

=23,單位為秒

R13=Kd,微分時間

=6,單位為秒

R40=PID狀態

=1, PID執行中

R41=Auto tuning狀態

=3, Auto tuning完成

DR42 = 程控回報值(PV)

=55.1 oC/oF

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

On/Off模式

使用範例:

Step0 M04TC/ M04TCR模組的相關設定

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

On/Off模式

使用範例:

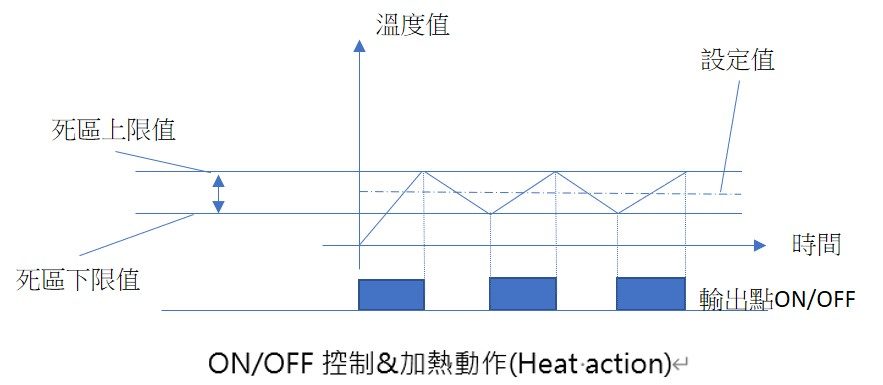
Step1填入所需的TS、SV、死區、DOUT、輸出上限、輸出下限後,觸發指令即可

範例使用參數及相關定義

範例中對應的參數意義

M0=開啟溫控

=1 ,觸發指令

M3=輸出點輸出為加熱或冷卻

=1 , 加熱

R0 = 控制週期(單位為0.1s)

=2.5秒

DR1 = 設定值

=55oC/oF,由Step0設定決定是oC還是oF

R3= 死區

=1, 即0.1%滿刻度,以K type熱電偶為例,當暫存器中填入1,表示將使用0.1%滿刻度作為死區大小

,即(1350-(-200))*0.1%約等於1.5oC,其死區上限為55+1.5,下限為55-1.5 (滿刻度請參考熱電偶溫度範表)

R4 = 輸出的點位編號

=4 ,表輸出是主機的Y4

R5 = PWM控制週期

=25 , 即2.5秒控制一次

DR16 = 輸出上限

=1 ,為滿刻度的1倍(ex: K型為1350-(-200)=1550*1 oC)

DR18 = 輸出下限

=0,為滿刻度的0倍(ex: K型為1350-(-200)=1550*0 oC)

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

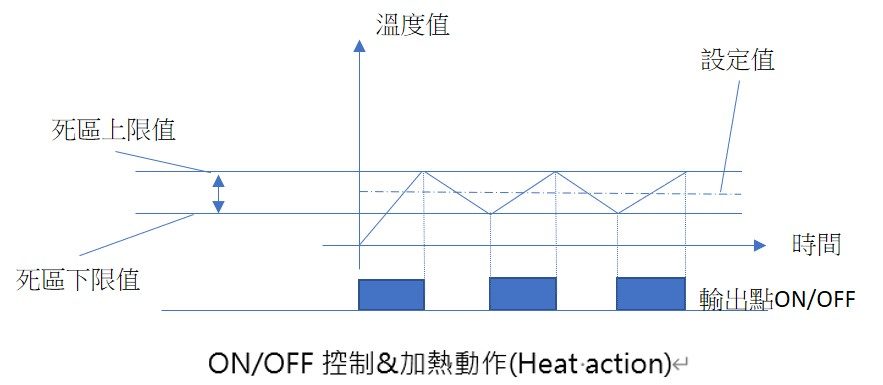
ON/OFF控制動作示意圖

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

Auto tuning使用範例:

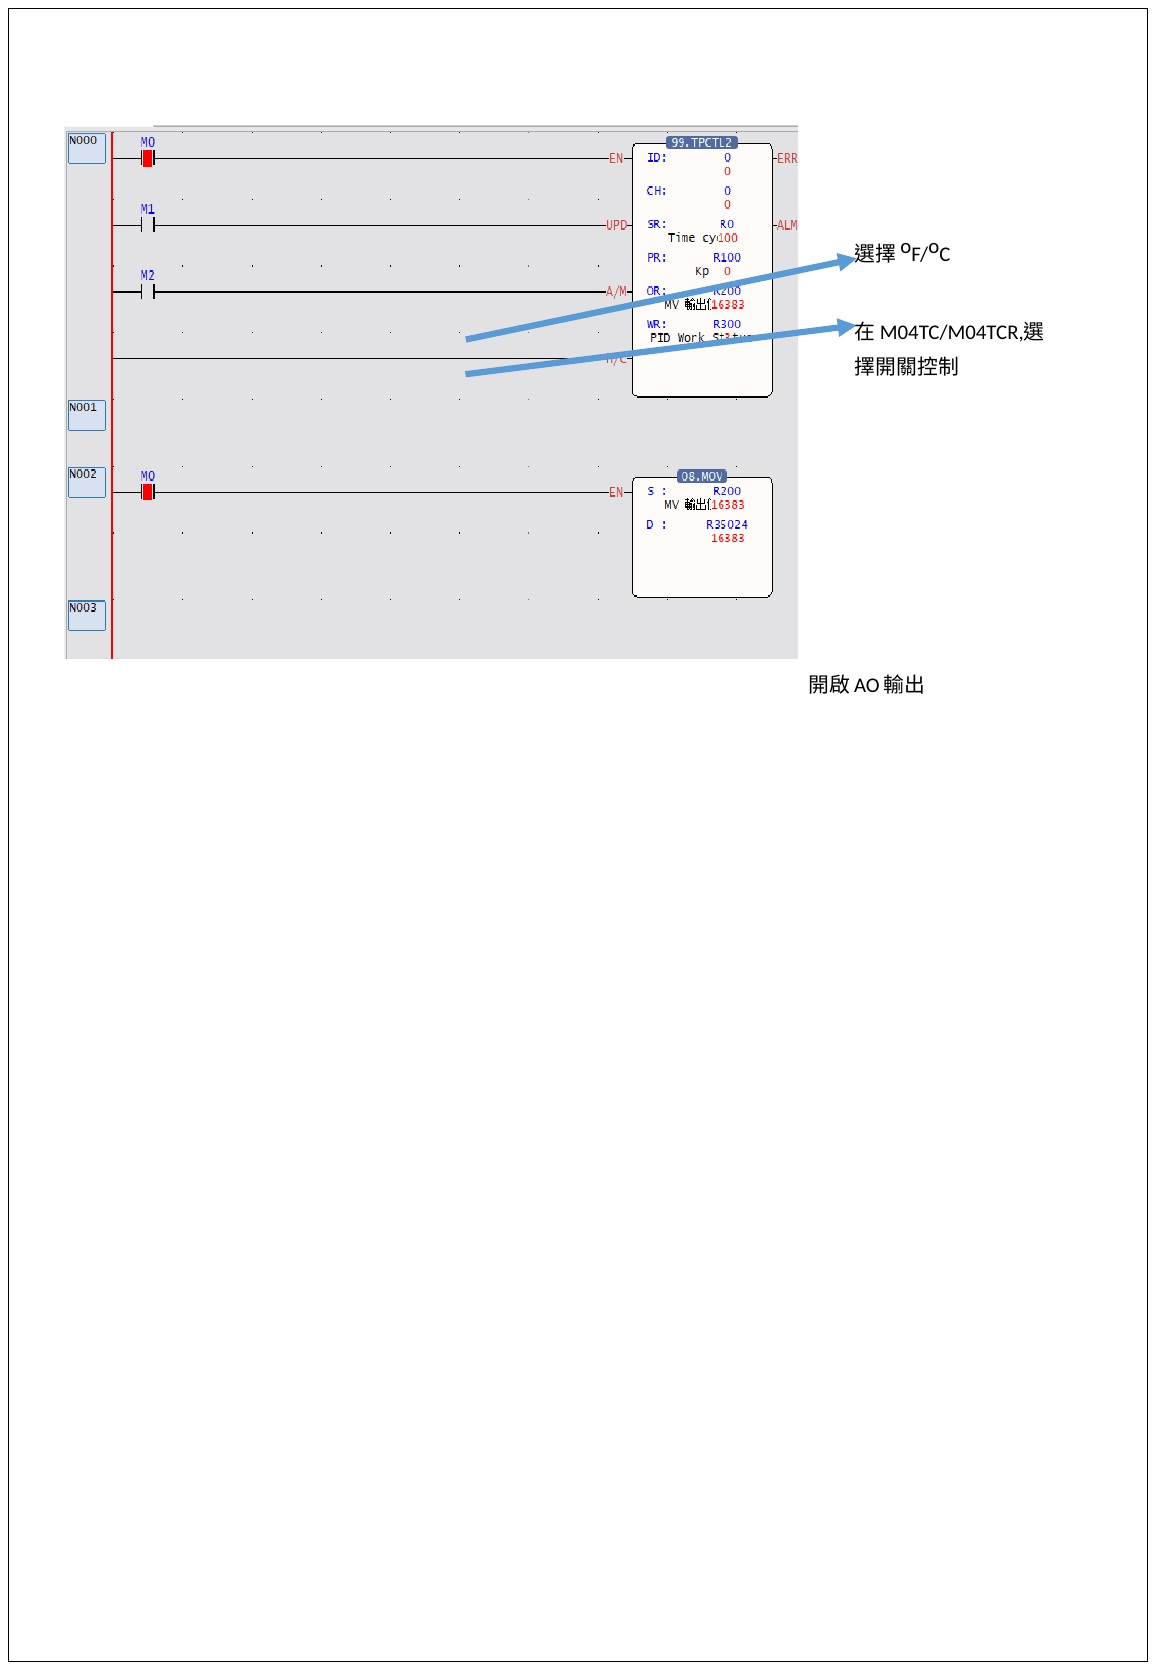
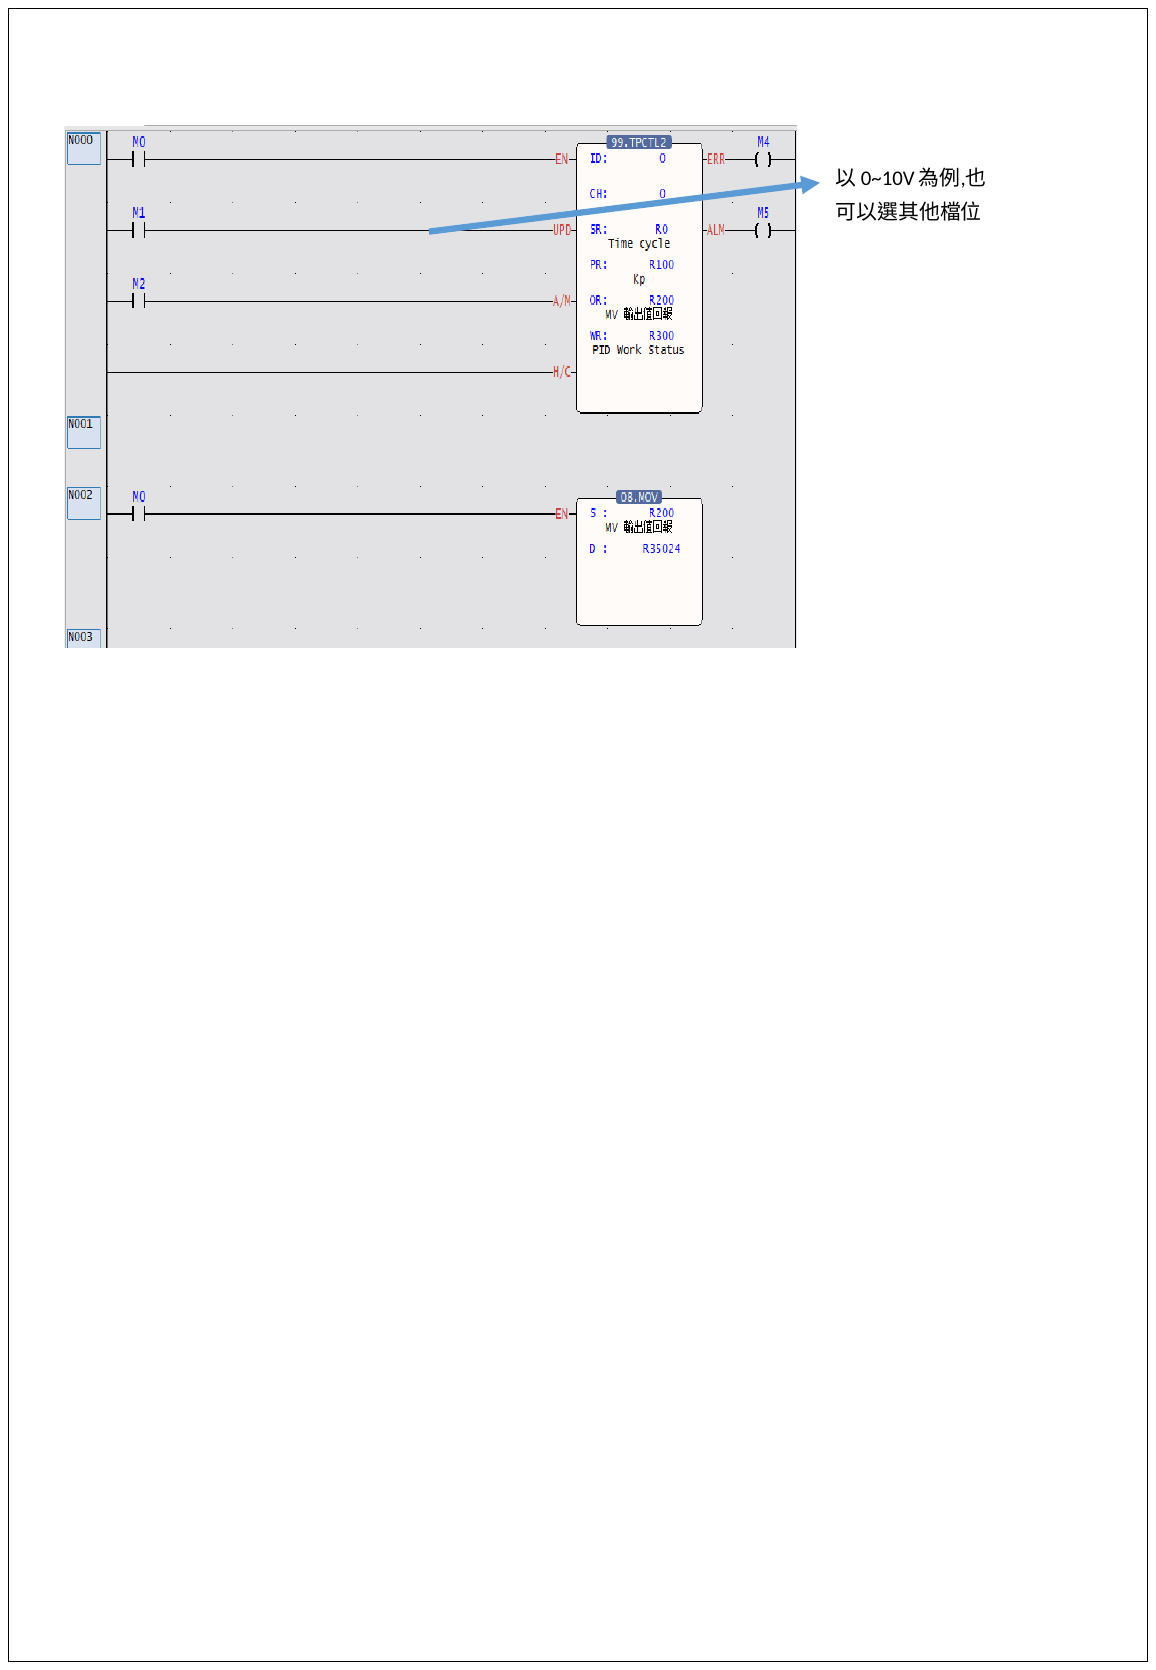
SCR範例,此以M04DA類比輸出模組搭配以作範例

Step0

M04TC/ M04TCR模組的相關設定

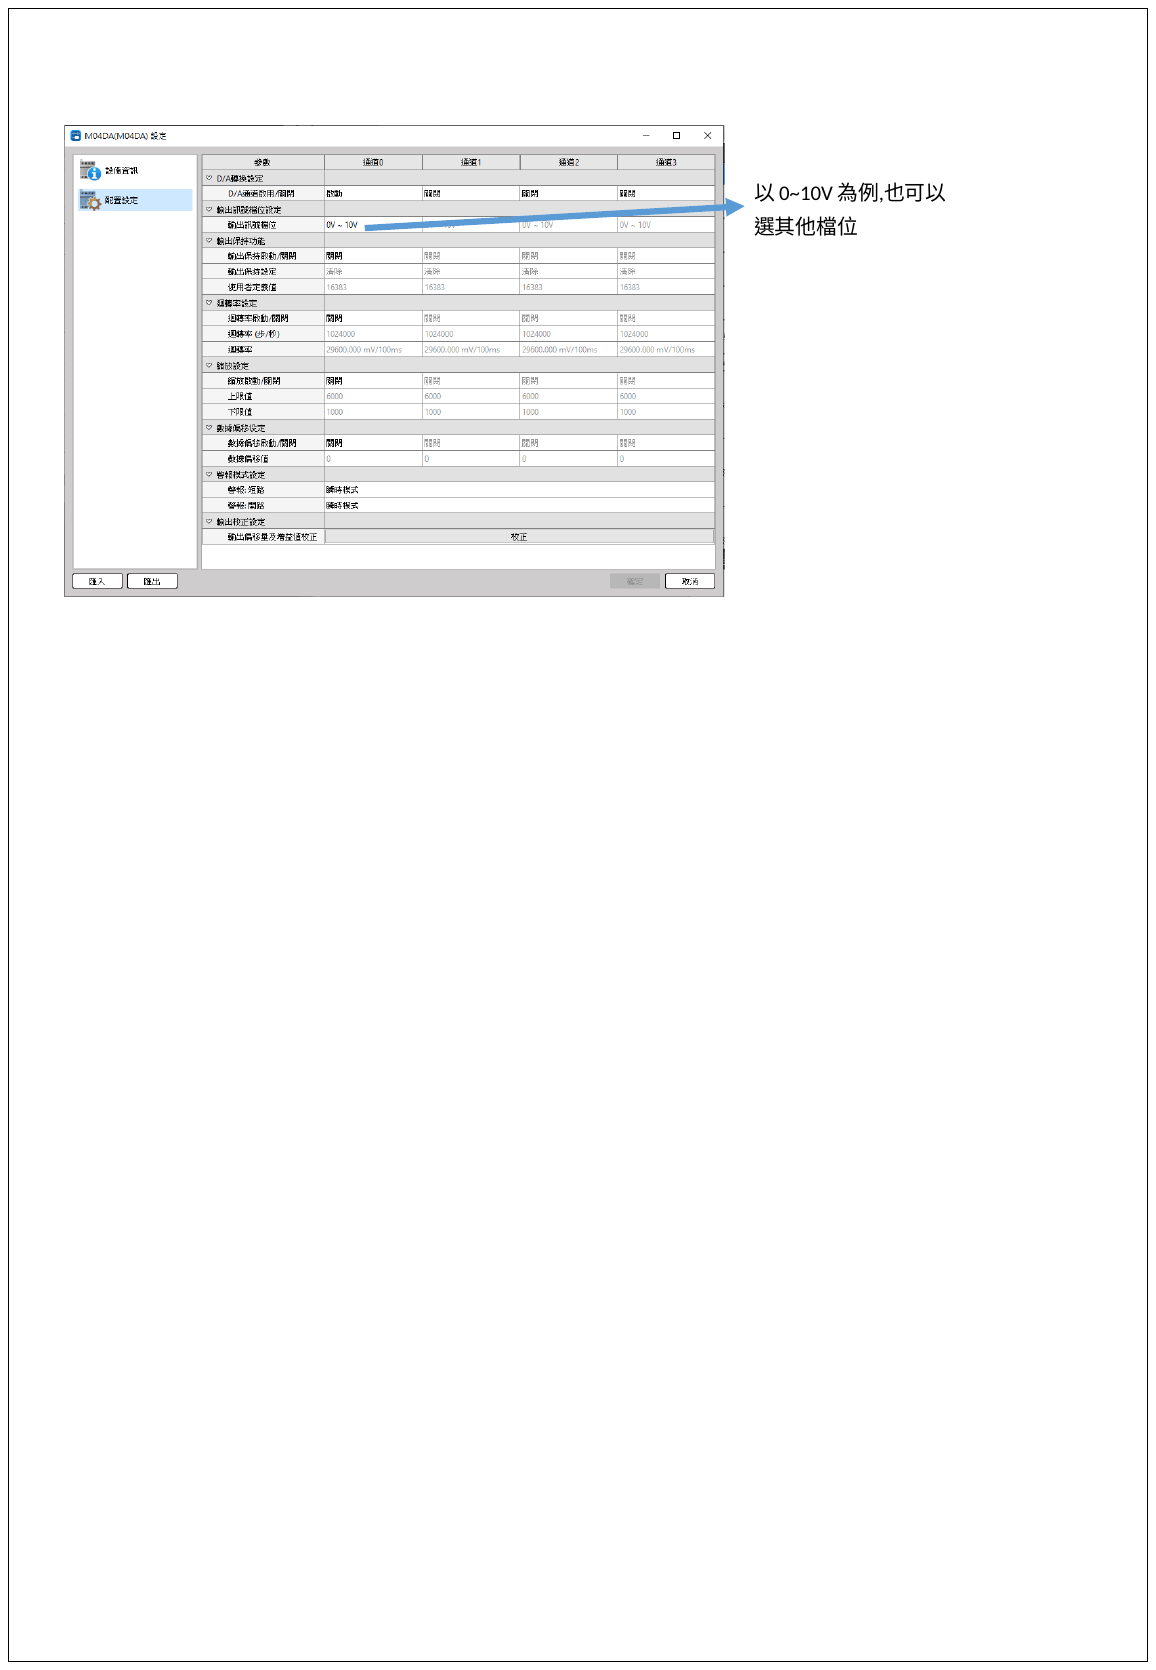
M04DA/ M04DAR模組的相關設定

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

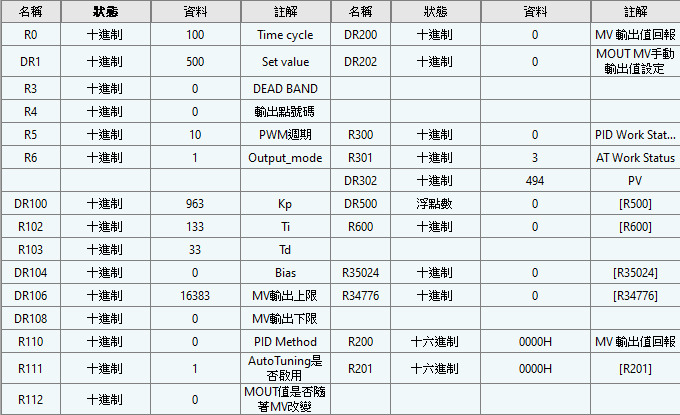
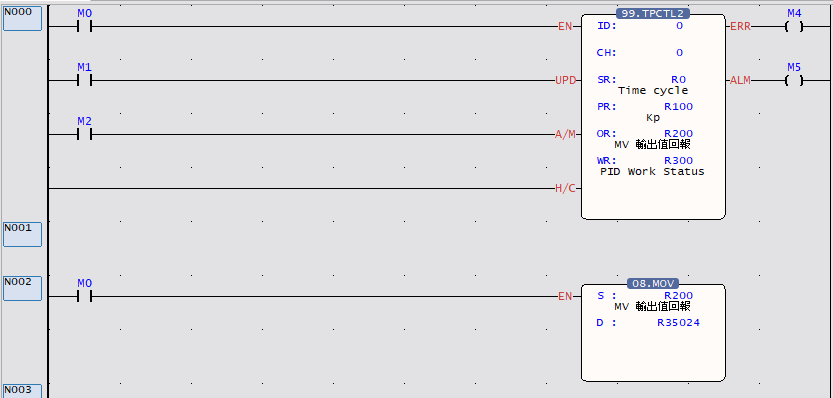
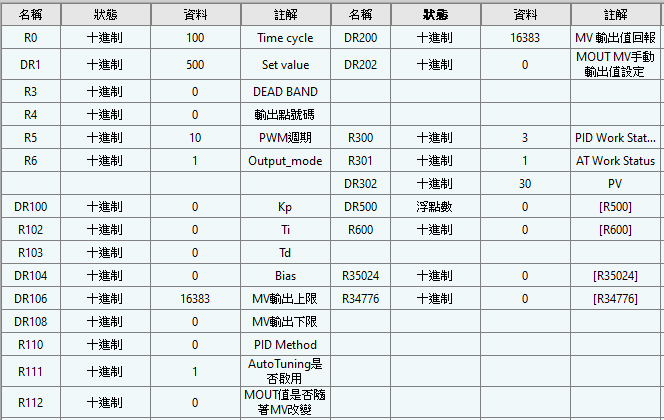
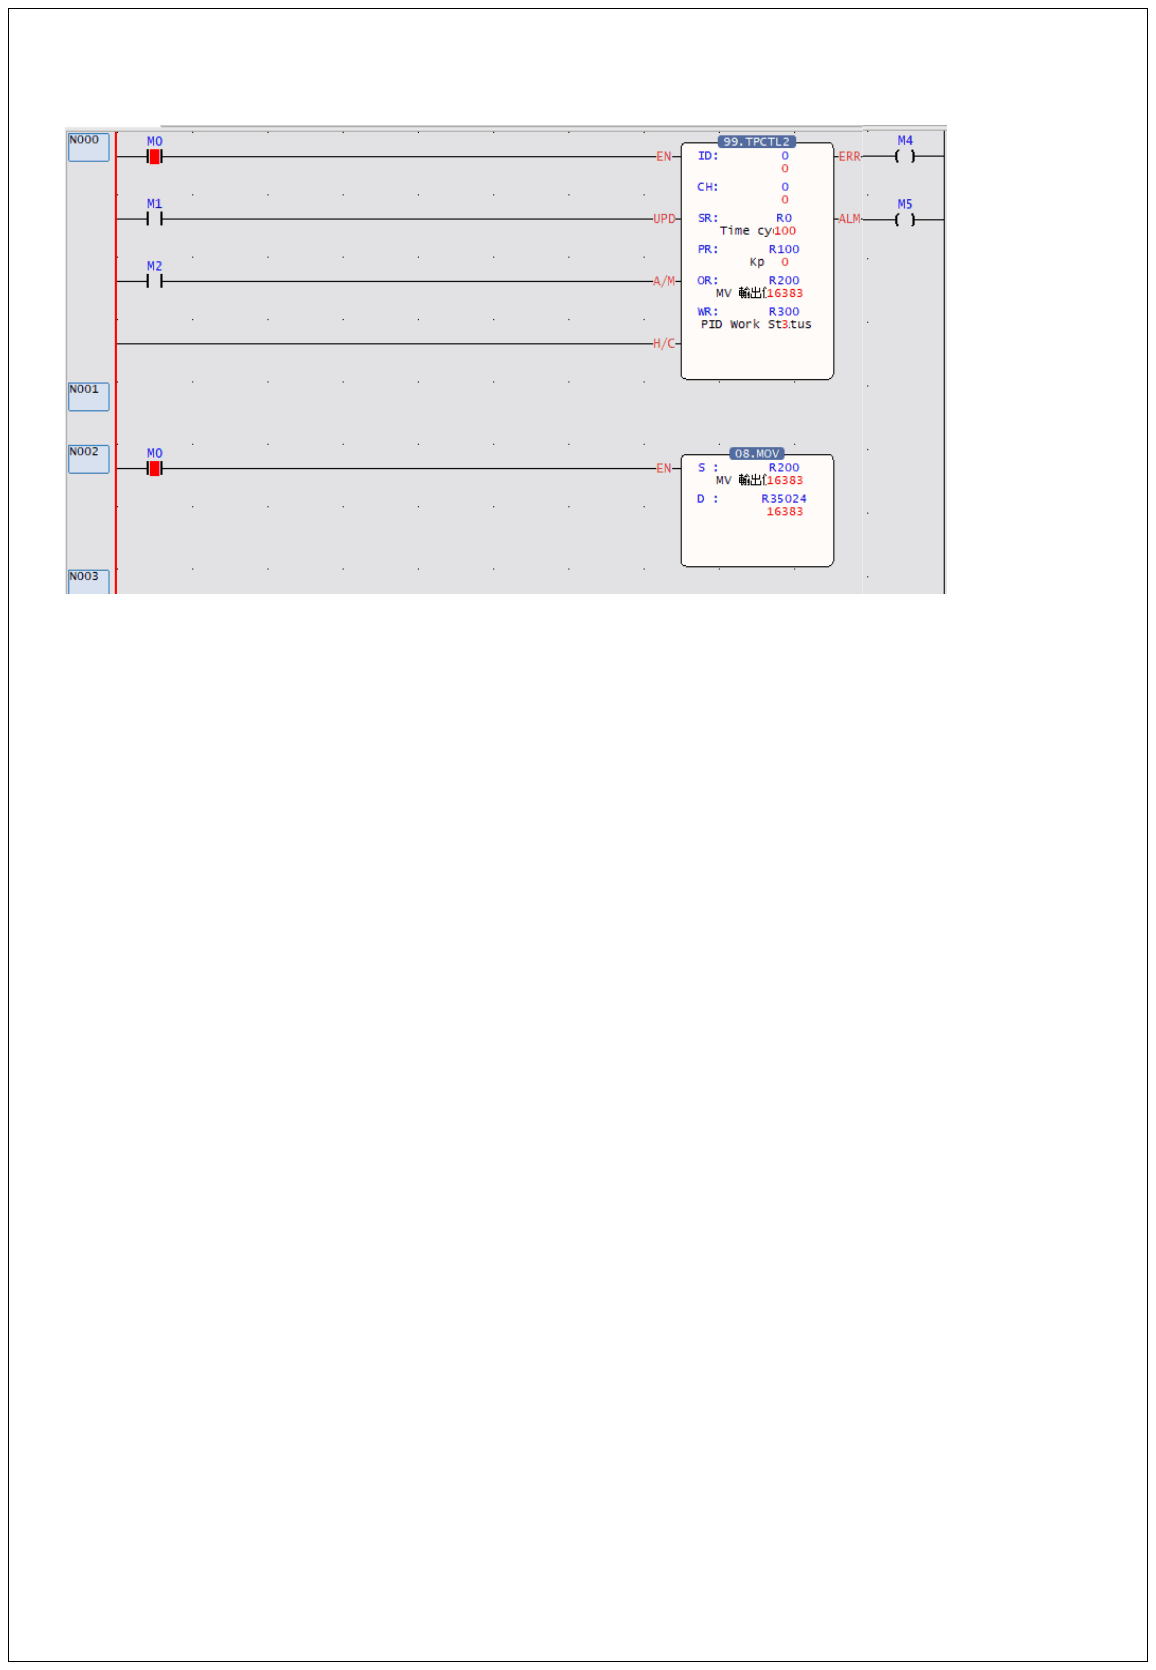
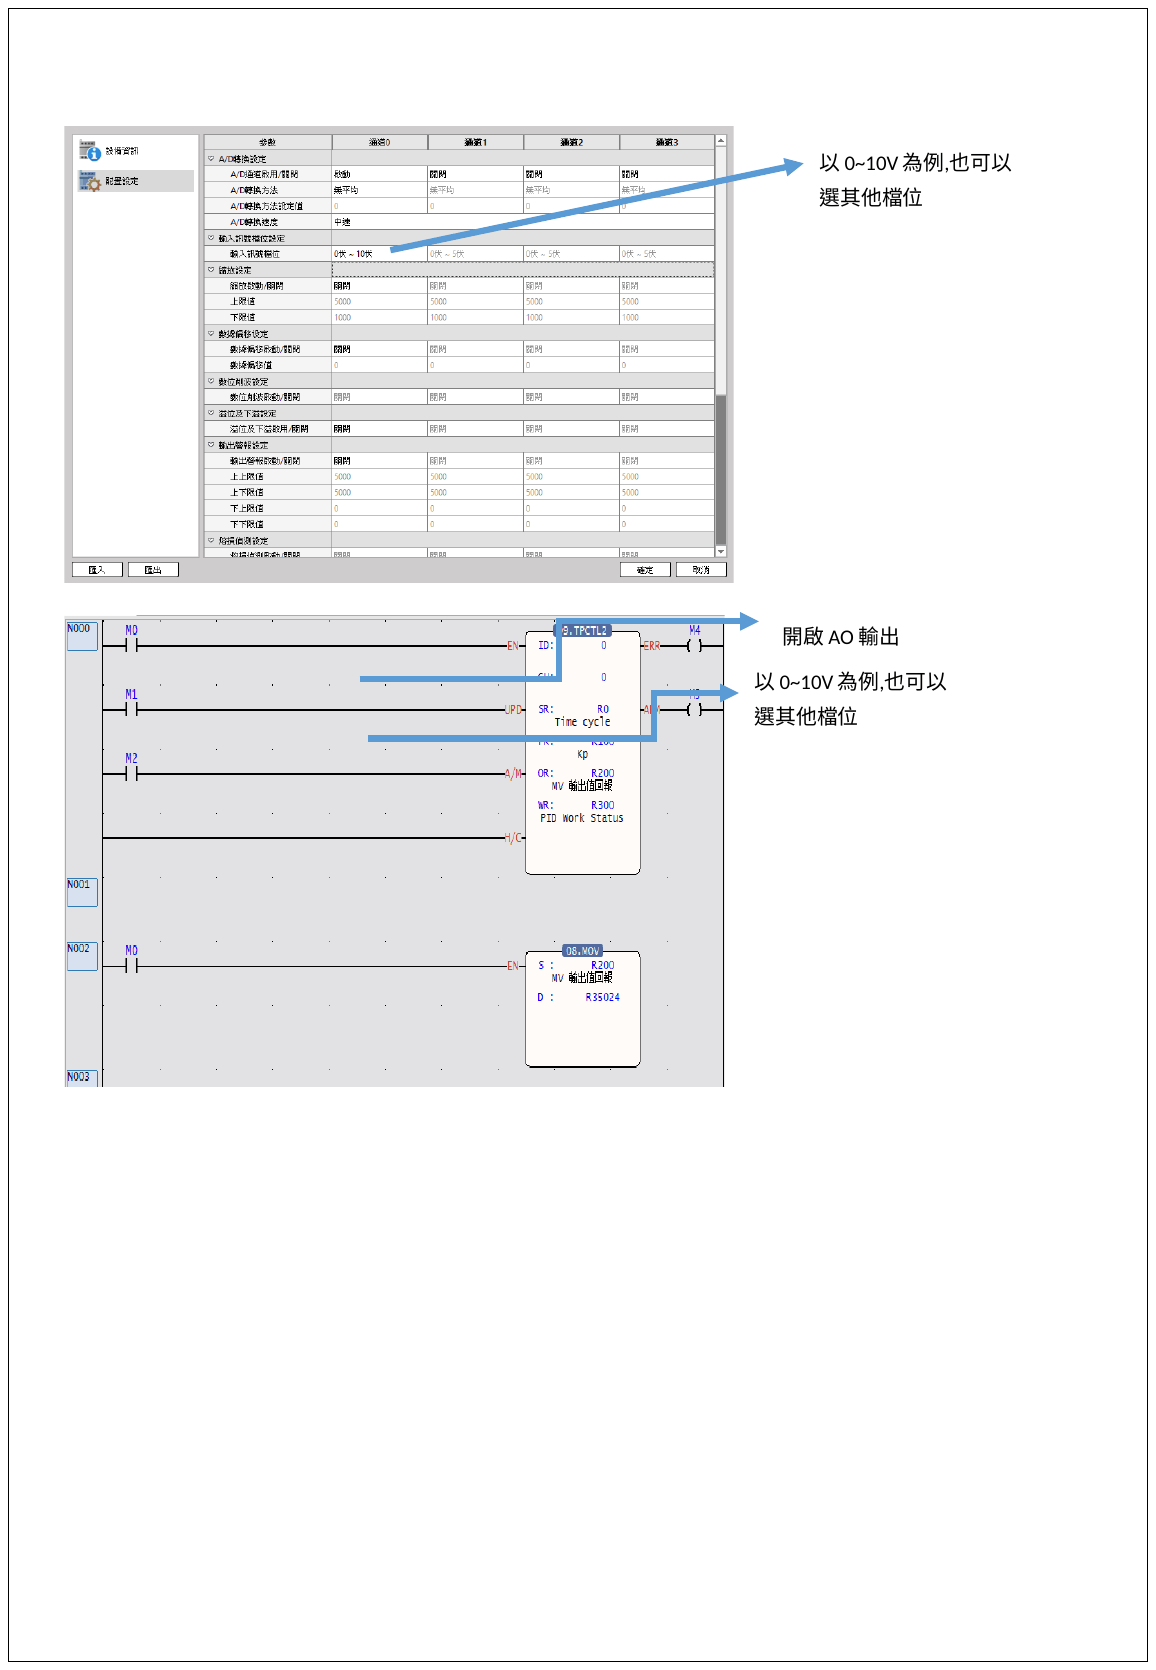
Step1 設定參數: 設定參數及階梯圖程式,表格詳細內容與解說於下一頁

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

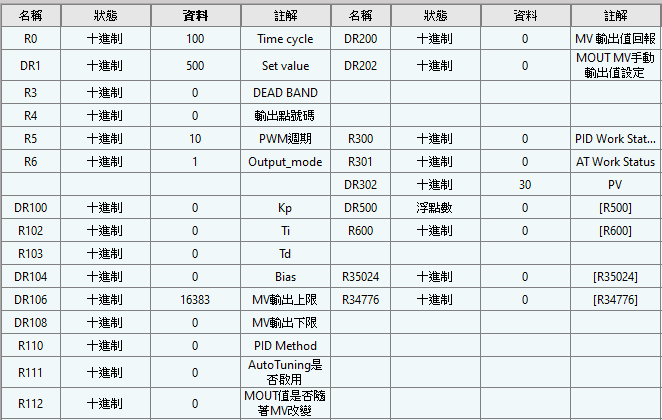
範例使用參數及相關定義

範例中對應的參數意義

R0 = 控制週期(單位為0.1秒)

=100(10秒)

DR1 = 設定值(單位0.1度)

=500(50.0oC/oF),依M04TC模組設定決定

R5=PWM輸出週期(單位0.1秒)

=10(1秒)

R6= 輸出模式

=1, 其他模式(0為PWM模式,會依設定的輸出點輸出

DR106=輸出上限

=16383(對應M04DA模組的數位值上限)

DR108=輸出下限

=0(對應M04DA模組的數位值下限)

R111=AT開啟

=1(AT開啟)

R300=PID狀態

=0(閒置)

R301=AT狀態

=1(閒置)

R21 = Auto tuning開啟

=1 , 1開啟;0關閉

R40 = PID狀態

=0 , 閒置

R41 = Auto tuning狀態

=0 , 閒置

DR302=程控值回報

=494 (49.4oC/oF)

其中指令H/C為短接為當有輸出時,為加熱控制;如為空接,則表以冷卻控制

將上述設定值填入之後,即可將M0 ON,觸發指令並進行Autotuning。

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

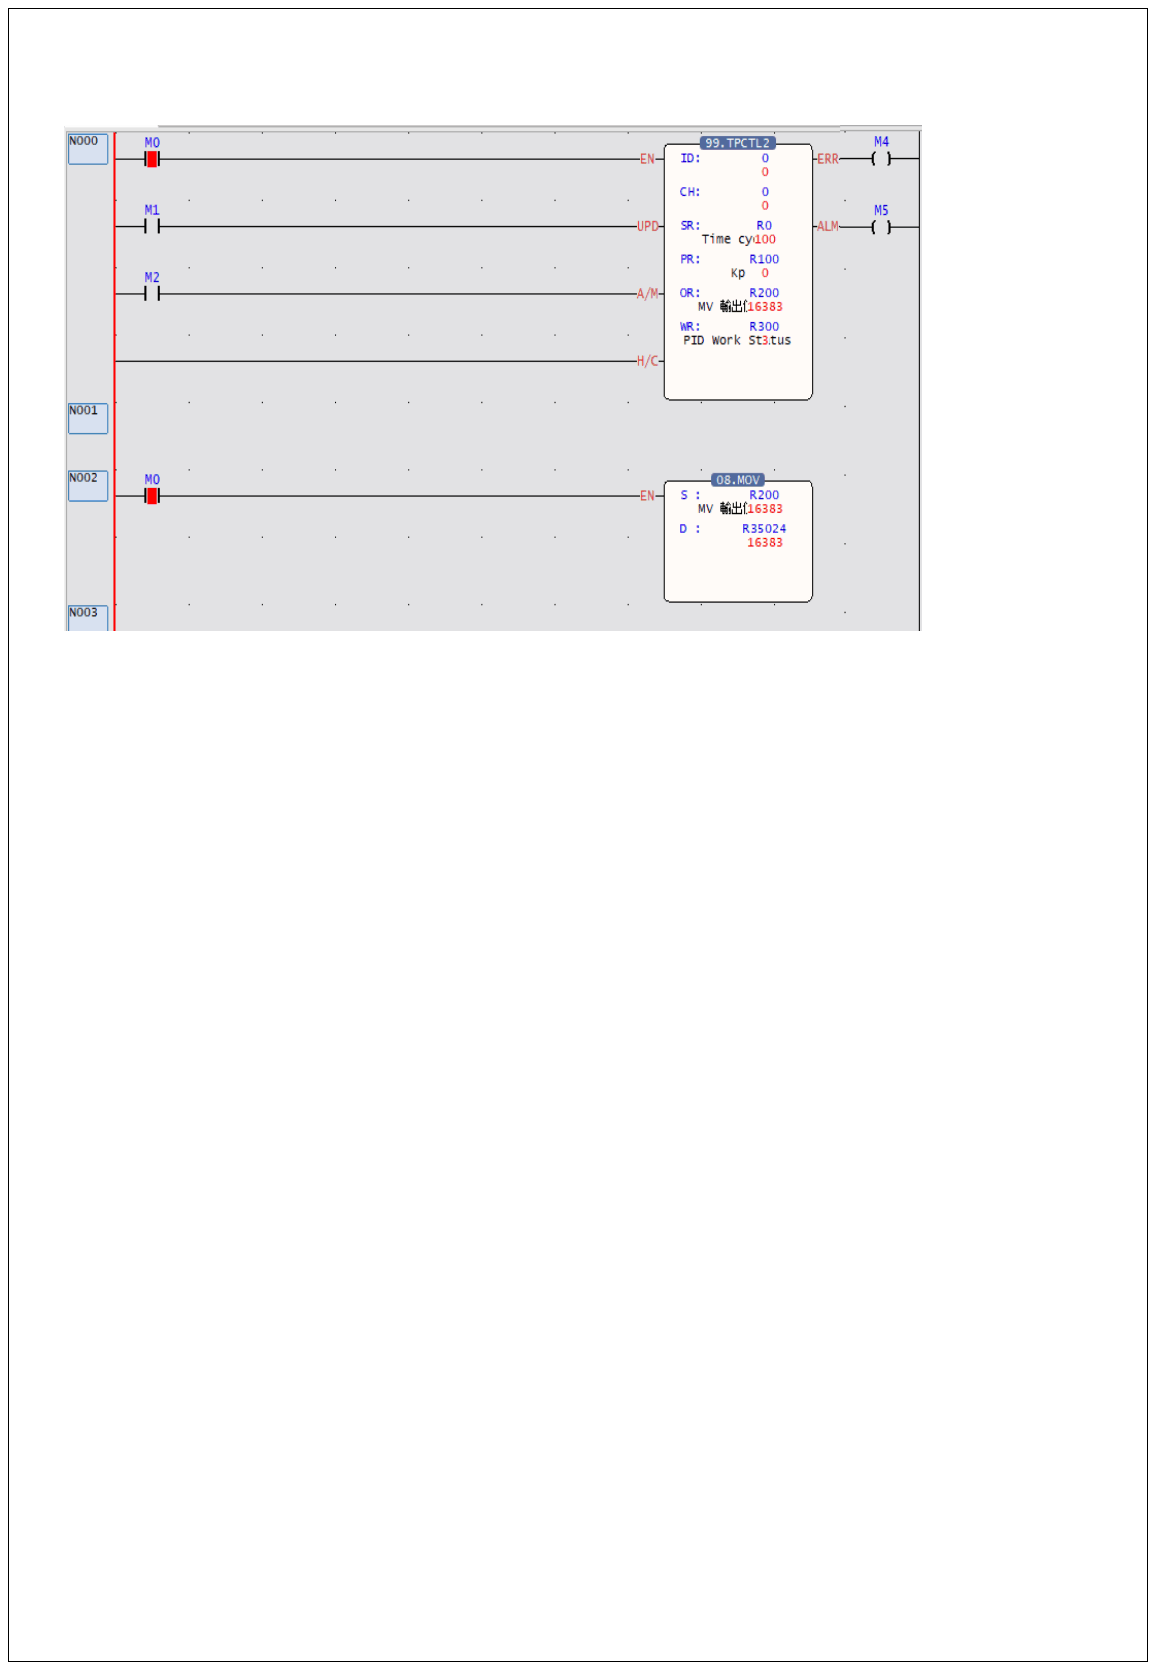
Step2 Auto tunning 中:

Auto tunning期間,只需等待相關參數(Kp 、Ki、Kd出現、Auto tuning狀態=3,即Tune完,可進入Step3),超過2小時則會輸出Error。

如下圖

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

範例使用參數及相關定義

範例中對應的參數意義

M0=開啟溫控

=1 ,觸發指令

H/C=代表加熱/冷卻控制

=1,為加熱控制(ex:接加熱棒控制加溫)

R300=PID狀態

=3, Auto tuning中

R301=AT狀態

=1, Auto tuning 執行中

DR42 = 程控回報值(PV)

=36.3 oC/oF

DR200=MV輸出值,為整數輸出

=16383,為指令運算後輸出控制的數值

R35024=OR暫存器,

此範例為M04DA的CH0

輸出通道暫存器

=16383(被指令FUN8 移入R200的數值)

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

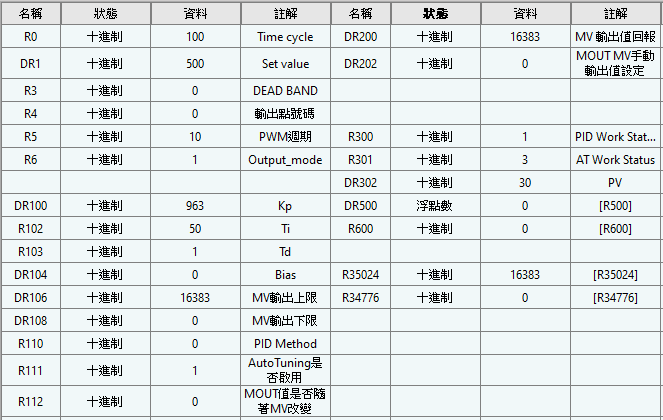
Step3 Auto tunning 完成:

Auto tunning完成後相關參數Kp 、Ki、Kd應會有對應的參數出現並且Auto tuning狀態=3

如下圖

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

範例使用參數及相關定義

範例中對應的參數意義

R300=PID狀態

=1(PID執行中)

R301=AT狀態

=3(AT完成)

R111=AT開啟

=1(AT開啟)

DR100=Kp,比例項

=963(為浮點輸出)

R102=Ki,積分時間

=50,單位為秒

R103=Kd,微分時間

=1,單位為秒

DR200=MV輸出值(為整數輸出)

=16383,為指令運算後輸出控制的數值

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

On/Off模式

使用範例:

Step0

M04TC/ M04TCR模組的相關設定

M04DA/M04DAR模組的相關設定

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

On/Off模式

使用範例:

Step1 設定參數: 設定參數及階梯圖程式,表格詳細內容與解說於下一頁

FUN99 P

TPCTL2

PID溫控便利指令 2

( PID TEMPERATURE CONTROL INSTRUCTION )

FUN99 P

TPCTL2

範例使用參數及相關定義

範例中對應的參數意義

M0=開啟溫控

=1 ,觸發指令

H/C=加熱冷卻控制

=1(短接) , 1為加熱控制;0為冷卻控制

R0=控制週期(單位0.1S)

=100(10秒)

DR1=設定值(單位0.1度)

=500(50.0oC/oF),依M04TC模組設定決定

R3= 死區

=1, 即0.1%滿刻度,以K type熱電偶為例,當暫存器中填入1,表示將使用0.1%滿刻度作為死區大小

,即(1350-(-200))*0.1%約等於1.5oC,其死區上限為55+1.5,下限為55-1.5 (滿刻度請參考熱電偶溫度範表)

R5 = PWM控制週期(100mS)

=10 , 即1秒控制一次

R6=輸出模式

=1(其他輸出,即MV輸出暫存器輸出)

DR302=程控值回報

=30 (3.0oC/oF)

DR106 = 輸出上限

=16383(對應M04DA模組的數位值上限)

DR108 = 輸出下限

=0(為M04DA模組的數位值下限)

ON/OFF控制動作示意圖

13-2 泛用PID控制指令說明與範例(FUN 38)

FUN38

PID2

PID 2

FUN38

PID2

指令說明

ID :作輸入訊號的擴充模組的編號

CH : 作輸入訊號的通道編號

SR :程控設定值起始暫存器號碼,

共佔用8個暫存器

OR :PID輸出暫存器號碼

PR :參數設定值起始暫存器號碼,

共佔用7個暫存器

WR :本指令所需使用之工作暫存器起始號碼,共佔用5個暫存器,其它地方不可重覆使用。

範圍

運算元

HR

IR

SR

ROR

DR

K

R0

∣

R34767

R34768

∣

R34895

R35280

∣

R43223

R43224

∣

R47319

D0

∣

D7999

ID

0~127

CH

○

○

○

○

○

0 ~ 63

SR

○

○

○

OR

○

○*

○

PR

○

○

○

WR

○

○

○

功能敘述

FUN38

PID2

PID 2

FUN38

PID2

  • 泛用PID2指令(FUN38)係將目前所量測之外界類比輸入值當作程控變數(Process Variable,簡稱PV),將使用者所設定之設定值(Set Point,簡稱SP)與程控變數經由軟體PID數學式運算後,得到適宜之輸出控制值經由D/A類比輸出模組或再處理經由其它介面以控制受控程序在使用者所期望之設定範圍內。
  • 數位化PID運算式如下:

Mn = [KpxEn]- [KpxTdx(PVn-PVn-1)/Ts] + Bias

Mn = : 〝n〞時之控制輸出量

Kp :比例項實數(範圍:±(1.8*10-38~3.4*1038))

Ti : 積分時間常數(範圍:0~3600,相當於0~3600 Repeats/Seconds)

Td : 微分時間常數(範圍:0~3600,相當於0~3600 Seconds)

PVn : 〝n〞時之程控變數值

PV n-1 : 〝n〞之上一次之程控變數值

En : 〝n〞時之誤差=設定值(SP)-〝n〞時之程控變數值(PVn)

Ts : PID運算之間隔時間(範圍:1~300,單位:0.1S)

Bias : 偏置輸出量(範圍:±(1.8*10-38~3.4*1038))

FUN38

PID2

PID 2

FUN38

PID2

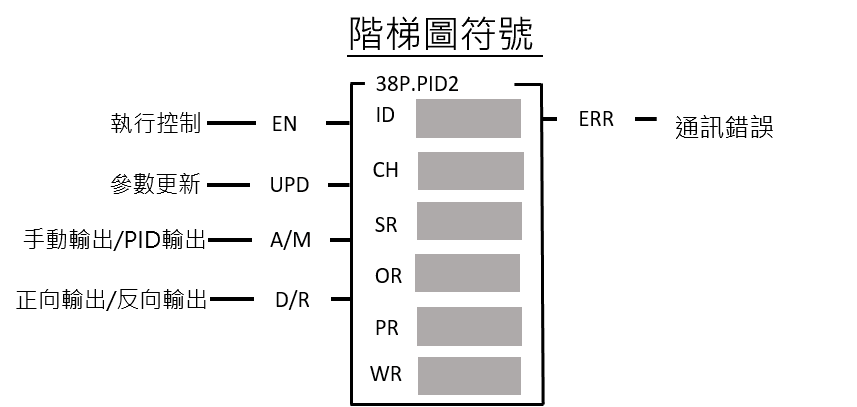
  • 當控制選擇〝A/M〞=0時,代表手動控制模式,將不會使用PID運算結果,手動輸出值MOUT將自動拷貝至MV。
  • 當控制選擇〝A/M〞=1時,代表自動控制模式,MV值由PID運算而來,若MAUTO=1則MV值會自動拷貝至MOUT。
  • 當控制選擇〝A/M〞=1且運作方向〝D/R〞=1時,程序控制為順向PID控制;亦即誤差(SP-PVn)為正時,PID運算結果之控制輸出量越大;誤差為負時,PID運算結果之控制輸出量越小。
  • 當控制選擇〝A / M〞=1且運作方向〝D/R〞=0時,程序控制為反向PID控制;亦即誤差(SP-PVn)為正時,PID運算結果之控制輸出量越小;誤差為負時,PID運算結果之控制輸出量越大。
  • 當程控設定值或參數設定值錯誤時,PID指令不會執行,設定錯誤指示〝ERR〞=1。
  • 如需更新參數的話,更新相關暫存器內容後將UPD OFF->ON即可更新參數。

FUN38

PID2

PID 2

FUN38

PID2

SR參數

Word size

說明

TS

1

Time cycle大小,單位為0.1s(0.1s~30.0s)

SV

2

Set value,單位為0.1度

DEAD BAND

1

到達SV附近的不作用區,範圍為0.1%~10.0%

  • PID_Deadband(PID 死區),設定範圍為0~10.0%(輸入範圍),在PID控制中此區為一個偏差量(E)不作用區,當temperature process value(PV,溫度程控值)一開始進入死區後仍會正常PID運算直到穿越過set value(SV,設定值),此時的E才會用0代入算式,直到穿越此區後恢復正常直行PID運算,例如圖中A區的E皆視為0。

FUN38

PID2

PID 2

FUN38

PID2

PR

Word size

說明

Kp

2(floating point)

比例項,實數

Ti

1

積分時間,0~3600s

Td

1

微分時間,0~3600s

Bias

2(floating point)

輸出偏差值,實數

High output limit

2(floating point)

輸出上限

Low output limit

2(floating point)

輸出下限

PID Method

1

0: 標準PID

1: 最小超越法

3: 標準PID增量模式

BUM

2

平順轉移啟用(1啟用,0關閉),為手動轉自動控制模式時能平順的轉換的功能

AT

1

AT是否啟用

MAUTO

1

MOUT值是否隨著MV改變

  • Kp、Ti、Td:PID參數,可指定或開啟AT自動產生後調整使用。
  • Bias:輸出偏差值,使用者可以用來對輸出值做一個增減,但還是會受到輸出範圍的設定的限定。
  • High/Low output limit:輸出範圍的限定,設定PID輸出上下限值,若輸出下限大於等於輸出上限則會發出錯誤警報。
  • PID Method:選擇適合的PID演算法
  • BUM:啟用平順轉移,用於從手動控制切換至自動控制模式時,使控制輸出平順銜接
  • AT:是否啟用Autotuning取得PID調控參數
  • MAUTO:將MV值拷貝至MOUT

FUN38

PID2

PID 2

FUN38

PID2

SR參數

Word size

說明

TS

1

Time cycle大小,單位為0.1s(0.1s~30.0s)

SV

2

Set value,單位為0.1度

DEAD BAND

1

到達SV附近的不作用區,範圍為0.1%~10.0%

  • PID_Deadband(PID 死區),設定範圍為0~10.0%(輸入範圍),在PID控制中此區為一個偏差量(E)不作用區,當temperature process value(PV,溫度程控值)一開始進入死區後仍會正常PID運算直到穿越過set value(SV,設定值),此時的E才會用0代入算式,直到穿越此區後恢復正常直行PID運算,例如圖中A區的E皆視為0。

FUN38

PID2

PID 2

FUN38

PID2

WR

Word size

說明

PID運行狀態

1

=0, Idle

=1, Working

=2, Error

=3, AT now

AT 工作狀態

1

=0, Idle

=1, Running

=2, Error

=3, Finish

=4, Time out

PV

2

程控值回報

OR

Word size

說明

MV

2(floating point)

輸出值回報

MOUT

2(floating point)

MV手動輸出值設定

FUN38

PID2

PID 2

FUN38

PID2

Auto tuning使用範例:

SCR範例,此以M04DA類比輸出與M04AD類比輸入模組搭配以作範例

Step0

M04DA/ M04DAR模組的相關設定

M04DA/ M04DAR模組的相關設定

FUN38

PID2

PID 2

FUN38

PID2

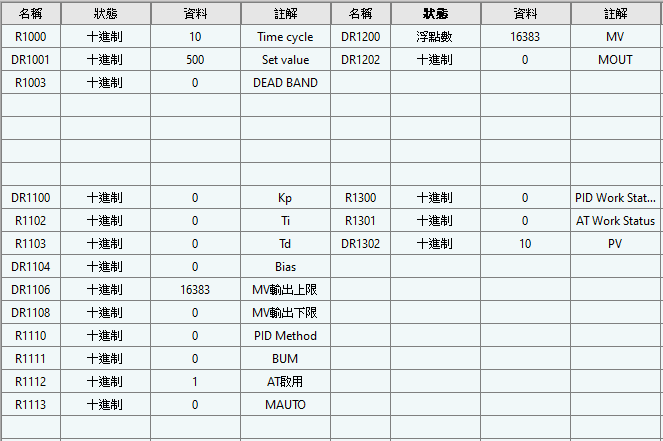
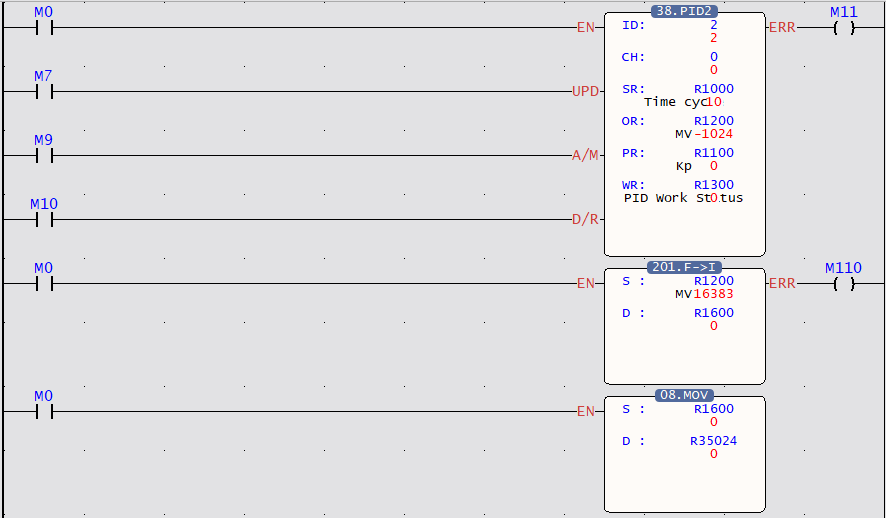
Step1 設定參數: 設定參數及階梯圖程式,表格詳細內容與解說於下一頁

FUN38

PID2

PID 2

FUN38

PID2

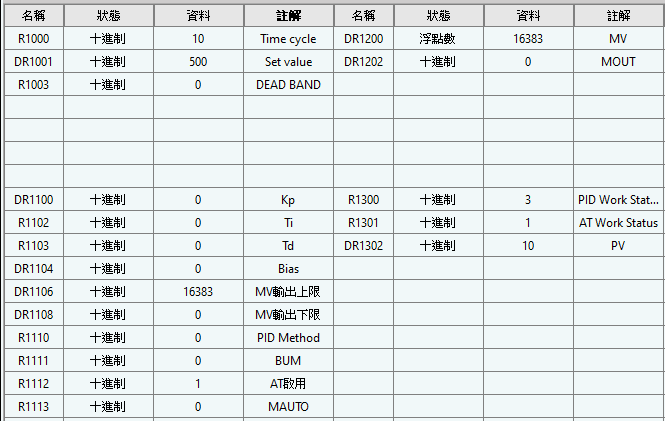
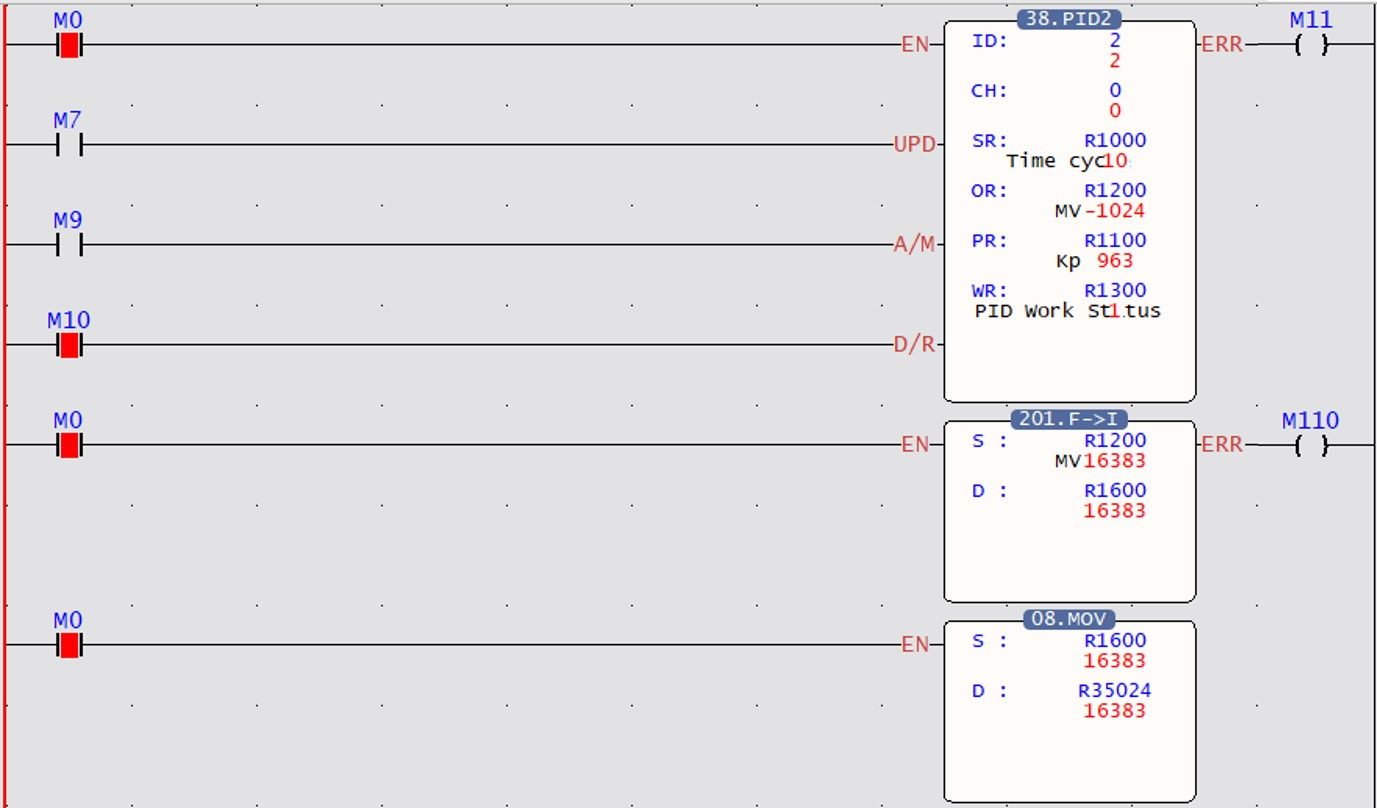
範例使用參數及相關定義

範例中對應的參數意義

R1000 = 控制週期(單位為0.1秒)

=10(10秒)

DR1001 = 設定值(單位0.1度)

=500,指令所設定的模組讀值,以此例為模組ID為2的通道0的讀值

DR1106=輸出上限

=16383(對應M04DA模組的數位值上限)

DR1108=輸出下限

=0(對應M04DA模組的數位值下限)

R1112=AT開啟

=1(AT開啟)

R1300=PID狀態

=0(閒置)

R1301=AT狀態

=0(閒置)

DR1302=程控值回報

=10

其中指令H/C為短接為當有輸出時,為加熱控制;如為空接,則表以冷卻控制

將上述設定值填入之後,即可將M0 ON,觸發指令並進行Autotuning。

FUN38

PID2

PID 2

FUN38

PID2

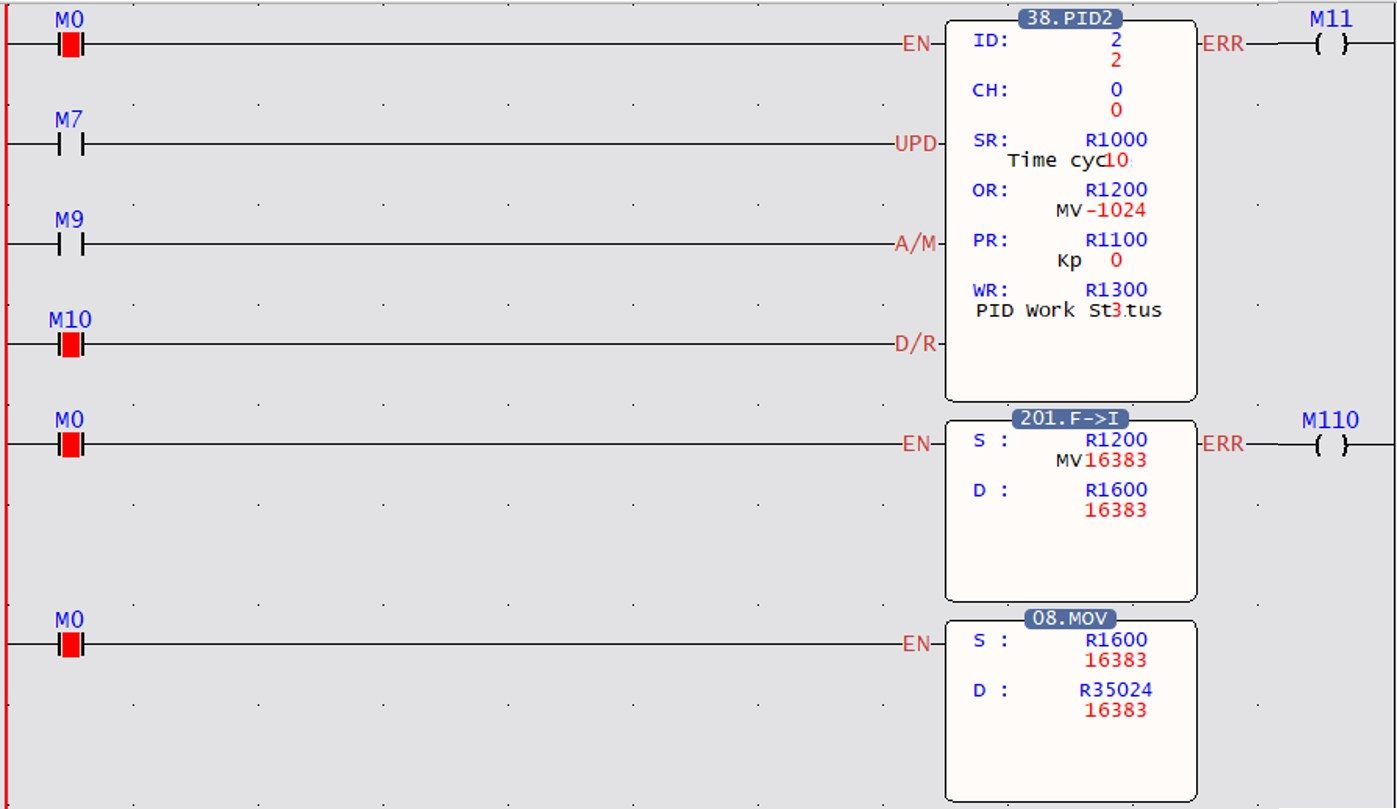
Step2 Auto tunning 中:

Auto tunning期間,只需等待相關參數(Kp 、Ki、Kd出現、Auto tuning狀態=3,即Tune完,可進入Step3),超過2小時則會輸出Error。

如下圖

FUN38

PID2

PID 2

FUN38

PID2

範例使用參數及相關定義

範例中對應的參數意義

M0=開啟PID控制

=1 ,觸發指令

D/R=代表正向/反向控制

=1,為正向控制(ex:AO電壓升高)

R1300=PID狀態

=3, Auto tuning中

R1301=AT狀態

=1, Auto tuning 執行中

DR1302 = 程控回報值(PV)

=10

DR200=MV輸出值,為浮點數輸出

=16383,為指令運算後輸出控制的數值

R35024=OR暫存器,

此範例為M04DA的CH0

輸出通道暫存器

=16383(被指令FUN8 移入經指令FUN201 轉換成整數的R1600的數值)

FUN38

PID2

PID 2

FUN38

PID2

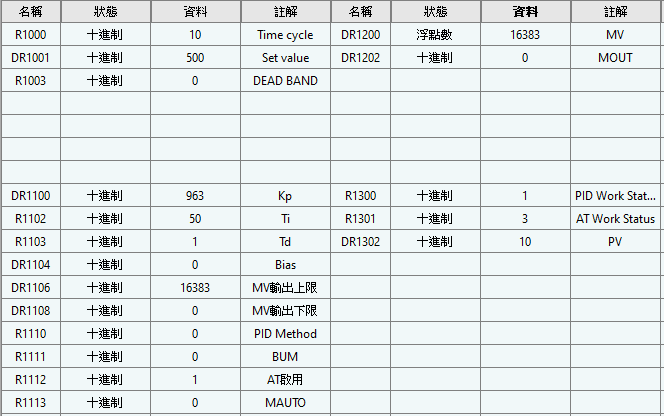
Step3 Auto tunning 完成:

Auto tunning完成後相關參數Kp 、Ki、Kd應會有對應的參數出現並且Auto tuning狀態=3

如下圖

FUN38

PID2

PID 2

FUN38

PID2

範例使用參數及相關定義

範例中對應的參數意義

R1300=PID狀態

=1(PID執行中)

R1301=AT狀態

=3(AT完成)

R1112=AT開啟

=1(AT開啟)

DR1100=Kp,比例項

=963(為浮點輸出)

R1102=Ki,積分時間

=50,單位為秒

R1103=Kd,微分時間

=1,單位為秒

DR1200=MV輸出值(為整數輸出)

=16383,為指令運算後輸出控制的數值

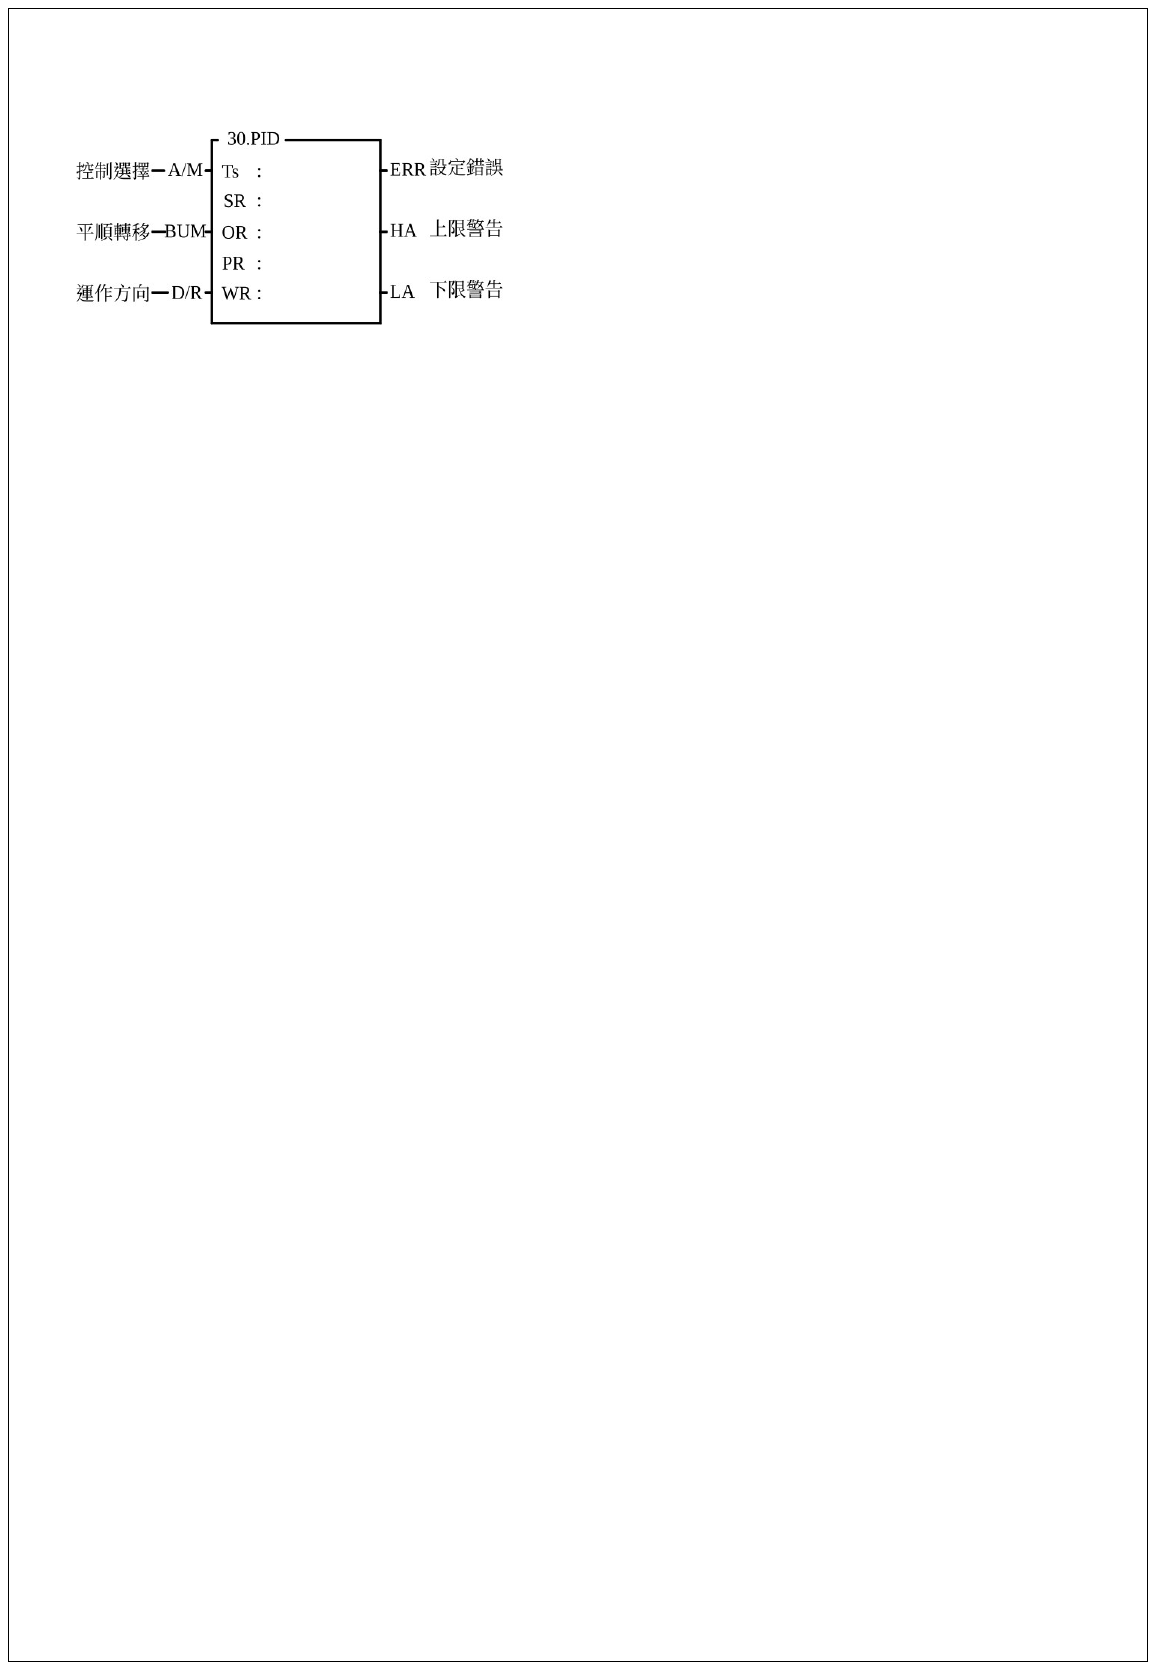
13-3 M-PLC之泛用PID控制指令說明與範例(FUN 30)

FUN30

PID

泛用PID運算指令

用法同FBs有FUN30指令,且未支援標準PID增量模式

FUN30

PID

Ts :PID運算間隔時間

SR :程控設定值起始暫存器號碼,
共佔用8個暫存器

OR :PID輸出暫存器號碼

PR :參數設定值起始暫存器號碼,
共佔用7個暫存器

WR :本指令所需使用之工作暫存器起始號碼,共佔用5個暫存器,其它地方不可重覆使用。

範圍

運算元

HR

ROR

DR

K

R0

∣

R3839

R5000

∣

R8071

D0

∣

D3071

Ts

○

○

○

1~3000

SR

○

○*

○

OR

○

○*

○

PR

○

○*

○

WR

○

○*

○

  • PID指令(FUN30)係將目前所量測之外界類比輸入值當作程控變數(Process Variable,簡稱PV),將使用者所設定之設定值(Setpoint,簡稱SP)與程控變數經由軟體PID數學式運算後,得到適宜之輸出控制值經由D/A類比輸出模組或再處理經由其它界面以控制受控程序在使用者所期望之設定範圍內。
  • 數位化PID運算式如下:

Mn=(1000/Pb)×(En)+
−[(1000/Pb)×Td×(PVn−PVn-1)/Ts]+Bias

Mn : 〝n〞時之控制輸出量

Pb : 比例帶(範圍:2~5000,單位為0.1%;Kc(增益)=1000/ Pb)

Ti : 積分時間常數(範圍:0~9999,相當於0.00~99.99 Repeats/Minute)

Td : 微分時間常數(範圍:0~9999,相當於0.00~99.99 Minutes)

PVn : 〝n〞時之程控變數值

PVn-1 : 〝n〞之上一次之程控變數值

En : 〝n〞時之誤差=設定值(SP)−〝n〞時之程控變數值(PVn)

Ts : PID運算之間隔時間(範圍:1~3000,單位:0.01S)

Bias : 偏置輸出量(範圍:0~~4095)

FUN30

PID

泛用PID運算指令

FUN30

PID

  • PID參數調整
  • 依下列原則適當調整PID參數以得到所要之程控反應:
  • 比例帶(Pb)調整越小,即增益越大,對輸出貢獻越大,可得到較快且靈敏之控制反應。但增益如過大,會造成振盪現象;儘量調高增益(但以不造成振盪為原則),以增快程序反應並減少穩態誤差。
  • 積分項可用來消除程控反應之穩態誤差。積分常數(Ti)調整越大,對輸出貢獻越大,當有穩態誤差時,可調高積分常數,以減少穩態誤差。
    積分常數=0時,積分項無作用。
    如已知積分時間為6分鐘,則Ti=100/6=17;如積分時間為5分鐘,則Ti=100/5=20。
  • 微分項可用來讓程控反應較平順,不會造成過度超越。微分常數(Td)調整越大,對輸出貢獻越大,當有過度超越時,可調高微分常數,以減少超越量。
    微分項對程控反應相當靈敏,大部分之應用不必使用微分項,而將其設定為0。
    微分常數=0時,微分項無作用。
    如已知微分時間為1分鐘,則Td=100;如微分時間為2分鐘,則Td=200。

R35764

FUN30系統類比值位元(Type)

=0,12bit

=1,14bit

R35765

FUN30增益常數

指令說明

  • 當控制選擇〝A/M〞=0時,代表手動控制模式,PID運算不會執行。直接對輸出暫存器(OR)填值即可控制類比輸出量以控制程控反應。
  • 當控制選擇〝A/M〞=1時,代表自動控制模式,輸出暫存器(OR)之值由PID運算而來,經由類比輸出模組或其它界面控制程控負載以執行閉迴路程序控制。
  • 當平順轉移〝BUM〞=1時,由手動控制模式轉為自動控制模式時,控制輸出可平順銜接。
  • 當控制選擇〝A/M〞=1且運作方向〝D/R〞=1時,程序控制為順向PID控制;亦即誤差(SP−PVn)為正時,PID運算結果之控制輸出量越大;誤差為負時,PID運算結果之控制輸出量越小。
  • 當控制選擇〝A / M〞=1且運作方向〝D/R〞=0時,程序控制為反向PID控制;亦即誤差(SP−PVn)為正時,PID運算結果之控制輸出量越小;誤差為負時,PID運算結果之控制輸出量越大。
  • 當程控設定值或參數設定值錯誤時,PID指令不會執行,設定錯誤指示〝ERR〞=1。
  • 當程控值≧上限設定值時,上限警告指示〝HA〞=1。
  • 當程控值≦下限設定值時,下限警告指示〝LA〞=1。

FUN30

PID

泛用PID運算指令

FUN30

PID

PID運算間隔時間暫存器說明:

  • Ts:PID運算間隔時間設定值暫存器,單位為0.01秒。在自動控制模式下,每隔所設定之間隔時間即作一次PID運算。

程控設定值暫存器說明:

  • SR+0:經轉換為工程單位後之程控值或稱實際讀值(Scaled Process Variable);亦即PID指令會將原始類比輸入值轉換為我們所熟悉之物理量。
  • SR+1:設定值暫存器(Setpoint,簡稱SP);由使用者設定所期望之程控最終穩定值, 其為工程單位。
    正確之SP範圍為:LER ≦ SP ≦ HER
  • SR+2:上限警告設定值暫存器(High Alarm Limit,簡稱HAL);由使用者設定,當程控值≧上限設定值時,上限警告指示〝HA〞=1; 其為工程單位。
    正確之HAL範圍為:LER ≦ LAL < HAL ≦ HER
  • SR+3:下限警告設定值暫存器(Low Alarm Limit,簡稱LAL);由使用者設定, 當程控值≦下限設定值時,下限警告指示〝LA〞=1; 其為工程單位。
    正確之LAL範圍為:LER ≦ LAL < HAL ≦ HER
  • SR+4:程控最大工程值暫存器(High Engineering Range,簡稱HER);由使用者設定,當原始類比輸入值為最大時所對應之實際最大物理量。
    正確之HER範圍為:−9999 < HER ≦ 9999
  • SR+5:程控最小工程值暫存器(Low Engineering Range,簡稱LER);由使用者設定,當原始類比輸入值為最小時所對應之實際最小物理量。
    正確之LER範圍為:−9999 ≦ LER ≦ LAL < HAL ≦ HER
  • SR+6: 原始類比輸入值暫存器(Raw Analog Measurement,簡稱RAM);
    使用者將類比輸入暫存器(R34768〜R34895)所量測到之程控變數值
    (−2048 〜 2047)加上2048後存放至此。
    正確之RAM範圍為:0 ≦ RAM ≦ 4095
  • SR+7: 原始類比輸入偏差值暫存器(Offset of Process Variable,簡稱OPV)。使用 者所使用感知器之類比量測界面如與類比輸入模組所提供界面完全吻合,則OPV之值必須設定為0;如使用者使用4〜20mA等有偏移量之感知器,而類比輸入模組無提供偏移模式而僅提供0〜20mA界面時,可設定OPV之值為819(4095 ×4 / 20 = 819)。
    正確之OPV範圍為:0 ≦ OPV < 4095
  • 當上述程控設定值不在正確設定範圍內時,PID指令不會執行,設定錯誤指示〝ERR〞=1。

PID輸出暫存器使用說明:

  • OR:手動控制模式時,PID運算不會執行。直接設定輸出暫存器(OR)之值即可控制類比輸出量以控制程控反應。
  • 自動控制模式時,輸出暫存器(OR)之值是根據設定值與實際值之誤差經由PID運算而得出之控制輸出量。正確之OR範圍為:0 ≦ OR ≦ 4095

FUN30

PID

泛用PID運算指令

FUN30

PID

  • 參數設定值暫存器說明:
  • PR+0: 比例帶設定值暫存器(Proportional Band,簡稱Pb);比例帶調整越小,即 增益越大,對輸出貢獻越大,可得到較快且靈敏之控制反應。
    正確之比例帶範圍為:2 ≦ Pb ≦5000,單位為0.1%
    Kc(增益)=1000/ Pb
  • PR+1: 積分常數(積分時間之倒數)設定值暫存器(Integral Constant,簡稱Ti);積分項可用來消除程控反應之穩態誤差。積分常數調整越大,對輸出貢獻越 大。當有穩態誤差時,可調高積分常數,以減少穩態誤差。
    積分常數=0時,積分項無作用。
    正確之 積分常數範圍為:0 ≦ Ti ≦ 9999,0.00~99.99 Repeats/Minute
    如已知積分時間為6分鐘,則Ti=100/6=17;
    如積分時間為5分鐘,則Ti=100/5=20。
  • PR+2: 微分常數設定值暫存器(Rate Time Constant,簡稱Td);微分項可用來讓程控反應較平順,不會造成過度超越。微分常數調整越大,對輸出貢獻越大,當有過度超越時,可調高微分常數,以減少超越量。
    微分項對程控反應相當靈敏,大部分之應用不必使用微分項,而將其設定 為0。
    微分常數=0時,微分項無作用。
    正確之 微分常數範圍為:0 ≦ Td ≦ 9999,0.00~99.99 Minutes
    如已知微分時間為1分鐘,則Td=100;如微分時間為2分鐘,則Td=200
  • PR+3: 輸出偏置設定暫存器(Bias);當PI 或PID程控時,如需加上偏置輸出時可設定此值。大部分之應用不必使用偏置輸出,而將其設定為0。當僅為比例控制時(Ti=0,Td=0),為了消除穩態誤差,有需要設定偏置值。
    正確之 偏置值範圍為:0 ≦ Bias ≦ 4095
  • PR+4: 輸出上限設定暫存器(High Wind_up Limt,簡稱HWL);使用者可根據程控反應對輸出量作限制,使輸出量不會過大。大部分之應用皆不必作輸出限制 ,而將其設定為4095。
    正確之上限設定範圍為:0 ≦ HWL ≦ 4095
  • PR+5: 輸出下限設定暫存器(Low Wind_up Limt,簡稱LWL);使用者可根據程控反應對輸出量作限制,使輸出量不會過小。大部分之應用皆不必作輸出限制 ,而將其設定為0。
    正確之下限設定範圍為:0 ≦ LWL ≦ 4095
  • PR+6: PID方法選擇暫存器(PID Method);
    =0 , 標準PID方法;
    =1 , 最小超越法(Minimum Overshoot Method);
    大部分之應用為PI(Td=0)控制,建議選擇Method 0。當使用PID控制時, 如控制結果不是很穩定時,可試Method 1方法。
  • 當上述參數設定值不在正確設定範圍內時,PID指令不會執行,設定錯誤指示〝ERR〞=1。

FUN30

PID

泛用PID運算指令

FUN30

PID

  • 工作暫存器說明:
  • WR+0: B0=0,手動控制模式
    =1,自動控制模式
    B1=1,完成PID運算,ON一個掃描時間
    B2=1,平順轉移
    B4=1,〝ERR〞=1
    B5=1,〝HA〞=1
    B6=1,〝LA〞=1
  • WR+1~WR+4: 系統內部使用。

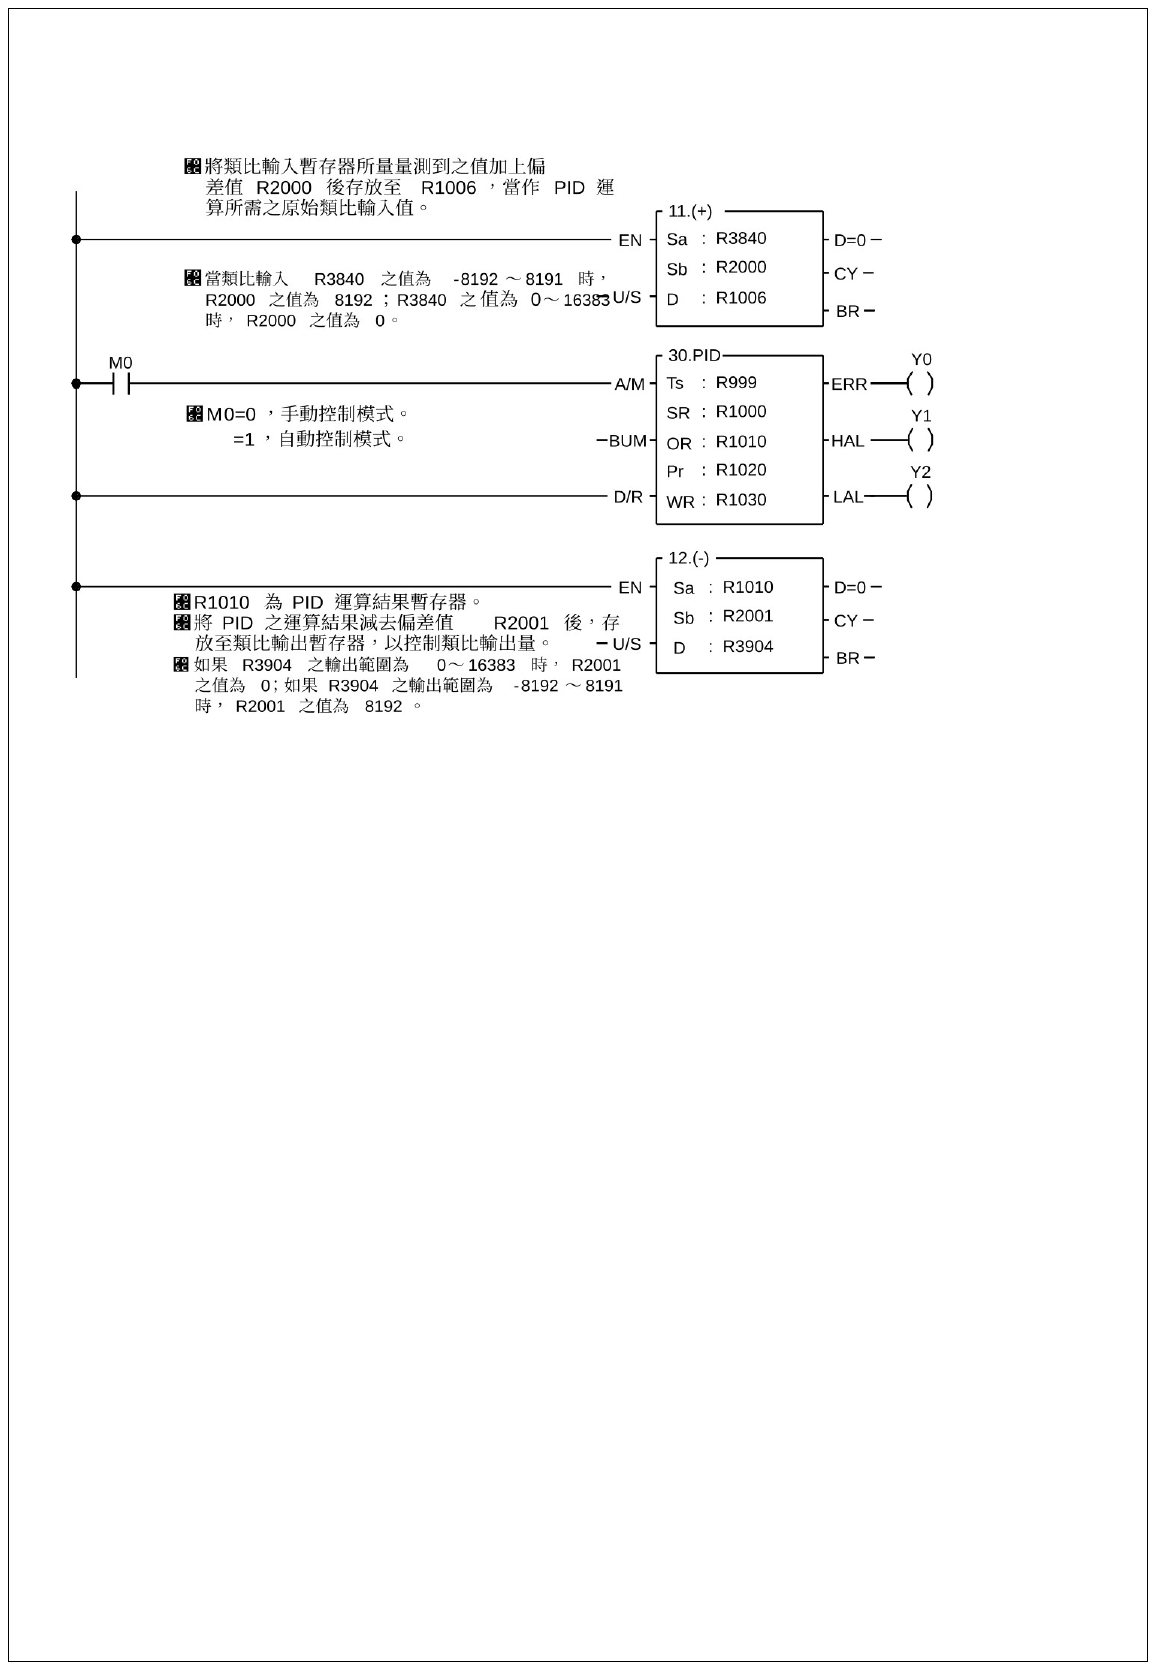
PID範例程式

R999 :PID運算間隔時間設定,例如設定200,代表每2秒解一次PID。

R1000:經轉換為工程單位之實際讀值。

R1001:設定值暫存器,設定期望之控制結果,
例如設定100。

R1002:上限警告設定值,例如設定105。

R1003:下限警告設定值,例如設定95。

R1004:最大工程值設定,例如設定500。

R1005:最小工程值設定,例如設定−500。

R1006:解PID所需之原始輸入值。

R1007:設定為0。

R1020:比例帶設定,例如設定20,
代表增益為50。

R1021:積分常數設定,例如設定17,
代表6分鐘(100/17=6)。

R1022:微分常數設定,例如設定0,
代表PI控制。

R1023:輸出偏置量,例如設定為0。

R1024:輸出上限設定,例如設定為4095。

R1025:輸出下限設定,例如設定為0。

R1026:PID方法,設定為0,
選擇Method 0。

這篇文件對您有幫助嗎?

提示:按 ← → 切換章節,Ctrl+K 搜尋