此章節說明定位控制與補間功能。使用定位與運動控制功能時,可以照各軸將動作類型如動作模式、目標坐標、加減速度等或其它的設定如下一點編號、連續模式、轉移條件等。作為點參數的設定。點參數可以按各軸所需要的點數設定,使用者僅需更改指定的點編號,便可在運動流程 Block裡調用點表定位程式,執行各種定位運動。
8-1 使用 M-PLC 定位控制流程
使用運動流程定位控制或補間其流程順序如下:
|
順序編號 |
動作 |
備註 |
|
參數設定: |
||
|
1 |
運動連結設定完成 |
參閱 3.1 章節 |
|
2 |
運動軸參數設定完成 |
參閱 3.2 章節 |
|
3 |
階梯圖與運動流程建立 |
參閱 6 章節 |
|
4 |
定位點參數設定 |
參閱 4 章節 |
|
PLC執行後的動作流程: |
||
|
5 |
透過 Ladder 編程 Initial EtherCAT 通訊 |
參閱5.1章節 |
|
6 |
透過 Ladder 編程使能(Servo on) |
參閱 1.2 章節 Ex. Axis 1 turn on M10600 |
|
7 |
若已上機構請執行回原點 |
參閱 6.7 及 10 章節 |
|
8 |
執行定位控制 |
參閱 6.6 章節 |
8-2 使用Ladder定位控制
8-2-1 原點復歸(MFHome)
|
FUN 178 MFHome |
原點復歸(MFHome) |
FUN 178 MFHome |
||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
|
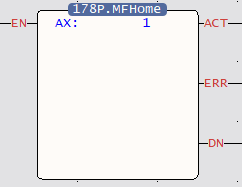
AX : 表示第幾軸,要執行原點復歸。 EN : = 1,表示要執行原點復歸。 ACT : = 1,表示原點復歸動作中。 ERR : = 1,表示原點復歸時有發生錯誤。 DN : = 1,表示原點復歸動作完成。 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||
在特殊暫存器中,也有相對應接點表示原點復歸的狀態,如下
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN178P MFHome |
原點復歸(MFHome) |
FUN178P MFHome |
||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
||||||||||||||||||||||||||||||||||||||||||||||||
|
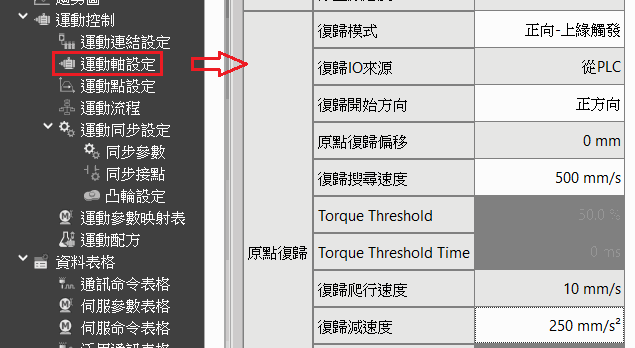
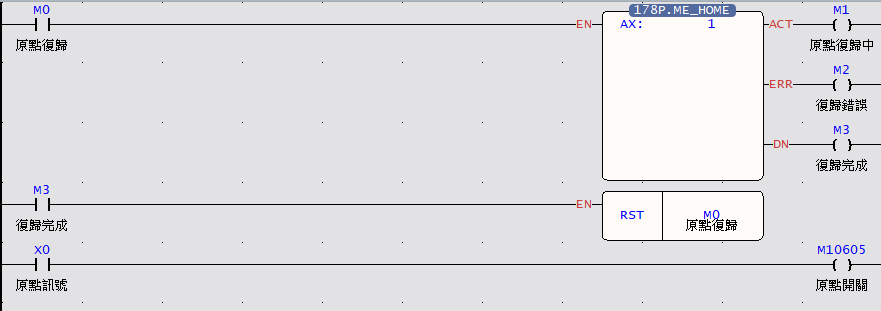
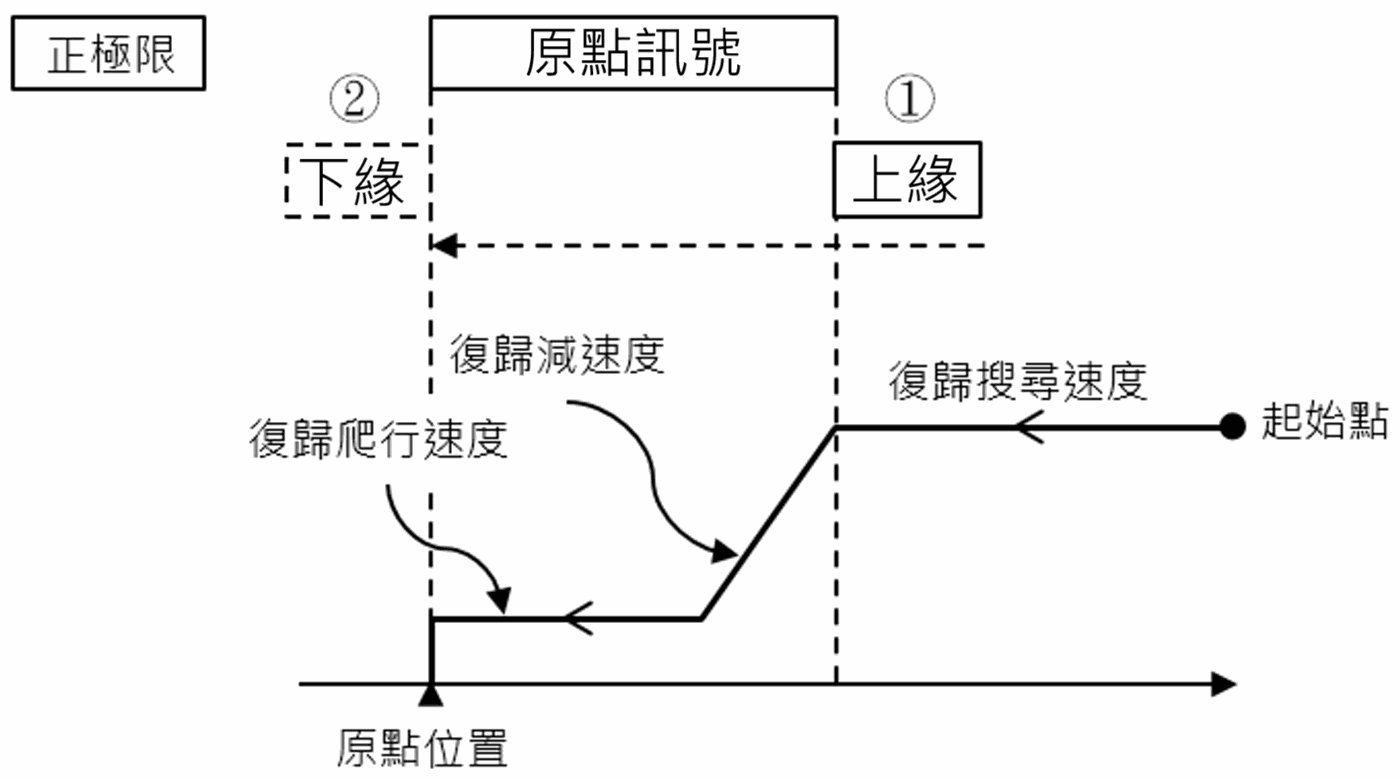
如欲使軸的原點復歸以 正向-上緣觸發 模式進行,且復歸 IO 來源信號接在PLC的X點上,所以選擇從 PLC ,碰到原點信號後會以 250 mm/s2減速至 10 mm/s 的復歸爬行速度,直到離開原點信號後停止,在”運動軸設定”的軸 1 設定,如下圖。
在 Ladder 中編輯程式如下圖。
|
||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN178P MFHome |
原點復歸(MFHome) |
FUN178P MFHome |
|
程式範例 |
||
|
程式及動作說明,如下圖。
|
||
8-2-2 位置控制(MFPointMov)
|
Fun179P MFPointMov |
位置控制(MFPointMov) |
Fun179P MFPointMov |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
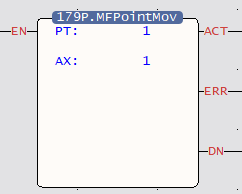
PT:運動點表第幾點命令 AX :第幾軸運動控制軸 ACT:執行中 ERR:錯誤 DN:執行完成 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Fun179P MFPointMov |
位置控制(MFPointMov) |
Fun179P MFPointMov |
|
程式範例 |
||
|
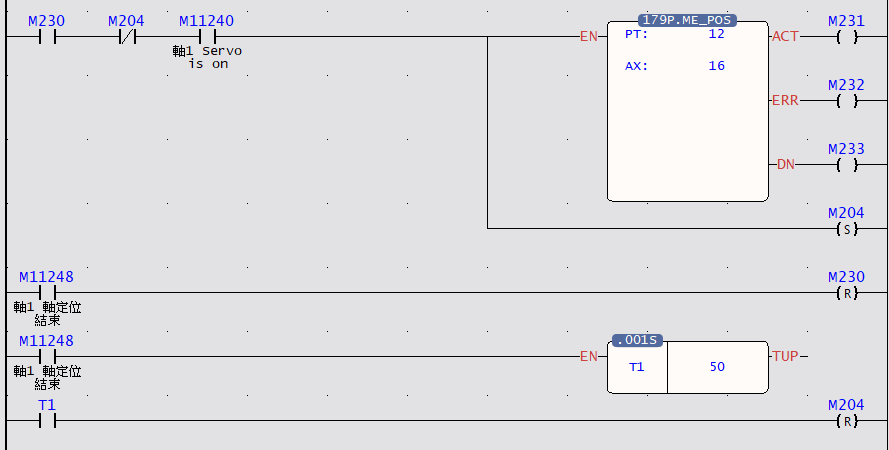
觸發 M230 執行位置控制 2.位置控制動作完畢時使用 M11248 清除 M230 *使用 M204 防止其他 Fun179 觸發造成錯誤 |
||
8-2-3 吋動控制(MFJog)
|
Fun 180 MFJog |
吋動控制(MFJog) |
Fun 180 MFJog |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
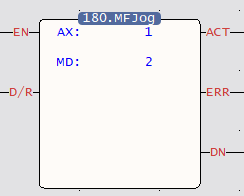
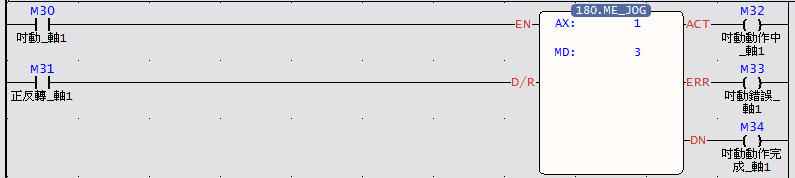
AX : 表示第幾軸,要執行吋動。 MD : 共有 4 種模式,模式 0~ 模式 3,詳細資訊,請參考運動控制手冊中的說明。 EN : = 1,表示要觸發吋動。 D/R : = 1,正轉;D/R : = 0,反轉。 ACT : = 1,表示吋動的動作中。 ERR : = 1,表示吋動時有發生錯誤。 DN : = 1,表示吋動的動作完成。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Fun180 MFJog |
吋動(MFJog) |
Fun180 MFJog |
|
程式範例 |
||
|
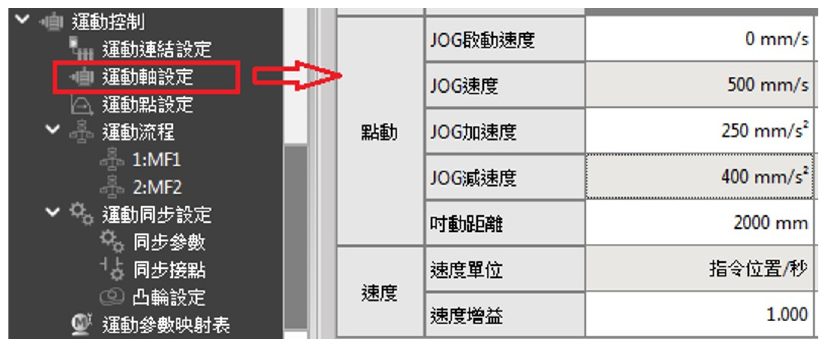
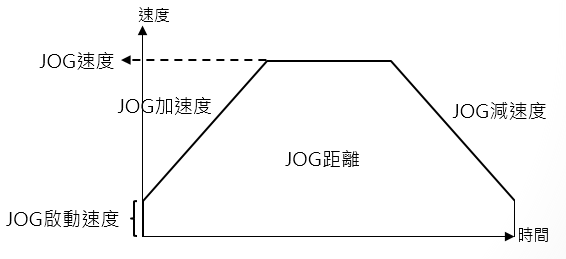
如欲使軸的吋動距離移動 2000 mm,且以 JOG 加速度 250 mm/s2 加速至 500 mm/s 的速度,以 JOG 減速度 400 mm/s2 減速,在”運動軸設定”的軸 1 設定,如下圖。
在 Ladder 中編輯程式如下圖。
|
||
|
Fun180 MFJog |
點動(MFJog) |
Fun180 MFJog |
|
程式範例 |
||
|
程式及動作說明,如下圖。
|
||
8-2-4 單軸定位 (MFAxMov)
|
FUN197 MFAxMov |
點動 |
FUN197 MFAxMov |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
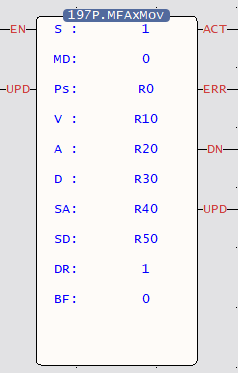
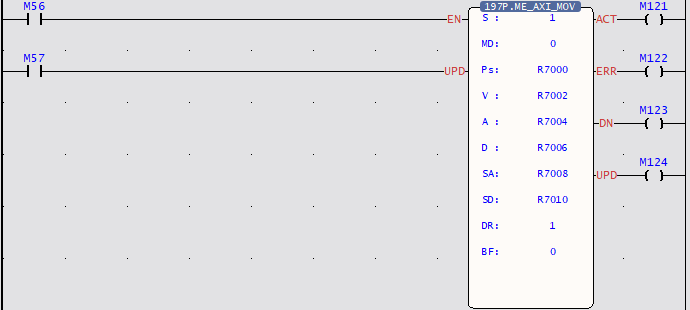
S: 第幾軸 Md : 模式 0:絕對 1:相對 Ps:座標,單位 0.01 V: 速度 A: 加速度 D: 減速度 SA : 加速 S 曲線 SD : 減速 S 曲線 DR : 方向; 1 正向, 2 反向 BF速度連續模式:. 0 = 立即執行當前指令 1 = 等待前一指令結束 2 = 選擇較低速度連續 3 = 選擇前一指令速度 4 = 選擇當前指令速度 5 = 選擇較高速度連續 EN:觸發指令 UPD:上緣更新參數 ACT:主從軸同步中 ERR:參數錯誤或軸錯誤 DN: Motion OS : v_0.5.9 目前尚無功能 UPDN:參數更新完成 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN 197 MFAxMov |
點動 |
FUN 197 MFAxMov |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
程式範例 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
範例程式如下:
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN 197 MFAxMov |
點動 |
FUN 197 MFAxMov |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
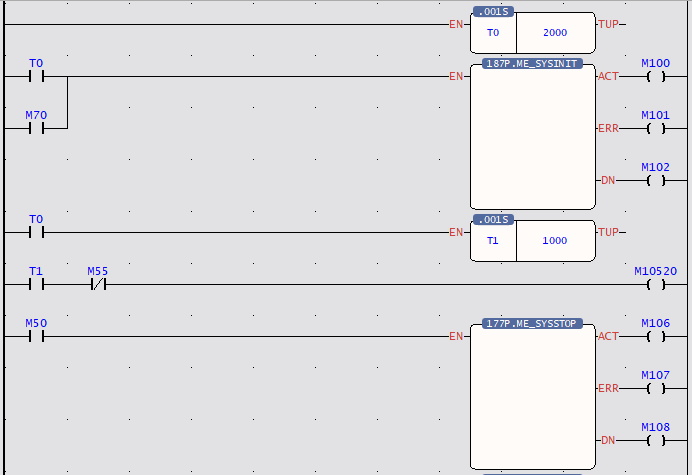
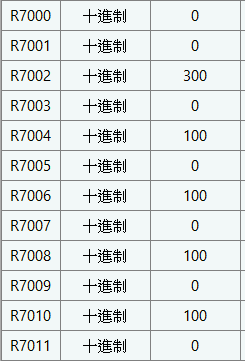
配合指令規劃的暫存器位置,填入如下表的參數:
此範例程式在一開始執行後 3 秒後會初始化運動控制系統,再3秒後會將所有軸使能(Servo on),之後依照順序填入參數後,將 M56 On 起來即會執行將位置依所設定的加減速等移動到絕對位置正 300 的地方。 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
8-3 使用運動流程定位控制
M-PLC定位控制可透過Ladder及運動流程兩種方法來控制。若欲使用運動流程控制。需在運動流程裡調用定位控制 Block 。使用運動流程來做定位控制,並調用點表參數。
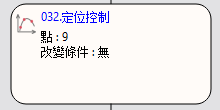
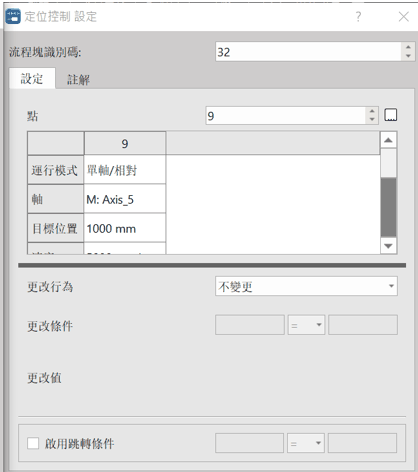
流程塊編碼: 系統會自動分派,使用者也可自行更改。
點: 對應點參數表,如點 9 裡的運動參數資料會等於點參數 9,使用者可在運動參數先設定點運動參數。也可編寫流程時設定點運動資料,系統會自動建立在點參數表格內。
更改行為: 不變更 / 改變當前座標 / 改變目標位置 / 速度變更/中斷定長/中斷定角
以上更改速度、更改目標座標、更改當前座標規則如下列:
1. 更改速度規則:
a. 若更改速度後,剩餘的移動距離太短時則不會更改速度,會依照先前速度規劃執行。
b. 更改速度為改主軸之速度,若是圓弧或直線補間的情況下則是改補間的合成速度。
c. 更改當前點速度後,往下一個點後的點參數之合成速度或是主軸速度不會被改變。當往後的點參數之速度設為 -1 時,才會被更改。
注意: 但若起始點的速度設為 -1 時則會發生 Error。
d. 若更改速度數值設為 0 時,則會減速停止。
2. 更改目標座標規則:
a. 若為連續點參數的行為,則無法更改目標座標
b. 若當前為圓弧螺旋補間,則更改無效。
3. 更改當前座標
a. 若在進行定位控制時,則無法更改
b. 可以在當前點參數運行後選待機,待機時更改座標,然後下一點遵循更改後的座標系統
更改條件: 更改行為的條件,若有設定更改行為時,則更改條件必須要設定。
跳轉條件:
可設定跳到下一個流程塊的條件。
如果使用者沒有啟用跳轉條件,則直接跳到下一個流程塊。
另外可以利用 FUN181 改變運動控制參數指令,依照上述規則做多種數值變化,詳細操作方式請參考 6-12 章節。
運動點參數設定介紹:
點編號: Ladder 要執行的點編號。
運行模式: 絕對/相對/補間等運動都在此選項選定。
主軸: 選擇要運行的軸編號。
目標位置: 主軸目標位置,要移動的行程(相對) /絕對)。
速度: 輸出的速度或是頻率運動最大速度,如果距離不夠加速到最大不會加到此值。
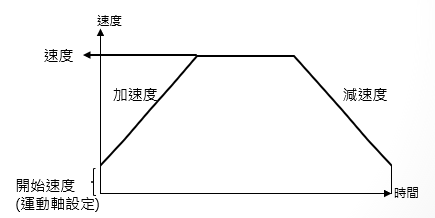
加速度: 起始速度到達速度的加速度
減速度: 起始速度到達速度的減速度
加速類型 :T 曲線/S 曲線
S 加速度曲線百分比 範圍 1%~100%
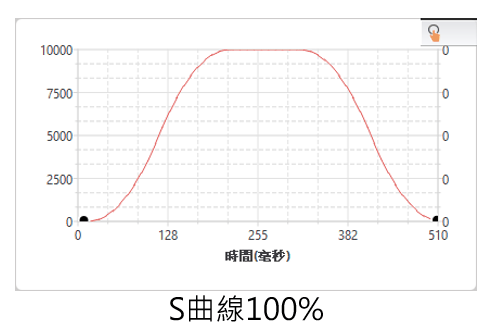
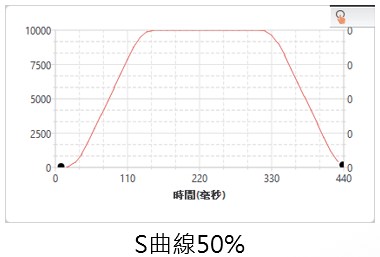
S 減速度曲線百分比 範圍 1%~100%
0%就是純 T 曲線,100%就是純 S 曲線(沒有等加減速區)
連續點: 結束或是接續的點,若後面有要接續運動則選擇連續模式。
連續模式:
待機: 運行完目前點後等待多少 ms 後運行下一點
下一點速度連續 : 加減速至下一點速度結束後運行下一點。
當前點速度連續 :以目前的速度結束後加減速運行下一點。
開始速度連續 :降低至開始速度後運行下一點。
待機時間 : 待機模式的待機時間。(單位 ms )
8-4 多軸補間說明
M-PLC 定位控制提供直線補間,圓弧補間與螺旋補間。
直線補間提供最多 4 軸直線補間控制。
圓弧補間提供最多 2 軸圓弧補間控制。
螺旋補間提供最多 3 軸螺旋補間控制。
依動作模式分類如下:
|
補間模式 |
直線補間 |
圓弧補間 |
螺旋補間 |
|
控制系 |
位置控制 |
位置控制 |
位置控制 |
|
坐標系 |
絕對/相對 |
絕對/相對 |
絕對/相對 |
|
動作模式 |
直線位置絕對 直線位置相對 |
圓弧位置絕對 圓弧位置相對 |
螺旋位置絕對 螺旋位置相對 |
主軸為控制軸,從軸會隨主軸的位置進行移動,其中螺旋模式下的從軸 1 固定為圓弧用,從軸 2 固定為垂直移動用。
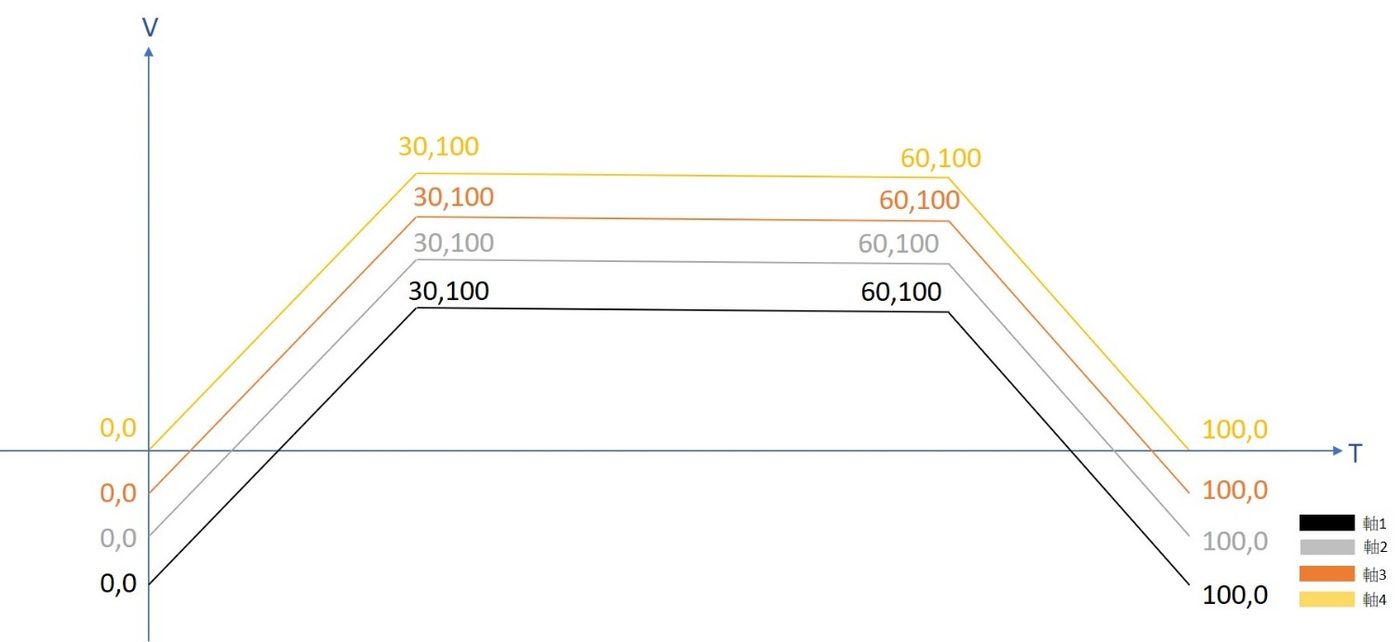
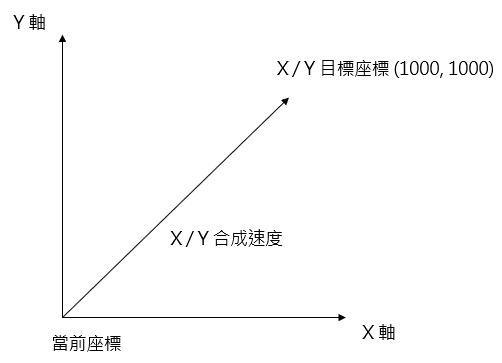
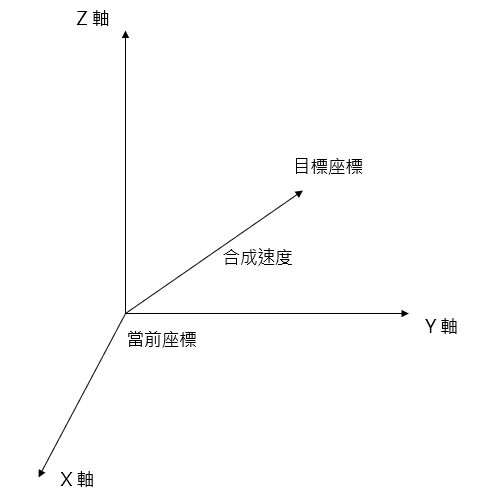
直線補間可運行使得最大 4 個軸執行 1 個直線的動作,如下圖。
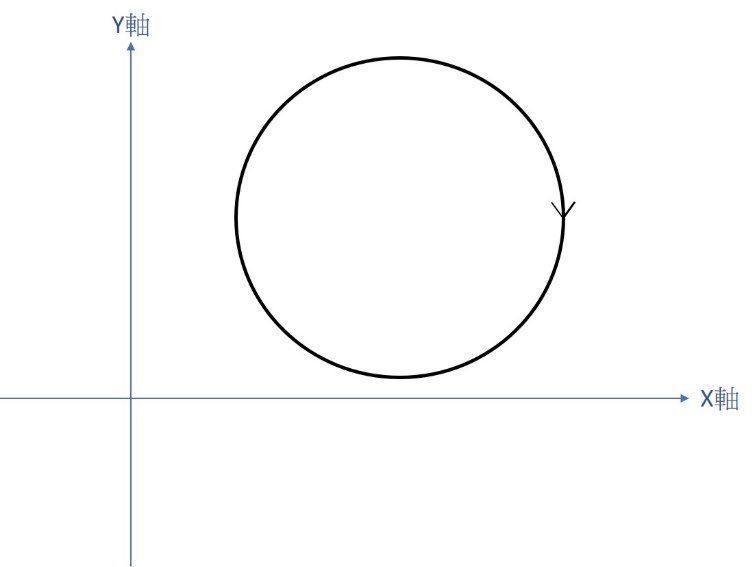
圓弧補間可運行使得最大 2 個軸執行 1 個合成後的 2D 平面圓弧運動軌跡,如下圖。
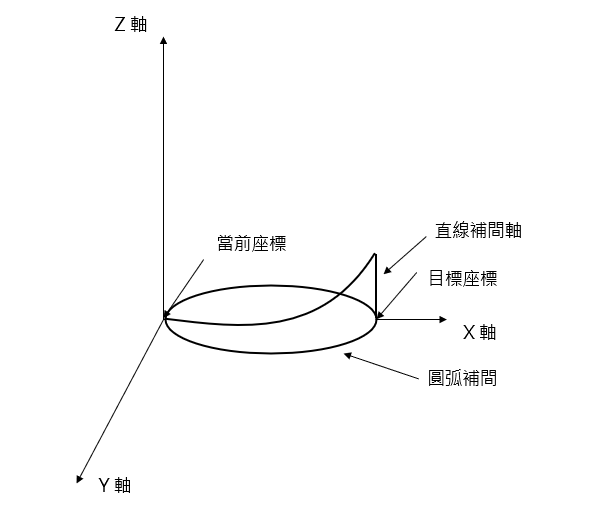
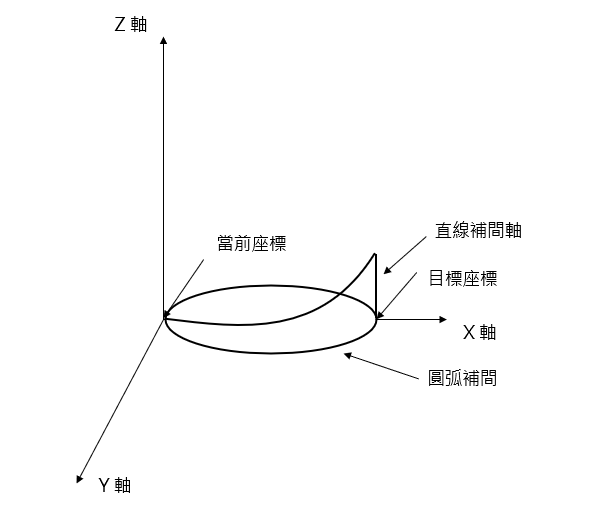
螺旋補間會進行圓弧補間並進一步和執行直線運動的從軸 2 協調,讓運動的軌跡形成 3D 立體的螺旋狀。
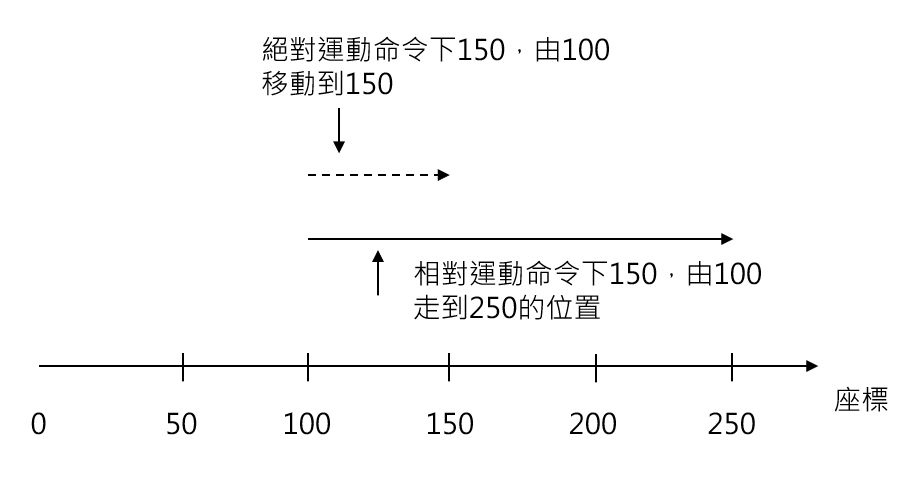
何謂坐標系如下說明:
絕對座標:
指定軸移動的目標位置以原點坐標為基準,指定控制軸從原點坐標移動多少位置的坐標系。
相對座標:
指定軸移動的目標位置以當前坐標為基準,指定控制軸從當前坐標移動多少位置的坐標系。
8-5 直線補間
直線補間提供最多 4 軸的補間運動,包含”直線/位置/絕對”與”直線/位置/相對”兩種動作模式。以下介紹直線補間範例。
A. 兩軸直線補間
B. 三軸直線補間
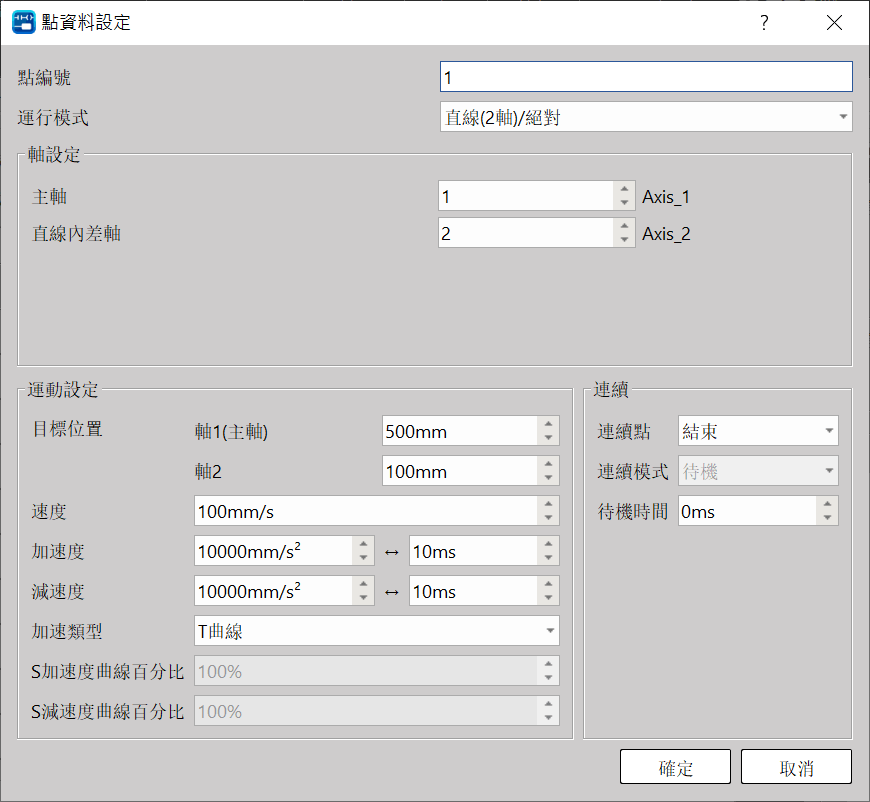
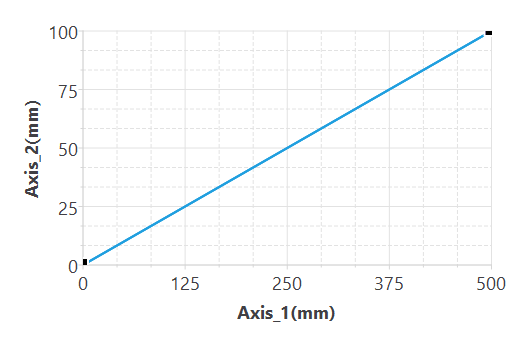
下圖為2軸絕對直線補間設定範例: 主軸選定 Axis_1,要差捕的軸為 Axis_2,目標主軸 1 設定為 500mm,內差軸設定為 100mm。速度設定為 100 合成速度。加減速類行為 T 曲線,加減速為 10ms。
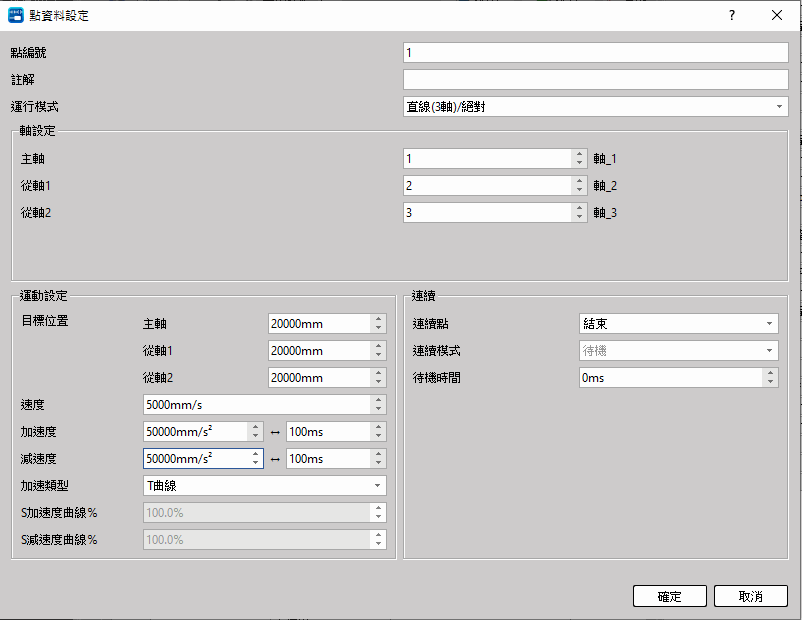
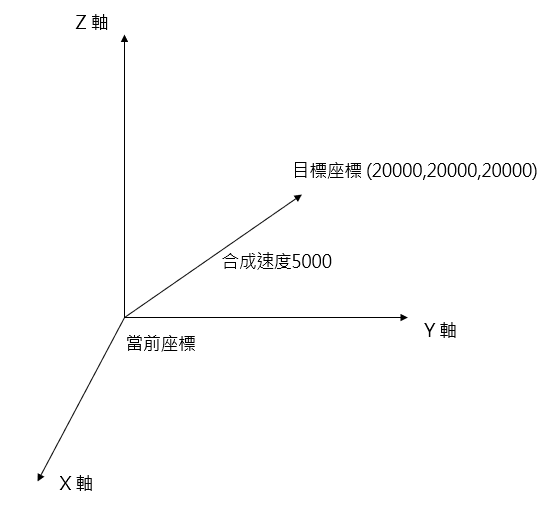
左圖為3軸絕對直線補間設定範例: 主軸選定 Axis_1,內差軸 1 為 Axis_2 , 內差軸2 為 Axis_3。
目標位置軸 1/2/3 皆設定為絕對值 20000。速度設定為 5000 合成速度。加減速類行為 T 曲線,加減速為 100ms。
其中主軸和從軸可以自由組合。例如主軸選 Axis 1、內差軸 1 選 Axis 3、內差軸 2 選 Axis 5。
速度及加減速皆為合成速度。
沒有設定軸連結的軸將不能選擇為補間軸
8-6 圓弧補間
圓弧補間提供最多 2 軸圓弧補間控制,分別為”圓弧/位置/絕對”和”圓弧/位置/相對”兩種動作模式。下面介紹與圓弧補間運轉相關的點參數與設定。其中進行圓弧的指定方法有三種,分別為"通過點"、"圓心"及"半徑",這 3 種方法。其中補間的主軸和補間的從軸可以自由組合。例如主軸選 Axis 2、圓弧內差軸選 Axis 5。
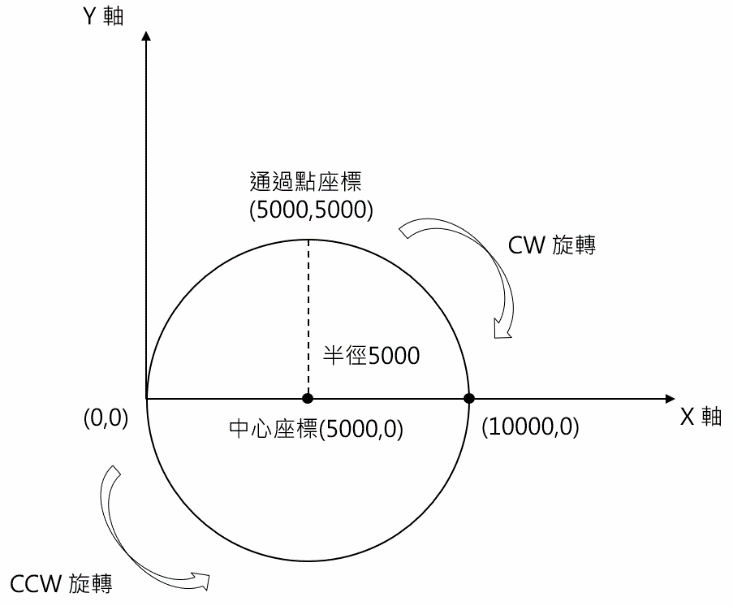
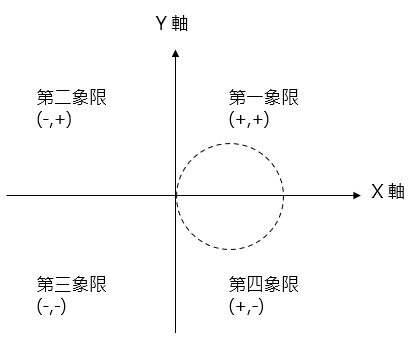
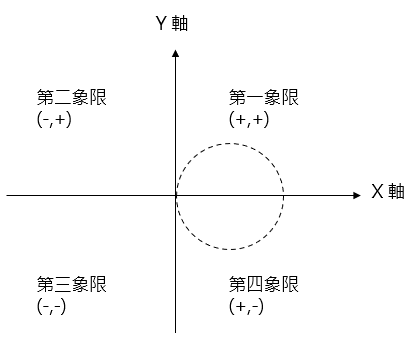
下圖所示為一個橫跨第 1 及第 4 象限直徑為 10000mm 的圓。其半徑為 5000mm,中心座標(5000,0),且有無數多個圓弧通過點。
圓弧補間相關設定參數:
運行模式:
圓弧/絕對及圓弧/相對 兩種
圓弧模式:
半徑、中心點、通過點三種
圓弧模式指定半徑時:
利用補間主軸與內差軸的目標位置,並指定半徑,來運行一個圓弧補間運動。
如下範例所示:
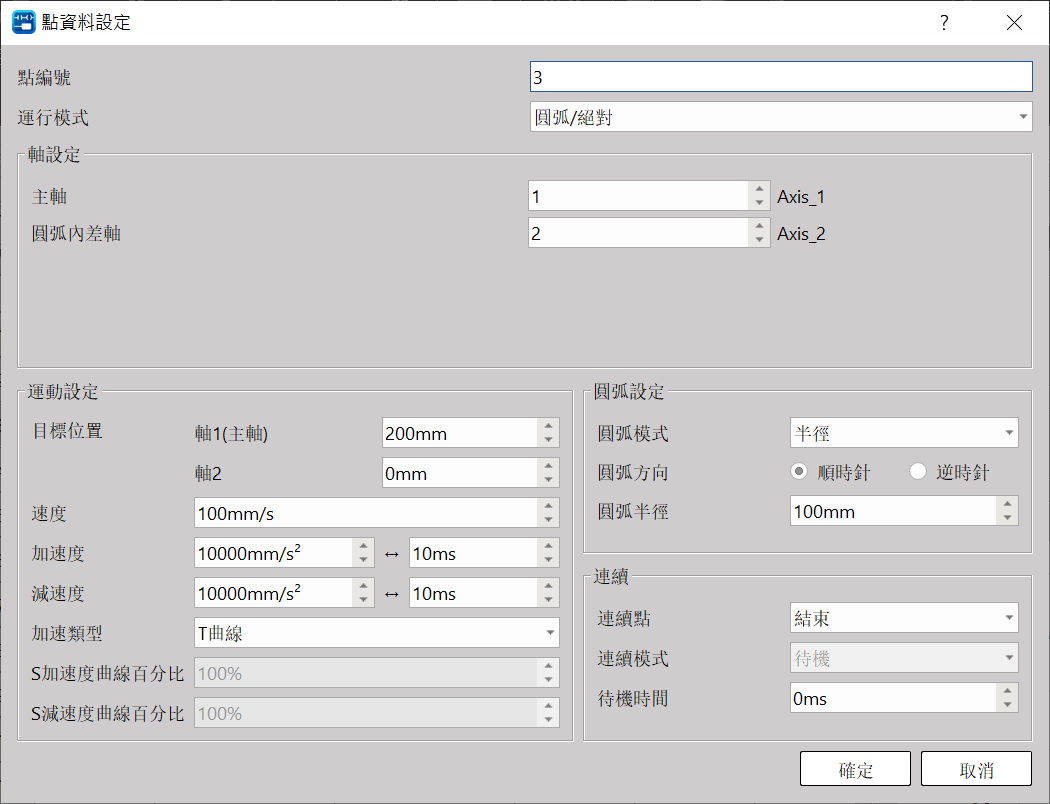
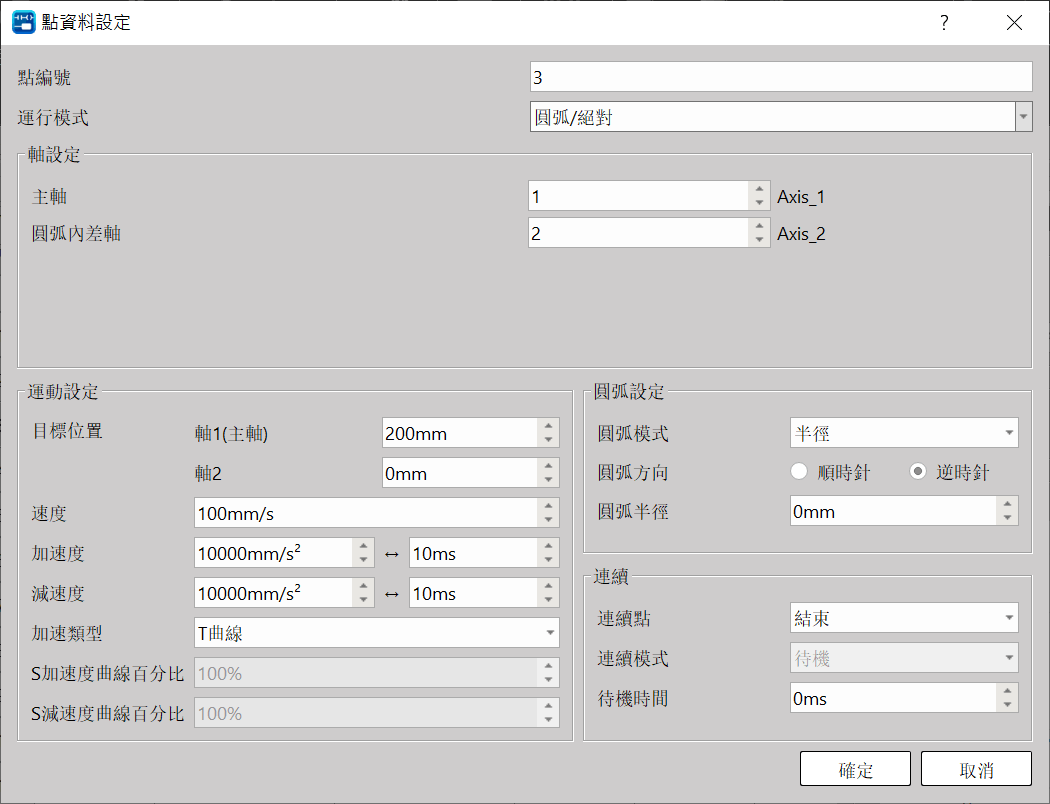
圓弧模式設定為半徑時,起始座標位置為(0,0),軸 1 目標位置設定為座標 200mm,軸 2 目標位置設定為座標 0mm。速度為 100mm/s。圓弧方向設定為 CW。圓弧半徑設定為 100mm,則會在第 1 象限畫出一個半徑為 100mm 的半圓,若選擇 CCW,則會在第 4 象限畫出一個半徑為 100mm 的半圓。若前坐標與目標坐標的差為半徑的 2 倍以上時,會出現錯誤。
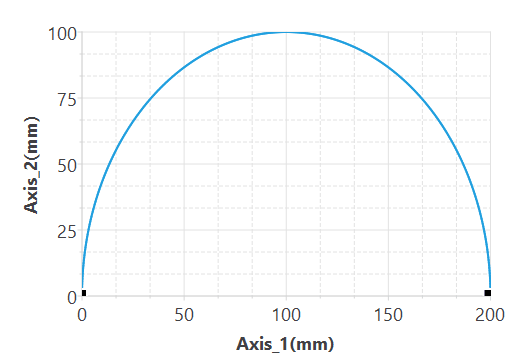
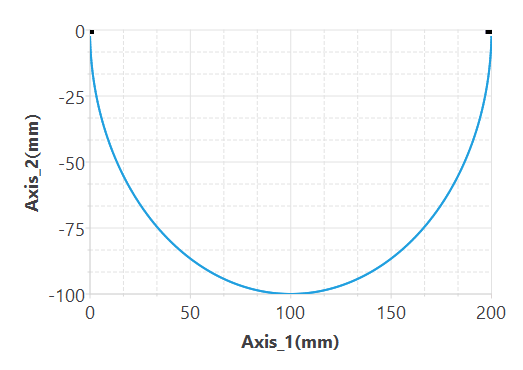
若圓弧半徑設定錯誤時使得無法運行合理圓弧,則會在實際運動前發出錯誤碼。使用者也可利用 UperLogic 軟體的點圖預覽功能-預覽圓弧路徑如下圖
圓弧模式指定中心點時:
利用補間主軸與內差軸的目標位置,並指定圓弧的中心座標,來運行一個圓弧補間運動。
圓弧路徑是以當前坐標和指定的中心座標為半徑至目標坐標為止的圓。可轉超過180 °的圓弧,如果當前坐標與目標坐標相同時,則可變為一周的圓弧。也可指定“轉數”指定 1 為 1 周以上的旋轉。如下範例所示:
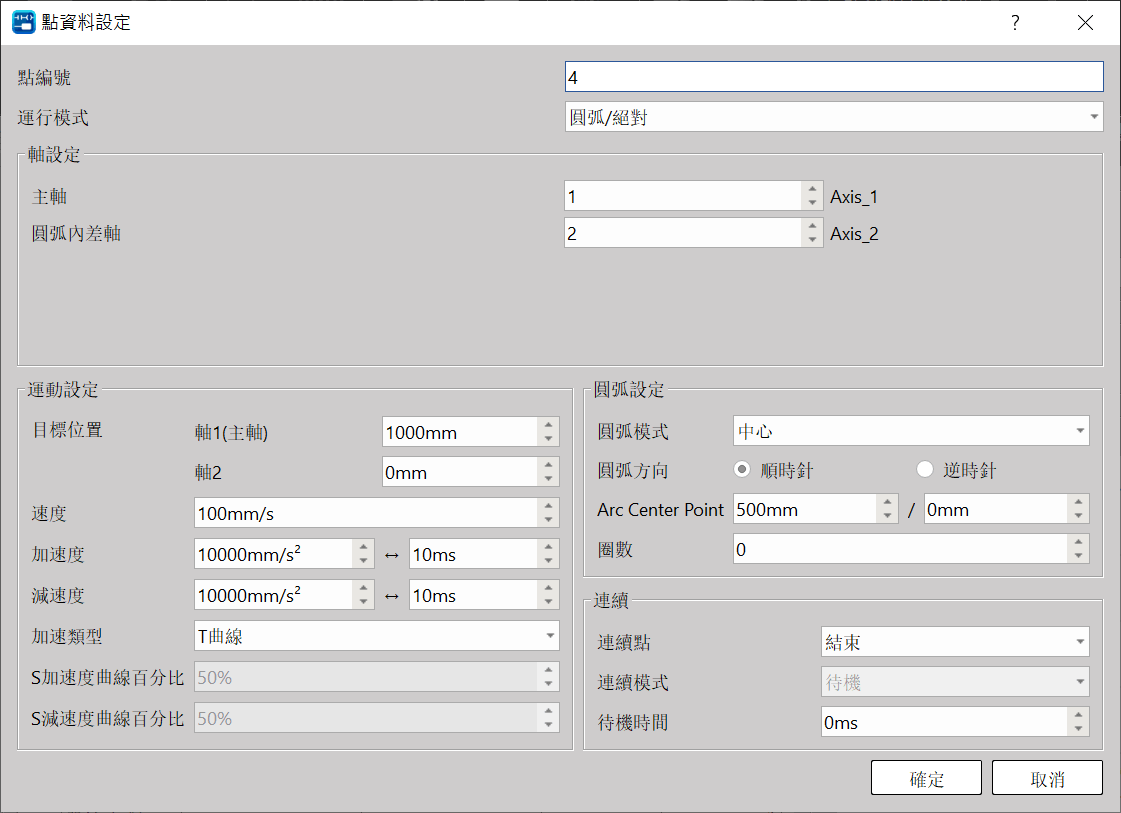
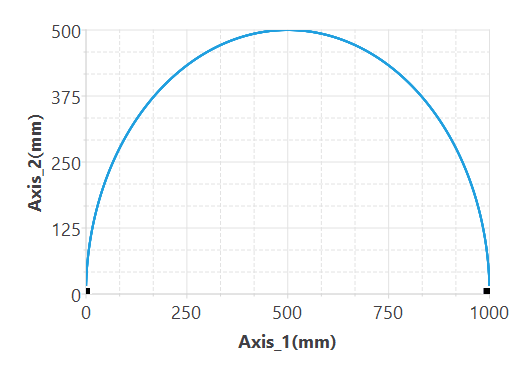
圓弧模式設定為中心時,起始座標位置為(0,0),軸1目標位置設定為座標 1000mm,軸 2 目標位置設定為座標 0mm。速度為 100 mm/s。圓弧方向設定為 CW。圓弧中心點 AXIS_1 設定為 500mm,AXIS_2 設定為 0mm。則會在第 1 象限畫出一個中心座標在(500,0)的圓弧。
若當前坐標、目標坐標與中心坐標相等時,則會在實際運動前發出錯誤碼。使用者也可利用 UperLogic 軟體的點圖預覽功能預覽圓弧路徑如下圖
圓弧模式指定通過點時:
利用補間主軸與內差軸的目標位置,並指定圓弧的通過點座標,來運行一個圓弧補間運動。圓弧路徑是以當前坐標和指定圓弧的通過點座標到目標坐標為圓弧為止的圓。可指定轉動超過 180°的圓弧,但不能指定整個的圓弧。當前坐標、目標坐標與通過點坐標相等時,出現錯誤。如下範例所示:
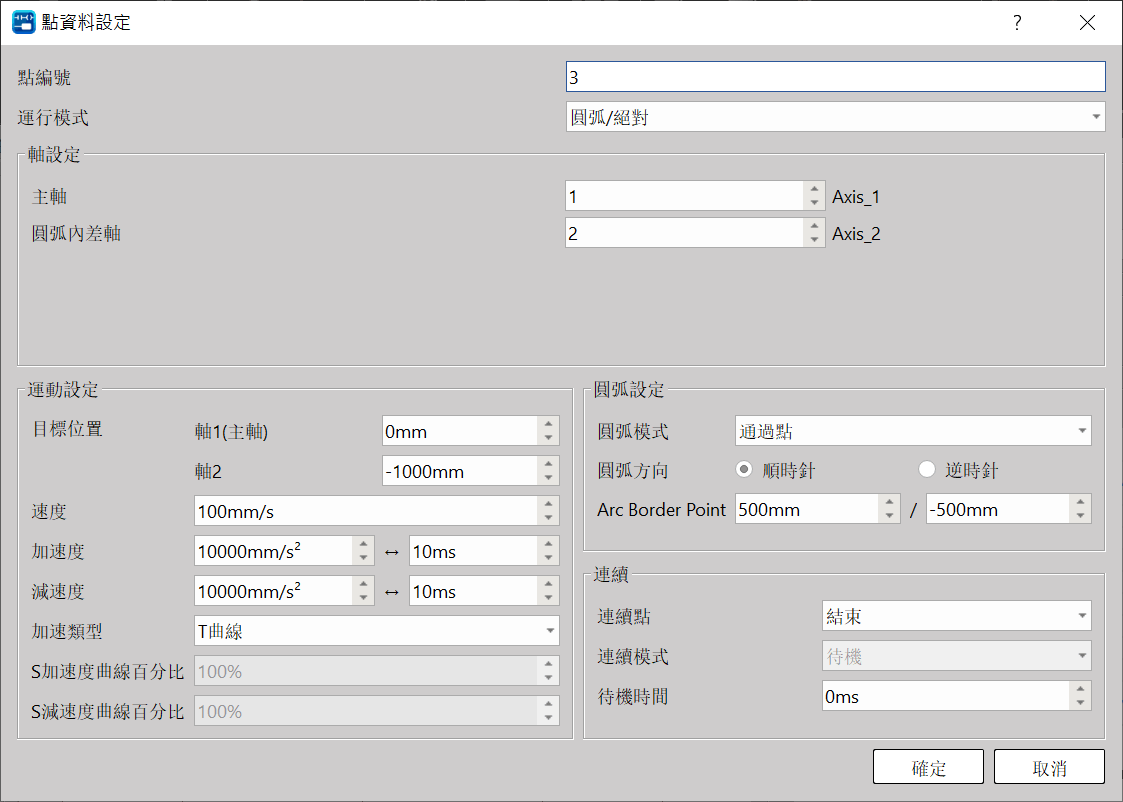
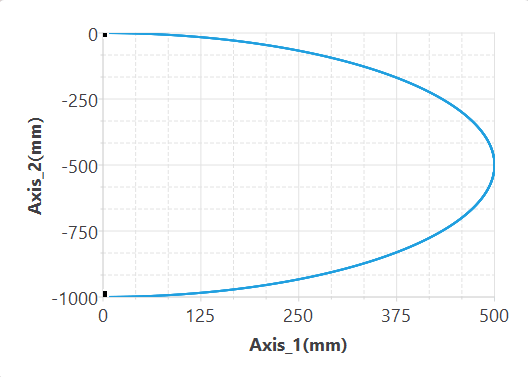
圓弧模式設定為通過點時,起始座標位置為(0,0),軸 1 目標位置設定為座標 0mm,軸 2 目標位置設定為座標 -1000mm。速度為 100mm/s。圓弧方向設定為 CW。圓弧通過點 AXIS_1 設定為 500mm,AXIS_2 設定為 -500mm。則會在第 4 象限畫出一個通過點(500,-500)的圓弧。
若當前坐標、目標坐標與中心坐標相等時,則會在實際運動前發出錯誤碼。使用者也可利用 UperLogic 軟體的點圖預覽功能預覽圓弧路徑如下圖
圓弧方向:
CW 順時針轉及 CCW逆 時針轉兩種
連續點: 選擇結束或是接續下一個運動點表。
注意: 2 維只能接續 2 維的點,1 維只能接續 1 維的點。
連續模式:
待機: 運行完目前點後等待多少 ms 後運行下一點
下一點速度連續 : 加減速至下一點速度結束後運行下一點。
當前點速度連續 :以目前的速度結束後加減速運行下一點。
開始速度連續 :降低至開始速度後運行下一點。
待機時間 : 待機模式的待機時間。(單位ms)
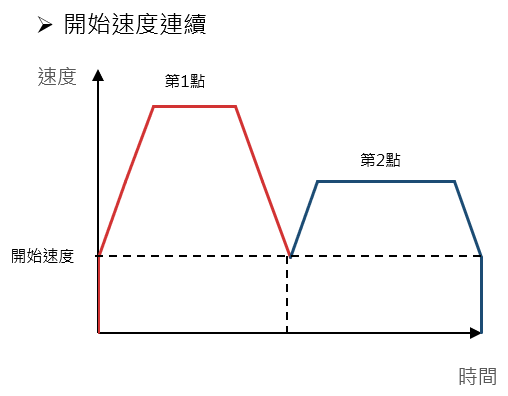
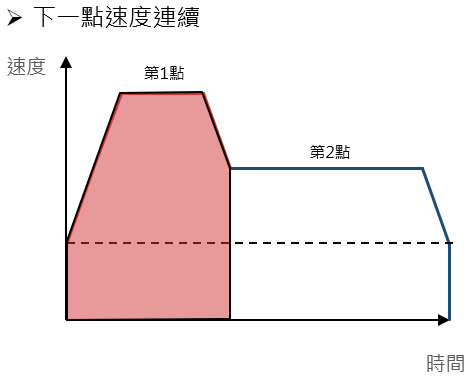
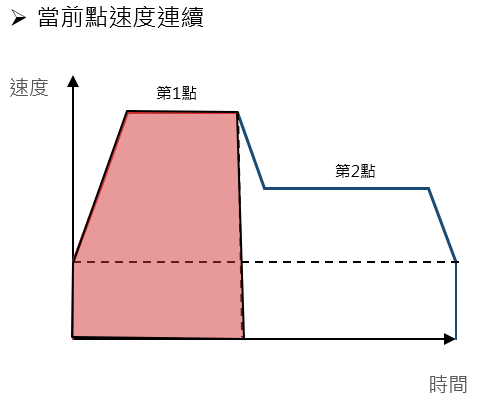
圈數:
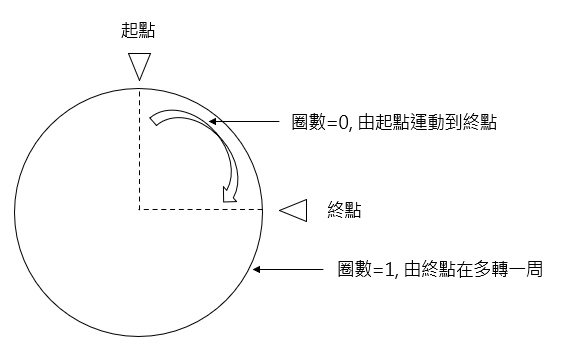
圓弧模式指定中心點時,有提供圈數之功能。圈數的定義為由圓弧補間的目標座標在多劃一個圓至目標座標。當起點≠終點時,在起始點到終點的圓弧軌跡基礎上,再移動“圈數”指定的次數。若起點=終點時,在“圈數”指定的次數基礎上,多轉 1 周。
8-7 螺旋補間
螺旋補間可進行圓弧補間,並進一步和執行直線運動的第 3 軸協調,讓運動的軌跡形成螺旋狀。螺旋補間分為“螺旋/位置/絕對”和“螺旋/位置/相對”兩種動作模式。
其中螺旋補間的主軸和補間的從軸可以自由組合。
螺旋補間同時控制 3 軸。其中 2 軸為圓弧補間的主軸與從軸,並在執行圓弧補間的同時,對第 3 軸執行補間直線軸,進行同步,進而執行一個螺旋狀軌跡運動。
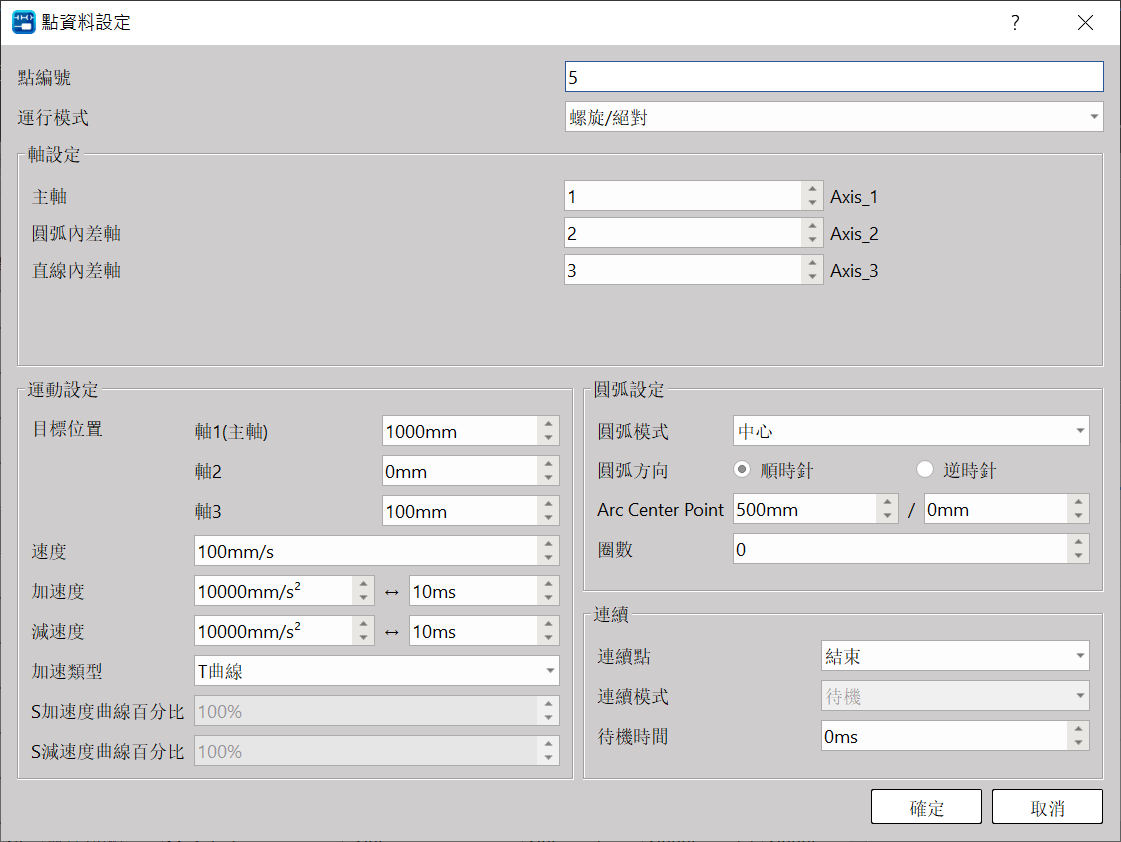
如上範例: 主軸指定為 Axis_1,圓弧內差軸指定為 Axis_2,直線內差軸指定為 Axis_3。合成速度 100mm/s,圓弧模式為中心點,Axis_1=500mm,Axis_2=0mm,直線補間 Axis_3 設定目標位置 100mm。
提示:按 ← → 切換章節,Ctrl+K 搜尋