此章節將會說明FATEK M-PLC特有的運動控制方法,命名為運動流程,其優勢在於運動控制流程能更完整的顯示、監控與設計。並能有效的達成設計者的邏輯控制與連續運動控制。運動流程 在使用時,可以與階梯圖程式同時運行,進行搭配使用。運動流程最多可同時執行16個獨立的Flow,每個獨立Flow最多可以有20個分支。使用運動流程 最大不得同時執行超過16個Flow or 20個分支數為限制。以下將介紹運動流程各控制模塊。運動流程所能支援的最大運動點數與最大運動流程 Block數如下表:
*未來會有機型增加更多容量,可以多關注Fatek官網的最新消息和手冊。
M PLC各型號EtherCAT 運動控制規格一覽表
|
型號 |
EtherCAT運動控制程式容量 |
EtherCAT運動控制規格 |
|---|---|---|
|
MS1C1-1616◇ |
點表 128 點, 512流程塊(370KB) |
EtherCAT 2-軸, 圓弧補間 |
|
MS1C2-1616◇ |
點表 192 點, 768流程塊(556KB) |
EtherCAT 3-軸, 圓弧補間 |
|
MS2C3-1616◇ |
點表 256 點, 1024流程塊(742KB) |
EtherCAT 4-軸, 圓弧補間+ E-CAM |
|
MS2C4-1616◇ |
點表 512 點, 1024流程塊(1.1MB) |
EtherCAT 8-軸, 圓弧補間+ E-CAM |
|
MS2C5-1616◇ |
點表 512 點, 2048流程塊(1.5MB) |
EtherCAT 12-軸, 圓弧補間+ E-CAM |
|
MS3C6-1616◇ |
點表 1024 點, 4096流程塊(3MB) |
EtherCAT 16-軸, 圓弧補間+ E-CAM |
|
ME1C1-1616◇ |
點表 128 點, 512流程塊(370KB) |
EtherCAT 2-軸, 圓弧補間 + E-CAM |
|
ME2C3-1616◇ |
點表 256 點, 1024流程塊(742KB) |
EtherCAT 4-軸, 螺旋補間 + E-CAM |
|
ME2C4-1616◇ |
點表 512 點, 1024流程塊(1.1MB) |
EtherCAT 8-軸, 螺旋補間 + E-CAM |
|
ME2C5-1616◇ |
點表 512 點, 2048流程塊(1.5MB) |
EtherCAT 12-軸, 螺旋補間 + E-CAM |
|
ME3C6-1616◇ |
點表 1024 點, 4096流程塊(3MB) |
EtherCAT 16-軸, 螺旋補間 + E-CAM |
7-1 運動流程使用流程
1.將EtherCAT通訊初始化
2. 將馬達使能
若要將馬達使能,可使用下列 A/B/C 三種方式:
A.全部軸使能(M10520)。
B.特定軸使能(M10600+(40*n-1),n=1~16軸)
C.將軸使能繼電器使能
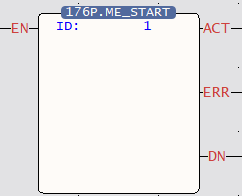
3.使用 FUN 176 進入欲執行的運動流程編號,如下圖為欲進入編號為 1 的流程圖,會與 7-2 章節的編號對應
4.即會開始執行所設定的流程
7-2 運動流程開始
下圖為運動流程的起始流程塊,001 為流程塊識別碼,為系統指定,使用者無法自行修改。設定同運算塊可提供設定初始值。
7-3 選擇分支
選擇分支可依據條件來執行不同的分支流程,而條件可為內部變數也可以由外部 I/O 來做判斷。選擇分支的流程塊識別碼可讓使用者自行設定。
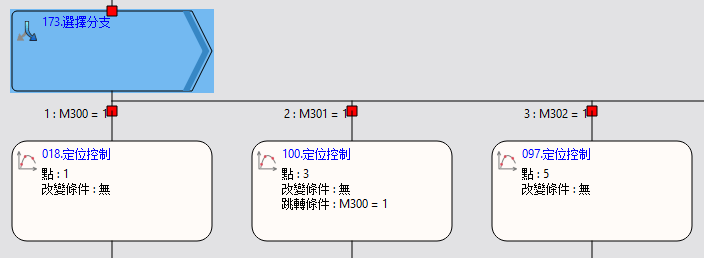
使用選擇分支時,一次只能進入一個分支。如圖範例: M300=1 執行分支 1,M301=1 執行分支 2 ,M302=1 執行分支 3。
注意:當M300=1 及 M301=1 同時成立時,會進入左側最先成立的分支。
7-4 平行分支
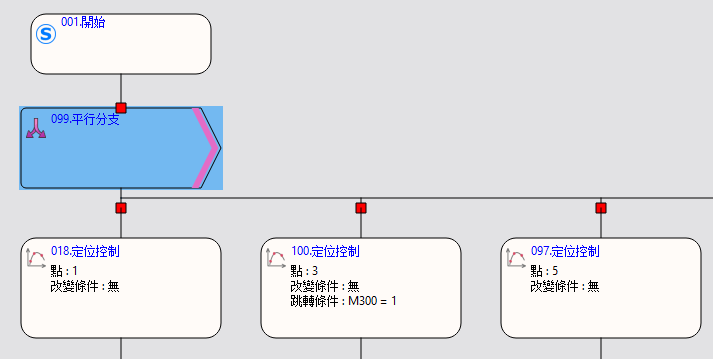
平行分支可同時執行每條分支流程,平行分支無須設定條件,進入方塊後直接執行以下所有分支。平行分支的流程塊識別碼可讓使用者自行設定。最大分支數為20。如圖進入平行分支後,直接執行以下的所有分支。
7-5 匯合
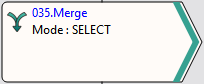
匯合選擇分支和平行分支要成對出現。表示分支結束。
匯合的流程塊識別碼可讓使用者自行設定。
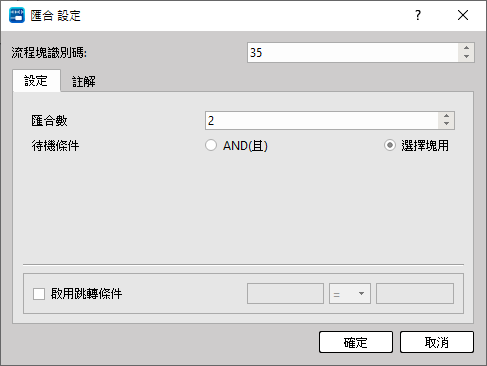
匯合數可以分支 2~20 個分支數,待機條件 AND 為平行分支匯合用, 選擇塊為選擇分支匯合使用。
跳轉條件可設定跳到下一個流程塊的條件。如果使用者沒有啟用跳轉條件,則直接跳到下一個流程塊。
註解部分,可輸入此流程塊的功能或是應用等。
若使用平行分支匯合,同時執行每個分支
流程,先執行完的分支會在匯合流程塊等待其他分支流程完成。
7-6 原點復歸
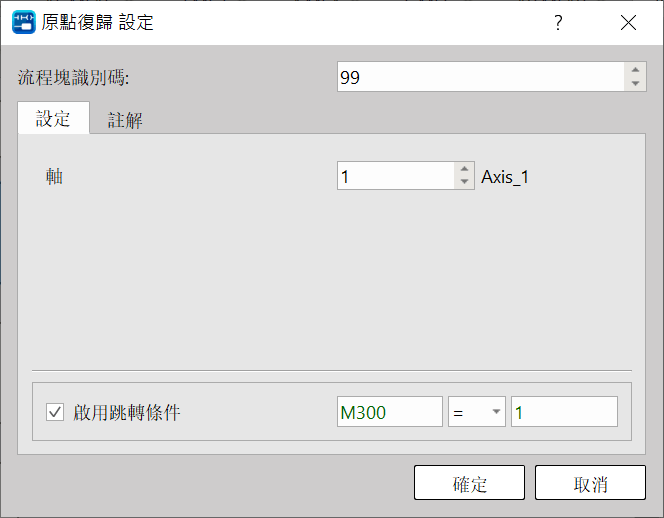
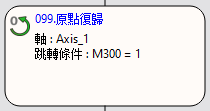
執行指定軸做原點復歸的功能塊。如下圖執行 Axis_1 原點復歸,如原點執行
完成,會等待轉跳條件 M300=1 時往下跳。
7-7 定位控制
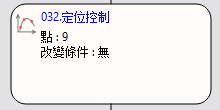
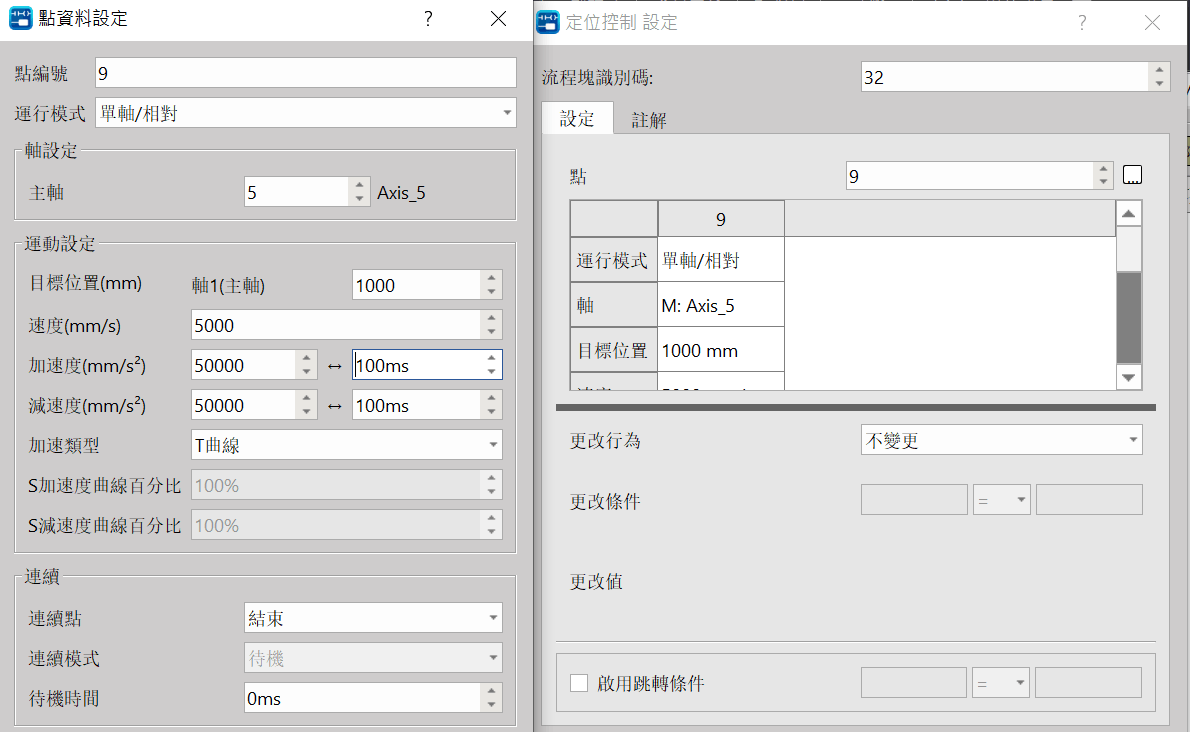
選擇對應點參數,進行定位控制。如下說明:
流程塊識別碼: 系統會自動分派,但也可自行更改。
點: 對應點參數表,如點 9裡 的運動參數資料會等於點參數 9,使用者可在運動參數先設定點運動參數。也可編寫流程時設定點運動資料,系統會自動建立在點參數表格內。
更改行為: 不變更 / 改變當前座標 / 改變目標位置 / 速度變更/中斷定長/中斷定角
更改條件: 更改行為的條件,若有設定更改行為時,則更改條件必須要設定。
跳轉條件: 可設定跳到下一個流程塊的條件。如果使用者沒有啟用跳轉條件,
則直接跳到下一個流程塊。
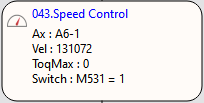
7-8 速度控制
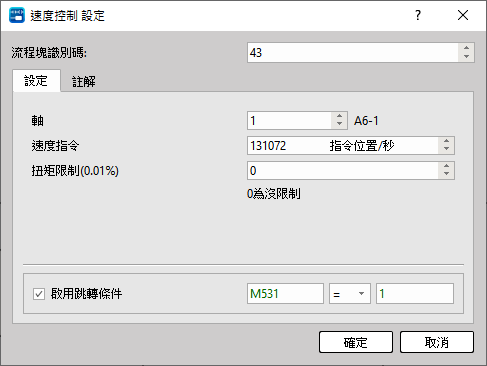
執行指定軸的速度控制。如下說明:
流程塊識別碼: 系統會自動分派,但也可自行更改。
軸:要執行速度控制的軸
速度指令:要執行速度控制的速度
扭拒限制:扭矩限制如設定100 伺服扭力限制在10% (0為沒限制)
跳轉條件:可設定跳到下一個流程塊的條件。如果使用者沒有啟用跳轉條件,
則直接跳到下一個流程塊。請注意當使用速度控制,如果沒有設定跳轉條件,則馬達轉起來後會立即跳到下一個流程塊。
註解:可輸入此流程塊的功能或是應用註解等。
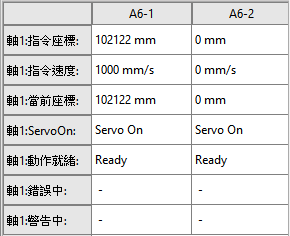
以下範例為: 設定 SC3 一轉 = 131072 = 1000mm
若想設定每秒1轉,FATEK SERVO速度控制單位為Pulse/s。因此設定 131072 = 每秒走 131072 個 Pulse。
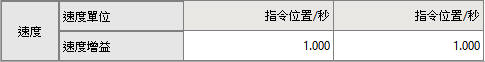
監視表_速度設定:
運動軸設定 速度:
速度單位: 監視表顯示用選擇驅動器回傳之速度單位
速度增益: 選擇驅動器回傳之速度最小刻度
速度設定為(指令位置/秒)
增益設定為 1
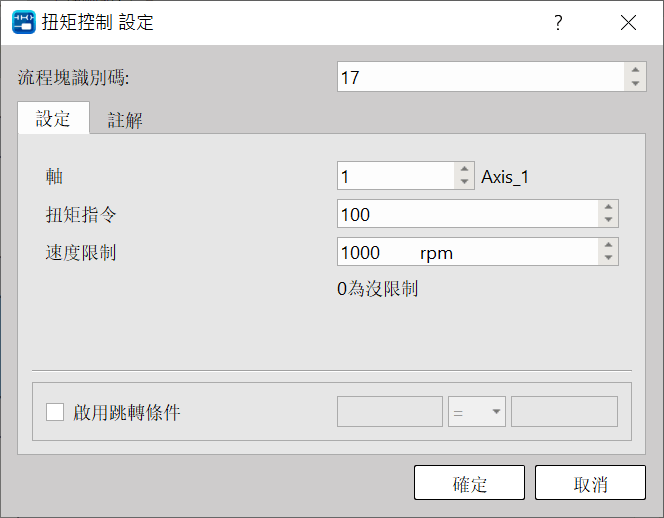
7-9 扭矩控制
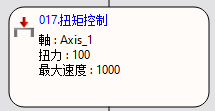
執行指定軸的扭矩控制。如下說明:
流程塊識別碼: 系統會自動分派,但也可自行更改。
軸: 要執行扭矩控制的軸
扭矩指令: 要執行扭矩控制的扭矩出力,單位為 0.1%
速度限制: 速度限制( 0 為沒限制)
請注意當使用扭矩控制,如果沒有設定跳轉條件,則馬達轉起來後會立即跳到下一個流程塊。
7-10 待機
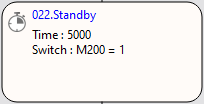
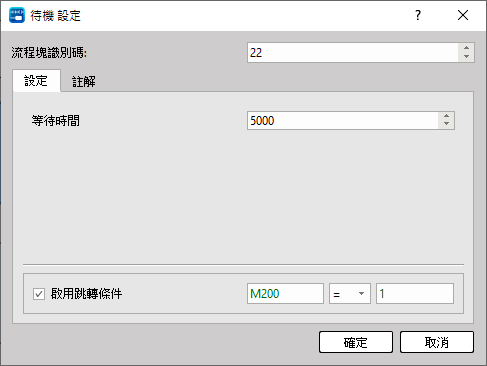
待機可設定運動流程延遲時間和等待觸發等條件。
等待時間: 待機等待時間(單位 ms )
跳轉條件: 跳到下一個流程塊的條件,等待時間計算完才會執行跳轉條件。
如果沒有啟用跳轉條件,則等待時間計算完直接跳到下一個流程塊。
如下範例: 待機 5000 ms,等待跳轉條件 M200 = 1 成立才跳轉到下一個流程方塊。
7-11 副流程
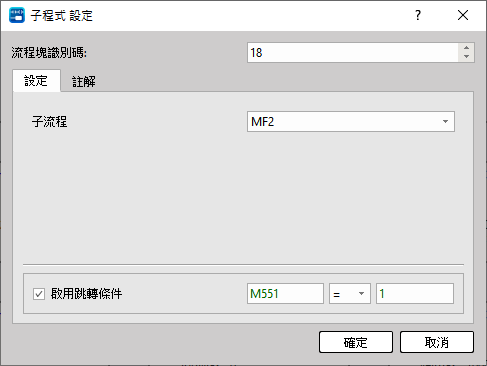
執行欲執行的副流程,設定如下:
副流程 :要跳到的副流程
跳轉條件 :跳到下一個流程塊的條件
第一次跳轉到副流程,副流程執行完後會自動跳回副流程流程塊,第二次跳轉才跳轉到主流程的下一個流程塊。如果沒有啟用跳轉條件,直接跳到下一個流程塊
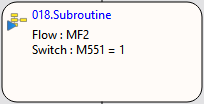
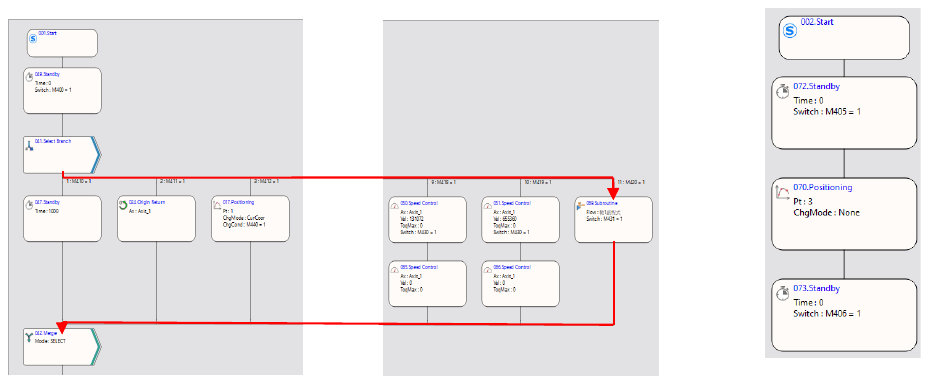
如下範例:
- M420 = 1 跳到 69 流程塊,在 69 流程塊待機
- 第一次跳轉條件達成 M431 = 1,跳到子程式執行
- 子程式執行完後,跳回 18 流程塊待機
- 第二次跳轉條件達成 M431 = 1,跳到 42 流程塊
主流程 副流程
7-12 跳轉
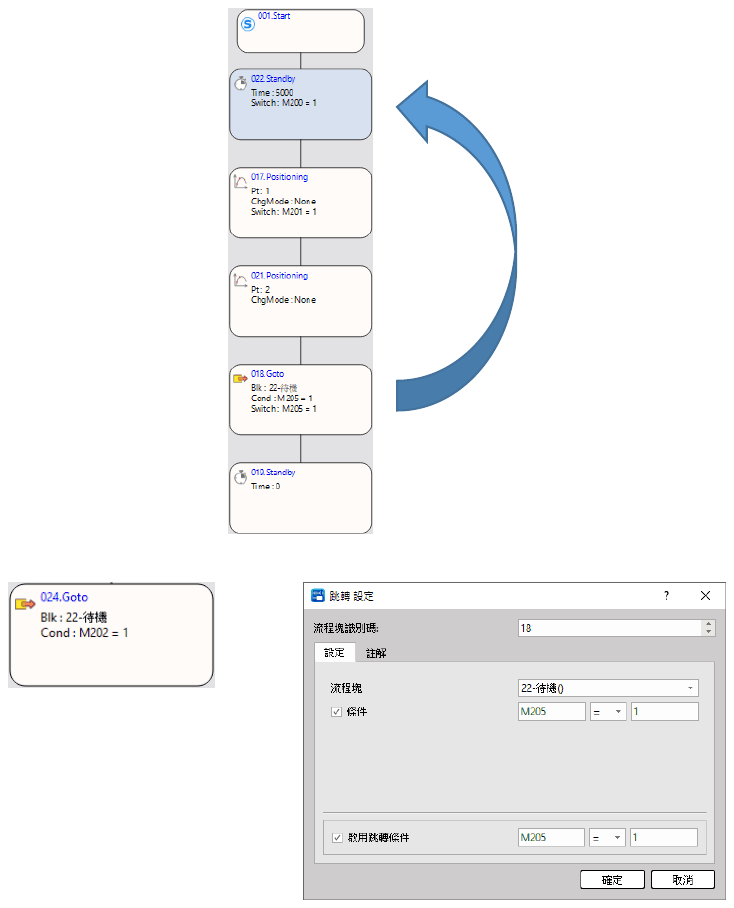
跳轉功能塊可跳轉到同個流程裡的前面或是後面流程塊。無法跳轉至別的流程
流程塊: 可設定跳到指定的流程塊編號
條件: 跳到指定的流程塊要滿足的條件
跳轉條件: 跳到下一個流程塊的條件
如果沒有啟用跳轉條件,則直接跳到下一個流程塊
如下範例 :
條件 M205 = 1 成立 和跳轉條件 M206 = 0 成立,跳轉到 22 流程塊
條件 M205 = 0 不成立 和跳轉條件 M206 = 1 成立,跳轉到下一個 19 流程塊
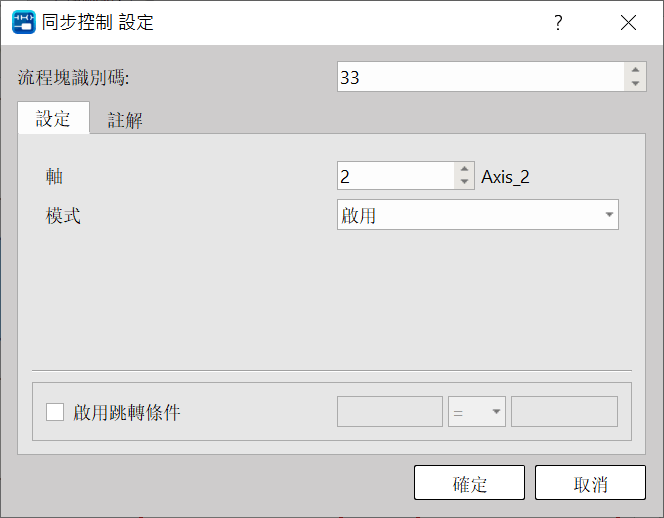
7-13 同步
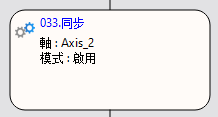
可啟動欲做同步軸的設定
流程塊識別碼:系統會自動分派,但也可自行更改。
軸:指定要做同步的軸。
模式:有啟用與禁用
跳轉條件:可設定跳到下一個流程塊的條件。如果使用者沒有啟用跳轉條件,則直接跳到下一個流程塊。
註解:可輸入此流程塊的功能或是應用註解等。
7-14 運算
|
【運算】 Calculate |
【運算】 (執行簡單的數位邏輯運算) |
【運算】 Calculate |
|
|
指令說明 |
|||
|
運動流程符號
|
顯示資訊 流程塊識別碼 : 系統自動產生流程塊識別編號 |
||
|
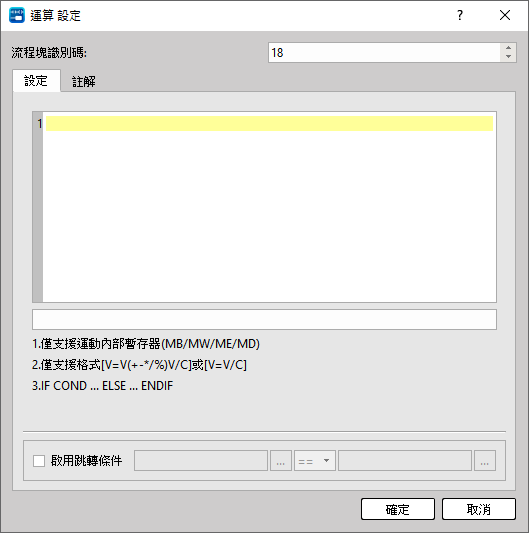
運算 設定
|
|||
|
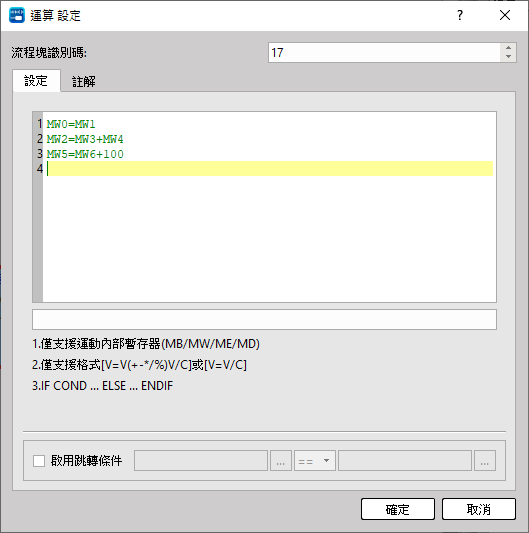
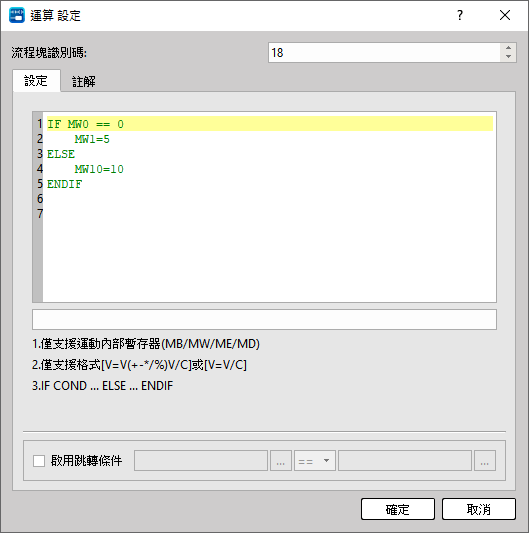
流程塊識別碼 : 系統自動產生的流程塊編號,可以替換成沒有使用的編號。 設定 : 編輯簡單的數位邏輯運算,由第一行開始向下執行。 註解 : 註解此流程塊的功能描述 啟用跳轉條件 : 執行完此【運算】流程方塊後,使用跳轉條件限制跳轉到下一個流程塊。 |
|||
|
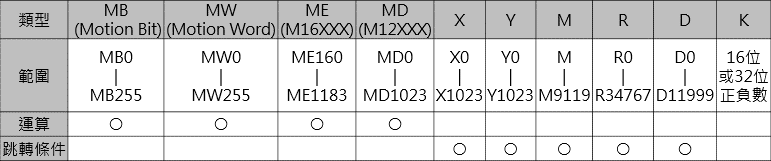
繼電器和暫存器
|
|||
|
功能描述 |
|||
V=V(+,-,*,/,%)V V=V(+,-,*,/,%)C IF COND( ==, > , >=, < ,<=, != )…ELSE…ENDIF
|
|||
|
程式範例 |
V=V(+,-,*,/,%)V , V=V(+,-,*,/,%)C |
||
|
{MW0 = MW1 } MW1 的數值複寫到 MW0 {MW2 = MW3 + MW4 } MW3 加上 MW4,結果放到 MW2 {MW5 = MW6 + 100 } MW6 加上 100,結果放到 MW5) |
|||
|
程式範例 |
IF COND( ==, > , >=, < ,<=, != )…ELSE…ENDIF |
||
|
{IF MW0 == 0 MW1 = 5 MW1 = 10 ENDIF} 如果MW0 等於 0,則寫 5 到 MW1,如果 MW0 等於 0 這條件不成立,則寫 10 到 MW1。 |
|||
7-15 結束
|
【結束】 END |
【結束】 (結束流程的流程塊) |
【結束】 END |
|
|
指令說明 |
|||
|
運動流程符號
|
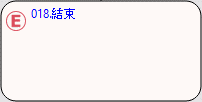
顯示資訊 流程塊識別碼 : 系統自動產生流程塊識別編號 |
||
|
結束 設定
|
|||
|
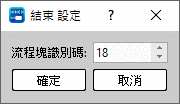
流程塊識別碼 : 系統自動產生的流程塊編號,可以替換成沒有使用的編號。 |
|||
|
功能描述 |
|||
|
|||
|
程式範例 |
運動流程 |
||
|
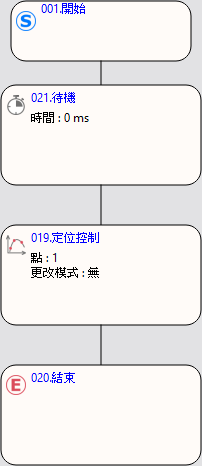
執行完【定位控制】接著執行【結束】跳出此運動流程。 |
|||
提示:按 ← → 切換章節,Ctrl+K 搜尋