19-1中斷定長
背景
研磨機是一種常見的磨削工具,它是利用砂輪在高速旋轉時將待加工物料表面磨削或切割,從而達到加工和修整的目的。
研磨機主要由電動機、砂輪、砂輪承托、支撐臂、防護罩等部件組成。砂輪是研磨機最關鍵的部件,它的材質、形狀、尺寸和磨粒等都會影響研磨機的加工效果和安全性能。
研磨機的應用非常廣泛,例如在金屬加工、木材加工、玻璃加工、陶瓷加工、石材加工、橡膠加工等行業都有所應用。如果當沙輪需要替換,會因為沙輪固定方式的關係,需要從固定角度才能替換,因此將使用中斷定角功能,當按下停止按鈕,砂輪將依所設定的減速度減速停止並於所設定的角度停下。
本案例為模擬研磨機控制時需要使用的控制狀況。
本案例結構如下:
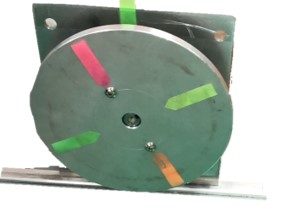
以圓盤模擬砂輪的機構(高慣量),並依便條紙作定位輔助
|
|
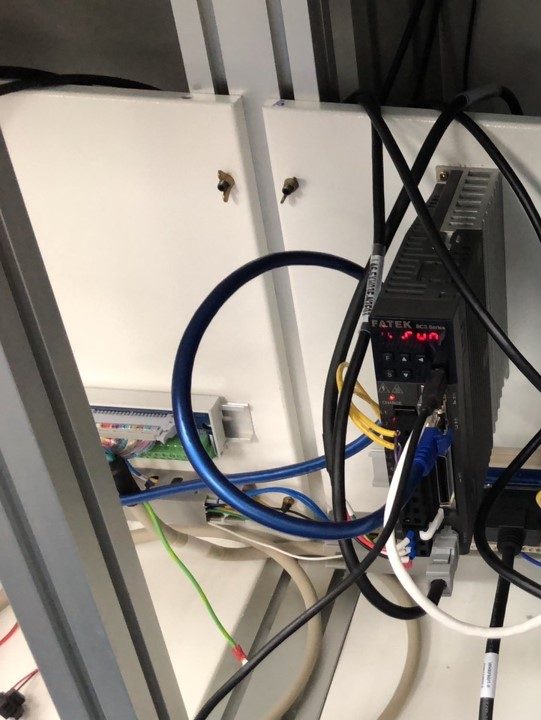
連接伺服馬達的驅動器,使用Ether Cat通訊與M PLC通訊
|
|
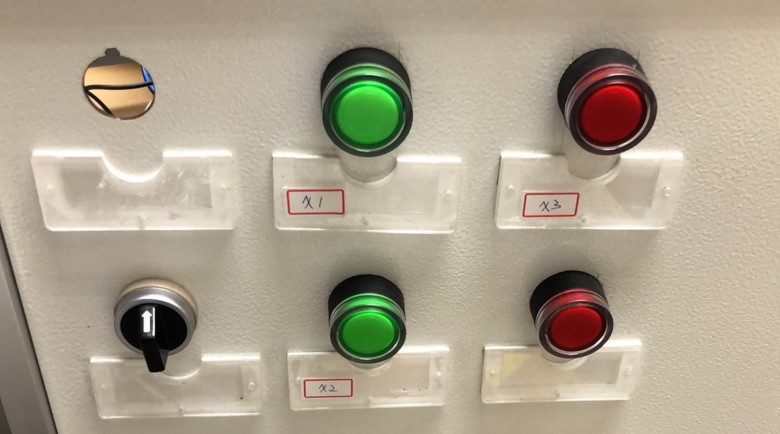
作為切速與控制圓盤轉動與停在特定角度用的按鈕開關,
其中使用X1作轉動或停止,X2為3000deg/s、X4為15000/s,皆不使用則為9000deg/s。
流程控制
本案例由1軸旋轉組成,通過設置不同的轉速控制,模擬在應對不同材料時,所需要的不同轉速,進而提升研磨效率,並在使用完畢或需要更換砂輪時,可以停在固定位置,以供後續砂輪的替換與保養,並且因為砂輪的慣量普遍較大與砂輪使用上不能退刀的特性,故在停止時,需以所設定的減速度做減速停止,並讓最後停的位置為所設定的角度,過程中不可以有方向逆轉的情況。
本案例示意圖如下。
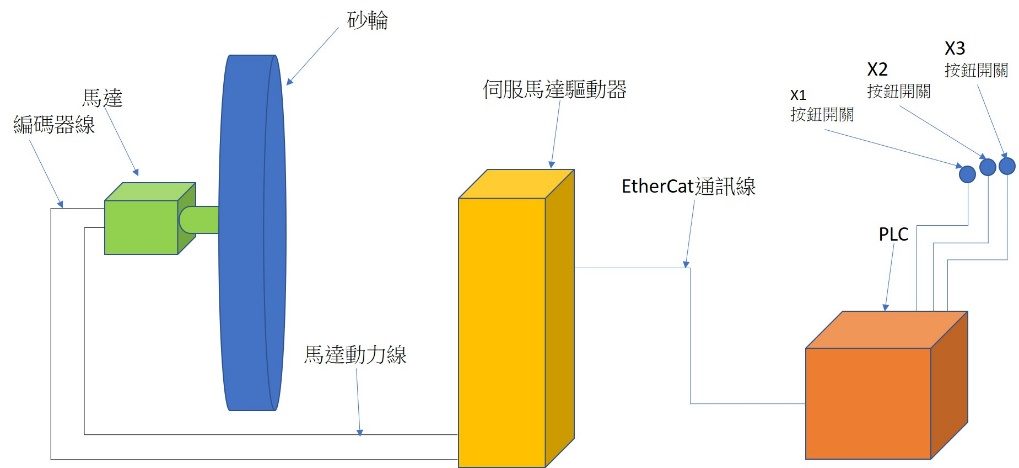
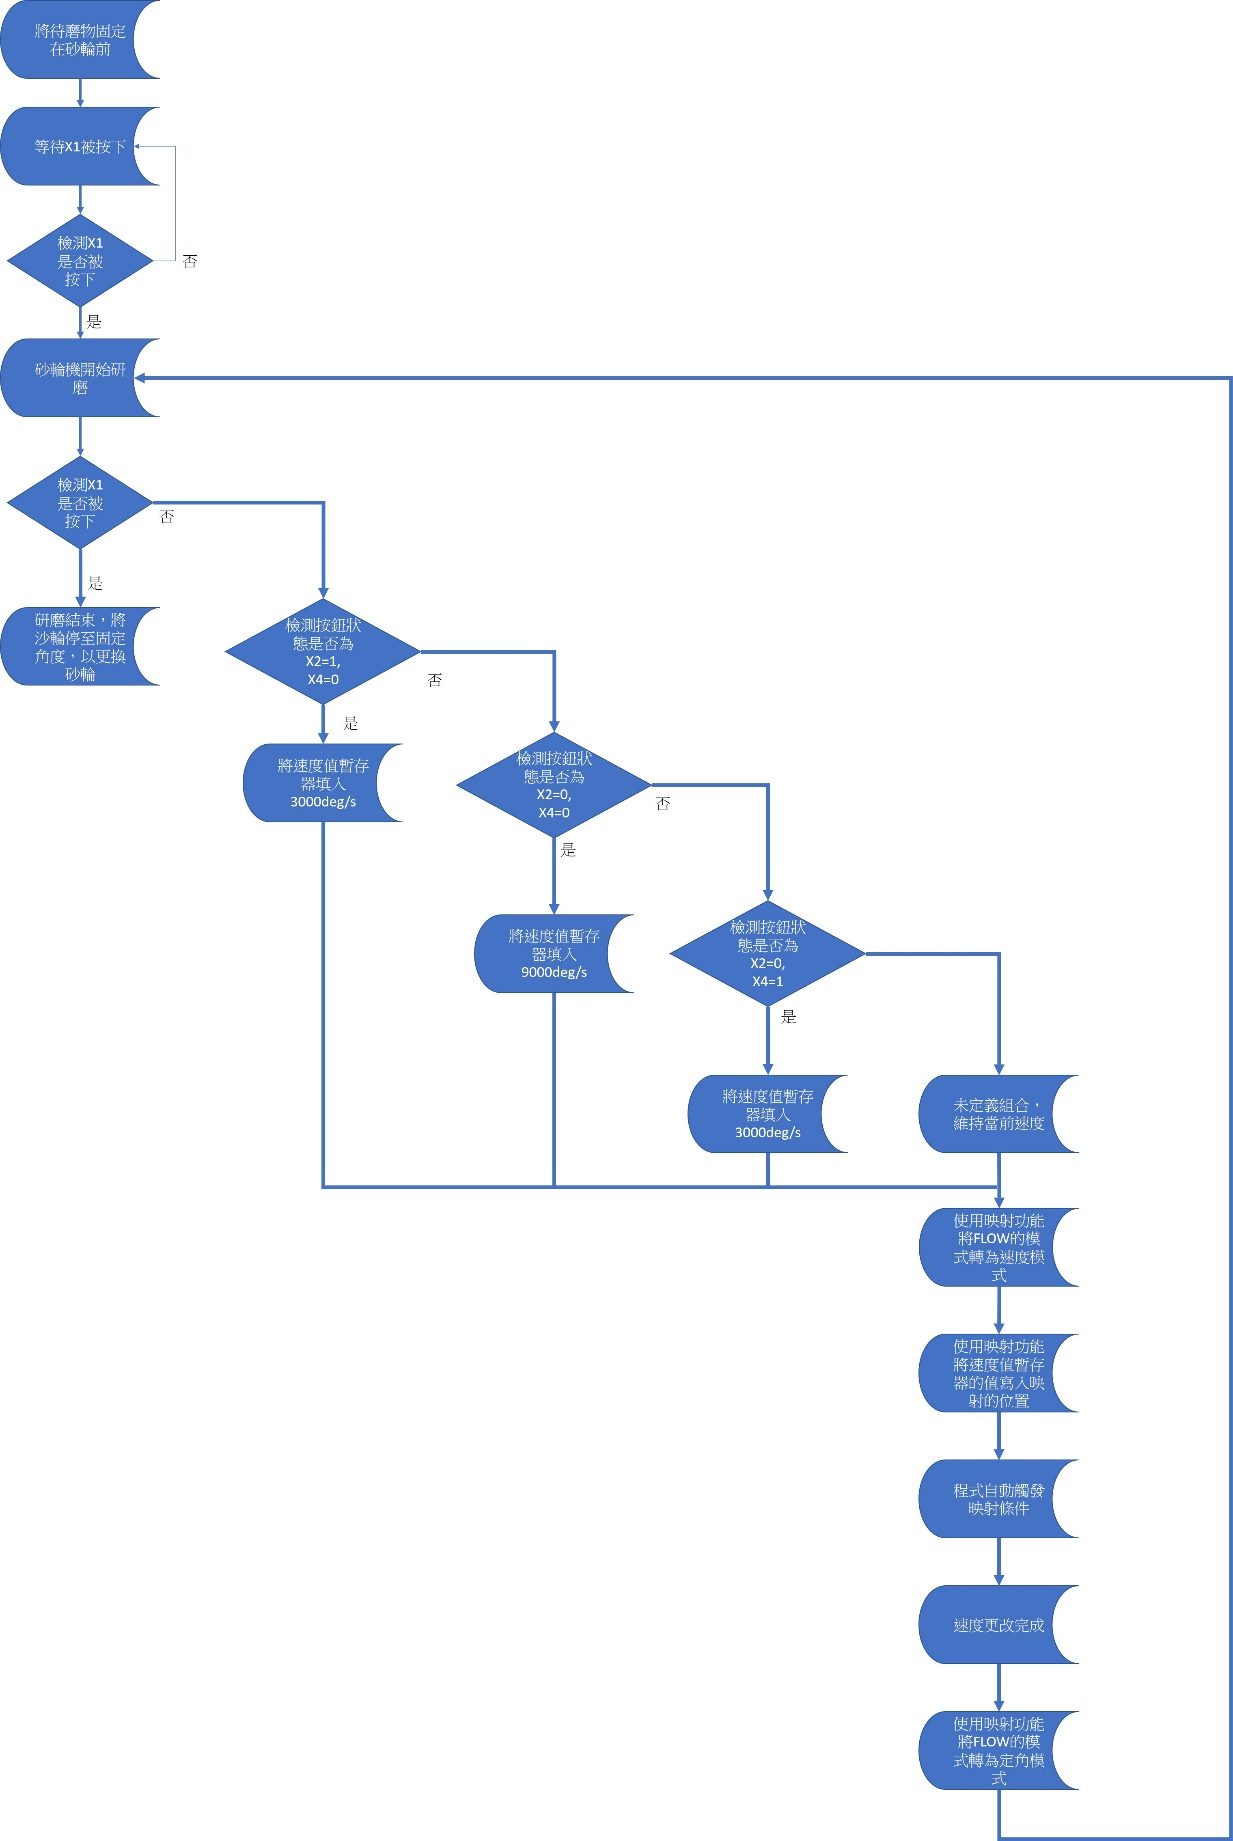
本案例的控制流程如下圖:
程式設計
本案例模擬因應對不同的待磨物的材料性質,需作砂輪轉速的切換,並且在切換後會維持固定的轉速,直到速度變換或停止。
因需要搭配中斷定角功能,使用點表的單軸速度運行模式,可以做到讓圓盤以固定的速度保持運轉。
點表設置如下圖:
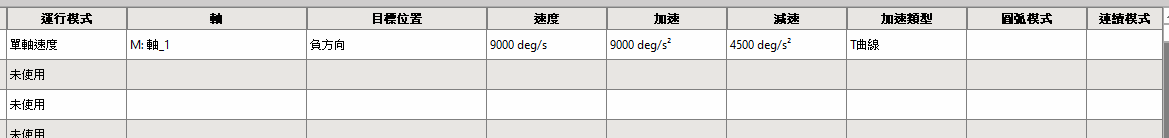
圖1.本案例控制點表
程式行為部分,需要於EtherCat通訊完成後,將馬達激磁,並使用指令FUN176 MFFlowStart進入FLOW控制流程執行點表,運動控制流程部分如下圖:
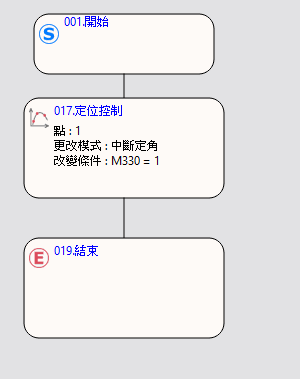
圖2.FLOW流程圖
其中需在定位控制方塊雙擊兩下,設定更改行為,更改行為改為”中斷定角”,並寫入更改條件,此使用M330=1為條件,
因使用的是軸1,故勾選軸1啟用,更改值的部分值須填入停止時固定的角度,定位控制設定如下圖:
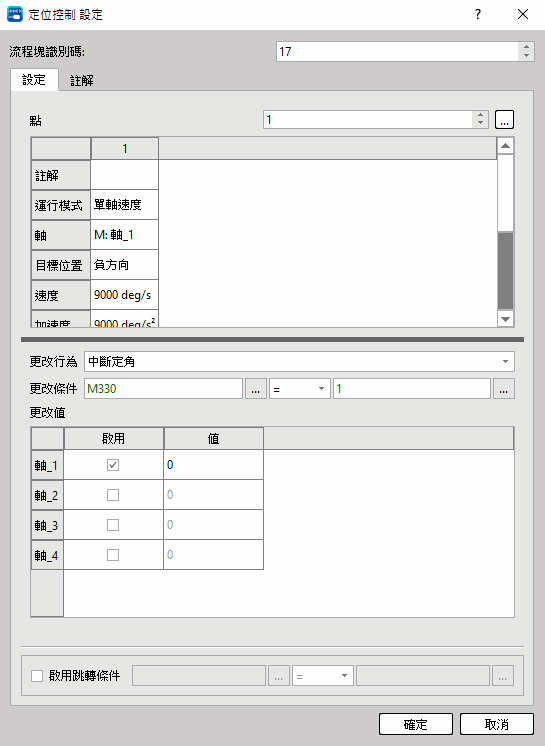
圖3.定位控制設定圖
設定完成後,因設計上需要讓本案例可以在運轉中切換轉速,當切速按鈕被觸發時,會將與按鈕組合對應的速度值寫入欲映射的暫存器,並且會提出按鈕組合變化的訊號M340 ON給後續變換更改模式以更改速度值的Ladder程式做使用。
切速按鈕觸發後,寫入速度值及訊號的階梯圖程式如下:
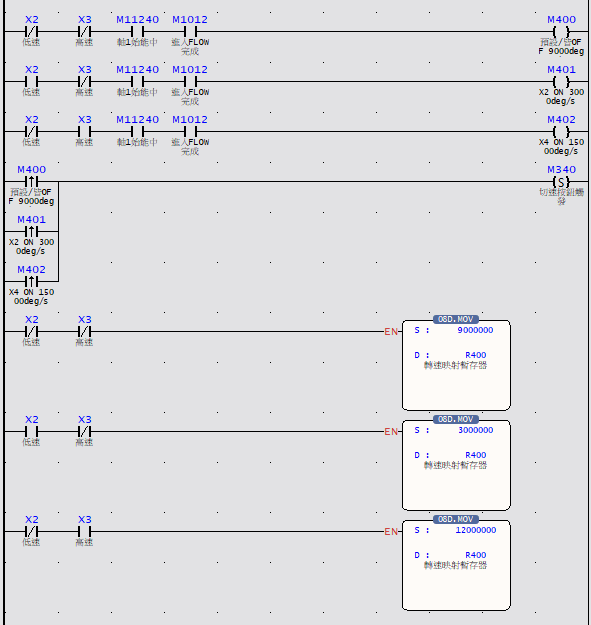
圖4.切速按鈕觸發Ladder程式圖
當按鈕有變化時,會去自動將模式改為速度變更模式,並將值藉由指令FUN181 MFChgTbPrm的不同轉速(變數)寫入更改值的值,並觸發更改條件,即M330 ON,之後再變更回中斷定角模式,等待下一次變速按鈕的變更或停止按鈕(中斷定角更改按鈕的觸發),Ladder自動更改模式以寫入轉速再切回定角程式部分如下圖:
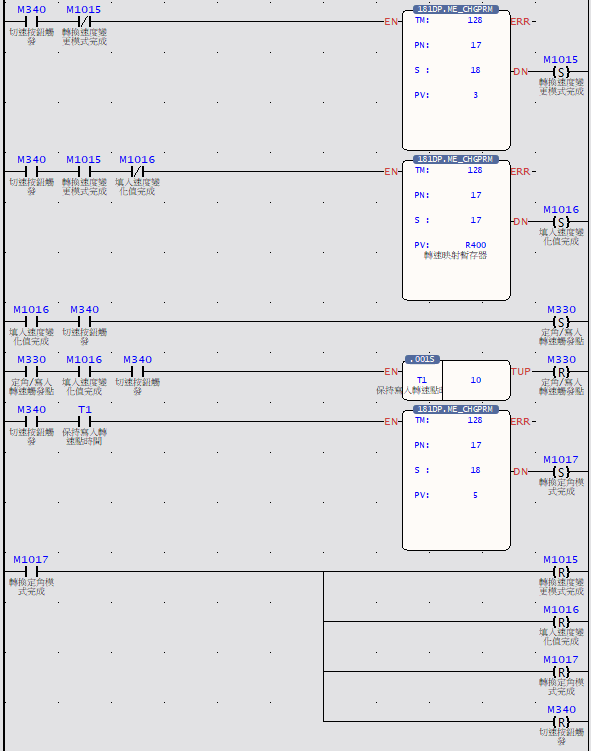
圖5.切換模式以寫入速度的Ladder部分程式圖
19-2 6軸噴塗機
機械結構
6軸匯流排噴塗機是區別于機器人自動噴塗,固定自動噴塗設備的一種可以機械式往復噴塗的一種方式。顧名思義,往復式就是從左到右,再從右到左(同理從前到後,從後到前)。噴漆機,就是把噴槍與噴塗機固定在一起,這樣就可以實現往復噴塗。它主要優點有能否跟蹤工件噴塗,提高一定生產效率,另外就是使槍跟著工件噴塗,也能省一部分漆。其次就是它比較靈活可以往復設定速度,程式簡單,比機器人造價及運行成本都省很多。6軸匯流排噴塗機結構解析如下圖:
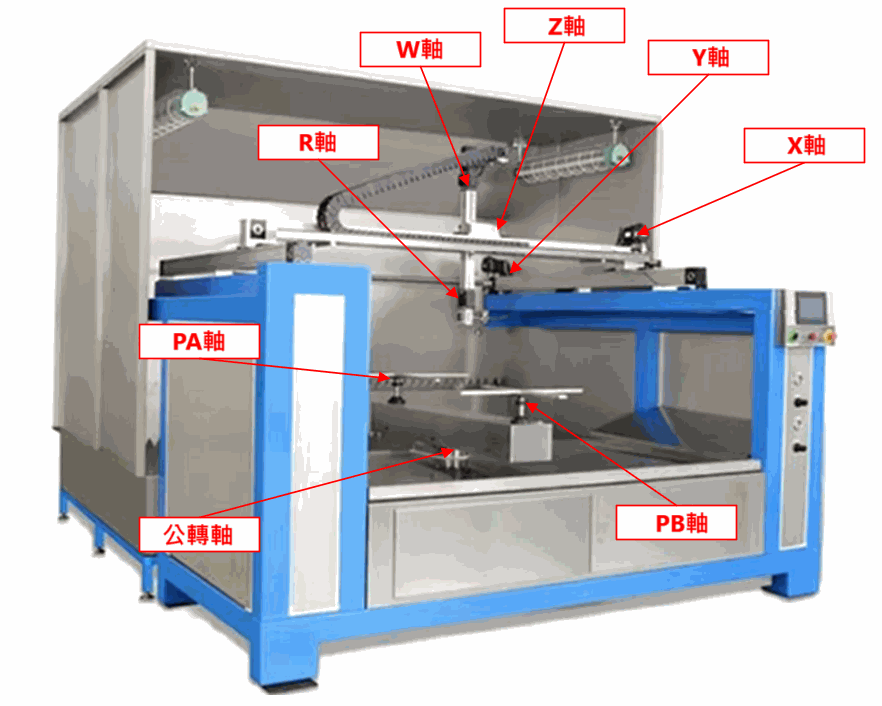
X軸:左右移動 W軸:噴槍上下擺動
Y軸:前後移動 R軸:噴槍水準轉
Z軸:上下移動
PA、PB軸:產品噴塗平臺水準旋轉
公轉軸:切換產品噴塗平臺
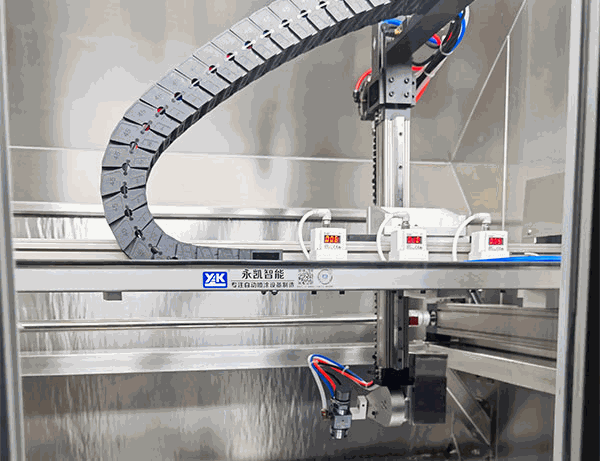
6軸往復噴塗機的X軸負責噴漆模組如下圖的左右移動,Y軸負責噴漆模組的前後移動,Z軸負責噴槍的上下移動,W軸負責噴槍的上下擺動,R軸負責噴槍的水準旋轉,PA、PB軸負責產品在噴塗平臺上的旋轉,通過多軸協同動作,可以保證產品的各個表面均可以完成噴漆工作,公轉軸則負責切換工作臺,這樣在一個工作臺在噴漆的時候,另外一個工作臺可以進行產品的上下料工作,保證時刻都可以進行噴漆工作,大大提高了產品的噴塗效率。
流程控制
根據生產工藝需求,6軸噴塗機主要由X軸、Y軸、Z軸、W軸、R軸、P軸再加一個公轉組成,通過設置不同軸之間的配合,使得噴槍可以沿著不同的軌跡動作,組成噴塗動作工藝。6軸匯流排噴塗機噴塗工藝示意圖如下。
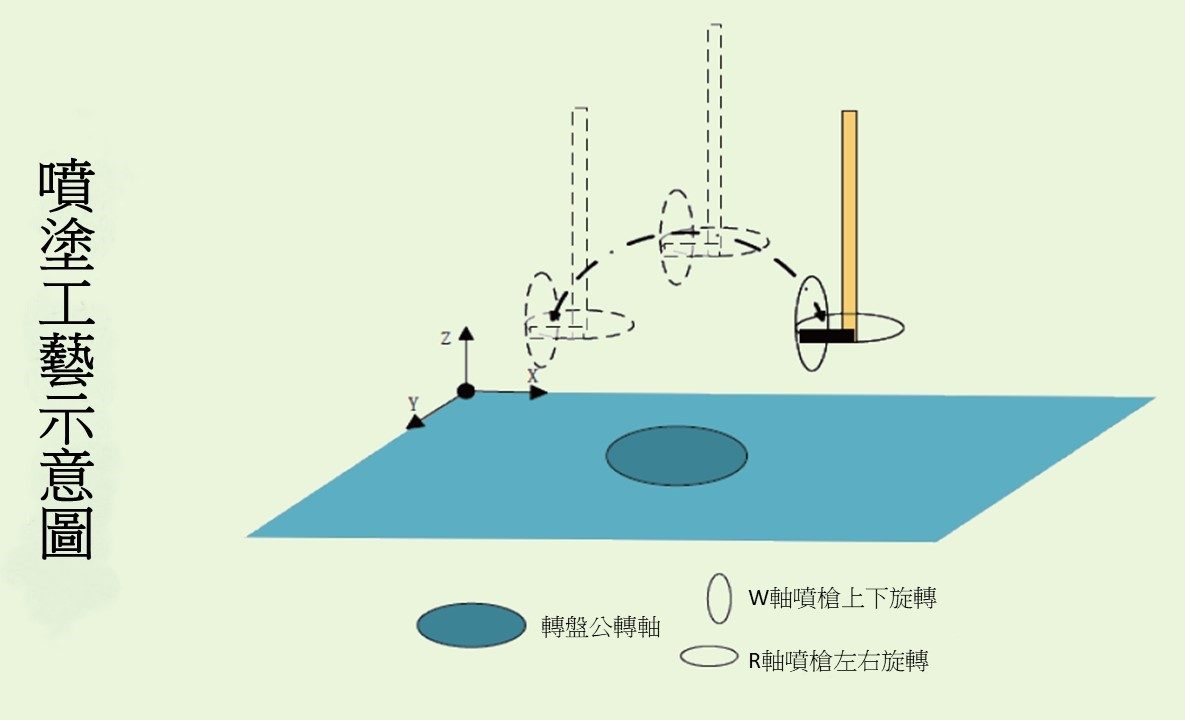
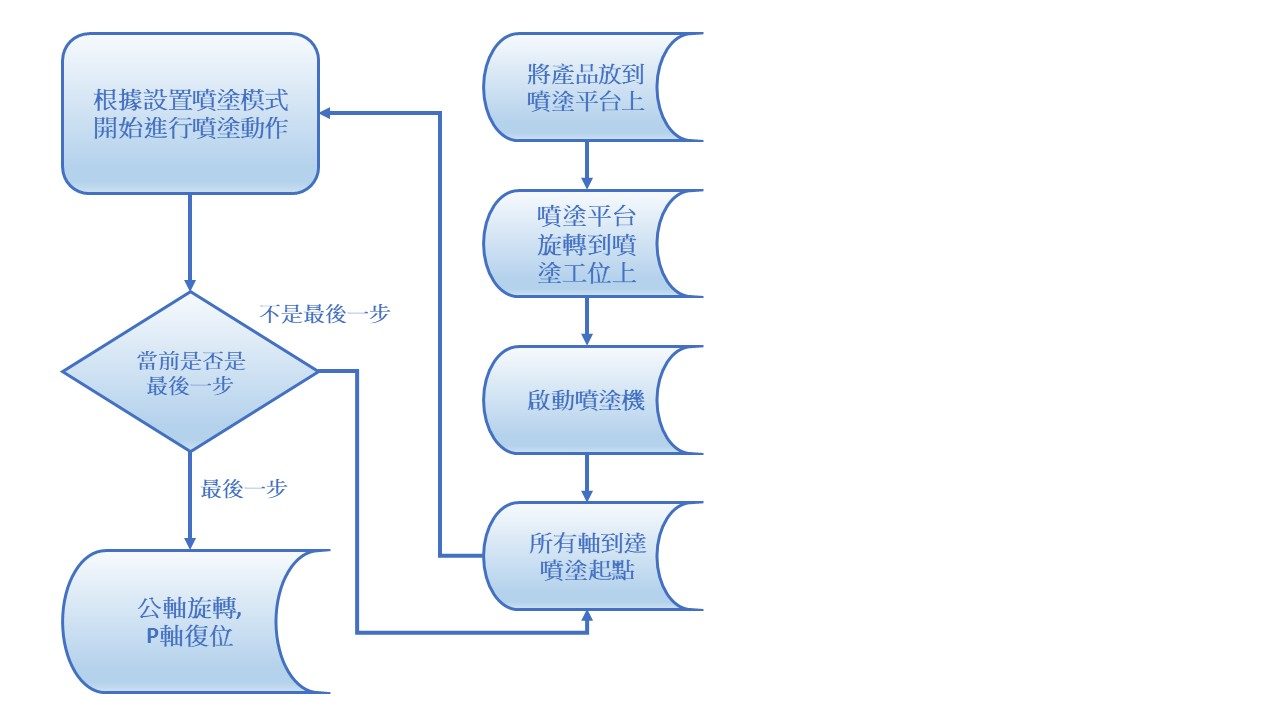
6軸匯流排噴塗機的控制流程如下圖。
程式設計
普通平面噴塗
6軸匯流排噴塗機可以進行普通平面噴塗和異形弧面噴塗,普通平面噴塗適用於表面規則平整的產品,比如傢俱中平整的板材,玩具和汽車零配件中的部分平整的零配件;異形弧面噴塗通常用於汽車弧形零配件表面噴塗,在噴塗過程中,需要噴槍與產品表面的角度保持一致,才能保證產品的合格率。普通平面噴塗模式示意如下圖。
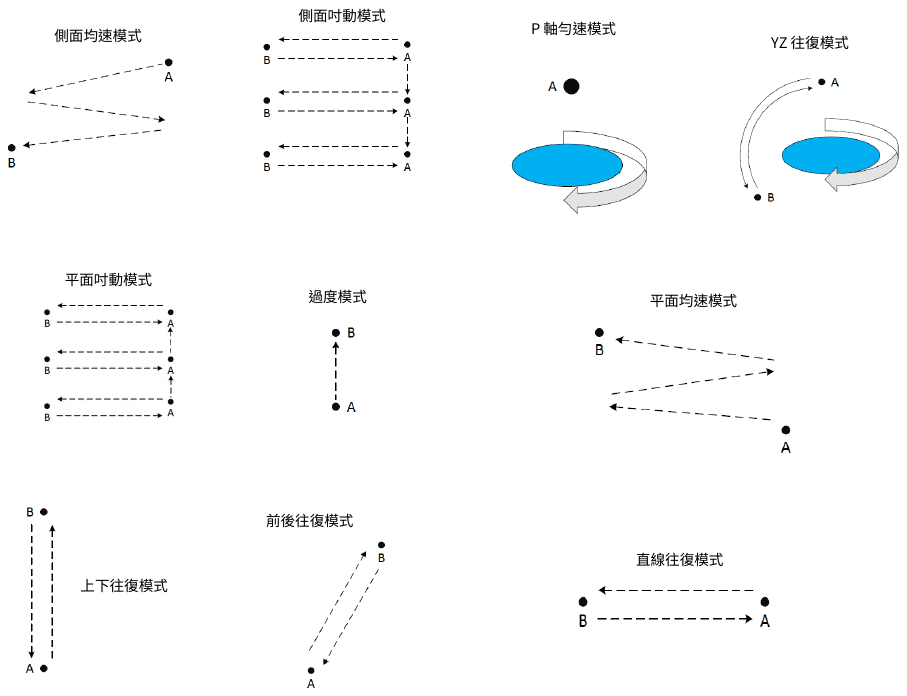
普通平面噴塗模式示意圖
6軸匯流排噴塗機的運動軌跡是通過選擇設定好的運動模式,修改起點終點,通過位置控制資料表格的形式來進行每一步的運動控制模式設置,同時可以對加減速時間進行分開單獨設置,也可以將加減速模式設置成S型加減速,每一步速度也可以單獨修改;通過這樣的方式可以實現60個步序的動作配合,進一步達到了產品噴塗的工藝要求。6軸匯流排噴塗機運動控制點表如下圖1,設置程式如下圖2。
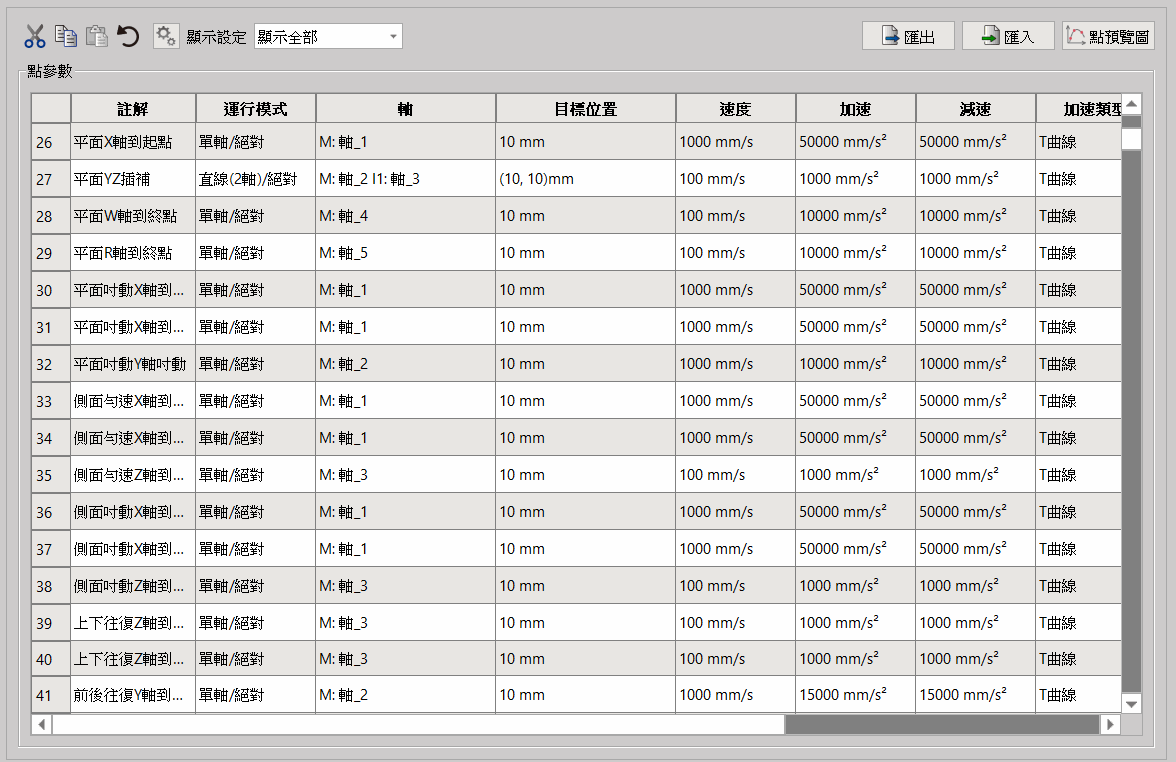
圖1軸匯流排噴塗機運動控制點表
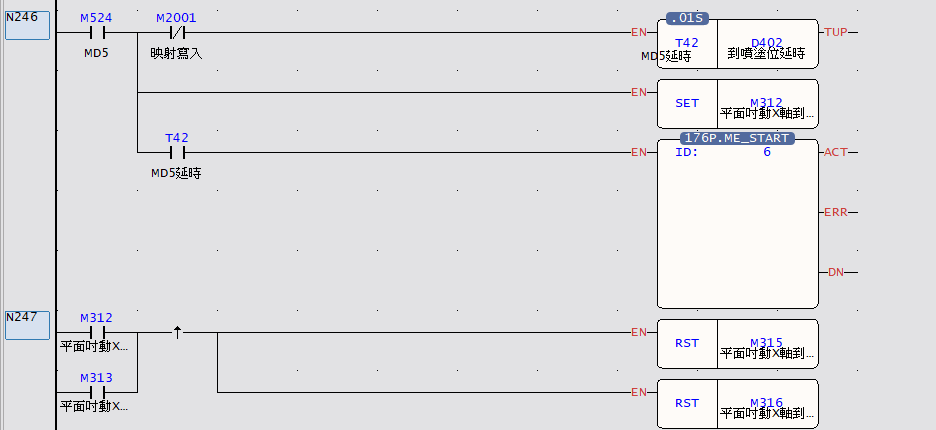
圖2軸匯流排噴塗機運動控制軌跡部分程式
異形弧面噴塗
異形曲面噴塗首先要根據產品大小和擺放位置確定噴塗模式,有X、Y軸圓弧R軸跟隨,X、Z軸圓弧W軸跟隨,Y、Z軸圓弧W軸跟隨3圓弧模式可以供客戶選擇,並且動作速度,弧形大小都可以進行調節,根據客戶產品需求,選擇走弧線或者走弧面,從而達到客戶的噴塗工藝需求。異形曲面噴塗模式示意如圖4-8。
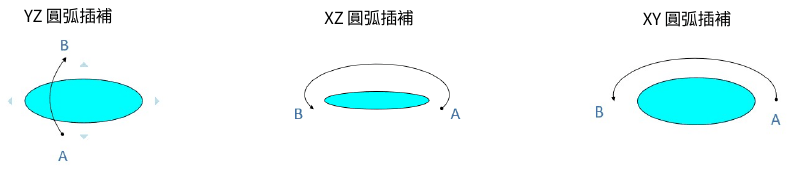
圖4-8 異形曲面噴塗模式示意
6軸匯流排噴塗機的弧形或者弧面噴塗軌跡主要是選定預設的位置控制表格來確定,在上位機操作介面設置好軌跡的通過點以及起點、終點和速度,並且把這些資料保存在HMI,需要動作時把所有的運動軌跡資料下載到PLC,PLC再根據步序選定軌跡的先後順序進行噴塗工藝動作。6軸匯流排噴塗機的運動軌跡預設表如下圖3,軌跡設定表格如下圖4。
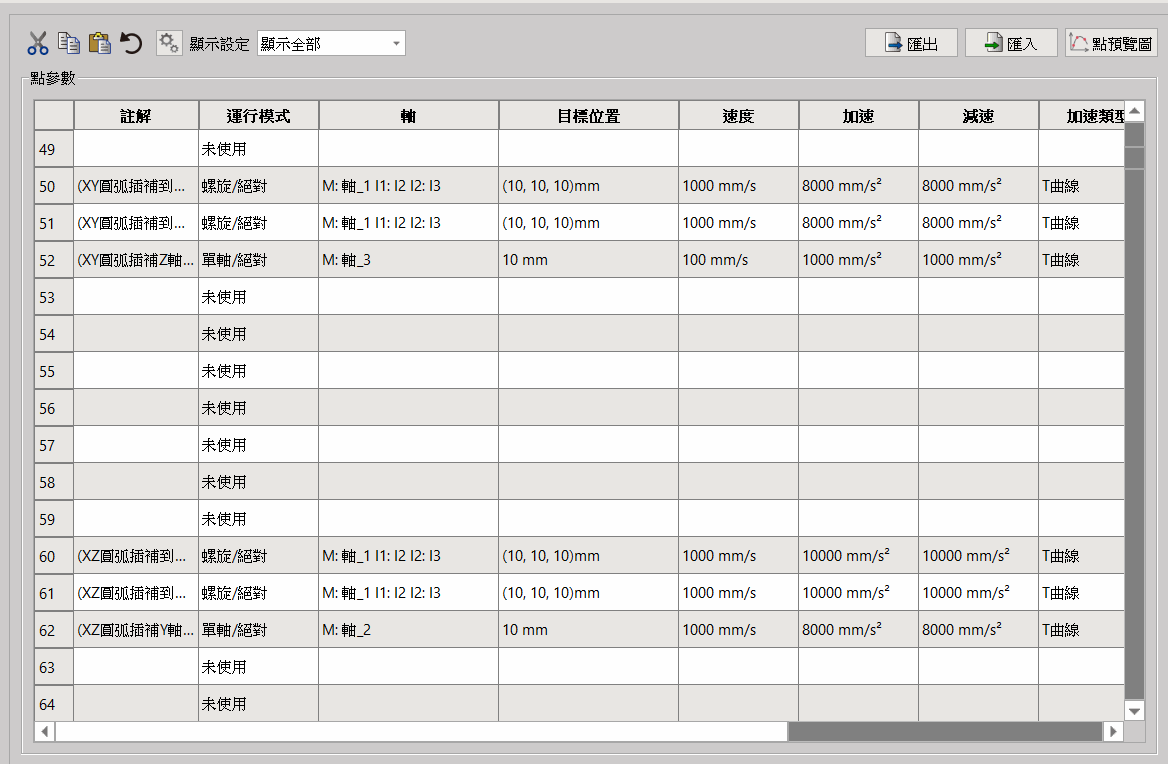
圖3 6軸匯流排噴塗機的運動軌跡預設表
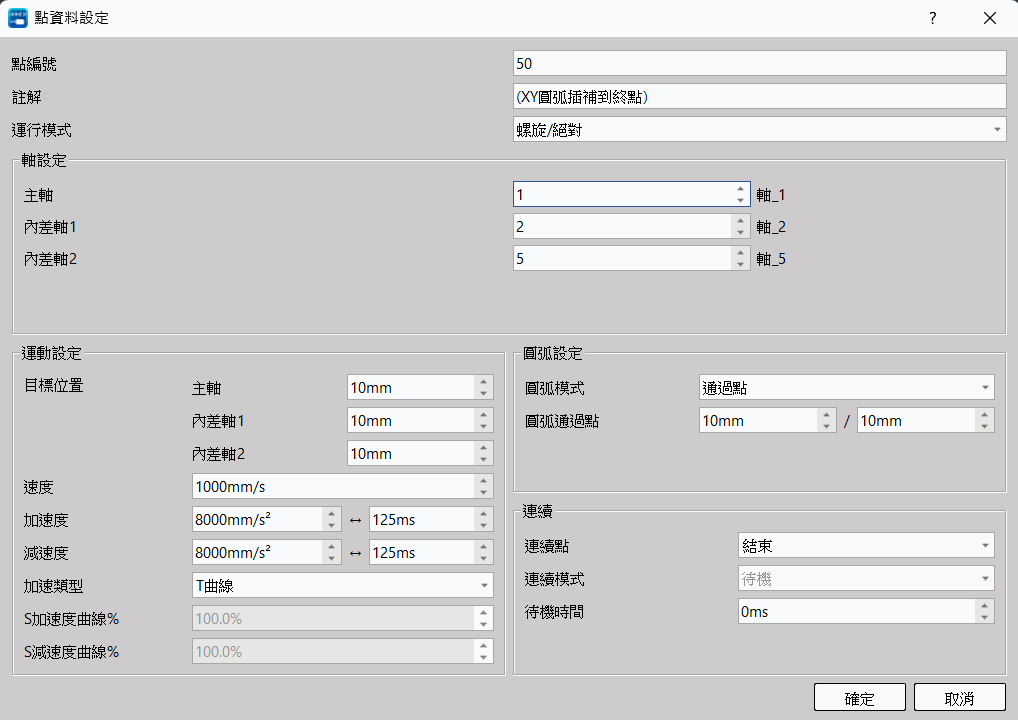
圖 6軸匯流排噴塗機的運動軌跡設定表格
6軸匯流排噴塗機啟動後根據設定的步序進行動作,完成一步後再讀取下一步動作的資料,根據設定的資料進行下一步的動作,當程式運行讀取下一步沒有設置動作,則表示當前產品的噴塗動作已完成,執行公轉把當前的噴塗平臺旋轉出去,重新從第一步開始執行下一個產品的噴塗工作。6軸匯流排噴塗機步序讀取程式如下圖。
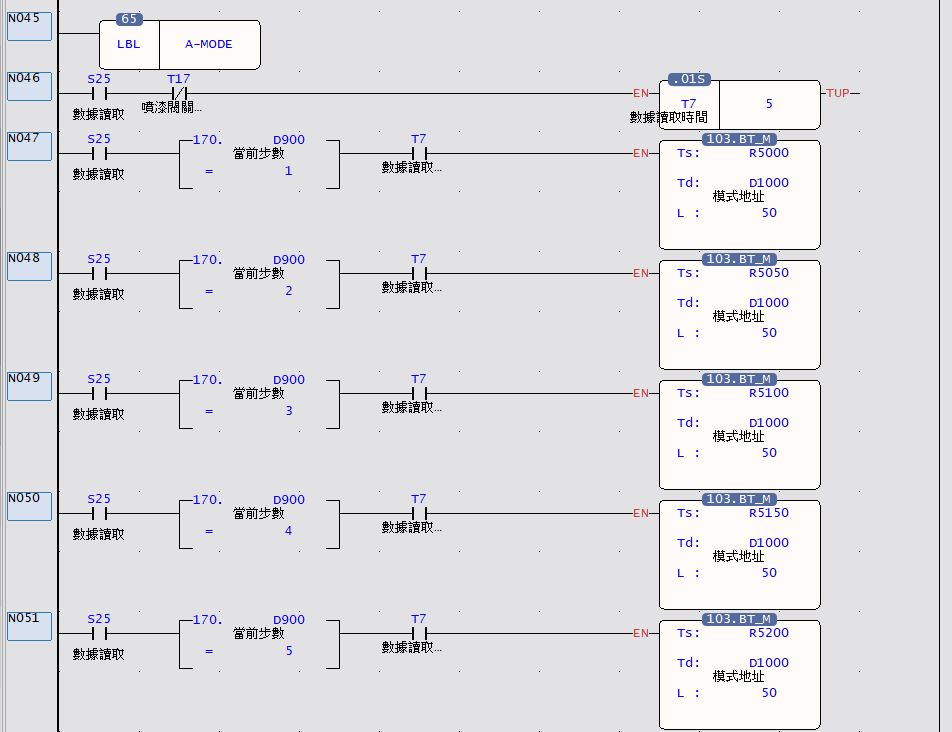
6軸匯流排噴塗機步序讀取部分程式
螺旋插補控制
在異形弧面產品的噴塗工藝中需要噴槍與產品的角度保持一致,通過螺旋插補演算法可以實現兩個軸畫圓弧,第三個軸跟隨做直線插補,從而實現在走圓弧的過程中,時刻擺動噴槍,使其噴槍與產品角度保持一致。螺旋插補軌跡演示如下圖5,6軸匯流排螺旋插補程式控制如下圖6。
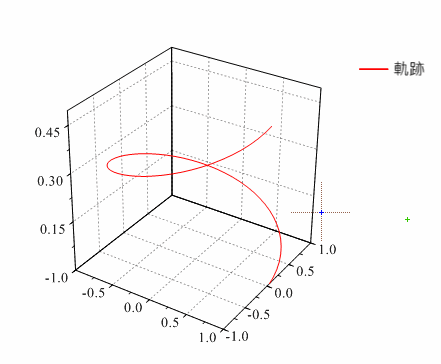
圖5螺旋插補軌跡演示
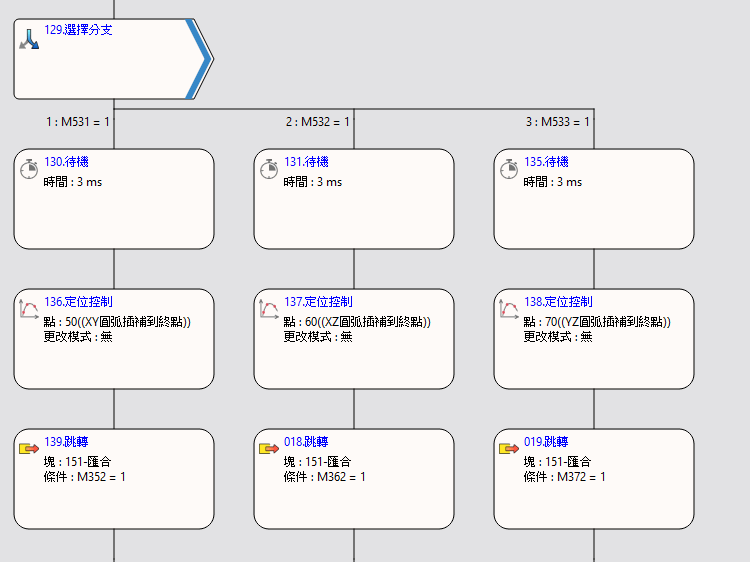
圖5-2 6軸匯流排螺旋插補程式控制
3D圓弧插補控制
在在異形弧面產品的噴塗工藝中有些產品無法平整擺放在噴塗平臺上,擺放位置會與噴塗平臺有一個角度,此時螺旋插補無法滿足當前工藝需求,通過3軸空間圓弧插補,可以讓噴槍的動作軌跡與產品形狀相同,從而達到客戶的噴塗工藝需求。3軸空間圓弧插補軌跡演示如下圖7,6軸匯流排3軸空間圓弧插補軌跡如下圖8。
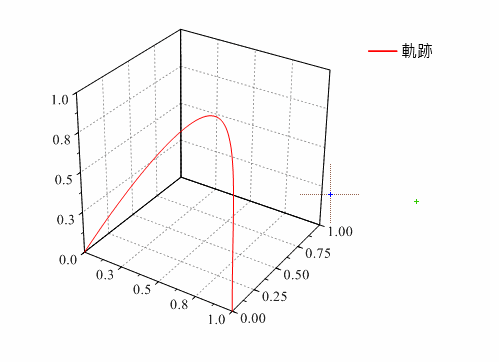
圖7 軸空間圓弧插補軌跡演示
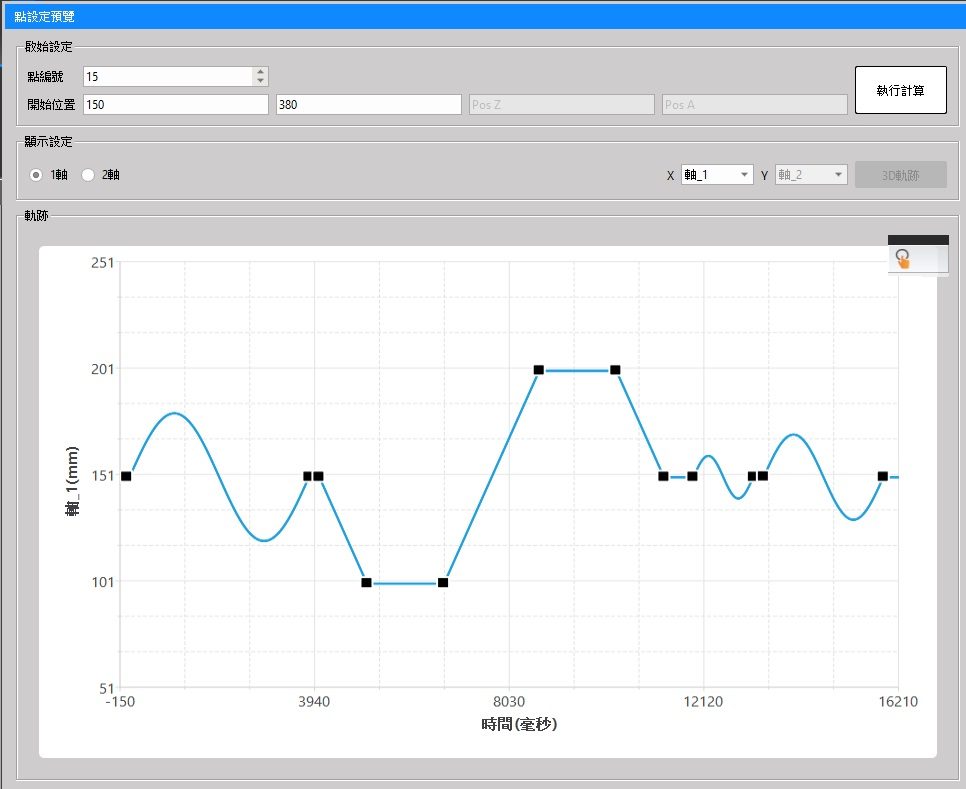
圖8 6軸匯流排3軸空間圓弧插補軌跡
19-3 VFFS垂直填料包裝機
【範例1】VFFS垂直填料包裝機
搭配E-CAM,使用參考軸同步控制 A.填料機/B.拉拔機/C.封口機三軸
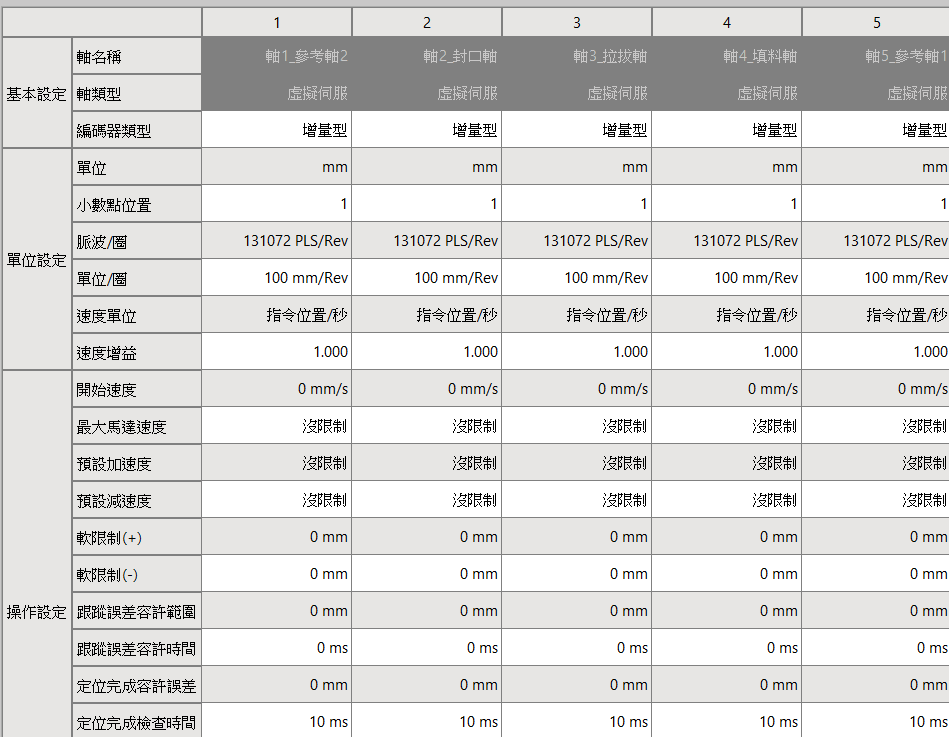
在下列範例程式中,參考軸1/參考軸2/填料機/拉拔機/封口機的軸序號,分別對應到
軸5/軸1/軸4/軸3/軸2
#在此範例中,使用兩個虛擬軸來當參考軸的動作曲線,為的是能更多的示範運動控制動作,以利使用者能夠熟悉更多的運動控制,此範例熟悉後,使用者可依照實際使用,優化同步輸入軸程序
機構示意圖
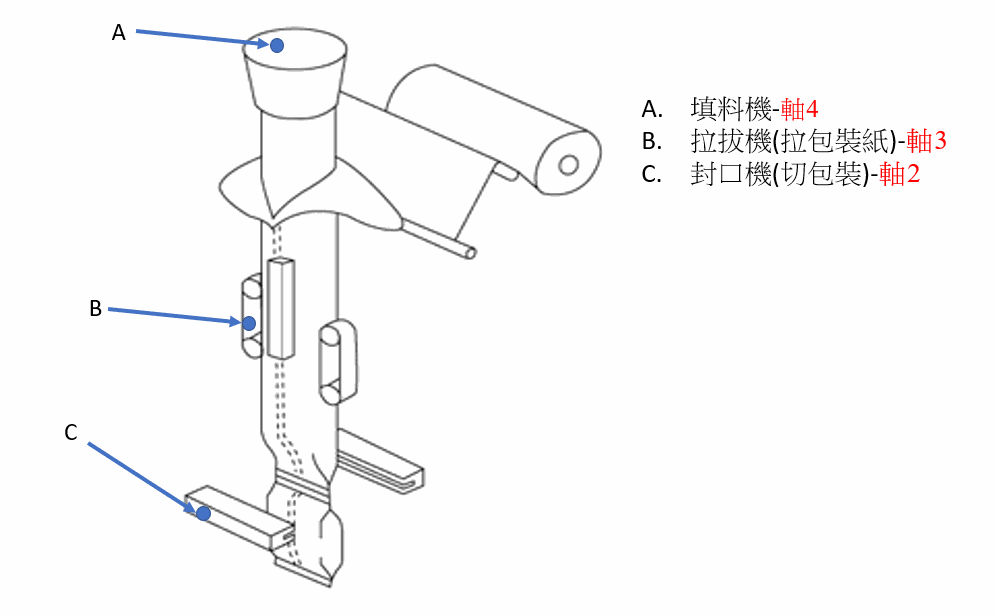
步進階梯圖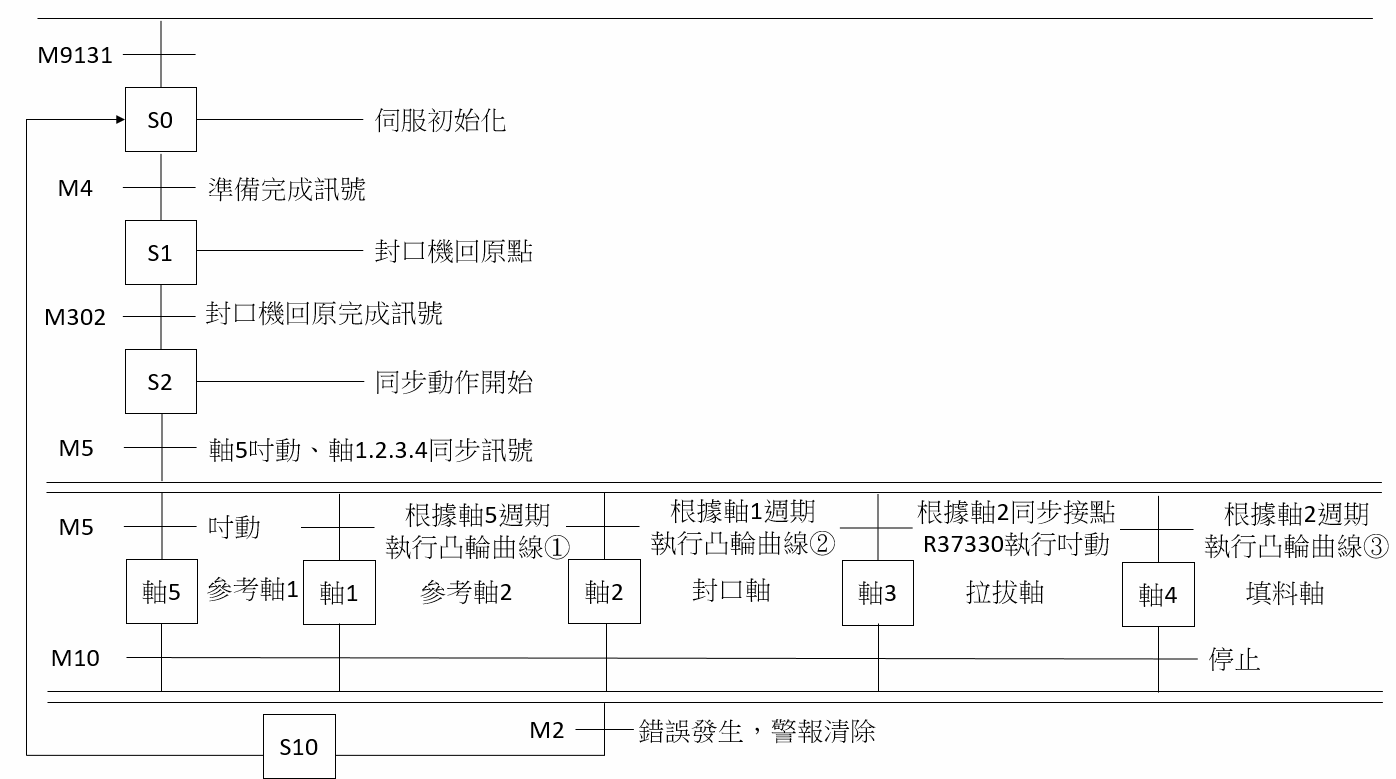
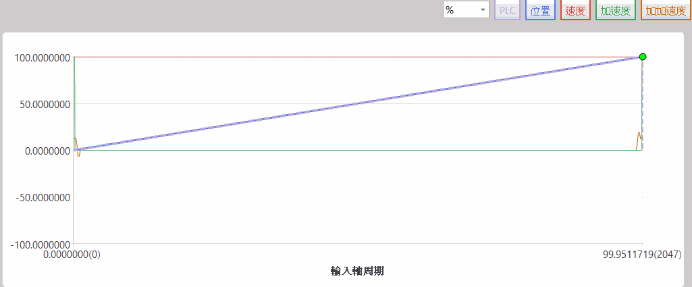
凸輪曲線①
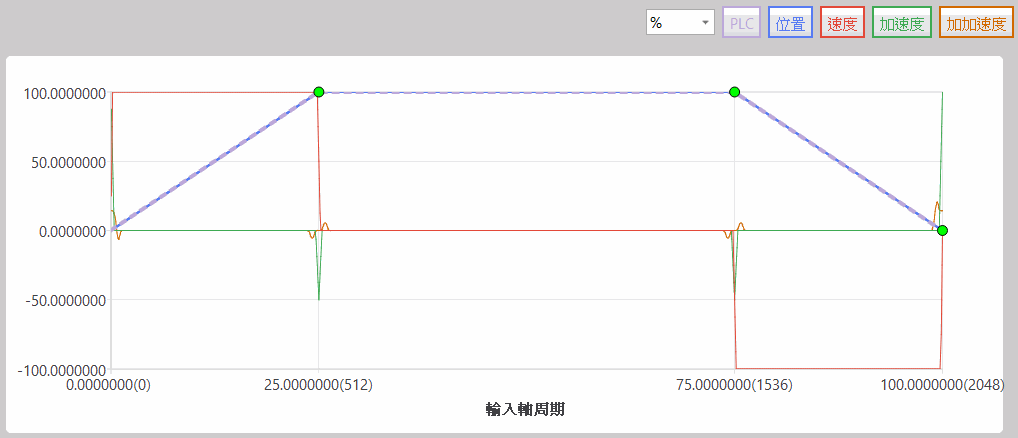
凸輪曲線②
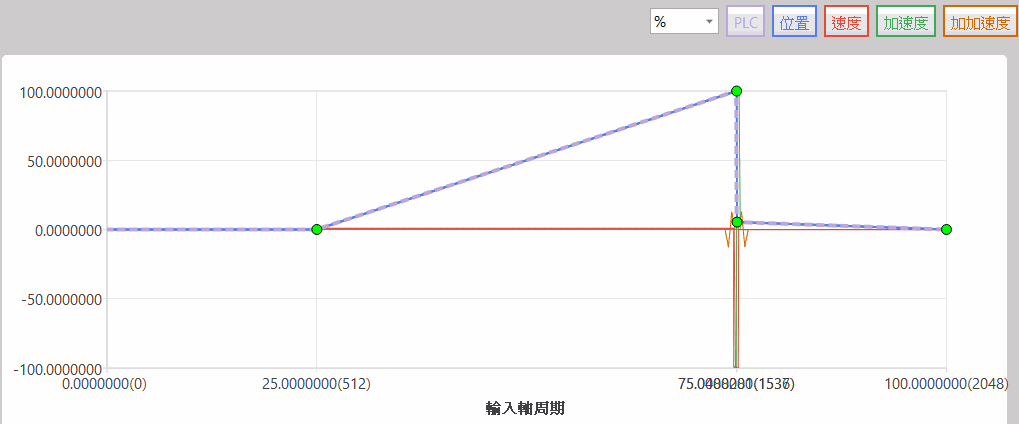
凸輪曲線③
時序圖
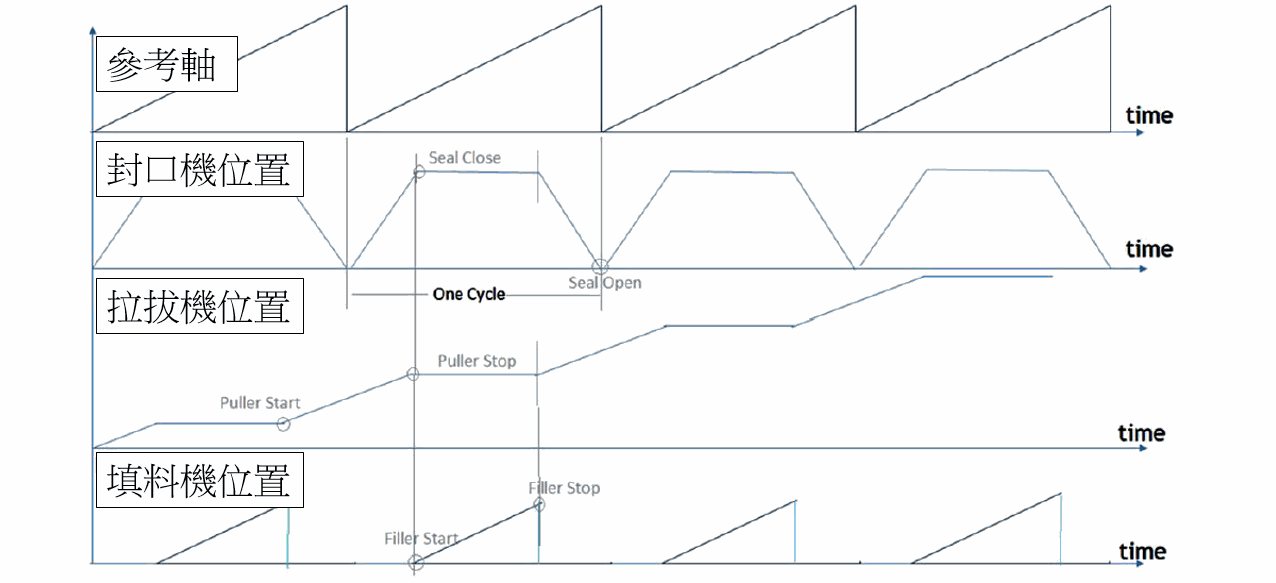
實際運作時的監測圖
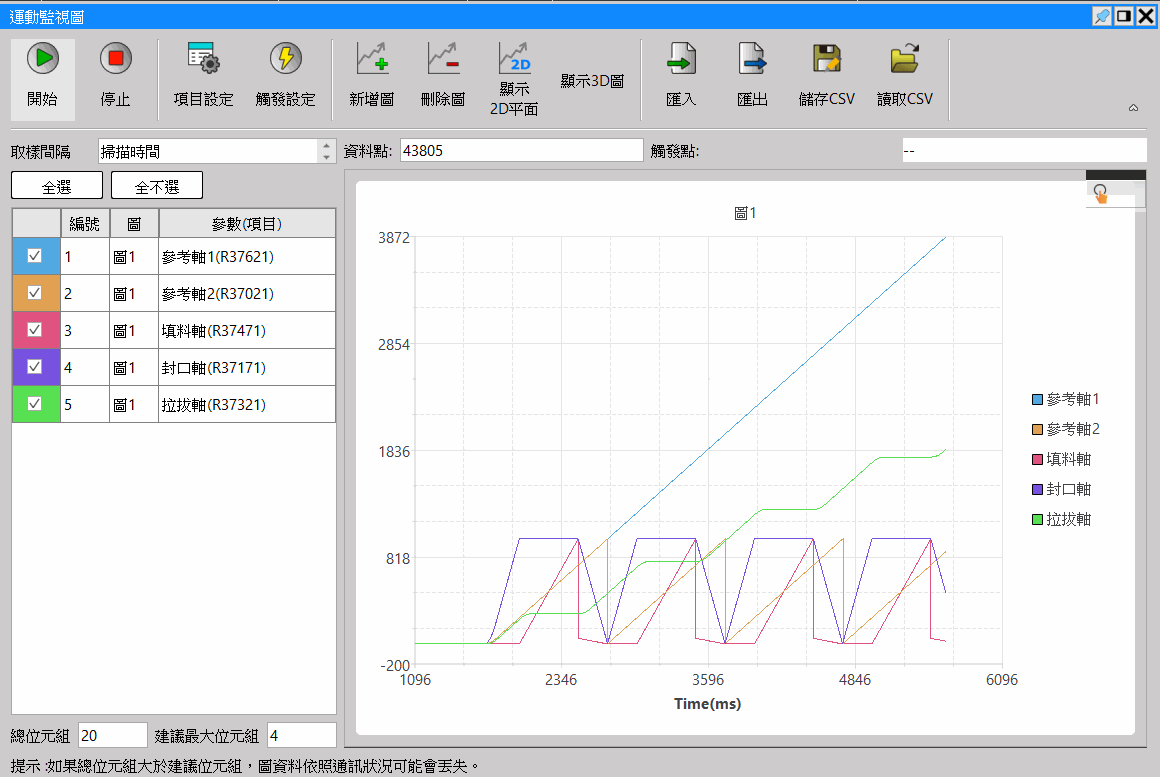
|
Uperlogic |
說明 |
|---|---|
|
|
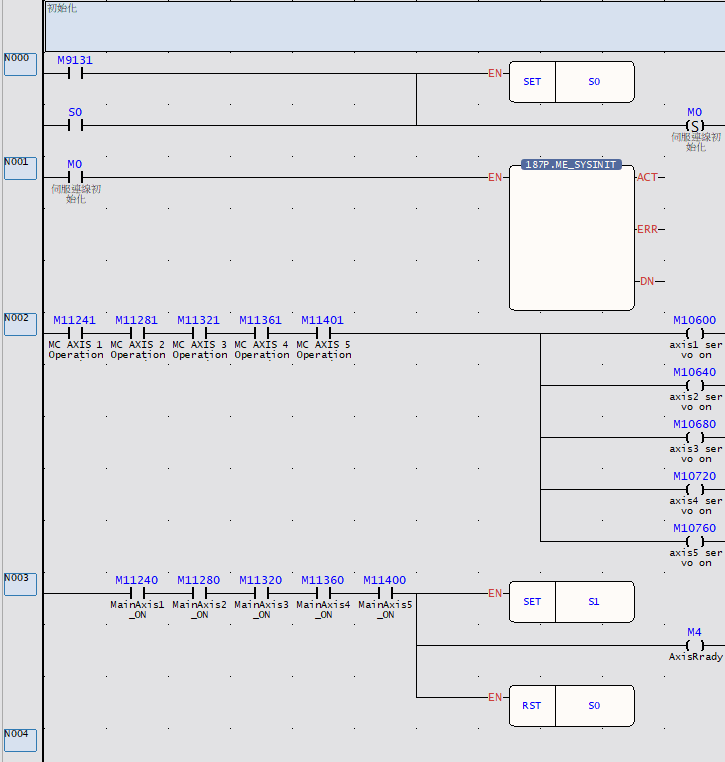
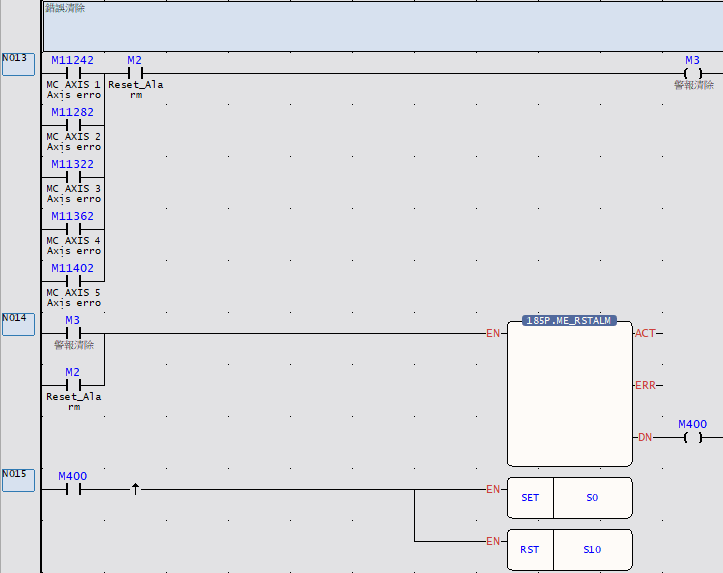
M9131起始脈波 伺服連線初始化 初始化完成時, 伺服控制就緒訊號ON →各軸使能(Servo on) 使能(Servo on)訊號回授 各軸皆Ready→M4 ON (軸準備完成) 各軸警報發生時 M2手動→ON 清除警報 M3→ON 錯誤警報清除 M400→ON 回到初始化步驟 #特殊暫存器定義請參考PLC指令手冊 |
|
|
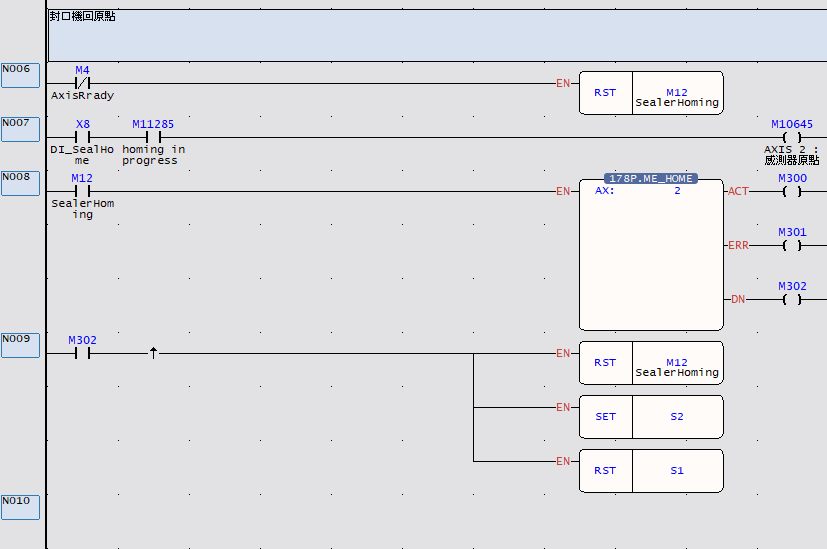
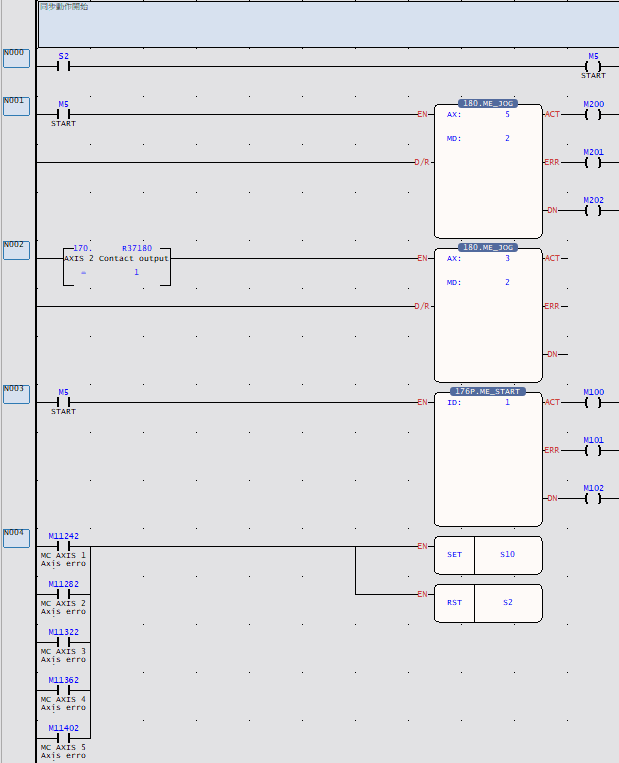
軸錯誤發生時,無法執行回原動作 本範例復歸I/O訊號從PLC輸出,所以需使用M10645線圈 M12 ON→軸3 開始原點復歸 回原動作完成→M302 ON M5→ON開始運動流程控制 軸5 JOG啟動→依照運動軸設定的JOG參數動作 MD:2, 以 JOG 速度吋動 D/R:正方向 (ON) / 負方向 (OFF) R37180:軸2同步接點 R37180=1, 軸3 JOG啟動 M5→ON運動流程控制 啟動 各軸發生錯誤時,進入錯誤清除步驟 |
|
Uperlogic |
說明 |
|---|---|
|
|
流程開始→進入平行分支 進入各分支後,確認伺服準備就緒訊號 開始執行同步動作 同步動作開啟後,直到使用者按下M10停止流程 (流程結束同步動作就會解除) |
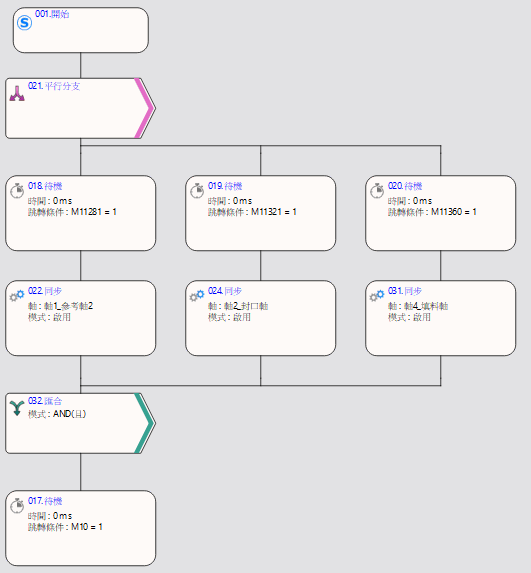
同步設定與CAM設定
在運動流程新增”同步”功能方塊後,還需要對該功能方塊進行CAM設定,才能讓軸1、軸2和軸4,正確地跟著主軸座標進行同步E-CAM運動,詳細步驟請見下列。
- 設定功能方塊
左鍵連點同步區塊→開啟同步設定
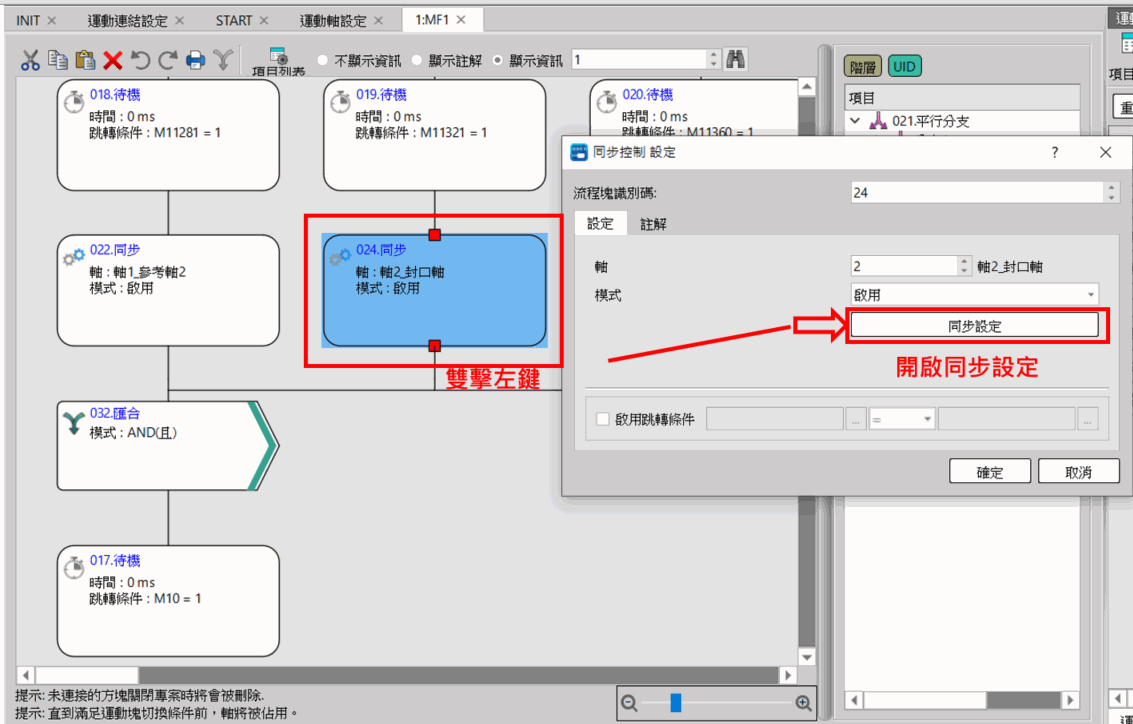
開啟同步設定後,會出現設定視窗如下
以軸2封口軸為例,若開啟軸2同步設定,可以看到”輸出軸”為軸2。
另外,封裝軸的輸入座標參考”參考軸2”,所以在”選擇輸入軸”,選擇”指令位置軸1_參考軸2”
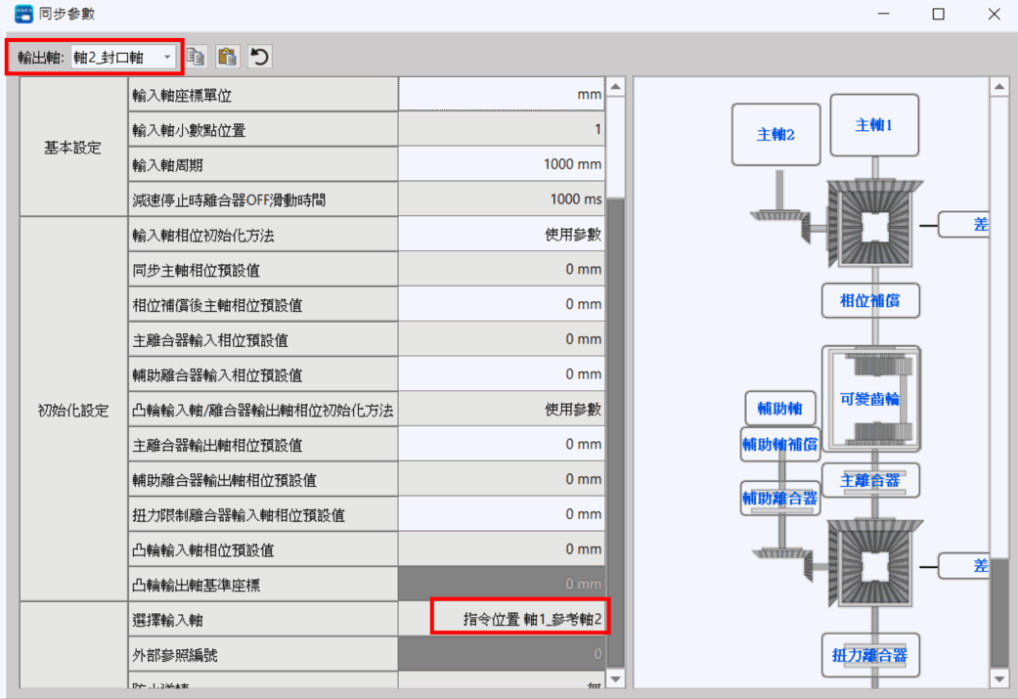
設定輸入與輸出軸後,再設定”凸輪資料編號”,即可讓該軸依照此編號凸輪行程,進行運動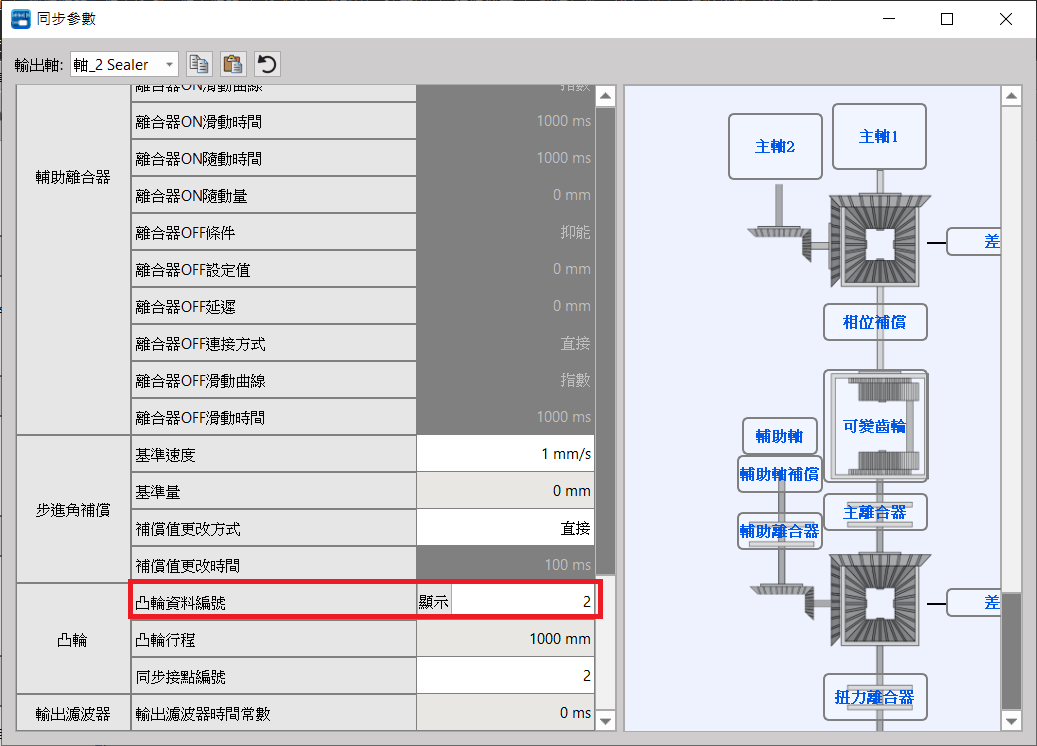
以軸2封裝軸為例,當我設定了編號為2的Cam,行程如下圖
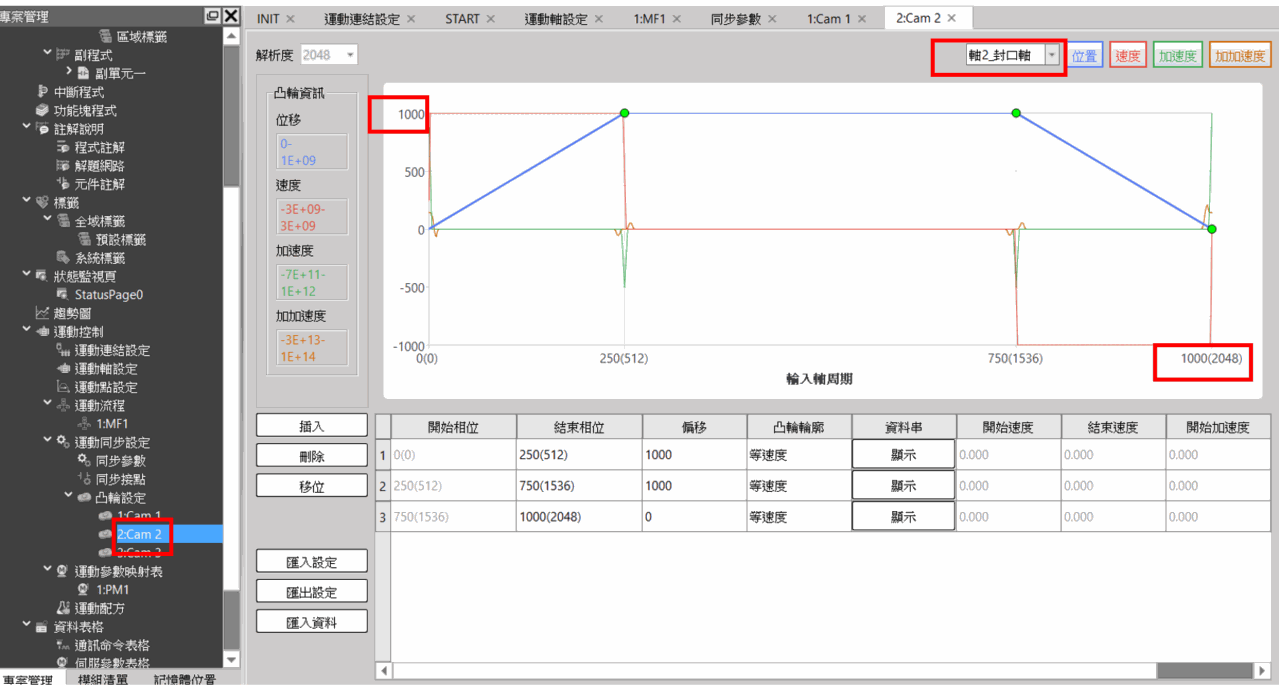
顯示軸2封裝軸凸輪曲線就會依此行程進行運動,Y軸的”1000”根據同步參數內的”凸輪行程”做改變,X軸的”1000(2048)” 根據同步參數內的”輸入軸週期”做改變。以此示範說明輸出軸”軸2”會根據此凸輪曲線,在輸入軸”軸1”跑到1000mm的位置時,軸2會按照此曲線進行位置變化。
行動軌跡參考監視圖如下圖
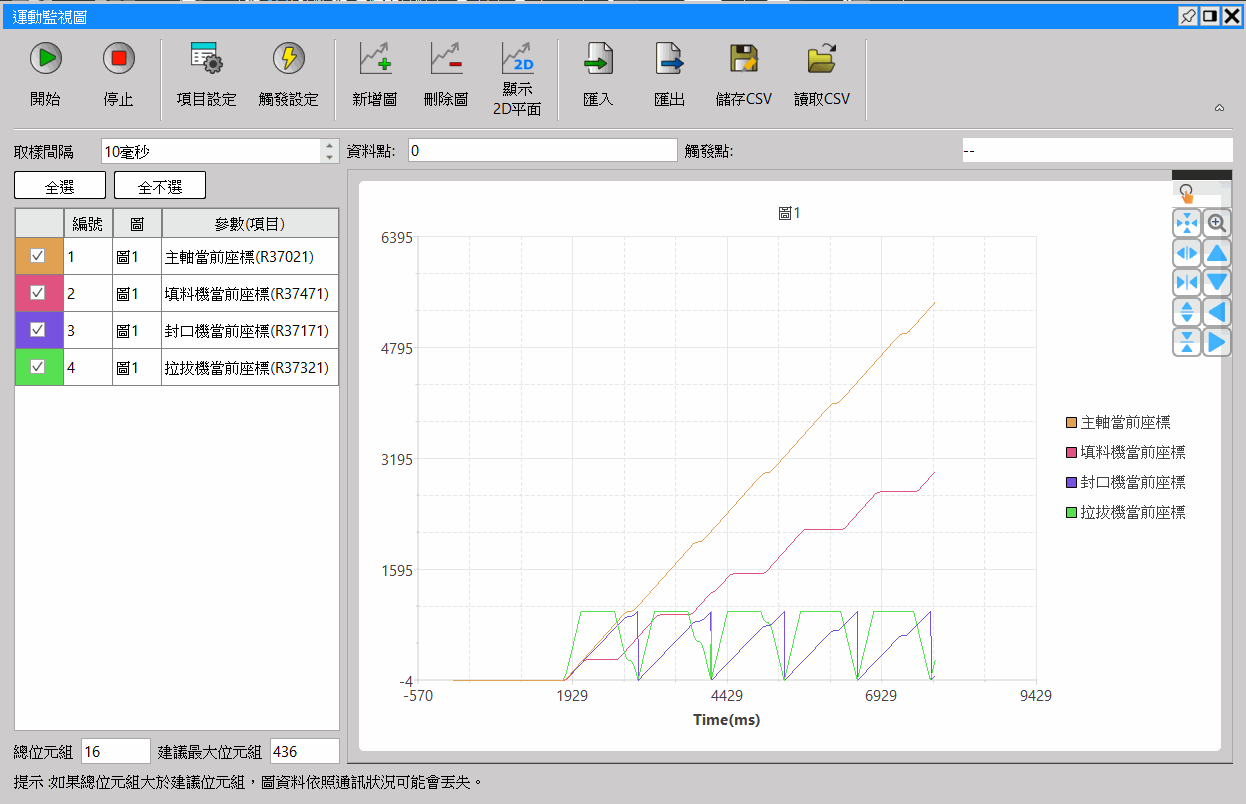
其他軸亦是如此,當各軸的同步與CAM行程皆設定完成後
就可以同步進行凸輪CAM控制了!
- 設定同步接點
軸3的動作需搭配軸2同步接點功能,依照下圖選取同步接點編號2
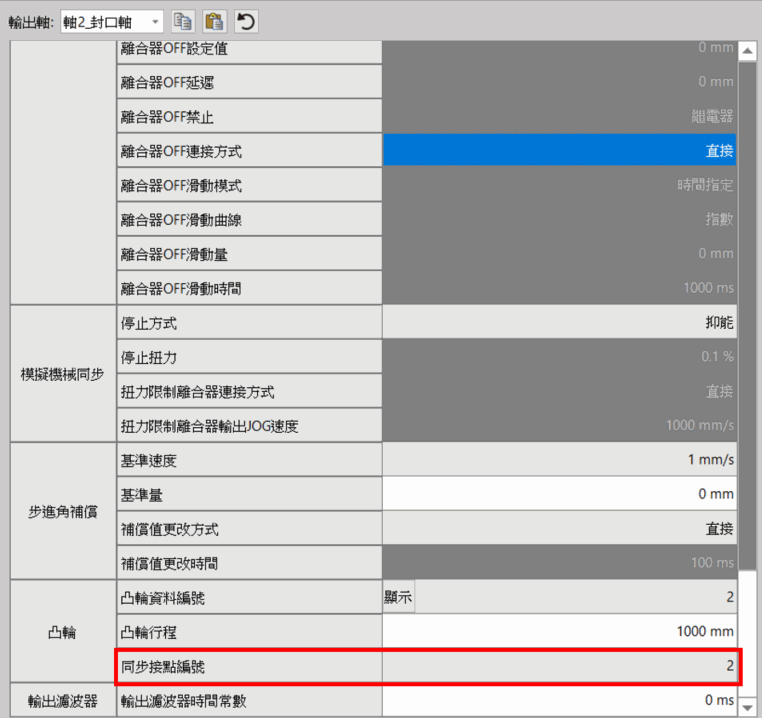
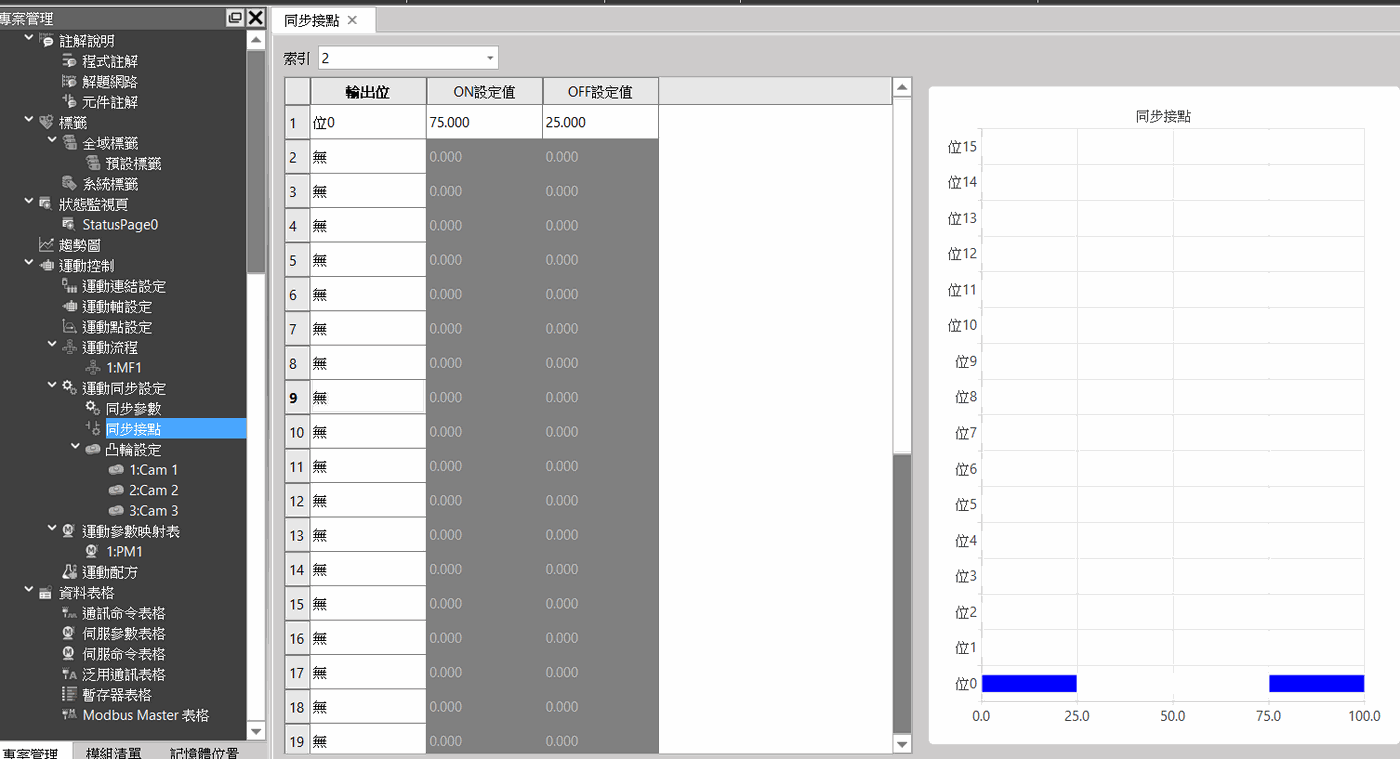
軸2同步接點暫存器R37180會依造下圖設定變化,以此圖為例在凸輪曲線75%的位置R37180=1,25%
位置R37180=0
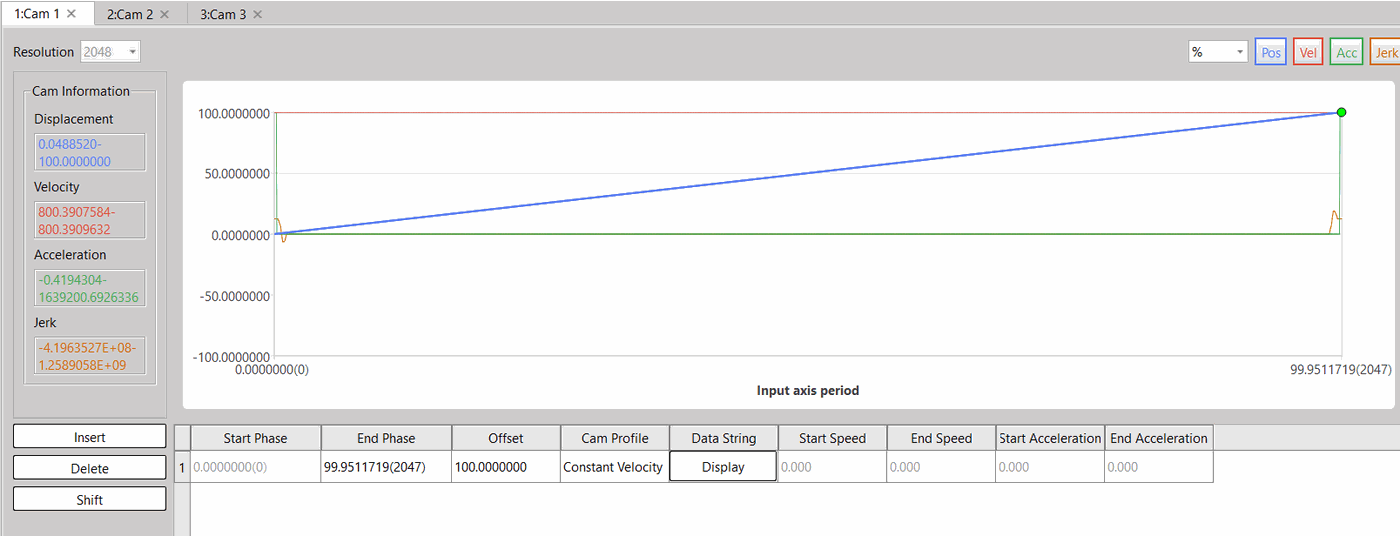
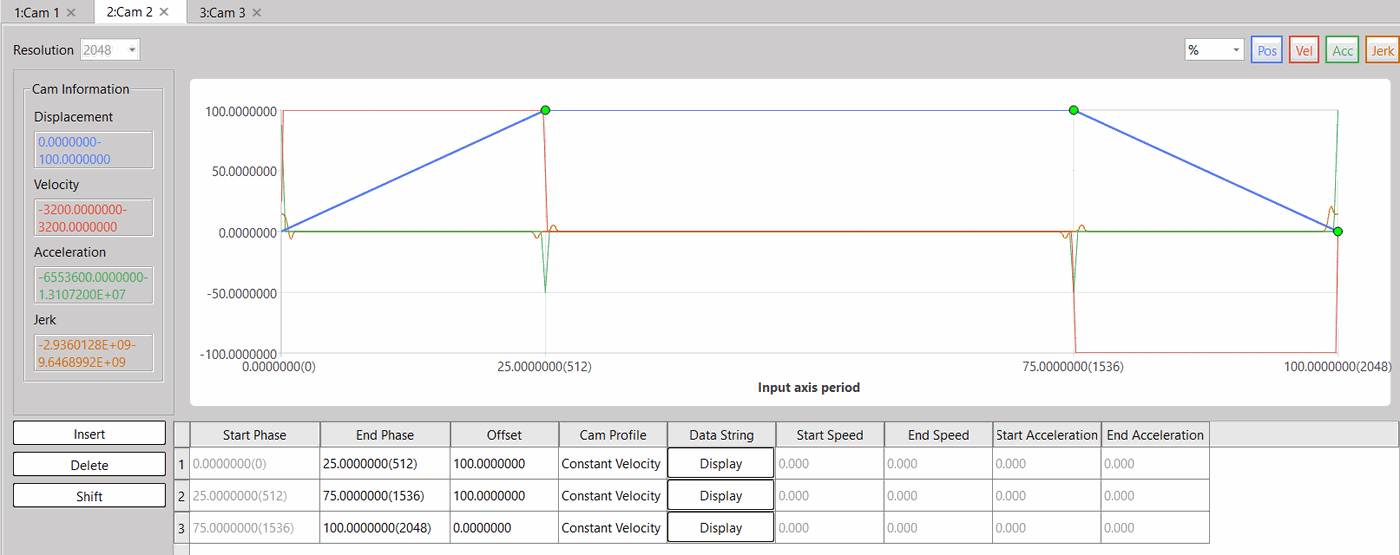
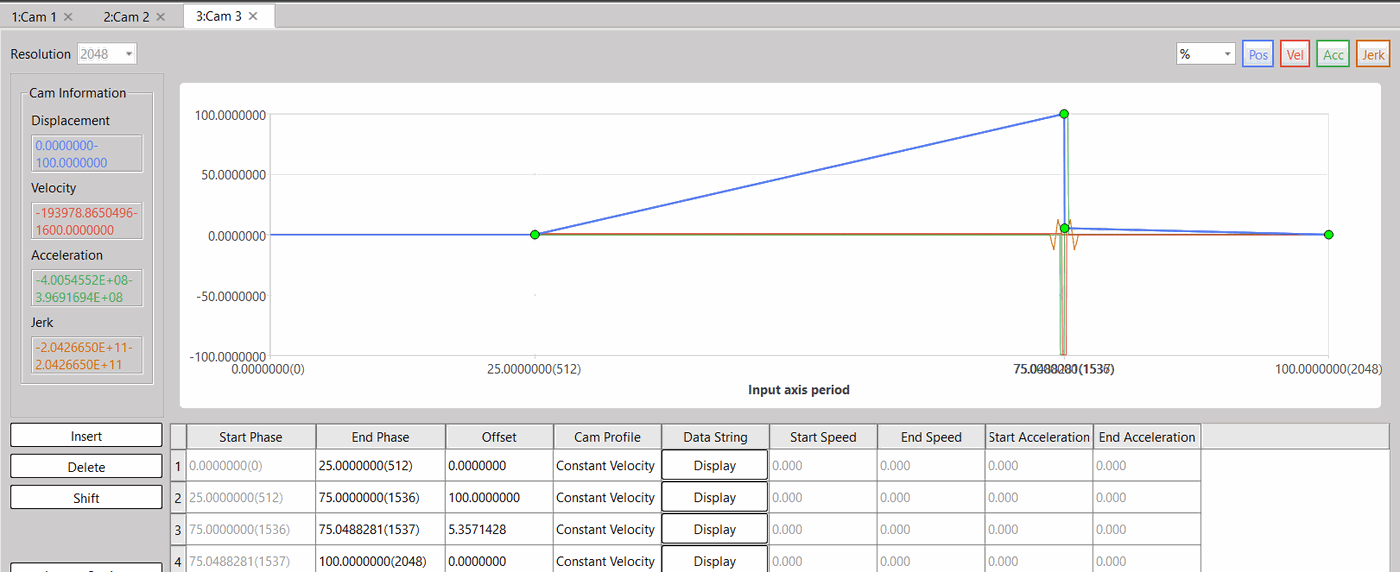
- 設定電子凸輪(E-CAM)行程
下圖為各軸CAM設定
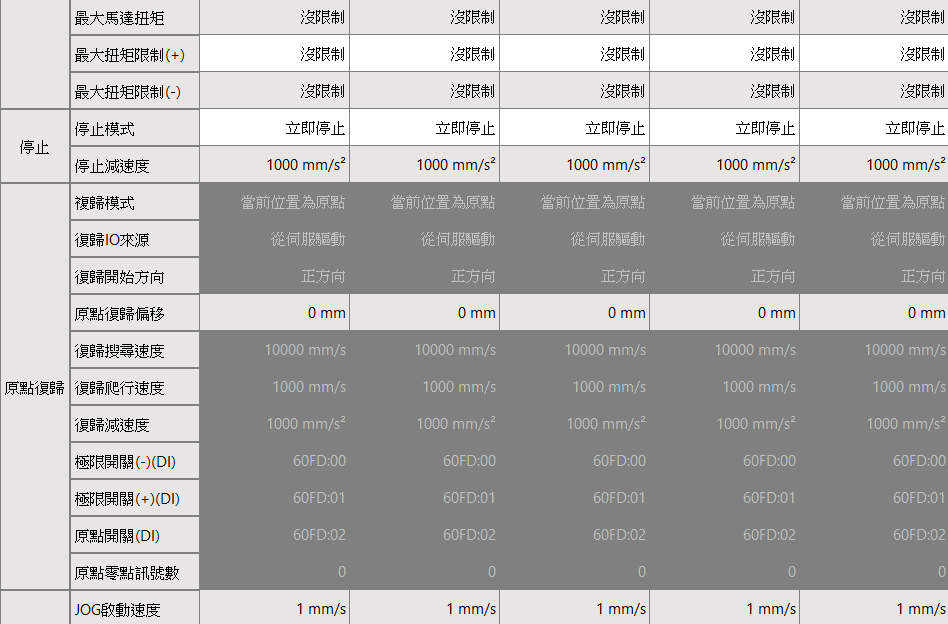
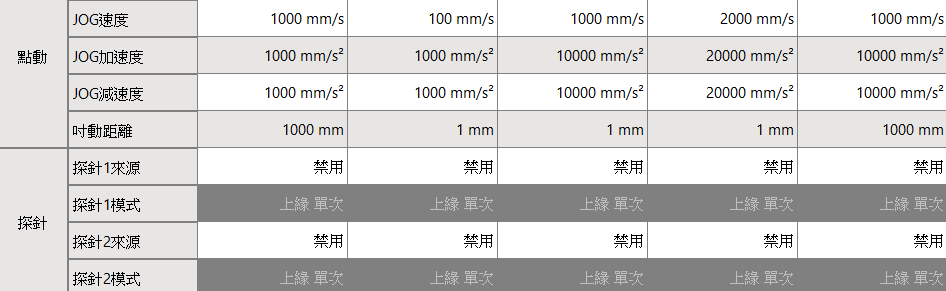
- 運動軸設定參考
修訂紀錄
|
版本 |
修訂日期 |
修訂內容 |
|
V1.0 |
2024/12/23 |
初版 |
提示:按 ← → 切換章節,Ctrl+K 搜尋