5.1 參數(Pn▯▯▯)的操作
下面介紹本手冊中使用的參數的分類、書寫方法、設定方法
5.1.1 參數的分類
伺服驅動的參數分為以下 2 類。
|
類別 |
含義 |
|
設定用參數 |
運行所需基本設定參數 |
|
調整用參數 |
調整伺服性能的參數 |
|
|
使用面板操作器做顯示、設定調整用參數時,出廠預設的調整用參數不顯示。 請設定成Pn00B=n.▯▯▯1(顯示所有參數)。 |
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn00B |
n.▯▯▯0 [出廠設定] |
只顯示設定參數 |
電源重啟 |
設定 |
|
n.▯▯▯1 |
顯示所有參數 |
|||
5.1.2 參數的書寫方法
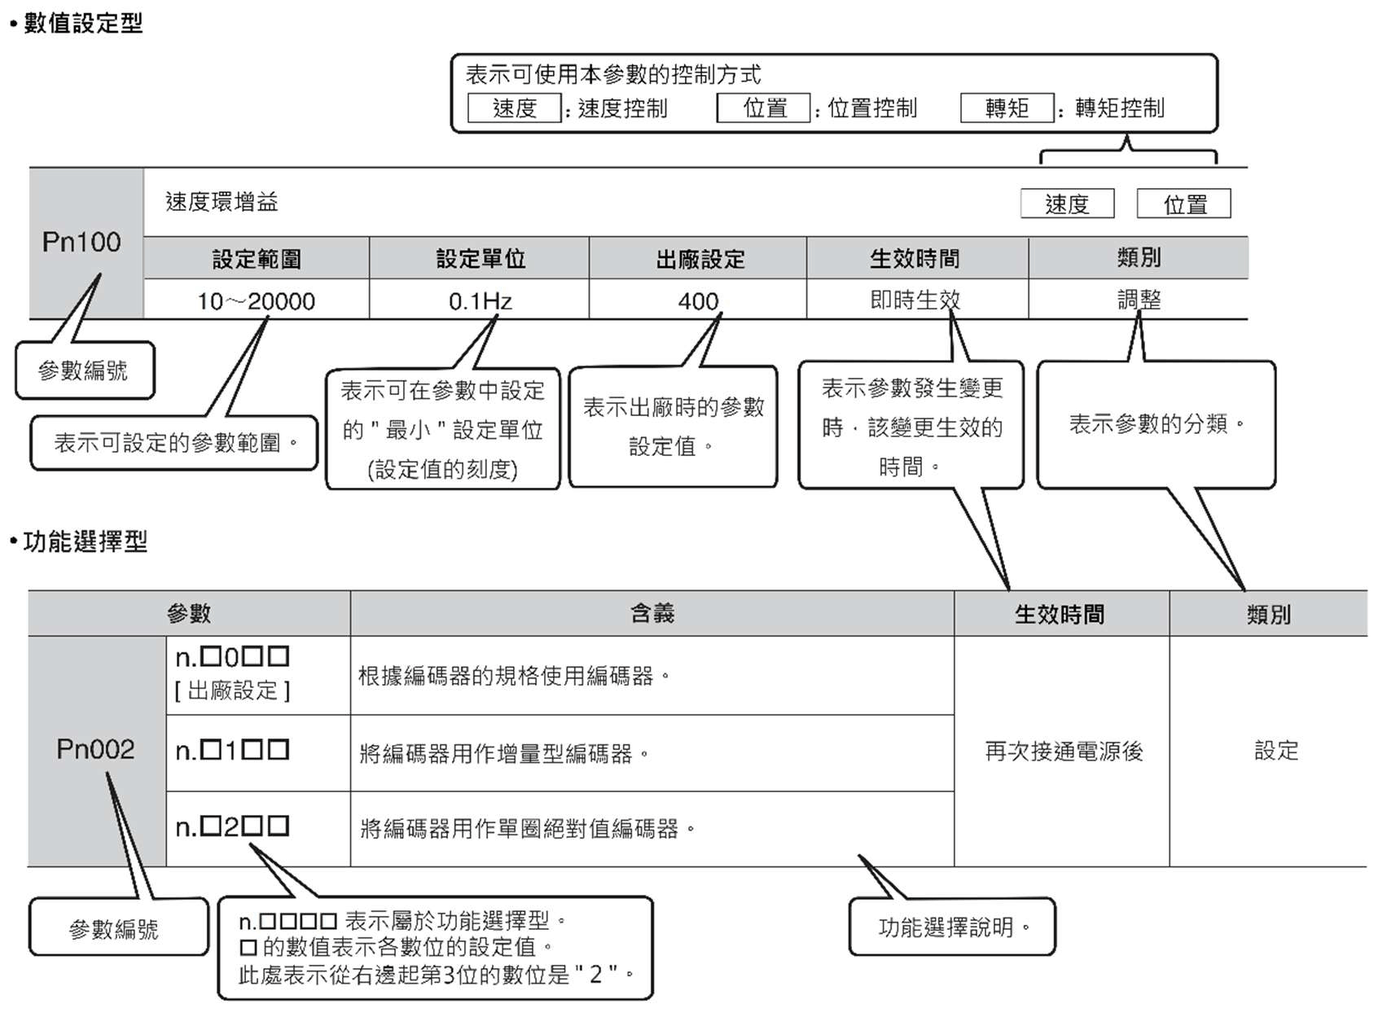
參數的書寫方法有設定數值的“數值設定型”和選擇功能的“功能選擇型”2 種。
5.1.3 參數的設定方法
參數可使用面板操作器設定或使用ProTuner 調試軟體設定。
5.1.4 參數的防寫設置(Write protection)設定
本功能為禁止使用面板操作器變更參數的功能。但可使用ProTuner 調試軟體變更參數。
5.1.5 參數設定值的初始化
將參數恢復為出廠設定時使用的功能。可選擇是否初始化。
使用Fn00C、Fn00D、Fn00E、Fn00F 調整的值不會因本功能的執行而初始化。
|
|
 為使設定生效,操作後必須重新接通伺服驅動的電源。
執行前的確認事項
對參數設定值執行初始化前,請確認以下設定。
• 參數的防寫設置(Write protection)設定不得設定為“ 禁止寫入 ” • 須處於伺服OFF 狀態
可操作工具
可對參數設定值執行初始化的工具及其參數設定值初始化的分配如下所述
|
操作工具 |
分配 |
參照章節 |
|
面板操作器 |
FA005 |
參數設定值的初始化(FA005) |
|
ProTuner |
[參數設置 ] - [參數恢復出廠值] |
5.2 EtherCAT 通信規格的設定
EtherCAT 通訊的通信規格通過伺服驅動的參數Pn013 設定。
5.2.1 EtherCAT 站地址的設定
5.3 主迴路及控制迴路電源種類的設定 |
|||||||||||||||||||
伺服驅動在主迴路及控制迴路為AC 電源輸入或DC 電源輸入時也可運行。選擇AC 電源輸入時,可使用單相電源輸入或三相電源輸入運行伺服驅動。電源的相關設定如下所述。
5.3.1 AC 電源輸入/DC 電源輸入的設定
伺服驅動的主迴路電源使用AC 電源輸入還是DC 電源輸入由Pn001=n.▯X▯▯ (主迴路電源AC/DC 輸入的設定)進行設定。
設定值為Pn001=n.▯X▯▯時,如果與實際電源輸入規格不符,將發生A.330(主迴路電源接線錯誤)。
|
|
發生A.330(主迴路電源接線錯誤)的範例 |
● 設定成輸入DC 電源進行使用(Pn001=n.▯1▯▯)時,對L1、L2、L3 端子輸入AC 源。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn001 |
n.▯0▯▯ |
用於AC 電源輸入 |
電源重啟 |
設定 |
|
n.▯1▯▯ |
用於DC 電源輸入 |
|||
|
|
|
●AC 電源及DC 電源與伺服驅動連接時,請與指定端子連接,否則會導致故障或火災。 • AC 電源請與伺服驅動的L1/L2/L3 端子、L1C/L2C 端子連接。 • DC 電源請與伺服驅動的B1/⊕端子和⊖端子、L1C/L2C 連接。 ●使用DC 電源輸入時,在輸入主迴路電源前請務必設定成DC 電源輸入(Pn001=n. 1 )。 未設定成DC 電源輸入(Pn001=n. 1 )而輸入DC 電源時,會導致伺服驅動的內容元件燒損,並引發火災及設備損壞。 ●DC 電源輸入時,主電源切斷後需要一定時間放電。在切斷電源後,伺服驅動內部仍然會殘留高電壓,請注意避免觸電。 ●DC 電源輸入時,請在電源接線上設置保險絲。 ●伺服馬達在再生動作時,將再生能量返回電源。伺服驅動在使用DC 電源輸入時不進行再生處理,因此請在電源側進行再生能量處理。 |
 警告
5.3.2 單相 AC 電源輸入/三相 AC 電源輸入的設定
三相AC220V 電源輸入型伺服驅動為三相電源輸入規格,如果要使用單相AC200V 電源輸入時,請設定以下參數(三相AC220V 的SC3 06A/08A/10A 在設定為單向AC220V 輸入時, 將無法達到最大額定功率,此限制不影響SC3 03A 機型)。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn00B |
n.▯0▯▯ |
用於三相AC 電源輸入 |
電源重啟 |
設定 |
|
n.▯1▯▯ |
用於單相AC 電源輸入 |
|||
|
|
1. 未設定成單相 AC 電源輸入 (Pn00B = n. 1 )而輸入單相 AC 電源時,將檢測出 A. F10 (電源線缺 相錯誤警報)。 2. 部分伺服單元不支援單相 AC 電源輸入。如果對該伺服單元輸入單相 AC 電源,將檢測出 A.F10 (電源線 缺相錯誤警報)。 3. 輸入單相 AC 220 V 電源時伺服馬達的轉矩-轉速特性與輸入三相 AC 電源時的特性不同。請在通過所用 伺服馬達的產品手冊或產品樣本確認特性後,再選擇單相 AC 電源輸入或三相 AC 電源輸入。 4. 三相AC220V 的SC3 06A/08A/10A 在設定為單相AC220V 輸入時, 將無法達到最大額定功率,此限制不影響SC3 03A 機型 |
5.4 伺服ON 輸入(/S-ON)訊號的功能和設定
伺服ON 輸入(/S-ON)訊號是使伺服馬達進入可運行狀態的訊號。 下面對/S-ON 訊號的功能和設定進行說明。
5.4.1 伺服ON 輸入(/S-ON)訊號的功能
|
種類 |
訊號名稱 |
連接器腳位 |
訊號狀態 |
含義 |
|
輸出 |
/S-ON |
需要分配 |
ON(閉合) |
對伺服馬達通電,進入可驅動狀態。 |
|
OFF(斷開) |
伺服馬達不通電,不可驅動狀態。 |
/S-ON 訊號可設定成Pn50A=n.▯▯X▯(伺服ON 輸入(/S-ON)訊號分配),分配至其它輸入訊號的端子。
2. 請在伺服馬達停止狀態下輸入/S-ON 訊號。馬達旋轉時不能使伺服 ON。 |
5.4.2 設定成常時伺服ON(馬達通電)(脈衝機型專用)
Pn50A=n.▯▯X▯(伺服ON 輸入(/S-ON)訊號分配)設定成9(將/S-ON 訊號設為常時伺服ON(電 馬達通電))時,可設為常時伺服ON(馬達通電)。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn50A |
n.▯▯0▯ |
使用/S-ON 訊號,使伺服ON/伺服OFF。 |
電源重啟 |
設定 |
|
n.▯▯9▯ |
設為常時伺服ON(馬達通電)。(將/S-ON 訊號固定為“始終有效”。) |
|||
|
5.5 馬達旋轉方向的設定
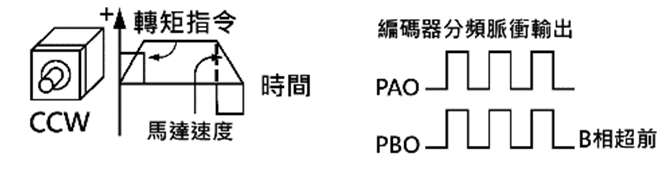
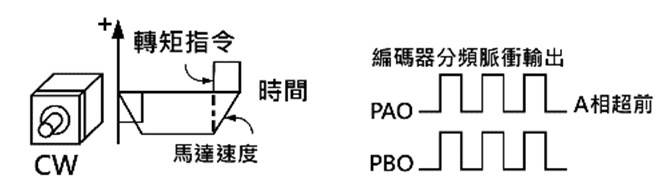
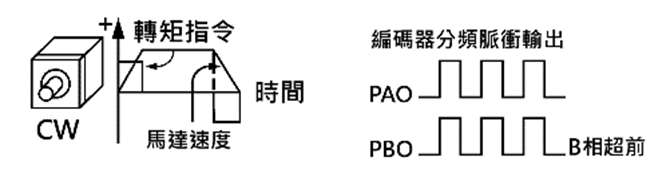
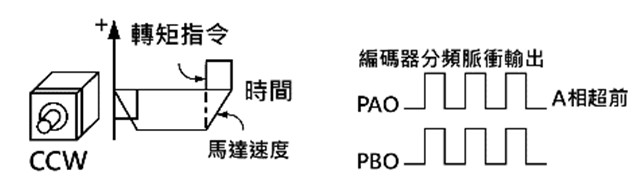
無需改變”速度指令”/”位置指令”的極性(指令方向),即可切換伺服馬達的旋轉方向(Pn000=n. X)。 此時,雖然馬達的旋轉方向會改變,但是編碼器 AB 相脈衝輸出等輸出訊號的極性(A 相、B 相的相位關係)不會改變。請按照系統進行設定。
出廠設定下的“正轉方向”從伺服馬達的負載側看為“逆時針旋轉(CCW)”。
|
參數 |
正轉/反轉指令 |
馬達旋轉方向和編碼器 AB 相脈衝輸出 |
有效超過行程(OT) |
|
|
Pn00 0 |
n.▯▯▯0 [出廠設定] |
正轉指令 |
|
禁止正轉側驅 動輸入(P-OT) 訊號 |
|
反轉指令 |
|
禁止反轉側驅 動輸入(N-OT) 訊號 |
||
|
n.▯▯▯1 (反轉模式) |
正轉指令 |
|
禁止正轉側驅 動輸入(P-OT) 訊號 |
|
|
反轉指令 |
|
禁止反轉側驅 動輸入(N-OT) 訊號 |
||
5.6 防止超程的功能和設定
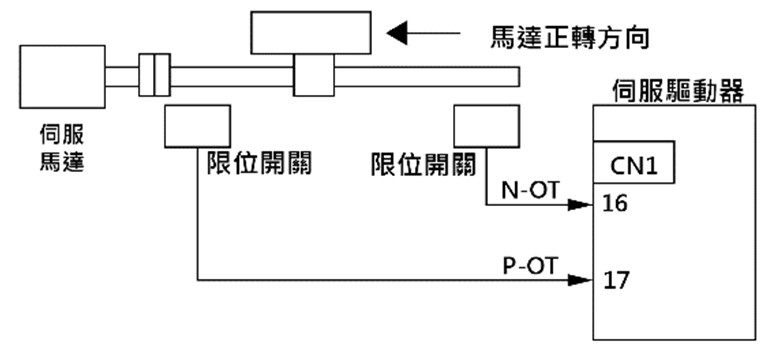
伺服驅動的防止超程功能是指當機械的可動部超出所設計的安全移動範圍時,通過極限開關的訊號輸入,使伺服馬達強制停止的安全功能。
極限訊號有禁止正轉側驅動輸入(P-OT)訊號和禁止反轉側驅動輸入(N-OT)訊號。P-OT、N-OT 訊號是在伺服馬達驅動下的機械動作時,在禁止進入的位置設置極限開關,然後通過該訊號停止機械。 伺服驅動的接線範例如下所示。
旋轉台(Rotary Table)及輸送機等旋轉型用途無需防止超程功能,此時無需對防止超程用輸入訊號進行接線。 下面對防止超程功能的相關參數設定進行說明。
|
|
|
● 為防止接點處的接觸不良及斷線造成事故,極限開關請使用“常閉接點”。 此外,請勿對極限訊號(P-OT、N-OT)極性的出廠設定進行變更。 ● 將伺服馬達作為垂直軸使用時,超程狀態下煞車(制動器)控制輸出(/BK)訊號將保持 ON 狀態,因此在發 生超程時零件可能會掉落。為防止零件掉落,請在伺服馬達停止後設定成鎖定狀態(Pn001= n. 1 )。 ● 發生超程時將在停止後進入伺服鎖定(bb)狀態,但負載軸側受到外力時可能會被拖回。為防止伺服馬達因外 力而被拖回時,請在伺服馬達停止後設定成鎖定狀態(Pn001 = n. 1 )。 |
 注意
5.6.1 極限訊號
訊號有禁止正轉側驅動輸入(P-OT)訊號和禁止反轉側驅動輸入(N-OT)訊號。
|
種類 |
訊號名稱 |
連接器腳位 |
訊號狀態 |
含義 |
|
輸入 |
P-OT |
CN1-IN2 |
ON |
正轉側可驅動(正常運轉) |
|
OFF |
禁止正轉側驅動(正轉側超過行程) |
|||
|
N-0T |
CN1-IN3 |
ON |
反轉側可驅動(正常運轉) |
|
|
OFF |
禁止反轉側驅動(反轉側超過行程) |
即使在超過行程狀態下,仍允許通過輸入指令向相反方向驅動。
5.6.2 選擇防止超程功能有效/無效
防止超程功能的有效/無效可通過 Pn50A=n.X (禁止正轉側驅動輸入(P-OT)訊號的分配)及Pn50B =n. X(禁止反轉側驅動輸入(N-OT)訊號的分配)進行選擇。
當選擇無效時,無需防止超程用輸入訊號的接線。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn50A |
n. 2▯▯▯[出廠設定] |
超過行程功能生效後,從CN1-IN0輸入禁止正轉側驅動輸入(P-OT)訊號。(脈衝型機種為CN1-IN1) |
電源重啟 |
設定 |
|
n. 8▯▯▯ |
超過行程功能失效。始終允許正轉側驅動。 |
|||
|
Pn50B |
n.▯▯▯3 [出廠設定] |
超過行程功能生效後,從CN1-IN1輸入禁止反轉側驅動輸(N-OT)訊號。(脈衝型機種為CN1-IN2) |
電源重啟 |
設定 |
|
n.▯▯▯8 |
超過行程功能失效。始終允許反轉側驅動。 |
|||
5.6.3 防止超程功能動作時馬達停止方法的選擇
防止超程功能動作時的伺服馬達停止方法通過 Pn001=n. XX(伺服OFF 及發生Gr.1 錯誤警報時的停止方法、超過行程(OT)時的停止方法)進行選擇。
|
參數 |
馬達的停止方法* |
馬達停止後的轉態 |
生效時間 |
類別 |
|
|
Pn001 |
n.▯▯00 |
動態煞車(制動器) |
自由運行 |
電源重啟 |
設定 |
|
n.▯▯01 |
|||||
|
n.▯▯02 |
自由運行 |
||||
|
n.▯▯1▯ |
根據Pn406 的設定減速 |
急停 |
|||
|
n.▯▯2▯ |
自由運行 |
||||
|
n.▯▯3▯ |
根據Pn30A 的設定減速 |
急停 |
|||
|
n.▯▯4▯ |
自由運行 |
* 轉矩控制時不能減速停止。根據Pn001=n.▯▯▯X(伺服OFF 及發生Gr.1 錯誤警報時的停止方法)的設定,動態煞車(制動
器)停止或自由運行停止,在伺服馬達停止後進入自由運行狀態。
使用”緊急停止轉矩”功能,控制伺服馬達停止時機
使用”緊急停止轉矩”功能,控制伺服馬達停止時機,對Pn406(緊急停止轉矩)進行設定。 Pn001=n. X 設定成1 或2 時,將以 Pn406 的設定轉矩作為最大值使伺服馬達減速。
出廠設定為“800%”。這是為使伺服馬達務必輸出最大轉矩而設定的足夠大的值。但實際有效的緊急停止轉矩最大值上限為伺服馬達的最大轉矩。
|
Pn406 |
|
轉矩 |
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
0〜800 |
1% * |
800 |
即時生效 |
設定 |
|||||
* 相對於馬達額定轉矩的百分比。
使用”減速時間”功能,控制伺服馬達停止時機
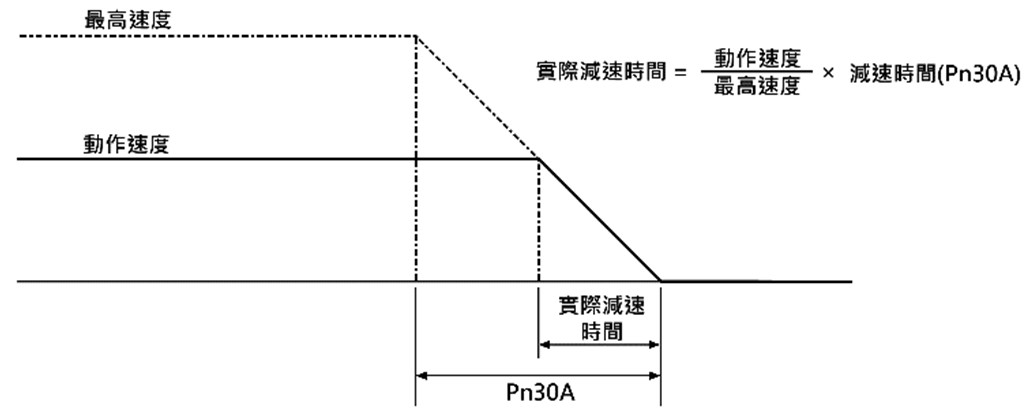
使用”減速時間”功能,控制伺服馬達停止時機,對Pn30A(伺服OFF 及強制停止時的減速時間)進行設定。
|
Pn30A |
|
轉矩 |
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
0〜10000 |
1ms |
0 |
即時生效 |
設定 |
|||||
Pn30A 設定成“0”時,急停。
Pn30A 設定的減速時間為馬達最高速度至馬達停止的時間
5.6.4 超過行程警告功能
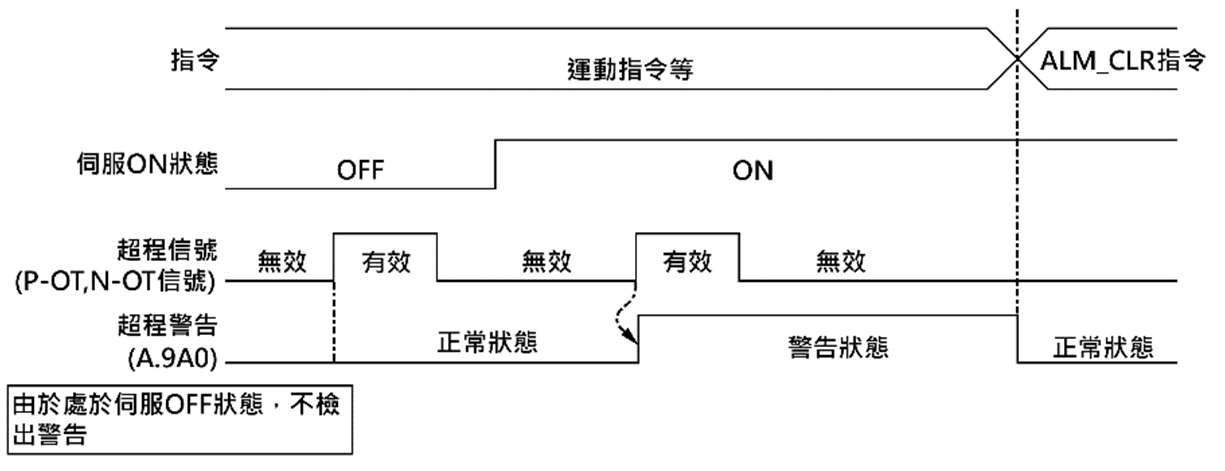
超過行程警告功能是指在伺服ON 的過程中進入超過行程狀態時,檢測出A.9A0(超過行程警告)的功能。使用本功能時,即使極限訊號瞬間輸入,伺服驅動也可對上位裝置發生了警告這一情況做出通知。本功能僅在伺服ON 時有效。伺服OFF 時即使進入超過行程狀態,也不會檢測出超過行程警告。
|
• 即使發生A.9A0,馬達停止及上位裝置的運動控制動作也不受影響。發生超過行程警告的狀態下,仍可執行
• 發生超過行程時,伺服驅動將實施應對超過行程的停止處理,因此在發生A.9A0 時,伺服馬達還未到達上位 裝置制定的目標位置。請通過回饋位置確認軸是否停止在安全位置。 |
本功能通過以下參數進行設定。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn00D |
n.0▯▯▯ |
不檢查超過行程警告。 |
電源重啟 |
設定 |
|
n.1▯▯▯ |
檢出超過行程警告。 |
|||
檢出警告的時序表如下所示。
|
|
1. 對於與指令方向相同的超過行程將檢出警告。 2. 對於與指令方向相反的超過行程無法檢出警告。 |
例如:在正方向的指令下,移動過程中即使N-OT 訊號ON 也不會發出警告 3. 無指令的情況下,無論是正方向還是反方向的超過行程均會檢出警告。
4. 超過行程狀態下,從伺服OFF 狀態變為伺服ON 狀態時不會檢出警告。
5. 警告的解除與伺服ON/伺服 OFF、極限訊號狀態無關,使用錯誤警報及警告清除(ALM_CLR)指令解除。
6. 超過行程狀態下,使用錯誤警報及警告清除(ALM_CLR)指令解除警告時,在超過行程狀態得到解除前,不會再檢出警告。
7. 檢出軟體極限時,仍會檢出超過行程警告。
5.7 煞車(制動器)
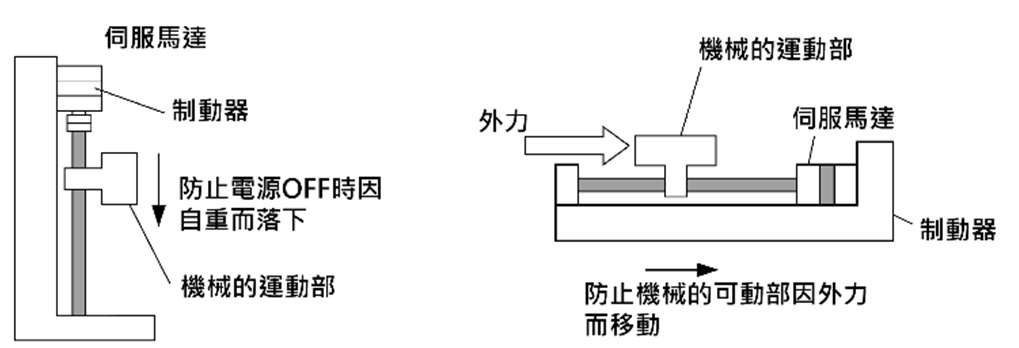
煞車(制動器)是在伺服驅動的電源OFF 時保持位置固定,以使機械的可動部不會因自重或外力作用而移動的部件。煞車(制動器)內建於帶煞車(制動器)的伺服馬達中,請設置在機械側。
請在下圖所示的場合中使用。
|
只能在使伺服馬達保持停止狀態時使用。 |
 內建於伺服馬達中的煞車(制動器)為無勵磁運動型的固定專用煞車(制動器),不可用於煞車用途。
5.7.1 煞車(制動器)的動作順序
考慮煞車(制動器)的打開時間和動作時間,煞車(制動器)的動作時間請進行如下設定。
使煞車(制動器)控制輸出(/BK)訊號OFF 後至煞車(制動器)實際動作的時間。 |
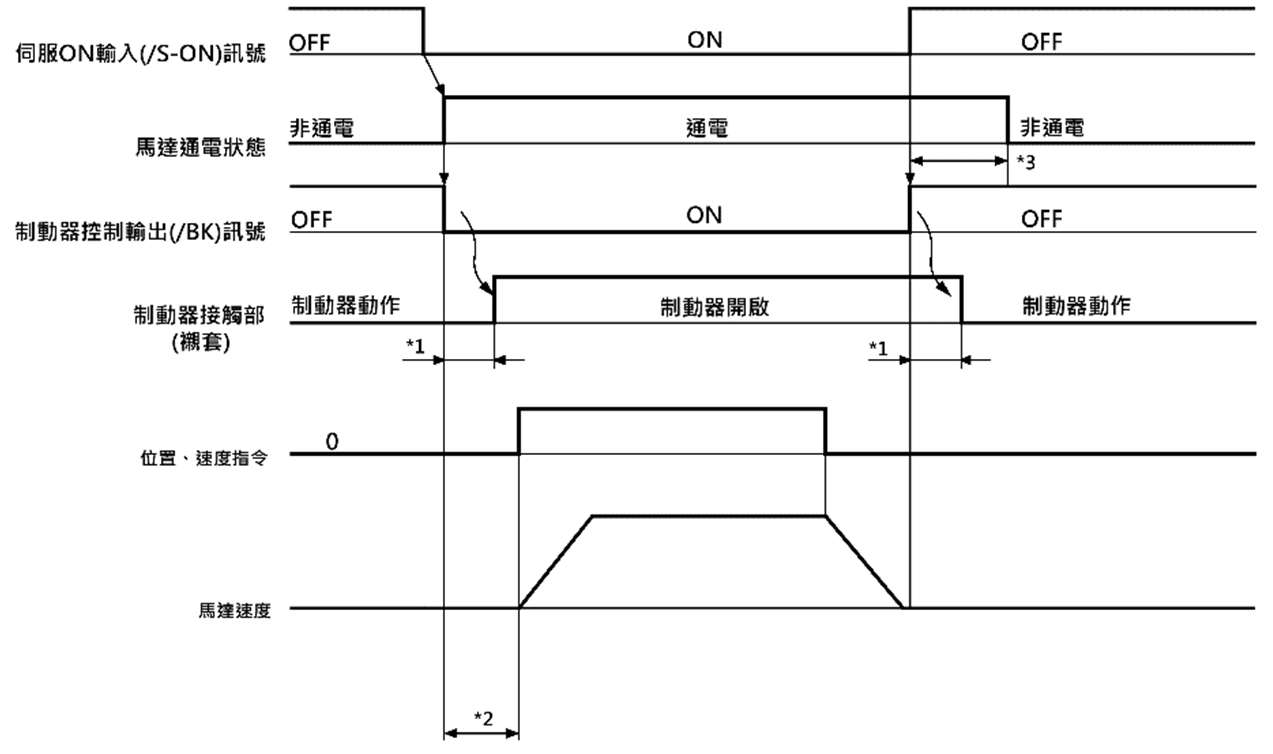
*1. 帶煞車(制動器)伺服馬達的煞車(制動器)動作會有一個延遲時間,該延時的時間由煞車(制動器)的電氣特性來決定 *2. 請在SV_ON 指令發送後,等待煞車(制動器)打開時間+50ms 以上再輸出上位裝置對伺服驅動的指示。
*3. 煞車(制動器)動作和伺服OFF 時間請使用以下參數進行設定。
Pn506(煞車(制動器)指令-伺服OFF 延遲時間),Pn507(煞車(制動器)指令輸出速度值),Pn508(伺服OFF-煞車(制動器)指令 等待 時間)
5.7.2 煞車(制動器)控制(/BK)訊號
控制煞車(制動器)的輸出訊號。可變更分配目標的連接器腳位。詳情請參照Pn50F = n. X “ 煞車(制動器)控制(/BK)訊號的分配 ”。伺服OFF 或者檢出錯誤警報時,/BK 訊號為OFF(煞車(制動器)動作)。使煞車(制動器)動作的時間(使/BK 訊號OFF 的時間)通過伺服OFF 延遲時間(Pn506)調整。
|
種類 |
訊號名稱 |
連接器腳位 |
訊號狀態 |
含義 |
|
輸出 |
/BK |
需分配 |
ON(閉合) |
解除煞車(制動器) |
|
OFF(斷開) |
使煞車(制動器)動作 |
|
|
在超過行程狀態下/BK 訊號保持ON 的狀態。此時煞車被解除。 |
煞車(制動器)控制輸出(/BK)訊號的分配
/BK 訊號的分配通過 Pn50F=n. X (煞車(制動器)控制輸出(/BK)訊號分配)設定。
|
參數 |
連接器腳位 |
含義 |
生效時間 |
類別 |
|
|
Pn50F |
n.▯0▯▯ |
CN1-7,8 |
從CN1-OUT0 輸出/BK 訊號 |
電源重啟 |
設定 |
|
n.▯1▯▯ |
CN1-9,10 |
從CN1-OUT1 輸出/BK 訊號 |
|||
|
n.▯2▯▯ |
CN1-11,12 |
從CN1-OUT2 輸出/BK 訊號 |
|||
|
n.▯3▯▯ |
CN1-32,33 |
從CN1-OUT3 輸出/BK 訊號 |
|||
|
n.▯4▯▯ |
CN1-34,35 |
從CN1-OUT4 輸出/BK 訊號 |
|||
|
n.▯5▯▯ |
CN1-36,37 |
從CN1-OUT5 輸出/BK 訊號 |
|||
|
n.▯6▯▯ |
— |
不使用/BK 訊號 |
|||
|
5.7.3 伺服馬達停止時,煞車(制動器)控制(/BK)訊號的輸出時間
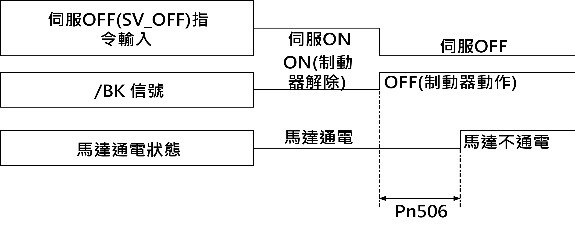
伺服馬達停止時,在輸入伺服OFF(SV_OFF)指令的同時/BK 訊號也會OFF。通過設定伺服OFF 延遲時間(Pn506),可變更SV_OFF 指令輸入至實際馬達不通電的時間。
|
Pn506 |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0〜50 |
1ms |
0 |
即時生效 |
設定 |
||||
• 用於垂直軸等時,機械運動部的自重或外力可能會引起機器輕微移動。通過設定伺服OFF 延遲時間 (Pn506),可使馬達在煞車(制動器)動作後處於通電狀態,以消除機器的輕微移動。
• 該參數用於設定伺服馬達停止時馬達不通電的時間。
|
5.7.4 伺服馬達運行中,煞車(制動器)控制(/BK)訊號的輸出時間
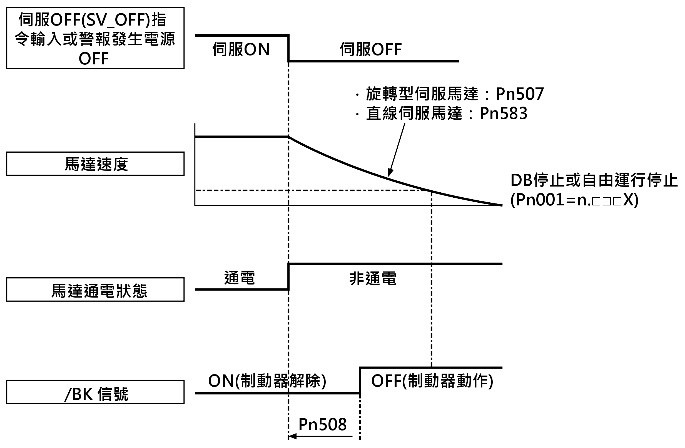
伺服馬達運行中發生錯誤警報時,伺服馬達停止動作,/BK 訊號OFF。此時,通過設定煞車(制動器)指令輸出速度值 (Pn507)以及伺服OFF-煞車(制動器)指令等待時間(Pn508),可以調整/BK 訊號的輸出時間。
(註) 發生錯誤警報時的停止方法為急停時,馬達停止後按照Pn506(煞車(制動器)指令-伺服OFF 延遲時間)的設定。
|
Pn507 |
|
|||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||
|
0〜10000 |
1min-1 (RPM) |
100 |
即時生效 |
設定 |
||||||
|
Pn508 |
|
轉矩 |
||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||
|
10〜100 |
10ms |
50 |
即時生效 |
設定 |
||||||
下面任意一項條件成立時,煞車(制動器)將動作。
● 馬達不通電後,馬達速度小於Pn507 的設定值時
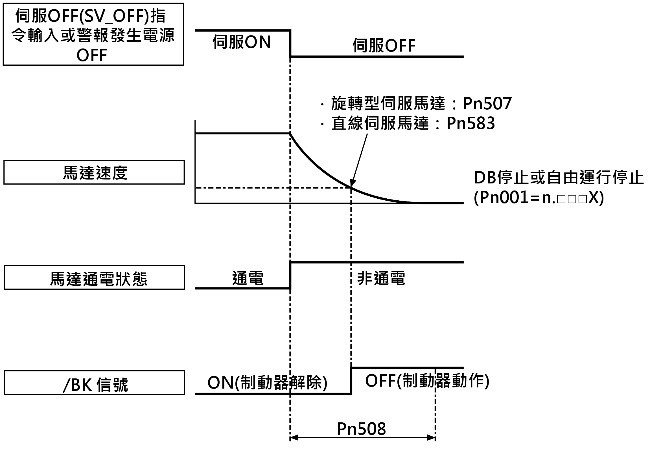
● 馬達進入不通電狀態後,經過了Pn508 的設定時間時
|
最高速度。 |
 煞車(制動器)指令輸出速度值(Pn507)即使設定成大於所用伺服馬達最高速度的數值,仍將被限制成伺服馬達的
5.8 伺服OFF 及發生錯誤警報時的馬達停止方法
伺服OFF 及發生錯誤警報時的馬達停止方法如下所述。
馬達的停止方法有以下4 種。
|
馬達的停止方法 |
含義 |
|
動態煞車(制動器)(DB)停止 |
通過使伺服馬達的電氣迴路短路,可緊急停止伺服馬達。 |
|
自由運行停止 |
因馬達旋轉時的摩擦而自然停止。 |
|
急停 |
將”速度指令”設成“0”,使伺服馬達緊急停止。 |
|
減速停止 |
按照緊急停止轉矩減速停止。 |
馬達停止後的狀態有以下3 種。
|
馬達停止後的狀態 |
含義 |
|
動態煞車(制動器)狀態 |
使電氣迴路短路後,伺服馬達停止的狀態 |
|
自由運行狀態 |
伺服驅動不對伺服馬達進行控制的狀態(從負載側施力時機械會動作) |
|
鎖定狀態 |
組成位置環,”位置指令”為“0”的停止狀態(保持當前的停止位置) |
• 運行過程中,伺服未OFF 而主迴路電源OFF 或控制電源OFF 時,不採用DB 停止,而必須採用自由運行停 止時,請使用動態煞車(制動器)選購件適用的伺服驅動。 • 關於錯誤警報時的停止方法,為了盡力縮短錯誤警報發生時的慣性移動距離,對於允許選擇急停的錯誤警 報,出廠設定均為急停。但根據用途,有時DB 停止比急停更合適。 |
5.8.1 伺服OFF 時的馬達停止方法
伺服OFF 時的馬達停止方法通過Pn001=n. X(伺服OFF 及發生Gr.1 錯誤警報時的停止方法)進行選擇。
|
參數 |
伺服馬達停止方法 |
伺服馬達停止後狀態 |
生效時間 |
類別 |
|
|
Pn001 |
n.▯▯▯0 [出廠設定] |
動態煞車(制動器) |
動態煞車(制動器) |
電源重啟 |
設定 |
|
n.▯▯▯1 |
自由運行 |
||||
|
n.▯▯▯2 |
自由運行 |
自由運行 |
|||
(註) 設定成Pn001=n. 0(通過動態煞車(制動器)停止馬達)的狀態下,伺服馬達停止或以極低速度旋轉時,將和自由運行狀態
時一樣。
5.8.2 發生錯誤警報時的馬達停止方法
錯誤警報分為Gr.1 錯誤警報和Gr.2 錯誤警報2 種。設定錯誤警報發生時馬達停止方法的參數因錯誤警報種類而異。
發生Gr.1 錯誤警報時的馬達停止方法
發生Gr.1 錯誤警報時,伺服馬達按照Pn001=n. X 的設定停止。出廠設定為動態煞車(制動器)停止。
發生Gr.2 錯誤警報時的馬達停止方法
發生Gr.2 錯誤警報時,伺服馬達按照以下3 個參數組合的設定停止。出廠設定為急停。 • Pn001=n. X(伺服OFF 及發生Gr.1 錯誤警報時的停止方法)
• Pn00A=n. X(發生Gr.2 錯誤警報時的停止方法)
• Pn00B=n. X (發生Gr.2 錯誤警報時的停止方法)
但在轉矩控制時,一般使用Gr.1 的停止方法。設定成Pn00B=n. 1 (DB 停止或自由運行停止)時,可採用與Gr.1 相同的停止方法。在使用多台伺服馬達同步時,為了防止因錯誤警報時停止方法各不相同而損壞機器,可以使用該停止方法。
參數設定內容的組合和停止方法如下表所述。
|
參數 |
伺服馬達停止方法 |
伺服馬達停止後狀態 |
生效時間 |
類別 |
||
|
Pn00B |
Pn00A |
Pn001 |
||||
|
n.▯▯0▯ |
— |
n.▯▯▯0 [出廠設定] |
急停 |
動態煞車(制動器) |
電源重啟 |
設定 |
|
n.▯▯▯1 |
自由運行 |
|||||
|
n.▯▯▯2 |
||||||
|
n.▯▯1▯ |
n.▯▯▯0 [出廠設定] |
動態煞車(制動器) |
動態煞車(制動器) |
|||
|
n.▯▯▯1 |
自由運行 |
|||||
|
n.▯▯▯2 |
自由運行 |
|||||
|
n.▯▯2▯ |
n.▯▯▯0 |
n.▯▯▯0 [出廠設定] |
動態煞車(制動器) |
動態煞車(制動器) |
||
|
n.▯▯▯1 |
自由運行 |
|||||
|
n.▯▯▯2 |
自由運行 |
|||||
|
n.▯▯▯1 |
n.▯▯▯0 [出廠設定] |
將Pn406 的設定轉矩作為最大值使馬達減速 |
動態煞車(制動器) |
|||
|
n.▯▯▯1 |
自由運行 |
|||||
|
n.▯▯▯2 |
||||||
|
n.▯▯▯2 |
n.▯▯▯0 [出廠設定] |
自由運行 |
||||
|
n.▯▯▯1 |
||||||
|
n.▯▯▯2 |
||||||
|
n.▯▯▯3 |
n.▯▯▯0 [出廠設定] |
按照Pn30A 的設定使馬達減速 |
動態煞車(制動器) |
|||
|
n.▯▯▯1 |
自由運行 |
|||||
|
n.▯▯▯2 |
||||||
|
n.▯▯▯4 |
n.▯▯▯0 [出廠設定] |
自由運行 |
||||
|
n.▯▯▯1 |
||||||
|
n.▯▯▯2 |
||||||
(註) 1. 設定成Pn001=n.▯▯0▯或n.▯▯1▯時,Pn00A 的設定將被無視。
2. Pn00A=n.▯▯▯X 的設定僅在位置控制及速度控制時有效。轉矩控制時Pn00A=n.▯▯▯X 的設定將被無視,依照
Pn001=n.▯▯▯X 的設定。
5.9 馬達過載檢出
馬達過載檢出值是指在施加超出伺服馬達額定值的連續負載時,檢出過載警告及過載錯誤警報的值(閾值)。其可防止伺服馬達過熱。
伺服驅動能夠變更A.910(過載警告)、A.720(過載(連續最大)錯誤警報)的檢出時間。但不能變更A.710(過載特性及過載(瞬時最大)錯誤警報)的檢出值。
5.9.1 過載警告(A.910)的檢出時間
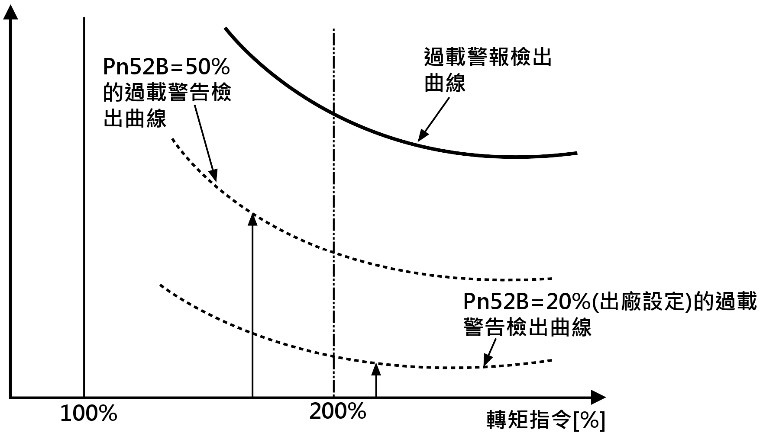
出廠時的過載警告檢出時間為過載錯誤警報檢出時間的20%。通過變更過載警告值(Pn52B),可變更過載警告檢出時間。將本功能作為所用系統的過載保護功能使用,可提高安全性。
例如,如下圖所示,將過載警告值(Pn52B)從20%變更成50% 後,過載警告檢出時間將變為過載錯誤警報檢出時間的一半(50%)。
|
Pn52B |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0〜100 |
1% |
20 |
即時生效 |
設定 |
||||
5.9.2 過載錯誤警報(A.720)的檢出時間
在伺服馬達的散熱不佳(散熱片較小等)時,可減小過載錯誤警報的檢出值以防止過熱。 減小過載錯誤警報檢出值的係數為Pn52C(馬達過載檢出基極電流降低額定值)。
|
Pn52C |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0〜100 |
1% |
100 |
電源重啟 |
設定 |
||||
可提前檢出過載(連續最大)錯誤警報(A.720),以防止馬達發生過載。 過載檢出時間
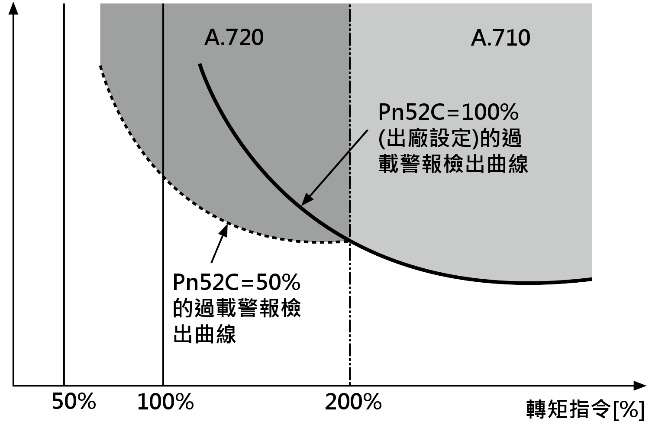
(註) 上圖的灰色部分表示發生A.710、 A.720 的區域。
5.10 電子齒輪的設定
“指令單位”是指使負載移動的位置資料的最小單位。指令單位是將移動量轉換成易懂的距離等物理量單位(例如µm 及 °等),而不是轉換成脈衝。
電子齒輪是將按照指令單位指定的移動量轉換成實際移動所需脈衝數的功能。
根據該電子齒輪功能,對伺服驅動的輸入指令每1 個脈衝的工件移動量為1 個指令單位。即如果使用伺服驅動的電子齒輪,可將脈衝轉換成指令單位進行讀取。
(註) 1.上位裝置設定電子齒輪時,伺服驅動的電子齒輪比通常按照1:1 使用。
2.指令脈衝輸入倍率切換功能有效時,將 n 倍的上位裝置發出的輸入指令脈衝的位置資料定義成 “ 指令單位 ”。(n:指令脈衝輸入倍率)
不使用電子齒輪時
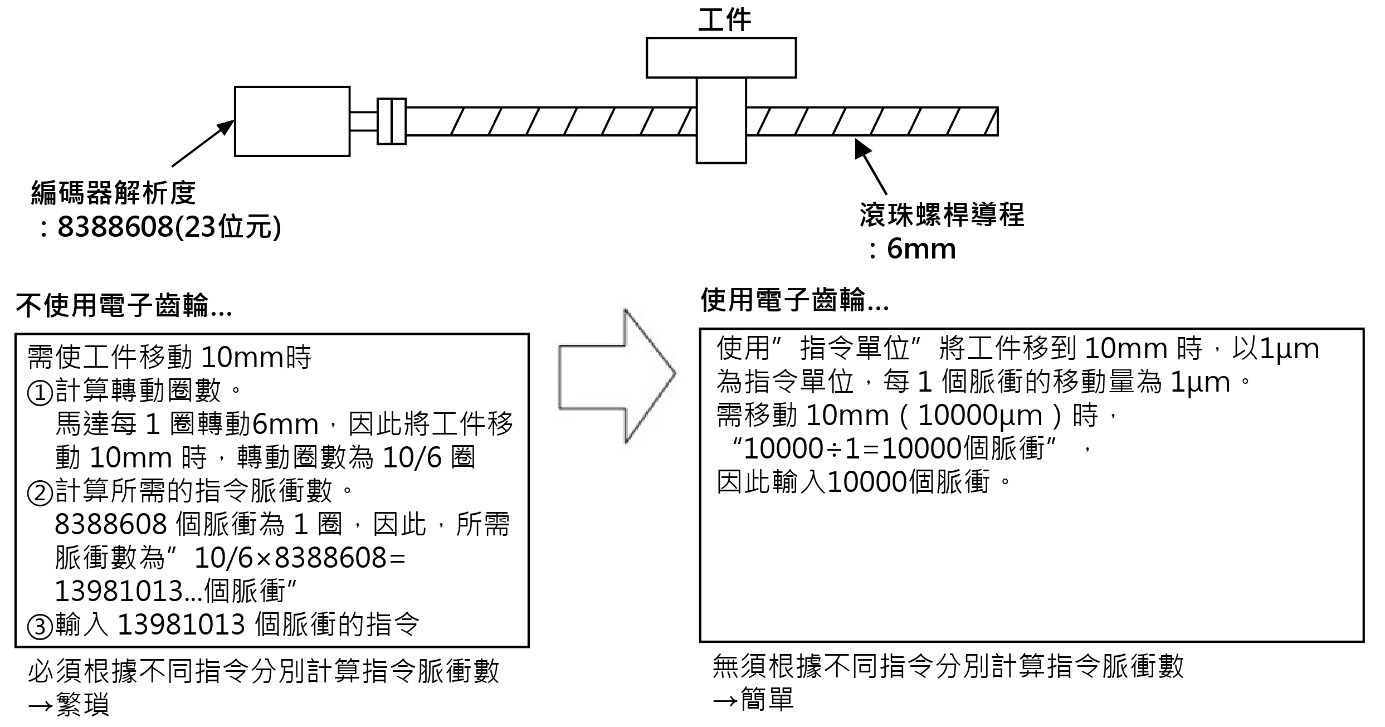
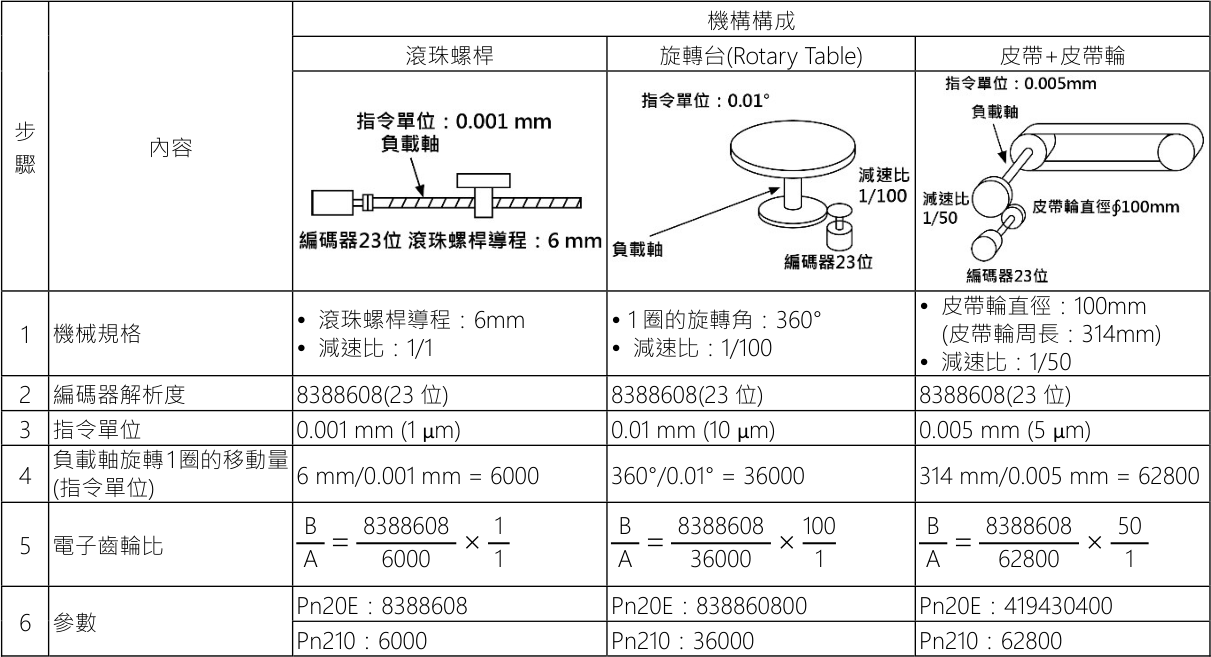
5.10.1 電子齒輪比的設定 電子齒輪比通過Pn20E 和Pn210 進行設定。
|
|
Pn20E |
|
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
1~1073741824 |
1 |
1 |
電源重啟 |
設定 |
|||
|
Pn210 |
|
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
1~1073741824 |
1 |
1 |
電源重啟 |
設定 |
|||
電子齒輪比設定值的計算方法
馬達軸和負載側的機器減速比為n/m(馬達旋轉m 圈時負載軸旋轉n 圈)時,電子齒輪比的設定值通過下式求得。
|
電子齒輪比 |
B = |
Pn20E = |
|
m |
||
|
A |
Pn210 |
負載軸旋轉1 圈的移動量(指令單位) |
n |
5.10.2 電子齒輪比的設定範例 設定範例如下所示。
5.11 絕對值編碼器的設定(初始化)
使用絕對值編碼器的系統在投入使用時需對旋轉圈數資料進行初始化。因此,在首次接通電源等需執行初始化的情況下,會發生與絕對值編碼器相關的錯誤警報(A.810、A.820)。通過對絕對值編碼器進行設定(初始化),執行旋轉圈數資料的初始化後,與絕對值編碼器相關的錯誤警報將被清除。
在以下場合,請對絕對值編碼器進行設定(初始化)。
· 系統首次使用時
· 發生A.810(編碼器備份錯誤警報)時
· 發生A.820(編碼器checksum 錯誤警報)時
· 需對絕對值編碼器的旋轉圈數資料進行初始化時
|
|
|
● 對絕對值編碼器執行設定後,旋轉圈數資料為-2~+2 圈內的值。機械系統的機械原點會改變,因此請在設 定後對上位裝置的機械原點進行定位。 如果不對上位裝置進行定位而直接運行機械,可能會發生意外的動作,導致人員受傷或機械損壞。 |
 注意
|
|
1.以下場合無旋轉圈數資料(常時為零),因此無需對絕對值編碼器進行設定(初始化)。也不會發生與絕對值 |
編碼器相關的錯誤警報(A.810、A.820)。
• 使用單圈絕對值編碼器時
• 設定將多圈絕對值編碼器用作單圈絕對值編碼器(Pn002=n.▯2▯▯)時
2.使用無電池絕對值編碼器時,會在初次接通電源的情況下發生A.810(編碼器備份錯誤警報)。進行絕對值
編碼器的設定(初始化)後,不會發生A.810。
5.11.1 設定(初始化)時的注意事項
• “A.810(編碼器備份錯誤警報)”和“A.820(編碼器checksum 錯誤警報)”不能通過伺服驅動的錯誤警報重定輸入(/ALM-RST)訊號解除。因此,請務必對絕對值編碼器進行設定(初始化)。
• 發生編碼器內部監視的錯誤警報(A.8▯▯)時,請用切斷電源的方法來解除錯誤警報。
執行絕對值編碼器的設定(初始化)前,請務必確認以下內容。
• 參數的防寫設置(Write protection)設定不得設定為 “防寫設置(Write protection)” • 須處於伺服 OFF 狀態
5.11.2 可操作工具
可對絕對值編碼器進行設定(初始化)的工具及其對絕對值編碼器的設定 (初始化)的分配如下所述。
|
操作工具 |
分配 |
|
面板操作器 |
Fn008 |
|
ProTuner 調試軟體 |
[絕對值編碼器重置] |

5.12 再生電阻容量的設定
再生電阻是指對伺服馬達減速等情況下產生的再生能量進行消耗的電阻。
連接外置再生電阻時,需對Pn600(再生電阻容量)及Pn603(再生電阻值)進行設定。
|
|
|
• 連接外置再生電阻器時,請務必對Pn600、Pn603 設定適當的值。 否則將無法正常檢出A.320(再生過載錯誤警報),從而可能會導致外置再生電阻器損壞、人員受傷及火災。 • 選擇外置再生電阻器時,請務必確認容量是否合適。 否則可能會導致人員受傷及火災。 |
 警告
|
Pn600 |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0~伺服驅動最大適用馬達容量 |
10W |
0 |
即時生效 |
設定 |
||||
|
Pn603 |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0~65535 |
10mΩ |
0 |
即時生效 |
設定 |
||||
再生電阻容量應設定為和所連接的外置再生電阻的容許容量相匹配的值。設定值因外置再生電阻的冷卻狀態而異。
• 自冷方式(自然對流冷卻)時:設定為再生電阻容量(W)的20%以下的值。 • 強制風冷方式時:設定為再生電阻容量(W)的50%以下的值。
|
|
自冷式外置再生電阻的容量為100 W 時,100 W×20% =20W,因此Pn600(再生電阻容量)應設定為 “2”(設定單位:10 W)。 |
(註) 1. 設定值不恰當時,將顯示A.320。
2. 出廠設定“0”是使用伺服驅動內建的再生電阻。
|
提示:按 ← → 切換章節,Ctrl+K 搜尋