介紹試運行的流程和操作步驟以及試運行時使用方便的功能。
7.1 試運行的流程
7.1.1 伺服馬達試運行的流程
試運行的步驟如下所述。
|
步驟 |
內容 |
|
1 |
設置、安裝 |
|
2 |
接線、連接 確認單個伺服馬達的動作。此處,未連接伺服驅動的CN1。 |
|
3 |
試運行前的確認 |
|
4 |
接通電源 |
|
5 |
絕對值編碼器的設定 |
7.2 試運行前的檢查和注意事項
為了能夠安全正確地進行試運行,在試運行前,請確認以下項目。 • 正確進行了伺服驅動和伺服馬達的設置、接線和連接。
• 供給伺服驅動的電源電壓正常。
• 確認伺服馬達已經穩固安裝。
• 使用帶油封的伺服馬達時,油封無損壞。且已塗抹機油。 • 使用長期保存的伺服馬達時,伺服馬達的維護、檢查已完成。
關於伺服馬達的維護、檢查要領,請參照使用伺服馬達的手冊。
• 帶煞車(制動器)的伺服馬達已預先解除了煞車(制動器)。解除煞車(制動器)時,需對煞車(制動器)施加指定電壓(DC24 V)。試運行用的迴路範例如下。
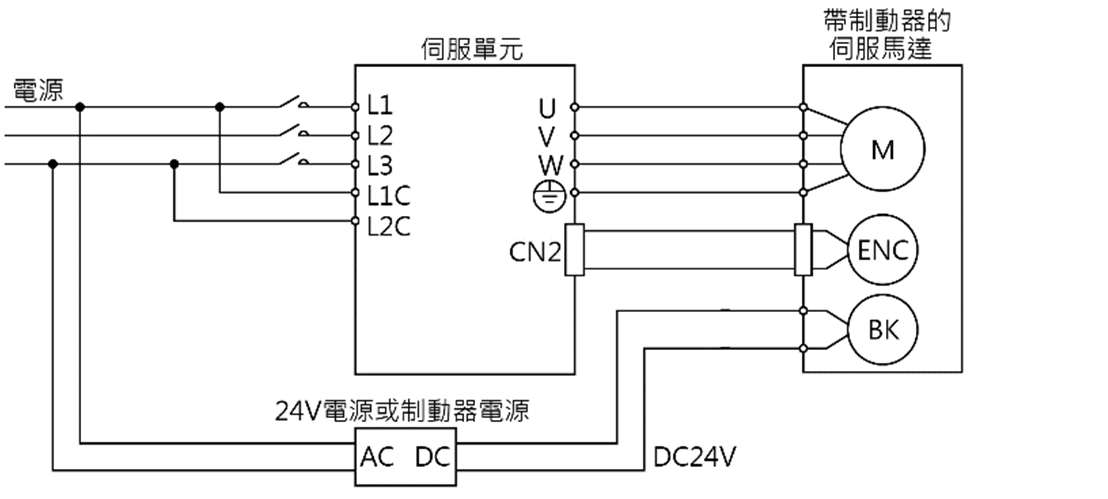
7.3 伺服馬達單體的試運行
進行伺服馬達單體的試運行時,使用JOG 運行功能。
JOG 運行是指,不連接上位裝置,以事先設定的JOG 速度(轉速)驅動伺服馬達,確認伺服馬達動作的功能。
|
|
|
● JOG 運行過程中防止超程功能無效。運行的同時必須考慮所用機器的運行範圍。 |
 注意
7.3.1 執行前的確認事項
要進行JOG 運行,必須事先進行以下確認。
• 參數的防寫設置(Write protection)設定沒有被設定為“禁止寫入”。
• 主迴路電源須為ON。
• 未發生錯誤警報。
• STO 處於OFF 狀態*1。
• 須處於伺服OFF 狀態。
• JOG 速度的設定須將所用機器的運行範圍等考慮在內。
*1: STO 為選配功能
通過下列參數設定JOG 速度。
|
Pn304 |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0~10000 |
1 min-1 (RPM) |
500 |
即時生效 |
設定 |
||||
|
Pn305 |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0~10000 |
1 ms |
0 |
即時生效 |
設定 |
||||
|
Pn306 |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0~10000 |
1 ms |
0 |
即時生效 |
設定 |
||||
7.3.2 可操作工具
進行JOG 運行可執行操作如下
|
操作工具 |
分配 |
|
面板操作器 |
Fn002 |
|
ProTuner 調試軟體 |
[JOG 操作] |

提示:按 ← → 切換章節,Ctrl+K 搜尋