8.1 面板操作器
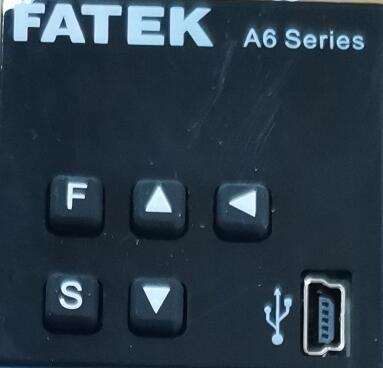
8.1.1 面板操作器按鍵的名稱和功能 面板操作器由面板顯示部和面板操作器按鍵構成。
通過面板操作器可以顯示狀態、執行協助工具、設定參數並監視伺服驅動的動作。
面板操作器按鍵的名稱及功能如下所示。
|
按鍵 |
名稱 |
功能 |
|
功能鍵 |
切換基本模式: |
|
|
設置鍵 |
按此鍵可顯示各參數的設定及設定值,及進入參數設定狀態和清除錯誤警報 |
|
|
UP 鍵 |
按下UP 鍵可增加設定值 |
|
|
DOWN鍵 |
按下DOWN 鍵可減少設定值 |
|
|
移位鍵 |
按下該鍵可將所選的位(該位的小數點閃爍)向左移動一位 |
8.1.2 功能的切換
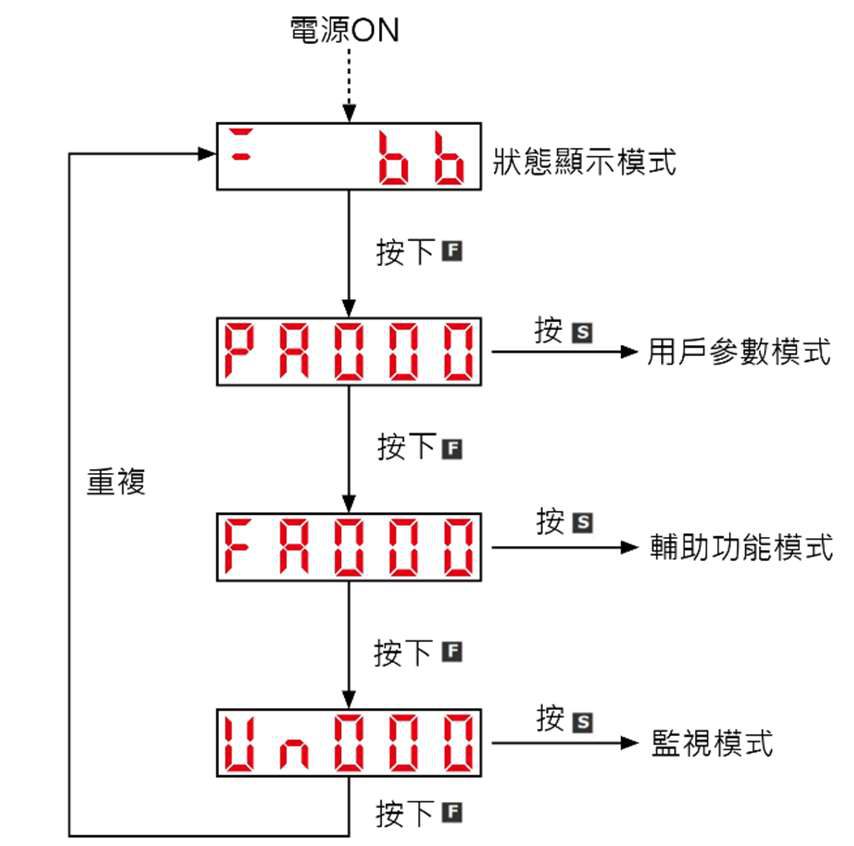
通過對面板操作器的功能進行切換,可進行運行狀態的顯示、參數的設定、運行指令等各功能的切換。 功能中包含狀態顯示模式、參數設定模式、監視模式及協助工具模式。按F 鍵後,各模式按下圖顯示的順序依次切換。
|
|
設定Pn52F(接通電源時的監視顯示)後,可在監視顯示(非狀態顯示)中設定接通電源後的顯示內容。 請在Pn52F 中設定接通電源時要顯示的Un 編號。 |
|
Pn52F |
|
|||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0000 ~ 0FFF |
– |
0FFF |
即時生效 |
設定 |
||||
設為0FFF[ 出廠設定 ]的情況下,接通電源時進行狀態顯示。
8.1.3 狀態顯示模式
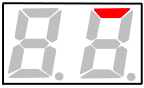
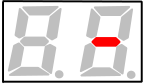
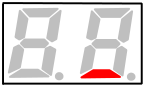
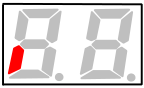
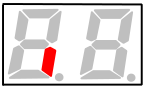
狀態顯示如下所示。
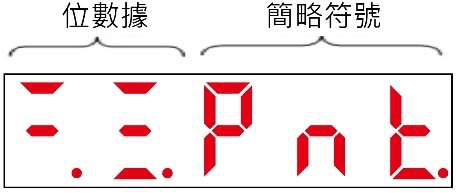
■ 位元資料的顯示內容
|
顯示 |
含義 |
|
|
控制電源ON 顯示 |
|
|
電源準備就緒顯示 |
|
|
伺服狀態顯示 |
|
|
速度一致輸出(/V-CMP)訊號顯示(速度控制時) 補充: 定位完成(/COIN)顯示(位置控制時) |
|
|
顯示旋轉檢出輸出(/TGON)訊號 |
|
|
“速度指令”輸入中顯示(速度控制時) 指令輸入中顯示(位置控制時) |
|
|
“轉矩指令”輸入中顯示(轉矩控制時) 清除訊號輸入中顯示(位置控制時) |
|
|
EtherCAT(對下)線接通時 |
|
|
EtherECAT(對上)線接通時 |
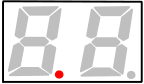
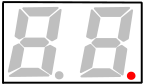
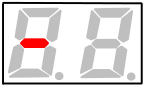
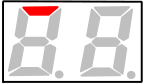
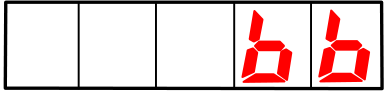
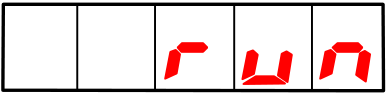
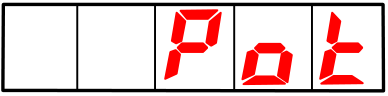
■ 簡略符號的顯示內容
|
簡略符號 |
內容含義 |
|
|
伺服鎖定中 |
|
|
運行時 |
|
|
禁止正轉側驅動狀態 |


|
簡略符號 |
內容含義 |
|
|
禁止反轉側驅動狀態 |
|
|
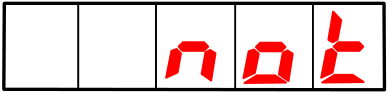
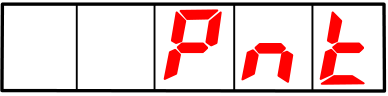
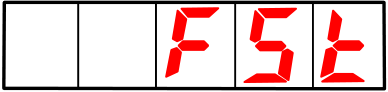
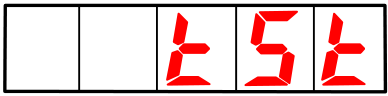
禁止正轉和反轉側驅動狀態 |
|
|
強制停止狀態 |
|
|
無馬達測試功能執行中 |
|
|
錯誤警報狀態 |
8.2 面板操作器中參數(PA▯▯▯)的操作
在面板操作器上顯示為以PA 開頭的編號。(SC3 伺服驅動器目前只能支援單軸馬達,因此PA 代表第一軸的參數,若未來支援雙軸馬達,PB 代表第二軸的參數。)
下面介紹本手冊中使用的參數的設定方法。
8.2.1 “數值設定型” 的設定方法
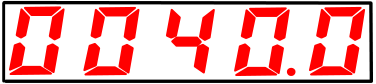
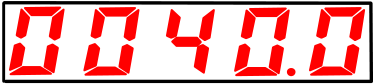
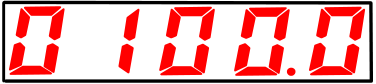
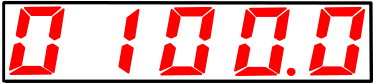
下面以第一軸PA 速度環增益(Pn100)的設定值從40.0 變更為100.0 時為例,介紹了數值設定型的設定方法。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
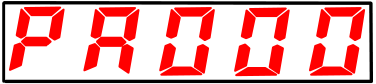
按F鍵可以選擇參數模式,請選擇PA000模式。 |
|
2 |
|
|
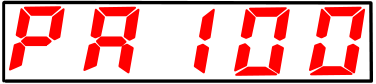
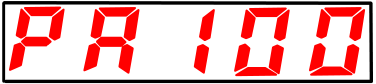
按UP 或DOWN 鍵顯示“PA100”。 |
|
3 |
|
S |
按S鍵,顯示PA的Pn100 的當前設定值。。 |
|
4 |
|
|
按左鍵,移動閃爍顯示的數位,使4閃爍顯示。(可變更閃爍顯示的數位。) |
|
5 |
|
|
按6 次UP 鍵,將設定值變更為“100.0”。 |
|
6 |
|
F |
按F鍵後,數值顯示將會閃爍。這樣,設定值便從40.0 變成了100.0。 |
|
7 |
|
S |
按S鍵,將返回“PA100” 的顯示。 |




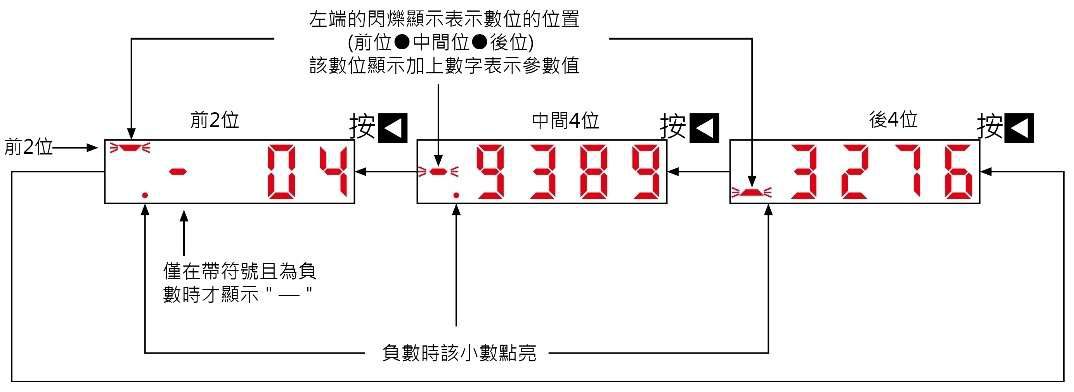
◆ 設定範圍在6 位以上時
由於面板操作器只能顯示5 位元數,故6 位以上的設定值如下顯示。


8.2.2 “ 功能選擇型” 的設定方法
功能選擇型從分配於面板操作器顯示編號各數位上的功能中進行選擇,以此設定各種功能。
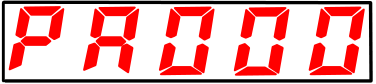
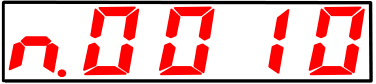
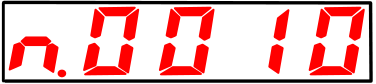
以下以功能選擇基本開關(PA000)的控制方式選擇(Pn000.1)從速度控制變為位置控制時為例,介紹功能選擇型的設定方法。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
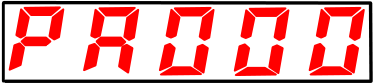
按F鍵選擇參數模式。若參數編號顯示的不是PA000,則按UP 或DOWN 鍵顯示“PA000”。 |
|
3 |
|
S |
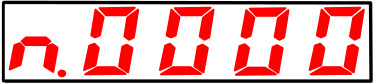
按S鍵,顯示Pn000的當前設定值。。 |
|
4 |
|
|
按左鍵,移動閃爍顯示的數位。(可變更閃爍顯示的數位。) |
|
5 |
|
|
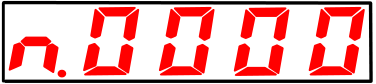
按一次UP 鍵,將設定值變更為“n.0010”。 (將速度控制變更為位置控制。) |
|
6 |
|
F |
按F鍵後,數值顯示將會閃爍。這樣,控制方式就變成了位置控制。 |
|
7 |
|
S |
按S鍵,將返回“PA000” 的顯示。 |


8.3 面板操作器中監視顯示(UA▯▯▯)的操作
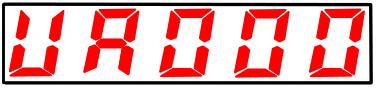
對伺服驅動中設定的指令值、輸入輸出訊號的狀態以及伺服驅動的內部狀態進行監視(顯示)的功能。 在面板操作器上顯示為以UA 開頭的編號。(SC3 伺服驅動器目前只能支援單軸馬達,因此UA 代表第一軸的參數,若未來支援雙軸馬達,UB 代表第二軸的參數。)
範例(馬達轉速)
下面對監視顯示的基本操作和顯示的判別方法為特殊監視編號進行說明。
■ 監視顯示功能一覽
|
監視號 |
顯示內容 |
單位 |
|
Un000 |
馬達轉速 |
1r/min |
|
Un001 |
“速度指令” |
1r/min |
|
Un002 |
“轉矩指令” |
1% |
|
Un003 |
旋轉角1 |
編碼器脈衝 |
|
Un004 |
旋轉角2 |
deg |
|
Un005 |
輸入訊號監視 |
|
|
Un006 |
輸出訊號監視 |
|
|
Un007 |
輸入速度指令 |
1r/min |
|
Un008 |
位置偏差量 |
指令單位 |
|
Un009 |
累積負載率 |
1% |


|
Un00A |
再生負載率 |
1% |
|
Un00B |
DB 電阻功耗 |
1% |
|
Un00C |
輸入指令計數器 |
指令單位 |
|
Un00D |
回饋脈衝計數器 |
編碼器脈衝 |
|
Un013 |
回饋脈衝計數器 |
指令單位 |
|
Un020 |
馬達額定速度 |
1r/min |
|
Un021 |
馬達最高速度 |
1r/min |
|
Un040 |
絕對值編碼器旋轉圈數資料 |
圈 |
|
Un041 |
絕對值編碼器的1 圈內位置 |
編碼器脈衝 |
|
Un140 |
母線電壓 |
1V |
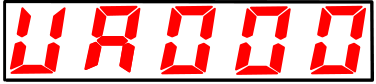
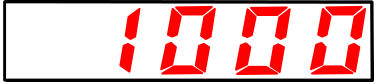
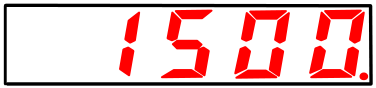
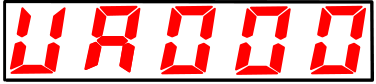
8.3.1 監視顯示的基本操作 下面以Un000 (馬達旋轉速度)為例進行說明。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。若參數編號顯示的不是UA000,則按UP 或DOWN 鍵顯示“UA000”。 |
|
2 |
|
S |
按S 鍵,則顯示當前馬達轉速。 |
|
3 |
|
|
保留 |
|
3 |
|
S |
按S鍵,則返回步驟1 的顯示。。 |


8.3.2 輸入輸出訊號的監視(Un005/ Un006) 使用Un005/ Un006,將被分配的訊號狀態顯示在面板操作器的段(LED)中。
◆ 顯示的判別方法
<段(LED)>
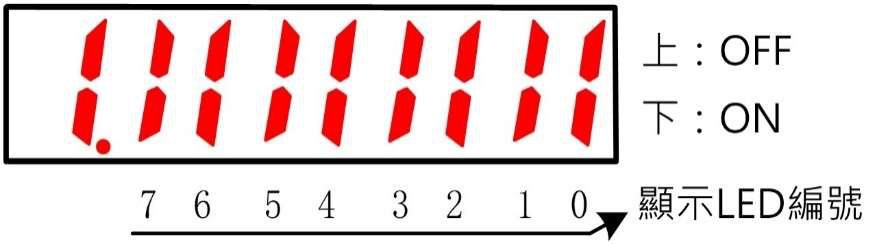
• 顯示LED 編號對應的輸入訊號OFF:上段亮燈
• 顯示LED 編號對應的輸入訊號ON:下段亮燈
分配表如下所示。
|
監視號 |
顯示LED 編號 |
腳位 |
|
Un005 |
0 |
IN0(CN1-14) |
|
1 |
IN1(CN1-15) |
|
|
2 |
IN2(CN1-16) |
|
|
3 |
IN3(CN1-17) |
|
|
4 |
IN4(CN1-39) |
|
|
5 |
IN5(CN1-40) |
|
|
6 |
IN6(CN1-41) |
|
|
7 |
IN7(CN1-42) |
|
|
Un006 |
0 |
OUT0(CN1-7,-8) |
|
1 |
OUT1(CN1-9,-10) |
|
|
2 |
OUT2(CN1-11,-12) |
|
|
3 |
OUT3(CN1-32,-33) |
|
|
4 |
OUT4(CN1-34,-35) |
|
|
5 |
OUT5(CN1-36,-37) |


8.4 面板操作器中協助工具(FA▯▯▯)的操作
協助工具是用於執行與伺服驅動的設置、調整相關的功能。
在面板操作器上顯示為以FA 開頭的編號。(SC3 伺服驅動器目前只能支援單軸馬達,因此FA 代表第一軸的參數,若未來支援雙軸馬達,FB 代表第二軸的參數。)
範例(JOG 運行)
以下對使用面板操作器時的操作步驟進行說明。執行前的確認事項及相關參數等請參照各功能的內容。 ■ 協助工具執行模式一覽
|
協助工具號 |
功能 |
|
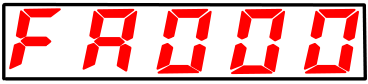
FA000 |
錯誤警報記錄 |
|
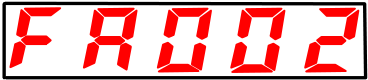
FA002 |
微動JOG 運行 |
|
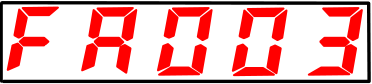
FA003 |
原點搜索 |
|
FA004 |
程式JOG 運行 |
|
FA005 |
參數初始化 |
|
FA006 |
錯誤警報記錄清除 |
|
FA008 |
絕對值編碼器初始化 |
|
FA009 |
自動調整速度、”轉矩指令”偏移量 |
|
FA00A |
手動調整”速度指令”偏移量 |
|
FA00B |
手動調整”轉矩指令”偏移量 |
|
FA00E |
馬達電流檢出訊號偏置量的自動調整 |
|
FA010 |
參數的防寫設置(Write protection)設定 |
|
FA011 |
顯示馬達機型資訊 |
|
FA012 |
顯示伺服軟體版本 |
|
FA203 |
單參數調整 |
|
FA206 |
Easy FFT |
|
FA208 |
負載慣量/品質檢測 |
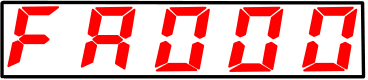
8.4.1 錯誤警報記錄的顯示(FA000) 操作步驟以外請參照如下內容
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
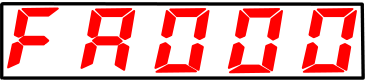
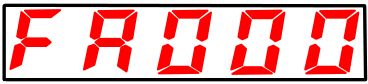
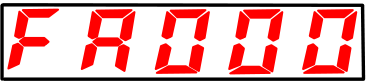
按F鍵選擇協助工具。若參數編號顯示的不是FA000,則按UP 或DOWN 鍵顯示“FA000”。 |
|
2 |
|
|
按S 鍵,則顯示最新的錯誤警報。 |
|
3 |
|
|
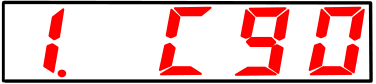
每按1次DOWN鍵,就往回顯示一個舊錯誤警報。每按1次UP鍵,往後顯示一個新錯誤警報。左端數位的數位越大,顯示的錯誤警報就舊。 |
|
4 |
|
S |
再按S 鍵,則返回“FA000” 的顯示。 |



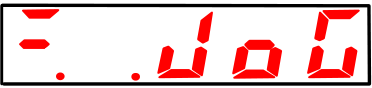
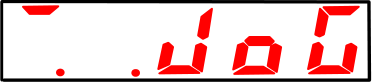
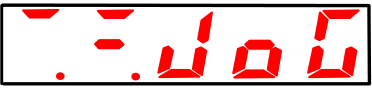
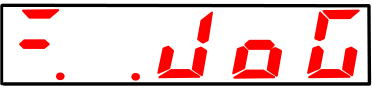
8.4.2 JOG 運行(FA002)操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |


|
2 |
|
|
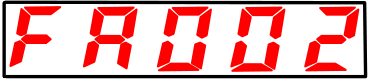
UP 或DOWN 鍵顯示“FA002”。 |
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示。 |
|
4 |
|
F |
按F 鍵進入伺服ON 狀態。 |
|
5 |
|
|
按UP 鍵(正轉)或DOWN 鍵(反轉),在按鍵期間,伺服 馬達按照Pn304 或Pn383 設定的速度旋轉。 |
|
6 |
|
F |
按MODE/SET 鍵進入伺服OFF 狀態。 |
|
7 |
|
S |
再按S 鍵,則返回“FA002” 的顯示。 |




8.4.3 原點搜索(FA003)
操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
UP 或DOWN 鍵顯示“FA003”。 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示。 |
|
4 |
|
F |
按F 鍵進入伺服ON 狀態。 |
|
5 |
|
|
按UP 鍵伺服馬達將正轉。 按DOWN 鍵伺服馬達將反轉。 |
|
6 |
|
F |
伺服馬達的原點搜索結束後將變為閃爍顯示。此時伺服馬達在編碼器的1 圈內原點進入伺服鎖定狀態。 |
|
7 |
|
S |
再按S 鍵,則返回“FA003” 的顯示。 |




8.4.4 程式JOG 運行(FA004)
操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
UP 或DOWN 鍵顯示“FA004”。 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示。 |
|
4 |
|
F |
按F 鍵進入伺服ON 狀態。 |
|
5 |
|
|
按符合運行模式的最初動作方向的UP 鍵或DOWN 鍵,則經 過設定的等待時間後開始動作。 |


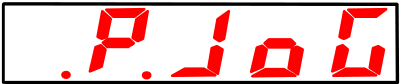


|
6 |
|
– |
如果程式JOG 運行結束,則閃爍顯示“End” 後返回左圖的顯 |
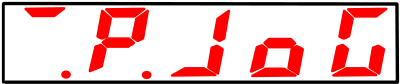
8.4.5 參數設定值的初始化(FA005) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
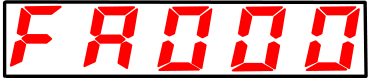
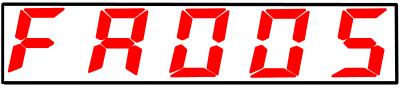
UP 或DOWN 鍵顯示“FA005”。 |
|
3 |
|
S |
按S鍵約,顯示內容如左圖所示。 |
|
4 |
|
F |
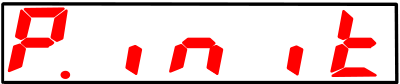
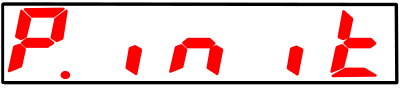
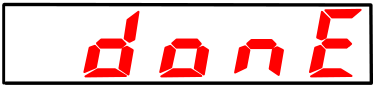
按F鍵,進行參數初始化。 初始化完成後,閃爍顯示“donE” 後返回左圖的顯示。 |


8.4.6 錯誤警報記錄的刪除(FA006) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
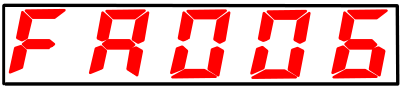
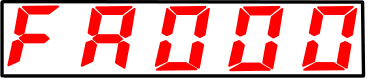
UP 或DOWN 鍵顯示“FA006”。 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示。 |
|
4 |
|
F |
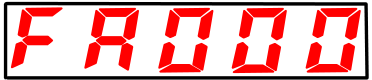
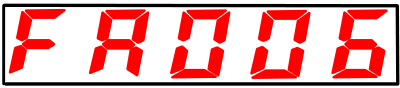
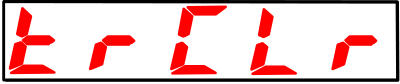
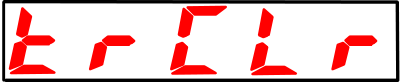
按F鍵刪除錯誤警報記錄。 刪除完成後,閃爍顯示“donE” 後返回左圖的顯示。 |
|
5 |
|
S |
再按S 鍵,則返回“FA006” 的顯示。 |


8.4.7 絕對值編碼器的設定(初始化)(FA008) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
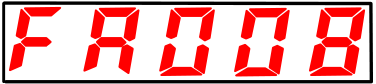
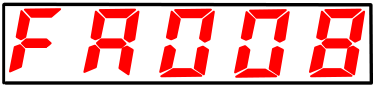
UP 或DOWN 鍵顯示“FA008”。 |
|
3 |
|
S |
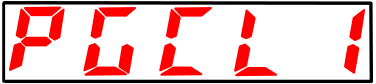
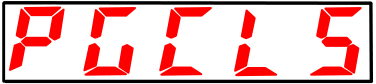
按S鍵,顯示內容如左圖所示, 顯示“PGCL1”。 |
|
4 |
|
|
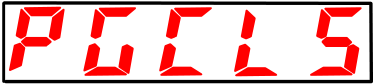
按住UP 鍵直至顯示“PGCL5”。 |
|
5 |
|
F |
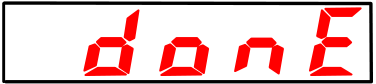
按F鍵,開始設定(初始化)絕對值編碼器。 設定(初始化)完成後, “donE” 約閃爍顯示1 秒鐘。 |
|
6 |
|
– |
顯示“donE” 後,返回“PGCL5” 的顯示。 |





|
7 |
|
S |
再按S 鍵,則返回“FA008” 的顯示。 |
8.4.8 馬達電流檢出訊號偏置量的自動調整(FA00E) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
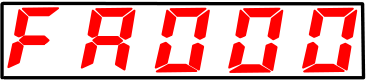
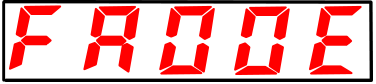
UP 或DOWN 鍵顯示“FA00E”。 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示。 |
|
4 |
|
F |
按下F鍵時,進行偏置量自動調整。調整完成後,閃爍 顯示“donE” 後返回左圖的顯示。 |
|
5 |
|
S |
再按S 鍵,則返回“FA00E” 的顯示。 |


8.4.9 參數的防寫設置(Write protection)設定(FA010) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
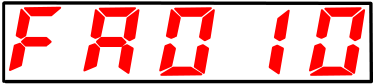
UP 或DOWN 鍵顯示“FA010”。 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示。 |
|
4 |
|
|
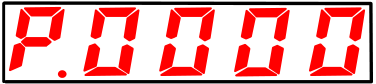
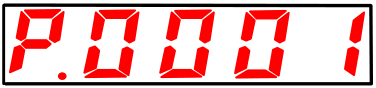
按UP 或DOWN 鍵設定為下述任一值。 “P.0000”:允許變更[出廠設定] |
|
5 |
|
F |
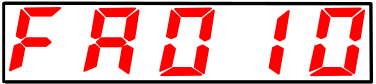
按F 鍵確定設定。設定完成後,閃爍顯示“donE” 後返回左圖的顯示。(註)如果設定為“P.0000”、“P.0001” 以外的值,則顯示“Error”。 |




8.4.10 顯示馬達機型(FA011) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
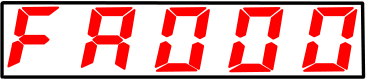
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
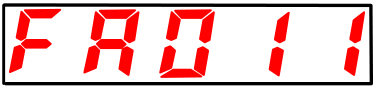
UP 或DOWN 鍵顯示“FA011”。 |
|
3 |
|
S |
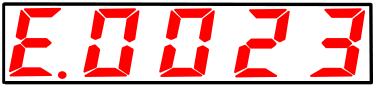
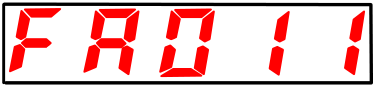
按S鍵,則顯示當前馬達代碼,顯示內容如左圖所示。 |
|
4 |
|
F |
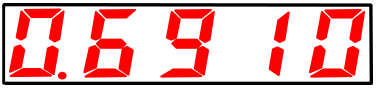
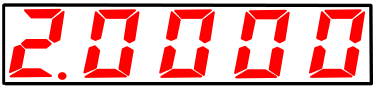
按F鍵,則顯示當前伺服內部參數1。 |
|
5 |
|
F |
按F鍵,則顯示當前伺服內部參數2。 |




|
6 |
|
F |
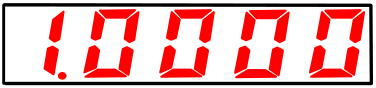
按F鍵,則顯示當前伺服內部參數3。 |
|
7 |
|
F |
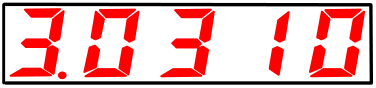
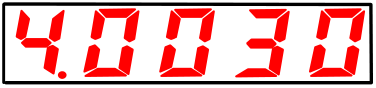
按F鍵,則顯示當前伺服內部參數4。 |
|
8 |
|
F |
按F鍵,則顯示當前伺服內部參數5。 |
|
9 |
|
F |
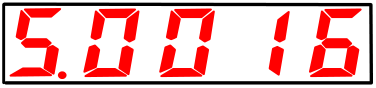
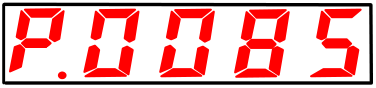
按F鍵,當前馬達的容量850W,單位元是10W。 |
|
10 |
|
F |
按F鍵,則編碼器解析度。 |
|
11 |
|
S |
再按S鍵,則返回“FA011”的顯示 |
8.4.11 顯示軟體版本(FA012) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
UP 或DOWN 鍵顯示“FA012”。 |
|
3 |
|
S |
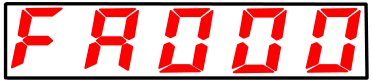
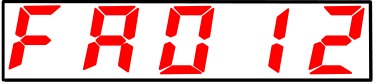
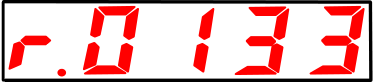
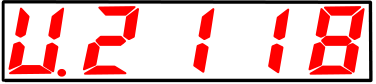
按S鍵,則顯示伺服驅動的軟體版本,顯示內容如左圖所示。 |
|
4 |
|
F |
按F鍵,則顯示FPGA版本。 |
|
5 |
|
S |
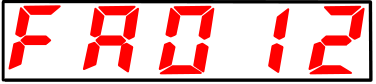
再按S鍵,則返回“FA012”的顯示。 |




8.4.12 單參數調整(FA203)
操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
||
|
1 |
|
F |
按F鍵選擇協助工具。 |
||
|
2 |
|
|
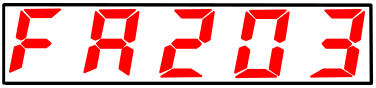
UP 或DOWN 鍵顯示“FA203”。 |
||
|
3 |
|
S |
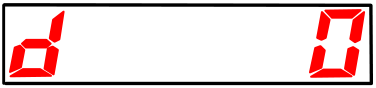
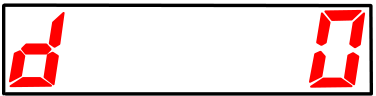
按S鍵,顯示內容如左圖所示。 |
||
|
4 |
|
|
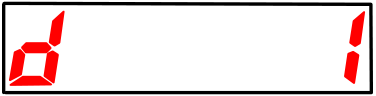
按UP 或DOWN 鍵,設定調整模式。 TUNING MODE (調整設定的強弱) 0:注重穩定性的調整。 1:注重回應性的調整。 (注)TYPE (剛性類型)固定為“2”。 |
||
|
5 |
|
– |
非伺服ON狀態下,從上位裝置輸入伺服ON(/S-ON)訊號。 伺服ON(通電)狀態下,進入步驟6。 |
||
|
6 |
|
|
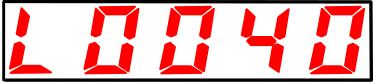
按移位鍵,則如左圖所示,顯示單參數增益資料。 |
||
|
7 |
|
|
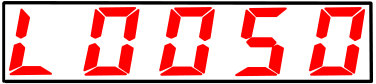
操作UP 鍵或DOWN 鍵變更單參數增益值時,實際的伺服增益(Pn100、Pn101、Pn102、Pn401)也同時發生變化。 |
||
|
8 |
|
F |
按F鍵,將算得的4 個增益保存到參數中。調整正常結束後,閃爍顯示“donE” 後返回左圖的顯示。 (注)不保存算得的增益直接結束時請進入步驟9。 |
||
|
9 |
|
S |
再按S鍵,則返回“FA203” 的顯示。 |










8.4.13 EasyFFT(FA206)
操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
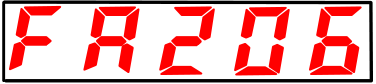
UP 或DOWN 鍵顯示“FA206”。 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示,進入指令振幅設定模式。 |
|
4 |
|
|
按UP 或DOWN 鍵,設定指令振幅。指令振幅設定範圍:1-800 2. 設定好的指令振幅保存在Pn456 中。 |
|
5 |
|
S |
按住S鍵,進入運行準備狀態。 |
|
6 |
|
F |
按F 鍵進入伺服ON 狀態。此時如果要使伺服OFF,請按F 鍵。返回步驟5。 |
|
7 |
|
|
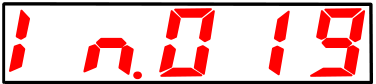
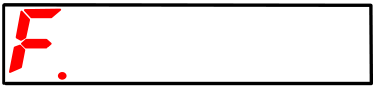
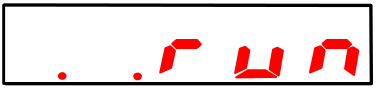
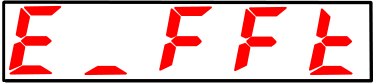
在伺服ON 的狀態下,按UP(正轉)或DOWN(反轉)鍵,則伺服馬達以最大1/4 轉的容許誤差反復正轉和反轉幾次(直線伺服馬達時,則為10mm 以內)。執行時間約2 秒鐘左右。運行期間,左圖的顯示將閃爍。 (注)1. 中止動作時,請按F 鍵,返回步驟5。 |






|
2. 伺服馬達稍微動作,同時發出動作聲音。為安全,請勿靠 近機器。 |
|||
|
8 |
|
— |
檢出處理正常結束後,“E_FFt”顯示停止閃爍,顯示檢出的共振頻率。如果檢出失敗,則顯示“F—-”。 設定檢出結果時,必須前進到步驟9。 若只確認共振頻率而不設定檢出結果,則按S 鍵,返回步驟2。 <重要> |
|
9 |
|
F |
按F 鍵,則自動設定為檢出的共振頻率相應的最佳陷波濾波器。正常設定了陷波濾波器後,“donE”閃爍顯示,返回左圖顯示。已設定了第1 段陷波濾波器頻率時,將在(Pn408.0=▯▯▯1)中自動設定第2 段陷波濾波器頻率(Pn40C)。再按一次F 鍵,返回步驟5。 (註)1.已設定了第1 段和第2 段陷波濾波器時,無法在(Pn408= n.▯1▯1)中設定陷波濾波器頻率。 2.不使用通過該功能檢出的陷波濾波器頻率時,設定Pn408.0= ▯▯▯0。 |
|
10 |
|
S |
再按S鍵,則返回“FA206” 的顯示。 |
8.4.17 負載慣量/品質檢測 (FA208) 操作步驟以外請參照如下內容。
|
步驟 |
操作後的顯示 |
操作鍵 |
操作 |
|
1 |
|
F |
按F鍵選擇協助工具。 |
|
2 |
|
|
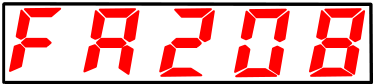
UP 或DOWN 鍵顯示“FA208”。 |
|
3 |
|
S |
按S鍵,顯示內容如左圖所示,進入負載慣量/品質推動移動距離設置。 |
|
4 |
|
|
按UP 或DOWN 鍵,設定移動距離。 單位:圈(旋轉馬達) mm(直線馬達) |
|
5 |
|
S |
按住S鍵,進入運行準備狀態。 |
|
6 |
|
S |
按S 鍵進入伺服ON 狀態。此時如果要使伺服OFF,再請按S鍵。返回步驟5。 |
|
7 |
|
|
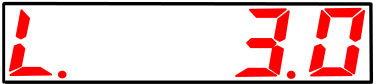
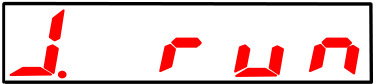
在伺服ON 的狀態下,按UP(正轉)或DOWN(反轉)鍵,則伺服馬達在設定的移動距離內反復正轉和反轉幾次(直線伺服馬達時,則為10mm 以內)。執行時間約8 秒鐘左右。運行期間,左圖的顯示將閃爍。 |
|
8 |
|
— |
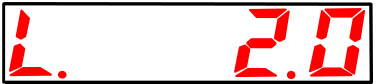
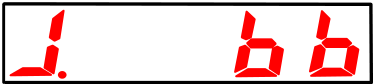
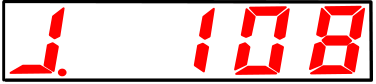
檢出處理正常結束後,停止閃爍,顯示檢出的負載慣量/品質百分比。如果檢出失敗,則顯示“J.—-”。 |
|
9 |
|
S |
再按S鍵,則返回“FA208” 的顯示。 |






提示:按 ← → 切換章節,Ctrl+K 搜尋