12.1 調整的概要和流程
調整是指,通過調整伺服單元的伺服增益,優化響應性的功能。
伺服增益通過多個參數 (速度環增益、位置環增益、濾波器、摩擦補償、轉動慣量比等)的組合進行設定,它們之間會相互影響,因此設定時必須考慮到各個參數設定值之間的平衡。
伺服增益的出廠設定為穩定的設定。請根據使用者機械的狀態,使用各種調整功能,以進一步提高響應性。 下圖為基本調整步驟之流程圖。請根據所用機器的狀態和運轉條件適當調整。
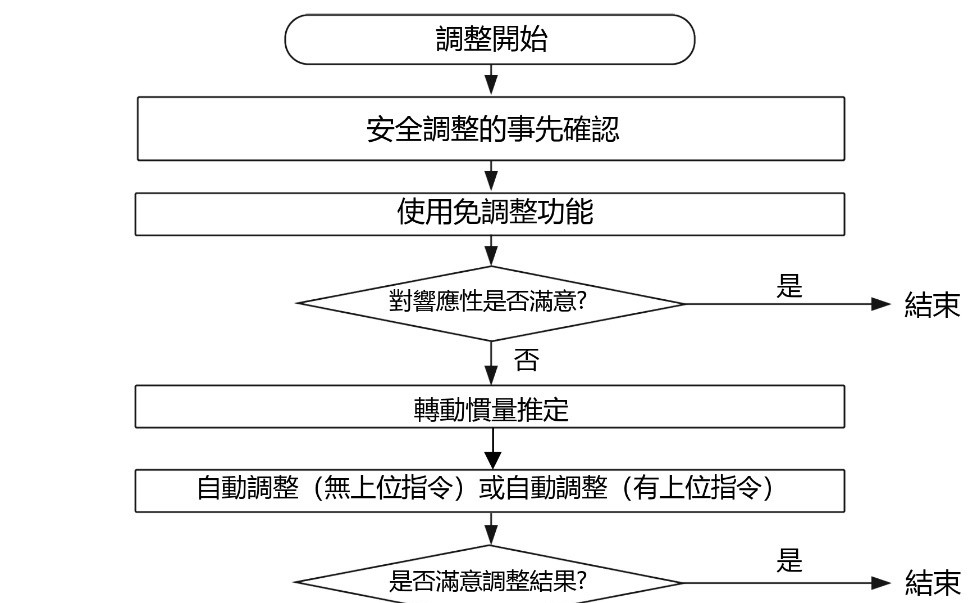
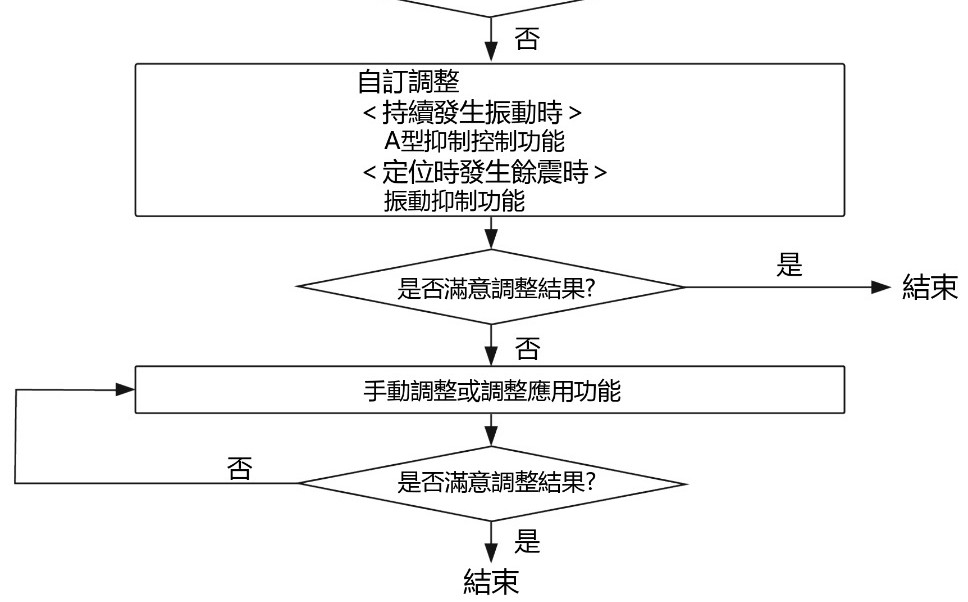
12.1.1 調整功能
調整功能的概要如下所示。
|
調整功能 |
概要 |
可使用之控制方式 |
參照章節 |
|
免調整 |
無需伺服調整也能穩定動作的自動調整功能。 無論機器種類及負載波動如何,都能獲得穩定的響應。 出廠設定為該功能有效。 |
速度控制、位置控制 |
12-10 頁 |
|
轉動慣量推定 |
數次驅動伺服馬達,推定轉動慣量比。 通過在各種調整功能上使用此處測得的轉動慣量比。 |
速度控制、位置控制、轉矩控制 |
12-13 頁 |
|
自動調整 |
一邊按照伺服單元的內部指令自動運轉,一邊自動調整以下項目。 • 增益 (位置環增益、速度環增益等) • 濾波器 (轉矩指令濾波器、陷波濾波器) • 摩擦補償 • 振動抑制 |
速度控制、位置控制 |
12-20 頁 |
|
自動調整 |
從高階設備輸入位置指令,邊運轉邊自動調整以下項目。也可用於自動調整 (無上位指令)之後的追加調整。 • 增益 (位置環增益、速度環增益等) • 濾波器 (轉矩指令濾波器、陷波濾波器) • 摩擦補償 • 振動抑制 |
位置控制 |
12-29 頁 |
|
自訂調整 |
從上位裝置輸入位置指令或者速度指令,邊運轉邊自動調整以下項目。 • 增益 (位置環增益、速度環增益等) • 濾波器 (轉矩指令濾波器、陷波濾波器) • 摩擦補償 • 低頻共振抑振控制 |
速度控制、位置控制 |
12-36 頁 |
|
低頻共振抑振控制功能 |
是抑制持續振動的功能。 |
速度控制、位置控制 |
12-44 頁 |
|
振動抑制功能 |
可抑制定位時產生的餘振的功能。 |
位置控制 |
12-47 頁 |
|
調整應用功能 |
與自動調整、自訂調整組合使用的功能。可以提高調整效果。 |
因使用功能而異。 |
12-51 頁 |
|
手動調整 |
手動調整伺服增益,調整響應特性。 |
速度控制、位置控制、轉矩控制 |
12-58 頁 |
12.1.2 解析工具
使用下列工具,可測量機械的頻率特性、設定陷波濾波器。
|
解析工具 |
概要 |
可使用控制方式 |
參照章節 |
|
Easy FFT |
使機器產生振動,根據振動檢出共振頻率。測量結果僅限數值資料。 |
速度控制、位置控制、轉矩控制 |
12-74 頁 |
12.2 監視方法
使用 Protuner 的資料跟蹤功能或者使用了伺服單元的類比量監視訊號的監視功能。進行自訂調整或手動調整時,請務必使用上述功能,一邊觀測機器的動作狀態和伺服單元的訊號波形,一邊調整伺服增益。
請根據以下專案的響應波形確認調整結果。
• 位置控制時
|
項目 |
單位 |
|
|
旋轉型 |
直線 |
|
|
轉矩指令 |
% |
|
|
回饋速度 |
min-1 |
mm/s |
|
位置速度指令 |
min-1 |
mm/s |
|
位置偏差 |
指令單位 |
|
• 速度控制時
|
項目 |
單位 |
|
|
旋轉型 |
直線 |
|
|
轉矩指令 |
% |
|
|
回饋速度 |
min-1 |
mm/s |
|
速度指令 |
min-1 |
mm/s |
• 轉矩控制時
|
項目 |
單位 |
|
|
旋轉型 |
直線 |
|
|
轉矩指令 |
% |
|
|
回饋速度 |
min-1 |
mm/s |
12.3 調整時的安全注意事項
注意
進行調整時,請務必遵守以下各項內容。
•在伺服ON、馬達旋轉時,請勿觸摸馬達旋轉部。
•伺服馬達運轉時,請使其處於可隨時緊急停止之狀態。
•請在確認試運轉正常結束後再進行調整。
•為確保安全,請在機器側設定停止裝置。
調整時,請正確進行如下設定。
12.3.1 超過行程設定
當機械的運動部超出所設計的安全移動範圍時,為通過輸入極限開關的訊號使伺服馬達強制停止。
12.3.2 轉矩限制的設定
轉矩限制功能為計算出機械運轉所需之轉矩,為使其不超出該值而限制輸出轉矩之功能。在機械發生干擾或碰撞等故障時可減輕衝擊。若轉矩設定低於運轉所需值,有可能發生超限或振動。
12.3.3 位置偏差過大警報值的設定
位置偏差過大警報是使用伺服單元進行位置控制時的有效保護功能。
當馬達運動與指令不符時,通過設定適當之位置偏差過大警報值,可檢出異常情況,使馬達停止運轉。位
置偏差為位置指令與實際位置之差。
位置偏差可以用下面的位置環增益 (Pn102)與馬達速度的關係式來表示。
• 旋轉型伺服馬達
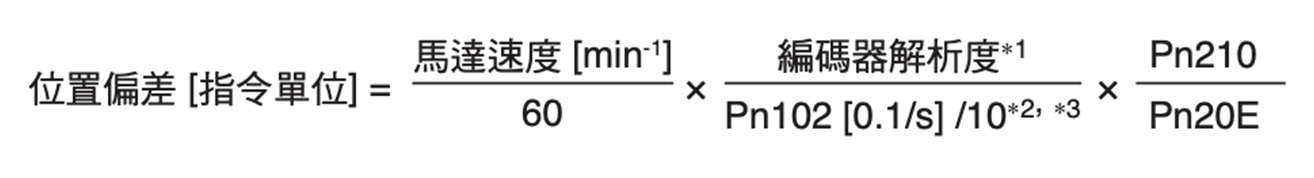
• 直線式伺服馬達

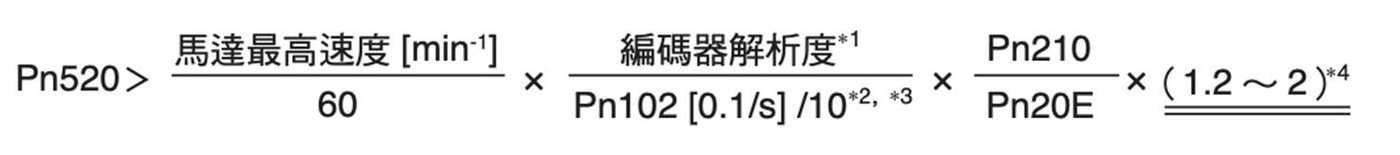
位置偏差過大警報值 (Pn520) [ 設定單位:1 指令單位 ]
• 旋轉型伺服馬達
*1. 詳情請參照如下內容。
*2. 模型追蹤控制有效時 (Pn140 = n.▯▯▯1),請使用 Pn141 (模型追蹤增益)的設定值,而非 Pn102 (位置環增益)。 *3. 利用數位操作器確認 Pn102 的設定時,請設為顯示所有參數(Pn00B = n.▯▯▯1)。
*4. 雙下底線部分的 “× (1.2 ~ 2) ” 是為避免 A.d00 (位置偏差過大警報)頻繁發生的盈餘係數。
只要保持上式之關係進行設定,在一般運轉時便不會發生位置偏差過大警報。
當因馬達運動與指令不符而發生位置偏差時,會檢測出異常情況,使馬達停指運轉。
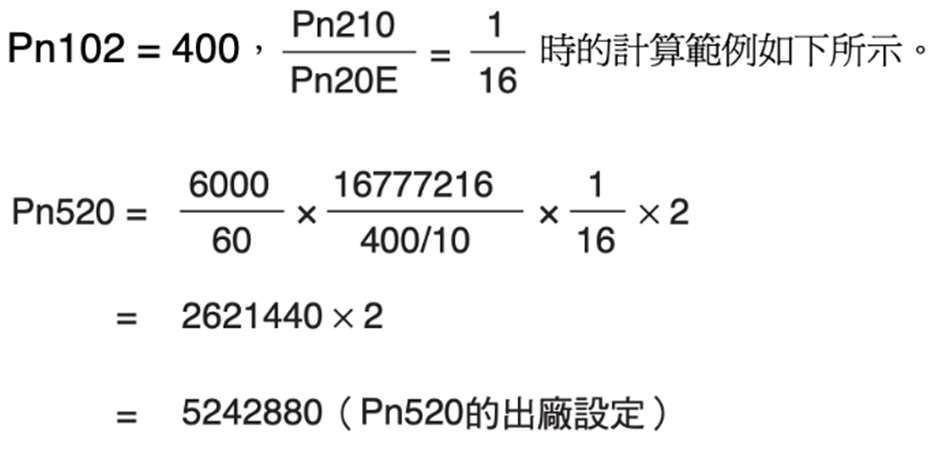
使用馬達最高速度:6000、編碼器解析度:16777216 (24 位)的旋轉型伺服馬達,
當位置指令的加減速度超出馬達的跟蹤能力時,跟蹤將大大滯後,從而導致位置偏差不能滿足上述關係式。請將位置指令的加減速度降至馬達能跟蹤的值,或增大位置偏差過大警報值。
相關參數
|
Pn520 |
位置偏差過大警報值 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
1 ~ 1073741823 |
1 指令單位 |
5242880 |
即時生效 |
設定 |
|||
相關警報
|
警報編號 |
警報名稱 |
警報內容 |
|
A.d00 |
位置偏差過大警報 |
位置偏差超過了 Pn520 (位置偏差過大警報值)時顯示的警報。 |
12.3.4 振動檢出值的設定
為了能在運轉狀態下檢出機器振動後更準確地檢出 “ 振動錯誤警報(A.520) ”及“ 振動警告(A.911) ”,設定振動檢出值 (Pn312)。
請通過振動檢出的檢出值初始化,將振動檢出值設定為適當的值。詳情請參照如下內容。
12.3.5 伺服 ON 時位置偏差過大警報值的設定
在位置偏差積存的狀態下伺服 ON 時,為使位置偏差變為 0 而返回原來位置之情況非常危險。為了避免上述情況,可以設定伺服 ON 時位置偏差過大警報值,限制其動作。
相關參數和警報如下所示。
相關參數
|
Pn526 |
伺服 ON時位置偏差過大警報值 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
1 ~ 1073741823 |
1 指令單位 |
5242880 |
即時生效 |
設定 |
|||
|
Pn528 |
伺服 ON 時位置偏差過大警告值 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
10 ~ 100 |
1% |
100 |
即時生效 |
設定 |
|||
|
Pn529 |
伺服 ON時速度限制值 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 10000 |
1min-1 |
10000 |
即時生效 |
設定 |
|||
相關報警
|
警報編號 |
警報名稱 |
警報內容 |
|
A.d01 |
伺服 ON 時位置偏差過大警報 |
在伺服 OFF 期間,當位置偏差超過伺服 ON 時位置偏差過大警報 (Pn526)的設定值而試圖在該狀態下使伺服 ON 時顯示的警報。 |
|
A.d02 |
伺服 ON 時速度限制所引起的位置偏差過大警報 |
在位置偏差積累狀態下伺服 ON,則通過伺服 ON 時速度限制值 (Pn529 或Pn584)執行速度限制。在該狀態下輸入指令脈衝,當超出位置偏差過大警報值 (Pn520)的設定值時顯示的警報。 |
有關警報發生時的處理方法,請參照如下內容。


12.4 免調整功能
免調整功能是指無論機器種類及負載波動如何,都可以通過自動調整獲得穩定回應的功能。伺服 ON 即自動開始調整。
如果使用免調整功能後,其伺服驅動器性能未達理想,請採用”自動調整”的章節來達成目標
注意
轉矩控制時無效。
伺服單元安裝到機器上後,在最初的伺服ON 時會發出瞬間聲響,這是設定自動陷波濾波器時的聲音,並非故障。下次伺服ON 時不再發出聲音。
超過馬達容許負載轉動慣量使用時,馬達可能振動。
此時,請將免調整負載值設為2 (Pn170 = n.2▯▯▯),或減小免調整調整值(Pn170 = n.▯X▯▯)。在免調整的操作中,為確保安全,請在隨時可以緊急停止的狀態下執行免調整功能。
12.4.1 使用限制
免調整功能有效時,下表中的控制功能會受到部分限制。
|
功能名稱 |
可執行 · 不可執行 * |
可執行條件以及備註 |
|
振動檢測值初始化 |
0 |
− |
|
轉動慣量推定 |
× |
將免調整功能設為無效 (Pn170 = n.▯▯▯0)後執行轉動慣量推定。 |
|
自動調整 (無上位指令) |
× |
將免調整功能設為無效 (Pn170 = n.▯▯▯0)後執行自動調整 (無上位指令)。 |
|
自動調整 (有上位指令) |
× |
− |
|
自訂調整 |
× |
− |
|
低頻共振抑振控制功能 |
× |
− |
|
振動抑制功能 |
× |
− |
|
EasyFFT |
0 |
執行 EasyFFT 時免調整功能無效,執行結束後恢復為有效。 |
* 0:可執行 ×:不可執行
12.4.2 操作步驟
出廠設定中,免調整功能為 “ 有效 ”,無須操作。免調整功能的有效、無效通過以下參數來選擇。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn170 |
n.▯▯▯0 |
使免調整功能無效。 |
再次接通電源後 |
設定 |
|
n.▯▯▯1 |
使免調整功能有效。 |
|||
|
n.▯▯0▯ |
用作速度控制。 |
|||
|
n.▯▯1▯ |
用作速度控制,並將上位裝置用於位置控制。 |
|||
免調整功能有效時,可選擇免調整型。通常請設為 Pn14F = n.▯▯1▯(免調整型2) [ 出廠設定 ]。只有需要與以往產品相容時,設為 Pn14F = n.▯▯1▯(免調整型 1)。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn14F |
n.▯▯0▯ |
免調整 1 型 |
再次接通電源後 |
調整 |
|
n.▯▯1▯ |
免調整型 2 (與免調整型 1 相比,改善了噪音等級) |
|||
免調整值的設定
產生振動等故障時,請變更免調整值。通過 Protuner 設定免調整值。
◆ 執行前的確認事項
設定免調整值前,請確認以下設定。
• 免調整選擇為有效 (Pn170 = n.▯▯▯1)。
◆ 步驟
免調整值設定的步驟如下所示。
也可以不按照如下步驟,根據參數來設定。關於要設定的參數,請參照相關參數。
1. 從 Protuner 主畫面的選單列選擇 [Setup] - [Response Level Setting]。
彈出 [Response Level Setting] 對話方塊。
2. 按 [ ▲ ] 或 [ ▼ ] 按鈕,調整免調整值。要提高響應性時,增大免調整值。要抑制振動時,減小免調整值。
出廠時,免調整值設為 “4”。
免調整值 內容
“7” 響應值:大
“6”
“5”
“4”[ 出廠設定 ]
“3”
“2”
“1” 響應值:小
3. 點擊 [ 調整完了 ] 按鈕。
調整結果儲存在伺服單元中。
◆ 相關參數
■免調整值
|
Pn170 |
參數 |
內容 |
生效時間 |
類別 |
|
n.▯0▯▯ |
免調整值 0 (剛性值:小) |
即時生效 |
設定 |
|
|
n.▯1▯▯ |
免調整值 1 |
|||
|
n.▯2▯▯ |
免調整值 2 |
|||
|
n.▯3▯▯ |
免調整值 3 |
|||
|
n.▯4▯▯ |
||||
|
免調整值 4 |
||||
|
n.▯5▯▯ |
免調整值 5 |
|||
|
n.▯6▯▯ |
免調整值 6 |
|||
|
n.▯7▯▯ |
免調整值 7 (剛性值:大) |
■免調整負載值
|
參數 |
內容 |
生效時間 |
類別 |
|
|
Pn170 |
n.0▯▯▯ |
免調整負載值 0 |
即時生效 |
設定 |
|
n.1▯▯▯ |
免調整負載值 1 |
|||
|
n.2▯▯▯ |
免調整負載值 2 |
|||
12.4.3 警報及處理方法
發生共振音,或在位置控制中發生較大的振動時,有時會發生 A.521 (自動調整警報)。此時請依下述方式處理。
• 發生共振音時
減小 Pn170 = n.X▯▯▯或 Pn170 = n.▯X▯▯的設定值。
• 位置控制中發生較大振動時
增大 Pn170 = n.X▯▯▯的設定值,或減小 Pn170 = n.▯X▯▯的設定值。
12.4.4 免調整功能有效時變為無效之參數
|
項目 |
參數名稱 |
參數編號 |
|
增益類 |
速度環增益 |
Pn100 |
|
速度環積分時間參數 |
Pn101 Pn105 |
|
|
位置環增益 |
Pn102 |
|
|
轉動慣量比 |
Pn103 |
|
|
高階控制類 |
低頻共振抑振控制選擇 |
Pn160= n.▯▯▯X |
如果執行轉矩控制、EasyFFT,則執行過程中免調整無效。上述參數中增益相關參數 (關於轉矩控制,僅限 Pn100,Pn103,Pn104)在執行轉矩控制、EasyFFT 過程中切換為有效。
12.4.5 自動調整功能的設定
可以同時使用自動陷波濾波器功能。
通常請設為 Pn460 = n.▯1▯▯(自動調整) [ 出廠設定 ]。自動檢出振動,設定陷波濾波器。 僅在執行本功能前不變更陷波濾波器設定的情況下,請設為 Pn460 = n.▯0▯▯(不自動調整)。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn460 |
n.▯0▯▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,不自動調整第 2 段陷波濾波器。 |
即時生效 |
調整 |
|
n.▯1▯▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,自動調整第 2 段陷波濾波器。 |
|||
12.4.6 相關參數
在執行免調整功能過程中下列參數將自動調整。
一旦使免調整功能生效後,請勿手動變更下列參數。
|
參數 |
名稱 |
|
Pn401 |
第 1 段第 1 轉矩指令濾波器時間參數 |
|
Pn40C |
第 2 段陷波濾波器頻率 |
|
Pn40D |
第 2 段陷波濾波器 Q 值 |
12.5 轉動慣量推定
對轉動慣量推定進行說明。
在各種調整功能中使用此處測得的轉動慣量比。此外,在自動調整(無上位指令)中也可以推定轉動慣量。
12.5.1 概要
轉動慣量推定是指,不從上位裝置發出指令,伺服單元進行自動運轉(正轉及反轉的往復運動),在運轉中推定負載轉動慣量的功能。
轉動慣量比 (負載轉動慣量與馬達轉動慣量的比)是執行增益調整的基準參數,必須儘量設定為正確的數值。 負載轉動慣量可根據機械各部分的重量和構成計算求得,但是操作非常繁瑣。而且,對於最近的複雜機械構成,正確求解越來越難。使用本功能,只要正方向 / 負方向實際驅動馬達數次,即可獲得高精確度的負載轉動慣量 值。
馬達按照如下動作規格進行動作。
• 最高速度:±1000min-1(可變更)
• 加速度:±20000min-1/s (可變更)
• 移動距離:最大 ±2.5 圈 (可變更)
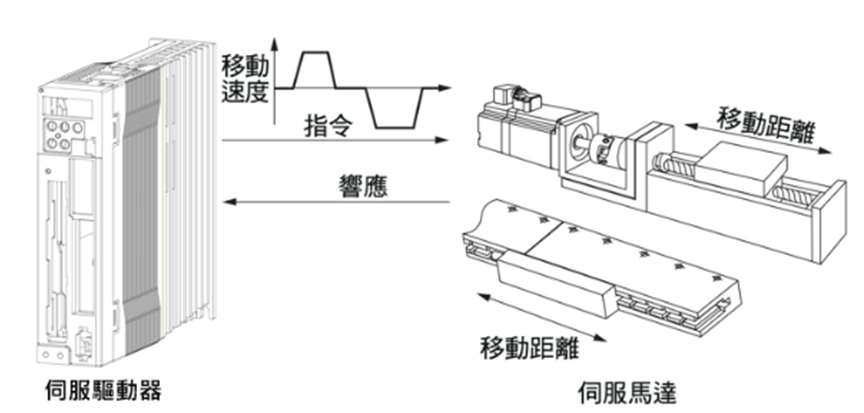
(註)JOG 運轉等時,請在移動到具有適當
運動範圍的位置後再執行。
12.5.2 限制事項
轉動慣量推定存在下列限制事項。
無法執行的系統
• 機械系統只能在一個方向上運轉時
• 運轉範圍較窄,在 0.5 圈以下時
無法正確調整的系統
• 無法獲得合適的運轉範圍時
• 轉動慣量在設定運轉範圍內變動時
• 機器的動態摩擦較大時
• 機械的剛性低、定位運動中出現振動時
• 使用位置積分功能時
• P (比例)控制時
(註)設定為 “ 推定轉動慣量 ” 時,在轉動慣量推定過程中,通過伺服指令輸出訊號切換到 P 控制時會出現 “Error”。

• 使用模式開關時
(註)設定為 “ 推定轉動慣量 ” 時,在推定過程中模式開關功能無效,處於 PI 控制狀態。模式開關功能在轉動慣量推定完成後 重新生效。
• 已輸入速度前饋、轉矩前饋時
執行前的確認事項
執行自動調整 (無上位指令)前,請務必確認以下設定。
• 主迴路電源須為 ON。
• 不得發生超程。
• 須處於伺服 OFF 狀態。
• 不得為轉矩控制。
• 增益切換選擇開關須為手動增益切換 (Pn139 = n.▯▯▯0)。
• 必須已選擇第 1 增益。
• 不得產生警報、警告。
• 硬體基極封鎖 (HWBB)功能必須無效。
• 參數的寫入禁止設定不得設定為 “ 禁止寫入 ”
• 免調整功能已設定為無效 (Pn170 = n.▯▯▯0)。
12.5.3 可操作工具
可操作轉動慣量推定的工具和使用該工具的轉動慣量推定的分配如下所示。
|
操作工具 |
分配 |
操作步驟的參照對象 |
|
面板操作器 |
無法通過面板操作器操作轉動慣量推定。 |
|
|
Protuner |
[Tuning] -[Tuning] |
12.5.4 操作步驟 |
12.5.4 操作步驟
轉動慣量比設定操作步驟如下所示。
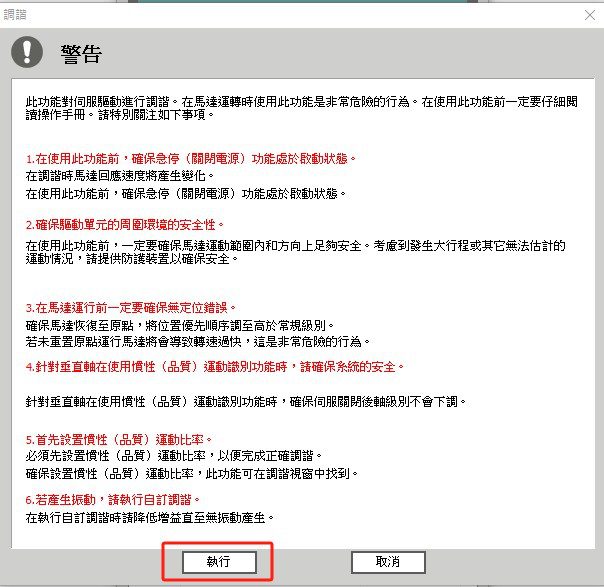
警告
轉動慣量推定是伴隨馬達運動的危險功能。請特別注意以下幾點。
•請確認運轉部位附近的安全。
由於伴隨著振動而進行自動運轉,所以執行本功能時,請在隨時都能緊急停止(電源OFF)的狀態下執行。此外,由於在設定的移動範圍內兩個方向上都可旋轉,請確認移動範圍或方向,為安全起見,請設定過行程等保護作業。
注意
要在馬達運轉中中斷轉動慣量推定時,請注意以下幾點。
•通過[Servo OFF] 按鈕進行中斷時,根據伺服OFF 時停止方法的設定(Pn001.0 = n.▯▯▯X),馬達停止。
•通過[Cancel] 按鈕中斷時,馬達減速停止,停止後進入零鉗位元固定狀態。
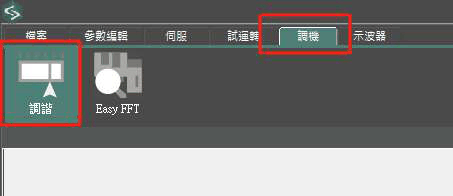
1. 從 Protuner 主畫面的選單列點擊 [調機] → [調諧]。
2. 點擊 [執行] 按鈕。
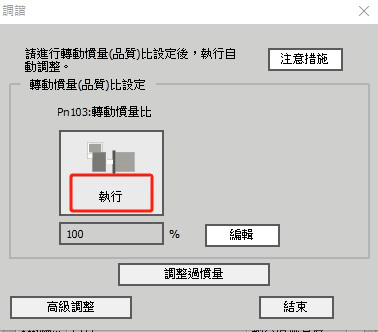
3. 點擊 [執行] 按鈕。
4. 根據需要進行條件設定。
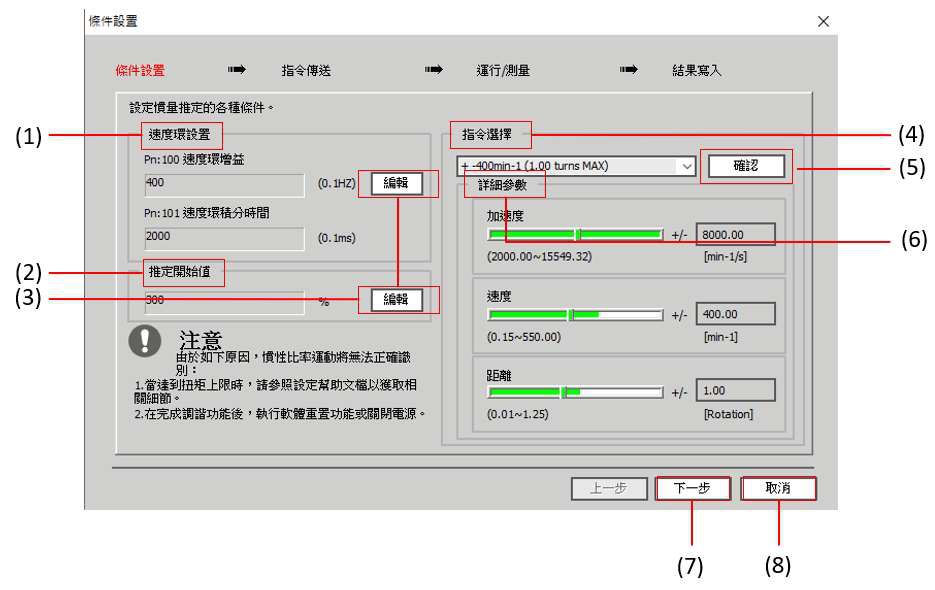


(1) [速度環設置]
進行速度迴路的設定。
➢ 速度迴路的響應過差時,則無法正確測量轉動慣量比。
➢ 將已經完成”轉動慣量推定”的速度迴路響應性設為預設值,則原則上無需變更該設定。
➢ 該速度環增益的預設值對機器而言過高時,會發生震動,請降低預設值。但是,無需調整高於預設值的
設定。
(2) [推定開始值]
進行轉動慣量推定開始值的設定。
➢在較大負載或低剛性機器中,可能因轉矩限制導致推定失敗。此時,將推定開始值變更為原來的 2 倍左右再次執
行,即可推定。
(3) [編輯] 按鈕
點擊該按鈕,將彈出速度迴路相關或推定開始值的設定變更畫面。
(4) [指令選擇]
請從下拉式列示方塊中選擇用於推定處理的指令模式,或通過 [詳細參數] 設定數值。
|
➢ |
最大加速度的設定值越大,轉動慣量的推定精確度越高。 請在考慮皮帶輪直徑、滾珠螺桿節距(Pitch)等的減速比的基礎上,設定可運動範圍的最大加速度。 |
(5) [確認]
點擊該按鈕,將彈出 [運行指令確認] 畫面。
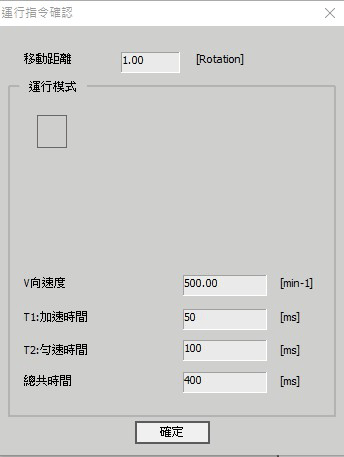
(6) [詳細參數]
移動捲軸或輸入數值以改變設定值,可建立任意指令模式。
(7) [下一步]
(8) [取消]
點擊該按鈕,將返回 [調諧] 對話方塊。
注意
移動量為每次運轉(正轉/ 反轉)的量。在多次運轉期間,運行開始位置會向某個方向移動。每當測量或運
轉時,請確認可運動範圍。
根據設定參數或機器轉動慣量的大小等的不同,因超調和行程不足,速度會臨時達到最大速度設定值以上。設
定速度時請保證一定餘量。
 無法正確測量時 可能存在轉矩限制,所以無法正確推定轉動慣量比。為了消除轉矩限制,請調整限制值,
或通過指令選擇減小加速度。
5. 點擊 [下一步] 按鈕。
彈出 [指令傳輸] 對話方塊。
6. 點擊 [開始] 按鈕。
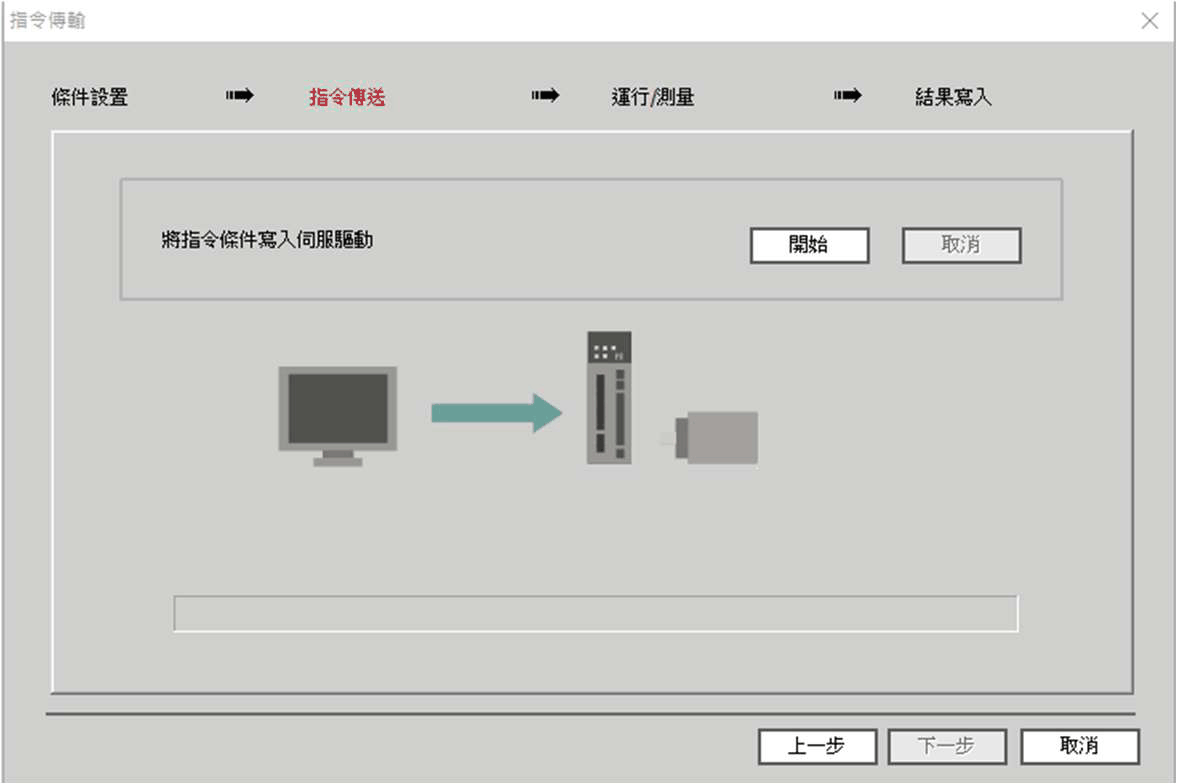
[開始]
向伺服單元轉送指令條件。可通過進度條顯示轉送的進展情況。
[取消]
僅向伺服單元轉送資料時有效。轉送完畢後無法選擇。
[上一步]
返回指令條件設定畫面。資料轉送中無法選擇。
[下一步]
僅在順利執行資料轉送時有效。發生錯誤時或中途中斷轉送時,無法選擇。點擊 [Next] 按鈕,彈出運轉 / 測量畫面。
[取消]
處理中斷,返回 Tuning 對話方塊。
7. 點擊 [下一步] 按鈕。
彈出 [運行/量測] 對話方塊。
8. 點擊 [伺服開關] 按鈕啟動伺服。
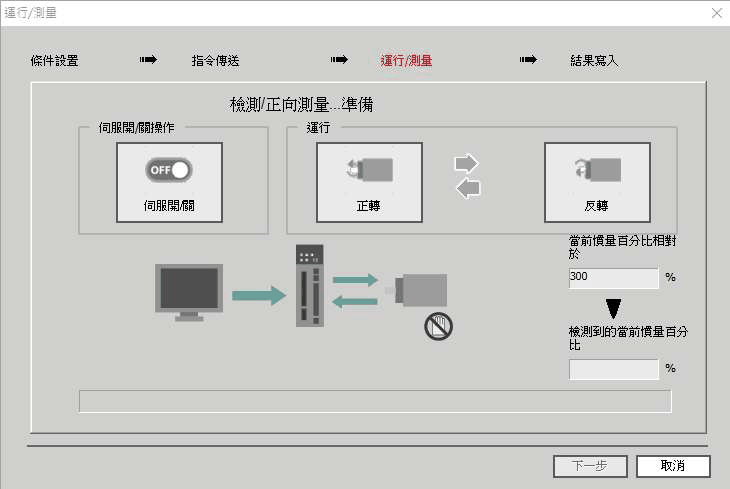
9. 點擊 [正轉]。
正方向旋轉馬達進行測量。測量和資料轉送完成後,向右箭頭呈彩色顯示。
10. 點擊 [反轉] 按鈕。
反方向旋轉馬達進行測量。測量和資料轉送完成後,向左箭頭呈彩色顯示。
11. 反覆執行 8. ∼9. 的操作,直至 [下一步] 按鈕生效。
測量必須進行 2 ~ 7 次 (最多)+驗證。通過畫面下方的進度條顯示每次轉送情況。
12. 測量完畢後,點擊 [伺服開關] 按鈕關閉伺服。
13. 點擊 [下一步] 按鈕。
彈出 [寫入結果] 對話方塊。
14. 點擊 [Writing Results] 按鈕。
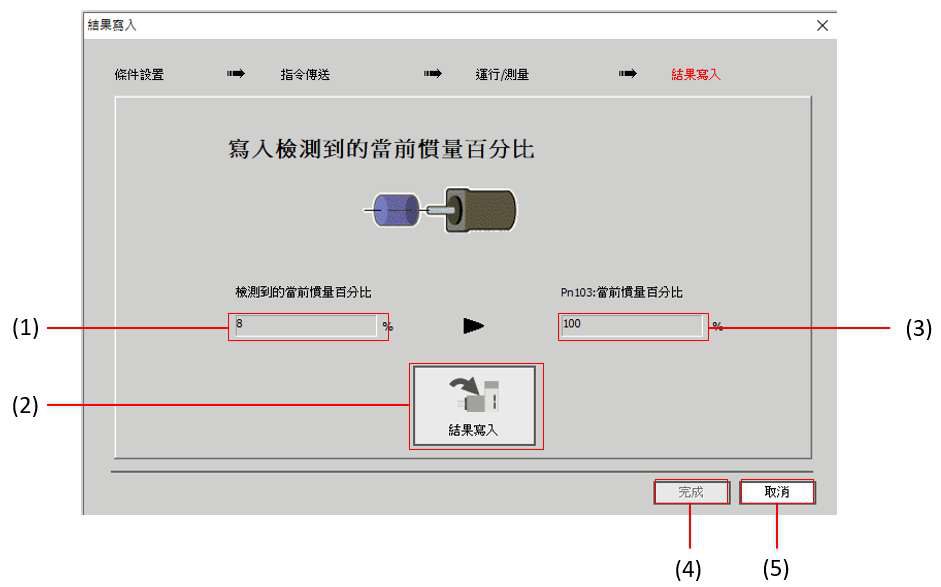
(1)[檢測到的目前慣量百分比]
顯示運轉 / 測量求得的轉動慣量比。
(2) [寫入協果]
點擊該按鈕,推定轉動慣量比中顯示的數值將設定到伺服單元的 Pn103 (轉動慣量比)。
(3) [Pn103:目前慣量百分比]
顯示參數設定值。
點擊 [寫入結果] 按鈕後,運轉 / 測量求得的數值顯示為新的數值。
(4)[完成]
該按鈕完成步驟。
(5) [取消]
返回 調適 對話方塊。
15. 確認 [檢測到的當前慣量百分比] 與 [Pn103:目前慣量百分比] 的設定值相同後,點擊 [完成]。
16. 點擊 [執行] 按鈕。
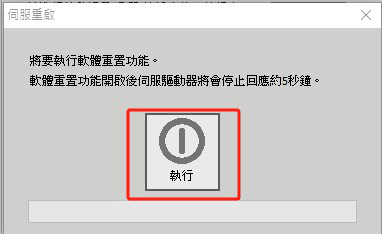
轉動慣量比 (Pn103)變更後,新的數值將被儲存,並返回 [Tuning] 對話方塊。
12.6 自動調整 (無上位指令)
以下說明自動調整 (無上位指令)的調整。
|
• 自動調整(無上位指令)以設定的速度迴路增益(Pn100)為基準進行調整。如果在調整開始時發生振動,將無法正確調整。請降低速度迴路增益(Pn100)直至不再振動後進行調整。
|
12.6.1 概要
自動調整項目如下所示。
• 轉動慣量比
• 增益調整 (速度環增益、位置環增益等)
• 濾波器調整 (轉矩指令濾波器、陷波濾波器)
• 摩擦補償
• 低頻共振抑振控制
• 振動抑制 (僅限模式選擇設為 2 或 3 時)
關於調整參數的詳情,請參照如下內容。
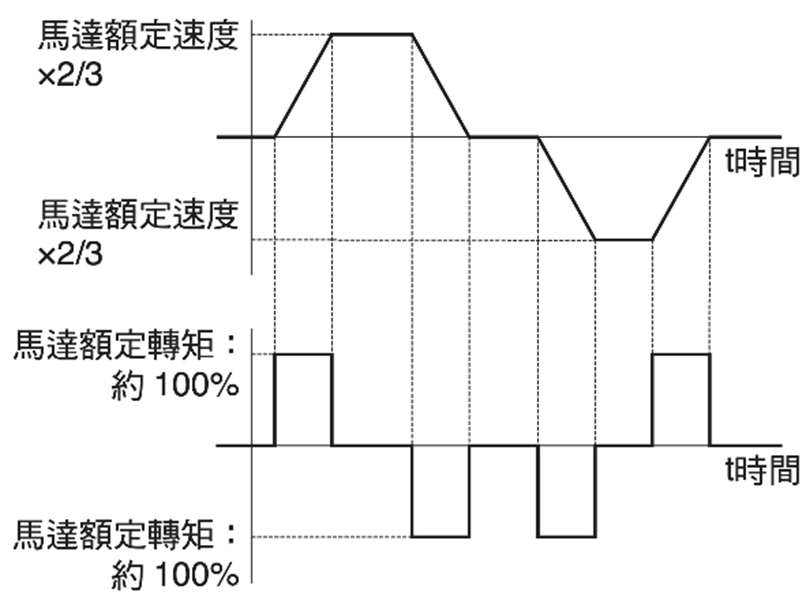
馬達按照如下動作規格進行動作。
|
最高速度 |
馬達額定速度 × 2/3 |
|
|
加速轉矩 |
馬達額定轉矩 約 100% |
|
|
移動距離 |
旋轉型伺服馬達 |
可任意設定。出廠設定相當於馬達旋轉 3 圈。 |
|
直接驅動伺服馬達 |
可任意設定。出廠設定相當於旋轉 0.3 圈。 |
|
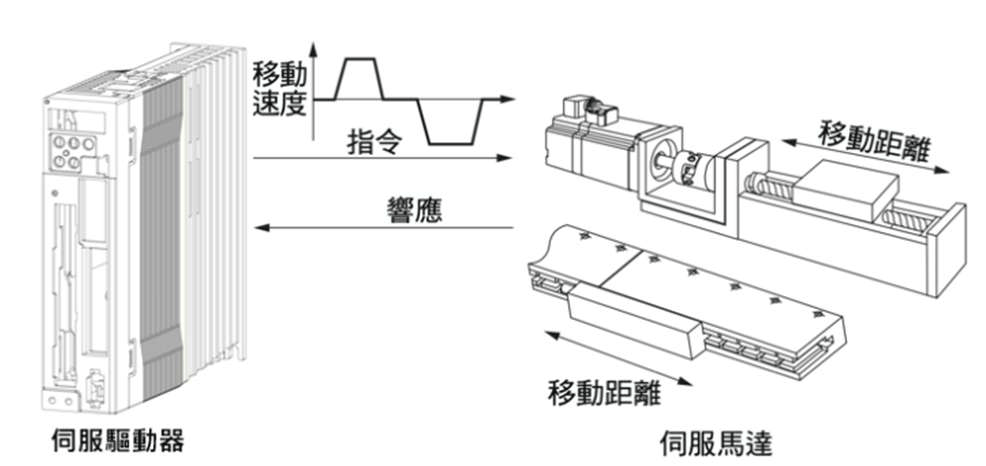
(註)JOG 運轉等時,請在移動到具有適當 運動範圍的位置後再執行。
警告
自動調整(無上位指令)是伴隨馬達動作的危險功能。請特別注意以下幾點。
•請確認運轉部位附近的安全。
由於是伴隨著振動的自動運轉,所以執行本功能時,請在隨時都能緊急停止(電源OFF)的狀態下執行。此外,由於在設定的移動範圍內兩個方向上都可旋轉,請確認移動範圍或方向,為安全起見,請設定過行程等保護措施。
12.6.2 限制事項。
由於下列限制事項導致無法使用自動調整 (無上位指令)進行調整時,請通過自動調整 (有上位指令)或自訂
調整進行調整。詳情請參照如下內容。
無法執行的系統
• 機械系統只能在一個方向上運轉時
• 運轉範圍較窄,在 0.5 圈以下時
無法正確調整的系統
• 無法獲得合適的運轉範圍時
• 轉動慣量在設定運轉範圍內變動時
• 機器的動態摩擦較大時
• 機械的剛性低、定位運動中出現振動時
• 使用位置積分功能時
• P (比例)控制時
(註)設定為 “ 推定轉動慣量 ” 時,在轉動慣量推定過程中,通過伺服指令輸出訊號切換到 P 控制時會出現 “Error”。
• 使用模式開關時
(註)設定為 “ 推定轉動慣量 ” 時,在推定過程中模式開關功能無效,處於 PI 控制狀態。模式開關功能在轉動慣量推定完成後重新生效。
• 已輸入速度前饋、轉矩前饋時
• 定位完成容許誤差 (Pn522)較窄時
執行前的確認事項
執行自動調整 (無上位指令)前,請務必確認以下設定。
• 主迴路電源須為 ON。
• 不得發生超程。
• 須處於伺服 OFF 狀態。
• 不得為轉矩控制。
• 增益切換選擇開關須為手動增益切換 (Pn139 = n.▯▯▯0)。
• 必須已選擇第 1 增益。
• 不得產生警報、警告。
• 硬體基極封鎖 (HWBB)功能必須無效。
• 參數的寫入禁止設定不得設定為 “ 禁止寫入 ”
• 須將免調整功能設為無效 (Pn170 = n.▯▯▯0),或者在免調整功能設為有效 (Pn170 = n.▯▯▯1) [ 出廠設定 ] 的狀態下,設為 “ 推定轉動慣量 ”
• 在速度控制的狀態下執行時,須將模式選擇設為 1
|
|
• 在模式選擇設為 2 或 3 的狀態下,通過速度控制執行自動調整 (無上位指令)時,會自動切換為位置控制並執行調整,調整完畢後恢復為速度控制。 |
• 在執行自動調整 (無上位指令)的過程中,指令脈衝輸入倍率切換功能無效。

12.6.3 可操作工具
|
操作工具 |
分配 |
操作步驟的參照對象 |
|
面板操作器 |
− |
無法通過面板操作器操作。 |
|
數位操作器 |
Fn201 |
數位操作器 操作手冊 |
|
Protuner |
[Tuning] - [Tuning] |
操作步驟 |
12.6.4 操作步驟
自動調整 (無上位指令)的操作步驟如下所示。
注意
在“ 不推定負載轉動慣量” 的情況下使用時,請正確設定“ 轉動慣量比(Pn103)”。如果轉動慣量比設定錯誤,則會無法正常控制,並會產生振動。
在SC3 系列中使用相位控制時,請將模式選擇設為1。將模式選擇設為2 或3 時,可能無法正常執行相位控制。
1. 確認已正確設定轉動慣量比 (Pn103)。
2. 從 Protuner 主畫面的選單列點擊 [Tuning] - [Tuning]。
彈出 [Tuning] 對話方塊。
不進行調整時,點擊 [Cancel] 按鈕。
3. 點擊 [Execute] 按鈕。
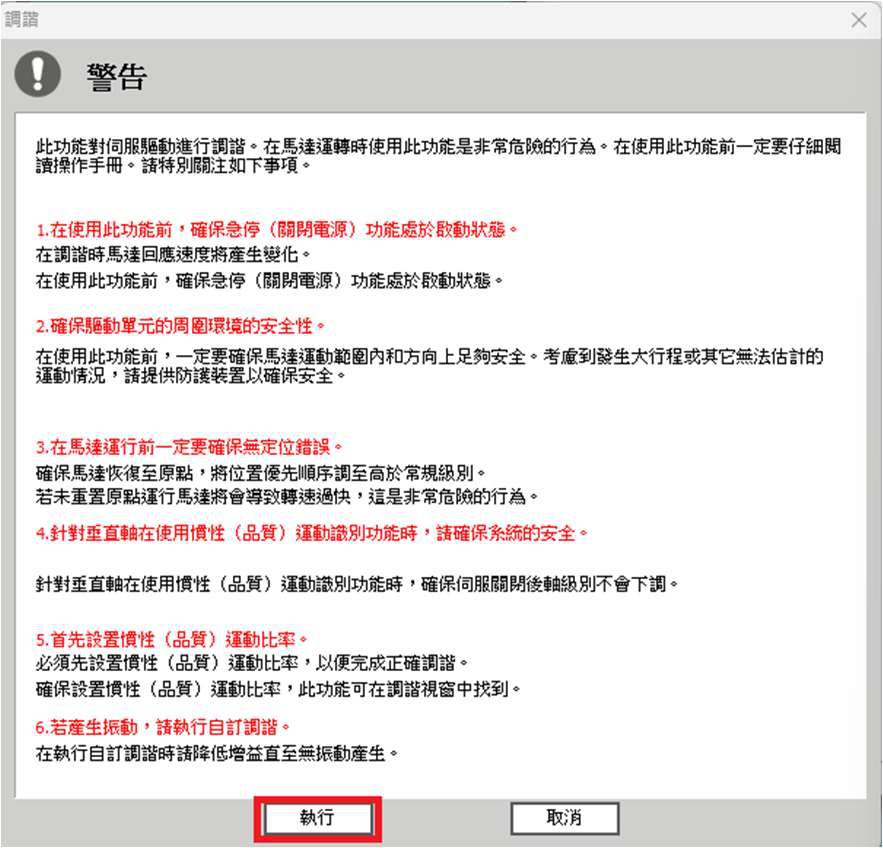
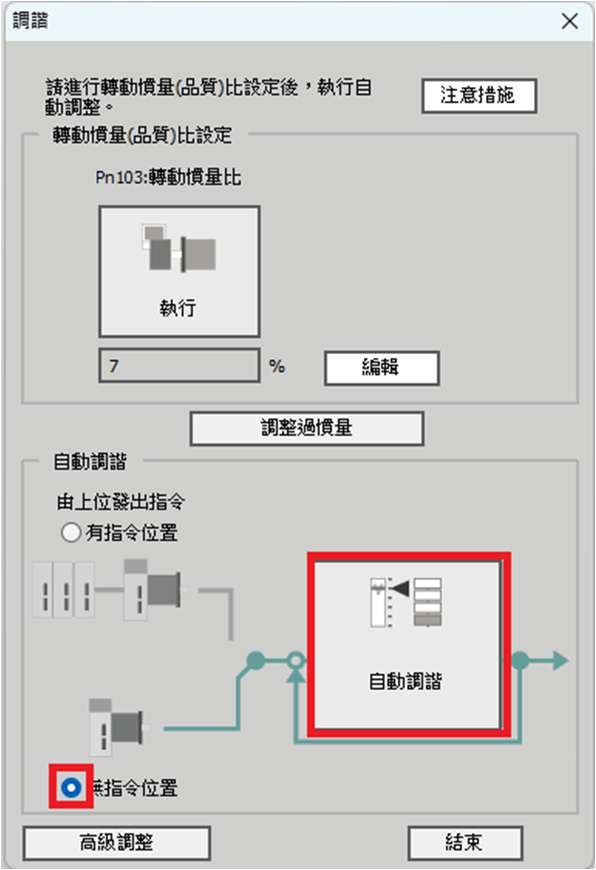
4. 選擇 [Autotuning] 組的 [No Reference Input],點擊 [Autotuning] 按鈕。
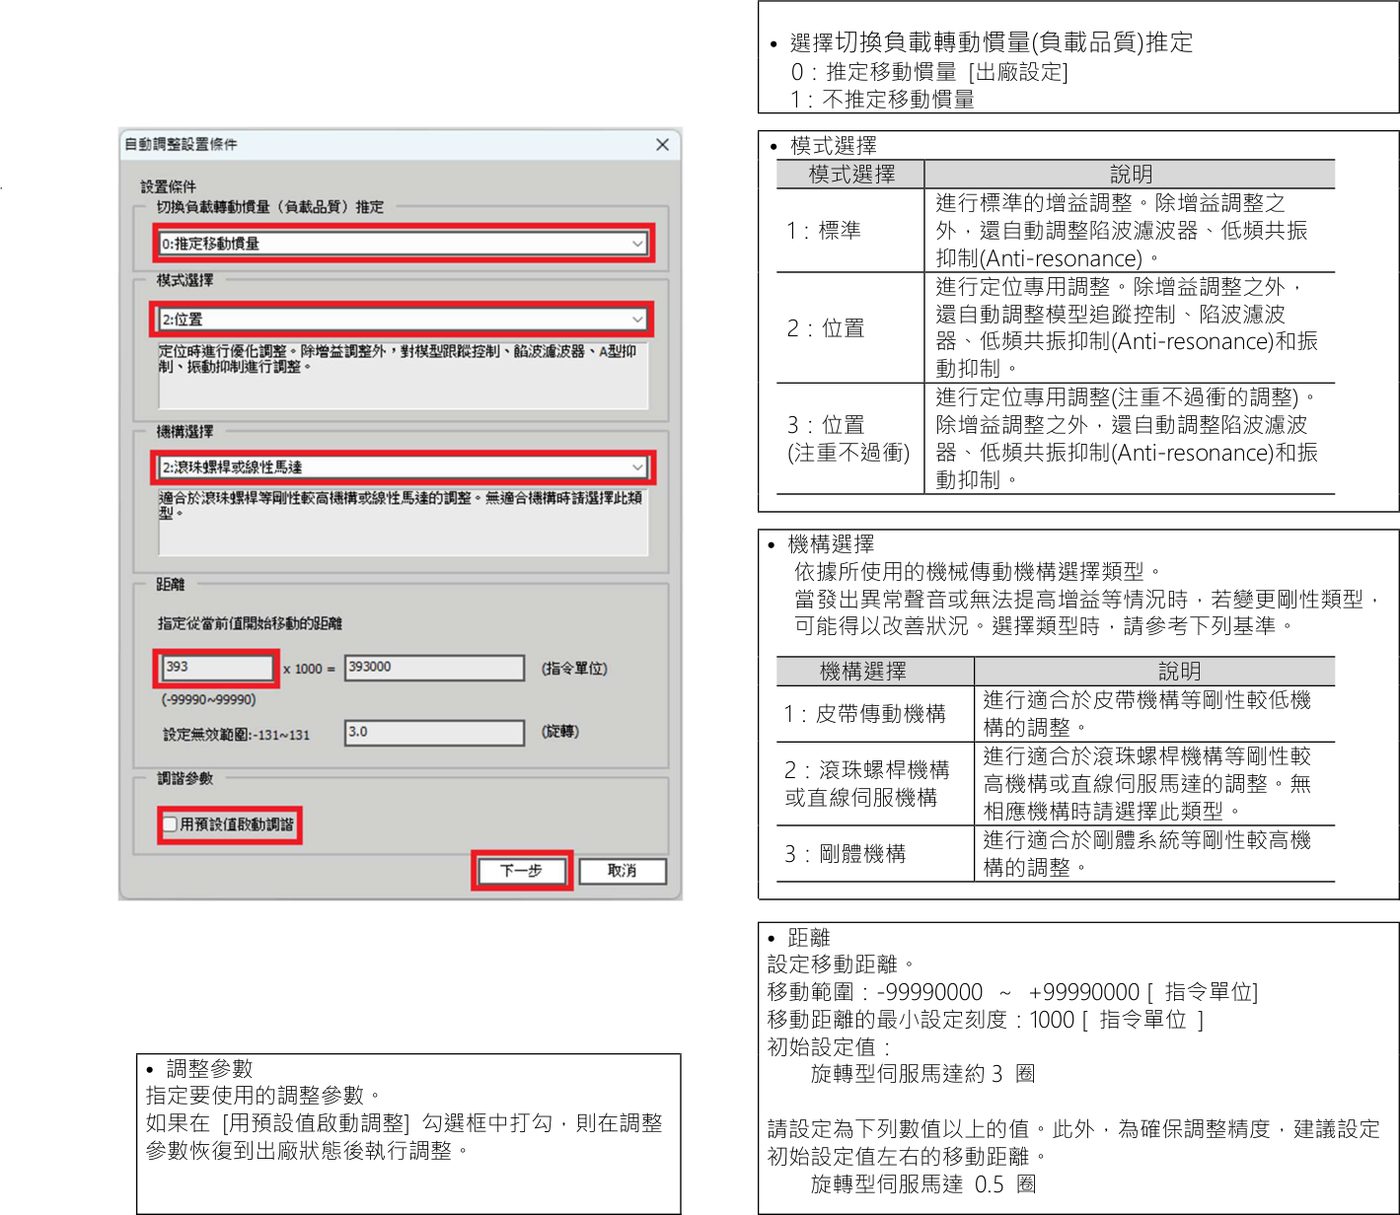
5. 分別設定 [Switching the load moment of inertia (load mass) identification] 欄、[Mode selection]欄、
[Mechanism selection] 欄以及 [Distance] 欄的條件,點擊 [Next] 按鈕
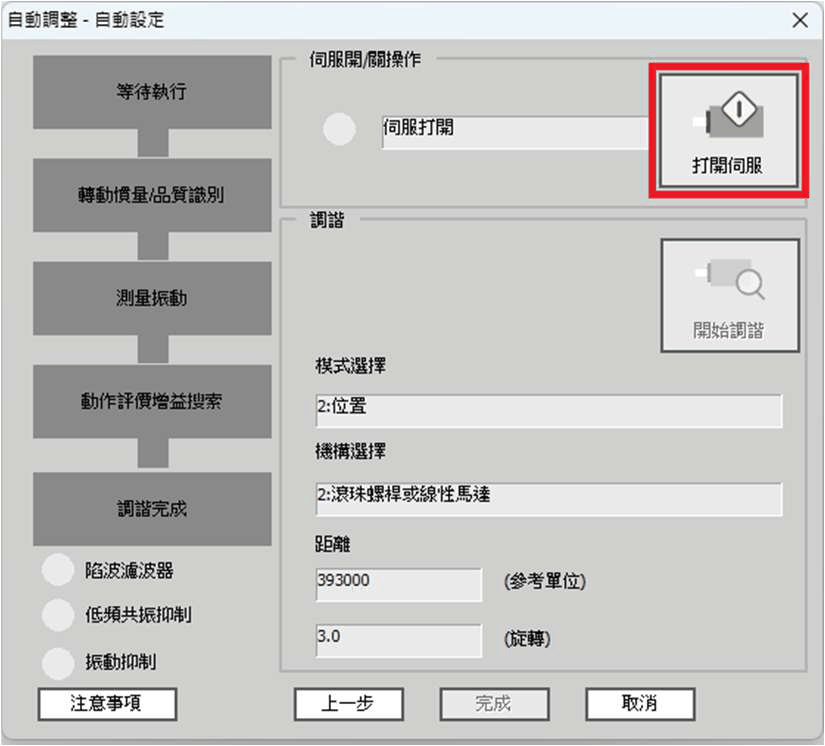
6. 點擊 [Servo ON] 按鈕。
7. 點擊 [Start tuning] 按鈕。
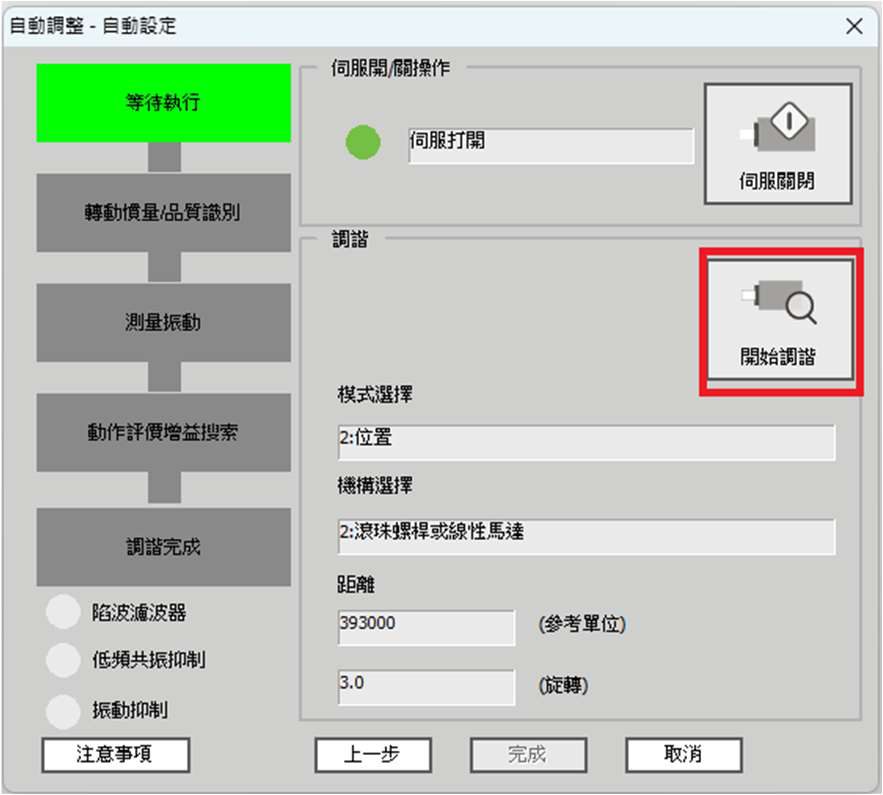
馬達旋轉並執行調整。
自動檢出調整中發生的振動,對產生的振動進行最佳設定。設定完成後,設定所用功能的 LED (畫面左下方)亮燈
8. 調整完成後,點擊 [Finish] 按鈕。
調整結果將設定到參數中,返回 [Tuning] 對話方塊。
至此,步驟結束。
12.6.5 自動調整 (無上位指令)無法正常執行的原因和對策
以下為自動調整 (無上位指令)無法正常執行的原因和對策。
自動調整 (無上位指令)無法執行時
|
原因 |
對策 |
|
主迴路電源 OFF |
接通主迴路電源。 |
|
發生警報或警告 |
排除警報或警告原因。 |
|
發生超程 |
排除發生超程的原因。 |
|
通過增益切換選擇第 2 增益 |
將自動增益切換設置為無效。 |
|
HWBB 功能啟動 |
解除 HWBB 功能。 |
|
移動距離設定值過小 |
在操作步驟的步驟 6 重新設定移動距離。 |
|
免調整功能的設定錯誤 |
• 將免調整功能設為無效 (Pn170 = n.▯▯▯0)。 • 在免調整功能有效 (Pn170 = n.▯▯▯1)的狀態下,選 擇 “ 推定轉動慣量 ”。 |
執行自動調整 (無上位指令)中發生錯誤時
|
錯誤內容 |
原因 |
對策 |
|
增益調整未正常結束。 |
發生機械振動或者馬達停止時,定位完成訊號不穩定 |
• 增大定位完成幅度 (Pn522)的設定值。 • 將模式選擇的設定從 “2” 變更為 “3”。 • 發生機械振動時,請通過低頻共振抑振控制調整功能、振動抑制功能來抑制振動。 |
|
轉動慣量推定中出錯 |
關於原因和對策,請參照如下內容。 |
|
|
定位調整完成後約 10 秒內,定位未完成。 |
定位完成幅度的設定過小,或設定了 P 控制。 |
• 增大定位完成容許誤差(Pn522)的設定值。 • 將 P 動作指令輸入 (/P-CON)訊號設為 OFF。 |
轉動慣量推定中發生錯誤時
|
原因 |
對策 |
|
轉動慣量的推定動作已開始,但並未執行推定處理。 |
• 增大速度環增益 (Pn100)的設定值。 • 增大 Stroke (移動距離)。 |
|
轉動慣量的推定值偏差過大,重試 10 次後偏差仍未縮小。 |
根據機器各參數在 Pn103 (轉動慣量比)中設定計算值,在 “ 不推定轉 動慣量 ” 的情況下執行。 |
|
檢出低頻振動。 |
將轉動慣量推定開始值 (Pn324)設為原來的 2 倍。 |
|
達到轉矩限制值。 |
• 使用轉矩限制時,增大限制值。 • 將轉動慣量推定開始值 (Pn324)設為原來的 2 倍。 |
|
輸入了 P 動作指令輸入 (/P-CON)訊號等時,在轉動慣量推定過程中速度控制部變為 P 控制。 |
推定過程中為 PI 控制。 |
位置控制中不滿意調整結果時
通過變更定位完成容許誤差 (Pn522)及電子齒輪 (Pn20E/Pn210),可提高調整結果。即使如此也無法獲得滿意的結果時,請調整過衝檢出值 (Pn561)。可提高調整結果。
• Pn561 = 100% [ 出廠設定 ]
容許最多調整到與定位完成幅度相同的過衝量。
• Pn561 = 0%
不會在定位完成幅度內過衝即可進行調整,但定位完成幅度可能增大。
|
Pn561 |
過衝檢出值
|
速度效時間 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 100 |
1% |
100 |
即時生效 |
設定 |
|||||||||||
12.6.6 自動調整功能的設定
在執行調整的過程中,可選擇是否自動調整如下功能。
◆自動陷波濾波器功能
通常請設為 Pn460 = n.▯1▯▯(自動調整) [ 出廠設定 ]。
在執行自動調整 (無上位指令)的過程中檢出振動,調整陷波濾波器。
僅在執行本功能前不變更陷波濾波器設定的情況下,請設為 Pn460 = n.▯0▯▯(不自動調整)。
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn460 |
n.▯▯▯0 |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,不自動調整第 1 段陷波濾波器。 |
即時生效 |
調整 |
|
n.▯▯▯1 |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,自動調整第 1 段陷波濾波器。 |
|||
|
n.▯0▯▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,不自動調整第 2 段陷波濾波器。 |
|||
|
n.▯1▯▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,自動調整第 2 段陷波濾波器。 |
|||
|
◆ 低頻共振抑振控制功能 低頻共振抑振控制在發生不適用陷波濾波器的低頻振動時有效。 通常請設為 Pn160 = n. 1 (自動調整) [ 出廠設定 ]。 在執行自動調整 (無上位指令)的過程中自動檢出振動,自動調整和設定 低頻共振抑振控制。 |
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn160 |
n.▯▯0▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,不自動調整低頻共振抑振控制。 |
即時生效 |
調整 |
|
n.▯▯1▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,自動調整低頻共振抑振控制。 |
|||
|
◆ |
振動抑制功能 |
振動抑制功能主要是用來抑制定位時由於機台等的振動引發之 1 ~ 100Hz 左右的低頻振動 (晃動)。
通常請設為 Pn140 = n.▯1▯▯(自動調整) [ 出廠設定 ]。
在執行自動調整 (無上位指令)的過程中自動檢出振動,自動調整和設定振動抑制控制。
僅在執行本功能前不變更振動抑制功能設定的情況下,請設為 Pn140 = n.▯0▯▯(不自動調整)。 (註)由於本功能使用模型追蹤控制,因此只有在模式選擇設為 “2” 或 “3” 時才能執行。
|
◆ |
摩擦補償功能 |
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn140 |
n.▯0▯▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,不自動調整振動抑制功能。 |
即時生效 |
調整 |
|
n.▯1▯▯ |
在執行自動調整 (無上位指令)、自動調整 (有上位指令)、自訂調整的過程中,自動調整振動抑制功 |
|||
摩擦補償功能是針對下列狀態變化的補償功能。
• 機器滑動部位的潤滑劑黏性阻力變動
• 機器組裝偏差引起的摩擦阻力變動
• 老化引起的摩擦阻力變動
摩擦補償的適用條件因模式選擇而不同。
|
模式選擇的設定 |
摩擦補償 |
|
1:標準 |
遵從 Pn408 = n.X▯▯▯(摩擦補償功能選擇)的設定 |
|
2:定位對應 |
摩擦補償有效時調整 |
|
3:定位對應 (注重過衝) |

|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn408 |
n.0▯▯▯ |
不使用摩擦補償功能。 |
即時生效 |
設定 |
|
n.1▯▯▯ |
使用摩擦補償功能。 |
|||
* 詳情請參照如下內容。
◆ 前饋功能
通過 Pn140 = n.0▯▯▯(不同時使用模型追蹤控制和速度 / 轉矩前饋) [ 出廠設定 ] 將模式選擇設為 “2” 或 “3”進行調整時,調整後 “ 前饋 (Pn109) ”“ 速度前饋(V-REF)輸入 ” 及 “ 轉矩前饋 (T-REF)輸入 ” 無效。
在系統上,同時使用來自上位裝置的 “ 速度前饋 (V-REF)輸入 ”、“ 轉矩前饋 (T-REF)輸入 ” 以及 “ 模型追蹤控制 ” 時,請設為 Pn140 = n.1▯▯▯(同時使用模型追蹤控制和速度 / 轉矩前饋)。
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn140 |
n.0▯▯▯ |
不同時使用模型追蹤控制和速度 / 轉矩前饋。 |
即時生效 |
調整 |
|
n.1▯▯▯ |
同時使用模型追蹤控制和速度 / 轉矩前饋。 |
|||
關於 “ 轉矩前饋 (T-REF)輸入 ”、“ 速度前饋 (V-REF)輸入 ”
在本功能中使用模型追蹤控制時,模型追蹤控制在伺服單元內部已設為最佳前饋。因此,通常不會同時使用來自上位裝置的“ 速度前饋(V-REF)輸入” 或“ 轉矩前饋(T-REF)輸入”。但是,根據需要,可同時使用模型追蹤控制和“ 速度前饋(V-REF)輸入” 或“ 轉矩前饋(T-REF)輸入”。這種情況下,如果不當輸入前饋,有可能引起超調。敬請注意。
12.6.7 相關參數
在執行自動調整 (無上位指令)的過程中,可參照或自動設定下列參數。在執行自動調整 (無上位指令)的過程中,請勿變更設定。
|
參數 Pn100 |
名稱 |
自動設定的有無 |
|
速度環增益 |
有 |
|
|
Pn101 |
速度環積分時間參數 |
有 |
|
Pn102 |
位置環增益 |
有 |
|
Pn103 |
轉動慣量比 |
有 |
|
Pn121 |
摩擦補償增益 |
有 |
|
Pn123 Pn124 Pn125 |
摩擦補償係數 |
有 |
|
摩擦補償頻率補償 |
無 |
|
|
摩擦補償增益補償 |
有 |
|
|
Pn401 |
第 1 段第 1 轉矩指令濾波器時間參數 |
有 |
|
Pn408 |
轉矩類功能開關 |
有 |
|
Pn409 |
第 1 段陷波濾波器頻率 |
有 |
|
Pn40A |
第 1 段陷波濾波器 Q 值 |
有 |
|
Pn40C |
第 2 段陷波濾波器頻率 |
有 |
|
Pn40D |
第 2 段陷波濾波器 Q 值 |
有 |
|
Pn140 |
模型追蹤控制類開關 |
有 |
|
Pn141 |
模型追蹤控制增益 |
有 |
|
Pn142 |
模型追蹤控制增益補償 |
有 |
|
Pn143 |
模型追蹤控制偏置 (正轉方向) |
有 |
|
Pn144 |
模型追蹤控制偏置 (反轉方向) |
有 |
|
Pn145 |
振動抑制 1 頻率 A |
有 |
|
Pn146 |
振動抑制 1 頻率 B |
有 |
|
Pn147 |
模型追蹤控制速度前饋補償 |
有 |
|
Pn160 |
防振控制類開關 |
有 |
|
Pn161 |
低頻共振抑振頻率 |
有 |
|
Pn163 Pn531 |
低頻共振抑振阻尼增益 |
有 |
|
程式 JOG 移動距離 |
無 |
|
|
Pn533 |
程式 JOG 移動速度:旋轉型伺服馬達時 |
無 |
|
Pn585 |
程式 JOG 移動速度:直線式伺服馬達時 |
無 |
|
Pn534 |
程式 JOG 加減速時間 |
無 |
|
Pn535 |
程式 JOG 等待時間 |
無 |
|
Pn536 |
程式 JOG 移動次數 |
無 |
有:自動設定參數。
無:不自動設定參數,但在執行過程中可讀取設定值。


12.7 自動調整 (有上位指令)
以下說明自動調整 (有上位指令)。
自動調整(有上位指令)以設定的速度環增益(Pn100)為基準進行調整。如果在調整開始時發生振動,將無法正確調整。請降低速度環增益(Pn100)直至不再振動後進行調整。
12.7.1 概要
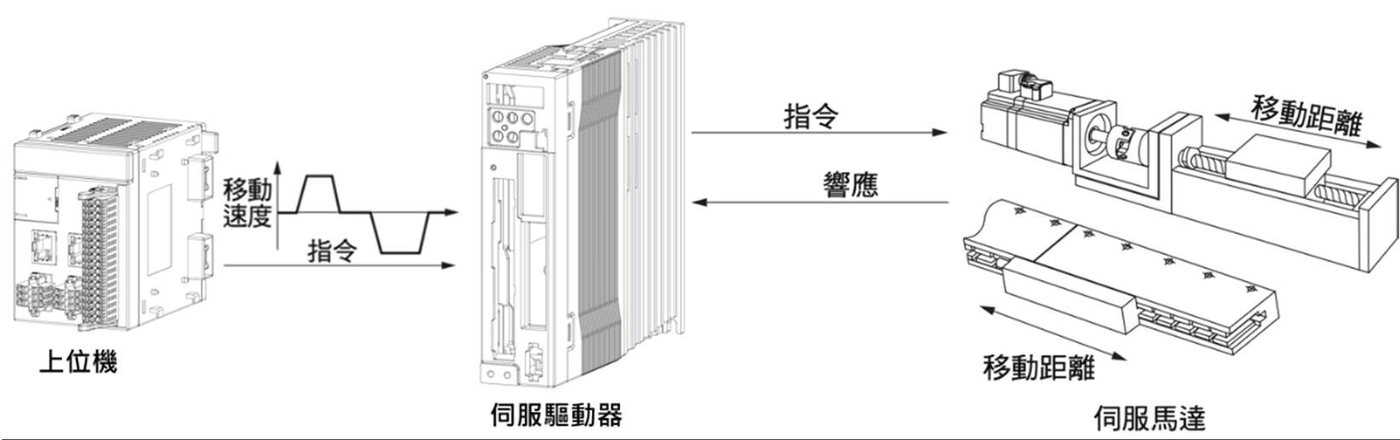
自動調整 (有上位指令)是針對來自上位裝置的運轉指令自動進行最佳調整的方法。
自動調整項目如下所示。
• 增益調整 (速度環增益、位置環增益等)
• 濾波器調整 (轉矩指令濾波器、陷波濾波器)
• 摩擦補償
• 低頻共振抑振控制
• 振動抑制
關於調整參數的詳情,請參照如下內容。
注意
由於自動調整(有上位指令)是進行自動調整,因此動作中可能產生振動或超調。為確保安全,請在隨時可以緊急停止的狀態下執行高階調整。
12.7.2 限制事項
無法正確調整的系統
在下列情況下,無法通過自動調整 (有上位指令)進行正確調整。請通過自訂調整進行調整。
• 上位裝置指令指示的移動量低於定位完成容許誤差 (Pn522)的設定值時
• 旋轉型伺服馬達時:上位裝置指令指示的移動速度低於旋轉檢出值 (Pn502)的設定值時 • 直線式伺服馬達時:上位裝置指令指示的移動速度低於零速值 (Pn581)的設定值時 • 停止時間為 10ms 以下時
• 機械的剛性低、定位運動中出現振動時
• 使用位置積分功能時
• P (比例)控制時
• 使用模式開關時
• 定位完成容許誤差 (Pn522)較窄時


執行前的確認事項
執行自動調整 (有上位指令)前,請務必確認以下設定。
• 須處於伺服準備就緒狀態
• 不得發生超程。
• 須處於伺服 OFF 狀態。
• 馬達通電中 (伺服 ON 中)必須為位置控制。
• 增益切換選擇開關須為手動增益切換 (Pn139 = n.▯▯▯0)。
• 必須已選擇第 1 增益。
• 不得發生警告
• 免調整選擇須為無效 (Pn170 = n.▯▯▯0)
• 參數的寫入禁止設定不得設定為 “ 禁止寫入 ”
12.7.3 可操作工具
可操作自動調整 (有上位指令)的工具和使用該工具的自動調整 (有上位指令)的分配如下所示。
|
操作工具 |
分配 |
操作步驟的參照對象 |
|
面板操作器 |
− |
無法通過面板操作器操作。 |
|
數位操作器 |
Fn202 |
數位操作器 操作手冊 |
|
Protuner |
[Tuning] - [Tuning] |
12.7.4 操作步驟 |
12.7.4 操作步驟
自動調整 (有上位指令)的操作步驟如下所示。
注意
在SC3系列中使用相位控制時,請將模式選擇設為1。將模式選擇設為1 時,可能無法正常執行相位控制。
1. 確認已正確設定轉動慣量比 (Pn103)。
2. 從 Protuner 主畫面的選單列點擊 [Tuning] - [Tuning]。
彈出 [Tuning] 對話方塊。
不進行調整時,點擊 [Cancel] 按鈕。
3. 點擊 [Execute] 按鈕。
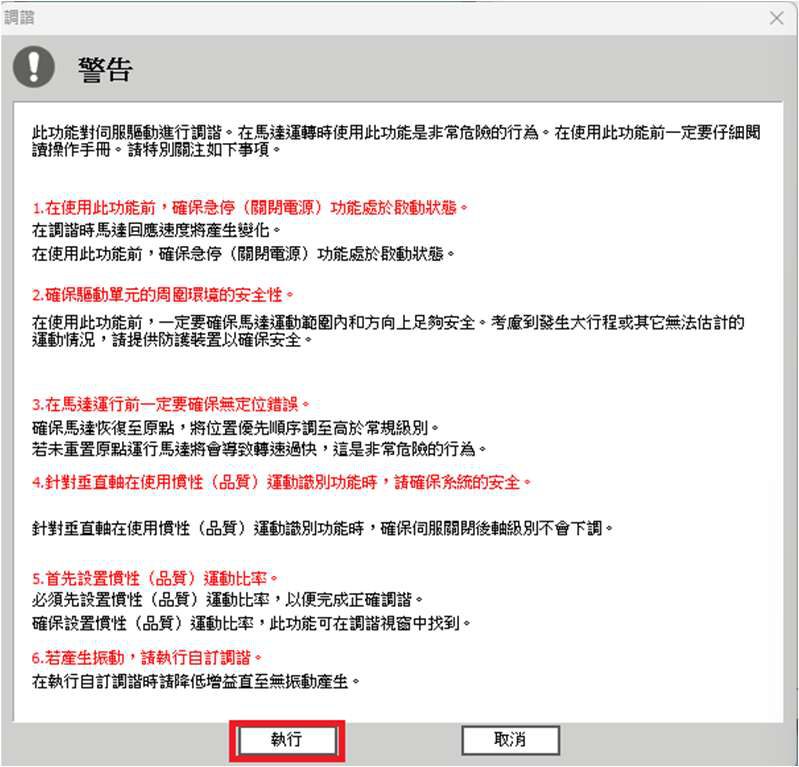
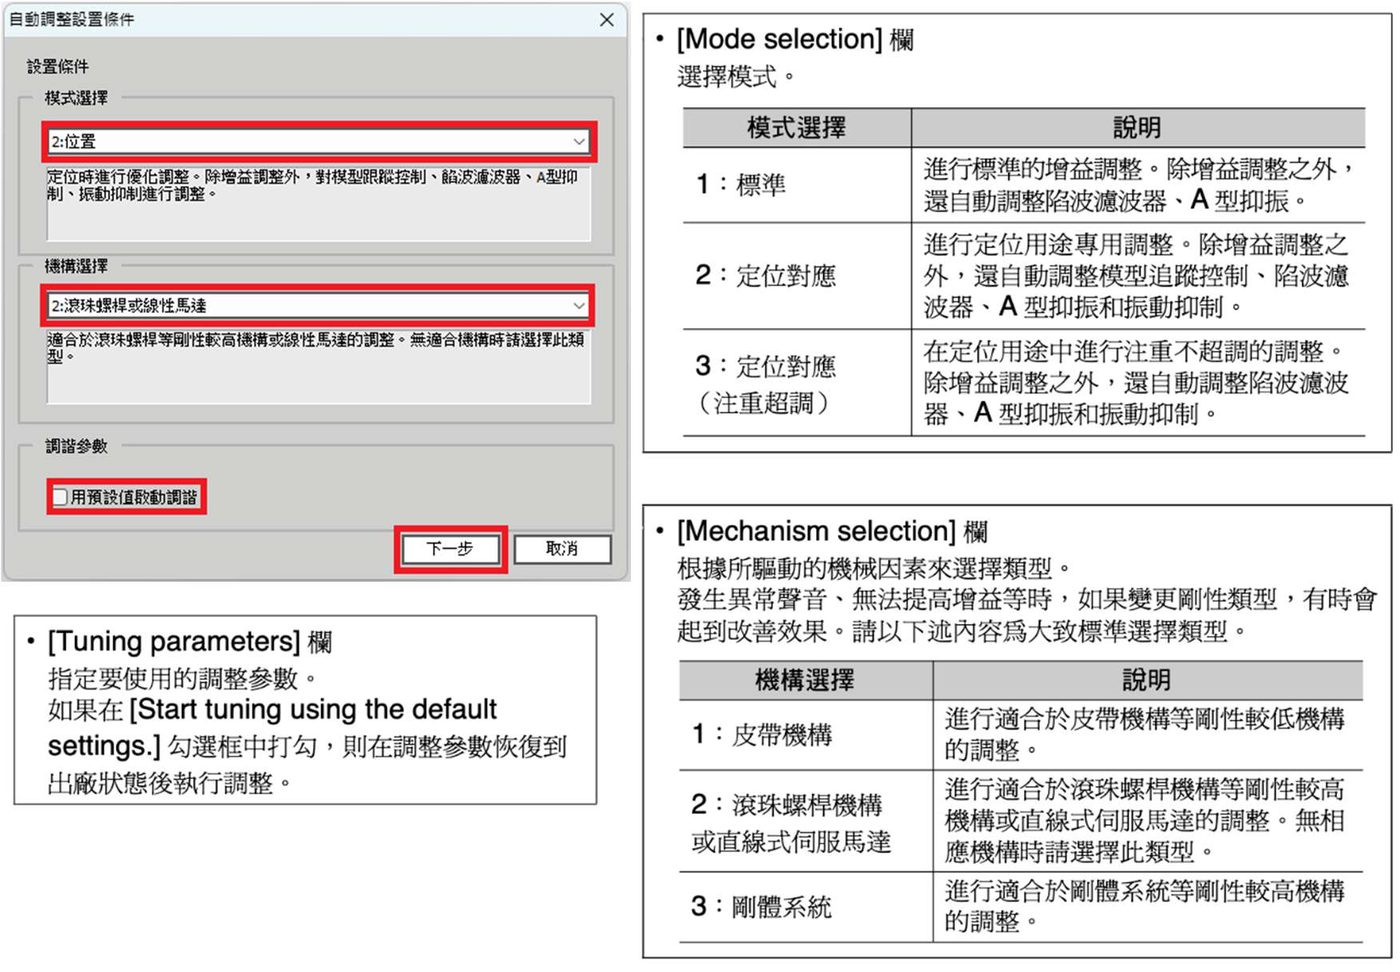
4. 選擇 [Autotuning] 組的 [Position reference input],點擊 [Autotuning] 按鈕
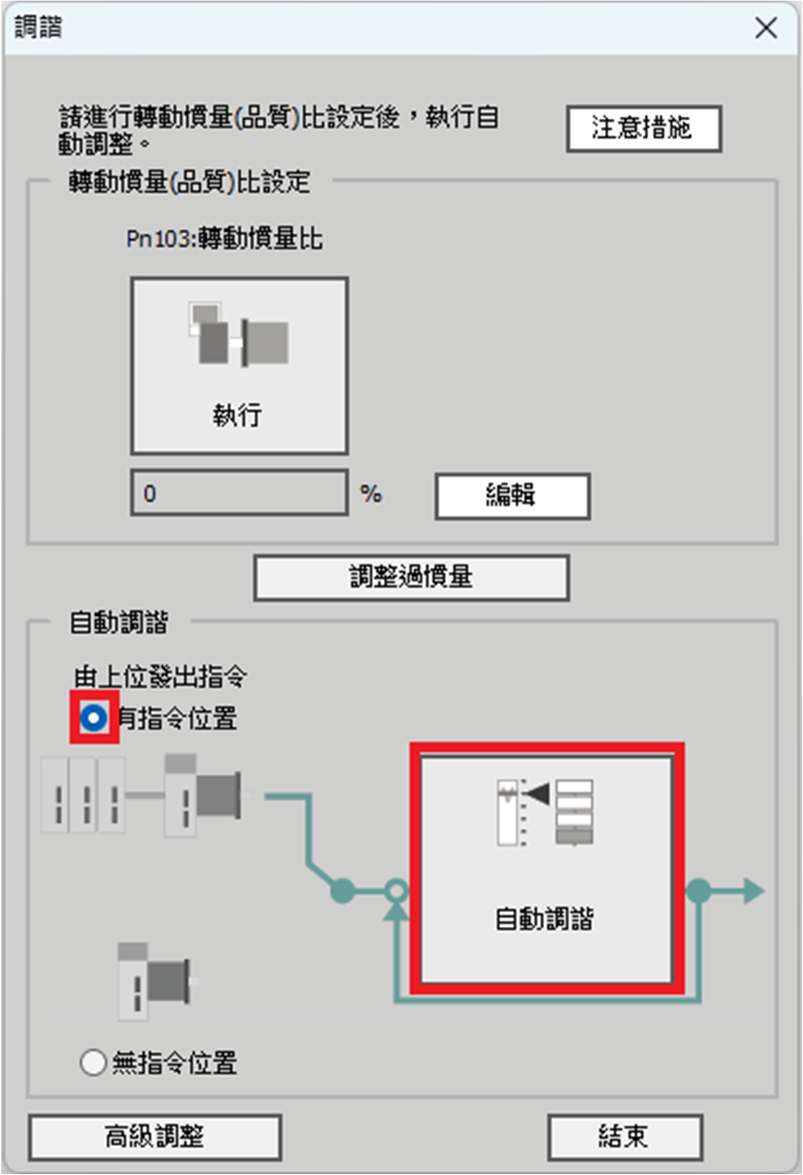
分別設定 [Mode selection] 欄和 [Mechanism selection] 欄的條件,點擊 [Next] 按鈕。
如果在 [Tuning parameters] 組的 [Start tuning using the default settings.] 勾選框中打勾,則在調整參數恢復到出廠值後執行調整。
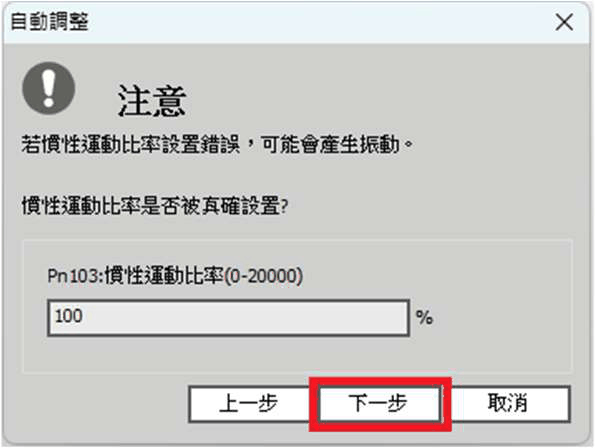
5. 輸入正確的轉動慣量比,點擊 [Next] 按鈕。
6. 將伺服設為 ON,從高階設備輸入指令後,點擊 [Start tuning] 按鈕。
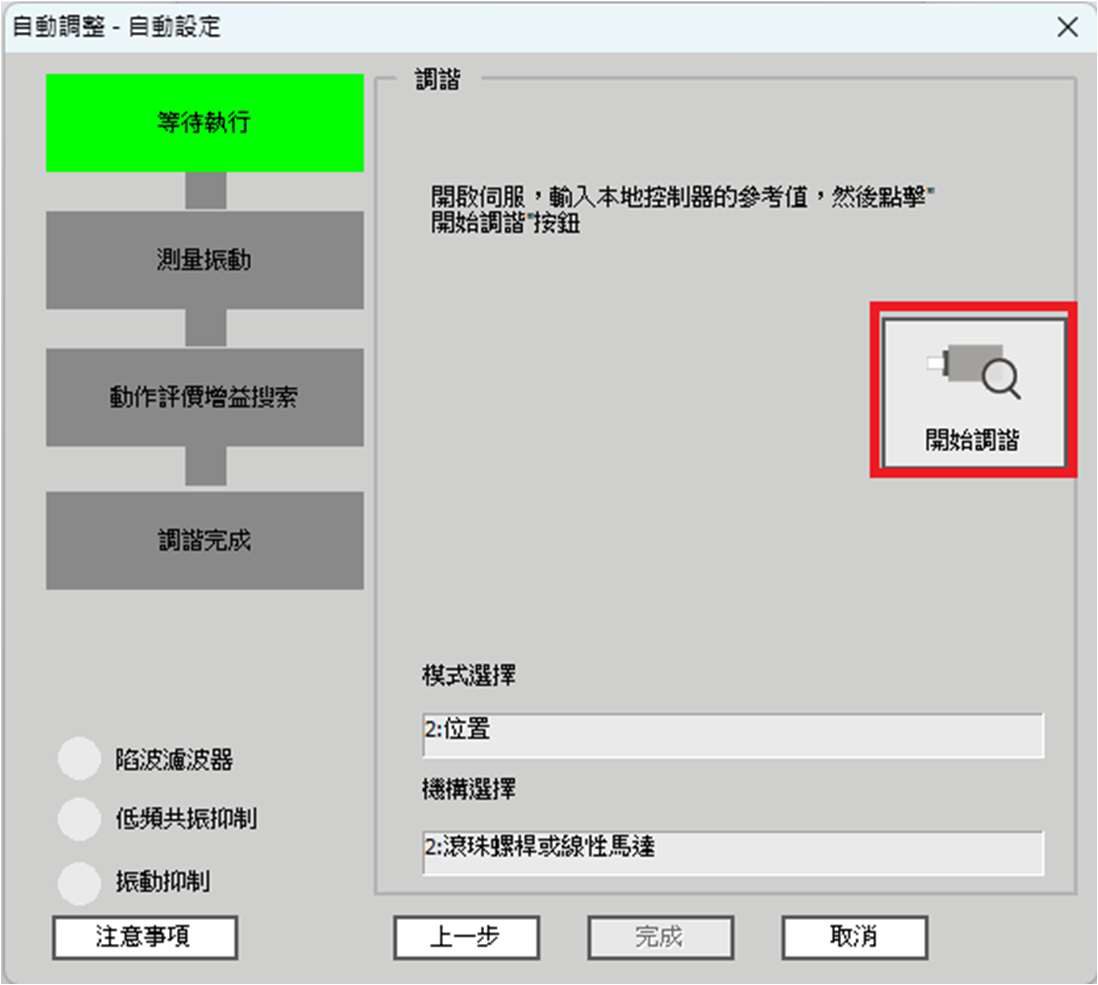
馬達旋轉並執行調整。
自動檢出調整中發生的振動,進行發生振動的最佳設定。設定完成後,設定所用功能的 LED (畫面左下方)亮燈。
7. 調整完成後,點擊 [Finish] 按鈕。
調整結果被設定給參數,返回 [Tuning] 對話方塊。
至此,步驟結束。
12.7.5 自動調整 (有上位指令)無法正常執行的原因和對策
以下為自動調整 (有上位指令)無法正常執行的原因和對策。
|
◆ |
自動調整 (有上位指令)無法執行時 |
|
原因 |
對策 |
|
主迴路電源 OFF |
接通主迴路電源。 |
|
發生警報或警告 |
排除警報或警告原因。 |
|
發生超程 |
排除發生超程的原因。 |
|
通過增益切換選擇第 2 增益 |
將自動增益切換設置為無效。 |
|
HWBB 功能啟動 |
解除 HWBB 功能。 |
|
◆ |
發生錯誤時 |
|
錯誤內容 |
原因 |
對策 |
|
增益調整未正常結束 |
發生機械振動或者馬達停止時,定位完成不穩定 |
• 增大定位完成容許誤差 (Pn522)的設定值。 • 將模式選擇的設定從 “2” 變更為 “3”。 • 發生機械振動時,請通過低頻共振抑振調整功能、振動抑制功 |
|
定位調整完成後約 10 秒內,定位未完成。 |
定位完成容許誤差的設定過小,或設定了 P 控制。 |
• 增大定位完成容許誤差 (Pn522)的設定值。 • 將 P 動作指令輸入 (/P-CON)訊號設為 OFF。 |
|
◆ |
位置控制中不滿意調整結果時 |
通過變更定位完成容許誤差 (Pn522)及電子齒輪 (PnA20E/Pn210),可提高調整結
果。即使如此也無法獲得滿意的結果時,請調整過衝檢出值 (Pn561)。可提高調整結果。
• Pn561 = 100% [ 出廠設定 ]
容許最多調整到與定位完成容許誤差相同的過衝量。
• Pn561 = 0%
不會在定位完成容許誤差內過衝即可進行調整,但定位完成容許誤差可能增大。
|
Pn561 |
過衝檢出值
|
速度效時間 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 100 |
1% |
100 |
即時生效 |
設定 |
|||||||||||
|
12.7.6 自動調整功 與自動調整 12.6.6 |
能的設定 自動調整功能的設定 |
12.7.7 相關參數
在執行自動調整 (有上位指令)的過程中,可參照或自動設定下列參數。在執行自動調整 (有上位指令)的過程中,請勿變更設定。
|
參數 Pn100 |
名稱 |
自動設定的有無 |
|
速度環增益 |
有 |
|
|
Pn101 |
速度環積分時間參數 |
有 |
|
Pn102 |
位置環增益 |
有 |
|
轉動慣量比 |
無 |
|
|
摩擦補償增益 |
有 |
|
|
Pn123 |
摩擦補償係數 |
有 |
|
摩擦補償頻率補償 |
無 |
|
|
摩擦補償增益補償 |
有 |
|
|
Pn401 |
第 1 段第 1 轉矩指令濾波器時間參數 |
有 |
|
Pn408 |
轉矩類功能開關 |
有 |
|
Pn409 |
第 1 段陷波濾波器頻率 |
有 |
|
Pn40A |
第 1 段陷波濾波器 Q 值 |
有 |
|
Pn40C |
第 2 段陷波濾波器頻率 |
有 |
|
Pn40D |
第 2 段陷波濾波器 Q 值 |
有 |
|
Pn140 |
模型追蹤控制類開關 |
有 |
|
Pn141 |
模型追蹤控制增益 |
有 |
|
Pn142 |
模型追蹤控制增益補償 |
有 |
|
Pn143 |
模型追蹤控制偏置 (正轉方向) |
有 |
|
Pn144 |
模型追蹤控制偏置 (反轉方向) |
有 |
|
Pn145 |
振動抑制 1 頻率 A |
有 |
|
Pn146 |
振動抑制 1 頻率 B |
有 |
|
Pn147 |
模型追蹤控制速度前饋補償 |
有 |
|
Pn160 |
防振控制類開關 |
有 |
|
Pn161 |
低頻共振抑振頻率 |
有 |
|
Pn163 |
低頻共振抑振阻尼增益 |
有 |
有:自動設定參數。
無:不自動設定參數,但在執行過程中可讀取設定值。
12.8 自訂調整
下面說明自訂調整。
12.8.1 概要
自訂調整是從高階設備輸入位置指令或速度指令,在運轉的同時,手動調整的方法。在自動調整的基礎上還需進行微調時,使用自訂調整。
自動調整項目如下所示。
• 增益調整 (速度環增益、位置環增益等)
• 濾波器調整 (轉矩指令濾波器、陷波濾波器)
• 摩擦補償
• 低頻共振抑振控制
關於調整參數的詳情,請參照12.8.7 相關參數。
自訂調整的調整方法有以下 2 種。
|
◆ ◆ |
調整模式為 0 (設定穩定性優先的伺服增益)或 1 (設定高響應優先的伺服增益)時 操作 1 個調整值,在穩定控制的狀態下變更多個伺服增益。具有檢出振動後,自動設定陷波濾波器、低頻共振抑振的功能 (自動設定)。此外,調整中可手動設定 低頻共振抑振功能。 調整模式為 2 (設定適合定位用途的伺服增益)、3 (設定定位用途中注重不過衝的伺服增益) 操作 2 個調整值,使定位時間更短,變更多個伺服增益。為縮短定位時間使用模型追蹤控制,備有檢出振動後,自動設定陷波濾波器、低頻共振抑振的功能(自動設定)以及自動設定摩擦補償的功能。此外,調整中可手動設定低頻共振抑振功能和振動抑制功能。 |
注意
調整中可能發生振動或超調。為確保安全,請在隨時可以緊急停止的狀態下執行高階調整。
12.8.2 執行前的確認事項
執行自訂調整前,請務必確認以下設定。
• 免調整選擇須為無效 (Pn170 = n.▯▯▯0)。
• 在速度控制下執行時,調整模式須設定為 “0” 或者 “1”。
• 參數的寫入禁止設定不得設定為 “ 禁止寫入 ”
12.8.3 可操作工具
可操作自訂調整的工具和使用該工具的自訂調整的分配如下所示。
|
操作工具 |
分配 |
操作步驟的參照對象 |
|
面板操作器 |
− |
無法通過面板操作器操作。 |
|
數位操作器 |
Fn203 |
系列 數位操作器 操作手冊 |
|
Protuner |
[Tuning] - [Tuning] |
12.8.4 操作步驟 |


12.8.4 操作步驟
自訂調整的操作步驟如下所示。
警告
執行前請務必確認Protuner 的操作手冊。請
特別注意以下幾點。
•請在可緊急停止(電源OFF)的狀態下執行。
利用本功能開始調整時,某些參數被寫為推薦值,在執行功能前後響應發生很大變化。因此,請在可緊急停止(電源OFF)的狀態下實施。
•請在正確設定轉動慣量的狀態下執行。
否則,可能發生振動。
•變更前饋值後,不是立即使用設定值,而是在完成定位後使用設定值。
注意
在SC3 系列中使用相位控制時,請將調整模式選擇為“0” 或“1”。調整模式選擇“2” 或“3” 時,可能無法正常進行相位控制。
1. 確認已正確設定轉動慣量比 (Pn103)。
2. 從 Protuner 主畫面的選單列點擊 [Tuning] - [Tuning]。
不進行調整時,點擊 [Cancel] 按鈕。
3. 點擊 [Execute] 按鈕。
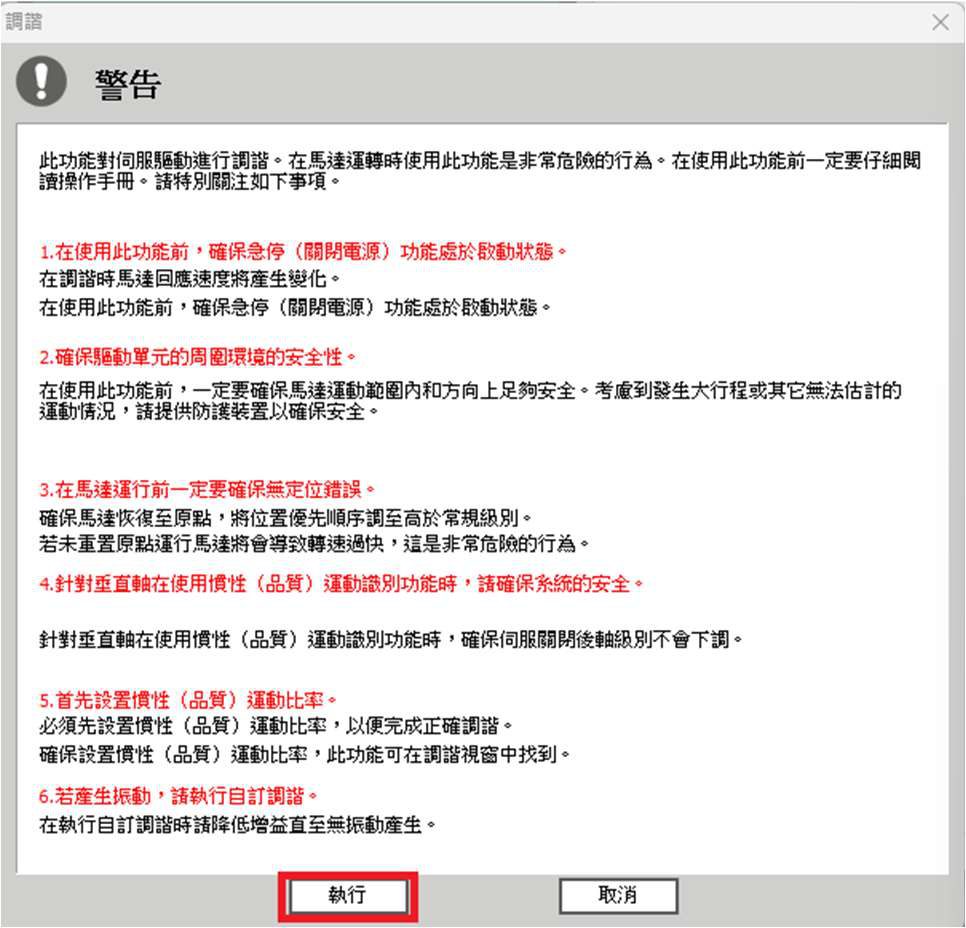
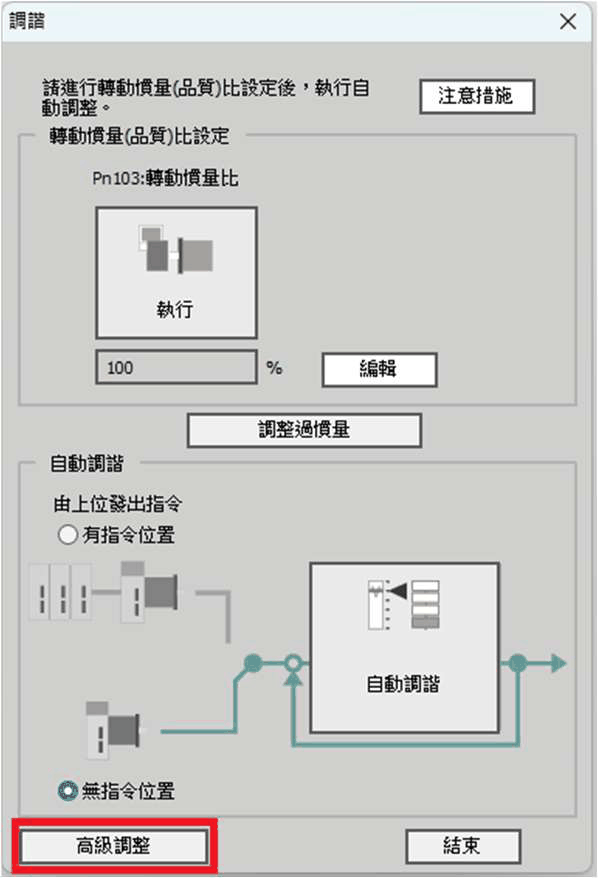
4. 點擊 [Advanced adjustment] 按鈕。
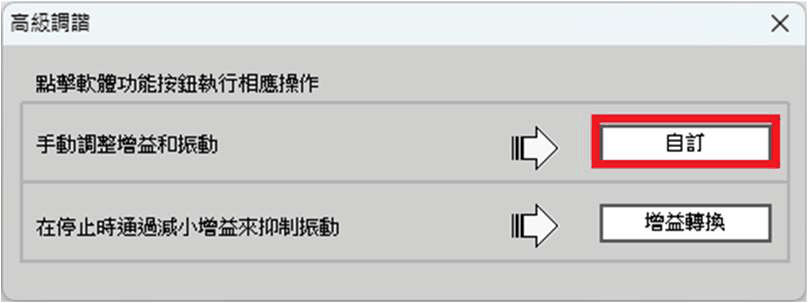
5. 點擊 [Custom tuning] 按鈕。
6. 選擇 [Tuning mode] 欄、[Mechanism selection] 欄,點擊 [Next] 按鈕。
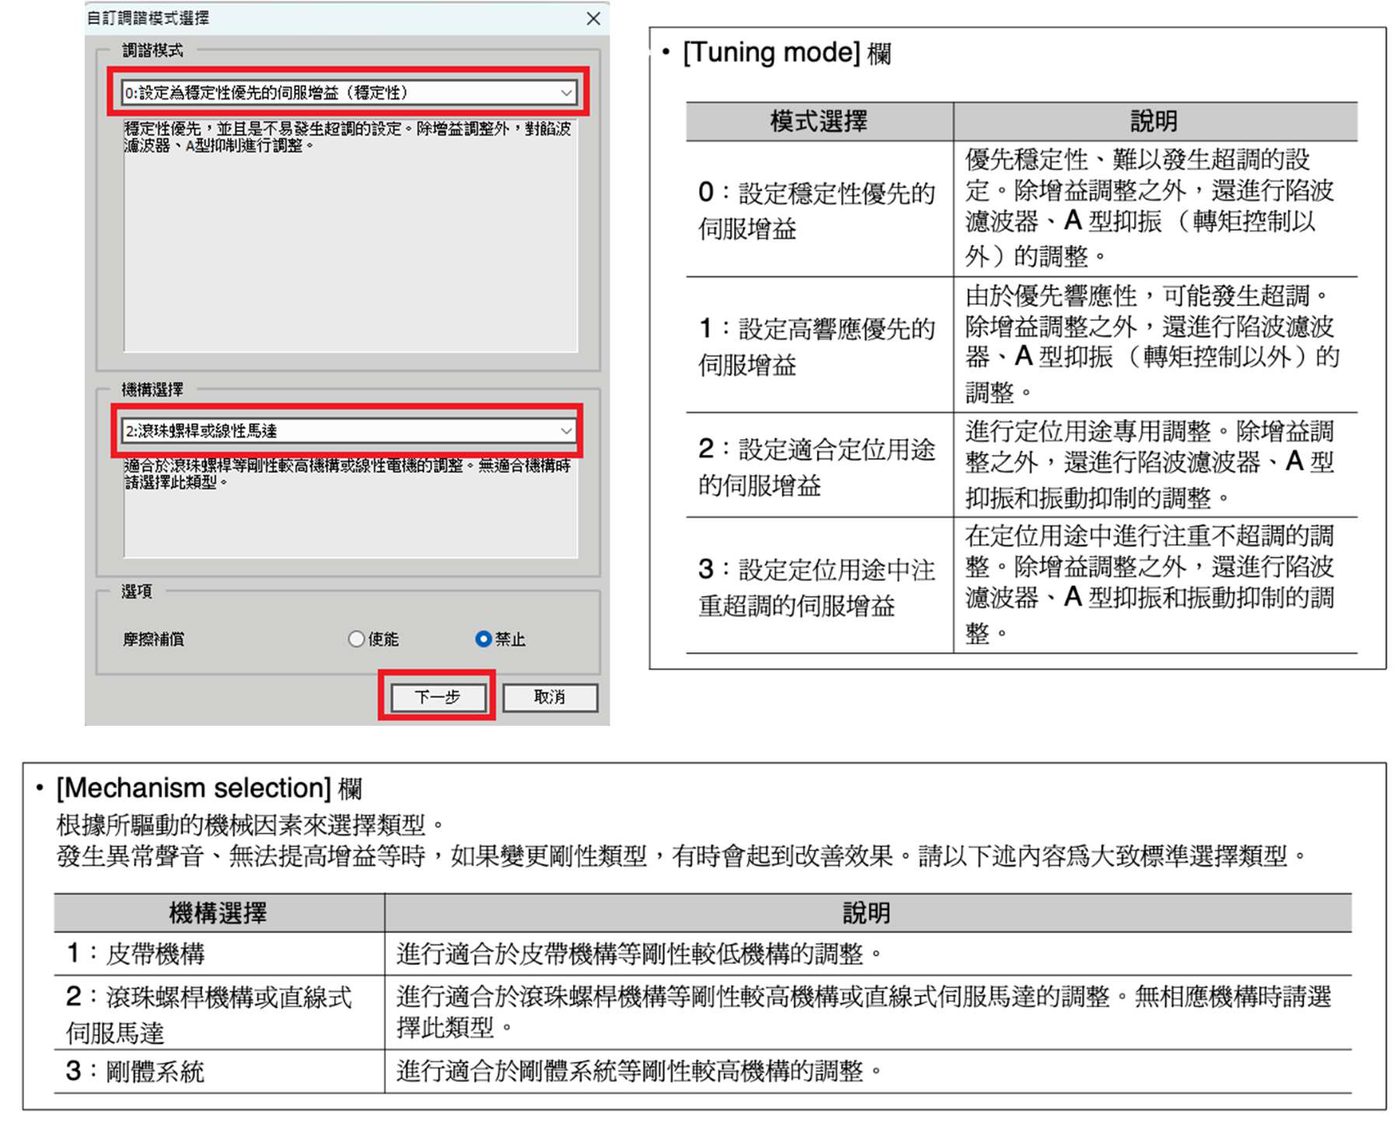
 可選擇調整模式因伺服單元的設定而異。
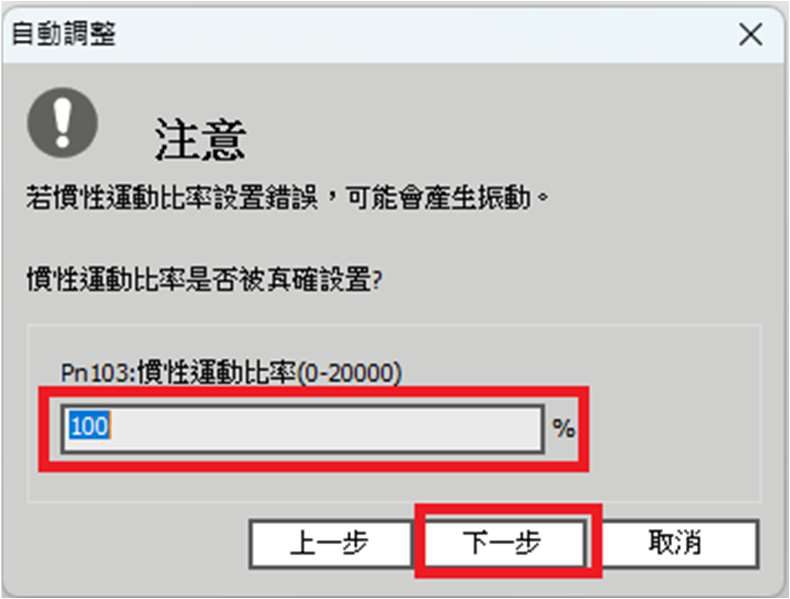
7. 轉動慣量比的設定不正確時,變更設定值,點擊 [Next] 按鈕。
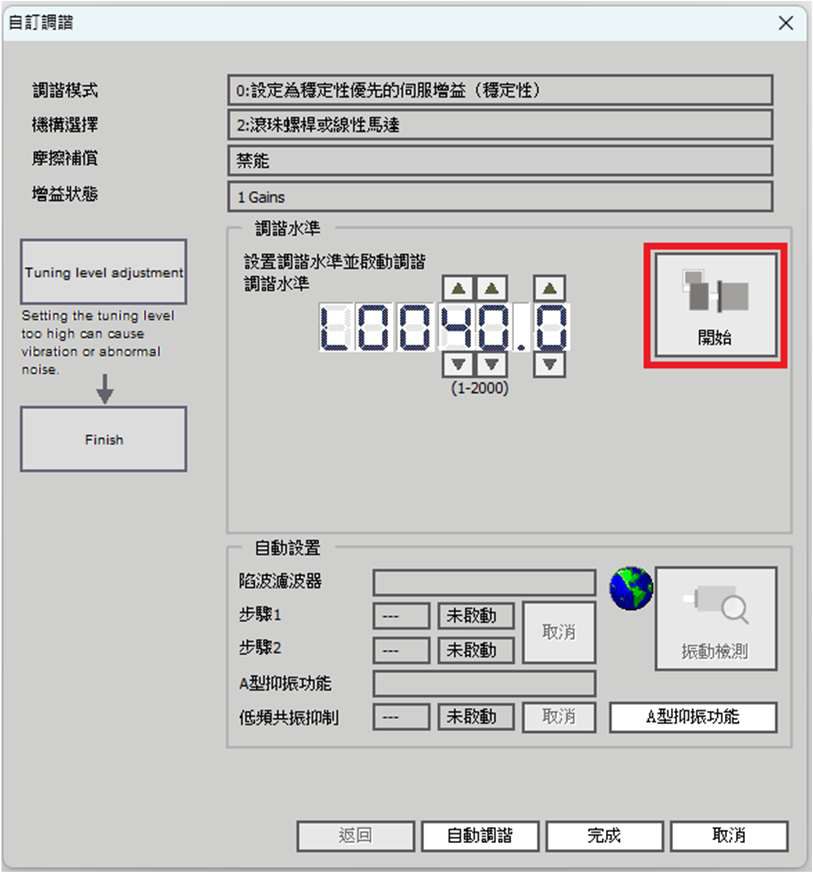
8. 將伺服設為 ON,從高階設備輸入指令後,點擊 [Start tuning] 按鈕。
<調整模式為 0 或 1 時>
<調整模式為 2 或 3 時>
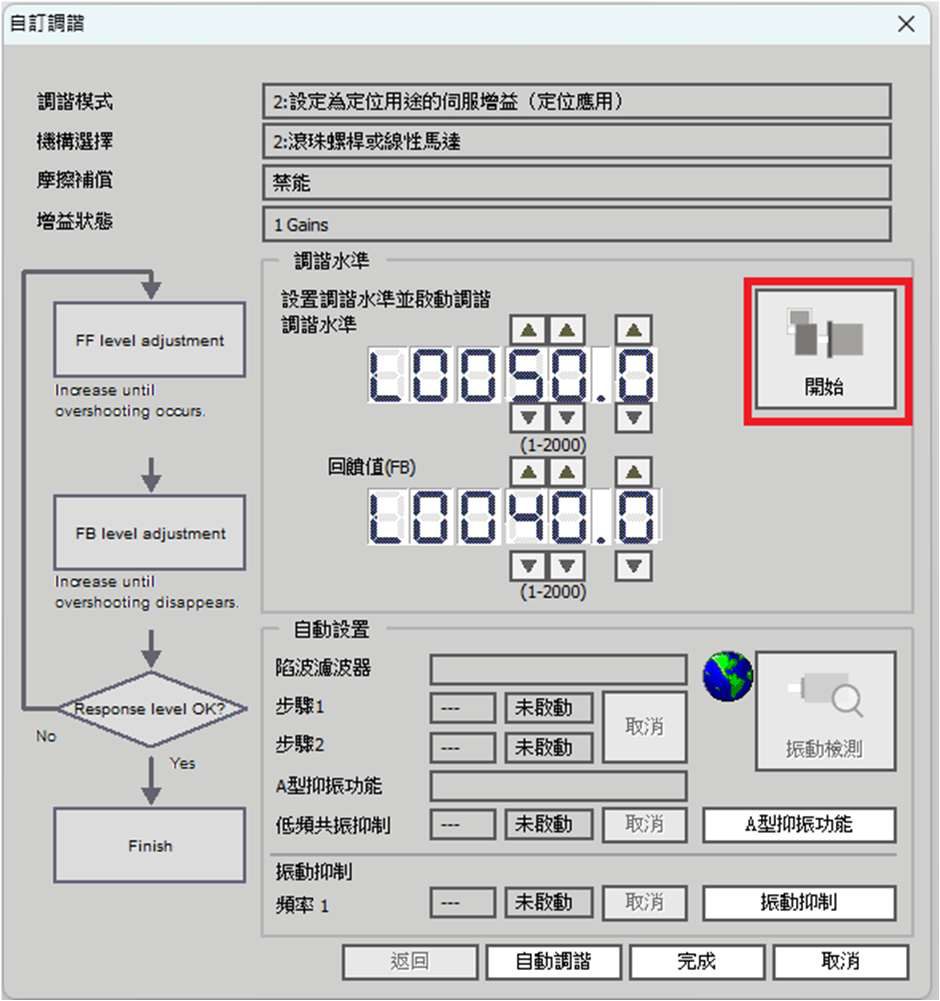
9. 點擊 [ ▲ ] [ ▼ ] 按鈕,變更調整值。
要在調整過程中返回原始狀態時,點擊 「return」按鈕。則返回到開始調整前的狀態。
<調整模式為 0 或 1 時> 增大調整值,直至發生過衝。
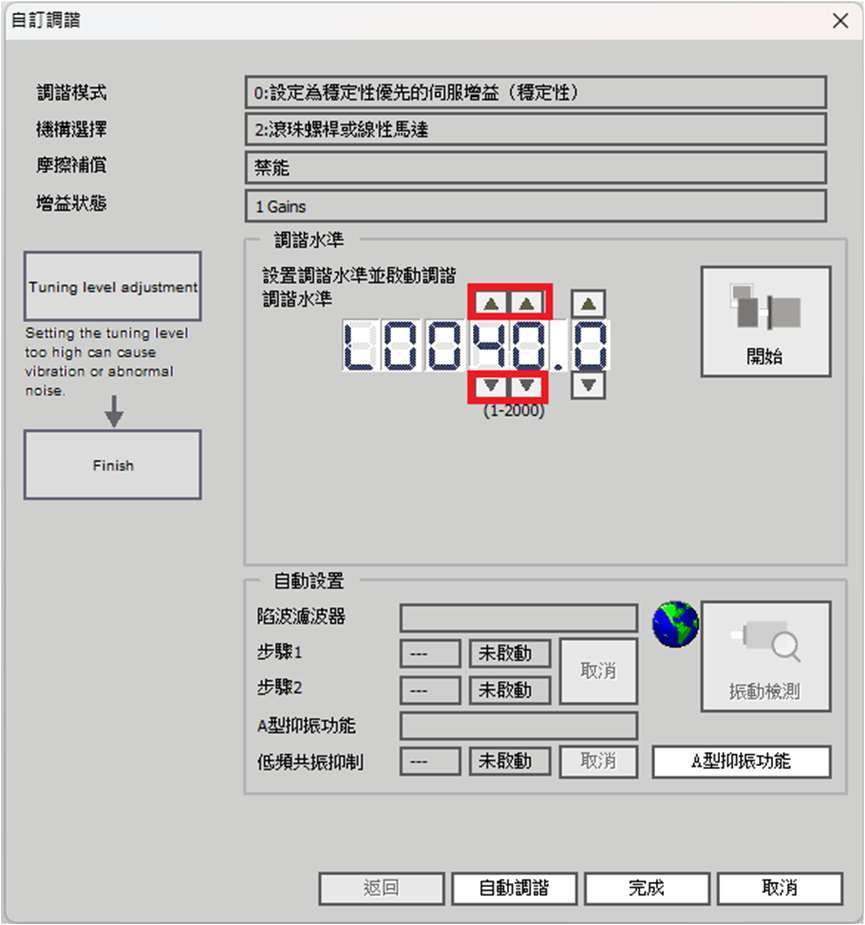
<調整模式為 2 或 3 時>
增大前饋值,直至發生過衝。然後,增大回饋值,直至過衝消失。重複該變更進行調整。
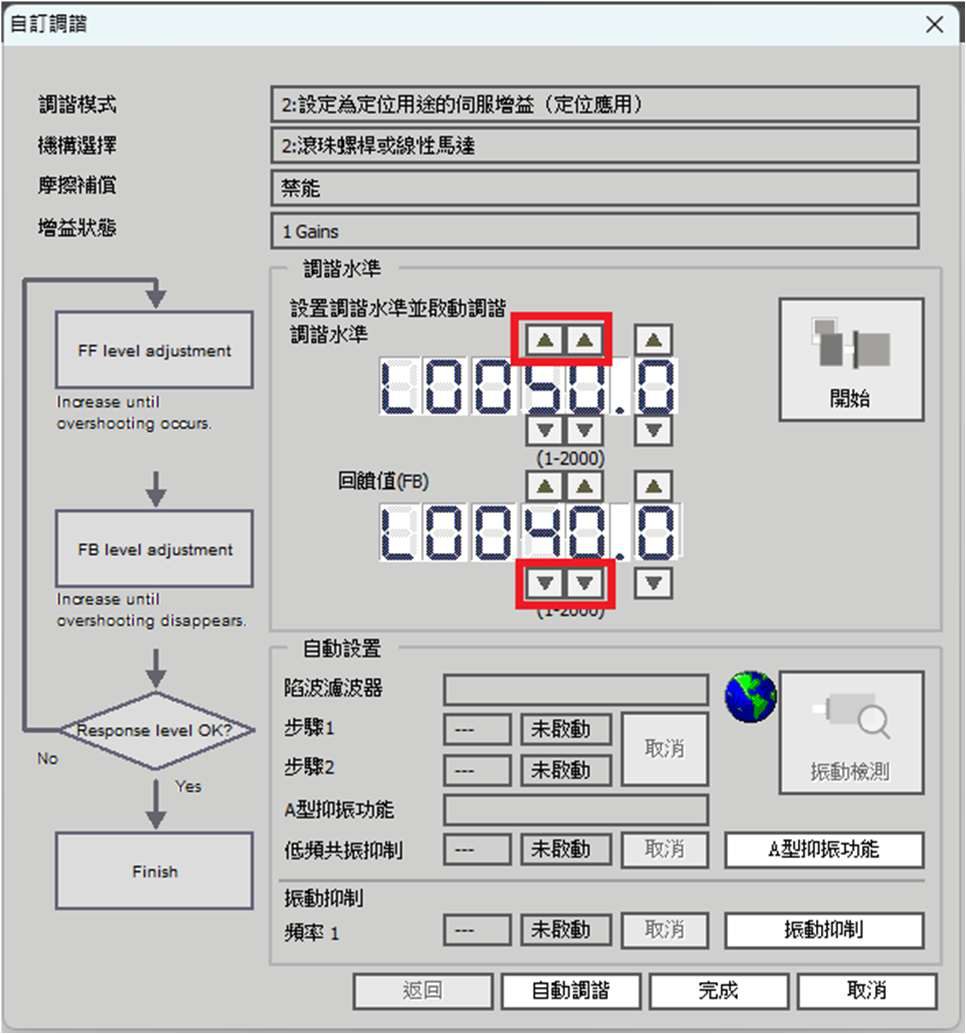
 不輸出定位完成訊號,就無法使用前饋值。
10. 根據需要,設定抑制振動的功能 (自動設定陷波濾波器、低頻共振抑振、自動調整(有上位指令))。 詳情請參考下頁內容。
11. 調整完成後,點擊 [Completed] 按鈕。
變更後的數值儲存到伺服單元中,返回 [Tuning] 對話方塊。
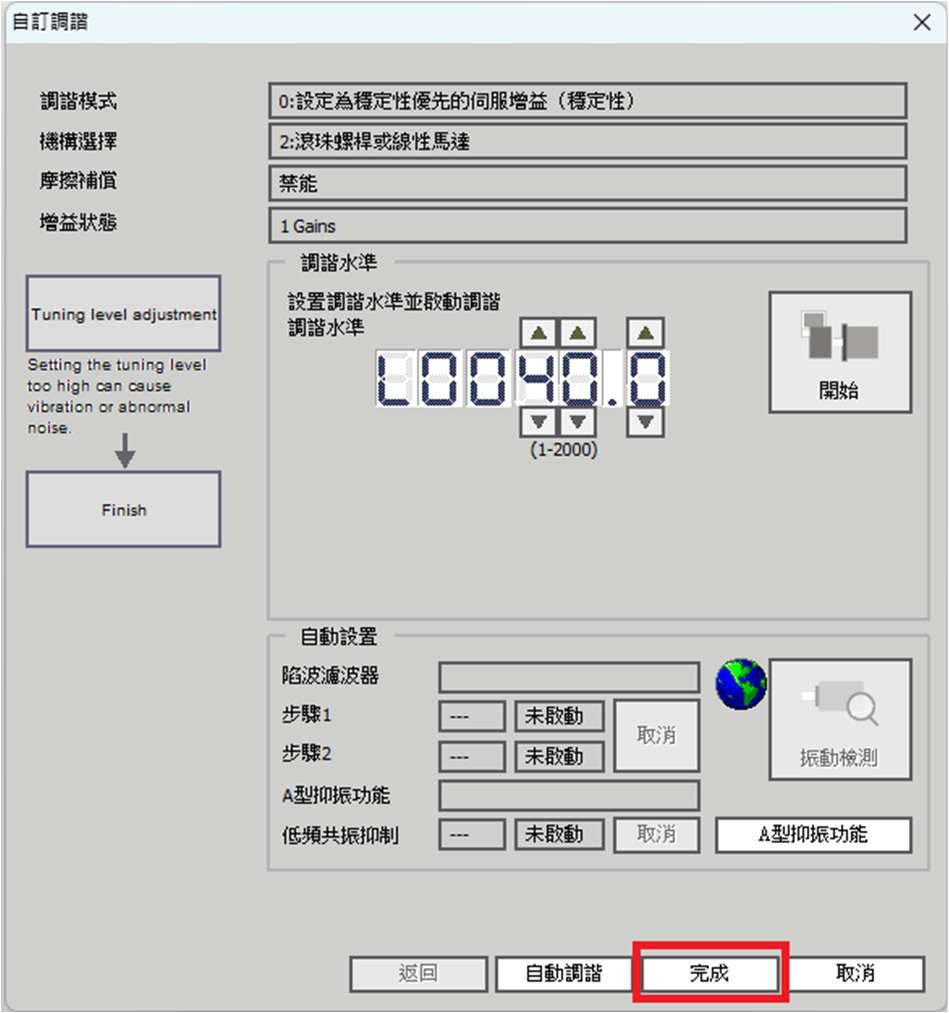
至此,步驟結束
抑制振動的功能
◆ 陷波濾波器、低頻共振抑振自動設定
提高伺服增益時的振動頻率如果在 1000Hz 或是更高時,陷波濾波器則有效抑制。如果在 100 ~ 1000Hz 時,
低頻共振抑振功能有效抑制。
◆ 自動設定
使用自動設定時,請使用參數,將陷波濾波器、低頻共振抑振自動設定設為有效。
在調整過程中,將符合檢出振動的陷波濾波器頻率 (自動設定低頻共振抑振時為低頻共振抑振頻率)自動設定為 “ 第 1 段 ” 或 “ 第 2 段 ” (自動設定低頻共振抑振時為“低頻共振抑振”)。
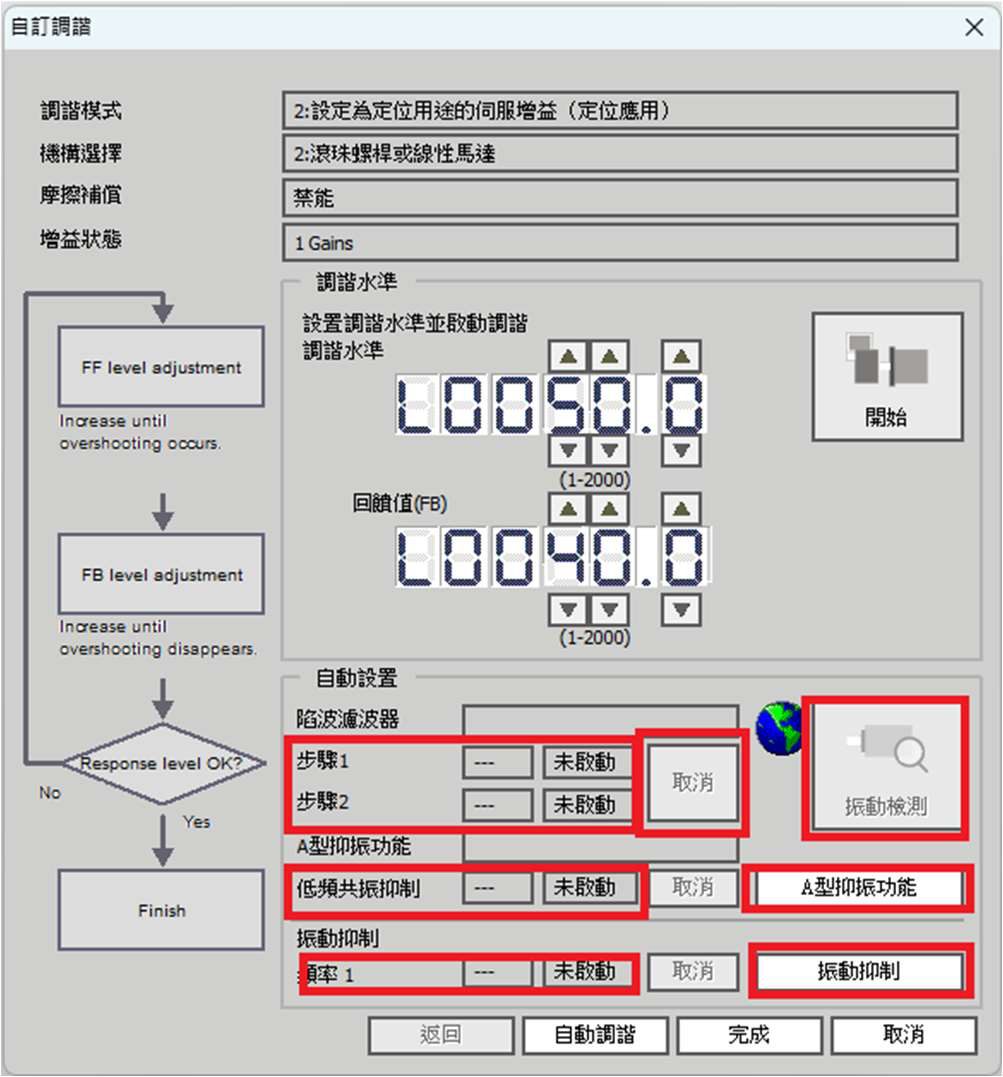
[Cancel] 按鈕
無法以自動設定的陷波濾波器頻率 (自動設定低頻共振抑振時為低頻共振抑振頻率)抑制振動時使用。
點擊
[Cancel] 按鈕
使剛剛自動設定的陷波濾波器頻率 (自動設定低頻共振抑振時為低頻共振抑振頻率)重定。重置後,重新開始振動檢測。
[Vib Detect] 按鈕
陷波濾波器、低頻共振抑振自動設定有效時,手動進行振動檢測。點擊 [Vib Detect] 按鈕時,伺服單元檢測當前時刻的振動,將符合檢出振動的陷波濾波器頻率 (自動設定低頻共振抑振時為低頻共振抑振頻率)設定為 “第 1 段 ” 或 “ 第 2 段 ” (自動設定低頻共振抑振時為 “ 頻率 ”)。伺服單元未檢出振動時,也可手動執行振動檢測。
[Anti-res Ctrl Adj] 按鈕
還需要進行微調時,執行低頻共振抑振功能。請參照如下內容。
[Vib Suppress] 按鈕
需要抑制定位時發生的 1Hz ~ 100Hz 左右的低頻振動 (晃動)時,執行振動抑制功能。請參照如下內容。
◆ 自動調整 (有上位指令)
進行自動調整 (有上位指令)。詳情請參照12-7 章節。
12.8.5 自動調整功能的設定
無法同時使用振動抑制功能,但其他方面與自動調整 (無上位指令)時相同。請參照12-6-6 章節。
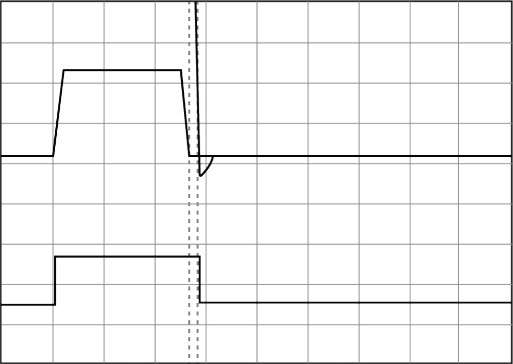
12.8.6 調整模式選擇 2 或 3 時的調整範例
|
步驟 |
測量儀顯示例 |
操作 |
|
1 |
|
正確設定轉動慣量比 (Pn103)之後測量定位時間。此時若滿足規格,則調整結束。 |
|
2 |
增大前饋值後,定位時間將縮短。 經過上述調整後若滿足規格,則調整結束。調整結果將儲存在伺服單元中。 滿足規格前發生過衝時,則進入步驟 3。 |
|
|
3 |
|
增大回饋值後,過衝將減少。 經過上述調整後若過衝消除,則進入步驟 4。 |
|
4 |
|
這是經過步驟 3 後進一步增大前饋值時發生過衝的狀態。在此狀態下雖然會發生過衝,定位時間卻被縮短。 此時若滿足規格,則調整結束。調整結果將儲存在伺服單元中。在滿足規格前發生過衝時,請反覆執行步驟 3、4。 如果在過衝消除前發生振動,請通過陷波濾波器、低頻共振抑振控制來抑制振動。 |
|
5 |
− |
調整結果將儲存在伺服單元中。 |
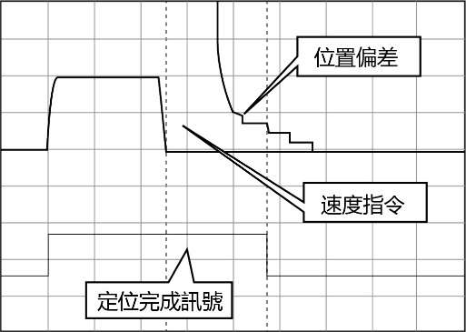
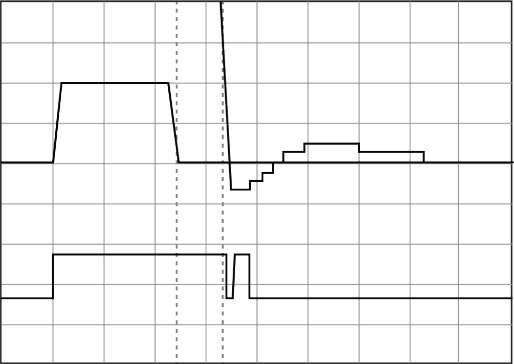
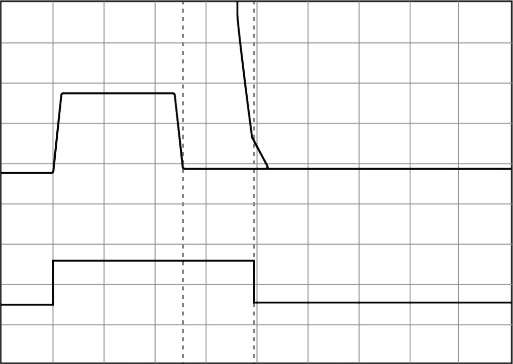
12.8.7 相關參數
在執行自訂調整的過程中,可參照或自動設定下列參數。在執行自訂調整的過程中,請勿變更設定。
|
參數 Pn100 |
名稱 |
自動設定的有無 |
|
速度環增益 |
有 |
|
|
Pn101 |
速度環積分時間參數 |
有 |
|
Pn102 Pn103 Pn121 |
位置環增益 |
有 |
|
轉動慣量比 |
無 |
|
|
摩擦補償增益 |
有 |
|
|
Pn123 Pn124 Pn125 |
摩擦補償係數 |
有 |
|
摩擦補償頻率補償 |
無 |
|
|
摩擦補償增益補償 |
有 |
|
|
Pn401 |
第 1 段第 1 轉矩指令濾波器時間參數 |
有 |
|
Pn408 |
轉矩類功能開關 |
有 |
|
Pn409 |
第 1 段陷波濾波器頻率 |
有 |
|
Pn40A |
第 1 段陷波濾波器 Q 值 |
有 |
|
Pn40C |
第 2 段陷波濾波器頻率 |
有 |
|
Pn40D |
第 2 段陷波濾波器 Q 值 |
有 |
|
Pn140 |
模型追蹤控制類開關 |
有 |
|
Pn141 |
模型追蹤控制增益 |
有 |
|
Pn142 |
模型追蹤控制增益補償 |
有 |
|
Pn143 |
模型追蹤控制偏置 (正轉方向) |
有 |
|
Pn144 Pn145 |
模型追蹤控制偏置 (反轉方向) |
有 |
|
振動抑制 1 頻率 A |
無 |
|
|
Pn146 Pn147 |
振動抑制 1 頻率 B |
無 |
|
模型追蹤控制速度前饋補償 |
有 |
|
|
Pn160 |
防振控制類開關 |
有 |
|
Pn161 |
低頻共振抑振頻率 |
有 |
|
Pn163 |
低頻共振抑振阻尼增益 |
有 |
有:自動設定參數。
無:不自動設定參數,但在執行過程中可讀取設定值。


12.9 低頻共振抑振控制功能
本節說明低頻共振抑振控制功能。
12.9.1 概要
以自訂調整方式調整後,低頻共振抑振控制功能的振動抑制效果將進一步提高。
低頻共振抑振控制功能可有效抑制在提高控制增益時發生的 100Hz ~ 1000Hz 左右的持續振動。自動檢出或手動設定振動頻率後,可通過調整阻尼增益來消除振動。請輸入動作指令,在發生振動的狀態下執行該功能。
可通過自動調整 (無上位指令)或自動調整 (有上位指令)自動設定本功能。請在僅需要進一步微調整或者因為振動檢出失敗而需要重新調整時設定。
執行該功能後,若要提高響應特性,請執行自訂調整等。通過自訂調整等提高控制增益後,可能再次發生振動。此時,請再次執行該功能,進行微調。
注意
執行該功能後,相關參數將被自動設定。因此,在執行該功能前後,響應可能會發生較大變化,為安全起見,請在隨時可以緊急停止的狀態下執行該功能。
執行低頻共振抑振控制功能之前,請正確設定轉動慣量比(Pn103)。如果轉動慣量比設定錯誤,則會無法正常控制,並會產生振動。
|
•使用該功能可檢出的振動頻率為100Hz ~1000Hz。振動頻率不在該範圍內時,請將自訂調整的調整模式設為“2”,自動設定陷波濾波器,或者使用振動抑制功能。 •增大低頻共振抑振阻尼增益(Pn163)可以提高防振效果,但阻尼增益過大反而會增大振動。請一邊確認防振效果,一邊在0% ~200% 的範圍內以10% 為單位逐漸增大阻尼增益的設定值。阻尼增益達到200% 後仍然無法獲得防振效果時,請中止設定,通過自訂調整等來降低控制增益。 |
12.9.2 執行前的確認事項
執行低頻共振抑振控制功能前,請務必確認以下設定。
|
• • |
免調整選擇須為無效 (Pn170 = n.▯▯▯0) 參數的寫入禁止設定不得設定為 “ 禁止寫入 ” |
12.9.3 可操作工具
可操作低頻共振抑振控制功能的工具和使用該工具的低頻共振抑振控制功能的分配如下所示。
|
操作工具 |
分配 |
操作步驟的參照對象 |
|
面板操作器 |
無法通過面板操作器操作 低頻共振抑振控制功能。 |
|
|
數位操作器 |
Fn204 |
數位操作器 操作手冊 |
|
Protuner |
[Tuning] - [Tuning] |
12.9.4 操作步驟 |

12.9.4 操作步驟
該功能請在輸入運動指令後發生振動的情況下執行。
該功能的操作步驟分為如下幾種情形。
● 自動檢出振動頻率時
● 手動設定振動頻率時
以下說明操作步驟。
注意
執行前請務必確認Protuner 的操作手冊。請
特別注意以下幾點。
•請在可緊急停止(電源OFF)的狀態下執行。
執行本功能後,自動設定參數。在執行該功能前後,響應可能會發生較大變化,因此,請在可緊急停止(電源OFF)的狀態下實施。
•請在正確設定轉動慣量的狀態下執行。
否則,無法獲得足夠的防振效果。
•已使用低頻共振抑振功能時,如果改變頻率,將會失去當前的防振效果。在自動檢出模式下自動檢測頻率時尤其需要注意。
•執行該功能後仍然無法獲得防振效果時,請中止該功能,另外通過自訂調整等來降低伺服增益。
•執行該功能後,若要提高響應特性,請另外執行自訂調整等。
通過自訂調整等提高伺服增益後,可能再次發生振動。此時,必須再次執行該功能,進行微調。
1. 執行自訂調整的操作步驟 1 ∼7。詳情請參照12-8-4章節。
2. 點擊 [Anti-res Ctrl Adj ] 按鈕。
以後的步驟取決於振動頻率是否明確。
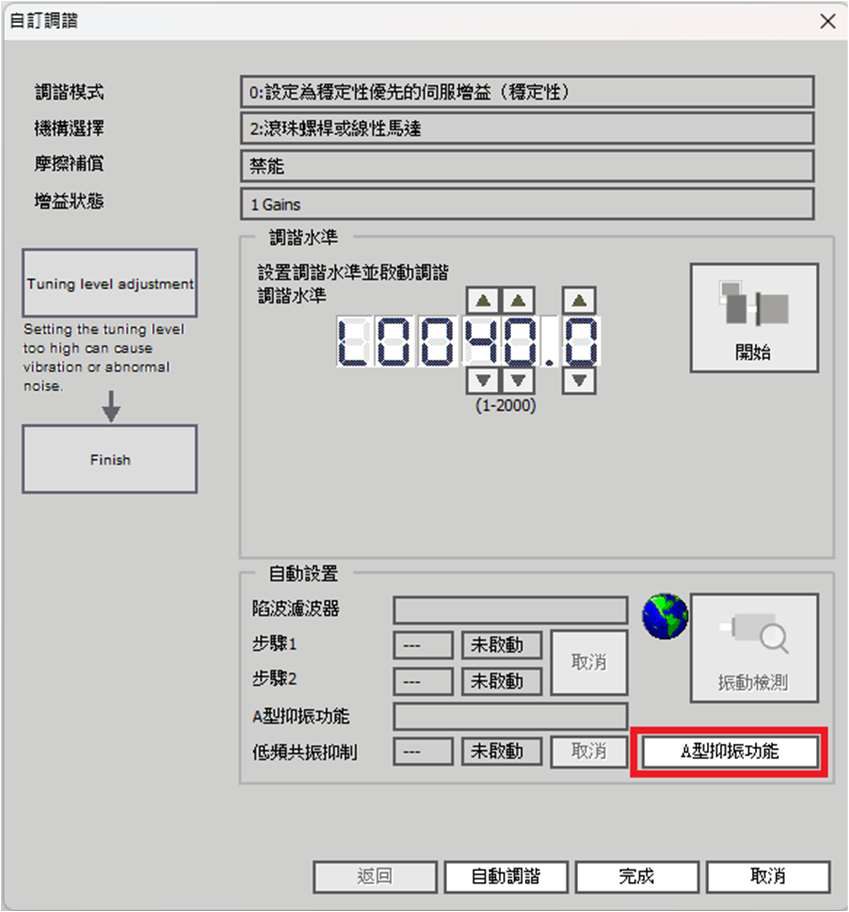
3. 振動頻率不明確時點擊 [Auto Detect] 按鈕;振動頻率明確時點擊 [Manual Set] 按鈕。
<自動檢出振動頻率時> <手動設定振動頻率時>
頻率自動設定 手動設定頻率
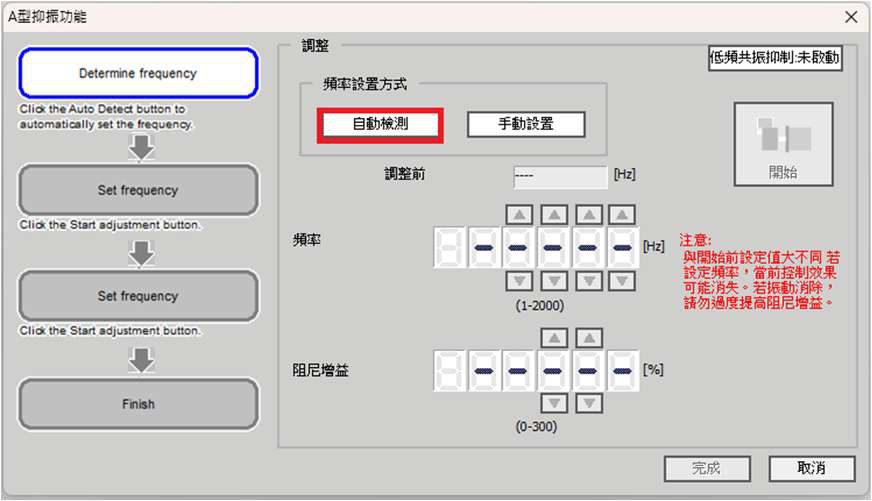
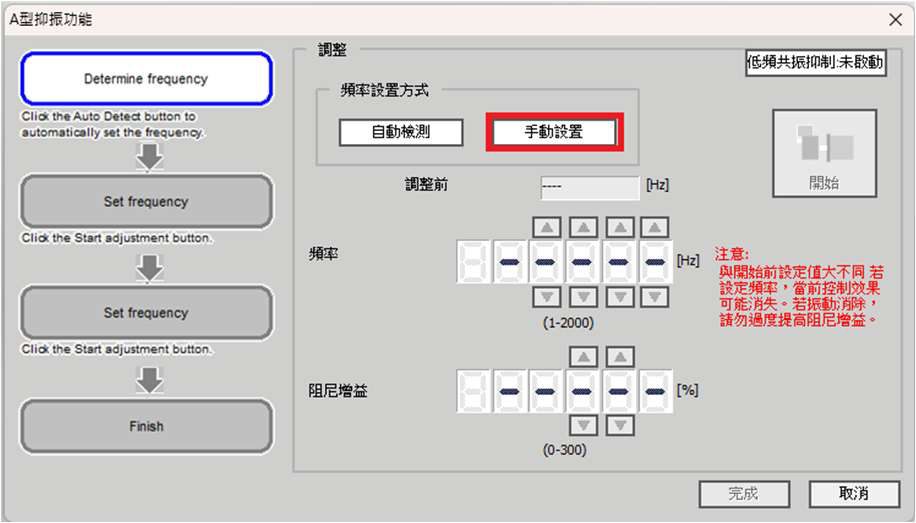
4. 點擊 [Start adjustment] 按鈕。
5. 點擊 [Adjustment] 組的 [ ▲ ]·[ ▼ ] 按鈕,變更設定值。
要在調整過程中返回原始狀態時,點擊 [Reset] 按鈕。則返回到開始調整前的狀態。 <自動檢出振動頻率時> <手動設定振動頻率時>
變更阻尼增益的設定值。
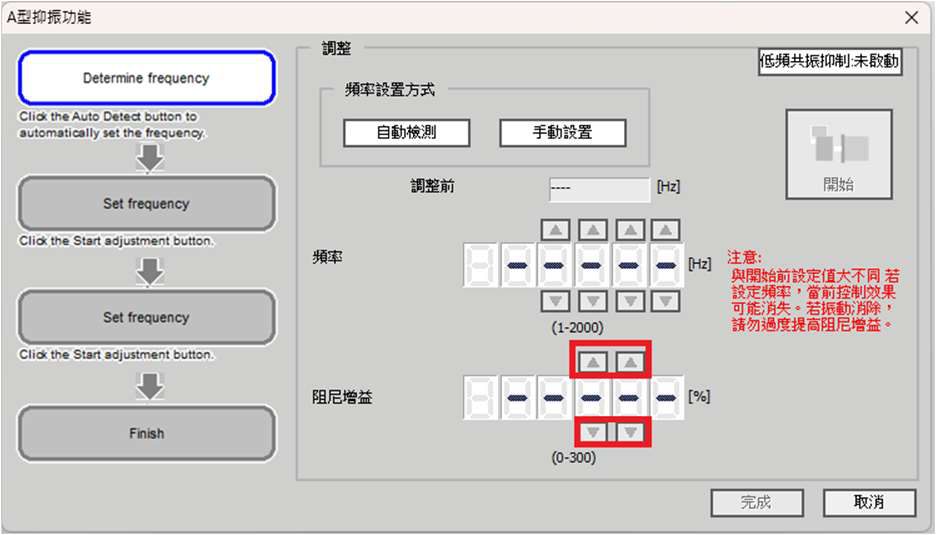
6. 調整完成後,點擊 [Finish] 按鈕。
變更頻率和阻尼增益的設定值
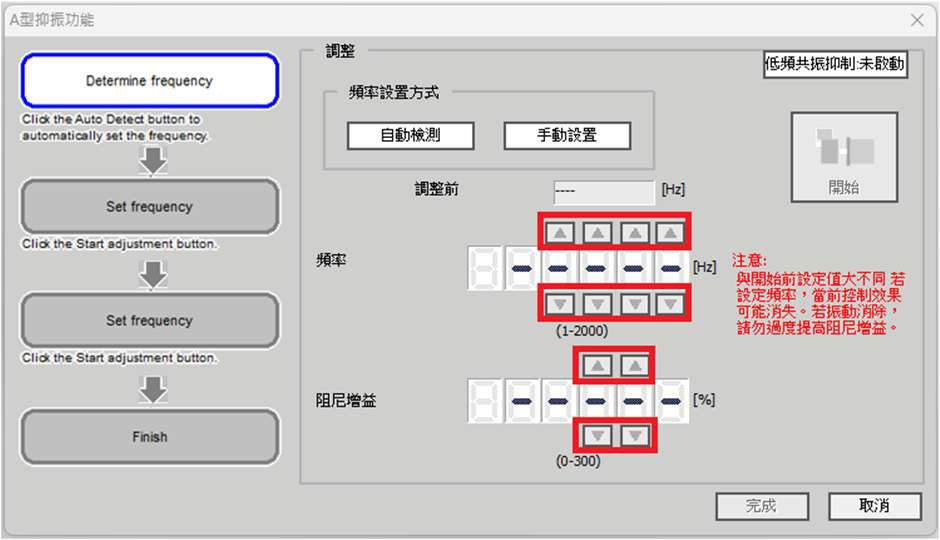
變更後的數值儲存到伺服單元中,返回 [Tuning] 對話方塊。
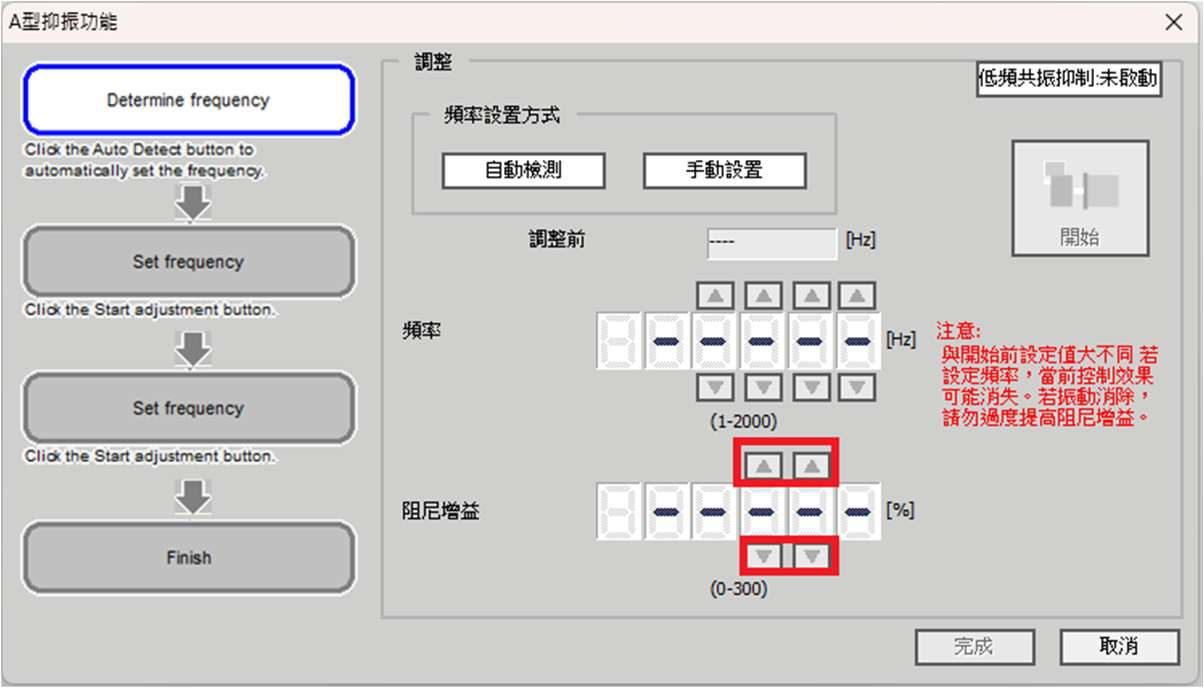
至此,步驟結束。
12.9.5 相關參數
在執行低頻共振抑振控制功能的過程中,可查看或自動設定下列參
數。在執行低頻共振抑振控制功能的過程中,請勿變更設定。
|
參數 Pn160 |
名稱 |
自動設定的有無 |
|
防振控制類開關 |
有 |
|
|
Pn161 Pn162 |
低頻共振抑振頻率 |
有 |
|
低頻共振抑振增益補償 |
無 |
|
|
低頻共振抑振阻尼增益 |
有 |
|
|
低頻共振抑振濾波時間參數 1 補償 |
無 |
|
|
Pn165 |
低頻共振抑振濾波時間參數 2 補償 |
無 |
有:自動設定參數。
無:不自動設定參數,但在執行過程中可讀取設定值。

12.10 振動抑制功能
本節說明振動抑制功能。
12.10.1 概要
振動抑制功能主要用來抑制定位時由於機台等的振動而引發的 1Hz ~ 100Hz 左右的過低頻振動 (晃動)。對無法通過陷波濾波器或低頻共振抑振功能抑制的振動頻率非常有效。
可通過自動調整 (無上位指令)或自動調整 (有上位指令)自動設定本功能。請僅在需要進一步微調整或者因為振動檢出失敗而需要重新調整時設定。使用該功能時,請輸入動作指令,在發生振動的狀態下執行該功能。
執行該功能後,若要提高響應特性,請執行自訂調整。
注意
執行該功能後,相關參數將被自動設定。因此,在執行該功能前後,響應可能會發生較大變化,為安全起見,請在隨時可以緊急停止的狀態下執行該功能。
執行該功能之前,請通過自動調整(無上位指令)等正確設定轉動慣量比(Pn103)。如果轉動慣量比設定錯誤,則會無法正常控制,並會產生振動。
|
•使用該功能可檢出的振動頻率為1Hz ~100Hz。 •如果未發生因位置偏差引起的振動,或振動頻率在檢出頻率範圍外,則不能檢出振動。此時,請使用位移儀或 振動計等可以測量振動頻率的儀器對振動進行測量。 •在無法用自動檢出的振動頻率來消除振動時,可能是實際振動頻率和檢出頻率之間出現了誤差,請對振動頻 率進行微調。 |
影響性能的項目
停止時持續發生振動時,無法通過振動抑制功能獲得充分的振動抑制效果。此時,請通過 低頻共振抑振控制功能或自訂調整來調整。
關於振動頻率的檢出
位置偏差中未出現振動或位置偏差的振動較小時,可能無法檢出頻率。通過改變相對於定位完成容許誤差(Pn522)的比率,即殘留振動檢出幅度 (Pn560)的設定,可以調整檢出靈敏度,因此請調整 Pn560,再次執行振動頻率的檢出。
|
Pn560 |
殘留振動檢出幅度 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
1 ~ 3000 |
0.1% |
400 |
即時生效 |
設定 |
|||
(註)請以 10% 為大致標準來變更設定值。設定值越小,檢出靈敏度越高,但設定值過小可能無法正確檢出振動。
|
|
振動頻率的自動檢出在每次定位動作時所檢出的頻率會有一些差異。請執行數次定位動作,邊確認振動抑制效果邊進行調整。 |
12.10.2 執行前的確認事項
執行振動抑制功能前,請務必確認以下設定。
|
• • |
位置控制 參數的寫入禁止設定不得設定為 “ 禁止寫入 ” |
12.10.3 可操作工具
可操作振動抑制功能的工具和使用該工具的振動抑制功能的分配如下所示。
|
操作工具 |
分配 |
操作步驟的參照對象 |
|
面板操作器 |
無法通過面板操作器操作振動抑制功能。 |
|
|
數位操作器 |
Fn205 |
數位操作器 操作手冊 |
|
Protuner |
[Tuning] - [Tuning] |
12.10.4 操作步驟 |
12.10.4 操作步驟
振動抑制功能的操作步驟如下所示。
1. 執行自訂調整的操作步驟 1 ∼7。詳情請參照如下內容。
12.8.4 操作步驟
2. 點擊 [Vib Suppress] 按鈕。
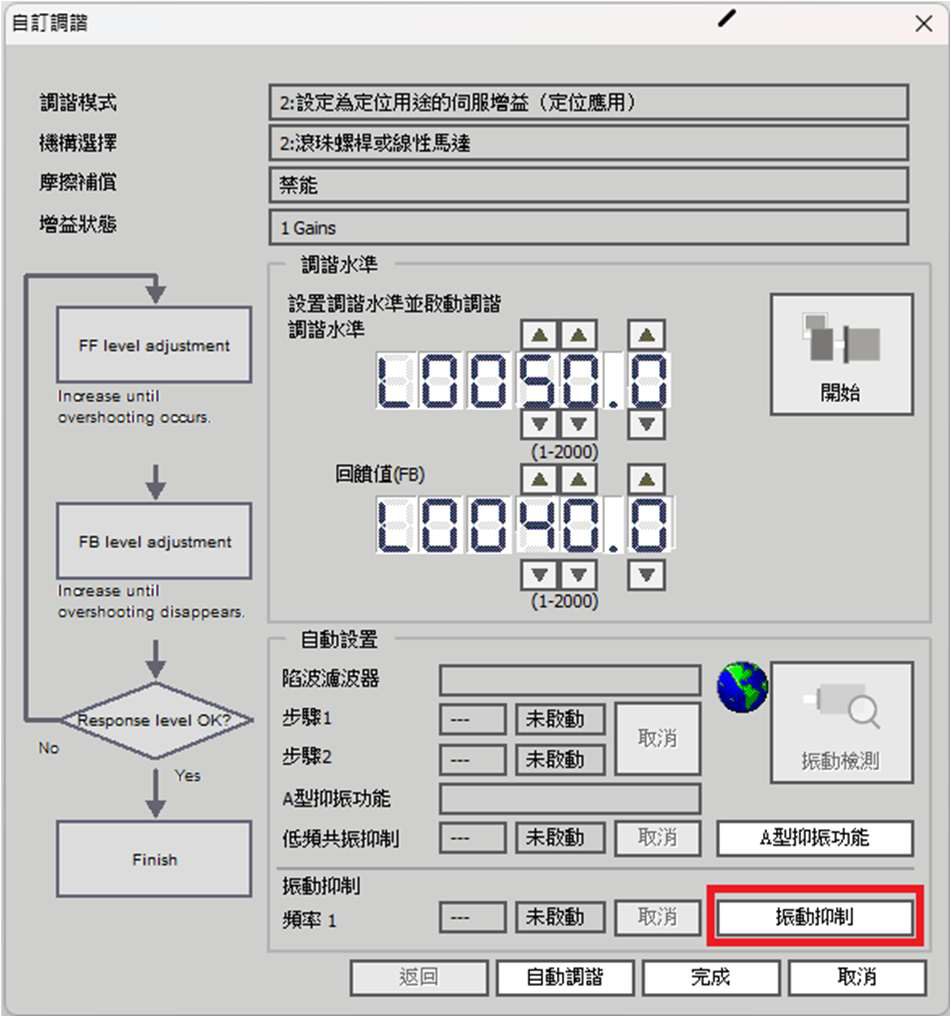
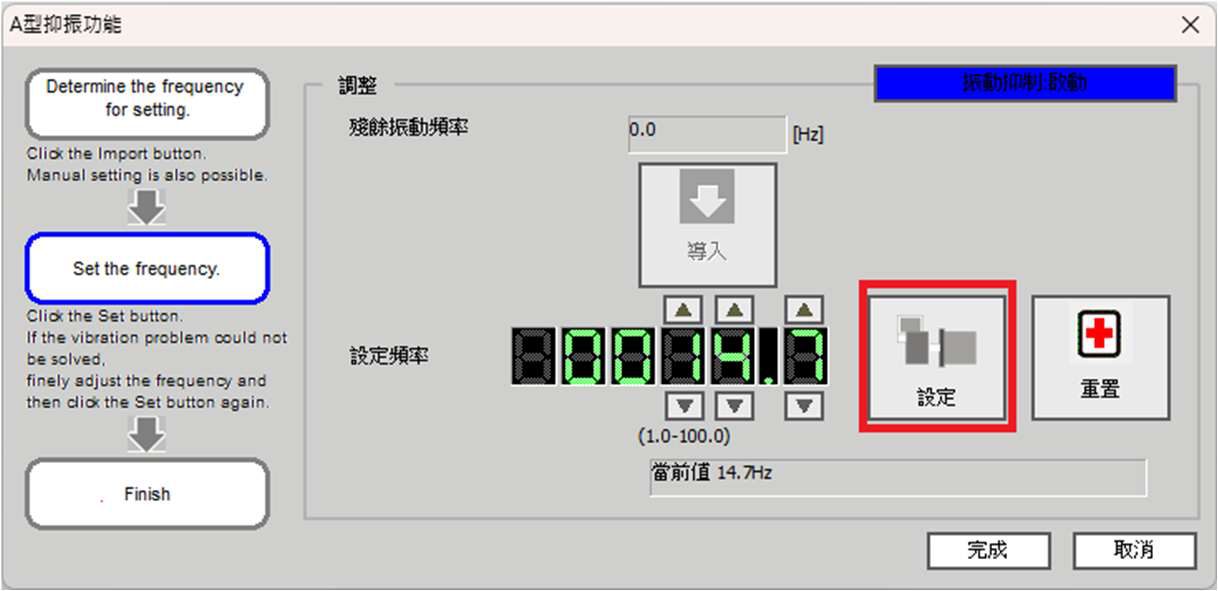
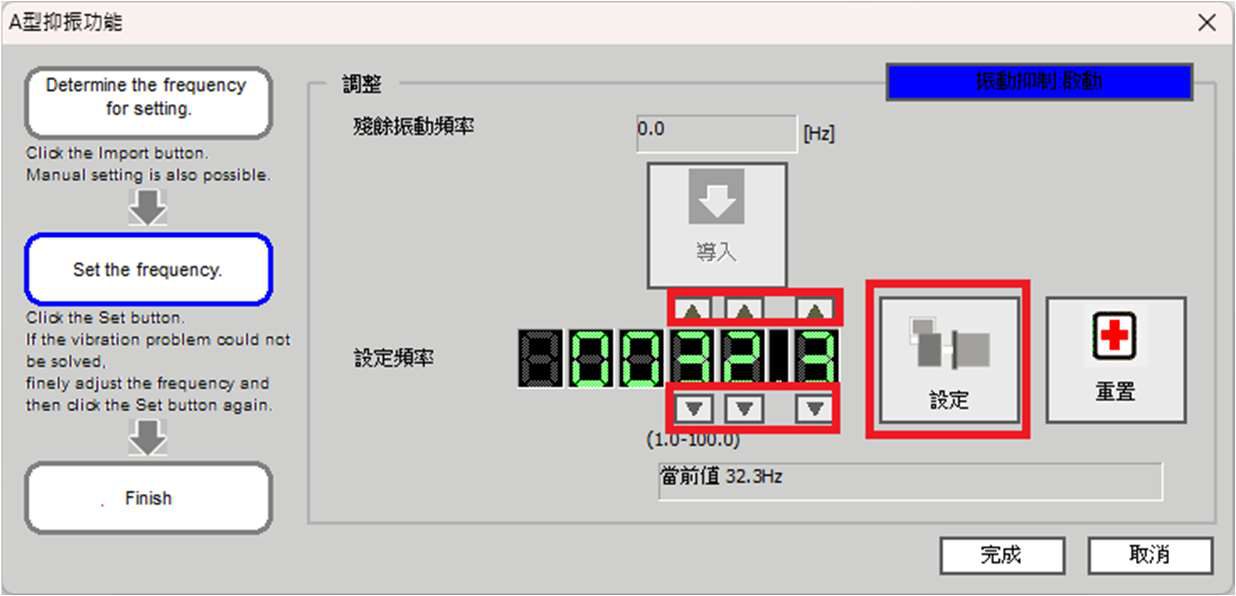
3. 點擊 [Import] 按鈕,或點擊設定頻率的 [ ▲ ]、[ ▼ ],手動設定設定頻率值。
點擊 [Import] 按鈕,作為設定頻率,導入監控到的餘振頻率值 (僅餘振頻率值為 1.0 ~ 100.0 時可導入)。
未發生振動、或振動頻率在檢出頻率範圍外時,將不執行頻率檢出。不能檢出振動頻率時,請使用者準備可以檢出振動的工具,測量振動頻率。

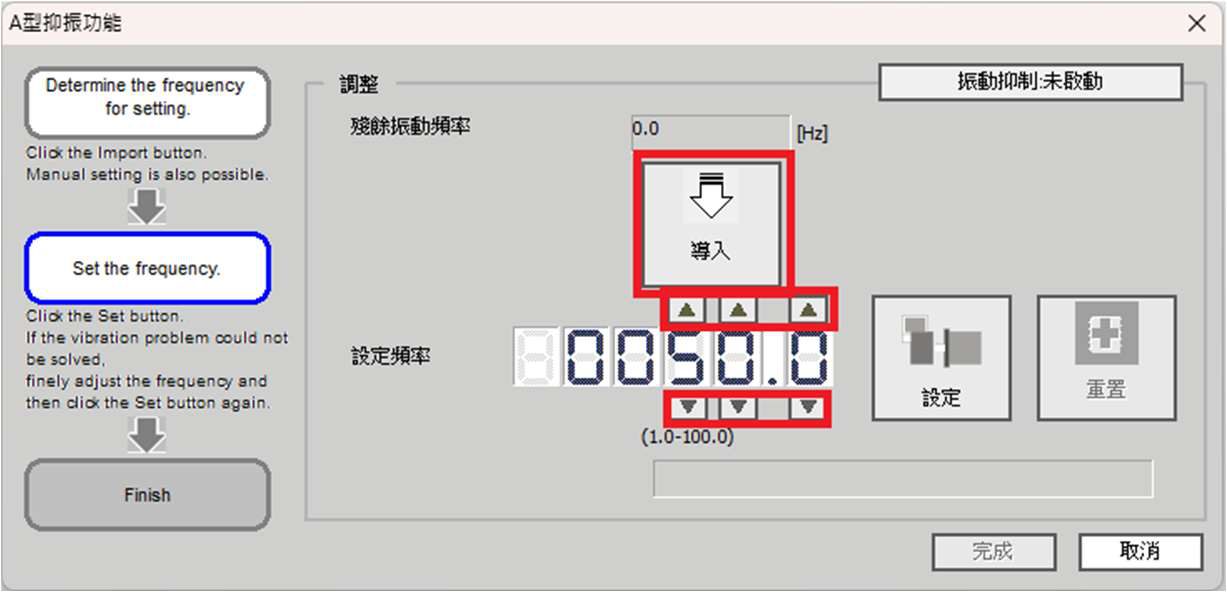
4. 點擊 [Set] 按鈕。
|
動作中時,與“ 振動抑制功能” 相關的設定不會改變。 若變更設定後經過了10 秒鐘左右馬達仍不停止,將發生變更超時,自動恢復到變更前的設定。 |
無法消除振動時,通過 [Set frequency] 的 [ ▲ ]、[ ▼ ] 微調數值,然後再次點擊 [Set] 按鈕。
要在調整過程中返回原始狀態時,點擊 [Reset] 按鈕。則返回到開始調整前的狀態。
5. 振動消除後,點擊 [Finish] 按鈕。
變更後的數值儲存到伺服單元中。
至此,步驟結束

12.10.5 並用功能的設定
在執行振動抑制功能的過程中,可同時使用前饋功能。
出廠設定中,“ 前饋 (Pn109) ”“ 速度前饋 (V-REF)輸入 ” 及 “ 轉矩前饋 (T-REF)輸入 ” 無效。
系統方面,同時使用來自上位裝置的 “ 速度前饋 (V-REF)輸入 ”、“ 轉矩前饋 (T-REF)輸入 ” 和模型追蹤控制時,請設為 Pn140 = n.1▯▯▯(同時使用模型追蹤控制和速度 / 轉矩前饋)。
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn140 |
n.0▯▯▯ |
不同時使用模型追蹤控制和速度 / 轉矩前饋。 |
即時生效 |
調整 |
|
n.1▯▯▯ |
同時使用模型追蹤控制和速度 / 轉矩前饋。 |
|||
關於 “ 轉矩前饋 (T-REF)輸入 ”、“ 速度前饋 (V-REF)輸入 ”,請參照以下內容。
|
• |
“ |
“ |
V-REF |
” |
“ |
“ |
T-REF |
” |
” |
12.10.6 相關參數
在執行振動抑制功能的過程中,可參照或自動設定下列參數。在執行振動抑制功能的過程中,請勿變更設定。
|
參數 Pn140 |
名稱 |
自動設定的有無 |
|
模型追蹤控制類開關 |
有 |
|
|
Pn141 Pn142 |
模型追蹤控制增益 |
有 |
|
模型追蹤控制增益補償 |
無 |
|
|
Pn143 |
模型追蹤控制偏置 (正轉方向) |
無 |
|
Pn144 Pn145 |
模型追蹤控制偏置 (反轉方向) |
無 |
|
振動抑制 1 頻率 A |
有 |
|
|
Pn146 Pn147 |
振動抑制 1 頻率 B |
有 |
|
模型追蹤控制速度前饋補償 |
無 |
|
|
Pn14A |
振動抑制 2 頻率 |
無 |
|
Pn14B |
振動抑制 2 補償 |
無 |
有:自動設定參數。
無:不自動設定參數,但在執行過程中可讀取設定值。
12.11 調整應用功能
下面對通過自動調整 (無上位指令)、自動調整 (有上位指令)或自訂調整進行調整後,需要進一步單獨調整時的功能進行說明。
|
功能名稱 |
可使用控制方式 |
|
切換增益 |
速度控制、位置控制、轉矩控制 * |
|
摩擦補償功能 |
速度控制、位置控制 |
|
電流控制模式選擇功能 |
速度控制、位置控制、轉矩控制 |
|
電流增益值設定功能 |
速度控制、位置控制 |
|
速度檢出方法選擇功能 |
速度控制、位置控制、轉矩控制 |
|
P(比例)控制 |
速度控制、位置控制 |
* 自動增益切換時,僅限位置控制。
12.11.1 增益切換功能
增益切換功能中有使用外部輸入訊號的 “ 手動增益切換 ” 和自動進行切換的 “ 自動增益切 使用增益切換功能,可在定位時提高增益,縮短定位時間;在停止時降低增益,抑制振動。
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn139 |
n.▯▯▯0 |
手動增益切換 |
即時生效 |
調整 |
|
n.▯▯▯2 |
自動增益切換 |
|||
(註)n.▯▯▯1 為預約參數。請勿設定。
增益切換的組合
|
切換增益 |
速度 |
速度環積分 時間參數 |
位置環增益 |
轉矩指令濾波器 |
模型追蹤 控制增益 |
模型追蹤 |
摩擦補償 增益 |
|
第 1 增益 |
速度 |
速度環 |
位置環增益 (Pn102) |
第 1 段 |
模型追蹤控制增益 * (Pn141) |
模型追蹤控制增益補償 * (Pn142) |
摩擦補償 |
|
第 2 增益 |
第 2 速 |
第 2 速度環積分時間參數(Pn105) |
第 2 位 |
第 1 段 |
第 2 模型 |
第 2 模型追蹤控制增益補償 * (Pn149) |
第 2 摩 |
* 模型追蹤控制增益、模型追蹤控制增益補償的增益切換僅適用於 “ 手動增益切換 ”。
此外,在這些參數中,僅在同時滿足下列條件並輸入增益切換信號時切換增益。不滿足條件時,即使上表中其他的參數切換了,這些參數也不會切換。
• 無指令
• 馬達停止中
手動增益切換
“ 手動增益切換 ” 通過外部輸入訊號 (/G-SEL)來切換第 1 增益及第 2 增益。
|
種類 |
訊號名稱 |
連接器針號 |
設定 |
含義 |
|
輸入 |
/G-SEL |
需要分配 |
OFF |
切換為第 1 增益。 |
|
ON |
切換為第 2 增益。 |
自動增益切換
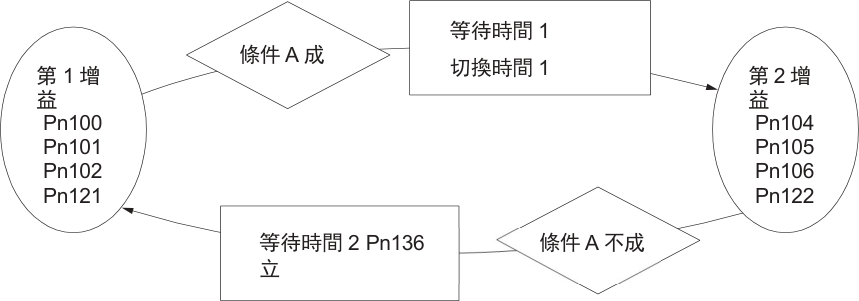
“ 自動增益切換 ” 僅位置控制時生效。切換條件的設定如下。
|
參數 |
切換條件 |
切換增益 |
切換等待時間 |
切換時間 |
|
|
Pn139 |
n.▯▯▯2 |
條件 A 成立 |
第 1 增益 → 第 2 增益 |
等待時間 1 Pn135 |
切換時間 1 Pn131 |
|
條件 A 不成立 |
第 2 增益 → 第 1 增益 |
等待時間 2 Pn136 |
切換時間 2 Pn132 |
||
請從以下設定中選擇自動增益切換的 “ 切換條件 A”。
|
參數 |
位置控制 |
|
有效時間 |
類別 |
|||
|
Pn139 |
n.▯▯0▯ |
定位完成訊號 |
固定於第 1 增益 |
即時生效 |
調整 |
||
|
n.▯▯1▯ |
定位完成訊號 |
固定於第 2 增益 |
|||||
|
n.▯▯2▯ |
定位接近訊號 |
固定於第 1 增益 |
|||||
|
n.▯▯3▯ |
定位接近訊號 |
固定於第 2 增益 |
|||||
|
n.▯▯4▯ |
位置指令濾波器輸出 = 0 且指令脈衝輸入 OFF |
固定於第 1 增益 |
|||||
|
n.▯▯5▯ |
位置指令脈衝輸入 ON |
固定於第 2 增益 |
|||||
自動切換模式1(Pn139=n.▯▯▯2)
◆切換增益時的等待時間和切換時間之間的關係
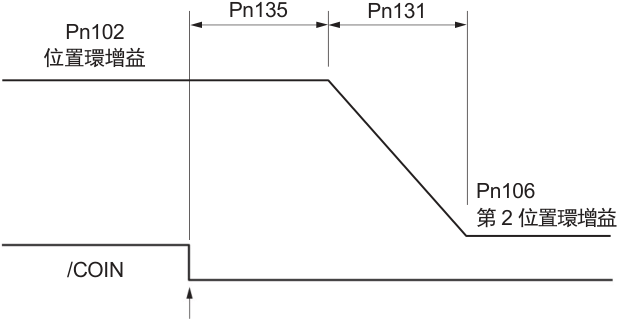
例如,在以定位完成訊號 (/COIN) ON 為條件的自動增益切換模式下,假設為從位置環增益 (Pn102)切換為第 2 位置環增益 (Pn106)的情況。切換條件的 /COIN 訊號為 ON,且從切換條件已成立的時間開始等待了等待時間 Pn135 後,在切換時間(Pn131)期間將增益從 Pn102 到 Pn106 進行直線變更。
等待時間 切換時間
切換條件A 成立
 增益切換在 PI 或 I-P 控制方式 (Pn10B = n.▯▯0▯、▯▯1▯)下均可執行。
相關參數
|
Pn100 |
速度環增益 |
速度 |
位置 |
|||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
10 ~ 20000 |
0.1Hz |
400 |
即時生效 |
調整 |
||||||||||
|
Pn101 |
速度環積分時間參數 |
速度 |
位置 |
|||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
15 ~ 51200 |
0.01ms |
2000 |
即時生效 |
調整 |
||||||||||
|
Pn102 Pn401 |
位置環增益 |
位置 |
||||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
10 ~ 20000 |
0.1/s |
400 |
即時生效 |
調整 |
||||||||||
|
第1段第1轉矩指令濾波時間參數
|
速度效時間 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
||||||||||||||
|
0 ~ 65535 |
0.01ms |
100 |
即時生效 |
調整 |
||||||||||
|
Pn141 |
模型追蹤控制增益 |
位置 |
||||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
10 ~ 20000 |
0.1/s |
500 |
即時生效 |
調整 |
||||||||||
|
Pn142 |
模型追蹤控制增益補償 |
位置 |
||||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
500 ~ 2000 |
0.1% |
1000 |
即時生效 |
調整 |
||||||||||
|
Pn121 |
摩擦補償增益 |
速度 |
位置 |
|||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
10 ~ 1000 |
1% |
100 |
即時生效 |
調整 |
||||||||||
|
Pn104 |
第 2 速度環增益 |
速度 |
位置 |
|||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
10 ~ 20000 |
0.1Hz |
400 |
即時生效 |
調整 |
||||||||||
|
Pn105 |
第 2 速度環積分時間常數 |
速度 |
位置 |
|||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
15 ~ 51200 |
0.01ms |
2000 |
即時生效 |
調整 |
||||||||||
|
Pn106 Pn412 |
第 2位置環增益 |
位置 |
||||||||||||
|
出廠設定 |
生效時間 |
類別 |
|||||||||||
|
400 |
即時生效 |
調整 |
|||||||||||
|
第1段第2轉矩指令濾波時間參數
|
速度效時間 |
置 |
轉矩 |
|||||||||||
|
類別 |
||||||||||||||
|
0 ~ 65535 |
0.01ms |
100 |
即時生效 |
調整 |
||||||||||
|
Pn148 |
第 2模型追蹤控制增益 |
位置 |
||||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
10 ~ 20000 |
0.1/s |
500 |
即時生效 |
調整 |
||||||||||
|
Pn149 |
第 2模型追蹤控制增益補償 |
位置 |
||||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
500 ~ 2000 |
0.1% |
1000 |
即時生效 |
調整 |
||||||||||
|
Pn122 |
第 2摩擦補償增益 |
速度 |
位置 |
|||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||||||||
|
10 ~ 1000 |
1% |
100 |
即時生效 |
調整 |
||||||||||
自動增益切換相關參數
|
Pn131 |
增益切換時間 1 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 65535 |
1ms |
0 |
即時生效 |
調整 |
|||
|
Pn132 |
增益切換時間 2 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 65535 |
1ms |
0 |
即時生效 |
調整 |
|||
|
Pn135 |
增益切換等待時間 1 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 65535 |
1ms |
0 |
即時生效 |
調整 |
|||
|
Pn136 |
增益切換等待時間 2 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 65535 |
1ms |
0 |
即時生效 |
調整 |
|||
相關監視
• Protuner
通過狀態監視或跟蹤功能進行監視。
• 類比量監視
|
參數 |
類比量監視 |
監視名稱 |
輸出值 |
內容 |
|
Pn006 |
n.▯▯0B |
有效增益監視 |
1V |
第 1 增益有效 |
|
2V |
第 2 增益有效 |
12.11.2 摩擦補償功能
摩擦補償功能是對黏性摩擦變動及固定負載變動進行補償的功能。
可通過自動調整 (無上位指令)、自動調整 (有上位指令)或自訂調整自動調整摩擦補償功能。需要手動調整時
的步驟如下所示。
需要設定的參數
要使用摩擦補償功能,需要進行以下參數的設定。
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn408 |
n.0▯▯▯ |
不使用摩擦補償功能。 |
即時生效 |
設定 |
|
n.1▯▯▯ |
使用摩擦補償功能。 |
|||
|
Pn121 |
摩擦補償增益 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
10 ~ 1000 |
1% |
100 |
即時生效 |
調整 |
|||||
|
Pn122 |
第 2摩擦補償增益 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
10 ~ 1000 |
1% |
100 |
即時生效 |
調整 |
|||||
|
Pn123 |
摩擦補償係數 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
0 ~ 100 |
1% |
0 |
即時生效 |
調整 |
|||||
|
Pn124 |
摩擦補償頻率補償 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
-10000 ~ 10000 |
0.1Hz |
0 |
即時生效 |
調整 |
|||||
|
Pn125 |
摩擦補償增益補償 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
1 ~ 1000 |
1% |
100 |
即時生效 |
調整 |
|||||

摩擦補償功能的操作步驟
注意
使用摩擦補償功能時,請盡可能正確地設定轉動慣量比(Pn103)。如果轉動慣量比設定錯誤,可能會引起振動。
|
步驟 |
操作 |
|
1 |
將以下摩擦補償相關參數恢復到出廠設定值。 摩擦補償增益 (Pn121) → 出廠設定:100 |
|
2 |
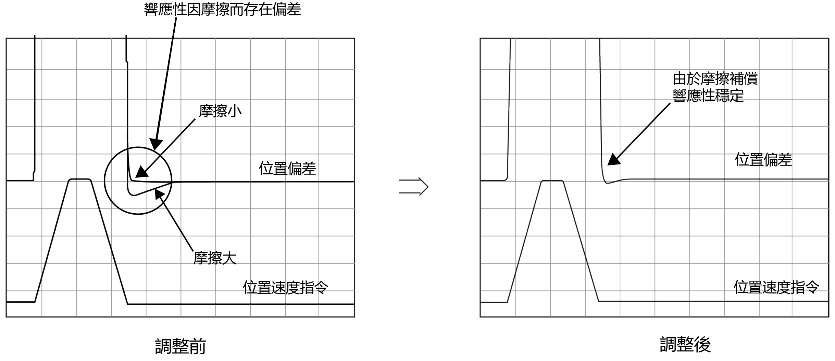
為確認摩擦補償功能的效果,請逐漸增大摩擦補償係數 (Pn123)。 (註) 效果不充分時,請以 10% 為單位,在不產生振動的範圍內增大摩擦補償增益 (Pn121)的設定值。 調整參數的效果 Pn123:摩擦補償係數 |
|
3 |
調整效果
|
12.11.3 電流增益值設定功能
電流增益值設定功能根據速度環增益 (Pn100)來調整伺服單元內部的電流控制參數,以降低噪音。通過減小電流增益值 (Pn13D)的出廠值 (2000%,功能無效),可降低噪音等級。但同時會導致伺服單元的響應特性變差。因此,請在能夠確保回應特性的範圍內進行調整。此外,轉矩控制 (Pn000 = n.▯▯2▯)時本功能無效。
|
Pn13D |
電流增益值 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
100 ~ 2000 |
1% |
2000 |
即時生效 |
調整 |
|||||
變更該功能後,速度迴路的響應特性也將發生變化,因此需要重新進行伺服調整。

12.11.4 速度檢出方法選擇功能
速度檢出方法選擇功能可使運轉中的馬達速度變得平滑。要使運轉中的馬達速度變得平滑時,請設為 Pn009 = n.▯1▯▯(選擇速度檢出 2)。
對於直線式伺服馬達,線性編碼器的光學尺節距較大時,可降低運轉中的行走聲音。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn009 |
n.▯0▯▯ |
選擇速度檢出 1。 |
再次接通電源後 |
調整 |
|
n.▯1▯▯ |
選擇速度檢出 2。 |
|||
變更速度檢出方法後,速度環的響應特性也將發生變化,因此需要重新進行伺服調整。
12.11.5 速度回饋濾波器
在速度環的速度回饋中設定 1 次延遲的濾波器。回饋速度變得平滑,振動減小。如果輸入較大的值,則會成為延遲要素而降低回應性。
|
Pn308 |
速度回饋濾波器時間參數 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
0 ~ 65535 |
0.01ms |
0 |
即時生效 |
設定 |
|||||
12.11.6 P (比例)控制
從上位裝置通過 P 動作指令輸入 (/P-CON)訊號選擇 P 控制的動作。
速度控制方式下指令持續 “0” 狀態時,速度控制部將變為 PI 控制。因此,積分的效果可能導致馬達動作。為了防止這種現象,必須將 PI 控制切換為 P 控制。
通過 Pn000 = n.▯▯X▯和 /P-CON 訊號設定 P 控制。
但是,設為 Pn000 = n.▯▯A▯(帶零位固定功能的速度控制)時,由於已裝入位置環,因此通常無須使用本功能。將 /P-CON 訊號設為 ON,變為 P 控制。
P 動作指令輸入(/P-CON)訊號
將 /P-CON 訊號用於 P 控制 /PI 控制的切換訊號。
|
種類 |
訊號名稱 |
連接器針號 |
設定 |
含義 |
|
輸入 |
/P-CON |
CN1-41 |
ON (閉合) |
變為 P 控制 (比例控制)。 |
|
OFF (斷開) |
變為 PI 控制 (比例、積分控制)。 |
|
|
輸入訊號的分配為出廠設定時 |
伺服驅動器
CN1
/P-CON 41
P/PI 切換
(註)輸入訊號的分配為出廠設定的範例。
控制方式和 P 控制輸入訊號
在控制方式為速度控制或位置控制時,可切換到 P 控制。
|
參數 |
控制方式選擇 |
內容 |
切換到 P控制 |
|
Pn000 |
n.▯▯0▯[ 出廠設定 ] |
速度控制 (類比量指令) |
可通過出廠設定進行切換。(CN1-41 = /P- CON)據需要,也可將 /P-CON 訊號分配給別的端子。 |
|
n.▯▯1▯ |
位置控制 (脈衝序列指令) |
||
|
n. ▯▯2▯ |
轉矩控制 (類比量指令) |
不能切換。 |
|
|
n. ▯▯3▯ |
內部設定速度控制 (接點指令) |
必須將 /P-CON 訊號分配到 CN1-40 ~ 46 中的某一個。 |
|
|
n. ▯▯4▯ |
內部設定速度控制 (接點指令) ⇔ 速度控制 (類比量指令) |
||
|
n. ▯▯5▯ |
內部設定速度控制 (接點指令) ⇔ 位置控制 (脈衝序列指令) |
||
|
n. ▯▯6▯ |
內部設定速度控制 (接點指令) ⇔ 轉矩控制 (類比量指令) |
||
|
n. ▯▯7▯ |
位置控制 (脈衝序列指令) ⇔ 速度控制 (類比量指令) |
||
|
n. ▯▯8▯ |
位置控制 (脈衝序列指令) ⇔ 轉矩控制 (類比量指令) |
||
|
n. ▯▯9▯ |
轉矩控制 (類比量指令) ⇔ 速度控制 (類比量指令) |
||
|
n. ▯▯A▯ |
速度控制 (類比量指令) ⇔ 帶零位固定功能的速度控制 |
||
|
n. ▯▯B▯ |
位置控制 (脈衝序列指令) ⇔ 帶指令脈衝禁止功能的位置控制 |
(註)關於控制方式的切換訊號,請參照如下內容。


12.12 手動調整
以下說明手動調整。
12.12.1 調整伺服增益
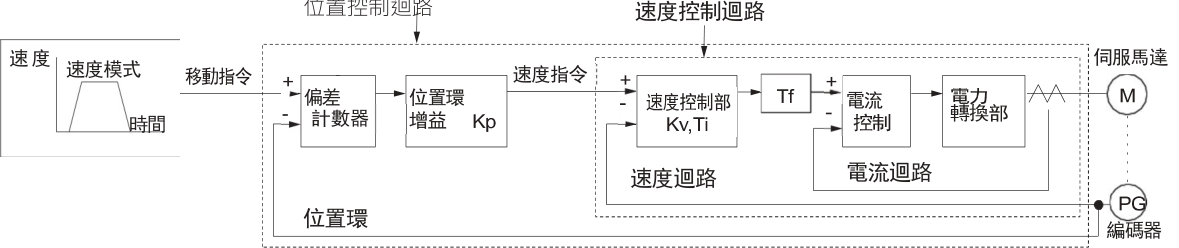
伺服單元
|
上位裝置 |
Kp:位置環增益(Pn102) |
Ti:速度環積分時間參數(Pn101)
Tf:第1 段第1 轉矩指令濾波時間參數(Pn401)
圖 8.1 位置控制時的控制框圖
要手動調整伺服增益時,請在了解伺服單元構成與特性的基礎上,逐一地調整各伺服增益。在大多數情況下,如果一個參數出現較大變化,則必須再次調整其他參數。為了確認響應特性,必須做好利用測量儀器觀察類比監控器輸出波形等的準備工作。
伺服單元由三個回饋迴路 (位置迴路、速度迴路、電流迴路)構成,越是內側的迴路,越需要提高其響應性。如果不遵守該原則,則會導致響應性變差或產生振動。
由於電流迴路可確保充分的響應性,因此客戶不必進行調整。
概要
通過手動調整設定伺服單元的伺服增益後,可提高伺服單元的響應特性。例如位置控制時,可縮短定位時間。請
在下述場合使用手動調整。
• 通過自動調整 (無上位指令)、自動調整 (有上位指令)無法順利進行時
• 與自動調整 (無上位指令)、自動調整 (有上位指令)的結果相比,更需要提高伺服增益時
• 客戶要自己決定伺服增益與轉動慣量比時
從伺服增益各參數出廠設定的狀態或自動調整 (無上位指令)、自動調整 (有上位指令)結束時的增益設定狀態開 始進行。
可操作工具
可使用 Protuner 或類比量監視進行監視。
注意事項
調整伺服增益時有時會發生振動。推薦將檢測振動的振動警報設為有效 (Pn310 = n.▯▯▯2)。
振動警報無法檢測出所有的振動。須安裝發生警報時可安全停止機械的緊急停止裝置。由客戶準備緊急停止裝置,若發生振動時請立即使其動作。
調整步驟示例 (位置控制和速度控制時)
|
 在伺服增益中,如果改變一個參數,則其它參數也需要重新調整。請不要只對某一個參數進行較大的更 改。請以 5%左右作為大致標準,對各伺服增益作稍微調整。關於伺服參數的更改步驟,一般請遵守下述內容。
• 提高響應時
1. 減小轉矩指令濾波器時間參數
2. 提高速度環增益
3. 減小速度環積分時間參數
4. 提高位置環增益
• 降低響應時,防止振動和過衝時
1. 降低位置環增益
2. 增大速度環積分時間參數
3. 降低速度環增益
4. 增大轉矩濾波器時間參數
要調整的伺服增益
通過設定下列伺服增益,可以調整伺服單元的響應特性。
• Pn100:速度環增益
• Pn101:速度環積分時間參數
• Pn102:位置環增益
• Pn401:第 1 段第 1 轉矩指令濾波時間參數
◆ 位置環增益
伺服單元位置環的響應性由位置環增益決定。位置環增益的設定越高,則響應性越高,定位時間越短。一般來說,不能將位置環增益提高到超出機械系統固有振動數的範圍。因此,要將位置環增益設定為較大值,需提高機器剛性並增大機器的固有振動數。
|
||||||||||||||||||||||
 位置環增益 (Pn102)不能設得過大的機械在高速運轉時可能會出現溢位警報。此時,如果將以下參數的值變大,則警報的檢測將變得困難。
作為設定值的大致標準,請參考以下條件。
Pn520 ≧ 最大進給速度 [指令單位/s] × 2.0
Pn102÷10(1/s)
使用位置指令濾波器時,根據濾波器時間參數,過渡性偏差將會增加。設定值應考慮濾波器訊號的堆積。
|
Pn520 |
位置偏差過大警報值 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
1 ~ 1073741823 |
1 指令單位 |
5242880 |
即時生效 |
設定 |
|||
◆ 速度環增益
確定速度迴路響應性的參數。由於速度迴路的響應性較低時會成為外側位置迴路的延遲要素,因此會發生過衝或者速度指令發生振動。為此,在機械系統不發生振動的範圍內,設定值越大,伺服系統越穩定,響應性越好。
|
Pn100 |
速度環增益
|
速度 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
|||||||||||||||
|
10 ~ 20000 |
0.1Hz |
400 |
即時生效 |
調整 |
|||||||||||
|
Pn103 的設定值 = 馬達軸換算的負載轉動慣量 伺服馬達的轉子轉動慣量 |
×100 (%) |
Pn103 (轉動慣量比)的出廠設定值為 “100”。請在進行伺服調整之前用上式求出轉動慣量比,在 Pn103 中設定。
|
Pn103 |
轉動慣量比
|
速度 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 20000 |
1% |
100 |
即時生效 |
調整 |
|||||||||||
|
◆ |
速度環積分時間參數 |
為使對微小的輸入也能響應,速度迴路中含有積分要素。由於該積分要素對於伺服系統來說為遲延要素,因此當時間參數設定過大時,會發生過衝,或延長定位時間,使響應性變差。
|
Pn101 |
速度環積分時間參數 |
速度 |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||
|
15 ~ 51200 |
0.01ms |
2000 |
即時生效 |
調整 |
|||||
|
◆ |
轉矩指令濾波器 |
轉矩指令濾波器中串列配置有一次延遲濾波器和陷波濾波器,各自獨立發揮作用。
陷波濾波器通過 Pn408 = n.▯▯▯X 及 n.▯X▯▯切換有效 / 無效。
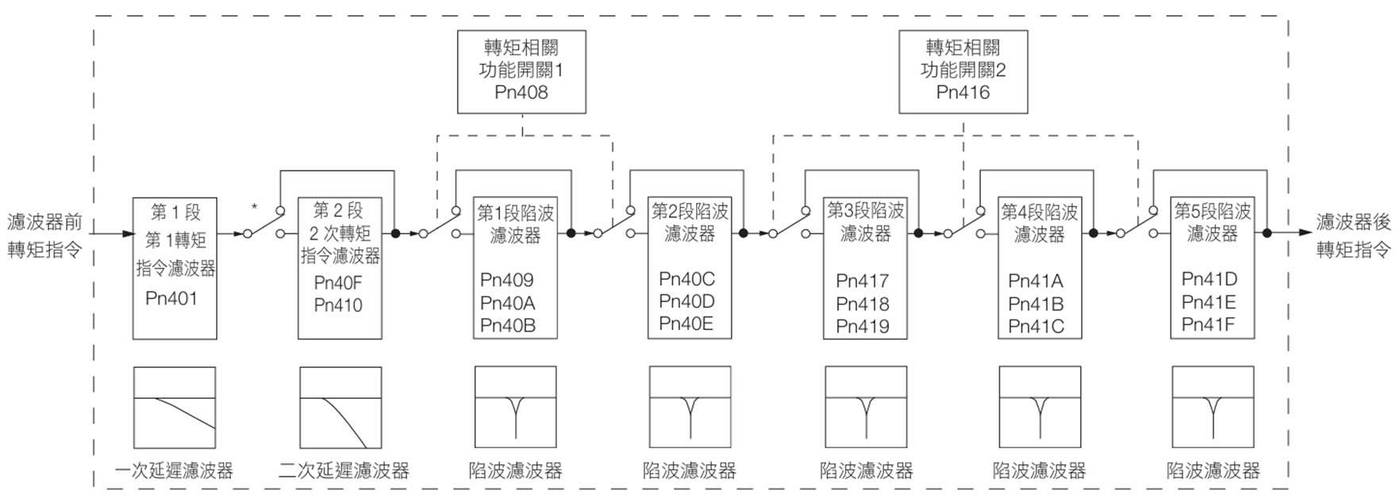
* 第 2 段 2 次轉矩指令濾波器在 Pn40F = 5000 [ 出廠設定 ] 時無效、在 Pn40F<5000 時有效。
轉矩指令濾波器
可能因伺服驅動而導致機器振動時,如果對以下轉矩指令濾波時間參數進行調整,則有可能消除振動。數值越小,越能進行響應性良好的控制,但受機器條件的制約。
|
Pn401 Pn40F Pn410 |
第1段第1轉矩指令濾波時間參數
|
速度效時間 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 65535 |
0.01ms |
100 |
即時生效 |
調整 |
|||||||||||
|
第2段2次轉矩指令濾波頻率
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
100 ~ 5000 |
1Hz |
5000* |
即時生效 |
調整 |
|||||||||||
|
第2段2次轉矩指令濾波器Q值
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 100 |
0.01 |
50 |
即時生效 |
調整 |
|||||||||||
* 設定為 5000 時,濾波器變為無效。
陷波濾波器
陷波濾波器是用來清除因滾珠螺桿軸的共振等引起的特定振動頻率成分的濾波器。
增益曲線如下圖所示,特定的頻率 (以下稱為陷波頻率)成凹陷 (notch)形狀。通過這個特性,能夠消除或降低陷波頻率附近的頻率成分。
通過陷波濾波器頻率、陷波濾波器 Q 值和陷波濾波器深度 3 個參數設定陷波濾波器。以下說明陷波濾波器 Q 值和陷波濾波器深度。
陷波濾波器 Q 值
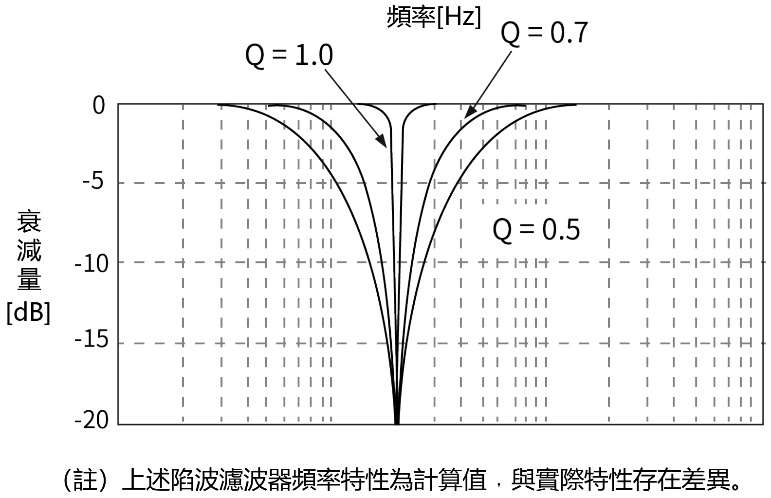
陷波濾波器 Q 值是指,相對陷波濾波器頻率,確定濾波頻率寬度的設定值。凹陷的寬度因陷波濾波器 Q 值而異。陷波濾波器 Q 值的值越大,凹陷越厲害,濾波頻率的寬度越狹窄。
陷波濾波器頻率特性因陷波濾波器 Q 值發生變化,如下所示。
陷波濾波器深度
陷波濾波器深度是指,相對陷波濾波器頻率,確定濾波頻率深度的設定值。凹陷的深度因陷波濾波器深度而異。陷波濾波器深度值越小,凹陷越深,振動抑制效果越高。但是過小反而會增大振動。
將陷波濾波器深度設為 d = 1.0 (例:Pn418 = 1000)時,陷波濾波器無效。
陷波濾波器頻率特性因陷波濾波器深度發生變化,如下所示。
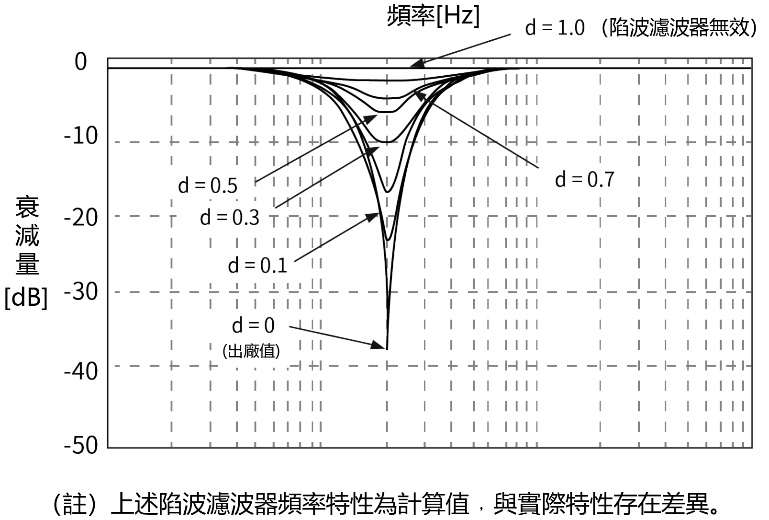
通過 Pn408 選擇陷波濾波器的有效 / 無效。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn408 |
n.▯▯▯0 |
使第 1 段陷波濾波器無效。 |
即時生效 |
設定 |
|
n.▯▯▯1 |
使第 1 段陷波濾波器有效。 |
|||
|
n.▯0▯▯ |
使第 2 段陷波濾波器無效。 |
|||
|
n.▯1▯▯ |
使第 2 段陷波濾波器有效。 |
|||
|
Pn41F |
n.▯▯▯0 |
使第 3 段陷波濾波器無效。 |
||
|
n.▯▯▯1 |
使第 3 段陷波濾波器有效。 |
|||
|
n.▯▯0▯ |
使第 4 段陷波濾波器無效。 |
|||
|
n.▯▯1▯ |
使第 4 段陷波濾波器有效。 |
|||
|
n.▯0▯▯ |
使第 5 段陷波濾波器無效。 |
|||
|
n.▯1▯▯ |
使第 5 段陷波濾波器有效。 |
|||
將機器的振動頻率設定為所用陷波濾波器的參數。
|
Pn409 Pn40A Pn40B Pn40C Pn40D Pn40E Pn416 Pn417 Pn418 Pn419 Pn41A Pn41B |
第1段陷波濾波器頻率
|
速度效時間 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 5000 |
1Hz |
5000 |
即時生效 |
調整 |
|||||||||||
|
第1段陷波濾波器Q值
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||||||
|
第1段陷波濾波器深度
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||||||
|
第2段陷波濾波器頻率
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 5000 |
1Hz |
5000 |
即時生效 |
調整 |
|||||||||||
|
第2段陷波濾波器Q值
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||||||
|
第2段陷波濾波器深度
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||||||
|
第3段陷波濾波器頻率
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 5000 |
1Hz |
5000 |
即時生效 |
調整 |
|||||||||||
|
第3段陷波濾波器Q值
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||||||
|
第3段陷波濾波器深度
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||||||
|
第4段陷波濾波器頻率
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 5000 |
1Hz |
5000 |
即時生效 |
調整 |
|||||||||||
|
第4段陷波濾波器Q值
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
50 ~ 1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||||||
|
第4段陷波濾波器深度
|
速度效時間 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||||||

(續)
|
Pn41C Pn41D Pn41E |
第5段陷波濾波器頻率
|
速度間 |
位置 |
類 |
轉矩 |
|||||||||
|
類別 |
||||||||||||||
|
50 ~ 5000 |
1Hz |
5000 |
即時生效 |
調整 |
||||||||||
|
第5段陷波濾波器Q值
|
速度間 |
位置 |
類 |
轉矩 |
||||||||||
|
類別 |
||||||||||||||
|
50 ~ 1000 |
0.01 |
70 |
即時生效 |
調整 |
||||||||||
|
第5段陷波濾波器深度
|
速度間 |
位置 |
類 |
轉矩 |
||||||||||
|
類別 |
||||||||||||||
|
0 ~ 1000 |
0.001 |
0 |
即時生效 |
調整 |
||||||||||
|
•請勿將陷波濾波器頻率(Pn409、Pn40C、Pn416、Pn419、Pn41C)設定為接近速度迴路的響應頻率。至少應將該頻率設定為速度環增益(Pn100)的4 倍以上(但Pn103 (轉動慣量比)應正確設定)。若設定錯誤,可能會發生振動,從而導致機械損壞。 •請務必在馬達停止時變更陷波濾波器頻率(Pn409、Pn40C、Pn416、Pn419、Pn41C)。如果在馬達 動作過程中進行變更,可能會導致振動。 |
伺服增益手動調整的大致標準
手動調整參數時,請在充分理解使用者手冊內容的基礎上,以下述條件公式作為大致標準。參數的確切值因為受機械諸多條件的影響,所以不能規定為唯一值。請開動機械,一邊以 Protuner、模擬監控等實際觀察動作狀態,一邊調整參數。即使馬達停止中狀態穩定,但如輸入運轉指令,就可能變為不穩定狀態。因此,調整伺服增益時,必須輸入運轉指令,一邊使馬達運轉,一邊調整。
穩定調整值:參數之間平衡性良好的設定值。
當負載轉動慣量較大以及機械系統內含有振動因素時,如果不將設定值提高到某種程度,則會發生機器振動。
臨界調整值:在參數之間相互影響的設定值。
根據機器條件不同,可能會發生過衝和振動,導致動作不穩定。超出臨界調整值時,動作將更加不穩定,存在馬達軸異常振動、大幅度往復運動的危險,所以設定時請勿超出臨界調整值。
同時使用轉矩指令濾波器、2 次轉矩指令濾波器、陷波濾波器時,各濾波器和速度環增益的干擾會發生重疊,所以調整時必須留有更大的餘量。
|
◆ |
Pn10B = n.▯▯0▯ (PI 控制)時 |
有關下述調整值的大致標準,必須根據實際機械正確設定Pn103 (轉動慣量比)。
第 1 增益時如下所示。
第 2 增益 (Pn104、Pn105、Pn106、Pn412)時也是一樣。 • 速度環增益 (Pn100 [Hz])和位置環增益 (Pn102 [/s]) 穩定調整值 Pn102 [/s] ≦ 2π×Pn100/4 [Hz]
臨界調整值 Pn102 [/s] < 2π×Pn100 [Hz]
• 速度環增益 (Pn100 [Hz])和速度環積分時間參數 (Pn101 [ms]) 穩定調整值 Pn101 [ms] ≧ 4000/ (2π×Pn100
[Hz])臨界調整值 Pn101 [ms] > 1000/ (2π×Pn100
[Hz])
• 速度環增益和 (Pn100 [Hz])第 1 段第 1 轉矩指令濾波時間參數 (Pn401 [ms]) 穩定調整值 Pn401 [ms] ≦ 1000/ (2π×Pn100
[Hz]×4)臨界調整值 Pn401 [ms] < 1000/
(2π×Pn100 [Hz]×1)
• 速度環增益 (Pn100 [Hz])和第 2 段 2 次轉矩指令濾波頻率 (Pn40F [Hz]) 臨界調整值 Pn40F [Hz] > 4×Pn100 [Hz]
(註)請使用第 2 段 2 次轉矩指令濾波器 Q 值 (Pn410) = 0.70。
• 速度環增益 (Pn100 [Hz])和第 1 段陷波濾波器頻率(Pn409 [Hz])(或第 2 段陷波濾波器頻率 (Pn40C [Hz]))
臨界調整值 Pn409 [Hz] > 4×Pn100 [Hz]
• 速度環增益 (Pn100 [Hz])和速度回饋濾波器 (Pn308 [ms]) 穩定調整值 Pn308 [ms] ≦ 1000/ (2π×Pn100×[Hz]
4)臨界調整值 Pn308 [ms] < 1000/
(2π×Pn100×[Hz] 1)
◆ Pn10B = n.▯▯1▯ (I-P 控制)時
第 1 增益時如下所示。
第 2 增益 (Pn104、Pn105、Pn106、Pn412)時也是一樣。
I-P 控制時,速度環積分時間參數和速度環增益、位置環增益的關係和 PI 控制不同,其它伺服增益的關係則和 PI 控制相同。
• 速度環增益 (Pn100 [Hz])和速度環積分時間參數 (Pn101 [ms]) 穩定調整值 Pn100 [Hz] ≧ 320/Pn101 [ms]
• 位置環增益 (Pn102 [/s])和速度環積分時間參數 (Pn101 [ms]) 穩定調整值 Pn102 [/s] ≦ 320/Pn101 [ms]
 關於速度迴路控制方法的選擇 (PI 控制 /I-P 控制)
一般地,在高速定位以及高速、高精確度加工應用中,I-P 控制更為有效。如果位置環增益比 PI 控制時還 低,則可縮短定位時間以及降低圓弧半徑的縮小。但是,要通過模式開關等充分利用與 P 控制之間的切換以 達到上述目標時,一般使用 PI 控制。
◆ 關於參數的小數點表示
對於 SC3 系列伺服單元,參數在操作器、手冊中為用小數點表示。例如,Pn100 (速度環增益)表示為 Pn100 = 40.0,表示設定值為 40.0 [Hz]。下述調整值的大致標準也是包含了小數點。
 • 速度環增益 (Pn100 [Hz])和速度環積分時間參數 (Pn101 [ms])穩定 調整值 Pn101 [ms] ≧ 4000/ (2π×Pn100 [Hz])
那麼Pn100 = 40.0 [Hz] 時,Pn101 = 4000/ (2π×40.0)≒ 15.92 [ms]。


模型追蹤控制
使用模型追蹤控制,可提高響應性,縮短定位時間。僅位置控制時可使用模型追蹤控制。
通常,該功能使用的參數通過自動調整或自訂調整,與伺服增益同時自動設定。下列情況下,請手動調整。
• 不滿意自動調整或自訂調整的調整結果時
• 與自動調整或自訂調整的調整結果相比,更需要提高響應性時 • 客戶要自己決定伺服增益或模型追蹤控制參數時
模型追蹤控制的框圖如下所示。
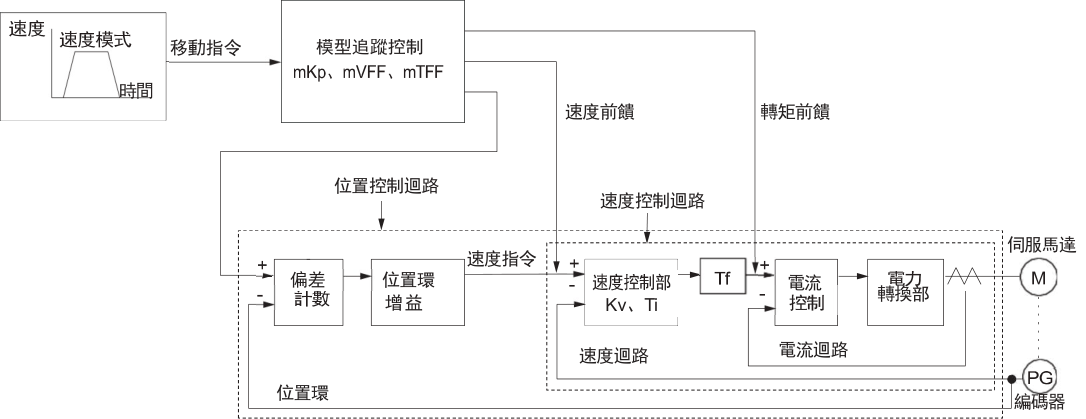
伺服單元
|
上位裝置 |
Kp:位置環增益(Pn102) Ti:速度環積分時間參數(Pn101) |
Tf:轉矩指令濾波時間參數(Pn401) mKp:模型追蹤控制增益(Pn141) mTFF:模型追蹤控制偏置(正轉方向)(Pn143) 模型追蹤控制偏置(反轉方向)(Pn144) mVFF:模型追蹤控制速度前饋補償(Pn147)◆ 手動調整步驟示例
使用模型追蹤控制時的調整步驟示例如下所示。
|
步驟 |
內容 |
|
1 |
由於需要同時使用摩擦補償功能,須設定摩擦補償功能的參數。 |
|
2 |
調整伺服增益。 (註)1. 請儘量設定正確的轉動慣量比 (Pn103)。 2. 請參考伺服增益手動調整的大致標準,在穩定調整值的範圍內設定位置環增益 (Pn102)。 |
|
3 |
在不發生過衝和振動的範圍內提高追蹤控制增益 (Pn141)。 |
|
4 |
在發生過衝時,或正轉和反轉的響應不同時,通過模型追蹤控制偏置 (正轉方向)(Pn143)、模型追蹤控制偏置 (反轉方向)(Pn144)、模型追蹤控制速度前饋補償 (Pn147)進行微調。 |
◆ 相關參數
以下說明模型追蹤控制時使用的下列參數。
• Pn140 (模型追蹤控制類開關)
• Pn141 (模型追蹤控制增益)
• Pn143 (模型追蹤控制偏移 (正轉方向))
• Pn144 (模型追蹤控制偏移 (反轉方向))
• Pn147 (模型追蹤控制速度前饋補償)
模型追蹤控制類開關
通過 Pn140 = n.▯▯▯X 選擇使用 / 不使用模型追蹤控制。
同時使用模型追蹤控制和振動抑制功能時,設為 Pn140 = n.▯▯1▯或 Pn140 = n.▯▯2▯。同時使用振動抑制功能時,請事先通過自訂調整調整振動抑制功能。
(註)使用振動抑制功能 (Pn140 = n.▯▯1▯或 Pn140 = n.▯▯2▯)時,請務必設為 Pn140 = n.▯▯▯1 (使用模型追 蹤控制。)
|
參數 |
功能 |
生效時間 |
類別 |
|
|
Pn140 |
n.▯▯▯0 |
不使用模型追蹤控制。 |
即時生效 |
調整 |
|
n.▯▯▯1 |
使用模型追蹤控制。 |
|||
|
n.▯▯0▯ |
不進行振動抑制。 |
|||
|
n.▯▯1▯ |
對特定頻率使用振動抑制功能。 |
|||
|
n.▯▯2▯ |
對 2 種不同的頻率使用振動抑制功能。 |
|||
模型追蹤控制增益
模型追蹤控制增益確定伺服系統的響應性。如果提高模型追蹤控制增益,則響應性變高,定位時間變短。伺服系統的響應性取決於本參數,而非 Pn102 (位置環增益)。
|
Pn141 |
模型追蹤控制增益 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
10 ~ 20000 |
0.1/s |
500 |
即時生效 |
調整 |
|||
|
|
對於模型追蹤控制增益不能設得過大的機械,在模型追蹤控制時,位置偏差的大小取決於模型追蹤控制增益。對於模型追蹤控制增益不能設得過大的剛性較低機械等,在高速運轉時可能會出現位置偏差過大警報。此時,如果將以下參數的值變大,則警報的檢測將變得困難。 |
請參照如下設定值。
|
Pn 520 ≧ |
最大進給速度 [指令單位/s] |
× 2.0 |
|
Pn 141/10 [1/s] |
|
Pn520 |
位置偏差過大警報值 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
1 ~ 1073741823 |
1 指令單位 |
5242880 |
即時生效 |
設定 |
|||
模型追蹤控制偏置 (正轉方向)、模型追蹤控制偏置 (反轉方向)
正轉和反轉的響應不同時,請通過下列參數進行微調。
如果減小設定值,雖然響應性變慢,但是不容易產生過衝。
|
Pn143 |
模型追蹤控制偏置 (正轉方向) |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 10000 |
0.1% |
1000 |
即時生效 |
調整 |
|||
|
Pn144 |
模型追蹤控制偏置 (反轉方向) |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 10000 |
0.1% |
1000 |
即時生效 |
調整 |
|||
模型追蹤控制速度前饋補償
即使調整模型追蹤控制增益、模型追蹤控制偏置 (正轉方向)和模型追蹤控制偏置 (反轉方向),仍然發生過衝時,可通過調整下列參數進行改善。
如果減小設定值,雖然響應性變慢,但是不容易產生過衝。
|
Pn147 |
模型追蹤控制速度前饋補償 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 10000 |
0.1% |
1000 |
即時生效 |
調整 |
|||
模型追蹤控制類型選擇
模型追蹤控制功能有效時,可選擇免模型追蹤控制型。通常請設為 Pn14F = n.▯▯▯1 (模型追蹤控制型 2) [ 出廠設定 ]。只有需要與以往產品相容時,請設為 Pn14F = n.▯▯▯0 (模型追蹤控制型 1)。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn14F |
n.▯▯▯0 |
選擇模型追蹤控制 1 型。 |
再次接通電源後 |
調整 |
|
n.▯▯▯0 |
選擇模型追蹤控制 2 型。 |
|||
12.12.2 調整通用功能
調整通用功能是與手動調整組合使用的功能。使用該功能,可提高調整結果。請在使用與SC3 系列相同的功能,調整伺服單元時加以使用。
前饋變更
前饋是在位置控制時進行前饋補償以縮短定位時間的功能。
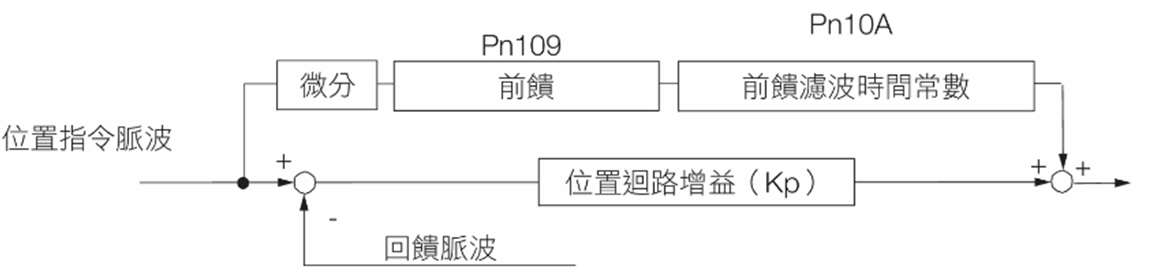
|
Pn109 |
前饋 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 100 |
1% |
0 |
即時生效 |
調整 |
|||
|
Pn10A |
前饋濾波器時間參數 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 6400 |
0.01ms |
0 |
即時生效 |
調整 |
|||
(註)如果前饋設定的值過大,可能會引起機器振動。請將值設定在 80%以下。
轉矩前饋及速度前饋
轉矩前饋及速度前饋是縮短定位時間的功能。並且是在上位裝置側對位置指令進行微分後生成的指令。
轉矩前饋: 在速度控制及位置控制時有效。與速度指令一起,從上位裝置發送到伺服單元。來自上位裝置的速 度指令與 V-REF (Cn1-5、6)連接,轉矩前饋指令與 T-REF (CN1-9、10)連接。
速度前饋: 僅在位置控制時有效。與位置指令一起,從上位裝置發送到伺服單元。來自上位裝置的位置指令和
PULS、SIGN (CN1-7、8、11、12)連接,速度前饋指令和 V-REF (CN1-5、6)連接。
◆ 與上位裝置的連接範例
伺服單元為速度控制
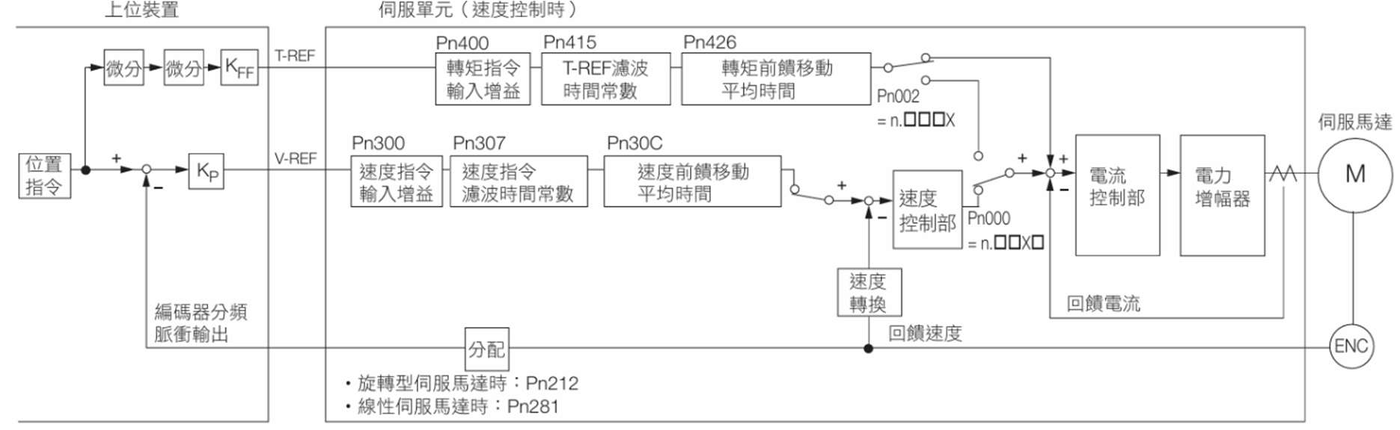
Kp :位置環增益
KFF :前饋增益
伺服單元為位置控制
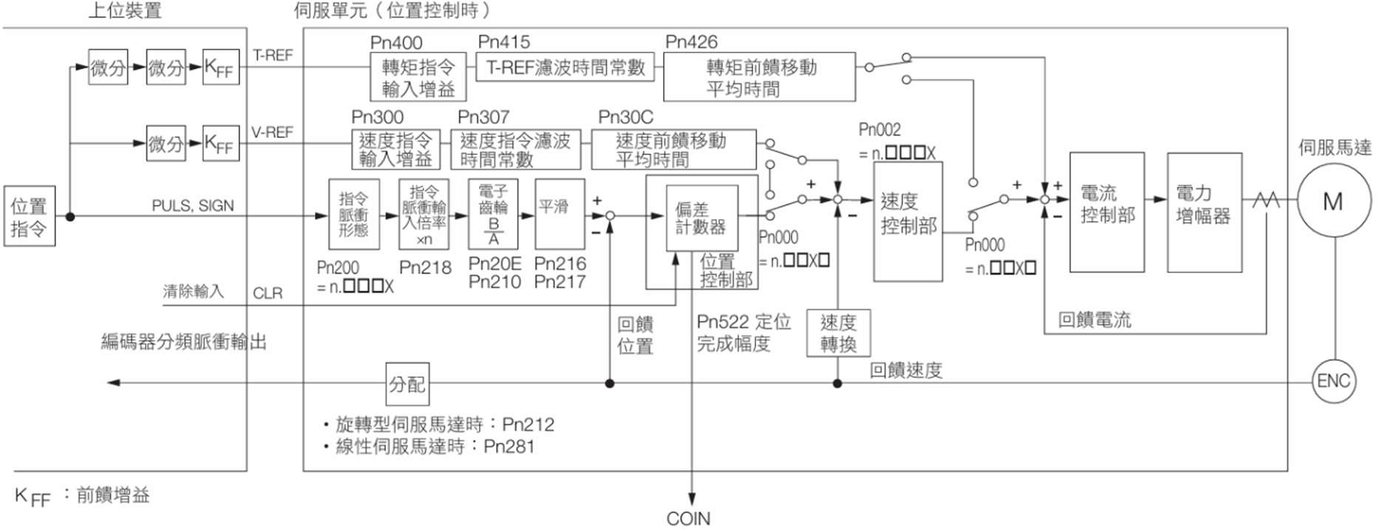
◆ 相關參數
■ 轉矩前饋
通過 T-REF 分配 (Pn002 = n.▯▯▯X)和轉矩指令輸入增益 (Pn400)及 T-REF 濾波時間參數
(Pn415)設定轉矩前饋。
出廠時 Pn400 設定為 “Pn400 = 30”,因此轉矩前饋值設為 “±3V” 時,為 “100% 轉矩(額定轉矩) ”。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn002 |
n.▯▯▯0 |
無 T-REF 分配 |
再次接通電源後 |
設定 |
|
n.▯▯▯1 |
將 T-REF 用作外部轉矩限制輸入。 |
|||
|
n.▯▯▯2 |
將 T-REF 用作轉矩前饋輸入。 |
|||
|
n.▯▯▯3 |
/P-CL、/N-CL“ 有效 ” 時,將 T-REF 用作外部轉矩限制輸入。 |
|||
|
Pn400 Pn415 |
轉矩指令輸入增益
|
速度 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
|||||||||||||||
|
10 ~ 100 |
0.1V/ 額定轉矩 |
30 |
即時生效 |
設定 |
|||||||||||
|
T-REF濾波時間參數
|
速度 |
位 |
置 |
轉矩 |
|||||||||||
|
類別 |
|||||||||||||||
|
0 ~ 65535 |
0.01ms |
0 |
即時生效 |
設定 |
|||||||||||
|
Pn426 |
轉矩前饋移動平均時間 |
||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|
|
0 ~ 5100 |
0.1ms |
0 |
即時生效 |
設定 |
|
(註)1. 轉矩前饋指令設定過大時,會發生過衝。請邊觀察響應邊進行適當設定。 2. 不能和 “ 基於類比量電壓指令的轉矩限制 ” 同時使用。
■ 速度前饋
通過位置控制選擇 (Pn207 = n.▯▯X▯)和速度指令輸入增益 (Pn300)設定速度前
饋。出廠時 Pn300 設定為 “Pn300 = 600”,因此速度前饋值設為 “±6V” 時,為
“ 額定速度 ”。
|
參數 |
含義 |
生效時間 |
類別 |
|
|
Pn207 |
n.▯▯0▯ |
無 V-REF 分配 |
再次接通電源後 |
設定 |
|
n.▯▯1▯ |
將 V-REF 用作速度前饋輸入。 |
|||
|
Pn300 |
速度指令輸入增益
|
速度 |
位 |
置 |
轉矩 |
||||||||||
|
類別 |
|||||||||||||||
|
150 ~ 3000 |
0.01V/ 額定速度 |
600 |
即時生效 |
設定 |
|||||||||||
|
Pn307 |
速度指令濾波時間參數 |
||||||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||||||||
|
0 ~ 65535 |
0.01ms |
40 |
即時生效 |
設定 |
|||||||||||
|
Pn30C |
速度前饋移動平均時間 |
||||||||||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||||||||||
|
0 ~ 5100 |
0.1ms |
0 |
即時生效 |
設定 |
|||||||||||
(註)前饋指令設定過大時,會發生過衝。請邊觀察響應邊進行適當設定。
模式開關 (P 控制 /PI 控制切換)的設定
模式開關是自動進行 P 控制、PI 控制切換的功能。
利用參數設定切換條件和切換條件的等級後,可抑制加減速時的過衝,縮短整定時間。
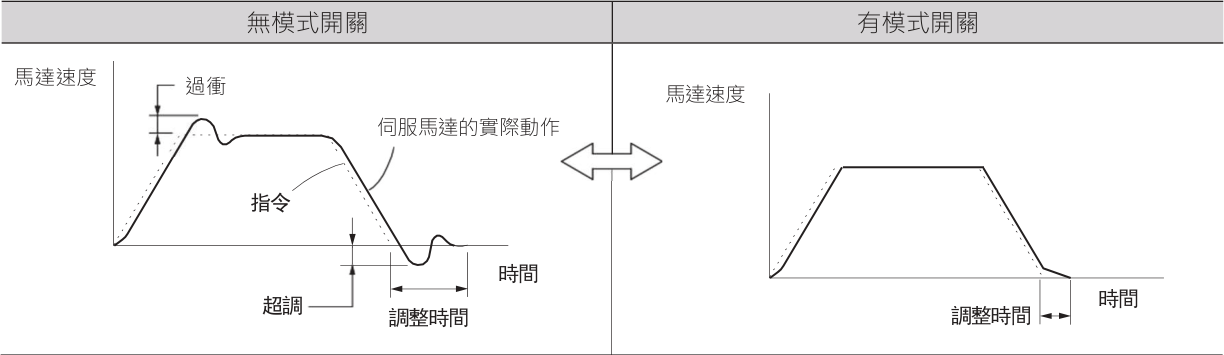
◆ 相關參數
通過 Pn10B = n.▯▯▯X 選擇模式開關的切換條件。
|
參數 |
模式開關的選擇 |
設定等級的參數 |
有效時間 |
類別 |
||
|
旋轉型 |
直線 |
|||||
|
Pn10B |
n.▯▯▯0 |
以內部轉矩指令為條 件。 |
Pn10C |
即時生效 |
設定 |
|
|
n.▯▯▯1 |
以速度指令為條件。 |
Pn10D |
Pn181 |
|||
|
n.▯▯▯2 |
以加速度為條件。 |
Pn10E |
Pn182 |
|||
|
n.▯▯▯3 |
以位置偏差為條件。 |
Pn10F |
||||
|
n.▯▯▯4 |
不選擇模式開關。 |
− |
||||
|
■ |
設定切換條件等級的參數 |
• 旋轉型伺服馬達時
|
Pn10C |
模式開關 (轉矩指令) |
速度 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0 ~ 800 |
1% |
200 |
即時生效 |
調整 |
||||
|
Pn10D |
模式開關 (速度指令) |
速度 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0 ~ 10000 |
1min-1 |
0 |
即時生效 |
調整 |
||||
|
Pn10E |
模式開關 (加速度) |
速度 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0 ~ 30000 |
1min-1/ s |
0 |
即時生效 |
調整 |
||||
|
Pn10F |
模式開關 (位置偏差) |
位置 |
||||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
||||
|
0 ~ 10000 |
1 指令單位 |
0 |
即時生效 |
調整 |
||||
|
■ |
模式開關的切換條件作為轉矩指令時[出廠設定] |
轉矩指令超出模式開關 (轉矩指令)(Pn10C)中設定的轉矩時,速度迴路將切換為 P 控制。出
廠時轉矩指令值被設定為 200%。
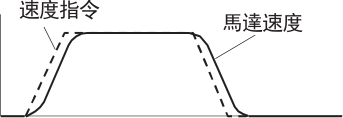
速度
時間
– Pn10C 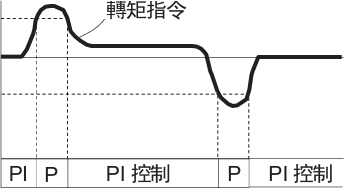
+Pn10C
轉矩指令 0
■ 模式開關的切換條件作為速度指令時
• 旋轉型伺服馬達時
速度指令超出模式開關 (速度指令)(Pn10D)中設定的速度時,速度迴路將切換為 P 控制。
Pn10D 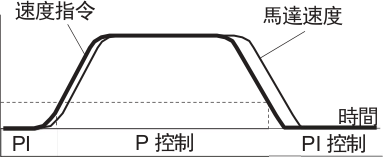
速度
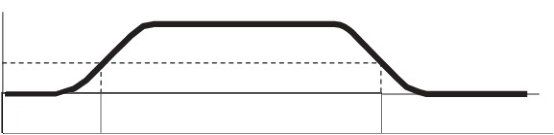
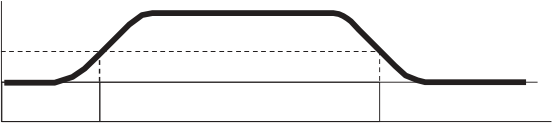
■ 模式開關的切換條件作為加速度時
• 旋轉型伺服馬達時
速度指令超出模式開關 (位置偏差)(Pn10E)中設定的加速度時,速度迴路將切換為 P 控制。
|
速度 |
|
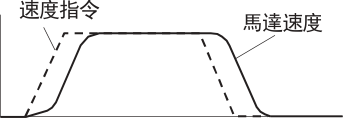
時間
|
◆ |
+Pn10E |
|
|
將模式開關的切換條件作為位置偏差時 |
||
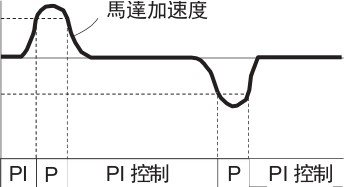
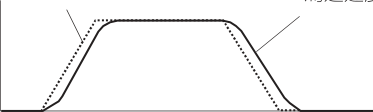
位置偏差超出模式開關 (位置偏差)(Pn10F)中設定的值時,速度迴路將切換為 P 控制。該
設定僅在位置控制時有效。
|
速度 |
速度指令
|
位置偏差
Pn10F 時間
PI 控制
PI P 控制
位置積分
位置積分是位置環的積分功能。與本公司制機器控制器 MP3000 系列組合,用於電子凸輪、電子軸等時有
效。
|
Pn11F |
位置積分時間參數 |
位置 |
|||||
|
設定範圍 |
設定單位 |
出廠設定 |
生效時間 |
類別 |
|||
|
0 ~ 50000 |
0.1ms |
0 |
即時生效 |
調整 |
|||
|
12.13 解析工具 |
12.13.1 EasyFFT
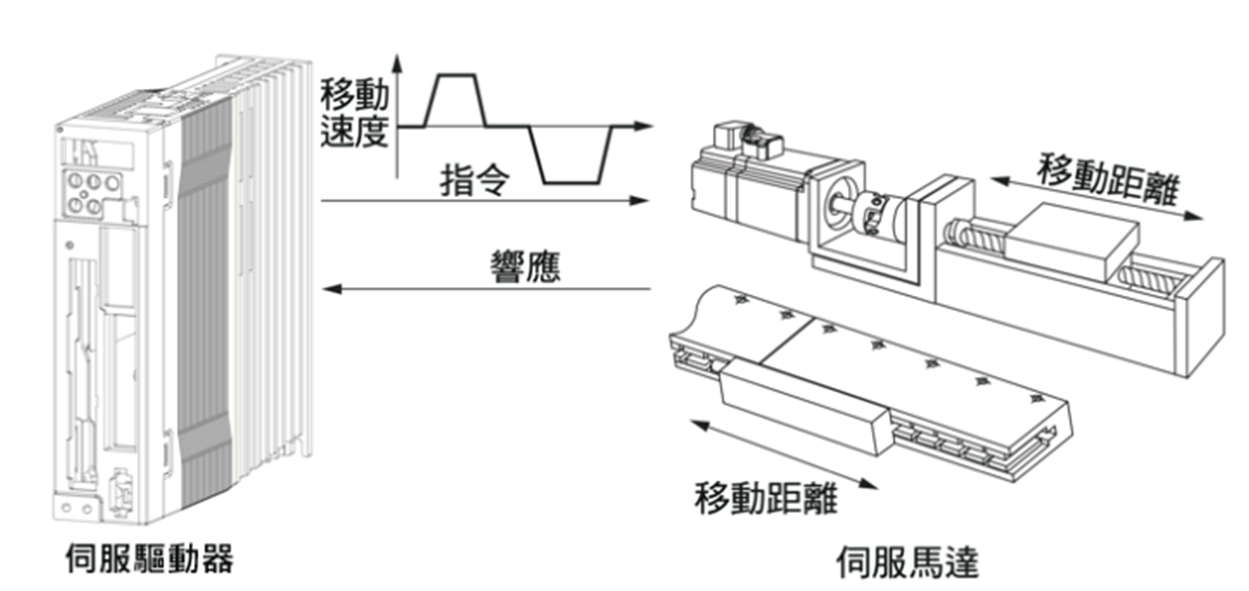
使機器產生振動,根據機器產生的振動檢出共振頻率,再根據該共振頻率設定相應的陷波濾波器,從而去除高頻振動和異常聲音。
執行 EasyFFT 時,將來自伺服單元的週期波形指令傳送給伺服馬達,自動在 1/4 圈以內讓伺服馬達稍微旋轉幾次,使機器產生振動。
運轉中產生高音 (異常聲音)振動時,使伺服 OFF,執行本功能。
警告
執行EasyFFT 過程中切勿觸摸伺服馬達和機器。否則會導致受傷。
注意
EasyFFT 功能請在伺服調整的初始階段等增益較低的狀態下使用。如果在設定了較高的增益後執行EasyFFT 功能,受機器特性和增益平衡的影響,機械可能會發生振動。
作為與以往產品的通用功能,內置了本功能。通常請通過自動調整(無上位指令)進行調整。
執行前的確認事項
執行 EasyFFT 前,請確認以下設定。
• 參數的寫入禁止設定不得設定為 “ 禁止寫入 ”
• 主迴路電源須為 ON
• 未發生警報
• 須處於伺服 OFF 狀態
• 不得發生超程
• 未從外部輸入指令
操作步驟
操作步驟如下所示。
1. 從 Protuner 主畫面的功能表列點擊 [Setup] - [EasyFFT]。
彈出 [EasyFFT] 對話方塊。
不進行 EasyFFT 時,點擊 [Cancel] 按鈕。返回主畫面。
2. 點擊 [Servo ON] 按鈕。
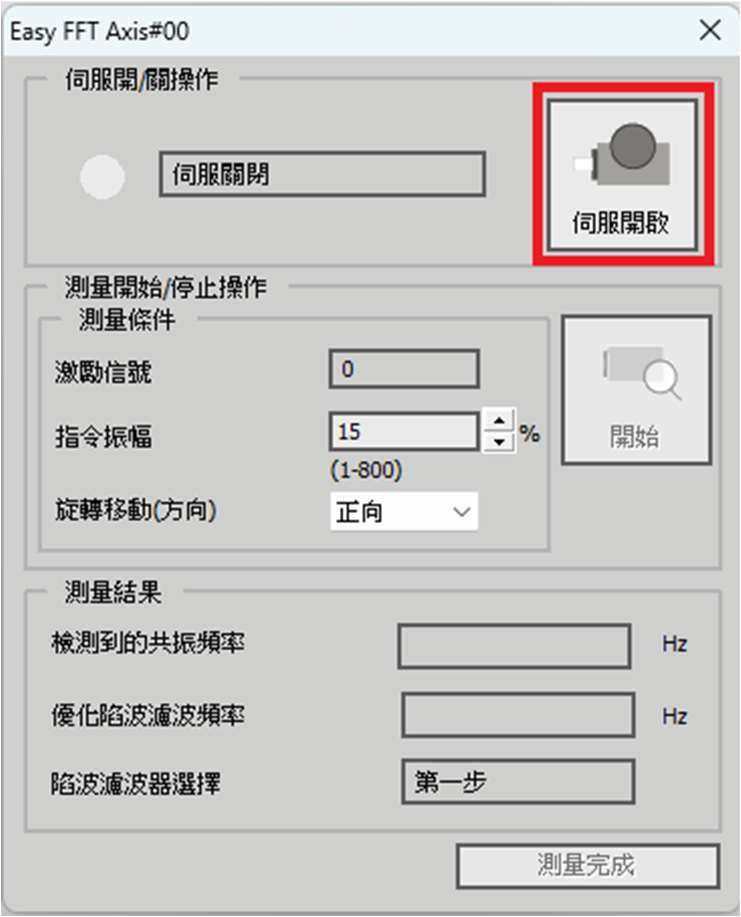
3. 選擇 [Measurement condition] 組的 [Instruction amplitude] 和 [Rotation direction],點擊 [Start] 按鈕。 馬達旋轉進行測量。
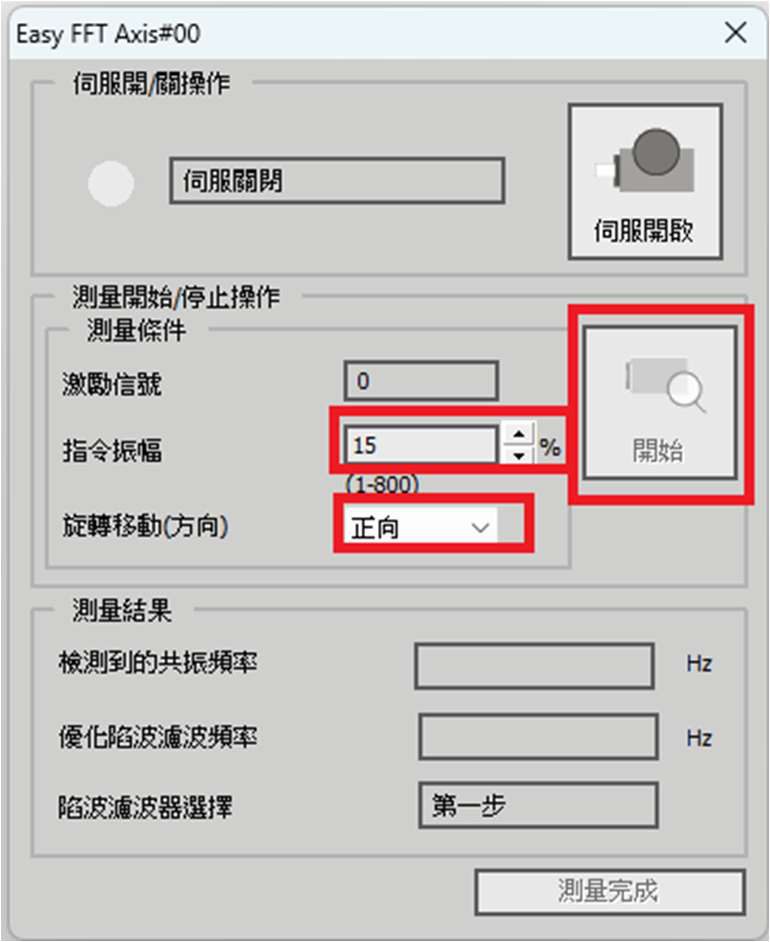
測量完畢後,顯示測量結果。
4. 確認 [Measurement result] 組的內容後,點擊 [Measurement complete] 按鈕。
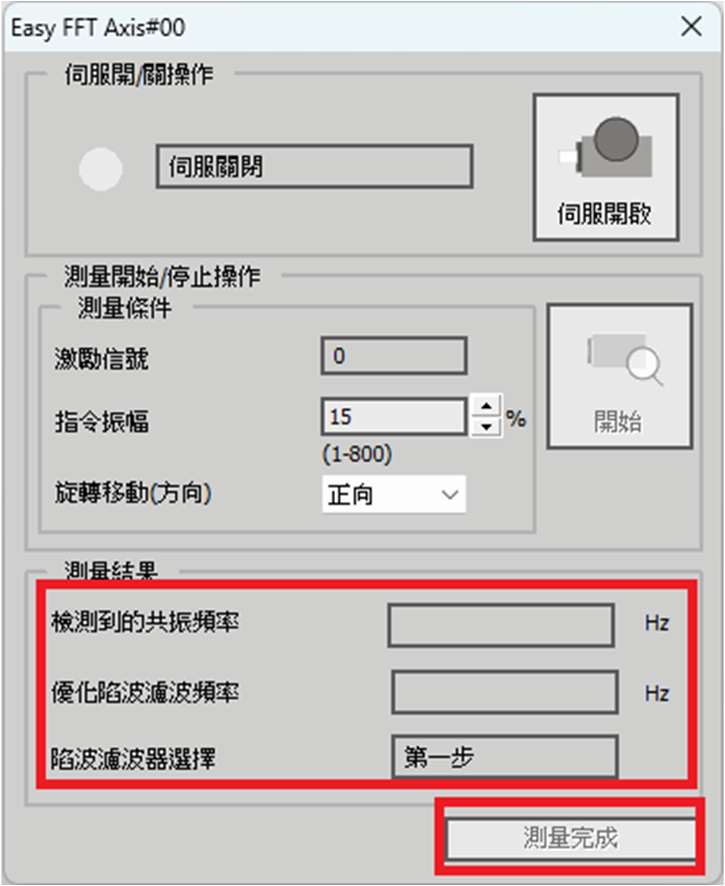
5. 在參數中設定測量結果時,點擊 [Result Writing]。
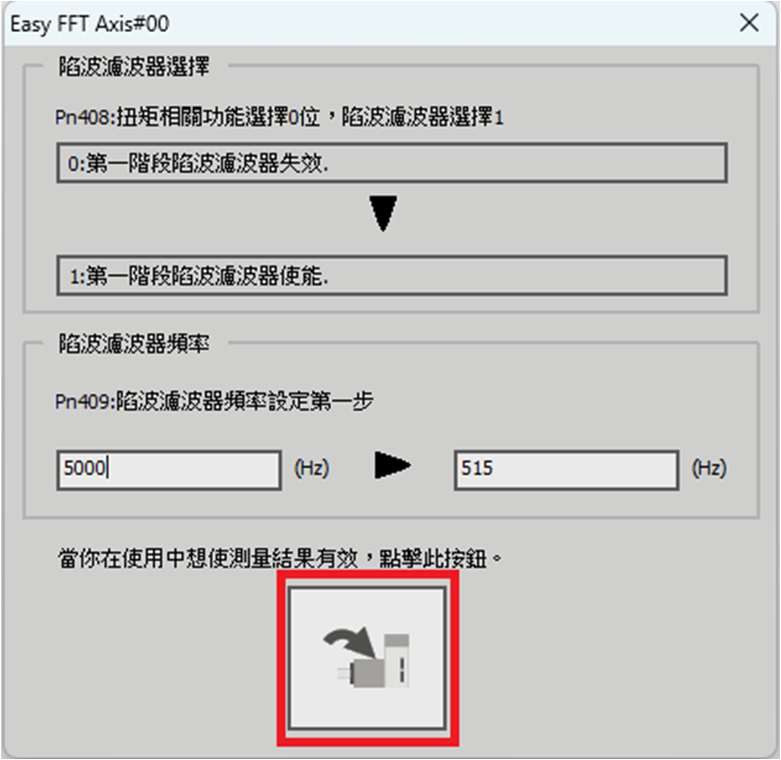
至此,步驟結束。
相關參數
在執行 EasyFFT 的過程中,可參照或自動設
定下列參數。在執行 EasyFFT 的過程中,請
勿變更設定。
|
參數 Pn408 |
名稱 |
自動設定的有無 |
|
轉矩類功能開關 |
有 |
|
|
Pn409 Pn40A |
第 1 段陷波濾波器頻率 |
有 |
|
第 1段陷波濾波器 Q值 |
無 |
|
|
第 2段陷波濾波器頻率 |
有 |
|
|
第 2 段陷波濾波器 Q 值 |
無 |
|
|
Pn456 |
掃描轉矩指令振幅 |
無 |
有:自動設定參數。
無:不自動設定參數,但在執行過程中可讀取設定值。
|
12.14 Modbus |
長度 |
||||
|
讀寫屬性 |
備註 |
||||
|
地址 |
名稱 |
單位 |
|||
|
0x0000-0x07FF 參數區 |
— |
RW |
參考手冊修改後,自動備份到EEROM,掉電保存 |
||
|
0x1000-0x17FF 參數區 |
— |
RW |
參考手冊修改後,不備份到EEROM,掉電不保存 |
||
|
0xC060 |
伺服電機代碼 |
RO |
16 |
||
|
0xE000 |
電機旋轉/移動速度 |
rpm |
RO |
16 |
Un000 |
|
0xE001 |
速度指令 |
rpm |
RO |
16 |
Un001 |
|
0xE002 |
內部扭矩/推力指令 |
1% |
RO |
16 |
Un002 |
|
0xE005 |
電氣角2(角度) |
1deg |
RO |
16 |
Un004 |
|
0xE006 |
輸入信號狀態 |
— |
RO |
16 |
Un005 |
|
0xE007 |
輸出信號狀態 |
— |
RO |
16 |
Un006 |
|
0xE008 |
輸入指令脈衝速度 |
rpm |
RO |
16 |
Un007 |
|
0xE009 |
位置偏差 |
指令單位 |
RO |
32 |
Un008 |
|
0xE00B |
累積負載率 |
1% |
RO |
16 |
Un009 |
|
0xE00C |
再生負載率 |
1% |
RO |
16 |
Un00A |
|
0xE00D |
DB 電阻功率 |
1% |
RO |
16 |
Un00B |
|
0xE00E |
輸入指令脈衝計數 |
指令單位 |
RO |
32 |
Un00C |
|
0xE010 |
編碼器回饋脈衝計數器 |
原始脈衝 |
RO |
32 |
Un00D |
|
0xE012 |
全閉環回饋脈衝計數器 |
原始脈衝 |
RO |
32 |
Un00E |
|
0xE01B |
回饋脈衝計數器 |
指令單位 |
RO |
32 |
Un013 |
|
0xE040 |
絕對值編碼器旋轉圈數值 |
圈 |
RO |
16 |
Un040 |
|
0xE041 |
絕對值編碼器單圈計數值原始脈衝 |
RO |
32 |
Un041 |
|
|
0xEC00 |
絕對位置APOS |
指令單位 |
RO |
32 |
Un070 |
|
0xE110 |
伺服內部狀態 |
— |
RO |
32 |
|
bit0 主回路 bit1 編碼器準備好 bit2 電機通電請求 bit3 DB ON
bit4 逆回轉 bit5 模式切換 bit6 速度指令輸入中 bit7 扭矩指令輸入中
bit8 位置指令輸入中 bit9 位置指令方向 bit10 保留 bit11 回零完成
bit12 交流電接通中 bit13 CHARGE OK bit14 再生狀態 bit15 再生異常
bit16 電機通電狀態 bit17 預留 bit18 過流 bit19 原點未通過
bit21 磁極檢出中 bit22 磁極檢測完成 bit23 保留
|
0xE120 |
伺服內部輸入信號 |
— |
RO |
bit26 CLR 信號 |
|
32 |
bit0 SON bit1 P/PI 切換 bit2 P-OT bit3 N-OT
bit4 ALM_RESET bit5 PCL bit6 NCL bit7 SENSOR ON
bit8 CLR bit9 保留 bit10 保留 bit11 保留
bit12 保留 bit13 保留 bit14 增益選擇0 bit15 增益選擇2
bit16 PDET bit17 FSTP bit18 Dec bit19 EXT0
|
0xE130 |
bit20 EXT1 bit21 EXT2 |
RO |
32 |
|
|
伺服內部輸出信號 |
— |
|||
|
bit0 ALARM bit1 COIN bit2 V-CMP bit3 TGON |
bit4 S-RDY bit5 CLT bit6 VLT bit7 BK
|
0xE140 |
bit8 WARN bit9 NEAR |
RO |
16 |
Un140 |
|
|
直流母線電壓 |
1V |
||||
|
0xE50A |
當前報警 |
— |
RO |
16 |
|
|
0xE517 |
伺服驅動軟體版本 |
— |
RO |
32 |
|
|
0xE51B |
伺服狀態監視 |
— |
RO |
16 |
|
|
0xE51C |
1:報警 3:POT NOT 4:POT 5:NOT 6:bb 7:run 8:run 磁極檢測 A:Fstp |
|||
|
伺服控制模式監視 |
— |
RO |
16 |
|
|
0:速度 1:位置 2:扭矩 |
|||||
|
0x2700 |
通訊輸入 |
— |
RW |
32 |
|
|
bit0 PGM-START bit1 HOME-START bit2 PGM-STEP bit3 PGM-SEL0 |
bit4 PGM-SEL1 bit5 PGM-SEL2 bit6 PGM-SEL3 bit7 保留
bit8 保留 bit9 保留 bit10 保留 bit11 PDET
bit12 SON bit13 ALM_RESET bit14 Dec bit15 保留
bit16 保留 bit17 保留 bit18 PCL bit19 NCL
bit20 CLR bit21 PCON bit22 ZCLAMP bit23 INHIBIT
|
bit24 PSEL bit25 SPD bit26 SPA bit27 SPB bit28 CSEL bit29 GSEL bit30 SEN bit31 保留 |
使用Modbud RTU 控制伺服(為内部程式表位置控制模式)時需將Pn000 設置為00C0(控制模式設定C 以內部程式運行的位置控制)。
內部程式運行相關參數:
Pn640:
Hex0(PGM-START) :0~7 以CN1 IO 輸入控制,8 固定為無效,可外部通訊控制,9 固定有效,無視外部通訊及CN1 IO 控制 Hex1(PGM-STEP) :0~7 以CN1 IO 輸入控制,8 固定為無效,可外部通訊控制,9 固定有效,無視外部通訊及CN1 IO 控制 Pn641:
Hex0(程式步0 /SEL0 訊號) :0~7 以CN1 IO 輸入控制,8 固定為無效,可外部通訊控制,9 固定有效,無視外部通訊及CN1 IO Hex1(程式步1 /SEL1 訊號) :0~7 以CN1 IO 輸入控制,8 固定為無效,可外部通訊控制,9 固定有效,無視外部通訊及CN1 IO Hex2(程式步2 /SEL2 訊號) :0~7 以CN1 IO 輸入控制,8 固定為無效,可外部通訊控制,9 固定有效,無視外部通訊及CN1 IO Hex3(程式步2 /SEL3 訊號) :0~7 以CN1 IO 輸入控制,8 固定為無效,可外部通訊控制,9 固定有效,無視外部通訊及CN1 IO 控制位元0x2700 通訊輸入說明:
1.必須以單一 32 位元整數一次寫入完整暫存器。
2.未使用或保留位元請填入 0。
例:
通訊控制伺服SON 將Bit 12 設置為1(0=Servo off 1= Servo on) 0x2700=0000 0000 0000 0000 0000 0001 0000 0000 0000(0x1000) 通訊命令
01 10 27 00 00 02 04 00 00 10 00 41 9E
設置程式步0 的位置和速度
0x0800=1 (=0 絕對位置 =1 相對位置) 0x0801-0x0802 目標位置(指令單位)
0x0801=C350 設目標位置低位元50000 個脈衝
0x0802=0000 設目標位置高位0
0x0803=01F4 設運行速度300 轉/分(速度單位100 脈/s,500*100*60/10000=300 轉/分) 通訊命令
01 10 08 00 00 04 08 00 01 C3 50 00 00 01 F4 68 DA
通訊選擇執行程式步0
需先下達伺服SON
0x2700=0000 0000 0000 0000 0000 0001 0000 0000 0000(0x1000)
通訊命令
01 10 27 00 00 02 04 00 00 10 00 41 9E
選擇執行程式步0 bit0=1 bit2=1 bit3=1
0x2700=0000 0000 0000 0000 0001 0000 0000 1101(0x0001000D)
通訊命令
01 10 27 00 00 02 04 00 00 00 0D 8D 9B
程式步執行完成後,若需在執行其他程式步或重複執行則須將bit2=0,僅保留SON 狀態 0x2700=0x 0000 0000 0000 0000 0000 0001 0000 0000 0000(0x1000)
通訊命令
01 10 27 00 00 02 04 00 00 10 00 41 9E
重複執行則再次下達
選擇執行程式步0 bit0=1 bit2=1 bit3=1
0x2700=0000 0000 0000 0000 0001 0000 0000 1101(0x0001000D)
通訊命令
01 10 27 00 00 02 04 00 00 00 0D 8D 9B
選擇其他步,如第3 步
bit0=1 bit2=1 bit3=1 bit4=1(bit3~ bit6 組合成1 個word 表示第幾步)
0x2700=0000 0000 0000 0000 0001 0000 0001 1101(0x0001011D)
通訊命令
001 10 27 00 00 02 04 00 00 00 1D 8C 57
(註)PGM-START(bit0)的動作模式為當訊號寫入0 時,則會立即停止,若再寫入1 則需重新將PGM-STEP(bit2)重新觸發(寫入動作為由0->1)
內部設定速度切換輸入(SPD、SPA、SPB)訊號運行相關參數: Pn000:3
Pn301~Pn303:設置運轉速度
設定完成後即可通訊寫入bit25 (SPD)、bit26(SPA)、bit27(SPB)
提示:按 ← → 切換章節,Ctrl+K 搜尋