第11章 調試軟體(ProTuner)的操作

使用上位機軟體(ProTuner)可以線上實現以下功能:
• 參數管理:參數的設定和調整
• 狀態監測:監測伺服系統的工作狀態和相關資料
• 採用跟蹤:對伺服的電源、指令、輸出電流等相關資料採用跟蹤 • 輔助調試:實現用上位機線上輔助調試伺服的各種功能
|
11.1 ProTuner 調試軟體的連線和登錄 |
|
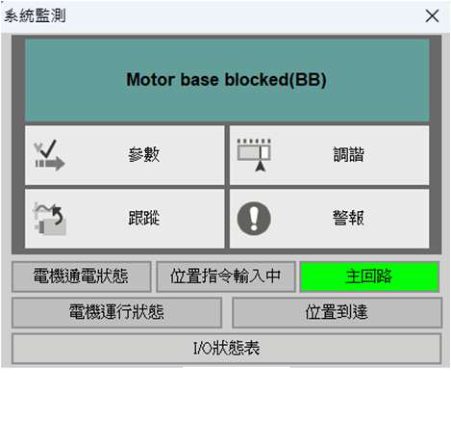
2、PC 機通過USB 連接線與伺服驅動器面板操作器上的MiniUSB 介面 連接,通訊介面示意見右圖。 1、在PC 機上安裝ProTuner 調試軟體 3、通訊線正確連接後,在PC 機上執行ProTuner 調試軟體 |
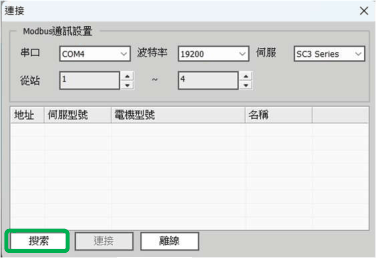
 ( 圖示), 顯示[使用者登錄]視窗後點擊【搜索】按鈕(圖1)。
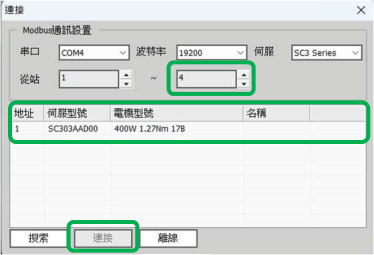
4、顯示[連接]視窗後,選擇搜索到的驅動器位址1 或位址2,再點擊【連接】按鈕(圖2)。 5、連接成功後會顯示[系統監測]快捷視窗(圖3)和[ProTuner]調試窗口(圖4)。
|
|
|
|
|
圖3 |
|
圖1 |
圖2 |


此時ProTuner 調試軟體連接成功。
•在[ProTuner]調試視窗可以在各視窗有選擇性的監測伺服的各種狀態。 •在[ProTuner]調試視窗的功能表列可以點擊調試用快捷按鈕,進入調試介面。
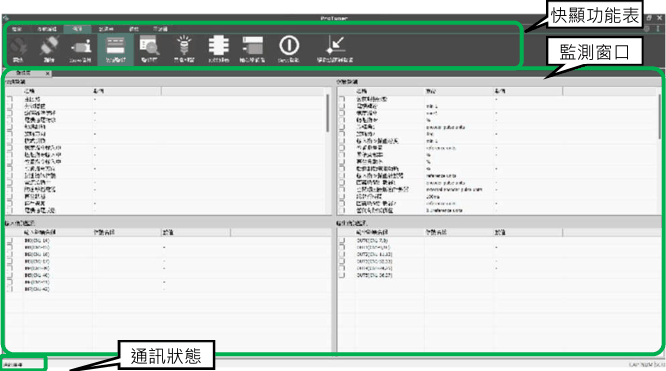
圖4
11.2 自動調整(無上位元指令)
自動調整(無上位元指令)是指,不從上位裝置發出指令,伺服單元進行自動運行(正轉及反轉的往復運動),在運行中根據機械特性進行調整的功能。
自動調整專案如下所示。
• 轉動慣量比
• 增益調整 (速度環增益、位置環增益等)
• 濾波器調整 (”轉矩指令”濾波器、陷波濾波器)
• 摩擦補償
• 低頻共振抑制(Anti-resonance)控制
• 振動抑制
下面對自動調整(無上位元指令)的調整進行說明。
• 自動調整(無上位元指令)以設定的速度環增益(Pn100)為基準進行調整。如果在調整開始時發生振動,將無法進行 正確的調整。請降低速度環增益(Pn100)直至不再振動後進行調整。
• 在免調整功能有效(Pn170= n.▯▯▯1 [ 出廠設定 ])的狀態下,無法執行自動調整(無上位元指令)。請將免調整功能 設為無效(Pn170 = n.▯▯▯0)後進行調整。
• 執行自動調整(無上位元指令)後,變更機器的負載狀態或傳送機構等,再次設定“ 推定轉動慣量 ”執行自動調整(無上位元指令)時,請參考下面設定參數。如果在非下述狀態下執行自動調整 (無上位元指令),可能會導致機械振動,造成機械損壞。
Pn140=n.▯▯▯0(不使用模型追蹤控制)
Pn160=n.▯▯▯0(不使用低頻共振抑制(Anti-resonance)控制)
Pn408=n.00▯0(不使用摩擦補償、第1 段、第 2 段陷波濾波器)
(注)使用數位操作器時如果不顯示上述參數,請選擇顯示所有參數的設定(Pn00B=n.▯▯▯1),重新接通電源。
■執行前的確認事項
執行自動調整(無上位元指令)前,請務必確認以下設定。
• 主迴路電源須為ON。
• 不得發生超過行程。
• 須處於伺服OFF 狀態。
• 不得為轉矩控制。
• 增益切換選擇開關須為手動增益切換(Pn139=n.▯▯▯0)。
• 必須已選擇第1 增益。
• 不得產生錯誤警報、警告。
• STO 處於OFF 狀態*1。
• 參數的防寫設置(Write protection)設定不得設定為“ 禁止寫入 ”
• 須將免調整功能設為無效(Pn170=n.▯▯▯0),或者在免調整功能設為有效(Pn170=n.▯▯▯1)的狀態下,設為“ 推定轉動慣量 ”
• 在速度控制的狀態下執行時,須將模式選擇設為1
*1: STO 為選配功能
■操作步驟
1、確認已正確設定轉動慣量比(Pn103)。
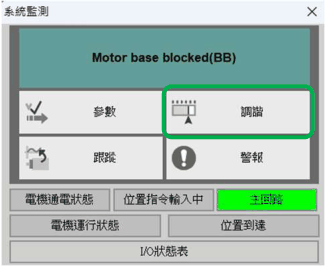
2、連接伺服驅動器,在ProTuner [系統檢測]視窗的工作區點擊【調整】按鈕(圖5)。
或從[ProTuner]調試窗口的快顯功能表點擊調整快捷按鈕( 圖示)。
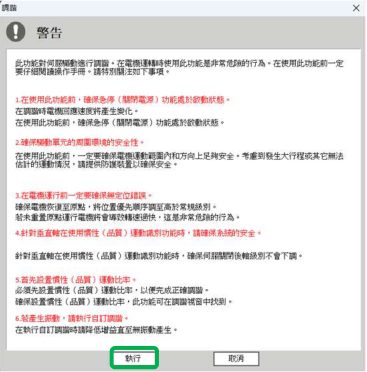
3、進入[調整]視窗,點擊【執行】按鈕(圖6)。
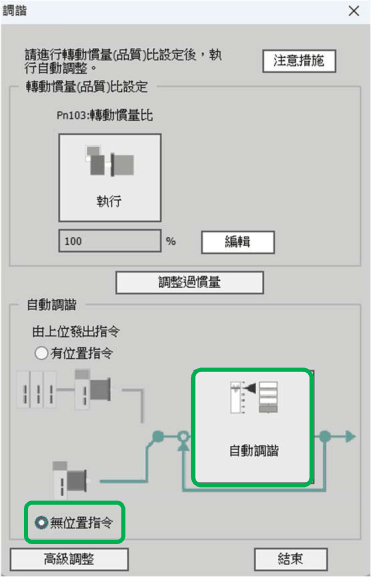
4、進入[Tuning Axis]視窗,(圖7)
• 選擇[自動調整]組
• 選擇[無參考輸入]
• 點擊【自動調整】按鈕
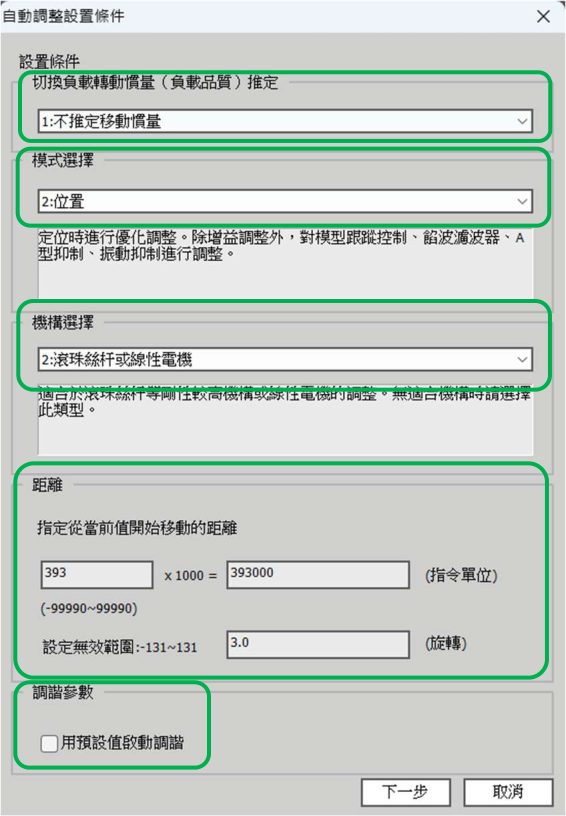
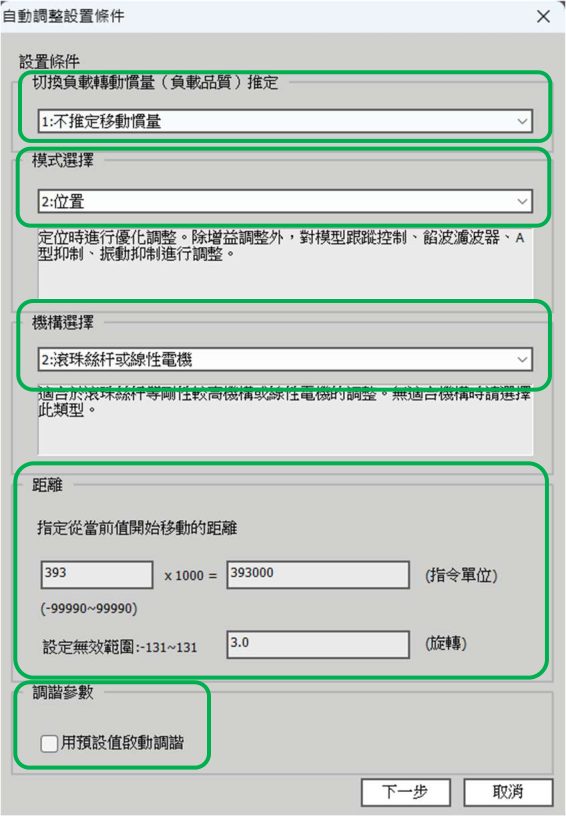
5、進入[自動調整設置條件]視窗(圖8)分別設定
• [切換負載轉動慣量(負載品質)推定]欄 • [模式選擇]欄
• [機構選擇]欄
• [距離]欄
• [調整參數]欄
然後點擊【下一步】
|
圖5 |
圖6 |
圖7 |
|
|
•選擇切換負載轉動慣量(負載品質)推定 0:不推定移動慣量 [出廠設定] |
||||||||||||||
|
|
|
|
• 調整參數 如果在 [用預設值啟動調整] 勾選框中打勾,則在調整參數恢復到出廠狀態後執行調整。 |
6、進入[自動調整]視窗
|
• 距離 移動範圍:-99990000 ~ +99990000 [ 指令單位] 旋轉型伺服馬達 0.5 圈 |
點擊【伺服打開】按鈕( 圖示),使伺服馬達通電。
下一步點擊【開始調整】按鈕( 圖示),伺服馬達旋轉並執行調整。
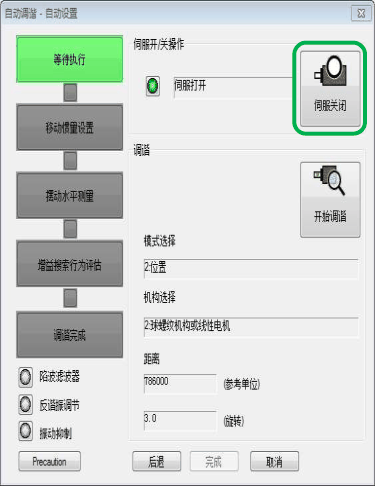

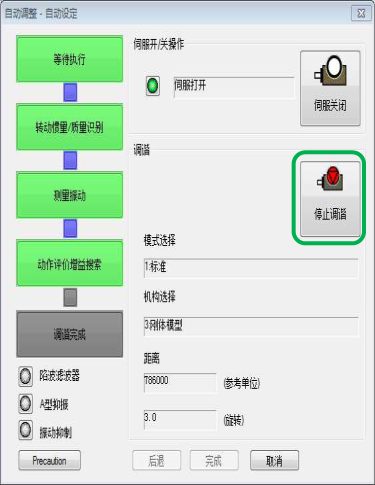

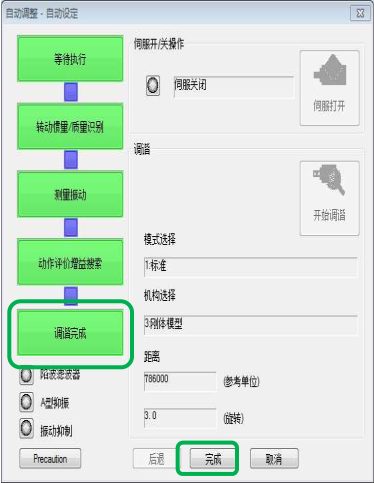
自動檢出調整中發生的振動,對產生的振動進行最佳設定。設定完成後,所執行的功能框會點亮
7、調整完成後,點擊【完成】按鈕,返回[Tuning Axis]窗口。至此,自動調整(無上位元指令)的操作完成。
常見錯誤警報
1.第一次接通電源錯誤警報【A.810】編碼器備份錯誤警報:
Pn002【功能選擇應用開關2】:▯1▯▯
|
n.▯X▯▯ |
編碼器的使用方法 |
|
|
0 |
根據編碼器的規格使用編碼器。 |
|
|
1 |
將編碼器當作增量型編碼器。 |
|
|
2 |
將絕對值編碼器當作單圈絕對值編碼器。 |
|
2.第一次接通電源錯誤警報【A.F10】電源線缺相(在主迴路電源ON 的狀態下,L1、L2、L3 相中某一相低電壓狀態持續1 秒以上) Pn00b【功能選擇應用開關B】:▯1▯▯
|
n.▯X▯▯ |
三相輸入規格伺服驅動的電源輸入選擇 |
|
|
0 |
以三相電源輸入使用。 |
|
|
1 |
以單相電源輸入使用。 |
|
常設參數【X 設定參數位置】
1.馬達方向更改
Pn001【功能選擇應用開關1】:0010【出廠設定】
|
n.▯▯▯X |
旋轉方向選擇 |
|
|
0 |
以CCW 方向為正轉方向。 |
|
|
1 |
以CW 方向為正轉方向。(反轉模式) |
|
2.剛性設定(Pn100, Pn101, Pn102)與慣量設定(Pn103)
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
|
Pn100 |
2 |
速度環增益 |
10~20000 |
0.1 Hz |
400 |
|
Pn101 |
2 |
速度環積分時間參數 |
15~51200 |
0.01 ms |
2000 |
|
Pn102 |
2 |
位置環增益 |
10~20000 |
0.1/s |
400 |
|
Pn103 |
2 |
轉動慣量比 |
0 ~20000 |
1% |
100 |
3.控制濾波選擇
Pn200【位置控制指令形態選擇開關】:0000【出廠設定】
|
n.X▯▯▯ |
濾波器選擇 |
|
|
0 |
使用線性驅動訊號用指令輸入濾波器1 。(~1Mpps ) |
|
|
1 |
使用開集極電路訊號用指令輸入濾波器。(~200kpps ) |
|
|
2 |
使用線性驅動訊號用指令輸入濾波器2 。(1 ~4Mpps ) |
|
4.電子齒輪比設定
Pn20E【電子齒輪比(分子)】:131072【馬達17Bit 編碼器】;8388608【馬達23Bit 編碼器】 Pn210【電子齒輪比(分母)】:1000
5.使能設定
Pn50A【輸入訊號選擇1】: 8891【“正轉側可驅動”;使能:上電使能】
8801【“正轉側可驅動”;使能:CN1-IN0 的輸入訊號為ON(閉合)時生效】 Pn50B【輸入訊號選擇2】: 8838【“反轉側可驅動”】
提示:按 ← → 切換章節,Ctrl+K 搜尋