14.1 回原點模式功能概述
回原點模式用於設備啟動或復位時,將運動軸定位至精準的原點位置,確保後續加工或運作的基準正確。此模式結合感測器訊號與編碼器Z 相訊號,達成安全且高精度的定位。
14.2 回原點相關參數與訊號開關說明
1. 尋找原點訊號(DEC)
伺服沿指定方向(正或負)低速移動,偵測原點感測器訊號的上升沿或下降沿,預設為常閉開關。
2. 尋找編碼器 Z 相訊號
根據模式設定,沿正方向或負方向移動,偵測到 Z相訊號後,立即停止並設定原點。
3. 極限保護反向與超程
若在移動過程中偵測到極限感測器(POT 或 NOT)觸發即依模式設定停止或自動反向,繼續尋找 Z 相訊號,預設為常閉開關。
相關參數
|
參數 |
名稱 |
|
Pn633 |
回零模式選擇 |
|
Pn634 |
找參考開關速度 |
|
Pn635 |
離開參考開關速度 |
14.3 回原點方式動作說明
1. 負方向尋N-OT(負極限)上升沿後,再正方向找index(Z 相訊號)
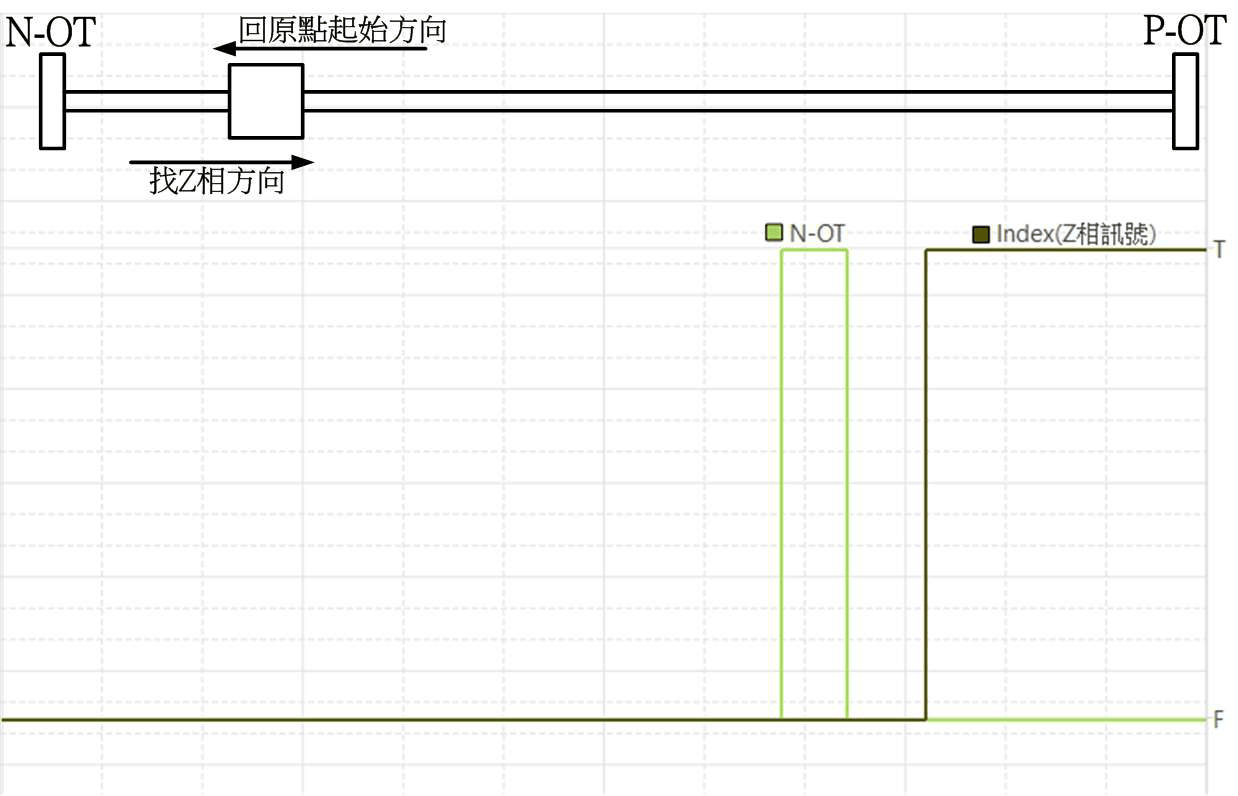
回原動作描述:
1.伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限方向移動,尋找負極限感測器(N-OT)。
2.當伺服偵測到負極限感測器(N-OT) 的上升沿訊號時,伺服開始反向運轉並減至尋找Z 相訊號(Index)速度(Pn635)。 3.伺服開始往正極限方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
2. 正方向尋P-OT(正極限)上升沿後,再反方向找index(Z 相訊號)
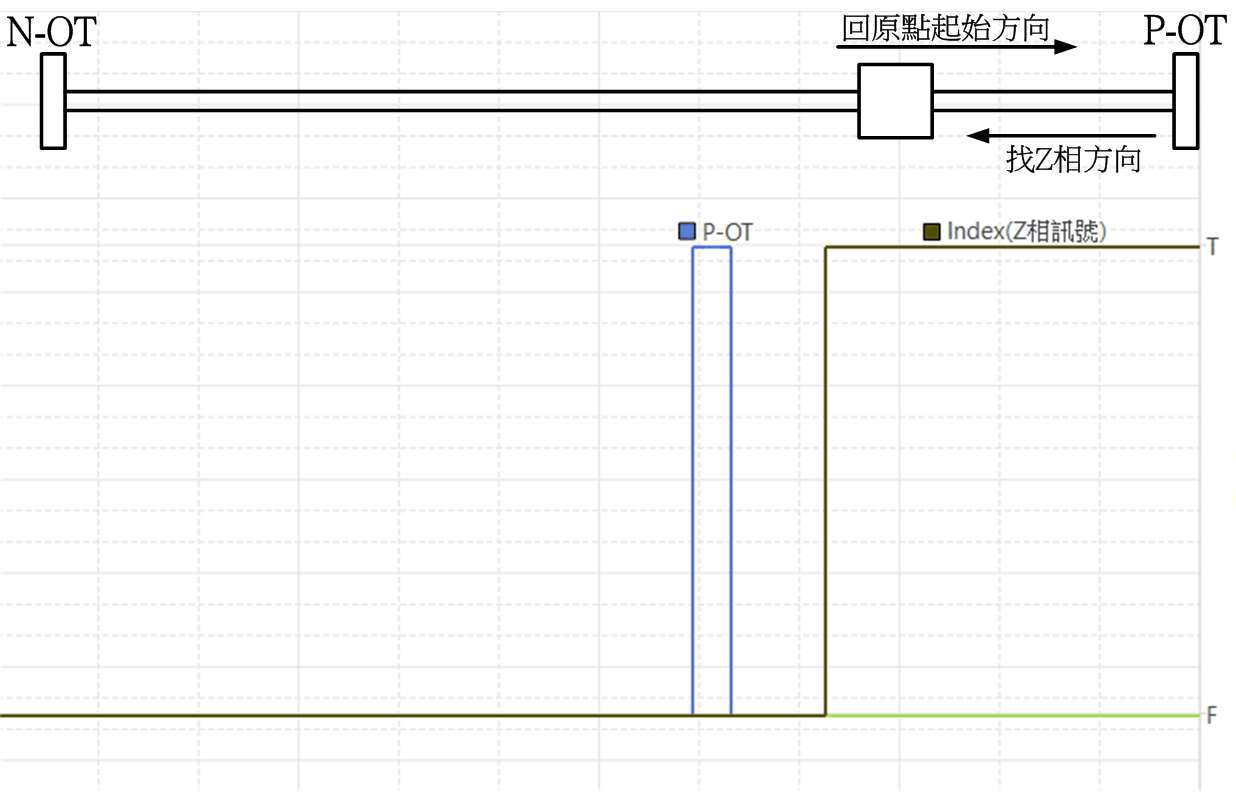
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限方向移動,尋找正極限感測器(P-OT)。
2. 當伺服偵測到正極限感測器(P-OT) 的上升沿訊號時,伺服開始反向運轉並減至尋找Z 相訊號(Index)速度(Pn635)。 3. 伺服開始往正極限方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
3. 正方向尋DEC(原點訊號)上升沿後,再反方向找index(Z 相訊號)
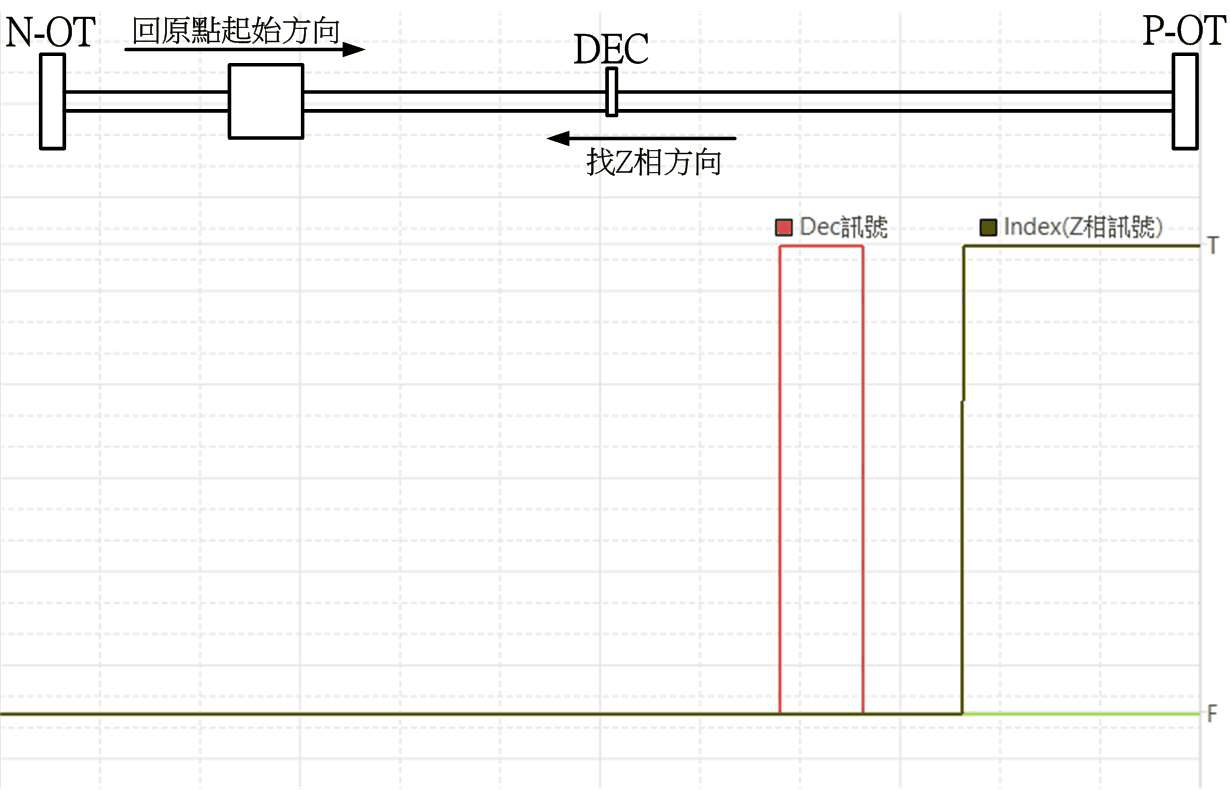
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝正極限(P-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 當伺服偵測到原點複歸減速感測器(DEC)的上升沿訊號時,伺服開始反向運轉並減速至尋找Z 相訊號(Index)速度(Pn635)。 3. 伺服開始往負極限(N-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
4. 正方向尋DEC(原點訊號)上升沿後,再正方向找index(Z 相訊號)
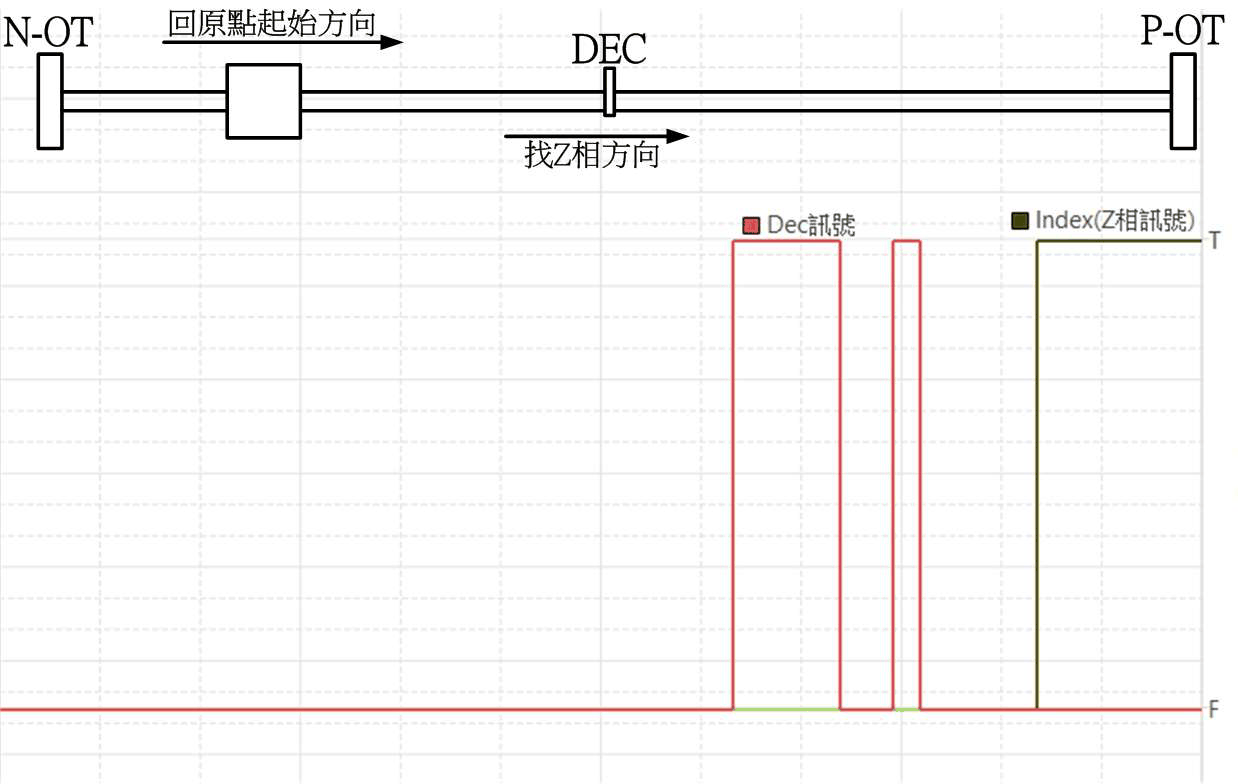
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝正極限(P-OT)方向移動,尋找原點複歸減速感測器(DEC)。
2. 當伺服偵測到原點複歸減速感測器(DEC)的上升沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 3. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往正極限(P-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
5. 負方向尋DEC(原點訊號)下降沿後,再正方向找index(Z 相訊號)
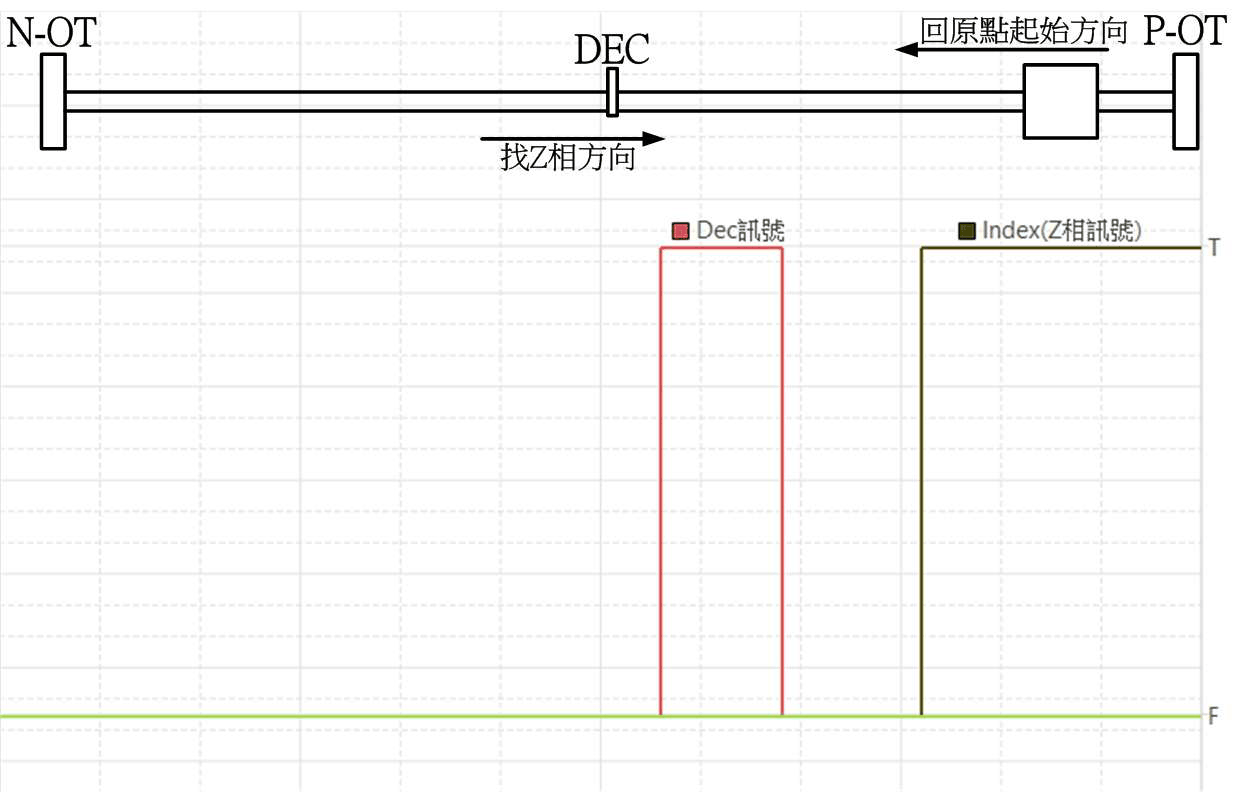
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限(N-OT)方向移動,尋找原點複歸減速感測器(DEC)。
2. 當伺服偵測到原點複歸減速感測器(DEC)的下降沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 3. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往正極限(P-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
6. 負方向尋DEC(原點訊號)上升沿後,再負方向找index(Z 相訊號)
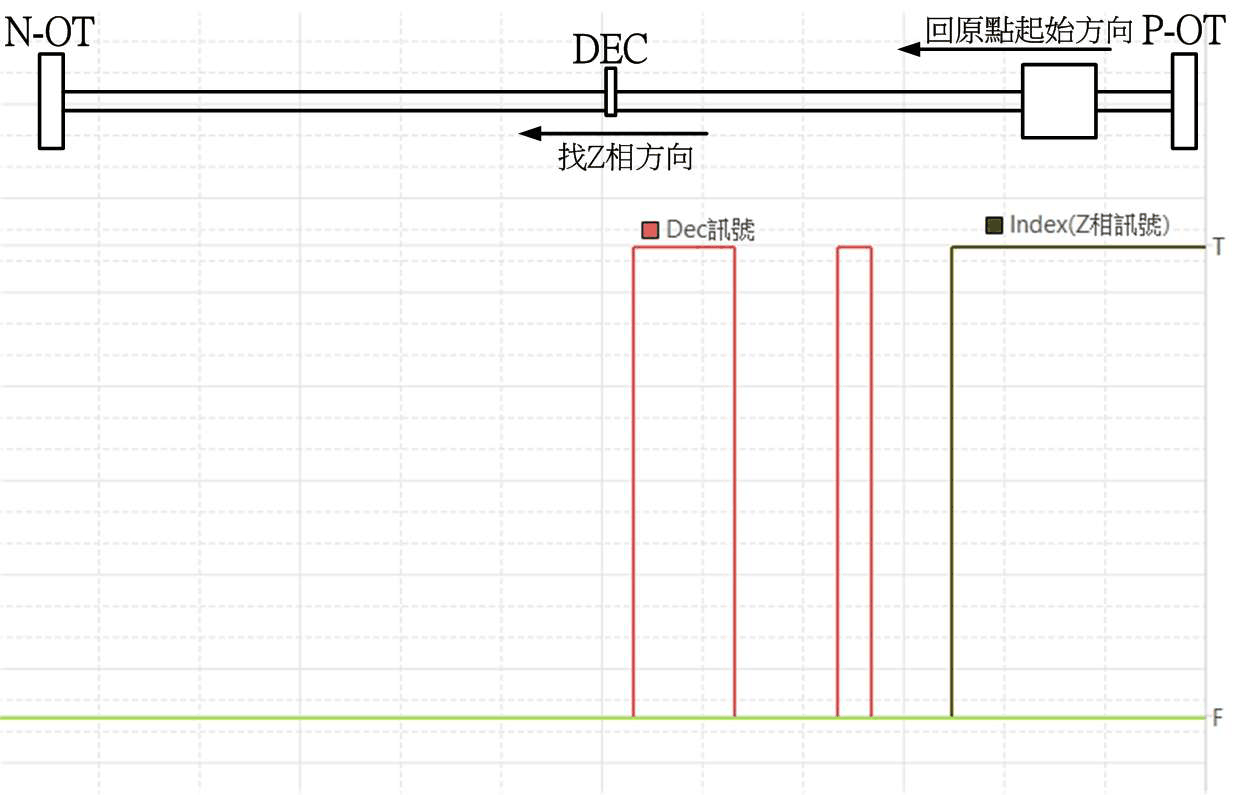
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限(N-OT)方向移動,尋找原點複歸減速感測器(DEC)。
2. 當伺服偵測到原點複歸減速感測器(DEC)的下降沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 3. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往負極限(N-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
7. 正方向尋DEC(原點訊號)上升沿後,再負方向找index(Z 相訊號),遇Pot(正極限)反向
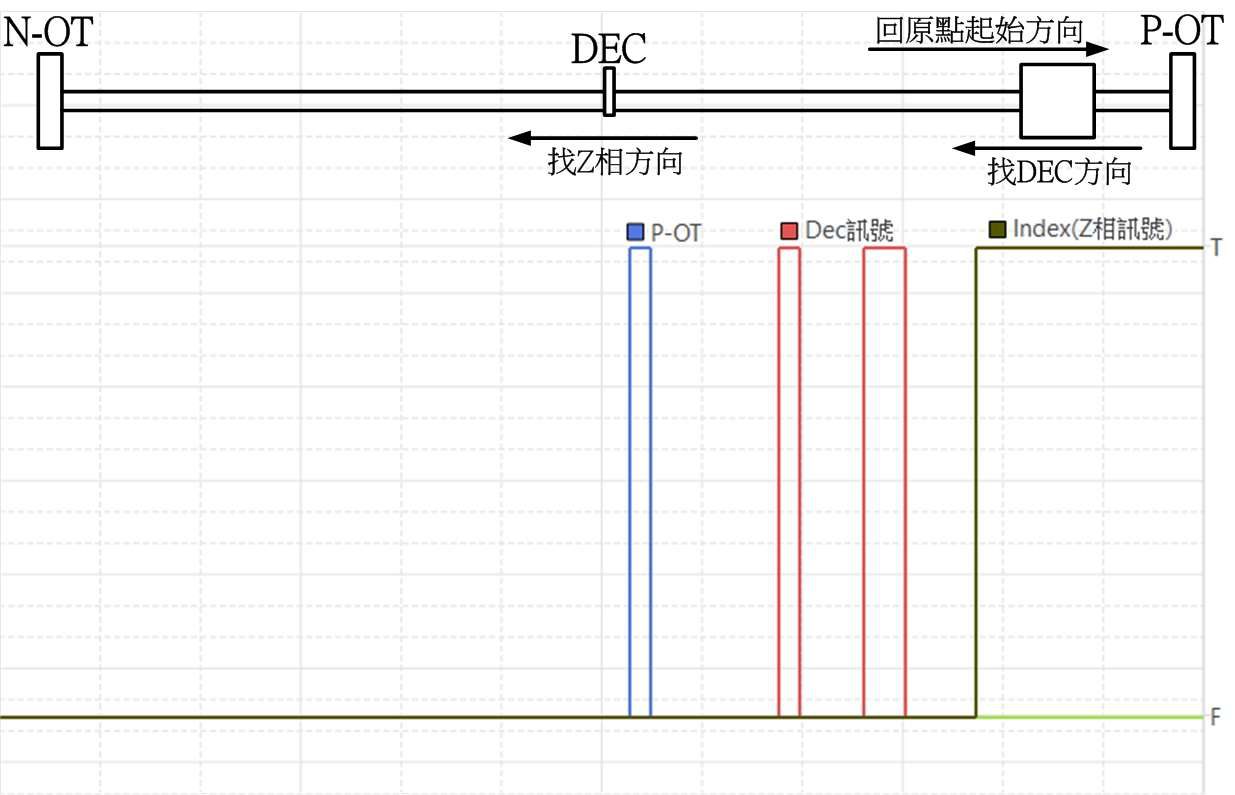
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝正極限(P-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到正極限(P-OT),則開始反向,朝負極限(N-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的上升沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往負極限(N-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
8. 正方向尋DEC(原點訊號)上升沿後,再正方向找index(Z 相訊號),遇Pot(正極限)反向
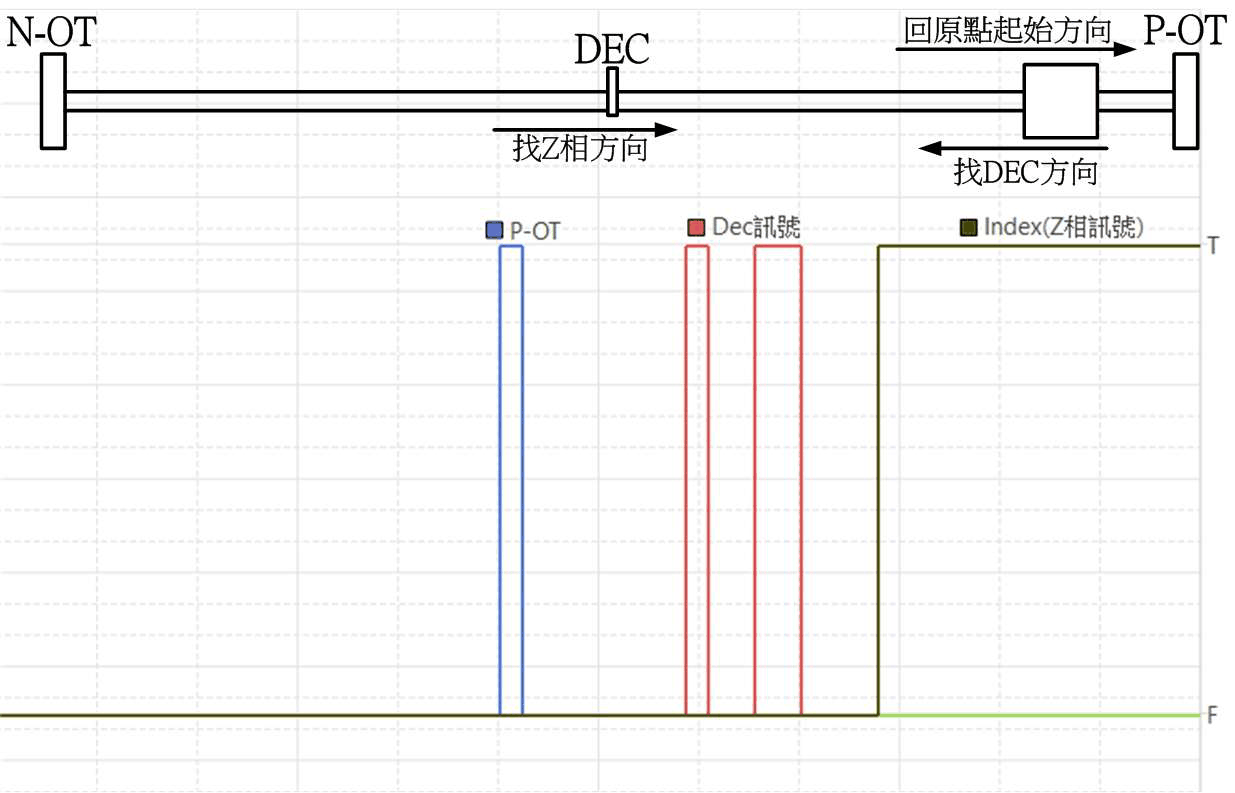
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝正極限(P-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到正極限(P-OT),則開始反向,朝負極限(N-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的上升沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往正極限(P-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
9. 正方向尋DEC(原點訊號)下降沿後,再反方向找index(Z 相訊號),遇Pot(正極限)反向
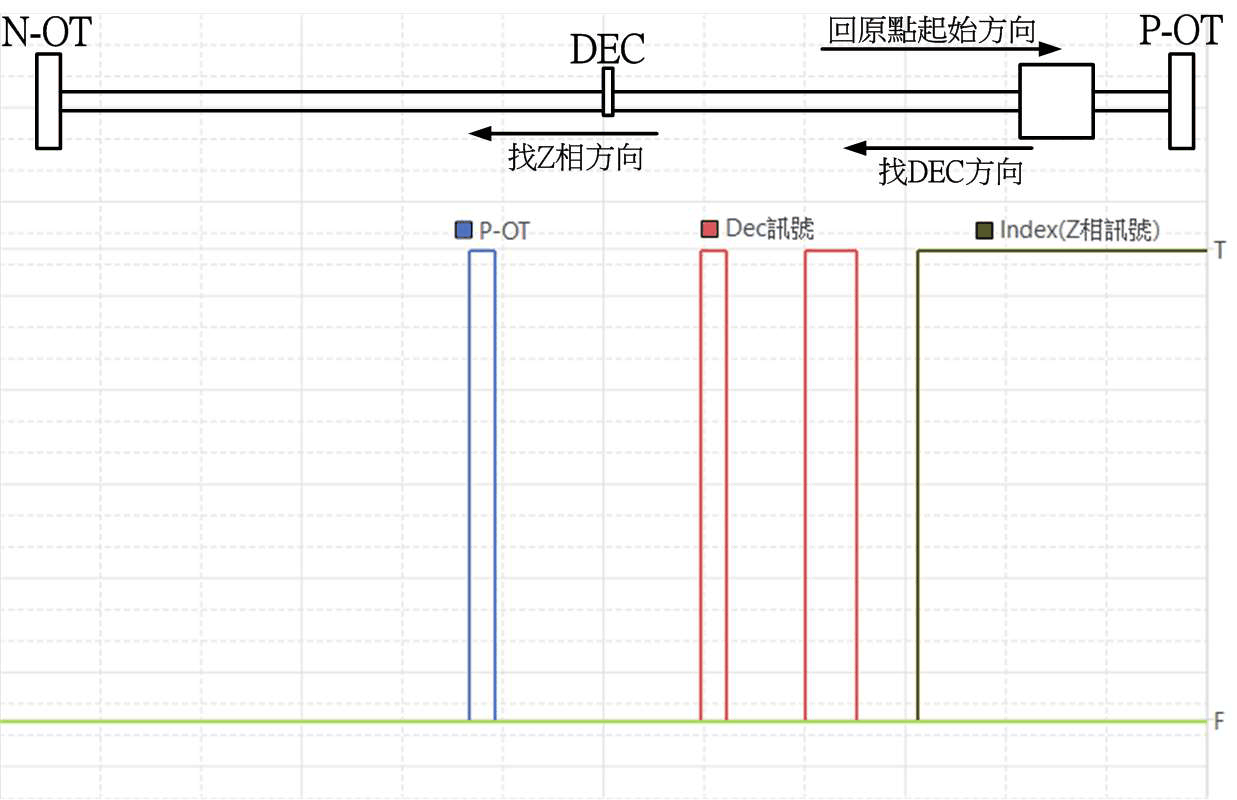
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝正極限(P-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到正極限(P-OT),則開始反向,朝負極限(N-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的下降沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往負極限(N-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
10. 正方向尋DEC(原點訊號)下降沿後,再正方向找index(Z 相訊號),遇Pot(正極限)反向
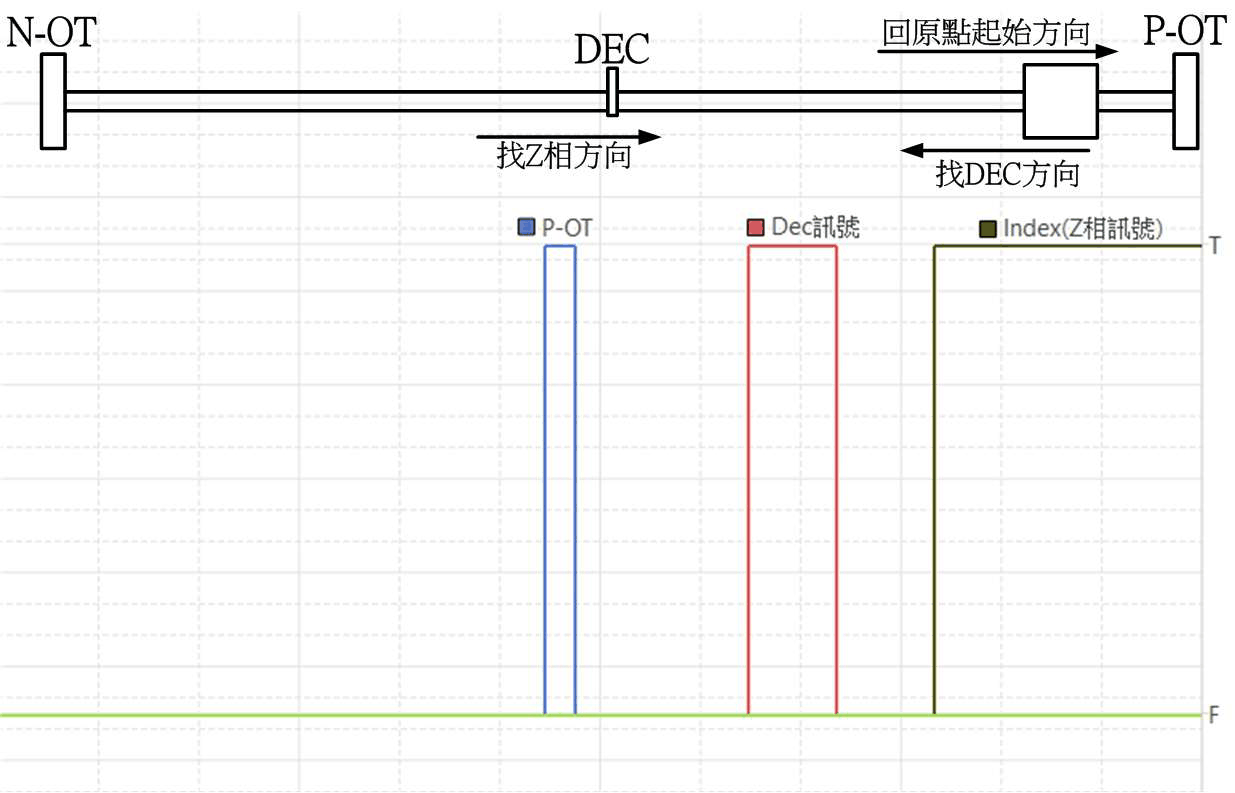
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝正極限(P-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到正極限(P-OT),則開始反向,朝負極限(N-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的下降沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往正極限(P-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
11. 負方向尋DEC(原點訊號)上升沿後,再正方向找index(Z 相訊號),遇Not(負極限)反向
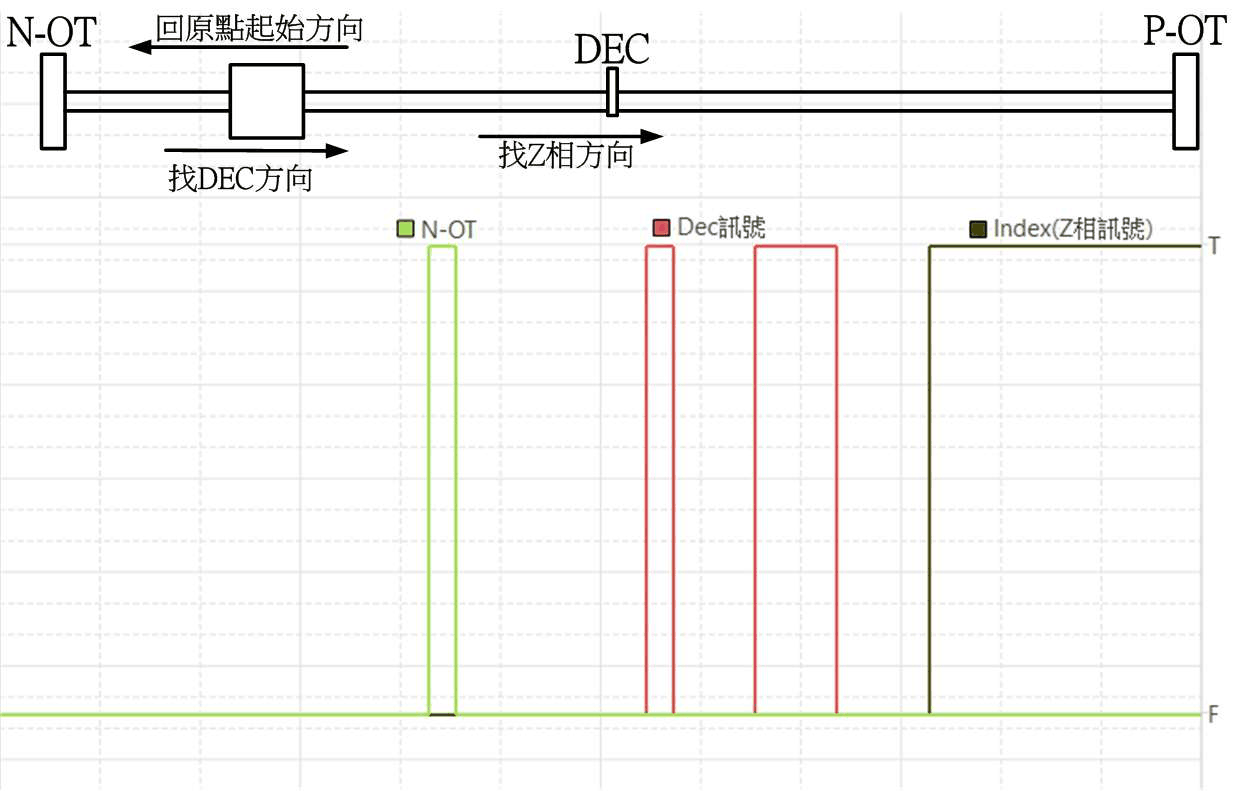
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限(N-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到負極限(N-OT),則開始反向,朝正極限(P-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的上升沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往正極限(P-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
12. 負方向尋DEC(原點訊號)上升沿後,再負方向找index(Z 相訊號),遇Not (負極限)反向
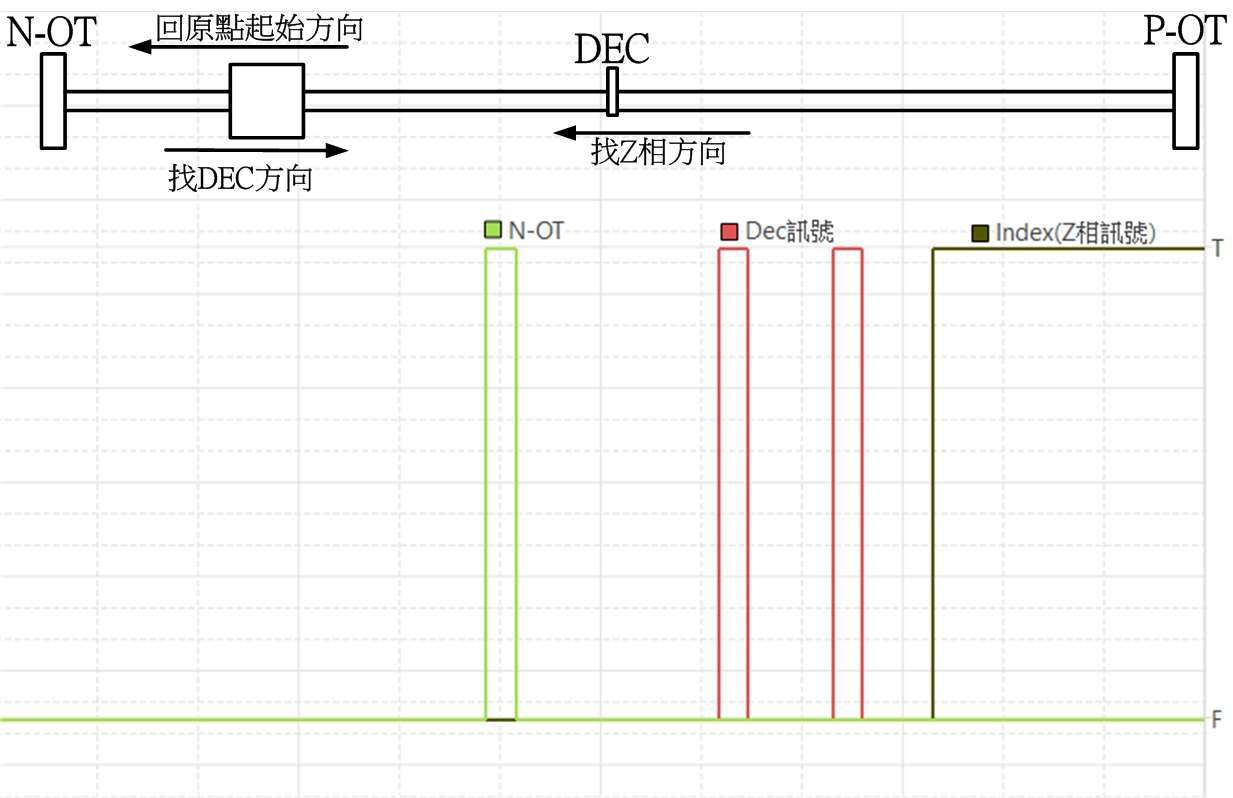
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限(N-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到負極限(N-OT),則開始反向,朝正極限(P-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的上升沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往負極限(N-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
13. 負方向尋DEC(原點訊號)下降沿後,再正方向找index(Z 相訊號),遇Not(負極限)反向
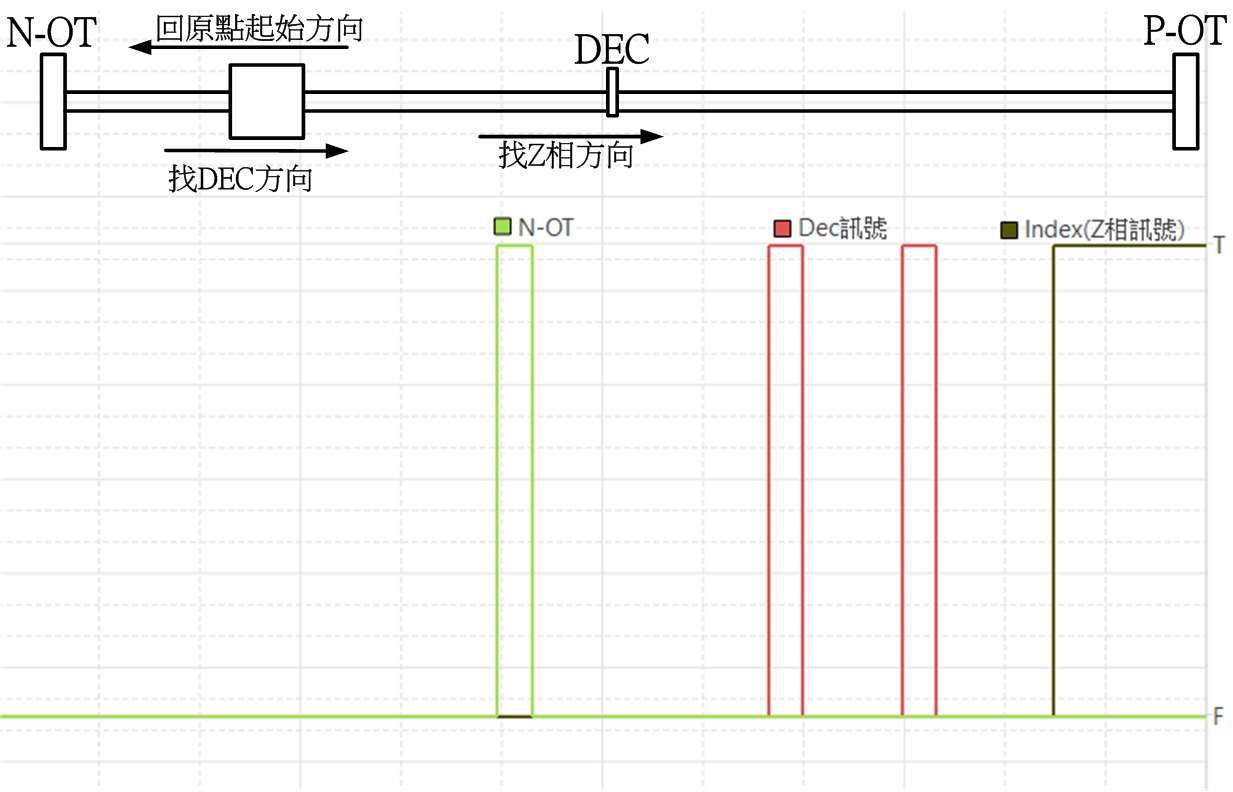
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限(N-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到負極限(N-OT),則開始反向,朝正極限(P-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的下降沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往正極限(P-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
14. 負方向尋DEC(原點訊號)下降沿後,再負方向找index(Z 相訊號),遇Not(負極限)反向
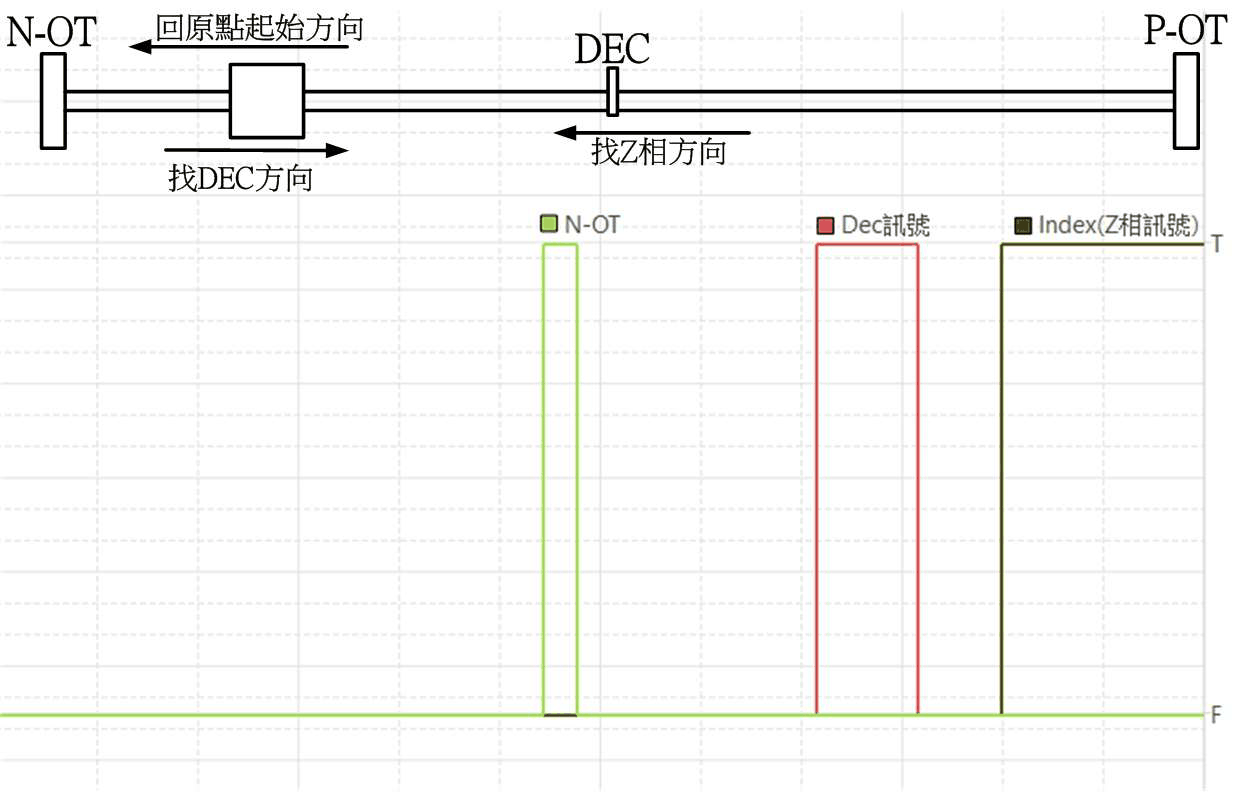
回原動作描述:
1. 伺服收到回原起始訊號後,以回原模式速度(Pn634)朝負極限(N-OT)方向移動,尋找原點複歸減速感測器(DEC)。 2. 若在移動過程中,碰到負極限(N-OT),則開始反向,朝正極限(P-OT)方向移動,持續尋找原點複歸減速感測器(DEC)。
3. 當伺服偵測到原點複歸減速感測器(DEC)的下降沿訊號時,伺服開始減速至尋找Z 相訊號(Index)速度(Pn635)。 4. 伺服持續以尋找Z 相訊號(Index)速度(Pn635)往負極限(N-OT)方向移動,直到伺服偵測到編碼器的Z 相(Index)的上升沿訊號,結束回原模式。
提示:按 ← → 切換章節,Ctrl+K 搜尋