8-1 高速計數器
一般PLC之軟體計數器之計數頻率僅能達數十Hz(視掃描時間而定),若超過將產生漏數甚至完全無法計數,此時必須使用高速計數器(High-Speed Counter簡稱HSC)才能勝任。M系列主機依規格分為HSC及HSC[MC]兩種計數器類型,最高規格能提供4個HSC以及4個HSC[MC]。HSC可設定為32位元或16位元高速計數器,HSC[MC]則與運動功能完美整合。規格因機型而異。
※※HSC 16BIT與32BIT模式之使用方式有約略差異,詳細說明請參考8-1-4。
8-1-1 計數模式
HSC可具有6種計數模式可供選擇,如下表所示:
※高速計數器的規格因型號而異。詳細資訊請參考第一章系統規格。
|
計數模式(MODE) |
HSC |
計數行為波形圖 |
|||
|
上數(+1) |
下數(-1) |
||||
|
單 相 獨 立 |
MD 0 |
U |
○ |
|
|
|
MD 1 |
U´2 |
○ |
|
||
|
單 相 相 關 |
MD 2 |
P/R |
○ |
|
|
|
雙 相相關 |
MD 3 |
A/B |
○ |
|
|
|
MD 4 |
A/B´2 |
○ |
|
||
|
MD 5 |
A/B´4 |
○ |
|
||
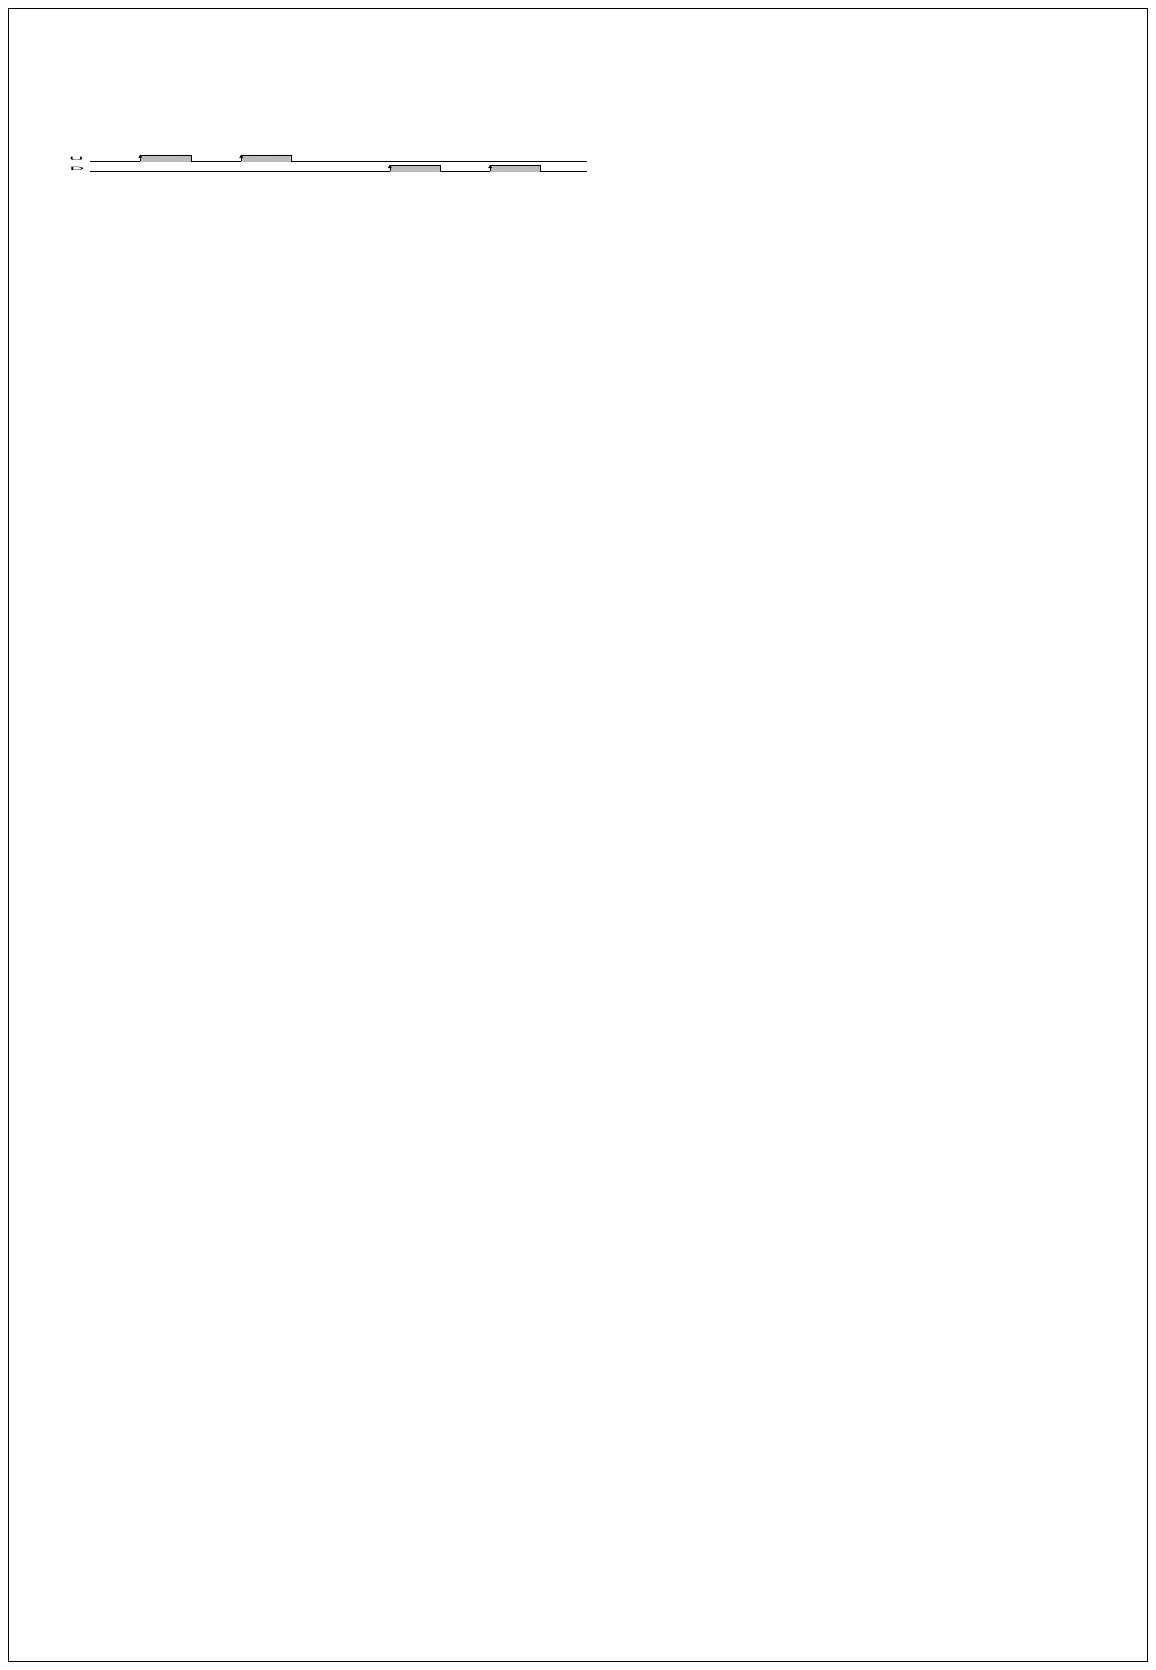
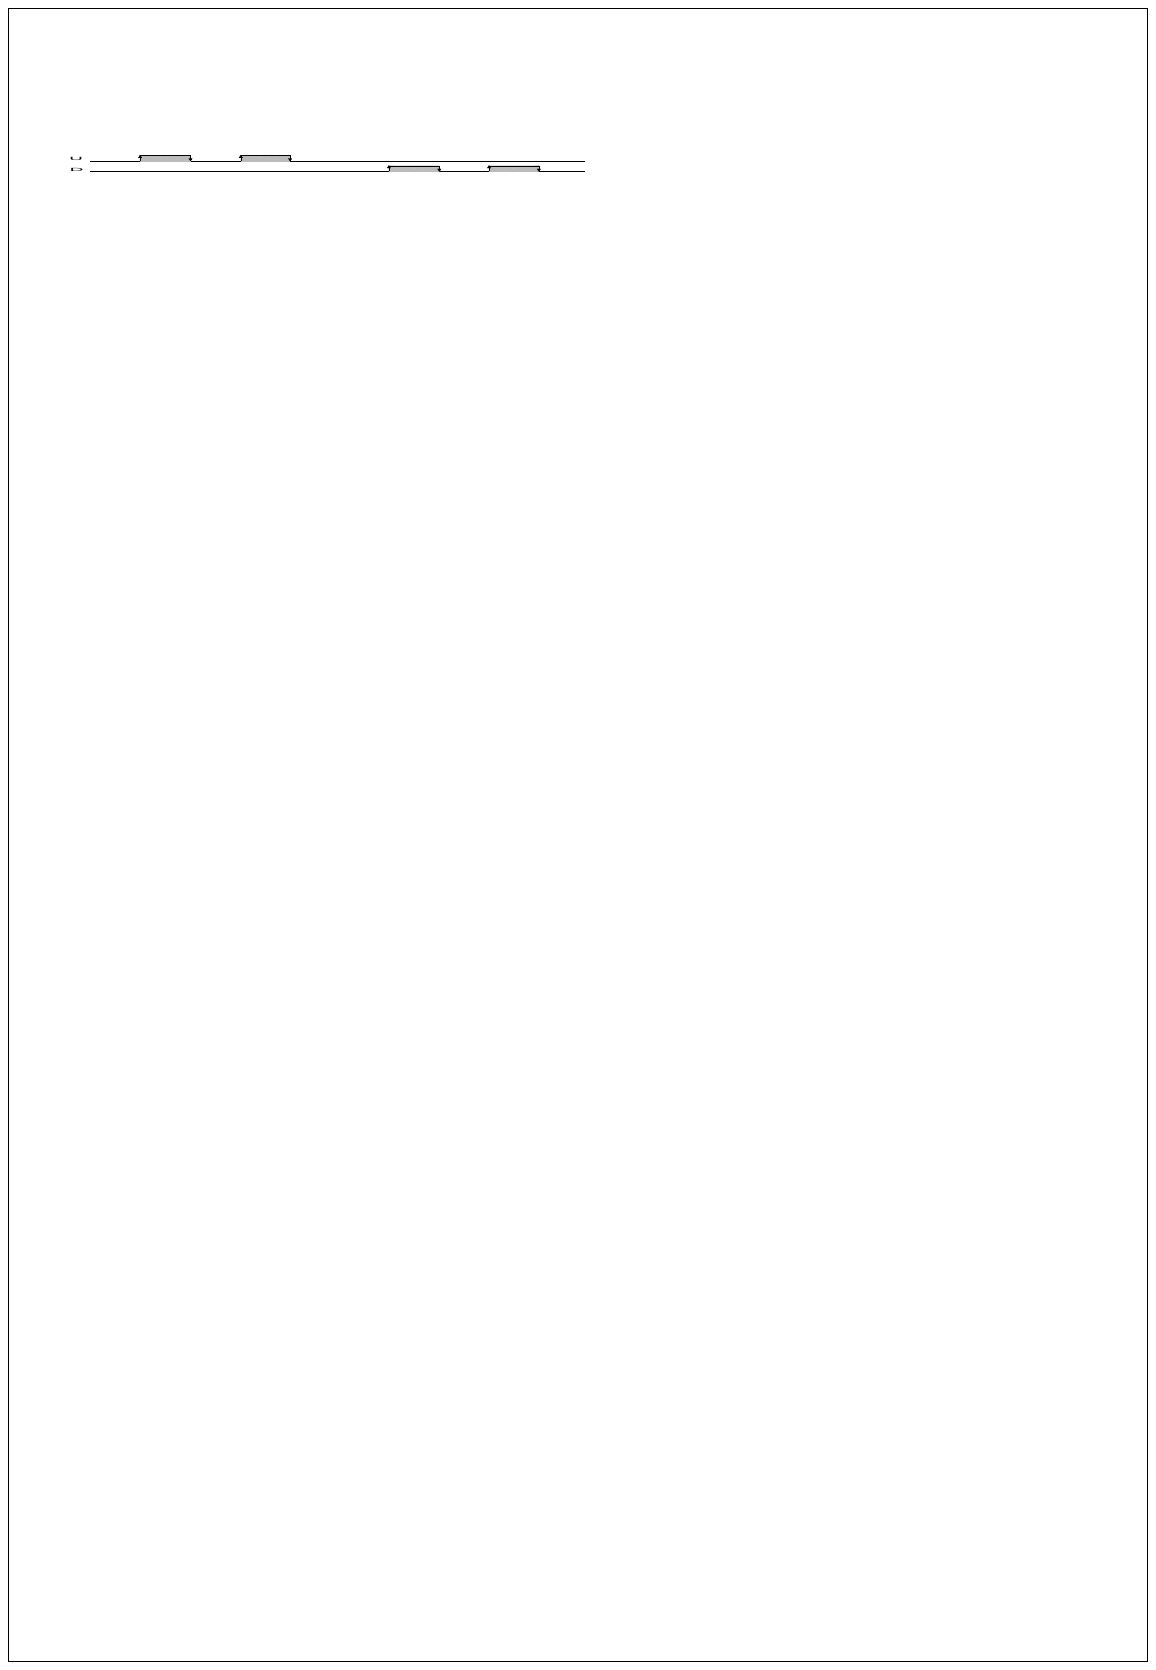
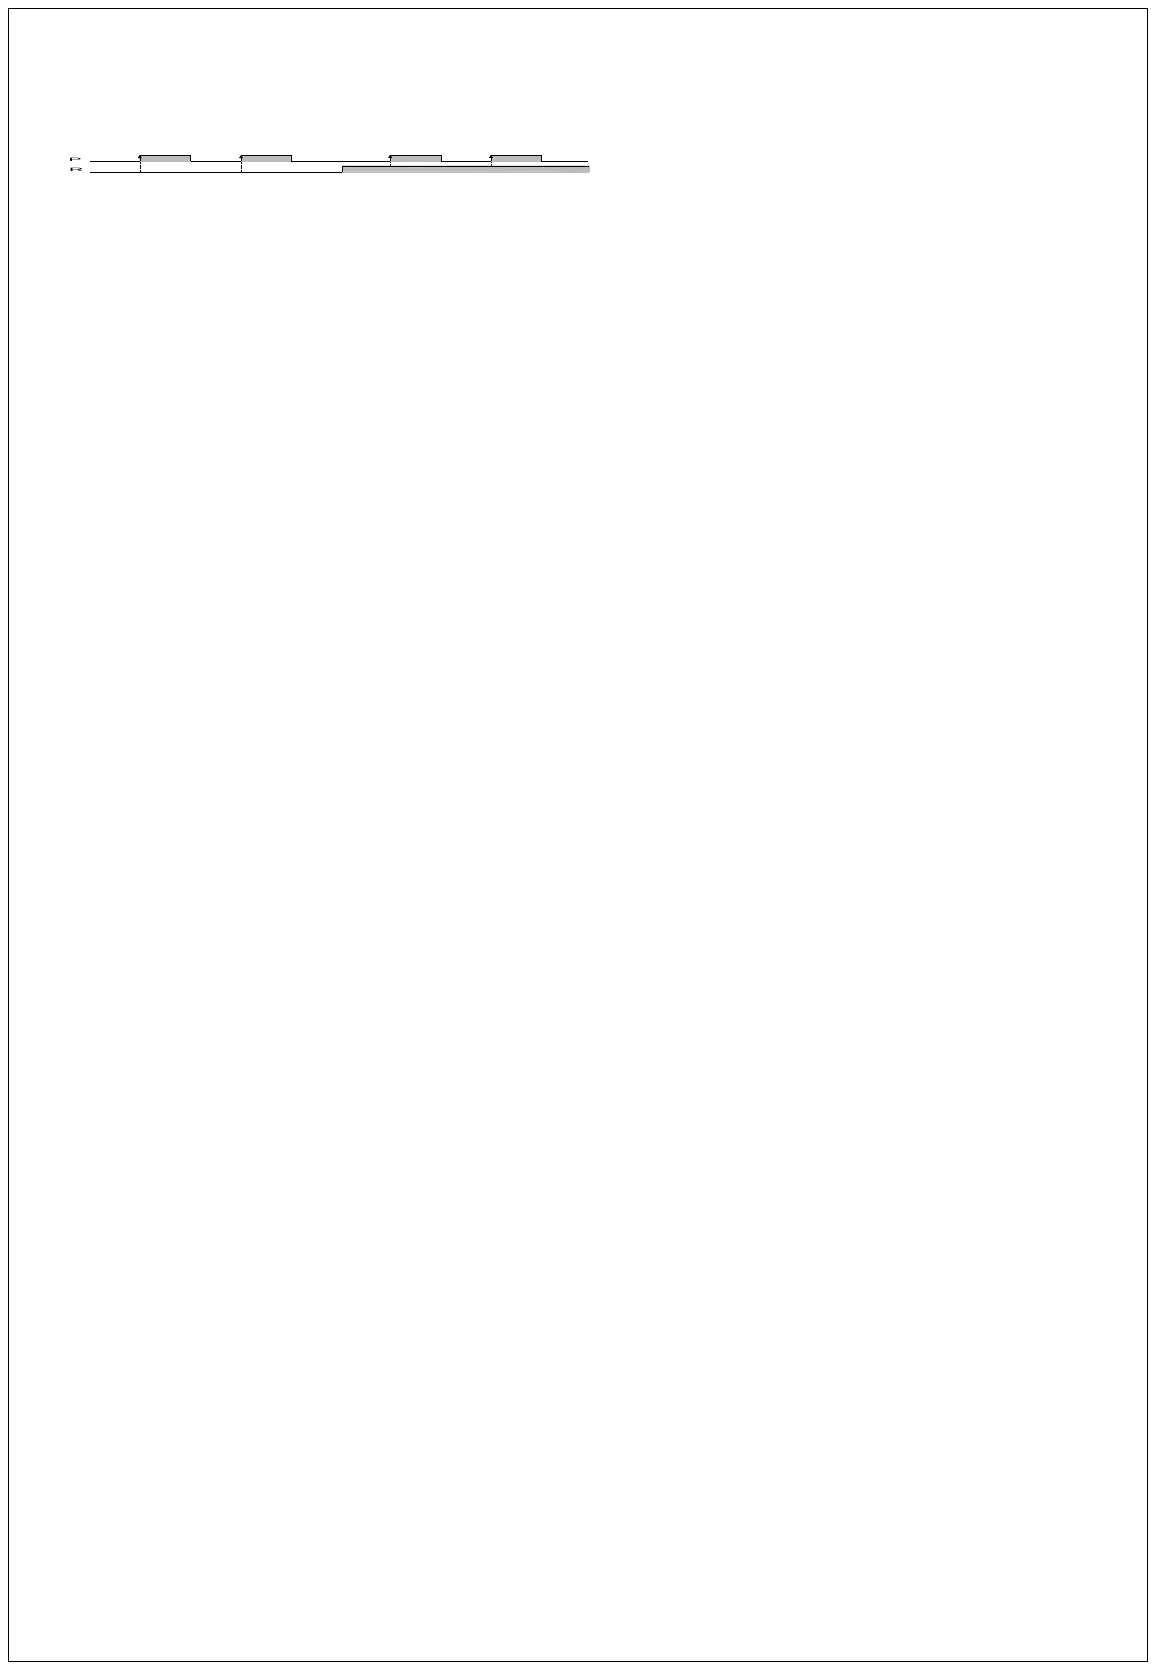
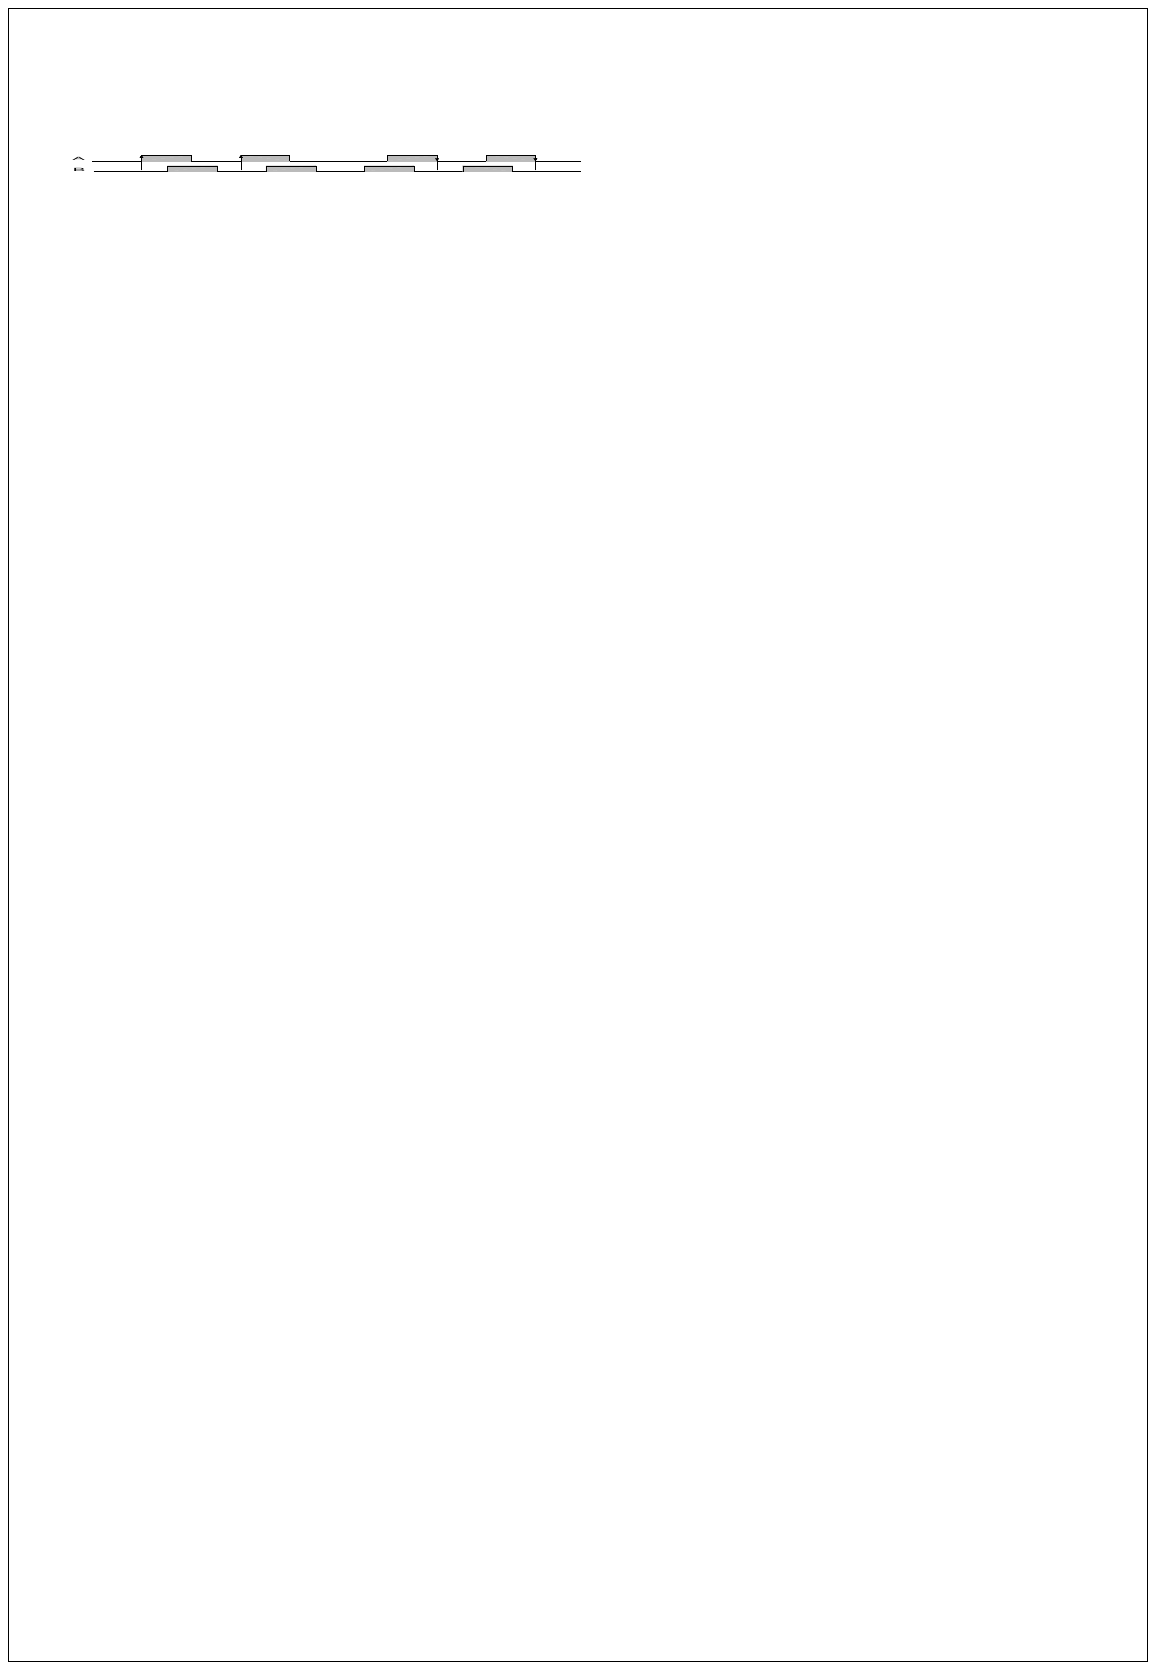
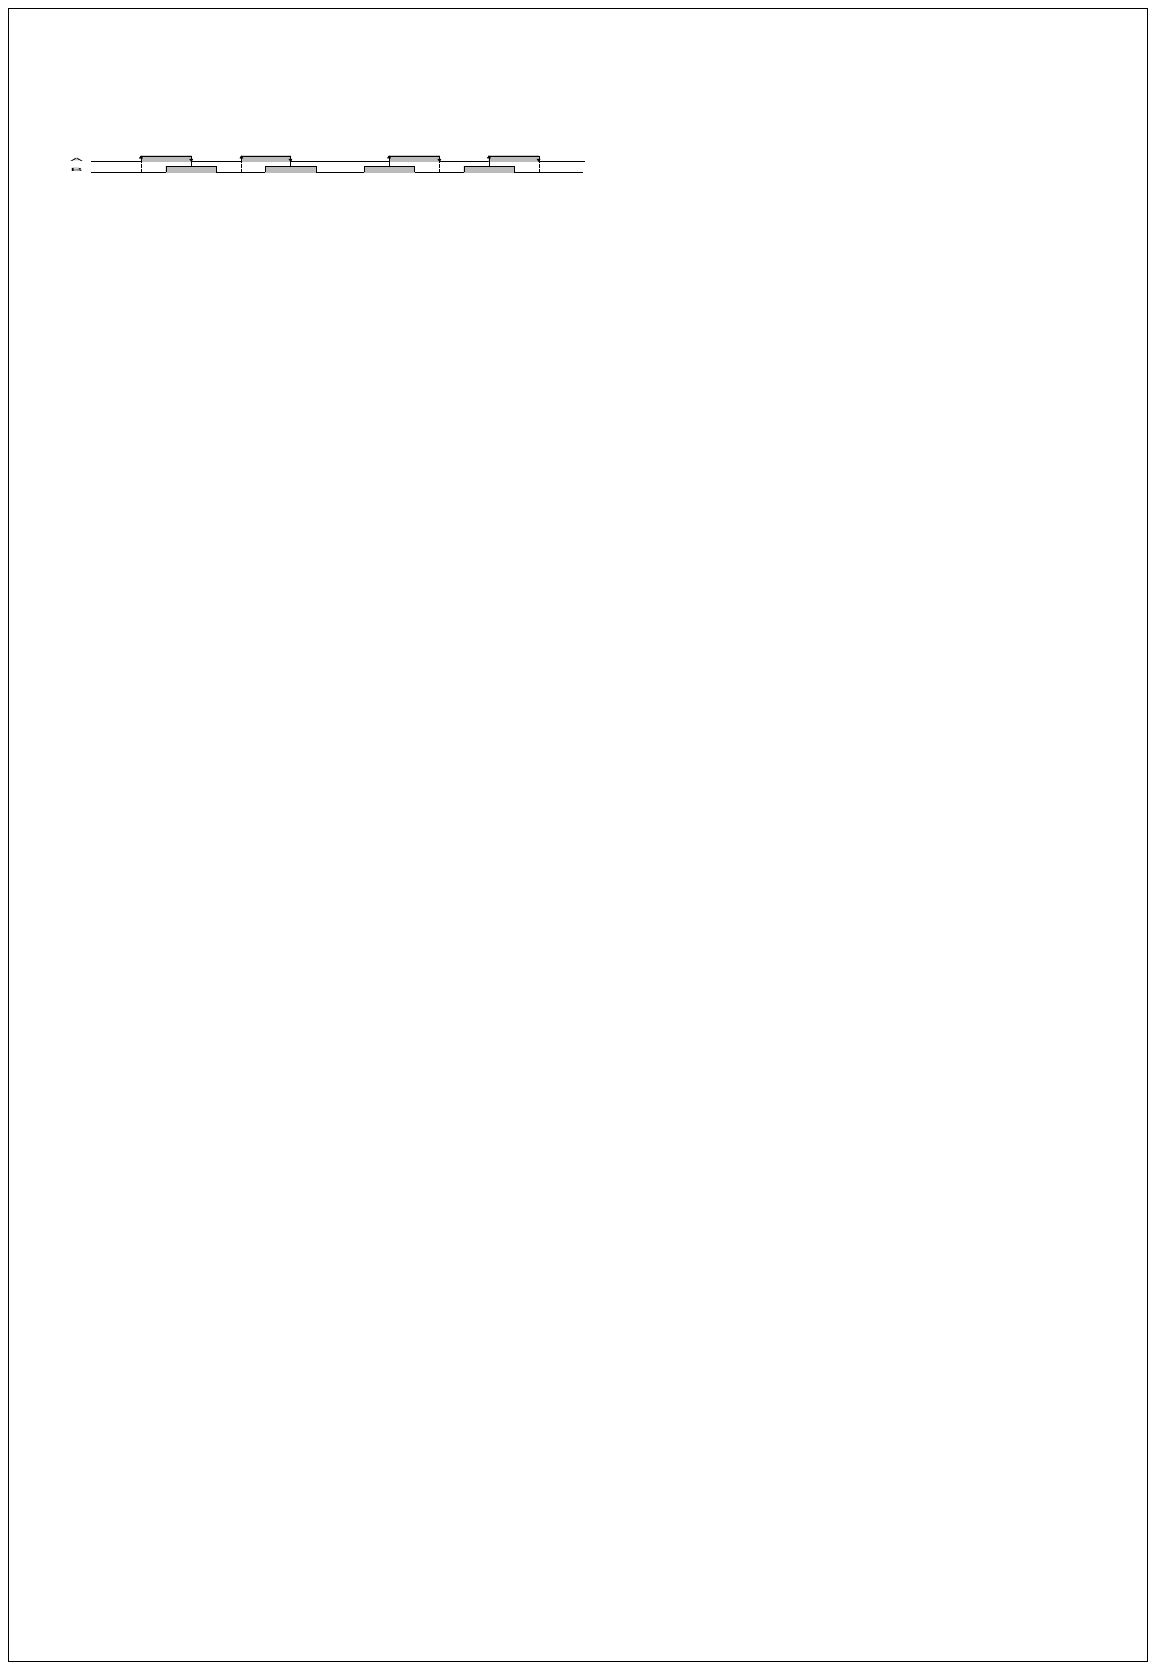
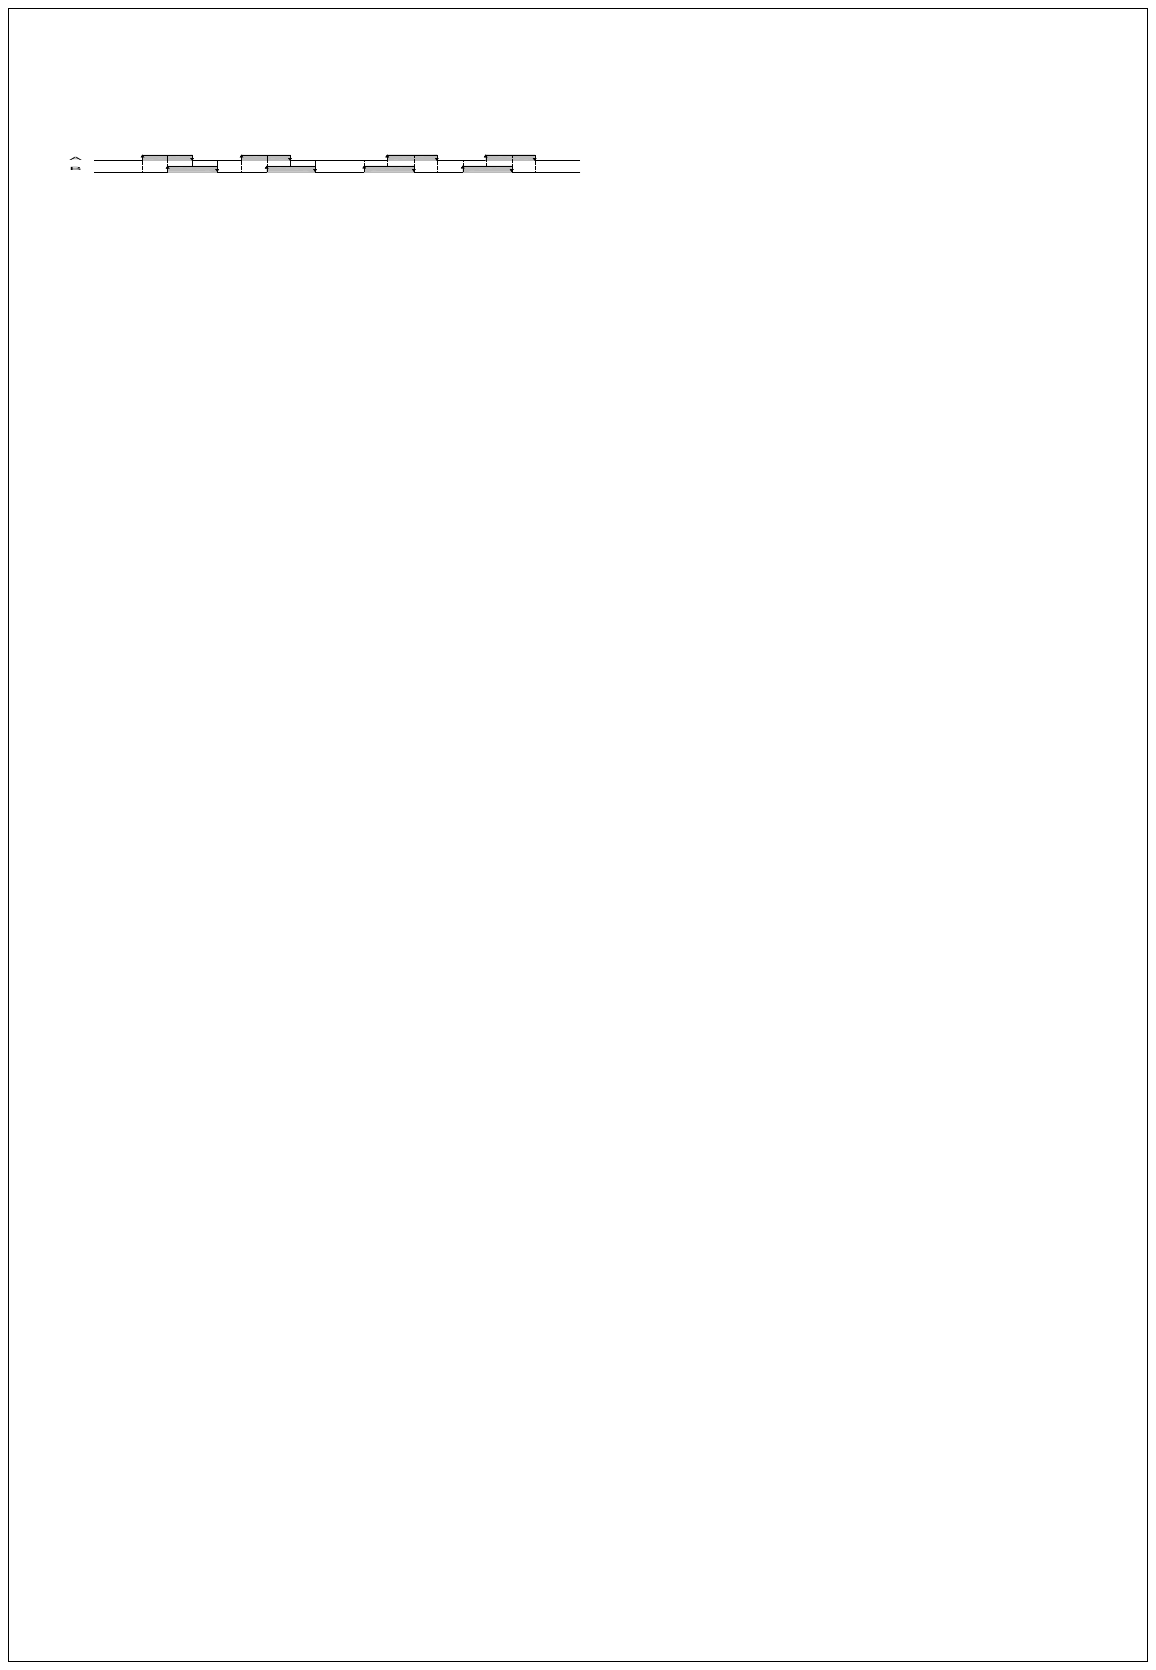
表 14 高速計數器之計數模式
波形中正或負緣有上升或下降箭號(↑,↓)者表示發生計數(+1或-1)之處。
8-1-2 系統架構
下圖為HSC之系統結構圖,具有多重用途輸入及計數功能,有些功能是內建功能(例如CV暫存器號碼、PV暫存器號碼、中斷標記名稱及軟體遮沒、清除、方向選擇之繼電器號碼)無需使用者作建構指定,有些則必須由使用者利用在UperLogic系統組態之I/O組態中,啟動該對應的I/O中斷來建構該HSC之組態(例如HSC計數模式,各功能輸入是否使用,極性是否反相,對應之輸入點號碼Xn之指定……等)。在下圖中標有〝*〞記號者,表示此部份需由使用者來建構之。經建構指定之6種計數模式之細部結構與計數行為,請參閱10.2.1~10.2.3小節之說明。
註:CV(Current Value),目前值;PV(Preset Value),設定值。
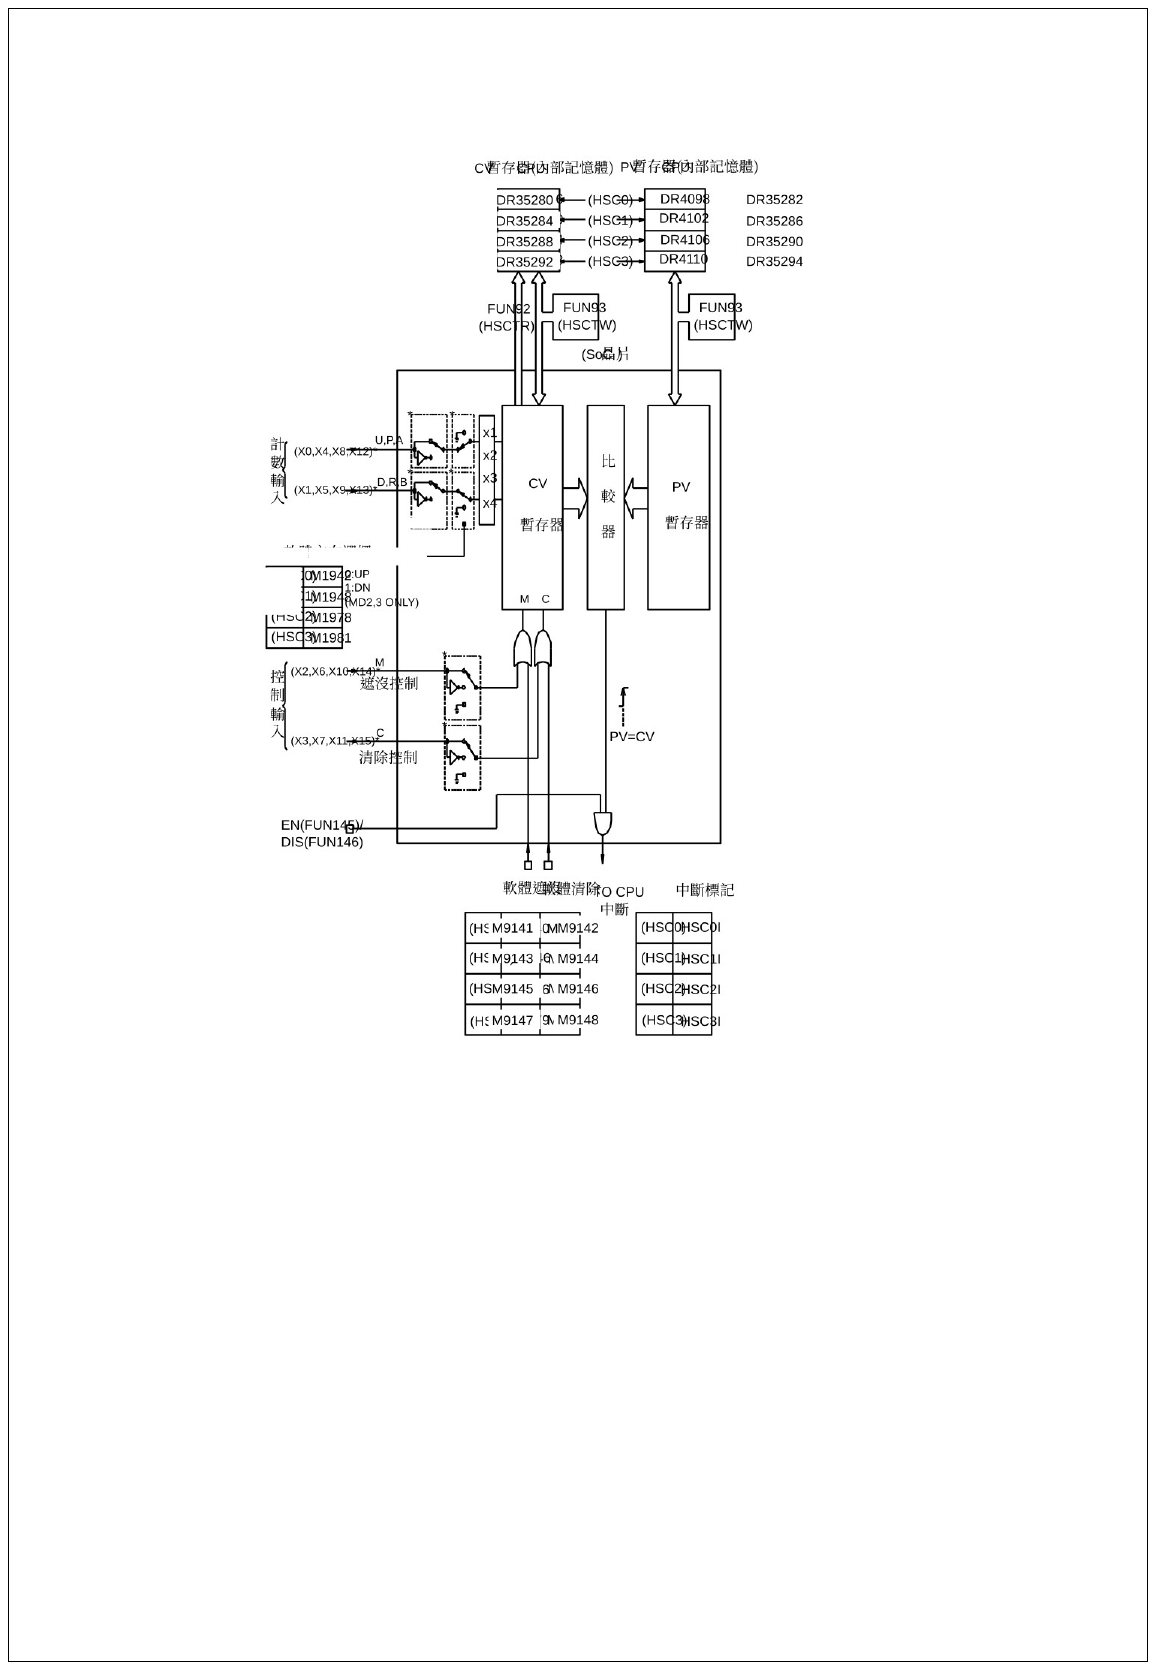
圖 26 硬體高速計數器(HSC0~HSC3)之系統結構圖
上圖HHSC之所有控制信號內定為Active High(亦即在狀態為1時發生作用,0無影響)。HSC之計數輸入(U,P,R,A,B)及控制輸入(M,C)均可作極性反相選擇,以匹配Sensor極性。
遮沒控制M(MASK)係指當此信號為1時,HSC計數脈波將被遮沒不計數,HSC內部狀態(CV,PV…)均保持不變。當M回到〝0〞,HSC才能正常工作。有些Sensor則為致能(Enable)輸出,其功能正好和MASK相反,當Enable=0時,計數器將不計數,必須在Enable回到1時始能正常工作,此時您可利用MASK極性選擇倒相輸入,便可匹配具有Enable輸出之Sensor。
清除控制C(CLEAR)係指當此信號為1時,HSC內部之CV暫存器將被清為0,且無法計數,一直要等到C回到0後,HSC才由0開始計數。Ladder程式亦可直接將CV暫存器(DR35280、DR35284、DR35288、DR35292)清為0,將目前計數值清除為0。
M系列主機之8組HSC均在SoC晶片中,其CV暫存器和PV暫存器使用者是無法直接存取的,使用者能直接存取的是CPU內部記憶體中對應之CV暫存器(DR35280~DR35292)。理想上,晶片上之CV與PV暫存器內容值與CPU內部記憶體中之CV與PV暫存器之內容值應是同步更新,隨時均為相同的,但因兩者分屬於不同之硬體電路,兩者之對應必須靠CPU來作載入或讀取。CPU可利用FUN93將目前值或設定值寫入到晶片內之CV暫存器(使HSC由此初始值開始計數)或PV暫存器,而利用FUN92將晶片內HSC之CV暫存器之目前計數值讀入並存放於CPU內部之CV暫存器。但因讀取動作只有在FUN92被執行到時才進行(亦即為〝取樣〞讀取),因此晶片中HSC之CV值和CPU內部之CV值可能會有落差,尤其在計數頻率高時誤差更大。
當計數頻率不高或定位精度要求不高時,在主程式利用FUN92讀取目前計數值,然後再配合比較指令,即可作一般簡單之計數定位控制。
當定位精度要求較高或多段計數設定控制時,可在定時中斷處理副程式裡,利用FUN92較頻繁去讀取目前計數值,然後配合比較指令作較精緻之計數定位控制。
當定位精度要求極高時,在計數前須先將預設之中斷值以FUN93寫入SoC晶片內HSC之PV暫存器,等HSC之CV計數值到達此預設值時,HSC內之硬體比較器將會在CV=PV瞬間,向CPU發出中斷,而能立即跳到中斷副程式中作及時之控制或處置。
所有軟體遮沒、清除等特殊繼電器之控制時效均受限於PLC掃描時間,因此並不適合在高精度要求HSC之即時控制(主要當作在HSC運作前之初始設定)。若需作即時控制,請用硬體控制輸入或使用FUN145(EN)、FUN146(DIS)、FUN92(HSCTR)、FUN93(HSCTW)等指令來控制。
所有HSC均附加有Enable(FUN145)及Disable(FUN146)功能,HSC在Enable下能計數且計數到時可產生中斷信號運作;在Disable時,則HSC雖能繼續計數,但計數到時,不會產生中斷。在I/O組態中 HSC如果選擇完模式後(P、AB等),HSC是內定為開啟狀態,程式中可依控制需要隨時使用Enable(FUN145)及Disable(FUN146)功能做開啟或關閉。
※ HSC4~HSC7之計數中斷於基本型主機提供支援,且依照機型的不同,高速計數器的規格會有差異,詳細資訊請參考第1章系統規格。
單相相關之上 / 下數高速計數器(MD2)
單相相關上/下數高速計數器,僅有一個計數脈波輸入P(Pulse),而其上/下數則必須由另一個方向輸入R(Direction)來決定在計數脈波正緣到來時CV值是要+1(R=0)或-1(R=1)。MD2只在PS脈波之正緣計數(+1或-1),當控制功能不使用時必須使其狀態(如本例之M9143與M9144)保持為0。除內建之軟體遮沒與軟體清除外,尚可建構使用硬體遮沒與硬體清除控制,軟/硬體遮沒是先OR起來,再接至HSC之遮沒控制M接腳,軟/硬體清除亦同方式,以下為將HSC1建構為MD2 HSC之功能示意圖。
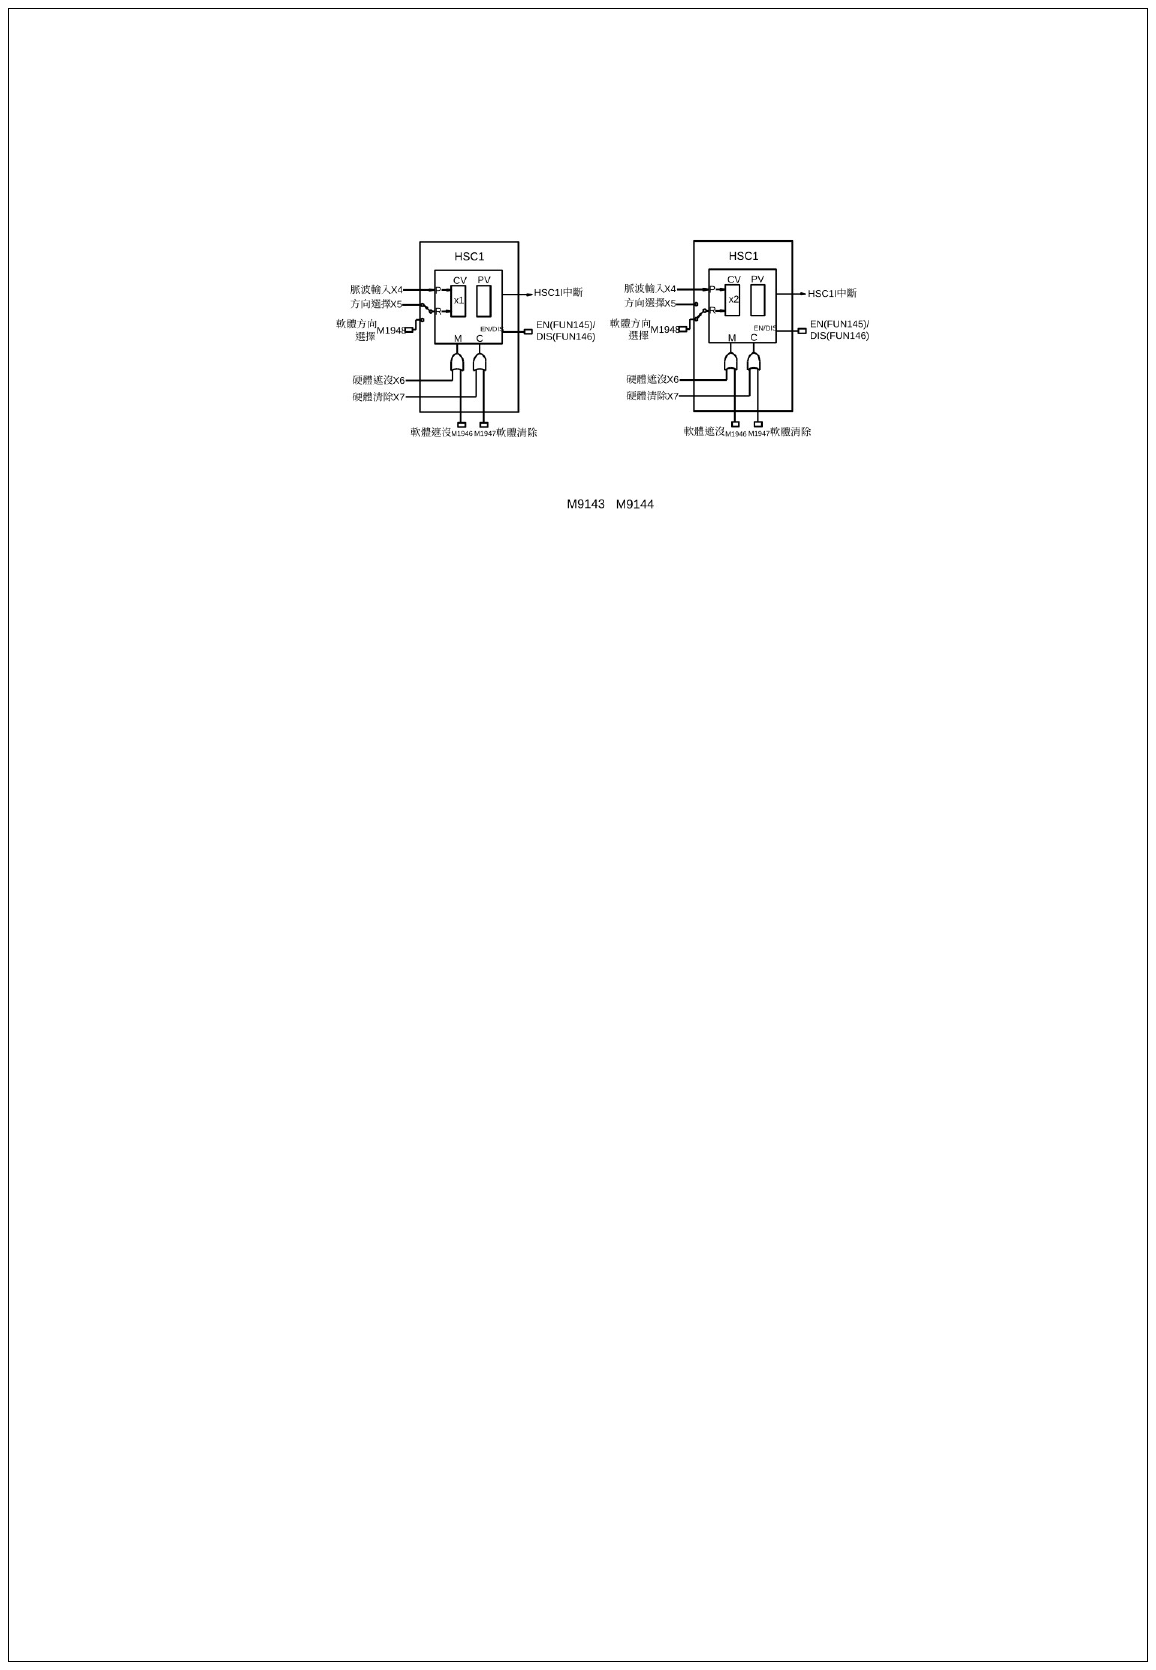
圖 27 MD2(P/R)
HSC工作在MD2模式時,可選擇由外界輸入(如本例之X5)來作方向選擇。
下圖為本例之MD2模式之HSC在設定值PV為6時之計數與控制關係波形圖。
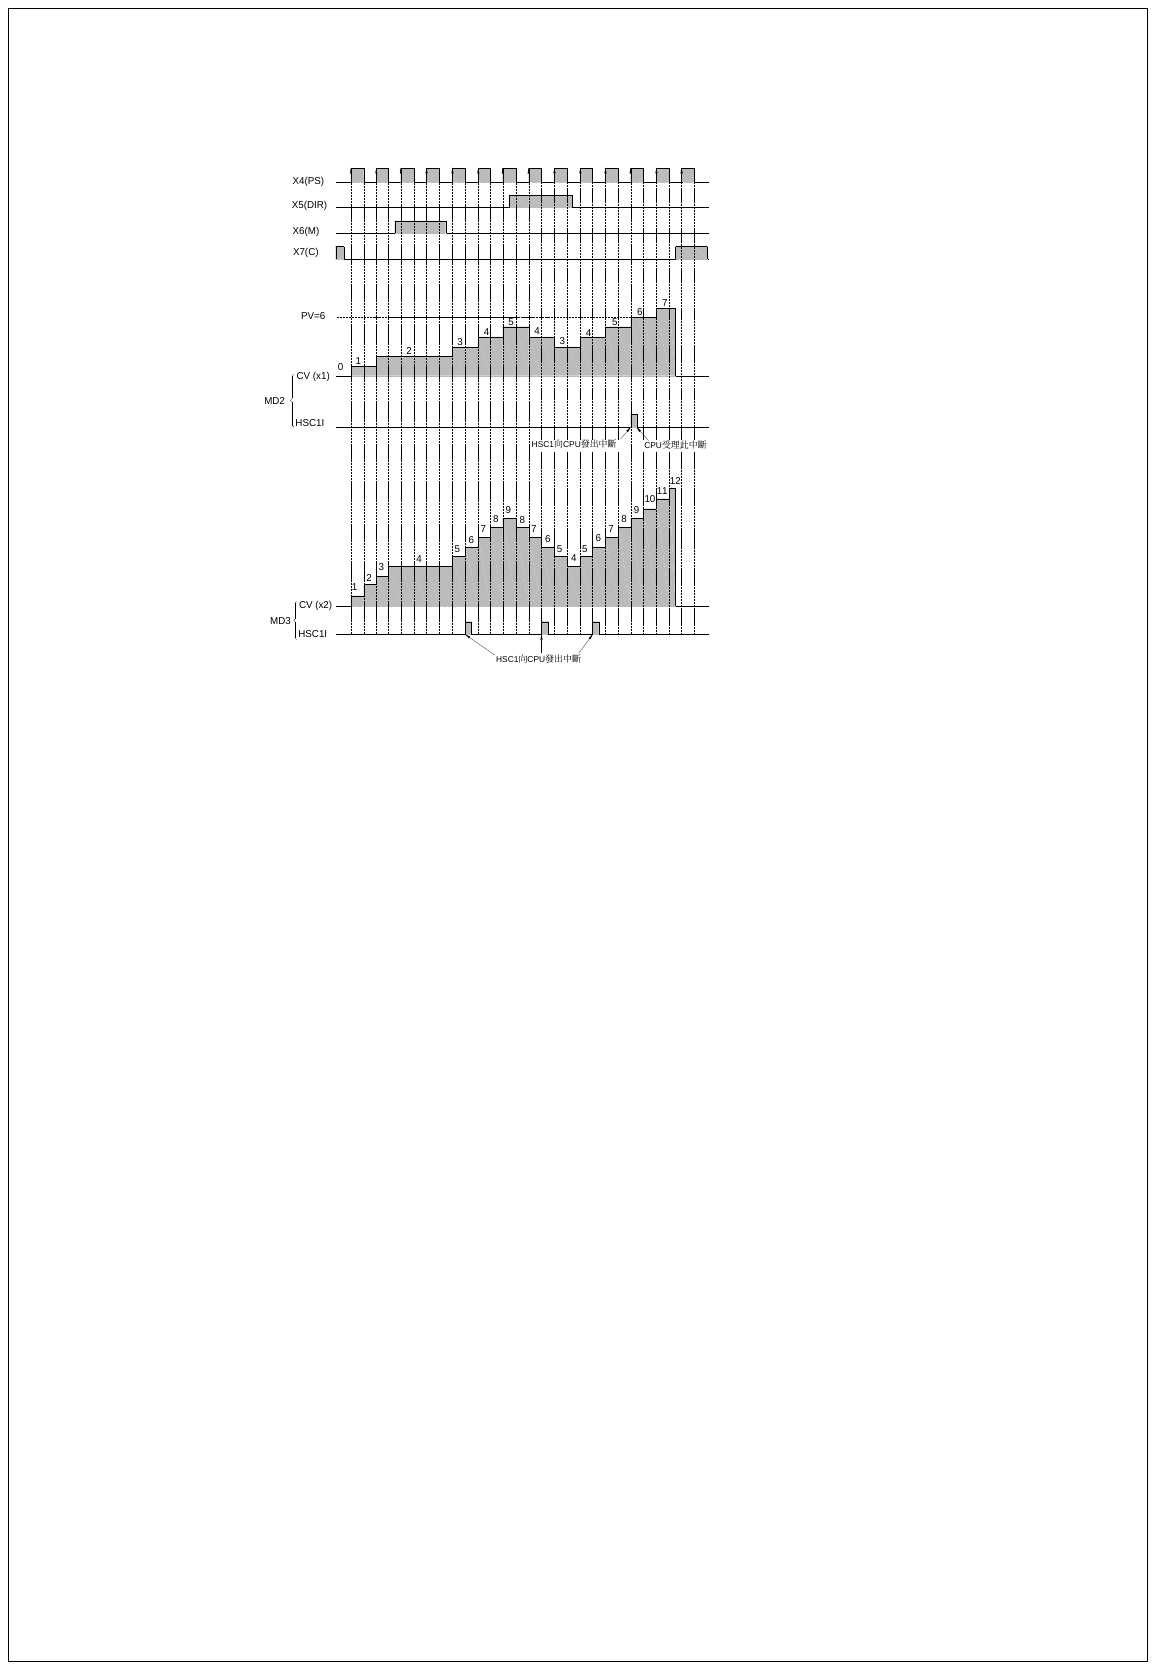
圖 28 MD2模式之HSC
8-1-3 雙相高速計數器
雙相高速計數器具有A相與B相目前B相兩個脈波輸入,其計數值之+1或-1,係以兩者之相位關係作判斷,亦即為兩相相關之計數。若A相超前B相則CV值+1,反之則-1。雙相HSC之三種模式MD3(A/B)、MD4(A/B´2)、MD5(A/B´4)之計數行為均相似,其差異在於:
MD3(A/B) :在A超前B時在A之正緣+1,而在A落後B時在A之負緣-1。
MD4(A/B´2) :在A超前B時在A之正/負緣均+1,而在A落後B時在A之正/
負緣均-1(計數值為MD3之2倍)。
□MD5(A/B´4) :在A超前B時在A及B之正/負緣均+1,而在A落後B時在A及B之
正/負緣均-1(計數值為MD3之4倍)。
如同其他模式MD3~MD5 HSC均內建有軟體遮沒和軟體清除,當控制功能不用時必須使其狀態(如本例之M9145和M9146)保持為〝0〞。同時使用者亦可建構硬體遮沒與硬體清除控制。軟/硬體遮沒是先OR起來,再接到HSC之遮沒控制M接腳,軟/硬體清除亦同方式。下圖係以HSC2為例分別建構為MD3、MD4、MD5等3種模式之HSC功能示意圖。
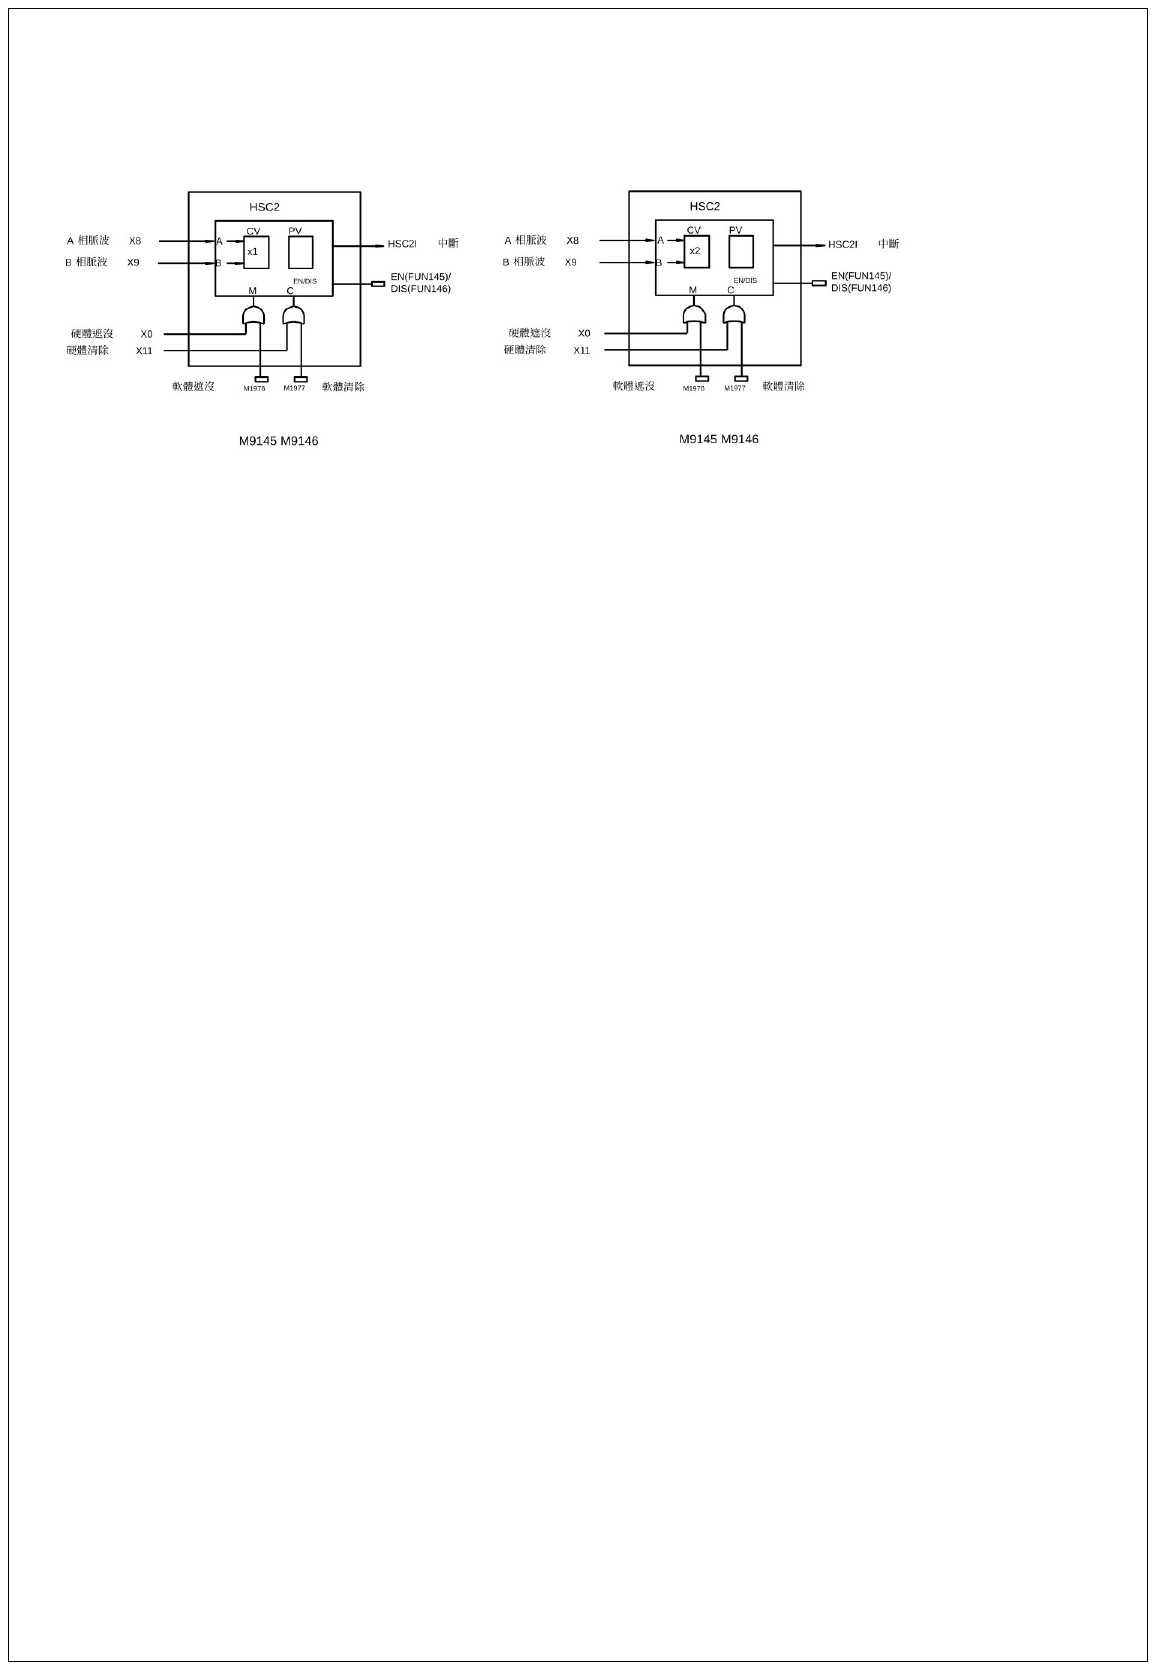
圖 29 MD3(A/B) MD4(A/Bx2)
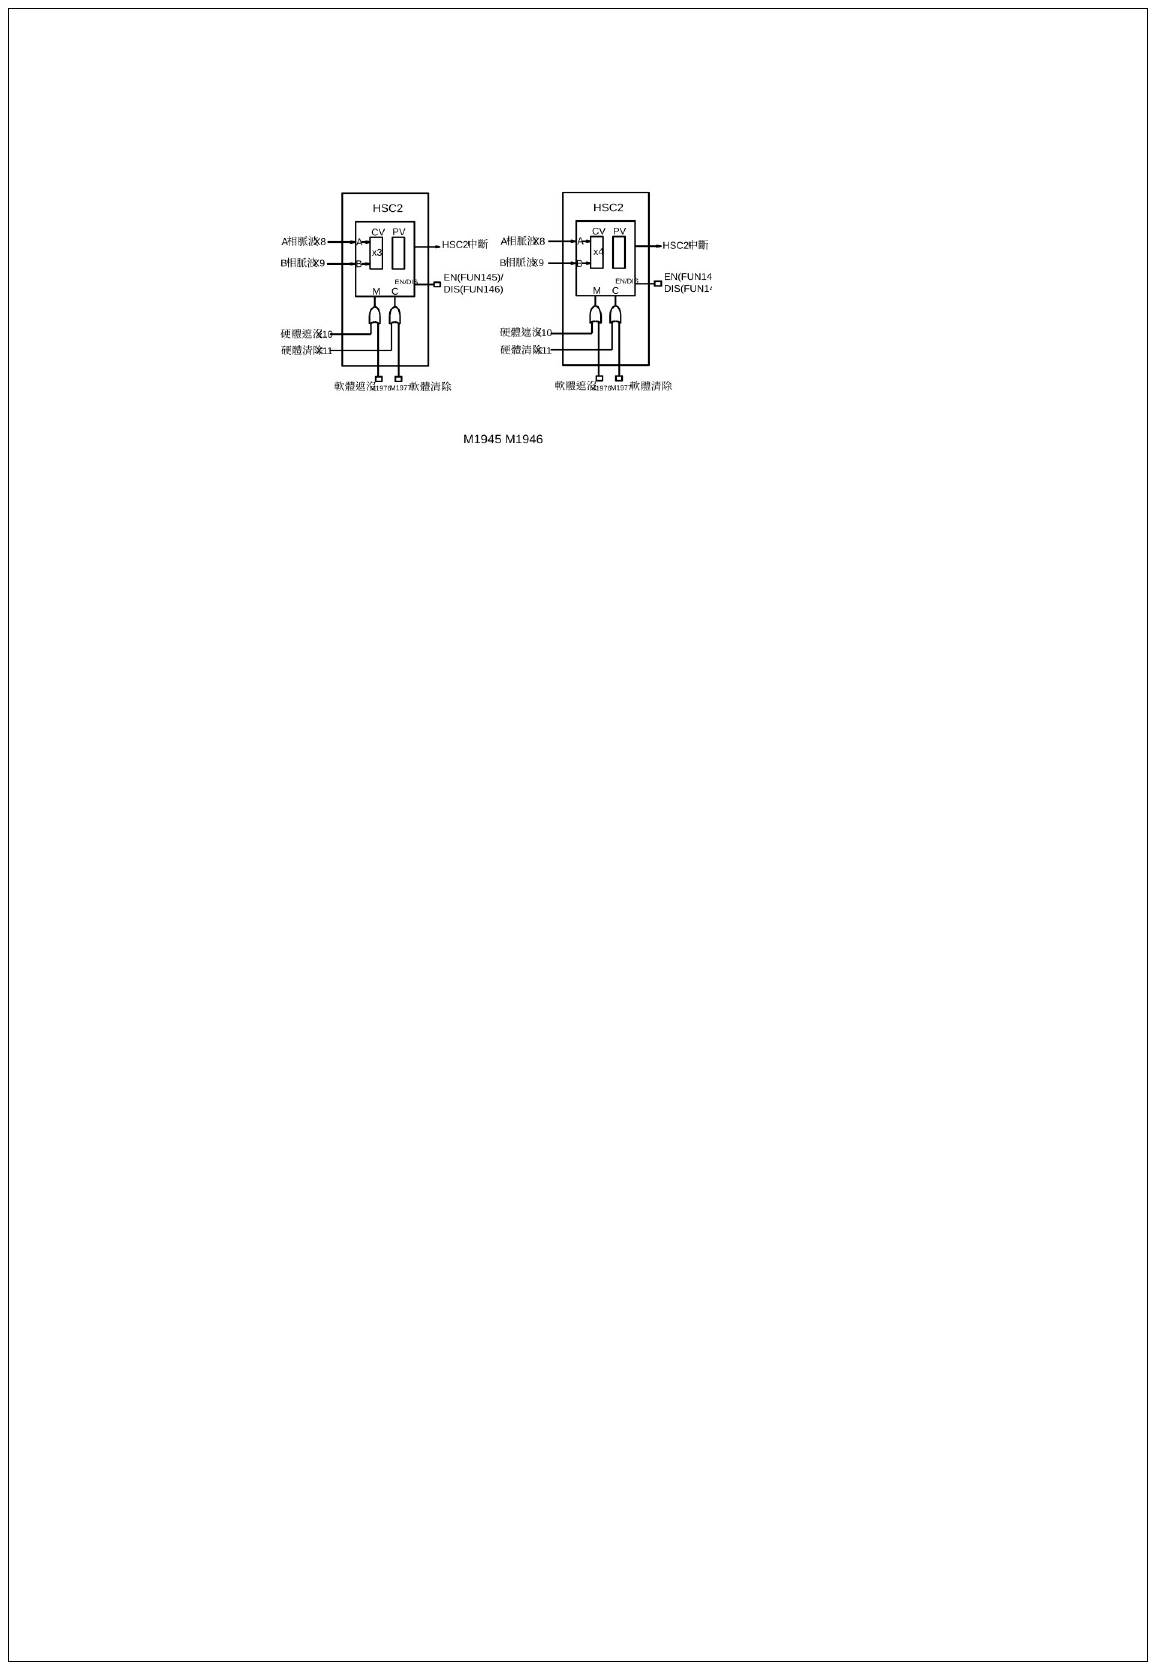
圖 30MD5(A/B´4)
下圖係以本例之3種模式HSC,在設定值PV為-4時之計數與控制關係波形圖。
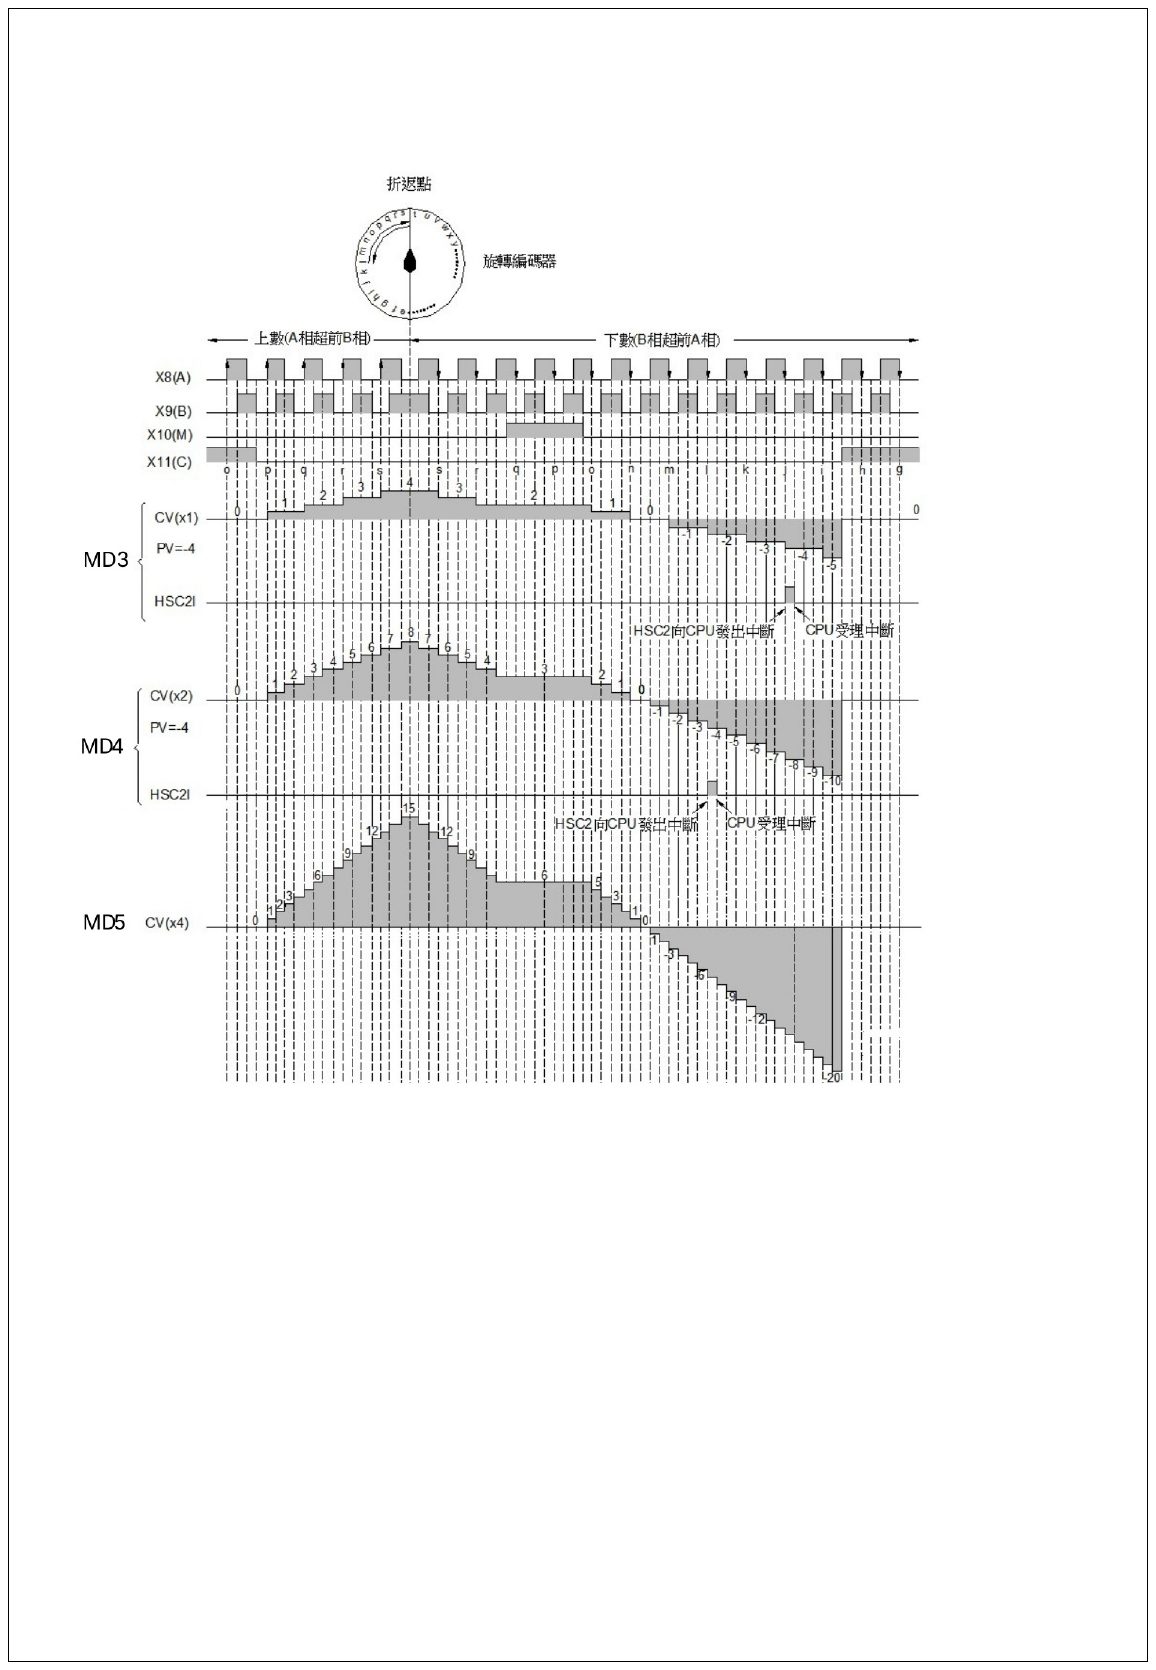
 圖 31 3種模式HSC
8-1-4 計數流程
16BIT HSC
– 支援上數及下數中斷
– CV與PV值可在數值範圍內任意設定
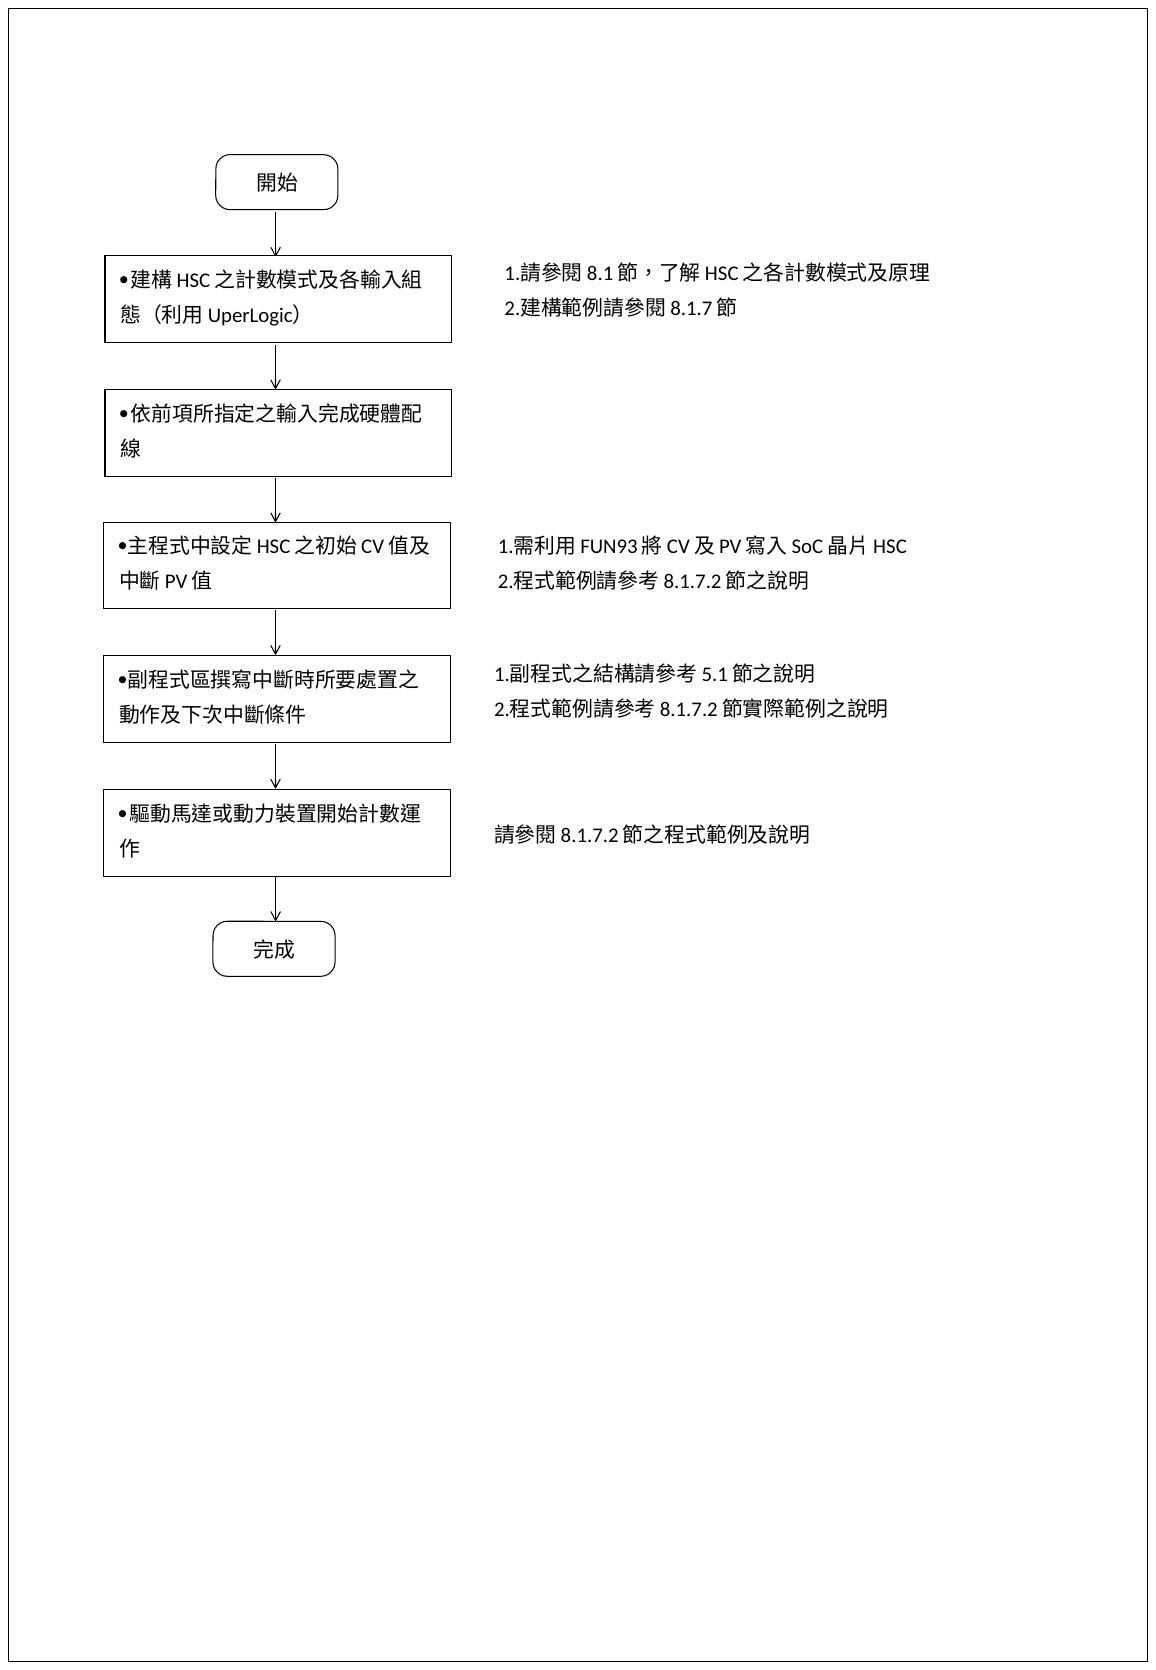
表 15 16 BIT高速計數器之步驟
32BIT HSC
– 支援上數及下數中斷
– CV與PV值可在數值範圍內任意設定
– PV值設定時與CV值相同會無效
– 中斷發生後需再次設定PV值方可進行下次計數中斷
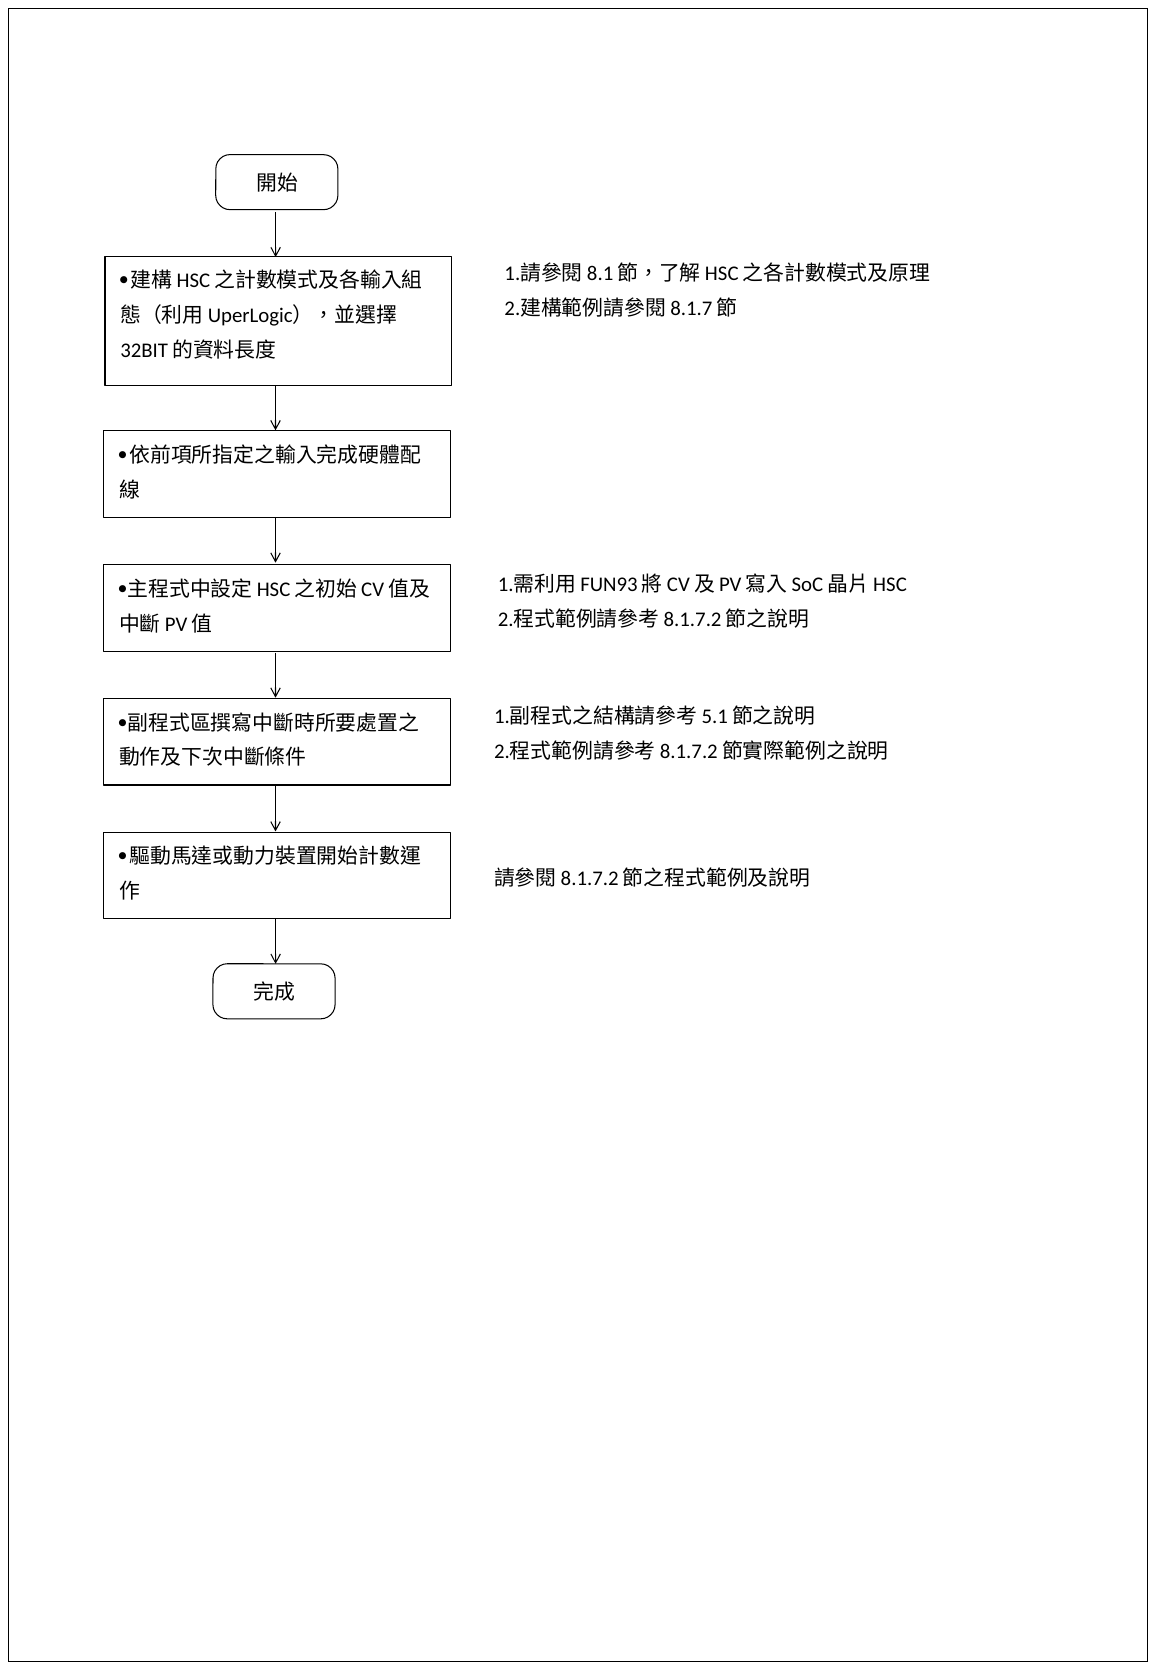
表 15 32BIT高速計數器之步驟
8-1-5 計數設定
以UperLogic作HSC之建構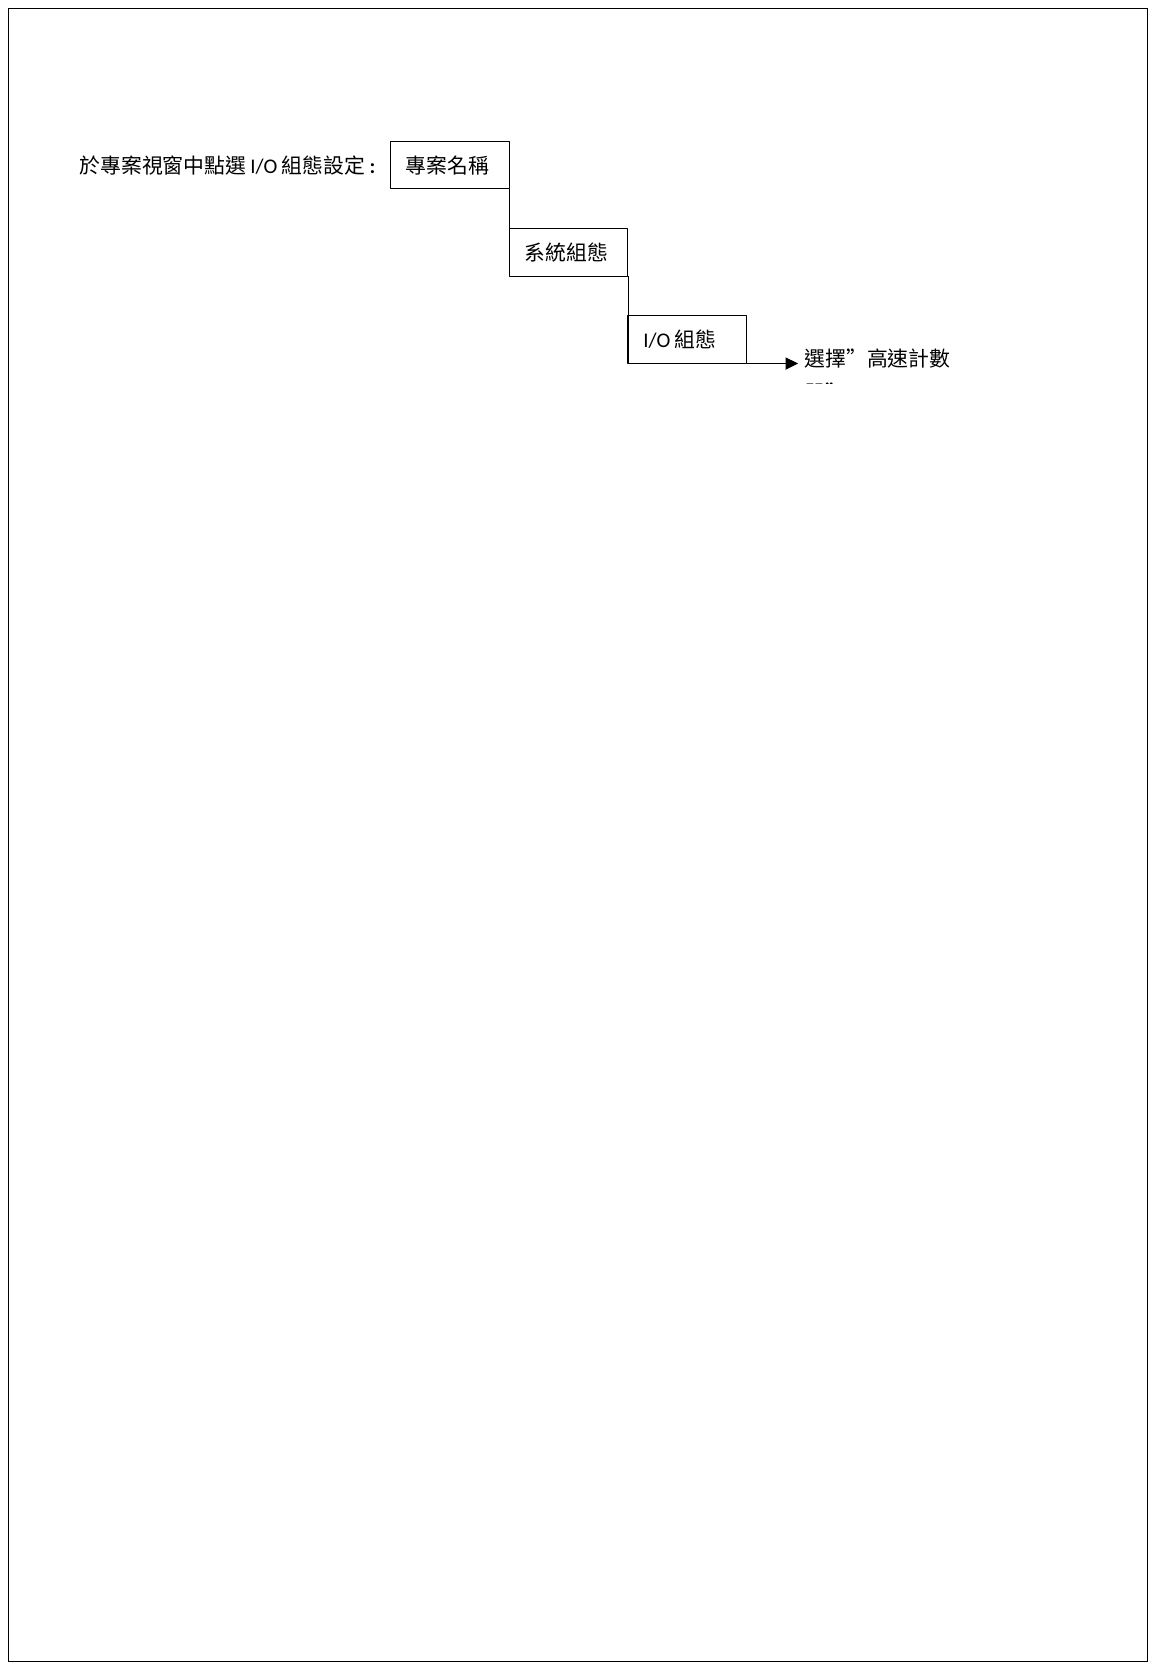
- 出現高速計數器設定畫面後,可直接於視窗中選擇欲計數之訊號及輸入接點……等
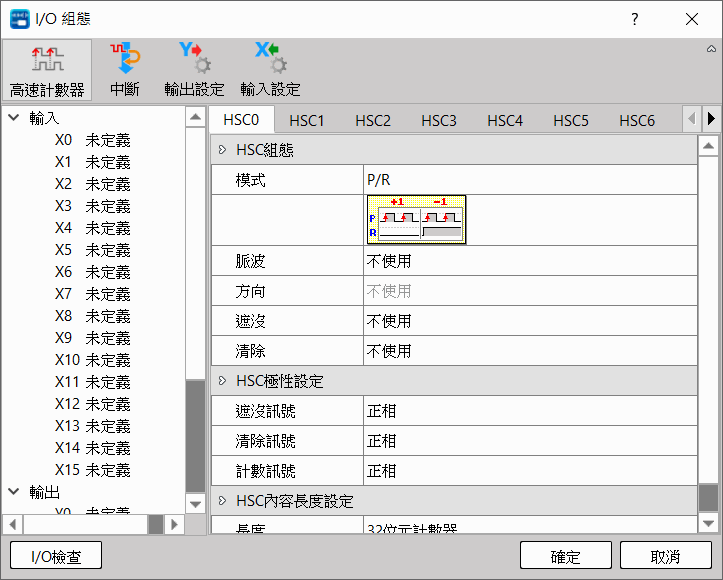
圖 32 I/O組態_高速計數器
[計數器設定]區域:
使用模式 欄位 : 可選擇硬體計數器或硬體計時器。
計數模式 欄位 : 可選擇欲計數之工作模式,有U、P/R、A/B……等。
上數(UP) 欄位 : 選擇上數訊號之輸入,若計數模式為P/R,則此欄位為 脈波(PS)
; 若計數模式為A/B,則此欄位為 A相 。
下數(DN) 欄位 : 選擇下數訊號之輸入,若計數模式為P/R,則此欄位為 方向(DIR)
; 若計數模式為A/B,則此欄位為 B相 。
遮沒(MSK) 欄位 : 選擇遮沒訊號之輸入。
清除(CLR) 欄位 : 選擇清除訊號之輸入。
[ HSC極性設定 ]區域:
遮沒訊號 欄位 : 決定遮沒訊號為正相或是倒相。
清除訊號 欄位 : 決定清除訊號為正相或是倒相。
計數訊號 欄位 : 決定計數訊號為正相或是倒相。
[ HSC 內容長度設定 ] 區域:
可以選擇的模式有以雙字元組(32-Bit計數器)來存放計數值或單字元組(16-Bit計數器)存放計數值。客戶可依自己的需求應用之。
以下將HSC所內定或可選擇之輸入點號碼、軟體遮沒、清除、方向選擇等相關號碼彙整如下表。(HSC4~HSC7僅支援AB*4模式,且不支援控制輸入功能)
|
|
HSC |
|||||||||
|
HSC0 |
HSC1 |
HSC2 |
HSC3 |
HSC4 |
HSC5 |
HSC6 |
HSC7 |
|||
|
CV暫存器號碼 |
DR35280 |
DR35284 |
DR35288 |
DR35292 |
DR35296 |
DR35300 |
DR35304 |
DR35308 |
||
|
PV暫存器號碼 |
DR35282 |
DR35286 |
DR35290 |
DR35294 |
DR35298 |
DR35302 |
DR35306 |
DR35310 |
||
|
計數 輸入 |
U或P或A |
X0 |
X2 |
X4 |
X6 |
MS/ME (A only) |
X8 |
X10 |
X12 |
X14 |
|
MQ |
X16 |
X18 |
X20 |
X22 |
||||||
|
R或B或D |
X1 |
X3 |
X5 |
X7 |
MS/ME (B only) |
X9 |
X11 |
X13 |
X15 |
|
|
MQ |
X17 |
X19 |
X21 |
X23 |
||||||
|
控制 輸入 |
M |
X2、X4、X6 |
MS/ME |
NC |
||||||
|
MQ |
除P/A/U以外的偶數X點(X0~X22) |
|||||||||
|
C |
X3、X5、X7 |
MS/ME |
NC |
|||||||
|
MQ |
除R/B/D以外的偶數X點(X1~X23) |
|||||||||
|
軟體遮沒繼電器 |
M9141 |
M9143 |
M9145 |
M9147 |
M10512 |
M10514 |
M10516 |
M10518 |
||
|
軟體清除繼電器 |
M9142 |
M9144 |
M9146 |
M9148 |
M10513 |
M10515 |
M10517 |
M10519 |
||
|
中斷副程式 |
HSC0I |
HSC1I |
HSC2I |
HSC3I |
MS/ME |
NC |
||||
|
MQ |
HSC4I |
HSC5I |
HSC6I |
HSC7I |
||||||
表 16 HSC相關號碼彙整表
當工作於雙向模式時(HSC為MD3~MD5),輸入點必須以連續號碼配對使用,並且以偶數號碼為A相輸入(例X4),奇數號碼為B相輸入(例X5)。
上表中之X0~X15輸入點只能被指定一次(亦即只能當作一種功能),不能重覆使用。
高速計數器之應用範例
範例1.係利用高速計數器作等長度之截斷控制
#因考量到方便性,M系列PLC支援中斷定長功能,可以參考9-5-2章節中斷定長(ICF)
機構
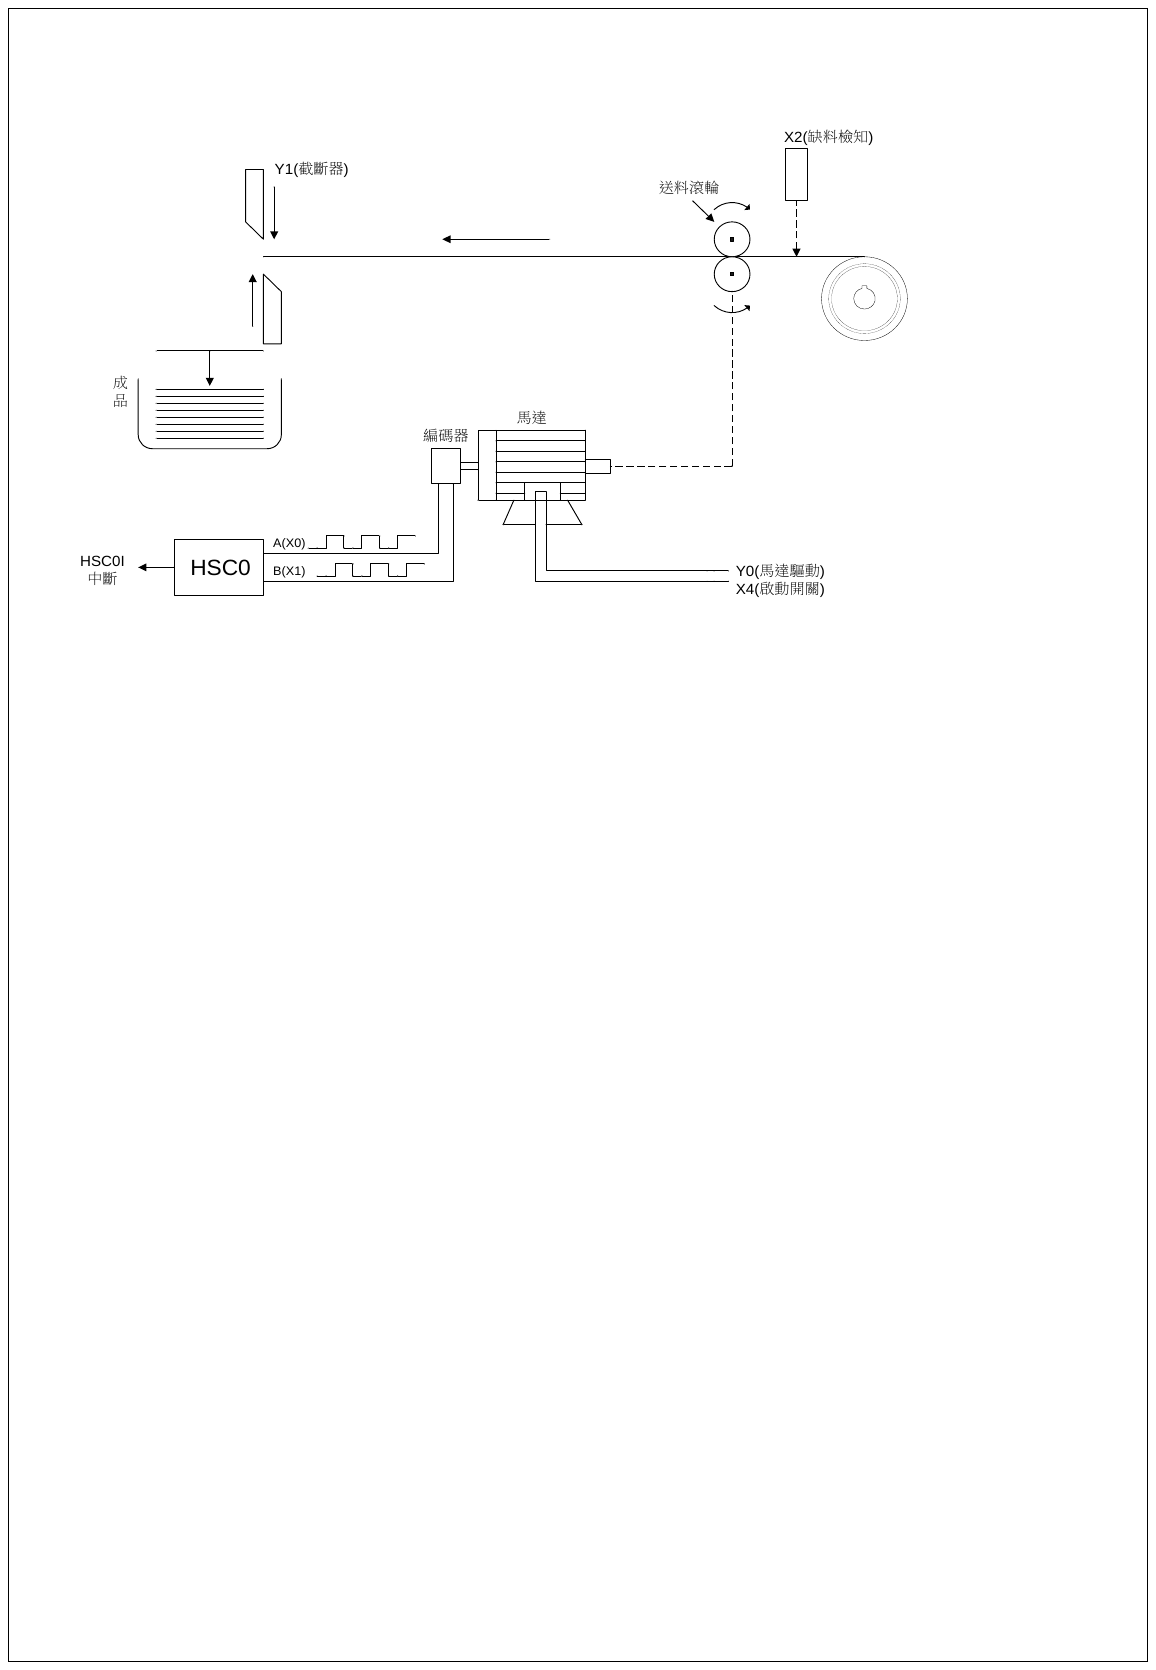
圖 33 利用高速計數器作等長度之截斷控制示意圖
HSC建構(Configuration) (將HSC0設為MD5以提高截斷解析度4倍)
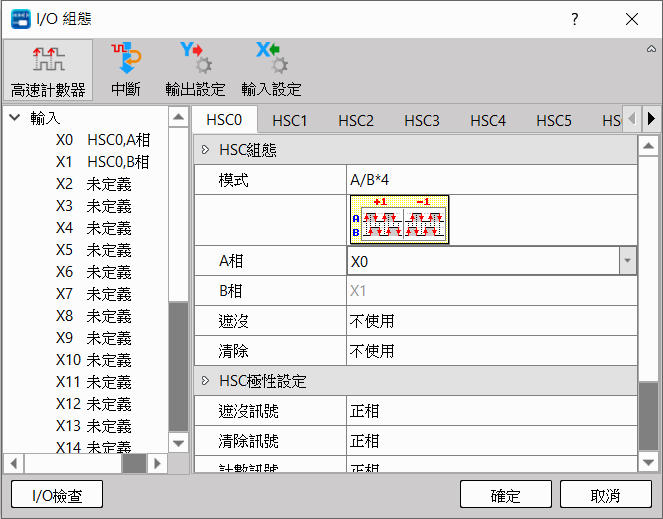
圖 34 高速計數器設定視窗
控制程式
【主程式】
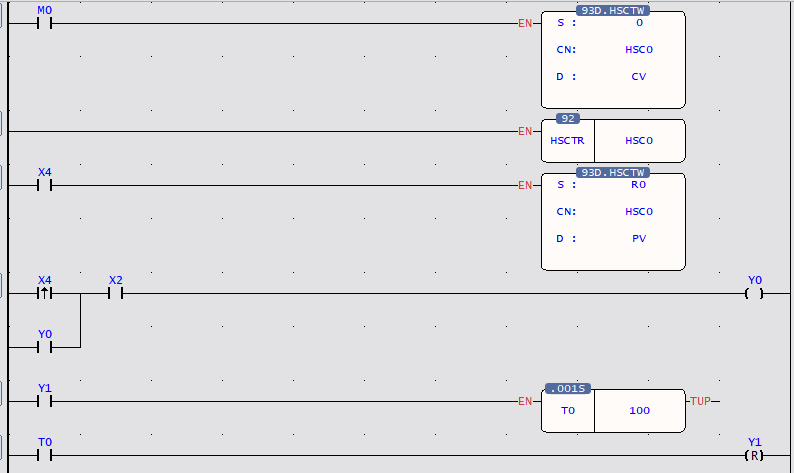
· 利用FUN93將SoC晶片內HSC0之CV暫存器及目前值暫存器DR35280清為0
CN=0表HSC0
D=0表CV
· 利用FUN92將SoC晶片內HSC0之CV暫存器之計數值讀出(存入 DR35280)
· 將計數行程DR0利用FUN93將其值寫入SoC晶片內HSC0之PV暫存器及寫入 DR35282設定值暫存器
CN=0表HSC0
D=1表PV
· 起動馬達
· 截斷器Y1 ON 0.1秒
【副程式】
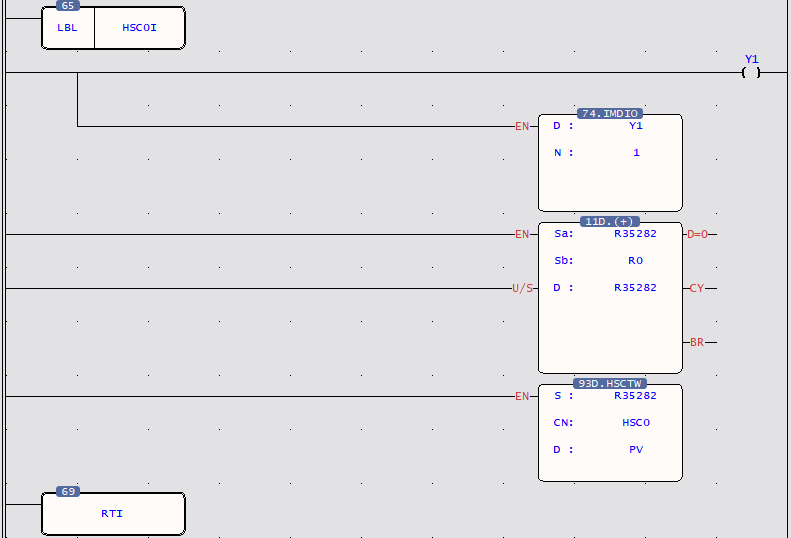
· 當SoC晶片內HSC0之CV=PV時,硬體自
動執行此標名為HSC0I之中斷副程式
· 計數到時,將Y1 ON(截斷物料)
· 將Y1立即輸出,才能減少因掃描時間所引起
之誤差
· 計算出新的行程,並載入HSC0之PV
【說明】
主程式先將HSC0 CV初始化(CV值為0),並將截斷長度值(DR0)搬入HSC0之PV後啟動Y0,馬達轉動開始送料。
當CV值達PV值時,啟動裁刀並將PV值再加長度值DR0重新載入HSC0之PV去後返回。
當物料捲完時,缺料檢知X2 ON,馬達停止。
範例2.固定行程高速計數到中斷立即處理範例
【主程式】
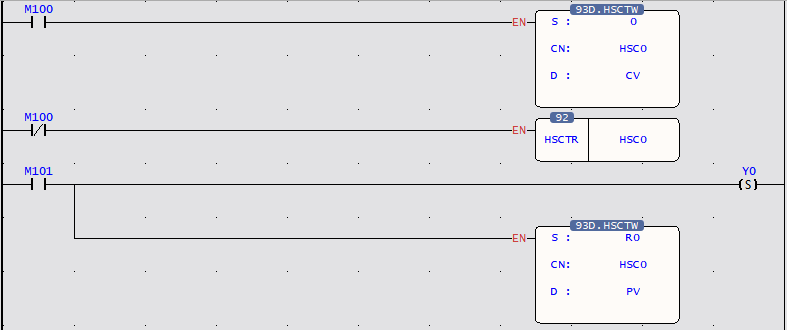
·當M100由0→1時,利用FUN93將SoC晶片內HSC0本體之CV以及目前值暫存器DR35280歸零
CN=0,代表HSC0
D=0,代表CV
· 利用FUN92將SoC晶片內HSC0之目前計數值讀出,並存入目前值暫存器DR35280
CN=0,代表HSC0
· 當M101由0→1時,啟動Y0 ON(開始運轉)
· 利用FUN93將設定值暫存器(DR0)之內容寫入SoC晶片內HSC0之PV,當作計數到中斷設定值。
CN=0,代表HSC0
D=1,代表PV
【副程式】
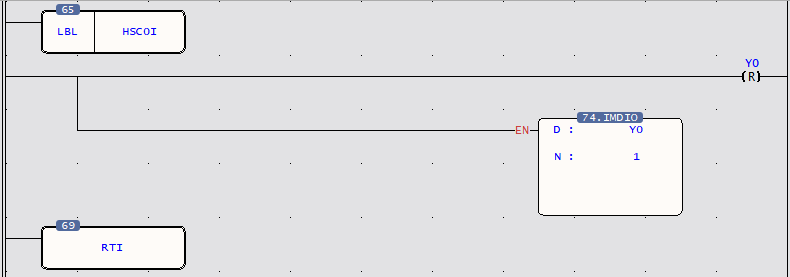
· 標名為HSC0I之硬體高速計數器中斷服務副程式
· 計數到時,將Y0 OFF(停止運轉)
· 將Y0立即輸出,才能立即停止運轉
(否則Y0會有掃描時間之輸出延遲)
8-2 高速計時器
大部份PLC計時器之最小時基為1或10mS,即使有部份PLC能提供1mS時基之計時器,也因PLC掃描時間之誤差,使其1mS之時基失去意義(例如雖時間為1mS,但若掃描時間為10mS,總誤差仍超過10mS),因此無法應用在需要高精度之計時應用。M系列主機提供3種時基,共13個定時計時器,包含4個STM計時器、4個LTM計時器、以及4個最快時基為0.1mS之HST。其Time up(計時到)係以中斷發出,因此無掃描時間誤差,較之一般PLC之計時器,其精度提高100倍,可使用許多需精密計時之應用。另還內建一個0.1ms之32位元HSTA循環計時器。HST之詳細使用方式請參考本冊8.2.1小節之範例。
8-2-1 STM定時計時器
M系列主機提供16位元之1ms STM定時計時器,使用上設定完對應的週期暫存器並觸發對應的特殊繼電器即可。相關繼電器與暫存器資訊如下:
|
項目 |
繼電器 |
|
1 ms 定時計時器STM 0控制 |
M9166 |
|
1 ms 定時計時器STM 1控制 |
M9167 |
|
1 ms 定時計時器STM 2控制 |
M9168 |
|
1 ms 定時計時器STM 3控制 |
M9169 |
|
項目 |
暫存器 |
|
1 ms 定時計時器STM 0週期設定 |
R35435 |
|
1 ms 定時計時器STM 0當前計時 |
R35436 |
|
1 ms 定時計時器STM 1週期設定 |
R35437 |
|
1 ms 定時計時器STM 1當前計時 |
R35438 |
|
1 ms 定時計時器STM 2週期設定 |
R35439 |
|
1 ms 定時計時器STM 2當前計時 |
R35440 |
|
1 ms 定時計時器STM 3週期設定 |
R35441 |
|
1 ms 定時計時器STM 3當前計時 |
R35442 |
8-2-2 LTM定時計時器
M系列主機提供16位元之10ms LTM定時計時器,使用上設定完對應的週期暫存器並觸發對應的特殊繼電器即可。相關繼電器與暫存器資訊如下:
|
項目 |
繼電器 |
|
10 ms 定時計時器LTM 0控制 |
M9170 |
|
10 ms 定時計時器LTM 1控制 |
M9171 |
|
10 ms 定時計時器LTM 2控制 |
M9172 |
|
10 ms 定時計時器LTM 3控制 |
M9173 |
|
項目 |
暫存器 |
|
10 ms 定時計時器LTM 0週期設定 |
R35443 |
|
10 ms 定時計時器LTM 0當前計時 |
R35444 |
|
10 ms 定時計時器LTM 1週期設定 |
R35445 |
|
10 ms 定時計時器LTM 1當前計時 |
R35446 |
|
10 ms 定時計時器LTM 2週期設定 |
R35447 |
|
10 ms 定時計時器LTM 2當前計時 |
R35448 |
|
10 ms 定時計時器LTM 3週期設定 |
R35449 |
|
10 ms 定時計時器LTM 3當前計時 |
R35450 |
8-2-3 HST高速計時器
M系列主機具有HST0~HST3 4個32位元之高速定時計時器,使用上設定完對應的週期暫存器並觸發對應的特殊繼電器即可。相關繼電器與暫存器資訊如下:
|
項目 |
繼電器 |
|
0.1 ms 定時HST 0控制 |
M9174 |
|
0.1 ms 定時HST 1控制 |
M9175 |
|
0.1 ms 定時HST 2控制 |
M9176 |
|
0.1 ms 定時HST 3控制 |
M9177 |
|
項目 |
暫存器 |
|
0.1 ms 定時HST 0週期設定LW |
R35451 |
|
0.1 ms 定時HST 0週期設定HW |
R35452 |
|
0.1 ms 定時HST 0當前計時LW |
R35453 |
|
0.1 ms 定時HST 0當前計時HW |
R35454 |
|
0.1 ms 定時HST 1週期設定LW |
R35455 |
|
0.1 ms 定時HST 1週期設定HW |
R35456 |
|
0.1 ms 定時HST 1當前計時LW |
R35457 |
|
0.1 ms 定時HST 1當前計時HW |
R35458 |
|
0.1 ms 定時HST 2週期設定LW |
R35459 |
|
0.1 ms 定時HST 2週期設定HW |
R35460 |
|
0.1 ms 定時HST 2當前計時LW |
R35461 |
|
0.1 ms 定時HST 2當前計時HW |
R35462 |
|
0.1 ms 定時HST 3週期設定LW |
R35463 |
|
0.1 ms 定時HST 3週期設定HW |
R35464 |
|
0.1 ms 定時HST 3當前計時LW |
R35465 |
|
0.1 ms 定時HST 3當前計時HW |
R35466 |
8-2-4 HST高速計時器使用範例
HST之建構(使用UperLogic)
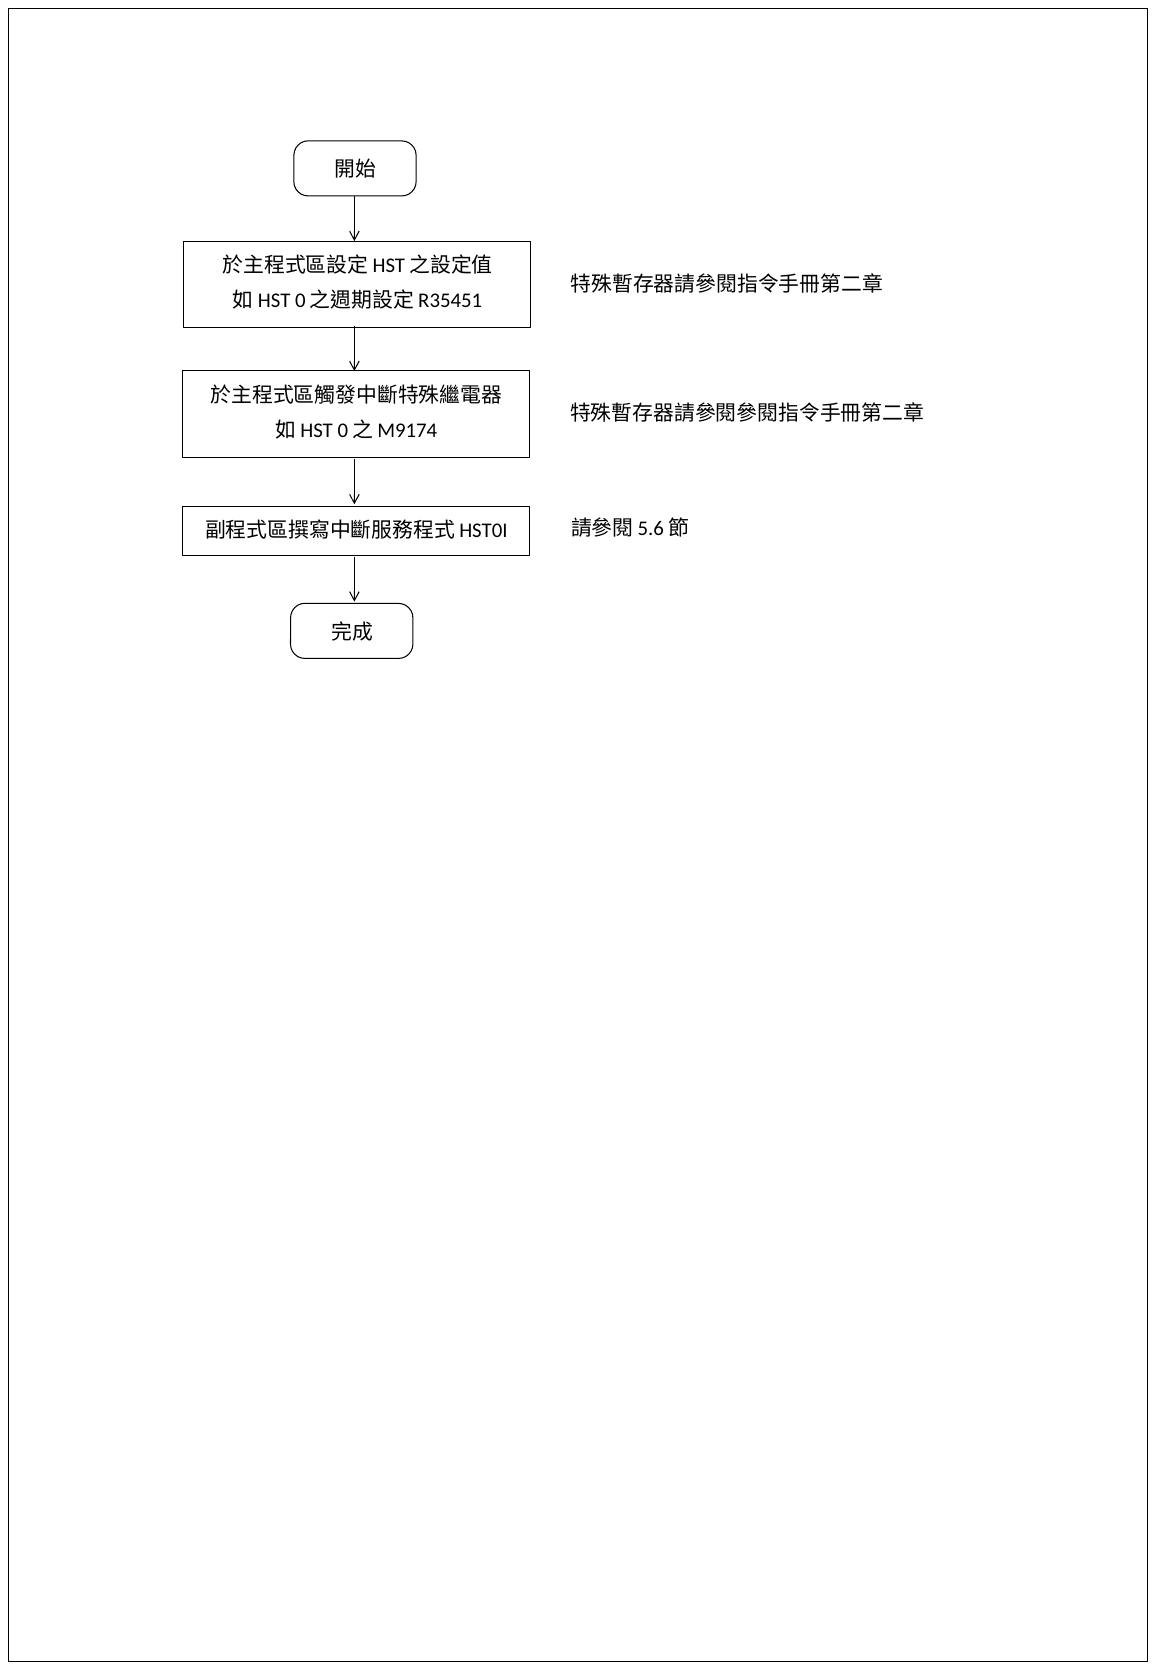
以0.1 ms 定時HST 0繼電器為例,階梯圖程式如下圖:
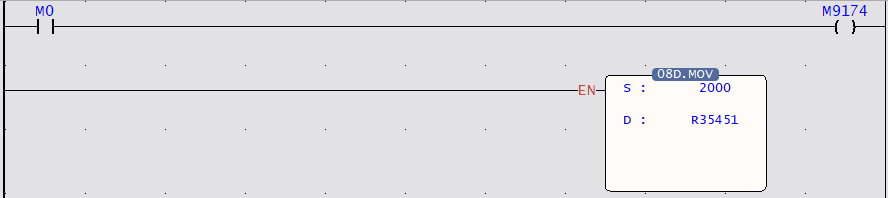
圖 36 週期脈波範例主程式
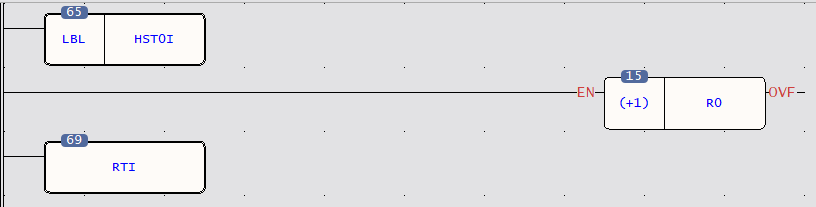
圖 37 週期脈波範例中斷副程式
範例1.延遲計時器之應用例
本例將使用HST0,並以HSC1高速計數器連接自動木工鑽床之轉動馬達以其旋轉圈數,於每一固定時間週期即發出中斷,讀取在此週期內所計數到之馬達回轉圈數,以未加載(空轉未作鑽孔動作)時之轉數,比較當鑽頭下壓(鑽孔)時之速度變化,而能得知鑽頭狀況;因馬達在鑽頭正常(銳利)時之阻力較小,轉速適中,而在鑽頭變鈍時,阻力較大,轉速變慢,而在鑽頭折斷時阻力無,轉速將同空轉速度,是為最快,因快、中、慢速之差異通常不大,若以一般計時器取樣檢知,因誤差高達數十mS,光是誤差值就超過快、中、慢速之差異,根本無法判知速度變化,但以0.1mS高速計時器配合中斷,即能以相當低之成本,達到能檢知鑽頭正常、變鈍或折斷,而能及換頭警示或停機更換之動作。【時間固定,脈沖數變化】
|
機構 |
|
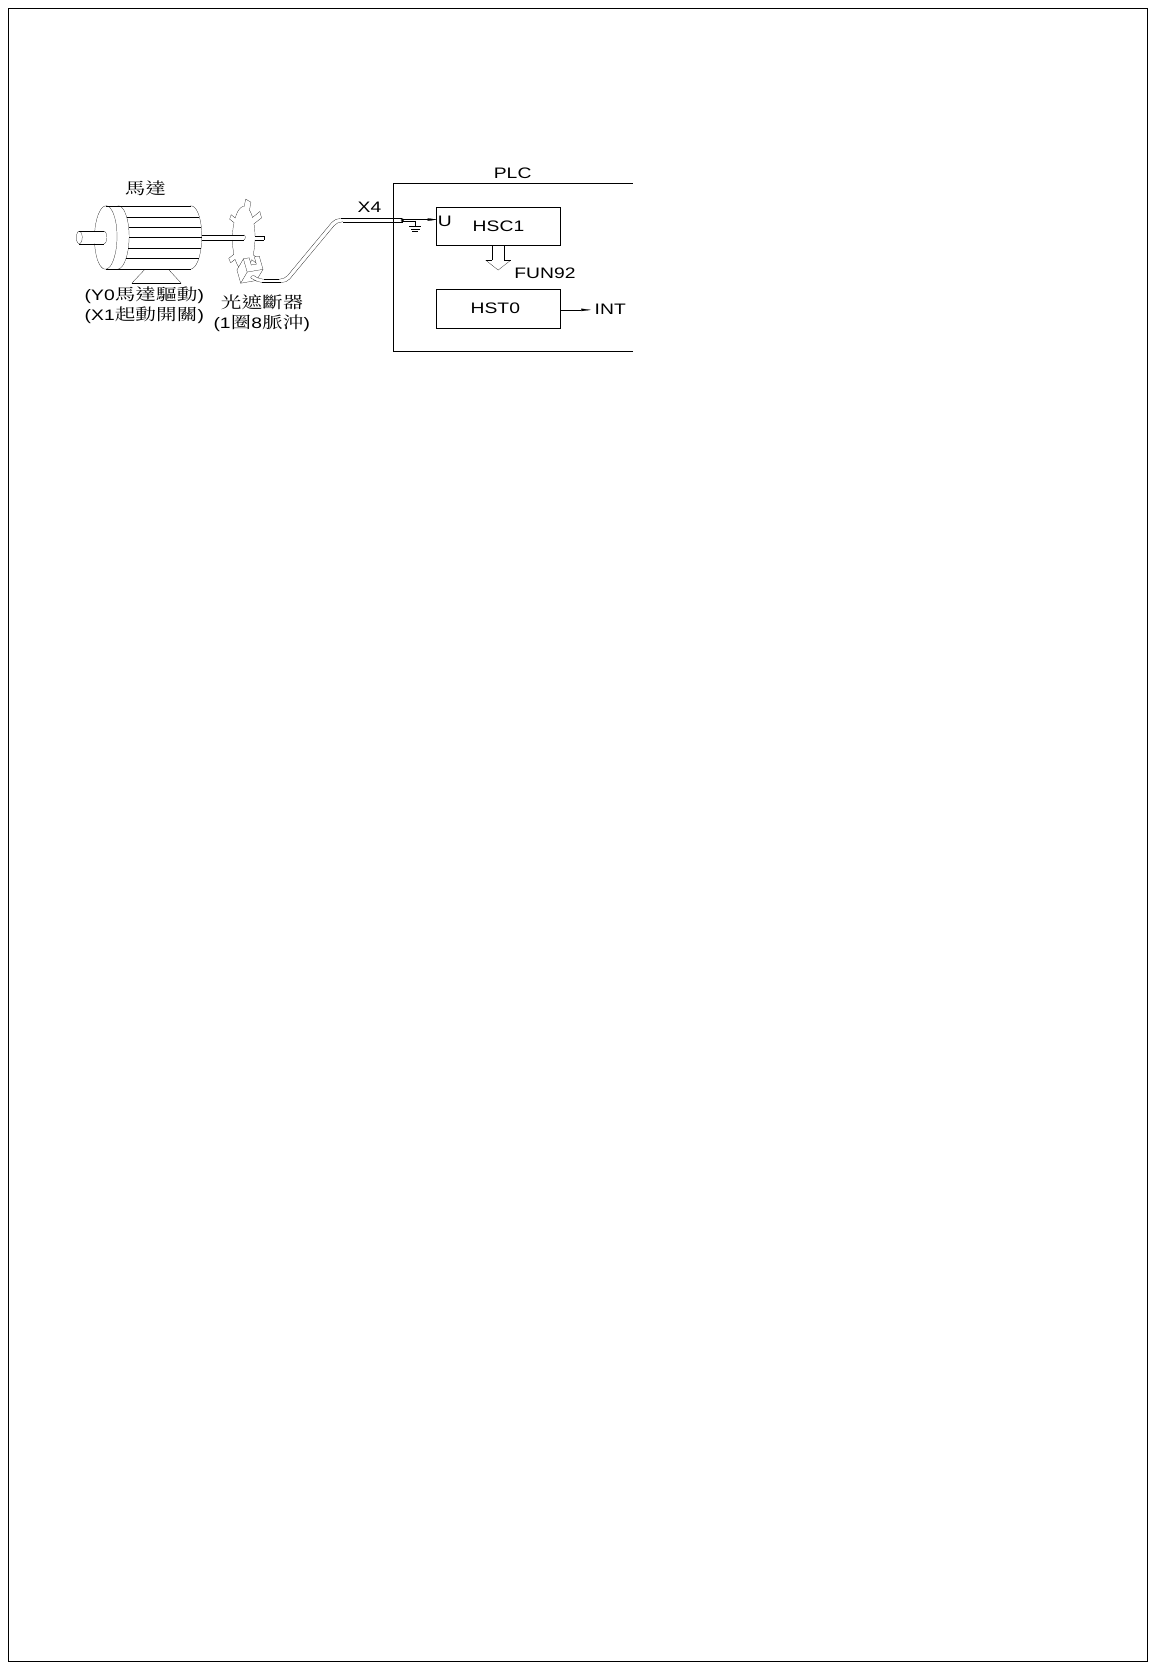
圖 38 馬達搭配高速計數器與高速計時器之示意圖
【主程式】
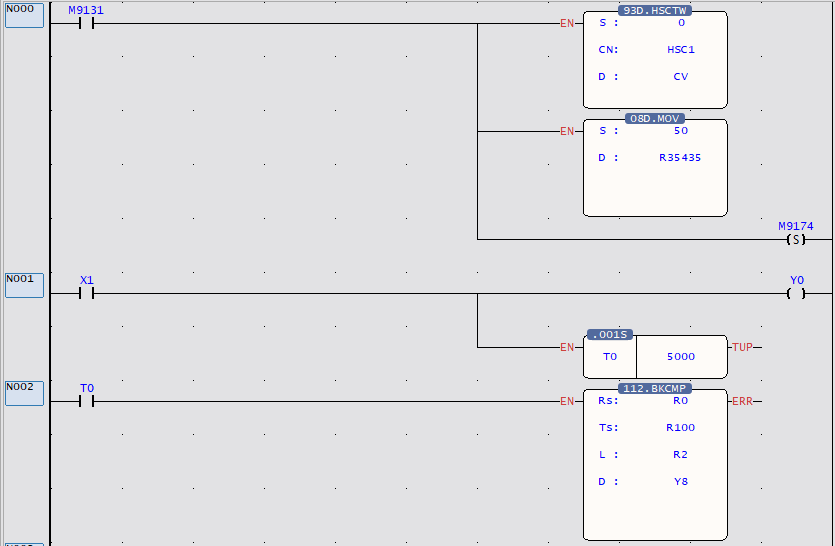
- FUN93之CN=1表HSC1;D=0表CV
- HST0之PV值設為50,即每隔5mS
(50´0.1mS)中斷一次
- 起動馬達5秒後才利用FUN112比較鑽頭轉速狀況
- R0:每隔5mS取得HST1之脈波數
【副程式】
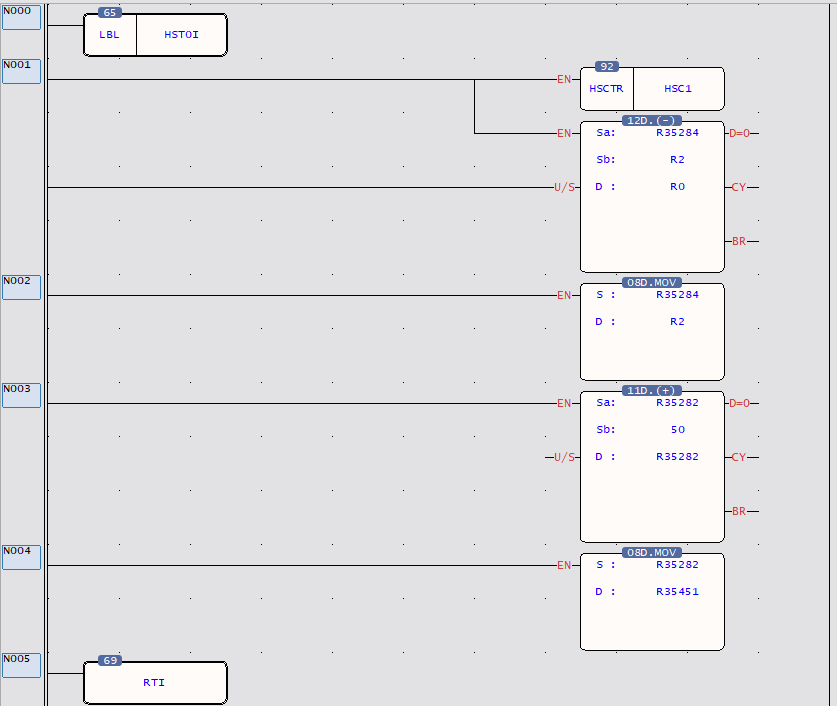
- 每隔5mS硬體即自動執行一次此副程式
- 讀取HSC1之目前計數值並存放於DR35284
- 求取此次5mS內HSC1 CV之增加值,並存入DR0(在實用上R1=0)
- 計算HST0之新PV值
【說明】假設正常時,鑽頭轉速為18000RPM,而1轉會使光遮斷器產生8個脈沖,則HSC1之U腳頻率=18000/60´8=2400Hz,亦即5mS內會有12個脈沖。因此可利用HST0固定每隔5mS中斷一次,而讀取HSC1之CV值,便可知道轉速狀況。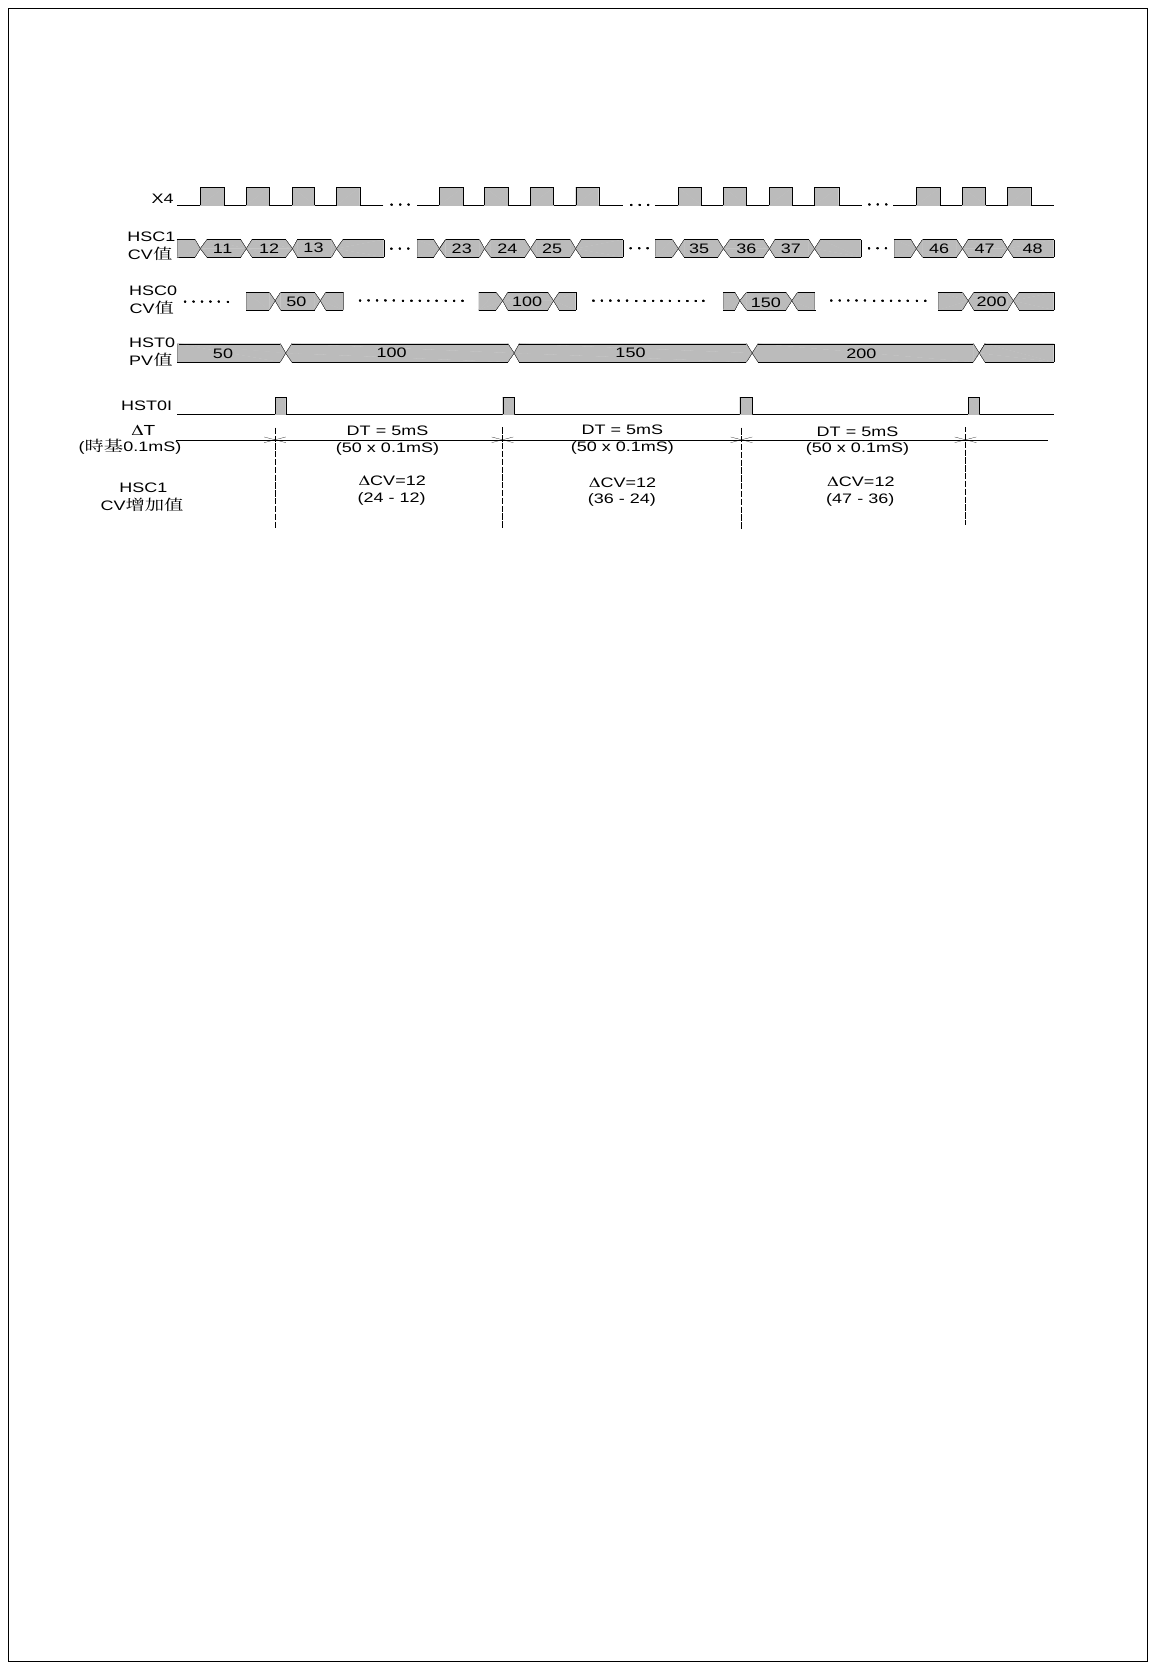
圖 39 鑽頭轉速時序對應圖
|
上限 |
下限 |
|||||
|
R101 |
R100 |
←────→ |
R0 (△CV) |
──→ |
Y8 |
※設定不同的上下限以檢知轉速狀況 |
|
R103 |
R102 |
←────→ |
──→ |
Y9 |
||
|
R105 |
R104 |
←────→ |
──→ |
Y10 |
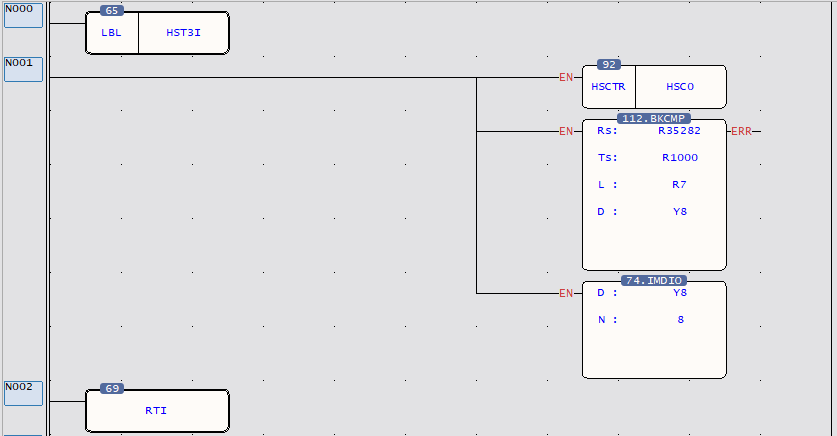
範例2.硬體高速計時器HST3當作定時中斷計時器程式
【主程式】
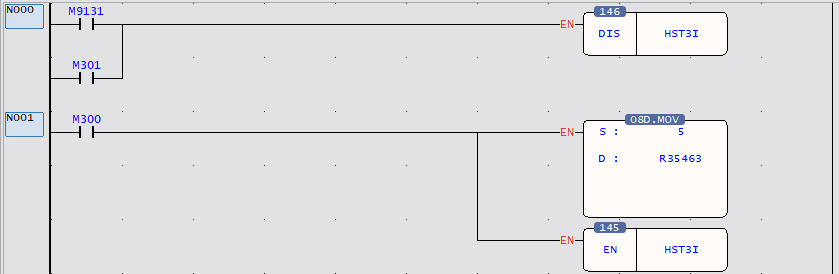
- 開機或M301 ON時,禁止HST3發出定時中斷
- 當M300由0→1時,開始使用HST3I中斷
- 設定定時中斷之時間;S=5,代表每0.5mS執行標記名稱為HST3I之定時中斷服務副程式
- 利用FUN8將設定值寫入HST3之PV,當作計時到中斷設定值
啟動HST3定時中斷
【副程式】
- 標名為HST3I之硬體高速計時器中斷服務副程式
- 每0.5mS讀取硬體高速計數器HSC0之目前計數值
- 判斷目前計數值落於電子凸輪之那一段,並將相對應之輸出點ON
- 將Y8~Y15立即輸出
8-2-5 HSTA高速循環計時器
HSTA是內建於SoC晶片內之32位元硬體計時器,為32位元之循環計時器(Cyclic Timer),可以利用特殊繼電器M9178啟用,並在特殊暫存器DR35467得到當前的計時時間,數值刻度為0.1ms。相關繼電器與暫存器資訊如下:
|
項目 |
繼電器 |
|
0.1 ms 定時HSTA循環計數控制 |
M9178 |
|
項目 |
暫存器 |
|
0.1 ms HSTA循環當前計數LW |
R35467 |
|
0.1 ms HSTA循環當前計數HW |
R35468 |
使用者並不需要去建構HSTA,因為HSTA本身即為內建的,如果需要使用時,只需將特殊計電器M9178設為1,即可將HSTA的數值讀到HSTA對應的特殊計電器中(DR35467)。
A. HSTA 32位元循環計時器
所謂循環計時器是該計時器每間隔固定時間即將目前計時值加1,而永遠不停地上數循環計時。其時間值由0,1,2……,2147483647,2147483648,2147483649,……4294967295,0,1,2……週而復始地循環(因時基為0.1mS,特殊暫存器中數值´0.1mS即為其累計之時間值)。實質上,循環計時器為一恒久運轉之0.1mS時基之上數循環計時時鐘,可供任兩事件(Event)發生時讀取,而求得兩事件發生之間隔時間。可以在觸發HSTA的控制繼電器(M9178 0.1 ms 定時HSTA循環計數控制)後,將兩事件發生時的循環計時器暫存器值讀出後做運算,即可以得出其中之時間差,典型之應用是可作較準確之轉速偵測,在轉速變化極大或極低場合下作轉速偵測,請參考第8.2.3小節範例說明。
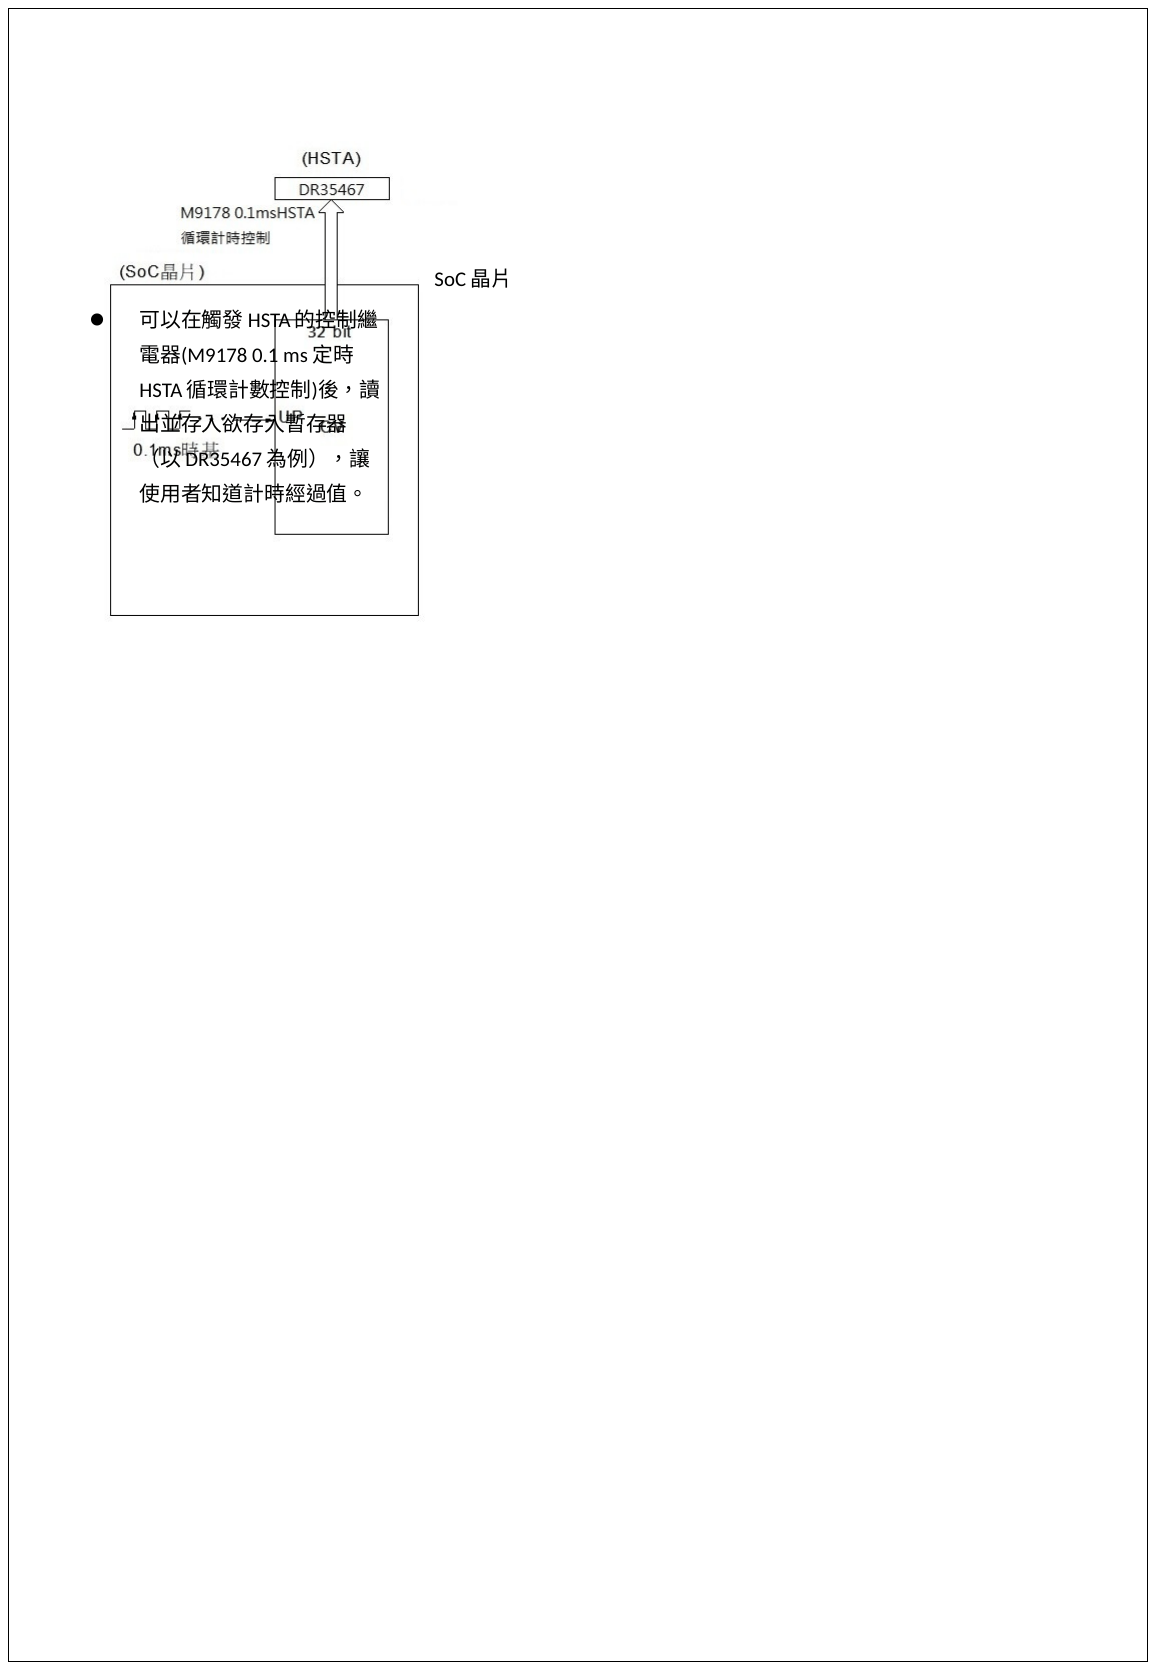
圖 40 HSTA高速循環計時器之系統結構圖
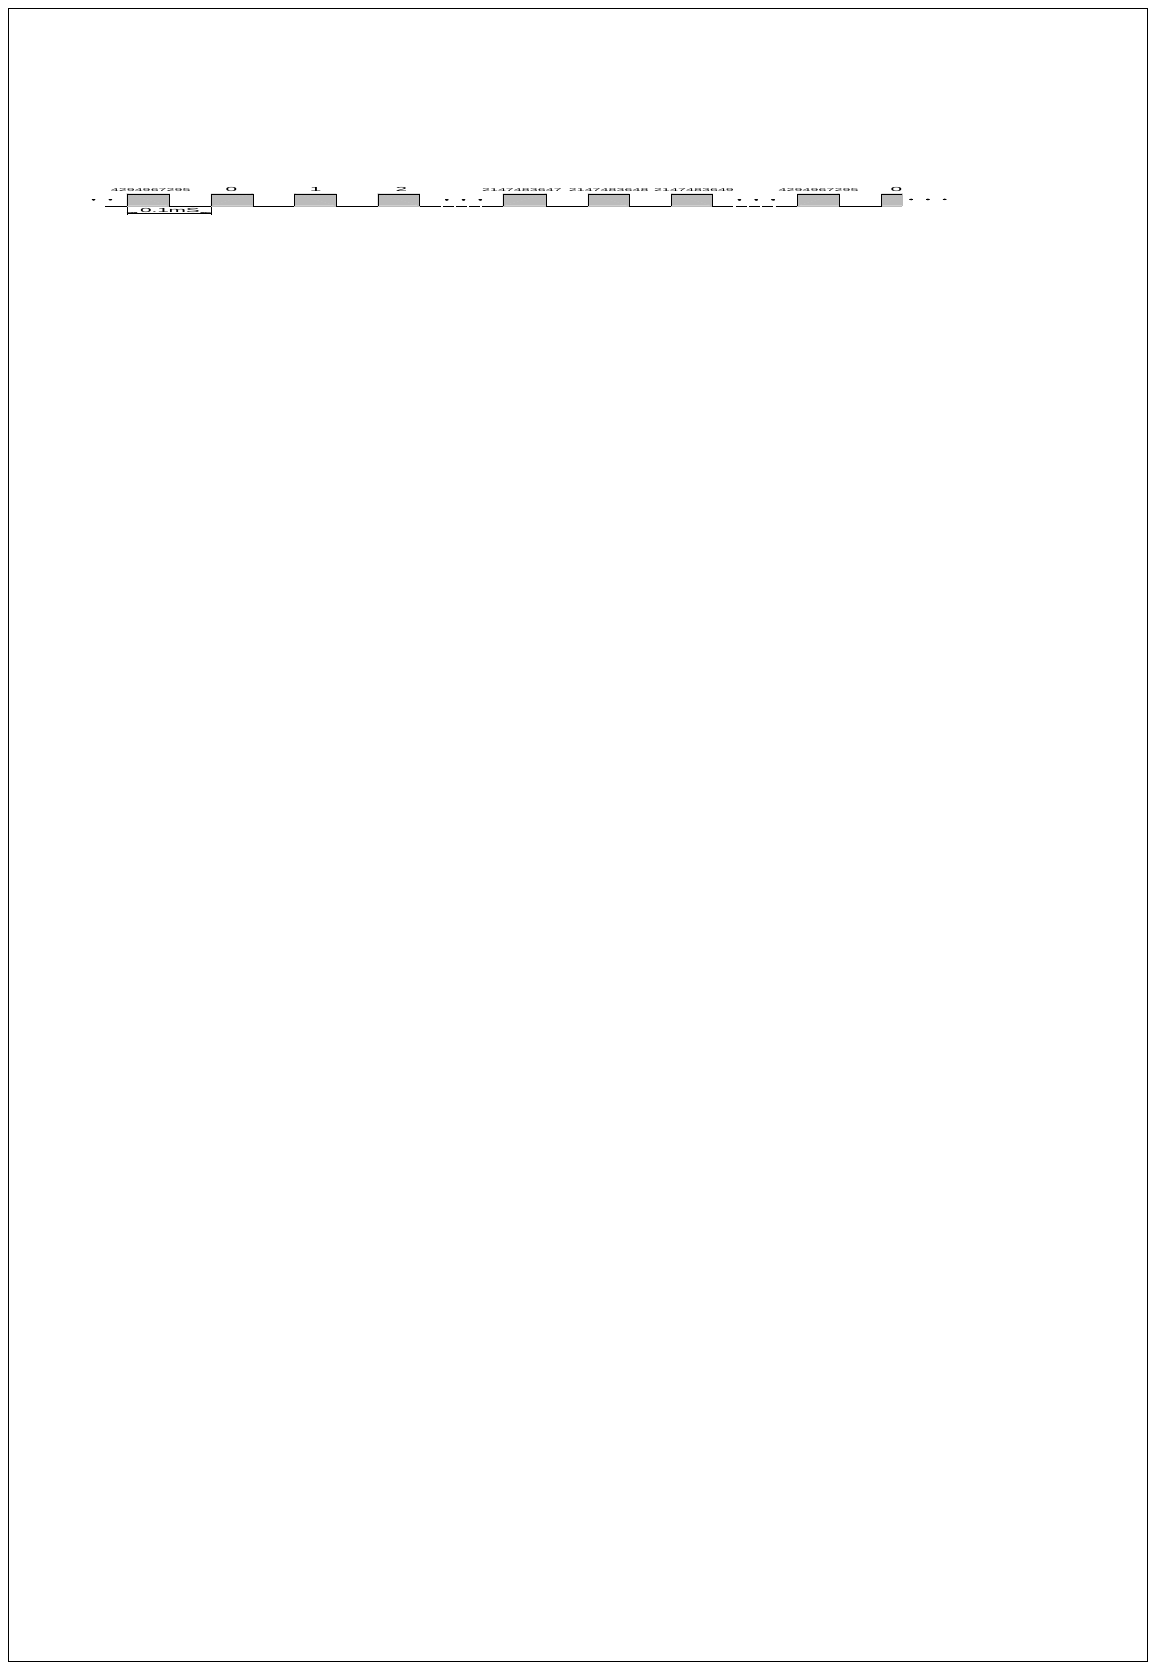
圖 41 HSTA循環計時器工作示意圖
8-2-6 高速計時器HSTA使用範例
範例1.HSTA當作32位元循環計時器
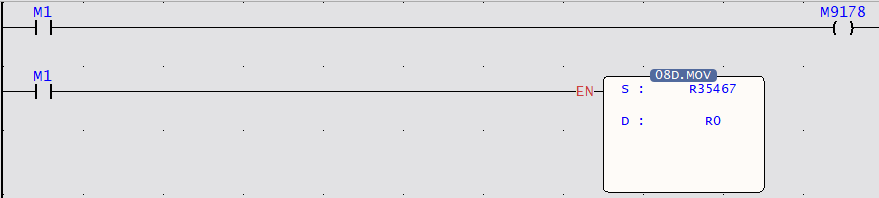
當M1=1後,即觸發M9178 HSTA循環計時器控制,將特殊暫存器DR35467中的值移入R0中。
範例2.循環計時器之應用例
本例以HSTA當作循環計時器,配合HSC0,以每累積10個脈沖發出一次中斷,讀取累積該10次脈沖所歷經之時間,而反向地求出RPM(脈沖數固定,時間變化)。
註:本例適合高速RPM應用(300~6000RPM),不適合低速RPM(低速時,RPM值更新太慢)。
|
機構 |
|
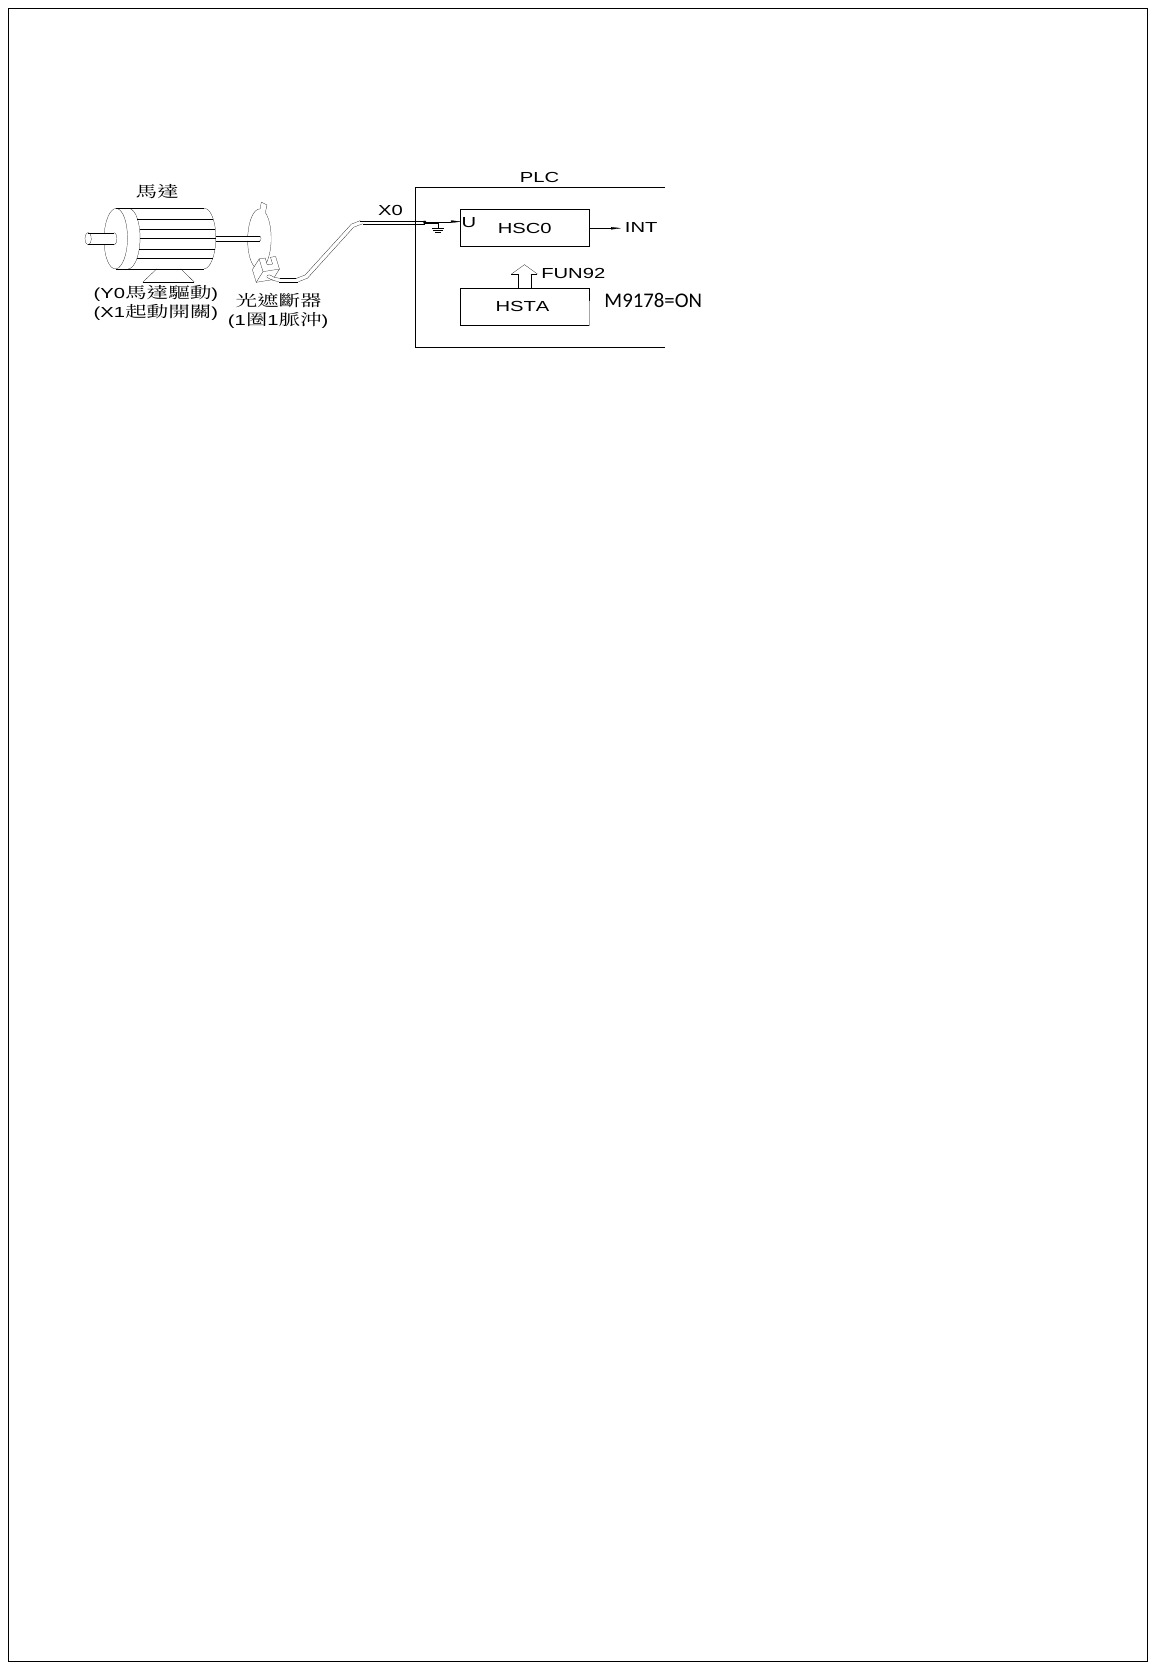
圖 42 循環計時器應用之示意圖
HSC與HST之建構
□因HSTA為內建,無需任何建構,只要觸發M9178即可使用。
□配合光遮斷器,將HSC0設為單輸入之上數計數器(MD0,但只使用U輸入)其他設定(計數輸入與控制輸入極性)均為內定(不倒相),不必更動。
【主程式】
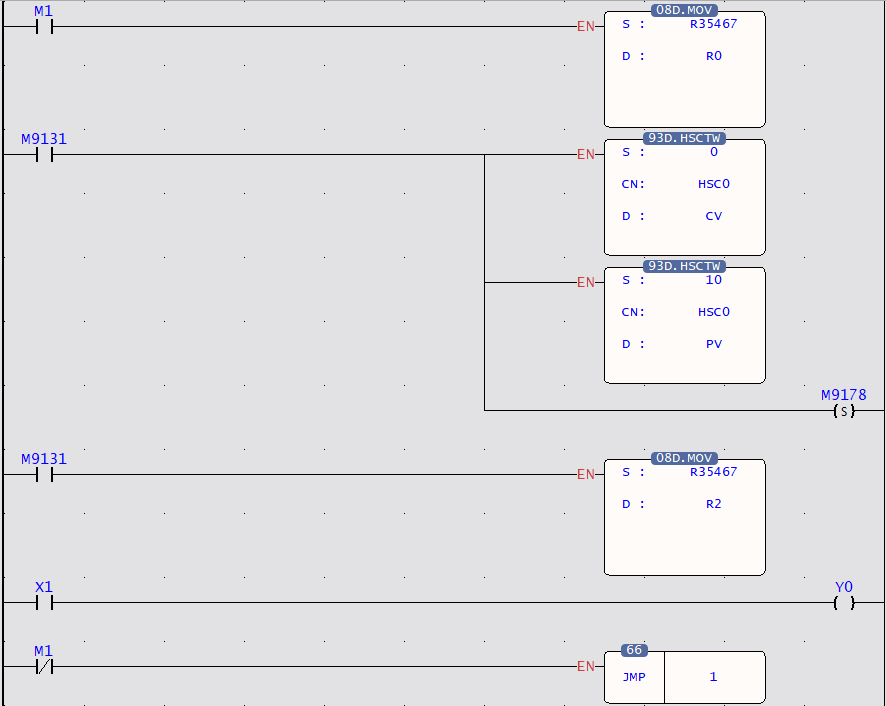
- 利用FUN93將SoC晶片內之目前值暫存器計數歸零;
- FUN93之CN=0表HSC0;D=0表CV
- 利用FUN93將10寫入SoC晶片內之設定值暫存器,當作計數到中斷值;
- FUN93之CN=0表HSC0;D=1表PV
- 開啟HSTA控制
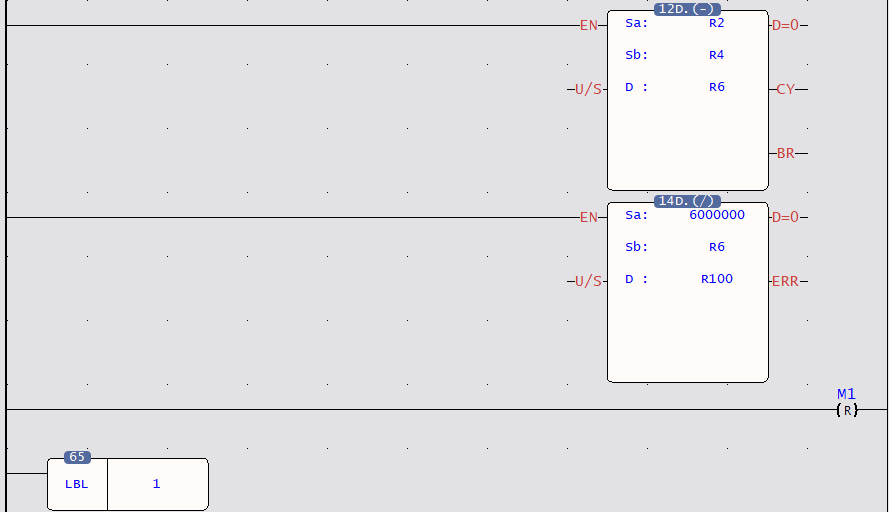
- 讀取目前HSTA計時值並存放至DR2,求出HSC0每次中斷的間隔時間
△T(DR6´0.1mS)
轉速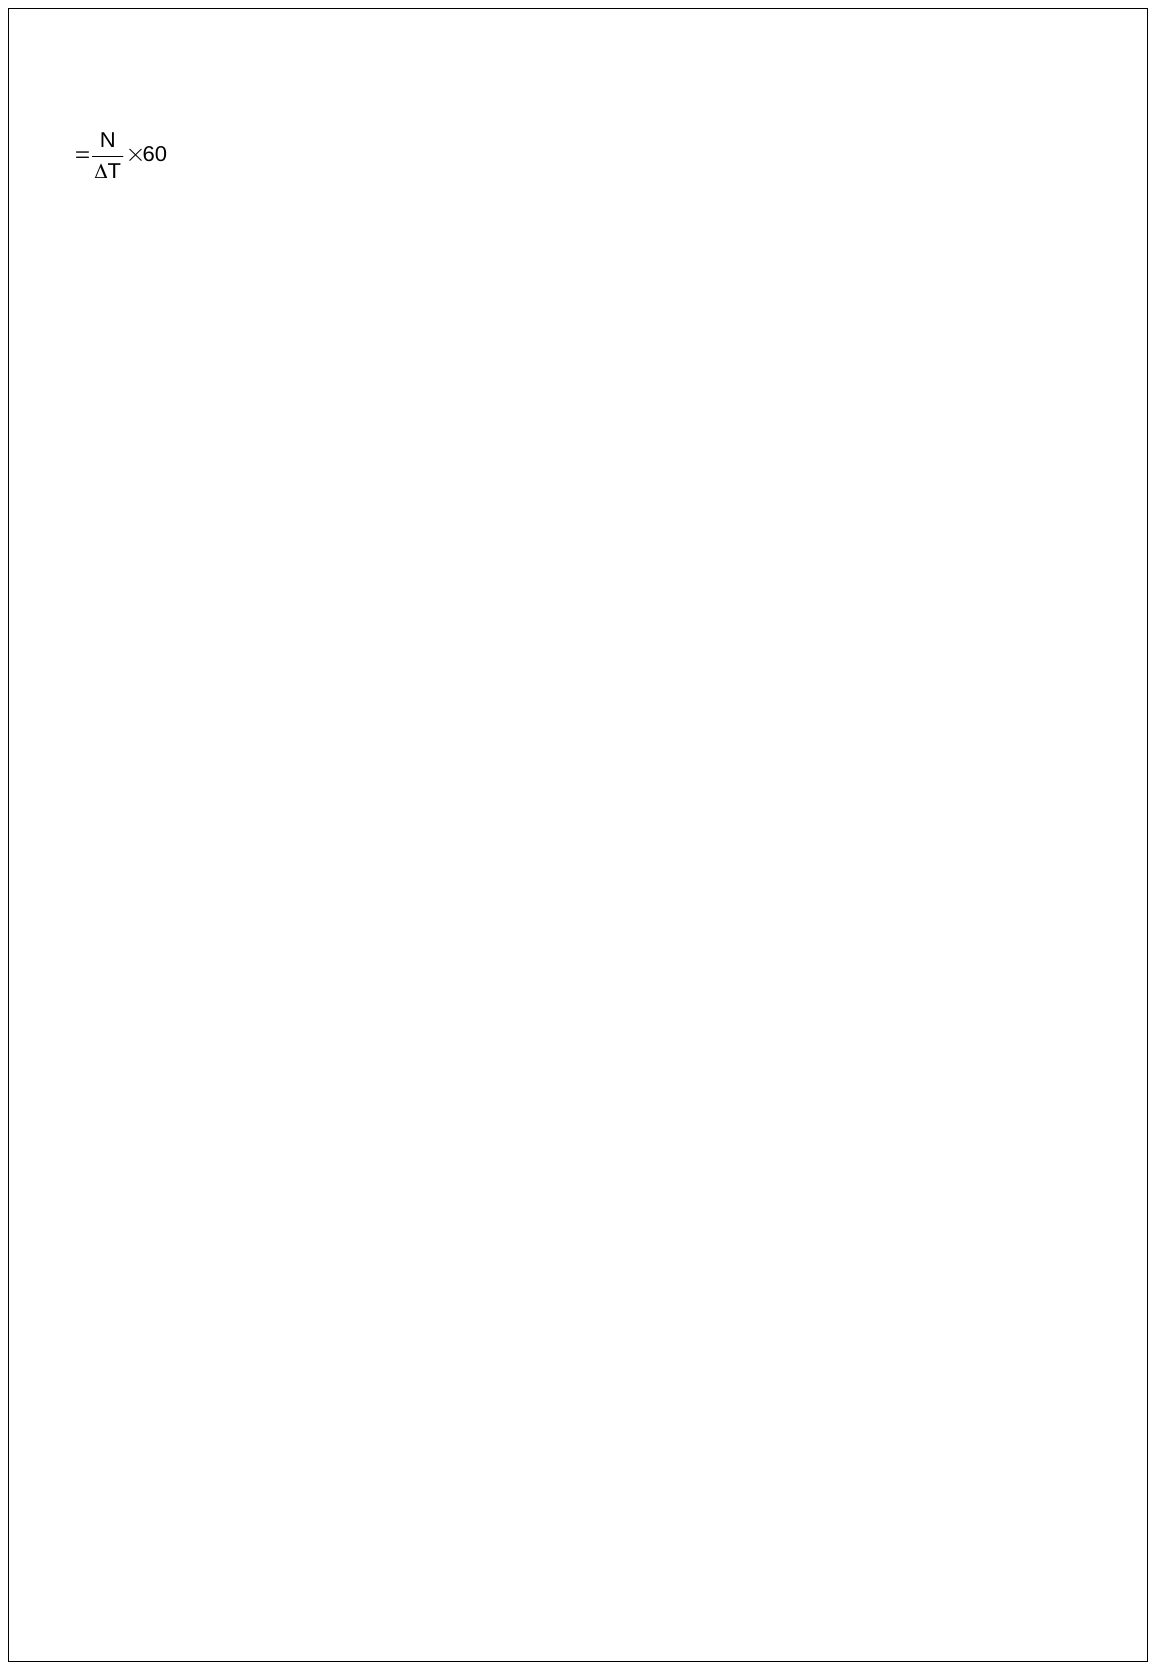 RPM
N=10,△T = △CV×0.1mS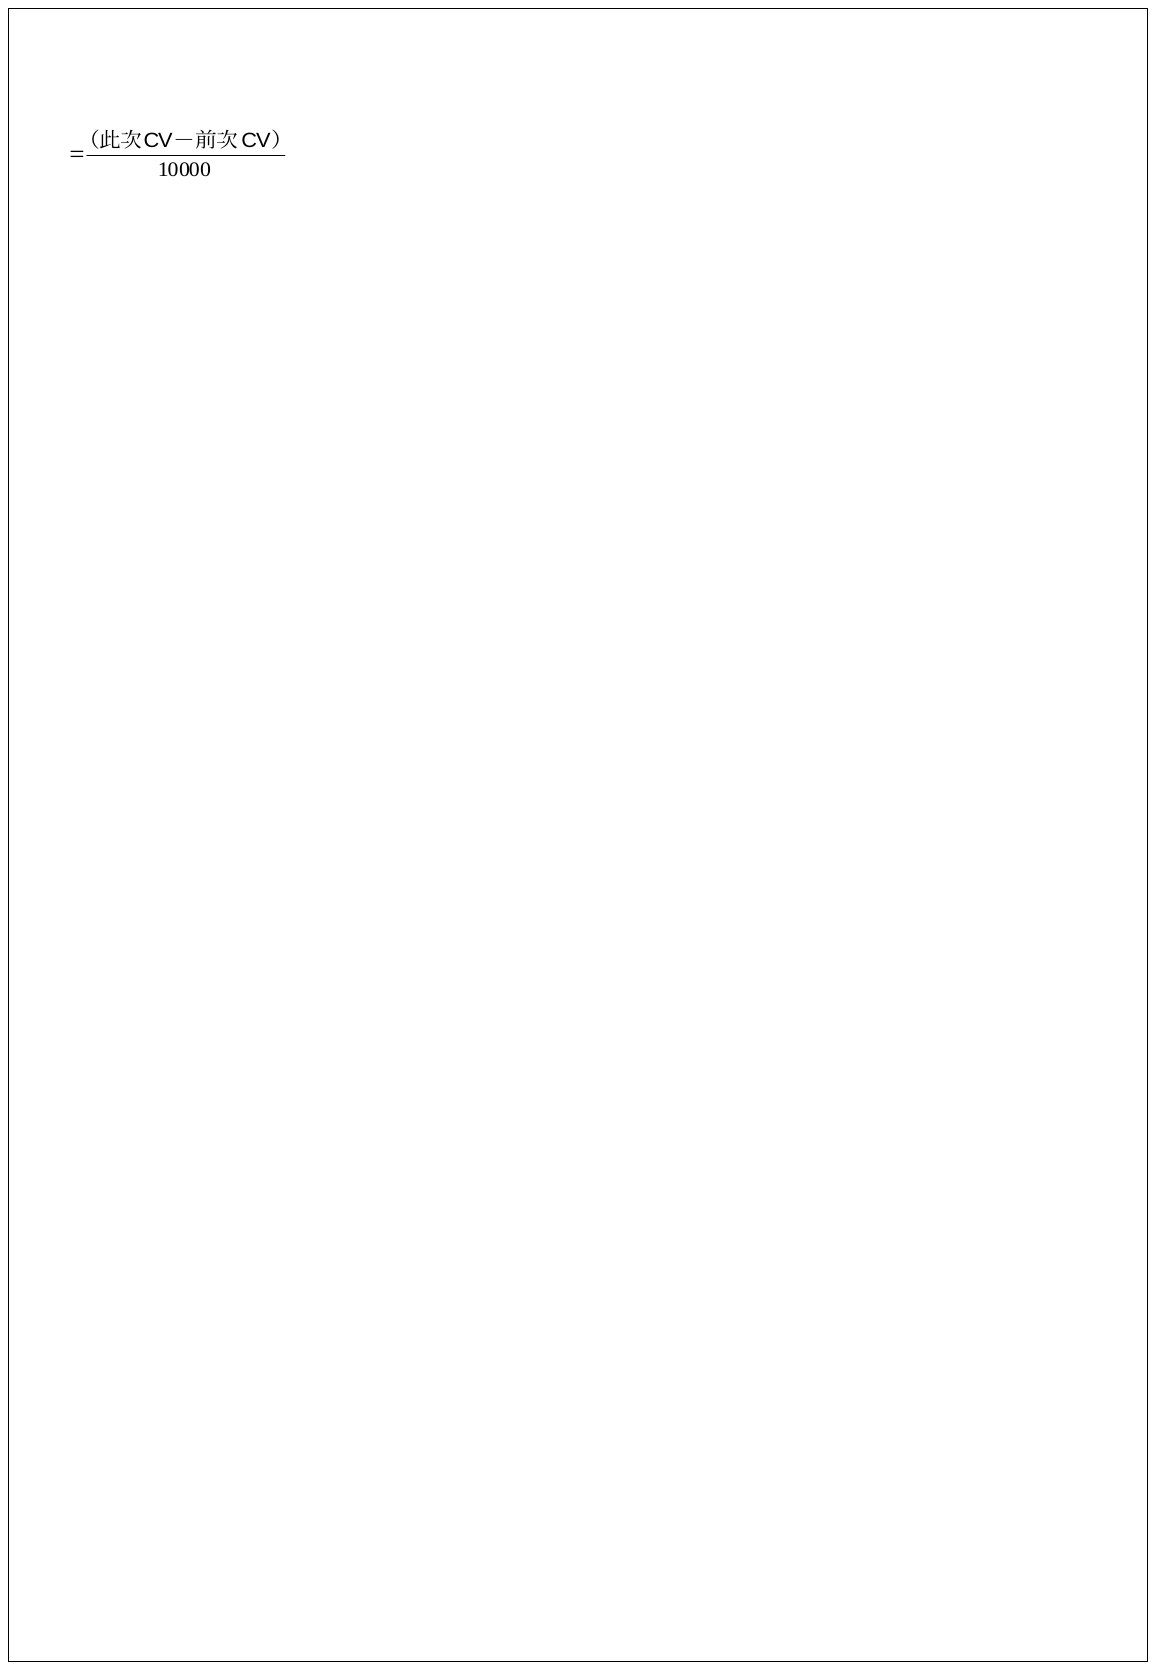 秒
,故轉速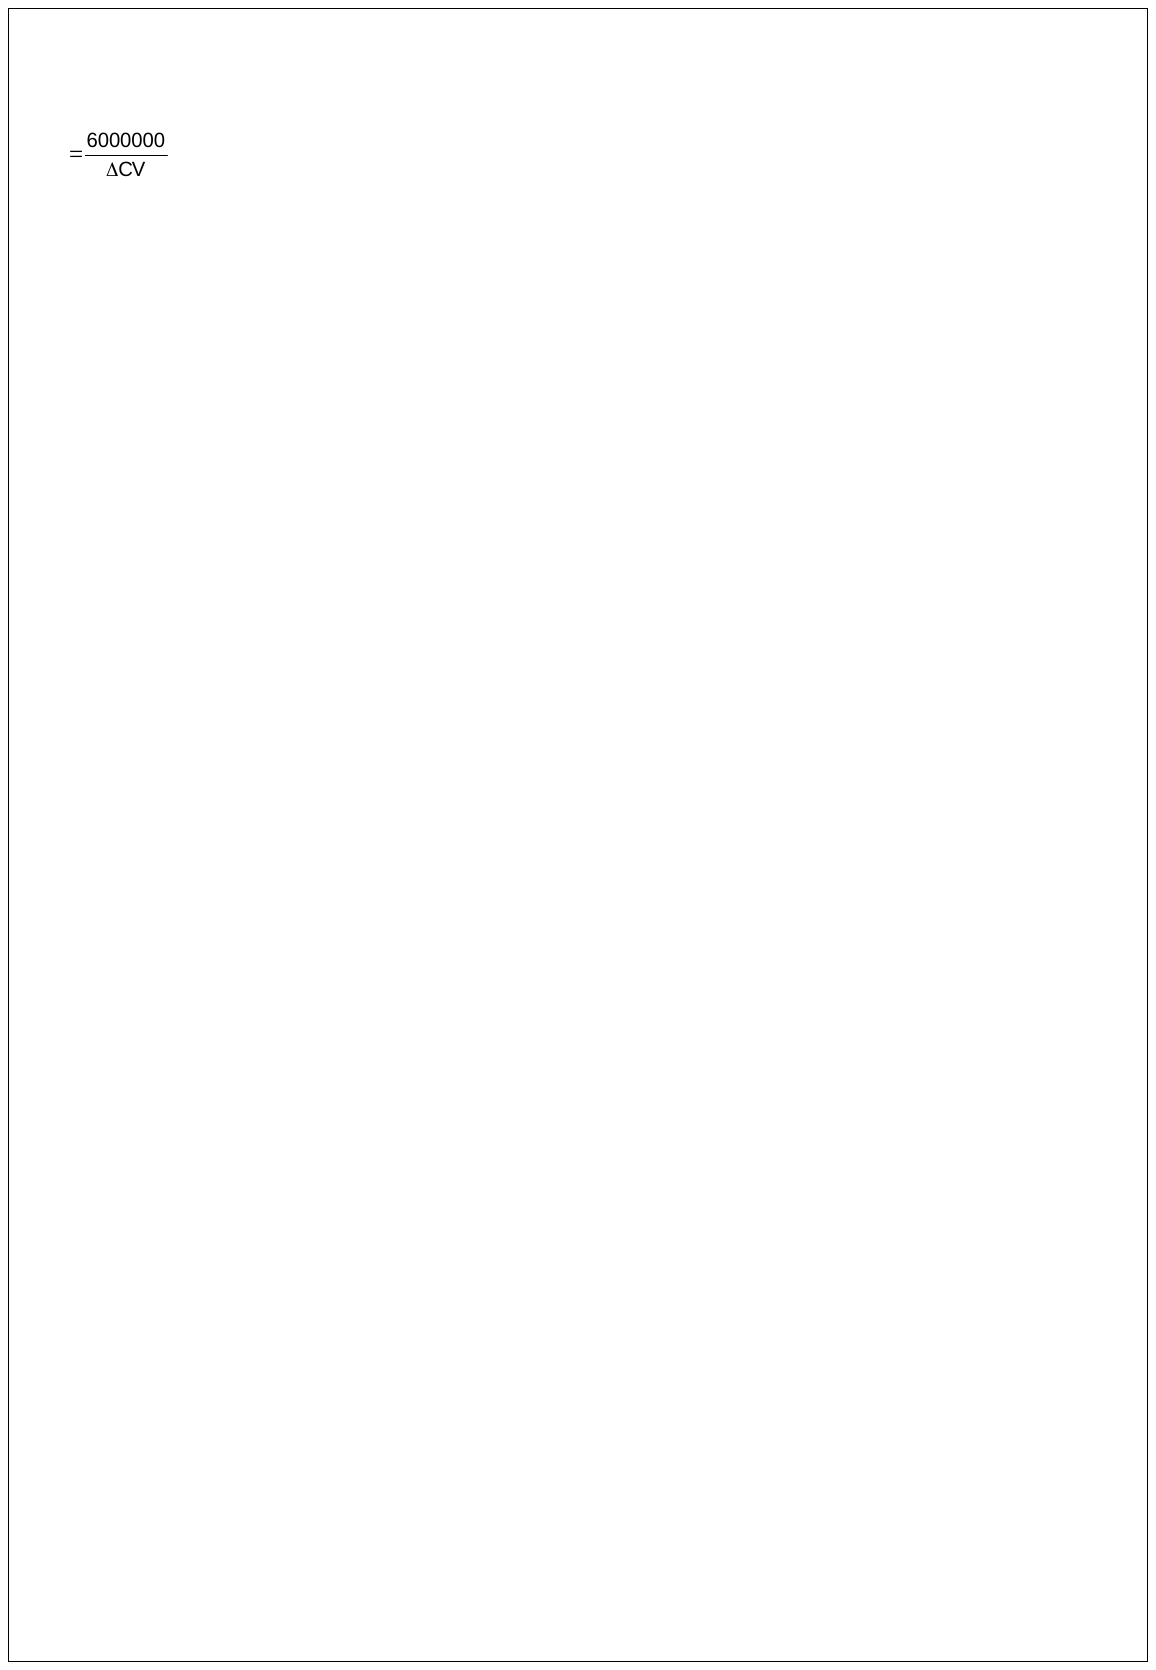 RPM
R100=RPM - 清除RPM計算旗標(將M1清除為0)
【副程式】
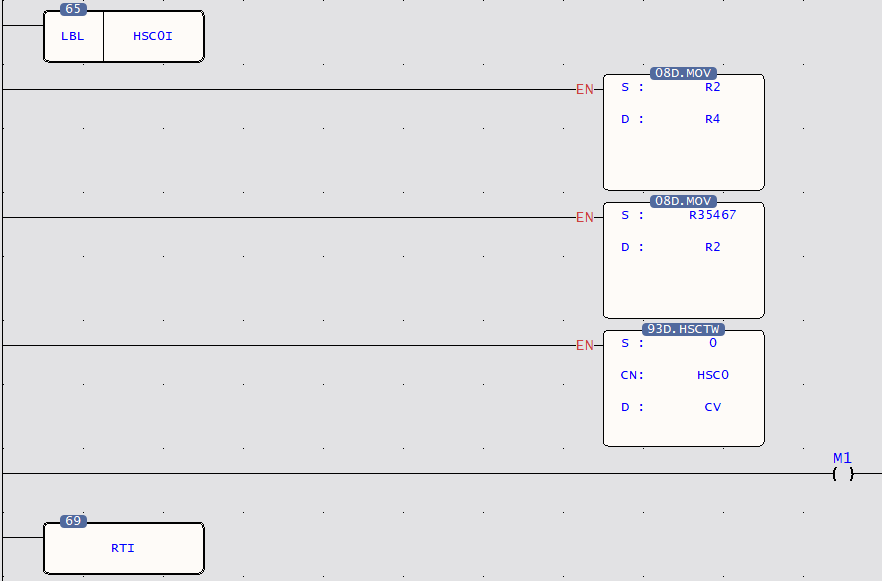
- HSC0每累計10個脈沖,硬體即自動執行此中斷副程式
- 讀取HSTA之CV值
- 將目前計數值復歸為0
- M1=ON,RPM計算旗標
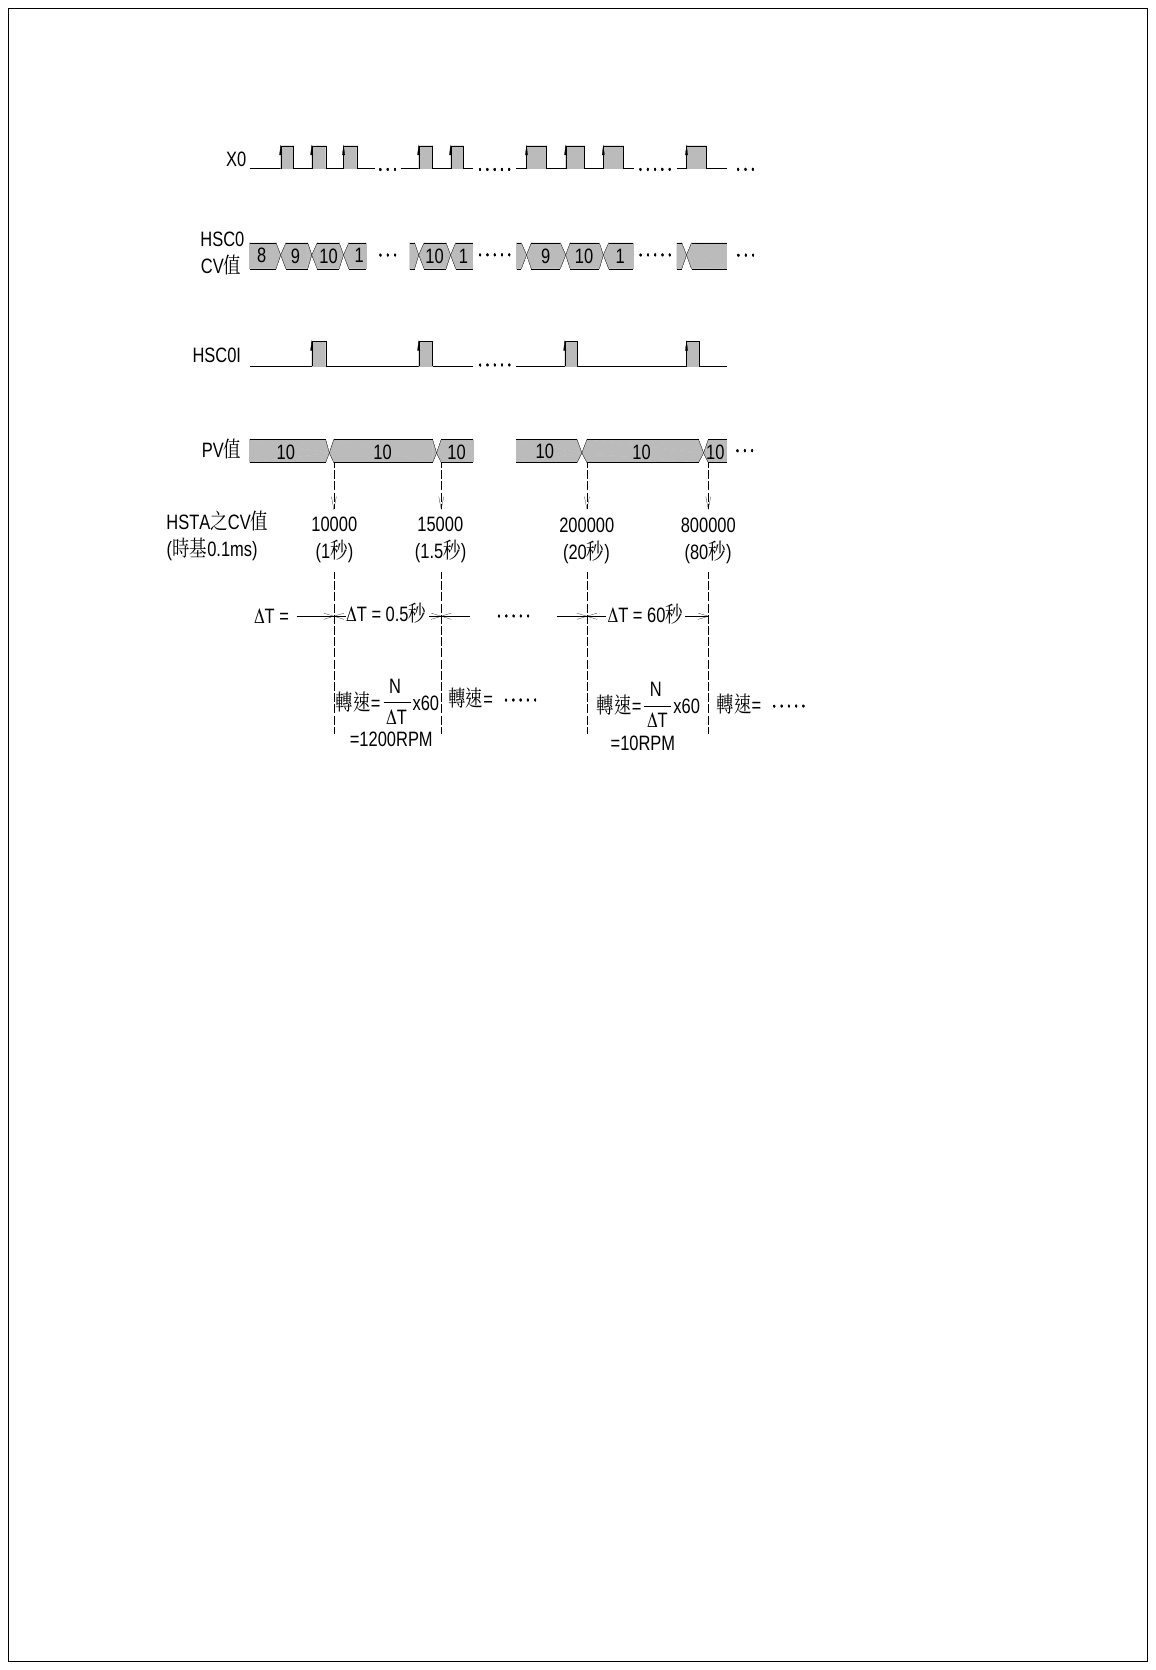
圖 43 求得馬達RPM之對照圖
8-4 捕捉式輸入
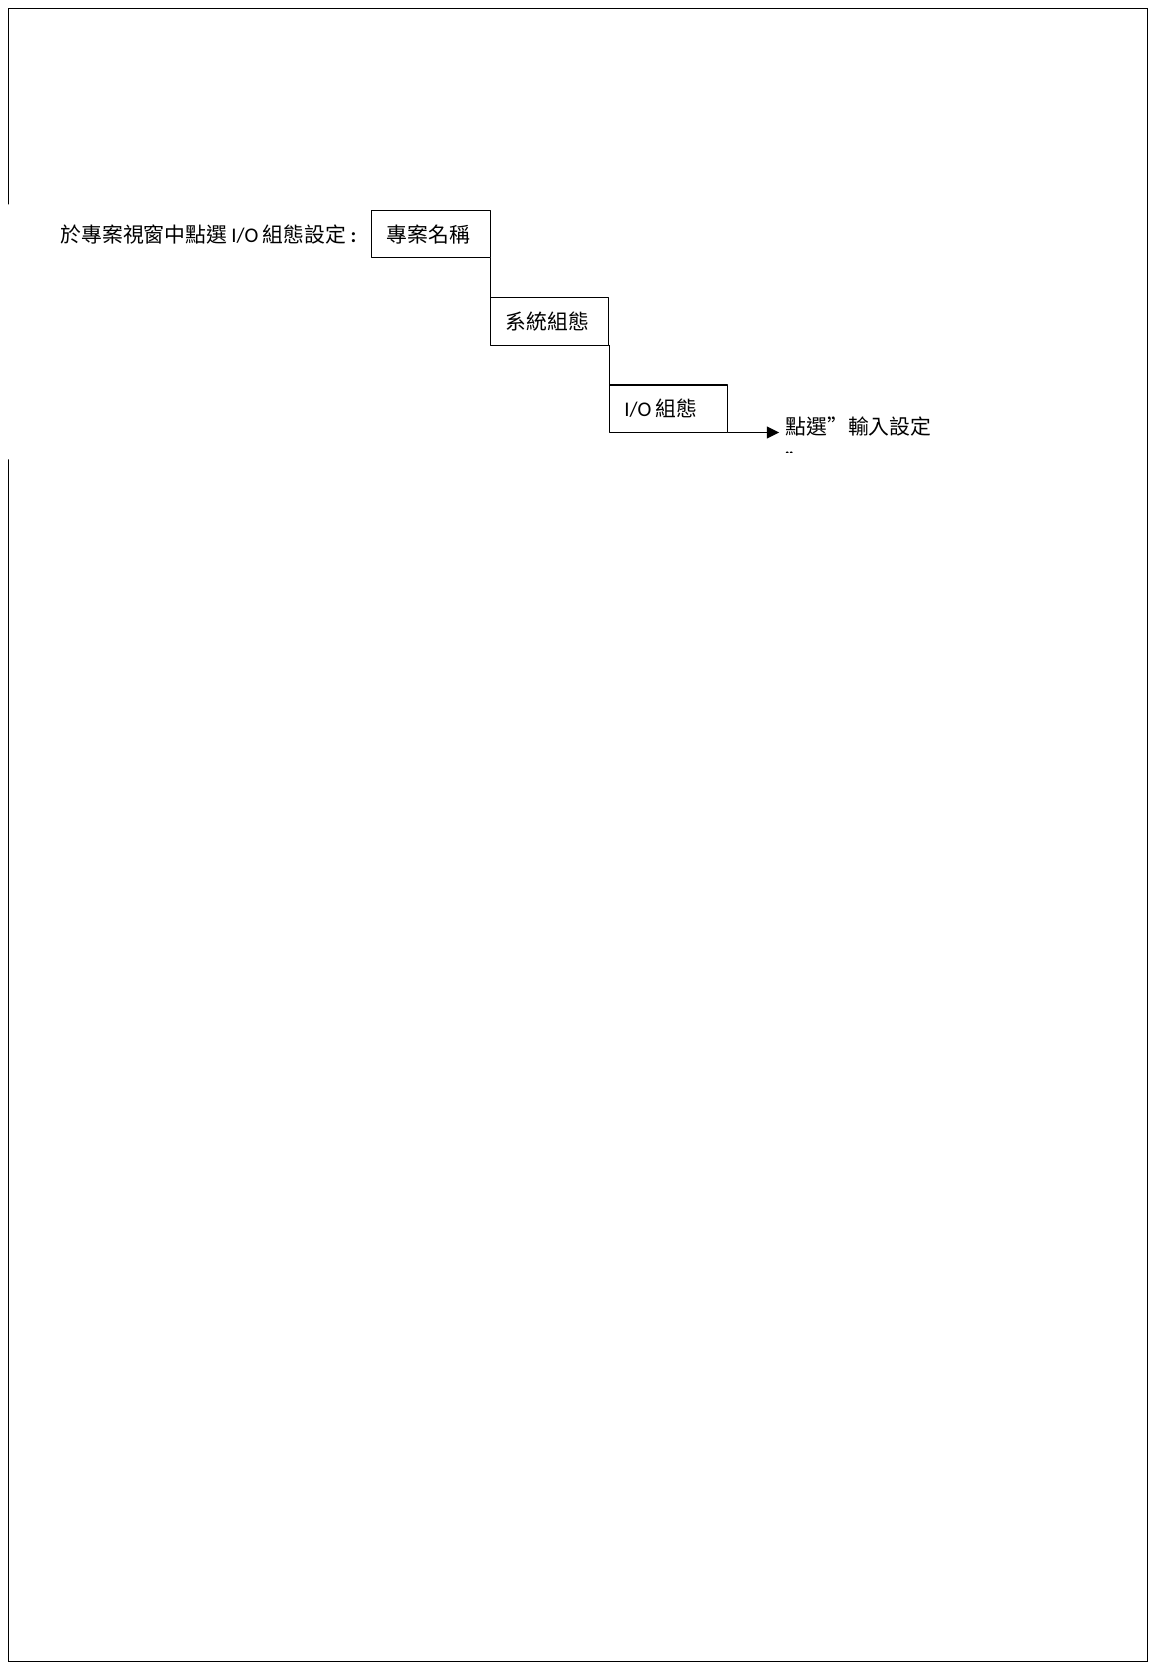 針對許多高速應用的場合,除了可以使用中斷輸入方式來防止信號遺漏外,亦可以將主機內含之輸入點設定為捕捉式輸入來捕捉其一閃即逝的信號。使用捕捉式輸入的設定方式相當的簡單:
出現捕捉式輸入設定畫面後,直接點選欲捕捉之輸入點數即可。
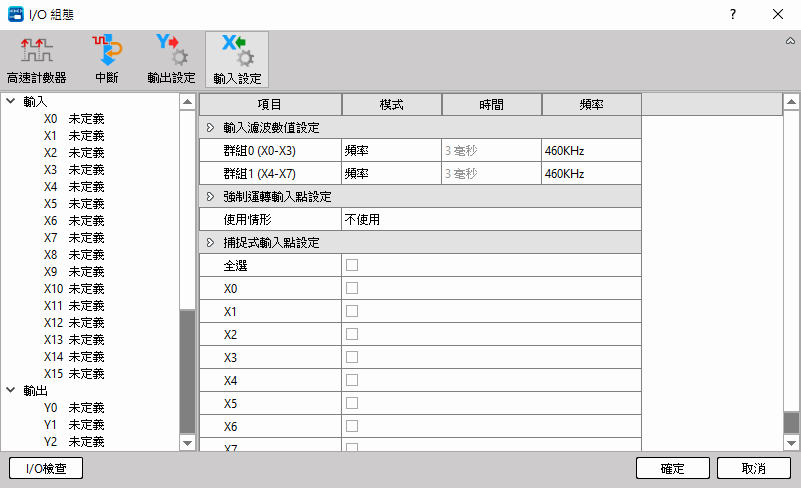
圖 44 捕捉式輸入設定圖
範例說明一
如果欲將捕捉式輸入用於計數時,其輸入週期至少需大於掃描週期的兩倍以上,才不會有遺漏的現象。例如一輸入信號之頻率為50Hz,則其掃描時間至少須小於10mS以上,輸入計數才會正確。如需設定PLC掃描時間,可以參考本手冊第六章程式掃描時間章節
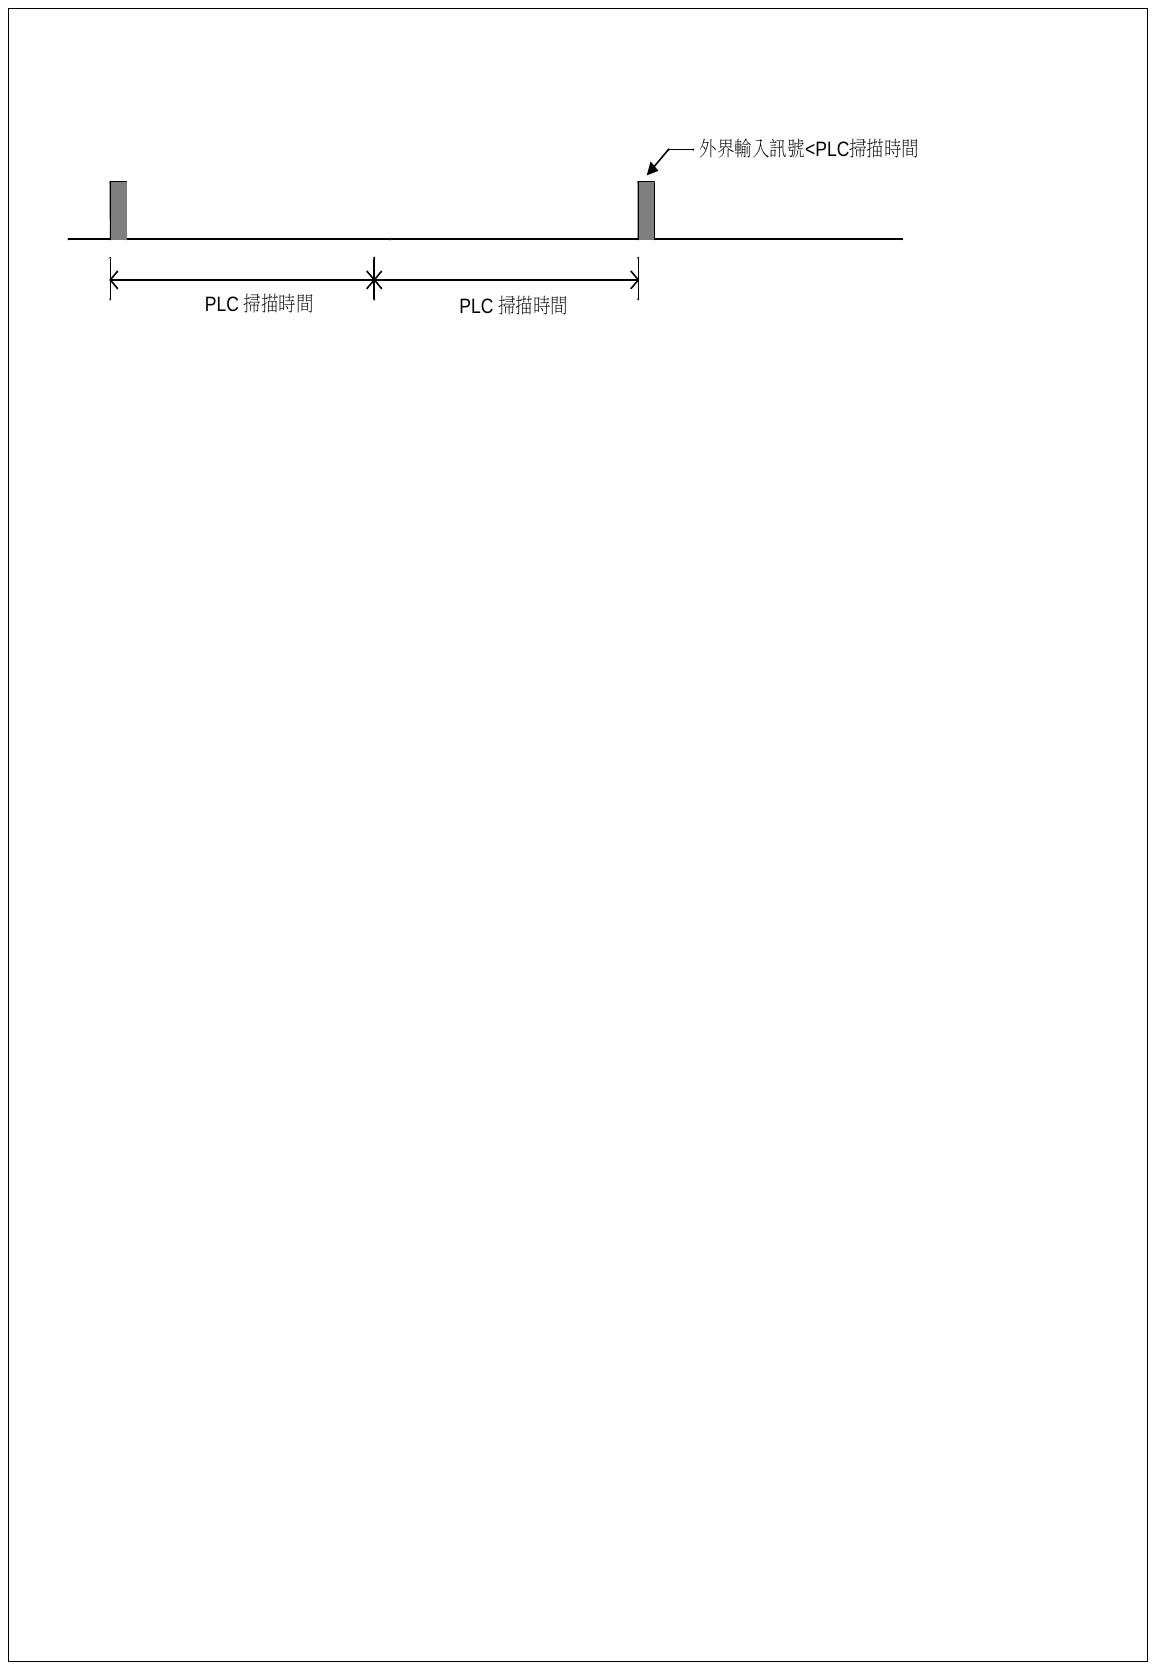
圖 45 捕捉式輸入最小訊號頻率示意圖
範例說明
下述之範例即可設定捕捉式輸入來捕捉比PLC掃描時間(Scan Time)更短暫之外界輸入信號,另外必須注意的是,捕捉式輸入的設定只針對主機之內含點數,擴充點數則無效果。
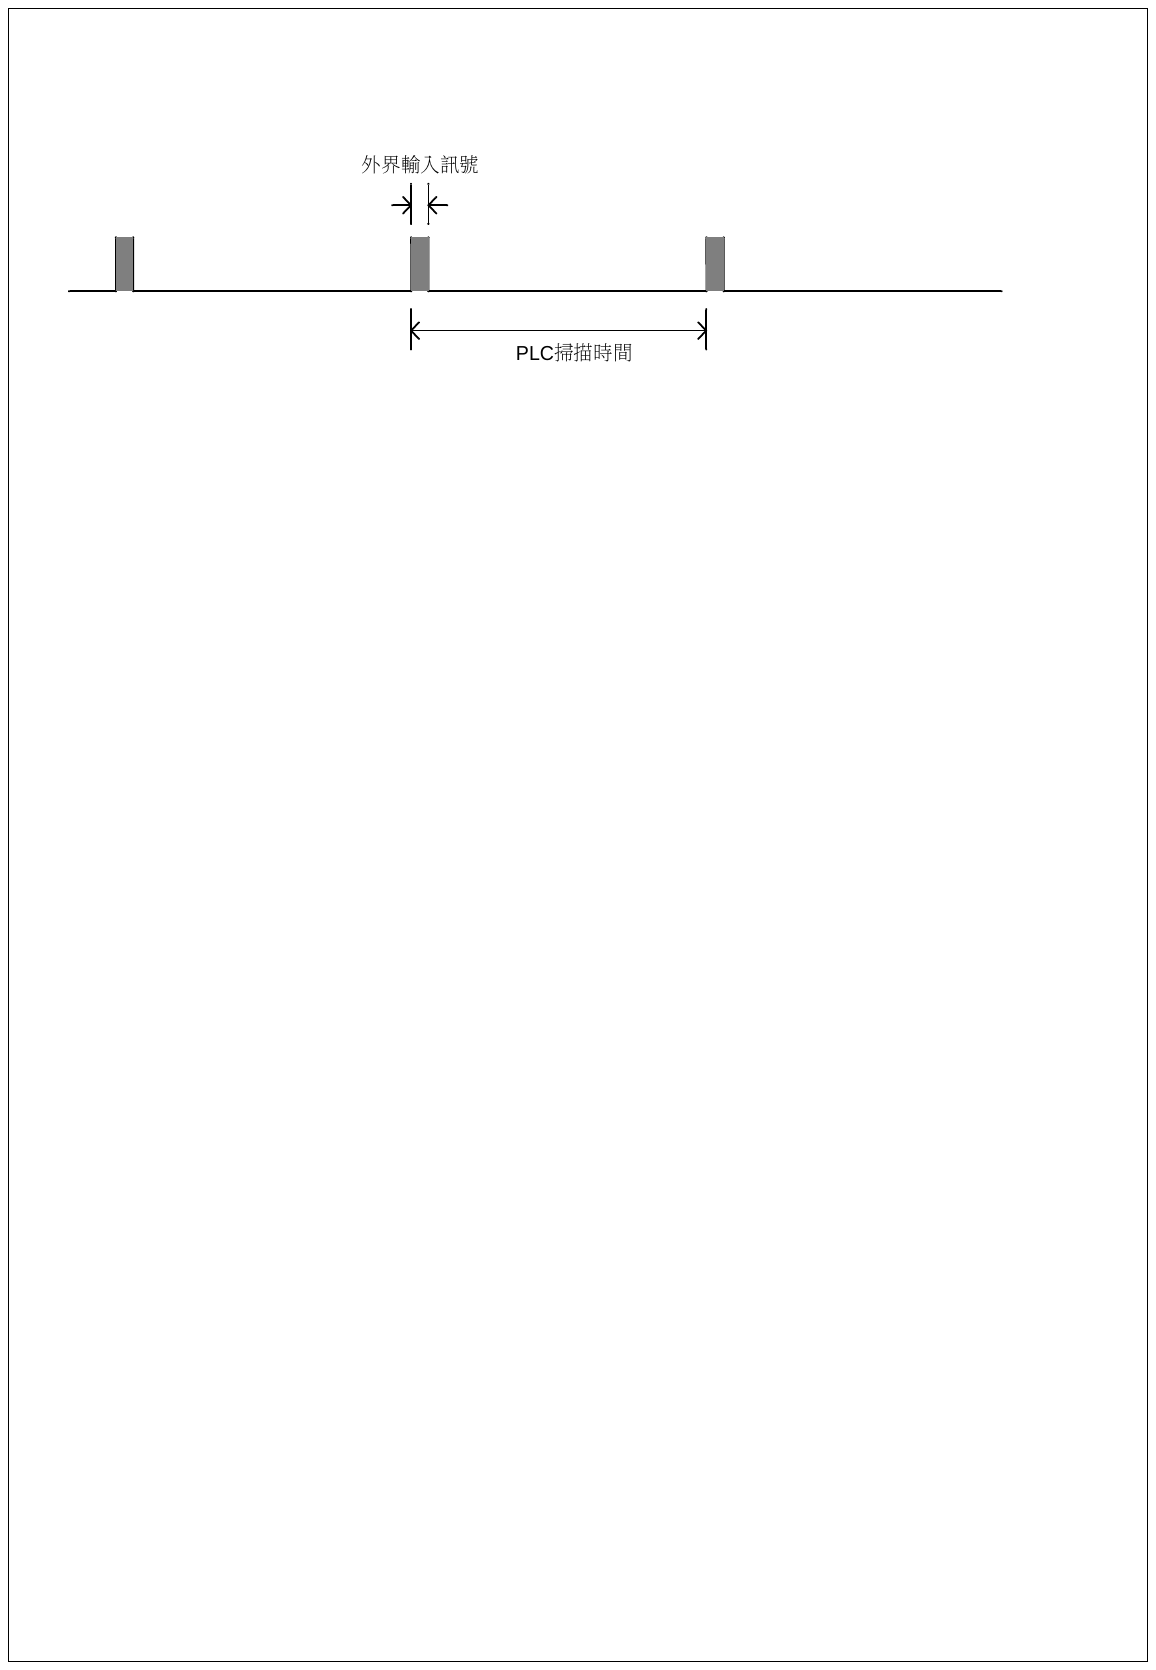
圖 46 可設置捕捉式輸入捕捉比PLC掃描時間小之訊號示意圖
8-4-1 輸入點數位濾波
M主機內含之輸入點除了可設定為捕捉式輸入之外,還可進行輸入濾波條件設定。
數位濾波設定可分成對時間或是對頻率設定濾波條件。以頻率作設定時,可設定28KHz~1.8MHz等8種選擇;以時間作設定時,可設定(3~15)×1mS。設定輸入濾波時間用於消除低於設定時間之雜訊;設定輸入濾波頻率用於消除高於設定頻率之雜訊。
範例說明一
濾波時間設定為2mS時,當信號ON或OFF時間低於2mS,則該ON或OFF信號無法被偵測到。
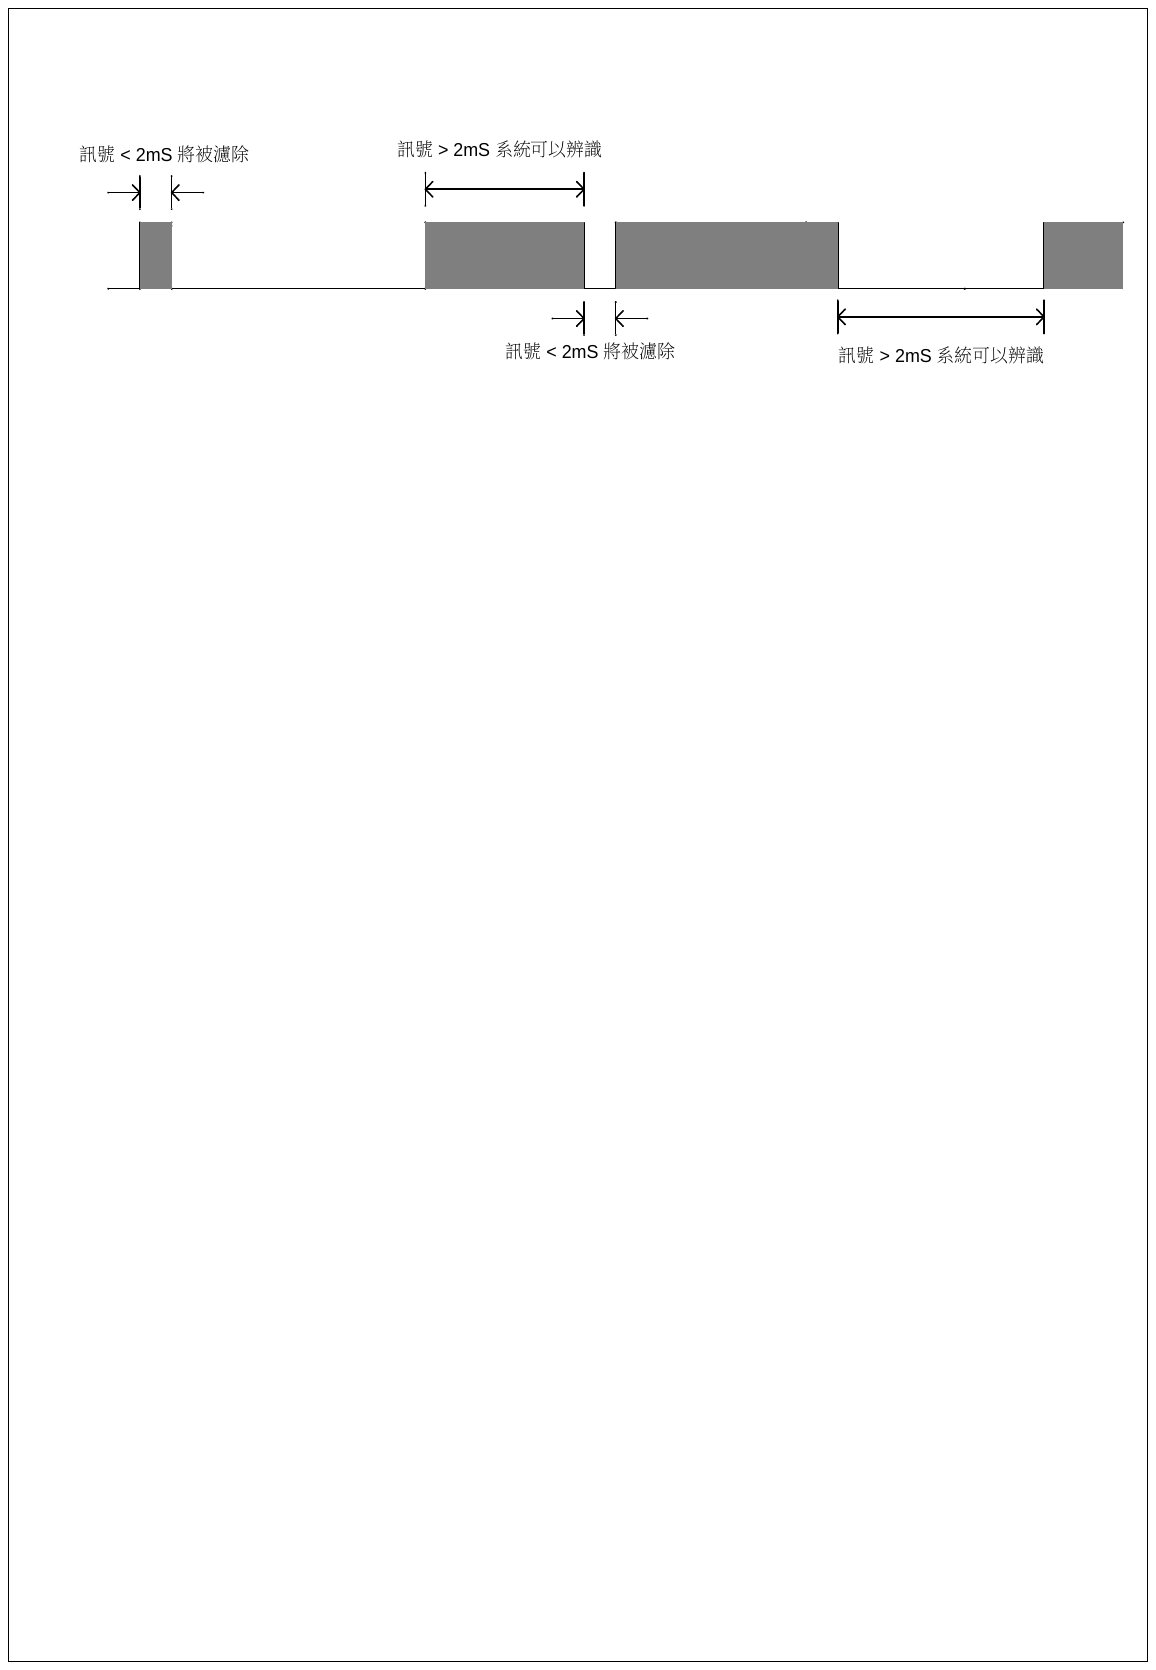
圖 47 輸入點數位濾波時間參數範例示意圖
範例說明二
濾波頻率設定為28KHz時,當輸入頻率大於28KHz時,則該輸入訊號無法被偵測到。
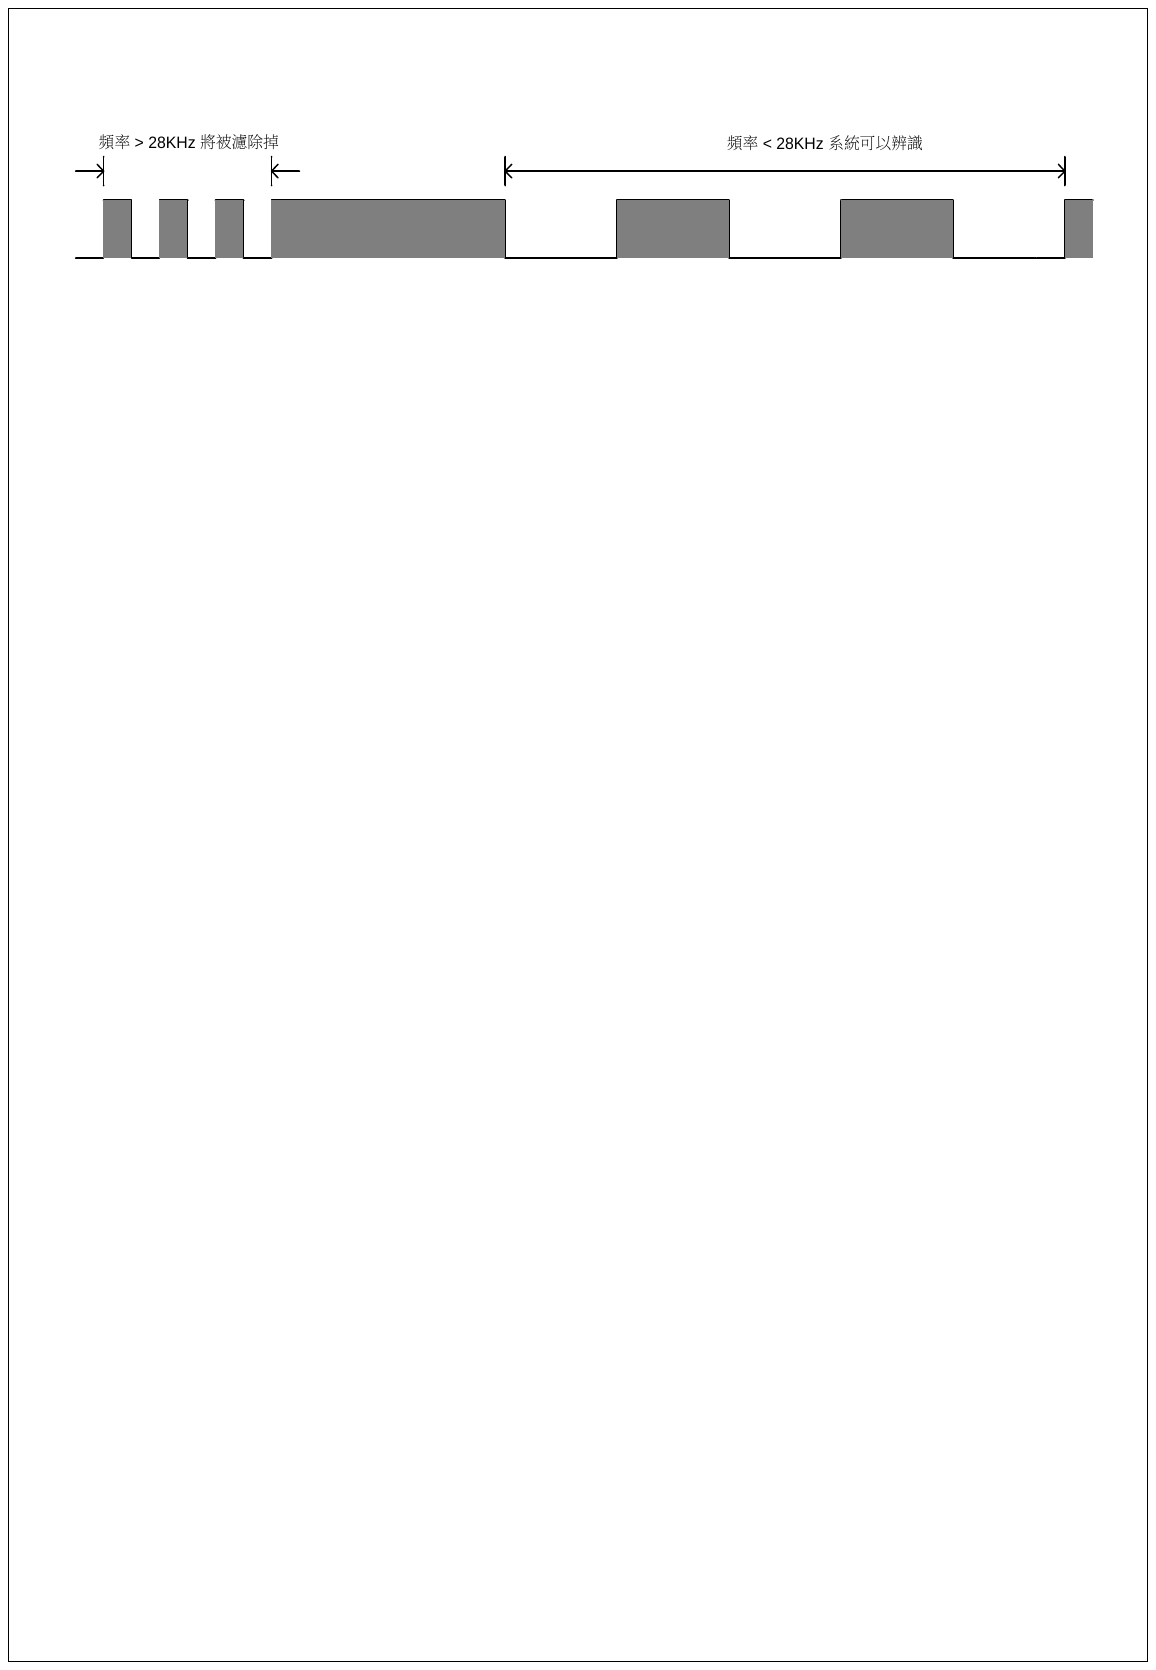
圖 48 輸入點數位濾波頻率參數範例示意圖
提示:按 ← → 切換章節,Ctrl+K 搜尋