9-1 NC定位控制之方式
早期使用一般馬達來作定位控制,由於速度不快、或者精度要求不高,所以足以應付所需;當機械運轉為了求取效率而將速度加快時,當製成品品質、精度要求愈高時,馬達停止位置之控制就不是一般馬達所能勝任了!解決此問題之最佳方案是採用NC定位控制器搭配步進或伺服馬達作定位控制。但在過去,因其價位極高,而限制了其使用之普遍性,近年來拜技術之精進及成本之降低,其價位己堪稱低廉,使用之數量己有愈來愈多之趨勢。M系列主機之NC定位控制器功能整合於內部SoC晶片內,除免卻PLC與專用NC定位控制器間繁雜之資料交換與連結程序外,更大幅降低整體成本,為使用者提供一質優、簡易、方便之PLC整合NC定位控制之答案。
以高速脈波方式控制步進或伺服驅動器是常被使用之方式,M系列主機因內含多軸高速脈波輸出以及高速硬體計數器,且能提供簡易使用、設計之定位程式編輯。
常用的PLC結合伺服驅動器所構成之NC伺服系統有如下二種:
|
半閉迴路控制 |
PLC衹負責送出高速脈波命令給伺服驅動器,裝在伺服馬達之位移偵測信號直接迴授至伺服驅動器,閉迴路僅及伺服驅動器與伺服馬達;優點是控制簡單精度已足(已適合大部份之應用),缺點是不能真正反應實際經過傳動元件之真正位移量,況且如元件磨耗、老化或不良,無法加以補償或檢知。
|
閉迴路控制 |
PLC負責送出高速脈波命令給伺服驅動器,除了裝在伺服馬達之位移偵測信號直接迴授至伺服驅動器外,外加位移偵測器裝在傳動元件之後,真正反應實際位移量,並將此信號迴授至PLC內含之高速硬體計數器,如此可作更精緻之控制,且可避免上述半閉迴路之缺點。
9-3 絕對座標與相對座標
移動距離之指定,可以絕對位置來指定(絕對座標定位),或以相對距離來指定(相對座標定位);而DRV指令用來驅動馬達。
當以絕對座標來標示移動距離時,
如目前位於100mm,欲行走至300mm時,則定位指令為 :DRV ABS, ,300,Ut
如目前位於300mm,欲行走至 0mm時,則定位指令為 :DRV ABS, , 0,Ut
當以相對座標來標示移動距離時,
如目前位於100mm,欲行走至300mm時,則定位指令為 :DRV ADR,+,200,Ut
如目前位於300mm,欲行走至 0mm時,則定位指令為 :DRV ADR,-,300,Ut
- 絕對座標標示
|
欲由位置300mm,移至0mm時,程式寫法: |
|||||||||||
|
DRV ABS, , 0,Ut |
|||||||||||
|
... |
... |
||||||||||
|
-100 |
0 |
100 |
200 |
300 |
|||||||
|
欲由位置100mm,移至300mm時,程式寫法: |
|||||||||||
|
DRV ABS, ,300,Ut |
|||||||||||
- 相對座標標示
|
欲由位置300mm,移至0mm時,程式寫法: |
|||||||||||
|
DRV ADR,-,300,Ut |
|||||||||||
|
... |
... |
||||||||||
|
-100 |
0 |
100 |
200 |
300 |
|||||||
|
欲由位置100mm,移至300mm時,程式寫法: |
|||||||||||
|
DRV ADR,+,200,Ut |
|||||||||||
9-5 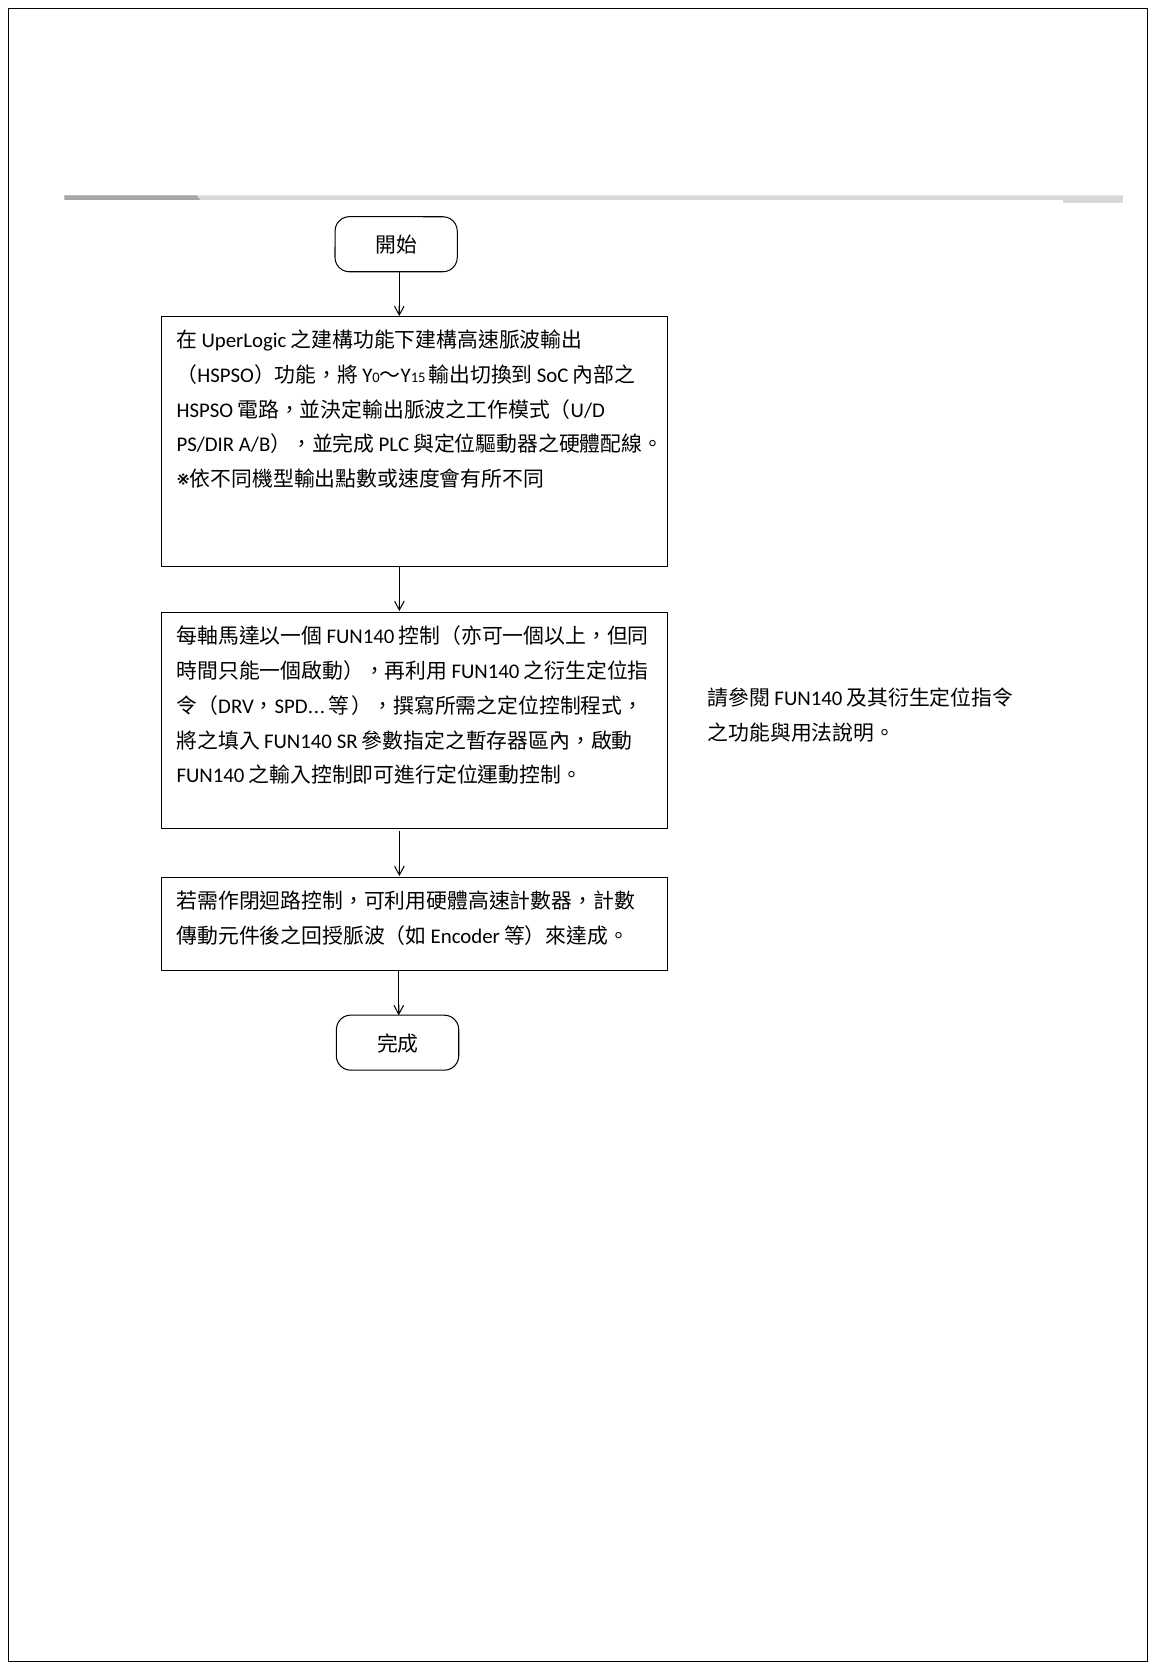 定位控制流程
表 17 NC定位控制設定步驟表格
9-5-1 定位軸設定
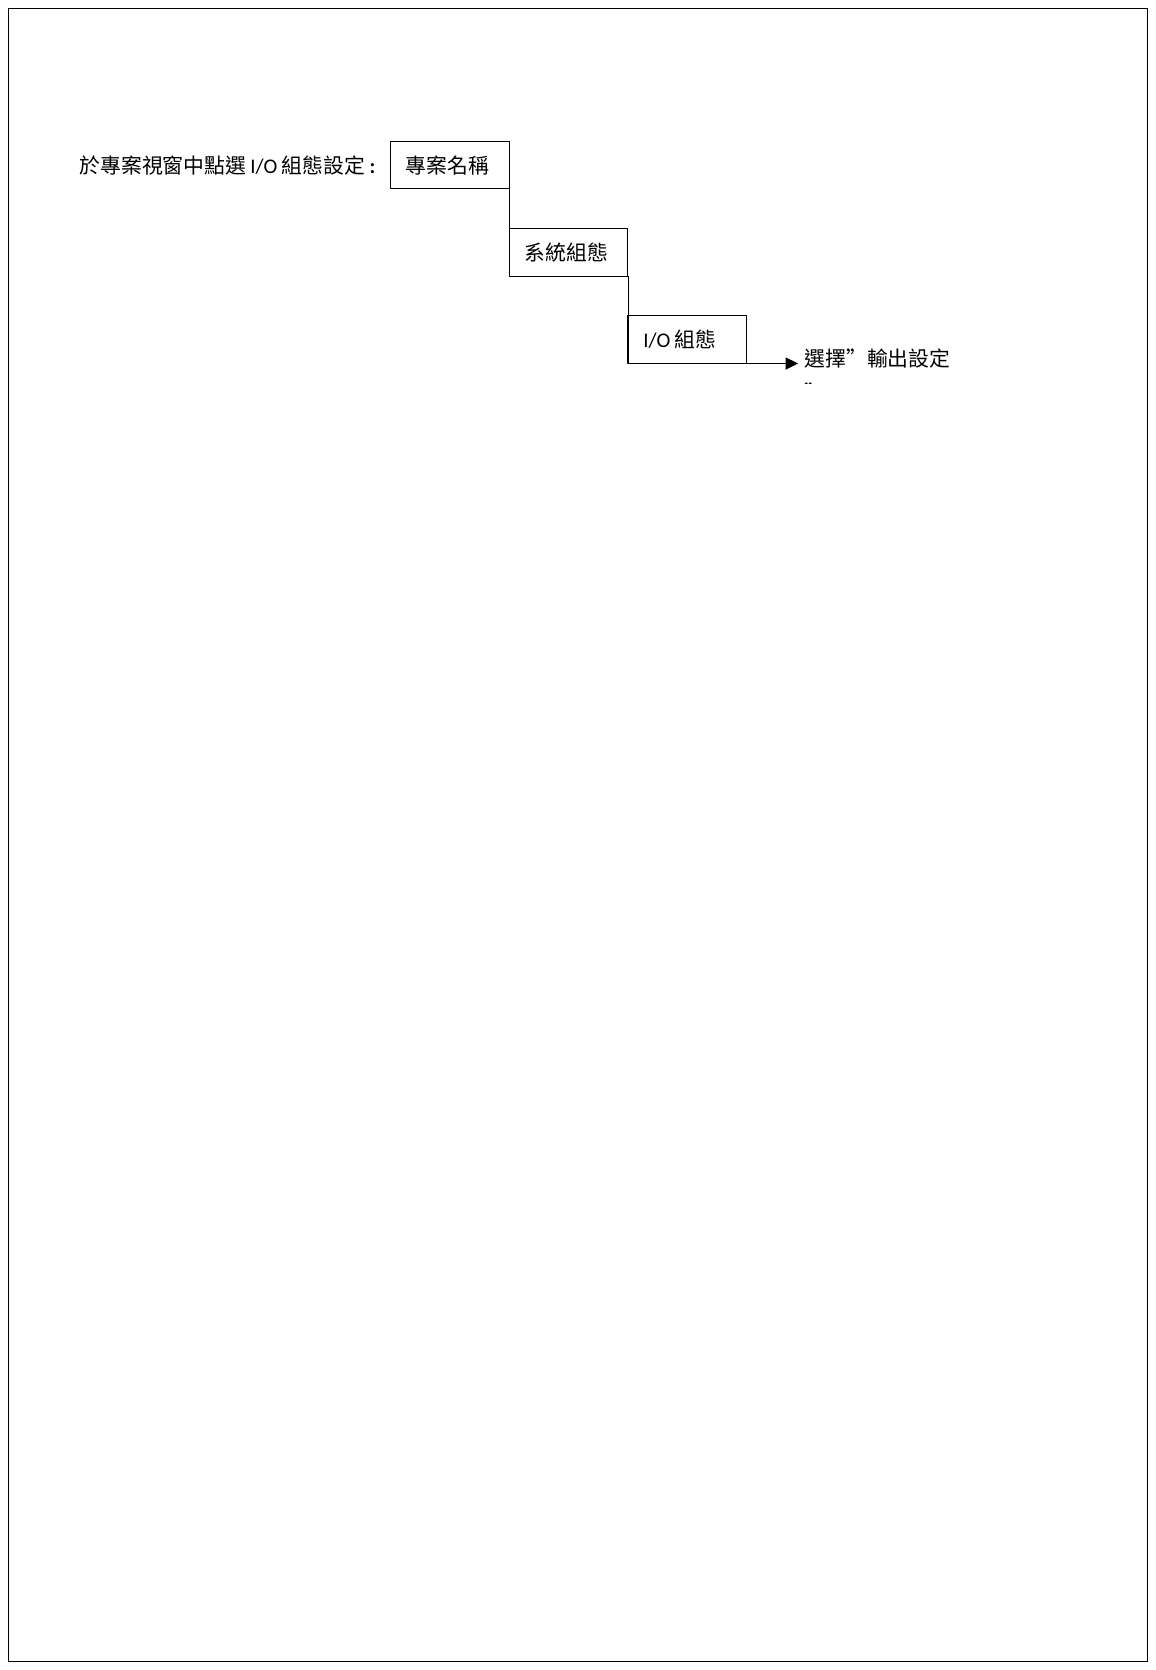
出現輸出設定畫面後,便可以決定欲輸出之型態:
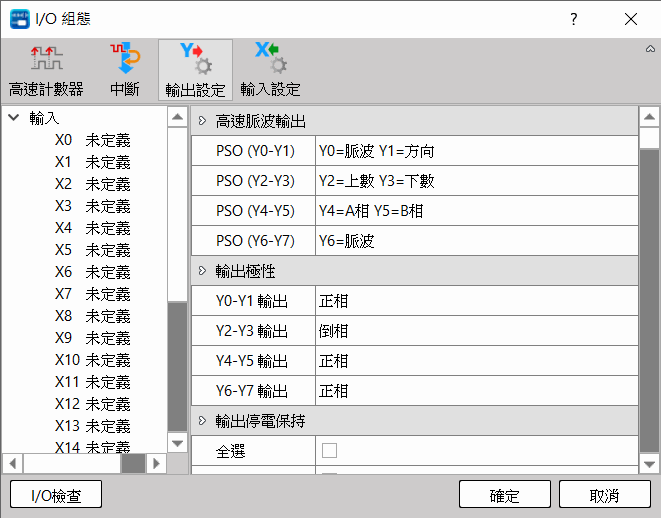
圖 49 規劃高速脈波輸出
9-5-2 定位軸輸出點
M系列主機於輸出脈波頻率最高可達200KHz(最高上限依機型不同而有差異) 。高速脈波輸出電路共用外界輸出點Y0~Y15(輸出點數依機型不同而有差異)。在未使用到HSPSO功能(未於建構功能下建構PSO功能)時, 外界輸出點Y0~Y15是對應到PLC內部之輸出繼電器Y之狀態。但當有建構HSPSO時,則外界輸出點將切換為HSPSO輸出電路,不作為原輸出繼電器所用。
下表為主機最大規格時,各軸輸出點之信號明細、輸出模式及支援頻率:
|
軸號 |
外界 輸出點 |
輸出模式 |
||||
|
U/D輸出 |
P/R輸出 |
A/B輸出 |
僅單點K輸出 |
|||
|
PSO0 |
MQ/MA/MS/ME |
Y0 , Y1 |
Y0=U , Y1=D |
Y0=P , Y1=R |
Y0=A , Y1=B |
Y0=P |
|
PSO1 |
Y2 , Y3 |
Y2=U , Y3=D |
Y2=P , Y3=R |
Y2=A , Y3=B |
Y2=P |
|
|
PSO2 |
Y4 , Y5 |
Y4=U , Y5=D |
Y4=P , Y5=R |
Y4=A , Y5=B |
Y4=P |
|
|
PSO3 |
Y6 , Y7 |
Y6=U , Y7=D |
Y6=P , Y7=R |
Y6=A , Y7=B |
Y6=P |
|
|
PSO4 |
MA/MS/ME |
Y8, Y9 |
Y8=U, Y9=D Y16=U, Y17=D |
Y8=P, Y9=R Y16=P, Y17=R |
Y8=A, Y9=B Y16=A, Y17=B |
Y8=P Y16=P |
|
MQ |
Y16, Y17 |
|||||
|
PSO5 |
MA/MS/ME |
Y10, Y11 |
Y10=U, Y11=D |
Y10=P, Y11=R |
Y10=A, Y11=B |
Y10=P |
|
MQ |
Y18, Y19 |
Y18=U, Y19=D |
Y18=P, Y19=R |
Y18=A, Y19=B |
Y18=P |
|
|
PSO6 |
MA/MS/ME |
Y12, Y13 |
Y12=U, Y13=D |
Y12=P, Y13=R |
Y12=A, Y13=B |
Y12=P |
|
MQ |
Y20, Y21 |
Y20=U, Y21=D |
Y20=P, Y21=R |
Y20=A, Y21=B |
Y20=P |
|
|
PSO7 |
MA/MS/ME |
Y14, Y15 |
Y14=U, Y15=D |
Y14=P, Y15=R |
Y14=A, Y15=B |
Y14=P |
|
MQ |
Y22, Y23 |
Y22=U, Y23=D |
Y22=P, Y23=R |
Y22=A, Y23=B |
Y22=P |
|
表 18各軸輸出點之信號明細、輸出模式及支援頻率
9-7 定位控制功能
M 系列主機內建最多可控制8軸(最高上限依機型不同而有差異)之定位運動。其所使用之NC定位控制指令是以上一代PLC FBs/B1系列為基礎,在其上提供相容性並新增其他應用型之指令,如中斷定長(ICF)以及中斷定角(ICA)等。欲以M系列主機透過脈波去驅動伺服或步進馬達,只要其電路結構及頻率能搭配即可正常工作。
9-7-1 步進馬達介面
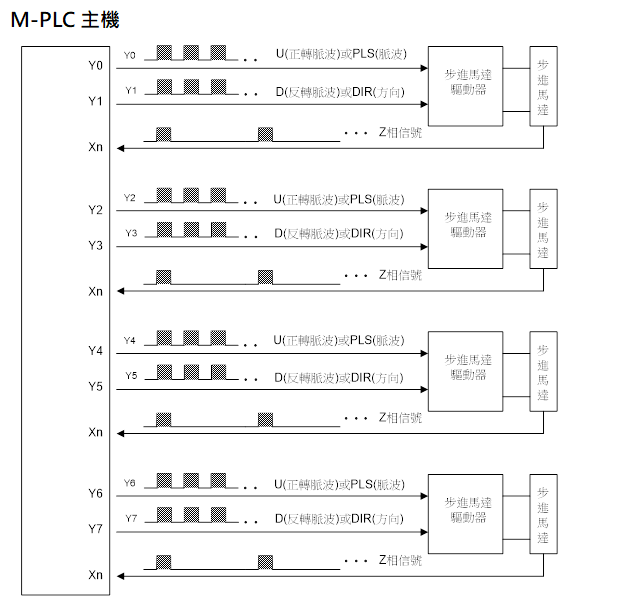
圖 50 步進馬達與PLC之訊號傳輸示意圖
步進馬達是專門接受輸入脈波來達成角度或距離之控制;因此,馬達之回轉角度與外部輸入之脈波數成正比,而馬達之轉速與脈波頻率成正比。
N:馬達轉速(RPM)
N(RPM)= 60 ´ f / n f :脈波頻率(Ps/Sec)
n:馬達轉一圈所需之脈波數(Ps/ Rev)
n = 360 / θs θs :角度(Deg)
|
相數 |
基本 脈波角度 |
FULL |
HALF |
||
|
脈波角度 |
轉一圈所需脈波 |
脈波角度 |
轉一圈所需脈波 |
||
|
5相 |
0.36° |
0.36° |
1000 |
0.18° |
2000 |
|
0.72° |
0.72° |
500 |
0.36° |
1000 |
|
|
4相 |
0.90° |
0.90° |
400 |
0.45° |
800 |
|
2相 |
1.80° |
1.80° |
200 |
0.90° |
400 |
表 19 各相數的馬達與脈波角度和轉一圈所需的脈波對照表
9-7-2 伺服馬達介面
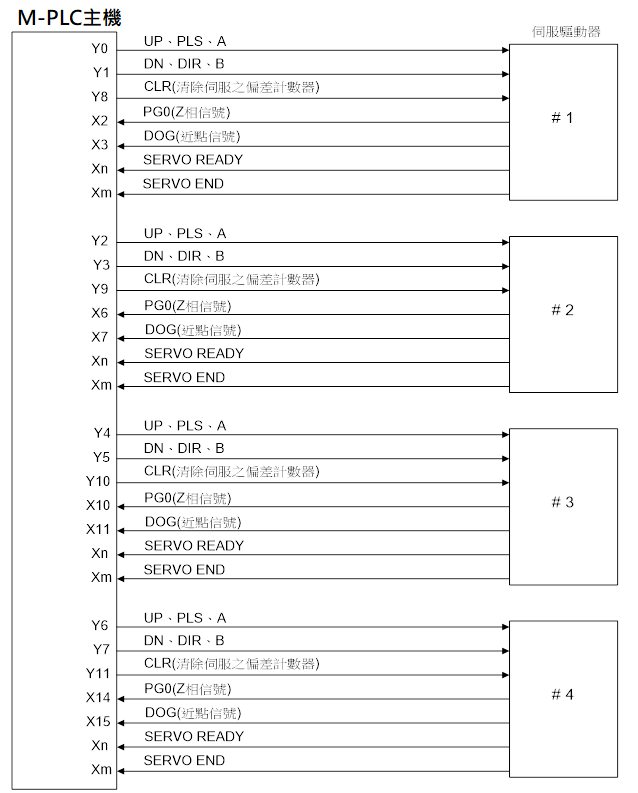
圖 51 伺服馬達與PLC之訊號傳輸示意圖
- 上圖Y0~Y7為特定使用外,Y8~Y11及各輸入點可根據需要自行調配使用。
- 安全保護之左限、右限極限開關信號亦需接入PLC以確保能安全作動。
9-7-3 伺服馬達工作示意圖
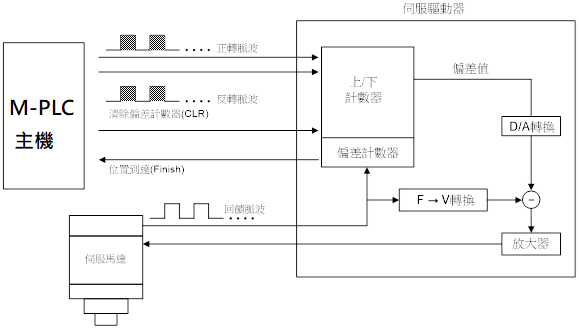
圖 52伺服馬達工作示意圖
- 伺服馬達之譯碼器(Encoder)將位移偵測信號回饋至伺服驅動器,驅動器將輸入信號之脈波頻率和脈波數與回饋信號之頻率和脈波數,經內部之偏差計數器與頻率轉電壓電路處理後,得到脈波偏差值與轉速誤差值,藉以控制伺服馬達達成高速、精密之速度與位置閉迴路處理系統。
- 伺服馬達之轉速與輸入信號之脈波頻率成正比,而馬達之移動量則由脈波數決定。
- 一般而言,伺服馬達之控制誤差為±1個脈波。
9-9 NC定位控制指令
中斷定角( ICA )
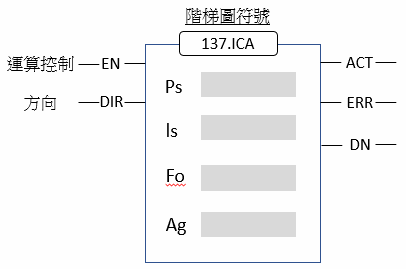
編號為FUN137,以原點為角度0度,偵測到外界中斷時能夠定位於固定角度。
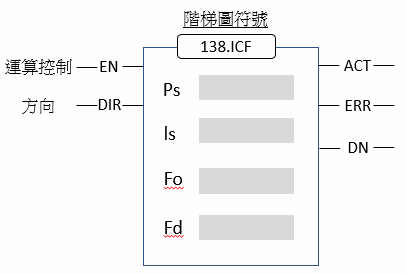
中斷定長( ICF )
編號為FUN138 ,偵測到外界中斷後輸出指定移動量。
高速脈波寬度調變( HSPWM )
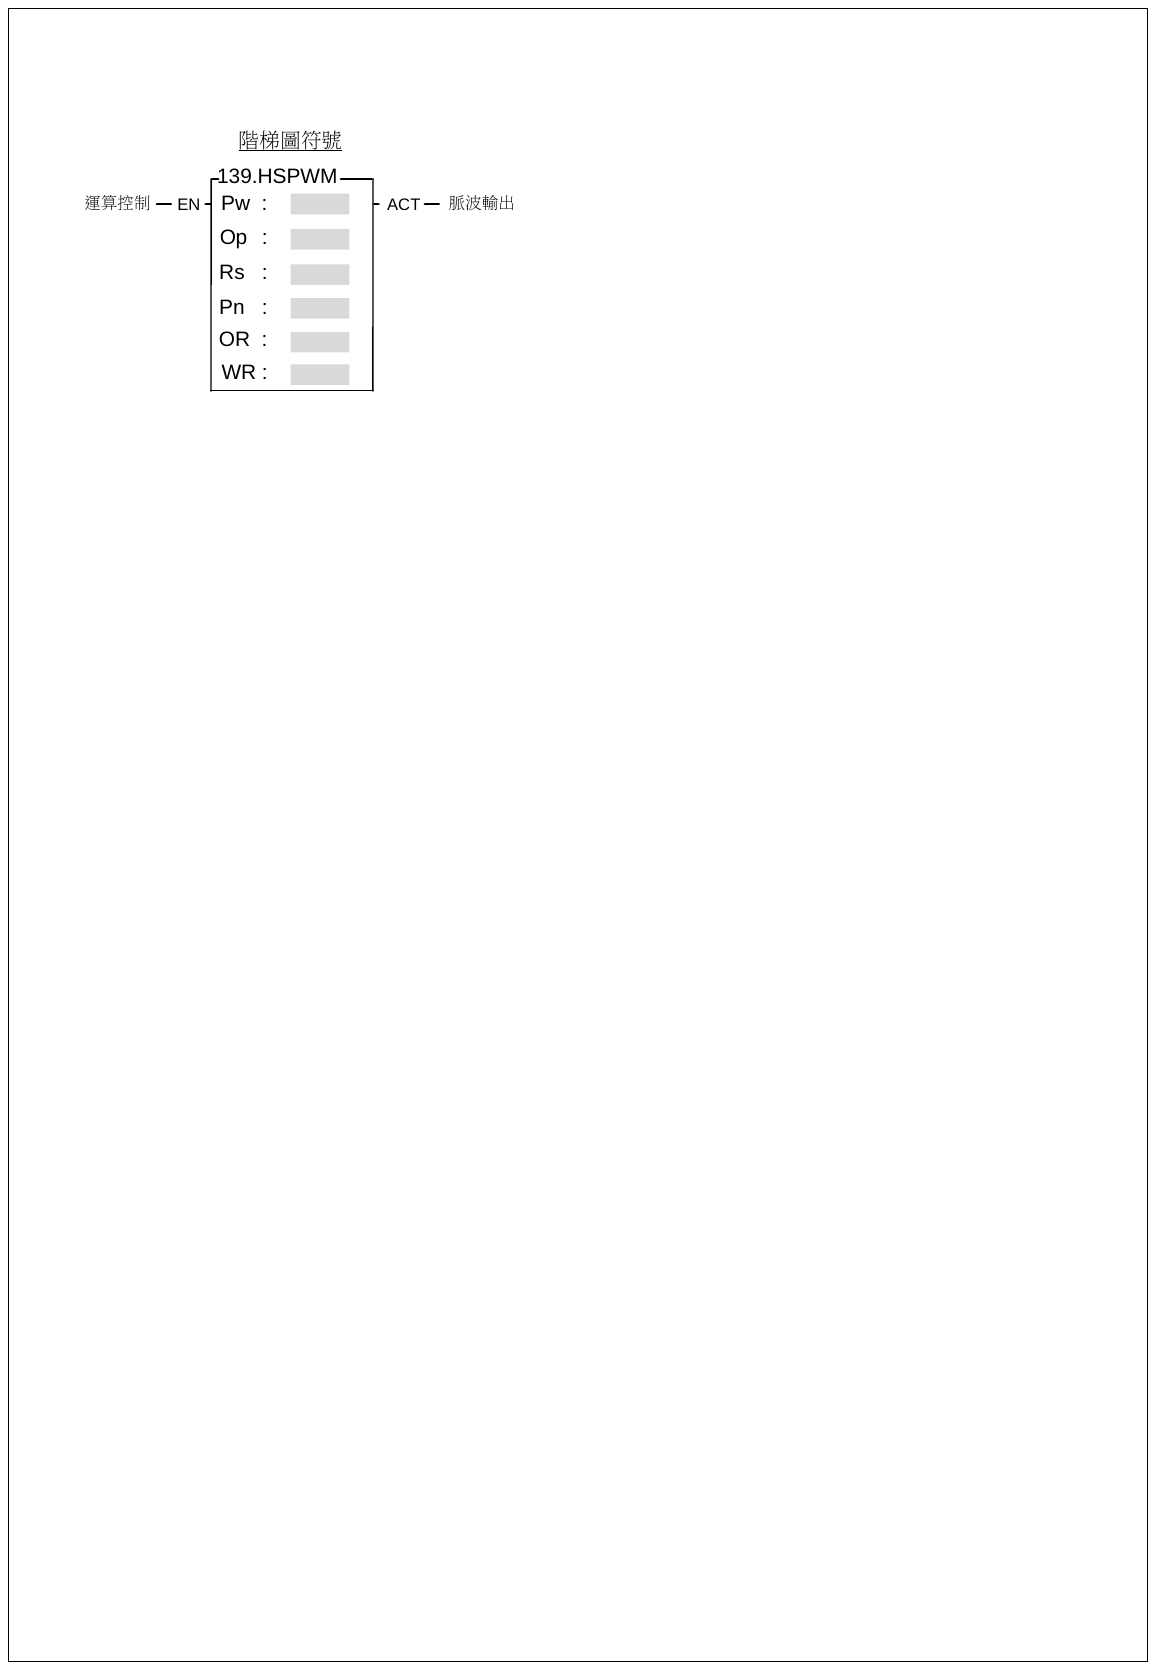
編號為FUN139,輸出指定脈寬及頻率之PWM波形,唯輸出波形受限於內部公式,因相容於上一代PLC FBs/B1系列而保留。另有FUN144能提供更直接的控制。
單軸高速脈波輸出(HSPSO)
編號為FUN140,透過定位表格執行NC控制。
包含如下之9個衍生定位指令:
 1. SPD 4. DRVZ 7. EXT
2. DRV 5. WAIT 8. GOTO
3. DRVC 6. ACT 9. MEND
※FUN140 不支援 脈波模式(U),如需使用,請以FUN139及FUN144。
定位參數設定(MPARA)
編號為FUN141,設定移動單位、加減速、回原點等參數,生效於指定定位軸。
強制停止脈波輸出(PSOFF)
編號為FUN142,停止指定軸之脈波輸出。
目前脈波值轉換為顯示值(PSCNV)
編號為FUN143,對移動量單位進行轉換。
高速脈波寬度調變2( HSPWM2 )
編號為FUN144,輸出指定脈寬及頻率之PWM波形。
多軸直線捕間定位輸出指令(MHSPO)
編號為FUN147,於被規劃的軸群組上,執行線性補間。
手搖輪定位( MPG )
編號為FUN148,針對一定位軸進行手搖輪動作。
多軸圓弧捕間定位輸出指令(AHSPO )
編號為FUN149,於被規劃的軸群組上,執行圓弧補間。
9-9-1 FUN137 中斷定角 ( ICA )
|
FUN137 ICA |
中斷定角 (INTERRUPT CONSTANT ANGLE) |
FUN137 ICA |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ps:第幾組Pulse 輸出 (0~7) 0:Y0 & Y1 1:Y2 & Y3 2:Y4 & Y5 3:Y6 & Y7 4:MQ Y16 & Y17, ME/MS/MA:Y8 & Y9 5:MQ Y18 & Y19, ME/MS/MA: Y10 & Y11 6:MQ Y20 & Y21, ME/MS/MA: Y12 & Y13 7:MQ Y22 & Y23, ME/MS/MA: Y14 & Y15 Ls:外界輸入X點索引號碼(0~15) Fo:目標工作速度(1~100000 or 1~200000) Ag:中斷時固定角度(0~36000) |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN137 ICA |
中斷定角 (INTERRUPT CONSTANT ANGLE) |
FUN137 ICA |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
9-9-2 FUN138 中斷定長 ( ICF )
|
FUN138 ICF |
中斷定長 (INTERRUPT CONSTANT FEED) |
FUN138 ICF |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Ps:第幾組Pulse 輸出 (0~7) 0:Y0 & Y1 1:Y2 & Y3 2:Y4 & Y5 3:Y6 & Y7 4:MQ Y16 & Y17, ME/MS/MA:Y8 & Y9 5:MQ Y18 & Y19, ME/MS/MA: Y10 & Y11 6:MQ Y20 & Y21, ME/MS/MA: Y12 & Y13 7:MQ Y22 & Y23, ME/MS/MA: Y14 & Y15 Ls:外界輸入X點索引號碼(0~15) Fo:目標工作速度(1~100000 or 1~200000) Fd:中斷捕捉後輸出之脈波移動量 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN138 ICF |
中斷定長 (INTERRUPT CONSTANT FEED) |
FUN138 ICF |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
9-9-3 FUN139 高速脈波寬度調變 ( HSPWM )
|
FUN139 HSPWM |
高速脈波寬度調變 (HIGH SPEED PULSE WIDTH MODULATION) |
FUN139 HSPWM |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
Pw : 高速脈波寬度調變輸出點 1:Y2 2:Y4 3:Y6 4:MQ Y16, ME/MS/MA:Y8 5:MQ Y18 , ME/MS/MA: Y10 6:MQ Y20 , ME/MS/MA: Y12 7:MQ Y22 , ME/MS/MA: Y14 Op : 輸出極性; 0=輸出不倒相 1=輸出倒相 Rs : 解析度; 0=1/100 (1%) 1=1/1000 (0.1%) Pn : 輸出頻率參數設定(0~255) OR : PWM輸出寬度設定暫存器0~100或0~1000 WR : 指令運作工作暫存器,其他程式不可重複使用 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN139 HSPWM |
高速脈波寬度調變 (HIGH SPEED PULSE WIDTH MODULATION) |
FUN139 HSPWM |
|
功能敘述 |
||
1. 2. |
||
|
程式範例一 |
假設Pn(輸出頻率參數)設為50,Rs(解析度)=0則 |
|
|
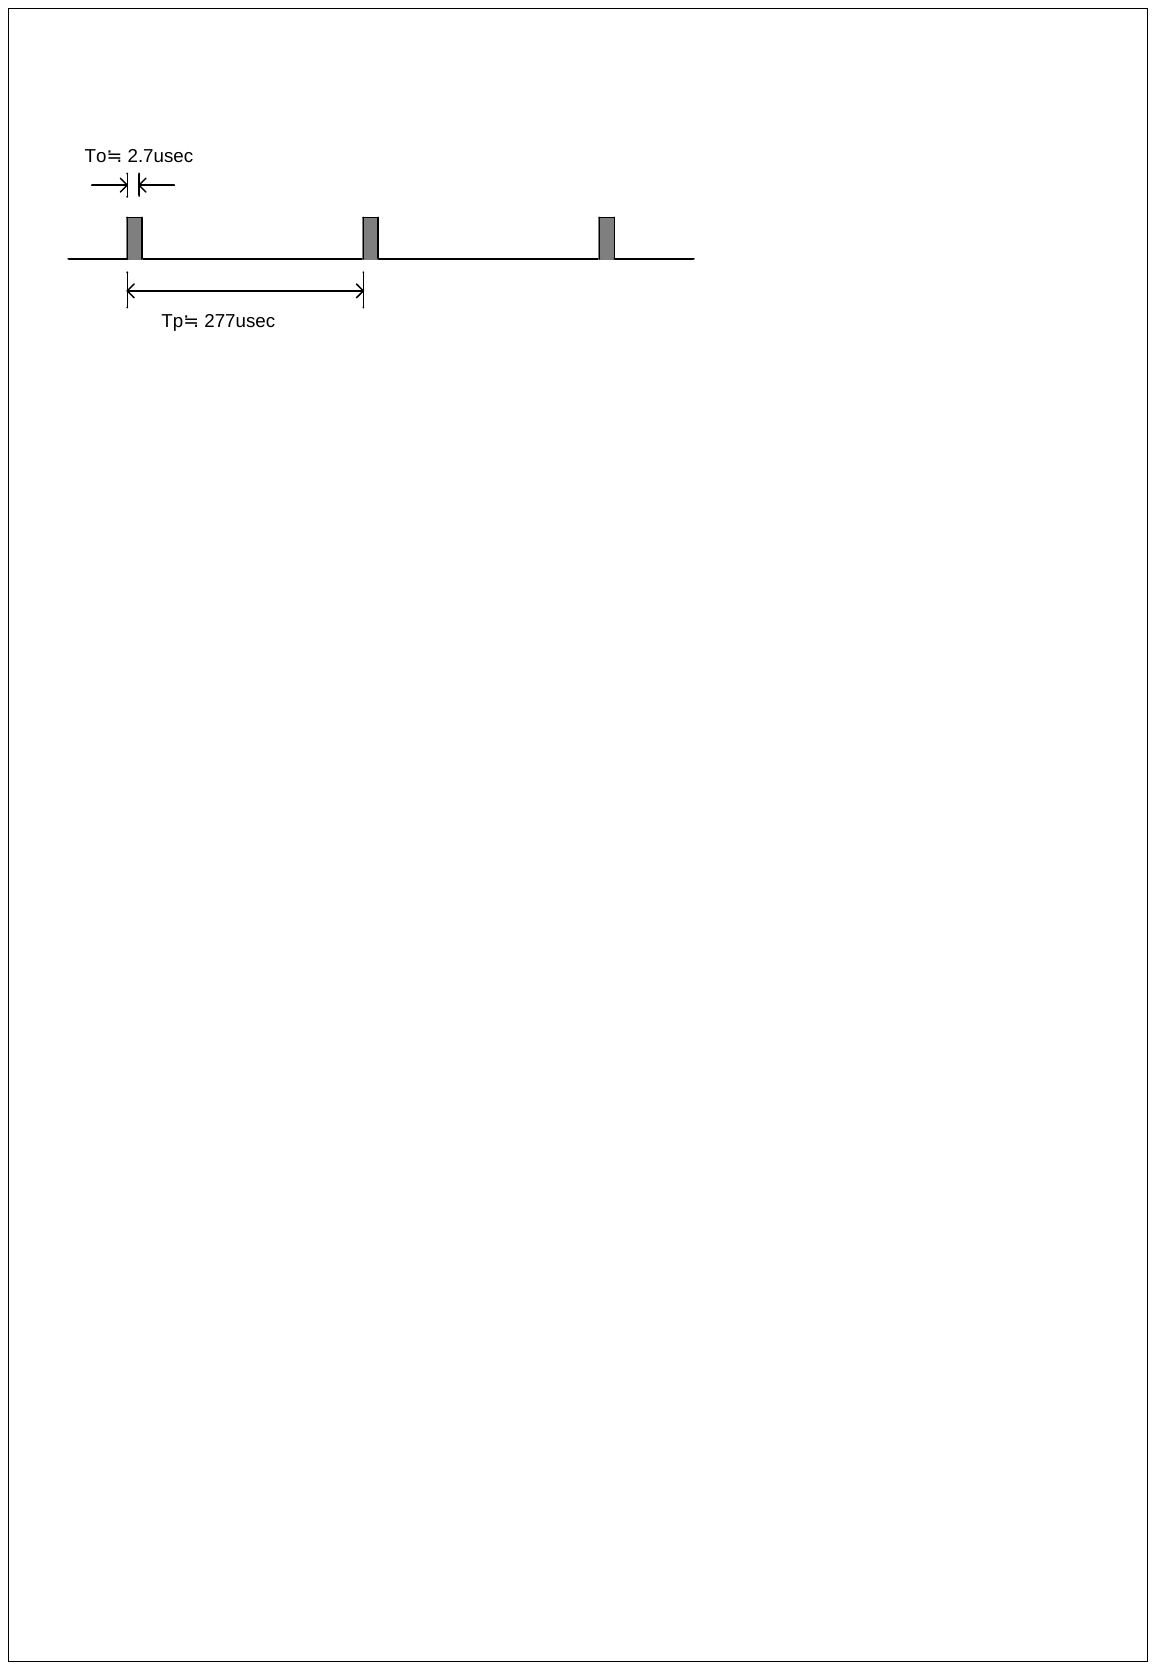
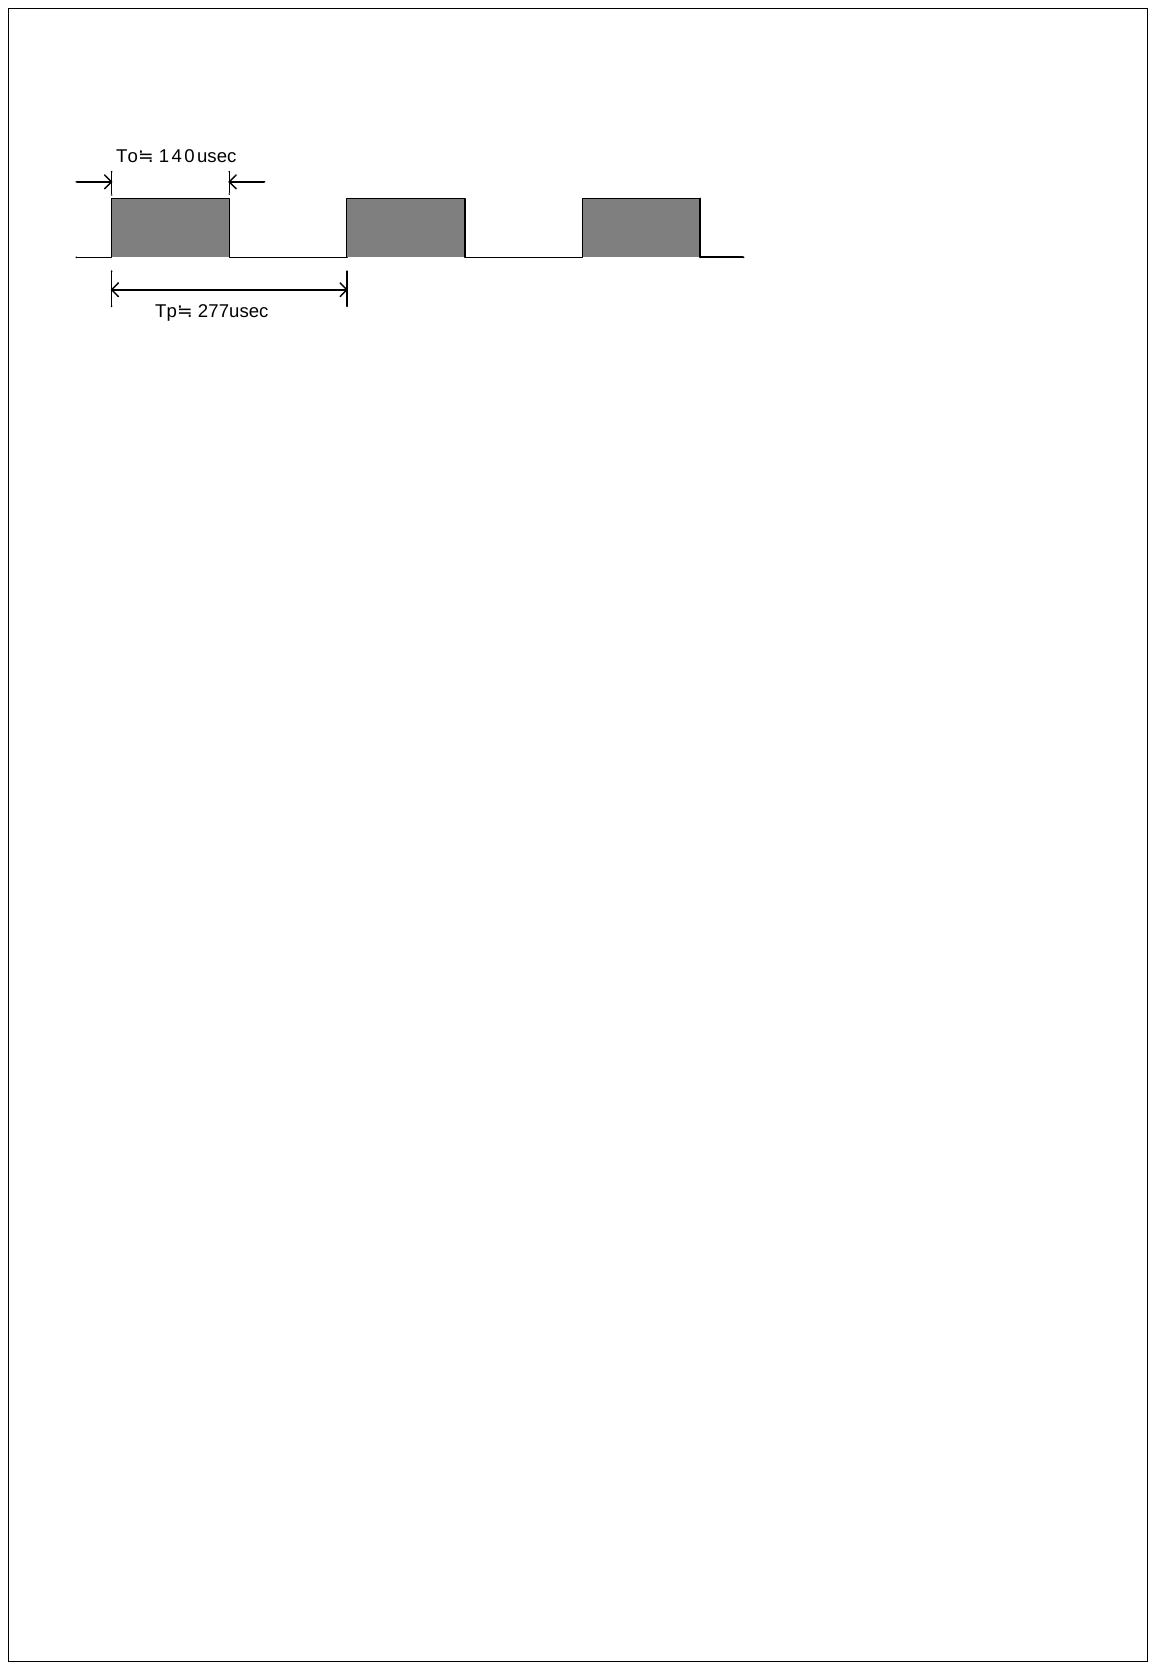
T(週期)= 因為解析度為1/100,所以OR(輸出寬度)若為1則To≒2.7uS,OR(輸出寬度)若為50則To≒140uS。圖形如下: (1).Pn(輸出頻率參數)=50,Rs=0(解析度=1/100),OR(輸出寬度)=1之輸出波形:
(2). Pn(輸出頻率參數)=50,Rs=0(解析度=1/100),OR(輸出寬度)=50之輸出波形:
|
||
|
FUN139 HSPWM |
高速脈波寬度調變 (HIGH SPEED PULSE WIDTH MODULATION) |
FUN139 HSPWM |
|
程式範例二 |
假設Pn(輸出頻率參數)設為200,Rs(解析度)=1則。 |
|
|
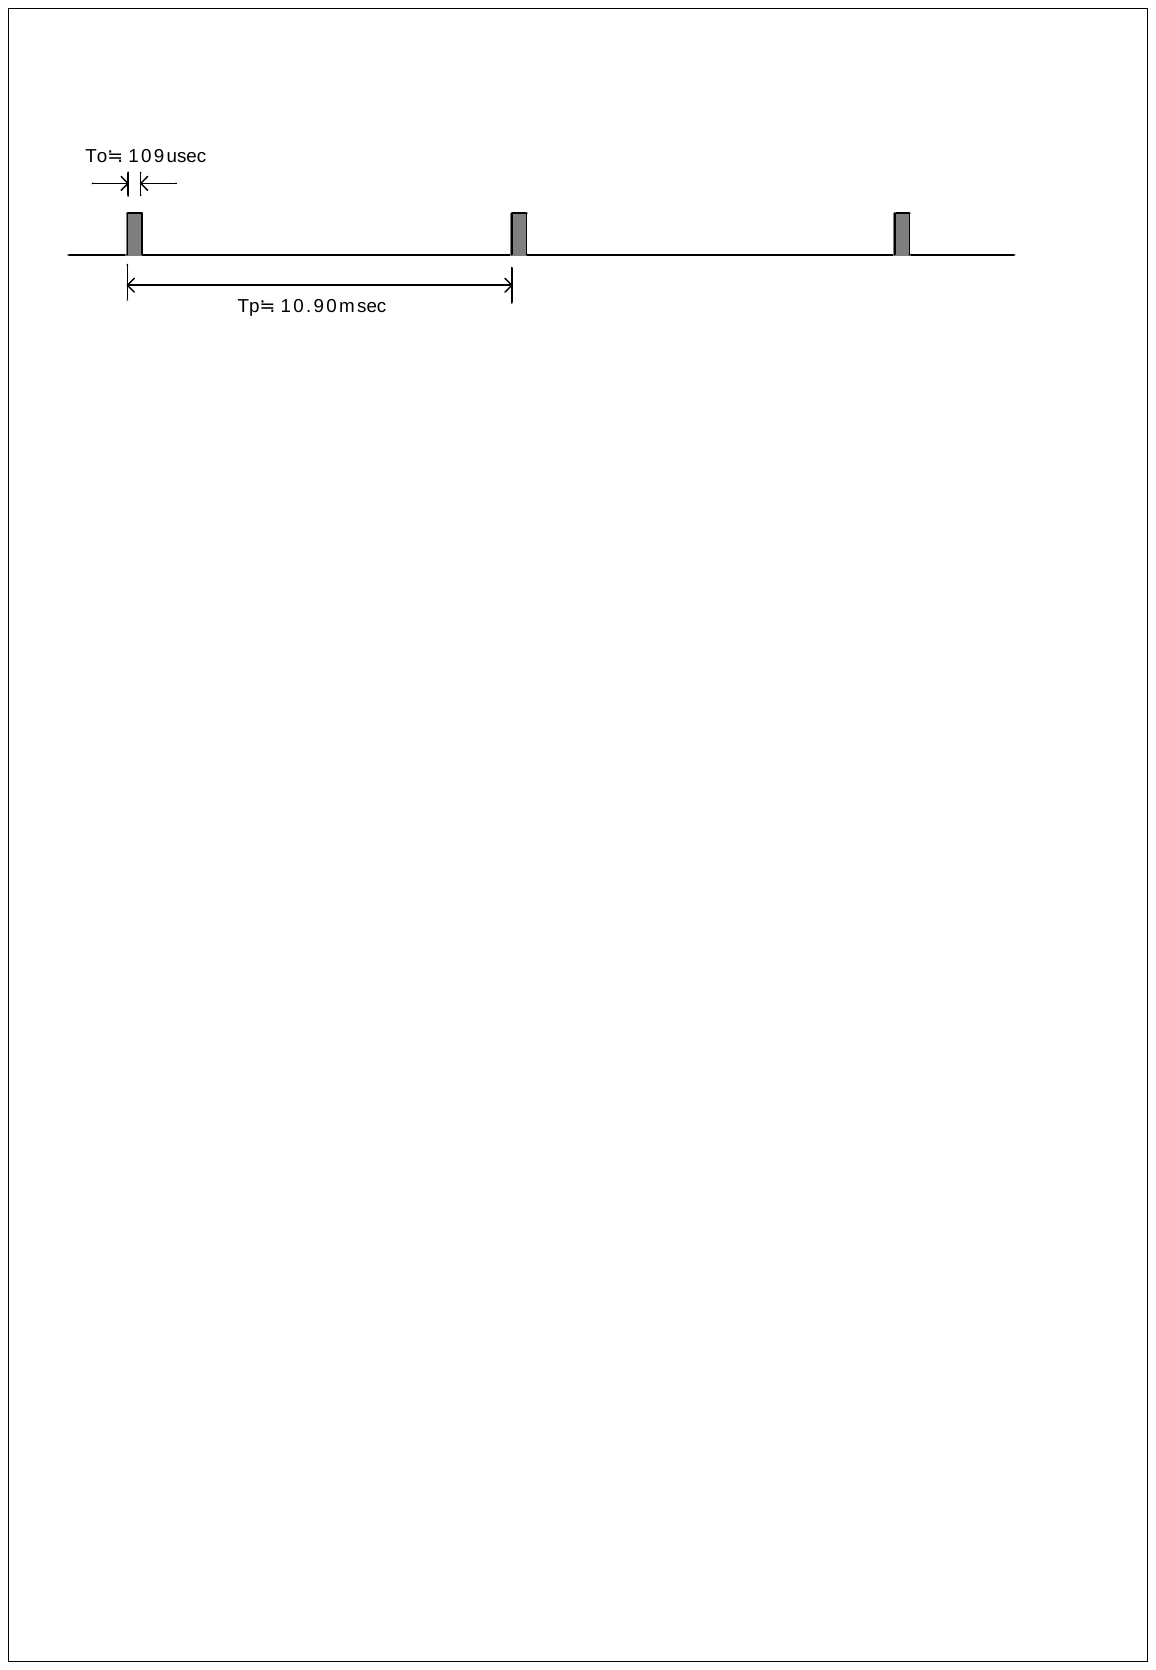
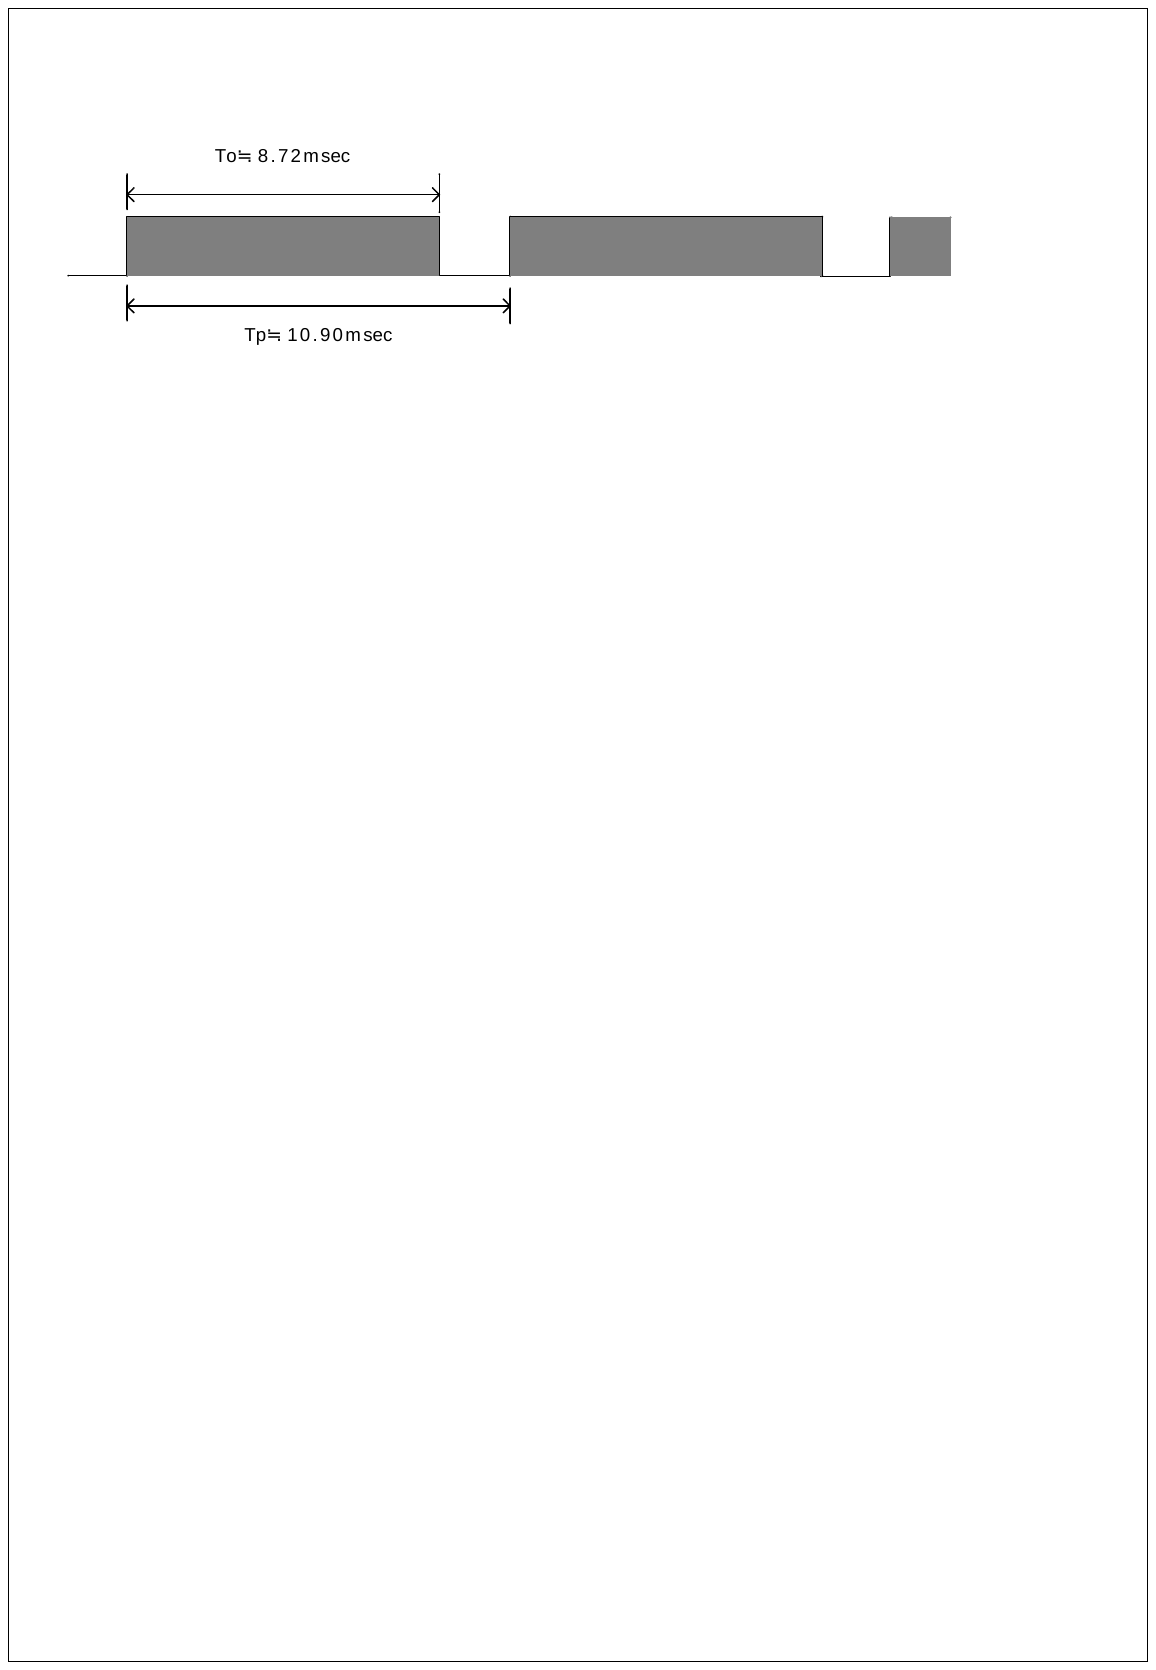
因為Rs(解析度)為1/1000,所以OR(輸出寬度)若為10則To≒109uS,OR(輸出寬度)若為800則To≒8.72mS。圖形如下: (1).Pn(輸出頻率參數)=200,Rs=1(解析度=1/1000) ,OR(輸出寬度)=10之輸出波形:
(2).Pn(輸出頻率參數)=200,Rs=1(解析度=1/1000) ,OR(輸出寬度)=800之輸出波形:
|
||
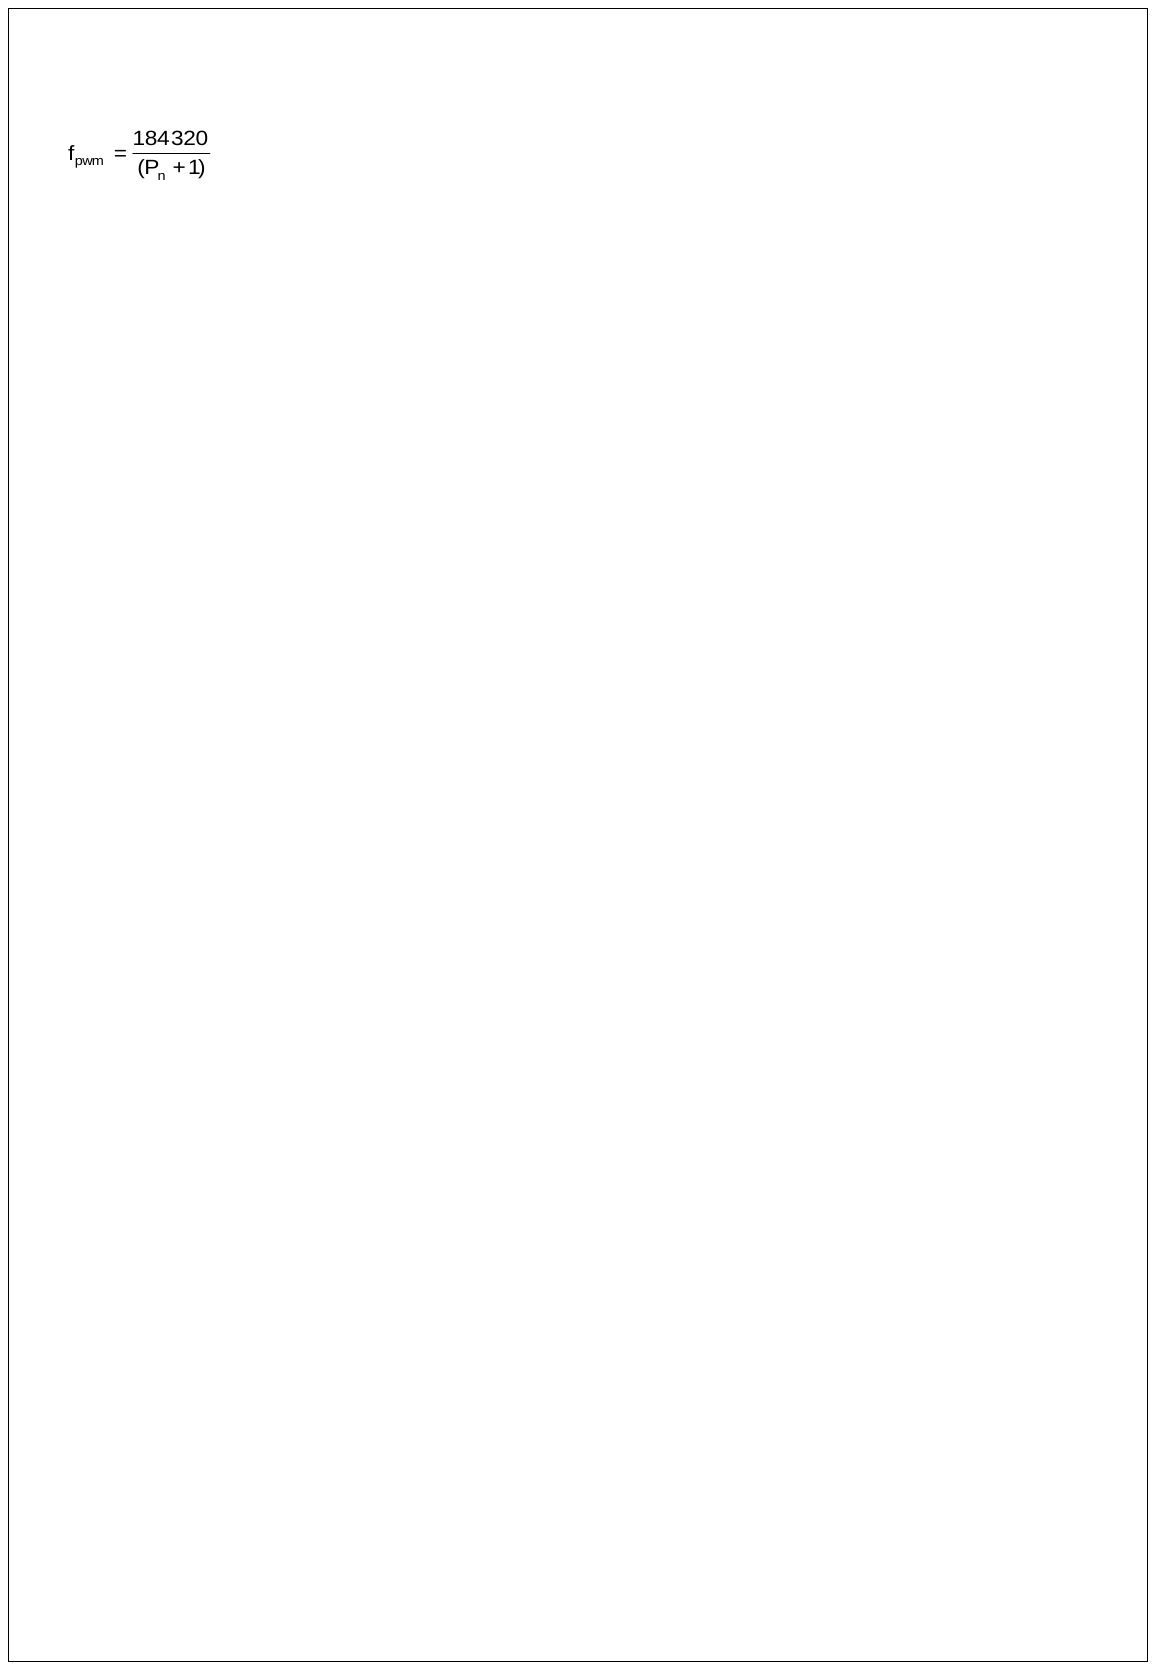 當Rs(解析度)設定為1/100時
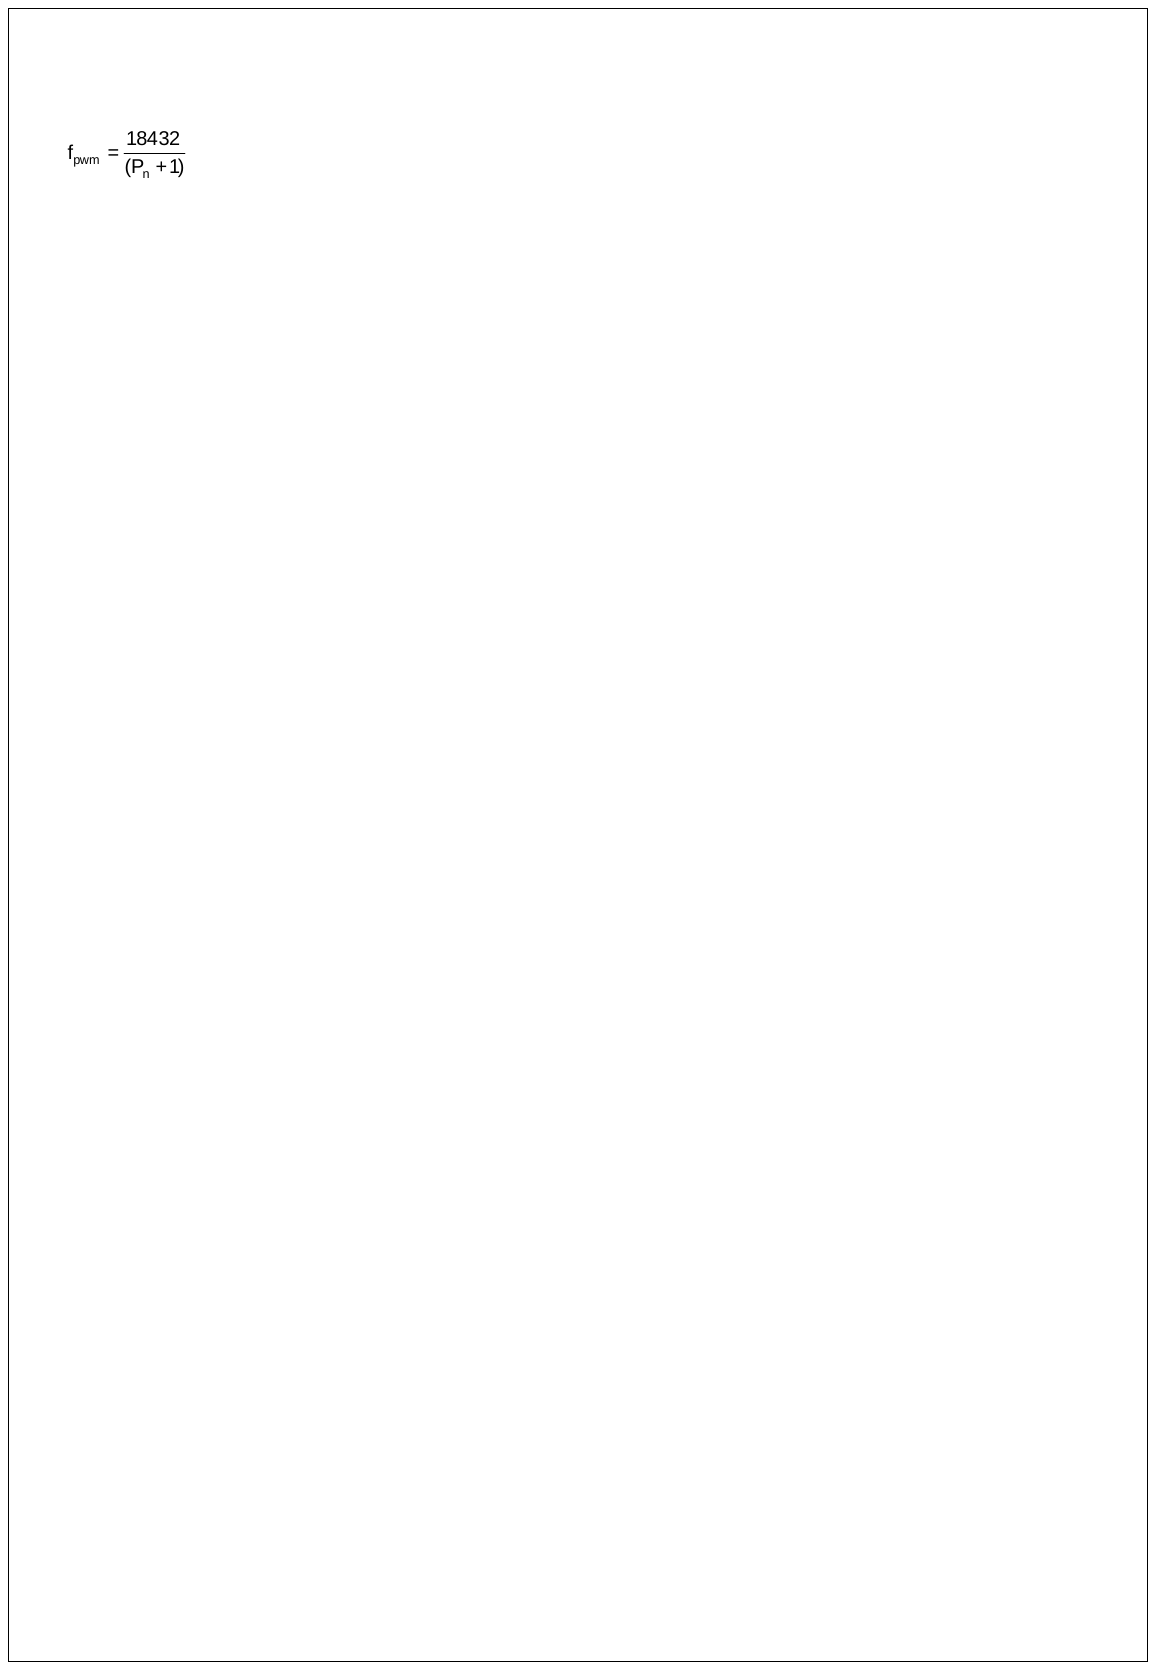 當Rs(解析度)設定為1/1000時
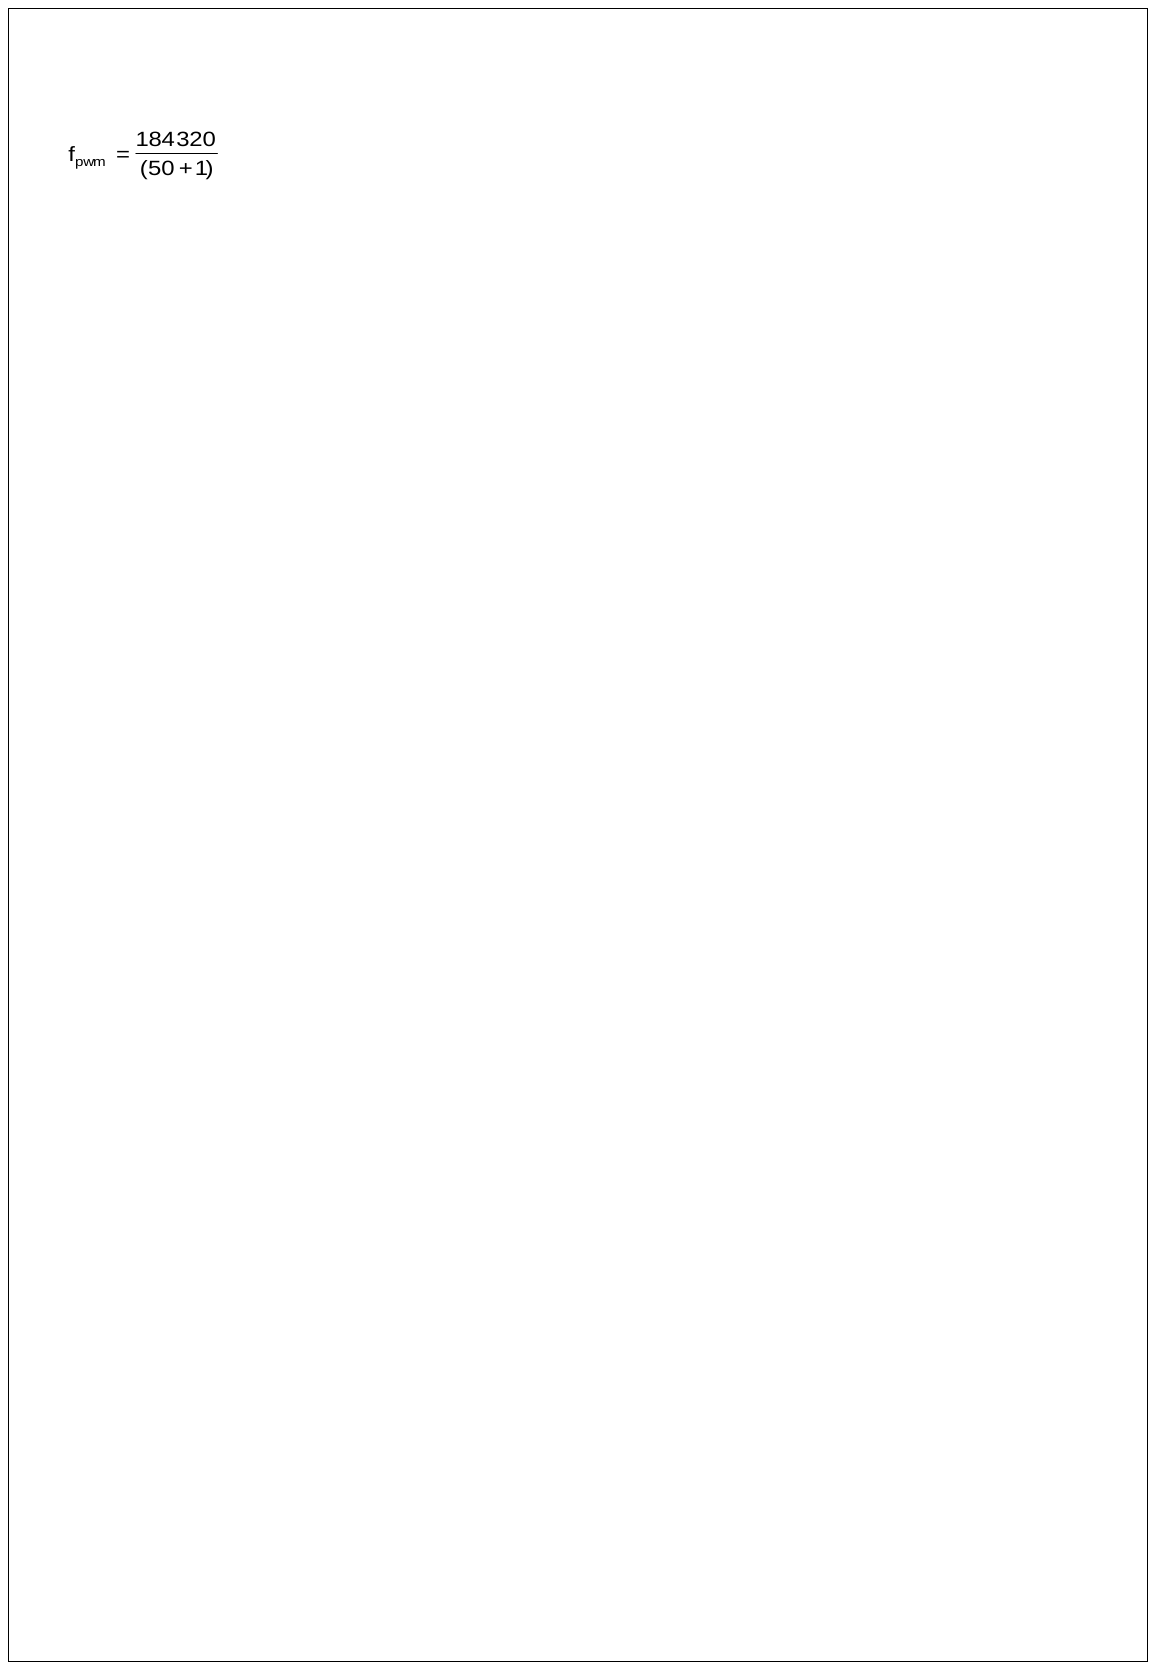 = 3614.117……≒3.6KHz
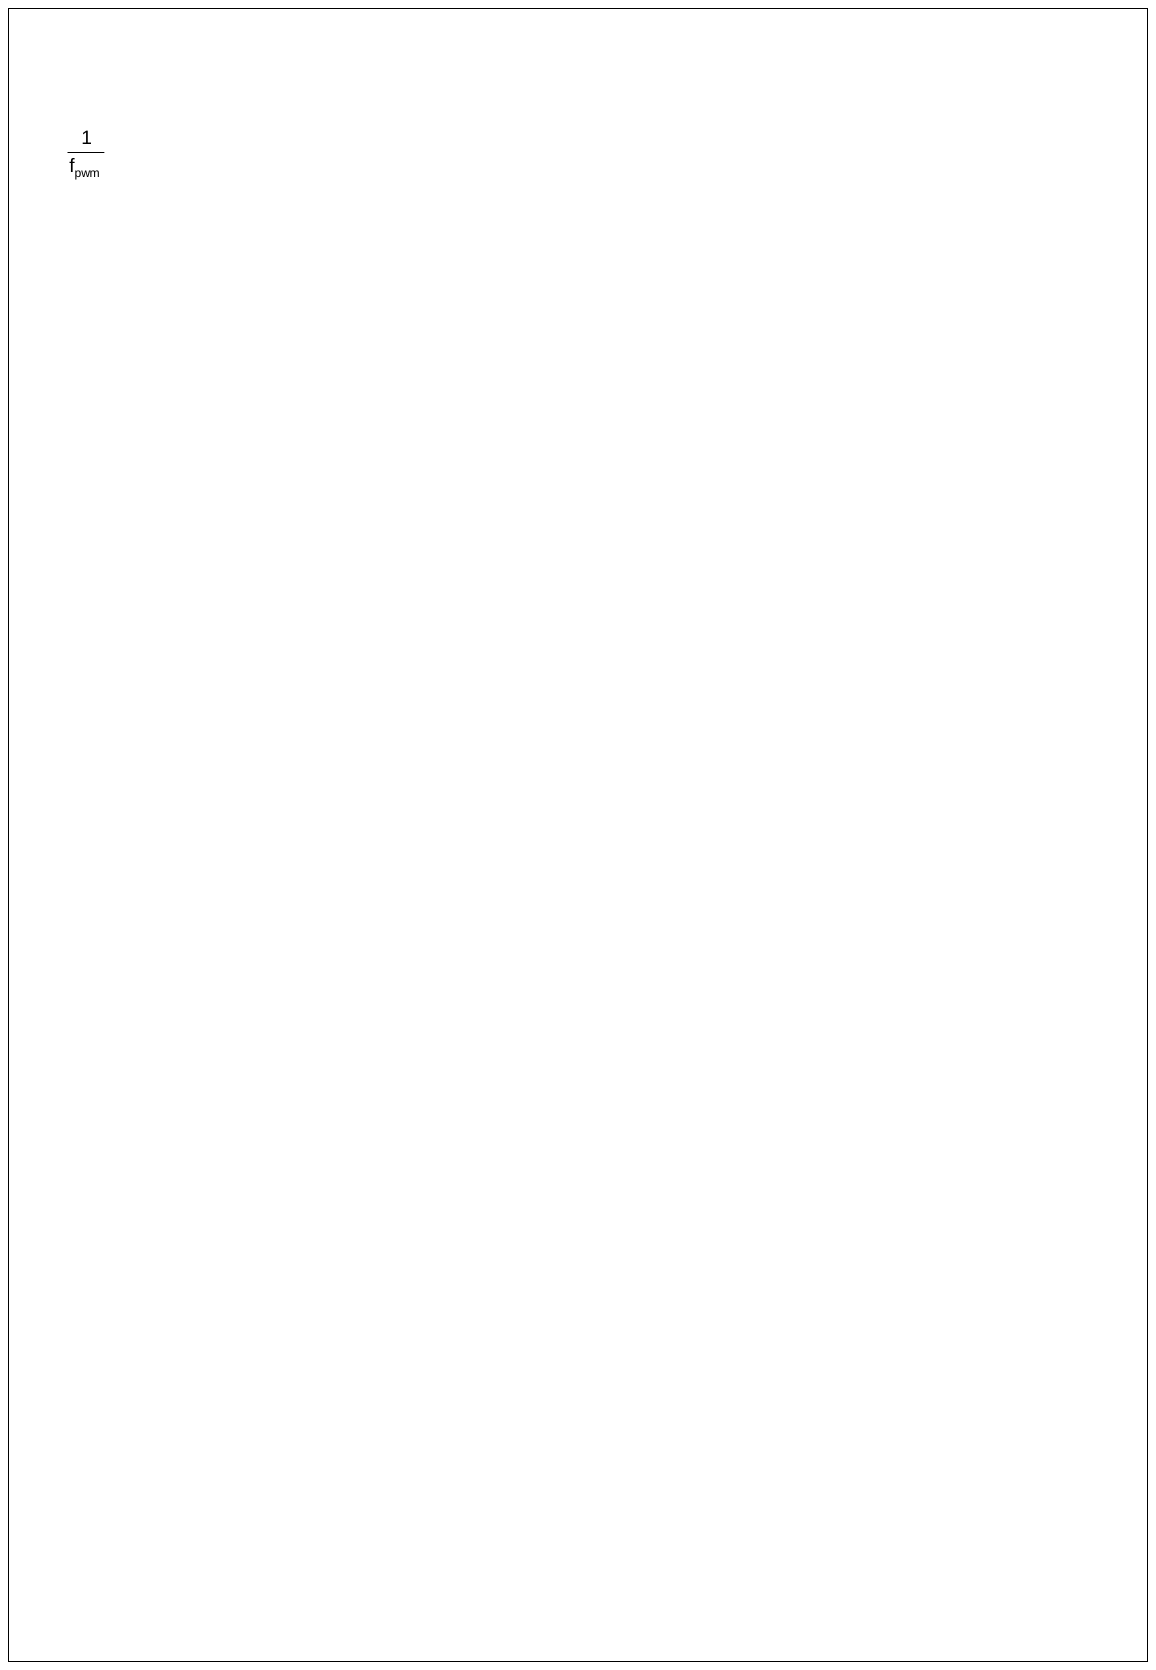 ≒277uS
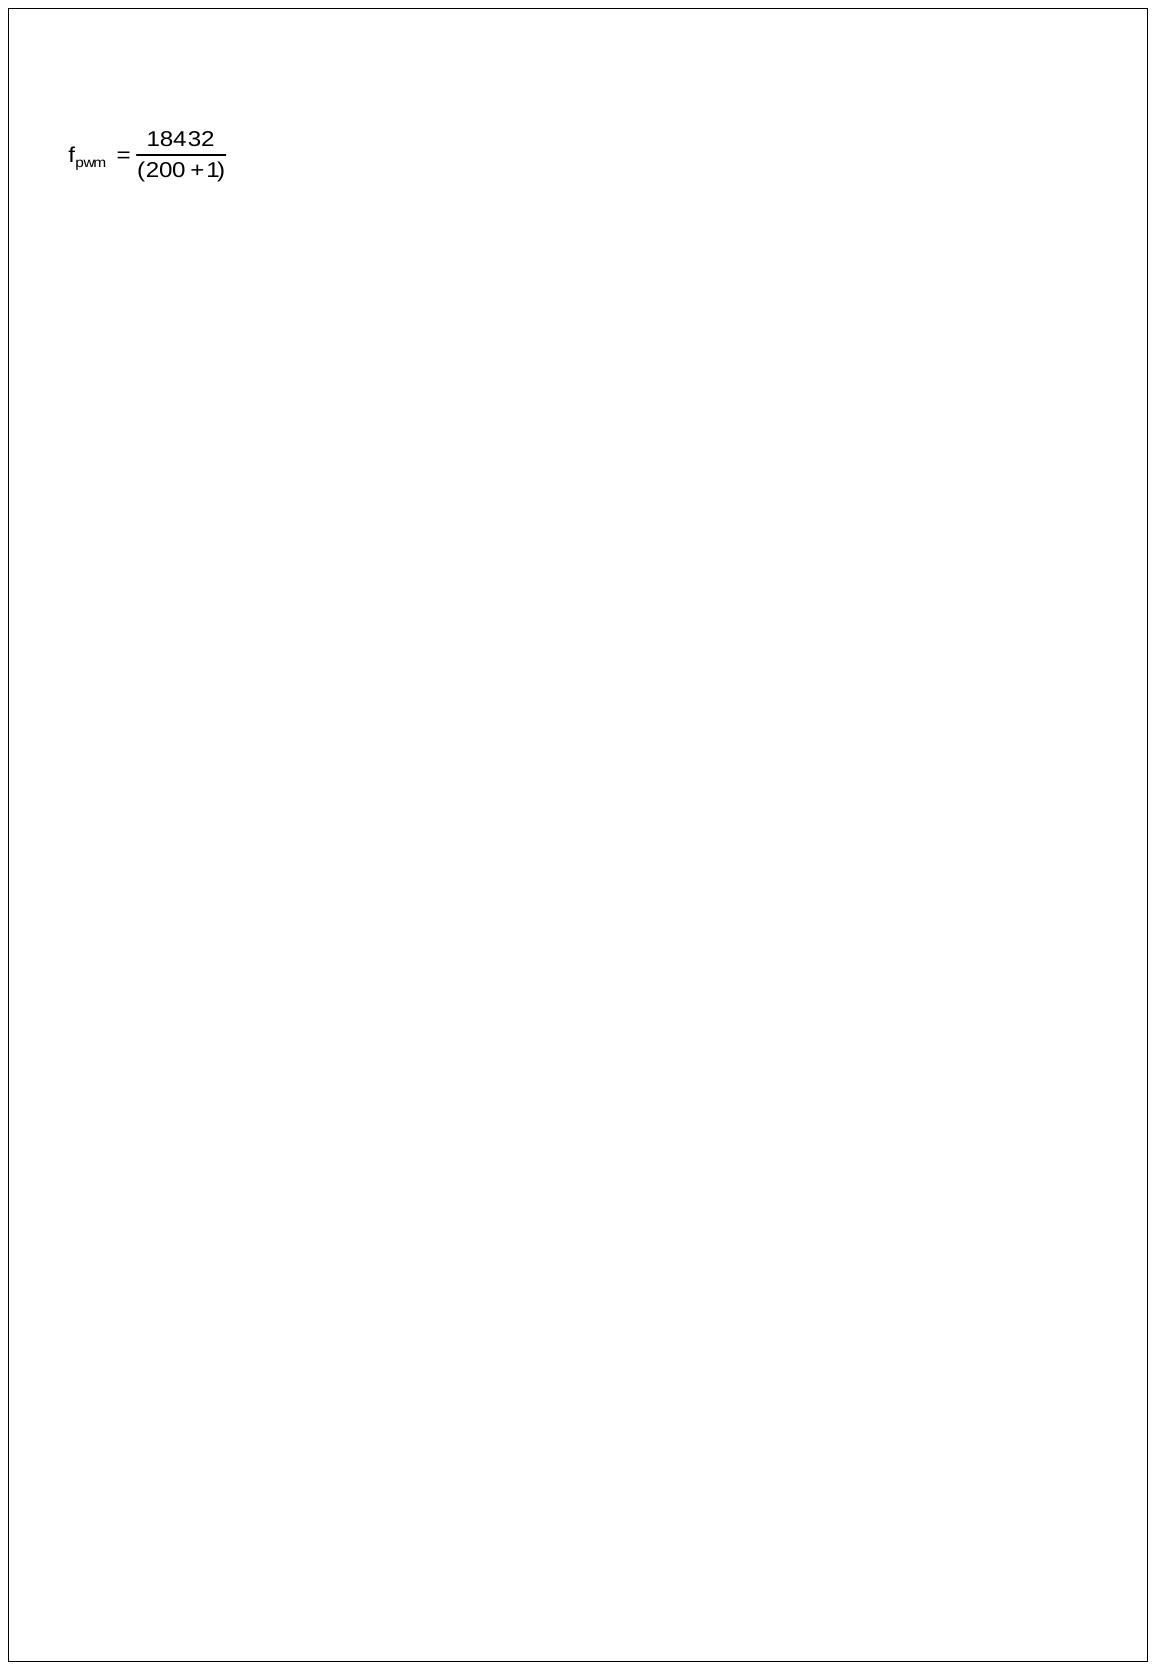 ≒ 91.7Hz ; T(週期) =
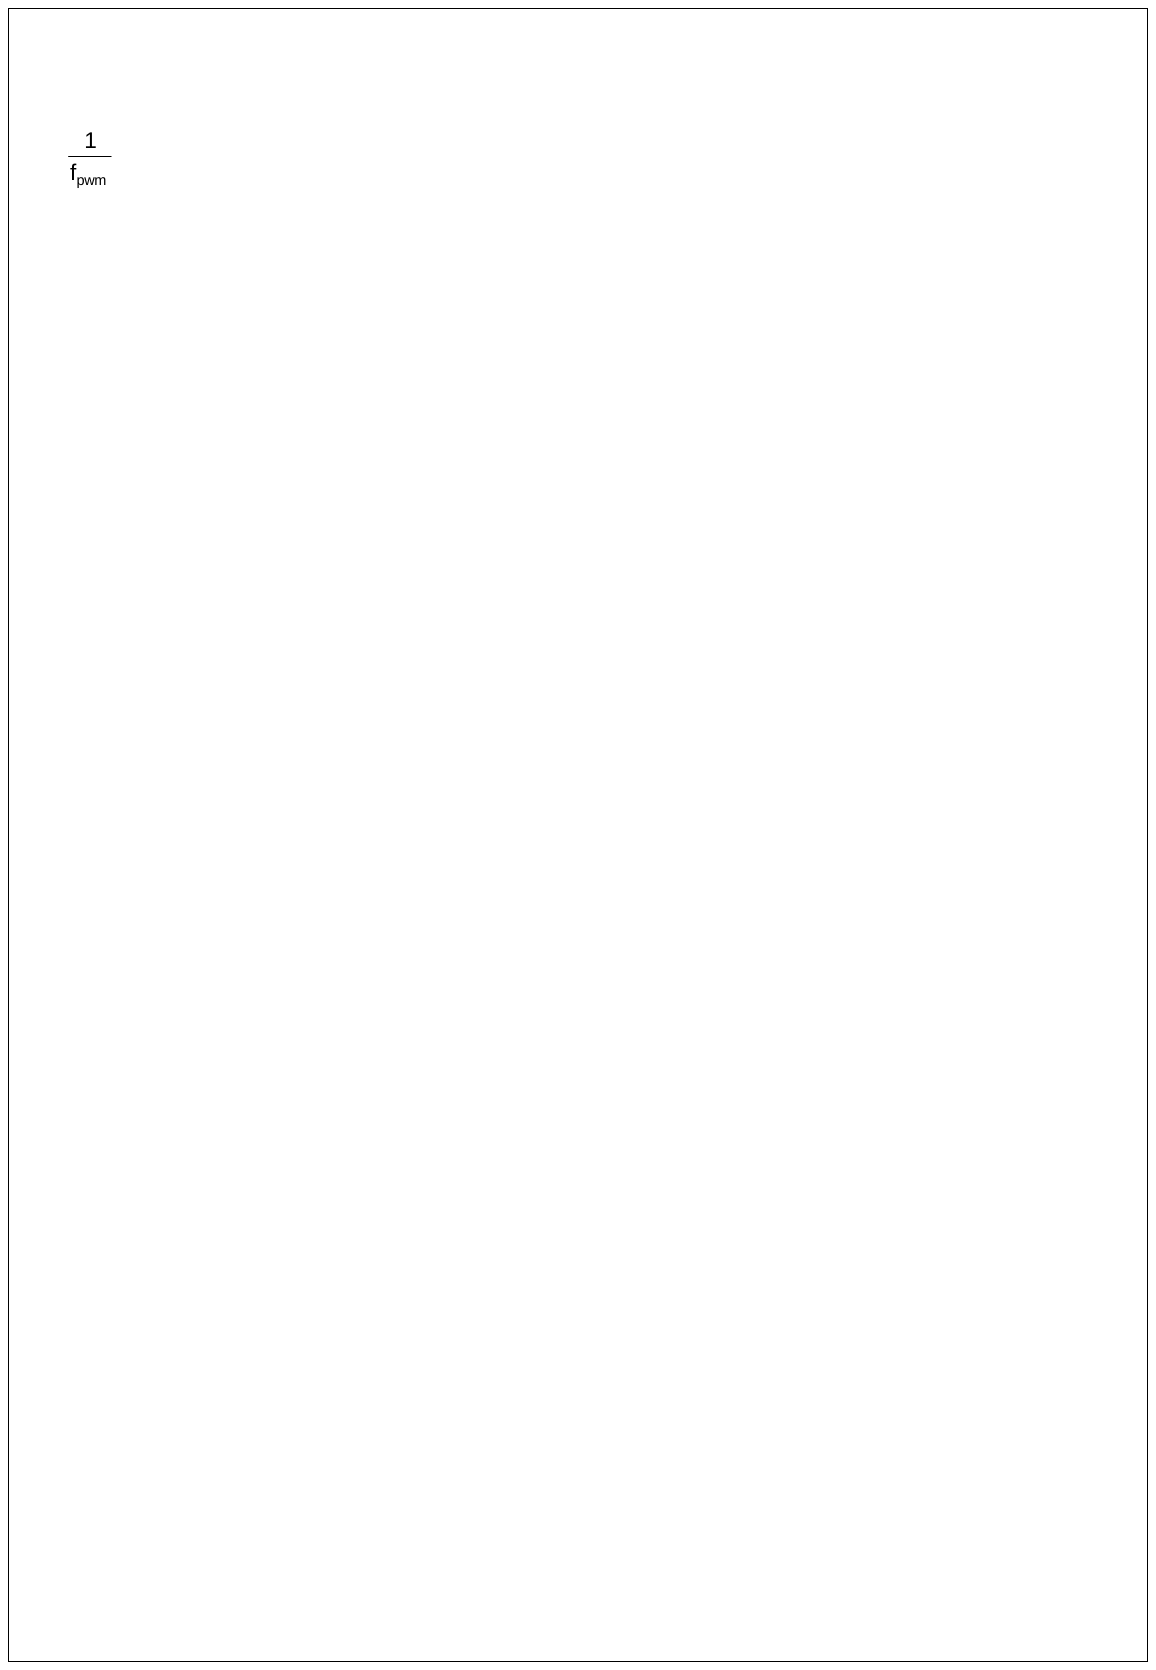 ≒10.9mS
9-9-4 FUN140 高速脈波輸出(HSPSO)
|
FUN140 HSPSO |
高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||
|
|
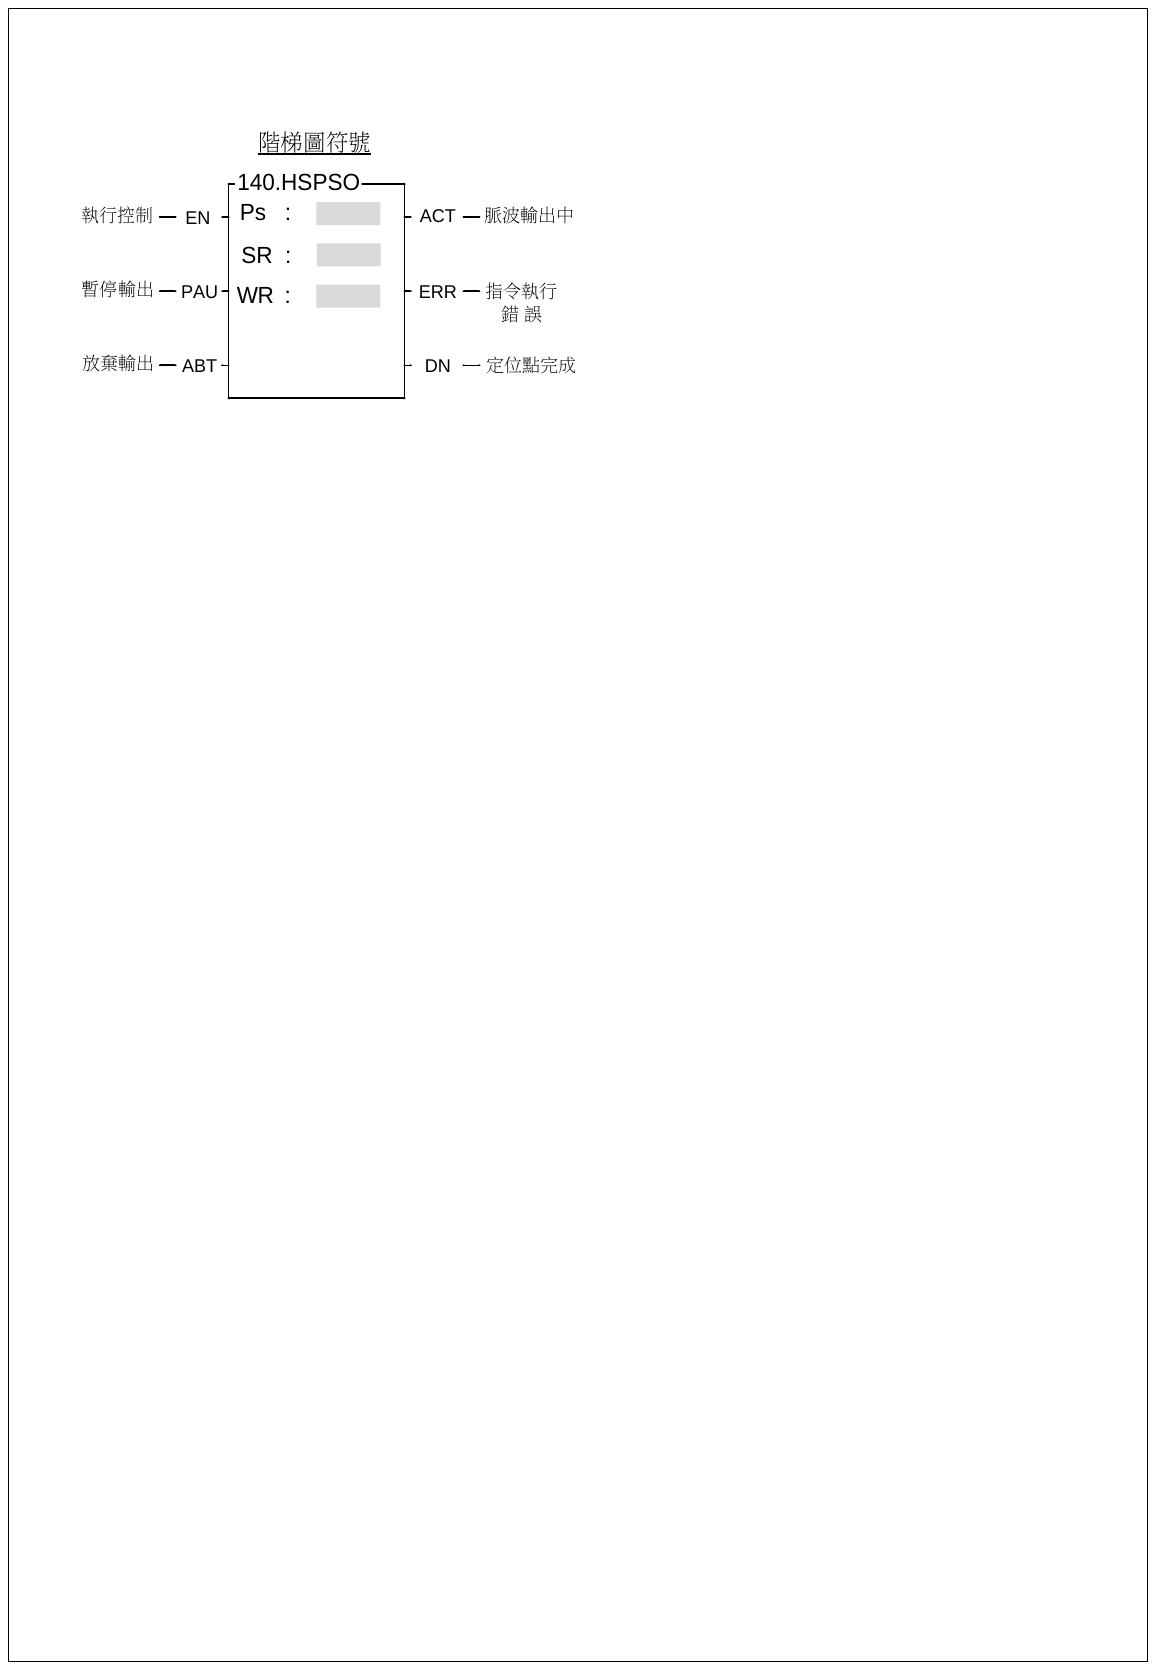
Ps :第幾組Pulse 輸出 (0~7) 0:Y0 & Y1 1:Y2 & Y3 2:Y4 & Y5 3:Y6 & Y7 4:MQ Y16 & Y17, ME/MS/MA:Y8 & Y9 5:MQ Y18 & Y19, ME/MS/MA: Y10 & Y11 6:MQ Y20 & Y21, ME/MS/MA: Y12 & Y13 7:MQ Y22 & Y23, ME/MS/MA: Y14 & Y15 SR :定位程式起始暫存器 WR:指令運作起始暫存器,共佔用7個暫存器,其它程式不可重覆使用 |
||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||
|
功能敘述 |
|||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||||
|
*** 務必設定Pulse 輸出之工作模式(不設定時,當作一般輸出) U/D 模式:從相應點送出上數脈波。 從相應點送出下數脈波。 P/R 模式:從相應點送出脈波。 從相應點送出方向信號;ON=上數,OFF=下數。 A/B 模式:從相應點送出A相脈波。 從相應點送出B相脈波。 Pulse Output輸出極性可選擇Normal ON或Normal OFF。 |
||||||||||||||||||||||
|
【介面處理信號】
|
||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
※R35761:低位元組之值=5AH時,高速脈波輸出中,可隨時動態更改輸出頻率。 低位元組之值不為5AH時,高速脈波輸出中,不能動態更改輸出頻率。 R35761:內定值為0。 R35324:Ps0每步結束時之步號。 R35325:Ps1每步結束時之步號。 R35326:Ps2每步結束時之步號。 R35327:Ps3每步結束時之步號。 R35651:Ps4每步結束時之步號。 R35652:Ps5每步結束時之步號。 R35653:Ps6每步結束時之步號。 R35654:Ps7每步結束時之步號。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
SR:定位程式起始暫存器,說明如下:
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||
|
指令運作工作暫存器說明: WR為起始暫存器
WR+0:如果本指令正執行中,則該暫存器之內容值即為正執行之步數(1~N); 如果本指令未執行中,則該暫存器之內容值代表目前所停留之步數。 WR+1:B0~B7,總步數。 B8 =保留。 B9 =保留。 B10=保留。 B11=保留。 B12=ON,脈波輸出中(輸出指示〝ACT〞)。 B13=ON,指令執行錯誤(輸出指示〝ERR〞)。 B14=ON,一步定位點完成(輸出指示〝DN〞)。 ***每一步定位點完成後,輸出指示〝DN〞會一直維持ON;如果不想讓輸出指示一直維持ON,則在每步定位點完成後,利用輸出指示線圈所控制之上緣接點指令將WR+1暫存器內容清除為0,即可達成。 |
||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
註:錯誤指示暫存器內容會保持最近一次之錯誤碼,如需確認不再有錯誤發生,可將錯誤指示暫存器內容清除為0,祇要其內容一直維持0不變,即代表無錯誤發生。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|
使用UperLogic編輯伺服命令表格
|
||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
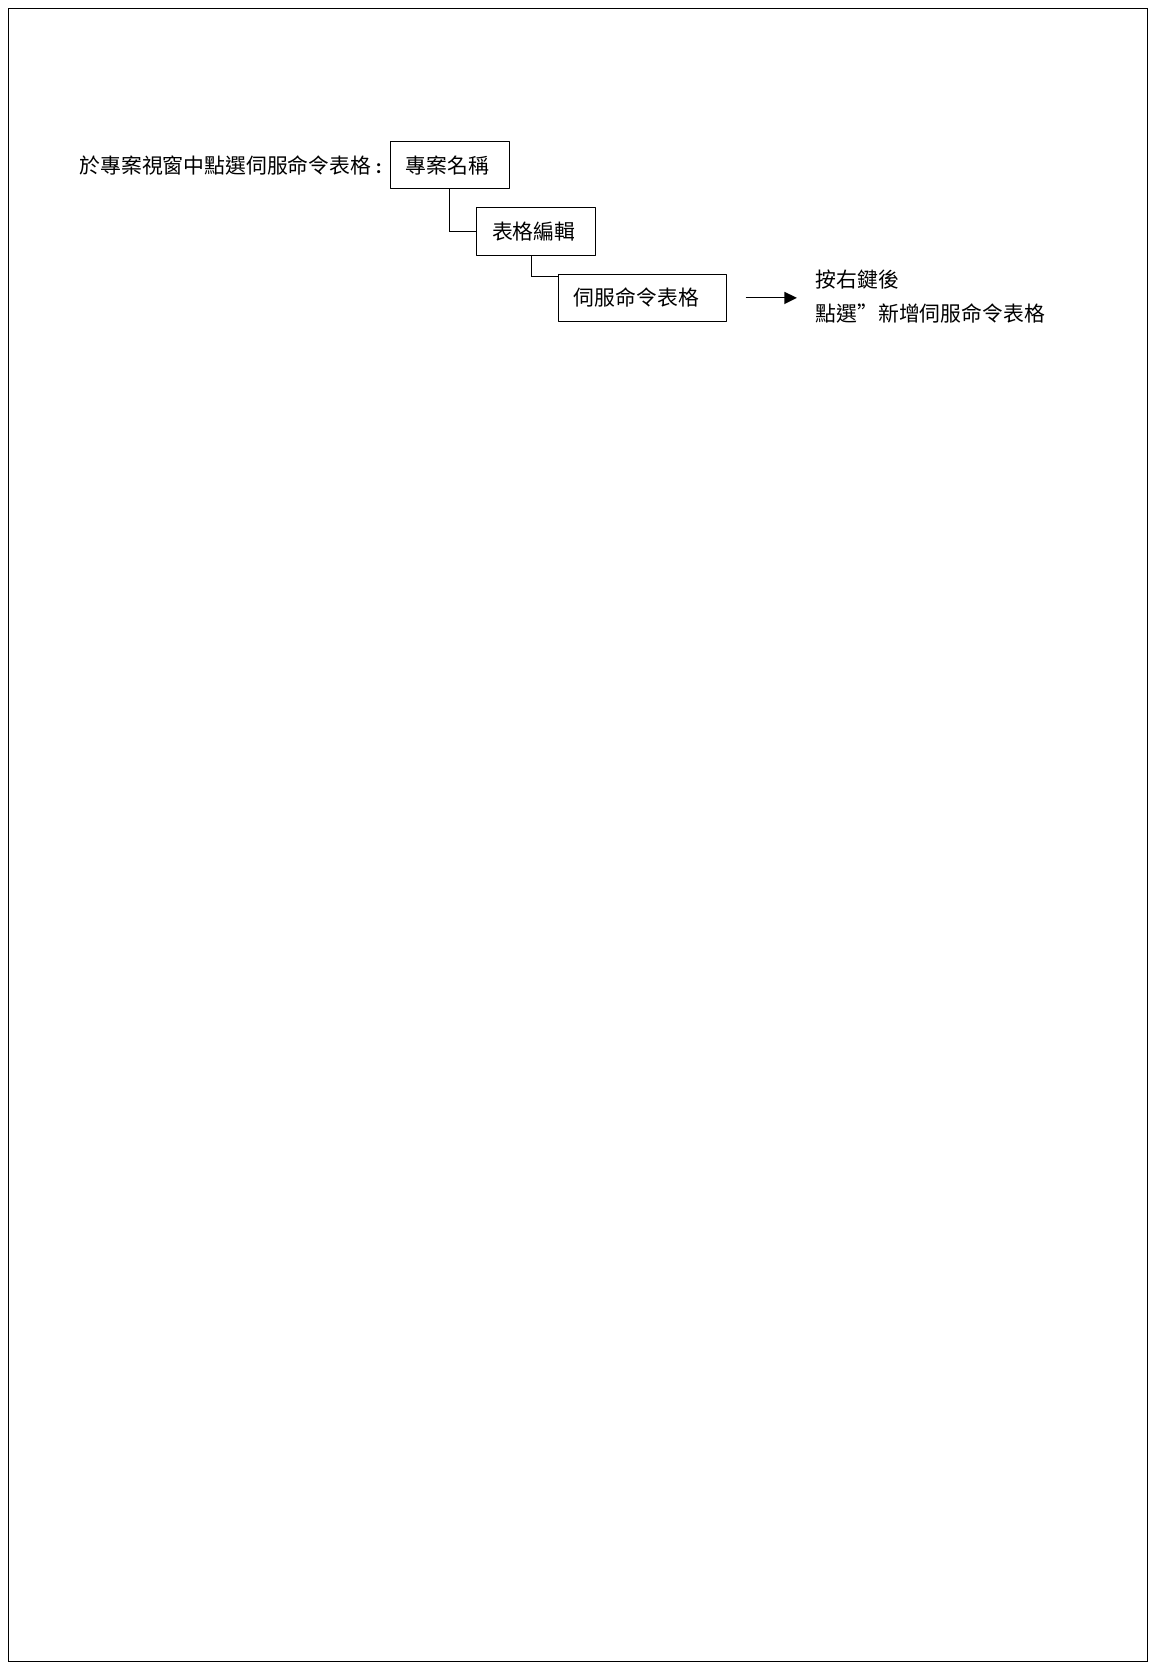
※ 有關伺服命令表格之建立,請參考UperLogic介面手冊第7章(表格輸入及編輯),或按一下指令,在按下Z(快捷鍵)進行建立。
|
||
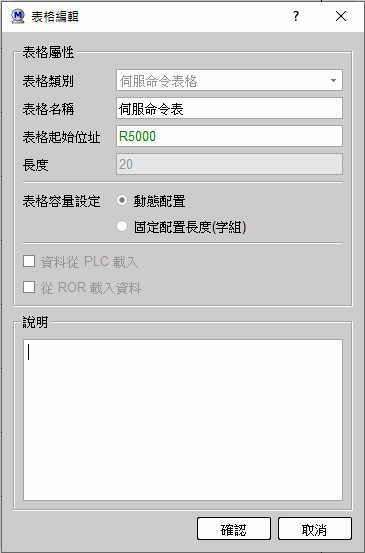
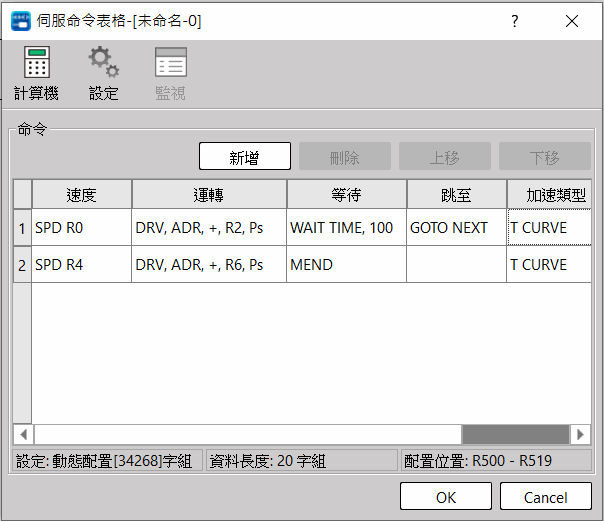
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||
|
||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||
|
||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||||||||||||||||||
|
||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
註: 相對值座標定位(ADR)與絕對值座標定位(ABS)比較說明
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
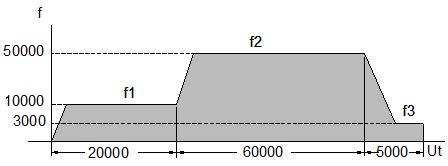 上例圖示:
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||
|
|||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||||||||||||||||||||
|
|||||||||||||||||||||||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
定位程式在編輯之前,必須要先完成FUN140指令,並在FUN140指令指定欲存放定位程式之起始暫存器號碼;編輯定位程式時,會將新編之定位程式存入所指定之暫存器區塊,每編1個定位點(稱為1步)會佔用9個暫存器,如有N個定位點(N步),共佔用N ´ 9 + 2個暫存器。 *** 注意:儲存定位程式之暫存器不可被重複使用! 程式格式與範例: 001 SPD 5000 ;脈波頻率=5KHz T-CURVE ;走T型曲線加減速 DRV ADR,+,10000,Ut ;正轉10000個單位 WAIT TIME,100 ;等待1秒 GOTO NEXT ;執行下一步 002 SPD R1000 ;脈波頻率存放在DR1000(R1001與R1000) S-CURVE, 100%;走100% S型曲線加減速 DRV ADR,+,D100,Ut ;正轉行程存放在DD100(D101與D100) WAIT TIME,R500 ;等待時間存放在R500 GOTO NEXT ;執行下一步 003 SPD R1002 ;脈波頻率存放在DR1002(R1003與R1002) T-CURVE ;走T型曲線加減速 DRV ADR,-,D102,Ut ;反轉行程存放在DD102(D103與D102) EXT X0 ;外部觸發X0(減速點)ON時,馬上執行下一步 GOTO NEXT 004 SPD 2000 ;脈波頻率=2K HZ T-CURVE ;走T型曲線加減速 DRV ADR,-,R35344,Ps ;繼續執行第3步未完成之PS數(存放於DR35344) WAIT X1 ;等待X1 ON時 GOTO 1 ;執行第一步 |
||
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
|||
|
|||||
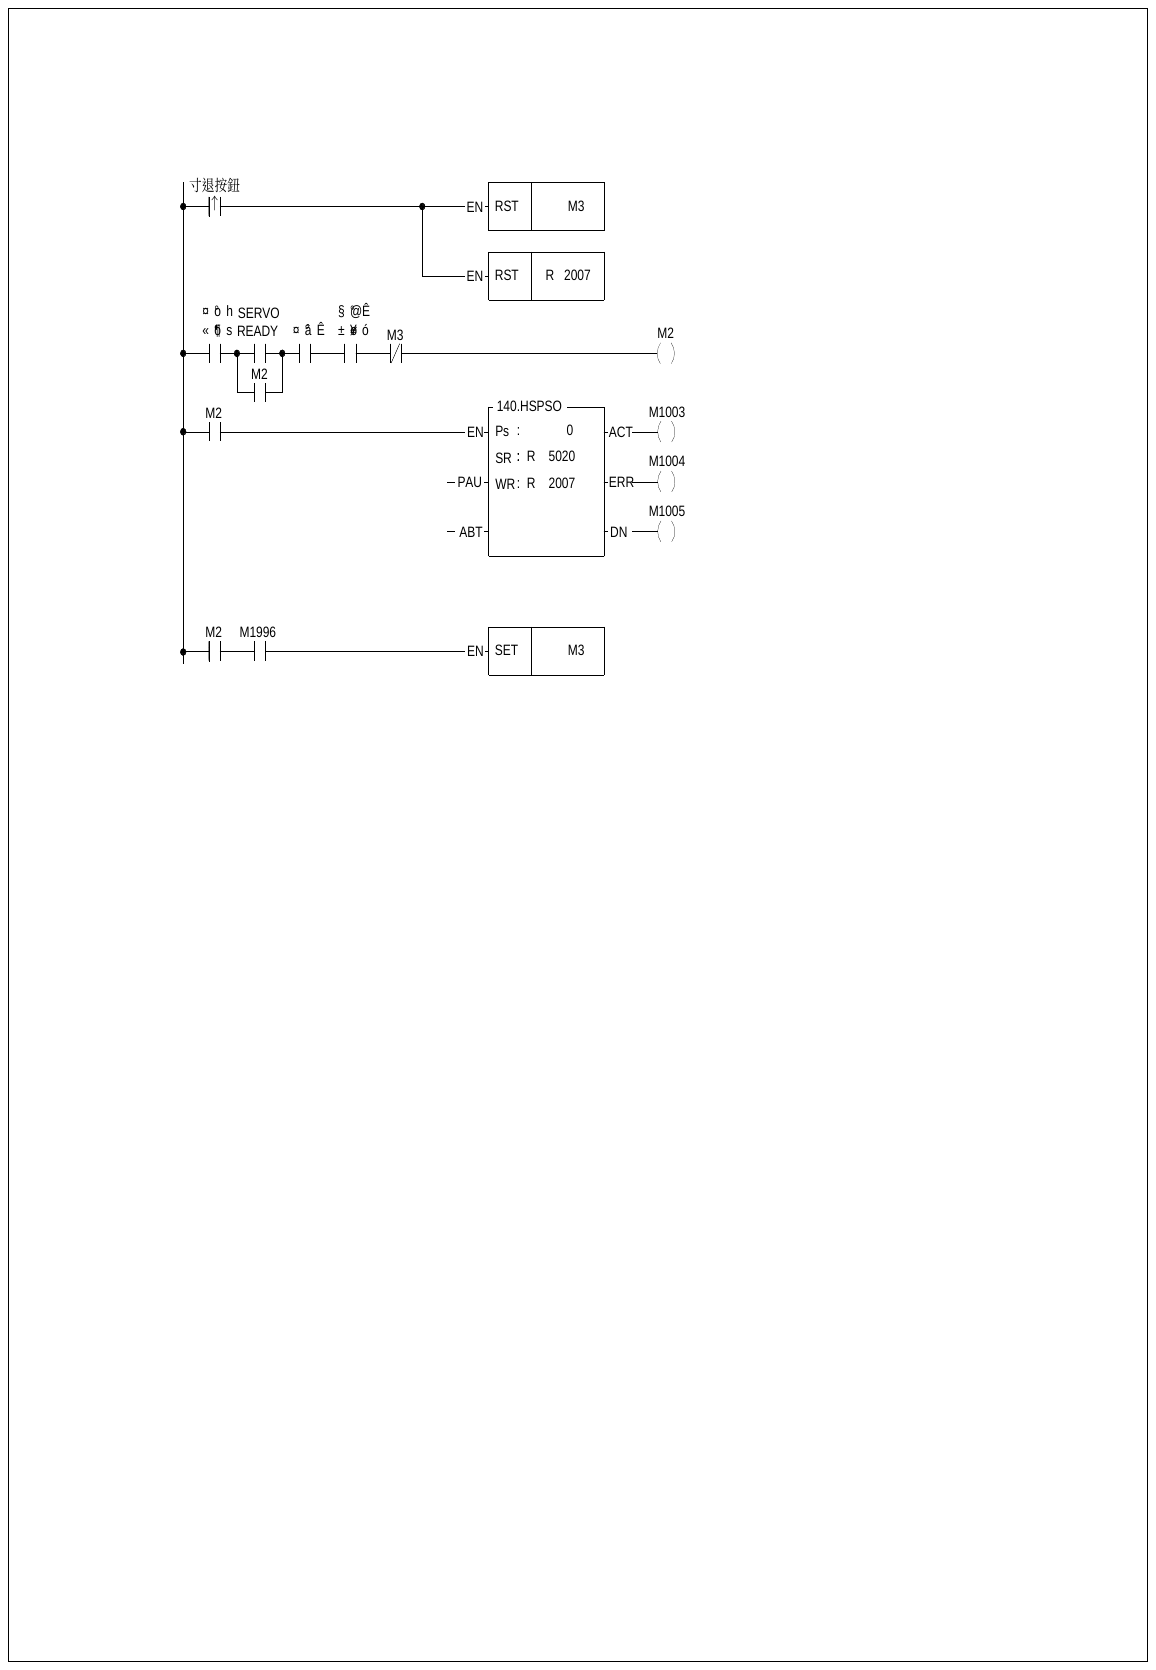
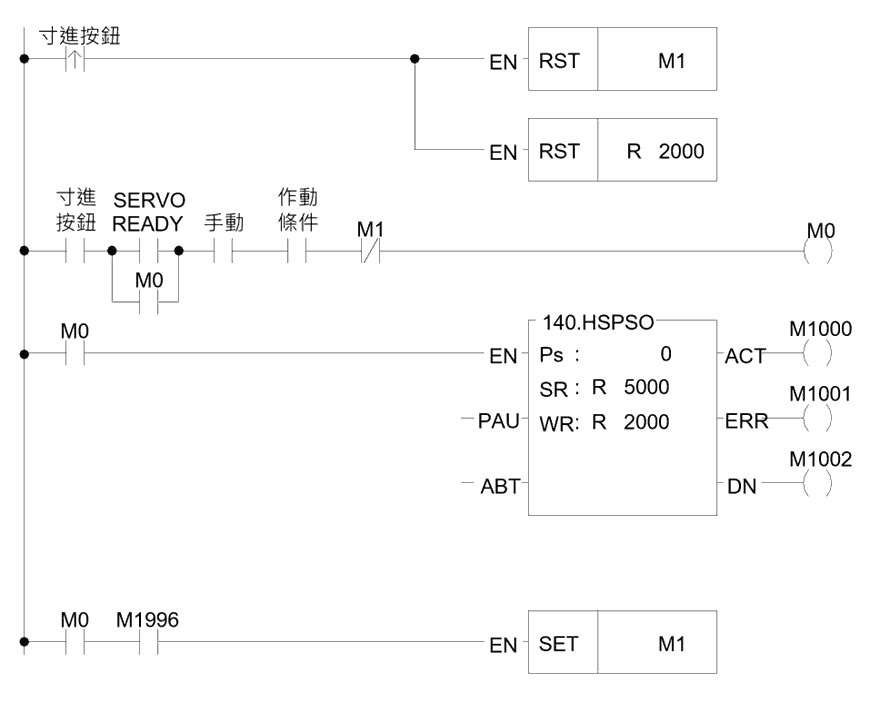 當寸進按鈕被按時間小於0.5秒(可變)時,祇輸出一個(可變)脈波;
|
FUN140 HSPSO |
單軸高速脈波輸出 (含衍生定位指令) |
FUN140 HSPSO |
||
當寸退按鈕被按時間小於0.5秒(可變)時,祇輸出一個(可變)脈波;
|
定位程式: T-CURVE;走T型曲線加減速 001 SPD 1000 DRV ADR,-,1,Ps WAIT TIME,50 GOTO NEXT 002 SPD 10000 DRV ADR,+,999999,Ut |
|||
9-9-5 FUN141 定位參數設定(MPARA)
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||||||||||||||||||
|
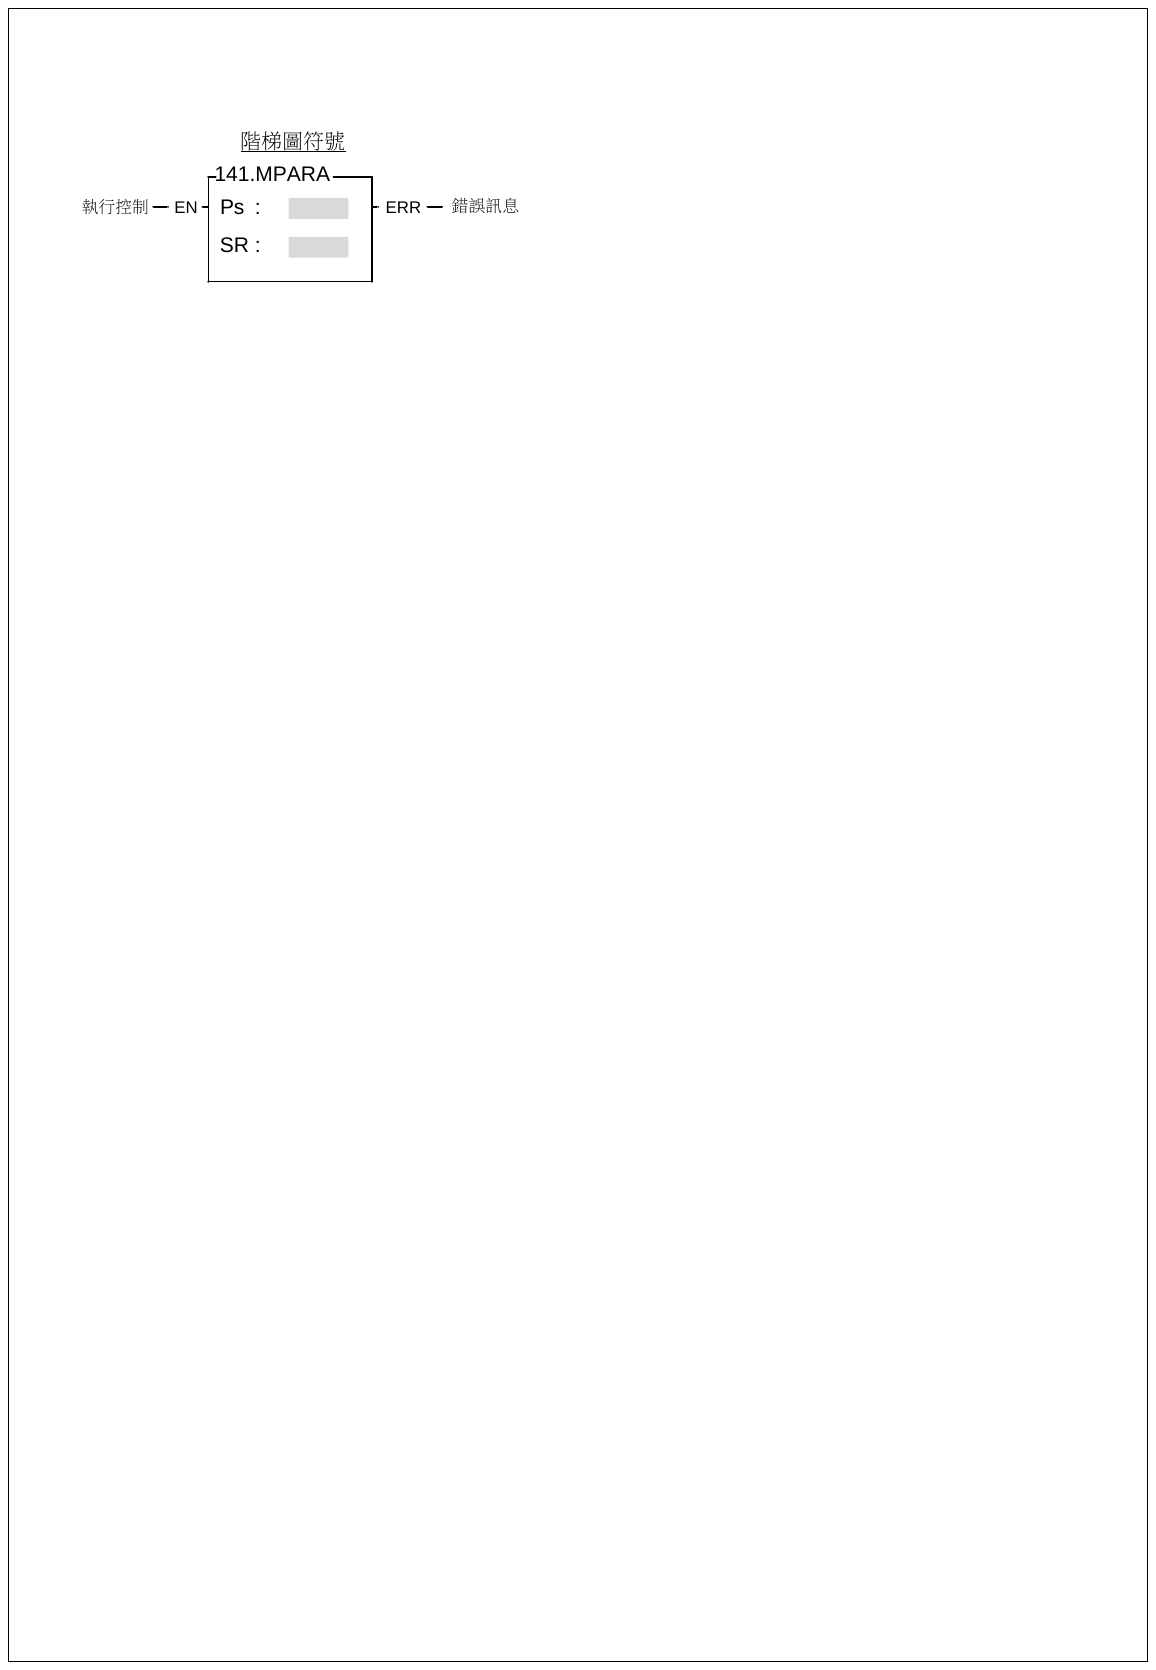
指令說明 |
||||||||||||||||||||||||||||||||||
|
|
Ps :第幾組Pulse 輸出(0~7) SR :參數表起始暫存器,共18個參數,佔用24個暫存器 |
|||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
|
|
||
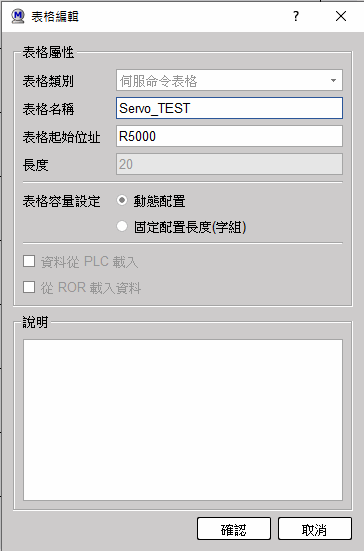
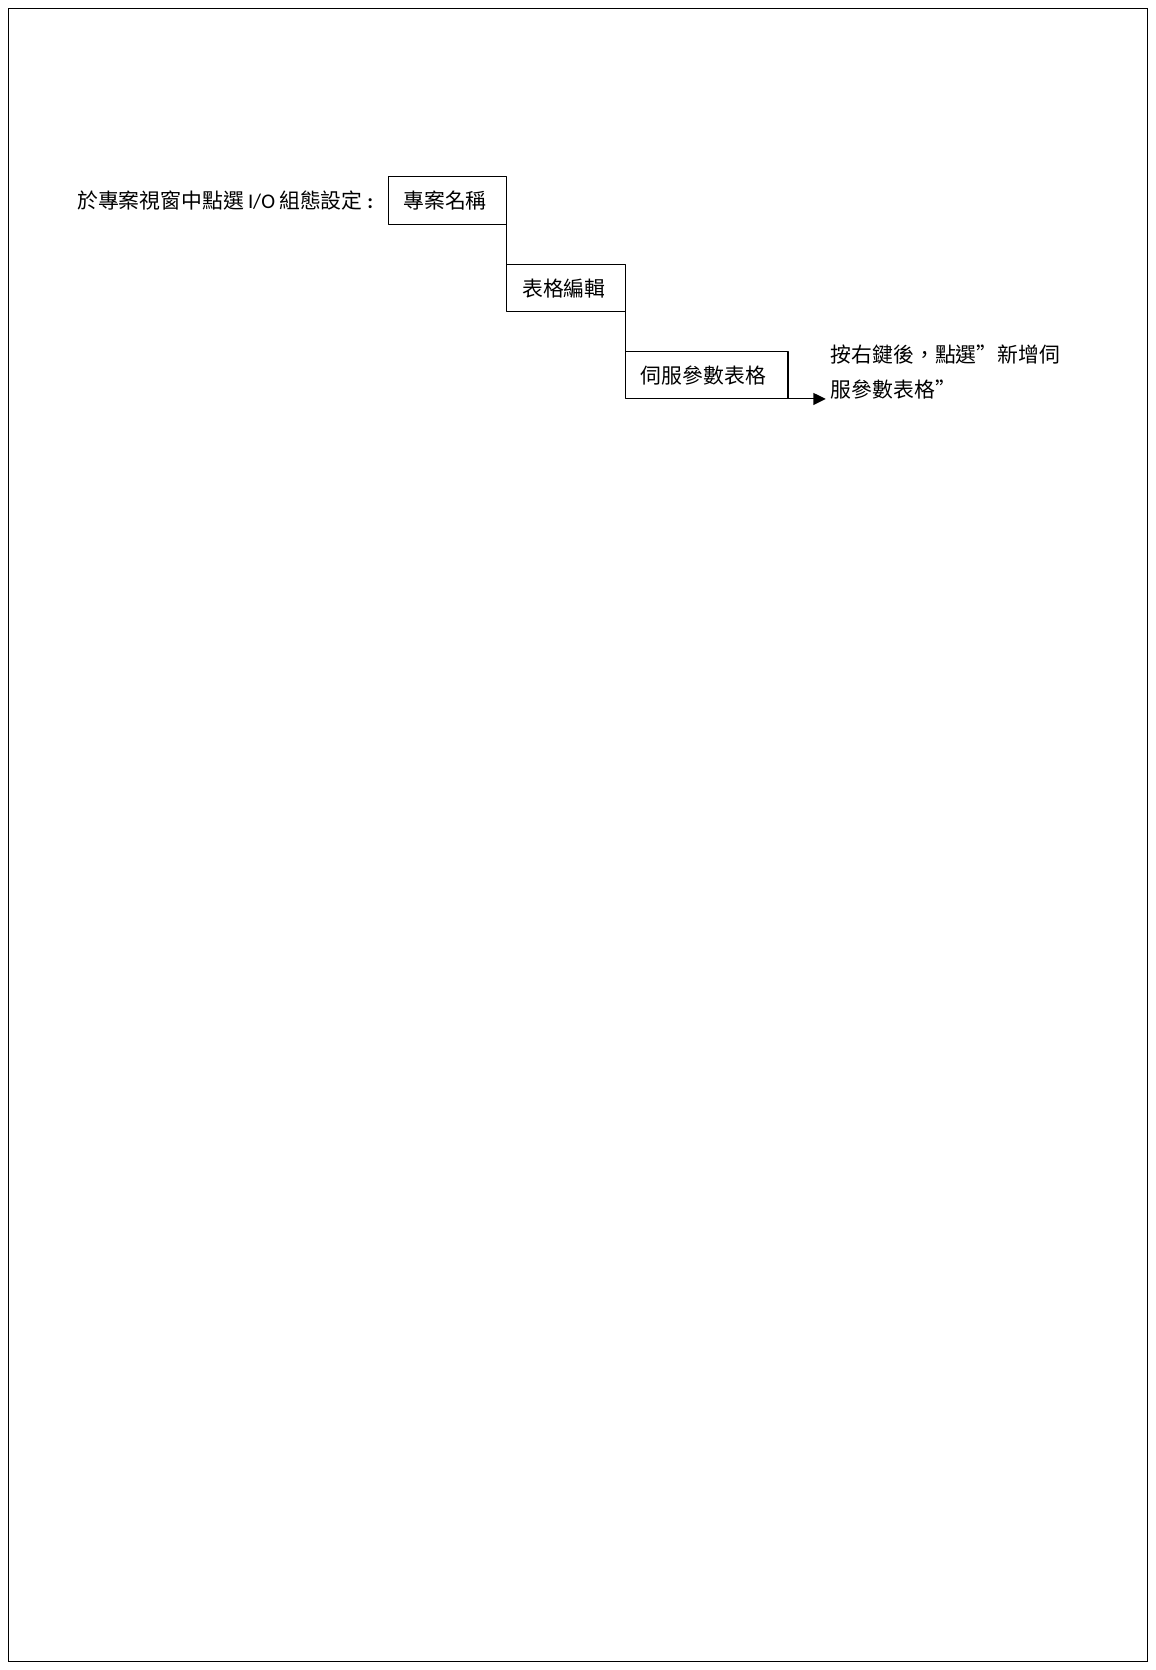 使用UperLogic編輯伺服參數表格
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||
|
|
||||||||||||||||||
|
參數說明
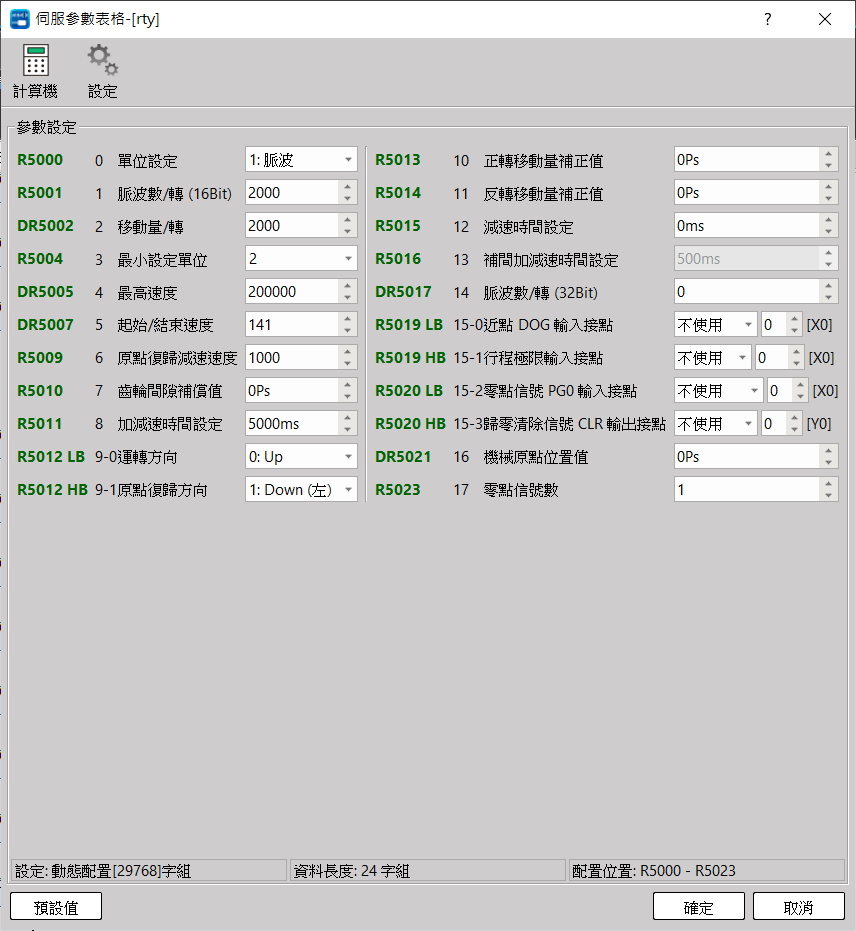
□ 設定值為0時,程式內所使用之行程與速度設定值均被指定以mm,Deg,Inch為單位,稱為機械單位。 □ 設定值為1時,程式內所使用之行程與速度設定值均被指定以Pulse為單位,稱為馬達單位。 □ 設定值為2時,程式內所使用之行程設定值均被指定以mm,Deg,Inch為單位,而速度設定均被指定以Pulse為單位,稱為複合單位。
|
||||||||||||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
||||||||||||||||||||||||||||
馬達轉一圈所需之脈波數 (A) 當參數14 = 0時,以參數1為脈波數/1轉。 當參數14 ≠ 0時,以參數14為脈波數/1轉。
馬達轉一圈所帶動之距離 (B) B=1~999999 mM/Rev 1~999999 mDeg/Rev 1~999999×0.1 mInch/Rev
|
||||||||||||||||||||||||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
□ 馬達及複合單位:1~200000 Ps/Sec □ 機械單位:1~153000(cm/Min,x10 Deg/Min,Inch/Min) 但最高頻率不能大於200000 Ps/Sec f_max =(V_max x 1000 x A)/(6 x B)£ 200000 Ps/Sec f_min ³ 1 Ps/Sec 註:A=參數1,B=參數2
□ 馬達及複合單位:1~200000 Ps/Sec。 □ 機械單位:1~15300(cm/Min,´10 Deg/Min,Inch/Min) 但最高頻率不能大於200000 Ps/Sec。
馬達及複合單位 : 1~65535 Ps/Sec 機械單位 : 1~15300 (Cm/Min, x10 Deg/Min, Inch/Min)
設定範圍:0~32767 Ps。 反相行走時,行走距離會自動加上此值。 |
||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
|||||||||
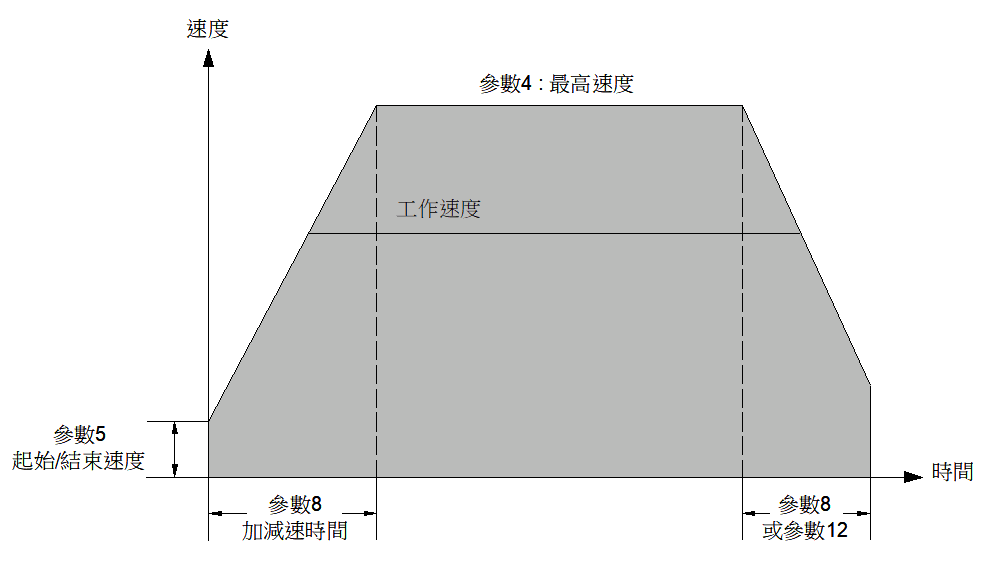
設定範圍:0~30000 mS。 此時間代表由靜止加速至最高速度(參數4),或由最高速度減至靜止所需時間。 本系統之加減速乃為等斜率控制。 當參數12=0時,以本參數為減速時間。 本系統之加減速控制,依實際動作行程會自動以三角波型或梯形波型運動。
設定值=0時,正轉脈波輸出、目前Ps值往上加 反轉脈波輸出、目前Ps值往下減 設定值=1時,正轉脈波輸出、目前Ps值往下減 反轉脈波輸出、目前Ps值往上加
設定值=0時,原點復歸方向為目前Ps值往上加方向 (原點在右) 設定值=1時,原點復歸方向為目前Ps值往下減方向 (原點在左)
|
|||||||||||
註:多軸直線補間命令專用
b6~b0 : 近點DOG輸入接點號碼(0~15,亦即X0~X15) b7 = 0 : 近點DOG輸入為常開接點 (A或NO接點) = 1 : 近點DOG輸入為常閉接點 (B或NC接點) b7~b0=FFH, 無近點DOG輸入
b14~b8 : 行程極限輸入接點號碼(0~125,亦即X0~X125) b15 = 0 : 行程極限輸入為常開接點 (A或NO接點) = 1 : 行程極限輸入為常閉接點 (B或NC接點) b15~b8=FFH : 無行程極限輸入 |
|||||||||||
|
FUN141 MPARA |
定位程式參數設定指令 |
FUN141 MPARA |
b6~b0 : 零點信號PG0輸入接點號碼(0~15,亦即X0~X15) b7 = 0 : 近點DOG前緣開始計數零點信號 = 1 : 近點DOG後緣開始計數零點信號 b7~b0 = FFH : 無零點信號PG0輸入
b15~b8 : 歸零清除信號CLR輸出接點號碼(0~23,亦即Y0~Y23) b15~b8=FFH : 無歸零清除信號CLR輸出
-999999~999999 Ps
|
||
 0~255 Count
9-9-6 FUN142 強制停止脈波輸出(PSOFF)
|
FUN142 P PSOFF |
強制停止HSPSO脈波輸出指令 |
FUN142 P PSOFF |
|
|
指令說明 |
|||
|
|
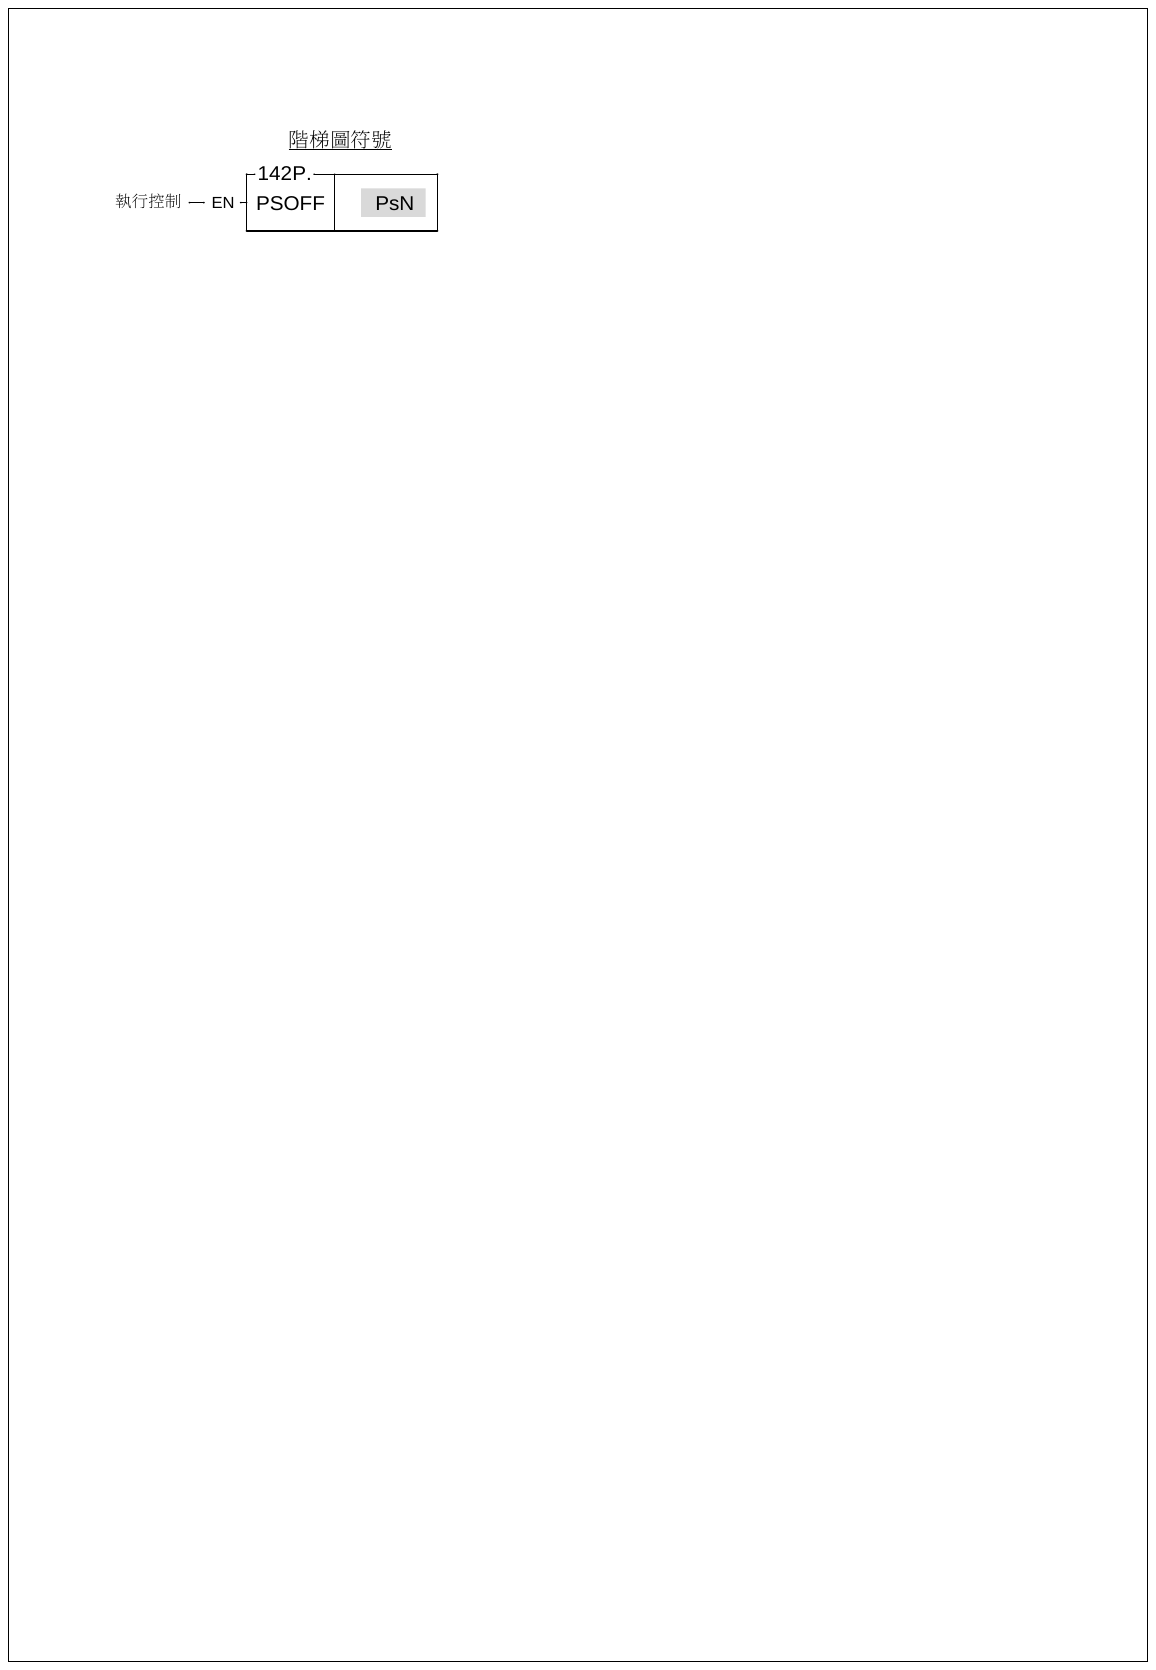
N:0~7 強制第幾組Pulse 輸出停止輸出 |
||
|
功能敘述 |
|||
|
|||
|
程式範例 |
|||
|
|
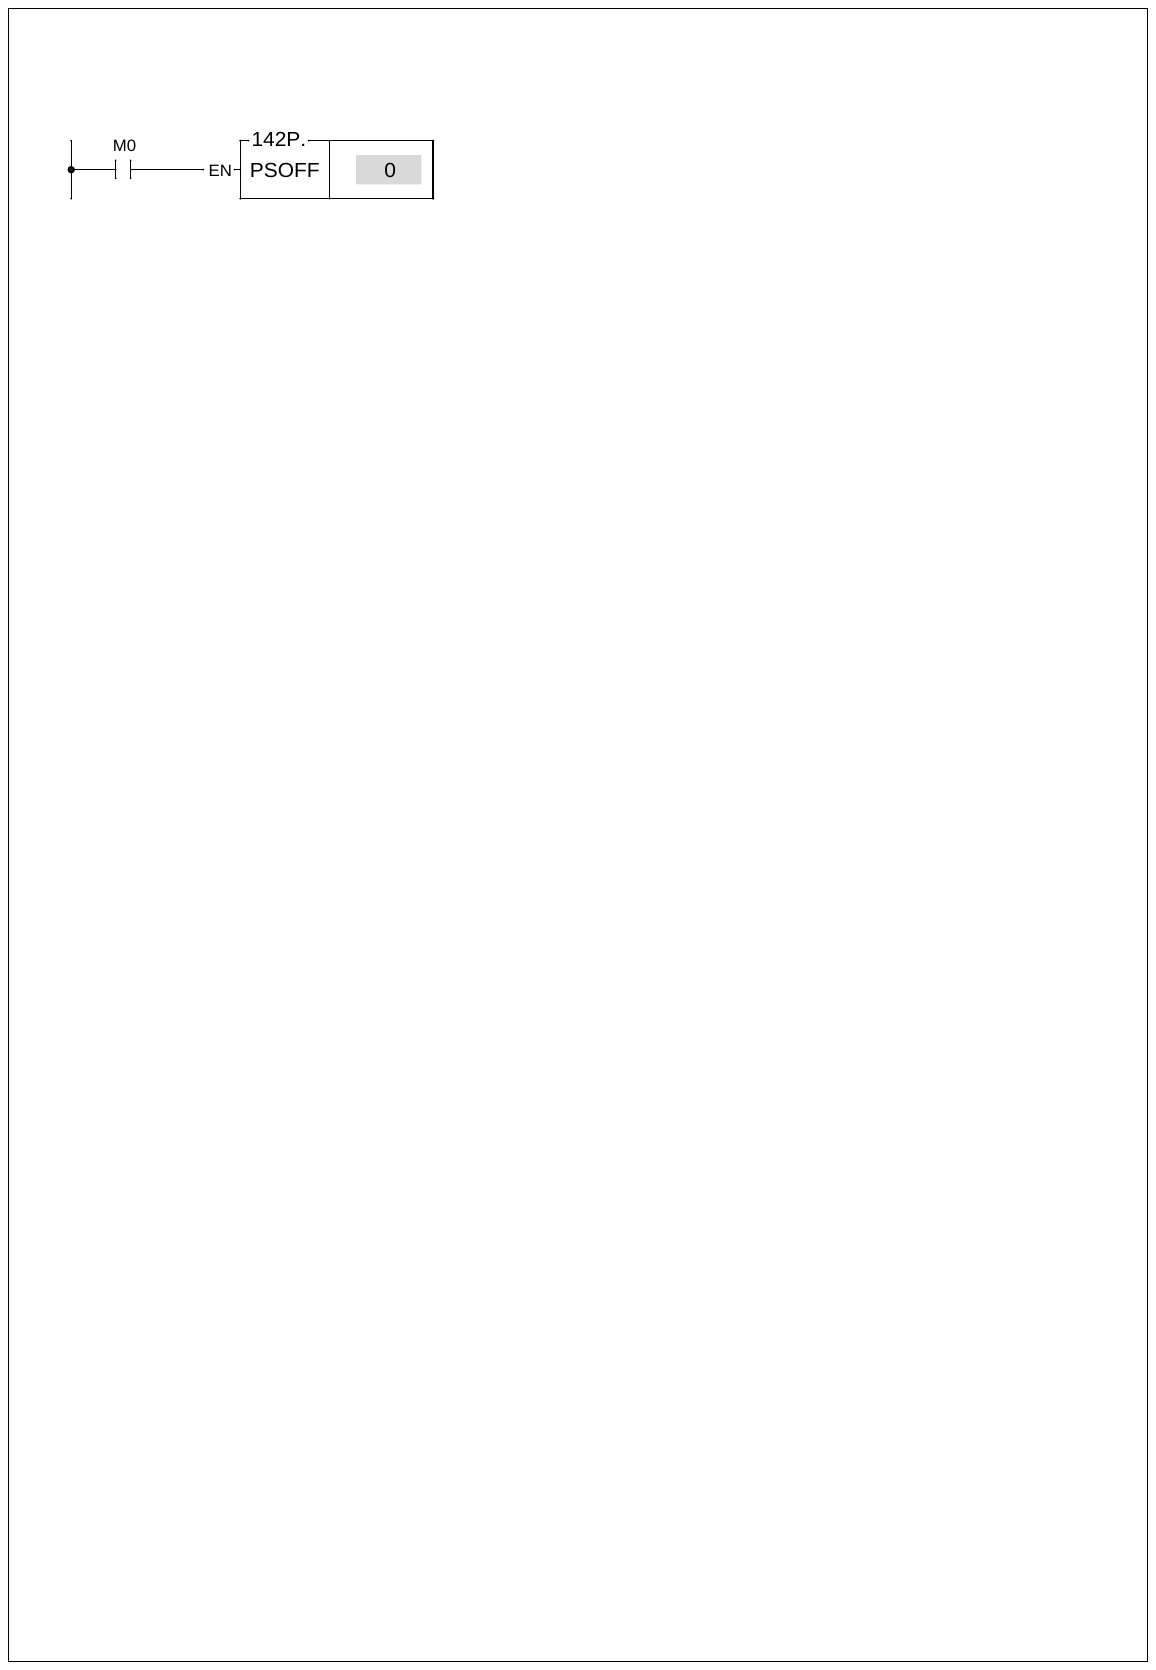
當M0由0→1時,強制Ps0停止脈波之輸出。 |
||
9-9-7 FUN143 當前脈波值轉換為顯示值(PSCNV)
|
FUN143 P PSCNV |
目前脈波值轉換為顯示值(mm,Deg,lnch,PS)指令 |
FUN143 P PSCNV |
||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||
|
|
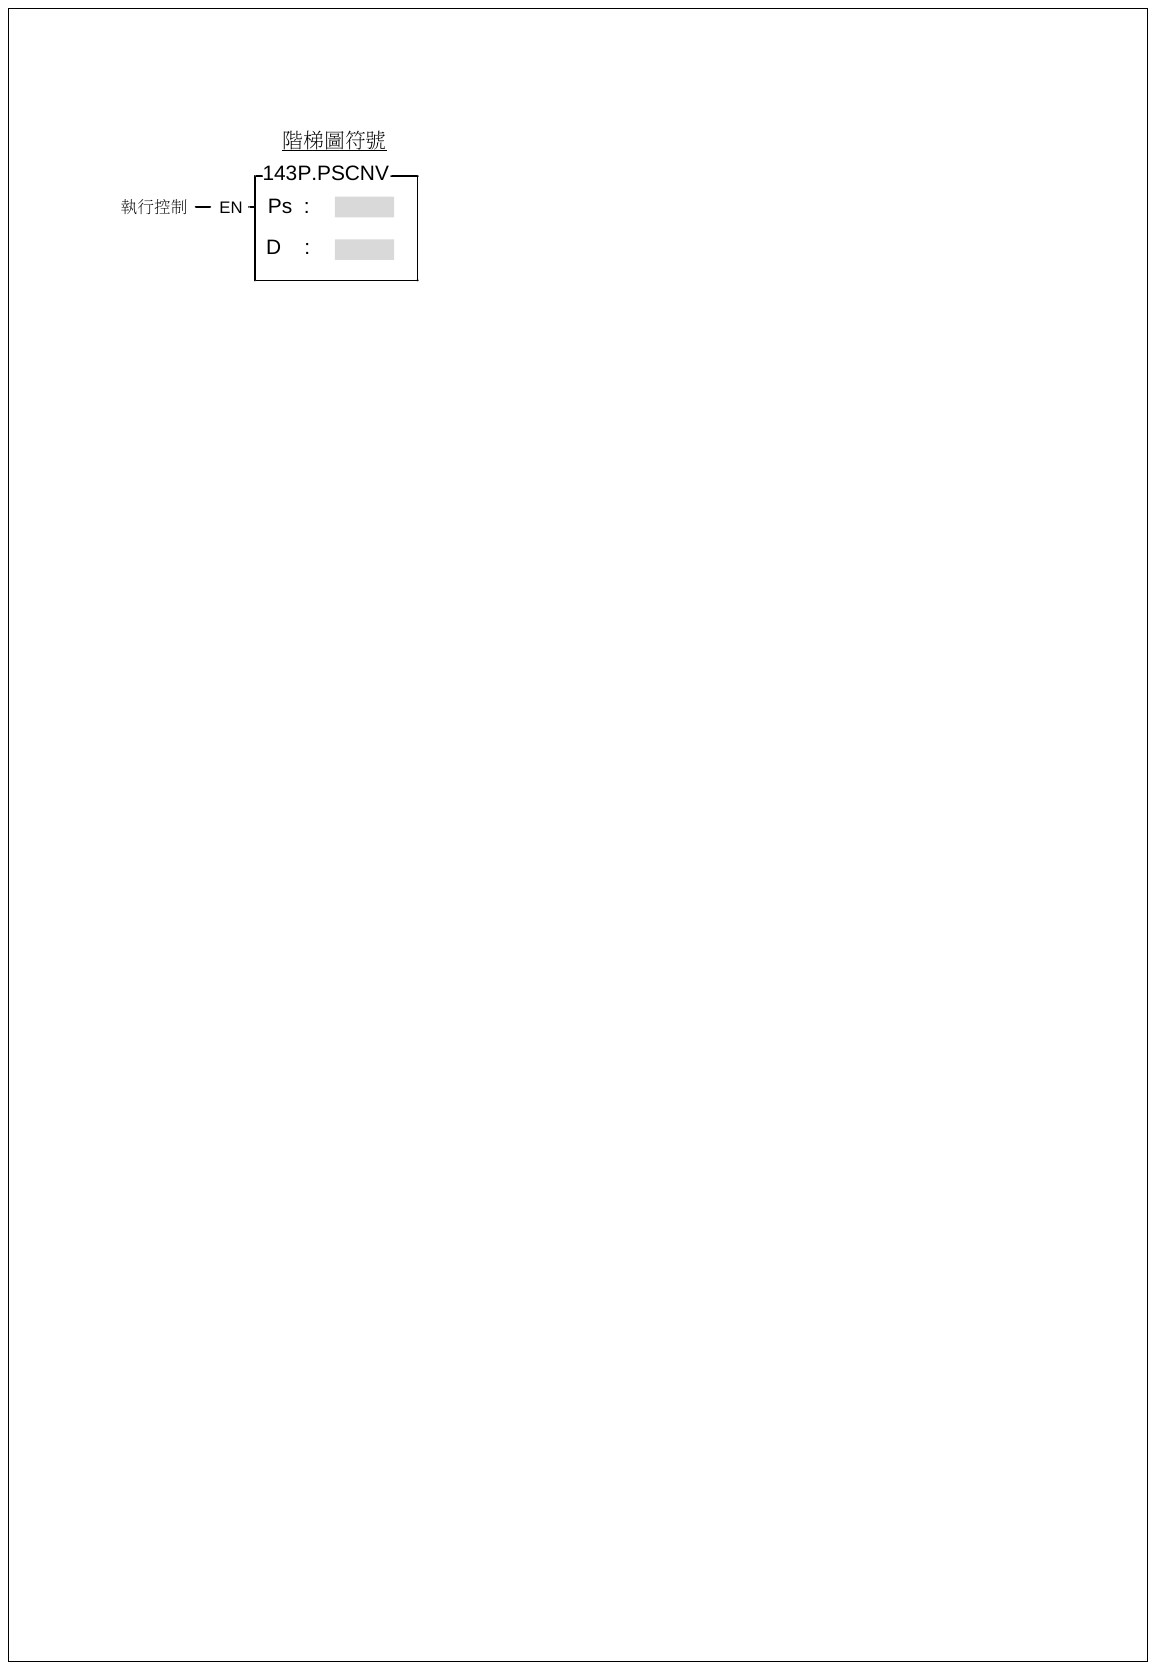
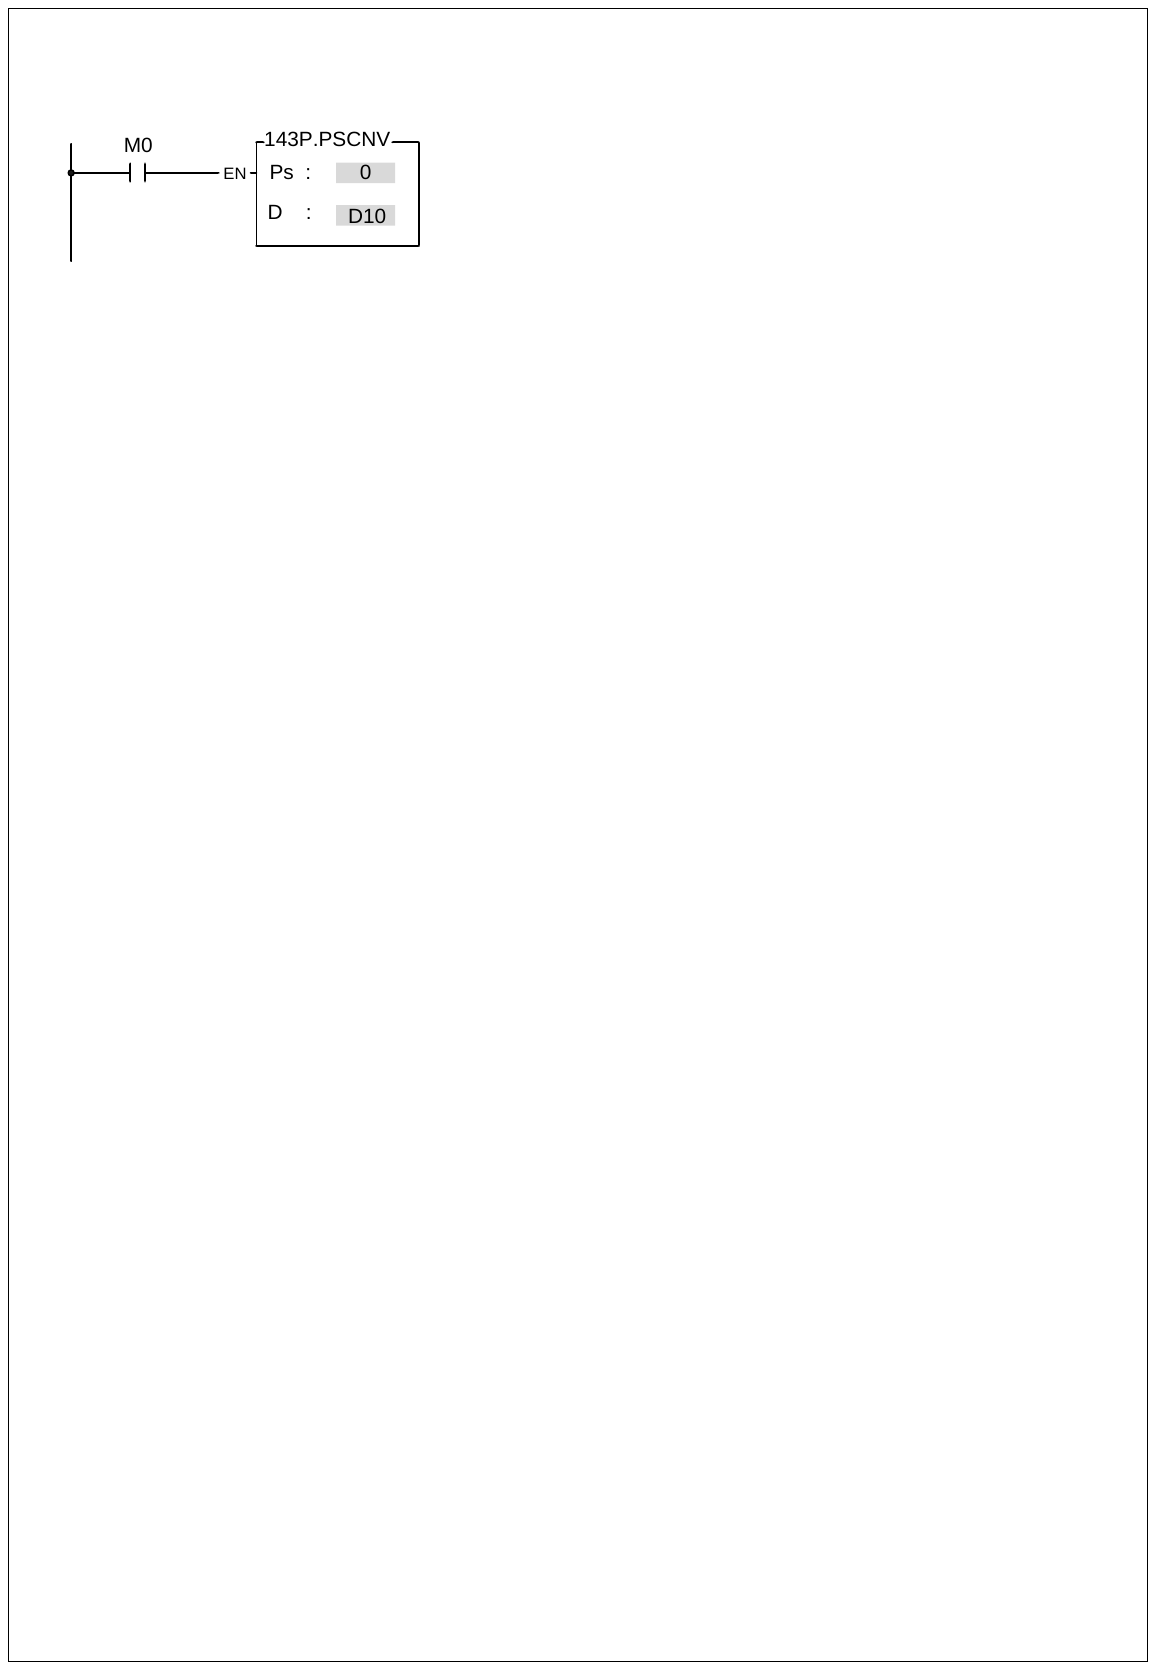
Ps: 0~7;將第幾組脈波位置轉換為與設定值同單位之mm(Deg , Inch , PS),以作為目前位置顯示。 D: 儲存轉換後目前位置之暫存器,共需使用二個暫存器;例如D10,即代表D10(Low Word)與D11(High Word)二個暫存器。 |
|||||||||||||||||||||
|
||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||
|
||||||||||||||||||||||
|
FUN143 P PSCNV |
目前脈波值轉換為顯示值(mm,Deg,lnch,PS)指令 |
FUN143 P PSCNV |
||
|
程式範例 |
||||
|
||||
9-9-8 FUN144 高速脈波寬度調變2 ( HSPWM2 )
|
FUN144 HSPWM2 |
高速脈波寬度調變2 (HIGH SPEED PULSE WIDTH MODULATION 2) |
FUN144 HSPWM2 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
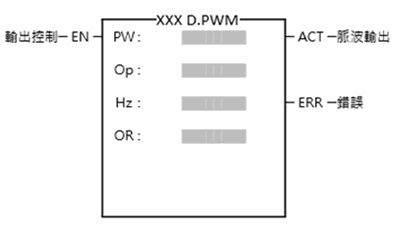
PW:脈波寬度調變輸出點 0:Y0 & Y1 1:Y2 & Y3 2:Y4 & Y5 3:Y6 & Y7 4:MQ Y16 & Y17, MA/MS/ME: Y8 & Y9 5:MQ Y18 & Y19, MA/MS/ME: Y10 & Y11 6:MQ Y20 & Y21, MA/MS/ME: Y12 & Y13 7:MQ Y22 & Y23, MA/MS/ME: Y14 & Y15 Op:輸出極性(0=正相, 1=倒相) Hz:輸出頻率(1~100000000 or 1~200000000,單位0.001Hz) OR:脈波輸出寬度(0~100,單位%) |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
功能敘述 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
9-9-9 FUN147 多軸直線補間定位輸出指令
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
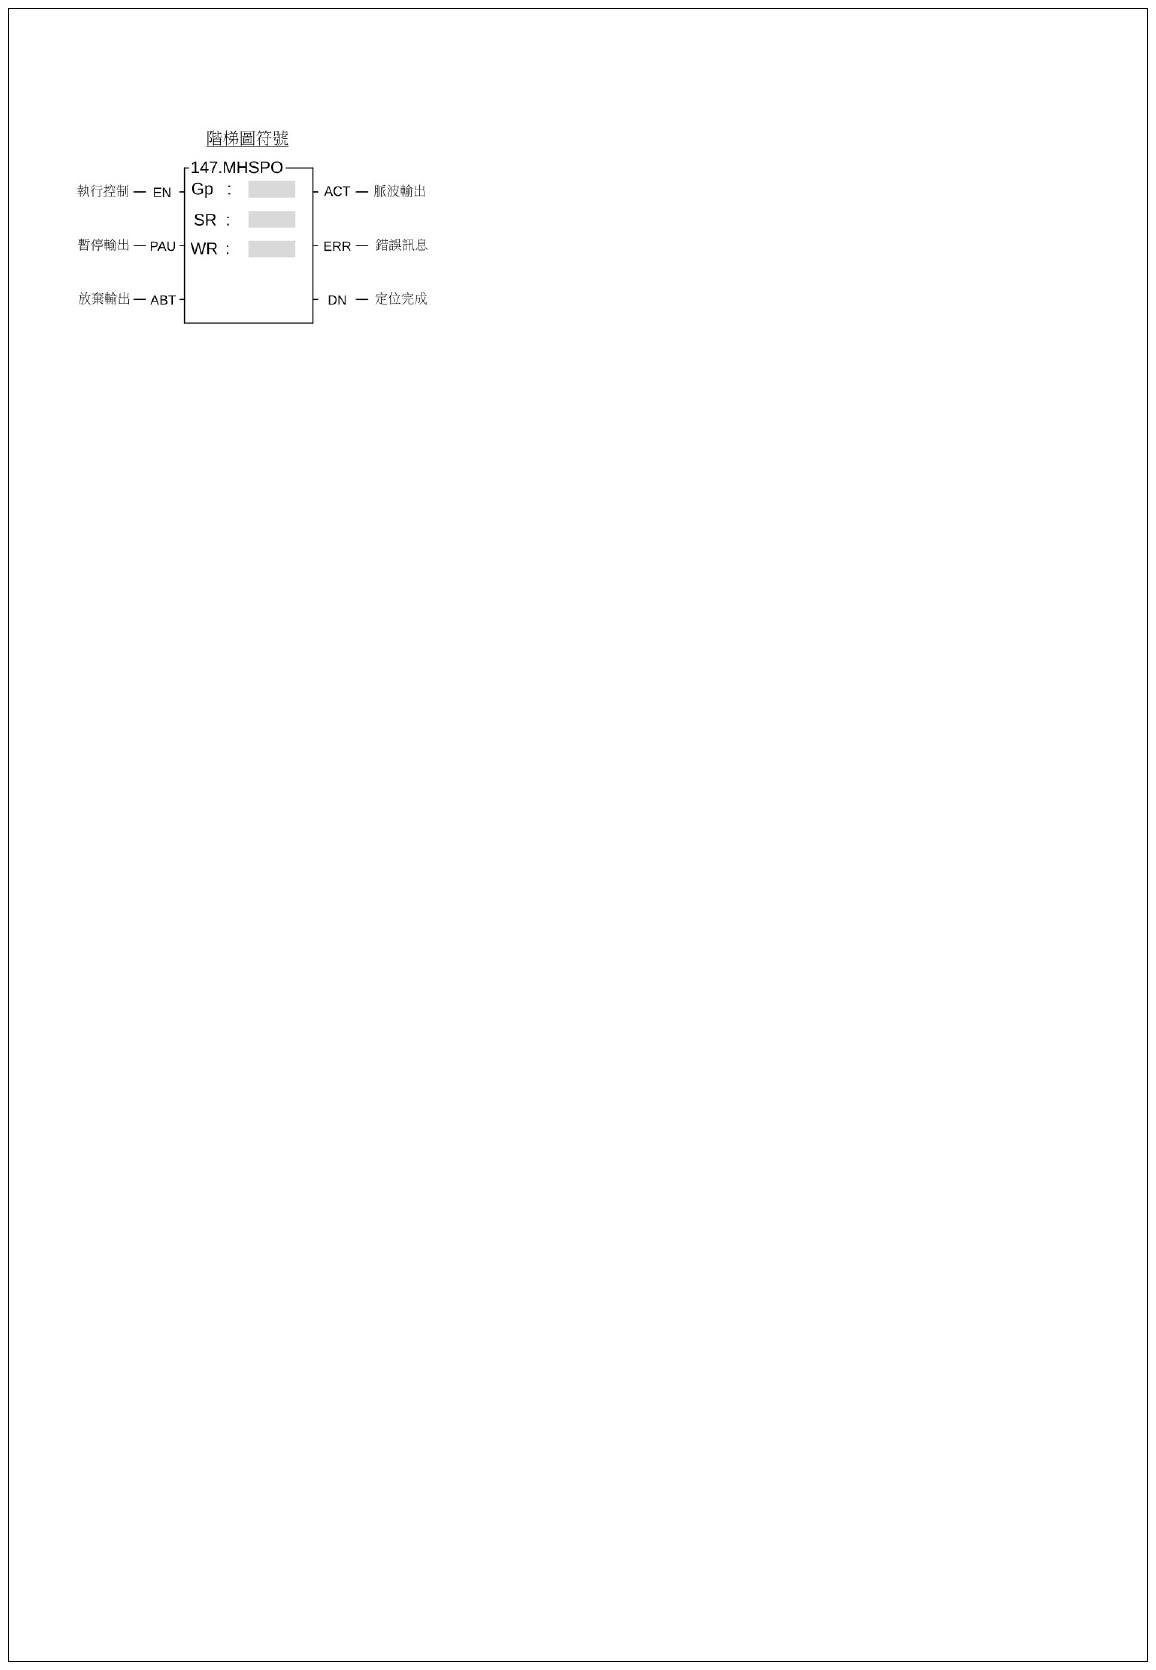
Gp :第幾個群組(0~3) SR :定位程式起始暫存器(範例解釋)。 WR:指令運作起始暫存器(範例解釋),共佔用9個暫存器,其它程式不可重覆使用。 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
指令說明
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
*** 務必設定Pulse Output之工作模式(不設定時,Y0~Y7當作一般輸出) U/D 模式:依照目標點所設定,送出上數脈波。 依照目標點所設定,送出下數脈波。 A/B 模式:依照目標點所設定,送出A相脈波。 依照目標點所設定,送出B相脈波。 P/R 模式:依照目標點所設定,送出一般脈波。 依照目標點所設定,送出方向訊號,ON為上數,OFF為下數。 Pulse 模式:依照目標點所設定,送出脈波。 ● Pulse Output輸出極性可選擇Normal ON或Normal OFF。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
【介面處理信號】
※FUN147(MHSPO)多軸直線補間定位運動不支援動態更改輸出頻率功能。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
SR:定位程式起始暫存器,說明如下:
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||
WR為起始暫存器
WR+0:如果本指令正執行中,則該暫存器之內容值即為正執行之步數(1~N); 如果本指令未執行中,則該暫存器之內容值代表目前所停留之步數。 當執行控制〝EN〞=1時,會將目前步數加一再執行,亦即執行下一步(如果目前步數已指到最後一步,則會重新由第一步開始執行)。 啟動執行控制〝EN〞=1前,使用者可先更新WR+0之內容值以決定由那一步開始執行(WR+0之內容=0時,執行控制〝EN〞= 1時,代表由第一步開始執行)。 WR+1:B0~B7,總步數。 B8 =ON,暫停輸出。 B9 =ON,等待轉移條件。 B10=ON,連續運轉。 B12=ON,脈波輸出中(輸出指示〝ACT〞)。 B13=ON,指令執行錯誤(輸出指示〝ERR〞)。 B14=ON,一步定位點完成(輸出指示〝DN〞)。 *** 每一步定位點完成後,輸出指示〝DN〞會一直維持ON;如果不想讓輸出指示一直維持ON,則在每步定位點完成後,利用輸出指示線圈所控制之上緣接點指令將WR+1暫存器內容清除為0,即可達成。 |
||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
註:錯誤指示暫存器內容會保持最近一次之錯誤碼,如需確認不再有錯誤發生,可將錯誤指示暫存器內容清除為0,祇要其內容一直維持0不變,即代表無錯誤發生。
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
|
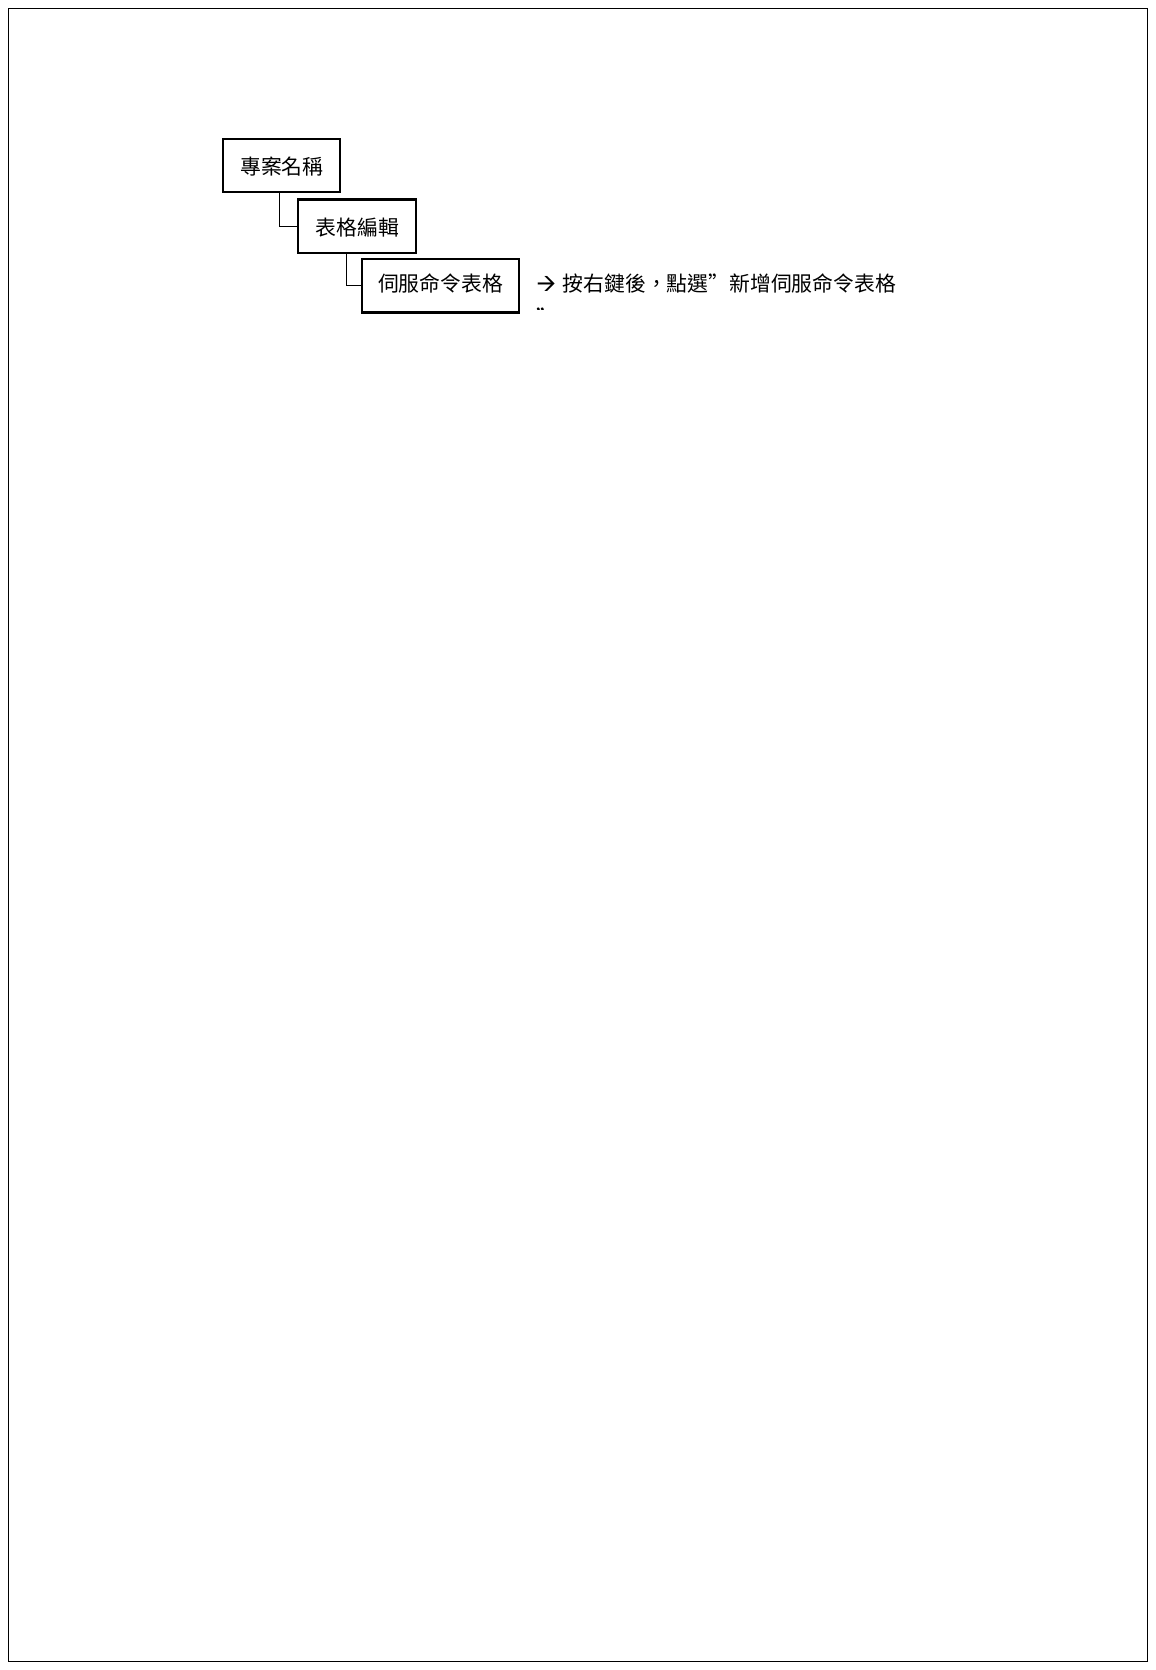
使用WinProladder編輯伺服命令表格 於專案視窗中點選伺服命令表格:
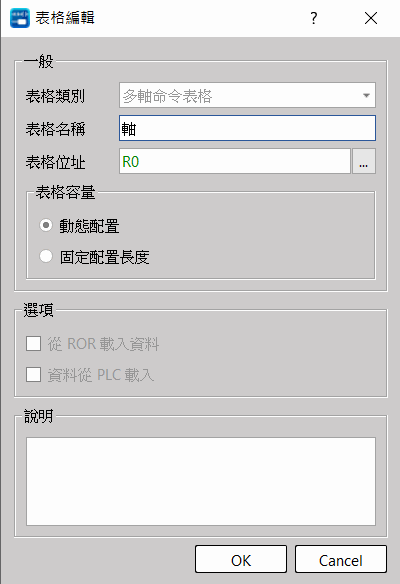
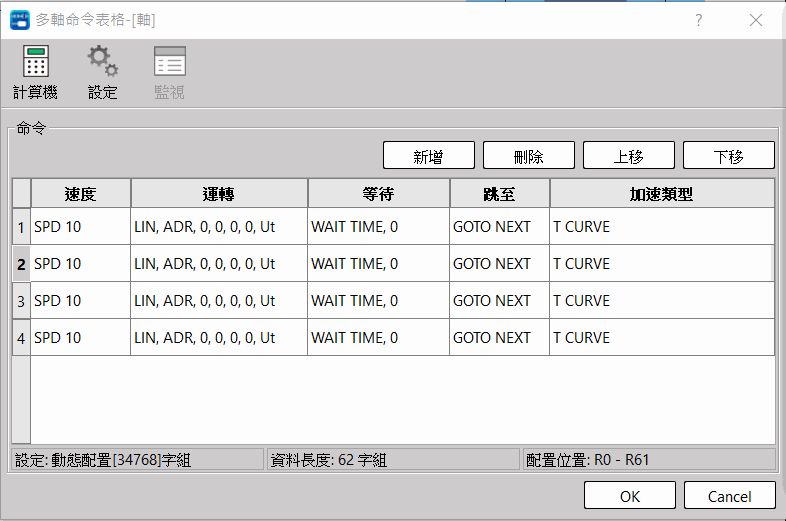
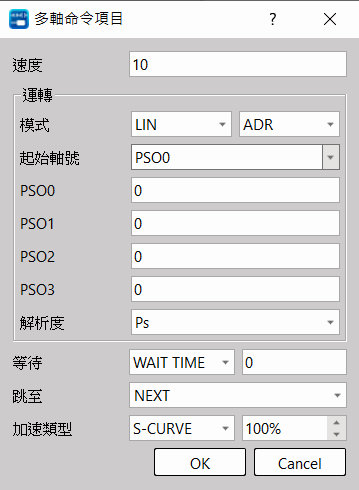
● 表格類別 : FUN147(MHSPO)直線補間指令需選擇”多軸命令表格”。 ● 表格名稱 : 可爲多軸命令表格輸入一容易辨識之名稱,方便日後修改或除錯用。 ● 表格起始位置 : FUN147所用之資料表格起始暫存器SR之起始位置。
● 補間起始軸可於表格中指定。 ● 支援S曲線或T曲線。 |
||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
註:相對值座標定位(ADR)與絕對值座標定位(ABS)比較說明
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
||||||||||||||||||
補間定位程式在編輯之前,必須要先完成FUN147指令,並在FUN147指令指定欲存放定位程式之起始暫存器號碼;編輯定位程式時,會將新編之定位程式存入所指定之暫存器區塊,每編1個定位點(稱為1步)會佔用15個暫存器,如有N個定位點(N步),共佔用N × 15 + 2個暫存器。 *** 注意:儲存定位程式之暫存器不可被重複使用!
001 SPD 5000 ;線速度為5KHz LIN ADR,500,400,300,200,Ut ;輸出500(Ps0)/400(Ps1)/300(Ps2)/200(Ps3)個單位 WAIT TIME,100 ;等待1秒 GOTO NEXT ;執行下一步 002 SPD R1000 ;線速度存放在DR1000(R1001與R1000) LIN ADR,D100,D200, , ,Ut ;Ps0行程存放在DD100,Ps1行程存放在DD200 WAIT TIME,R500 ;等待時間存放在R500 GOTO NEXT ;執行下一步 003 SPD R1002 ;線速度存放在DR1002(R1003與R1002) LIN ADR,0,0,R300,R400,Ps ;Ps2行程存放在DR300,Ps3行程存放在DR400 WAIT X0 ;等待X0 ON時 GOTO 1 ;執行第一步 |
||||||||||||||||||||
|
FUN147 MHSPO |
多軸直線補間定位輸出指令 |
FUN147 MHSPO |
|
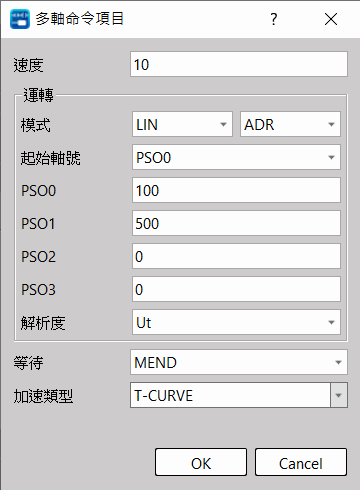
直線補間示意圖 假設多軸命令表格內容如下:
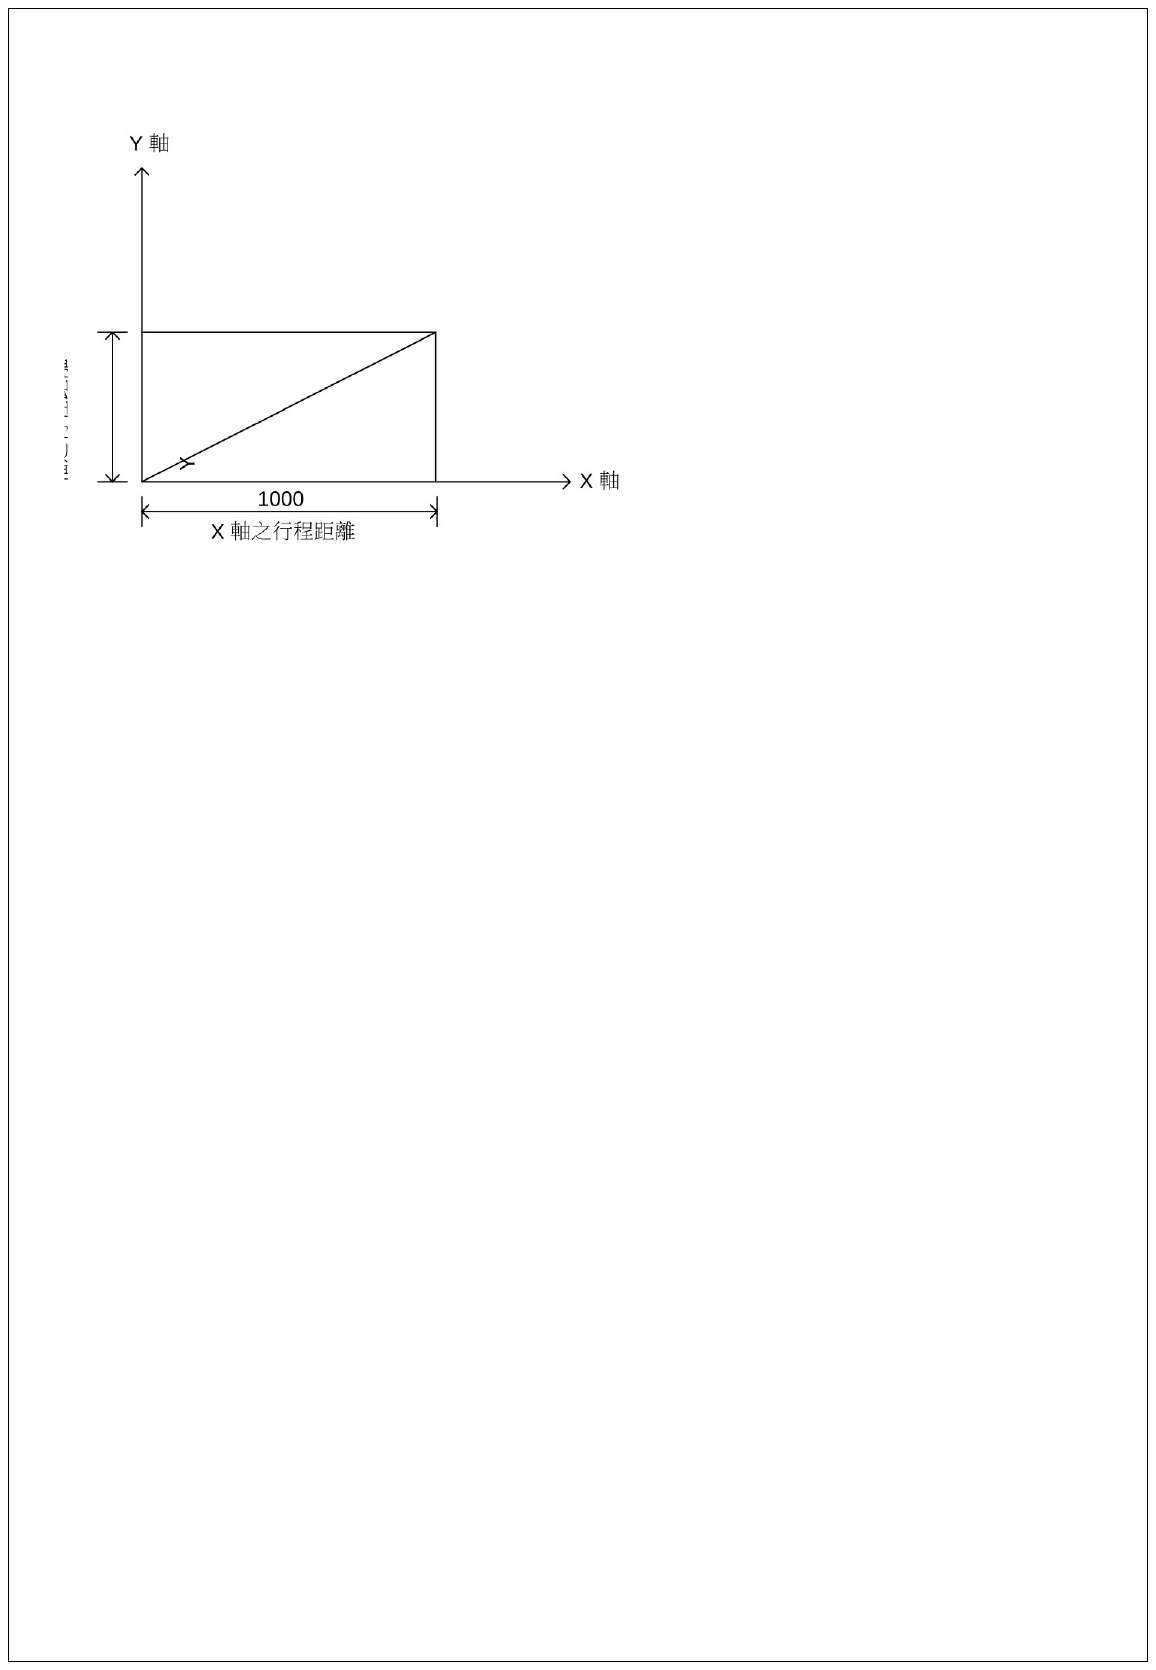
表示Ps0軸(X軸)的行程設定為1000個Ps,Ps1軸(Y軸)的行程設定為500個Ps,Ps2及Ps3軸不輸出(因行程設定為0)。 動作示意圖如下: |
||
9-9-10 FUN148 手搖輪定位控制 ( MPG )
|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|||||||||||||||||||||||||||||||||||
|
指令說明 |
|||||||||||||||||||||||||||||||||||||
|
|
Sc :指定接手搖輪之來源高速計數器;0~7 Ps :指定反應手搖輪之脈波輸出軸;0~7 Fo :輸出頻率設定暫存器(2個暫存器) Mr :倍率設定暫存器(2個暫存器) Mr+0:倍率被乘數(Fa) Mr+1:倍率被除數(Fb) WR:工作暫存器起始位址,共佔用4個暫存器 輸出脈波數=(手搖輪輸入脈波數×Fa)/Fb |
||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||
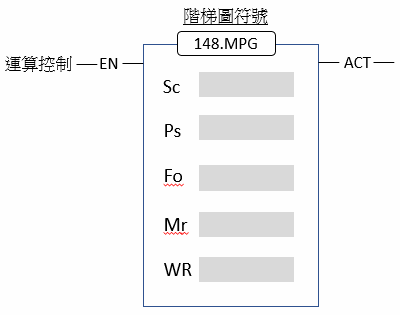
|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|
|
功能敘述 |
|||
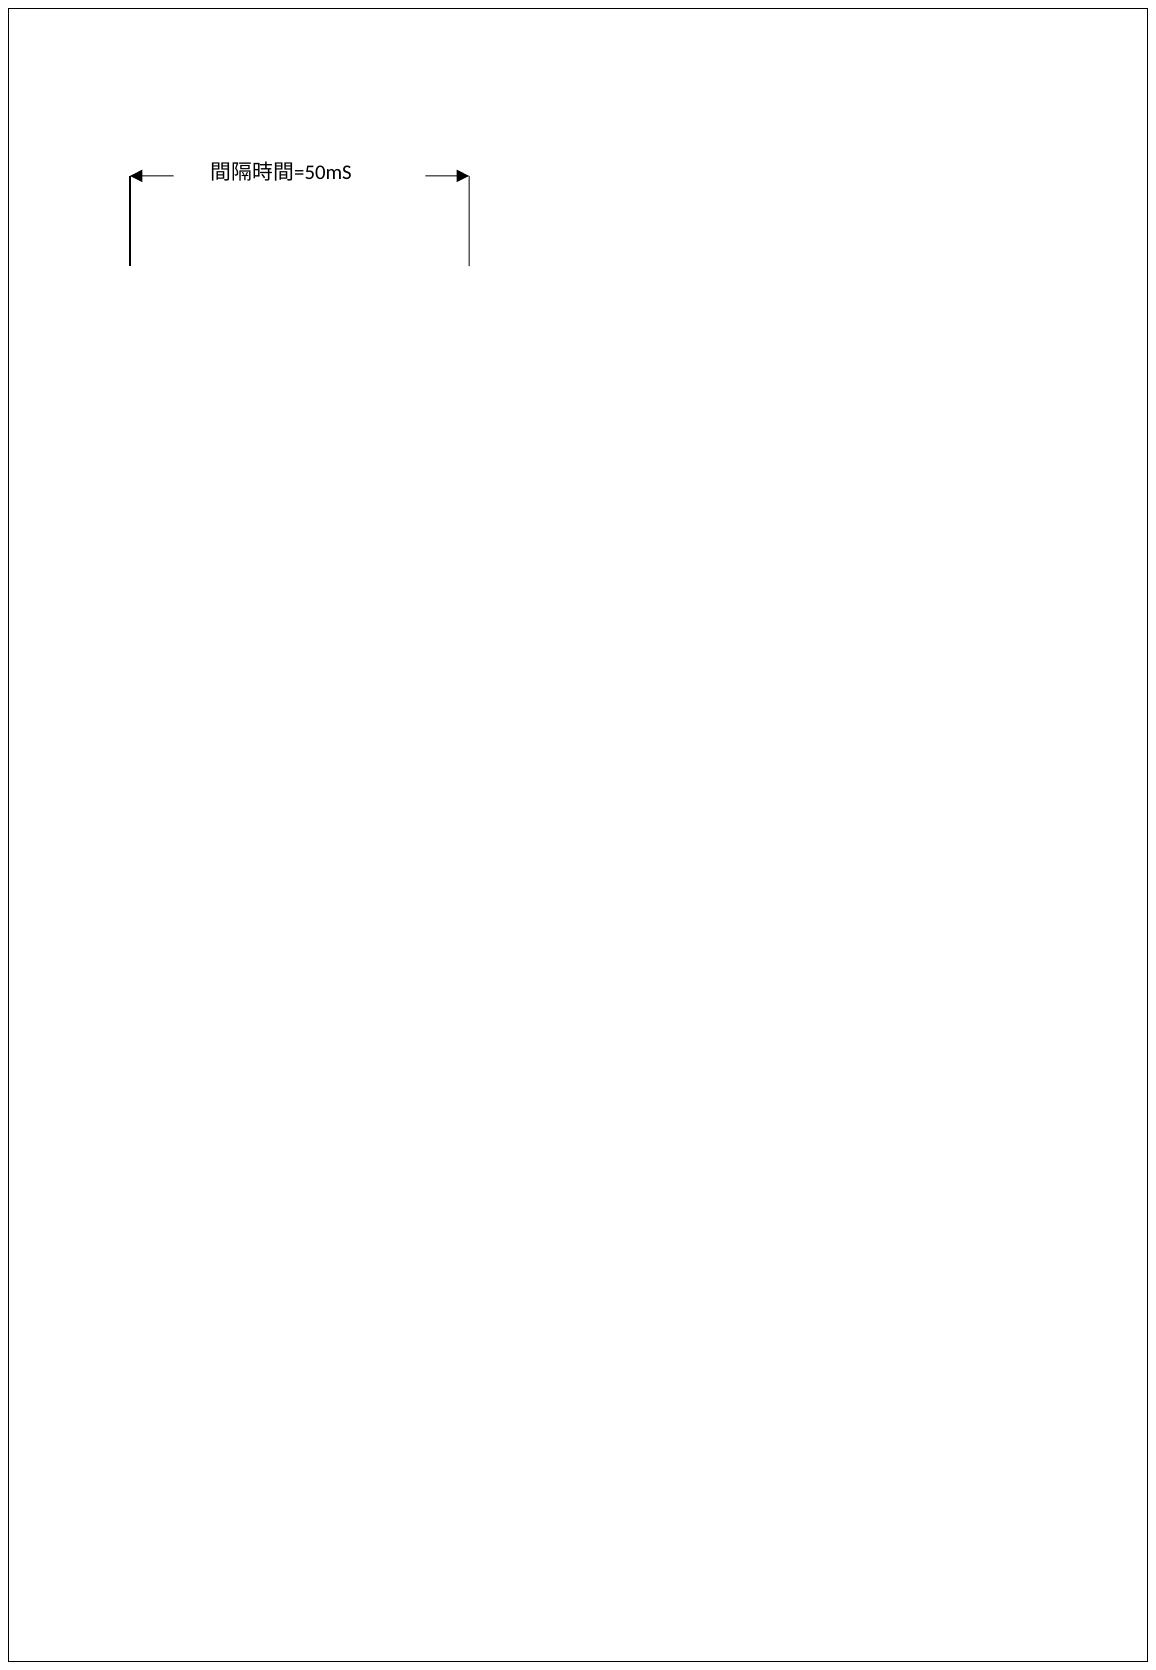
輸出頻率(Fo)設定值必須夠高,加減速(由FUN141指令之參數4與參數8設定)也必須夠快才足夠在高放大倍率(100或200倍)的情況下,在間隔時間內將計算出來的輸出脈波數輸出完畢;否則會有失步現象。
輸出脈波數=(間隔時間內手搖輪輸入脈波數×Fa)/Fb
|
|||
|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|
程式範例1 |
||
|
|
||
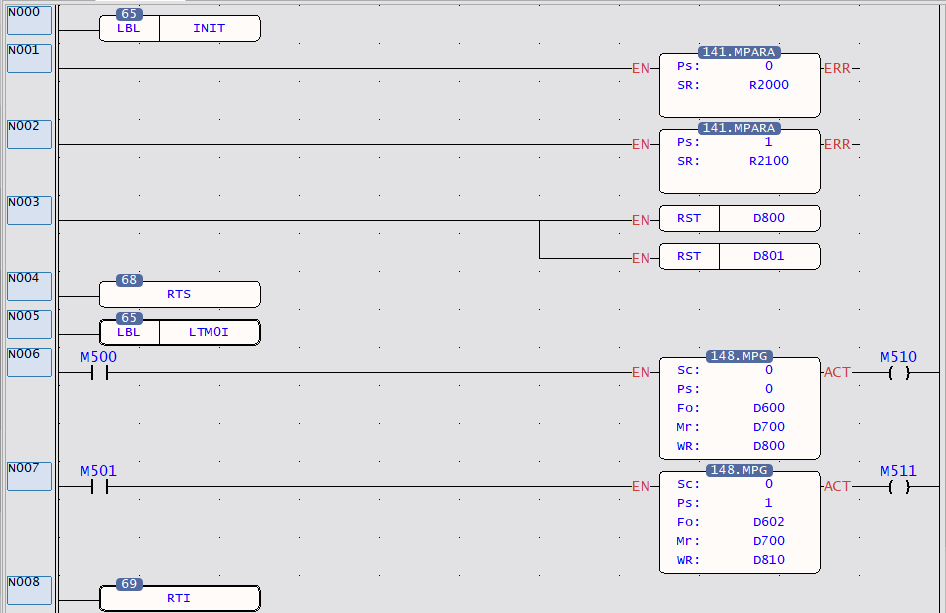
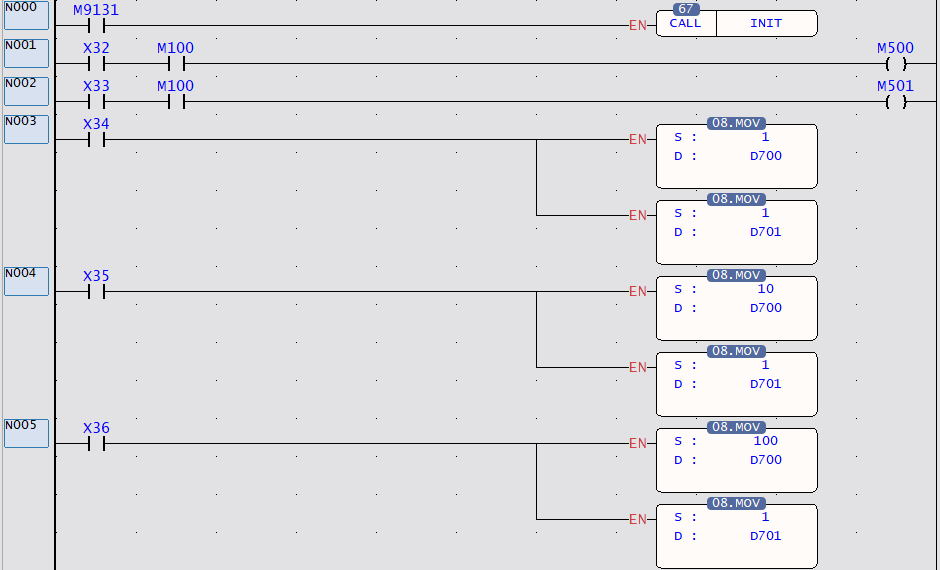
|
FUN148 MPG |
手搖輪定位控制指令 |
FUN148 MPG |
|
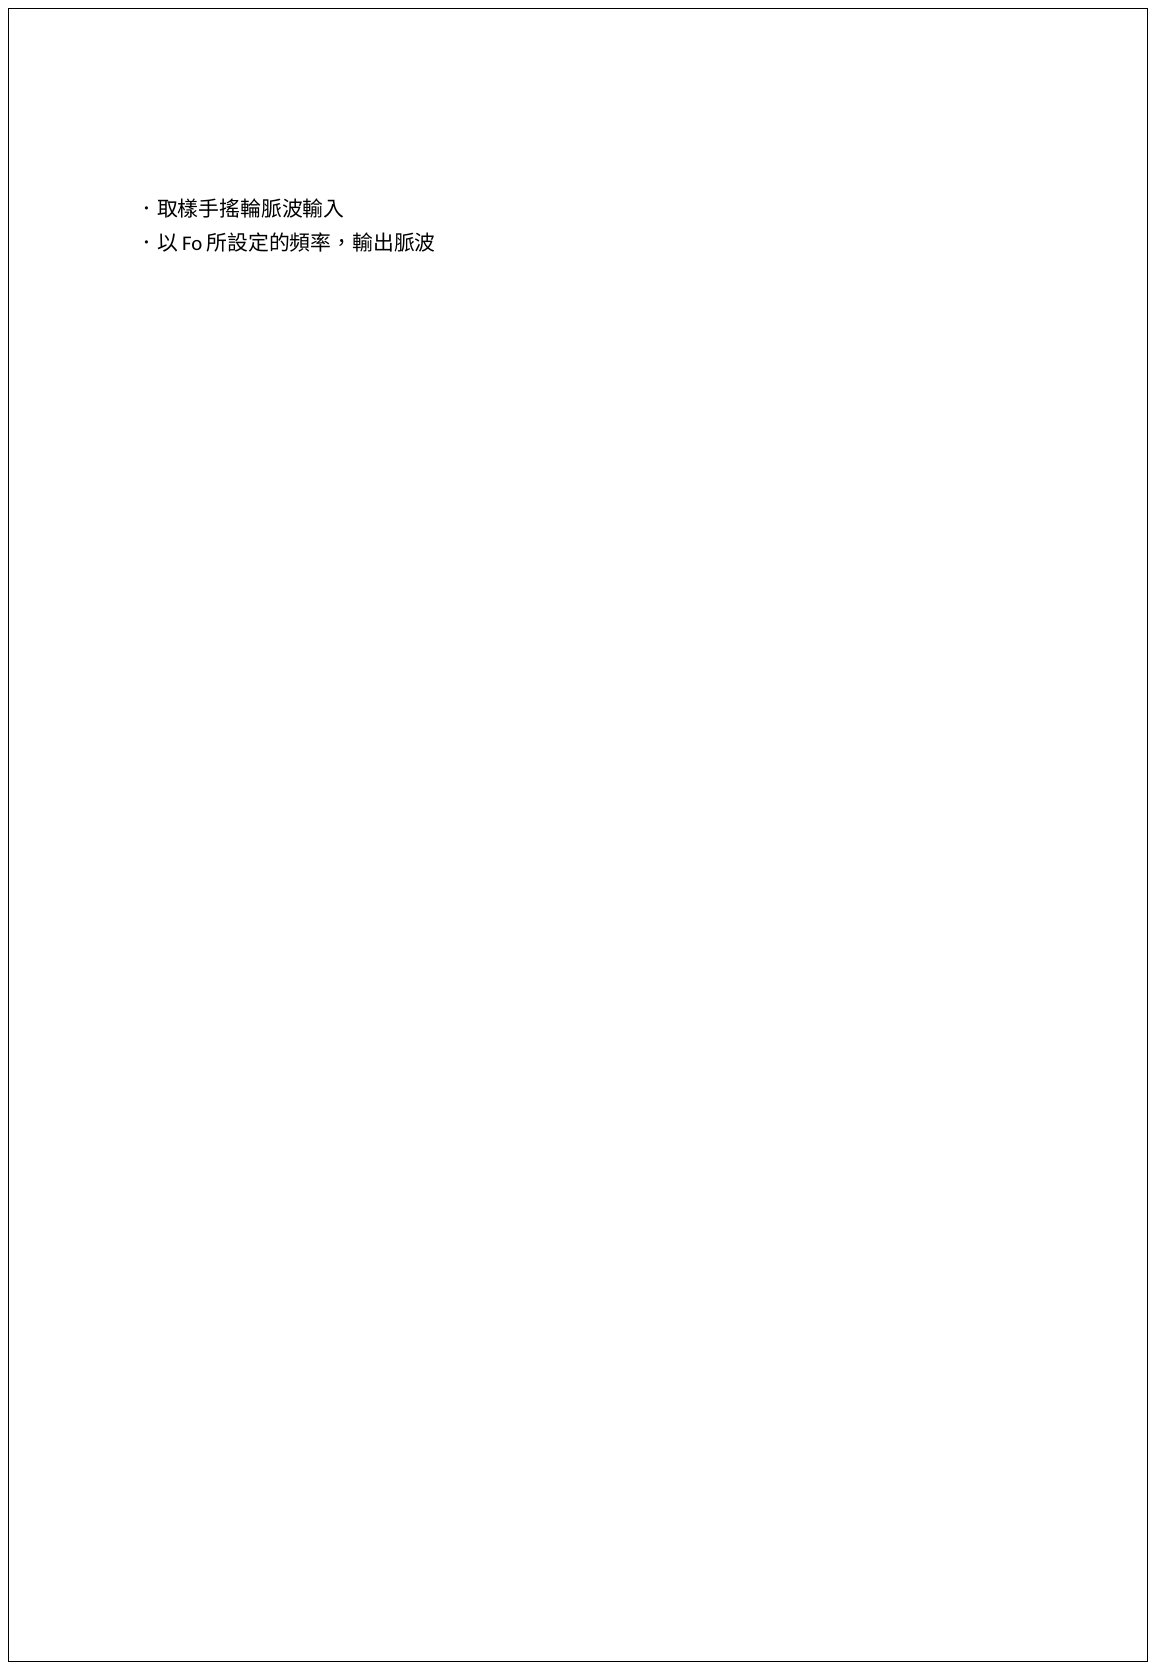
X33 : 選擇第1軸 (Ps1) X34 : 輸出倍率為1 X35 :輸出倍率為10 X36 : 輸出倍率為100 M100: 手搖輪作動選擇 DR2005: 第0軸最高輸出頻率(FUN141指令之參數4);200K Hz R2011 : 第0軸加減速時間(FUN141指令之參數8);30mS DD600: 第0軸手搖輪作動輸出頻率;200K Hz DR2105: 第1軸最高輸出頻率(FUN141指令之參數4);200K Hz R2111 : 第1軸加減速時間(FUN141指令之參數8);30mS DD602: 第1軸手搖輪作動輸出頻率;200K Hz 範例說明:在50MSI定時中斷處理程式裏放入Ps0與Ps1之手搖輪定位處理指令。 當X32=1且M100=1時,啟動Ps0手搖輪定位處理;每個間隔時間(50mS)會對手搖輪輸入脈波(來自HSC0)作取樣;如果沒有取樣到有脈波輸入,則FUN148指令不會有輸出;如果有取樣到有脈波輸入,則會根據倍率設定(D700與D701)計算輸出脈波數,然後以DD600所設定的輸出頻率,將計算出來的輸出脈波數作輸出。 輸出脈波數=(間隔時間內HSC0輸入脈波數×D700)/D701 |
||
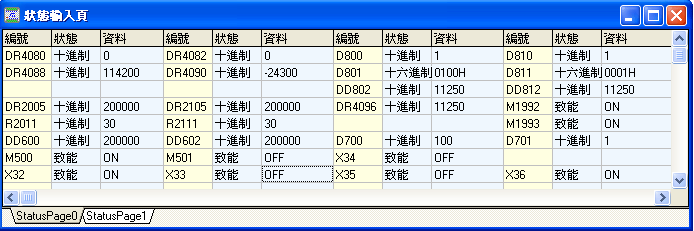 X32 :選擇第0軸 (Ps0)
9-10-1 FUN149 多軸圓弧補間定位輸出指令
|
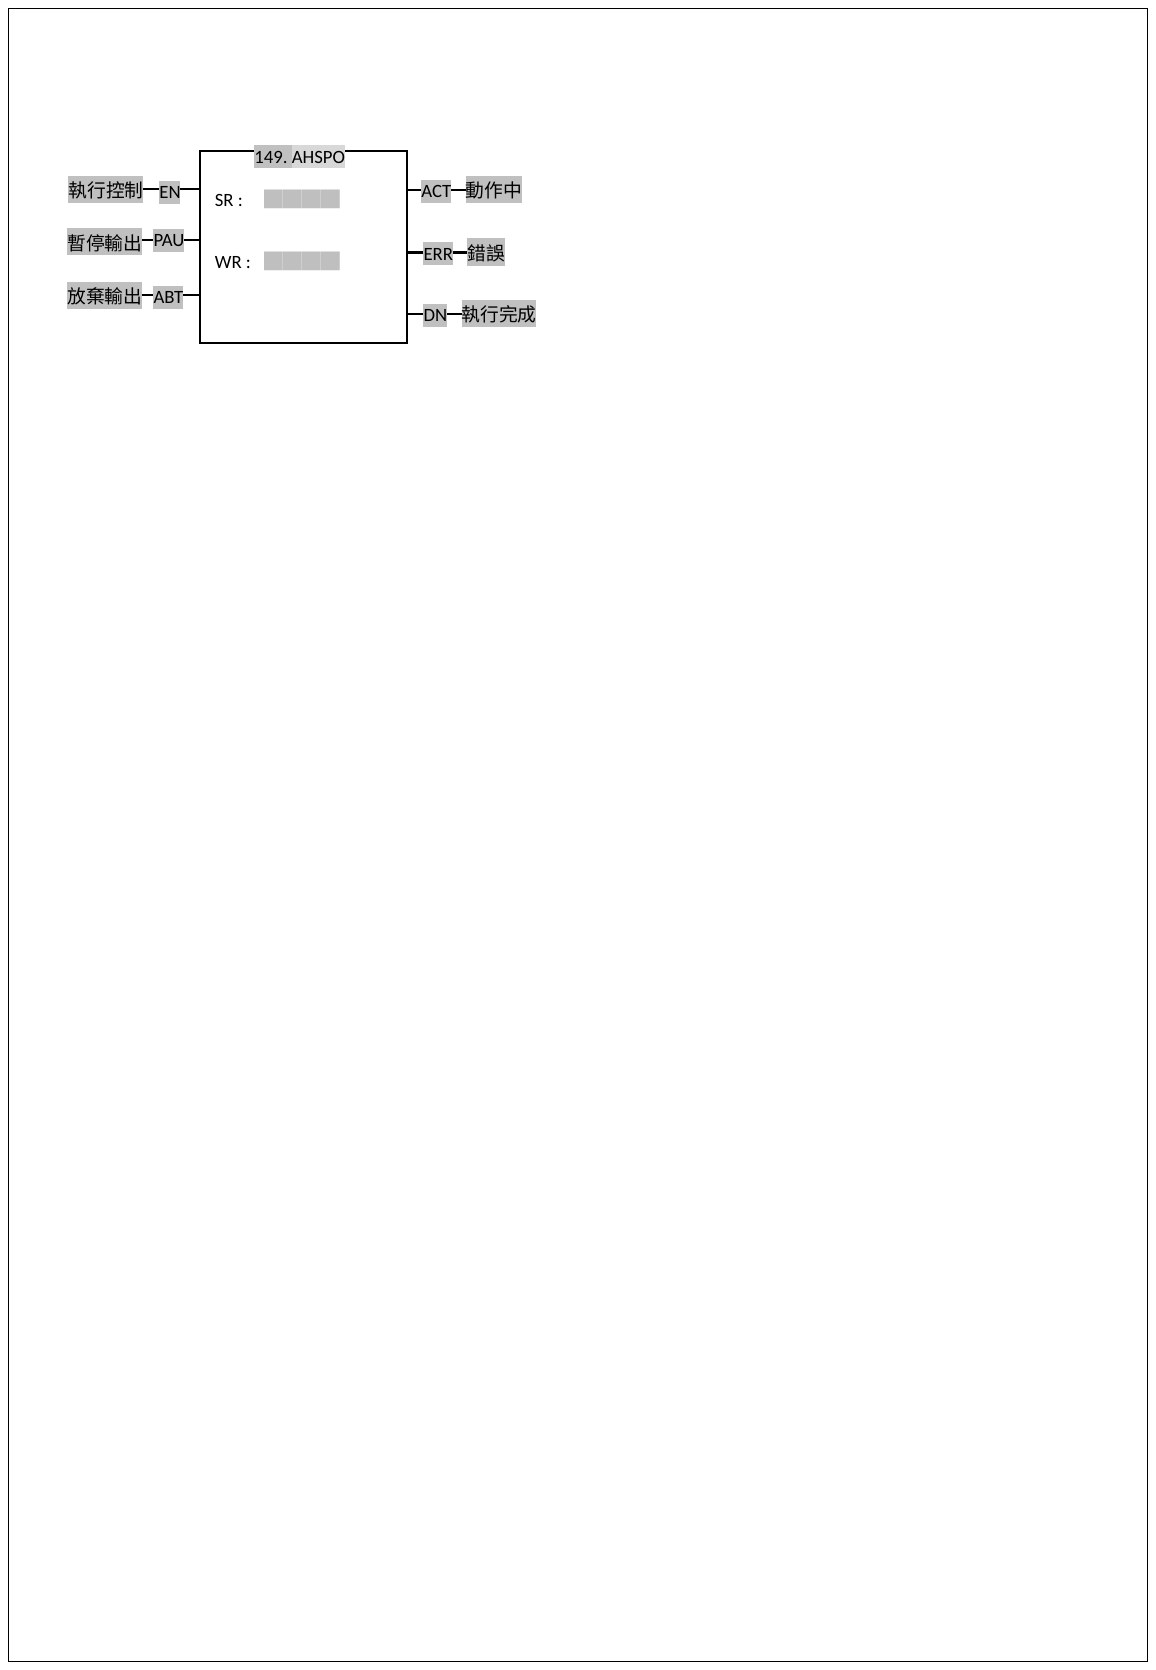
FUN149 AHSPO |
多軸圓弧補間定位輸出指令 Arc High Speed Pulse Output |
FUN149 AHSPO |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
|
階梯圖符號
|
運算元 SR: 定位程式起始暫存器 WR: 指令運作工作暫存器 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
繼電器和暫存器
指令說明
SR內容說明 SR暫存器存放此定位程式所需的參數,需要由使用者透過指定命令表格來填寫: SR0 , SR+1 : 起始暫存器的開頭,存放指令旗標與總步數。 SR+2 ~ SR+41 : 存放第一步表格內容。 SR+42 ~ SR+81 : 存放第二步表格內容。 …… SR+(N – 1) x 40 + 2 ~ SR+(N – 1) x 40 + 41 : 存放第N步表格內容。 以此類推,除了開頭外每一步皆需要40個16 bit暫存器,最高步數為250。 WR內容說明 WR指令運作工作暫存器 ,程式運行時韌體算法將當前指令的執行狀態存放在此:
錯誤碼
繼電器與暫存器
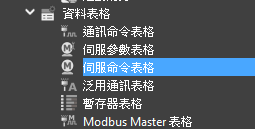
伺服命令表格 伺服命令表格路徑:專案管理→資料表格→伺服命令表格。
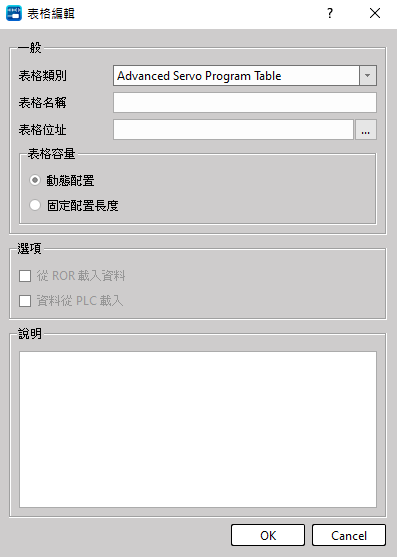
表格類型選擇為進階伺服程式表格:
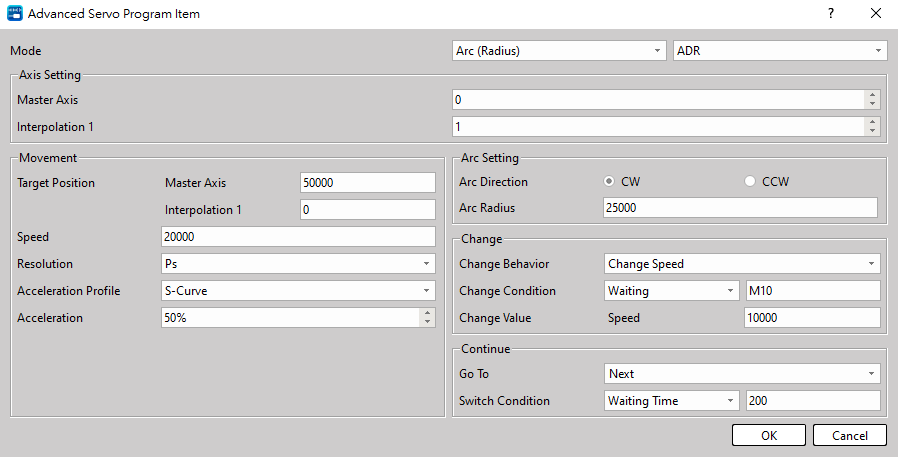
每一次的定位點參數可於下圖視窗中填寫:
若欲使用func149指令畫平面圓弧時可設定為Arc模式,其中半徑、圓心以及通過點三個方法使用時須注意以下:
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
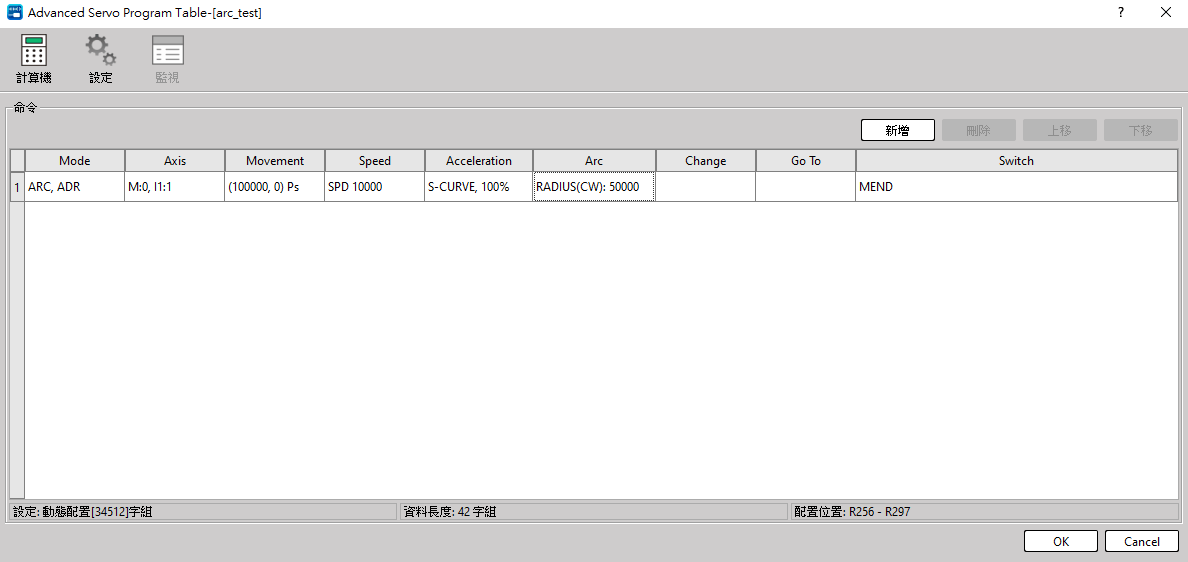
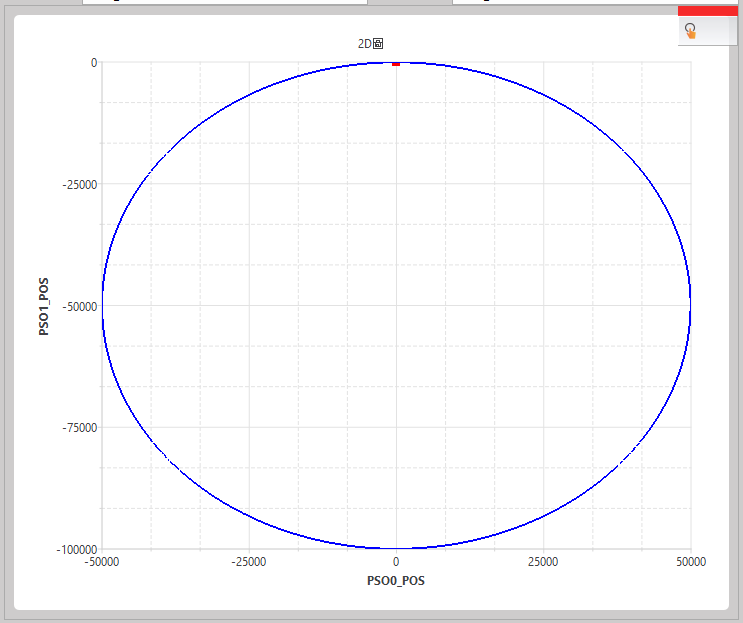
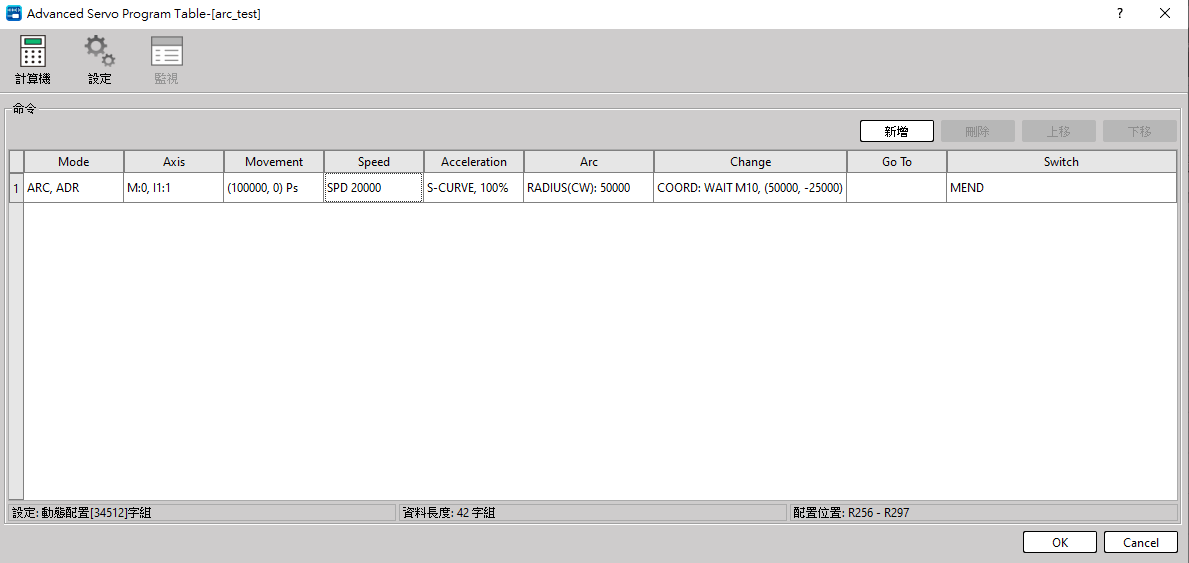
操作範例 半圓 此操作範例以半徑模式畫一半圓,表格設置一步即一次定位點操作,本操作將起點設在(0 , 0),表格參數設置如下表,將(100000 , 0)設為目標點並且以10000 Ps/s向量速度進行輸出,加速過程中以s型曲線來進行 半徑模式下需設置半徑值以及旋轉方向,兩參數可取決於使用者想要的圓心位置,轉換條件與更改條件不設置,最後此步設為結束即脈波完成此步操作後將自動停止。
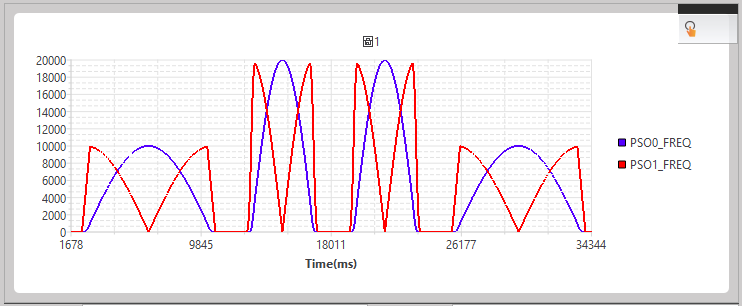
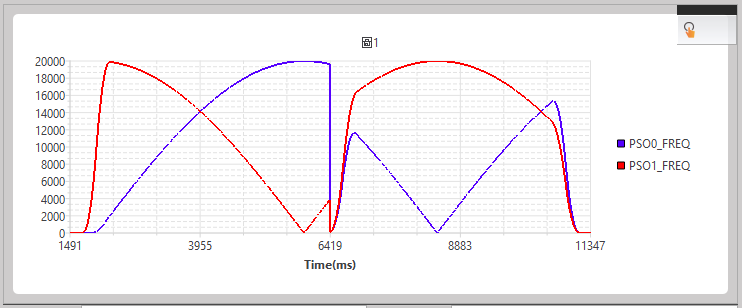
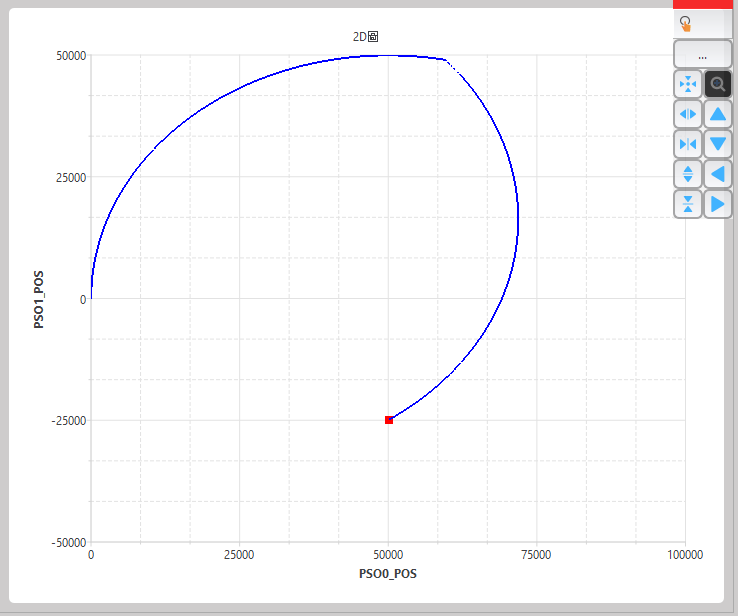
結果 下圖利用運動監視圖監控各軸的速度與位置,速度值由DR35328與DR35330取得而位置值則是DR35336與DR35338,從速度曲線圖中可以觀察到兩軸速度變化,其加速過程與func140 , func147相同也分成加速、勻速以及減速三個過程 ,兩軸脈波依當下位置以及向量速度值決定輸出比例來達到適當的轉速,加速階段中轉速值增加,勻速時轉速維持不變而兩軸速度合成為使用者所設的向量速度,減速階段則減速至零。
速度時間圖
位置時間圖 圓形
結果
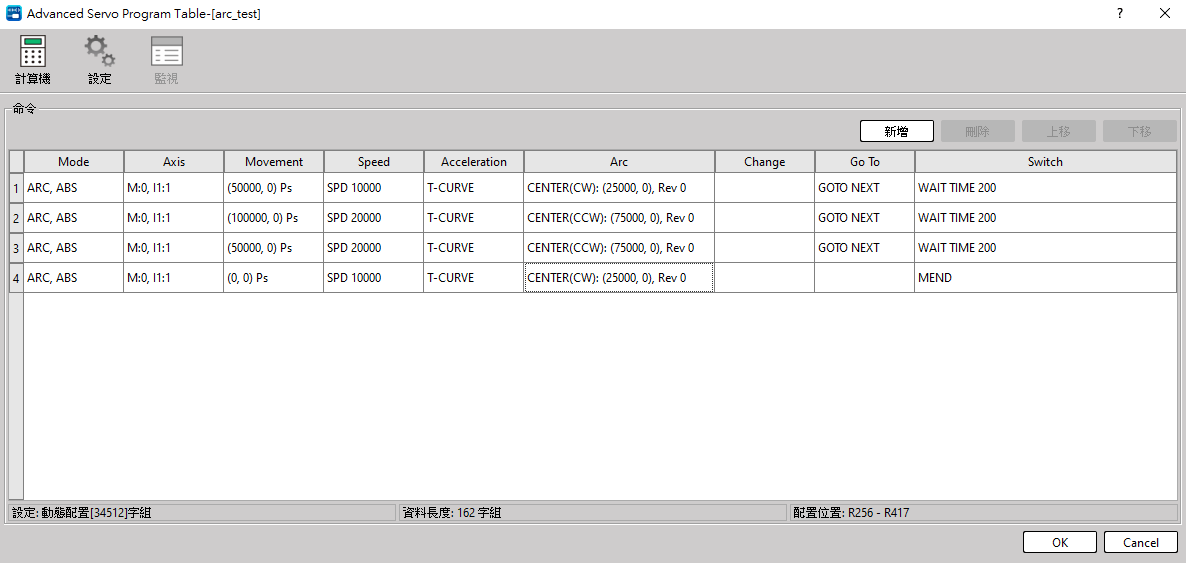
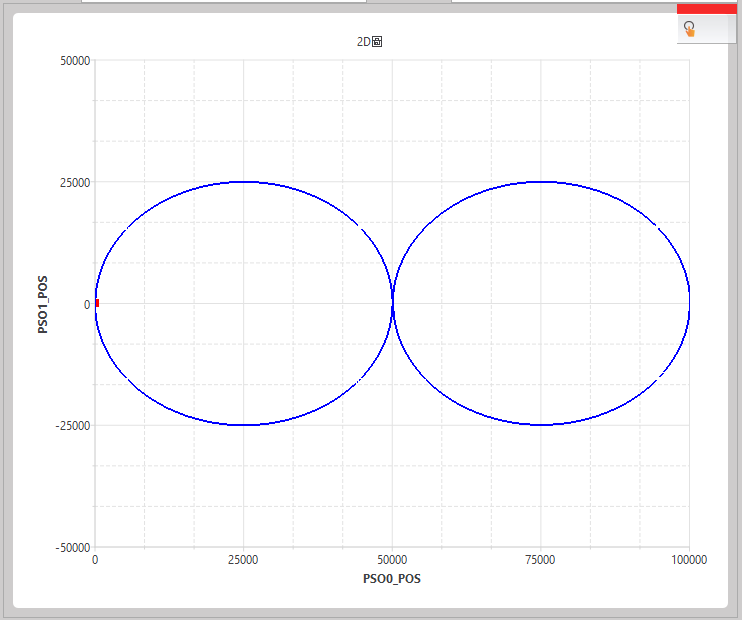
多步執行 以下呈現以圓心模式並且使用轉換條件畫兩相鄰的圓,兩步中間皆設定2秒等待時間。
結果
更改條件說明 以下呈現半徑模式畫半圓過程中插入更改條件,以M10暫存器作為觸發條件,當更改條件觸發後以新的目標點進行新的補間運動
結果
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
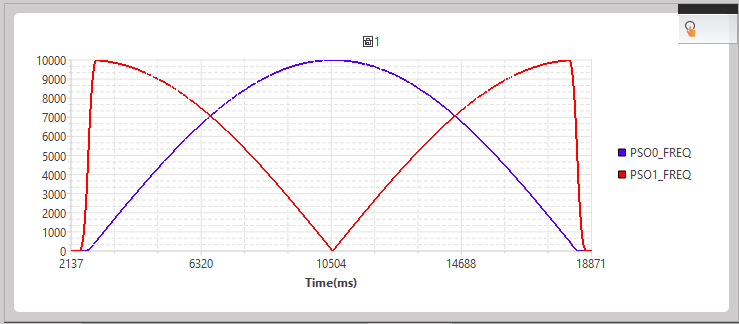
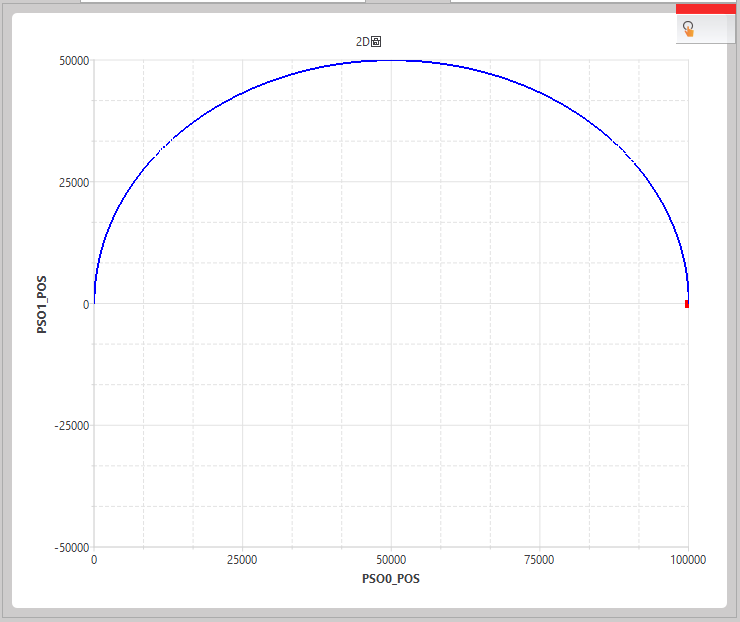
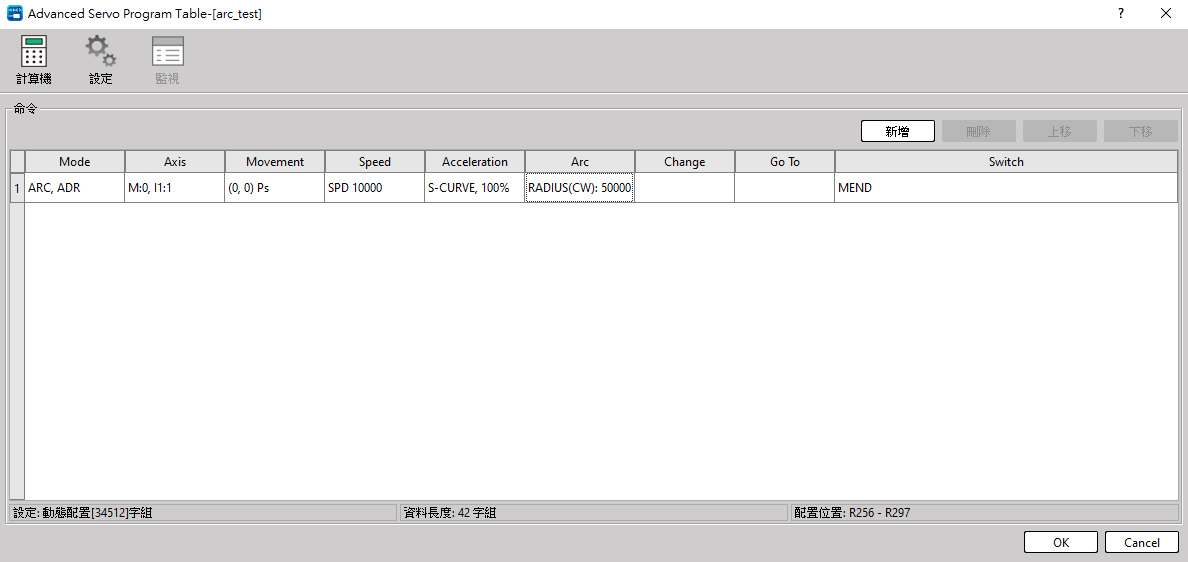
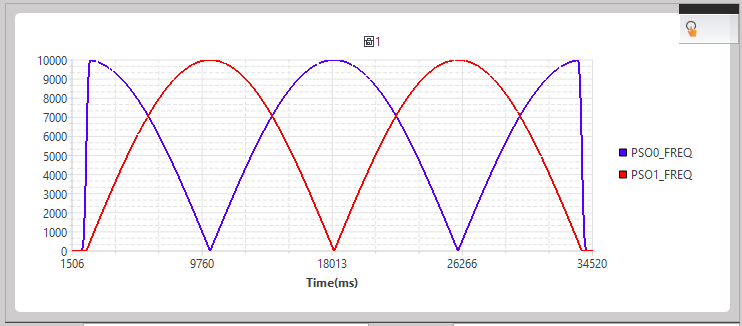
9-11 機械原點
採用相對式Encoder作為位移偵測器之機台,通常皆需要作歸零動作以作為定位座標之參考,此動作我們稱為機械原點復歸(尋找機械零點)。
示意圖如下:
方法一:
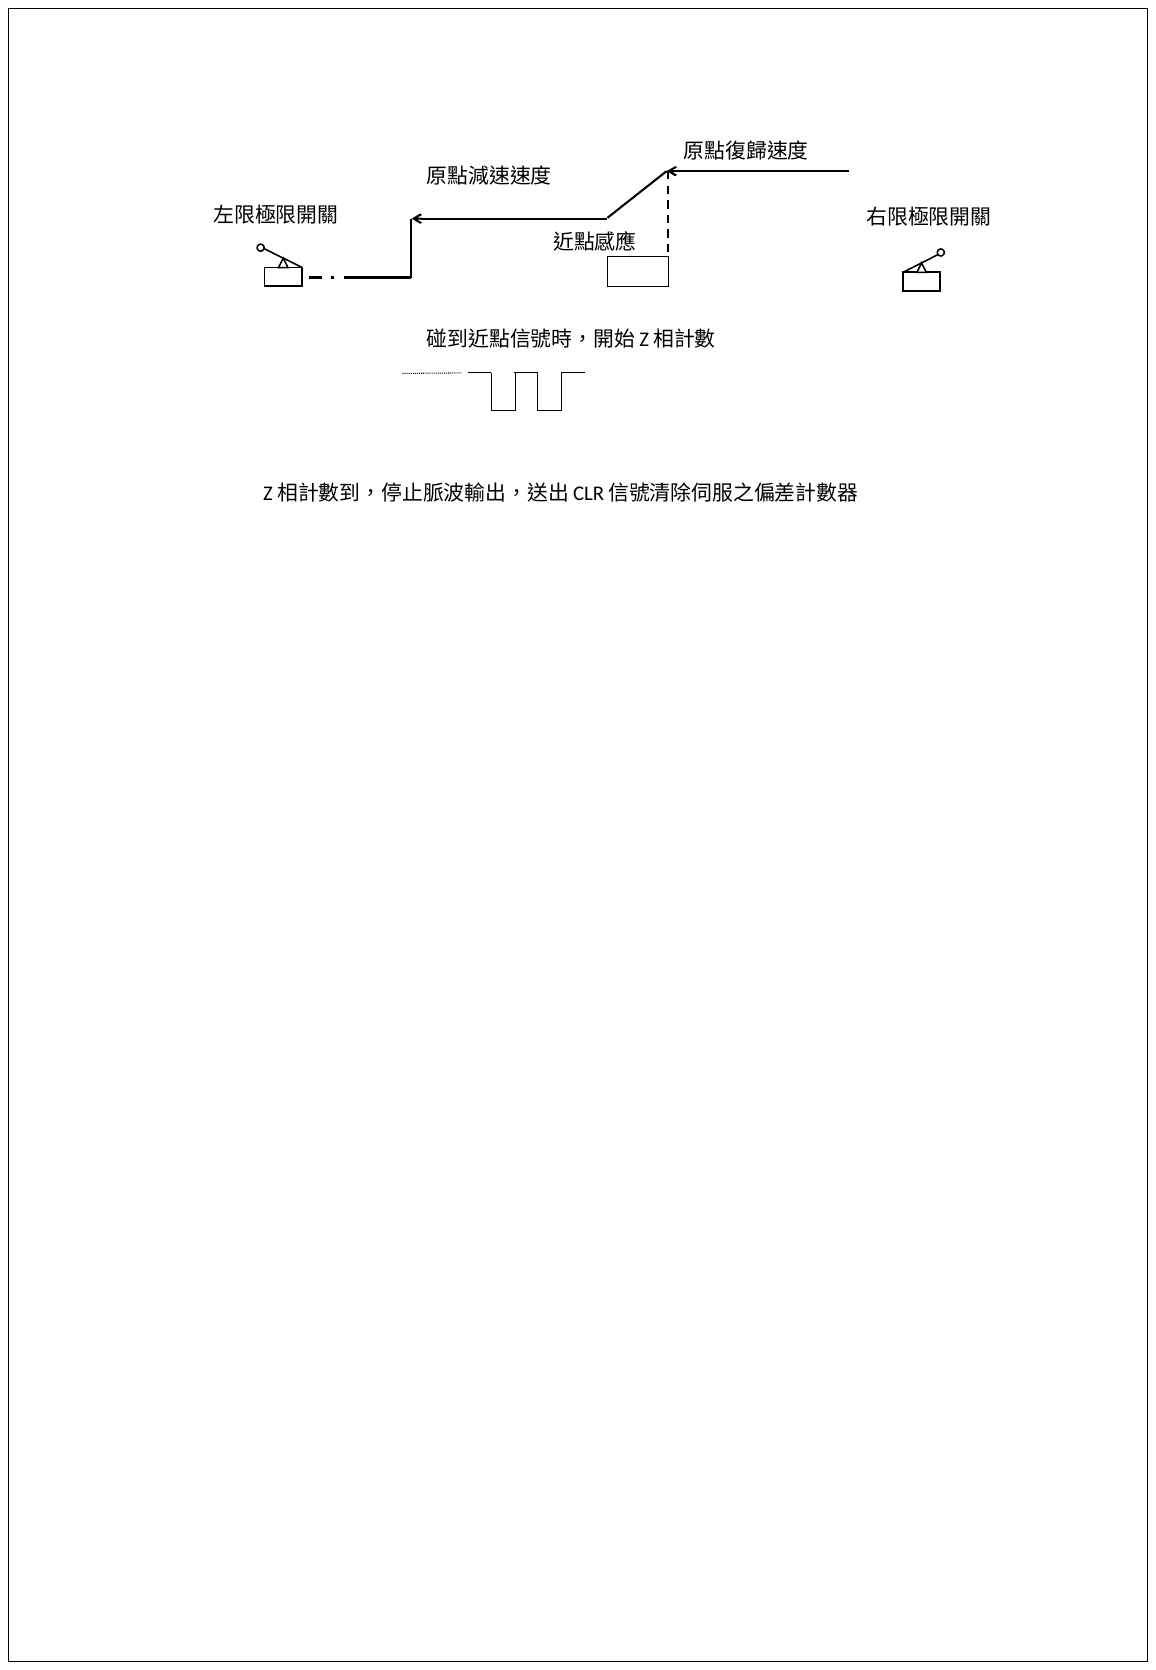
圖 53 NC伺服機台之機械原點復歸簡圖
例:
X3:近點感應信號輸入,規劃為中斷輸入;如為機械原點復歸時,在X3+I中斷處理副程式裏啟動HSC4開始計數。
X2:Z相計數輸入,規劃為HSC4之UP輸入;平常將X2+I中斷禁止,當執行機械原點復歸且X3近點信號中斷發生時,啟動HSC4開始作Z相計數;當HSC4計數到,停止脈波輸出,禁止X2+I中斷,設定原點位置到信號,輸出CLR信號清除伺服驅動器之偏差計數器。請參考範例程式。
方法二:根據應用需求,亦可將碰到近點信號時減速慢行停止;然後以低速反向慢行,離開近點信號之瞬間(近點感應信號由1→0)當作機械原點,程式較簡單!
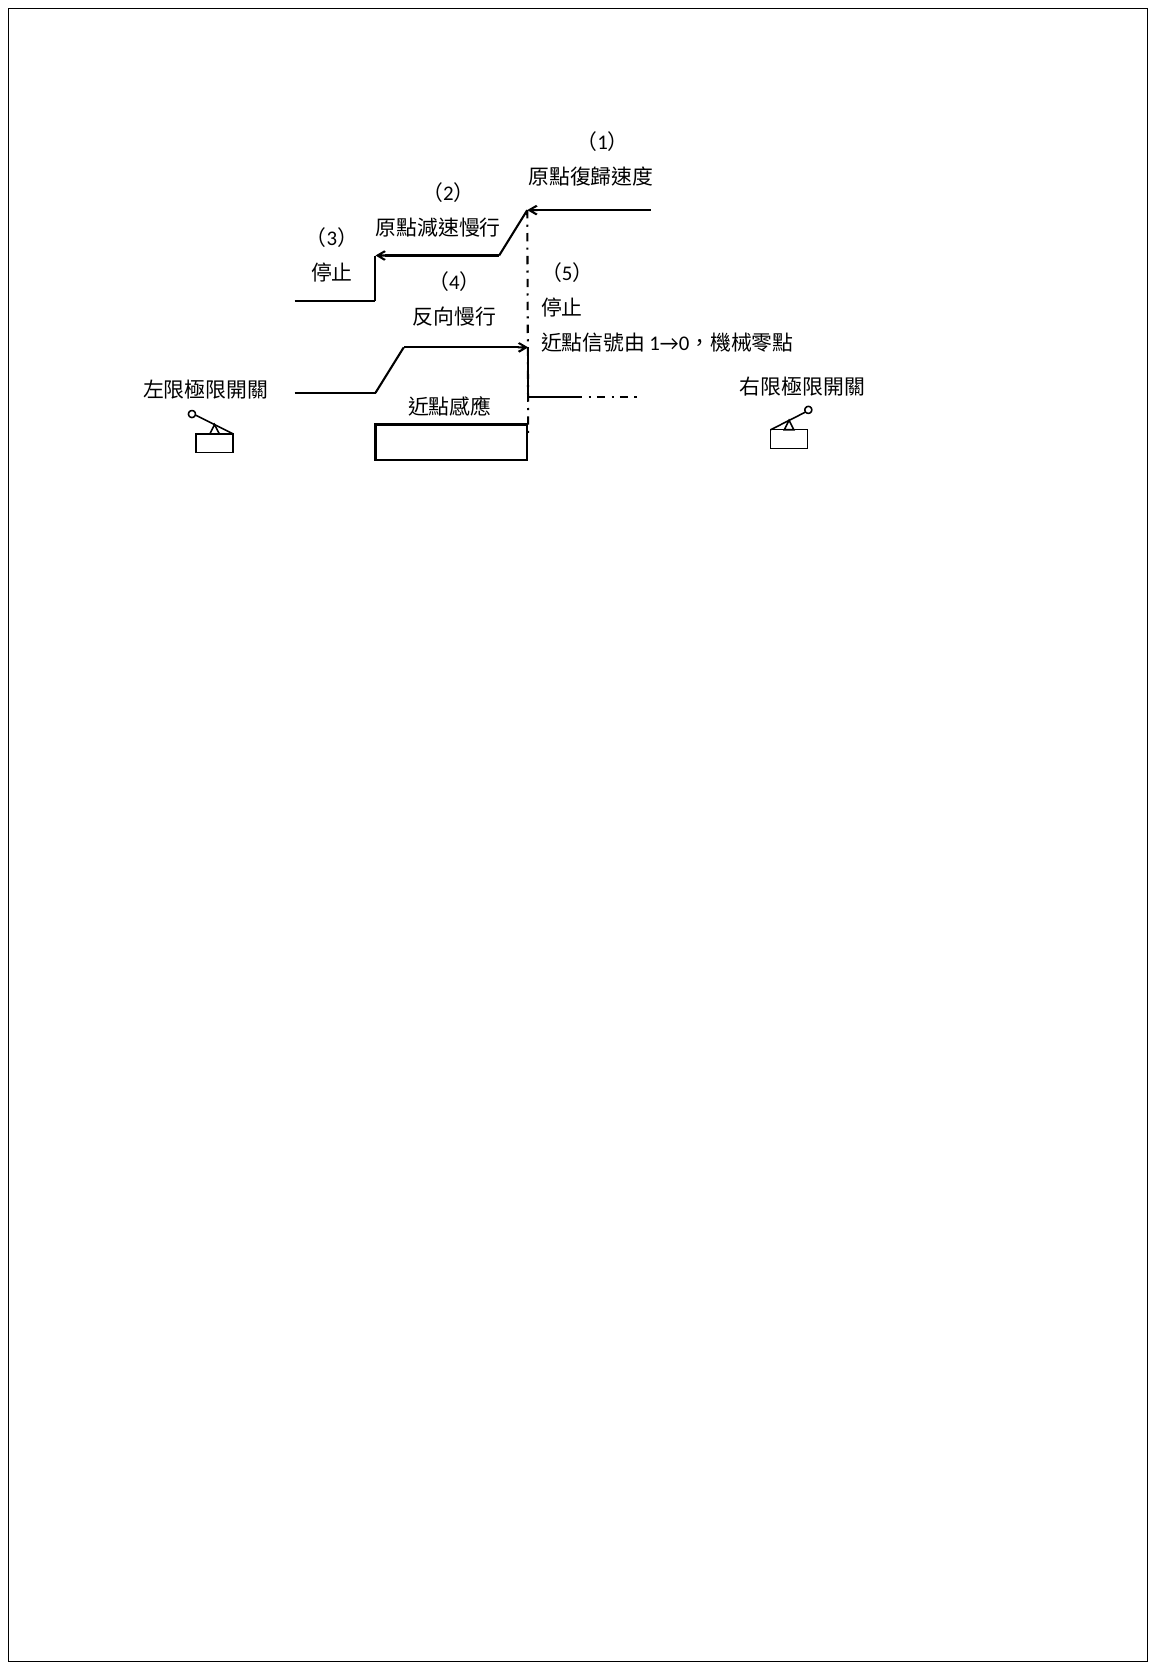
X3:近點感應輸入,並規劃為負緣中斷輸入。
.碰到近點感應信號時,啟動X3負緣中斷;減速慢行並停在近點感應範圍內。
.反向慢行,直到近點感應信號由1→0。
.當近點感應信號由1→0,立即執行X3-I中斷處理副程式。
.X3-I中斷處理副程式:停止脈波輸出,禁止X3-I中斷,設定原點位置到信號,輸出CLR信號清除伺服驅動器之偏差計數器。(請參考範例程式)
M系列PLC於高速脈波輸出指令(FUN140)中,也具備原點復歸命令(DRVZ)。
使用DRVZ命令作機械原點復歸時,需搭配FUN141運動參數指令,意即於程式中必須要有FUN141,且相關參數設定必須正確無誤,否則執行DRVZ命令之FUN140不會作動,且錯誤旗標(ERR)將設為”ON”。下面列表為整理出之:
|
DRVZ MD1 |
|
|
參數6(原點復歸減速速度) |
必須設定 |
|
參數9-1(原點復歸方向) |
必須設定 |
|
參數15-0(近點DOG輸入) |
必須設定 |
|
參數15-1(行程極限輸入) |
可不設 |
|
參數15-2(零點信號PG0輸入) |
不必設定 |
|
參數15-3(歸零清除CLR輸出) |
可不設 |
|
參數16(機械原點位置值) |
必須設定 |
|
參數17(零點信號數) |
不必設定 |
表 20 與機械原點復歸相關之參數設定表
當FUN140指令無法正確執行DRVZ命令時,可由錯誤指示暫存器之內容得知不能執行之原因如下:
|
錯 誤 碼 |
說 明 |
|
|
R35320(PS0) R35321(PS1) R35322(PS2) R35323(PS3) R35647(PS4) R35648(PS5) R35649(PS6) R35650(PS7) |
42 |
DRVC不可銜接DRVZ命令 |
|
50 |
DRVZ工作模式錯誤 |
|
|
51 |
近點DOG輸入點錯誤 |
|
|
52 |
零點信號PG0輸入點錯誤 |
|
|
53 |
歸零清除CLR輸出點錯誤 |
表 21 錯誤碼問題對照表
DRVZ之使用方式如同FUN140之其他兩種模式(DRV及DRVC),在專案管理視窗中的伺服命令表格裡,將所欲運行之模式選擇即可。(參考下圖)
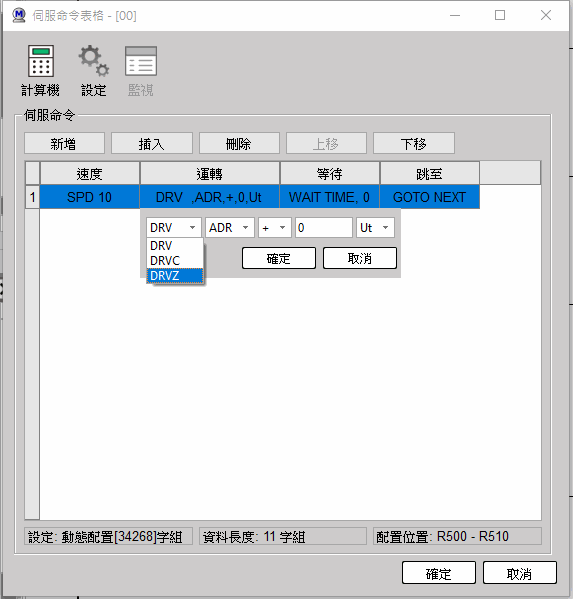
圖 54 DRVZ之設定方式圖
原點復歸便利命令(DRVZ)為達到高度精確性及重現性,因而利用中斷技術來處理外界信號(如近點DOG輸入),所以對於機械開關或現場雜訊所產生的彈跳訊號,必須加以濾除以免產生誤動作。一般而言近點DOG sensor建議使用光電或感應式的近接開關,以避免產生類似機械式接觸開關(Limit switch)的彈跳信號。
模式之示意圖及動作說明入下所示,以下範例皆假設欲做原點復歸時機台位置在近點感應開關之右側(原點復歸方向為向左) :
模式1(MOD1)
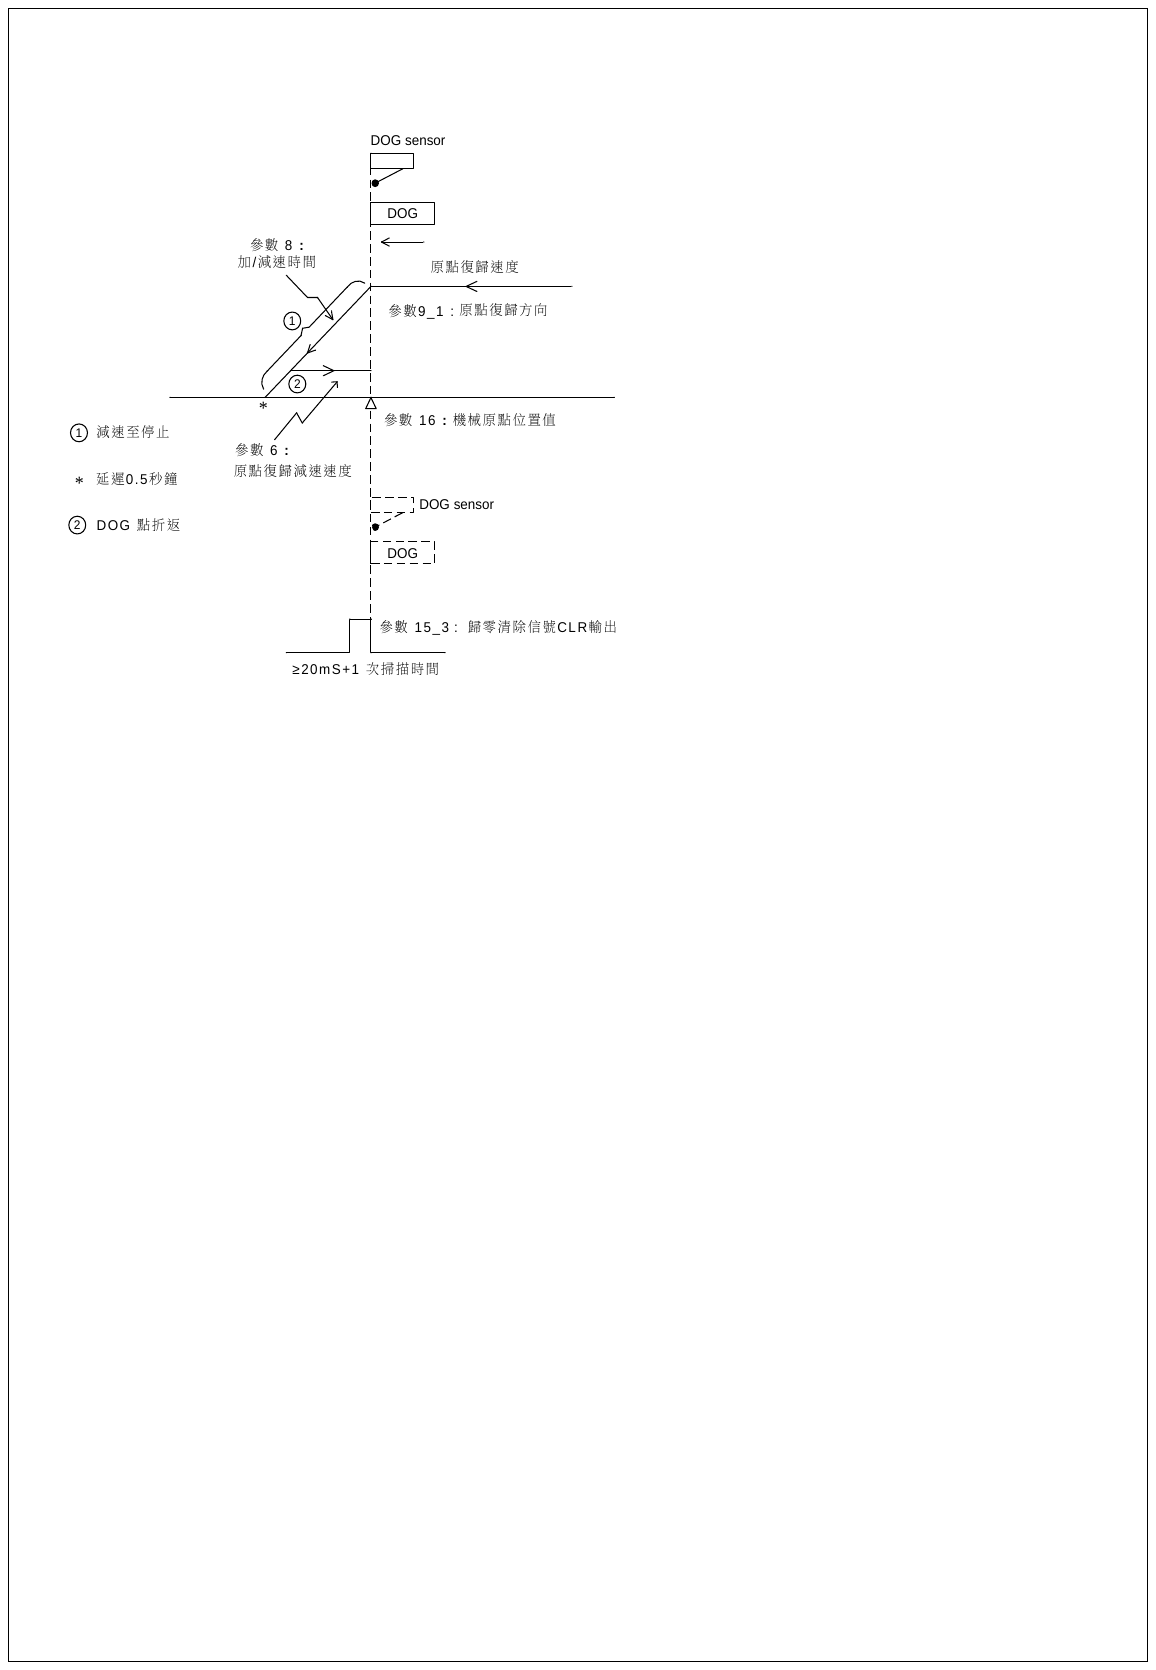
圖 56 模式1之動作說明與示意圖
【動作說明】
- 歸零起始點在原點感知器(DOG sensor,參數15_0)後方
- 以原點復歸速度往零點方向移動
- 碰到原點感知信號時(中斷處理),由目前速度以加減速時間設定(參數8)之斜率減速停止
- 延遲0.5秒後,反方向以原點復歸減速速度(參數6)離開原點感知信號瞬間(中斷處理),該點即為零點位置
- 如沒有設定歸零清除信號輸出(參數15_3),找到零點位置時,即代表歸零動作完成
- 如有設定歸零清除信號輸出(參數15_3),找到零點位置時,會輸出一脈波寬度大於20mS之信號;完成信號輸出後,才代表整個歸零動作完成
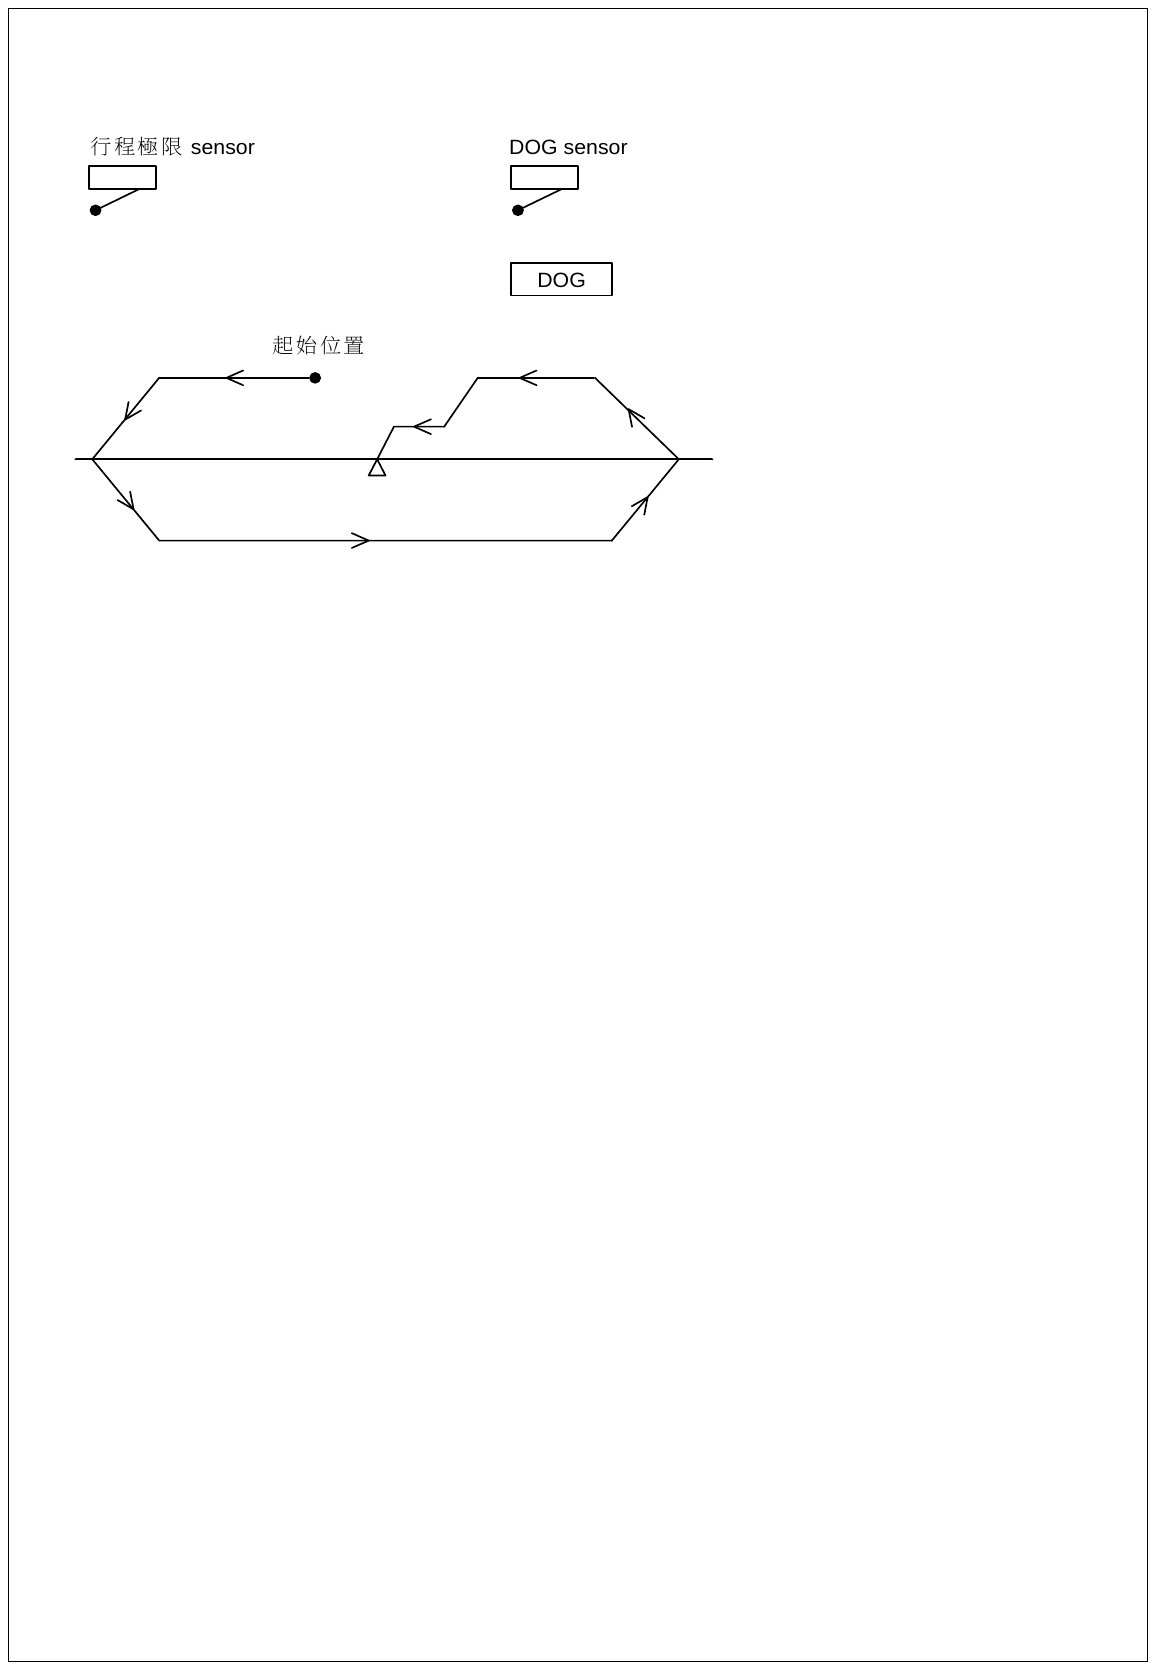
- 歸零起始點在原點感知器(DOG sensor)處或前方、配合行程極限感知器(參數15_1)
- 以原點復歸速度往零點方向移動會碰到極限感知器而停止前進
- 反方向以原點復歸速度離開原點感知器後,以上述1之步驟完成歸零動作
原點復歸模式皆假設起點在近點感應開關(DOG sensor)之右側,但欲做原點復歸動作時,也有可能起點位置落於近點感應開關(DOG sensor)之後,或正好停在近點感應開關(DOG sensor)之上,下列示意圖及說明即是解釋當起點落於上述兩個位置時之原點復歸動作如何運行:
|
當起點落於近點感應開關(DOG sensor)之上或之前時之原點復歸示意圖 |
|
|
|
|
|
動作說明 |
|
|
|
提示:按 ← → 切換章節,Ctrl+K 搜尋