10.1 伺服參數一覽
10.1.1 一覽表的判別方法
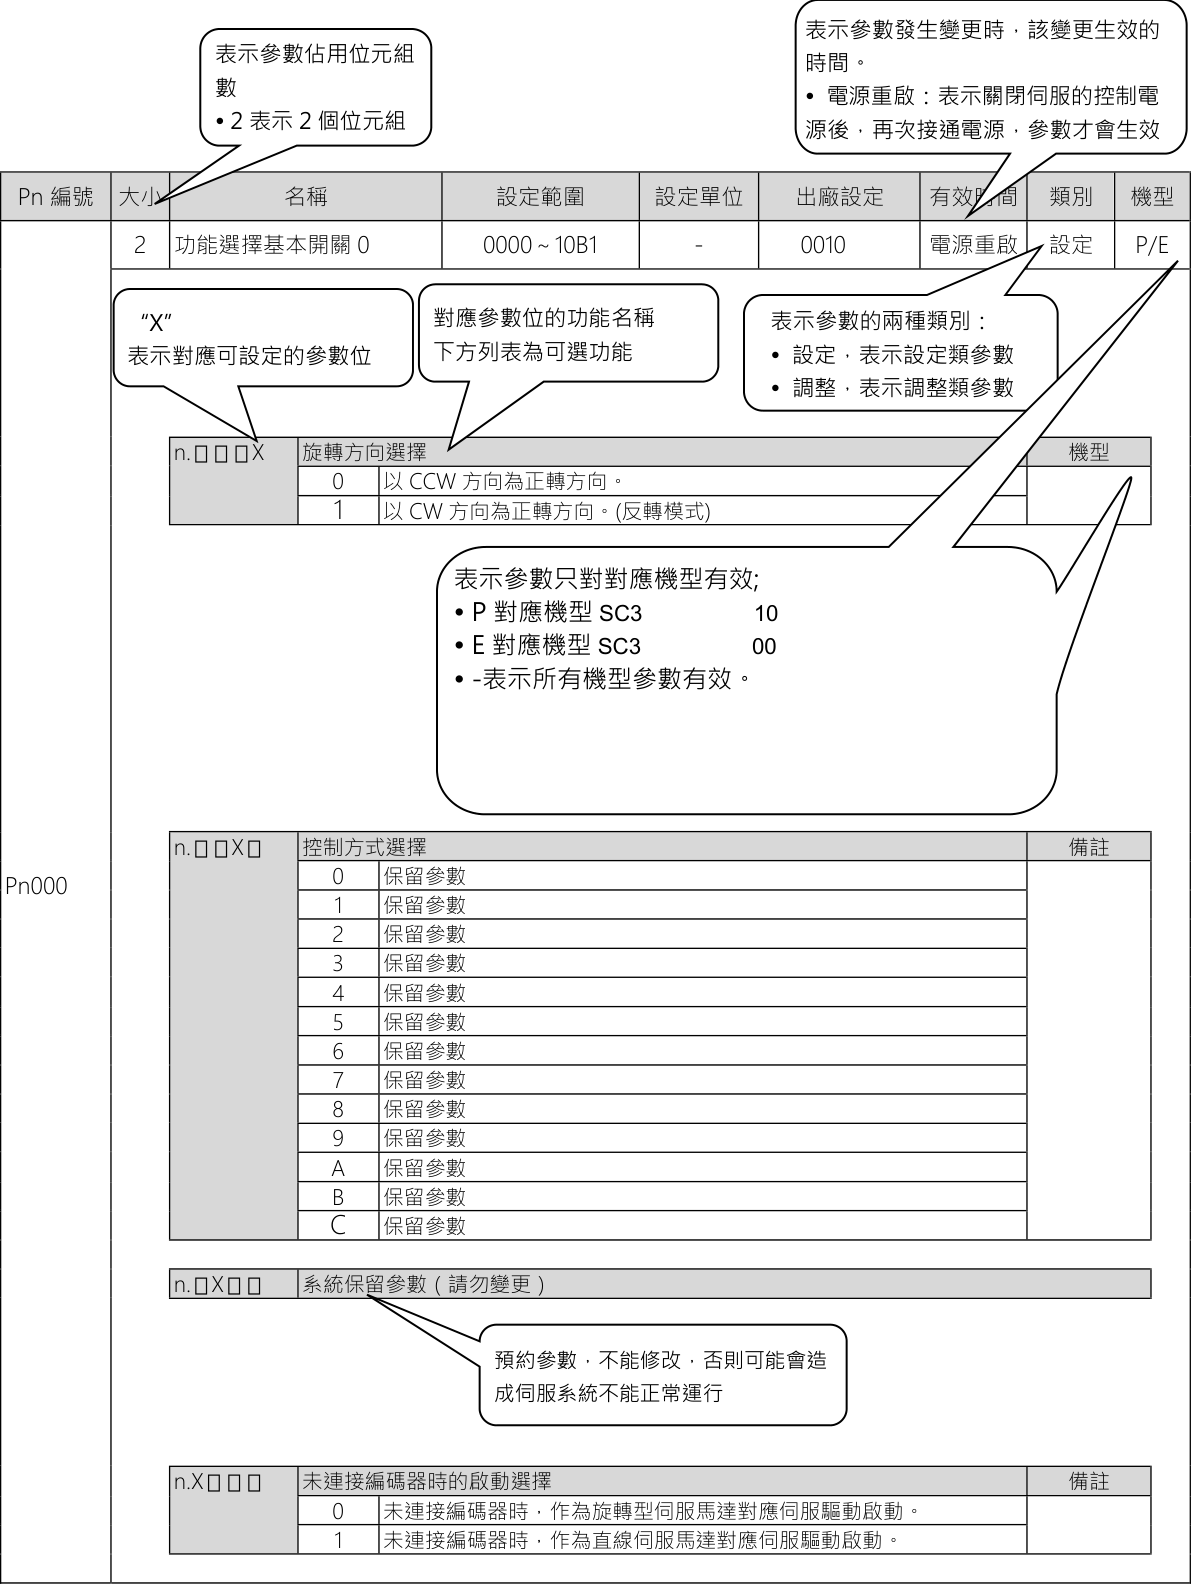
10.1.2 伺服參數一覽表
參數一覽表如下所示。
(註)以下參數為出廠設定,請勿變更。
• 系統保留參數
• 本手冊未記載的參數
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn000 |
2 |
功能選擇基本開關0 |
0000~10B1 |
– |
0000 |
電源重啟 |
設定 |
– |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn001 |
2 |
功能選擇應用開關1 |
0000~1142 |
– |
0000 |
電源重啟 |
設定 |
– |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
機型 |
||
|
2 |
功能選擇應用開關2 |
0000~4213 |
– |
0000 |
電源重啟 |
設定 |
P |
|||
|
0011 |
E |
|||||||||
|
n.▯▯▯X |
速度/位置控制選擇(T-REF 分配) |
機型 |
||||||||
|
0 |
無T-REF 分配。 將T-REF 用作外部轉矩限制輸入。(EtherCAT 模式時,使能轉矩限制) |
P |
||||||||
|
1 |
P |
|||||||||
|
2 |
將 T-REF 用作轉矩前饋輸入。 |
P |
||||||||
|
3 |
/P-CL、/N-CL“有效”時,將T-REF 用作外部轉矩限制輸。 |
P |
||||||||
|
n.▯▯X▯ |
轉矩控制選擇(V-REF 分配) |
機型 |
||||||||
|
0 |
無V-REF 分配。 將V-REF 用作外部速度限制輸入。 (EtherCAT 模式時,使能轉矩控制下的速度限制) |
P |
||||||||
|
Pn002 |
1 |
P |
||||||||
|
n.▯X▯▯ |
編碼器的使用方法 |
備註 |
||||||||
|
0 |
根據編碼器的規格使用編碼器。 |
|||||||||
|
1 |
將編碼器用作增量型編碼器。 |
|||||||||
|
2 |
將絕對值編碼器用作單圈絕對值編碼器。 |
|||||||||
|
n.X▯▯▯ |
外部編碼器的使用方法 |
備註 |
||||||||
|
0 |
不使用外部編碼器。 |
|||||||||
|
1 |
以“馬達CCW 方向旋轉,外部編碼器正向移動”使用。 |
|||||||||
|
2 |
系統保留參數(請勿設定)。 |
|||||||||
|
3 |
以“馬達CCW 方向旋轉,外部編碼器反向移動”使用。 |
|||||||||
|
4 |
系統保留參數(請勿設定)。 |
|||||||||
|
2 |
功能選擇應用開關8 |
0000~7121 |
– |
4000 |
電源重啟 |
設定 |
||||
|
n.▯▯▯X |
電池欠電壓的錯誤警報/警告選擇 |
備註 |
||||||||
|
0 |
將電池欠電壓設定為錯誤警報(A.830)。 |
|||||||||
|
1 |
將電池欠電壓設定為警告(A.930)。 |
|||||||||
|
n.▯▯X▯ |
欠電壓時的功能選擇 |
備註 |
||||||||
|
0 |
不檢查欠電壓警告。 |
|||||||||
|
Pn008 |
1 |
檢出欠電壓警告,通過上位裝置執行轉矩限制。 |
||||||||
|
2 |
檢出欠電壓警告,通過Pn424、Pn425 執行轉矩限制 |
|||||||||
|
n.▯X▯▯ |
警告檢查選擇 |
備註 |
||||||||
|
0 |
檢查警告。 |
|||||||||
|
1 |
不檢查警告(A.971 除外)。 |
|||||||||
|
n.X▯▯▯ |
系統保留參數(請勿變更) |
|||||||||
|
2 |
功能選擇應用開關9 |
0000~0121 |
– |
0010 |
電源重啟 |
調整 |
– |
|||
|
n.▯▯▯X |
系統保留參數(請勿變更) |
備註 |
||||||||
|
n.▯▯X▯ |
電流控制模式選擇 |
備註 |
||||||||
|
0 |
系統保留參數(請勿變更) |
|||||||||
|
1 |
選擇電流控制模式1 |
|||||||||
|
2 |
系統保留參數(請勿變更) |
|||||||||
|
Pn009 |
n.▯X▯▯ |
速度檢出方法選擇 |
備註 |
|||||||
|
0 |
禁止速度回饋平均濾波 |
|||||||||
|
1 |
速度回饋2 次平均濾波 |
|||||||||
|
2 |
速度回饋4 次平均濾波 |
|||||||||
|
3 |
速度回饋8 次平均濾波 |
|||||||||
|
4 |
速度回饋16 次平均濾波 |
|||||||||
|
n.X▯▯▯ |
系統保留參數(請勿變更) |
備註 |
||||||||
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
||||||
|
2 |
功能選擇應用開關A |
0000~0044 |
– |
0001 |
電源重啟 |
設定 |
– |
|||||||
|
n.▯▯▯X |
發生Gr.2 錯誤警報時的停止方法 |
備註 |
||||||||||||
|
0 |
DB 停止或者自由運行停止(停止方法與Pn001= n. X 相同)。 |
|||||||||||||
|
1 |
將Pn406 的設定轉矩作為最大轉矩來減速停止馬達。 停止後的狀態取決於Pn001=n. X 的設定。 |
|||||||||||||
|
2 |
將Pn406 的設定轉矩作為最大轉矩來減速停止馬達, 然後進入自由運行狀態。 |
– |
||||||||||||
|
3 |
按照Pn30A 的減速時間使馬達減速停止。 |
|||||||||||||
|
停止後的狀態取決於Pn001 = n. |
X 的設定。 |
|||||||||||||
|
4 |
按照Pn30A 的減速時間使馬達減速停止,然後進入自由運行狀態。 |
|||||||||||||
|
Pn00A |
n.▯▯X▯ |
強制停止時的停止方法 |
備註 |
|||||||||||
|
0 |
DB 停止或者自由運行停止(停止方法與Pn001=n. |
X 相同)。 |
||||||||||||
|
1 |
將Pn406 的設定轉矩作為最大轉矩來減速停止馬達。 |
|||||||||||||
|
停止後的狀態取決於Pn001=n. |
X 的設定。 |
|||||||||||||
|
2 |
將Pn406 的設定轉矩作為最大轉矩來減速停止馬達, 然後進入自由運行狀態。 |
– |
||||||||||||
|
3 |
按照Pn30A 的減速時間使馬達減速停止。 停止後的狀態取決於Pn001=n. X 的設定。 |
|||||||||||||
|
4 |
按照Pn30A 的減速時間使馬達減速停止,然後進入自由運行狀態。 |
|||||||||||||
|
n.▯X▯▯ |
系統保留參數(請勿變更) |
|||||||||||||
|
n.X▯▯▯ |
系統保留參數(請勿變更) |
|||||||||||||
|
2 |
功能選擇應用開關B |
0000~1121 |
– |
0000 |
電源重啟 |
設定 |
– |
|||||||
|
n.▯▯▯X |
操作器參數顯示選擇 |
備註 |
||||||||||||
|
0 |
只顯示設定用參數。 |
|||||||||||||
|
1 |
顯示所有參數。 |
– |
||||||||||||
|
n.▯▯X▯ |
發生Gr.2 錯誤警報時的停止方法 |
備註 |
||||||||||||
|
0 |
急停。 |
|||||||||||||
|
Pn00B |
1 |
DB 停止或者自由運行停止(停止方法與Pn001=n. |
X 相同)。 |
– |
||||||||||
|
2 |
通過Pn00A=n. |
X 設定停止方法。 |
||||||||||||
|
n.▯X▯▯ |
三相輸入規格伺服驅動的電源輸入選擇 |
備註 |
||||||||||||
|
0 |
以三相電源輸入使用。 |
– |
||||||||||||
|
1 |
以單相電源輸入使用三相輸入規格。 |
|||||||||||||
|
n.X▯▯▯ |
系統保留參數(請勿變更) |
|||||||||||||
|
2 |
功能選擇應用開關D |
0000~1001 |
– |
0000 |
電源重啟 |
設定 |
– |
|||||||
|
n.▯▯▯X |
系統保留參數(請勿變更) |
|||||||||||||
|
n.▯▯X▯ |
系統保留參數(請勿變更) |
|||||||||||||
|
Pn00D |
n.▯X▯▯ |
系統保留參數(請勿變更) |
||||||||||||
|
n.X▯▯▯ |
超過行程警告檢查選擇 |
|||||||||||||
|
0 |
不檢查超過行程警告。 |
|||||||||||||
|
1 |
檢查超過行程警告。 |
|||||||||||||
|
2 |
功能選擇應用開關F |
0000~2011 |
– |
0000 |
電源重啟 |
設定 |
– |
|||||||
|
n.▯▯▯X |
預防維護警告選擇 |
|||||||||||||
|
0 |
不檢查預防維護警告。 |
|||||||||||||
|
1 |
檢查預防維護警告。 |
|||||||||||||
|
Pn00F |
n.▯▯X▯ |
系統保留參數(請勿變更) |
||||||||||||
|
n.▯X▯▯ |
系統保留參數(請勿變更) |
|||||||||||||
|
n.X▯▯ |
系統保留參數(請勿變更) |
|||||||||||||
▯
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
機型 |
|||||||||||||||||||||||||||||||||||||||||||||||
|
Pn010 |
2 |
軸地址(USB) |
1~ 127 |
– |
1 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||
|
Pn011 |
2 |
UART/CAN |
0000~1643 |
– |
0401 |
電源重啟 |
設定 |
P |
|||||||||||||||||||||||||||||||||||||||||||||||
|
|
傳輸速率選擇ps 位元選擇 |
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||
|
n.▯X▯▯ |
系統保留參數( |
請勿變更) |
備註 |
||||||||||||||||||||||||||||||||||||||||||||||||||||
|
n.X▯▯▯ |
系統保留參數( |
請勿變更) |
備註 |
||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn013 |
2 |
EtherCAT站號選擇(ECAT通信用) |
0000〜FFFF |
– |
0001 |
電源重啟 |
設定 |
E |
|||||||||||||||||||||||||||||||||||||||||||||||
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
|||||||||||||||||||||||||||||||||||||||||||||
|
Pn080 |
2 |
功能選擇應用開關80 |
0000~1111 |
– |
0000 |
電源重啟 |
設定 |
E |
|||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn100 |
2 |
速度環增益 |
10~20000 |
0.1 Hz |
400 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn101 |
2 |
速度環積分時間參數 |
15~51200 |
0.01 ms |
2000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn102 |
2 |
位置環增益 |
10~20000 |
0.1/s |
400 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn103 |
2 |
轉動慣量比 |
0~20000 |
1% |
100 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn104 |
2 |
第2 速度環增益 |
10~20000 |
0.1 Hz |
400 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn105 |
2 |
第2 速度環積分時間參數 |
15~51200 |
0.01 ms |
2000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn106 |
2 |
第2 位置環增益 |
10~20000 |
0.1/s |
400 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn109 |
2 |
前饋 |
0~100 |
1% |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn10A |
2 |
前饋濾波時間參數 |
0~6400 |
0.01 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn10B |
2 |
增益類應用開關 |
0000~5334 |
– |
0000 |
– |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn10C |
2 |
模式開關 |
0~800 |
1% |
200 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn10D |
2 |
模式開關 |
0~10000 |
1 min-1 (RPM) |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn10E |
2 |
模式開關 |
0~30000 |
1min-1 |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn10F |
2 |
模式開關 |
0~10000 |
1 指令單位 |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn11F |
2 |
位置積分時間參數 |
0~50000 |
0.1 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn121 |
2 |
摩擦補償增益 |
10~1000 |
1% |
100 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn122 |
2 |
第2 摩擦補償增益 |
10~1000 |
1% |
100 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn123 |
2 |
摩擦補償係數 |
0~100 |
1% |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn124 |
2 |
摩擦補償頻率補正 |
-10000~10000 |
0.1 Hz |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn125 |
2 |
摩擦補償增益補正 |
1~1000 |
1% |
100 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||||||||
|
Pn131 |
2 |
增益切換時間1 |
0~65535 |
1 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn132 |
2 |
增益切換時間2 |
0~65535 |
1 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn135 |
2 |
增益切換等待時間1 |
0~65535 |
1 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn136 |
2 |
增益切換等待時間2 |
0~65535 |
1 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn139 |
2 |
自動增益切換類開關1 |
0000~0052 |
– |
0000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||
|
Pn13D |
2 |
電流增益值 |
100~2000 |
1% |
2000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn140 |
2 |
模型追蹤控制類開關 |
0000~1121 |
– |
0100 |
即時生效 |
調整 |
– |
|||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||
|
Pn141 |
2 |
模型追蹤控制增益 |
10~20000 |
0.1/s |
500 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn142 |
2 |
模型追蹤控制增益補正 |
500~2000 |
0.1% |
1000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn143 |
2 |
模型追蹤控制偏置 (正轉方向) |
0~10000 |
0.1% |
1000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn144 |
2 |
模型追蹤控制偏置 (反轉方向) |
0~10000 |
0.1% |
1000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn145 |
2 |
振動抑制1 頻率A |
10~2500 |
0.1 Hz |
500 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn146 |
2 |
振動抑制1 頻率B |
10~2500 |
0.1 Hz |
700 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn147 |
2 |
模型追蹤控制速度前饋補償 |
0~10000 |
0.1% |
1000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn148 |
2 |
第2 模型追蹤控制增益 |
10~20000 |
0.1/s |
500 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn149 |
2 |
第2模型追蹤控制增益補正 |
500~2000 |
0.1% |
1000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn14A |
2 |
振動抑制2 頻率 |
10~2000 |
0.1 Hz |
800 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn14B |
2 |
振動抑制2 補正 |
10~1000 |
1% |
100 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||||
|
Pn14F |
2 |
控制類開關 |
0000~0021 |
– |
0021 |
電源重啟 |
調整 |
– |
|||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||
|
Pn160 |
2 |
防振控制類開關 |
0000~0011 |
– |
0010 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||
|
Pn161 |
2 |
低頻共振抑制(Anti-resonance)頻率 |
10~20000 |
0.1 Hz |
1000 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||
|
Pn162 |
2 |
低頻共振抑制(Anti-resonance)增益補正 |
1~1000 |
1% |
100 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||
|
Pn163 |
2 |
低頻共振抑制(Anti-resonance)阻尼增益 |
0~300 |
1% |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||
|
Pn164 |
2 |
低頻共振抑制(Anti-resonance)濾波時間參數1補正 |
-1000~1000 |
0.01 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||
|
Pn165 |
2 |
低頻共振抑制(Anti-resonance)濾波時間參數2補正 |
-1000~1000 |
0.01 ms |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||
|
Pn166 |
2 |
低頻共振抑制(Anti-resonance)阻尼增益2 |
0~1000 |
1% |
0 |
即時生效 |
調整 |
||||||||||||||||||||||||||||||||||||||
|
Pn170 |
2 |
免調整類開關 |
0000~2711 |
– |
1400 |
– |
設定 |
||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||
|
Pn181 |
2 |
模式開關(”速度指令”) |
0~10000 |
1 mm/s |
0 |
即時生效 |
調整 |
– |
|||||||||||||||||||||||||||||||||||||
|
Pn182 |
2 |
模式開關(加速度) |
0~30000 |
1 mm/s2 |
0 |
即時生效 |
調整 |
– |
|||||||||||||||||||||||||||||||||||||
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
機型 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn200 |
2 |
位置控制指令形態選擇開關 |
0000~F236 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn207 |
2 |
位置控制功能開關 |
0000~2210 |
– |
0010 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn20A |
4 |
外部編碼器的光學尺節距(pitch)數 |
4~16777216 |
1光學尺節距(pitch)/Rev |
32768 |
立即 |
– |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn20E |
4 |
電子齒輪比(分子) |
1~1073741824 |
1 |
1(EtherC AT) |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn210 |
4 |
電子齒輪比(分母) |
1~1073741824 |
1 |
1 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn212 |
4 |
編碼器 AB 相脈衝數 |
16~1073741824 |
1 節距 |
2500 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn216 |
2 |
“位置指令”加減速時間參數 |
0~65535 |
0.1ms |
0 |
馬達停止後生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn217 |
2 |
“位置指令”移動平均時間 |
0~10000 |
0.1ms |
0 |
馬達停止後生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn218 |
2 |
指令脈衝輸入倍率 |
1~100 |
1 倍 |
1 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn22A |
2 |
全閉環控制選擇開關 |
0000~11FF |
– |
0000 |
電源重啟 |
— |
||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
碼器單圈位
碼器多圈位
碼器類型選
|
元數(17+Hex0) ts 元數(10+Hex1)/直線柵 ts 擇 面 |
尺=0 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
n. |
全閉環 |
控制時的速 |
度回饋選擇 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
X▯▯▯ |
0 |
使用馬達 |
編碼器速度 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
1 |
使用外部 |
編碼器速度 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn230 |
2 |
位置控制擴展功能開關 |
0000~0001 |
– |
0000 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn231 |
4 |
背隙補償量 |
-500000~500000 |
0.1 指令單位 |
0 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn233 |
2 |
背隙補償時間參數 |
0~65535 |
0.01 ms |
0 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn281 |
2 |
編碼器輸出解析度 |
1~4096 |
1 脈衝沿/ |
20 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn282 |
2 |
線性編碼器的光學尺節距(pitch) |
0~6553600 |
0.01 um |
0 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn300 |
2 |
“速度指令”輸入增益 |
150~3000 |
0.01V/額定速度 |
600 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn301 |
2 |
內部設定速度1 |
0~10000 |
旋轉型: |
100 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn302 |
2 |
內部設定速度2 |
0~10000 |
旋轉型: |
200 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn303 |
2 |
內部設定速度3 |
0~10000 |
旋轉型: |
300 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn304 |
2 |
點動(JOG)速度 |
0~10000 |
1min-1 (RPM) |
500 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn305 |
2 |
軟起動加速時間 |
0~10000 |
1 ms |
0 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn306 |
2 |
軟啟動減速時間 |
0~10000 |
1 ms |
0 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn308 |
2 |
速度回饋濾波器時間參數 |
0~65535 |
0.01 ms |
0 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn30A |
2 |
伺服OFF及強制停止時的減速時間 |
0~10000 |
1 ms |
0 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn30C |
2 |
速度前饋移動平均時間 |
0~5100 |
0.1 ms |
0 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn310 |
2 |
振動檢測開關 |
0000~0002 |
– |
0000 |
即時生效 |
設定 |
— |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn311 |
2 |
振動檢測靈敏度 |
50~500 |
1% |
100 |
即時生效 |
調整 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn312 |
2 |
振動檢出值 |
0~5000 |
1min-1 (RPM) |
50 |
即時生效 |
調整 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn316 |
2 |
馬達最高速度 |
0~65535 |
1min-1 (RPM) |
10000 |
電源重啟 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn324 |
2 |
轉動慣量推定開始值 |
0~20000 |
1% |
300 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn380 |
2 |
內部設定速度1 |
0~10000 |
1 mm/s |
10 |
即時生效 |
設定 |
– |
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn381 |
2 |
內部設定速度2 |
0~10000 |
1 mm/s |
20 |
即時生效 |
設定 |
– |
||||||
|
Pn382 |
2 |
內部設定速度3 |
0~10000 |
1 mm/s |
30 |
即時生效 |
設定 |
– |
||||||
|
點動(JOG)速度 |
0~10000 |
1 mm/s |
50 |
即時生效 |
||||||||||
|
Pn383 |
2 |
設定 |
– |
|||||||||||
|
震動檢出值 |
0~5000 |
1 mm/s |
10 |
即時生效 |
||||||||||
|
Pn384 |
2 |
調整 |
– |
|||||||||||
|
馬達最高速度 |
0~100 |
100 mm/s |
50 |
電源重啟 |
||||||||||
|
Pn385 |
2 |
設定 |
– |
|||||||||||
|
“轉矩指令”輸入增益 |
10~100 |
0.1 V/rated torque |
30 |
即時生效 |
||||||||||
|
Pn400 |
2 |
設定 |
– |
|||||||||||
|
Pn401 |
2 |
第1段第1”轉矩指令”濾波 |
0~65535 |
0.01 ms |
100 |
即時生效 |
調整 |
– |
||||||
|
時間參數 |
||||||||||||||
|
Pn402 |
2 |
正轉轉矩限制 |
0~800 |
1% *1 |
800 |
即時生效 |
設定 |
– |
||||||
|
Pn403 |
2 |
反轉轉矩限制 |
0~800 |
1% *1 |
800 |
即時生效 |
設定 |
– |
||||||
|
Pn404 |
2 |
正轉側外部轉矩限制 |
0~800 |
1% *1 |
100 |
即時生效 |
設定 |
– |
||||||
|
Pn405 |
2 |
反轉側外部轉矩限制 |
0~800 |
1% *1 |
100 |
即時生效 |
設定 |
– |
||||||
|
Pn406 |
2 |
緊急停止轉矩 |
0~800 |
1% *1 |
800 |
即時生效 |
設定 |
– |
||||||
|
Pn407 |
2 |
轉矩控制時的速度限制 |
0~10000 |
1min-1 (RPM) |
10000 |
即時生效 |
設定 |
– |
||||||
|
2 |
轉矩類功能開關 |
0000~1111 |
– |
0000 |
– |
設定 |
— |
|||||||
|
n.▯▯▯X |
陷波濾波器的選擇1 |
有效時間 |
||||||||||||
|
0 |
第1 段陷波濾波器無效。 |
即時生 |
||||||||||||
|
1 |
使用第1 段陷波濾波器。 |
|||||||||||||
|
n.▯▯X▯ |
速度限制選擇 |
有效時間 |
||||||||||||
|
0 |
速度限制值使用“馬達最高速度”和Pn407 設定值中的較小值。 |
|||||||||||||
|
Pn408 |
1 |
速度限制值使用“過速錯誤警報檢出速度”和Pn407設定值中的較小值。 |
電源重啟 |
|||||||||||
|
n.▯X▯▯ |
陷波濾波器的選擇2 |
有效時間 |
||||||||||||
|
0 |
第2 段陷波濾波器無效。 |
|||||||||||||
|
1 |
使用第2 段陷波濾波器。 |
即時生 |
||||||||||||
|
n.X▯▯▯ |
摩擦補償功能選擇 |
有效時間 |
||||||||||||
|
0 |
不使用摩擦補償功能。 |
|||||||||||||
|
1 |
使用摩擦補償功能。 |
即時生 |
||||||||||||
|
|
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
||||||
|
Pn409 |
2 |
第1 段陷波濾波器頻率 |
50~5000 |
1 Hz |
5000 |
即時生效 |
調整 |
|||||||
|
Pn40A |
2 |
第1 段陷波濾波器Q 值 |
50~1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||
|
Pn40B |
2 |
第1 段陷波濾波器深度 |
0~1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||
|
Pn40C |
2 |
第2 段陷波濾波器頻率 |
50~5000 |
1 Hz |
5000 |
即時生效 |
調整 |
|||||||
|
Pn40D |
2 |
第2 段陷波濾波器Q 值 |
50~1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||
|
Pn40E |
2 |
第2 段陷波濾波器深度 |
0~1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||
|
Pn40F |
2 |
第2段第2”轉矩指令”濾 |
100~5000 |
1 Hz |
5000 |
即時生效 |
調整 |
|||||||
|
波器頻率 |
||||||||||||||
|
Pn410 |
2 |
第2段第2”轉矩指令”濾 |
50~100 |
0.01 |
50 |
即時生效 |
調整 |
|||||||
|
波器Q 值 |
||||||||||||||
|
Pn412 |
2 |
第1段第2”轉矩指令”濾 |
0~65535 |
0.01 ms |
100 |
即時生效 |
調整 |
|||||||
|
波時間參數 |
||||||||||||||
|
Pn415 |
2 |
T-REF 濾波時間參數 |
0~65535 |
0.01 ms |
0 |
即時生效 |
設定 |
|||||||
|
2 |
轉矩類功能開關2 |
0000~1111 |
– |
0000 |
即時生效 |
設定 |
||||||||
|
n.▯▯▯X |
陷波濾波器的選擇3 |
|||||||||||||
|
Pn416 |
0 |
第3 段陷波濾波器無效。 |
||||||||||||
|
1 |
使用第3 段陷波濾波器。 |
|||||||||||||
|
||||||||||||||||||||||||||||||||||||
|
Pn417 |
2 |
第3 段陷波濾波器頻率 |
50~5000 |
1 Hz |
5000 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn418 |
2 |
第3 段陷波濾波器Q 值 |
50~1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn419 |
2 |
第3 段陷波濾波器深度 |
0~1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn41A |
2 |
第4 段陷波濾波器頻率 |
50~5000 |
1 Hz |
5000 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn41B |
2 |
第4 段陷波濾波器Q 值 |
50~1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn41C |
2 |
第4 段陷波濾波器深度 |
0~1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn41D |
2 |
第5 段陷波濾波器頻率 |
50~5000 |
1 Hz |
5000 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn41E |
2 |
第5 段陷波濾波器Q 值 |
50~1000 |
0.01 |
70 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn41F |
2 |
第5 段陷波濾波器深度 |
0~1000 |
0.001 |
0 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn423 |
2 |
速度脈動補償開關 |
0000~1111 |
– |
0000 |
– |
設定 |
|||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||
|
Pn424 |
2 |
主迴路電壓下降時轉矩限制 |
0~100 |
1% *1 |
50 |
即時生效 |
設定 |
|||||||||||||||||||||||||||||
|
Pn425 |
2 |
主迴路電壓下降時 轉矩限制解除時間 |
0~1000 |
1 ms |
100 |
即時生效 |
設定 |
|||||||||||||||||||||||||||||
|
Pn426 |
2 |
轉矩前饋移動平均時間 |
0~5100 |
0.1 ms |
0 |
即時生效 |
設定 |
|||||||||||||||||||||||||||||
|
Pn427 |
2 |
速度脈動補償有效速度 |
0~10000 |
1min-1 (RPM) |
0 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn456 |
2 |
掃描”轉矩指令”振幅 |
0~800 |
1% |
15 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
Pn460 |
2 |
陷波濾波器調整開關1 |
0000~0101 |
– |
0101 |
即時生效 |
調整 |
|||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||
|
Pn480 |
2 |
推力控制時的速度限制 |
0 ~ 10000 |
1mm/s |
10000 |
即時生效 |
設定 |
|||||||||||||||||||||||||||||
|
Pn481 |
2 |
磁極檢查速度環增益 |
10 ~ 20000 |
0.1Hz |
400 |
即時生效 |
調整 |
|
|
Pn482 |
2 |
磁極檢查速度環積分時間 |
15 ~ 51200 |
0.01ms |
3000 |
即時生效 |
設定 |
|
|
Pn483 |
2 |
正向推力限制 |
0 ~ 800 |
1% |
30 |
即時生效 |
設定 |
|
|
Pn484 |
2 |
反向推力限制 |
0 ~ 800 |
1% |
30 |
即時生效 |
調整 |
|
|
Pn485 |
2 |
磁極檢查速度指令 |
0 ~ 100 |
1mm/s |
20 |
即時生效 |
調整 |
|
|
Pn486 |
2 |
磁極檢查指令加減速時間 |
0 ~ 100 |
1ms |
25 |
即時生效 |
調整 |
|
|
Pn487 |
2 |
磁極檢查指令恆速時間 |
0 ~ 300 |
1ms |
0 |
即時生效 |
調整 |
|
|
Pn488 |
2 |
磁極檢查指令等待時間 |
50 ~ 500 |
1ms |
100 |
即時生效 |
調整 |
|
|
Pn48E |
2 |
磁極檢查活動範圍 |
1 ~ 65535 |
1mm |
10 |
即時生效 |
調整 |
|
|
Pn490 |
2 |
磁極檢查負載值 |
0 ~ 20000 |
1% |
100 |
即時生效 |
調整 |
|
|
Pn495 |
2 |
磁極檢查確認推力指令 |
0 ~ 200 |
1% |
100 |
即時生效 |
調整 |
|
|
Pn498 |
2 |
磁極檢查誤差容許範圍 |
0 ~ 30 |
1deg |
10 |
即時生效 |
調整 |
|
|
Pn501 |
2 |
急停值(零位固定值) |
0~10000 |
1min-1 (RPM) |
10 |
即時生效 |
設定 |
|
|
Pn502 |
2 |
旋轉檢出值 |
1~10000 |
1min-1 (RPM) |
20 |
即時生效 |
設定 |
|
|
Pn503 |
2 |
速度一致訊號輸出範圍 |
0~100 |
1min-1 (RPM) |
10 |
即時生效 |
設定 |
|
|
Pn506 |
2 |
煞車(制動器)指令 - 伺服OFF 遲延時間 |
0~50 |
10 ms |
0 |
即時生效 |
設定 |
|
|
Pn507 |
2 |
煞車(制動器)指令輸出速度值 |
0~10000 |
1min-1 (RPM) |
100 |
即時生效 |
設定 |
|
|
Pn508 |
2 |
伺服OFF - |
10~100 |
10 ms |
50 |
即時生效 |
設定 |
|
|
Pn509 |
2 |
瞬間停止保持時間 |
20~50000 |
10 ms |
20 |
即時生效 |
設定 |
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
機型 |
||
|
2 |
輸入訊號選擇1 |
0000~9991 |
– |
0 |
電源重啟 |
設定 |
E |
|||
|
0 |
P |
|||||||||
|
n.▯▯▯X |
系統保留參數(請勿變更) |
備註 |
||||||||
|
1 |
系統保留參數(請勿設定)。 |
|||||||||
|
n.▯▯X▯ |
伺服ON 輸入(/S-ON)訊號的分配 |
備註 |
||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
8 |
將訊號一直固定為“無效”。 |
P |
||||||||
|
9 |
將訊號一直固定為“有效”。 |
P |
||||||||
|
n.▯▯X▯ |
系統保留參數(請勿變更) |
備註 |
||||||||
|
8 |
系統保留參數(請勿設定)。 |
E |
||||||||
|
n.▯X▯▯ |
系統保留參數(請勿變更) |
備註 |
||||||||
|
Pn50A |
8 |
系統保留參數(請勿設定)。 |
E |
|||||||
|
n.▯X▯▯ |
P 動作指令輸入的訊號分配 |
備註 |
||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
P |
||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
8 |
將訊號一直固定為“無效”。 |
|||||||||
|
9 |
將訊號一直固定為“有效”。 |
|||||||||
|
n.X▯▯▯ |
禁止正轉側驅動輸入(P-OT)訊號的分配 |
備註 |
||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
|||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
|||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
|||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
|||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
|||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
E/P |
||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
|||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時,可進行正轉側驅動。 |
|||||||||
|
8 |
將訊號一直固定為“正轉側可驅動”。 |
|||||||||
|
9 |
將訊號一直固定為“禁止正轉側驅動”。 |
|||||||||
|
2 |
輸入訊號選擇2 |
0000~9999 |
– |
0 |
電源重啟 |
設定 |
E |
|||
|
0 |
P |
|||||||||
|
n.▯▯▯X |
禁止反轉側驅動輸入(N-OT)訊號的分配 |
備註 |
||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
|||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
|||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
|||||||||
|
Pn50B |
3 |
CN1-IN3 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
E/P |
||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
|||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
|||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時,可進行反轉側驅動。 |
|||||||||
|
8 |
將訊號一直固定為“反轉側可驅動”。 |
|||||||||
|
9 |
將訊號一直固定為“禁止反轉側驅動”。 |
|||||||||
|
n.▯▯X▯ |
警報重定輸入(ALM-RST)信號的分配 |
備註 |
|||||||||
|
0 |
CN1-IN0 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
||||||||||
|
1 |
CN1-IN1 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
||||||||||
|
2 |
CN1-IN2 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
||||||||||
|
3 |
CN1-IN3 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
||||||||||
|
4 |
CN1-IN4 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
||||||||||
|
5 |
CN1-IN5 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
P |
|||||||||
|
6 |
CN1-IN6 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
||||||||||
|
7 |
CN1-IN7 的輸入訊號從OFF(斷開)到ON(閉合)的邊緣時有效。 |
||||||||||
|
8 |
將訊號一直固定為“無效”。 |
||||||||||
|
9 |
系統保留參數(請勿設定)。 |
||||||||||
|
n.▯▯X▯ |
系統保留參數(請勿變更) |
備註 |
|||||||||
|
8 |
系統保留參數(請勿設定)。 |
E |
|||||||||
|
n.▯X▯▯ |
正轉側外部轉矩限制輸入(/P-CL)訊號的分配 |
備註 |
|||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
E/P |
|||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
8 |
將訊號一直固定為“無效”。 |
||||||||||
|
9 |
將訊號一直固定為“有效”。 |
||||||||||
|
n.X▯▯▯ |
反轉側外部轉矩限制輸入(/N-CL)訊號的分配 |
備註 |
|||||||||
|
0~9 |
與伺服ON 輸入(/P-CL)訊號的分配相同。 |
||||||||||
|
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
|||
|
2 |
輸入訊號選擇3 |
0000~9999 |
– |
8888 |
電源重啟 |
設定 |
E |
||||
|
n.▯▯▯X |
馬達旋轉方向切換輸入(/SPD-D)訊號的分配 |
備註 |
|||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
P |
|||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
Pn50C |
8 |
將訊號一直固定為“無效”。 |
|||||||||
|
9 |
將訊號一直固定為“有效”。 |
||||||||||
|
n.▯▯X▯ |
內部設定速度切換輸入(/SPD-A)訊號的分配 |
備註 |
|||||||||
|
0~9 |
與馬達旋轉方向切換輸入(/SPD-D)訊號的分配相同。 |
P |
|||||||||
|
n.▯X▯▯ |
內部設定速度切換輸入(/SPD-B)訊號的分配 |
備註 |
|||||||||
|
0~9 |
與馬達旋轉方向切換輸入(/SPD-D)訊號的分配相同。 |
P |
|||||||||
|
n.X▯▯▯ |
控制方式切換輸入(/C-SEL)訊號的分配 |
備註 |
|||||||||
|
0~9 |
與馬達旋轉方向切換輸入(/SPD-D)訊號的分配相同。 |
P |
|||||||||
|
2 |
輸入訊號選擇4 |
0000~0999 |
– |
0888 |
電源重啟 |
設定 |
P |
||||
|
n.▯▯▯X |
零位元固定輸入(/ZCLAMP)訊號的分配 |
備註 |
|||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
Pn50D |
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
|||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
P |
|||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
||||||||||
|
8 |
將訊號一直固定為“無效”。 |
||||||||||
|
9 |
將訊號一直固定為“有效”。 |
||||||||||||
|
n.▯▯X▯ |
指令脈衝禁止輸入(/INHIBIT)訊號的分配 |
備註 |
|||||||||||
|
0~9 |
與零位元固定輸入(/ZCLAMP)訊號的分配相同。 |
P |
|||||||||||
|
n.▯X▯▯ |
增益切換輸入(/G-SEL)訊號的分配 |
備註 |
|||||||||||
|
0~9 |
與零位元固定輸入(/ZCLAMP)訊號的分配相同。 |
P |
|||||||||||
|
n.X▯▯▯ |
磁極檢查輸入(/P-DET)訊號的分配 |
備註 |
|||||||||||
|
0~9 |
與零位元固定輸入(/ZCLAMP)訊號的分配相同。 |
P |
|||||||||||
|
Pn 編號 |
|
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
|||||
|
2 |
輸出訊號選擇1 |
0000~6666 |
– |
0 |
電源重啟 |
設定 |
– |
||||||
|
n.▯▯▯X |
定位完成輸出(/COIN)訊號的分配 |
備註 |
|||||||||||
|
0 |
從CN1-OUT0(7、8)輸出端子輸出上述訊號。 |
||||||||||||
|
1 |
從CN1-OUT1(9、10)輸出端子輸出上述訊號。 |
||||||||||||
|
2 |
從CN1-OUT2(11、12)輸出端子輸出上述訊號。 |
||||||||||||
|
3 |
從CN1-OUT3(32、33)輸出端子輸出上述訊號。 |
E/P |
|||||||||||
|
4 |
從CN1-OUT4(34、35)輸出端子輸出上述訊號。 |
||||||||||||
|
5 |
從CN1-OUT5(36、37)輸出端子輸出上述訊號。 |
||||||||||||
|
Pn50E |
6 |
無效(不使用上述訊號輸出)。 |
|||||||||||
|
n.▯▯X▯ |
速度一致輸出(/V-CMP)訊號的分配 |
||||||||||||
|
備註 |
|||||||||||||
|
0~6 |
與定位完成輸出(/COIN)訊號的分配相同。 |
||||||||||||
|
n.▯X▯▯ |
旋轉檢出輸出(/TGON)訊號的分配 |
備註 |
|||||||||||
|
0~6 |
與定位完成輸出(/COIN)訊號的分配相同。 |
||||||||||||
|
n.X▯▯▯ |
伺服準備就緒輸出(/S-RDY)訊號的分配 |
備註 |
|||||||||||
|
0~6 |
與定位完成輸出(/COIN)訊號的分配相同。 |
||||||||||||
|
|
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
|||||
|
2 |
輸出訊號選擇2 |
0000~6666 |
– |
0 |
電源重啟 |
設定 |
– |
||||||
|
n.▯▯▯X |
轉矩限制檢出輸出(/CLT)訊號的分配 |
備註 |
|||||||||||
|
0 |
從CN1-OUT0(7、8)輸出端子輸出上述訊號。 |
||||||||||||
|
1 |
從CN1-OUT1(9、10)輸出端子輸出上述訊號。 |
||||||||||||
|
2 |
從CN1-OUT2(11、12)輸出端子輸出上述訊號。 |
||||||||||||
|
3 |
從CN1-OUT3(32、33)輸出端子輸出上述訊號。 |
||||||||||||
|
4 |
從CN1-OUT4(34、35)輸出端子輸出上述訊號。 |
||||||||||||
|
5 |
從CN1-OUT5(36、37)輸出端子輸出上述訊號。 |
||||||||||||
|
Pn50F |
6 |
無效(不使用上述訊號輸出)。 |
|||||||||||
|
n.▯▯X▯ |
速度限制檢出輸出(/VLT)訊號的分配 |
備註 |
|||||||||||
|
0~6 |
與轉矩限制檢出輸出(/CLT)訊號的分配相同。 |
||||||||||||
|
n.▯X▯▯ |
煞車(制動器)控制輸出(/BK)訊號的分配 |
備註 |
|||||||||||
|
0~6 |
與轉矩限制檢出輸出(/CLT)訊號的分配相同。 |
||||||||||||
|
n.X▯▯▯ |
警告輸出(/WARN)訊號的分配 |
備註 |
|||||||||||
|
0~6 |
與轉矩限制檢出輸出(/CLT)訊號的分配相同。 |
||||||||||||
|
2 |
輸出訊號選擇3 |
0000~6666 |
– |
0 |
電源重啟 |
設定 |
– |
||||||
|
n.▯▯▯X |
定位接近輸出(/NEAR)訊號的分配 |
備註 |
|||||||||||
|
0 |
從CN1-OUT0(7、8)輸出端子輸出上述訊號。 |
||||||||||||
|
Pn510 |
1 |
從CN1-OUT1(9、10)輸出端子輸出上述訊號。 |
|||||||||||
|
2 |
從CN1-OUT2(11、12)輸出端子輸出上述訊號。 |
||||||||||||
|
3 |
從CN1-OUT3(32、33)輸出端子輸出上述訊號。 |
||||||||||||
|
4 |
從CN1-OUT4(34、35)輸出端子輸出上述訊號。 |
||||||||||||
|
5 |
從CN1-OUT5(36、37)輸出端子輸出上述訊號。 |
||||||||||||
|
6 |
無效(不使用上述訊號輸出)。 |
||||||||||||
|
n.▯▯X▯ |
編碼器C 脈衝輸出(/PGC)訊號的分配 |
||||||||||||
|
0~6 |
與轉矩限制檢出輸出(/CLT)訊號的分配相同。 |
||||||||||||
|
n.▯X▯▯ |
指令脈衝輸入倍率切換輸出(/PSELA)訊號的分配 |
備註 |
|||||||||||
|
0~6 |
與定位接近輸出(/NEAR)訊號的分配相同。 |
P |
|||||||||||
|
n.X▯▯▯ |
錯誤警報輸出(ALM)訊號的分配 |
||||||||||||
|
0~6 |
與轉矩限制檢出輸出(/CLT)訊號的分配相同。 |
||||||||||||
|
|
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時 |
類別 |
機型 |
|||||
|
間 |
|||||||||||||
|
輸入訊號選擇5 |
0000~9999 |
– |
0 |
電源重 |
P |
||||||||
|
2 |
0 |
設定 |
E |
||||||||||
|
啟 |
|||||||||||||
|
n.▯▯▯X |
原點重定減速開關輸入(/DEC)訊號的分配 |
備註 |
|||||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
E/P |
|||||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
8 |
將訊號一直固定為“無效”。 |
||||||||||||
|
9 |
將訊號一直固定為“有效”。 |
||||||||||||
|
Pn511 |
n.▯▯X▯ |
外部捕捉輸入1 (/EXT1)訊號的分配 |
備註 |
||||||||||
|
0~4 |
將訊號一直固定為“無效”。 |
||||||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
E |
|||||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
||||||||||||
|
8~C |
將訊號一直固定為“無效”。 |
||||||||||||
|
D |
CN1-IN5 的輸入訊號為OFF(斷開)時有效。 |
||||||||||||
|
E |
CN1-IN6 的輸入訊號為OFF(斷開)時有效。 |
E |
|||||||||||
|
F |
CN1-IN7 的輸入訊號為OFF(斷開)時有效。 |
||||||||||||
|
n.▯X▯▯ |
外部捕捉輸入2 (/EXT2)訊號的分配 |
||||||||||||
|
0~F |
與外部捕捉輸入1(/EXT1)訊號的分配相同。 |
E |
|||||||||||
|
n.X▯▯▯ |
外部捕捉輸入3 (/EXT3)訊號的分配 |
||||||||||||
|
0~F |
與外部捕捉輸入1(/EXT1)訊號的分配相同。 |
E |
|||||||||||
|
2 |
輸出訊號反轉設定0 |
0000~1111 |
– |
0000 |
電源重 |
設定 |
– |
||||||
|
啟 |
|||||||||||||
|
n.▯▯▯X |
CN1-OUT0(7, 8)端子輸出訊號反轉 |
||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||
|
n.▯▯X▯ |
CN1-OUT1(9, 10)端子輸出訊號反轉 |
||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||
|
Pn512 |
n.▯X▯▯ |
CN1-OUT2(11, 12)端子輸出訊號反轉 |
|||||||||||
|
0 |
不反轉訊號。 |
||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||
|
n.X▯▯▯ |
CN1-OUT3(32, 33)端子輸出訊號反轉 |
||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||
|
Pn513 |
2 |
輸出訊號反轉設定1 |
0000~0011 |
– |
0000 |
電源重啟 |
設定 |
– |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Parameter No. |
Size |
Name |
Setting |
Setting Unit |
Default Setting |
When |
Classifica tinon |
Type |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn515 |
2 |
輸入訊號選擇5 |
0000~9999 |
– |
8888 |
After restart |
Setup |
P |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
|||
|
Pn516 |
2 |
輸入訊號選擇6 |
0000~9999 |
– |
1088 |
電源重啟 |
設定 |
P |
|||
|
8888 |
E |
||||||||||
|
n.▯▯▯X |
強制停止 |
輸入(FS |
TP)訊號的分配 |
備註 |
|||||||
|
0 |
CN1-IN(CN1- |
0 的輸入訊號為ON(閉IN0 的輸入訊號為ON( |
合)時,可閉合)時生 |
進行驅動。效。) |
|||||||
|
1 |
CN1-IN(CN1- |
1 的輸入訊號為ON(閉IN1 的輸入訊號為ON( |
合)時,可閉合)時生 |
進行驅動。效。) |
|||||||
|
2 |
CN1-IN(CN1- |
2 的輸入訊號為ON(閉IN2 的輸入訊號為ON( |
合)時,可閉合)時生 |
進行驅動。效。) |
E |
||||||
|
3 |
CN1-IN(CN1- |
3 的輸入訊號為ON(閉IN3 的輸入訊號為ON( |
合)時,可閉合)時生 |
進行驅動。效。) |
|||||||
|
4 |
CN1-IN(CN1- |
4 的輸入訊號為ON(閉IN4 的輸入訊號為ON( |
合)時,可閉合)時生 |
進行驅動。效。) |
|||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時,可進行驅動。 (CN1-IN5 的輸入訊號為ON(閉合)時生效。)CN1-IN6 的輸入訊號為ON(閉合)時,可進行驅動。 (CN1-IN6 的輸入訊號為ON(閉合)時生效。) |
||||||||||||||
|
6 |
|||||||||||||||
|
7 |
將訊號一直固定為“禁止驅動”(常時強制停止)。 (CN1-IN7 的輸入訊號為ON(閉合)時生效。) |
||||||||||||||
|
8 |
將訊號一直固定為“可驅動”(強制停止無效)。 (將訊號一直固定為“無效”。) (將訊號一直固定為“有效”。) |
||||||||||||||
|
9 |
|||||||||||||||
|
A |
|||||||||||||||
|
B |
|||||||||||||||
|
C |
E |
||||||||||||||
|
D |
E |
||||||||||||||
|
E |
|||||||||||||||
|
F |
|||||||||||||||
|
n.▯▯X▯ |
位置偏差清零(CLR)訊號的分配 |
備註 |
|||||||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
||||||||||||||
|
8 |
將訊號一直固定為“無效”。 |
||||||||||||||
|
9 |
將訊號一直固定為“有效”。 |
||||||||||||||
|
n.▯X▯▯ |
類比量”速度指令”(VREF)訊號的分配 |
備註 |
|||||||||||||
|
0 |
使用ANA0 的輸入訊號 |
||||||||||||||
|
1 |
使用ANA1 的輸入訊號 |
P |
|||||||||||||
|
2~9 |
將訊號一直固定為“無效”。 |
||||||||||||||
|
n.X▯▯▯ |
類比量”轉矩指令”(TREF)訊號的分配 |
備註 |
|||||||||||||
|
0 |
使用ANA0 的輸入訊號 |
||||||||||||||
|
1 |
使用ANA1 的輸入訊號 |
P |
|||||||||||||
|
2~9 |
將訊號一直固定為“無效”。 |
||||||||||||||
|
2 |
輸入訊號反轉設定1 |
0000~1111 |
– |
0000 |
電源重啟 |
設定 |
– |
||||||||
|
n.▯▯▯X |
CN1-IN0 端子輸入訊號反轉 |
||||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||||
|
n.▯▯X▯ |
CN1-IN1 端子輸入訊號反轉 |
||||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||||
|
Pn517 |
1 |
使訊號反轉。 |
|||||||||||||
|
n.▯X▯▯ |
CN1-IN2 端子輸入訊號反轉 |
||||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||||
|
n.X▯▯▯ |
CN1-IN3 端子輸入訊號反轉 |
||||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||||
|
|
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
機型 |
|||||||
|
2 |
輸入訊號反轉設定2 |
0000~1111 |
– |
0000 |
電源重啟 |
設定 |
– |
||||||||
|
n.▯▯▯X |
CN1-IN4 端子輸入訊號反轉 |
||||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||||
|
Pn518 |
n.▯▯X▯ |
CN1-IN5 端子輸入訊號反轉 |
|||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||||
|
1 |
使訊號反轉。 |
||||||||||||||
|
n.▯X▯▯ |
CN1-IN6 端子輸入訊號反轉 |
||||||||||||||
|
0 |
不反轉訊號。 |
||||||||||||||
|
1 |
使訊號反轉。 |
||||||||||
|
n.X▯▯▯ |
CN1-IN7 端子輸入訊號反轉 |
||||||||||
|
0 |
不反轉訊號。 |
||||||||||
|
1 |
使訊號反轉。 |
||||||||||
|
Pn51B |
4 |
馬達−負載位置間 |
0~1073741824 |
1 指令單位 |
1000 |
即時生效 |
設定 |
||||
|
偏差過大檢出值 |
|||||||||||
|
Pn51E |
2 |
位置偏差過大警告值 |
10~100 |
1% |
100 |
即時生效 |
設定 |
||||
|
Pn520 |
4 |
位置偏差過大錯誤警報值 |
1~1073741823 |
1 指令單位 |
5242880 |
即時生效 |
設定 |
||||
|
Pn522 |
4 |
定位完成容許誤差 |
0~1073741824 |
1 指令單位 |
7 |
即時生效 |
設定 |
||||
|
Pn524 |
4 |
NEAR 訊號範圍 |
1~1073741824 |
1 指令單位 |
1073741824 |
即時生效 |
設定 |
||||
|
Pn526 |
4 |
伺服ON 時位置偏差 |
1~1073741823 |
1 指令單位 |
5242880 |
即時生效 |
設定 |
||||
|
過大錯誤警報值 |
|||||||||||
|
Pn528 |
2 |
伺服ON 時位置偏差 |
10~100 |
1% |
100 |
即時生效 |
設定 |
||||
|
過大警告值 |
|||||||||||
|
Pn529 |
2 |
伺服ON 時速度限制值 |
0~10000 |
1min-1 |
10000 |
即時生效 |
設定 |
||||
|
(RPM) |
|||||||||||
|
Pn52A |
2 |
全閉環旋轉1 圈的乘積值 |
0~100 |
1% |
20 |
即時生效 |
調整 |
||||
|
Pn52B |
2 |
過載警告值 |
1~100 |
1% |
20 |
即時生效 |
設定 |
||||
|
Pn52C |
2 |
馬達過載檢出基極電流降 |
10~100 |
1% |
100 |
電源重啟 |
設定 |
||||
|
低額定值 |
|||||||||||
|
Pn52F |
2 |
接通電源時的監視顯示 |
0000~0FFF |
– |
0FFF |
即時生效 |
設定 |
||||
|
2 |
程式JOG 運行類開關 |
0000~0005 |
– |
0000 |
即時生效 |
設定 |
|||||
|
n.▯▯▯X |
程式JOG 運行參數 |
||||||||||
|
0 |
(等待時間Pn535→正轉移動Pn531)×移動次數Pn536 |
||||||||||
|
1 |
(等待時間Pn535→反轉移動Pn531)×移動次數Pn536 |
||||||||||
|
2 |
(等待時間Pn535→正轉移動Pn531)×移動次數Pn536 (等待時間Pn535→反轉移動Pn531)×移動次數Pn536 |
||||||||||
|
3 |
(等待時間Pn535→反轉移動Pn531)×移動次數Pn536 (等待時間Pn535→正轉移動Pn531)×移動次數Pn536 |
||||||||||
|
Pn530 |
4 |
||||||||||
|
5 |
|||||||||||
|
n.▯▯X▯ |
系統保留參數(請勿變更) |
||||||||||
|
n.▯X▯▯ |
系統保留參數(請勿變更) |
||||||||||
|
n.X▯▯▯ |
系統保留參數(請勿變更) |
||||||||||
|
Pn531 |
4 |
程式JOG 移動距離 |
0~1073741824 |
1 指令單位 |
32768 |
即時生效 |
設定 |
||||
|
Pn533 |
2 |
程式JOG 移動速度 |
1~10000 |
1min-1 |
500 |
即時生效 |
設定 |
||||
|
(RPM) |
|||||||||||
|
Pn534 |
2 |
程式JOG 加減速時間 |
2~10000 |
1 ms |
100 |
即時生效 |
設定 |
||||
|
Pn535 |
2 |
程式JOG 等待時間 |
0~10000 |
1 ms |
100 |
即時生效 |
設定 |
||||
|
Pn536 |
2 |
程式JOG 移動次數 |
0~1000 |
次 |
1 |
即時生效 |
設定 |
||||
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
|||
|
Pn560 |
2 |
殘留振動檢出容許誤差 |
1~3000 |
0.1% |
400 |
即時生效 |
設定 |
||||
|
Pn561 |
2 |
過衝檢出值 |
0~100 |
1% |
100 |
即時生效 |
設定 |
||||
|
急停值 |
1~10000 |
1 mm/s |
20 |
即時生效 |
設定 |
||||||
|
Pn581 |
2 |
||||||||||
|
速度一致訊號輸出範圍 |
1~100 |
1 mm/s |
10 |
即時生效 |
設定 |
||||||
|
Pn582 |
2 |
||||||||||
|
煞車(制動器)指令輸出速 |
1~10000 |
1 mm/s |
10 |
即時生效 |
設定 |
||||||
|
Pn583 |
2 |
||||||||||
|
度電位 |
1~10000 |
||||||||||
|
Pn584 |
2 |
伺服ON 時速度限制電 |
1 mm/s |
10000 |
即時生效 |
設定 |
|||||
|
位 |
|||||||||||
|
1~10000 |
|||||||||||
|
Pn585 |
2 |
程式JOG 移動速度 |
1 mm/s |
50 |
即時生效 |
設定 |
|||||
|
Pn586 |
2 |
馬達自轉冷卻率 |
1~100 |
1 %/Max. speed |
0 |
即時生效 |
設定 |
|
|
Pn600 |
2 |
再生電阻容量 *2 |
根據機型 *3 |
10W |
0 |
即時生效 |
設定 |
|
|
Pn601 |
2 |
DB 電阻容量 |
0~65535 |
10J |
0 |
電源重啟 |
設定 |
|
|
Pn603 |
2 |
再生電阻值 |
0~65535 |
10 mΩ |
0 |
即時生效 |
設定 |
|
|
Pn604 |
2 |
DB 電阻值 |
0~65535 |
10 mΩ |
0 |
電源重啟 |
設定 |
|
Pn 編號 |
大小 |
名稱 |
設定範圍 |
設定單位 |
出廠設定 |
有效時間 |
類別 |
備註 |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn610 |
2 |
正轉側軟體極限值 |
-1073741823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn612 |
2 |
反轉側軟體極限值 |
-1073741823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn614 |
2 |
絕對值編碼器原點位置偏置 |
-1073741823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn630 |
2 |
程式表模式選擇 |
0000~01F3 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Pn631 |
2 |
直線加速參數 |
1~65535 |
10000 指令單位/S2 |
100 |
電源重啟 |
設定 |
P |
||
|
Pn632 |
2 |
直線減速參數 |
1~65535 |
10000 指令單位/S2 |
100 |
電源重啟 |
設定 |
P |
||
|
Pn633 |
2 |
回零模式選擇 |
0000~000F |
– |
000H |
電源重啟 |
設定 |
P |
||
|
n.▯▯▯X |
回零模 |
式選擇 |
||||||||
|
0 |
將當前 |
位置設置成零點 |
||||||||
|
1 |
負方向 |
尋NOT(負極限)上升沿 |
後,再正方向 |
找index(Z 相 |
訊號) |
|||||
|
2 |
正方向 |
尋POT(正極限)上升沿 |
後,再反方向 |
找index(Z 相 |
訊號) |
|||||
|
3 |
正方向 |
尋DEC(原點訊號)上升 |
沿後,再反方 |
向找index(Z |
相訊號) |
|||||
|
4 |
正方向 |
尋DEC(原點訊號)上升 |
沿後,再正方 |
向找index(Z |
相訊號) |
|||||
|
5 |
負方向 |
尋DEC(原點訊號)下降 |
沿後,再正方 |
向找index(Z |
相訊號) |
|||||
|
6 |
負方向 |
尋DEC(原點訊號)上升 |
沿後,再負方 |
向找index(Z |
相訊號) |
|||||
|
7 |
正方向 |
尋DEC(原點訊號)上升向 |
沿後,再負方 |
向找index(Z |
相訊號),遇 |
Pot(正 |
||||
|
8 |
正方向 |
尋DEC(原點訊號)上升向 |
沿後,再正方 |
向找index(Z |
相訊號),遇 |
Pot(正 |
||||
|
9 |
正方向 |
尋DEC(原點訊號)下降向 |
沿後,再反方 |
向找index(Z |
相訊號),遇 |
Pot(正 |
||||
|
A |
正方向尋DEC(原點訊號)下降沿後,再正方向找index(Z 相訊號),遇Pot(正極限)反向 |
|
B |
負方向尋DEC(原點訊號)上升沿後,再正方向找index(Z 相訊號),遇Not(負極限)反向 |
|
C |
負方向尋DEC(原點訊號)上升沿後,再負方向找index(Z 相訊號),遇Not (負極限)反向 |
|
D |
負方向尋DEC(原點訊號)下降沿後,再正方向找index(Z 相訊號),遇Not(負極限)反向 |
|
E |
負方向尋DEC(原點訊號)下降沿後,再負方向找index(Z 相訊號),遇Not(負極限)反向 |
|
F |
保留 |
n.▯▯X▯系統保留參數(請勿變更)
n.▯X▯▯系統保留參數(請勿變更)
n.X▯▯▯系統保留參數(請勿變更)
|
找參考開關速度 |
1~65535 |
– |
200 |
||||||
|
Pn634 |
2 |
電源重啟 |
設定 |
P |
|||||
|
Pn635 |
2 |
離開參考開關速度 |
1~65535 |
– |
100 |
電源重啟 |
設定 |
P |
|
|
Pn636 |
2 |
ZONE 訊號範圍 |
1~65535 |
– |
100 |
電源重啟 |
設定 |
P |
|
|
2 |
輸入訊號選擇7 |
0~9999 |
– |
8888 |
電源重啟 |
設定 |
P |
||
|
n.▯▯▯X程式啟動輸入(/PGM-START)訊號的分配 |
|||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
||||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
||||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
||||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
||||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
||||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
||||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
||||||||
|
Pn640 |
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
8 |
將訊號一直固定為“無效”。 |
||||||||
|
9 |
將訊號一直固定為“有效”。 |
||||||||
|
n.▯▯X▯程式步換步輸入(/PGM-STEP)訊號的分配 |
|||||||||
|
0~9 |
與程式啟動輸入(/PGM-START)訊號的分配相同。 |
||||||||
n.▯X▯▯系統保留參數(請勿變更)
|
n.X▯▯▯回零啟動輸入(/Home-START)訊號的分配 |
||||||||
|
0~9 |
與程式啟動輸入(/PGM-START)訊號的分配相同。 |
|||||||
|
2 |
輸入訊號選擇8 |
0~9999 |
– |
8888 |
電源重啟 |
設定 |
P |
|
|
n.▯▯▯X程式步選擇輸入0(/SELO)訊號的分配 |
||||||||
|
0 |
CN1-IN0 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
1 |
CN1-IN1 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
2 |
CN1-IN2 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
3 |
CN1-IN3 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
4 |
CN1-IN4 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
5 |
CN1-IN5 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
6 |
CN1-IN6 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
7 |
CN1-IN7 的輸入訊號為ON(閉合)時生效。 |
|||||||
|
Pn641 |
8 |
將訊號一直固定為“無效”。 |
||||||
|
9 |
將訊號一直固定為“有效”。 |
|||||||
|
n.▯▯X▯程式啟動輸入1(/SEL1)訊號的分配 |
||||||||
|
0~9 |
與程式步選擇輸入0(/SELO)訊號的分配相同。 |
|||||||
|
n.▯X▯▯程式啟動輸入2(/SEL2)訊號的分配 |
||||||||
|
0~9 |
與程式步選擇輸入0(/SELO)訊號的分配相同。 |
|||||||
|
n.X▯▯▯程式啟動輸入3(/SEL3)訊號的分配 |
||||||||
|
0~9 |
與程式步選擇輸入0(/SELO)訊號的分配相同。 |
|||||||
|
Pn642 |
2 |
輸出訊號選擇8 |
0~6666 |
– |
6666 |
電源重啟 |
設定 |
P |
|
n.▯▯▯X當前位置區域輸出0(/ZONEO)訊號的分配 |
|||
|
0 |
CN1-OUT0(7,8)的輸出端子輸出上述訊號。 |
||
|
1 |
CN1-OUT0(9,10)的輸出端子輸出上述訊號。 |
||
|
2 |
CN1-OUT0(11,12)的輸出端子輸出上述訊號。 |
||
|
3 |
CN1-OUT0(32,33)的輸出端子輸出上述訊號。 |
||
|
4 |
CN1-OUT0(34,35)的輸出端子輸出上述訊號。 |
||
|
5 |
CN1-OUT0(36)的輸出端子輸出上述訊號。 |
||
|
6 |
無效(不使用上述訊號輸出)。 |
||
|
|||
|
0~6 |
與當前位置區域輸出0(/ZONEO)訊號的分配相同。 |
||
|
|||
|
0~6 |
與當前位置區域輸出0(/ZONEO)訊號的分配相同。 |
||
|
|||
|
0~6 |
與當前位置區域輸出0(/ZONEO)訊號的分配相同。 |
||
|
Pn700 |
2 |
程式步0 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
||||||||||||||||||||||||||
|
Pn701 |
2 |
程式步0 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
Pn703 |
2 |
程式步0 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
Pn704 |
2 |
程式步0 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
||||||||||||||||||||||||||
|
Pn705 |
2 |
程式步0 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
Pn706 |
2 |
程式步0 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
Pn707 |
2 |
程式步0 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
Pn708 |
2 |
程式步1 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
||||||||||||||||||||||||||
|
Pn709 |
2 |
程式步1 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
Pn70B |
2 |
程式步1 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
Pn70C |
2 |
程式步1 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||||
|
n.▯▯▯X |
換步條件 |
|||||||||||||||||||||||||
|
0 |
定位完成輸出(/COIN)訊號變為ON(閉合)時結束 |
|||||||||||||||||||||||||
|
1 |
進入定位接近(/NEAR)範圍時結束 |
|||||||||||||||||||||||||
|
2 |
“位置指令”傳輸結束(DEN)時結束 |
|||||||||||||||||||||||||
|
3 |
定位完成輸出(/COIN)訊號變為ON(閉合)後n[ms]待機 |
|||||||||||||||||||||||||
|
4 |
定位接近(/NEAR)輸出訊號變為ON(閉合)後n[ms]待機 |
|||||||||||||||||||||||||
|
5 |
“位置指令”傳輸完成(DEN)後n[ms]待機 |
|||||||||||||||||||||||||
n.X X X▯系統保留參數(請勿變更)
|
Pn70D |
2 |
程式步1 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn70E |
2 |
程式步1 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn70F |
2 |
程式步1 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn710 |
2 |
程式步2 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn711 |
2 |
程式步2 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn713 |
2 |
程式步2 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn714 |
2 |
程式步2 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn715 |
2 |
程式步2 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn716 |
2 |
程式步2 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn717 |
2 |
程式步2 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn718 |
2 |
程式步3 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn719 |
2 |
程式步3 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn71B |
2 |
程式步3 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn71C |
2 |
程式步3 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn71D |
2 |
程式步3 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn71E |
2 |
程式步3 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn71F |
2 |
程式步3 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn720 |
2 |
程式步4 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn721 |
2 |
程式步4 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn723 |
2 |
程式步4 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn724 |
2 |
程式步4 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn725 |
2 |
程式步4 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn726 |
2 |
程式步4 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn727 |
2 |
程式步4 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn728 |
2 |
程式步5 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn729 |
2 |
程式步5 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn72B |
2 |
程式步5 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn72C |
2 |
程式步5 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn72D |
2 |
程式步5 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn72E |
2 |
程式步5 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn72F |
2 |
程式步5 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn730 |
2 |
程式步6 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn731 |
2 |
程式步6 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn733 |
2 |
程式步6 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn734 |
2 |
程式步6 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn735 |
2 |
程式步6 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn736 |
2 |
程式步6 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn737 |
2 |
程式步6 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn738 |
2 |
程式步7 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn739 |
2 |
程式步7 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn73B |
2 |
程式步7 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn73C |
2 |
程式步7 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn73D |
2 |
程式步7 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn73E |
2 |
程式步7 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn73F |
2 |
程式步7 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn740 |
2 |
程式步8 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
|
Pn741 |
2 |
程式步8 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn743 |
2 |
程式步8 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
Pn744 |
2 |
程式步8 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
||||||||||||||||
|
||||||||||||||||||||||||
n.X X X▯系統保留參數(請勿變更)
|
Pn745 |
2 |
程式步8 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn746 |
2 |
程式步8 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn747 |
2 |
程式步8 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn748 |
2 |
程式步9 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn749 |
2 |
程式步9 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn74B |
2 |
程式步9 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn74C |
2 |
程式步9 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn74D |
2 |
程式步9 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn74E |
2 |
程式步9 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn74F |
2 |
程式步9 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn750 |
2 |
程式步10 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn751 |
2 |
程式步10 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn753 |
2 |
程式步10 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn754 |
2 |
程式步10 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn755 |
2 |
程式步10 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn756 |
2 |
程式步10 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn757 |
2 |
程式步10 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn758 |
2 |
程式步11 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
n.▯▯▯X |
相對/絕對位置選 |
擇 |
|||||||||||||||||||||||
|
Pn759 |
2 |
0 |
絕對位置 |
P |
|||||||||||||||||||||||
|
1 |
相對位置 |
||||||||||||||||||||||||||
|
程式步11 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
||||||||||||||||||||||
|
Pn75B |
2 |
程式步11 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn75C |
2 |
程式步11 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
|||||||||||||||||||||||||||
|
Pn75D |
2 |
程式步11 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn75E |
2 |
程式步11 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn75F |
2 |
程式步11 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn760 |
2 |
程式步12 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
|||||||||||||||||||||||||||
|
Pn761 |
2 |
程式步12 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn763 |
2 |
程式步12 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn764 |
2 |
程式步12 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
|||||||||||||||||||||||||||
|
Pn765 |
2 |
程式步12 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn766 |
2 |
程式步12 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn767 |
2 |
程式步12 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn768 |
2 |
程式步13 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
|||||||||||||||||||||||||||
|
Pn769 |
2 |
程式步13 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn76B |
2 |
程式步13 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
Pn76C |
2 |
程式步13 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn76D |
2 |
程式步13 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn76E |
2 |
程式步13 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn76F |
2 |
程式步13 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn770 |
2 |
程式步14 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn771 |
2 |
程式步14 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn773 |
2 |
程式步14 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn774 |
2 |
程式步14 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn775 |
2 |
程式步14 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn776 |
2 |
程式步14 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn777 |
2 |
程式步14 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn778 |
2 |
程式步15 模式選擇 |
0000~0001 |
– |
0001 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn779 |
2 |
程式步15 目標位置 |
-1073747823~1073741823 |
1 指令單位 |
0 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn77B |
2 |
程式步15 定位速度 |
0~65535 |
100 指令單位/s |
100 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
Pn77C |
2 |
程式步15 結束條件 |
0000~0005 |
– |
0000 |
電源重啟 |
設定 |
P |
|||||||||||||||||
|
|||||||||||||||||||||||||
|
Pn77D |
2 |
程式步15 待機時間 |
1~65535 |
1ms |
0 |
電源重啟 |
設定 |
P |
|
Pn77E |
2 |
程式步15 執行次數 |
1~65535 |
– |
1 |
電源重啟 |
設定 |
P |
|
Pn77F |
2 |
程式步15 結束後下一步 |
-1~15 |
– |
-1 |
電源重啟 |
設定 |
P |
*1. 相對於馬達額定轉矩的百分比。
*2. 一般設定為“0”。外置再生電阻時設定再生電阻器的容量值(W)。
*3. 上限值為適用伺服驅動的最大輸出容量(W)。
*4. SENS_ON 後生效。
*5. 在動作中變更將影響指令輸出,因此,請在指令停止中(DEN=1)的狀態下變更。 *6. 僅在指令停止中(DEN=1)的狀態下數值更新。
提示:按 ← → 切換章節,Ctrl+K 搜尋